Ви стикаєтеся зі складною інженерною проблемою на рівні плати: вам потрібно досягти надійної точності позиціонування, залишаючись при цьому в межах суворого бюджету енергоспоживання. Трекери з живленням від батарей, носимі пристрої та пристрої Інтернету речей залежать від цього балансу. Погана конструкція розряджає батарею за кілька днів. Недбале розташування радіочастотних елементів додає метрів похибки.
Шлях уперед практичний. Спочатку ви визначаєте цільові показники точності. Потім ви обираєте модуль GNSS та створюєте радіочастотний інтерфейс. Далі йде налаштування живлення для вашої системи моніторингу та керування положенням, а потім циклічне змінення робочого навантаження. Нарешті, ви перевіряєте свою роботу з реальними вимірами та зважуєте компроміси щодо DFM. Цей посібник містить правила проектування з низьким енергоспоживанням, які ви можете використовувати одразу, а не маркетингові заяви.
Ключові винесення
Спочатку встановіть цільові показники точності та потужності. Це допоможе вам вибрати правильний модуль, антену та частоту оновлення.
Ретельно плануйте вхідний радіочастотний канал . Тримайте антену вільною, використовуйте LNA та SAW-фільтр і уникайте шуму від DC-DC перетворювачів.
Розділіть шини живлення та використовуйте стробування живлення . Надайте приймачу GNSS власну тиху шину та вимкніть блоки, які ви не використовуєте.
Використовуйте циклічне чергування та інерційну допомогу. Спіть більшу частину часу, прокидайтеся для коригування координат і дозвольте датчикам заповнити прогалини.
Перевірте це в реальних умовах. Виміряйте CN0 та струм у кожному стані, а також перевірте, як це працює за різних температур.
Балансування точності позиціонування та низького енергоспоживання
Визначення цільових показників точності
Перш ніж вибирати будь-яку деталь, слід визначитися з цільовою точністю. Відстеження на рівні метра підходить для базових трекерів активів. Робота на рівні сантиметра вимагає модулів класу RTK або PPP, коригувальних даних та ретельного налаштування системи. Геодезія, точне землеробство та керування машинами належать до другого рівня.
Ця мета потім формує решту конструкції. Більш точне позиціонування підштовхує вас до дво- або багатодіапазонних антен, кращих заземлювальних площин та вищих швидкостей оновлення. Частота 5 Гц або 10 Гц допомагає платформі, що рухається, але збільшує навантаження на обчислення та споживання енергії. Використовуйте таблицю нижче, щоб зібрати свій рівень відповідно до необхідного йому обладнання.
Рівень точності | Типова точність | Потреби в модулі/корекції | Значення антени |
|---|---|---|---|
Рівень споживача / лічильника | ~1–3 м | Стандартний модуль GNSS, без корекції | Однодіапазонна (L1) антена |
Сублічировщик (SBAS) | субметр | Модуль з підтримкою SBAS | Однодіапазонний, з підтримкою SBAS |
Сантиметр (RTK) | ~1–3 см | Модуль RTK плюс вхід корекції | Дво/три/чотиридіапазонна антена |
Сантиметр (PPP) | ~5–10 см | Модуль PPP з корекцією орбіти/годинника | Рекомендовано використовувати кілька діапазонів |
Бюджети живлення від картографування
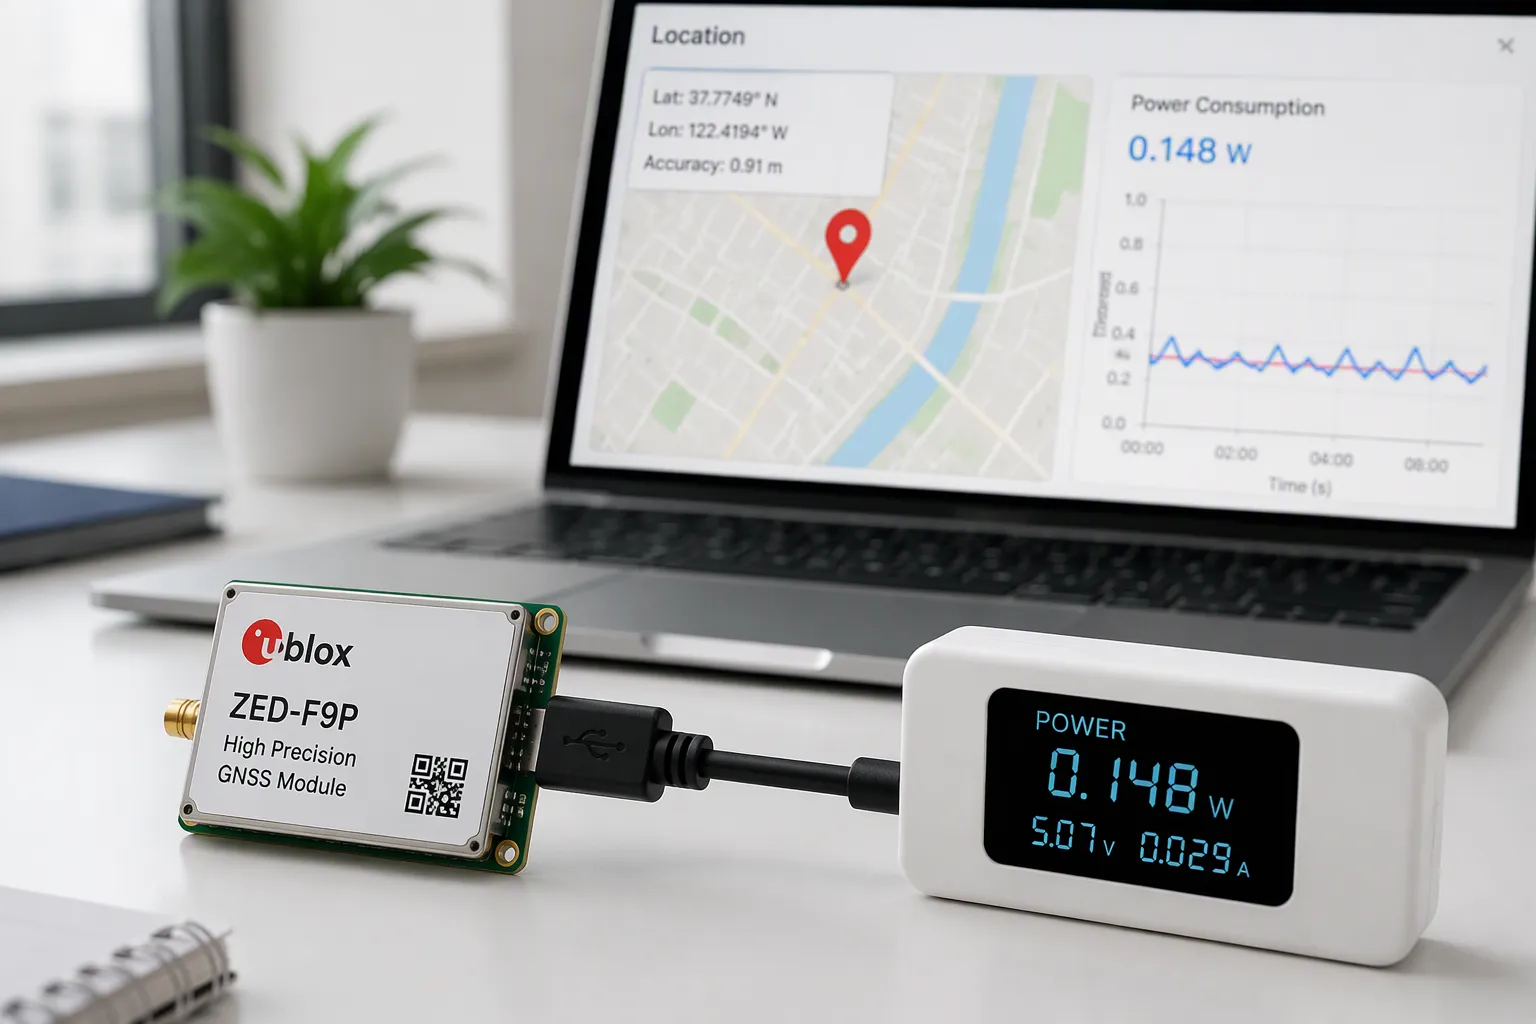
Далі ви перетворюєте варіант використання на поточні бюджети. Приймач GNSS споживає близько 25–40 мА під час активного збору даних. Приклад трекера перебуває в режимі сну зі споживаним струмом близько 2 мА. Перелічіть кожен стан, виміряйте струм і тривалість на стороні акумулятора, а потім обчисліть середньозважений струм: середній струм дорівнює сумі струму кожного стану, помноженого на його тривалість, поділеній на загальний час циклу.
Проводьте розрахунки якомога частіше. Одна з розрахункових оцінок показує, що акумулятор ємністю 1,000 мАг з 80% корисної ємності працює близько 12.4 днів зі станом сну 2 мА, щоденним навантаженням GPS та стільниковим сигналом. Оптимальний баланс продуктивності, потужності та вартості змінюється з кожною зміною, тому краще вимірювати, ніж робити припущення. Сучасні приймачі відстежують більше сузір'їв з меншою потужністю, а розвантаження хмари може ще більше знизити навантаження. Тим не менш, лише ваші виміряні дані показують, чи відповідає низькоенергетична система моніторингу та контролю положення своїй меті.
Порада: Створіть таблицю станів перед макетуванням. Це виявить проблеми з живленням, поки зміни ще недорогі.
Конструкція модуля GNSS та радіочастотного інтерфейсу
Дрейф TCXO та багатопроменевість
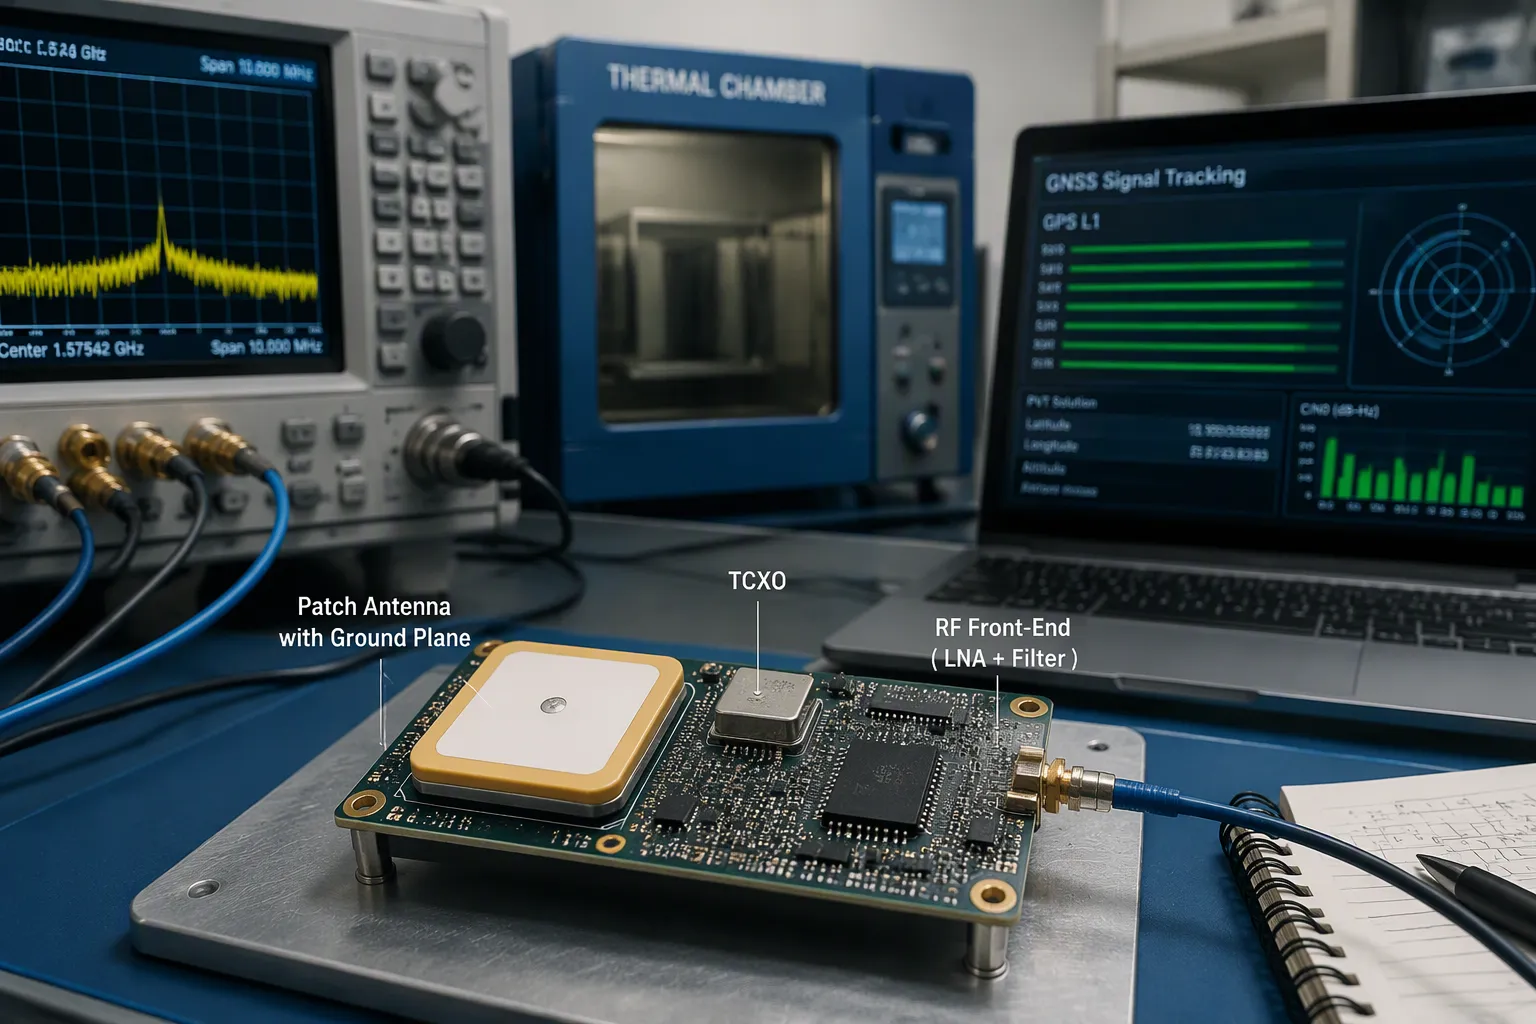
Часова база модуля встановлює обмеження на точність позиціонування. TCXO підтримує стабільну частоту в залежності від температури, тому приймач тримає свій код і петлі несучої заблокованими. Дешеві генератори дрейфують, і цей дрейф проявляється як похибка діапазону. Виберіть модуль, специфікація TCXO якого відповідає вашому температурному діапазону, а потім перевірте його в термокамері.
Багатопроменевість – складніша проблема. У містах будівлі блокують прямий зв'язок із супутниками. Відбиті та дифраговані копії надходять разом із прямим сигналом, а змішаний сигнал спотворює пік кореляції всередині корелятора. Вимірювання відстані тоді має затримку, і точність падає. З цим можна боротися кількома способами:
Домен пом'якшення наслідків | методи | Ефект |
|---|---|---|
Петлі відстеження | Вузька кореляція, технологія подвійної дельти | Покращення стійкості циклу |
Заземлювальна пластина, дросельне кільце, поляризовані антени | Вплив багатопроменевості бордюру | |
Модуляція сигналу | BOC проти BPSK | Вужчий головний пік, кращий діапазон |
Алгоритми | Вейвлет-перетворення, емпірична фільтрація | Придушення на основі даних |
Недорогі та малопотужні GNSS-чіпсети забезпечують слабку чутливість синхронізації сигналу та низьке співвідношення сигнал/шум (SNR). Їхні пасивні лінійно поляризовані антени приймають сигнали з круговою поляризацією, тому спостереження більш вразливі до багатопроменевості. Для компактних пристроїв алгоритмічне зменшення перешкод часто є найпрактичнішим варіантом.
LNA, SAW та компонування антени
Розмістіть антену на зовнішньому краю плати з видом на відкрите небо. Спрямованість GNSS досягає піку в зеніті, тому щоглове кріплення краще, ніж закопане. Тримайте антену подалі від комутаційних блоків живлення, мікроконтролерів, бездротових передавачів та USB-роз'ємів. Перевірте фільтр низьких частот передавача та дотримуйтесь відстані кількох сантиметрів між антенами, щоб субгармоніки не потрапляли в діапазон GNSS.
Для патч-антени необхідно забезпечити достатню площину заземлення безпосередньо під нею — зазвичай 40 мм² або більше згідно з технічним описом. Для чіп-антени слід забезпечити вільний зазор виробника від проводів, заземлення та компонентів. Звужений зазор зміщує резонансну частоту та знижує чутливість.
Розмістіть малошумовий аналізатор (LNA) близько до джерела живлення антени та підключіть до нього SAW-фільтр, щоб відхилити позасмугову енергію. Екрануйте радіочастотну секцію та застосуйте правила заборони навколо неї. Розробіть заземлення мікросхеми приймача як окрему систему від шумного цифрового заземлення, з'єднаного в одній точці зірки під мікросхемою. Використовуйте CN0 як метрику: 40 дБГц або вище за умови гарного огляду неба вказує на справну конструкцію, тоді як 35 дБГц або нижче сигналізує про проблему.
Шум та чутливість перемикання постійного струму
Вбудовані перетворювачі постійного струму в постійний струм безпосередньо впливають на зниження чутливості приймача. Вимірювання перетворювача постійного струму в постійний струм пристрою Інтернету речей за допомогою зонда H-поля показали широкосмугові та вузькосмугові електромагнітні перешкоди від 1 до 1500 МГц, що на 20-40 дБ вище рівня навколишнього шуму. Цей діапазон охоплює частоту GPS 1575.42 МГц. Потрапляючи на вхід приймача, ці електромагнітні перешкоди спричиняють значне зниження чутливості.
Зменште це на рівні компонування. Використовуйте належне стекування, розділіть радіочастотні, цифрові та силові секції, а також направляйте сигнали та живлення, щоб мінімізувати розсіювання. Живіть мікросхему приймача через LDO з високим PSRR, а не безпосередньо від комутатора, і додайте розв'язку плюс феритовий фільтр. Перемикайте компоненти по черзі та стежте за CN0, щоб ізолювати джерело шуму. Ці кроки захищають чутливість будь-якої малопотужної конструкції GNSS, включаючи малопотужні GPS-трекери та малопотужні GNSS-приймачі, що використовуються в системі моніторингу та керування положенням. Ретельна робота на передній панелі забезпечує високу точність позиціонування без шкоди для низького енергоспоживання.
Порада: Реєструйте CN0 під час кожного перегляду проекту. Це виявляє проблеми з радіочастотами, перш ніж вони потраплять у польові умови.
Архітектура живлення для систем моніторингу та керування положенням з низьким енергоспоживанням
Розділення рейок та електричний гейтінг
Перш ніж підключати живлення, слід розділити плату на окремі шини. Надайте приймачу GNSS власну тиху шину через LDO. Живіть мікроконтролер, радіо та датчики з інших шин. Таке розділення запобігає потраплянню цифрових кроків навантаження на живлення приймача. Це також дозволяє вимикати блоки, які вам не потрібні.
Стробування живлення перетворює цю структуру на реальну економію. Подайте сигнал на вмикання перемикача навантаження або регулятора з GPIO мікроконтролера та використовуйте сигнал SLEEP для відключення радіо та датчиків між виправленнями. Завжди підтримуйте резервний домен приймача активним. Тут допомагає малопотужний мікроконтролер, але конструкція шини та режиму живлення важливіша за номер деталі мікроконтролера. Дешевий мікроконтролер з чистим стробуванням часто перевершує преміальний зі спільною шиною.
рейковий | Source | Решітка | примітки |
|---|---|---|---|
GNSS приймач | LDO від акумулятора | Сигнал СНУ | Зберегти резервний домен активним |
Ядро мікроконтролера | DC-DC або LDO | Режими сну | Штат з найнижчим митом |
радіо | Вимикач навантаження | Увімкнення GPIO | Вимкнено між сплесками |
датчиків | Вимикач навантаження | Увімкнення GPIO | Пробудження від руху |
Порада: Вимірюйте струм на кожній рейці, а не лише на акумуляторі. Один щуп приховує проблемний блок.
Резервне постачання та допомога з ефемеридами
Приймачу потрібен резервний домен для своїх даних RTC та збережених ефемерид. Невеликий ґудзиковий елемент живлення або суперконденсатор утримує цей домен під час відключення основного живлення. За наявності дійсних ефемерид та часу приймач пропускає холодний старт і набагато швидше досягає фіксованої точки. Без нього кожен цикл пробудження окуповує повну вартість придбання.
Ефемеридна допомога розширює цю ідею. Ви надсилаєте свіжі дані орбіти на пристрій через радіоканал, тому приймач ніколи не завантажує їх із супутників. Час до першої фіксації різко падає, і приймач витрачає менше часу на свій струм збору даних 25–40 мА. Для системи моніторингу та керування положенням з низьким енергоспоживанням це одна з найдешевших доступних переваг.
Примітка: Перевірте споживання резервного струму у вашому бюджеті сну. Витік резервного шляху знижує коефіцієнт посилення.
Відповідність режимів живлення застосуванню
Ваша архітектура живлення повинна відповідати варіанту використання. Низькоенергетична система моніторингу положення для відстеження активів активується за розкладом. Система моніторингу та керування положенням обладнання парку може активуватися під час руху. Зв'яжіть кожен режим зі станом рейки, а потім перевірте середній струм відповідно до вашого бюджету.
Зберігайте конструкцію точним виміром. Реєструйте струм у кожному стані та перевірте, чи стробірування фактично знімає навантаження. Ця дисципліна підтримує точний моніторинг положення без розрядження елемента. Вона також захищає точність керування в системах, які працюють на основі даних про місцезнаходження, де зниження напруги під час високоточної контрольної події коштує дорожче, ніж зекономлена потужність.
Рішення для циклічного використання та GPS-рішення з наднизьким енергоспоживанням

Поточні бюджети на сон і неспання
Циклічне ввімкнення/вимкнення – найкращий спосіб отримати GPS-рішення з наднизьким енергоспоживанням. Ви дозволяєте приймачу більшу частину часу перебувати в сплячому режимі, а потім будите його лише на той час, поки ви отримаєте точку. Приймач використовує близько 25–40 мА під час збору даних. Ваш трекер може перебувати в сплячому режимі зі споживаним струмом близько 2 мА. Різниця між цими двома станами полягає в тому, наскільки довговічним є ваш акумулятор.
Перш ніж писати прошивку, створіть таблицю станів. Перелічіть кожен стан, його струм та тривалість його роботи. Потім обчисліть середній струм для одного повного циклу. Середній струм дорівнює сумі струму кожного стану, помноженого на його тривалість, поділеній на загальний час циклу. Використовуйте однакові одиниці вимірювання для кожного члена та розглядайте результат як середнє значення, а не як пік. Пікове число зробить ваш елемент занадто малим.
Перевірте розрахунки на реальному корпусі. Акумулятор ємністю 1,000 мАг з 80% корисної ємності забезпечує 800 мАг корисного заряду. Конструкція, яка переходить у режим сну зі струмом струму 2 мА, прокидається для щоденного визначення сигналу та надсилає короткий радіоімпульс, працює близько 12.4 днів. Скоротіть вікно сну або збільште частоту визначення сигналу, і це число швидко зменшиться.
Порада: Вимірюйте струм кільватерного сигналу за допомогою осцилографа, а не мультиметра. Піки реєстрації сигналу короткі та їх легко пропустити.
Інерційна та одометрична допомога
Ви можете зменшити частоту визначення місцезнаходження, не втрачаючи відстеження місцезнаходження. Додайте інерційний вимірювальний блок і дозвольте об'єднанню даних датчиків виконувати оцінку між визначеннями. Акселерометр і гіроскоп відстежують рух, а фільтр об'єднання поєднує ці дані з кожним оновленням GNSS. Менша кількість визначень означає менший час збору даних, тому споживання енергії зменшується.
Одометрія допомагає на колісних платформах. Тискання коліс та зміни курсу обмежують оцінку між оновленнями супутників. Транспортному засобу, який повідомляє про власний рух, потрібно менше циклів слідування, ніж тому, який лише здогадується. Цей підхід добре працює для малопотужних GPS-навігаторів для відстеження візків, причепів та обладнання автопарку.
Забезпечте практичність налаштування на рівні плати. Розмістіть IMU поблизу центру плати та подалі від комутаційних джерел живлення. Вирівняйте його осі з корпусом, щоб уникнути коригувальних математичних обчислень у прошивці. Калібруйте зміщення під час виробничого тесту та збережіть коефіцієнти у флеш-пам'яті. Дрейф гіроскопа зрушить вашу оцінку з курсу між фіксованими значеннями, тому перевірте дрейф зміщення залежно від температури.
Примітка: Допомога знижує частоту визначення координат, але не їх якість. Забезпечте достатню кількість оновлень GNSS, щоб обмежити інерційний дрейф.
Математика середньої потужності та планування пробудження
Плануйте пробудження відповідно до сценарію використання, а не за фіксованим таймером. Низькоенергетична система моніторингу та керування положенням активів може прокидатися за розкладом. Система моніторингу та керування положенням рухомого обладнання може прокидатися від руху. Пробудження, ініційовані рухом, часто перевершують пробудження за часом за середнім струмом.
Узгодьте розклад із потрібною вам фіксацією. Холодний старт коштує набагато дорожче, ніж теплий старт із дійсними ефемеридами. Підтримуйте резервний домен активним та передавайте допоміжні дані через радіоканал. Час до першої фіксації зменшується, і приймач витрачає менше часу на струм захоплення сигналу.
Збалансуйте швидкість виправлення помилок з точністю керування. Система, яка реагує на місцезнаходження, потребує свіжого виправлення перед кожною дією. Система, яка реєструє лише місцезнаходження, може приймати старіші дані. Встановіть інтервал пробудження на основі цієї вимоги, а потім перевірте середній струм на відповідність вашому бюджету. Ця звичка забезпечує чесність конструкції моніторингу місцезнаходження з низьким енергоспоживанням та захищає події високоточного керування від застарілих даних. Ретельне планування забезпечує низьке енергоспоживання без втрати точності.
Компроміси між валідацією, тепловим дрейфом та DFM
Методи тестування в реальних умовах
Вам слід перевірити точність та потужність у реальних умовах, а не лише на стенді. Пройдіться або проїдьте відомим маршрутом та зареєструйте контрольні точки відносно досліджуваного орієнтира. Одночасно записуйте CN0. Показник 40 дБГц або вище за гарного огляду неба підтверджує надійність конструкції. Показник 35 дБГц або нижче вказує на проблему з радіочастотами.
Тепловий дрейф потребує окремого тесту. Прогрійте плату в камері та спостерігайте за виходом TCXO та помилкою виправлення разом. Дрейф частоти проявляється як помилка діапазону, тому холодна та гаряча плата можуть показувати різні положення. Зареєструйте струм у кожному стані протягом одного запуску. Струм збору даних становить близько 25–40 мА, і короткий пік легко пропустити на мультиметрі.
Порада: Повторіть кожен тест щонайменше на двох одиницях. Розкид між одиницями дає більше інформації, ніж одна ідеальна плата.
DFM та виробничі обмеження
Ваша макетна схема має витримати виготовлення та складання. Зберігайте вхід приймача, живлення, узгоджувальну мережу та інтерфейс антени разом. Ізолюйте їх від тактових генераторів, комутаційних вузлів та сильнострумових роз'ємів. Саме фізичне розділення неефективне, коли зворотні шляхи розриваються, тому збережіть опорну площину.
Компроміс у виробництві | |
|---|---|
Розділення радіочастотної зони | Тримайте вхід приймача та живлення антени ізольованими від джерел шуму |
Площини стекування та опорні площини | Збереження контрольованого імпедансу та безперервних зворотних шляхів |
Вибір матеріалу | Дотримуйтесь опублікованого стеку, а не загальної мітки GPS |
Структури Via та HDI | Додавайте лише там, де цього вимагає маршрутизація; це збільшує вартість |
Обмеження на заміну | Позначте фільтри та відповідні деталі як такі, що не підлягають заміні |
В опублікованих даних вкажіть цільові показники імпедансу та геометрію траси для радіочастотних каналів. Дотримуйтесь схеми розміщення кварцових резонаторів та термопар. Перед заморожуванням траси сплануйте екрануючі огорожі та точки випробувань. Зона проходження підтверджує лише видиму збірку, тому заплануйте окреме функціональне радіочастотне випробування.
Виконуйте ітерації з виміряними даними. Перегляд специфікації матеріалів або додавання кріплення змінює вартість та графік, тому зважте кожен компроміс з результатами ваших випробувань. Ретельна перевірка захищає точність позиціонування та керування в будь-якій системі моніторингу та керування положенням. Вона також забезпечує надійність системи моніторингу та керування положенням за будь-якої температури та об'єму. Ці звички проектування ГНСС окупаються в польових умовах, і кожна плата ГНСС, яку ви створите, виграє від них.
Почніть з чітких цільових показників точності та потужності. Ретельно спроектуйте радіочастотний передній каскад та площину заземлення. Розділіть рейки, використовуйте стробування потужності та поєднайте робочий цикл з інерційним підсилювачем. Потім перевірте все за допомогою реальних вимірювань. Ці кроки перетворюють систему моніторингу та керування положенням з низьким енергоспоживанням на надійний продукт.
Точність і низьке енергоспоживання можуть працювати разом. Рішення на рівні плати в цілому, а не одна хитромудра деталь, мають вирішальне значення. Ви контролюєте шум, рейки та графік слідів. Кожен вибір підтримує інші.
Тенденції чіпсетів та алгоритмів допоможуть вам у цьому:
Допоміжні GNSS, RTK та об'єднання датчиків розширюють можливості модулів з низьким енергоспоживанням.
Корекція сигналу на основі штучного інтелекту та периферійні обчислення покращують визначення місцезнаходження в режимі реального часу.
Об'єднання даних GNSS та IMU підвищує точність та стійкість сигналу.
Далі буде розроблено більш точне радіочастотне проектування з урахуванням DFM. Продовжуйте вимірювати, продовжуйте ітерації, і ваша наступна плата GNSS працюватиме краще за попередню.
FAQ
Як вибрати ціль для вимірювання точності перед вибором деталей?
Почніть з варіанту використання, а не з опису даних. Відстеження на рівні метра підходить для базових систем відстеження активів. Для роботи на рівні сантиметрів потрібні модулі RTK або PPP, коригувальні дані та багатодіапазонні антени. Спочатку встановіть рівень. Потім дозвольте йому керувати вибором модуля, антени та частоти оновлення.
Чому мій приймач втрачає чутливість, коли працює перетворювач постійного струму?
Перемикання шуму надходить на вхід приймача та зменшує його чутливість. Вимірювання показують, що рівень електромагнітних перешкод перетворювача значно перевищує рівень навколишнього шуму в діапазоні, який охоплює 1575.42 МГц. Вам слід подати сигнал приймача через LDO з високим PSRR, додати розв'язку та феритову намистину, а також перемикати блоки по черзі, спостерігаючи за CN0.
Яке резервне джерело живлення потрібне приймачу між виправленнями?
Зберігайте резервний домен активним для RTC та збережених ефемерид. Невелика батарейка-ґудзик або суперконденсатор утримує цей домен під час втрати основного живлення. Дійсні ефемериди та час дозволяють приймачу пропустити холодний старт, тому час до першого виправлення падає, а струм збору даних триває менше часу.
Як мені дізнатися, що мій розрахунок робочого циклу правильний?
Спочатку складіть таблицю станів. Перелічіть кожен стан, його струм та тривалість. Струм збору даних становить близько 25–40 мА, а в режимі сну може бути близько 2 мА. Потім виміряйте кожну лінію за допомогою осцилографа, а не мультиметра. Короткі піки збору даних легко пропустити, а пропущений пік занижує розмір вашої комірки.
Порада: Повторіть кожен тест на точність та потужність щонайменше на двох пристроях. Розкид між пристроями показує, що плата має бути ідеальною більше ніж на одній платі.
Надійна система моніторингу та контролю положення базується на виміряних даних, а не на припущеннях. Звірте CN0 з вашими цільовими показниками, підтвердьте, що кожна рейка фактично працює в режимі стробування, та зареєструйте струм у кожному стані. Кожне рішення щодо проектування GNSS потім базується на доказах, які ви можете захистити під час огляду проекту.