Ви отримуєте високоефективне перетворення потужності та стабільне регулювання завдяки одній звичці: узгодьте кожен вибір конструкції з реальним навантаженням, реальним тепловим шляхом та реальною платою, яку ви можете зібрати. Дві цілі керують вашою роботою. Ви хочете досягти найвищої ефективності перетворення потужності. Вам також потрібно, щоб вихідна напруга залишалася стабільною, коли навантаження рухається. Ці цілі взаємодіють одна з одною. Більша ефективність часто означає більше перемикань, а більше перемикань може порушити вихідний сигнал. Ваше завдання — збалансувати їх даними, а не здогадками. Хороші системи перетворення потужності виникають завдяки ретельному вибору на кожному етапі. Кожен приріст ефективності та кожна точка регулювання залежить від цього балансу.
Ключові винесення
Виберіть правильний тип перетворювача для ваших потреб: понижуючий перетворювач знижує напругу, підвищуючий – підвищує, а понижуючо-підвищувальний перетворювач обробляє змінені вхідні сигнали.
Використовуйте імпульсний регулятор замість лінійного, якщо втрати потужності перевищують 2 Вт. Це економить енергію та зменшує нагрівання.
Розробіть контур керування з запасом по фазі щонайменше 60 градусів. Це допомагає підтримувати стабільну вихідну напругу при зміні навантаження.
Вибирайте такі деталі, як індуктори та MOSFET, зважуючи компроміси , такі як опір та заряд затвора, для вашої частоти комутації.
Ретельно перевірте свій дизайн за допомогою чесних вимірювань. Це гарантує дотримання цільових показників ефективності та регулювання у виробництві.
Вибір топології перетворення потужності
Компроміси між пониженням, підвищенням та пониженням-пониженням
Ви починаєте вибір топології з трьох вхідних даних: профіль навантаження, коефіцієнт вхідної напруги до виходу та потреби в ізоляції. Регулятор працює найкраще, коли VIN дорівнює VOUT, і він втрачає ефективність зі зростанням цього коефіцієнта. При зміні вхідної напруги між 36 та 60 В найкращим варіантом є шина 48 В, оскільки вона передає в 4 рази менший струм, ніж 12 В, і зменшує втрати PDN приблизно в 16 разів. Цей вхід може впасти нижче 48 В, тому цей каскад має бути підвищувально-знижувальним.
Топологія | Коефіцієнт напруги | Ізоляція | Найкраще підходить |
|---|---|---|---|
Долар | Кроки вниз | Немає | Прості, недорогі шини; переривчастий вхідний струм підвищує електромагнітні перешкоди |
Підвищення | Кроки вгору | Немає | Безперервний струм CCM; підходить для активної корекції коефіцієнта потужності |
підвищення баку | Кроки вгору або вниз | Немає | Системи з живленням від батарейок та дрейфуючим входом |
Понижувальні перетворювачі є найпростішим і найдешевшим вибором, і вони досягають високої ефективності при високій потужності. Підвищувальні каскади споживають безперервний струм у CCM, що робить їх чудовими для активної корекції коефіцієнта потужності. Понижувально-підвищувальні каскади обробляють змінний вхідний сигнал, але вони перемикають вихідний сигнал, і їхній ключ не має опорного значення заземлення. Там, де важливі ефективність і гнучкість, DC-DC перетворювачі замінюють лінійні регулятори. Ізольовані регульовані перетворювачі досягають високої ефективності при малих габаритних розмірах.
Основи синхронного випрямлення
Вам слід замінити діод вільного ходу на MOSFET, щоб зменшити втрати провідності на низьковольтних шинах з високим струмом. Діод знижує фіксовану пряму напругу при будь-якому струмі. MOSFET падає струм, помножений на RDS(on), тому втрати зменшуються при паралельному з'єднанні пристроїв або виборі деталі з нижчим опором. Ця одна зміна часто вирішує, чи досягне перетворювач потужності свого цільового показника ефективності.
Ізольовані топології та коли вони вам потрібні
Оберіть ізольовану топологію, коли цього вимагає безпека або заземлення. Оборотна схема є найпростішим ізольованим варіантом при низькій потужності, проте вона погано працює при струмах понад 10 А. Прямий перетворювач додає вихідну індуктивність і краще справляється з високими вихідними струмами. Вдосконалені топології перетворювачів потужності, включаючи двоключові каскади понижувально-підвищувального перетворення, підвищують ефективність ціною більшої складності.
Примітка: Погане регулювання зазвичай означає більші втрати, тому розцінюйте дрейф вихідної напруги як попередження про ефективність.
Ефективність перетворення енергії та механізми втрат
Комутаційні та лінійні втрати
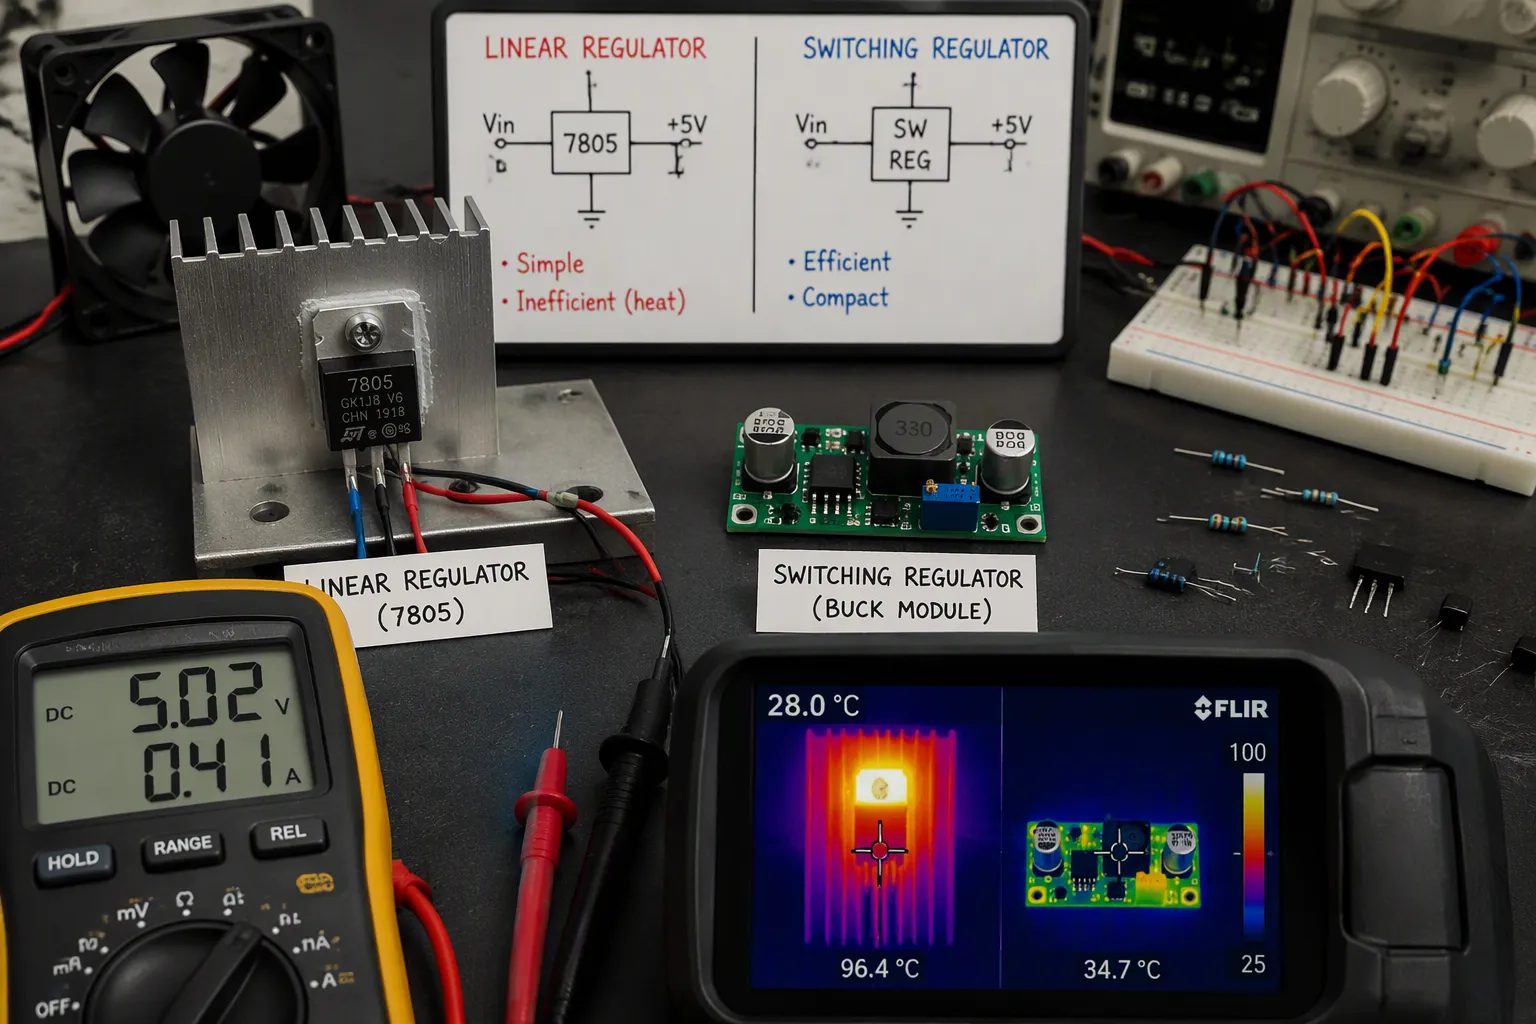
Лінійний регулятор підтримує стабільність вихідної напруги, знижуючи зайву напругу між входом і виходом. Струм навантаження протікає як через навантаження, так і через регулятор. Таким чином, втрачена потужність дорівнює падінню напруги, помноженому на вихідний струм. У звичайному автомобільному регуляторі на 5 В, що живиться від системи зарядки 14.3 В, падіння становить 9.3 В. При 1.0 А навантаження отримує 5 Вт, тоді як регулятор споживає 9.3 Вт, що забезпечує ККД лише близько 35%. Комутаційні елементи уникають цих втрат. Вони зменшують вхідну напругу та накопичують енергію в індуктивності, тому втрачають лише невелику частину подаваної потужності. Ось чому імпульсні блоки живлення досягають високої ефективності, тоді як лінійні частини цього не можуть.
Параметр | Лінійний регулятор | Перемикаючий регулятор |
|---|---|---|
Ефективність | Низький (30–60%, коли VIN значно вище VOUT) | Високий (80–95%) |
Тепловий стрес | Високий для великого VIN–VOUT або високого струму | Низький для того ж навантаження |
Типовий струм навантаження | До 500 мА | від 1 А до 10 А і вище |
Вам слід розглядати правило 2 Вт як практичне порогове значення. Обчисліть втрати як (VIN − VOUT) × IOUT. Якщо результат перевищує 2 Вт, виберіть імпульсний стабілізатор . Якщо він залишається на рівні 2 Вт або нижче, лінійна деталь може працювати з належним радіатором. Подача 5 В при 2 А від 12 В за допомогою лінійного стабілізатора призводить до втрат 14 Вт, що непрактично. Комутаційний каскад з ефективністю 90% витрачає близько 1 Вт на ту саму роботу.
7805, що працює від 12 В при 500 мА, виділяє понад 3.5 Вт тепла. Цій частині потрібен радіатор або краща термоконструкція друкованої плати.
Розподіл втрат у діапазоні навантаження
Чотири складові втрат формують ефективність перетворення потужності, і кожен з них масштабується по-різному. Втрати на провідність зростають пропорційно квадрату струму навантаження, тому вони є важливими при великому навантаженні. Втрати на перемикання залишаються приблизно пропорційними частоті та напрузі шини, і вони є важливими при малому навантаженні. Втрати на керування затвором масштабуються з частотою та зарядом затвора. Втрати в стані спокою залишаються фіксованими, тому вони мають найбільше значення, коли вихідний струм невеликий. Сучасні конструкції продемонстрували пікову ефективність понад 99.1% завдяки поєднанню інновацій у компонентах, топології та управлінні.
Режими ефективності при малому навантаженні
При ШІМ з фіксованою частотою кількість перемикань залишається постійною, тому власне споживання залишається постійним, а ефективність падає при низькому струмі. Режими малого навантаження виправляють це. Пакетне керування, пропускне керування та керування ЧІМ розтягують період і зменшують кількість перемикань за одиницю часу. При навантаженні 1 мА примусова ШІМ забезпечує ефективність лише близько 8%, тоді як ЧІМ досягає приблизно 84%. ЧІМ також усуває втрати на вмиканні високого рівня та зменшує втрати на керування затвором і втрати на час затримки. Виявлення перетину нуля додає ще один плюс, вимикаючи польовий транзистор низького рівня, коли струм індуктивності стає негативним.
Порада: ЧІМ має змінну частоту, вищу пульсацію та можливий чутний шум. Перевірте поведінку електромагнітних перешкод, перш ніж приймати рішення.
Регулювання напруги та проектування контурів керування
Компенсація зворотного зв'язку та стабільність
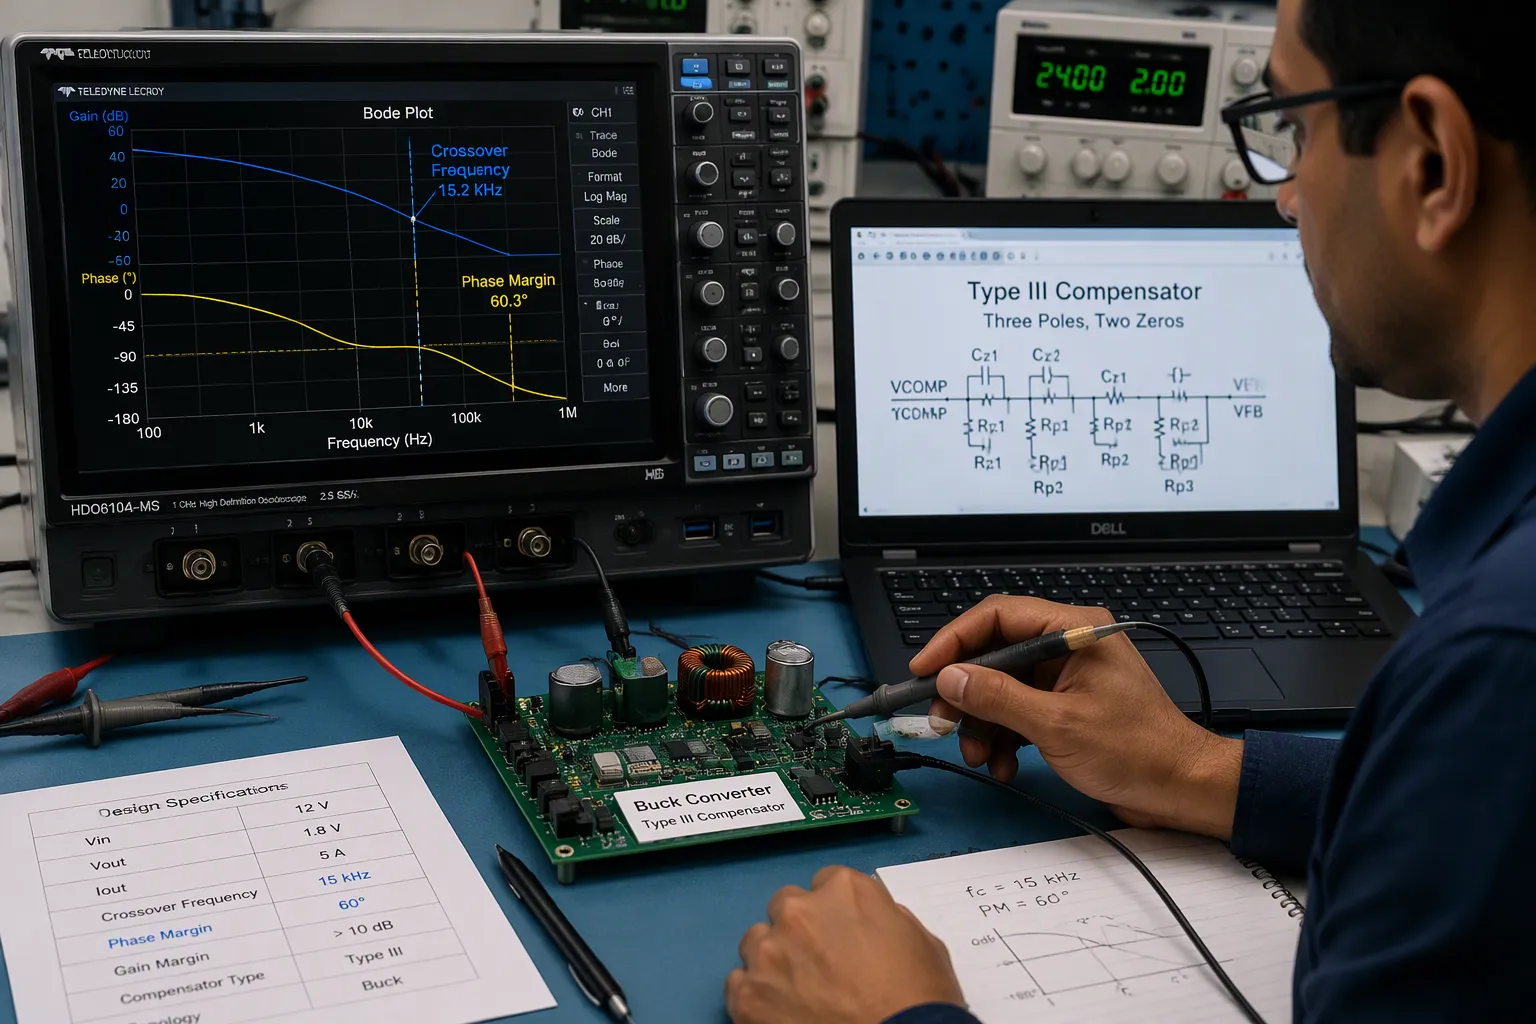
Уявіть собі контур керування як частину конструкції перетворювача постійного струму, яка вирішує, чи вихідний сигнал залишається стабільним, чи коливається. Каскад пониження, підвищення або пониження-підвищення потребують від компенсатора однакових трьох завдань. По-перше, високий коефіцієнт підсилення на постійному струмі працює як інтегратор. Він підсилює будь-яку сталу похибку, доки шпаруватість її не виправить. Без цього інтегратора, лише пропорційне керування залишає сталу похибку. По-друге, два нулі поблизу резонансу LC-кристалічної кривої піднімають фазу на кросовері. По-третє, два високочастотні полюси зменшують коефіцієнт підсилення вище кросовера. Вони тримають пульсації перемикання та введений шум, що змінюють шпаруватість.
Компенсатор типу III (три полюси, два нулі) забезпечує всі три. У таблиці нижче наведено приклад працюючого понижувального трансформатора.
Розгляд | Значення / Розміщення | Мета |
|---|---|---|
Частота кросовера | 15 кГц (близько fsw/10) | Швидка перехідна реакція в межах валідності усередненої моделі |
Цільовий запас фази | ≥ 55° (конструкція досягає 60°) | Чистий перехідний сигнал, запас для варіації партії |
Цільова маржа прибутку | ≥ 12 дБ | Запас проти паразитних фазових затримок |
Нулі компенсатора | 3.2 кГц і 6.2 кГц | Відновлення приблизно 38° фази на кросовері |
Полюси компенсатора | 75 кГц і 145 кГц | спад підсилення; зменшення пульсацій та шуму |
Крутизна коефіцієнта посилення контуру при 0 дБ | −20 дБ/декаду | Стабільність при одному кросовері |
Запас по фазі встановлює перевищення безпосередньо. Приблизно при 65° ви спостерігаєте перевищення приблизно на 5% та стабілізацію за пару циклів. При 45° перевищення зростає приблизно до 20% з помірним дзвінком. При 25° воно досягає приблизно 50% з тривалим дзвінком. Вам слід прагнути до 60° і ніколи не опускатися нижче 45°, оскільки додатковий запас поглинає дрейф від температури, віку та виробничих коливань.
Петля, яка вимірює запас по фазі 60° на стенді, все ще може коливатися після додавання вхідного фільтра. Фільтр і перетворювач взаємодіють через імпеданс, а не через петлю, яку ви щойно компенсували. Ця несправність проявляється на резонансі фільтра (див. критерій стійкості Міддлбрука).
Перехідна реакція та дистанційне зондування
Швидкі кроки навантаження, такі як від 10 мА до 500 мА за наносекунду, потребують високої пропускної здатності петлі, швидкого підсилювача помилки та значного запасу по фазі між навантаженням та вихідною ємністю. Для виходу слід вибирати MLCC з низьким ESR. Занадто агресивна компенсація ризикує нестабільністю; занадто повільна призводить до перевищення та недовищення. Збільшення вихідної ємності покращує перехідні процеси, але призводить до витрат площі плати та часу запуску. Один із методів підвищує частоту з одиничним коефіцієнтом посилення за допомогою невеликого OTA постійного струму, який керує вузлом з високим імпедансом, що розширює пропускну здатність, тоді як умови навантаження майже не впливають на стабільність.
Для регульованого виходу лінії та навантаження на довгих доріжках додайте дистанційне зондування. Спеціальна пара датчиків підключається безпосередньо до клем навантаження за схемою Кельвіна, відокремлюючи виявлення напруги від шляху високого струму. Ці лінії несуть лише незначний струм зміщення, тому їх власне падіння IR незначне. Потім контур зворотного зв'язку порівнює виміряну напругу з внутрішньою опорною напругою та підвищує вихідну напругу, доки навантаження не досягне заданого значення. Це коригує опір доріжок, кабелю та роз'єму, забезпечуючи точне регулювання та стабільне живлення навіть за динамічного навантаження.
Порада: Прокладайте лінії вимірювання як щільну диференціальну пару подалі від вузлів перемикання. Шумна лінія вимірювання погіршує регулювання вихідної напруги більше, ніж будь-яке налаштування компенсатора може виправити.
Вибір компонентів для загальної ефективності
Індуктори, конденсатори та MOSFET
Вам слід вибрати розмір індуктивності , перевіряючи три обмеження одночасно. Виберіть номінальну індуктивність за коефіцієнтом пульсацій при найгіршому вхідному сигналі та малому навантаженні, потім округліть до найближчого стандартного значення. Перевірте струм насичення при спаді 30% відносно пікового струму та дотримуйтесь запасу 20–30%. Переконайтеся, що номінальний струм покриває середньоквадратичне значення, і перед прийняттям рішення прочитайте криві зміщення за постійним струмом та наростання температури.
Вибір вихідного конденсатора зазвичай залежить від кроку навантаження, а не від пульсацій. Для перехідного падіння на 3% може знадобитися набагато більша ємність, ніж для 1% пульсацій. Перевірте ESR, середньоквадратичне значення струму пульсацій та розмір корпусу разом.
Вибір MOSFET-транзистора – це баланс , а не гонка за найнижчим значенням RDS(on). Заряд затвора зростає з розміром кристала, тому деталь з низьким опором часто має високий Qg і уповільнює перемикання. Зважте RDS(on) відносно Qg та заряду Міллера на цільовій частоті.
Вибір пристрою | міцність | Компроміс |
|---|---|---|
MOSFET з низьким RDS(увімкнено) | Низькі втрати провідності | Високий Qg, повільніші краї |
МОП-транзистор з низьким Qg | Швидке перемикання | Вищі втрати провідності |
Контролери та драйвери воріт
Вища напруга керування затвором, така як +15 В/-5 В, забезпечує надійне ввімкнення затвора та захищає оксид затвора. Також потрібне жорсткіше регулювання з боку драйвера. Активне керування затвором формує dI/dt та dV/dt, щоб зменшити втрати на перемикання, контролюючи при цьому електромагнітні перешкоди, але це призводить до збільшення смуги пропускання та додає складності.
Слідкуйте за контуром затвора. Паразитна індуктивність викликає дзвін та помилкове спрацьовування, що збільшує втрати. Зберігайте короткі доріжки, використовуйте джерело Кельвіна та розміщуйте розв'язку близько до драйвера.
Порада: Втрати заряду на затворі невеликі порівняно з номінальною потужністю, але вони нагрівають драйвер та зовнішній Rg. Забезпечте цим частинам тепловий запас.
Вбудовані індуктори для інтегрованих регуляторів
Вбудовані в корпус індуктори з магнітним сердечником – це новий варіант для інтегрованих понижувальних регуляторів напруги. Щільно зв'язані острови зі спільним сердечником підвищують щільність індуктивності до 250 нГн/мм² та щільність струму до 10 А/мм². У 10-модульному перетворювачі при 40 А зв'язані масиви отримали середню ефективність на 5.65% порівняно з незв'язаними базовими рівнями, причому найкращі модулі досягли 11.04%.
Це важливо для високоефективного перетворення потужності у високознижувальних шинах, таких як з 12 В на 1 В. Розміщення пасивних компонентів у корпусі підвищує ефективність там, де площа плати обмежена. Розглядайте ці компоненти як важіль проектування для систем перетворення потужності, яким потрібна компактна та високоефективна поставка.
Компроміси між ефективністю, розміром та електромагнітними перешкодами
Частота перемикання та управління температурою
Спочатку ви обираєте частоту перемикання, оскільки вона впливає на всі інші варіанти. Вища частота зменшує розміри індуктивностей, конденсаторів та фільтрів, а також збільшує щільність потужності. Ця ж зміна додає більше подій перемикання щосекунди, тому втрати зростають, а ефективність може падати, якщо тепловий дизайн слабкий. Чіткіші значення dv/dt та di/dt також збільшують кондуктивний та випромінюваний шум. Тоді вам знадобиться щільніше розміщення елементів, краща фільтрація та ретельне налаштування затвора.
Пріоритет дизайну | Вплив вищої частоти комутації |
|---|---|
Ефективність | Більше перемикань щосекунди; загальна ефективність може знизитися без надійного теплового розрахунку |
Розмір рішення | Менші пасивні компоненти та вища щільність потужності; пасивні компоненти стають чутливішими та дорожчими |
Різкіші краї підвищують шум; потрібне щільніше розташування, екранування та фільтрація | |
Тепловий | Більше потреб у циклічному перегріванні переходу та зниженні номінальних характеристик |
Оцініть втрати на перемикання на вашій частоті, потім перевірте тепловий запас у модулі та радіаторі. Перевірте контроль dv/dt та di/dt на наявність ризику електромагнітних перешкод, налаштуйте та повторіть. Підтвердіть за допомогою моделювання, теплового випробування, сканування на електромагнітні перешкоди та навантажувального випробування, перш ніж остаточно визначитися.
Порада: Частота, яка пропускає електромагнітні перешкоди на стенді, все ще може провалитися в металевому корпусі. Скануйте заздалегідь.
Площа міді та обмеження DFM
Перед прокладанням траси сплануйте шлях прокладання тепла. Термічні перехідні отвори відводять тепло від поверхневих частин до внутрішніх або задніх мідних площин, а заповнені або закупорені перехідні отвори запобігають розсіюванню припою. Важка мідь зменшує резистивний нагрів і розподіляє тепло вбік. Мідні монети та ізольовані металеві підкладки служать пристроям, де перехідних отворів недостатньо. Згрупуйте перехідні отвори у ферми та дотримуйтесь IPC-7093 для корпусів з нижнім виведенням та IPC-2152 для ширини струмопровідної поверхні.
Тоді DFM обмежує план. Великі мідні ділянки відводять тепло від паяних з'єднань під час оплавлення, тому розмір розливається навколо реального шляху тепла. Мінімізуйте кількість паяльної пасти, щоб запобігти плаванню компонентів. Тримайте високострумові сліди подалі від датчиків та операційних підсилювачів.
Компроміси між вартістю та специфікацією матеріалів (BOM)
Нижча частота зменшує вартість контролю за складом матеріалів та електромагнітними перешкодами. Вища частота може збільшити вартість через використання вдосконалених пристроїв та жорсткіший контроль за електромагнітними перешкодами. Зважте кожен варіант відповідно до вашого профілю навантаження, а не відносно піку, зазначеного в технічних даних.
Примітка: Кожне підвищення ефективності десь коштує площі плати, вартості або запасу від електромагнітних перешкод.
Впровадження та тестування на рівні плати
Схема гарячого циклу та комутаційного вузла
Гаряча петля – це шлях високого струму, який передає комутаційний струм. Її площа встановлює паразитну індуктивність, а паразитна індуктивність встановлює дзвін, перевищення напруги та електромагнітні перешкоди. Вхідні та розділові конденсатори слід розміщувати лише за кілька міліметрів від напівмоста MOSFET. Менша площа петлі знижує індуктивність петлі та зменшує перевищення напруги. Вертикально орієнтована петля живлення в багатошаровій платі ще більше зменшує площу петлі, і такі схеми показали зменшення перевищення напруги приблизно до 4 В порівняно зі звичайними схемами.
Дизайн-дія | Стосується | Ефект |
|---|---|---|
Конденсатори, близькі до MOSFET | Гарячий цикл | Зменшує площу петлі, знижує індуктивність |
Вертикальний контур живлення в багатошаровій друкованій платі | Гарячий цикл | Зменшує площу петлі та перевищення |
Ламіновані шини для ланки постійного струму | Гарячий цикл | Запобігає перевищенню V_DS під час вимикання |
Компактні, ізольовані петлі воріт | Вузол перемикання | Зупиняє помилкове вмикання через зв'язок Міллера |
Узгоджена індуктивність джерела в паралельних пристроях | Вузол перемикання | Уникає нерівномірного розподілу струму |
Також слід підтримувати опорні площини нерозривними, а області з шумом перемикання тримати подалі від чутливих аналогових областей. Ці кроки стримують високий рівень шуму dv/dt та di/dt і захищають цілісність повернення сигналу.
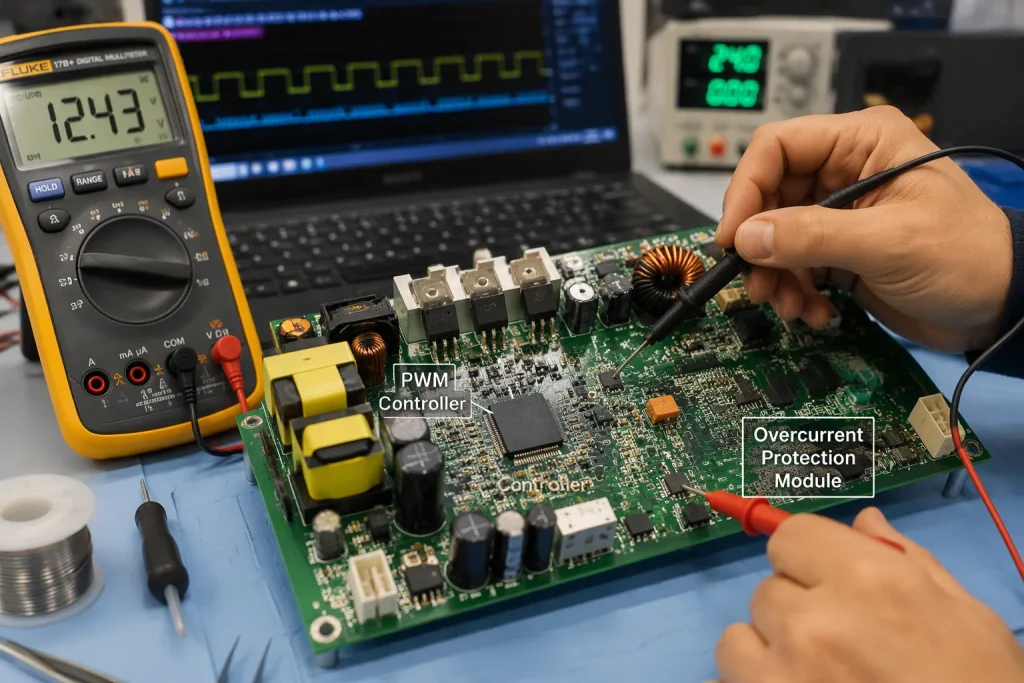
Вимірювання та валідація
Дані лабораторного вимірювання корисні лише тоді, коли налаштування правильне. Похибка калібрування зростає зі збільшенням показань, тому великі значення несуть більші абсолютні похибки. Зсув нуля додає постійну похибку, яка найбільше шкодить малим показанням. Дрейф приладу, час затримки та гістерезис – все це призводить до зсуву. Вам слід переналаштувати нуль вимірювача на початку, чекати на стабілізацію перед кожним показанням і змінювати напрямок лише в одному напрямку.
Mistake | Як це спотворює показники | Як уникнути |
|---|---|---|
Помилка калібрування | Зростає з повномасштабною вартістю | Перевірте за точним посиланням |
Нульове зміщення | Постійна похибка, найгірша при малих значеннях | Знову обнуляйте та запишіть зміщення |
Час затримки / гістерезис | Ранні показники занадто високі або низькі | Зачекайте на стабілізацію; рухайтеся в одному напрямку |
Екологічний шум | Результати впливу протягів та вібрацій | Захистіть або контролюйте робочий простір |
Перед серійним виробництвом перевірте кроки перехідного навантаження, регулювання лінії та навантаження, а також ефективність. Пам'ятайте, що регулювання та втрати взаємопов'язані. Трансформатор з імпедансом 7% показав втрати навантаження 11 кВт та ефективність 98.6%, порівняно з 8 кВт та 98.9% при імпедансі 5%. Гірше регулювання означає вищі втрати, тому розцінюйте дрейф вихідної напруги як попередження щодо ефективності перетворення енергії.
Порада: Зробіть кілька вимірювань у найширшому діапазоні. Варіація, яку ви ніколи не вимірювали, – це варіація, яку ви не можете виправити.
Високоефективне перетворення потужності та стабільне регулювання забезпечуються одним пов'язаним ланцюгом: топологія, контур керування, компоненти, компонування, теплове проектування та DFM (диференціальна продуктивність) – все це узгоджено з вашими реальними межами. Компромісів уникнути не можна. Найкращий проект відповідає вашому власному профілю навантаження, тепловому діапазону та цільовій вартості, а не піку, зазначеному в технічному описі.
Примітка: Дані лабораторних досліджень завжди перевершують здогадки. Виміряйте, повторіть, а потім перевірте перед масовим виробництвом.
Ставтеся до кожного підвищення ефективності перетворення енергії як до виміряного результату, а не як до надії. Ретельна робота з перетворення енергії забезпечить вам надійне джерело живлення. Створюйте надійні джерела живлення таким самим чином, використовуючи одне чесне вимірювання за раз, і ваші цільові показники ефективності та регулювання будуть досягнуті у виробництві.
FAQ
Як вибрати між buck, boost та buck-boost?
Почніть з трьох вхідних даних: профіль навантаження, коефіцієнт вхідної напруги до вихідної та потреби в ізоляції. Виберіть понижувальний сигнал для зниження напруги, підвищувальний сигнал для підвищення напруги та понижувально-підвищувальний сигнал, коли вхідна напруга зміщується вище або нижче вихідної. Додавайте ізольовану топологію лише тоді, коли цього вимагає безпека або заземлення.
Чи варто використовувати лінійний стабілізатор чи імпульсний перетворювач?
Обчисліть втрати як (VIN − VOUT) × IOUT. Якщо результат залишається на рівні 2 Вт або нижче, лінійна деталь може працювати з належним радіатором. При потужності вище 2 Вт переключіться на каскад перемикання. Лінійний регулятор, що живиться від значно вищого вхідного струму, спалює більшу частину відведеної потужності у вигляді тепла.
Як підтримувати стабільність контуру керування?
Прагніть до запасу по фазі щонайменше 60° і ніколи не опускайте його нижче 45°. Встановіть кут кросовера приблизно на одну десяту частоти комутації та використовуйте компенсатор типу III для підняття фази на LC-резонансі. Потім ще раз перевірте стабільність з підключеним вхідним фільтром.
Порада: Петля, яка виглядає чистою на робочому столі, все ще може дзвонити після взаємодії з вхідним фільтром.
Чому падає ефективність при малому навантаженні?
ШІМ з фіксованою частотою забезпечує однакову швидкість перемикання незалежно від малого навантаження, тому власне споживання залишається постійним. Режими пакетної модуляції, пропускної модуляції та ЧІМ зменшують кількість перемикань та компенсують значну частину втрат. Перевірте електромагнітні перешкоди та пульсації, перш ніж їх увімкнути.
Продовжуйте вимірювати, продовжуйте впроваджувати ітерації, і ваші цільові показники ефективності та регулювання будуть працювати у виробництві.