Високоточне вимірювання та відображення ваги означає точні, надійні та повторювані вимірювання ваги, що покращує продуктивність усієї системи. Для інженерів-апаратників, які працюють на рівні плати, розрив між стандартними та високоточними вимірюваннями рідко буває лише одним компонентом. Це накопичена похибка всього ланцюга.
Стандартні датчики ваги часто дають достатньо хороші показники для виконання складних завдань. Високоточне вимірювання ваги потребує жорсткішого контролю стабільності збудження, шуму підсилювача, роздільної здатності АЦП та компонування. Федеральне управління автомобільних доріг повідомляє, що додавання високоточних датчиків та вдосконалених алгоритмів до сучасних систем зважування в русі зменшує похибки вимірювання до 30%. Це показує, що точність значною мірою залежить від ретельного проектування, а не лише від тензодатчиків.
Сигнальний ланцюжок від датчика до дисплея, стратегія відображення та фактори виробництва на рівні плати працюють разом, щоб встановити кінцеву точність.
Ключові винесення
Висока точність забезпечується всією системою, а не лише її частиною.
Використовуйте ратіометричне вимірювання для усунення дрейфу збудження.
Чутливі аналогові доріжки мають бути короткими та подалі від шуму.
Часто перевіряйте калібрування, щоб воно було точним з часом.
Подумайте про вартість та точність заздалегідь, ще під час проектування.
Визначення високоточних вимірювань ваги за допомогою тензодатчиків
Мости тензодатчиків та поведінка сигналу
Тензодатчик перетворює силу на електричний сигнал у два етапи. По-перше, сила згинає механічну деталь, і тензодатчики, приклеєні до неї, розтягуються або стискаються разом з нею. По-друге, місток Уїтстона перетворює цю зміну опору на напругу. Коефіцієнт калібрування визначає, наскільки зміщується опір для заданої деформації. Таким чином, вихідний сигнал мосту залишається в мілівольтовому діапазоні та має бути посилений, перш ніж його можна буде оцифрувати.
Ви повинні уявляти собі міст як збалансовану мережу. За рівних плечей та без навантаження вихідна напруга дорівнює нулю. Будь-яка невелика зміна опору в одному або кількох плечах розбалансовує міст і створює диференціальну напругу. Конфігурації чверть-, половина- та повний мост враховують чутливість в залежності від температурних характеристик, і повний мост є поширеним явищем у прецизійних тензодатчиках. Це основа всіх конструкцій тензодатчиків опору.
Важливі характеристики точності
Точність – це не одне число. Роздільна здатність, повторюваність, лінійність та дрейф описують різні способи відмови системи, і системи зважування повинні планувати їх усі. Лінійність – це відхилення від ідеальної прямої лінії в усьому діапазоні, часто нижче ±0.017% від FSO у прецизійних тензодатчиках. Повторюваність – це розкид між однаковими навантаженнями, а дрейф охоплює повільні зміни від температури, повзучості або шуму.
Тип датчика навантаження | Нелінійність (% від повної шкали) | Гістерезис (% від повного діапазону) |
|---|---|---|
Звичайний тензодатчик | ± 0.05 | ± 0.05 |
Товстоплівковий тензодатчик | ± 0.2 | ± 0.2 |
Гідравлічний | ± 0.3 | ± 0.2 |
Стандартні датчики ваги часто приймають ±0.1% від повної шкали. Для високоточних робіт у фармацевтичній промисловості або лабораторних випробуваннях може знадобитися ±0.01% або краще. Слід перераховувати кожен термін окремо, оскільки датчик ваги з хорошою лінійністю все ще може мати проблеми з повторюваністю. Ця різниця відрізняє стандартне вимірювання від високоточних датчиків ваги.
Порада: Запитуйте у постачальників дані про нелінійність та гістерезис у кількох точках потужності, а не один основний показник.
Ланцюг сигналу датчика ваги на друкованій платі
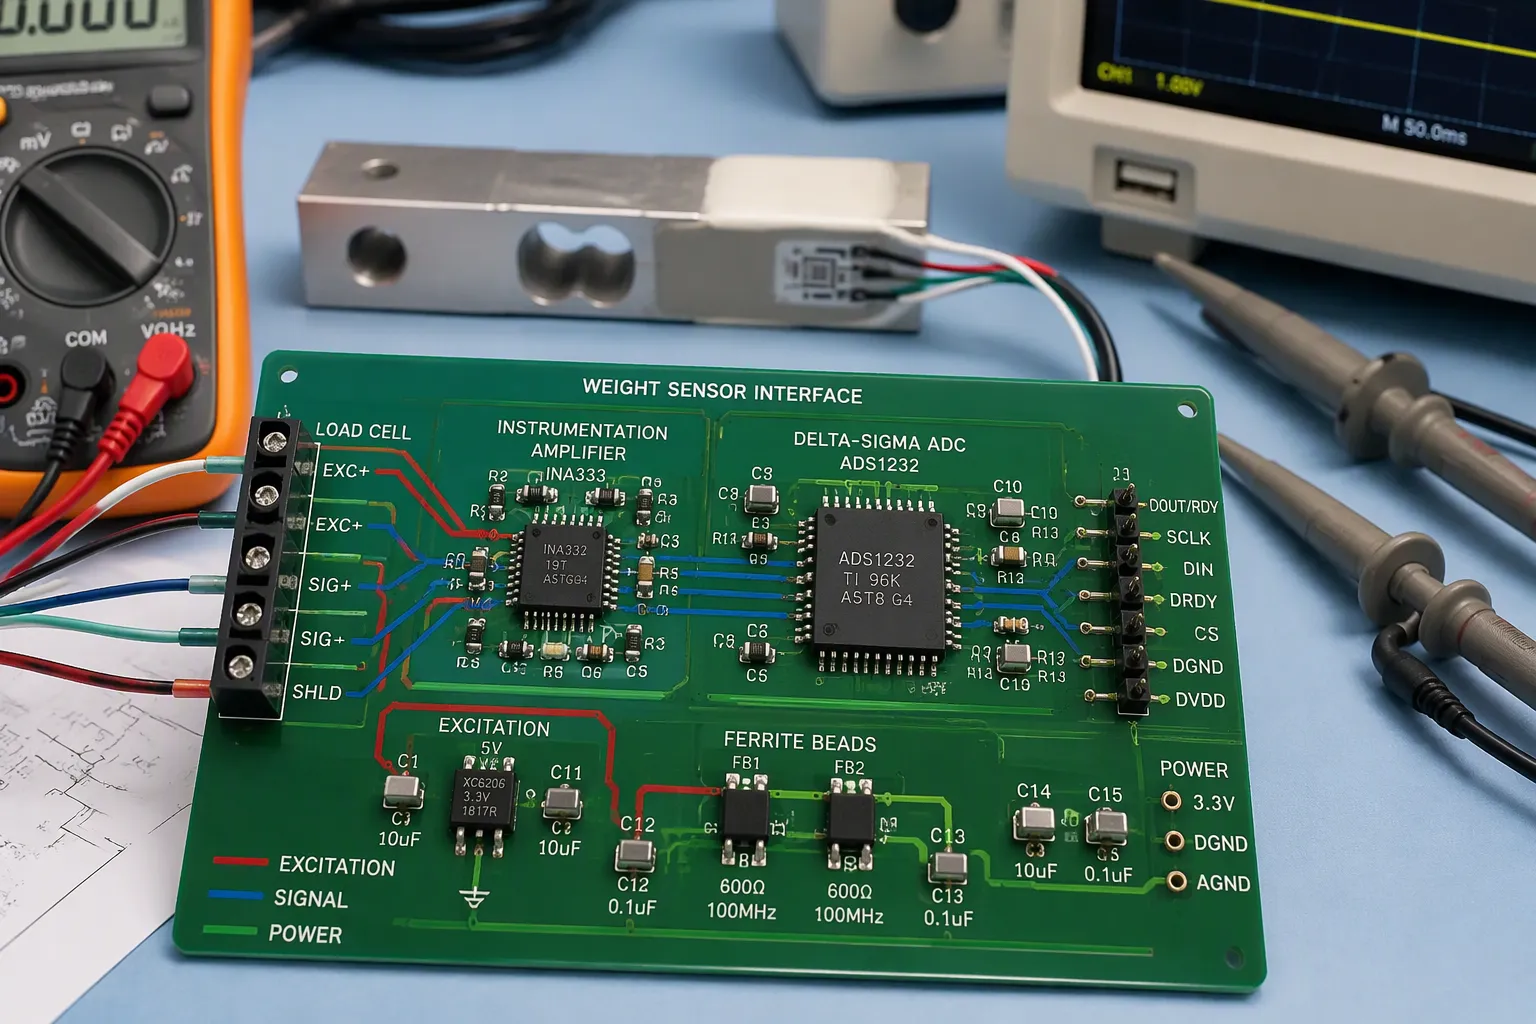
Стабільність збудження та ратиометричне вимірювання
Мосту потрібна стабільна напруга збудження. Звичайні значення – 5 В та 10 В постійного струму. Вихідний сигнал тензодатчика є співвідносним до цього збудження, тому зміна збудження на 0.01% викликає зміну виміряного вихідного сигналу на 0.01%. Слід перевірити, чи може джерело збудження керувати загальним опором усіх підключених тензодатчиків, включаючи опір кабелю.
Раціометричне вимірювання усуває більшу частину цієї проблеми. АЦП використовує саму напругу збудження як опорну. Сигнал та опорна напруга потім рухаються разом, і цифрові показники залишаються незмінними, коли збудження повільно дрейфує. Абсолютна система замість цього використовує фіксовану внутрішню опорну напругу, тому кожне коливання збудження безпосередньо впливає на показники. Більшість промислових систем зважування залежать від раціометричного підходу. Переконайтеся, що ваш індикатор або підсилювач дійсно є раціометричним, оскільки недорогі пристрої часто такими не є.
Стандардизатори сигналу тензодатчика повинні забезпечувати стабільну, регульовану напругу збудження для живлення мосту тензодатчика. Стабільність збудження безпосередньо впливає на точність вимірювання, оскільки вихідний сигнал тензодатчика є співвідносним до напруги збудження.
Швидкі перехідні процеси все ще можуть проходити. Використовуйте малошумне лінійне джерело живлення та додайте LC-фільтр до імпульсних джерел живлення. Прокладайте дроти збудження та сигналу подалі від силових кабелів. Спеціальне джерело збудження для тензодатчиків, а також феритові намистини або синфазні дроселі на лініях збудження допомагають у шумному середовищі. Контури заземлення вносять шум як у збудження, так і в сигнал, тому розташовуйте зворотні шляхи окремо.
Інструментальні підсилювачі та дельта-сигма АЦП
Підсилювач повинен підвищувати сигнал у мілівольтах без додавання шуму. Прагніть до подавлення синфазного сигналу щонайменше 100 дБ на постійному струмі для промислових та медичних точних робіт, а також перевіряйте подавлення змінного струму на фактичній частоті сигналу, оскільки воно падає зі зростанням частоти. Слідкуйте за вхідним зміщенням та дрейфом: при коефіцієнті підсилення 100 зміщення 50 мкВ перетворюється на вихідну похибку 5 мВ. Архітектури переривників з нульовим дрейфом підходять для конструкцій з найменшим зміщенням. Використовуйте резистори з номіналом підсилення 0.1% або вище та перевірте добуток коефіцієнта підсилення на ширину смуги пропускання при вашому робочому коефіцієнті підсилення.
Частина | Ключові характеристики низького рівня шуму / точності | Придатність для ланцюгів з датчиками ваги |
|---|---|---|
INA128 (TI) | 50 мкВ Vos, 120 дБ CMRR (G≥100), коефіцієнт підсилення 1–10 000, 700 мкА Iq | Мостові датчики, термопари, передні пристрої для ЕКГ |
INA118 (TI) | 50 мкВ Vos, 110 дБ CMRR (G=1000), ширина полоси 70 кГц при G=100, захист входу ±40 В | Портативні прилади малої потужності, збір даних |
AD8221 (ADI) | 60 мкВ макс. Vos, 80 дБ CMRR мін. (G=1), низький дрейф | Прецизійні промислові та медичні прилади |
AD620 (ADI) | Коефіцієнт посилення 1–10 000, низька вартість, простота використання одного чипа | Загальне підсилення датчиків, ЕКГ, ваги |
LT1167 (АДИ) | Низький рівень шуму, висока точність, один зовнішній резистор підсилення | Управління промисловими процесами, автомобільні датчики |
INA828 (TI) | Заміна INA128 наступного покоління: нижчий рівень шуму, менше енергоспоживання, та сама розпіновка | Оновлення з можливістю встановлення для конструкцій на базі INA128 |
24-бітний дельта-сигма АЦП розташований після підсилювача. Його вбудований PGA пропонує коефіцієнт підсилення від 1 до 128, а перетворювач може досягати 23-бітної розрядності ENOB. Програмований FIR-фільтр забезпечує одночасно режекторну фільтрацію 50 Гц та 60 Гц, що блокує мережеві перешкоди. Вбудований LDO-регулятор та калібрувальні регістри зменшують кількість зовнішніх компонентів. Ця архітектура підходить для мостових вимірювань у вагах та тензодатчиках, де роздільна здатність має більше значення, ніж частота дискретизації. Цифровий датчик ваги, побудований таким чином, вирішує дуже малі зміни сили. Відлік без шуму, а не необроблена розрядність, показує реальну роздільну здатність датчика ваги.
Макет плати для датчиків ваги
Екранування, захист та зіркове заземлення
Слабкі аналогові сигнали від датчиків ваги необхідно тримати окремо від шумних схем. Розмістіть каскади підсилювача та перетворювача поблизу джерела сигналу. Короткі доріжки менше сприймають перешкоди. Тримайте доріжки датчика ваги подалі від імпульсних регуляторів, генераторів та високошвидкісних цифрових ліній. Якщо лінії повинні перетинатися, перетинайте їх під прямим кутом, а не прокладайте їх паралельно. Відстань між доріжками, щонайменше втричі більша за ширину доріжок, допомагає ізолювати чутливі лінії в щільних прокладаннях.
Зіркоподібне заземлення захищає точність. Направте кожен зворотний шлях окремо до однієї спільної точки. Помилки спільного імпедансу зникають, коли повернення від операційного підсилювача досягають точки зірки на своїх власних доріжках. Захисні кільця навколо вузлів з високим імпедансом запобігають поверхневому витоку, а конформне покриття запобігає поступовому зниженню точності через вологість. Площини заземлення екранують чутливі доріжки та забезпечують коротший маршрут зворотних шляхів.
Техніка | Проблему вирішено | Керівництво |
|---|---|---|
Розбиття | Перехресні перешкоди між класами сигналів | Відокремте низькорівневий аналоговий сигнал від цифрового |
Зоряне заземлення | Напруги помилок заземлення | Одна спільна точка повернення |
Охорона | Поверхневий витік при високому імпедансі | Захисні кільця з обох боків дошки |
Наземні площини | Переривання зворотного шляху | Уникайте розщеплення площин під сигналами |
Механічне кріплення, повзучість та позацентрове навантаження
Кріплення визначає, чи забезпечують прецизійні тензодатчики свою номінальну точність. Бічне навантаження та нерівні поверхні створюють точки напруження, які калібрування не може виправити. Встановіть кожен тензодатчик на стабільній, рівній поверхні та вирівняйте прикладену силу з віссю датчика. Жорстке кріплення, яке блокує теплове розширення, спотворює розподіл напружень при зміні температури.
Повзучість – це повільна деформація під дією постійного навантаження. Вона зміщує вихідний сигнал вагових датчиків і додає нелінійності. Знімайте показники швидко, коли це можливо, і регулярно калібруйте, щоб враховувати дрейф. Нецентральне навантаження створює згинальні моменти, які викликають похибки діапазону, що змінюються залежно від положення навантаження. Корекція кутів за допомогою підлаштування резисторів або цифрового індикатора виправляє це у системах зважування. Сучасні якісні тензодатчики забезпечують довгострокову стабільність краще, ніж ±0.02% від номінальної вантажопідйомності на рік. Ставтеся до кожного вагового датчика в ланцюзі з однаковою обережністю, оскільки одна слабка точка кріплення обмежує все вимірювання.
Порада: Перш ніж проводити кутові випробування, переконайтеся, що всі поверхні кріплення тензодатчиків рівні та компланарні.
Калібрування та точність високоточних вимірювань ваги
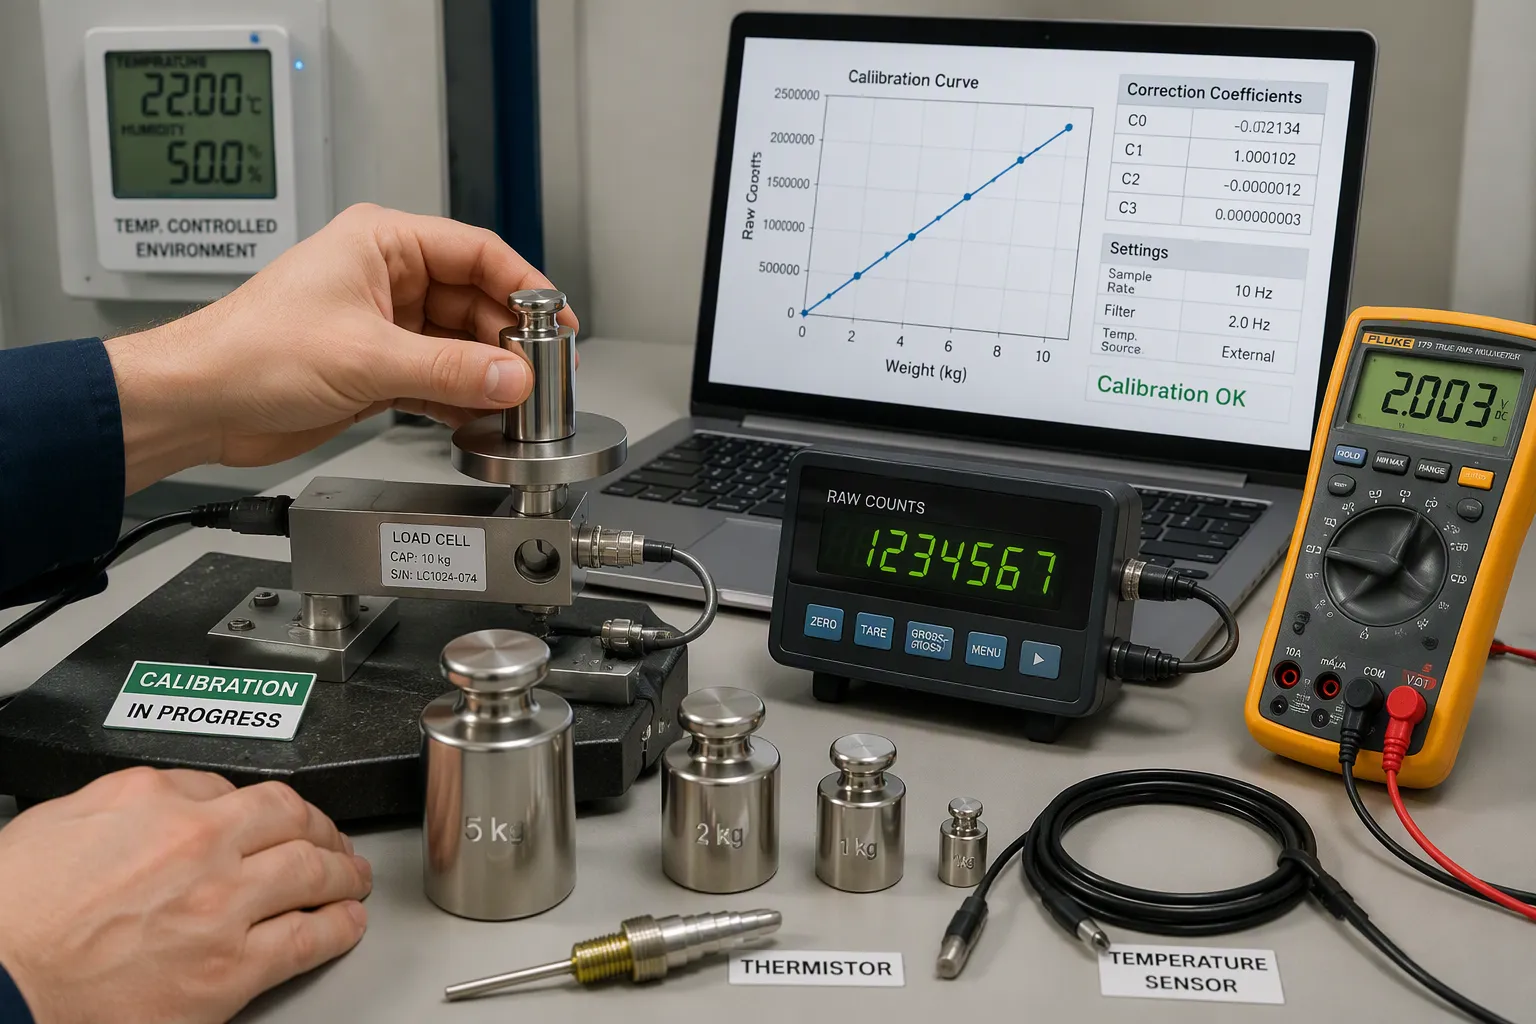
Компенсація температури та калібрування діапазону
Зміни температури зміщують нульову точку та проліт кожного мосту. Під час проектування системи слід враховувати обидва ефекти. Узгоджені тензодатчики допомагають у цьому. Розмістіть датчики так, щоб зміни температури впливали на них однаково та компенсували їх. Повний міст добре справляється з цим. Корпуси тензодатчиків, виготовлені зі сплавів з низьким тепловим розширенням, також зберігають стабільну форму, коли приміщення нагрівається або охолоджується.
Існує кілька методів компенсації, і кожен з них порівнює вартість з можливостями.
Метод | Як ми можемо допомогти | Ключові характеристики |
|---|---|---|
Регулювання збудження термістора | Термістори змінюють збудження мосту, щоб компенсувати теплові ефекти | Трохи знижує амплітуду сигналу (~10%) та уповільнює теплову реакцію, але покращує стабільність |
Компенсація обладнання | Додаткові датчики температури та схеми коригують вихідний сигнал у режимі реального часу | Швидка відповідь; вища вартість |
Програмна компенсація | Процесор застосовує модель температурної корекції | Гнучкий та економічно ефективний; залежить від точних даних калібрування |
Пасивна компенсація | Фіксовані резистори лічильника помилок першого порядку, додані під час виробництва | Працює в помірних умовах; не може впоратися зі складними температурними умовами |
Активна компенсація | Вбудовані датчики вимірюють умови навколишнього середовища; мікропроцесор обчислює корекції в режимі реального часу | Обробляє нелінійні помилки; підвищує точність у динамічних середовищах |
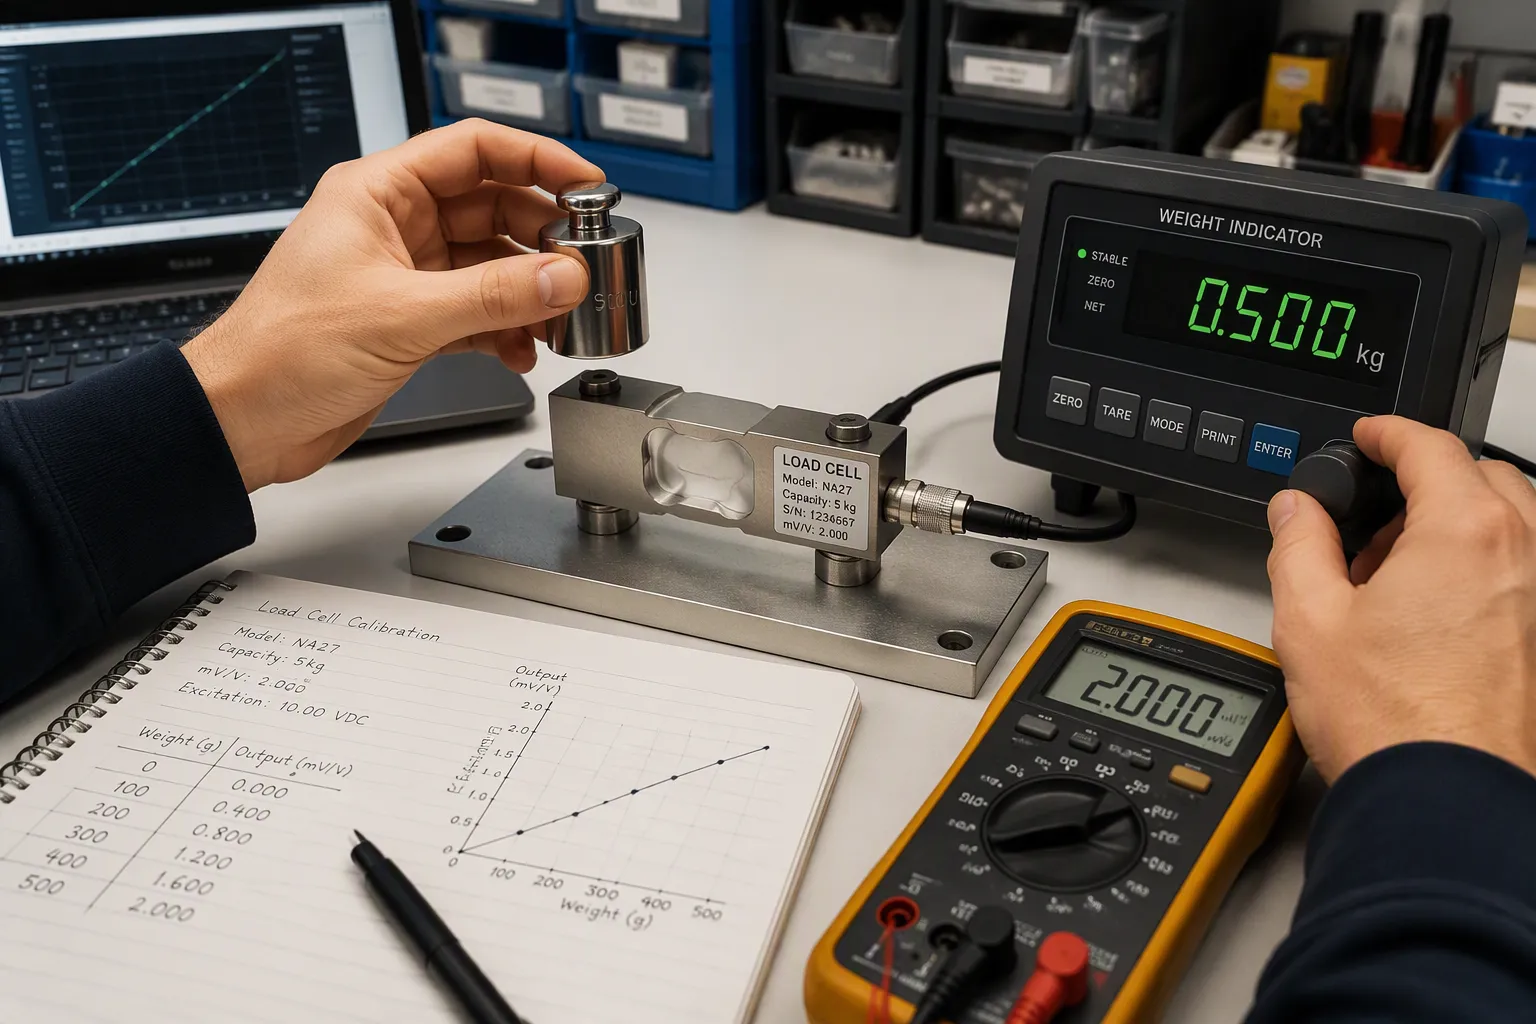
Компенсація нульової точки вирівнює криву дрейфу нуля, що забезпечує стабільну відправну точку для високоточного зважування. Далі проводиться калібрування діапазону . Застосуйте відомі маси по всьому діапазону, запишіть необроблені підрахунки та підберіть нахил. Повторіть прогін за двох або трьох температур. Зберігайте коефіцієнти корекції в цифровому датчику ваги, щоб пристрій зберігав повторювану точність після відвантаження.
Порада: Повторіть калібрування діапазону після будь-якої механічної обробки. Новий монтажний болт може змістити нуль більше, ніж тепловий дрейф.
Інтерфейс відображення та стратегія оновлення
Дисплей – це остання ланка в ланцюзі, і він може зруйнувати точність, яку забезпечила електроніка. Зіставте роздільну здатність дисплея з безшумними показниками перетворювача. Відображення цифр, які датчик ваги не може розрізнити, призводить до мерехтіння показників, і оператори втрачають довіру до вимірювання. Округліть дисплей до стабільної цифри та утримуйте її.
Стратегія оновлення має не менше значення. Швидка частота оновлення показує шум; повільна — повільна. Вам слід усереднити значення за вікно, яке охоплює кілька циклів живлення від мережі, а потім оновлювати дисплей зі стабільною частотою. Додайте коротку затримку стабілізації після зупинки руху. Це забезпечить повторювані показники ваги, а не число, яке коливається.
Читабельність забезпечує максимальну точність. Використовуйте чіткий шрифт, гарну контрастність та одиниці вимірювання, розміщені поруч зі значенням. Для високоточного вимірювання маси відображайте індикатори стабільності та прапорець відстеження нуля. Ці сигнали повідомляють оператору, коли показання є достовірними. Добре розроблений інтерфейс перетворює необроблені показники конвертера на точні цифрові показники ваги, на які люди можуть реагувати.
Кожен етап має значення. Тензодатчик встановлює фізичну межу, сигнальний ланцюг захищає сигнал, а калібрування та дисплей забезпечують точність вимірювання з часом. Ставтеся до калібрування як до процесу, а не до одноразового кроку, і ваші системи зважування забезпечуватимуть високу точність протягом усього терміну служби.
Практичне застосування та компроміси DFM
Промислові, медичні та лабораторні системи
Цільові показники точності змінюються залежно від завдання. Вам слід вибирати тензодатчики відповідно до завдання, а не до заголовка технічного опису.
Категорія програми | Типова вимога до точності |
|---|---|
Легальне для торгівлі / метрологія | ±0.02% (OIML C3) |
Більшість промислових процесів контролю | ± 0.03% |
Застосування, що залежать від вартості (без суворого дотримання вимог) | ±0.05% до ±0.1% |
Вимоги до точності різні для кожного завдання: медичні ваги, які вимірюють дози ліків, потребують вищої роздільної здатності, ніж промислові ваги, які зважують сипучі матеріали, такі як гравій або пісок. Саме тому тензодатчики бувають різних рівнів точності та місткості, щоб задовольнити різні потреби.
У виробництві ліків та лабораторних умовах зважування має на меті дуже високу точність та дотримання правил, особливо для активних фармацевтичних інгредієнтів (АФІ) та контролю якості. Належна виробнича практика (GMP) вимагає точності аж до мікрограма, оскільки навіть невеликі зміни ваги можуть змінити консистенцію та властивості кінцевого лікарського засобу. Лабораторні аналітичні ваги з високою роздільною здатністю та лабораторні аналітичні ваги спираються на вагові датчики з низьким рівнем шуму та чітким контролем дрейфу. Опублікований випадок демонструє цю перевагу: Shumate (2018, SLAS Technology) перевірила платформу JAMS для відстеження швидкості видачі препарату під час високопродуктивного скринінгу. Її виміряні ваги відрізнялися від ручного зважування оператором в середньому на 1.0%, і вона надавала гравіметричні зведення в режимі реального часу зі своєчасними сповіщеннями. У дослідженні також зазначалися високі витрати та низька масштабованість.
Обмеження проектування для виробництва
Кожне рішення щодо вартості впливає на бюджет похибки. Дешевші датчики ваги часто мають ширшу нелінійність та гістерезис, і ви не можете калібрувати цю похибку на рівні плати. Вам слід зберегти деталі з жорсткими допусками для каналів, які встановлюють кінцеву точність, і прийняти деталі з менш жорсткими допусками, де дисплей все одно округляє значення.
Вибір типу складання також має значення . Опір роз'єму та кабелю додає до мостової схеми, тому визначте деталі з низьким контактним опором та протестуйте їх. Якість паяних з'єднань на підсилювачі та перетворювачі впливає на дрейф зміщення, і перевірка IPC-A-610 Клас 2 виявляє багато з цих дефектів. Конформне покриття додає етап процесу, але захищає вузли з високим імпедансом від вологості. Час випробування – це ще один компроміс: повне багатоточкове калібрування діапазону коштує дорожче на одиницю, ніж перевірка в одній точці, але воно зберігає точність по всій партії, що постачається. Збалансуйте ці обмеження на ранній стадії, і ваші рішення для точного зважування збережуть свою ефективність вимірювань у польових умовах.
Високоточне вимірювання та відображення ваги забезпечує вимірювання, яким можна довіряти: точні, надійні та повторювані. Ця довіра покращує роботу всієї системи.
Ці уроки стосуються всього ланцюга. Тензодатчики встановлюють фізичні обмеження, а поведінка їхнього мосту визначає, що може розрізняти електроніка. Конструкція сигнального ланцюга захищає цей малий сигнал. Компонування плати запобігає потраплянню на нього шуму. Дисципліна калібрування забезпечує точність з часом. Компроміси DFM визначають, чи збереже конструкція свою точність об'єму. Датчики ваги винагороджують за турботу на кожному етапі, а одна слабка ланка обмежує решту.
Вимоги до точності тепер визначають те, як проектуються сучасні вимірювальні системи. Інженери-апаратники, які планують повний ланцюжок завчасно, відповідатимуть їм.
FAQ
Скільки підрахунків без шуму мені потрібно для стабільного відображення?
Зіставте відображені цифри з показниками перетворювача без шуму. 24-бітний дельта-сигма АЦП надає вам багато необроблених бітів. Корисна роздільна здатність нижча. Відображайте лише цифри, які датчик ваги може стабільно фіксувати. Зайві цифри мерехтять і зменшують довіру операторів до показань.
Чому мої показники дрейфують навіть при постійному навантаженні?
Повзучість, теплові ефекти та дрейф збудження повільно зміщують вихідний сигнал. Спочатку перевірте кріплення. Деформована поверхня або бічне навантаження додають напругу, яку калібрування не може усунути. Потім переконайтеся, що джерело збудження стабільне, а перетворювач дійсно є співвідносним. Повторіть калібрування діапазону після будь-якої механічної переробки.
Чи варто використовувати співвідношення чи абсолютну відліковну величину?
Для більшості систем зважування обирайте ратіометричний режим. АЦП використовує напругу збудження як опорну, тому повільний дрейф збудження компенсується. Абсолютний опорний режим безпосередньо відображає кожне коливання збудження у показниках. Переконайтеся, що індикатор справді ратіометричний, оскільки недорогі пристрої часто такими не є.
Яка ціль для вимірювання точності підходить для мого застосування?
Для роботи, що відповідає вимогам законодавства США, зазвичай потрібен клас OIML C3. Більшість промислових систем контролю процесів дещо вільніші. Продукти, чутливі до вартості, без правил відповідності можуть приймати ширші допуски. Вибирайте тензодатчики відповідно до завдання та пам'ятайте, що дешевші датчики ваги мають нелінійність, яку неможливо відкалібрувати на рівні плати.