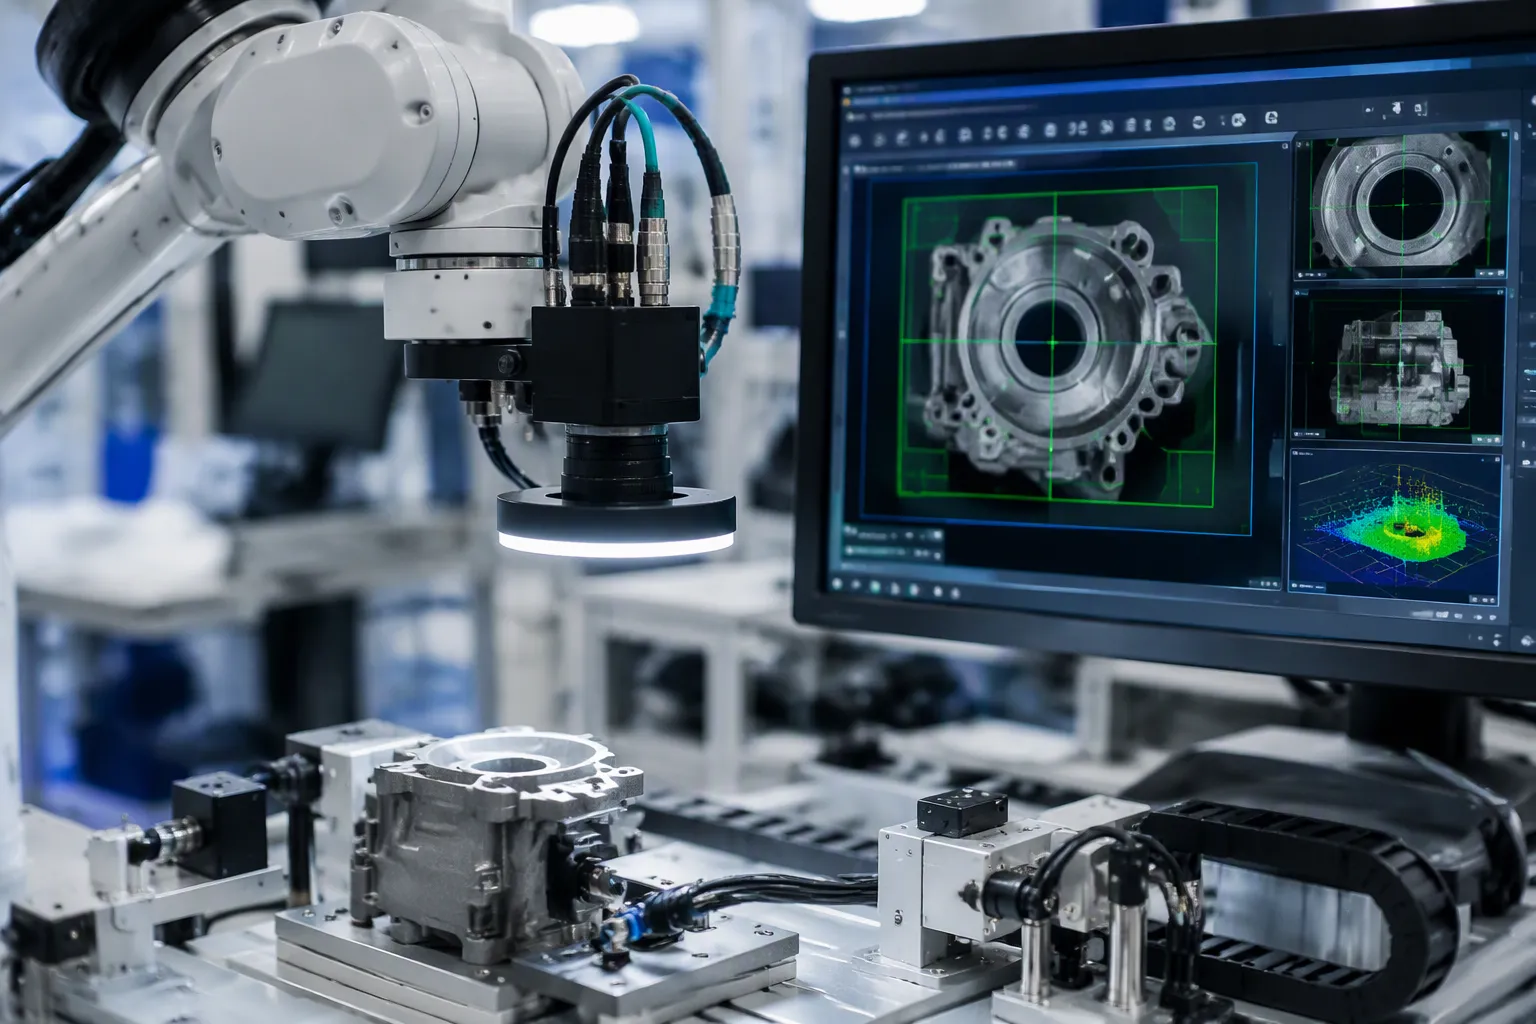
Kuziva kuona uye kushanda pamwe chete kwemaoko erobhoti kunofamba mudenderedzwa rakavharwa. Makamera anotarisa nzvimbo yekushandira, uye pombi yekuona inowana chinhu chimwe nechimwe nechimiro chayo. Kuona servo kunotungamira ruoko panguva chaiyo. Zvikamu zvikuru kamera kana makamera, pombi yekuona, kufungidzira pozi, murongi wekufamba, uye mudzori. Rudzi urwu runokosha kune mainjiniya ehardware nemapoka ezvigadzirwa zvemagetsi nekuti dhizaini yebhodhi inosarudza kubudirira kwayo. Sarudzo yeinterface, latency, ruzha, uye kutengeserana kwekugadzira zvinoisa miganhu chaiyo. Mubairo ndewekunyatsorongeka kwedenderedzwa, kuchinjika kune nzvimbo dzezvikamu zvinochinja, uye kuderedzwa kwekugadzirisa. Vaongorori vanokoshesa musika uyu pamadhora mabhiriyoni 3.89 muna 2025, ne11.2% CAGR kubva 2027 kusvika 2035. Uchaona kuti kuona kwemuchina, kuona kwekombuta, uye kubatanidzwa kwekuona zvinobatanidza sei robhoti nehurongwa hwekuona. Maoko erobhoti anopa mubayiro dhizaini yakanyatsonaka, uye maoko erobhoti anoranga nzira pfupi.
Zvitsva Zvitsva
Kuona nemaoko erobhoti zvinoshanda pamwe chete mudenderedzwa: makamera anoona zvinhu, uye ruoko rwunofamba rwuchienda kwazviri.
Sarudza nzvimbo dzekamera yako zvichienderana nekuti tambo yacho yakareba sei: MIPI CSI-2 yekumhanya kwenguva pfupi, USB3 yemamita mashoma, uye GigE yekureba.
Tarisa uye gadzirisa kubatana kwemaoko nemaziso kakawanda kuti umise kutsvedza uye urambe wakarurama.
Ronga bhajeti yenguva kubva pakatorwa mufananidzo nekamera kusvika pakafamba ruoko, kuitira kuti usanonoke.
Chengeta ruzha rwemota kure netambo dzekamera kuitira kuti mufananidzo ugare wakajeka.
Zvinokosha zveRobotic Arm uye Kudzora Kuona kweMuchina
Dhigirii Nhanhatu dzeRusununguko uye Kinematics yeArm
Ruoko rwerobhoti rune majoini matanhatu runoisa chishandiso charo muzvikamu zvitatu zvekushandura uye zvitatu zverusununguko rwekutenderera. Forward kinematics inoona end-effector pose kubva kune zvinoshanduka zvejoini. Unobatanidza shanduko kubva pafuremu yehwaro kuenda kufuremu yechishandiso. Pasi pemutemo weDenavit-Hartenberg, joini yega yega ine maparamita mana: kureba kwekubatanidza, kutenderedza kwekubatanidza, kutenderedza kwekubatanidza, uye kona yejoini. Kuwedzera matrices akafanana pajoini kunopa shanduko kubva pachigadziko kuenda kuchinhu. Bhokisi rayo repamusoro kuruboshwe re3×3 ndiro matrix yekutenderera, uye zvinhu zvitatu zvekutanga zvekoramu yechina zvinopa vector yenzvimbo.
Inverse kinematics inoita zvakasiyana. Inogadzirisa makona ekubatana kana uchiziva chimiro chaunoda. Mhinduro dzakavharika hadziwanzowaniki uye dzinowanzo kuwanikwa pamaoko ane maoko akatenderera. Saka maoko mazhinji erobhoti anoshandisa nhamba iteration:
Tanga nekufungidzira kwekutanga pamwe chete.
Verenga mamiriro ekunze uchishandisa forward kinematics.
Verenga chikanganiso chechimiro.
Gadzirisa majoini uchishandisa Jacobian pseudoinverse yakayerwa nehukuru hwematanho.
Dzokorora kusvika chikanganiso chaderera pasi pekushivirira.
Chidimbu Chekudzora Kuona-Kuita-Chiito
Chinotenderera chinopera muzvikamu zvishanu: kutora furemu, kuona, kufungidzira posi, kuronga, uye kudzora. Kuona kwemuchina kunopa mafuremu asina kugadzirwa. Kuona kwekombiyuta uye kuziva maonero kunoshandura mafuremu iwayo kuita zvimiro zvechinhu uye 6-DoF posi. Chinoronga chinoshandura posi yega yega kuita nzira yekubatana, uye chinodzora chinotyaira ruoko rwerobhoti pairi. Danho rega rega rinowedzera kunonoka, saka mafuremu enguva pakutora uye kunonoka kwebhajeti kunopera kusvika kumagumo.
Kubatanidzwa kwekuona kunowanzoisa makamera akabatanidzwa pachinhu chinopa simba. Kurongeka uku kwemaziso nemaoko kunobvisa nzvimbo dzisingaonekwe pedyo nechinobatirira uye kunoita kuti kuyera kuve nyore. Maonero emakamera akawanda anowedzera kunzwisisa kune nzvimbo yese ye3D, iyo inobatsira kugadzirisa kwakaoma uye kugadzirisa zvikamu nemazvo mumabhini akazadzwa. Magadzirirwo akafanana anoyera kubva kumarobhoti eindasitiri neanoshanda pamwe chete kusvika kumasero emarobhoti anoshanda pamwe chete, uko ruoko rwechipiri rwerobhoti rwakagadzirwa rwunotevera zvinhu zvinofamba. Vagadziri vemaoko emarobhoti vanofanira kubata kuiswa kwekamera sechisarudzo chemuchina, nekuti kuomarara kwekukwidza kunokanganisa kururama kwepose sezvinoita algorithm.
Matekiniki ekuona nekuona zvinhu pakombiyuta

PBVS, IBVS, uye Hybrid Visual Servoing
Kushandiswa kwekuona kwakavakirwa paPosition-based visual servoing (PBVS) kunoshandisa machine vision kuti ione kuti chikamu chiri papi munzvimbo ye3D. Zvadaro kunoudza ruoko rwerobhoti kuti rwufambe rwuri munzvimbo yeCartesian. Kushandiswa kwemifananidzo kwakavakirwa pakuona (IBVS) kunodarika danho iroro uye kunofambisa ruoko rwerobhoti zvakananga kubva pazvinhu zvemufananidzo. Mapurojekiti ehybrid anomhanya marobhoti ese ari maviri panguva imwe chete.
Zvirongwa zveHybrid 2 1/2-D zvinoenzanisa kugadzikana kwenzvimbo yeIBVS zvichienderana nekuti PBVS inoenderana sei nekufungidzira kwakarurama kwemamiriro, calibration, uye mamodheru echinhu.
kusvika
Hunhu hwesimba
Complexity
Hybrid (IBVS + PBVS)
Mubato une mukana wekuvharika uye unogadzirisa zvikanganiso zvemapoziti zvinokonzerwa ne odometry kana kutsvedza
Yepamusoro: zvishwe zviviri zvekugadzira nekugadzirisa
IBVS
Zvinoenderana nemaonero ekuona, kwete odometry yemukati
Chidimbu: denderedzwa rimwe chete
PBVS
Inoda kufungidzira kwakarurama kwemamiriro, calibration, uye mamodheru echinhu
Chidimbu: denderedzwa rimwe chete
Sarudza PBVS kana uine modhi yeCAD yakachena uye sero rakanyatsogadziriswa. Sarudza IBVS kana calibration ikadonha kana chikamu chisina magadzirirwo. Mazhinji emaoko erobhoti ari kugadzirwa anoshandisa loop imwe chete. Mazhinji emaoko erobhoti muma lab ekutsvagisa anoshandisa hybrid. Chengetedza magadzirirwo ehybrid ekugadzirisa kwakaoma, uko kuvharika kwakajairika. Maoko erobhoti anotarisana nezvikamu zvinopenya anowanawo mhinduro yakawedzerwa.
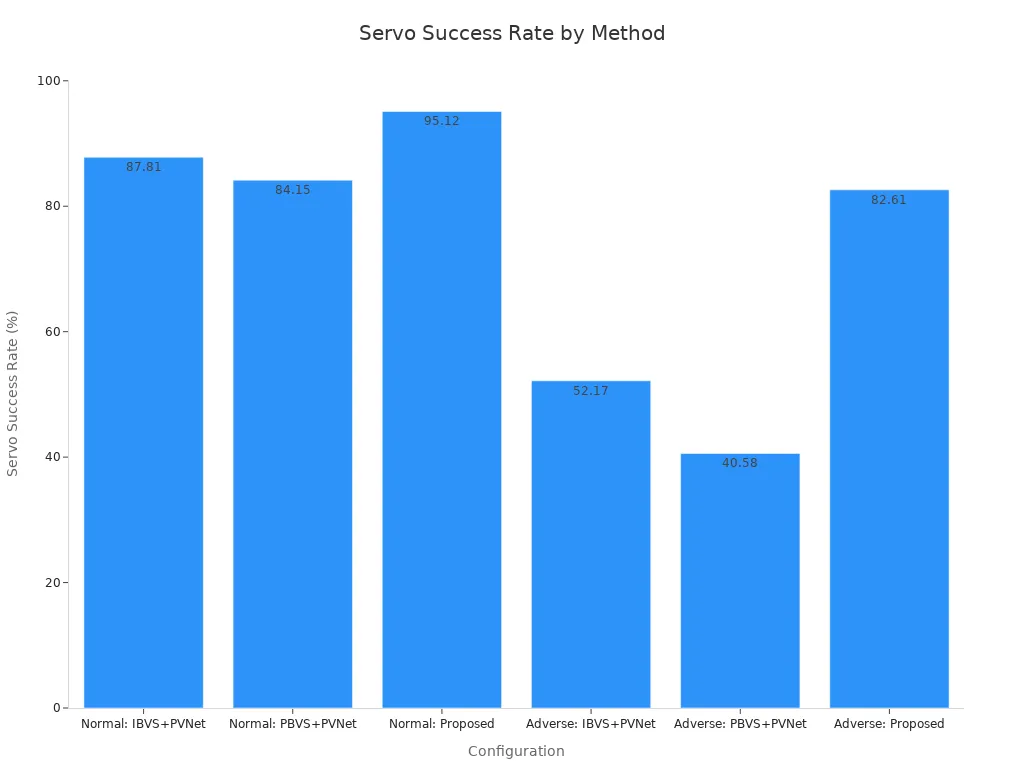
Miedzo yakaburitswa pazvinhu zvisina magadzirirwo inoratidza musiyano. Nzira yeEKF yakavakirwa pa keypoint yakasvika pa95.12% servo success rate pasi pemamiriro ezvinhu akajairwa uye 82.61% pasi pemamiriro ezvinhu asina kunaka. IBVS+PVNet baseline yakasvika pa87.81% uye 52.17%. PBVS+PVNet baseline yakasvika pa84.15% uye 40.58%. Nzira imwecheteyo yakaratidza lowest translation error, rotation error, uye trajectory length ratio mune ese ari maviri mamiriro.
Kudzidza Zvakadzama Kwekuona uye Kufungidzira Position
Kudzidza kwakadzama ikozvino ndiko kunoita kuti ruzivo rwezvinhu rushande mukuona zvinhu. Vaongorori vemazuva ano vanofanotaura upamhi nekona yechinhu zvakananga. Izvi zvinoita kuti ruoko rwerobhoti ruve nechimiro chekubata pasina CAD model.
MegaPose: pombi yekuenzanisa-yekufananidza ine simba rakasimba re zero-shot kuburikidza nekunatswa-kwakakora-kusvika-kudiki.
FoundationPose: hurongwa hwakabatana hwekuona, kuteedzera, uye kufungidzira mamiriro ezvinhu pazvinhu zvitsva.
Ose ari maviri anoshanda paYCB-Video test set. Sosi yacho haina kutaura kuti ane nhamba dzakarurama ipapo. Padata idzva re6-DoF grabbing, EfficientPose yakasvika 97.05% uye FFB6D yakasvika 98.09%.
mhando | Kururama kwakataurwa |
|---|---|
Posi Inoshanda | 97.05% |
FFB6D | 98.09% |
Zviyero zvakaita sedambudziko reBOP zvakasimudzira kufambira mberi uku. Vanowana mapoinzi nenzira dze geometric dzakadai seADD neMSSD.
Mamodheru emutauro wekuona neIBVS achiri kubuda mugwara rekudzora. Atore seanovimbisa, asina kuratidzwa. Matimu mazhinji anobatanidza servoing yekare nemodheru dzeAI dzekuongorora. Kupatsanurwa ikoko kunoita kuti tambo yekudzora ifanotaurwa. Uchenjeri hwekugadzira hunobatsira zvakanyanya padanho rekuona, uko kuona kwekombuta nekuziva zvinhu zvinobata zvinhu zvisina kurongeka. Uchenjeri hwekugadzira hunowedzera kukosha mukati metambo yeservo nhasi. Vatengesi vemakomputa ikozvino vanotumira mamodheru eAI mungarava, uye maraibhurari ekuona kwekombuta anofukidza zvimwe. Maoko erobhoti mumasero ekutakura zvinhu achiri kuda mutemo weservo unokurumidza uye wakapfava. Kuziva mapatani chete hakuzovhari tambo. Ruoko rwechipiri rwerobhoti runogona kutevera chinangwa chinofamba, uye kugadzika ikoko kunopa mubayiro wekuita nguva yakawanda kupfuura saizi yemodheru.
Kubatanidzwa kweChiono cheMaoko Anotungamirirwa neChiono
Kubatanidza Kamera, Kuenzanisa, uye Kubatanidza Maziso neMaoko
Kamera yaunosarudza inoratidza kuti robhoti yako inogona kusvika kure zvakadii uye kuti inogona kunyatsojeka zvakadii. MIPI CSI-2 inoshanda zvakanaka pakufamba kwenguva pfupi kubva pabhodhi kuenda pabhodhi mukati meimba yemaoko. USB3 inobata mamita mashoma netambo dziri nyore. GigE inosvika kure kupfuura mutsetse wekugadzira, asi inowedzera kushamisika kwepaketi kwaunofanira kuronga. Sarudza interface zvichibva pahurefu hwetambo kutanga, wozotarisa resolution uye frame rate.
Nzira dzekufambisa ma "differential pairs" dzinomhanya zvakanyanya dzine symmetry. Chengetedza ma "P" ne "N traces" ari munzira dzakafanana dzine ma "balanced bends" nema "vias". Bata nzvimbo kubva pa "transmitter" kuenda kune "receiver" zvichienda kune "receiver", uye enzanisa ma "P" ne "N" kureba kuti ucheke skew. Nzira dzekufambisa dziri pamusoro pe "continuous ground plane", uye dzivisa "split planes" ne "copper cutouts". Kune USB 3.0 nezvimwe zvakafanana, chengeta "skew" mukati me25-50 ps uye chengeta "differential impedance" pedyo ne90 Ω ± 10%. Isa ma "AC coupling capacitors" zvakaenzana, uye sarudza mapakeji madiki akadai se0402.
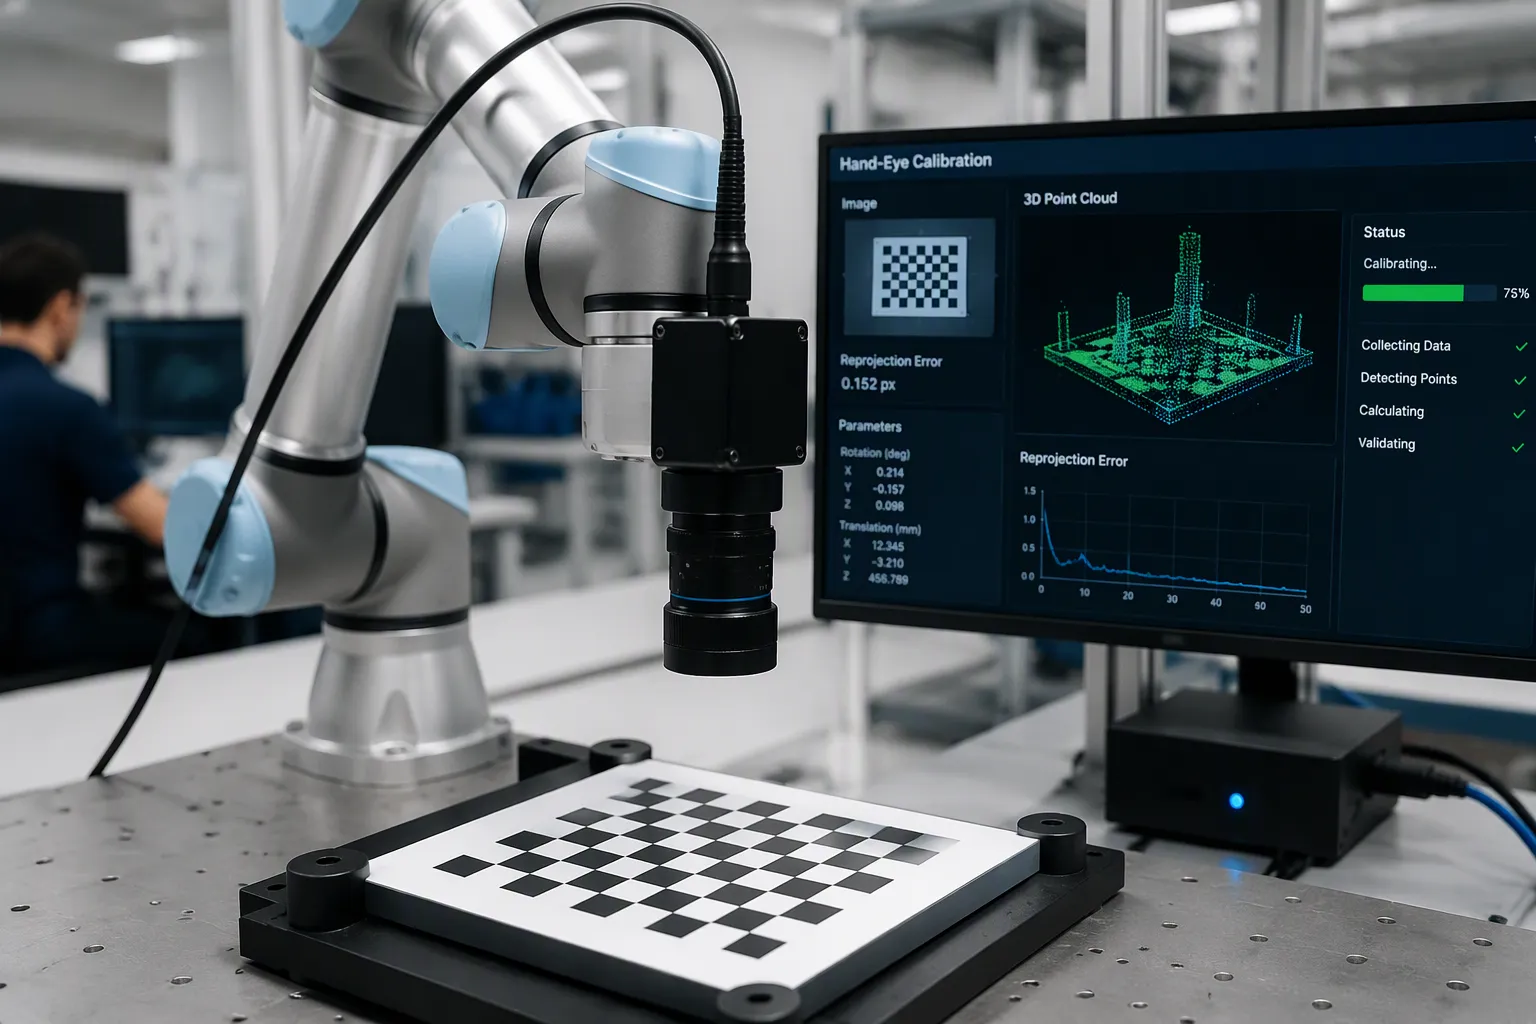
Kuongororwa kwemaoko nemaziso kunofungidzira shanduko iri pakati pechinhu chinopa simba rekupedzisira nefuremu yekamera. Chimiro chakajairika ndiAX = XB, apo A naB vari maoko nekamera zviri pakati pemafuremu uye X ndiyo shanduko isingazivikanwe. Unogona kushandisa nzira ye calibration plate, iyo inotora mifananidzo gumi yeplate yakaiswa paruoko rwerobhoti. Nzira ye point pair list inoshanda isina plate pane chinhu chebasa. Maitiro ekugadzirisa otomatiki ikozvino anoshandisa matanho aya nekuisa mashoma. Mhedzisiro yakajairika mumagadzirirwo matanhatu ejoint inoratidzwa pazasi.
Metric | Translation | Kuchinja |
|---|---|---|
RV Yakanyanya (X, Y, Z) | 2.471 mm, 3.751 mm, 1.423 mm | 0.957 °, 0.454 °, 0.702 ° |
Avhareji yeRV | 2.548 mamirimita | 0.704 ° |
Avhareji yekutsauka (SD) | 0.930 mamirimita | 0.265 ° |
Simbisa ne static test iri patafura uye dynamic test inonyoresa transformed point clouds kuburikidza neICP.
Kuronga Bhajeti Yenguva Yekunonoka uye Kubvisa Ruzha
Ronga bhajeti rako rekunonoka kubva pakubata furemu kusvika pakufamba kweruoko. Isa chidhindo chenguva pafuremu yega yega pakubata, wobva wawedzera kuona, kufungidzira mamiriro, kuronga, uye kunonoka kwebhazi. EtherCAT inopa nguva yakatarwa yerobhoti arm controller.
Parameter | Maitiro Akajairika eEtherCAT |
|---|---|
Nguva yekutenderera (maaxes gumi eservo) | 100–250 µs |
Jitter | <1µs |
Kurongeka kwekuenderana kwewachi yakagoverwa | zviri nani kupfuura 100 ns |
Mawachi akaparadzirwa anochengetedza varanda vese vakarongana mumidziyo, saka nguva inomira pasi pemutoro wesoftware. CAN inoramba yakanaka kana maoko madiki erobhoti asingashande zvakanyanya.
Chengeta ruzha rwemutyairi wemota kure necheni yemufananidzo. Zvidziviriro zvetambo zvinosunga 360° kumativi ese, uye usambofa wakaisa chidziviriro nepawaya inodhonza mvura yemuswe wepigtail. Siyanisa chiratidzo nekufambisa simba mukati mekabhineti. Dzorera MOSFET gedhi uye deredza nzvimbo dzemagetsi ane simba rakawanda kuti udzikise kuburitswa kwemhepo. Matanho aya anodzivirira kuona kwemuchina zvakanaka panguva yemabasa ekugadzirisa.
Kune DFM, simbisai stackup musati maronga, chengetai trace geometry mukati me ±5 mil, uye bvumiranai nezvekushivirira impedance nemugadziri wenyu. Kubatanidzwa kwekuona kwemuchina kunobudirira kana kurongeka kwebhodhi, calibration, uye nguva zvese zvikatariswa zvakaenzana. Kubatanidzwa kwekuona kunokundikana kana chimwe chazvo chikatorwa sechinofungwa. Ronga kubatanidzwa kwekuona nekukurumidza, uye maoko ako erobhoti achabata kurongeka kwese.
Mashandisirwo, Matambudziko, uye Mhinduro dzeMachine Vision
Nyaya Dzekushandisa Chaidzo Mukugadzira Nekufambiswa Kwezvinhu
Marobhoti anoshanda pamwe chete anotungamirirwa nekuona anowanikwa mumasero ekutora-nekuisa, achiburitsa zvinhu mubhini, uye achiwana zvinhu pamutsetse wekugadzira. Kamera ye3D inogona kuona zvinhu zvidiki pane 5 mm, saka ruoko rwerobhoti runogona kubvisa bhini rakazara pasina kubata chikamu chisiri icho. Marobhoti ane maoko maviri anotevera zvinhu zvinofamba, uye masero erobhoti revanhu anopfuudza zvikamu pakati pemunhu neruoko. Kubatanidzwa kwekuona kunobatsira nenzira dzaunogona kuyera:
Kumhanya kwekusarudza kunopfuura zvinhu mazana maviri paawa, nekunyatsorongeka kuri pamusoro pe99.9% uye kunyatsorongeka kwekuisa zvinhu kuri pedyo ne±0.1 mm.
Kurongeka kwekuronga kunokwira neinenge 25%–30%, uye kumhanya kwekuzadzisa zvinhu panguva yekumhanya kunowedzera zvakanyanya.
Mwero wezvikanganiso unodzikira, uye unogona kutamisa vashandi kumabasa anowedzera kukosha.
Mhedzisiro iyi inotsigira kushanda zvakanaka, kudzokororwa, uye kuchengetedzeka mumarobhoti emuindasitiri neanoshanda pamwe chete. Makorobhoti anotungamirwa nekuona anotsigirawo kushanda kure uye kuunganidzwa kwedata, izvo zvinopa mapombi ekudzidza kwemuchina werobhoti. Chidimbu chimwe chete ichocho chekuunganidza data reAI chinodzidzisa mamodheru eAI ekugadzirisa kwakaoma. Tarisira kuti maoko ane simba reAI avimbe nekudzidza kwekutevedzera uye kushanda kure vasati vagadzirisa kugadzirisa kwakaoma vega.
Maitiro Akajairika Ekukundikana uye Maitiro Ekuderedza Kukundikana
Kunonoka, kuyerera kwekutarisa, kupenya, kuvharika, uye ruzha rwemota rwunopinda mucheni yemufananidzo zvinokonzeresa kukundikana kwakawanda. Kuziva uye kuronga nzira zvinotora 100–500 ms padenderedzwa, uye kunonoka ikoko kwega kunoputsa zvisungo zvakasimba zveservo. Mwero wekukundikana kwekubata maindasitiri unomhanya 2–8% paawa, uye mwero wekudonha kwekutora-ne-nzvimbo unomhanya 3–5% paawa. Maumbirwo akaomarara anosundira mwero wekudonha kwepamusoro kusvika 10–12% paawa, uchipesana nechinangwa chiri pasi pe0.1% paawa.
Condition | Mhedzisiro pahuwandu hwekukundikana |
|---|---|
Kudedera pamusoro pe 0.5g kana kutenderera kwetembiricha pamusoro pe 15°C padanho rega rega | 200-300% yakakwirira |
Kupenya kusingaenderane | Kukanganisa kwehukuru hwakadzika ne40–60% |
Unofanira kugadzirisa izvi padanho rebhodhi. Chengetedza cheni yemufananidzo, zvidziviriro zvebond 360°, uye chengetedza tambo dzemagetsi dzemota kure nerails dzekamera. Wedzera muripo wezvakatipoteredza uye kugadzirisa kwekufanotaura nekudengenyeka uye kunzwa kwekupisa. Kuona kwemuchina neAI models kunofanotaura kutadza kubata panguva chaiyo. Kuona kwekombuta kunobata kuona, uye mabasa ekugadzirisa anowanikwa kubva mukudzora simba rekubata. Chengetedza maitiro ekugadzirisa ari pachirongwa, uye tanga waona kushandurwa kunotungamirirwa nekuona sedambudziko renguva.
Iye zvino wava nemufananidzo uri nyore wedenderedzwa. Makamera anoona zviri kuitika, kuona kunoshandura mapikiseli kuita mamiriro ezvinhu, uye chinodzora chinofambisa ruoko rwerobhoti munzira yakarongwa. Mhinduro inovhara denderedzwa rega rega.
Funga nezvekuchinjana kwaunoita nekukurumidza. Kushandiswa kwemhando yepamusoro (classical servoing) kunogara kuchifungidzirwa uye kwakachipa kuti utarise. Nzira dzekudzidza zvakadzama dzinokupa mukana wekuchinja, asi dzinodhura data uye kuverenga. Interface reach, latency budget, uye noise isolation zvinokweverana, saka sarudza zvinhu zvako zvinokosha usati waronga.
Ramba uchitarisa pane zvakadzidzwa zvekuona, mamodheru emutauro wekuona, uye makamera ezviitiko. Makobhoti anotungamirirwa nekuona achabatsirwa ne teleoperation nekuunganidza data, uye mamodheru eAI achasundidzira mberi kugadzirisa kwakaoma. Uchenjeri hwekugadzira hahuzotsivi bhajeti rako renguva. Tanga nesero rimwe chete rakagadziriswa, nyora kutenderera kwega kwega, uye rega marobhoti anoshanda pamwe chete akure kubva ipapo. Maoko erobhoti anopa mubayiro wekuzvibata. Maoko erobhoti akavakirwa padata rakayerwa anobata kugadzirisa kwakaoma nekuvimba.
FAQ
Ndeipi kamera yaunofanira kusarudza pakushandisa serobhoti reruoko?
Tanga nehukuru hwetambo. MIPI CSI-2 inokodzera kumhanya kupfupi kubva pabhodhi kuenda pabhodhi mukati meimba yemaoko. USB3 inofukidza mamita mashoma netambo dziri nyore. GigE inosvika pamutsetse wekugadzira, asi unofanirwa kuronga kuti packet jitter isvike sei. Enzanisa interface nereach yako kutanga, wozobva waenzanisa resolution uye frame rate.
Unoita sei kuti ruzha rwemota rwusapinde mucheni yemufananidzo?
Zvidziviriro zvetambo dzekubatanidza 360° kumativi ese ari maviri. Usambofa wakaisa chidziviriro nepawaya yemuswe wepigtail. Siyanisa chiratidzo nekufambisa simba mukati mekabhineti. Dzora simba reMOSFET gate drive uye deredza nzvimbo dzemagetsi ane simba rakawanda. Matanho aya anodzivirira kuona zvakanaka kwemuchina kana ruoko rwerobhoti ruchifamba nekukurumidza pedyo nekamera.
Sei kutenderera kwe calibration kuchityora ruoko rwerobhoti nekufamba kwenguva?
Kuchinja-chinja kwekupisa uye kudedera kunoshandura shanduko yeruoko neziso. Ruoko rwerobhoti runobva rwabata ne offset iri kukura. Chengetedza maitiro ekugadzirisa ari pachirongwa. Wedzera kudedera uye kunzwa kwekupisa kuti ugadzirise. Simbisa ne static table test uye dynamic point-cloud test kuburikidza ne ICP.
Ndeipi nguva yaunofanira kusarudza classical servoing pane kudzidza zvakadzama?
Sarudza nzira yemazuva ano yekushandira kana sero rakarongeka zvakanaka uye chikamu chacho chine magadzirirwo azvo. Ruoko rwerobhoti runobva rwaita denderedzwa rinofungidzirwa, rinogona kutariswa. Sarudza kufungidzira kwemamiriro ezvinhu akadzika ekudzidza zvinhu zvisina kurongeka, zvinhu zvitsva, kana zvikamu zvinopenya. Mapoka mazhinji anogovana basa: mamodheru eAI anoona, uye mutemo weservo uri nyore unotyaira ruoko rwerobhoti.