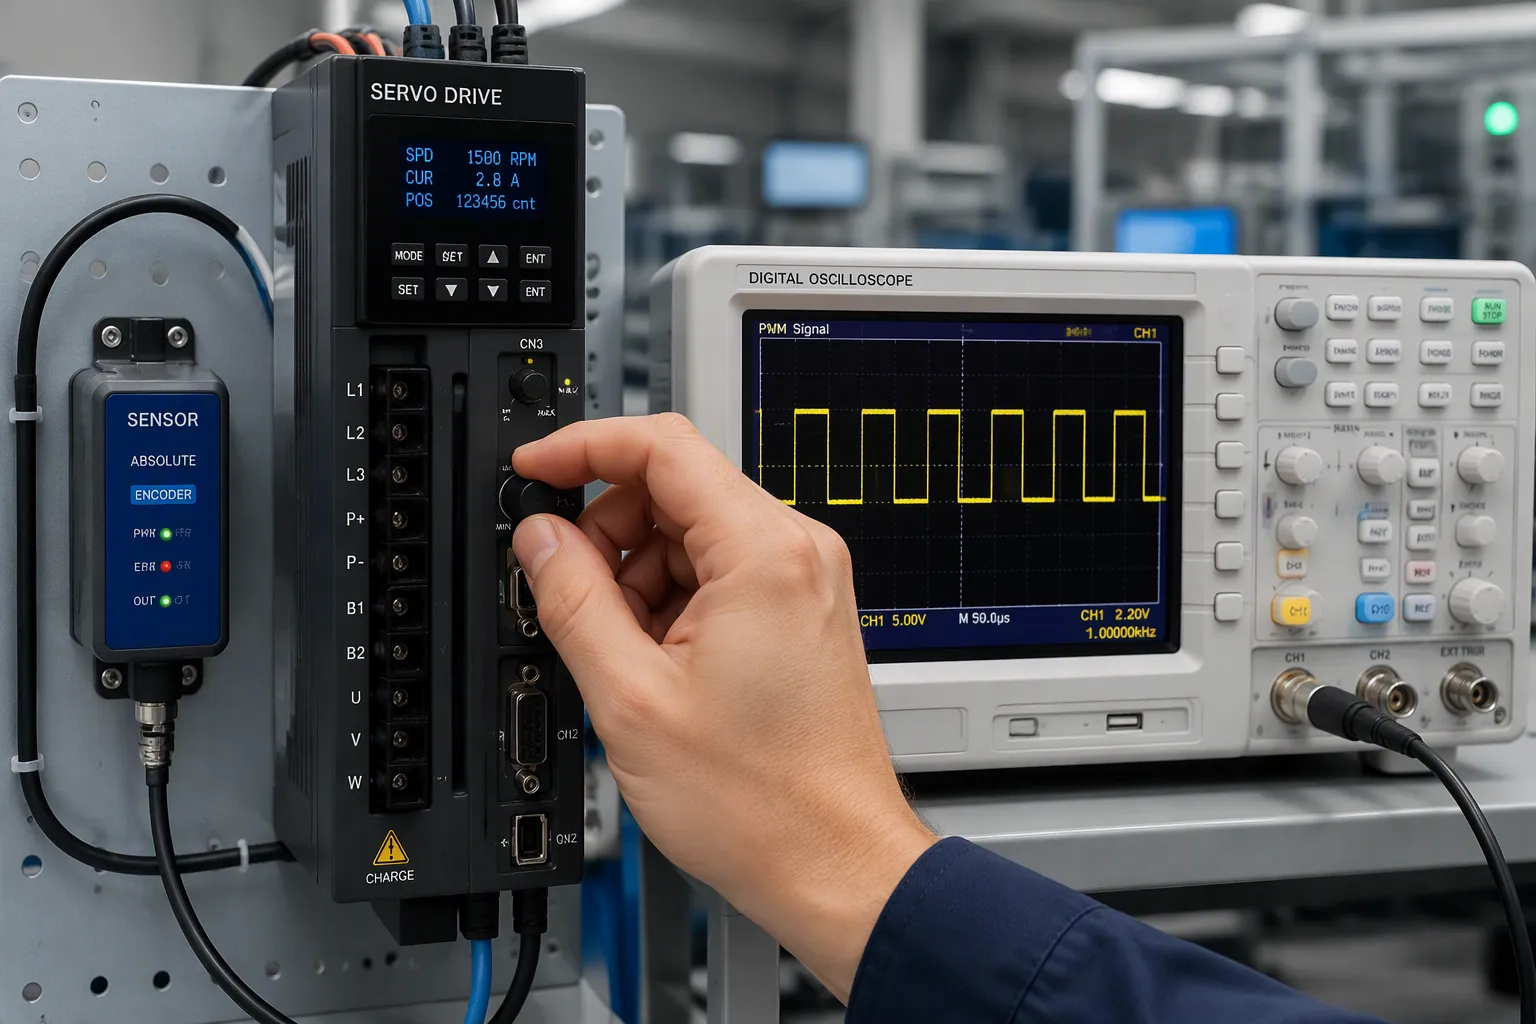
Madhiraivha eServo anoshandisa PWM kuisa nzvimbo kana kumhanya kwakanangana. MaSensors anotaura kukosha chaiko panguva chaiyo. Dhiraivha inobva yagadzirisa gap iri mu closed loop. PWM, kana kuti pulse-width modulation, inobatidza uye inodzima chiratidzo nekukurumidza. Duty cycle ndiyo on-time fraction, uye inoisa murairo wekuraira. Closed-loop control zvinoreva kuti dhiraivha inoenzanisa murairo ne feedback uye inogadzirisa kubuda kwawo kusvika chikanganiso chidiki.
Mainjiniya ehardware nezvikwata zvezvigadzirwa zvemagetsi vanoda ruzivo rwepamusoro-soro, kwete maslogans. Servo drives ndiwo musimboti wekudzora kufamba, uye sarudzo diki dzekugadzira dzinosarudza kana mota yeservo iine chinzvimbo kana kuvhima. Kukurukurirana uku kunosanganisira encoding yemirairo, kunzwa mhinduro, combined loop, uye power-stage trade-offs.
Zvitsva Zvitsva
Kutenderera kwebasa rePWM kunoisa murairo wemadhiraivha eservo, saka nguva yakachena inoita kuti pave nekufamba kwakarurama.
Sarudza sensor yakakodzera zvaunoda kunyatsoongorora: potentiometers dzemabasa ekutanga, encoders dzekururama kwakanyanya.
Kudzora kwe "closed-loop" kunoongorora murairo uchipesana nemhinduro kuti ugadzirise zvikanganiso uye kuti kufamba kurambe kwakadzikama.
Dhizaini yakanaka yedanho remagetsi ine kudzora kwekupedzisira uye kunzwa kwemagetsi kunodzivirira dhiraivha nemota.
Shandisa nhungamiro dzeDFM kubva pakutanga kudzivirira matambudziko ekugadzira uye kuchengetedza mashandiro eservo akavimbika.
Madhiraivha eServo uye Kudzora kwePWM
Servo drive ndiyo nzira yekushanda nesimba uye nhanho yekushanda kwesystem yekufamba. Inowana murairo kubva kumotion controller, inoshandura murairo iwoyo kuita pateni yekuchinja, uye inotyaira mawindings emota. Dhiraivha haisarudze kuti mutoro unofanira kuenda kupi. Inoita murairo uye inodzosera mushumo kuburikidza nenzira yayo yemhinduro.
Kutenderera Kwebasa uye Kunyora Mirayiridzo
Duty cycle ndiyo ine murairo. Kufamba kwemhepo kwakafara kunoudza dhiraivha kuti ifambe ichienda kumucheto mumwe wekufamba; kufamba kwemhepo kwakamanikana kunoifambisa ichienda kune mumwe. Mumagadzirirwo eRC-style, kufamba kwemhepo kuri pedyo ne1.5 ms kunowanzoreva pakati, uye upamhi hwekufamba kwemhepo hunochinja pamusoro kana pasi pehuwandu ihwohwo kuti hugadzire nzvimbo yaunoda. MaIndustrial servo drives anowanzo nyora kumhanya kana torque nenzira imwecheteyo, nekufamba kwemhepo kwemhepo kuchiratidza kuti kune current kana velocity yakarairwa.
Maitiro ekunyora maencoding akakosha nekuti mamota eservo anopindura pamagetsi akaenzana, kwete kumiganhu yega yega. Kutenderera kwebasa rakachena kunoita kuti pave neavhareji inofanotaurwa. Yakakanganisika inoita kuti pave nemurairo waisambofungirwa nedhiraivha.
Kugadzirisa Nguva yePWM uye Kuvandudza Kurongeka
Kuchinja nguva (timing jitter) imhandu yekufamba kwakarurama. Madhiraivha eServo anoenzanisa kupusha kwega kwega kunouya nepakati penguva. Kuchinja pakurova ikoko kunoshandura murairo wakagadziriswa, uye loop inozotevera chinangwa chinoramba chichifamba. Kuchinja kwekukurumidza kunoratidza kuti murairo unovandudzwa kangani. Kudzokorora kunononoka kunosiya mamota eservo ari kumashure kwema setpoints anochinja nekukurumidza.
Kurongeka kwebhodhi kunokanganisa zvese zviri zviviri. Bvisa PWM input kure ne switching nodes, chengeta trace iri pfupi, uye ipa timer nzvimbo yakagadzikana yewachi. Servo drives dzinobata nzvimbo zvakanaka dzinowanzo tanga ne command input yakachena, ine wachi yakanaka.
Cherechedza: Simbisa mwero wekuzorodza uchienzaniswa nekuchinja kwemutoro, kwete zvichienderana nehuwandu hwedatasheet chete.
Kuona Sensor uye Feedback Hardware
Nzira yekupa mhinduro inosarudza kuti madhiraivha eservo anoziva sei nzvimbo chaiyo yemutoro. Sensor inoshandura kufamba kwemuviri kuita chiratidzo chemagetsi. Madhiraivha eServo anobva aenzanisa chiratidzo ichocho nemurairo. Hunhu hwekupa mhinduro hunoisa denga rakaoma pakunyatsojeka kunogoneka, zvisinei nekuti chitenderedzo chinomhanya nekukurumidza sei.
Potentiometers, Encoders, uye Hall Sensors
Rudzi rwesensa rumwe nerumwe ruchichinjana resolution zvichienderana nemutengo nenzvimbo yebhodhi. Tafura iri pazasi inoratidza muchidimbu zvirevo zvemazuva ese.
Sensor Type | Resolution | kunyatsoita |
|---|---|---|
Absolute encoder (FANUC) | 24-bit | ±2.5 μm kunyatsorongeka kwenzvimbo |
Absolute encoder (Mitutoyo) | 0.1 arcsecond rotary; nanometer-level linear | ±0.5 μm yakatsetseka; ±1 arcsecond inotenderera |
General absolute encoder | Inodarika 16-bit | Kusadzivirira ruzha kwakasimba, kubuda kwedhijitari kwakasarudzika |
Potentiometer yemutsetse (Hall effect, FANUC) | Analog | Mutsetse uri nani pane 0.1% yakazara |
Potentiometer yakawanda | Analog | ± 1–2 mm nzvimbo yekumira |
Mapotentiometers ndiwo anodhura zvishoma. MaHall sensors ari pakati nepakati pamutengo. MaOptical encoders zvikamu zvepamusoro-soro, uye kuvakwa kwawo kwakanyatsojeka kunoratidza chete mutengo kana basa richinyatsoda. MaGeneral potentiometers anoshanda zvakanaka pakuisa ±1–2 mm. Anoshanda pasi pe milimita imwe chete kune maOptical encoders. MaServo motors anoshandisa potentiometer feedback anodawo kudzivirirwa nekusefa, sezvo ruzha rweanalog runokanganisa chiratidzo chevoltage.
Kusefa Ruzha Pamitsetse Yemhinduro
Mitsetse ine ruzha inokanganisa data renzvimbo huru. Kumhanya kwetambo refu, kudzivirira kusina simba, uye waya dzemagetsi dziri pedyo zvese zvinowedzera kukanganisa. Zviratidzo zve encoder zvinodzivisa ruzha rwe common-mode zvakanaka. Chengeta tambo dzemhinduro kure newaya dzemagetsi emota. Sarudza ma encoder ane resolution yepamusoro kana mafambiro emota achida kuenderana kwakasimba.
Ma "smart encoders" emazuva ano anotaura nezvekupisa kwemukati uye ma "signal-quality bits". Kuderera kwe "signal" pasi pe90% kunoratidza kutadza kushanda kana kudonha kwe "oil ingress". Tarisa kana paine zvikanganiso zve "soft position" zviri kuitika uye "off" uye "torque spikes" dzisingatarisirwi. Ma "servo drives" anotevedza "track encoder signal-to-noise ratio" anobata zvikanganiso izvi nekukurumidza. Ma "servo motors" anobva achengetedza "home reference" yawo panzvimbo pekurasikirwa nayo pakati pe "cycle".
Kudzora Kuvhara-Loop muServo Drive
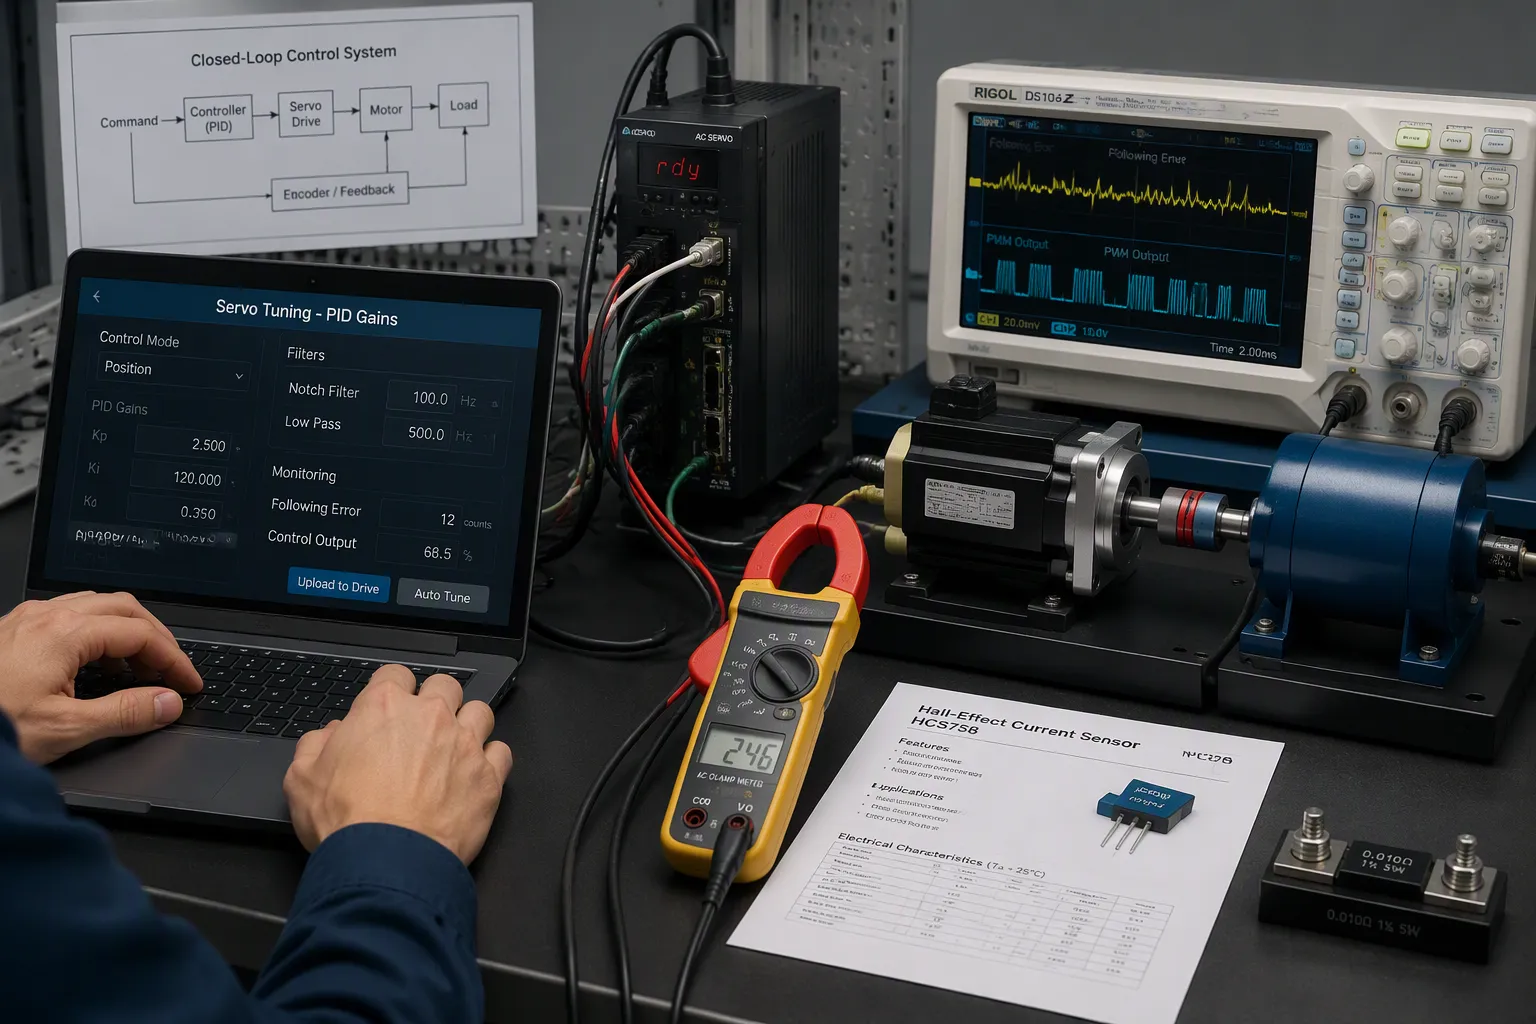
Murairo wega hauiti kuti mota ifambe. Sisitimu yekudzora yakavharirwa inotarisa nzvimbo yaunoda ichienzanisa nenzvimbo yainoyera. Yobva yashanda pamusiyano. Musiyano iwoyo unonzi kukanganisa kunotevera. Madhiraivha eServo anoitumira ku correction block, uye output inotyaira power stage . Apa ndipo panozobatana mirairo yePWM nedata re sensor.
Kugadzirisa Zvikanganiso uye Kugadzikana
Mazhinji madhiraivha eservo anoshandisa PID controller kugadzirisa zvikanganiso. Izwi rekuti proportional term rinoita zvinoenderana nehukuru hwechikanganiso chiripo, uye rinoshanda sekuomarara kwesystem. Izwi rekuti integral rinowedzera zvikanganiso zvekare kubvisa steady-state offset, uye muganho wekubatanidza unoidzivirira kuti isakonzere kutenderera. Izwi rekuti derivative term rinopindura kuti chikanganiso chiri kuchinja nekukurumidza sei, uye rinopa damping inopesana ne overshoot.
Kugadzirisa kunotevera kurongeka kunoshanda. Mainjiniya anosimudza Kp kusvika paita overshoot shoma, owedzera Kd kuti isvike pakudzikama kwakakosha, obva aisa Ki pasi sezvinobvira kuti abvise chikanganiso chasara. Muenzaniso wekugadzirisa wakaburitswa unoshandisa Kp = 1, Ki = 2, uye Kd = 0.05. Mutemo wakajairika unoisa Ki pakati pe1/10 ne1/2 yeKp, uye ma servo motors madiki anoshandisa zviyero zvakakura. Kana pasina kukosha kweKd kunodzikamisa Kp yakapihwa, gwara nderekucheka Kp ne35–50% uye kudzoreredza.
PID yekutanga haigone kugadzirisa zvikanganiso zvese. Harmonic compensation inogadzirisa torque inodzokororwa uye kusagadzikana kwemhinduro kwakabatana ne motor pitch kana kamwe chete kemakanika. Error mapping inochengetedza data re laser interferometer mu non-volatile memory uye inoshandisa interpolated corrections munguva chaiyo. Dual-loop control inowedzera encoder yechipiri pamutoro, saka position loop inoona true load position. Nzira idzi dzinowedzera closed-loop feedback system kupfuura zvinogona kuitwa ne gain tuning chete.
Kuona Kwezvino uye Kuona Chiteshi Chekumira
Kunzwa kwemagetsi kunodzivirira dhiraivha uye kunovhara torque loop. Nzira mbiri dzinotonga, uye imwe neimwe ine nzira dzekuchinjana.
Paunhu | Hall Effect Sensor | Shunt Resistor |
|---|---|---|
Isolation | Galvanic kusurukirwa | hapana |
kunyatsoita | Yakanaka mumhando dzakavharwa | Kururamisa kwepamusoro uye kugadzikana |
mutengo | Yakakwirira | Low |
Kupererwa nesimba | Kurasika kwekuisa zvishoma | Kupisa kweI²R |
Best for | Madhiraivha ane simba remagetsi, akakosha pakuzviparadzanisa nevamwe | Magadzirirwo madiki, ane simba shoma |
Panogara shunt panoita shanduko pane zvinogona kuonekwa nedhiraivha. Ma shunt eparutivi rwepasi anogara pedyo nepasi uye haakwanise kuona mashoti ari pasi. Ma shunt eparutivi rwepamusoro anosiya system iine pasi yakachena asi anoda ma IC ekuona akayerwa voltage yebhazi. Ma shunt ari mumutsara anoisa resistor imwe chete pachikamu chimwe nechimwe chemotor uye anopa mhedzisiro chaiyo, pasina FET state.
Kuonekwa kwechiteshi kunobva padata iri. Mota yeservo yakamiswa inodhonza magetsi ari kukwira nepo nzvimbo yacho ichimira kuchinja. Dhiraivha inoenzanisa magetsi nechikamu chemagetsi uye inocheka kubuda kana kupeta murairo. Mhinduro yenguva chaiyo yemagetsi nenzvimbo pamwe chete inoparadzanisa chiteshi chaicho kubva pakukwira kwemutoro kwenguva pfupi. Musiyano iwoyo unodzivirira mawindings emota nebhodhi pasina matambudziko.
Dhizaini yeSiteji yeSimba uye Kufamba Kwakarurama
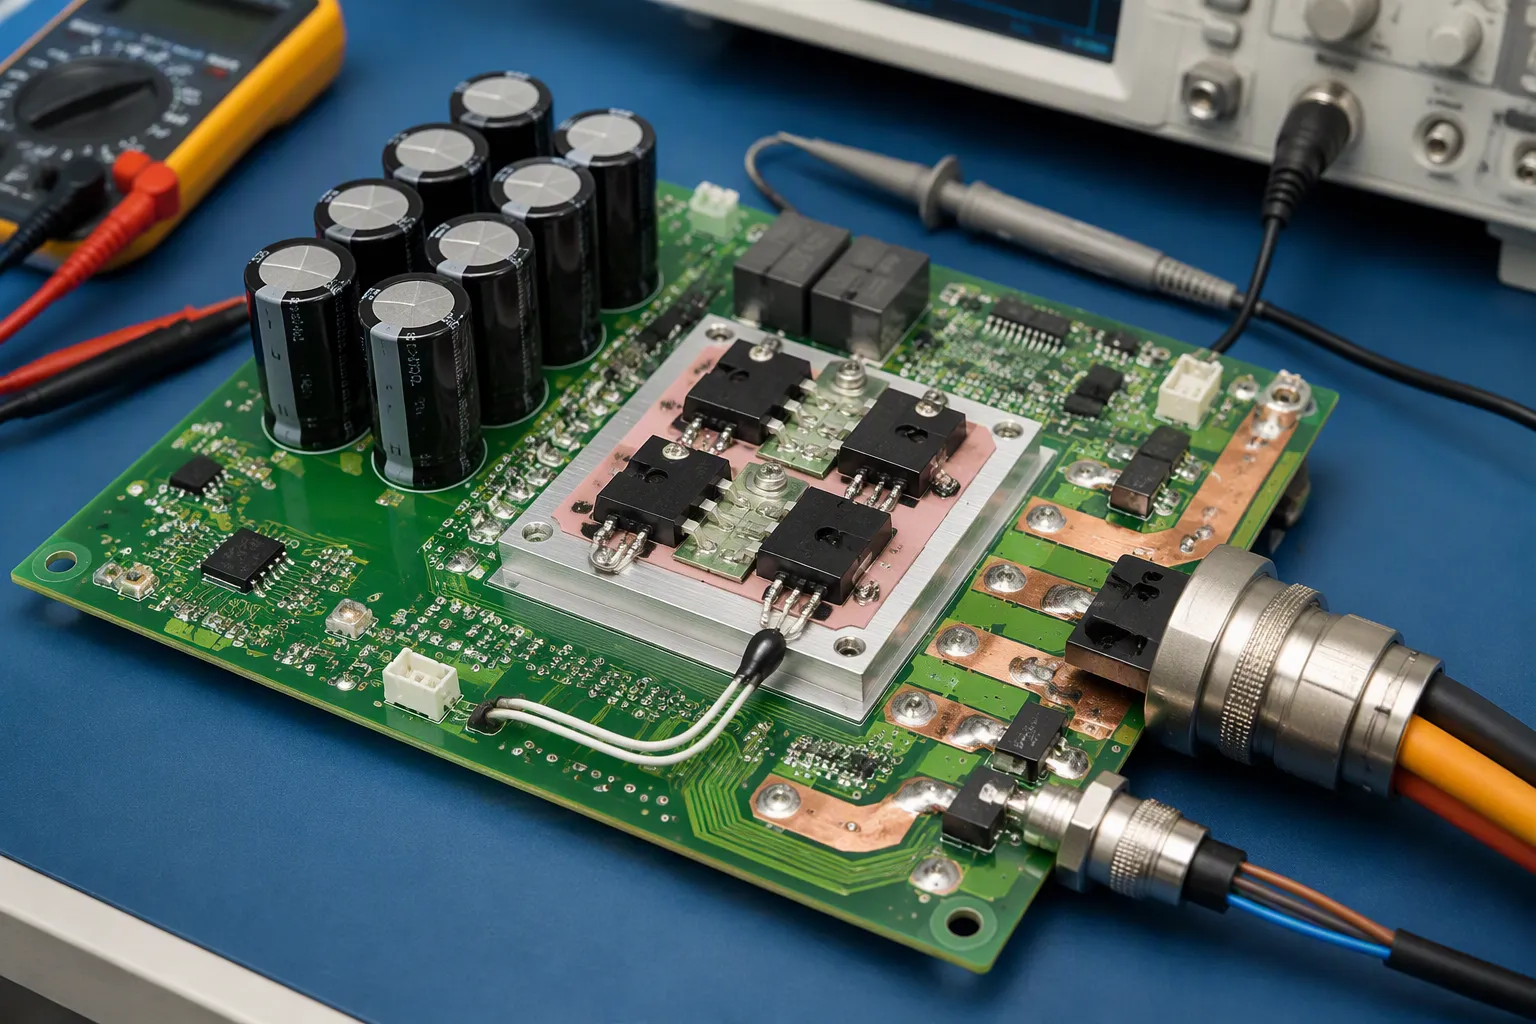
Danho remagetsi rinoshandura mirairo yemagetsi mashoma kuita injini yemagetsi. Maitiro ayo uye zvikamu zvinosarudzwa zvinosarudza kana kufamba kwakanyatsojeka kunoramba kwakasimba kana zvinhu zvichinge zvaremerwa.
H-Bridge, Back-EMF, uye Capacitance
Bhiriji reMOSFET H rinoshandura voltage yebhazi kuburikidza nemawindings. Kudzora nguva isina simba kunomisa kupfura, uko ndiko kana zvishandiso zvese zviri mugumbo rimwe chete zvichifamba panguva imwe chete. Nguva yenguva dzose yekufa yesilicon MOSFETs inomhanya 100–300 ns. Mutemo wakachengeteka unoisa nguva isina simba pamusoro penguva yepamusoro yekudzimwa kwesimba pamwe chete nemuganhu, senge 200 ns yekudzimwa kwesimba re50 ns. Nguva yakawanda yekufa inodzikisa voltage inoshanda uye inowedzera ripple.
Nyaya | Kukosha kwenguva yakafa | Rationale |
|---|---|---|
MaMOSFET esilicon akajairika | 100–300 ns | Kudzima zvachose chinhu chisati chatanga kushanda |
Muganho pamusoro pekudzima | Nguva yekudzima + muganho | Inovhara kunonoka kwakanyanya |
Mutyairi anogona kurongwa (LM5106) | 100–600 ns | Zvinogadziriswa neResistor |
Back-EMF inokwira nekumhanya uye inorwisa voltage yakarairwa. Gadzira bhajeti yevoltage yakazara zvichienderana nekukwanisa kwemagetsi kuyerera, kudonha kwetambo, kudzika kwemutoro, uye kukwira kwesimba. Wedzera 10–15% yemusoro kumativi ese. Magadzirirwo asina sensor anofungidzira back-EMF ne sliding-mode observer, wobva waongorora kumhanya kwerotor nenzvimbo. Nzira iyoyo inotowedzera kuipa nekumhanya kwakaderera uye inokundikana kana yamira.
Saizi capacitor yeDC-bus kuti ione kuti magetsi ari sei uye chengetedza voltage ripple iri pasi pe5%. Kana mabhureki anodzoreredza simba, ipa nzira yekunyudza yakaita semabhureki resistors kuitira kuti kukwira kwevoltage kusanyanya kudzvinyirira simba.
Kuchinjana kweThermal, Connector, uye DFM
Zvinobatanidza nemabhanhire zvinofanira kutakura magetsi pasina kupisa kwakawanda. Enzanisa chiyero chekubata neconductor.
Connector Type | Pins | Voltage / Current pakubata | IP (yakabatana) |
|---|---|---|---|
M23 yakatenderera | 12 kana 17 | 400V / 16A | IP67 |
M12 yakatenderera (yakanyorwa neD) | 8 | 250V / 4A | IP67 |
M17 denderedzwa remauto | 7-55 | 600V / 23A | IP68 |
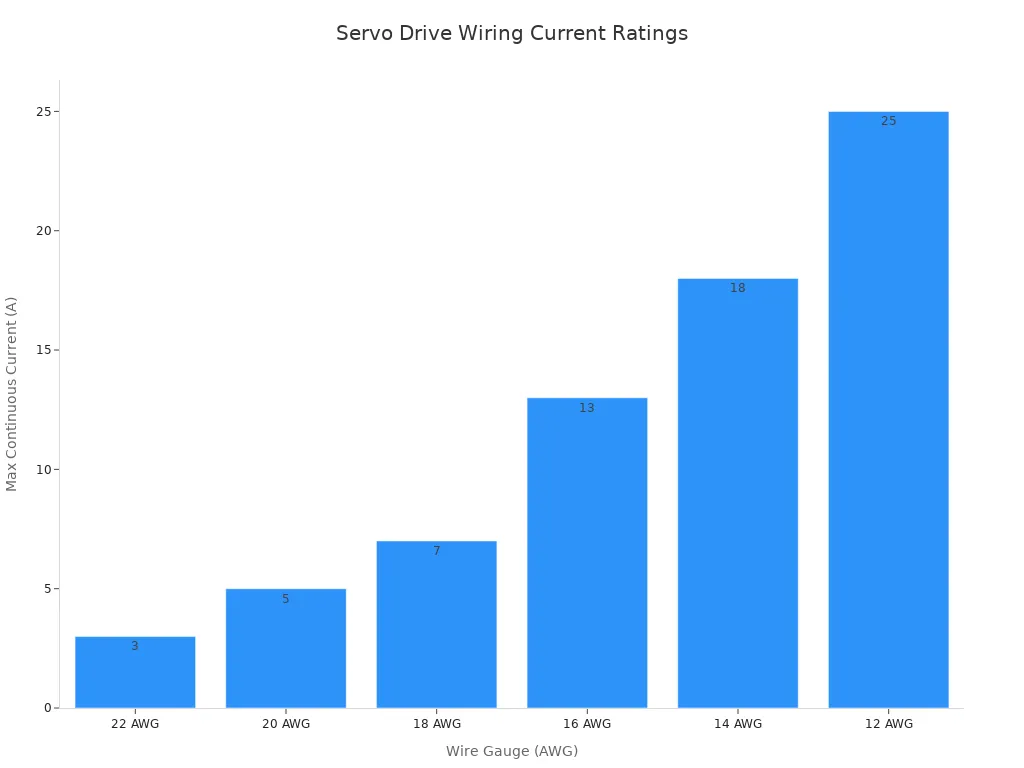
Wire gauge inotevedzera pfungwa imwe chete. Kondakita ye16 AWG inotakura 13A nguva dzose pa40°C, iyo inokodzera majoini ari muhukuru hwe400W–1.5kW. Kondakita ye12 AWG inosvika 25A kumajoini makuru.
Dhizaini yekupisa kwema driver ICs inoenderana nenzvimbo yemhangura, ma thermal vias, uye kufamba kwemhepo. Ongororo yeDFM inobata matambudziko mazhinji nekukurumidza. Kiya nhamba dzezvikamu zvemugadziri uye dzimwe nzira dzakatenderwa. Dzora zvishandiso zvinonzwa hunyoro usati wadzoreredza mvura. Enzanisa ma stencil apertures ne thermal profile. Simbisa polarity uye shandisa AOI, uchiwedzera X-ray apo majoini akavanzwa kana ma thermal pads anokonzera njodzi. Bvisa mafaira ekugadzira, BOM, centroid, uye assembly pasi peimwe revision identifier.
PWM ndiyo inoisa murairo. Masensa anotarisa mhedzisiro. Dhiraivha yedhiraivha yakavharwa inobatanidza maviri aya kuti afambe zvakanaka uye zvakatsiga. Madhiraivha eServo anowana kurongeka kwawo kubva kumativi ese ari maviri aya. Kuti nguva yemirairo yakarurama sei ndiyo inosarudza kuti chinangwa chasvika zvakachena sei. Kuti chiratidzo chekupindura chakanaka sei ndicho chinosarudza kuti dhiraivha inoona mutoro zvechokwadi sei. Mamota eServo anotevedzera murairo chete uye bhodhi rinoupa.
Mapoka emidziyo yemagetsi anofanira kuongorora zvinhu zvitatu pamwe chete pavanonyora ma specs. Chekutanga, enzanisa feedback hardware ne resolution inodiwa nebasa. Chechipiri, enzanisa power stage kuti ionekwe kuti magetsi ari kushanda sei uye kuti kupisa kuri kushanda sei. Chechitatu, bvisa zvirambidzo zveDFM usati waburitsa. Servo drives dzinopfuura zvese zvitatu dzinogara panzvimbo yadzo pasi pemutoro. Servo motors dzinobva dzatotanga kutonhora uye dzinogara kwenguva yakareba.
FAQ
Ko servo drive inoshandura sei chiratidzo chePWM kuita kufamba kwemota?
Dhiraivha inoverenga upamhi hwepulse uye inoiongorora zvichienderana nenguva yayo yemukati. Kurova kuri pedyo ne1.5 ms kunowanzo kureva nzvimbo yepakati. Dhiraivha inoshandura kukosha kwakatsanangurwa kuita pateni yekuchinja yesimba. Nguva yakachena pakupinda inoita kuti murairo urambe wakadzikama.
Ndeipi sensor yemhinduro inokodzera chinangwa chakapihwa chaicho?
Mapotentiometers anodhura zvishoma uye nzvimbo yekubata iri pakati pe ±1–2 mm. MaHall sensors ari pakati nepakati pamutengo. MaOptical encoders anodhura zvakanyanya uye anobatsira kana basa racho richida kunyatsojeka kwe sub-millimeter. Servo motors dzinotevera sensor inotsigira bhodhi.
Sei servo drive ichida kunzwa kwemagetsi?
Kunzwa kwemagetsi kunovhara torque loop uye kunodzivirira hardware. Mota yeservo yakamiswa inodhonza magetsi ari kukwira nepo nzvimbo yacho ichimira kuchinja. Dhiraivha inotarisa magetsi iwayo pamucheto wobva wapeta simba rinobuda. Mhinduro iyi inodzivirira mawindings nebhodhi pasina matambudziko.
Ndezvipi zvisarudzo zvebhodhi zvinonyanya kukanganisa kunyatsofamba kwemafambiro?
Sarudzo nhatu dzinokosha zvikuru. Dzorera maPWM inputs kure nema switching nodes uye ipa timer wachi yakagadzikana. Chengeta feedback cables kure ne motor power wiring uye shandisa differential signals kana zvichibvira. Size dead time uye DC-bus capacitor ye load stress chaiyo. Servo drives dzinowana right hold dzose nhatu pasi peload.