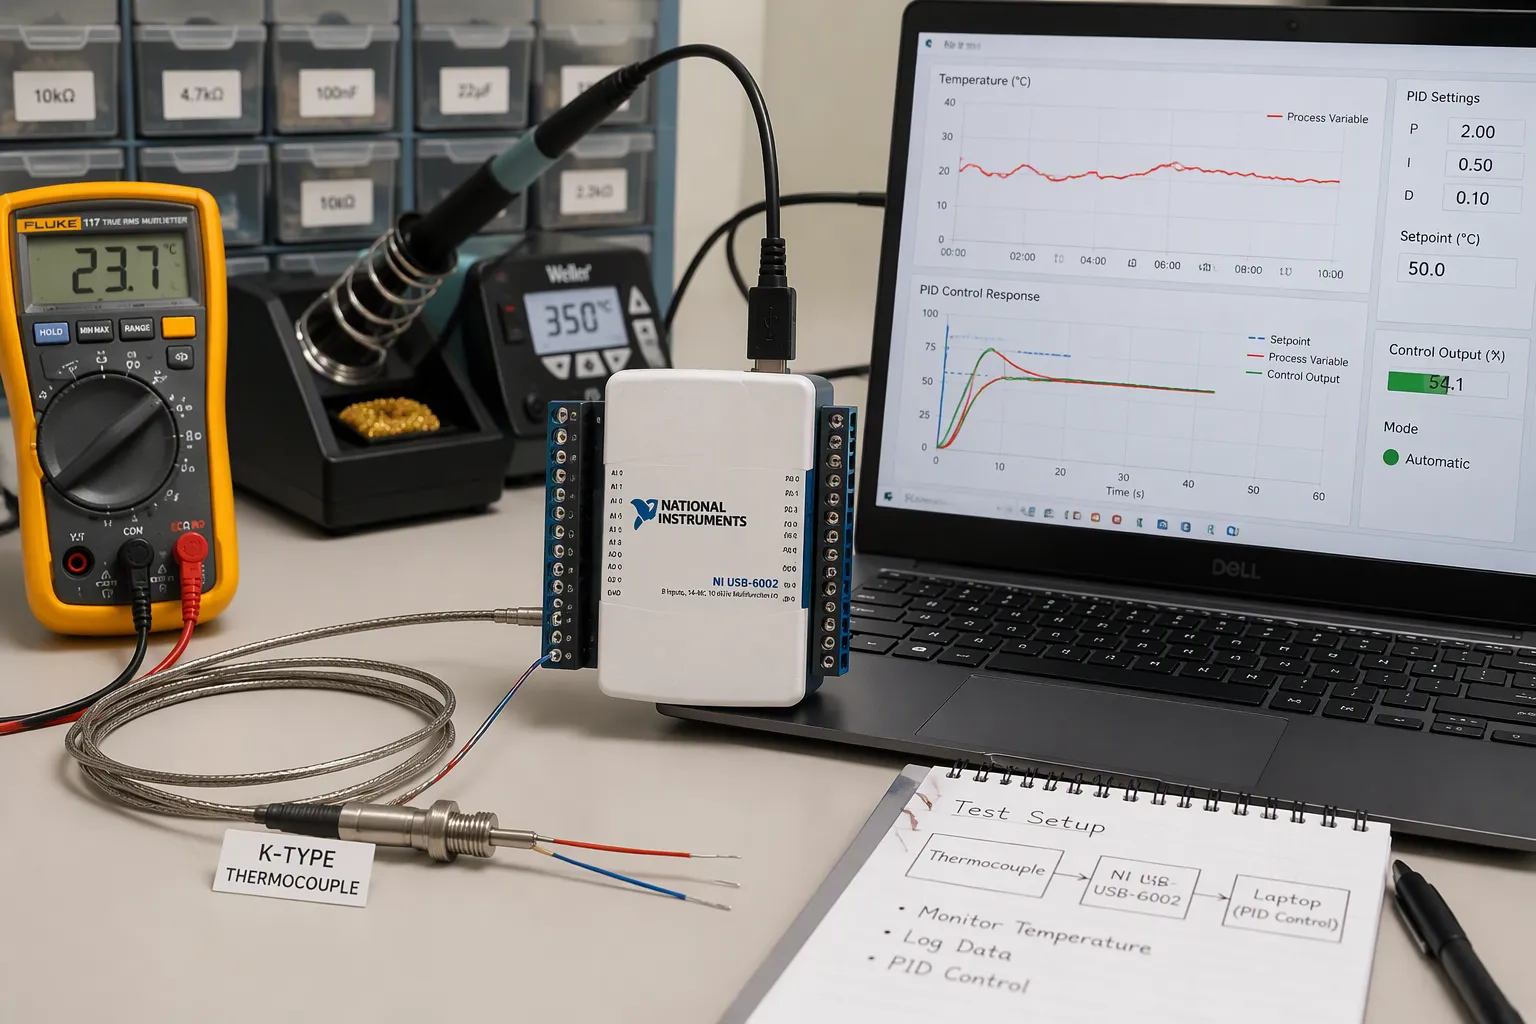
Необходимо правильно выполнить три этапа. Во-первых, обеспечить чистое считывание сигнала термопары с платы. Во-вторых, замкнуть контур ПИД-регулирования с правильным временем и защитными механизмами. В-третьих, настроить и интегрировать систему для обеспечения стабильной точности.
В процессе разработки возникает ряд проблем. Сигналы микровольтного уровня требуют тщательной проработки входного каскада. Дрейф холодного спая и дрейф смещения снижают точность измерения температуры. Шум искажает показания низкого уровня. Синхронизация контура влияет на стабильность. Накопление сигнала ухудшает отклик ПИД-регулятора. Ограничения, связанные с управлением нагревателем и DFM, определяют окончательную конфигурацию платы.
Данное руководство ориентировано на уровень печатной платы и особенности производства. Оно предназначено для инженеров-разработчиков аппаратного обеспечения и групп, занимающихся созданием оборудования для контроля температуры. Вы найдете практические шаги для каждого этапа, от сбора сигналов до настройки ПИД-регулятора с обратной связью.
Основные выводы
Начните с выбора правильного типа термопары и компенсации холодного спая, чтобы снизить погрешности измерений.
Перед преобразованием сигнала от крошечного термоэлемента в цифровые данные усильте его. Кроме того, используйте качественную компоновку и изоляцию для фильтрации шума.
Обеспечьте работу ПИД-регулятора как конечного автомата с корректной синхронизацией, защитой от насыщения и фильтрацией производных.
Настраивайте ПИД-регулятор пошагово и измеряйте фактическую постоянную времени термопары для обеспечения стабильности управления.
Перед тем как собирать все воедино, протестируйте каждый этап отдельно и запишите данные, чтобы отследить изменения во времени.
Входной каскад системы сбора данных с термопар
Типы, диапазоны и компенсация холодного спая
Начните с типа термопары, поскольку он определяет разрешение и целевые значения компенсации холодного перехода (CJC). При температуре, близкой к комнатной, переход типа K создает около 40 мкВ на каждый градус Цельсия. Типы J, K, E и T находятся в диапазоне 40–60 мкВ/°C. Этот крошечный сигнал определяет каждый последующий выбор в вашей цепочке сбора данных.
Тип | Коэффициент Зеебека | Целевой показатель точности с компенсацией |
|---|---|---|
Дж, Н | 40–60 мкВ/°C | ± 0.2 ° C |
K | ~40 мкВ/°C | ± 0.3 ° C |
Т, Э | 40–60 мкВ/°C | ± 0.3 ° C |
Холодный спай следует разместить на клеммной колодке, поддерживающей постоянную температуру. Датчик температуры Pt100 внутри этой колодки будет следовать за эталонным спаем. Поддерживайте одинаковую температуру на обоих контактах и используйте удлинительный провод для термопары соответствующего типа. Провод, не соответствующий типу, создаст второй спай и скрытую ошибку смещения.
Примечание: Микросхема CJC с точностью ±5% может добавлять погрешность смещения до 0.5 °C. Учтите эту погрешность, прежде чем обещать точность системы.
Усилители и дельта-сигма АЦП
У вас есть два входных тракта. Инструментальный усилитель с высоким подавлением синфазного сигнала подает сигнал на отдельный АЦП. Дельта-сигма АЦП со встроенным усилителем мощности выполняет усиление и преобразование в одном устройстве. Тракт усилителя обеспечивает подавление синфазного сигнала выше 100 дБ и смещение ниже 60 мкВ с использованием таких компонентов, как AD8495. Тракт преобразователя обеспечивает 24-битное разрешение, цифровую фильтрацию и встроенный датчик температуры для измерения коэффициента подавления синфазного сигнала.
Дрейф смещения имеет такое же значение, как и само смещение. Усилители со стабилизацией с помощью прерывателя сводят к минимуму остаточный дрейф смещения и низкочастотный шум. Усилительные цепи с лазерной подстройкой удерживают дрейф усиления на уровне около 5 ppm/°C. Линеаризацию можно выполнить программно с помощью полиномов или таблицы соответствия. Дрейф компонентов и дрейф датчика CJC суммируются, и в сложных условиях эти ошибки могут превышать один градус Цельсия.
Обнаружение обрыва термопары и устранение неисправностей
Поврежденный или ослабленный термоэлемент показывает низкое напряжение, и ваш ПИД-регулятор будет работать на полной мощности. Добавьте в схему обнаружения обрыва термоэлемента. Небольшой ток смещения через переход или подтягивающий резистор на входе создадут уровень неисправности, который можно обнаружить. Ваше программное обеспечение должно рассматривать этот уровень как неисправность, а не как низкое показание. Зафиксируйте выходной сигнал как отключенный и поднимите тревогу. Протестируйте этот путь на каждом модуле сбора данных, который вы создаете.
Оцифровка, фильтрация и изоляция
Выбор и компоновка АЦП
12-битный преобразователь на 3.3 В разбивает сигнал на шаги примерно в 806 мкВ. Ваш термоэлемент изменяет сигнал всего на десятки мкВ на градус Цельсия. Поэтому этот преобразователь не получает никакой полезной информации, если не добавить усиление. Сначала усильте сигнал с помощью инструментального усилителя с коэффициентом усиления от 100 до 1000, а затем оцифруйте его. Выберите усилитель со смещением на входе менее 1 мВ, током смещения менее 1 пА и плотностью шума менее 5 нВ/√Гц на частоте 1 кГц. Для 24-битной системы общий шум должен оставаться ниже примерно 1 младшего значащего бита (LSB). Это около 0.3 мкВ на датчике ±10 мВ с опорным напряжением 2.5 В.
Фильтрация и компоновка определяют, сохранится ли это разрешение. Установите частоту среза сглаживания близкой к частоте дискретизации, деленной на 2.56. Стремитесь к ослаблению примерно на 40 дБ при половине частоты дискретизации. Используйте конденсаторы NP0/C0G и металлопленочные резисторы с допуском ±0.25% или лучше.
Практика верстки | Польза |
|---|---|
Укоротите высокоимпедансные узлы. | Уменьшает утечку, паразитную емкость и наводки. |
Установите RC-фильтры на вывод АЦП. | Фильтрует шумы перед входным каскадом. |
Отводите входные сигналы от тактовых генераторов и индукторов постоянного тока. | Снижает связь с сигналами микровольтного диапазона. |
Используйте защитные кольца на узлах с высоким импедансом. | Блокирует утечки, вызывающие ложные показания. |
Сохраняйте единую однородную плоскость земли. | Предотвращает появление плавающих ссылок и ошибок преобразования. |
Совет: Размещайте развязывающие конденсаторы емкостью 1 мкФ на расстоянии не более 2 мм от каждого вывода питания и никогда не прокладывайте дорожки через зазоры заземления.
Гальваническая изоляция для шумных помещений
В промышленных шкафах размещаются приводы двигателей, реле и длинные кабели датчиков. Разница напряжений заземления между оболочкой термопары и платой приводит к протеканию тока через входной каскад. Изолируйте цепь, когда датчик касается проводящих элементов. Также изолируйте цепь, когда кабели проходят более нескольких метров вблизи коммутируемых нагрузок. Делайте это также, когда главный компьютер и нагреватель используют общее нестабильное заземление. Цифровой изолятор после АЦП обеспечивает чистоту и простоту аналоговой части схемы.
Изоляция меняет конструкцию платы. Вам необходимы отдельные заземляющие плоскости по обе стороны барьера и изолированное питание для полевой стороны. Также необходимо обеспечить расстояние утечки , соответствующее вашим стандартам безопасности. Изоляторы увеличивают стоимость и высоту, поэтому размещайте их на ранних этапах компоновки. Проверяйте барьер с помощью высоковольтного датчика во время валидации. Регистрируйте ток утечки на каждом отгружаемом модуле сбора данных.
Реализация контура ПИД-регулирования
Конечный автомат и временные параметры выборки
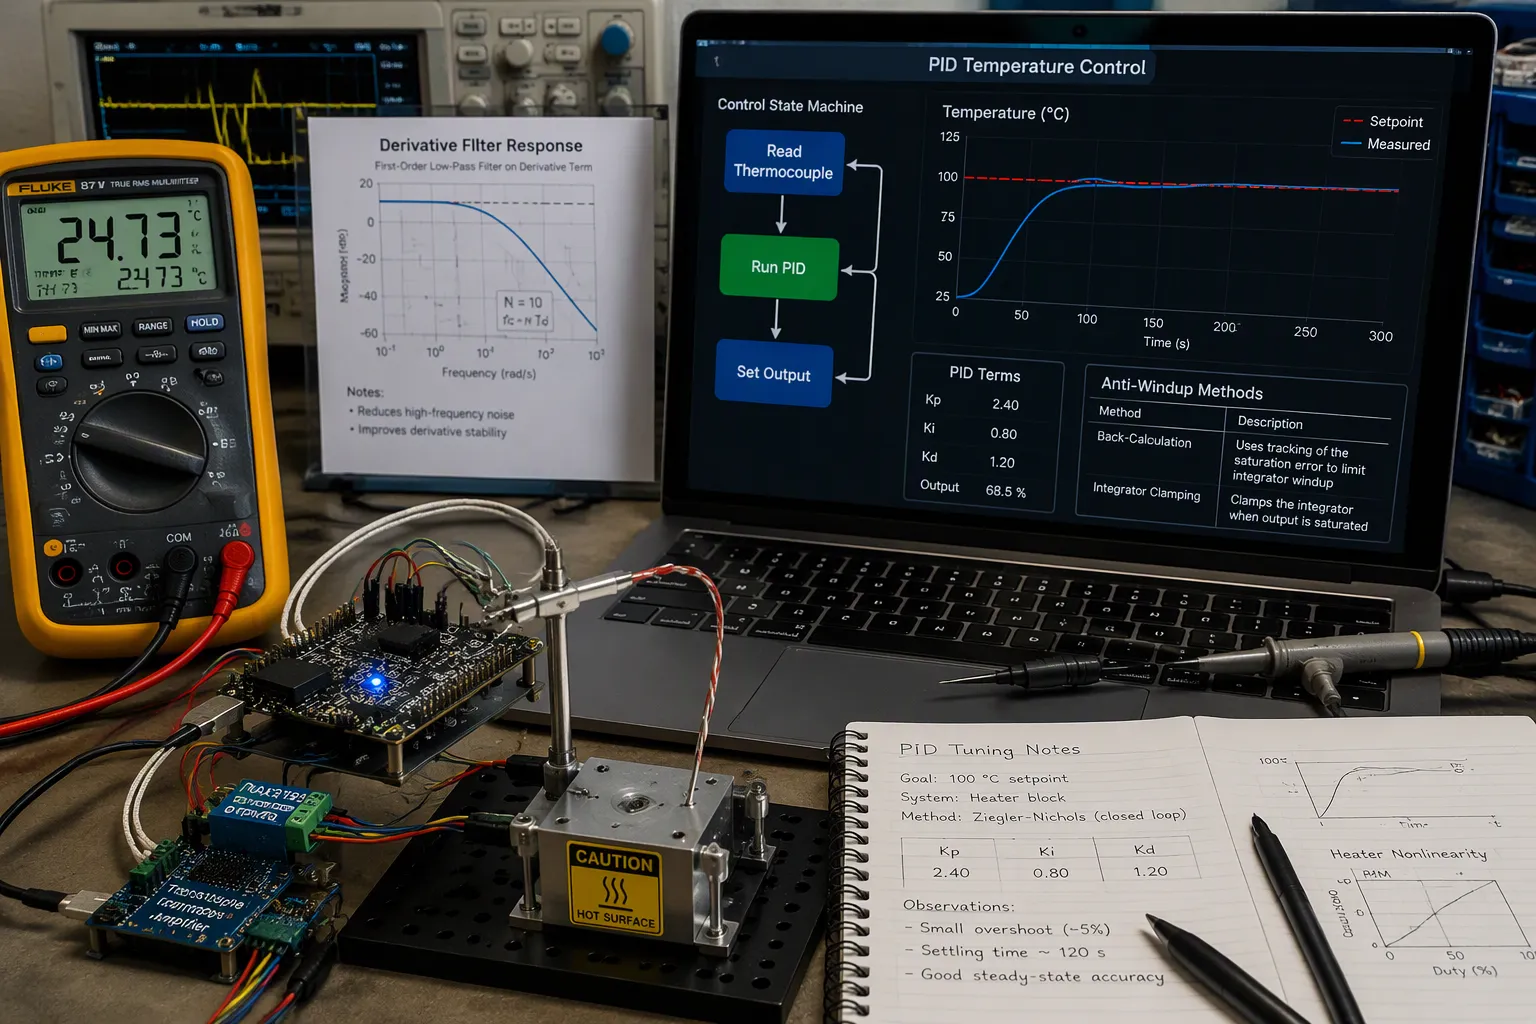
Постройте цикл в виде конечного автомата. Одно состояние считывает показания термопары, другое запускает алгоритм ПИД-регулирования , а третье устанавливает выходной сигнал. Передавайте данные между состояниями через последовательный канал связи вместо глобальных переменных. Глобальные переменные скрывают ошибки синхронизации, а последовательный канал позволяет определять, когда каждое значение является допустимым. В этом случае ваш ПИД-регулятор будет работать с данными, имеющими известный срок действия.
Время выборки определяет стабильность. Если частота выборки превышает постоянную времени термопары, контур получает свежие данные. Если частота выборки ниже, контур реагирует на старые измерения температуры. Низкая частота контура приводит к фазовому сдвигу, а фазовый сдвиг подталкивает ПИД-регулятор к колебаниям. Согласуйте период выборки с постоянной времени термопары, а затем проверьте выбранный вариант на стенде.
Фильтрация против перенасыщения и производных
Накопление перегрева нарушает точный контроль температуры. Нагреватель перенасыщается, интегратор продолжает накапливать ошибку, и контур выходит за пределы допустимых значений, когда ошибка, наконец, устраняется. Выберите метод предотвращения накопления перегрева и внедрите его до начала каких-либо настроек.
Техника | Как заказать? | Ключевые характеристики |
|---|---|---|
Классический обратный расчет | Отправляет разницу между выходным сигналом в насыщенном и ненасыщенном состояниях обратно в интегратор. | Простой, недорогой, широко используемый в промышленности. |
Зажим интегратора | Предотвращает превышение интегратором установленных пределов. | Простой, недорогой, широко распространенный в промышленности. |
Обобщенный обратный расчет | Управляет всеми внутренними состояниями с помощью насыщенного сигнала. | Работает для любого порядка действий контроллера, без параметров отслеживания. |
Перерасчет ошибки | Работает в обратном направлении от насыщенного выходного сигнала для сброса памяти контроллера. | Обеспечивает хорошую обусловленность цикла и чувствительность к ошибкам моделирования. |
Дифференциальное управление увеличивает уровень шума, а термопарный вход всегда вносит свой вклад. Добавьте дифференциальный фильтр к алгоритму ПИД-регулирования. Фильтр ограничивает усиление на высоких частотах и предотвращает скачки выходного сигнала при изменении заданного значения.
Совет: Сначала научитесь работать с простыми схемами включения/выключения или пропорционального регулирования. Наблюдайте за тем, как датчик температуры отслеживает заданное значение, затем добавляйте интегральные и дифференциальные члены по одному.
Сначала наладьте работу базового управления.
Работа разомкнутого контура управления позволяет узнать больше, чем неисправный замкнутый контур. Управляйте нагревателем вручную, регистрируйте температуру и убедитесь, что алгоритм обратной связи считывает правильные значения. Затем замкните контур, используя только пропорциональное усиление. Увеличивайте усиление до тех пор, пока отклик не станет незначительным, затем уменьшайте его. Добавьте интегральное воздействие для устранения ошибки в установившемся режиме и добавьте дифференциальное воздействие только в том случае, если этого требует динамический отклик. Такой поэтапный подход обеспечивает предсказуемость ПИД-регулятора температуры и позволяет измерять каждое последующее изменение.
Настраивайте параметры ПИД-регулирования, ориентируясь на реальную постоянную времени термопары, а не на приблизительные значения из технической документации. ПИД-регулятор температуры, игнорирующий постоянную времени термопары, будет конфликтовать со своим собственным датчиком. Регистрируйте результаты каждого запуска и сравнивайте динамический отклик между запусками. Динамическая настройка параметров ПИД-регулирования в реальном времени должна проводиться на более позднем этапе, после того как ПИД-регулирование с фиксированным коэффициентом станет стабильным. Рассматривайте ПИД-регулятор как систему обратной связи с известными ограничениями и документируйте эти ограничения для следующего инженера.
Привод выходного сигнала и привод нагревателя
Как подключить выход регулятора температуры
Рассматривайте выходной каскад как часть измерительной цепи, а не как элемент, добавляемый в конце. При подключении регулятора температуры к резистивному нагревателю, пусть ток протекает через нагреватель только в одном направлении. Это правило одностороннего движения является хорошей практикой подключения выходных каскадов регуляторов температуры. Обратные пути тока добавляют шум и сбивают с толку каскад управления.
Схема ограничения тока защищает как исполнительный механизм, так и нагреваемое устройство. Установите максимальный ток, исходя из технических характеристик исполнительного механизма и мощности радиатора. Затем контроллер поддерживает выходной ток ниже этого уровня. Это предотвращает тепловой разгон, когда слабый радиатор позволяет датчику температуры сообщать о повышении температуры, а ПИД-регулятор увеличивает ток, что приводит к дополнительному нагреву. При подключении контроллера температуры для нагреваемой платформы спланируйте это ограничение до выбора разъема.
Пропорционирование по времени и пределы безопасности
Функция пропорционального регулирования усредняет время включения и выключения за цикл, обеспечивая плавный переход от 0 до 100% мощности. Установите время цикла как минимум равным 1/20 от времени интегрирования. Электромеханические устройства, такие как реле, контакторы и электромагнитные клапаны, требуют более длительного времени цикла. Более короткие циклы обеспечивают лучшее управление, но они изнашивают электромеханические детали и сокращают срок их службы.
Вариант привода | Контроль качества | Износ и жизнь | Наилучшее использование |
|---|---|---|---|
Реле | Грубые, длинные циклы | Износ контактных поверхностей ограничивает срок службы. | Медленные тепловые нагрузки |
SSR | Плавные, короткие циклы | Нет движущихся контактов | Большинство контуров нагревателя |
Аналоговый привод | Непрерывный | Зависит от силового каскада. | Точный контроль температуры |
Добавьте ограничительный контроллер для процессов, которые могут быть повреждены или стать опасными в случае неисправности. Он работает автономно, отдельно от обычного контроллера процесса, и использует отказоустойчивое фиксирующее реле. Оператор сбрасывает его, как только процесс возвращается в приемлемое состояние. Для такой защиты может потребоваться сертификация по стандартам, например, Factory Mutual в США или EN14597 в Европе.
Совместимость выходных сигналов и ограничения окружающей среды
Перед подключением регулятора температуры к корпусу подберите выходной сигнал в соответствии с нагрузкой. Проверьте напряжение катушки, входной ток твердотельного реле и логический уровень по сравнению с драйвером. Подтвердите допустимую температуру окружающей среды для каждого компонента в каскаде управления. Нагрев внутри корпуса снижает номинальные характеристики реле и твердотельных реле, поэтому оставьте запас прочности.
Перед отключением необходимо сбросить сигналы тревоги и концевые выключатели с фиксацией. Сброс может осуществляться с клавиатуры, цифрового входа или канала связи. Если прибор не имеет сигналов с фиксацией, добавьте внешние реле с фиксацией в качестве ведомых устройств к внутренним реле без фиксации. Проверьте каждый путь сброса во время проверки системы управления.
Настройка, проверка постоянной времени и интеграция.
Практические методы настройки ПИД-регулятора
В большинстве проектов настройку ПИД-регулятора проводят методом проб и ошибок, чтобы определить оптимальные параметры. Инженеры вручную корректируют параметры ПИД-регулирования и наблюдают за реакцией системы. Начинают с пропорционального усиления, затем добавляют интегральное, а затем дифференциальное. ПИД-регулятор температуры, игнорирующий скорость датчика, будет бороться со своей собственной обратной связью. Постоянная времени термопары определяет скорость реакции контура, поэтому она ограничивает доступную полосу пропускания. Более быстрые датчики позволяют использовать более точное ПИД-регулирование. Постоянная времени термопары также влияет на ожидаемую динамическую реакцию. Обратная связь позволяет поддерживать полосу пропускания контура ниже предела, установленного датчиком.
Способ доставки | Что ты делаешь | Наиболее подходящий |
|---|---|---|
Ручная пробная версия | Повышайте коэффициент прироста до тех пор, пока он не станет незначительным, затем снижайте его. | Большинство вариантов компоновки верстака |
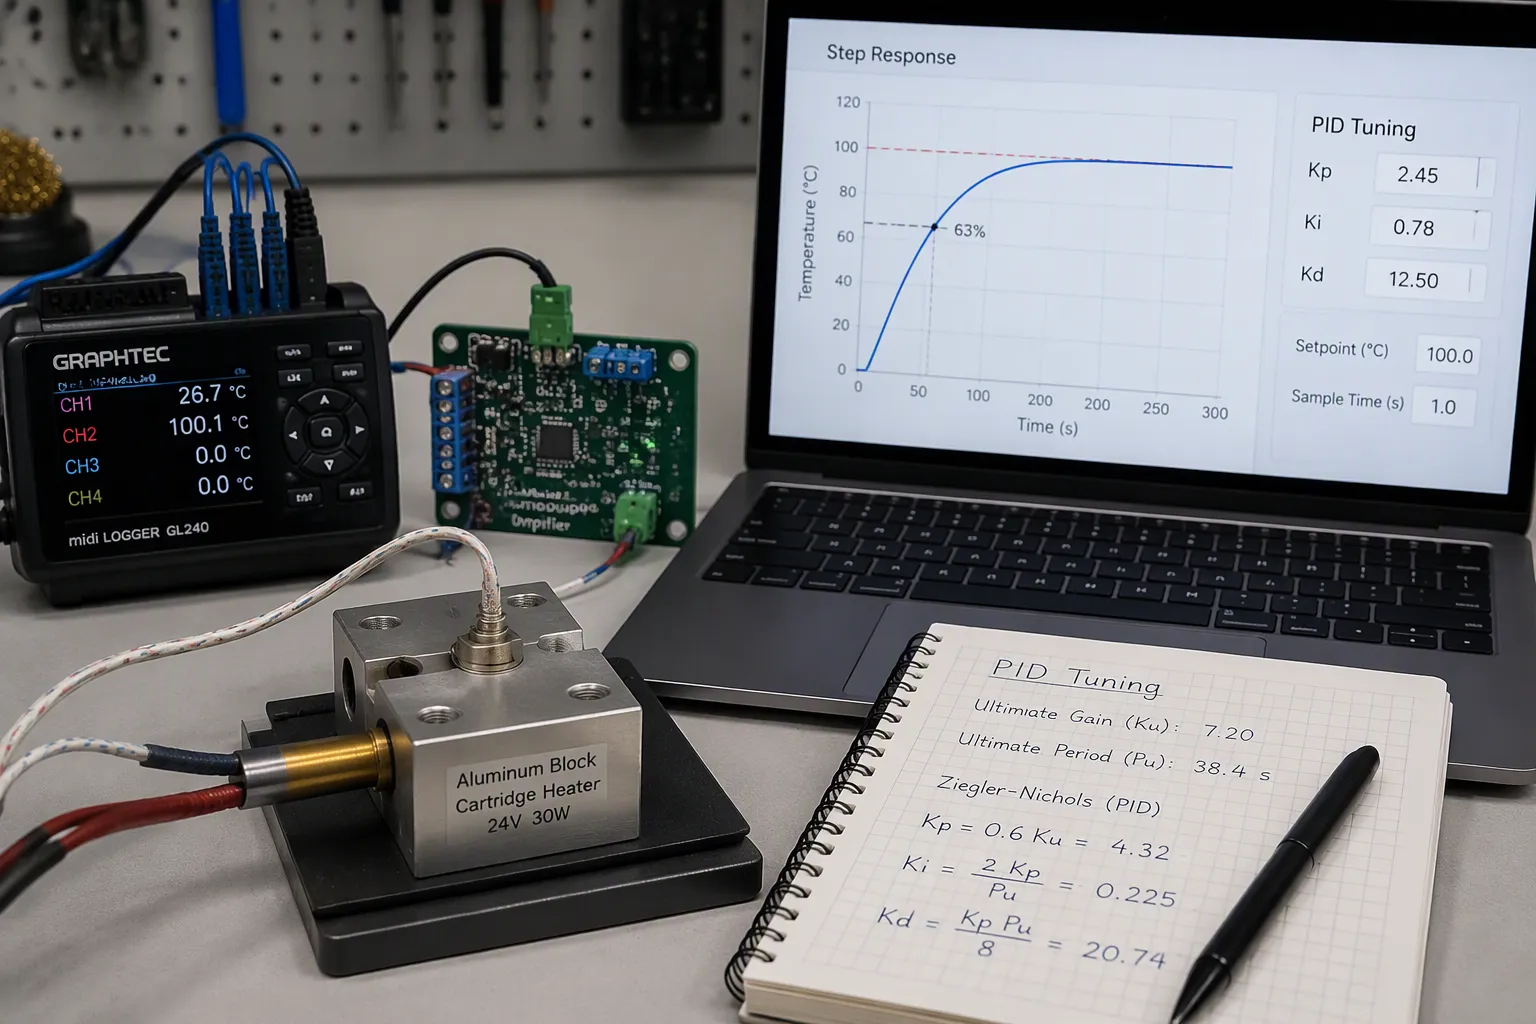
Циглер-Николс | Измерьте максимальное усиление и период колебаний. | Стабильные линейные нагрузки |
Модель на основе | Постройте модель первого порядка, затем произведите расчет. | Повторяемые продукты |
Совет: Записывайте результаты каждого запуска. Сравнивайте динамический отклик в разных запусках, прежде чем изменять коэффициенты усиления.
Испытание постоянной времени термопары
Не стоит доверять значению постоянной времени термопары, указанному в технической документации. Она меняется в зависимости от модели и условий измерения. Проведите процедуру проверки постоянной времени термопары: пошагово изменяйте температуру, записывайте показания и найдите точку 63%. Повторите проверку постоянной времени в реальных условиях установки. Система проверки постоянной времени термопары с регистрацией пошаговых данных обеспечивает воспроизводимые результаты. Передавайте каждый результат в ПИД-регулятор и систему настройки. Этап проверки постоянной времени термопары также выявляет ошибки при установке. Для каждой проверки постоянной времени необходима стабильная начальная температура. Ваша система проверки постоянной времени термопары должна регистрировать необработанные данные. Сравните постоянную времени термопары до и после сборки. Низкая постоянная времени термопары ограничивает точность контроля температуры.
Системная интеграция, валидация и проектирование с учетом технологичности (DFM).
Интеграция должна проводиться поэтапно. Сначала проверьте сигнальную цепь, затем выход разомкнутой цепи, а затем настройку замкнутой цепи. Система управления, которая проходит каждый этап самостоятельно, проще в отладке. Проверьте стабильность и точность ПИД-регулятора во всем диапазоне. Компромиссы при проектировании с учетом технологичности производства (DFM) имеют значение: размещение датчиков, доступ к клеммам и контрольные точки повышают стоимость. Проводите один тест постоянной времени для каждого устройства на линии. Система тестирования постоянной времени термопар, регистрирующая дрейф, обеспечивает долговременную проверку. Задокументируйте постоянную времени термопары для каждого варианта продукта. Повторяйте тест постоянной времени после любой замены нагревателя. Ваша система тестирования постоянной времени термопар должна сохранять переходную характеристику. ПИД-регулятор, настроенный на неправильную постоянную времени термопары, будет колебаться. Обратная связь зависит от достоверных данных датчика. ПИД-регулятору необходим известный период дискретизации. Дрейф измерения температуры проявляется в тесте постоянной времени. Регистрируйте данные измерения температуры во время каждого запуска. Система тестирования постоянной времени термопар должна отмечать обрыв цепи датчика.
Представьте себе процесс сборки как контрольный список. Сначала вы выбираете тип входного каскада и опцию CJC, затем усилитель или АЦП с фильтрацией. Вы добавляете изоляцию там, где это необходимо для корпуса. Вы устанавливаете временные параметры контура конечного автомата, защиту от перенасыщения и дифференциальную фильтрацию. Вы определяете параметры выходного сигнала и пределы безопасности. Завершаете настройку и проверку постоянной времени термопары.
Перед полной интеграцией протестируйте каждый этап отдельно. Сначала проверьте работу сигнальной цепи, затем выходной сигнал в разомкнутом контуре, а затем ПИД-регулирование в замкнутом контуре. ПИД-регулятор, прошедший все этапы проверки, легко отлаживать.
Записывайте каждый запуск. Отслеживайте изменение показаний температуры в течение нескольких недель. Эта привычка превратит исправно работающий регулятор температуры в тот, которому можно доверять. Ваша система обратной связи вознаградит вашу заботу.
FAQ
Насколько точной должна быть моя компенсация за холодный контакт?
Согласуйте точность CJC с целевым значением вашей системы. Микросхема CJC с точностью ±5% может добавить до 0.5 °C ошибки смещения. Учтите эту ошибку, прежде чем обещать определенную точность системы. Изотермическая клеммная колодка с датчиком Pt100 удерживает опорный переход в стабильном состоянии и минимизирует эту ошибку.
Когда необходима гальваническая развязка на входе?
Изолируйте датчик, когда он касается проводящих элементов. Изолируйте, когда кабельные трассы проходят более нескольких метров вблизи коммутируемых нагрузок. Изолируйте, когда главный ПК и нагреватель используют общее заземляющее напряжение. Цифровой изолятор после АЦП обеспечивает чистоту аналоговой стороны.
Почему мощность моего нагревателя превышает заданное значение?
Обычно причиной является переполнение контура. Нагреватель насыщается, интегратор продолжает наращивать мощность, и контур выходит за пределы допустимого диапазона, когда ошибка меняет направление. Добавьте защиту от переполнения контура перед настройкой. Подойдут как обратный расчет, так и ограничение интегратора. Затем добавьте фильтр производной, чтобы шум не скакал на выходе.
Как измерить постоянную времени термопары?
Изменяйте температуру, записывайте отклик и найдите точку 63%. Повторите тест в реальных условиях, поскольку значение из технической документации не будет соответствовать вашей сборке. Используйте каждый результат для настройки. Низкая постоянная времени ограничивает полосу пропускания контура, которую вы можете достичь.
Примечание: Перед полной интеграцией протестируйте каждый этап отдельно. Сначала проверьте работу сигнальной цепи, затем выходной сигнал в разомкнутом контуре, а затем настройку в замкнутом контуре.