Высокоточное управление движением — это скоординированное, управляемое перемещение механических систем в автоматизации. В точном управлении движением каждая команда сопоставляется с измерением, а обратная связь позволяет системе корректировать собственные ошибки.
На кону стоит многое. Неточности в несколько нанометров могут привести к дефектам микросхем в процессе литографии. Дефекты размером всего в пару нанометров могут сделать всю микросхему непригодной для использования, и для обнаружения таких ошибок существует электронно-лучевая дефектоскопия с разрешением в 1 нанометр. Тестирование и сборка пластин сталкиваются с тем же давлением.
Инженеры, освоившие высокоточное управление движением, получают знания о принципах, ключевых технологиях, источниках ошибок и стратегиях интеграции. Эти инструменты помогают в разработке новых конструкций и устранении неполадок в существующих высокоточных системах.
Основные выводы
Высокоточная система управления движением обеспечивает точное перемещение машин и корректирует ошибки с помощью обратной связи.
Система обратной связи с замкнутым контуром измеряет фактическое положение и корректирует отклонения в режиме реального времени.
Ключевые компоненты включают в себя исполнительные механизмы, контроллеры, приводы и датчики обратной связи, такие как оптические энкодеры.
Тепловое расширение, люфт и трение являются основными источниками погрешностей, снижающими точность.
Модели прямого распространения и сопоставление ошибок могут снизить количество ошибок более чем на 70%.
Настраивайте контуры сервопривода в следующем порядке: ток, скорость, затем положение для обеспечения стабильной работы.
Регулярная калибровка и контроль окружающей среды обеспечивают стабильную точность на протяжении длительных производственных циклов.
Для достижения наилучших результатов подбирайте компоненты в соответствии с поставленной задачей и рассматривайте точность как свойство всей системы.
Основы высокоточной обработки движений
Высокоточное перемещение означает скоординированное, контролируемое движение механических систем в автоматизации. Многоосевая синхронизация обеспечивает движение каждой оси по одной и той же траектории в один и тот же момент времени. Отставание одной оси может нарушить весь процесс, поэтому инженеры задают требования к точности, чтобы гарантировать производительность процесса.
Основные компоненты системы
В основе любой системы точного управления движением лежат четыре элемента. В таблице ниже приведено краткое описание роли каждого из них.
Компонент | Роль в системе движения |
|---|---|
Исполнительные механизмы (сервоприводы/шаговые двигатели) | Преобразовать электрическую энергию в механическую силу или крутящий момент для перемещения груза. |
Контроллер движения | Интерпретирует команды высокого уровня, преобразует их в сигналы низкого уровня, привязанные ко времени, и выполняет планирование траектории. |
Приводы (сервоусилители) | Принимать маломощные управляющие сигналы и модулировать их в мощный ток для обмоток двигателя. |
Устройства обратной связи | Непрерывное измерение фактического положения и скорости, обеспечивающее замкнутую систему коррекции возмущений. |
Актуаторы и приводы
Выбор исполнительного механизма во многом определяет производительность системы. Электрические сервоприводы подходят для высокоточной работы благодаря своей управляемости и быстродействию. Пневматические и гидравлические типы жертвуют удельной мощностью, скоростью, точностью и эффективностью ради работы в условиях высоких нагрузок или в сложных условиях. Приводы регулируют напряжение и ток, подаваемые на исполнительный механизм, что обеспечивает точный контроль крутящего момента, скорости и положения. Современные приводы включают в себя замкнутую обратную связь, диагностику в реальном времени и встроенный интеллект.
Датчики обратной связи
Устройства обратной связи, такие как высокоточные оптические энкодеры, емкостные датчики и лазерные интерферометры, передают данные о положении и скорости процессорам сервоусилителя в режиме реального времени. Оптические энкодеры широко используются в системах точного управления движением, поскольку обеспечивают высокое разрешение и стабильный выходной сигнал. Энкодеры и резольверы обеспечивают непрерывную обратную связь по положению и скорости, поэтому системы управления с обратной связью могут корректировать ошибки по мере их возникновения.
Контроллеры и обработка сигналов
Контроллер движения выступает в роли центрального процессора. Он интерпретирует команды высокого уровня и выполняет планирование траектории. Обработка сигналов внутри контроллера преобразует необработанные данные с датчиков в пригодную для использования обратную связь по положению. Правильно подобранные и настроенные элементы обеспечивают высокую скорость, точность и повторяемость.
Цикл обратной связи
Разомкнутая система против замкнутой системы
В системе с разомкнутым контуром управления команды выдаются без проверки результата. В системе с замкнутым контуром управления результат измеряется, и система корректируется. Цикл повторяется непрерывно:
Устройства обратной связи передают данные о положении и скорости процессорам сервоусилителя в режиме реального времени.
Контур управления вычисляет ошибку позиционирования, сравнивая целевое положение, полученное из плана траектории, с фактическим положением, полученным из обратной связи.
Алгоритм ПИД-регулирования генерирует корректирующий выходной сигнал: пропорциональный член устраняет непосредственную ошибку, интегральный член исключает ошибки в установившемся режиме, такие как статическое трение, а дифференциальный член добавляет демпфирование для минимизации перерегулирования.
Привод модулирует скорректированную команду и подает на двигатель необходимый мощный ток.
Двигатель преобразует это в механическую силу или крутящий момент, и цикл повторяется для подавления возмущений и поддержания позиционной детерминированности.
Усиление, полоса пропускания и стабильность
Коэффициент усиления определяет, насколько агрессивно контур реагирует на ошибку. Полоса пропускания определяет скорость реакции контура. Высокий коэффициент усиления и широкая полоса пропускания уменьшают ошибки, однако чрезмерные значения приводят к колебаниям контура. Инженеры балансируют эти параметры, чтобы обеспечить стабильность точного управления движением.
Показатели эффективности
Точность, воспроизводимость, разрешение
Точность измеряет разницу между заданным положением и реальным физическим положением груза , обычно проверяемым с помощью лазерного интерферометра. Повторяемость характеризует, насколько точно платформа возвращается в одно и то же положение при одинаковых командах. Разрешение описывает два свойства: разрешение обратной связи (количество отсчетов энкодера на единицу) и разрешение позиционирования (минимальное приращение перемещения). Высокое разрешение не гарантирует точность или повторяемость.
Время стабилизации и ошибка слежения
Ограничения полосы пропускания приводят к неточности в работе, ошибкам следования и медленному установлению равновесия. Высокая частота обновления сервоприводов и архитектура на основе EtherCAT обеспечивают хорошую основу. Разрешение и линейность оптических энкодеров являются основными источниками ошибок; высокий шаг плюс линеаризация в микропрограмме контроллера, откалиброванная с помощью внешних лазерных интерферометров, повышает точность. Полоса пропускания, разрешение и точность датчика напрямую влияют на время установления равновесия и ошибку следования. Точная обратная связь по положению и данные об абсолютном положении дополнительно улучшают оба показателя в системах управления движением.
Принципы точного управления движением
Многоосная координация
Синхронизированное движение по осям
В системе точного управления движением каждая ось должна запускаться, поддерживать скорость и останавливаться в один и тот же момент времени. Контроллеры движения получают синхронизацию от внутренних генераторов , поэтому их частоты расходятся во время длительных перемещений. Стандартное решение — явная синхронизация: один контроллер выступает в роли ведущего и посылает стробирующий сигнал ведомым контроллерам. Один многоосевой контроллер решает эту проблему автоматически, поскольку все контуры используют один общий тактовый генератор. Детерминированные сети, такие как EtherCAT и PROFINET IRT, синхронизируют генераторы узлов с точностью до наносекунды, поэтому команды применяются в один и тот же момент времени на каждом приводе. Электронные редукторы и таблицы CAM добавляют еще один уровень, обеспечивая соблюдение соотношения ведущего и ведомого в реальном времени.
Основы планирования траектории
Контроллер преобразует каждую команду перемещения в траекторию, зависящую от времени, которая определяет путь, профиль скорости и целевое положение. Грамотное планирование учитывает динамические ограничения на ускорение и рывок и обеспечивает синхронизацию всех осей на протяжении всего перемещения. Инженеры выбирают параметризацию в соответствии с задачей: кусочно-кубические полиномы для динамического планирования и B-сплайны для кинематической оптимизации, где свойство выпуклой оболочки обеспечивает линейность пределов положения и производных на протяжении всего времени. S-образное ускорение , опережающее планирование и круговая интерполяция дополняют список распространенных типов профилей.
Основы сервоуправления
Высокоскоростные сервопетли
Код реального времени обычно работает с частотой выше 10 кГц, чтобы гарантировать своевременную коррекцию ошибок. В каждом цикле контроллер сравнивает заданное положение с измеренным, а алгоритм ПИД-регулирования генерирует корректирующий сигнал. Серводвигатели сочетают высокое отношение крутящего момента к инерции с обратной связью по замкнутому контуру, что обеспечивает линейную точность на микронном уровне и быструю адаптацию к изменениям нагрузки. Высокоточные оптические энкодеры, расположенные близко к точке действия инструмента и работающие по принципу Аббе, минимизируют погрешность измерения.
Компромисс между стабильностью и скоростью отклика
Скорость и точность противоречат стабильности. Широкая полоса пропускания и высокое усиление уменьшаются вслед за ошибкой, однако чрезмерные значения вызывают механический резонанс и подталкивают петлю к колебаниям. Инженеры уравновешивают эти два параметра, настраивая каждую ось и проверяя взаимодействие между осями, поскольку ускорение на одной оси может вызывать вибрацию на другой.
Характеристики точности
Определение точности и воспроизводимости.
Метрика | Определение | Ключевые ограничивающие факторы |
|---|---|---|
Точность подачи | Насколько точно система достигает заданного абсолютного положения; измеряет отклонение от истинной цели. | Механическая геометрия, температурный дрейф, качество калибровки |
Повторяемость | Насколько точно система возвращается в одно и то же положение многократно, с одного или обоих направлений. | Зачастую этого добиться проще, чем абсолютной точности; это критически важно для обеспечения стабильного качества. |
Сопоставление технических характеристик с потребностями процесса.
При определении технических характеристик следует руководствоваться практическим правилом: сначала необходимо стабилизировать точность за счет правильной фиксации, условий эксплуатации и квалификации операторов, а затем корректировать точность путем калибровки и смещения. Система, которая не может демонстрировать стабильные результаты, не станет полезной только за счет калибровки. Перед тем как переходить к оценке абсолютной точности, специалисты должны подтвердить точность с помощью исследования Gage R&R . Этот подход обеспечивает надежность системы управления движением и защищает инвестиции в оптические энкодеры, приводы и контроллеры.
Ключевые технологии
Технология оптического энкодера
Принцип работы
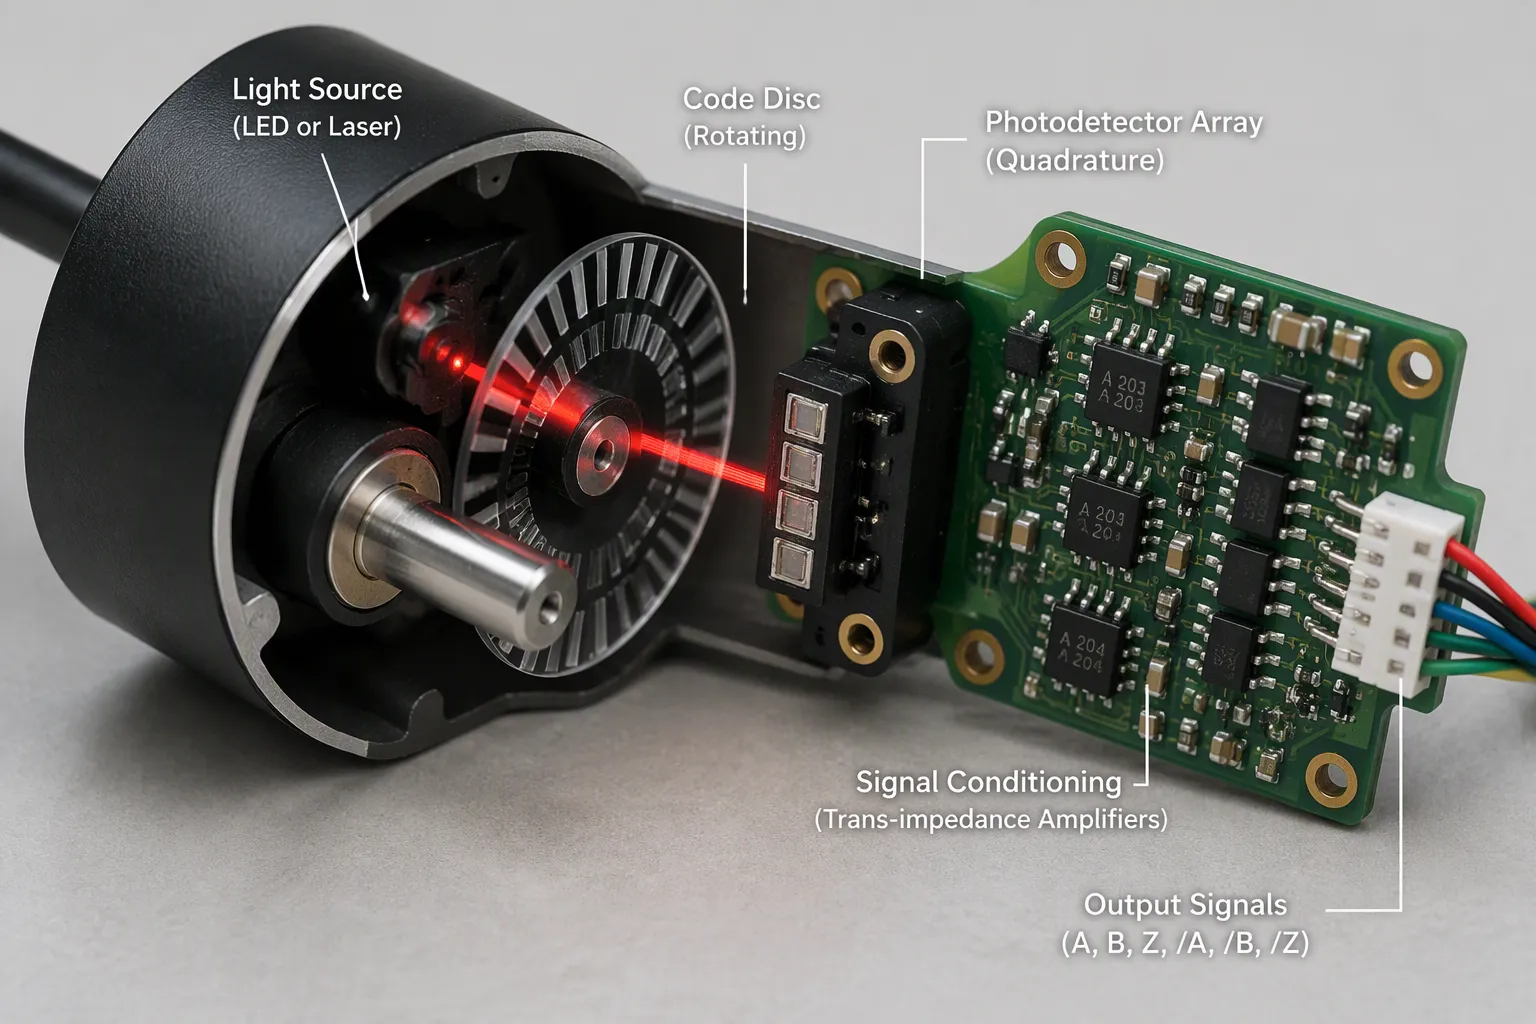
В основе работы оптических энкодеров лежит простой световой путь. Прецизионный светодиод или лазерный источник в ближнем инфракрасном диапазоне (850–940 нм) излучает стабильный луч. Этот луч проходит через кодовый диск с чередующимися непрозрачными и прозрачными сегментами, которые модулируют свет по мере вращения или перемещения диска. Затем фотодетектор преобразует модулированные световые импульсы в электрический ток. Приведенная ниже последовательность иллюстрирует полную цепочку передачи сигнала.
Высокоточный светодиод или лазерный источник (ближний инфракрасный диапазон, 850–940 нм) излучает стабильный световой луч.
Луч проходит через кодовый диск или кодовое колесо с чередующимися непрозрачными и прозрачными сегментами, которые модулируют свет по мере вращения или перемещения диска.
Фотодетектор (фотодиод или фототранзистор) преобразует модулированные световые импульсы в электрический ток.
Квадратурное детектирование с использованием четырех фоточувствительных элементов, расположенных на расстоянии 90° друг от друга по электрической оси, а также дифференциальные конфигурации, обеспечивают максимальную помехоустойчивость.
Обработка сигнала (трансимпедансные усилители, автоматическая регулировка усиления) позволяет получить чистый цифровой выходной сигнал, отображающий положение, направление и скорость.
Итоговый результат содержит данные о положении, направлении и скорости. Квадратурное кодирование позволяет контроллеру считывать направление из фазового соотношения между каналами. Квадратурный анализ сигнала дополнительно повышает разрешение за счет декодирования каждого перехода фронта сигнала.
Типы и преимущества
Инженеры классифицируют оптические энкодеры по геометрии движения и схеме кодирования. В таблице ниже показано соответствие основных типов оптических энкодеров их функциям.
Основа классификации | Тип | Ключевые характеристики | Сценарий применения |
|---|---|---|---|
Геометрия движения | Ротари | Отслеживает угловое положение и направление; абсолютные или относительные данные. | Высокопроизводительные вращающиеся системы |
Геометрия движения | Линейные приводы | Обнаруживает линейное смещение | Робототехника и автоматизация: задачи высокой точности |
Кодирование | Дополнительный | Простая схема; отсчет импульсов от начальной точки для определения относительного положения. | Общее управление движением |
Кодирование | Absolute | Сложный рисунок; уникальный сигнал для каждой позиции для абсолютного отслеживания. | Критически важные системы |
Кодирование | Дифференциальный | Двухпутная конструкция; повышенная помехоустойчивость | Среды с высоким уровнем помех |
Преимущества технологии оптических энкодеров существенны. Оптические энкодеры обеспечивают высокое разрешение и точность, превышающую 1 миллион отсчетов на оборот , и точность обратной связи на субмикронном уровне. Время отклика обычно составляет менее 1 микросекунды, что позволяет отслеживать положение в реальном времени. Дифференциальное и квадратурное детектирование обеспечивают превосходную помехоустойчивость, включая помехи от радиочастот. Прямой цифровой выход исключает аналого-цифровое преобразование, что снижает вычислительные затраты и повышает надежность. Доступны корпуса со степенью защиты IP67 от пыли и воды, а диапазон рабочих температур составляет от -40°C до +85°C. Бесконтактное измерение обеспечивает высокую надежность и длительный срок службы. Эти устройства также поддерживают как абсолютную, так и инкрементальную обратную связь, имеют компактные размеры, легко устанавливаются и потребляют мало энергии.
Оптические энкодеры и датчики
Оптические и магнитные энкодеры
Оптические и магнитные энкодеры подходят для разных условий эксплуатации. Приведенное ниже сравнение демонстрирует компромисс между ними.
Тип кодировщика | Разрешение и точность | Экологическая устойчивость |
|---|---|---|
Оптический | Высочайшее разрешение и точность | Уязвим к загрязнению |
магнитные | Ограниченное разрешение | Выдерживает суровые условия эксплуатации (сильные удары/вибрация); использует датчик Холла для получения абсолютного сигнала. |
Оптический поворотный энкодер выигрывает по разрешению, но загрязнения ухудшают его шкалу. Магнитный энкодер жертвует разрешением ради устойчивости к суровым условиям эксплуатации. Конструкторы учитывают оба фактора, принимая во внимание рабочий цикл машины.
Интерферометры и емкостные датчики
Оптические энкодеры, основанные на дифракции, могут с большей легкостью удовлетворить противоречивые требования к компактности, низкой стоимости/весу и высокой производительности, чем альтернативные технологии, такие как интерферометры для измерения расстояния, емкостные зонды и линейные датчики перемещения (LVDT).
Лазерные энкодеры обеспечивают высокоточное измерение линейного положения и положения с низкой циклической погрешностью, а также измерение нескольких степеней свободы. Они сочетают в себе возможности измерения, характерные для интерферометров перемещения, с простотой использования и установки обычных ленточных или стеклянных энкодеров. Для большинства систем управления движением именно это сочетание производительности и простоты определяет выбор датчика.
Архитектуры контроллеров
ПИД-регуляторы и продвинутые алгоритмы
Алгоритмы ПИД-регулирования сервоприводов остаются самым простым подходом к управлению. Они подходят для простых механических конструкций. Однако они не справляются с задачами, требующими большой массы или инерции, несоответствующих нагрузок, роботов, портальных конструкций и сверхвысокоточных платформ. Этот пробел заполняют передовые алгоритмы: полеориентированное управление, пространственно-векторная модуляция и алгоритмы MIMO-сервоприводов. Дополнительные фильтры (низкочастотный, режекторный, биквадратный, с нулевой фазой), подавление возмущений, прямая связь и адаптивное управление дополняют набор инструментов.
Цифровые сигнальные процессоры и контроллеры движения
Некоторые цифровые сигнальные процессоры (DSP) включают АЦП для измерения тока. Они экономичны, но имеют низкое качество, с отношением сигнал/шум (SNR) и реальным разрешением, ограниченным примерно 10 битами, что ограничивает дрожание положения и плавность скорости. Высокопроизводительные приводы используют 14-битные или более мощные АЦП с высоким SNR. Контроллеры движения генерируют профили положения. Усовершенствованные контроллеры координируют несколько осей с помощью многоосевых векторных перемещений, управления рывком (профили третьего порядка), интерполированного движения, отображения и компенсации ошибок, обратной кинематики, смешивания траекторий и предварительного просмотра. Они поддерживают высокоскоростную синхронизацию ввода-вывода (PEG/PSO). Частота обновления контуров сервопривода обычно составляет от 100 Гц до 20 кГц , а равномерная высокая частота обновления по всем контурам и осям свидетельствует о высокопроизводительной конструкции. Цифровые контуры тока, полеориентированное управление, синусоидальная коммутация и пространственно-векторная модуляция дополняют управление на уровне привода. Интегрированное многоосевое MIMO-управление (например, ACS MC4U) обеспечивает самую высокую скорость и самое низкое время установления. Высокоскоростное прецизионное сервоуправление в приложениях для жестких дисков демонстрирует эту архитектуру на практике, где позиционирование головки требует исключительной точности при жесткой обратной связи.
Источники ошибок и компенсация
Распространенные источники ошибок
Реакция, трение, соответствие требованиям
Механическое смещение проявляется в двух местах. Оно проявляется как несоосность во время сборки и как потеря хода во время перемещения. Люфт и податливость создают мертвую зону при каждом изменении направления. Трение от направляющих осей приводит к эффекту «залипания-проскальзывания» и нерегулярному движению. Усовершенствованные алгоритмы управления оценивают эти механические недостатки и корректируют их с помощью обратной связи от энкодера. Механическое заедание требует проверки и коррекции выравнивания, прежде чем сможет помочь какое-либо программное исправление.
Тепловые и экологические ошибки
Изменение температуры вызывает тепловое расширение, что изменяет длину шкалы и точность измерений. Тепловые эффекты являются одними из крупнейших источников погрешностей в прецизионных машинах. Даже в хорошо контролируемых условиях наблюдаются колебания температуры около 0.5 °C в час и пространственные градиенты по полу. Внутренний самонагрев от приводных механизмов с шариковинтовой передачей без прямой обратной связи является еще одним важным источником погрешности позиционирования. Современные сверхточные машины компенсируют это системами терморегулирования с точностью до ±0.5 °C , а более новые системы достигают точности ±0.05 °C внутри рабочей зоны.
Шум и квантование сенсора
Электрические помехи от двигателей и приводов искажают обратную связь энкодера. Шумовые артефакты также возникают из-за плохого заземления. Экранированные кабели, надлежащее заземление и фильтрация подавляют эти эффекты. Несовершенства шкалы приводят к предсказуемым циклическим ошибкам, а колебания по тангажу, рысканию и наклону между шкалой и считывающей головкой ухудшают целостность сигнала.
Стратегии компенсации
Прямое распространение и на основе моделей
Модель прямого распространения использует кинематические модели для выявления источников ошибок и применяет обратные преобразования к заданным положениям перед выполнением. Этот подход подходит для синхронных, повторяющихся ошибок. Документированные результаты показывают снижение ошибок более чем на 70% при изменении направления , а передовые стратегии достигают снижения средних остатков до 96.9%. Цифровой двойник, построенный на основе множественной линейной регрессии, связывает несколько температурных входных данных с тепловыми искажениями. Одна из проверок снизила пиковую ошибку с 82 мкм до 33 мкм и среднеквадратичную ошибку с 7.5 мкм до 2.9 мкм.
Отображение ошибок и калибровка
Калибровка позволяет перемещать систему по всему диапазону её действия, регистрировать заданные и фактические положения, а также применять зависящие от положения поправки во время работы. Этот метод направлен на устранение циклических ошибок зубьев шестерни и эксцентриситета, обеспечивая документально подтвержденное снижение максимальной остаточной ошибки на 68%. Управление с обратной связью и высокоточными оптическими энкодерами обрабатывает динамические ошибки в реальном времени. В одном из случаев гармонического привода ошибки зазора в шарнирах снизились с 212 мкм до менее 51 мкм. Необходимо планировать калибровку через фиксированные интервалы, поскольку долговременный дрейф сохраняется даже после компенсации.
Подавление вибраций и помех
Пассивная и активная изоляция
Пассивные виброизоляционные опоры поглощают вибрацию за счет массы и демпфирования. Активная виброизоляция включает в себя датчики и исполнительные механизмы, которые подавляют возмущения в реальном времени. Выбор зависит от частотного спектра возмущения и требуемой жесткости процесса.
Режекторные фильтры и наблюдатели
Резонаторные фильтры подавляют механический резонанс на известной частоте без ущерба для усиления контура в других областях. Наблюдатели оценивают неизмеренные состояния и подают на них обратную связь для улучшения подавления помех. Оба инструмента расширяют полезную полосу пропускания контура точного управления движением.
Количественная оценка эффективности компенсации в системах гармонического привода: прямая связь снижает ошибки реверсирования шарниров более чем на 70%, компенсация зазора достигает 87%, а передовые стратегии обеспечивают снижение средних остаточных отклонений на 96.9%. Среднее остаточное отклонение снижается с 3.379 мм до 0.105 мм.
Система точного управления движением достигает наилучших результатов, когда инженеры рассматривают точность как свойство системы. Оптические энкодеры обеспечивают обратную связь по положению, что позволяет корректировать положение, а данные об абсолютном положении исключают необходимость возврата в исходное положение после каждого включения/выключения питания. Контроль окружающей среды и регулярная калибровка позволяют удерживать дрейф в допустимых пределах. Эти методы позволяют системе точного управления движением обеспечивать повторяемые результаты на протяжении длительных производственных циклов.
Интеграция систем точного управления движением
Проектирование и определение размеров
Подбор исполнительных механизмов, датчиков, нагрузок
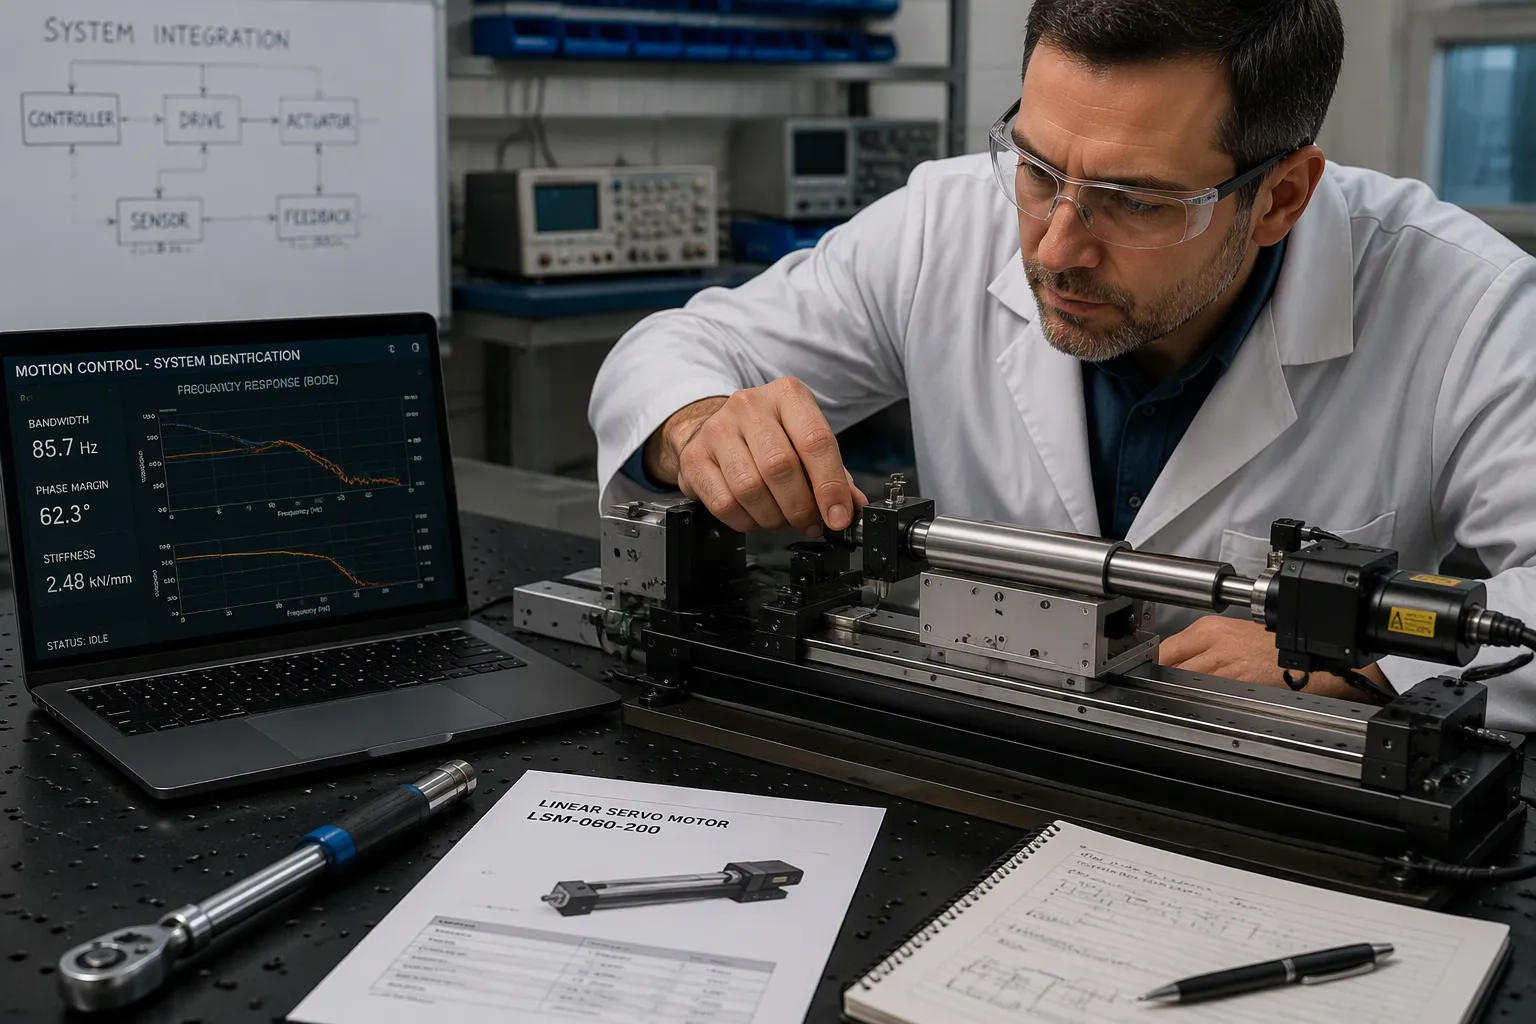
Интеграция начинается с четкого определения задачи перемещения. Инженеры сначала определяют тип перемещения: толкание/тяга, подъем, шарнирное перемещение или перемещение по шкиву/тросу. Они подтверждают, что груз направляется, добавляя направляющие или ползуны там, где это необходимо, поскольку привод не является направляющей. Затем они вычисляют наихудшее усилие, включая трение, начальные нагрузки и геометрию. Они применяют запас прочности, обычно 1.5–2× для реальных конструкций. Далее следуют ход, скорость при рабочей нагрузке, рабочий цикл с учетом температурных пределов и степень защиты IP. Затем следует стратегия управления: для перемещения только от начала до конца требуется разомкнутый контур, для повторяющихся остановок — обратная связь, а для распределенных нагрузок — синхронизированный замкнутый контур. Решения по управлению должны быть окончательно приняты до начала монтажа проводки или изготовления.
Выбор двигателя осуществляется по аналогичной схеме. Команды сортируют предлагаемые серводвигатели по стоимости, чтобы найти самый дешевый вариант, отвечающий требованиям; увеличение затрат примерно на 10% может добавить около 20% запаса прочности на случай расширения объема работ в будущем. Они проверяют, чтобы коэффициент инерции оставался на уровне допустимого предела или ниже него, а также чтобы скорость и крутящий момент в приложении не превышали максимальные значения для двигателя. Редуктор с передаточным отношением 5:1 увеличивает крутящий момент, уменьшает инерцию в квадрате передаточного отношения и помогает оставаться в пределах ограничений по скорости. Приводы стержневого типа подходят для линейной работы только с тягой и высокой силой до 50 000 фунтов , в то время как бесстержневые приводы несут нагрузки и исключают необходимость в дополнительных направляющих. Моментные нагрузки (крен Mx, рыскание Mz) требуют расчета для бесстержневых устройств, включая внецентровые нагрузки и динамические изгибающие моменты от ускорения в конце хода.
Компромисс между пропускной способностью и жесткостью
Первый гибкий режим работы платформы ограничивает достижимую полосу пропускания системы управления. Это ограничение накладывает компромисс между ускорением и жесткостью замкнутой системы. Снижение веса платформы смещает частоты структурного резонанса в сторону полосы пропускания системы управления или внутрь нее, что ограничивает точность позиционирования и может создавать проблемы со стабильностью. Активное управление низкочастотными гибкими режимами посредством последовательного проектирования конструкции и системы управления направлено на преодоление этого компромисса, обеспечивая одновременно высокое ускорение и высокую жесткость замкнутой системы.
Настройка и ввод в эксплуатацию
Пошаговая настройка петли
Ввод в эксплуатацию осуществляется в установленном порядке , поэтому каждый контур опирается на устойчивое основание.
Проверьте механическую готовность: натяжение муфты, натяжение ремня, предварительную нагрузку подшипников и нагрузку, соответствующую реальным условиям эксплуатации.
Настройте параметры двигателя и обратной связи: номинальный ток, коэффициент крутящего момента, количество полюсов, а также разрешение, тип и направление энкодера.
Настройте контур управления двигателем; большинство приводов автоматически его конфигурируют, и полоса пропускания обычно составляет 1–3 кГц для стандартных приложений.
Запустите автоматическую настройку или начните ручную настройку контура обратной связи по скорости: начните с низкого пропорционального усиления, повышайте его до тех пор, пока переходная характеристика не станет четкой без устойчивых колебаний, постепенно добавляйте интегральное усиление и добавляйте режекторные фильтры для резонансных пиков.
Настройте контур управления положением: увеличьте пропорциональный коэффициент усиления до тех пор, пока ошибка слежения не станет приемлемой, затем добавьте упреждающую обратную связь по скорости и ускорению.
Проведите проверку в рабочих условиях во всем диапазоне скоростей, нагрузок и профилей.
Валидация и проверка
Проверка осуществляется посредством квалификации установки, квалификации эксплуатации и квалификации рабочих характеристик. Квалификация установки подтверждает правильность монтажа оборудования перед началом эксплуатации. Квалификация эксплуатации подтверждает термическую стабильность, при этом дрейф поддерживается на уровне около 10 мкрад/°C за счет двигателей с активным охлаждением и корпусов зеркал с продувкой, а также подтверждает, что обратная связь оптического энкодера с замкнутым контуром корректирует возмущения крутящего момента и демонстрирует субмикронную повторяемость. Квалификация рабочих характеристик проверяет синхронизацию по детерминированной волоконно-оптической шине с одним тактовым сигналом для сервоприводов и гальванометров, а также точность отслеживания траектории при изменении скорости.
Диагностика неисправностей
Неустойчивость и колебания
Нестабильность обычно имеет физический, а не алгоритмический характер . Никакое программное обеспечение не может принимать стабильные решения на основе нестабильных входных данных. Инженеры проводят проверку контура заземления, измеряя переменное и постоянное напряжение между заземлением шасси и заземлением крепления датчика; любое показание указывает на наличие контура заземления, который необходимо унифицировать. Они проверяют экранирование и прокладывают сигнальные кабели на расстоянии не менее 12 см от линий электропередачи, чтобы избежать электромагнитных/радиочастотных помех от частотно-регулируемых приводов, сварочных аппаратов или высоковольтных линий. Если шум коррелирует с работой оборудования, резиновые изоляторы на креплениях подавляют механические колебания.
Повторяемость и дрейф
Поиск и устранение неисправностей, связанных с дрейфом, начинается с изоляции оборудования. Техники отключают датчик и заменяют его симулятором сигнала; если дрейф сохраняется в электронике дисплея, неисправность кроется в контроллере, а не в датчике. Они измеряют сопротивление изоляции между любым выводом и корпусом датчика; значение ниже примерно 5000 МОм указывает на проникновение влаги. Они подключают экранирующий провод к чистому заземлению со стороны индикатора, чтобы предотвратить медленное накопление заряда. К распространенным первопричинам относятся проникновение влаги, температурные градиенты, ползучесть, старение паяных соединений и коррозия. Перед тем как стремиться к точности, специалисты проверяют повторяемость на реальных деталях на реальной производственной линии и в первую очередь стабилизируют крепления, систему управления движением, оптику и освещение. Такой подход обеспечивает точность и повторяемость на протяжении всего срока службы прецизионной системы перемещения.
Отраслевые применения
Производство полупроводников
Литография и тестирование пластин
Литография требует сверхточных подвижных столов для выравнивания масок, позиционирования пластин и позиционирования оптической системы. Субмикронная точность и повторяемость должны сохраняться во всем диапазоне перемещения, а не только в номинальном положении. Тепловое расширение в направляющих системах и выделение тепла шпинделем ухудшают эту точность. Предварительное натяжение подшипников, геометрия направляющих и биение шпинделя — все это влияет на погрешность на системном уровне.
Для систем перемещения с низким уровнем вибрации и конструкций шпинделей с низким уровнем вибрации требуется тестирование пластин и проверка на прочность. Вращательные шумы мешают проведению чувствительных электрических измерений. Оборудование работает в три смены с минимальным временем простоя, поэтому компоненты должны выдерживать непрерывное большое количество циклов.
Область применения | Требования к точности движений | Задачи |
|---|---|---|
Литография и экспозиция | Сверхточные столики для выравнивания масок и позиционирования пластин; субмикронная точность по всему ходу. | Тепловое расширение, нагрев шпинделя, интеграция на системном уровне. |
Тестирование и выжигание пластин | Системы перемещения с низким уровнем вибрации и конструкции шпинделей | Вращательный шум, большое количество циклов |
Проверка и анализ дефектов | Оптимизированные по жесткости, демпфированные, точно сбалансированные ступени | Чувствительность к вибрации, совместимость с чистыми помещениями |
Сборка и обработка пластин | Прецизионные платформы для транспортировки и позиционирования концевого манипулятора. | Узкие рамки, отслеживаемость для квалификации |
Сборка и проверка
Контроль качества и выявление дефектов зависят от оптимизированных по жесткости, демпфированных и точно сбалансированных конструкций. Здесь важен контроль загрязнения. Компоненты должны предотвращать образование частиц, частое повторное смазывание и выделение газов, что требует использования смазки, герметизации и обработки поверхностей, совместимых с условиями чистых помещений. Сборочные работы создают жесткие ограничения в компактных платформах. Шпиндели, направляющие и платформы должны работать как единое целое, поскольку компонент, работающий изолированно, но вносящий вибрацию или геометрические искажения, не подходит для данного применения.
Медицина и науки о жизни
Хирургическая робототехника и автоматизация лабораторных исследований
В медицинской и медико-биологической отраслях практически недопустимы отклонения. Точное управление движением обеспечивает деликатное позиционирование компонентов, где допуски обычно составляют менее 10 микрон . Архитектуры с замкнутым контуром обеспечивают повторяемость до нескольких микрон, а команды проводят анализ накопления допусков и оценку возможностей для подтверждения этого. Портальные системы с визуальным управлением поддерживают контроль качества и перемещение материалов с высокой скоростью и меньшим количеством доработок.
Автоматизация лабораторий и работа в чистых помещениях основаны на целенаправленной интеграции роботов. Многоосевые архитектуры упрощают сборку мелкомасштабных компонентов, а высокоточная операция захвата и перемещения минимизирует смещения и повреждения, одновременно повышая производительность. Эти задачи оправдывают использование высокоточного управления движением по сравнению с робототехникой общего назначения.
Аэрокосмическая отрасль, оптика и исследования
Монтировки и системы наведения телескопов
Приборы наведения, такие как телескопы или лазеры, устанавливаются на подвижных платформах и отслеживают известные цели, включая наземные цели, небесные тела и искусственные спутники. Установка инерциальной навигационной системы непосредственно на приборе исключает ее зависимость от изгиба и смещения платформы. Сигналы GPS корректируют дрейф, а скорректированные команды угла наведения остаются близкими к нулю для точной наводки. Точность энкодера для управления платформой должна соответствовать только подсистеме автопилота.
Система наведения и управления ориентацией космического аппарата является ключевым компонентом, определяющим его научные показатели, и ее комплексный подход, особенно на ранних этапах ввода в эксплуатацию, имеет большое значение.
Аэрокосмическая отрасль, робототехника и производство — все они зависят от правильной технологии линейного перемещения. Системы точного управления движением успешны, когда инженеры подбирают компоненты в соответствии с рабочим циклом, а оптические энкодеры предоставляют данные о положении, обеспечивающие точность наведения и контроля. Конструкторы, которые рассматривают точное управление движением как свойство системы, а не как спецификацию компонента, получают наилучшие результаты от своих систем управления движением. Высокоточные оптические энкодеры и продуманная интеграция позволяют перевести разработку систем точного управления движением от прототипа к серийному производству.
Лучшие практики
Дизайн и выбор
Реалистичные технические характеристики
Перед принятием решения о приобретении оборудования инженеры устанавливают реалистичные технические характеристики. Они определяют вес нагрузки, центр тяжести, частоту использования, желаемый диапазон движений и условия окружающей среды, такие как температура, вибрация и влажность . Правильное определение этих параметров предотвращает дорогостоящие перепроектирования и проблемы с производительностью в дальнейшем. Команды также избегают распространенных ошибок: недостаточного указания характеристик критически важных компонентов, игнорирования факторов окружающей среды, чрезмерного усложнения механизма, использования стандартных деталей в нестандартных приложениях и отказа от реальных испытаний производительности, выходящих за рамки лабораторной проверки.
Совместное проектирование системы управления повышает точность управления движением с самого начала. Разработка контроллера относится к этапу проектирования аппаратной части, поскольку аппаратная часть и система управления тесно взаимосвязаны. Разработчики включают в задачу проектирования частотные параметры, такие как полоса пропускания системы управления и максимальная чувствительность к возмущениям. Они добавляют ограничения по устойчивости и учитывают физические ограничения исполнительных механизмов. Вложенная оптимизационная формулировка позволяет внешнему контуру оптимизировать параметры аппаратной части, в то время как внутренний контур синтезирует контроллер. По сравнению с базовым последовательным подходом этот метод позволил добиться снижения веса на 42% и улучшения полосы пропускания на 28% на примере подвижной платформы. Команды целенаправленно выбирают компоненты, изготовленные на заказ, а не стандартные: детали, изготовленные на заказ, подходят для компактных корпусов и точного управления крутящим моментом, стандартные детали — для проектов с ограниченными сроками или бюджетом, а гибридный подход иногда оказывается наиболее эффективным.
Техническое обслуживание и надежность
Калибровка и контроль окружающей среды
Калибровка и контроль окружающей среды обеспечивают надежность системы точного управления движением на протяжении всего срока ее службы. Специалисты планируют калибровку через фиксированные интервалы, поскольку долговременный дрейф сохраняется даже после компенсации. Они поддерживают температуру рабочей зоны в жестких пределах, так как тепловое расширение изменяет длину шкалы и точность измерений. Оптические энкодеры обеспечивают стабильную работу благодаря такому подходу, а регулярная проверка подтверждает достоверность данных о положении.
Надежность также зависит от защиты цепи обратной связи. Экранированные кабели, надлежащее заземление и фильтрация подавляют электрические помехи от двигателей и приводов. Техники проверяют уплотнения и сопротивление изоляции, чтобы своевременно выявлять попадание влаги. Они прокладывают сигнальные кабели вдали от линий электропередачи и объединяют заземления шасси для устранения контуров заземления. Эти методы продлевают срок службы оптических энкодеров и сохраняют точность на протяжении длительных производственных циклов. Дисциплинированный план технического обслуживания превращает высокоточное управление движением в надежный актив и защищает каждую инвестицию в датчики, приводы и контроллеры.
В руководстве прослеживался один путь: основы, ключевые технологии, компенсация ошибок и интеграция. Точность — это свойство системного уровня. Она достигается за счет согласованных компонентов, продуманной конструкции обратной связи и дисциплинированного управления ошибками. Оптические энкодеры являются опорой этой цепочки, предоставляя достоверные данные о положении.
Новые тенденции меняют облик отрасли:
Абсолютные, магнитные, емкостные и синусоидальные/координатные энкодеры с последовательным интерфейсом заменяют громоздкую параллельную проводку, обеспечивая разрешение примерно в 1 нм на линейных платформах с синусоидальными/координатными энкодерами.
Контроллеры, работающие на цифровых сигнальных процессорах (DSP) с частотой сервоприводов 10 кГц и более, теперь регистрируют ошибки сервоприводов и выходные сигналы привода, а затем анализируют их для прогнозирования сбоев.
Команды должны сначала определить реалистичные целевые показатели производительности, а затем последовательно настраивать и проверять каждый цикл. Такой подход превращает высокоточные движения в надежное производство.
FAQ
Что определяет высокоточную систему перемещения?
Высокоточная система перемещает груз по заданной траектории и измеряет результат в реальном времени. Устройства обратной связи сообщают фактическое положение, а контур корректирует любые отклонения. Многоосевая синхронизация обеспечивает движение каждой оси по одной и той же траектории в один и тот же момент времени.
Почему обратная связь с обратной связью важнее, чем простое разрешение?
Высокое разрешение само по себе не гарантирует точности или воспроизводимости. Обратная связь с обратной связью позволяет системе обнаруживать и корректировать возмущения по мере их возникновения. Инженеры проверяют реальные характеристики с помощью лазерного интерферометра и исследования Gage R&R, прежде чем доверять техническим характеристикам.
Каким образом оптические энкодеры обеспечивают точное управление движением?
Оптические энкодеры преобразуют свет, проходящий через кодовый диск, в цифровые данные о положении, направлении и скорости. Они обеспечивают высокое разрешение, отклик менее микросекунды и высокую помехоустойчивость. Конструкторы используют их в сочетании с данными об абсолютном положении, чтобы исключить необходимость калибровки после каждого включения/выключения питания.
Какие источники ошибок сильнее всего ухудшают позиционирование?
Тепловое расширение является одним из основных источников ошибок. Люфт, трение и податливость приводят к потере хода при каждом изменении направления вращения. Шум датчиков и дефекты масштаба способствуют циклическим ошибкам. Модели прямого распространения и картирование ошибок сокращают остаточные ошибки при изменении направления вращения более чем на 70% в задокументированных случаях.
Как команде следует настроить сервоприводной контур?
Ввод в эксплуатацию осуществляется в установленном порядке. Техники проверяют механическую готовность, настраивают параметры двигателя и обратной связи, а затем последовательно регулируют контур тока, контур скорости и контур положения. Они проверяют результат во всем диапазоне скоростей, нагрузок и профилей.
В каких случаях конструкция нуждается в активной виброизоляции?
Пассивные опоры поглощают вибрацию за счет массы и демпфирования. Активная изоляция включает в себя датчики и исполнительные механизмы, которые подавляют возмущения в реальном времени. Выбор зависит от частотного спектра возмущений и требуемой жесткости процесса.
Что обеспечивает стабильность системы управления точным движением на протяжении длительных производственных циклов?
Регулярная калибровка, строгий контроль температуры и защищенный контур обратной связи обеспечивают сохранение рабочих характеристик. Экранированные кабели, единое заземление и прокладка сигналов вдали от линий электропередачи подавляют помехи. Специалисты планируют калибровку через фиксированные интервалы, поскольку дрейф сохраняется даже после компенсации.
В чём заключаются недостатки оптических энкодеров?
Загрязнение ухудшает качество кодового диска, поэтому в суровых условиях предпочтительны магнитные энкодеры. Магнитные энкодеры жертвуют разрешением ради устойчивости к ударам и вибрации. Перед выбором датчика конструкторы учитывают оба фактора, принимая во внимание рабочий цикл машины.