На уровне печатной платы перед вами стоит сложная инженерная задача: необходимо обеспечить надежную точность позиционирования, оставаясь при этом в рамках строгого энергобюджета. От этого баланса зависят трекеры, носимые устройства и устройства IoT с батарейным питанием. Слабая конструкция разряжает батарею за несколько дней. Небрежная компоновка радиочастотного модуля добавляет погрешность в несколько метров.
Дальнейший путь практичен. Сначала вы определяете целевые показатели точности. Затем выбираете модуль GNSS и создаете радиочастотный интерфейс. Далее следует настройка питания вашей системы мониторинга и управления положением, а затем — регулирование коэффициента заполнения импульсов. Наконец, вы проверяете свою работу с помощью реальных измерений и оцениваете компромиссы с точки зрения проектирования с учетом технологичности производства (DFM). Это руководство предоставляет вам правила проектирования с низким энергопотреблением, которые вы можете использовать прямо сейчас, а не маркетинговые заявления.
Основные выводы
Сначала определите свои цели по точности и энергопотреблению. Это поможет вам выбрать подходящий модуль, антенну и частоту обновления.
Тщательно спланируйте ВЧ-тракт . Держите антенну свободной, используйте малошумящий усилитель и ПАВ-фильтр, а также избегайте шума от преобразователей постоянного тока.
Разделите линии питания и используйте управление питанием . Выделите для GNSS-приемника отдельную линию бесшумного питания и отключайте блоки, которые не используются.
Используйте циклический режим работы и инерционную систему помощи. Большую часть времени спите, просыпайтесь для устранения неполадок, а датчики заполнят пробелы.
Проверьте его в реальных условиях. Измерьте CN0 и ток в каждом состоянии и проверьте, как он работает при разных температурах.
Баланс между точностью позиционирования и низким энергопотреблением.
Определение целевых показателей точности
Прежде чем выбирать какой-либо компонент, следует определить желаемый уровень точности. Отслеживание на уровне метров подходит для базовых систем отслеживания объектов. Для работы на уровне сантиметров требуются модули класса RTK или PPP, корректирующие данные и тщательная настройка системы. Геодезия, точное земледелие и управление машинами относятся ко второму уровню точности.
Затем целевое значение определяет остальную часть конструкции. Более высокая точность позиционирования подталкивает к использованию двухдиапазонных или многодиапазонных антенн, улучшенных заземляющих плоскостей и более высоких частот обновления. Частота 5 Гц или 10 Гц полезна для подвижной платформы, но увеличивает вычислительную нагрузку и энергопотребление. Используйте таблицу ниже, чтобы подобрать оборудование, соответствующее вашему уровню.
Уровень точности | Типичная точность | Модуль/Необходимые исправления | Влияние антенны |
|---|---|---|---|
На уровне потребителя/счетчика | ~1–3 м | Стандартный модуль GNSS, без коррекции. | Однодиапазонная (L1) антенна |
Субсчетчик (SBAS) | субметр | Модуль с поддержкой SBAS | Однодиапазонный, с поддержкой SBAS. |
Сантиметр (RTK) | ~1–3 см | Модуль RTK плюс вход коррекции | Двухдиапазонная/трехдиапазонная/четырехдиапазонная антенна |
Сантиметр (ППС) | ~5–10 см | Модуль PPP с коррекцией орбиты/часов | Рекомендуется многодиапазонный режим |
Составление энергетических бюджетов
Далее, переведем сценарий использования в расчет текущих затрат. GNSS-приемник потребляет около 25–40 мА во время активного захвата сигнала. Например, трекер в спящем режиме потребляет около 2 мА. Перечислим все состояния, измерим ток и длительность на стороне батареи, а затем вычислим средневзвешенный ток: средний ток равен сумме тока каждого состояния, умноженной на его длительность, деленной на общее время цикла.
Проводите расчеты на ранних этапах и регулярно. Одна из оценок показывает, что батарея емкостью 1,000 мАч при 80% полезной емкости работает около 12.4 дней при уровне заряда батареи 2 мА в спящем режиме, ежедневной нагрузке на GPS-приемник и пиковых нагрузках сотовой связи. Оптимальные параметры производительности, энергопотребления и стоимости меняются с каждым изменением, поэтому лучше измерять, чем предполагать. Современные приемники отслеживают больше спутниковых группировок при меньшем энергопотреблении, а облачная разгрузка может еще больше снизить нагрузку. Тем не менее, только ваши измеренные данные покажут, соответствует ли маломощная система мониторинга и управления местоположением своим целям.
Совет: Создавайте таблицу состояний до компоновки. Это позволяет выявить проблемы с энергопотреблением, пока внесение изменений еще не требует больших затрат.
Проектирование модуля GNSS и радиочастотного тракта
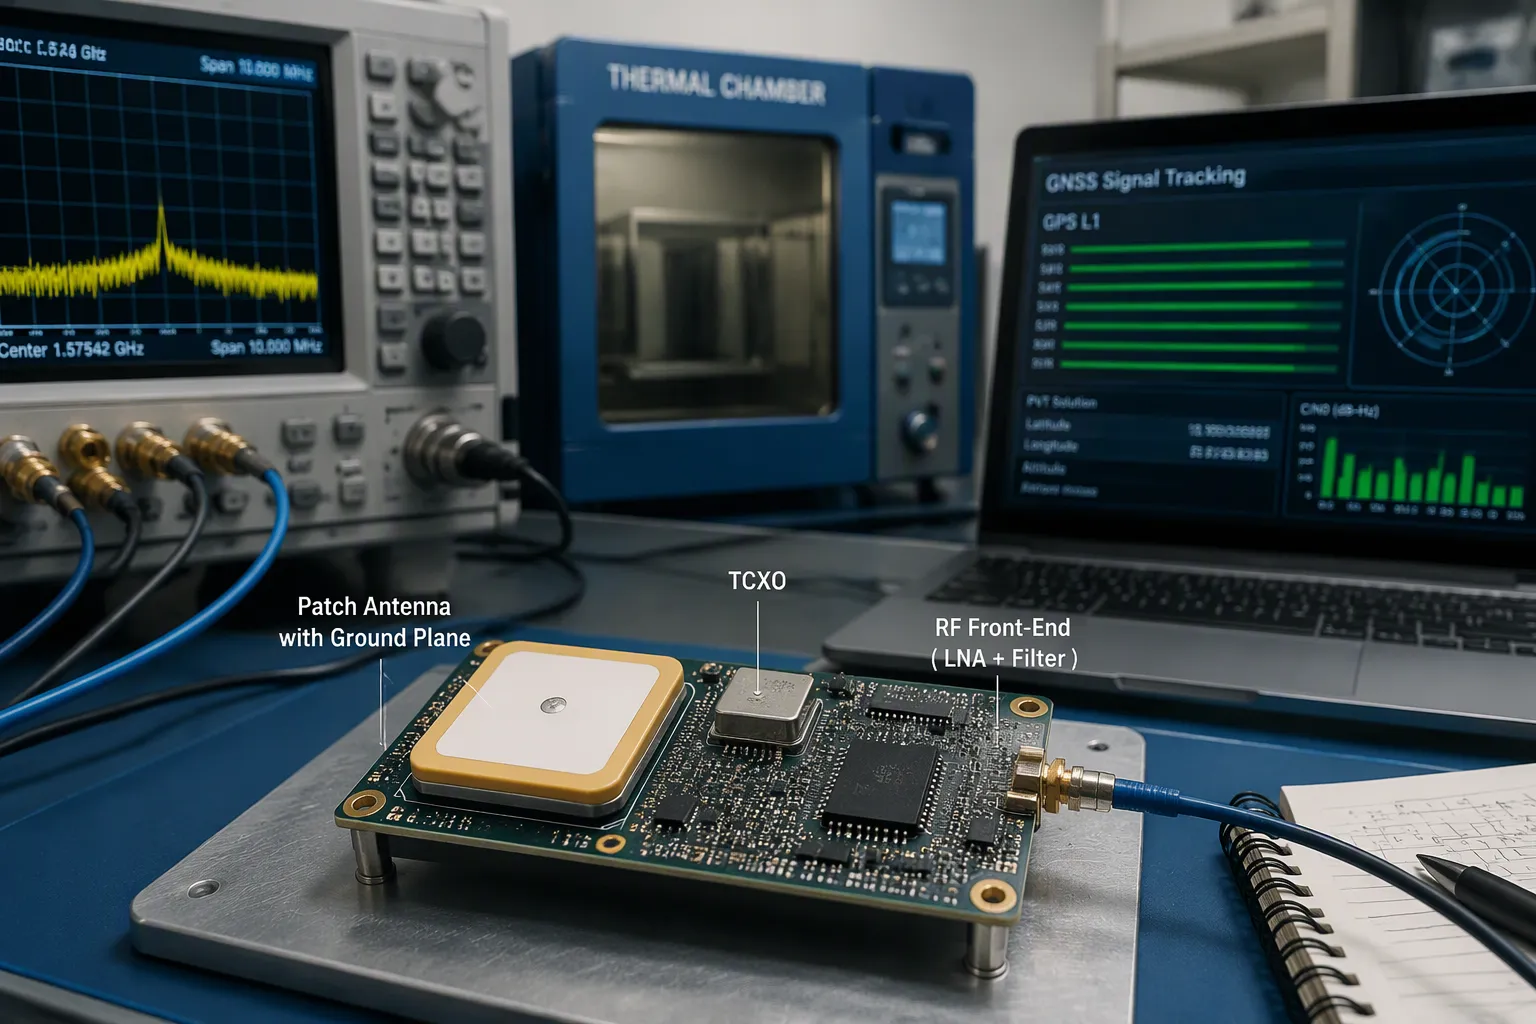
Дрейф TCXO и многолучевое распространение
Временная база модуля ограничивает точность позиционирования. TCXO поддерживает стабильную частоту в диапазоне температур, поэтому приемник сохраняет синхронизацию кодовой и несущей линий. Дешевые генераторы дрейфуют, и этот дрейф проявляется в виде ошибки определения дальности. Выберите модуль, характеристики TCXO которого соответствуют вашему температурному диапазону, а затем проверьте его в термокамере.
Многолучевое распространение — более сложная проблема. В городах здания блокируют прямую связь со спутниками. Отраженные и дифрагированные копии сигнала поступают вместе с прямым сигналом, и смешанный сигнал искажает пик корреляции внутри коррелятора. В результате измерение дальности происходит с задержкой, и точность снижается. С этим можно бороться в нескольких областях:
Область смягчения последствий | Насыщенность | эффект |
|---|---|---|
Слежение за петлями | Узкая корреляция, технология двойной дельты | Повышение устойчивости цикла |
Заземляющая пластина, дроссельное кольцо, поляризованные антенны | Ограничение многолучевого воздействия | |
Модуляция сигнала | БОК против БПСК | Более узкая основная вершина, лучшее определение дальности. |
Алгоритмы | Вейвлет-преобразование, эмпирическая фильтрация | подавление на основе данных |
Недорогие и маломощные чипсеты GNSS обладают низкой чувствительностью к синхронизации сигнала и низким отношением сигнал/шум. Их пассивные линейно поляризованные антенны принимают сигналы с круговой поляризацией, поэтому наблюдения более уязвимы к многолучевому распространению. Для компактных устройств наиболее практичным вариантом часто является алгоритмическая защита.
LNA, SAW и схема расположения антенн
Разместите антенну на внешнем краю платы так, чтобы обзор был открыт. Направленность GNSS достигает пика в зените, поэтому антенна на мачте превосходит антенну, установленную на земле. Держите антенну подальше от импульсных источников питания, микроконтроллеров, беспроводных передатчиков и USB-разъемов. Проверьте низкочастотный фильтр передатчика и соблюдайте расстояние в несколько сантиметров между антеннами, чтобы субгармоники не попадали в диапазон GNSS.
Для патч-антенны необходимо обеспечить достаточную заземляющую плоскость непосредственно под ней — как правило, 40 мм² или более, согласно техническим характеристикам. Для чип-антенны необходимо, чтобы в зоне зазора, предусмотренной производителем, отсутствовали провода, заземление и компоненты. Уменьшенный зазор смещает резонансную частоту и снижает чувствительность.
Разместите малошумящий усилитель (LNA) близко к антенному питанию и используйте после него фильтр на поверхностных акустических волнах (SAW) для подавления внеполосной энергии. Экранируйте радиочастотную секцию и соблюдайте правила безопасности вокруг неё. Разработайте заземление микросхемы приёмника как отдельную систему от шумного цифрового заземления, соединённую в одной точке под микросхемой. Используйте CN0 в качестве метрики: 40 дБ-Гц или выше при хорошем наблюдении неба указывает на надёжную конструкцию, а 35 дБ-Гц или ниже — на проблему.
Шум и чувствительность переключения DC-DC преобразователя
Встроенные DC-DC преобразователи напрямую влияют на снижение чувствительности приемника. Измерения DC-DC преобразователя IoT-устройства с помощью H-полевого зонда показали широкополосные и узкополосные электромагнитные помехи в диапазоне от 1 до 1500 МГц, на 20–40 дБ выше уровня окружающего шума. Этот диапазон охватывает частоту GPS 1575.42 МГц. Попадание этих электромагнитных помех на вход приемника вызывает сильное снижение чувствительности.
Решите проблему на уровне компоновки. Используйте правильную структуру компонентов, разделите секции ВЧ, цифровой обработки и преобразования мощности на отдельные отсеки, а также направьте сигналы и питание таким образом, чтобы минимизировать паразитные помехи. Питание микросхемы приемника должно осуществляться через LDO с высоким коэффициентом подавления пульсаций источника питания (PSRR), а не напрямую от коммутатора, и добавьте развязку, а также ферритовый фильтр. Переключайте компоненты по одному и следите за CN0, чтобы изолировать источник шума. Эти шаги защищают чувствительность в любой маломощной GNSS-системе, включая маломощные GPS-трекеры и маломощные GNSS-приемники, используемые в системах мониторинга и управления положением. Тщательная работа на начальном этапе обеспечивает высокую точность позиционирования без ущерба для энергопотребления.
Совет: Регистрируйте CN0 при каждом анализе проекта. Это позволяет выявить проблемы с радиочастотами до того, как они проявятся в эксплуатации.
Архитектура энергоснабжения для маломощных систем мониторинга и управления положением.
Разделение рельсов и регулирование электропитания
Перед подачей питания следует разделить плату на отдельные линии питания. Для GNSS-приемника используйте отдельную линию питания с низким энергопотреблением через LDO. Микроконтроллер, радиомодуль и датчики питаются от других линий. Такое разделение предотвращает попадание цифровых импульсов нагрузки на источник питания приемника. Это также позволяет отключать ненужные блоки.
Управление питанием позволяет добиться реальной экономии. Управление выводом включения нагрузки или регулятора осуществляется через GPIO микроконтроллера, а сигнал SLEEP используется для отключения радиомодуля и датчиков между измерениями. Резервный домен приемника должен оставаться активным постоянно. Низкопотребляющий микроконтроллер здесь помогает, однако конструкция шины питания и режима питания важнее, чем номер микроконтроллера. Дешевый микроконтроллер с чистым управлением питанием часто превосходит премиальный с общей шиной питания.
рельс | Источник | стробирование | Заметки |
|---|---|---|---|
Приемник GNSS | LDO от батареи | Сигнал СНА | Поддерживайте работоспособность резервного домена. |
Ядро микроконтроллера | DC-DC или LDO | Спящий режим | Самое низкое должностное положение |
Radio | Переключатель нагрузки | Включение GPIO | Между рывками ничего не происходит. |
Датчики | Переключатель нагрузки | Включение GPIO | Пробуждение при движении |
Совет: Измеряйте ток на каждой шине, а не только на батарее. Один-единственный щуп скрывает проблемный участок.
Резервное снабжение и помощь в получении эфемерид
Приёмнику необходим резервный домен для хранения данных RTC и эфемерид. Небольшая батарейка-таблетка или суперконденсатор поддерживают этот домен во время отключения основного питания. При наличии действительных эфемерид и времени приемник пропускает холодный запуск и гораздо быстрее достигает местоположения. Без этого каждый цикл пробуждения обходится в полную стоимость определения местоположения.
Система помощи при эфемеридах развивает эту идею. Вы передаете свежие данные об орбите на устройство по радиоканалу, поэтому приемник никогда не загружает их со спутников. Время до первого определения местоположения резко сокращается, и приемник тратит меньше времени на обработку данных при токе 25–40 мА. Для маломощной системы мониторинга и управления положением это одно из самых выгодных с точки зрения затрат решений.
Примечание: Проверьте потребление резервного тока в вашем плане сна. Негерметичный резервный канал снижает эффективность.
Согласование режимов энергопотребления с приложением
Ваша архитектура электропитания должна соответствовать сценарию использования. Система мониторинга положения с низким энергопотреблением для отслеживания активов активируется по расписанию. Система мониторинга и управления положением оборудования парка может активироваться при движении. Сопоставьте каждый режим с состоянием шины питания, а затем сравните средний ток с вашим бюджетом.
Поддерживайте точность измерений при проектировании. Регистрируйте ток в каждом состоянии и убедитесь, что управление действительно снимает нагрузку. Этот подход обеспечивает точный мониторинг положения без разрядки ячейки. Он также защищает точность управления в системах, работающих с данными о местоположении, где просадка напряжения во время высокоточного управляющего события обходится дороже, чем сэкономленная энергия.
Решения для GPS с регулировкой режима работы и сверхнизким энергопотреблением

Текущие бюджеты сна и бодрствования
Режим циклической работы — лучший способ добиться сверхнизкого энергопотребления GPS-устройств. Приемник большую часть времени находится в спящем режиме, и его нужно выводить из него лишь на короткое время для определения местоположения. Во время определения местоположения приемник потребляет около 25–40 мА. Ваш трекер может находиться в спящем режиме, потребляя около 2 мА. Разница между этими двумя состояниями определяет время работы батареи.
Перед написанием прошивки составьте таблицу состояний. Перечислите каждое состояние, его текущее значение и продолжительность. Затем вычислите средний ток за один полный цикл. Средний ток равен сумме токов каждого состояния, умноженной на его продолжительность, и делённой на общее время цикла. Используйте одинаковые единицы измерения для всех параметров и рассматривайте результат как среднее значение, а не как пиковое. Пиковое значение сделает вашу ячейку слишком маленькой.
Проверьте расчеты на реальном примере. Батарея емкостью 1,000 мАч при 80% полезной емкости обеспечивает 800 мАч полезного заряда. Конструкция, которая переходит в спящий режим с током 2 мА, просыпается для ежедневного подтверждения местоположения и отправляет короткий радиоимпульс, работает около 12.4 дней. Сократите период сна или увеличьте частоту подтверждения местоположения, и это число быстро снизится.
Совет: Измеряйте ток в режиме пробуждения с помощью осциллографа, а не мультиметра. Пиковые значения тока коротковаты и их легко пропустить.
Инерциальные и одометрические системы
Можно снизить частоту определения местоположения, не теряя при этом контроль над ситуацией. Добавьте инерциальный измерительный блок, и пусть объединение данных с датчиков переносит оценку между определениями местоположения. Акселерометр и гироскоп отслеживают движение, а фильтр объединения данных смешивает эти данные с каждым обновлением GNSS. Меньшее количество определений местоположения означает меньшее время работы в режиме захвата, поэтому снижается энергопотребление.
Одометрия полезна на колесных платформах. Отметки положения колес и изменения направления движения ограничивают точность оценки между обновлениями спутниковых данных. Транспортному средству, которое сообщает о своем собственном движении, требуется меньше циклов пробуждения, чем тому, которое угадывает. Этот подход хорошо работает для маломощных GPS-навигаторов, используемых в системах отслеживания на тележках, прицепах и оборудовании автопарка.
На уровне платы обеспечьте практичность конфигурации. Разместите IMU ближе к центру платы и подальше от импульсных источников питания. Выровняйте его оси с корпусом, чтобы избежать вычислений для коррекции в прошивке. Откалибруйте смещение при производственном тестировании и сохраните коэффициенты во флэш-памяти. Дрейф гироскопа может сбить вашу оценку курса между корректировками, поэтому проверяйте дрейф смещения в зависимости от температуры.
Примечание: Использование вспомогательных данных снижает скорость определения местоположения, но не качество определения местоположения. Необходимо поддерживать достаточное количество обновлений GNSS, чтобы ограничить инерциальный дрейф.
Расчеты средней потребляемой мощности и планирование пробуждения
Планируйте пробуждение по расписанию, исходя из сценария использования, а не по фиксированному таймеру. Низкоэнергетическая система мониторинга и управления положением активов может включаться по расписанию. Система мониторинга и управления положением движущегося оборудования может включаться по движению. Пробуждение по движению часто превосходит пробуждение по таймеру по среднему току.
Подберите расписание в соответствии с необходимым вам определением местоположения. Холодный запуск обходится гораздо дороже, чем теплый запуск с корректными эфемеридами. Поддерживайте резервный домен в рабочем состоянии и передавайте вспомогательные данные по радиоканалу. Время до первого определения местоположения сократится, и приемник будет проводить меньше времени в режиме захвата.
Сбалансируйте частоту фиксации местоположения с точностью управления. Система, которая реагирует на местоположение, нуждается в новой фиксации перед каждым действием. Система, которая только регистрирует положение, может принимать устаревшие данные. Установите интервал пробуждения, исходя из этого требования, а затем сравните средний ток с вашим бюджетом. Этот подход обеспечивает точность проектирования системы мониторинга положения с низким энергопотреблением и защищает высокоточные события управления от устаревших данных. Тщательное планирование обеспечивает низкое энергопотребление без ущерба для точности.
Компромиссы между проверкой, тепловым дрейфом и DFM (проектированием для производства)
Методы тестирования в реальных условиях
Точность и мощность следует проверять в реальных условиях, а не только на стенде. Пройдите или проедьте по известному маршруту и зафиксируйте координаты относительно обследованного эталона. Одновременно запишите показания CN0. Показания 40 дБ-Гц или выше при хорошем обзоре неба подтверждают надежность конструкции. Показания 35 дБ-Гц или ниже указывают на проблему с радиочастотами.
Для проверки теплового дрейфа требуется отдельный тест. Нагрейте плату в камере и одновременно понаблюдайте за выходным сигналом TCXO и ошибкой фиксации. Дрейф частоты проявляется как ошибка диапазона, поэтому холодная и нагретая платы могут показывать разные положения. Запишите ток в каждом состоянии во время одного и того же запуска. Ток сбора данных составляет около 25–40 мА, и короткий скачок легко пропустить при измерении мультиметром.
Совет: Повторите каждый тест как минимум на двух устройствах. Разница между отдельными устройствами говорит больше, чем один идеальный результат.
DFM и производственные ограничения
Ваша схема должна выдержать изготовление и сборку. Разместите вход приемника, питающий кабель, согласующую цепь и антенный интерфейс вместе. Изолируйте их от тактовых сигналов, коммутационных узлов и сильноточных разъемов. Физическое разделение само по себе становится неэффективным при обрыве обратных путей, поэтому сохраните опорную плоскость.
Компромисс в производстве | |
|---|---|
Разделение радиочастотных зон | Обеспечьте изоляцию входа приемника и антенного сигнала от источников шума. |
Плоскости укладки и опорные плоскости | Сохранение контролируемого импеданса и непрерывных обратных путей. |
Выбор материала: | Следуйте опубликованной схеме расположения оборудования, а не общей метке GPS. |
Взаимопространственные и HDI структуры | Добавляйте их только там, где этого требует маршрутизация; это увеличивает стоимость. |
Ограничения на замену | Пометьте фильтры и соответствующие детали как не подлежащие замене. |
Укажите целевые значения импеданса и геометрию трассировки для ВЧ-сигналов в опубликованных данных. Следуйте эталонной схеме модуля для размещения кварцевого резонатора и TCXO. Спланируйте экранирующие ограждения и контрольные точки до окончательной трассировки. AOI подтверждает только видимую сборку, поэтому запланируйте отдельное функциональное ВЧ-тестирование.
Используйте данные измерений для итеративного анализа. Изменение спецификации материалов или добавление приспособления меняет стоимость и сроки, поэтому взвешивайте каждый компромисс с учетом результатов испытаний. Тщательная проверка обеспечивает точность позиционирования и точность управления в любой системе мониторинга и контроля положения. Она также поддерживает надежность системы мониторинга и контроля положения в различных температурных и объемных условиях. Эти принципы проектирования GNSS окупаются на практике, и каждая созданная вами плата GNSS получит от них пользу.
Начните с четких целевых показателей точности и мощности. Тщательно спроектируйте радиочастотный вход и заземляющую плоскость. Разделите шины, используйте управление питанием и сочетайте циклический режим работы с инерциальной регулировкой. Затем проверьте все с помощью реальных измерений. Эти шаги превратят маломощную систему мониторинга и управления положением в надежный продукт.
Точность и низкое энергопотребление могут работать вместе. Решения на уровне всей платы в целом, а не какая-то одна умная деталь, имеют решающее значение. Вы контролируете шум, направляющие и график образования волн. Каждый выбор поддерживает другие.
Тенденции в области чипсетов и алгоритмов помогут вам в дальнейшем:
Поддержка GNSS, RTK и объединения данных с датчиков расширяет возможности маломощных модулей.
Коррекция сигнала на основе искусственного интеллекта и периферийные вычисления улучшают определение местоположения в режиме реального времени.
Объединение данных GNSS и IMU повышает точность и устойчивость сигнала.
В дальнейшем будет разработана более совершенная конструкция ВЧ-системы с учетом требований DFM (проектирование для производства). Продолжайте измерения, продолжайте итерации, и ваша следующая плата GNSS будет работать лучше, чем предыдущая.
FAQ
Как выбрать мишень для проверки точности перед выбором комплектующих?
Начинайте с определения задачи, а не с технических характеристик. Для отслеживания на уровне метров подходят базовые системы отслеживания активов. Для работы с точностью до сантиметра необходимы модули RTK или PPP, данные коррекции и многодиапазонные антенны. Сначала определите уровень. Затем пусть он определяет выбор модуля, антенны и частоты обновления.
Почему мой ресивер теряет чувствительность при работе преобразователя постоянного тока?
Коммутационные помехи проникают на вход приемника и снижают его чувствительность. Измерения показывают, что электромагнитные помехи преобразователя значительно превышают уровень окружающего шума в диапазоне 1575.42 МГц. Следует подавать сигнал на приемник через линейный стабилизатор напряжения с высоким коэффициентом подавления пульсаций источника питания (PSRR LDO), добавить развязку и ферритовый фильтр, а также переключать блоки по одному, наблюдая за сигналом CN0.
Какой резервный источник питания необходим приемнику между фиксациями?
Поддерживайте резервный домен в активном состоянии для RTC и сохраненных эфемерид. Небольшая батарейка-таблетка или суперконденсатор поддерживают этот домен при отключении основного питания. Наличие действительных эфемерид и времени позволяет приемнику избежать холодного запуска, поэтому время до первого определения местоположения сокращается, а время работы системы сбора данных уменьшается.
Как мне убедиться в правильности моих расчетов коэффициента заполнения?
Сначала составьте таблицу состояний. Перечислите каждое состояние, его текущее значение и длительность. Ток сбора данных составляет около 25–40 мА, а ток в спящем режиме — около 2 мА. Затем измерьте ток на каждом уровне напряжения с помощью осциллографа, а не мультиметра. Короткие импульсы сбора данных легко пропустить, а пропущенный импульс приводит к занижению мощности вашей ячейки.
Совет: Повторите все тесты на точность и мощность как минимум на двух устройствах. Разница между устройствами говорит о большем количестве идеальных результатов, чем один случай.
Надежная система мониторинга и управления положением основана на измеренных данных, а не на предположениях. Проверьте CN0 по отношению к вашим целевым значениям, убедитесь, что каждый рельс действительно замыкается, и зарегистрируйте ток в каждом состоянии. Каждое проектное решение GNSS затем основывается на доказательствах, которые вы сможете обосновать на этапе анализа проекта.