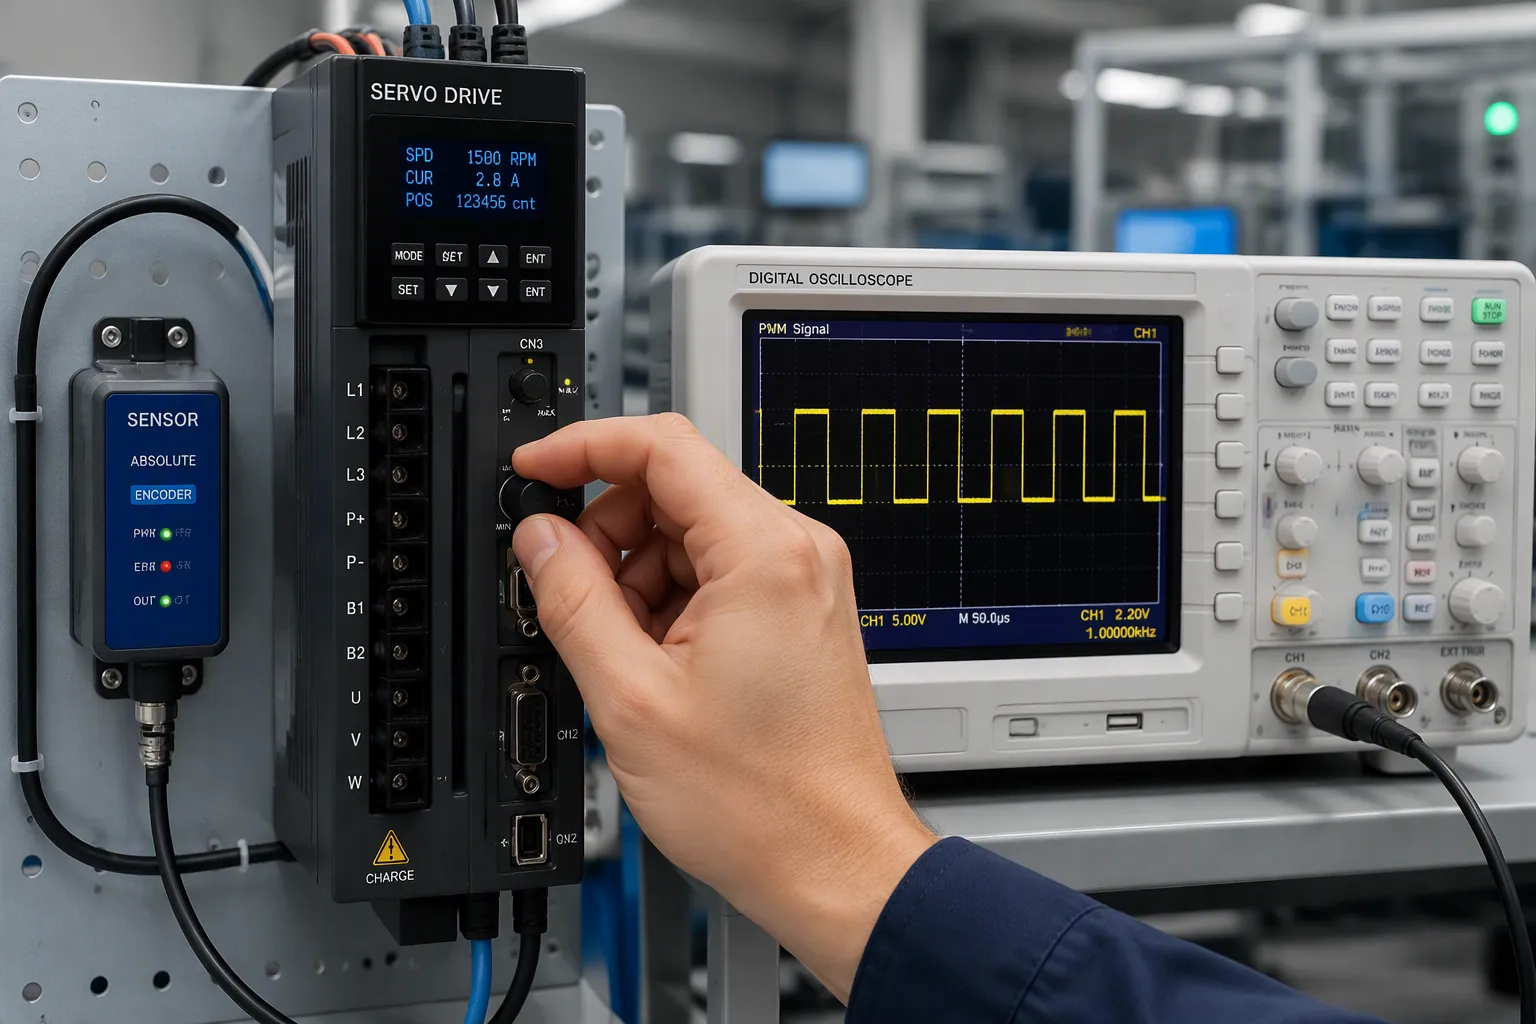
Сервоприводы используют ШИМ для установки целевого положения или скорости. Датчики сообщают фактическое значение в реальном времени. Затем привод корректирует зазор в замкнутом контуре. ШИМ, или широтно-импульсная модуляция, очень быстро включает и выключает сигнал. Коэффициент заполнения — это доля времени включения, и он задает уровень управляющего сигнала. Управление с замкнутым контуром означает, что привод сравнивает управляющий сигнал с обратной связью и корректирует свой выходной сигнал до тех пор, пока ошибка не уменьшится.
Инженерам по аппаратному обеспечению и командам разработчиков электронных компонентов необходимы факты на уровне печатных плат, а не слоганы. Сервоприводы лежат в основе управления движением, и небольшие конструктивные решения определяют, будет ли сервомотор удерживать положение или колебаться. В этом обсуждении рассматриваются кодирование команд, обратная связь, комбинированный контур и компромиссы в силовых каскадах.
Основные выводы
Коэффициент заполнения ШИМ задает команду для сервоприводов, поэтому точная синхронизация обеспечивает аккуратное движение.
Выберите подходящий датчик для ваших задач, требующих высокой точности: потенциометры для простых задач, энкодеры для высокоточных.
Система управления с обратной связью проверяет заданное значение на соответствие обратной связи для исправления ошибок и поддержания стабильного движения.
Грамотная конструкция силового каскада с регулированием времени задержки и измерением тока обеспечивает защиту привода и двигателя.
С самого начала используйте рекомендации по проектированию, проектированию и изготовлению (DFM) , чтобы предотвратить проблемы в производстве и обеспечить надежную работу сервопривода.
Сервоприводы и ШИМ-управление
Сервопривод — это силовой интерфейс и исполнительный блок системы управления движением. Он получает команду от контроллера движения, преобразует эту команду в схему переключения и управляет обмотками двигателя. Привод не определяет, куда должна перемещаться нагрузка. Он выполняет команду и передает информацию обратно через цепь обратной связи.
Рабочий цикл и кодирование команд
Коэффициент заполнения передает команду. Более широкий импульс указывает приводу двигаться к одному из крайних положений; более узкий импульс перемещает его к другому. В схемах типа RC импульс длительностью около 1.5 мс обычно означает центральное положение, а ширина импульса изменяется выше или ниже этого значения для установки желаемого положения. Промышленные сервоприводы часто кодируют скорость или крутящий момент таким же образом, при этом коэффициент заполнения соответствует заданному току или скорости.
Схема кодирования имеет значение, поскольку серводвигатели реагируют на среднее напряжение, а не на отдельные фронты импульсов. Чистый рабочий цикл обеспечивает предсказуемое среднее значение. Искаженный же приводит к получению команды, которая никогда не предназначалась для привода.
Точность синхронизации и обновления ШИМ
Дрожание синхронизации — враг точного управления движением. Сервоприводы сравнивают каждый входящий импульс с внутренней временной базой. Дрожание этого импульса сдвигает декодированную команду, и контур затем преследует цель, которая продолжает двигаться. Частота обновления определяет, как часто обновляется команда. Слишком медленное обновление приводит к тому, что серводвигатели отстают от быстро меняющихся заданных значений.
На оба аспекта влияет компоновка печатной платы. Необходимо отвести ШИМ-вход подальше от узлов переключения, обеспечить короткую трассу и предоставить таймеру стабильный источник тактового сигнала. Сервоприводы, хорошо удерживающие положение, обычно начинают работу с чистого, хорошо тактируемого входного сигнала команды.
Примечание: Проверяйте частоту обновления, сопоставляя ее с динамикой нагрузки, а не только с максимальным значением, указанным в технической документации.
Аппаратное обеспечение для обнаружения и обратной связи датчиков
Цепь обратной связи определяет, насколько точно сервоприводы определяют истинное положение нагрузки. Датчик преобразует физическое движение в электрический сигнал. Затем сервоприводы сравнивают этот сигнал с заданным значением. Качество обратной связи устанавливает жесткий предел достижимой точности, независимо от скорости работы контура управления.
Потенциометры, энкодеры и датчики Холла
Для каждого типа датчиков требуется компромисс между разрешением и стоимостью, а также занимаемым пространством на печатной плате. В таблице ниже приведены типичные технические характеристики.
Тип датчика | Разрешение | Точность подачи |
|---|---|---|
Абсолютный энкодер (FANUC) | 24-бит | Точность позиционирования ±2.5 мкм |
Абсолютный энкодер (Mitutoyo) | Вращательная скорость 0.1 угловой секунды; линейная скорость на нанометровом уровне. | ±0.5 мкм линейная погрешность; ±1 угловая секунда вращательная погрешность |
Универсальный абсолютный кодировщик | Превышает 16-битный уровень | Высокая помехоустойчивость, дискретный цифровой выход |
Линейный потенциометр (эффект Холла, FANUC) | Аналоговый | Линейность лучше 0.1% в полном диапазоне |
Универсальный потенциометр | Аналоговый | Диапазон позиционирования ±1–2 мм |
Потенциометры стоят дешевле всего. Датчики Холла находятся в среднем ценовом диапазоне. Оптические энкодеры — это компоненты высшего класса, и их точная конструкция оправдывает затраты только тогда, когда это действительно необходимо для выполнения задачи. Обычные потенциометры хорошо подходят для позиционирования с точностью ±1–2 мм. Для работы с точностью менее миллиметра требуются оптические энкодеры. Сервомоторы, использующие потенциометрическую обратную связь, также нуждаются в экранировании и фильтрации, поскольку аналоговые помехи искажают сигнал напряжения.
Фильтрация шума в линиях обратной связи
Шумные линии портят данные о положении ведущего датчика. Длинные кабели, слабая экранировка и расположенные рядом силовые провода — всё это приводит к ошибкам. Сигналы дифференциального энкодера хорошо блокируют синфазные помехи. Держите кабели обратной связи подальше от силовой проводки двигателя. Выбирайте энкодеры высокого разрешения, когда профиль движения требует точной синхронизации.
Современные интеллектуальные энкодеры передают данные о внутренней температуре и качестве сигнала. Падение качества сигнала ниже 90% предупреждает о надвигающейся неисправности, вызванной вибрацией или попаданием масла. Следите за периодическими ошибками позиционирования и скачками крутящего момента. Сервоприводы, отслеживающие отношение сигнал/шум энкодера, обнаруживают эти неисправности на ранней стадии. В этом случае серводвигатели сохраняют исходное положение, не теряя его в середине цикла.
Управление с обратной связью в сервоприводе
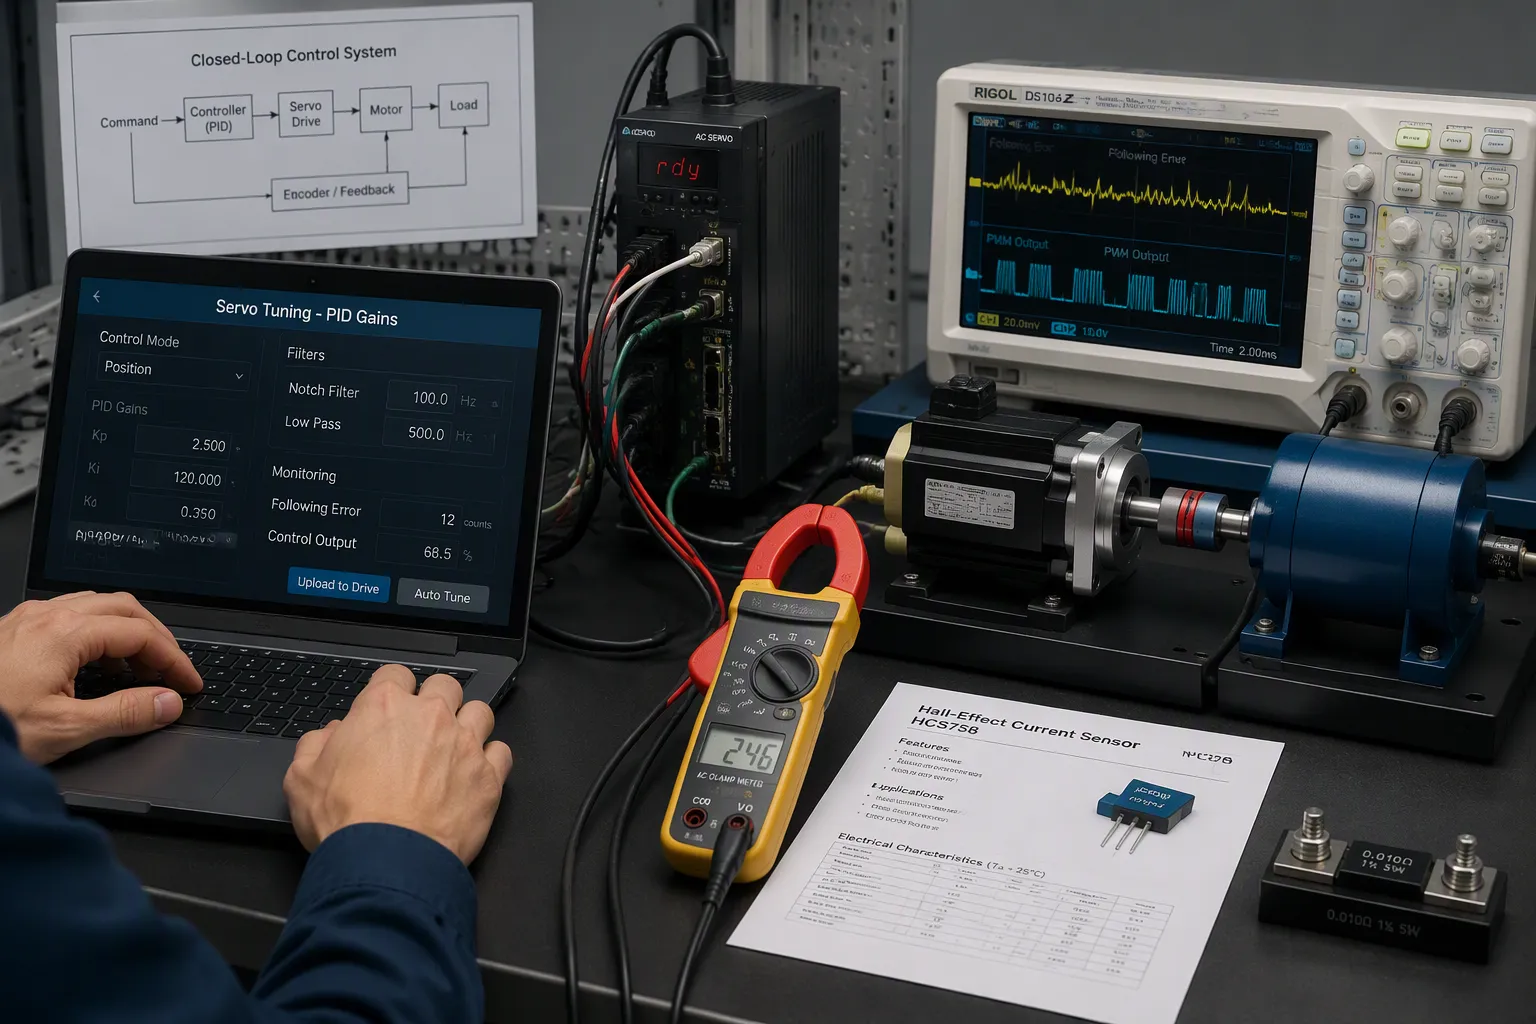
Сама по себе команда не приводит двигатель в движение. Система управления с обратной связью проверяет желаемое положение по сравнению с измеренным положением. Затем она воздействует на разницу. Эта разница называется ошибкой следования. Сервоприводы передают её в блок коррекции, а выходной сигнал управляет силовым каскадом . Именно здесь, наконец, объединяются ШИМ-команды и данные датчиков.
Коррекция ошибок и стабилизация
В большинстве сервоприводов для коррекции ошибок используется ПИД-регулятор. Пропорциональная составляющая реагирует на величину текущей ошибки и работает как жесткость системы. Интегральная составляющая суммирует прошлые ошибки для устранения смещения в установившемся режиме, а ограничение интегрирования предотвращает возникновение колебаний. Производная составляющая реагирует на скорость изменения ошибки и обеспечивает демпфирование перерегулирования.
Настройка выполняется в соответствии с практическим порядком. Инженеры повышают Kp до тех пор, пока не появится небольшой перерегулирование, увеличивают Kd до достижения критического демпфирования, а затем устанавливают Ki как можно ниже, чтобы устранить остаточную ошибку. В одном из опубликованных примеров настройки используются Kp = 1, Ki = 2 и Kd = 0.05. Распространенное правило устанавливает Ki в диапазоне от 1/10 до 1/2 от Kp, а для сервомоторов меньшего размера используются большие передаточные числа. Если ни одно значение Kd не стабилизирует заданное значение Kp, рекомендуется уменьшить Kp на 35–50% и выполнить повторную настройку.
Базовый ПИД-регулятор не может исправить все ошибки. Гармоническая компенсация корректирует повторяющиеся возмущения крутящего момента и обратной связи, связанные с шагом лопастей двигателя или одним механическим оборотом. Карта ошибок сохраняет данные лазерного интерферометра в энергонезависимой памяти и применяет интерполированные поправки в реальном времени. Двухконтурное управление добавляет второй энкодер на нагрузку, так что контур позиционирования видит истинное положение нагрузки. Эти методы расширяют возможности замкнутой системы обратной связи за пределы того, что можно сделать только с помощью настройки коэффициента усиления.
Измерение тока и обнаружение заклинивания
Датчики тока защищают привод и замыкают контур крутящего момента. Существуют два основных метода, каждый из которых имеет свои недостатки.
Атрибут | Датчик эффекта Холла | Шунтирующий Резистор |
|---|---|---|
Isolation | Гальваническая развязка | Ничто |
Точность подачи | Хорошо подходит для версий с замкнутым контуром управления. | Высокая точность и стабильность |
Стоимость | Высокая | Низкий |
Потеря мощности | Минимальные вносимые потери | I²R теплоотвод |
Лучше всего | Сильнотоковые приводы с критически важной изоляцией | Низковольтные, компактные конструкции |
Расположение шунта влияет на возможности привода по обнаружению коротких замыканий. Шунтирующие резисторы нижнего плеча располагаются близко к земле и не могут обнаруживать короткие замыкания на землю. Шунтирующие резисторы верхнего плеча оставляют заземление системы чистым, но требуют использования микросхем датчиков, рассчитанных на напряжение шины. Встроенные шунты размещают один резистор на каждую фазу двигателя и обеспечивают наиболее точный результат независимо от состояния полевого транзистора.
Система обнаружения заклинивания основана на этих данных. При заклинивании сервомотора ток возрастает, а положение перестает меняться. Привод сравнивает ток с пороговым значением и отключает выходной сигнал или корректирует команду. Обратная связь в реальном времени по току и положению позволяет отличить реальное заклинивание от кратковременного скачка нагрузки. Это различие защищает обмотки двигателя и плату от ложных срабатываний.
Силовой привод и точная конструкция механизма движения
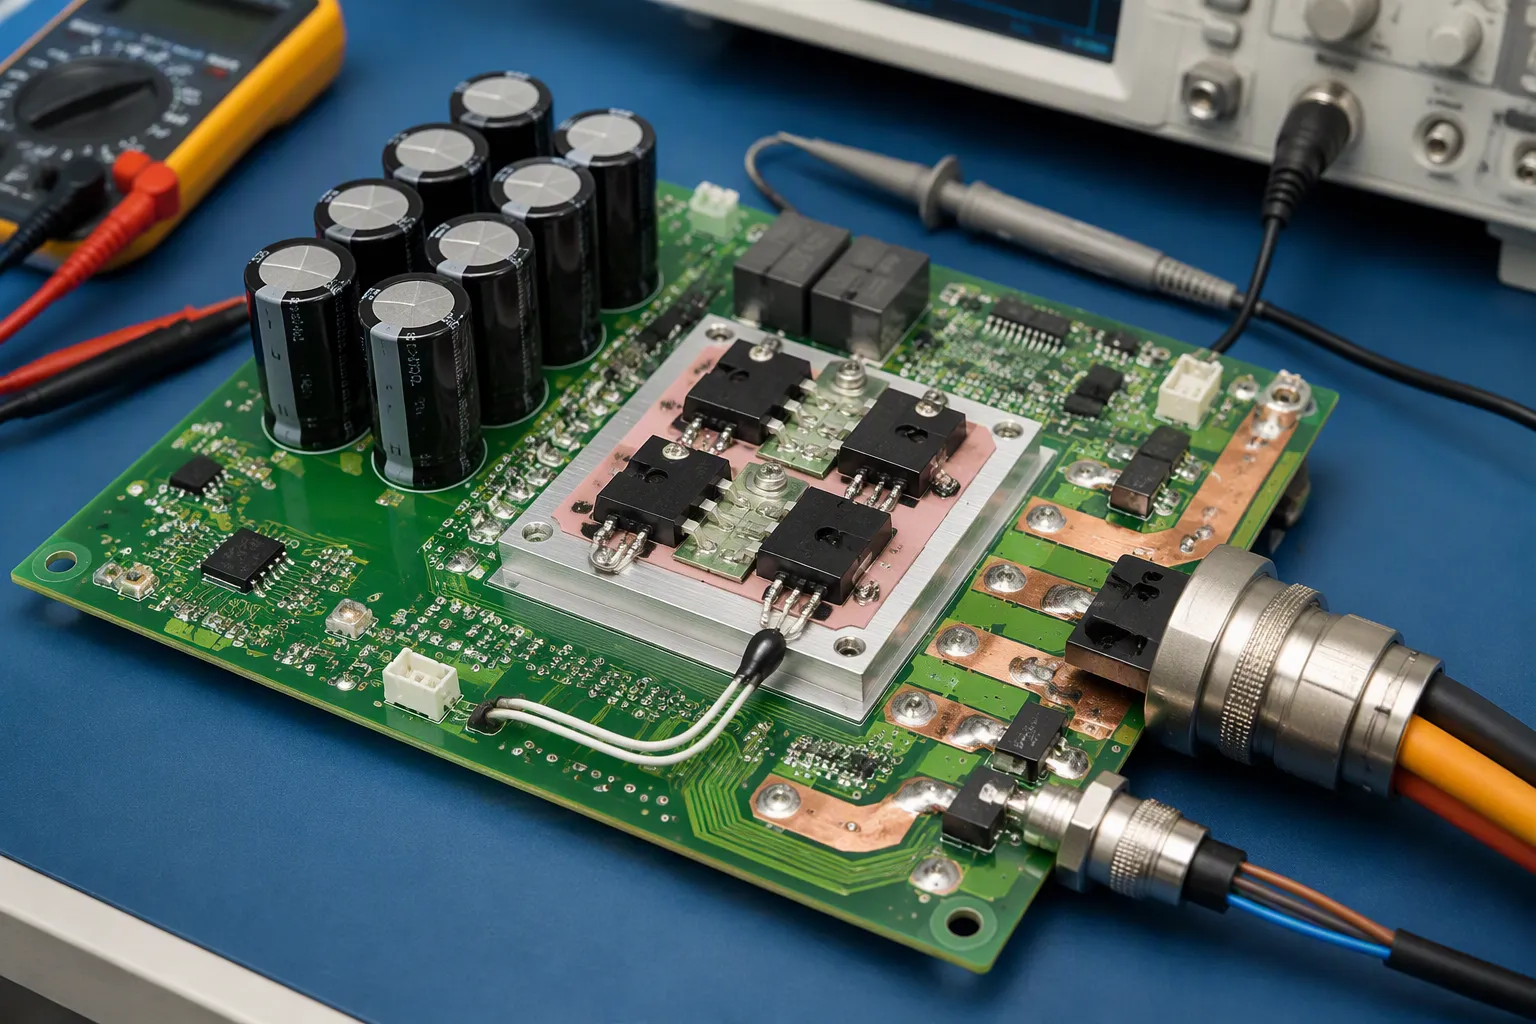
Силовой каскад преобразует низковольтные команды в ток двигателя. Конструкция и выбор компонентов определяют, будет ли точное перемещение оставаться стабильным под нагрузкой.
H-мост, противо-ЭДС и емкость
МОП-транзисторный H-мост переключает напряжение шины между обмотками. Контроль мертвого времени предотвращает сквозной ток, то есть состояние, когда оба транзистора в одном выводе проводят ток одновременно. Типичное мертвое время для кремниевых МОП-транзисторов составляет 100–300 нс. Безопасное правило устанавливает мертвое время выше максимального времени выключения плюс запас, например, 200 нс для времени выключения 50 нс. Слишком большое мертвое время приводит к падению эффективного напряжения и увеличению пульсаций.
Рекомендация | Значение мертвого времени | обоснование |
|---|---|---|
Типичные кремниевые МОП-транзисторы | 100–300 нс | Полное выключение перед включением дополнительного устройства. |
Преимущество над отказом | Время выключения + запас | Покрывает задержку в наихудшем случае. |
Программируемый драйвер (LM5106) | 100–600 нс | Резисторный регулируемый |
Противо-ЭДС возрастает со скоростью и противодействует заданному напряжению. Необходимо составить полный бюджет напряжения, учитывающий допуск источника питания, падение напряжения в кабеле, просадку нагрузки и повышение рекуперативного торможения. Добавьте запас в 10–15% на обоих концах. В бессенсорных конструкциях противо-ЭДС оценивается с помощью наблюдателя скользящего режима, а затем рассчитываются скорость и положение ротора. Этот метод становится менее эффективным на низких скоростях и перестает работать в состоянии покоя.
Размер конденсатора шины постоянного тока должен соответствовать пиковому току пульсаций, а пульсации напряжения следует поддерживать на уровне обычно ниже 5%. В местах, где рекуперативное торможение возвращает энергию, необходимо предусмотреть путь её поглощения, например, с помощью тормозных резисторов, чтобы повышение напряжения не создавало чрезмерной нагрузки на силовой каскад.
Компромиссы в области тепловых характеристик, разъемов и проектирования с учетом технологичности производства (DFM)
Разъемы и жгуты проводов должны пропускать ток без чрезмерного нагрева. Номинальные характеристики контактов должны соответствовать характеристикам проводника.
Тип соединителя | Пальцы | Напряжение/ток на контакт | IP (в паре) |
|---|---|---|---|
круговая М23 | 12 или 17 | 400V / 16A | IP67 |
Круглая труба М12 (с кодом D) | 8 | 250V / 4A | IP67 |
Военный циркуляр М17 | 7-55 | 600V / 23A | IP68 |
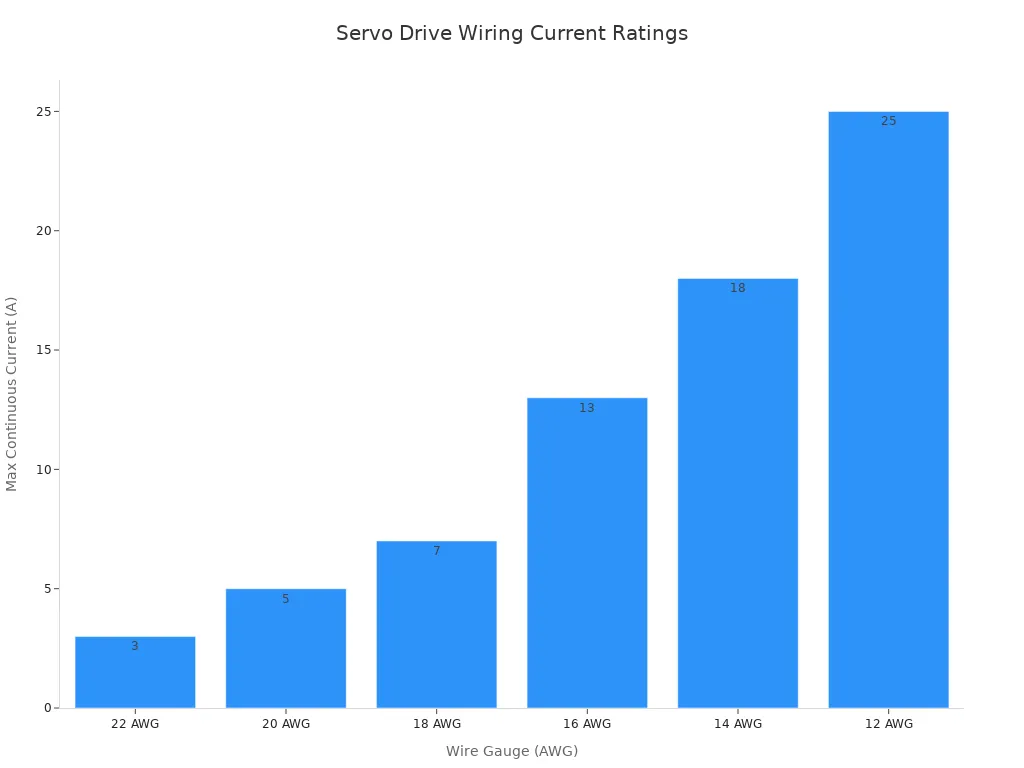
Выбор сечения провода подчиняется той же логике. Проводник сечением 16 AWG пропускает 13 А непрерывно при температуре 40 °C, что подходит для соединений мощностью от 400 Вт до 1.5 кВт. Проводник сечением 12 AWG обеспечивает ток до 25 А для соединений большего сечения.
Тепловая схема для микросхем драйверов зависит от площади медного слоя, тепловых переходных отверстий и воздушного потока. Проверка DFM (проектирование для производства) позволяет выявить многие проблемы на ранней стадии. Необходимо зафиксировать номера деталей производителя и утвержденные альтернативы. Перед пайкой необходимо контролировать устройства, чувствительные к влаге. Необходимо согласовать размеры отверстий трафарета с тепловым профилем. Следует проверить полярность и использовать AOI (автоматический оптический контроль), добавляя рентгеновский контроль в местах, где скрытые соединения или тепловые площадки создают риск. Файлы для изготовления, спецификации материалов, центроида и сборки должны быть выпущены под одним идентификатором ревизии.
ШИМ задает команду. Датчики проверяют результат. Система управления с обратной связью обеспечивает связь между ними для стабильного и точного движения. Сервоприводы получают точность от обеих частей этой пары. Точность синхронизации команды определяет, насколько четко достигается целевое значение. Качество сигнала обратной связи определяет, насколько точно привод воспринимает нагрузку. Серводвигатели выполняют команду только настолько хорошо, насколько точно плата ее передает.
При составлении технических характеристик командам разработчиков аппаратного обеспечения следует учитывать три фактора одновременно. Во-первых, необходимо сопоставить характеристики оборудования обратной связи с требуемым разрешением. Во-вторых, следует рассчитать мощность силового каскада с учетом реальных токовых и тепловых нагрузок. В-третьих, перед выпуском необходимо устранить ограничения, связанные с технологичностью производства (DFM). Сервоприводы, прошедшие все три проверки, удерживают положение под нагрузкой. В этом случае серводвигатели работают с меньшим нагревом и служат дольше.
FAQ
Как сервопривод преобразует ШИМ-сигнал в движение двигателя?
Привод считывает ширину импульса и сверяет её со своей внутренней временной базой. Импульс длительностью около 1.5 мс обычно означает центральное положение. Привод преобразует декодированное значение в схему переключения для силового каскада. Чёткая синхронизация на входе обеспечивает стабильность команды.
Какой датчик обратной связи подходит для достижения заданной точности?
Потенциометры стоят дешевле всего и обеспечивают позиционирование в диапазоне ±1–2 мм. Датчики Холла занимают среднюю ценовую категорию. Оптические энкодеры стоят дороже всего и оправданы, когда требуется точность до долей миллиметра. Сервомоторы следуют за датчиком, который фактически поддерживается платой.
Зачем сервоприводу нужен датчик тока?
Датчик тока замыкает контур управления крутящим моментом и защищает оборудование. При заклинивании серводвигателя ток возрастает, в то время как положение перестает изменяться. Привод проверяет этот ток на соответствие пороговому значению и снижает выходной сигнал. Такая реакция защищает обмотки и плату без ложных срабатываний.
Какие параметры на уровне платы оказывают наибольшее влияние на точность перемещения?
Три момента имеют первостепенное значение. Направляйте ШИМ-входы подальше от узлов переключения и обеспечьте таймеру стабильный тактовый сигнал. Держите кабели обратной связи подальше от силовой проводки двигателя и используйте дифференциальные сигналы, где это возможно. Рассчитывайте время задержки и емкость конденсатора шины постоянного тока с учетом реальной нагрузки. Сервоприводы, обеспечивающие все три параметра, удерживают положение под нагрузкой.