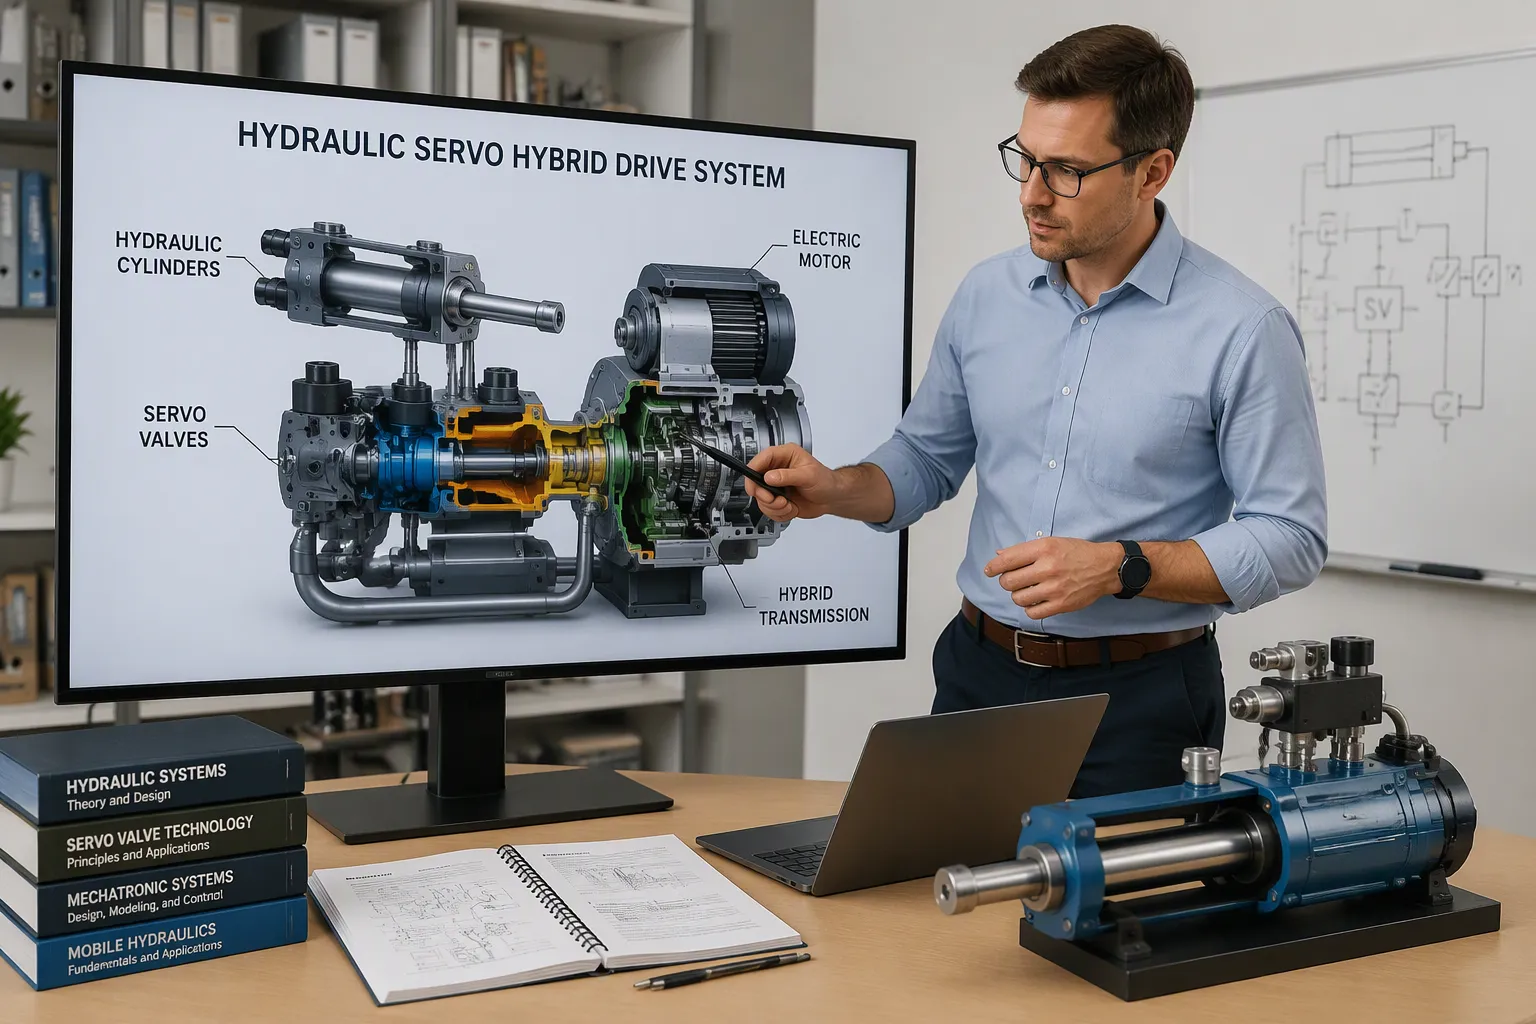
Гибридная гидравлическо-сервоприводная система — это трансмиссия, в которой сервоуправляемые гидравлические насосы/двигатели соединены с аккумуляторами. Насосы/двигатели приводят в движение машину, а аккумуляторы накапливают энергию торможения для последующего использования. Основная задача системы — снижение расхода топлива и повышение эффективности за счет гидростатического привода и рекуперативного торможения. Согласно данным EPA, предоставленным STLE, такие системы могут восстанавливать 70% и более энергии торможения, которая в противном случае терялась бы в виде тепла. Эту функцию выполняют пять уровней: двигатель, силовой привод, насосы/двигатели, аккумуляторы и электронная плата управления. Каждый уровень определяет, как гибридная гидравлическо-сервоприводная система передает мощность и как должна быть спроектирована ее управляющая электроника.
Основные выводы
Гибридные гидравлические системы экономят топливо и продлевают срок службы тормозов, улавливая энергию торможения.
Сервомоторы с постоянным напором повышают эффективность в любых условиях движения.
Аккумуляторы сохраняют энергию торможения для последующего использования, что снижает расход топлива.
Грамотная конструкция печатной платы позволяет разделить мощные и чувствительные цепи. Это помогает предотвратить сбои.
Для обеспечения надежной работы системы регулярно проверяйте настройки предварительной зарядки аккумулятора и режима дизеринга.
Архитектура гидравлической/сервогибридной системы привода
Двигатель, силовой привод и насос/моторы
Двигатель вырабатывает механическую энергию. Силовой привод подготавливает эту энергию и передает ее насосу/двигателям. Сервоуправляемый насос/двигатель преобразует механическую энергию в гидравлическую, или наоборот. Аккумулятор высокого давления поддерживает жидкость под давлением, чтобы ее можно было использовать позже.
Эти детали заменяют коробку передач, гидротрансформатор и механический вал в обычной трансмиссии. Мощность передается от двигателя к силовому агрегату, затем к насосу/двигателю, а затем к колесам или навесному оборудованию. Когда машина тормозит, поток меняется в обратном направлении.
Сервогидравлический приводной блок обычно включает в себя постоянный насос, серводвигатель и преобразователь со встроенным программным обеспечением для управления сервогидравликой. Преобразователь содержит контуры регулирования давления и расхода, поэтому для работы блока не требуется отдельный шкаф управления гидравлической системой.
Примечание: Сервомотор потребляет энергию только тогда, когда это необходимо машине. Стандартный двигатель работает постоянно и расходует энергию в традиционной гидравлической системе.
Аккумуляторы и накопители энергии
Гидравлический аккумулятор высокого давления — это герметичный сосуд, удерживающий гидравлическую жидкость против заряда сжатого газа. Он работает как буфер между спросом и предложением. Заряд газа определяет рабочий диапазон давления.
Аккумулятор поглощает скачки потока во время разгона и возвращает жидкость при пиковой нагрузке. Это позволяет двигателю работать в более стабильном режиме. Размер аккумулятора зависит от диапазона давления и от того, какой объем жидкости должен обмениваться в контуре за одно торможение.
Сравнение конфигураций приводных систем
В таблице ниже приведено сравнение трех распространенных конфигураций с точки зрения энергоэффективности.
Конфигурация системы | Энерго эффективность |
|---|---|
Стандартный двигатель + постоянный насос | Низкий |
Стандартный двигатель + регулируемый насос | Средний |
Сервомотор + насос постоянного тока | Высокий |
Насос с регулируемым рабочим объемом регулирует расход за один оборот. Насос с постоянным рабочим объемом и встроенным серводвигателем вместо этого регулирует скорость. Второй подход обеспечивает высокую эффективность на протяжении всего рабочего цикла.
Данный комплект объединяет в одном устройстве исполнительный механизм, серводвигатель, привод, контроллер и программное обеспечение. Инженеры должны подобрать производительность в соответствии с требуемым расходом при целевом давлении. Не следует выбирать насос слишком большой мощности, поскольку слишком большая производительность снижает эффективность при частичной нагрузке.
Гибридные режимы работы гидравлической и сервоприводной технологии
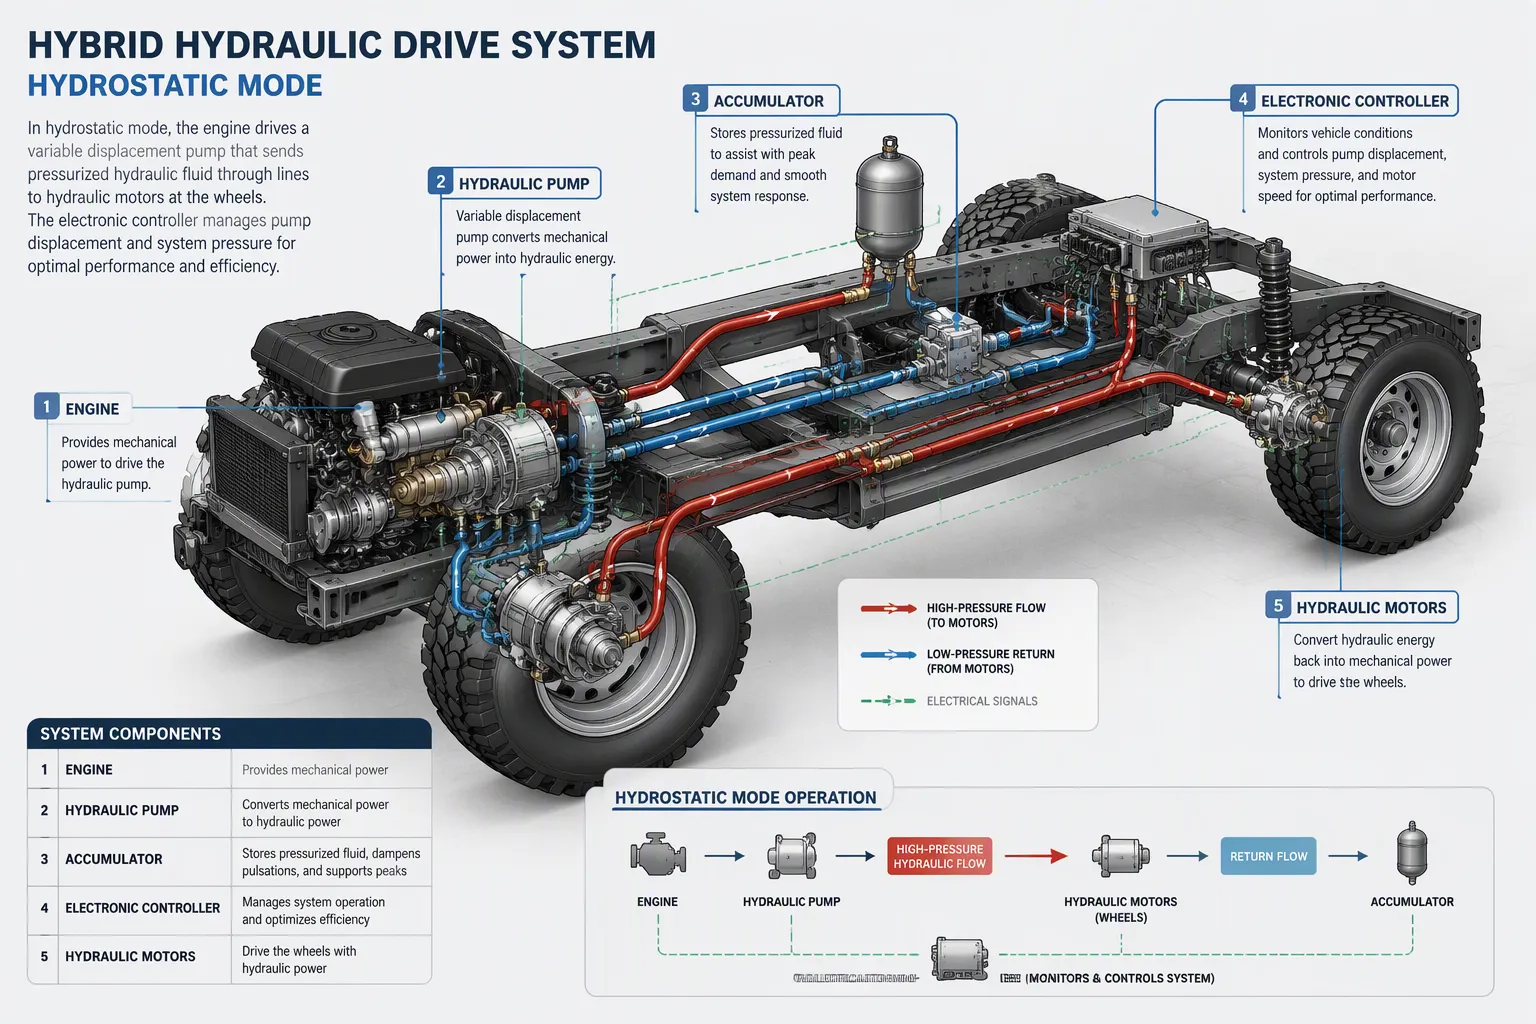
Гидростатический привод на низких скоростях
На низкой скорости двигатель вращает насос, а насос подает жидкость под давлением к насосам/двигателям на колесах. Машина движется исключительно за счет гидравлической энергии. Бортовой контроллер координирует работу насосов, гидростатических двигателей и аккумуляторов для привода транспортного средства в гидростатическом режиме. Конструкция системы повышает эффективность за счет согласования нагрузки двигателя с потребностями транспортного средства. Она использует накопленную энергию торможения для обеспечения ускорения, прежде чем переключиться на механический привод на скорости движения по шоссе.
Этот режим хорошо подходит для движения в режиме "старт-стоп". Двигатель поддерживает более стабильную скорость, а не резко ускоряется при каждом трогании с места. Рекуперативное торможение работает постоянно, и накопленная энергия возвращается при следующем трогании с места. В таблице ниже показано, как диапазон скоростей соотносится с режимом движения.
Диапазон скоростей | Режим привода | Характеристики: |
|---|---|---|
0–25 мили в час | Двухскоростной гидростатический привод (низкая скорость) | Вождение в городских условиях; поддерживается рекуперация энергии торможения. |
26–45 мили в час | Двухскоростной гидростатический привод (высокоскоростной) | Гидростатическая регулировка продолжается; поддерживается рекуперация энергии торможения. |
45+ миль в час | Механический прямой привод | Эффективная работа на высоких скоростях; плавное автоматическое переключение передач; возможность рекуперации энергии торможения, поскольку основной насос остается соединенным с приводным валом и выполняет функцию насоса, создавая крутящий момент и заряжая аккумулятор. |
Двухступенчатая гидростатическая система позволяет контроллеру поддерживать эффективную работу насоса и двигателя во всем диапазоне низких скоростей.
Прямой механический привод на высоких скоростях
Выше точки переключения трансмиссия переходит в механический режим. Мощность двигателя передается на колеса с меньшим количеством преобразований, поэтому потери снижаются на высоких скоростях. Переключение происходит автоматически, и водитель не ощущает никаких помех. Основной насос остается соединенным с карданным валом. Во время замедления он меняет свою роль, прикладывает тормозной момент и заряжает аккумулятор, поэтому рекуперация энергии продолжается даже в механическом режиме.
Электрогидравлическая гибридная система Kawasaki демонстрирует, как управление рабочим объемом поддерживает такое разделение. Насос с регулируемым рабочим объемом переключается между большим и малым режимами работы. В режиме высокого давления насос переключается на меньший рабочий объем. Требуемый крутящий момент снижается, и мощность двигателя может соответственно уменьшиться. Согласование рабочего объема с условиями давления позволяет сохранить компактность конструкции.
Логика переключения и выбор режима
Контроллер определяет точку переключения на основе скорости движения транспортного средства, давления и нагрузки. Гистерезис вокруг порогового значения предотвращает колебания между режимами. Перед запуском следует проверить переход в условиях нагрузки и без нагрузки.
Критерий | Гидростатический режим | Механический режим |
|---|---|---|
Диапазон скорости | От низкого до среднего | Высокий |
Восстановление энергии | Непрерывный | Непрерывный поток через подключенный насос |
Наилучшее использование | Циклы запуска-остановки | Спокойный крейсерский ход |
Эти режимы обеспечивают дополнительные преимущества. Уровень шума остается низким, тепловыделение снижается, а гидравлической системе требуется меньше клапанов. Вместе они обеспечивают высокодинамичные и высокоточные приводы в гибридных гидравлических и сервоприводных системах.
Сервогидравлические приводы и рекуперативное торможение
Улавливание кинетической энергии в аккумуляторах
Когда машина тормозит, сервогидравлические приводы переключаются на другую функцию. Контроллер дает команду насосу/двигателю работать как насос. Инерция машины вращает вал, и агрегат подает жидкость в гидроаккумулятор высокого давления. Благодаря точному управлению наклонной шайбой или настройкой клапана система может плавно создавать тормозной момент.
Электрогидравлические сервоприводы реагируют за миллисекунды, поэтому тормозное усилие следует за нажатием педали водителя или запросом контроллера. Заряд аккумулятора увеличивается с увеличением тормозной мощности, которая возрастает с общей инерцией и пропорционально квадрату скорости машины. Сервоцилиндры в подъемных или рулевых механизмах могут рекуперировать энергию аналогичным образом.
Совет: Перед каждым тестовым запуском проверяйте давление предварительной зарядки аккумулятора. Низкий уровень заряда газа уменьшает емкость аккумулятора и повышает температуру жидкости.
Повторное использование накопленной энергии при ускорении
При следующем запуске накопленное давление увеличивает мощность двигателя. Контроллер открывает цепь аккумулятора, и жидкость под давлением напрямую приводит в действие насос/двигатель или гидравлический привод. Это увеличение снижает крутящий момент, который должен обеспечивать двигатель.
Принцип действия наглядно демонстрируется на примере гибридного линейного актуатора. Энергия торможения от оси машины поступает в бортовую систему, например, в цепь подъема или зажима, вместо того, чтобы возвращаться в двигатель. Таким образом, гибридные линейные актуаторы сокращают как расход топлива, так и время цикла. Линейные сервоактуаторы с программируемым управлением положением и усилием обеспечивают точное регулирование силы и скорости при отпускании давления.
Сравнение путей рекуперации энергии
В таблице ниже сравниваются два пути восстановления по показателям времени отклика и сложности схемы.
Путь восстановления | Режимы секции мощности | Сложность схемы |
|---|---|---|
Аккумулятор-накопитель | Быстро и прямо | Средняя |
Более медленная цепочка преобразования | Высокая |
Аккумуляторное хранение хорошо подходит для мощных, кратковременных циклов. Сервомотор, приводящий в движение насос, обеспечивает гибкость в выборе объема, а переменный объем позволяет контроллеру регулировать расход в соответствии с потребностью. Выберите путь, соответствующий рабочему циклу, а затем подберите аккумулятор или накопительную батарею соответствующего размера.
Сервоуправляемые актуаторы: проектирование и производство на уровне печатной платы.
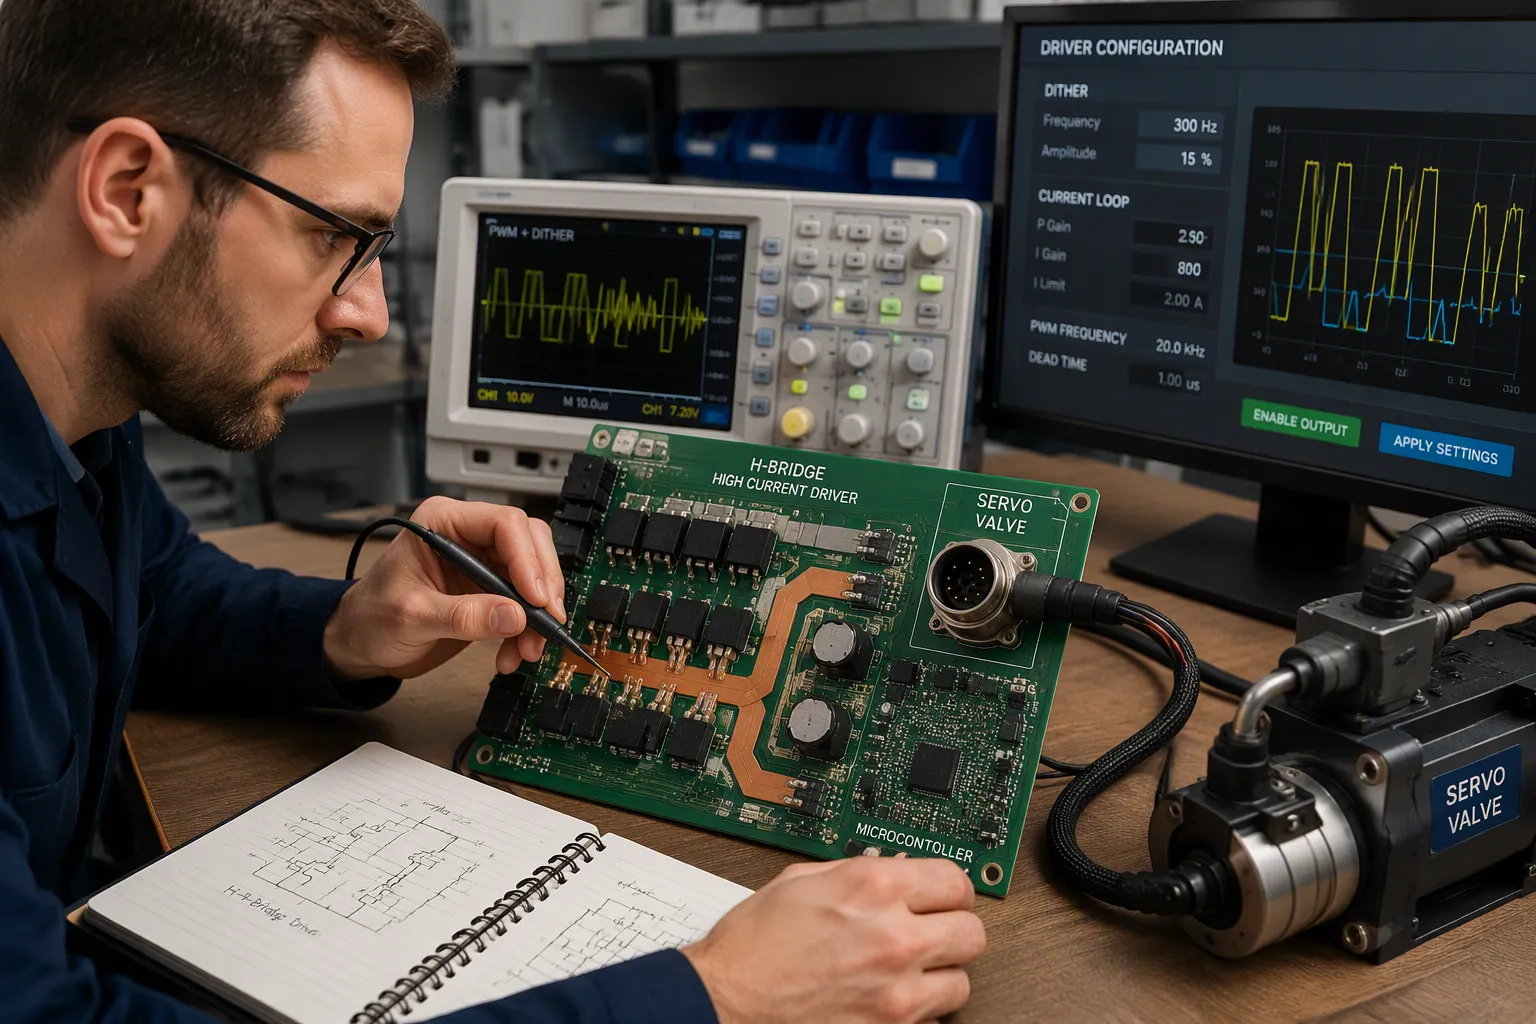
Управление соленоидами и сервоклапанами с помощью ШИМ-дизеринга
Пропорциональный соленоид преобразует ток в обмотке в силу. Сопротивление меди увеличивается с температурой, поэтому ток и сила изменяются, если драйвер не замыкает контур. ШИМ-каскад следует проектировать с внутренним замкнутым контуром управления током. Необходимо определить максимальный потребляемый ток при самой высокой ожидаемой температуре обмотки и самом низком напряжении питания, поскольку повышение температуры снижает выходную мощность.
Дистир поддерживает движение золотника при небольших командах. Статическое трение может привести к заклиниванию лампы, а крошечная, незаметная вибрация останавливает её. В ламповых драйверах частота, амплитуда, мертвая зона и режим ввода часто устанавливаются на заводе. В универсальных драйверах эти параметры должны быть регулируемыми. Избегайте управления катушкой на основе реостата; оно расходует энергию, выделяет тепло и не обеспечивает ни дизеринга, ни обратной связи по току, поэтому дрейф гистерезиса выходит за пределы допустимых значений.
Датчики давления и расхода замыкают внешний контур. Принимают аналоговые входные сигналы от PLC или контроллера, включая 0-5 В постоянного тока, 0-10 В постоянного тока и 4-20 мА. Токовая петля предотвращает помехи на длинных кабельных трассах. Обратная связь по положению катушки делает работу более стабильной и поддерживает дизеринг от драйвера.
Параметр | Проектное действие |
|---|---|
Частота дизеринга | Подберите клапан в соответствии со спецификацией; сделайте его регулируемым на универсальных приводах. |
Амплитуда дизеринга | Незаметно; проверьте, нет ли перескакивания катушки. |
Токовая петля | Внутренняя герметизация для обеспечения повторяемости усилия. |
Режим ввода | Входы для напряжения и тока 4-20 мА. |
Совет: Проверяйте настройки дизеринга на самом клапане, а не только в технической документации. Небольшие сигналы управления сначала указывают на заедание.
Компромиссы между разделением смешанных сигналов, защитой и DFM (проектированием для производства)
Сильноточные драйверы соленоидов и прецизионные схемы сервоприводов используют одну плату , поэтому разделите их по зонам. H-мост должен иметь широкую медную дорожку, прямую обратную плоскость и трассировку Кельвина. Для микроконтроллера или ПЛИС следует оставить тихую зону заземления с плотной развязкой. Дифференциальные пары энкодеров следует прокладывать вдали от краев управляющих затворов и силовых переходных отверстий. Разместите щели утечки и изолированные DC-DC-переходники на защитном барьере. Плохое разделение между контурами переключения и схемами датчиков является причиной большинства отказов.
Защита подчиняется тому же правилу. Необходимо измерить ток на шунте, добавить ограничение короткого замыкания и обеспечить пути свободного хода и обратного хода для каждой индуктивной нагрузки. Планирование питания осуществляется путем суммирования одновременных токов каналов, потребляемого контроллером тока и запаса. Рассчитать падение напряжения на источнике, защите, разъеме, медном проводнике, переходном отверстии, кабеле и обратном проводе, а затем подтвердить его измерением на нагруженном разъеме. Установить конденсаторы на входе в шину и на ответвлениях с быстрыми ступенями нагрузки.
Изоляция между гидравлической частью и логикой управления защищает обе стороны. Необходимо подобрать защиту от обратной полярности, импульсных перенапряжений и перегрузки по току в соответствии с источником энергии и вероятными неисправностями жгута проводов. Для проектирования с учетом технологичности производства (DFM) выберите толщину меди и плотность слоев, исходя из тока, повышения температуры и плотности трассировки, затем согласуйте расстояние между контактами и правила расположения переходных отверстий с производителем.
Примечание: Общие контакты разъема и тонкие заземляющие дорожки сдвигают локальный логический опорный сигнал за счет переходного тока, вызывая сброс.
Тепловое проектирование и проверка неисправностей
Соедините открытые контактные площадки с сплошной медной нитью с помощью теплоотводящих переходных отверстий, затем измерьте параметры собранной платы при наихудшем возможном режиме движения. Записывайте рядом с каждым результатом входное напряжение, количество активных каналов, механическую нагрузку, воздушный поток, состояние корпуса, температуру окружающей среды и время выдержки. Сравните точки перегрева с пределами возможностей устройства и политикой снижения номинальных параметров. Проверьте номинальные значения тока для каждого канала; некоторые многоканальные платы обеспечивают гораздо меньший суммарный ток, чем предполагает количество каналов. Платы, рассчитанные на 24 В, должны включать защиту от обратной полярности и тепловое отключение.
При возникновении неисправности воспроизведите её с точной комбинацией элементов управления, ускорением и нагрузкой. Измерьте минимальное напряжение питания и длительность переходного процесса в локальных контрольных точках с достаточной полосой пропускания. Сопоставьте напряжение питания, сигнал сброса, управляющий сигнал и выходной сигнал неисправности на одной временной шкале. Изолируйте причины, тестируя по одному исполнительному механизму и перенаправляя кабели. Повторите моделирование наихудшего сценария движения при заданных условиях входного напряжения и температуры, чтобы подтвердить устранение неисправности.
Преимущества, ограничения и рыночный контекст
Экономия топлива, срок службы тормозов и техническое обслуживание
Реальные данные по паркам мусоровозов показывают, насколько значительной может быть экономия топлива. Власти города Майами сообщают о 51% экономии топлива благодаря системе Parker RunWise, а власти округа Майами-Дейд — о 45%. Эта же система позволяет экономить от 20 до 30 галлонов топлива в день, в зависимости от плотности маршрутов и интенсивности использования мусоровоза. Компания Parker заявляет об экономии около 50% в различных областях применения.
Срок службы тормозов также значительно увеличивается. Большинству мусоровозов требуется замена тормозов 3-4 раза в год. Согласно данным автопарка города Майами, тормоза, которые прослужили более 6 лет без каких-либо изменений, также нуждаются в замене. Хосе Давилья, начальник управления города Майами, говорит, что экономия на обслуживании тормозов достигает 81 000 долларов к 6-му году 10-летнего жизненного цикла транспортного средства.
Метрика | Значение |
|---|---|
Экономия топлива, город Майами | 51% |
Экономия топлива, округ Майами-Дейд | 45% |
Экономия на обслуживании тормозной системы, 6-летний период. | $81,000 |
Базовая замена тормозов | 3–4 раза в год |
Достигнут интервал технического обслуживания тормозов | Более 6 лет, нетронутый |
Гибридные электрогидравлические приводы превосходят традиционные гидравлические силовые системы по нескольким параметрам. Конструкция с подачей мощности по требованию позволяет использовать энергию более эффективно, чем двигатель, работающий постоянно. Встроенное сервоуправление обеспечивает точное управление положением, скоростью и усилием. Полностью герметичная система с замкнутым контуром не требует доливки жидкости, а встроенный фильтр с ресурсом более 8,000 часов обеспечивает работу без технического обслуживания. Эти устройства выдерживают ударные и боковые нагрузки и достигают силы до 150 000 фунтов (667 кН).
Совет: при оценке гибридных приводных систем сравнивайте интервалы технического обслуживания, а не только цену покупки.
Конкурентоспособность и возможности, не зависящие от типа топлива
В некоторых классах машин электрическая энергия напрямую конкурирует с гидравлическими. Победу определяют стоимость батарей, зарядная инфраструктура и режим работы. Гидравлические системы имеют преимущество в условиях высоких нагрузок и ударных воздействий, где гибридный линейный актуатор обеспечивает на 300% более высокую удельную мощность, чем электромагнитный актуатор сопоставимого размера.
Ключевым преимуществом является возможность работы на любом виде топлива. Двигатель может работать на дизельном топливе, природном газе или других видах топлива без перепроектирования гидравлической системы. Гибридный линейный актуатор и другие гибридные линейные актуаторы рекуперируют энергию торможения независимо от типа используемого топлива. Два режима работы насоса обеспечивают компактность конструкции в различных условиях давления. Перед выбором между электрогидравлическим и аккумуляторно-электрическим вариантами инженерам следует учитывать рабочий цикл и инфраструктуру.
Ограничения и проектные ограничения
Размеры аккумулятора ограничивают количество энергии, которое система накапливает за одно торможение. Низкий уровень предварительной заправки газом снижает емкость и повышает температуру жидкости. Компоновка также ограничивает возможности конструкции, поскольку сосуды высокого давления требуют пространства и конструктивной защиты.
Сложность управления возрастает при переключении режимов. Контроллер должен управлять гистерезисом, диапазонами давления и реагированием на неисправности по всему приводу. Перед запуском следует проверить поведение при переключении режимов в условиях нагрузки и без нагрузки.
Конструкция предусматривает два режима движения машины. Эти режимы, а также рекуперативное торможение, обеспечивают экономию топлива и затрат на техническое обслуживание. Панель управления преобразует эти возможности в точное и повторяемое движение.
Для инженеров гибридная гидравлическо-сервоприводная система обеспечивает трансмиссию, работающую на любом топливе и простую в обслуживании. Однако её электронная часть всё ещё требует тщательного разделения сигналов и проектирования тепловых характеристик. Эти две области следует рассматривать как первоочередные задачи, а не как то, о чём можно подумать позже.
Более строгие нормы выбросов отдают предпочтение силовым агрегатам, которые потребляют меньше топлива и рекуперируют энергию торможения. Команды, изучившие как гидравлический, так и электронный уровни, обнаружат, что эта платформа хорошо подходит для такого подхода. Тщательная работа над проектом окупается на протяжении всего срока службы машины.
FAQ
Как проверить предварительную зарядку аккумулятора перед тестовым запуском?
Перед каждым запуском проверяйте уровень газа в заданном диапазоне давления. Низкий уровень газа уменьшает емкость резервуара и приводит к перегреву жидкости. Считайте значение на гидравлической схеме, затем запишите его рядом с условиями испытания. Повторите проверку после любого обслуживания, при котором открывается резервуар.
Зачем пропорциональному драйверу соленоида нужен ШИМ-дизеринг?
Статическое трение может привести к залипанию золотника клапана при небольших воздействиях. Небольшая, незаметная вибрация поддерживает движение золотника. Установите частоту и амплитуду дизеринга в соответствии со спецификацией клапана и сделайте их регулируемыми с помощью универсальных драйверов. Проверяйте настройки на самом клапане, а не только по техническим характеристикам.
Как разместить на одной плате сильноточные драйверы соленоидов и прецизионные сервоприводы?
Разделите плату на зоны . Для H-моста используйте широкую медную дорожку, прямую обратную плоскость и трассировку Кельвина. Обеспечьте тихую зону заземления с плотной развязкой для контроллера. Разведите дифференциальные пары энкодера вдали от фронтов управляющих сигналов затвора. Большинство отказов происходит из-за плохого разделения между контурами переключения и цепями датчиков.
Что следует проверить перед разблокировкой дисковода с переключаемым режимом работы?
Проверьте переход при нагрузке и без нагрузки на привод. Убедитесь, что гистерезис вокруг точки переключения прекращается при переходе между режимами. Совместите напряжение питания, сигнал сброса, управляющий сигнал и выходной сигнал ошибки на одной временной шкале. Перед запуском повторно выполните моделирование наихудшего сценария движения при запланированных условиях входного напряжения и температуры.