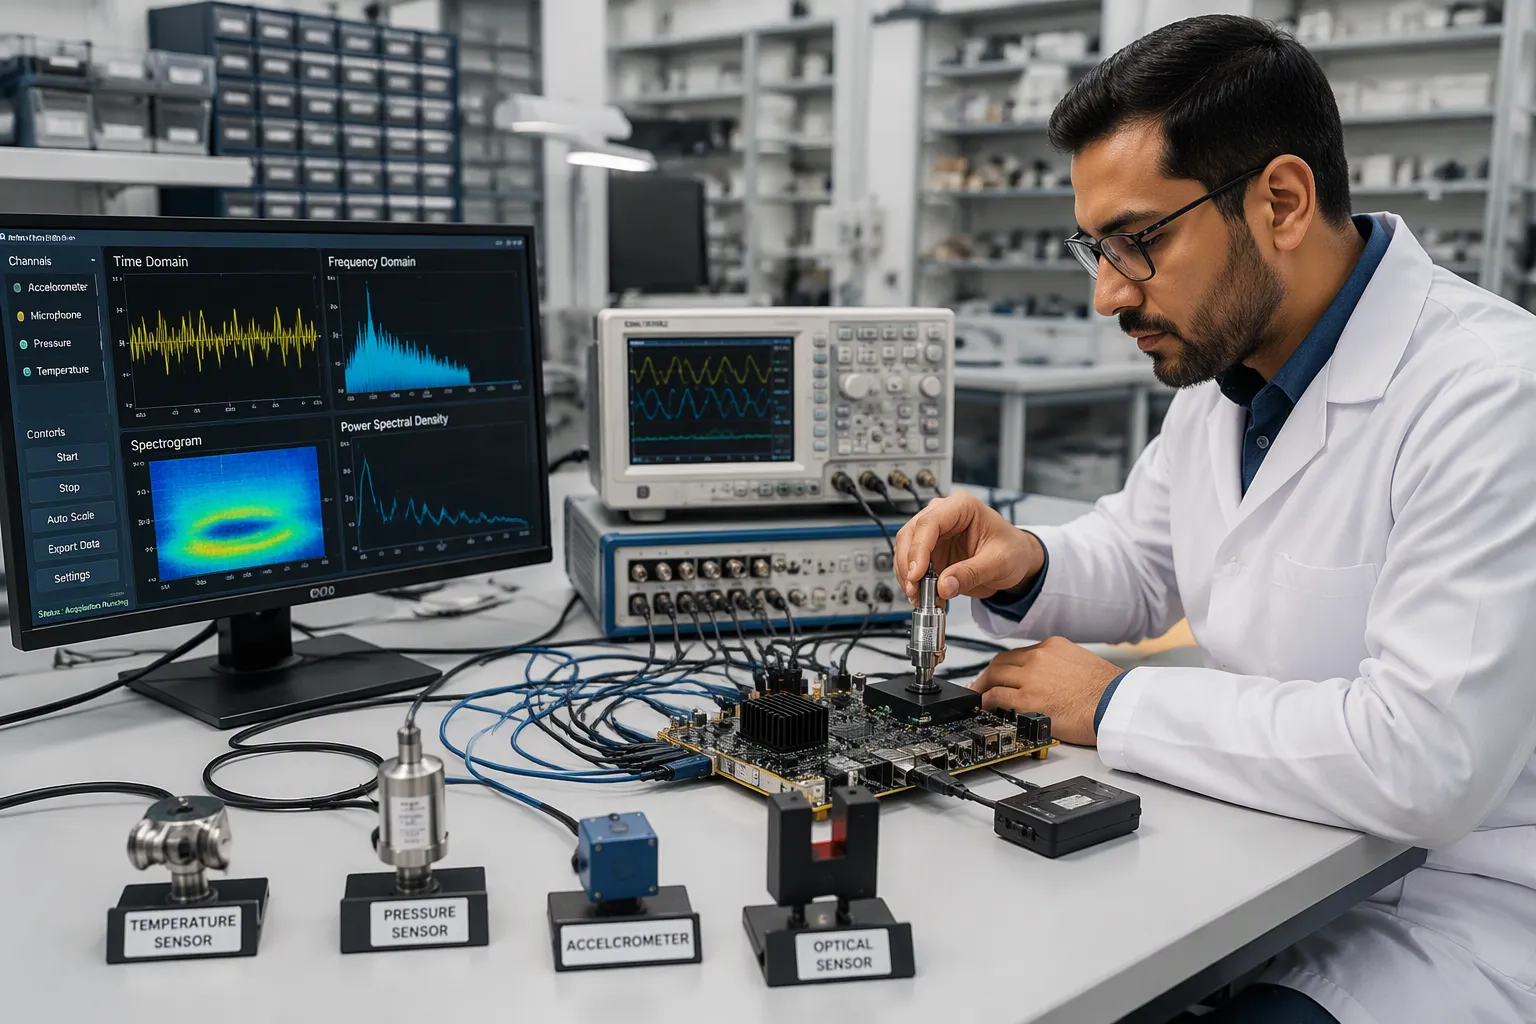
Многосенсорная система сбора сигналов собирает данные с нескольких сенсорных элементов и преобразует их в пригодные для использования цифровые потоки на уровне печатной платы. В реальных системах — промышленном мониторинге, робототехнике, измерительной технике — используются датчики с различными интерфейсами, частотами дискретизации и профилями шума. Инженеры сталкиваются с реальными проблемами: проектирование на начальном этапе, синхронизация, шум, объединение данных и проектирование для производства (DFM).
В этом руководстве пошагово рассматриваются вопросы проектирования и изготовления печатных плат. Рассматриваются аналоговое мультиплексирование и АЦП для каждого канала, фильтры сглаживания, выбор операционных усилителей и интерфейсов. Вы найдете практические рекомендации по синхронизации, заземлению, калибровке и запуску. Каждый раздел посвящен конкретному компромиссу в проектировании, а не теории.
Инженеры, разрабатывающие платы с несколькими датчиками, знают, насколько велик разрыв между работающим прототипом и надежным продуктом. Это руководство поможет преодолеть этот разрыв, предоставив подробные практические рекомендации.
Основные выводы
Тщательно спланируйте путь прохождения сигнала от каждого датчика, чтобы защитить преобразователь и обеспечить чистоту данных.
Используйте одновременную выборку, когда фазовые различия имеют важное значение, например, при локализации звука.
Используйте один общий тактовый генератор и триггерные сигналы, чтобы все данные с датчиков оставались синхронизированными по времени.
Выберите подходящий фильтр: КИХ-фильтр обеспечивает стабильную линейную фазу, БИХ-фильтр более эффективен, а адаптивный фильтр хорошо подходит для подавления шума.
Используйте DMA для передачи данных без нагрузки на процессор, обеспечивая стабильный и быстрый поток данных.
Откалибруйте каждый канал отдельно и проверьте наличие дрейфа, чтобы обеспечить точность измерений с течением времени.
Разделяйте аналоговые и цифровые заземления и используйте одну сплошную заземляющую плоскость для снижения уровня шума.
Включайте по одному каналу и проверяйте его работу с помощью БПФ, прежде чем переходить к полному слиянию.
Основы многосенсорного сбора сигналов
Что означает многосенсорное получение данных?
Система многосенсорного сбора сигналов размещает несколько чувствительных элементов на одной плате и одновременно собирает данные со всех них. Цепь идет от физического датчика, через обработку сигнала, в АЦП и выходит в виде цифрового потока. Во время выборки преобразователь захватывает аналоговый сигнал через заданные интервалы и присваивает каждому отсчету уровень напряжения. Разрешение АЦП определяет наименьший шаг напряжения, который может разрешить система.
Сбор, обработка данных с нескольких датчиков, а также связь по Wi-Fi/Bluetooth — всё это может осуществляться на одной плате с открытым исходным кодом.
Чувствительные элементы и сигнальные тракты
Для каждого типа датчика требуется свой собственный путь передачи сигнала. Для пьезоэлектрического датчика необходимы ослабление сигнала, фильтр нижних частот и сдвиг уровня перед преобразованием. Для тензометрического датчика требуется инструментальный усилитель и регулировка уровня. В таблице ниже приведены типичные пути передачи сигнала.
Чувствительный элемент | Путь сигнала |
|---|---|
датчик ЦТС | Затухание (÷2) → фильтр нижних частот (~664 кГц) → сдвиг уровня до 0–3.3 В → АЦП |
Датчик натяжения | Инструментальный усилитель → регулировка уровня в диапазоне 0–3.3 В → АЦП |
Акселерометр (BMA400) | Цифровой вывод через SPI напрямую на микроконтроллер |
Экологический датчик (BME280) | Цифровой вывод через SPI напрямую на микроконтроллер |
Аналоговые и цифровые выходы датчиков
Аналоговым датчикам необходим аналоговый входной каскад: ослабление, фильтрация и сдвиг уровня защищают преобразователь и обеспечивают линейность. Например, резистор 51 Ом с конденсатором 4.7 нФ обеспечивает низкочастотную фильтрацию вблизи 664 кГц.
Цифровые датчики, такие как BMA400 и BME280, полностью обходятся без аналоговой обработки. Они передают данные по SPI, используя линии тактового сигнала, входа, выхода и выбора микросхемы. Такой подход исключает наличие схем на входе и упрощает бюджет аналоговой схемы.
Почему проектирование на уровне платы имеет значение
Целостность сигнала на источнике
Целостность сигнала начинается на интерфейсе датчика. Плохое заземление или длинные аналоговые трассы приводят к искажению данных еще до того, как сможет помочь цифровая обработка сигнала. Компоненты обработки сигнала следует размещать близко к преобразователю и обеспечивать короткие обратные пути.
Влияние на стоимость и технологичность производства
Каждый дополнительный канал увеличивает стоимость, площадь платы и время тестирования. Меньшее количество этапов подготовки снижает риски сборки. Перед выпуском макета необходимо подтвердить размещение компонентов и ширину дорожек в рамках DFM-проверки.
Основные вопросы проектирования
Количество каналов и потребности в отборе проб
Частота дискретизации определяется физическими свойствами измеряемого сигнала. Для температурных каналов требуется всего 1–100 Гц, в то время как для вибраций и акустики — 25.6–204.8 кГц. Мультиплексные преобразователи используют один АЦП для всех каналов и вносят небольшое временное искажение. Устройства с одновременной дискретизацией сохраняют фазовые соотношения.
Тип сигнала | Типичная частота дискретизации |
|---|---|
Температура | 1–100 С/с |
Давление, поток | 10 С/с – 1 кС/с |
Вибрация, акустика | 25.6–204.8 кСм/с |
Бюджет интерфейса и обработки
Выбор интерфейса определяет вычислительный бюджет. SPI обеспечивает быструю передачу данных с низкой задержкой; I2C подходит для медленных датчиков; RS-485 обеспечивает работу на длинных кабелях. Интерфейс сбора данных должен передавать данные без остановки микроконтроллера. Пропускную способность следует планировать заранее, поскольку 64 канала со скоростью 51.2 кбит/с обеспечивают примерно 13 МБ/с.
Основные проблемы в многосенсорных системах
Синхронизация и смещение по времени
Несоответствия тактовых доменов
Различное оборудование создает первую проблему. Каналы машинного зрения, измерения силы/крутящего момента, тактильные ощущения и энкодеры работают с разными частотами дискретизации, задержками и протоколами. Каждое устройство имеет свой собственный тактовый генератор, и естественный дрожание часто превышает несколько сотен микросекунд. Это смещение изменяется в зависимости от температуры, колебаний напряжения питания и старения компонентов.
Проблемы синхронизации нескольких датчиков возникают главным образом из-за различий в устройствах сбора данных, протоколах сбора данных и таких характеристиках, как частота дискретизации, разрешение, диапазон, отношение сигнал/шум и — что наиболее важно — временные опорные точки. Отсутствие единой общей временной опорной точки значительно усложняет интеграцию датчиков . Простые предположения о том, что внутренние часы устройств уже достаточно синхронизированы, не учитывают смещение и задержку тактовых сигналов, которые накапливаются со временем. Поэтому для согласования данных в общей временной области для последующего анализа или обработки с помощью ИИ необходима надежная синхронизация (аппаратная или программная).
Эффекты задержки и дрожания
Каналы связи вносят свою собственную задержку. USB, Ethernet и последовательные каналы связи имеют разные профили задержки, а сетевые датчики страдают от переменных задержек передачи, а также от восстановления после потери пакетов. Вытеснение операционной системой в реальном времени добавляет к этому недетерминированные задержки обработки. Обработка изображений и извлечение признаков затем приводят к неравномерным вычислительным задержкам для разных типов датчиков, что вызывает систематические искажения синхронизации. Следует заранее планировать синхронизацию по времени, поскольку никакая последующая обработка сигнала не восстановит потерянную временную привязку.
Шум и целостность сигнала
Перекрестные помехи и контуры заземления
Энергетическая связь между соседними дорожками возникает из-за взаимной индуктивности и емкости, а слишком маленькое расстояние между ними усугубляет ситуацию. Скачки напряжения на земле сдвигают локальные потенциалы земли во время быстрых переключений, поэтому сигналы с низким логическим уровнем могут считываться как высокие, а аналоговые опорные сигналы смещаются. В таблице ниже приведено соответствие распространенных симптомов причинам и способам устранения проблемы.
Симптом | Основная причина | средство |
|---|---|---|
звонкий | Несоответствующие импедансы | Диагностика с помощью TDR; применение метода завершения. |
Сбои на смежных трассах | Перекрестные помехи | Увеличьте расстояние или добавьте экранирование. |
фон 50/60 Гц | Контуры заземления | Заземляющая перегородка или оптическая изоляция |
Сдвинутые аналоговые опорные источники | Отскок земли | Специальные самолеты и разделение |
Профили шума, специфичные для каждого датчика
Каждый датчик демонстрирует свой собственный шумовой профиль. Элементы с высоким импедансом подвержены емкостной связи; аналоговые каналы низкого уровня страдают от пульсаций напряжения питания, которые модулируют пороговые значения и временные параметры. Дифференциальные пары и непрерывные возвратные плоскости повышают помехоустойчивость. Разместите развязывающие конденсаторы рядом с выводами питания и проведите моделирование целостности сигнала перед изготовлением.
Объем данных и пропускная способность
Компромиссы в отношении частоты дискретизации
Частота дискретизации напрямую влияет на объем данных. Низкая частота дискретизации может привести к пропуску или искажению значимых трендов, в то время как высокие частоты подходят для краткосрочных тестов, фиксирующих быстрые колебания; для более длительного анализа могут быть предпочтительнее интервалы в одну секунду или меньше. Однако агрессивное понижение частоты дискретизации без компенсации приводит к появлению эффекта наложения спектров, а эффект наложения спектров ухудшает точность модели. Выберите частоту дискретизации, исходя из физических принципов работы сигнала, а затем проверьте ее с помощью анализа БПФ.
Узкие места интерфейса
Пропускная способность интерфейса ограничивает пропускную способность цепочки сбора данных. Интерфейс сбора данных, обрабатывающий 64 канала со скоростью 51.2 кГц, обеспечивает примерно 13 МБ/с, а более медленные каналы замедляют работу микроконтроллера. Группировка выборок по интервалам уменьшает количество пакетов, в то время как более грубая временная детализация экономит пропускную способность только тогда, когда приложение может это выдержать. Согласуйте интерфейс АЦП и скорость канала связи с реальным бюджетом пропускной способности и проведите профилирование задержки перед масштабированием количества каналов.
Проектирование оборудования для сбора данных
Аналоговое мультиплексирование против АЦП на канал
Компромисс между количеством каналов и стоимостью
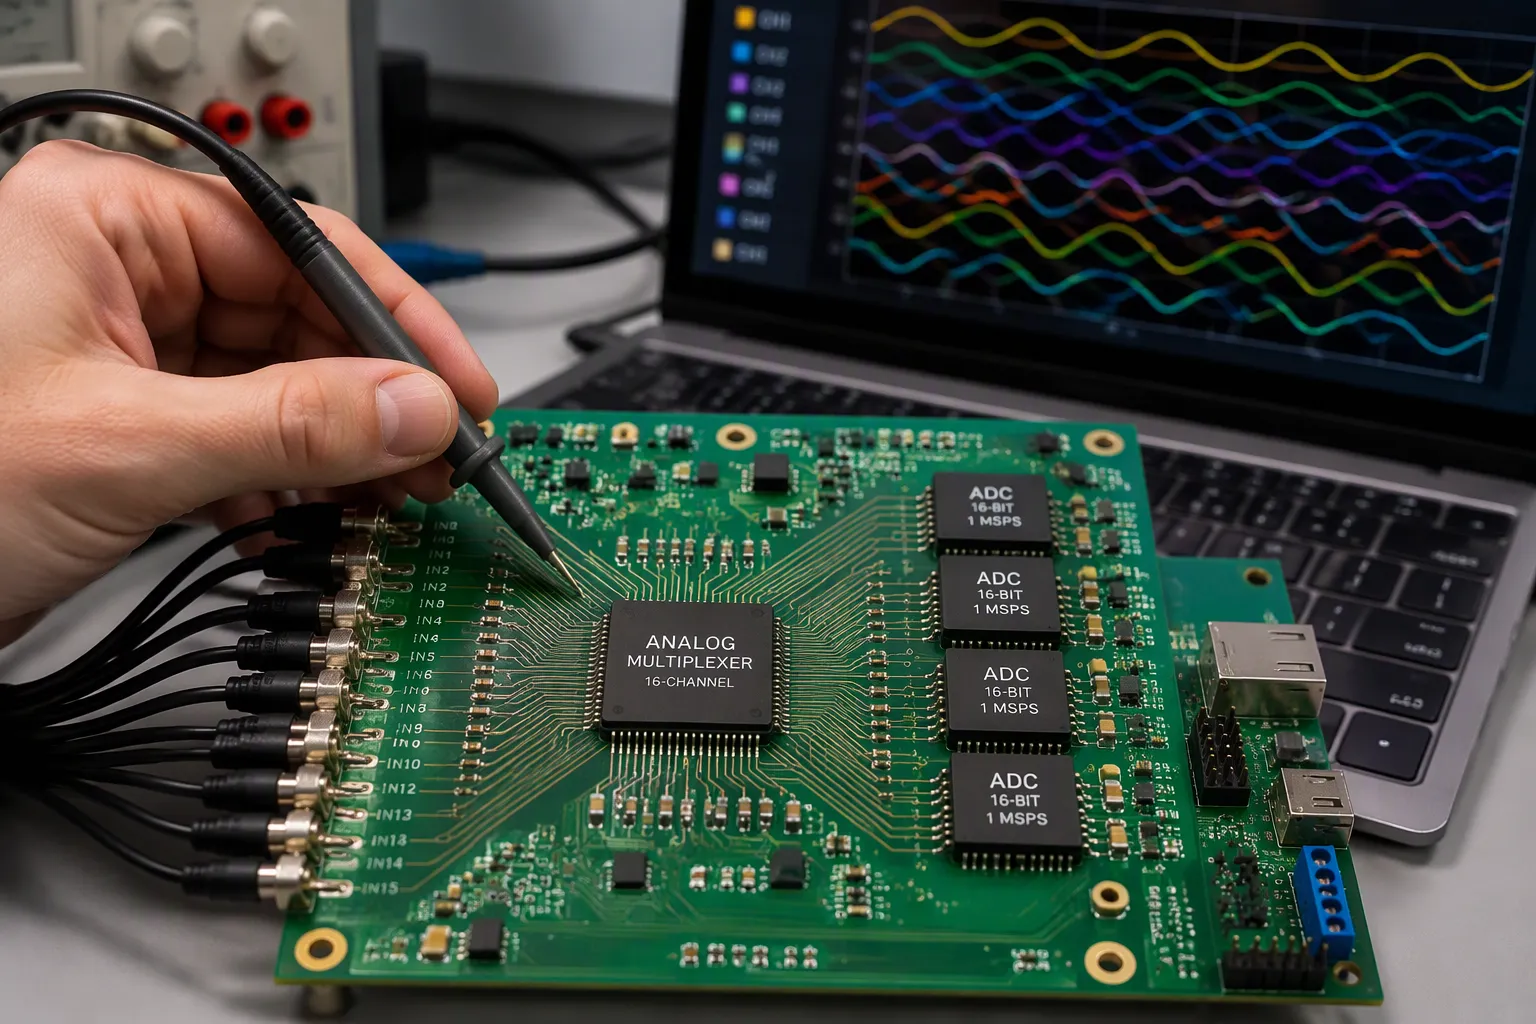
Выбранная вами архитектура определяет минимальную возможную стоимость платы. Аналоговое мультиплексирование сокращает количество входных каналов преобразователя, например, с 32 до 16 за счет использования суммирующих цепей. Этот шаг снижает стоимость оборудования, кабелей и места в стойке. Мультиплексирование с разделением по времени хорошо подходит для постоянного тока и низкочастотных каналов. Оно надежно, недорого и легко масштабируется. Схемы с разделением по частоте повышают общую пропускную способность и плотность каналов, но требуют высокоточных фильтров, стабильных источников гребенчатого сигнала и калибровки.
Поканальные преобразователи позволяют избежать этой сложности. Каждый канал имеет свой собственный аналого-цифровой преобразователь, собственную низкочастотную фильтрацию и собственный каскад выборки и хранения. Цена за это — более высокая стоимость, больше места на плате и ограниченная масштабируемость.
Сценарий | Когда это применимо | Ключевой компромисс |
|---|---|---|
Аналоговое мультиплексирование | Пропускная способность на канал может быть снижена; конвейерная SAR-система работает в паре с мультиплексором. | Более низкая пропускная способность на канал, параллельная обработка |
Отбор проб по каждому каналу или одновременный отбор проб | Точный момент дискретизации имеет значение, как и местоположение бинаурального источника. | Фазовые различия остаются неизменными во всех каналах. |
Мультиплексирование допустимо только до тех пор, пока точность измерений не начнет существенно ухудшаться. После этого порога пространственные, временные или цифровые артефакты быстро накапливаются и требуют калибровки на системном уровне или восстановления сигнала.
Требования к одновременному отбору проб
Некоторые приложения не могут обрабатывать искажения сигнала. Роботизированные слуховые аппараты определяют источник звука по мельчайшим межканальным фазовым различиям. Несколько SAR-преобразователей могут одновременно производить выборку каналов в пределах допустимого отклонения. Дельта-сигма-устройства испытывают здесь трудности из-за сложной фазовой характеристики своих петлевых фильтров. Поэтому при проектировании многоканальной системы сбора данных для вибраций или акустики следует изначально предусмотреть одновременную выборку.
Разработка интерфейса и фильтров
Выбор операционного усилителя по импедансу датчика
Аналоговый входной каскад должен соответствовать источнику. Дифференциальный усилитель подходит для источников с низким импедансом, где сигнал накладывается на большое синфазное напряжение, например, для измерения тока на верхнем плече. Он недорог, прост и работает с синфазными напряжениями, выходящими за пределы напряжения питания. Инструментальный усилитель подходит для датчиков с высоким импедансом, таких как тензодатчики, термопары, терморезисторы и биопотенциальные электроды. Его буферные каскады обеспечивают очень высокое входное сопротивление, высокое усиление и высокое подавление синфазного сигнала. Гибридные компоненты заполняют оба этих случая.
Дифференциальный усилитель следует использовать, когда сигнал накладывается на большое синфазное напряжение, а сопротивление источника низкое. Инструментальный усилитель следует использовать, когда источник имеет высокое сопротивление или когда сигналы микровольтного уровня требуют высокого усиления.
При выборе необходимо сбалансировать плотность шума по напряжению и току. Популярные компоненты имеют плотность шума в диапазоне 7–9 нВ/√Гц. Диапазон напряжения питания, полоса пропускания и энергетический бюджет также ограничивают выбор.
Конструкция фильтра сглаживания
Перед выборкой преобразователем необходимо удалить внеполосную энергию. Фильтр сглаживания следует размещать в качестве последнего аналогового каскада, близко к входу преобразователя. Частота среза должна быть ниже половины частоты дискретизации. Для медленных каналов подходит простой RC-каскад. Для прецизионной фильтрации необходим активный каскад с заданной характеристикой отклика. Высокое сопротивление источника увеличивает время установления, поэтому для мультиплексированного канала требуется более длительное окно сбора данных.
Конфигурация и интерфейсы АЦП
Компромисс между разрешением и частотой дискретизации
Разрешение и скорость взаимно противоречат друг другу. Повышение разрешения снижает максимальную частоту дискретизации, поскольку большее количество бит требует больше времени преобразования на выборку. Повышение частоты дискретизации ограничивает достигаемое разрешение, поскольку быстрые преобразования основаны на более простых архитектурах с меньшим количеством битов. Высокоточная работа требует более высокого разрешения. Высокоскоростное получение данных требует более высокой скорости. Мультиплексный преобразователь распределяет время преобразования между входами, поэтому пропускная способность на канал снижается по мере увеличения количества каналов. Выберите самый низкий уровень производительности, который все еще обеспечивает корректное получение сигнала.
Интерфейсы I2C, SPI и RS-485
Выбор интерфейса зависит от расстояния, скорости и количества контактов. I2C требует двух проводов и подходит для медленных датчиков на короткой плате. SPI обеспечивает быструю передачу данных с низкой задержкой и подходит для основного пути сбора данных. RS-485 подходит для длинных кабельных трасс в промышленных шкафах. Каждый вариант имеет свои производственные ограничения: количество подтягивающих резисторов, оконечных элементов и количество контактов разъема влияют на сборку и тестирование. Перед проектированием необходимо рассчитать скорость канала связи с учетом реальной пропускной способности.
Методы сбора и синхронизации данных
Аппаратная триггерная система и общие тактовые генераторы
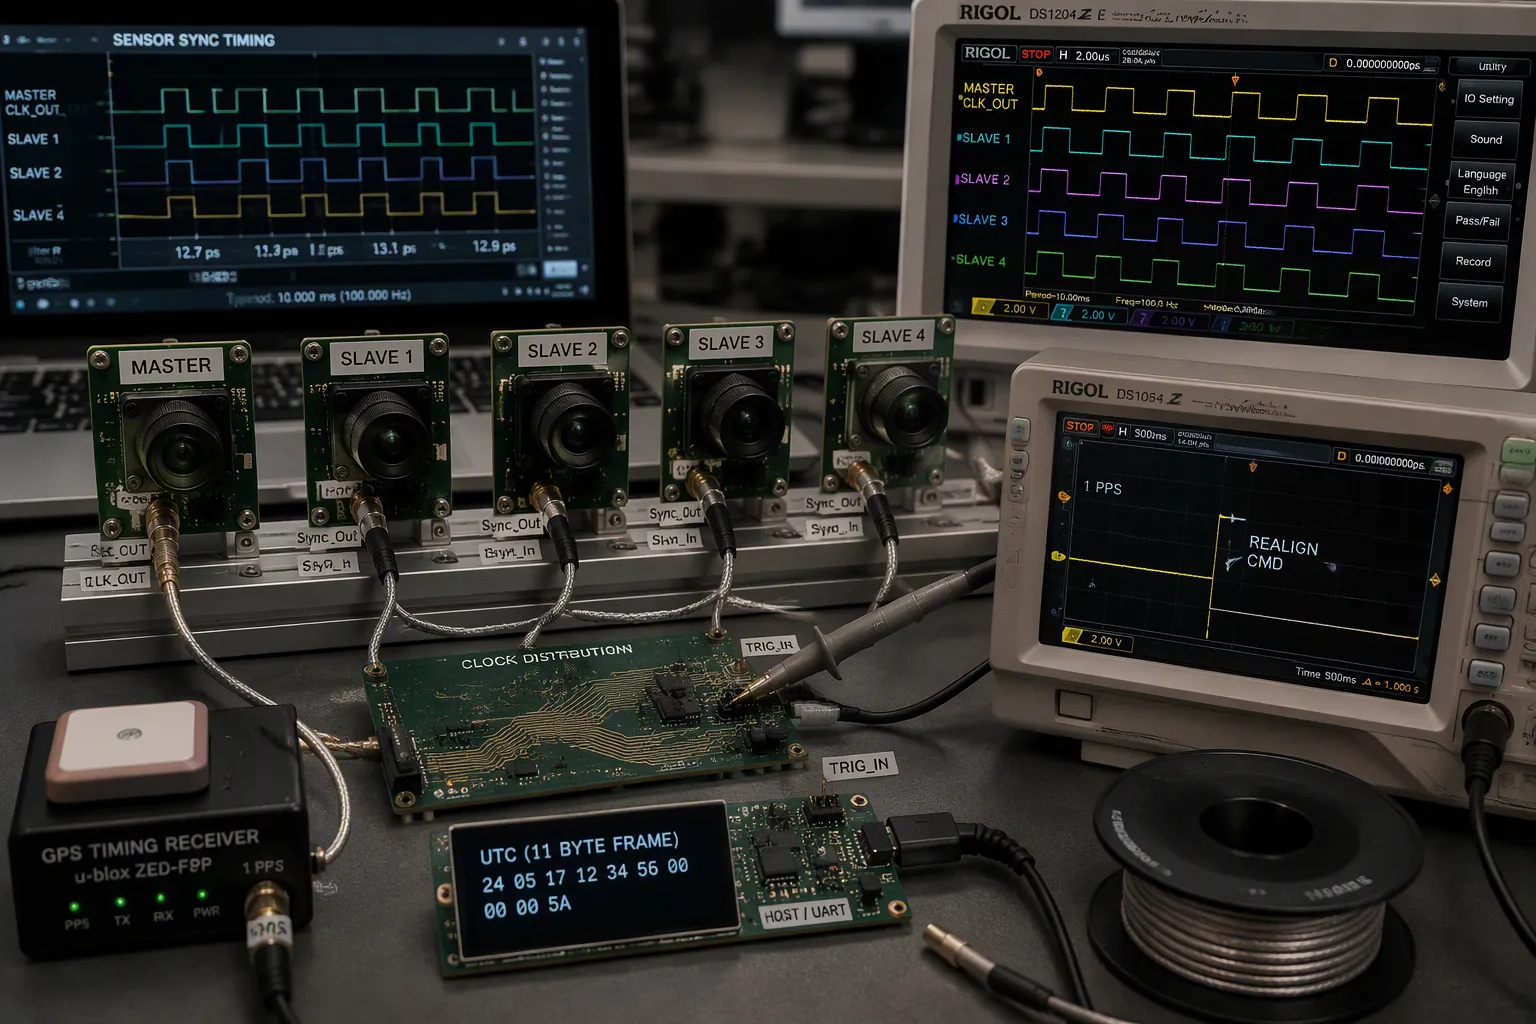
Общая шина управления не обеспечивает согласование времени захвата. Шина I2C лишь координирует настройки камеры между датчиками. Каждая пара датчиков по-прежнему работает на своих собственных тактовых сигналах и своих собственных сигналах FSYNC. Для истинной синхронизации необходима общая тактовая частота, а также сигналы запуска, работающие совместно.
Распределение общих тактовых сигналов
Четыре практических метода используют общую временную базу для всех датчиков. Проводная связь «ведущий/ведомый» обеспечивает наиболее надежную синхронизацию: один ведущий датчик отправляет свои тактовые импульсы на вывод Sync_Out, а ведомые датчики принимают их на вывод Sync_In через последовательно соединенные кабели. Внешняя схема PPS отправляет общий импульс 1 PPS каждому устройству и сбрасывает каждый цикл измерения каждую секунду. GPS-логгер может передавать абсолютное время UTC по UART, а специализированный хост может подавать импульс 1 PPS плюс 11-байтовый кадр UTC раз в секунду. Для перенастройки массива инженеры отправляют команду перенастройки в течение одной секунды PPS или активируют режим и кратковременно отключают общую линию PPS, чтобы массив перенастроился на третьем допустимом импульсе после возобновления PPS.
Тщательно прокладывайте тактовые трассы. Экранируйте тактовые провода силовой сетью, оставляйте одну пустую дорожку рядом с трассой и выбирайте инверторы вместо асимметричных буферов, искажающих коэффициент заполнения. Измеренное дрожание сигнала между приемниками оставалось в пределах ±6.2 нс от медианы, а типичное дрожание сигнала запуска оставалось ниже ±4 нс.
Маршрутизация триггерных сигналов
Задержка срабатывания зависит от расстояния распространения сигнала, поэтому следует учитывать задержки на печатной плате и в цепях, расположенных ниже по потоку, а не только распространение по линии. Скорость распространения составляет около 95% от скорости распространения в вакууме. Наименьшая задержка срабатывания составила 3.2 мкс, диапазон задержек варьировался от −148 мкс до 179 мкс, а кратчайший интервал срабатывания составил 175 мкс. Доля отказов срабатывания оставалась ниже 0.5% на расстоянии до 15 м и достигла 1.1% на расстоянии 25 м. Джиттер оставался постоянным на расстоянии 0.25–25 м, а коаксиальный кабель длиной 30 м добавил 146 нс.
Временная метка и выравнивание
Аппаратные таймеры и счетчики
Аппаратный захват таймера при прерываниях передачи и приема устраняет неопределенность считывания, вызываемую программным обеспечением. Синхронный захват использует один кварцевый резонатор для таймера процессора и приемопередатчика, что исключает ошибку квантования. Асинхронный захват добавляет до одного такта ошибки таймера на каждое значение, и эта ошибка накапливается в течение периодов синхронизации. Временная метка с той же частотой, с которой генерируются прерывания, устраняет ошибку. Централизованный синхронизированный тактовый генератор, часто синхронизированный с GPS, распределенный между периферийными устройствами для временной метки, обеспечивает выравнивание с точностью до долей микросекунды.
Выравнивание по времени после приобретения
Если точная синхронизация невозможна, компенсируйте известные задержки, затем интерполируйте или передискретизируйте показания на одной временной шкале. Цель — получить единый надежный эталон для всех данных датчиков. Планируйте синхронизацию по времени заранее; никакая последующая обработка сигналов не восстановит потерянный эталон времени.
Сбор данных в реальном времени и DMA
DMA и управление нагрузкой микроконтроллера
DMA снижает нагрузку на ЦП до 70%, при этом в сенсорных системах обычно наблюдается снижение на 40–50%. Передача данных происходит до 10 раз быстрее, чем при использовании ЦП, а задержка снижается до 40%. В пакетном режиме шина удерживается в течение целого блока; в режиме перехвата циклов на каждый запрос приходится один блок; в прозрачном режиме данные перемещаются только тогда, когда ЦП простаивает. DMA снижает частоту прерываний, а не удаляет их: для передачи 128 байт требуется один или два обработчика прерываний вместо 128. На процессорах Cortex-M7 и выше отслеживается когерентность кэша, буферы выравниваются по ширине передачи, а каналы однократной передачи повторно активируются в обработчике прерывания завершения.
Стратегии управления буфером
Двойная буферизация разделяет встроенную память на две части. Процессор обрабатывает одну половину, а DMA заполняет другую. Включите прерывания как по завершении передачи, так и по половинной передаче, чтобы процессор просыпался дважды при заполнении буфера. Этот подход поддерживает потоки данных в реальном времени без потери выборок.
Способ доставки | Совместное использование временной базы | Лучше всего |
|---|---|---|
Проводная система "ведущий/ведомый" | Главный тактовый генератор на выходе Sync_Out передает сигнал на вход ведомого тактового генератора Sync_In. | Короткие кабели, точная синхронизация. |
Внешний PPS | Обычный импульс 1 PPS, перенастраивающийся каждую секунду. | Общие массивы источников PPS |
GPS-логгер через UART | Абсолютное значение UTC передается на каждый датчик. | Распределенные массивы |
Host 1 PPS plus UTC frame | Хост предоставляет кадры границы сети и UTC. | Индивидуальная интеграция с операторами связи |
Встроенная система сбора данных в реальном времени должна анализировать задержку и пропускную способность перед масштабированием количества каналов. Хорошо настроенный канал сбора данных позволяет удерживать выборку, фильтрацию и обработку в пределах допустимых значений.
Методы фильтрации и слияния
Фильтрация и шумоподавление
Выбор цифрового фильтра [КИХ, БИХ, адаптивный]
Выбранный вами фильтр определяет вычислительный бюджет и фазовое поведение каждого канала. КИХ-фильтры всегда стабильны и сохраняют линейную фазу, поэтому фазовые искажения между каналами отсутствуют. Их нерекурсивная структура требует множества операций умножения-накопления, а для резкого спада может потребоваться сотни или тысячи отводов. БИХ-фильтры обеспечивают резкие отклики с гораздо меньшим количеством коэффициентов, что сокращает вычислительные затраты примерно на 90% по сравнению с эквивалентной КИХ-структурой. Петли обратной связи делают их лишь условно стабильными, а квантование коэффициентов может выводить полюса за пределы единичного круга. Адаптивные фильтры корректируют коэффициенты в реальном времени для подавления окружающих помех.
Тип фильтра | Вычислительная нагрузка | Стабильность | Фазовый ответ |
|---|---|---|---|
FIR | Высокий; нажимает на весы в соответствии с заказом. | Безоговорочно стабильный | Линейная фаза |
IIR | Низкий; до ~90% меньше, чем у FIR. | Условный | Нелинейные фазовые искажения |
Адаптивный | Умеренный уровень; обновление коэффициентов в реальном времени. | Зависит от структуры | Зависит от адаптации |
Анализ БПФ для обнаружения помех
Анализ БПФ выявляет помехи , которые скрываются при анализе во временной области. Спектральный график показывает пульсации напряжения питания, гармоники переключения и энергию тактового сигнала до того, как они накладываются друг на друга в интересующем диапазоне. Инженерам следует выполнить анализ БПФ на необработанных данных, полученных во время запуска, а затем убедиться, что фильтрация удаляет выявленные тона без ослабления содержимого сигнала.
Основы слияния данных с датчиков
Дополнительная фильтрация и фильтрация Калмана
Наибольший выигрыш от объединения данных достигается при отрицательно коррелированных режимах отказа датчиков. Радар сохраняет точность определения дальности в дождь, тогда как камера ухудшает свои характеристики, и камера различает метки, которые радар не может обнаружить. Фильтр Калмана объединяет измерения в апостериорное распределение с границами неопределенности, но он предполагает линейную динамику и гауссовский шум. Неправильно заданные ковариации шума вызывают расходимость фильтра, поэтому качество калибровки напрямую ограничивает эффективность объединения данных.
Схемы взвешенного усреднения и голосования
Взвешенное усреднение дает влияние пропорционально надежности измерений. Классической формой является взвешивание по обратной дисперсии: измерение без шума эффективно заглушает остальные. Схемы голосования объединяют независимые решения и допускают отказ одного датчика, хотя и игнорируют межсенсорную корреляцию. Оба подхода зависят от точных оценок достоверности; чрезмерно уверенные каналы ухудшают качество объединенного выходного сигнала.
Системы сбора акустической эмиссии
Многоканальная акустическая эмиссия на основе цифровой обработки сигналов.
Практичная система сбора акустических эмиссионных сигналов оставляет фильтрацию на усмотрение программного обеспечения. Пьезоэлектрические датчики RS-2A охватывают диапазон частот от 50 кГц до 400 кГц. Специально разработанный предусилитель AD620 обеспечивает низкий уровень шума около 9 нВ/√Гц и высокое подавление синфазных помех, при этом коэффициент усиления устанавливается одним резистором и не требует аппаратной фильтрации. Плата сбора данных предлагает 16-битные преобразователи, до восьми синхронных дифференциальных каналов и частоту дискретизации 1.25 МГц на канал. Инженеры выбирают частоту дискретизации 500 кГц на канал для удовлетворения критерия Найквиста для акустических эмиссионных сигналов до 250 кГц. Встроенная аппаратная синхронизация сохраняет межканальную синхронизацию для локализации источника.
Извлечение и проверка признаков
Затем цифровая обработка сигналов выполняет полосовую фильтрацию в реальном времени или после обработки. Проверка должна сравнивать отфильтрованный выходной сигнал с известными источниками и подтверждать выравнивание каналов. Многоканальный мониторинг акустической эмиссии зависит от этого цикла: сбор данных, фильтрация, извлечение характеристик и проверка по эталонному образцу.
Лучшие практики внедрения
Калибровка и планирование бюджета ошибок
Бюджетирование ошибок по каждому каналу
Каждый канал имеет свои ошибки, некоторые из которых предсказуемы, а некоторые случайны, поэтому следует планировать обработку каждого отдельно. Привязывайте каждый этап калибровки к формальной модели шума, а затем передавайте остаточные ошибки дальше по потоку. Проверка остаточных ошибок — измеренное значение минус значение модели — показывает, что выходной сигнал близок к гауссовскому шуму с небольшим смещением. Введение опорного сигнала обеспечивает стабильный эталон: диоды усиления и шума, которые остаются стабильными в пределах 2.5%, позволяют инженерам устранять дрейф до того, как он достигнет АЦП.
Процедуры калибровки
Для датчиков с большим количеством параметров необходимо последовательно калибровать каждый канал, после чего проводится корреляционный анализ. Температурная компенсация требует нескольких точек калибровки, и поддержание стабильной температуры занимает много времени на каждой из них. Усреднение статистических данных по повторяющимся циклам снижает электромагнитные помехи и вибрационные эффекты. Непрерывный мониторинг дрейфа с автоматическими оповещениями поддерживает стабильную точность между плановыми перекалибровками.
Метод калибровки | Силы | Ограничение |
|---|---|---|
Последовательная поканальная | Выделяет составляющие ошибок каждого канала. | Медленно работает при большом количестве каналов. |
Анализ взаимной корреляции | Улавливает межканальную связь | Требуются парные справочные данные |
Референтная инъекция | В процессе эксплуатации гусеницы начинают смещаться в сторону грунта. | Добавляет оборудование на каждый канал. |
Заземление и контроль шума
Схема печатной платы со смешанными сигналами
На платах со смешанными сигналами то, как протекает обратный ток, важнее, чем то, как сигналы проложены. Разделяйте аналоговые и цифровые секции, используйте отдельные шины питания и размещайте сплошную заземляющую плоскость под сигнальными слоями. Откажитесь от устаревшего метода с одной точкой заземления: любая дорожка, пересекающая заземляющий зазор, направляет обратный ток в петлевую антенну. Некоторые современные преобразователи, такие как AD7606B, явно рекомендуют одну сплошную заземляющую плоскость вместо разделенной AGND/DGND.
Экранирование и обратные пути
Экранируйте чувствительные узлы с помощью защитных колец и клеток Фарадея, а высокоскоростные цифровые дорожки располагайте отдельно от аналоговых. Дифференциальная передача сигналов плюс переходные отверстия для заземления уменьшают перекрестные помехи. Перед изготовлением выполните моделирование целостности сигнала и укажите параметры контроля импеданса и толщину медного слоя в производственных файлах.
Компромиссы между DFM (проектированием с учетом технологичности) и производством
Прототипирование и стендовая проверка
Прототипы доказывают работоспособность конструкции ; в производстве приоритет отдается максимальной производительности. Необходимо комбинировать дублирующиеся значения пассивных компонентов, соблюдать зазоры во дворе и размещать контрольные точки там, где до них могут дотянуться измерительные щупы. Необходимо привести компоновку в соответствие с документацией производителя и провести проверки DFM (проектирование для производства) перед выпуском Gerber-файлов. Пропуск проверки ERC/DRC или импеданса приводит к повторной разработке.
Прошивка, отладка и профилирование
Пошагово проверьте плату: сначала аналоговый вход, затем преобразователь, а затем поток данных. Используйте осциллограф для проверки каскадов обработки сигнала и логический анализатор для цифровой шины. Проведите профилирование задержки и пропускной способности перед добавлением новых каналов и убедитесь, что буферы данных в реальном времени никогда не теряют выборки. Хорошо настроенный тракт сбора данных в реальном времени обеспечивает выборку, фильтрацию и обработку в рамках допустимого диапазона, а тщательная синхронизация гарантирует согласованность данных с датчиков.
Надежная многосенсорная регистрация сигналов зависит от трех основных факторов. На этапе проектирования на входе задается динамический диапазон и уровень шума до начала преобразования. Тщательная синхронизация обеспечивает согласованность каналов во временной области. Затем надежная стратегия слияния преобразует отдельные потоки в единую согласованную модель. В настоящее время большую часть этой работы выполняют методы слияния на уровне признаков и гибридные подходы.
Команды должны запускать по одному каналу за раз. Затем следует калибровка и проверка, прежде чем кто-либо перейдет к полномасштабному слиянию данных. Сбор данных в реальном времени зависит от этой дисциплины: стабильная буферизация данных, чистая фильтрация и частота дискретизации, соответствующая физическим свойствам сигнала. Каждое решение о дискретизации влияет на последующие этапы обработки.
Вскоре периферийная обработка данных и интегрированные сенсорные центры возьмут на себя большую часть этой цепочки. Сбор данных в реальном времени и многосенсорный сбор сигналов принесут пользу командам, которые хорошо разработают базовые решения.
FAQ
Что вызывает расхождение во времени между каналами датчиков?
Разные тактовые генераторы, различные протоколы и разные задержки — всё это создаёт искажения. Каждое устройство производит выборку по своей собственной временной шкале, и это смещение изменяется по мере изменения температуры и старения компонентов. Общий тактовый генератор плюс аппаратные триггеры обеспечивают согласованную выборку по всем каналам с одинаковой частотой дискретизации.
В каких случаях в проекте необходимо одновременное взятие проб?
Одновременная дискретизация важна, когда фазовые соотношения передают информацию, например, для определения источника звука. Мультиплексные преобразователи добавляют искажения между каналами. Одна только частота дискретизации не устраняет искажения. Команде следует выбирать преобразователи для каждого канала отдельно, когда необходимо обеспечить точное совпадение момента дискретизации на всех входах.
Как DMA снижает нагрузку на микроконтроллер?
DMA перемещает выборки без вмешательства ЦП, поэтому выборка продолжается, пока ядро обрабатывает данные. Для передачи 128 байт требуется одно или два прерывания вместо 128. Это обеспечивает стабильность потока данных. Инженерам следует выравнивать буферы по ширине передачи и повторно активировать каналы однократного выполнения в прерывании завершения.
Какой интерфейс подходит для длинных кабельных трасс?
RS-485 подходит для длинных кабельных трасс в промышленных шкафах. SPI обеспечивает быструю передачу данных с низкой задержкой на плате. I2C позволяет использовать медленные датчики на коротких трассах. Команда должна согласовать скорость соединения с реальным допустимым объемом пропускной способности и убедиться, что частота дискретизации остается в пределах возможностей интерфейса.
Как команде следует проверить работоспособность новой платы сбора данных?
Команде следует сначала активировать один канал. Проверьте аналоговый вход с помощью осциллографа, затем подтвердите выходной сигнал преобразователя. Выполните анализ БПФ для выявления помех перед фильтрацией. Проведите профилирование задержки и пропускной способности и убедитесь, что частота дискретизации соответствует физическим свойствам сигнала, прежде чем масштабировать количество каналов.