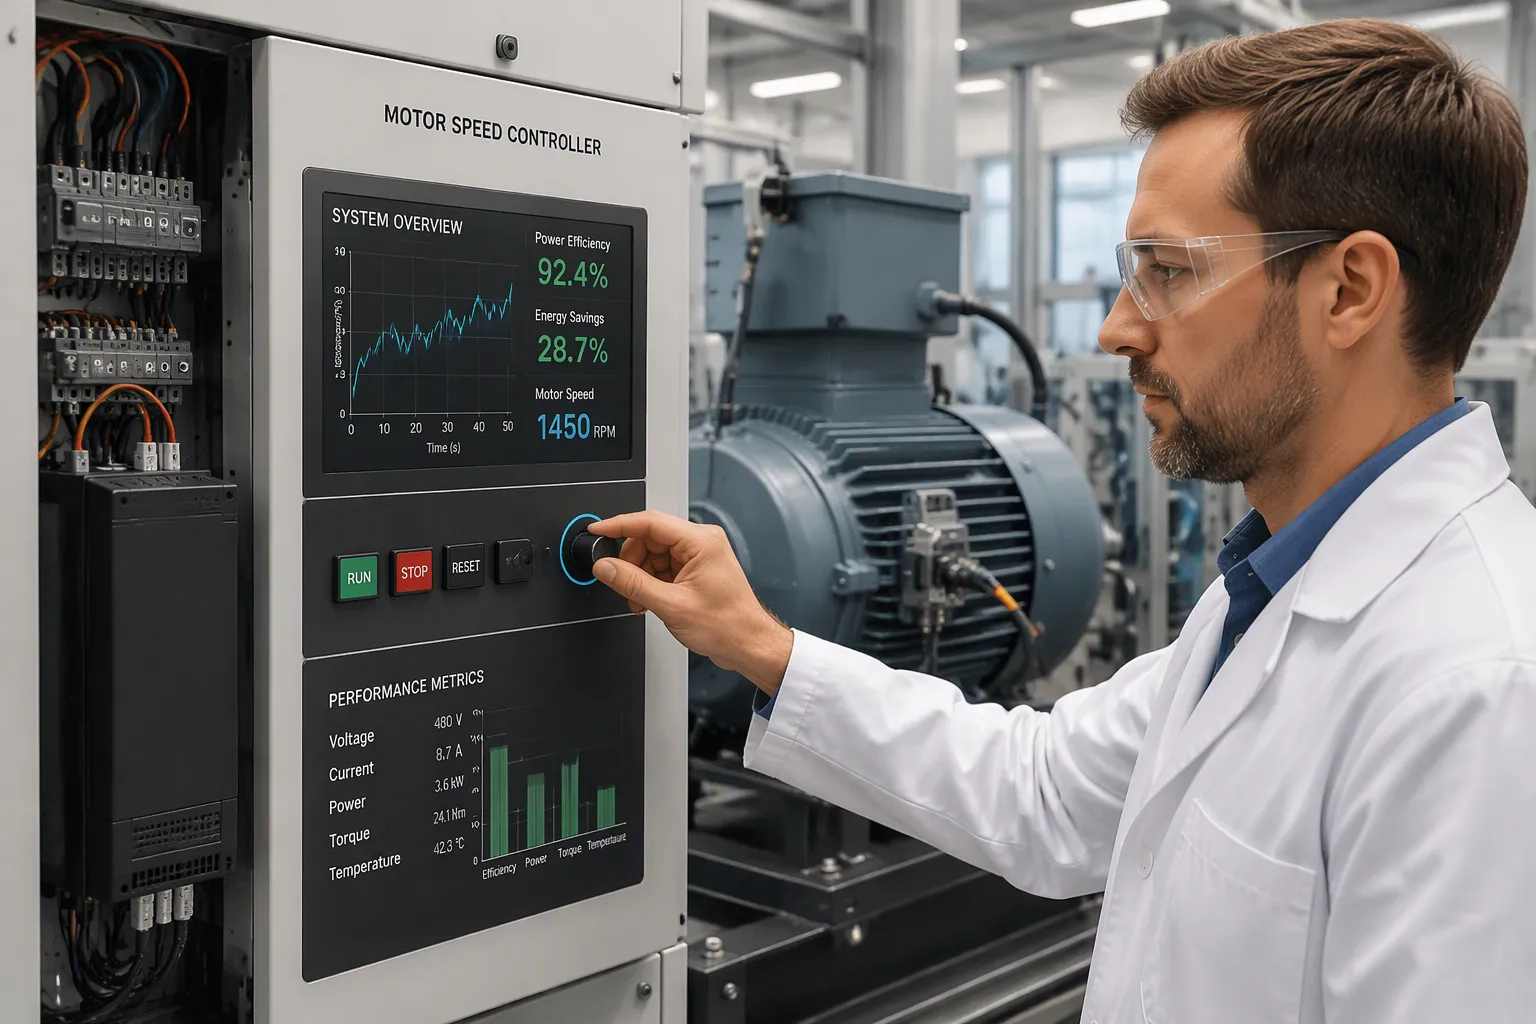
モーター駆動システムにおけるエネルギーの無駄を削減する最も効果的な方法の一つとして、モーター速度制御の最適化が挙げられます。電気モーターは世界の電力需要のかなりの部分を占めているため、速度制御はエネルギー効率を高める上で非常に重要な手段となります。
対象領域 | モーター駆動システムに起因するシェア |
|---|---|
世界の電力需要(産業+商業ビル) | |
産業界の電力消費量 | 〜65%で |
可変トルク用途において、適切に選定された可変周波数駆動装置(VFD)は、一般的に30~70%のエネルギー節約を実現します。では、どのような技術や手法が最大の効果をもたらすのでしょうか?本稿では、その基礎、最適化手法、フィードバックシステム、実践的な手順、そして限界について考察します。
主要なポイント(要点)
モーターの回転速度を負荷に合わせることで、エネルギーの無駄を削減し、コストを節約できます。
ポンプやファンには可変周波数駆動装置(VFD)を使用することで、30~70%のエネルギーを節約できます。
閉ループ制御は、開ループシステムと比較して消費電力を最大67%削減します。
モーターのサイズを適切に選定し、過剰なサイズ選定によるエネルギーの無駄遣いを避けましょう。
定期的なメンテナンスと熱管理は、モーターの効率を維持し、寿命を延ばします。
スピードコントロールが重要な理由
固定速度運転のコスト
固定速度モーターは、負荷の要求に関わらず一定の速度で回転します。この設計では、負荷が最大出力を下回ると、電力が無駄になります。モーターはほぼ最大出力を消費し続けますが、実際にはその出力のほんの一部しか必要としません。余剰エネルギーは、有効な仕事ではなく、熱、騒音、振動として放出されます。
多くの施設では、電気モーターは年間を通してほとんどこの状態で稼働しています。ピーク需要に合わせて設計されたシステムは、長時間にわたって部分負荷運転となることがよくあります。こうした無駄な電力消費は、電気料金の請求書に静かに蓄積されていきます。モーター速度制御は、出力を需要に追従させることで、この問題に直接対処します。
速度と負荷のマッチング
可変速運転は、モーター用途における基本的な省エネルギー手法です。可変速ドライブは、負荷変動に合わせてモーターの動作を調整します。この調整により、電気料金を大幅に削減できます。ドライブは、出力需要に合わせてエネルギー消費量とシステム速度を調整し、このメカニズムが報告されている省エネルギー効果の根拠となっています。
VSD(可変速駆動装置)は、出力需要に合わせてエネルギー消費量とシステム速度を調整するものであり、これが報告されている省エネ効果の核心的なメカニズムである。
その効果は絶大です。可変速ドライブ(VSD)によるエネルギー節約効果は、通常50%を超えます。一般的な改修工事では、3年以内に投資回収が可能です。部分負荷運転が頻繁に行われるシステムでは、1年以内に投資回収できる場合もあります。こうした節約効果を実現するための条件は単純です。それは、システムが年間を通してほとんどの期間、部分負荷運転で稼働することです。したがって、負荷に合わせて速度を調整することは、エネルギー効率を高めるためのモーター制御における重要な手法であり、駆動系全体のモーター効率を向上させます。
モーター速度制御の基礎
トルク、速度、負荷の基礎知識
トルク、速度、負荷は、あらゆる電気モーターにおいて密接に関連した三位一体の関係にある。出力は速度とトルクの積に等しい。モーターの定格出力は固定されているため、速度とトルクは逆方向に変化する。出力が一定の場合、速度を半分にするとトルクはほぼ2倍になる。
電力(kW) | 速度(rpm) | 概算トルク(Nm) | 標準的なポール数 |
|---|---|---|---|
11 | 3000 | 35 | 2極 |
11 | 1500 | 70 | 4極 |
11 | 1000 | 105 | 6極 |
11 | 750 | 140 | 8極 |
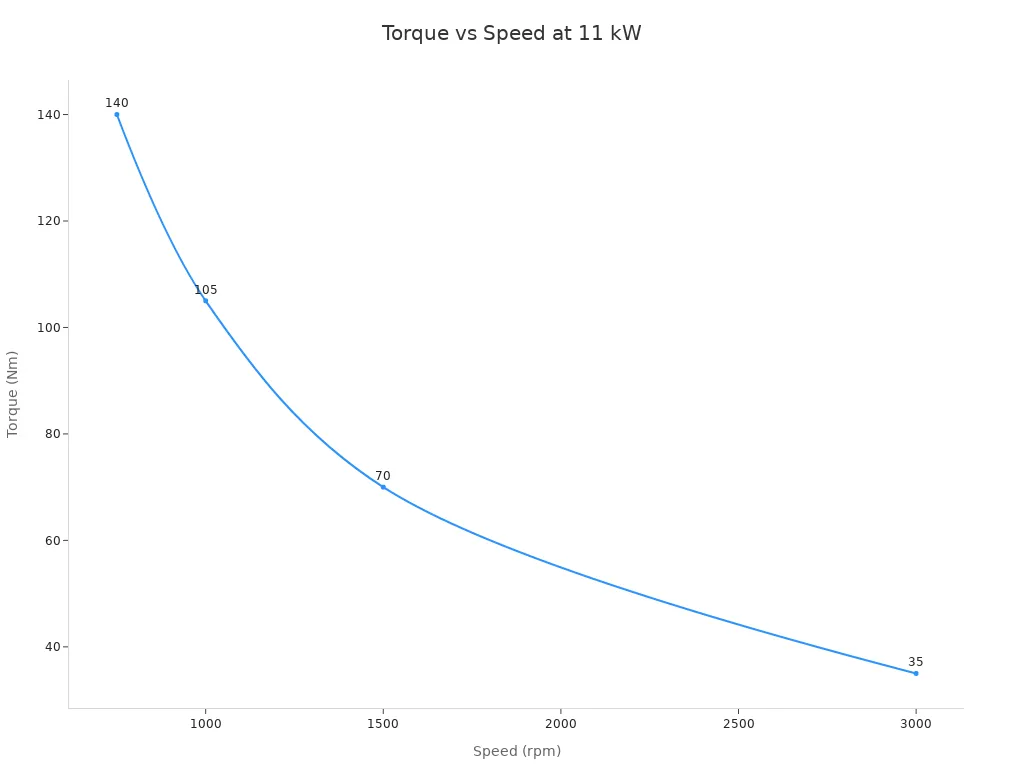
モーターを選定する際には、負荷のトルク・速度特性が決定的に重要となる。遠心ポンプやファンなどの可変トルク負荷は、速度の二乗に比例して増加するトルクを必要とする。コンベアやエレベーターなどの定トルク負荷は、あらゆる速度でトルクが一定であるため、出力は速度に正比例して増加する。巻線やコイル巻き取りなどの定出力負荷は、トルクが速度に反比例する。
モーターの定格出力は固定値であるため、速度とトルクは反比例の関係にある。
DCモーターの制御と電圧調整
直流機の速度制御方法は大きく2種類に分けられます。電圧制御は、界磁を一定の励磁電圧に保ち、電機子への電源電圧を変化させる方法です。この場合、速度は電機子電圧にほぼ比例します。磁束制御は、界磁巻線の磁束を弱めたり強めたりすることで、速度を基準速度より高くしたり低くしたりします。
電子制御が主流となっている。パルス幅変調コントローラは高速でオン/オフを切り替え、デューティサイクルによって供給される平均エネルギーが設定される。デューティ比が50%の場合、速度はほぼ半分になる。この方式は熱損失が非常に少なく、最も効率的で正確なオプションであり、現代のブラシ付きおよびブラシレス駆動の標準となっている。単純な電圧降下も機能するが、速度とともに利用可能なトルクも低下する。このようにモータ速度を制御する方法は、予測可能で一定の負荷に適している。電機子に直列に抵抗を挿入すると、熱として電力が浪費されるため、設計者はこれを旧来の手法とみなしている。ギア減速は依然として機械的な代替手段であり、出力速度はモータ速度をギア比で割った値に等しく、出力トルクはその比率とギア効率を掛けた値になる。
主要な最適化手法
PWMとVFDのアプローチ
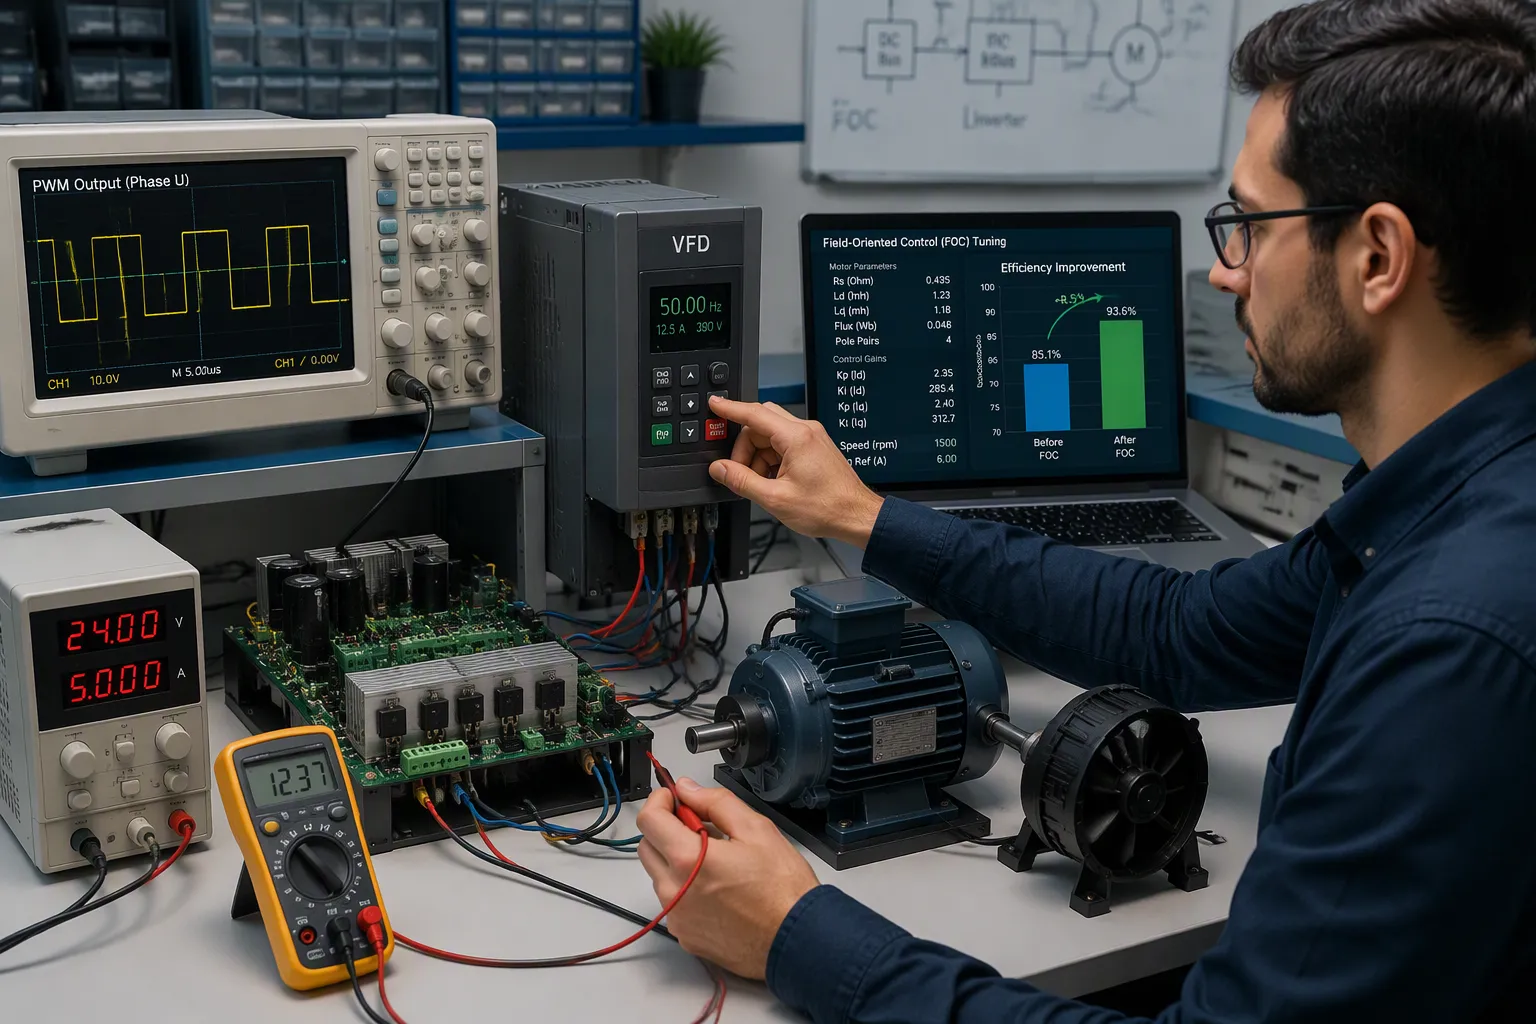
パルス幅変調(PWM)と可変周波数駆動(VFD)はどちらも電子的に速度を制御する方式ですが、役割が異なります。PWMは固定直流電源を高周波でオン/オフします。デューティサイクルによって平均電圧が決まり、その電圧によって速度が決まります。この方式は直流モータに適しており、発熱量も少なくて済みます。一方、可変周波数駆動(VFD)は入力交流電力を変換し、周波数と電圧の両方を調整して交流誘導モータを制御します。VFDは、速度に応じて負荷トルクが低下するポンプやファンシステムで特に威力を発揮します。
PWMには、スイッチング周波数に関連した効率制限があります。50kHzを超える非常に高い周波数ではスイッチング損失が増加し、ドライバのチャージポンプ容量を超える可能性があります。スイッチング周波数を高くすると電流リップルは減少しますが、MOSFETのスイッチング損失は増加します。20kHzを超える超音波動作は無音ですが、スイッチング損失が増加する可能性があります。周波数を低く設定しすぎると、可聴ノイズが発生したり、コアが飽和したりします。エンジニアは、これらのトレードオフを負荷プロファイルと照らし合わせて調整します。
PWM周波数条件 | エネルギー効率の制限 |
|---|---|
非常に高い周波数(50kHz以上) | スイッチング損失が増加し、ドライバーのチャージポンプ容量を超える可能性があります。 |
スイッチング周波数の上昇(全般) | 電流リップルは低減するが、MOSFETのスイッチング損失は増加する。 |
超音波周波数(20kHz以上) | 動作音は聞こえないが、スイッチング損失が増加する可能性がある |
周波数が低すぎる | 可聴音ノイズを発生させたり、コアを飽和させたりする可能性があります |
FOCと高度なアルゴリズム
磁界指向制御(FOC)は、トルクと磁束を分離することでモータ速度制御を変革します。この分離により、様々な条件下でも高精度な速度制御が可能になります。FOCはエネルギー損失を低減し、全体的な効率を向上させます。FOC方式におけるPIコントローラの調整は、さらなる性能向上をもたらします。FOCベースの駆動装置は、高い効率と電力密度も実現します。
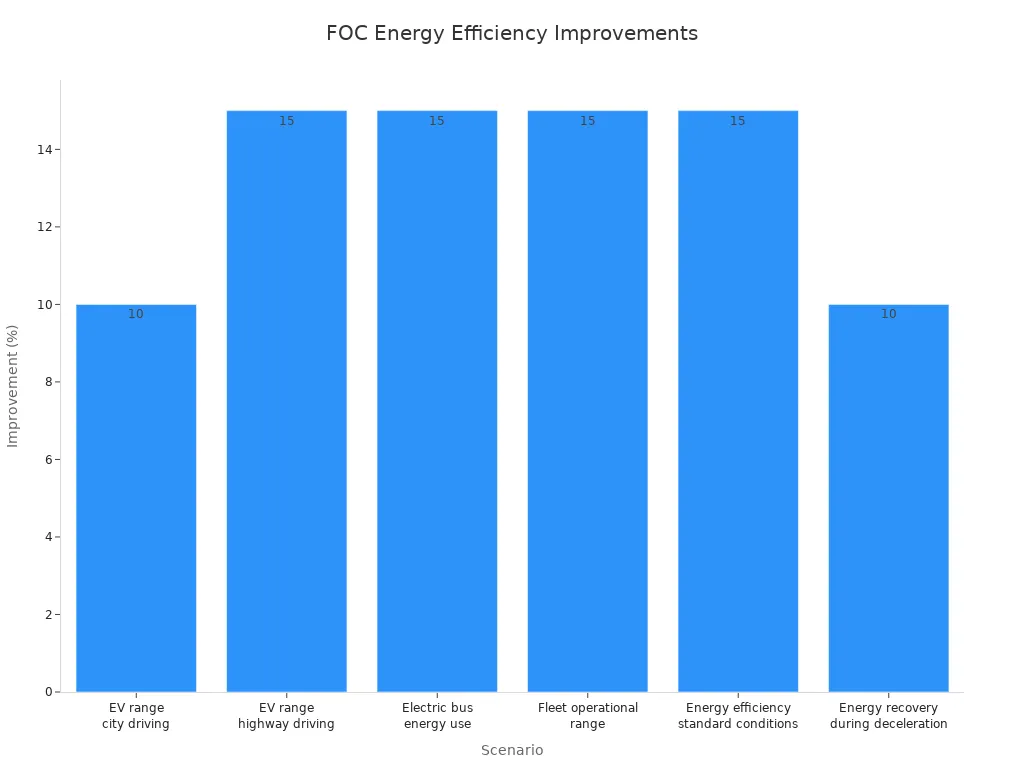
実地データは、その効果を示しています。市街地走行時の電気自動車の航続距離は、従来の制御方式と比較して約10%向上します。FOCキャリブレーションを継続的に適用することで、高速道路での航続距離は最大15%向上します。電気バスのエネルギー消費量は約15%削減されます。高度なFOC戦略により、車両全体の運行航続距離は平均で10~20%向上します。トルク生成を最適化することで、標準条件下でエネルギー効率が約15%向上します。減速時のエネルギー回生により、特定の条件下では航続距離が最大10%向上します。これらの向上は、損失を低減しエネルギー回生を向上させる最適化されたトルクと磁束によるものです。
アプリケーションドメイン | FOCに起因する効率性向上効果 |
|---|---|
可変周波数駆動装置(コンベア、ポンプ、コンプレッサー) | 性能とエネルギー効率を最適化するために使用されるシミュレーション |
EVトラクションモーター | 回生ブレーキと効率的な電力変換 |
HVAC空調ユニット | エネルギー効率と快適性の向上 |
チラーと冷却塔 | エネルギー消費量と運用コストの削減 |
コンプレッサー | エネルギー効率の向上と運用コストの削減 |
アルゴリズムに加え、構造、材料、電子回路の進歩もモータ効率の向上に貢献しています。積層材や磁性材料の改良により、コア損失が低減されます。炭化ケイ素などのワイドバンドギャップ半導体は、インバータのスイッチング損失を低減します。高度なアルゴリズムにより、速度、位置、トルクの制御精度が飛躍的に向上します。これらの進歩が相まって、エネルギー効率を最適化するモータ制御は、多層的な学問分野となり、あらゆるクラスの電気モータにおけるエネルギー効率のためのモータ制御を強化します。
フィードバックループとセンサー
閉ループ制御の利点
閉ループ制御システムは、実際の出力値を基準値と比較し、誤差を継続的に補正します。この補正ループにより、エネルギーの無駄が直接的に最小限に抑えられます。駆動装置は、負荷が必要とする電力量を推測するのではなく、実際に測定し、出力が需要と一致するまで指令値を調整します。
その節約効果は絶大です。ある比較では、オープンループステッピングモーターシステムの平均消費電力は43.8Wでした。一方、クローズドループステッピングモーターシステムの平均消費電力は14.2Wで、オープンループの約3分の1でした。この差は平均で約29.6Wの削減に相当し、約67.6%の削減となります。ループ化は、損失の低減だけでも十分にコスト削減効果を発揮します。
閉ループ制御システムは、所望の応答を設定する入力信号、誤差を処理するコントローラ、システムを調整するアクチュエータ、および出力を継続的に測定するフィードバック経路という4つの部分から構成されます。各部分は、負荷変動下でも正確な速度制御と安定した速度調整を可能にします。
センサーの選択と配置
センサーの選択は、モーター速度制御システムの性能に大きく影響します。最新のデジタルコントローラーでは、高分解能ロータリーエンコーダーが速度ループに用いられます。モーターにしっかりと固定されたエンコーダーは、速度フィードバックを提供し、サーボループの安定性を維持します。コントローラーは、位置データから速度を数学的に算出することがよくあります。かつてはタコメーターが専用の速度センサーとして用いられていましたが、現在では高分解能エンコーダーがほぼその役割を担っています。
モーター性能の監視と分析は、長期的なエネルギー効率の向上に役立ちます。チームは、複数の設置場所で有効エネルギーをkWh単位で追跡し、同様の稼働期間を比較する必要があります。供給電圧は、電力会社が公表する値の±5%以内に収まるようにする必要があります。力率が0.9を下回る場合は、電流の過剰消費を示しており、修正が必要です。電圧歪みが6~8%を超えると損失が増加するため、高調波抑制が必要になります。これらの測定値により、モーター制御は推測ではなく、測定に基づいた実践となり、電気モーターを効率的な範囲に近い状態で稼働させることができます。
システムレベルでのモーター制御の最適化
熱管理と温度監視
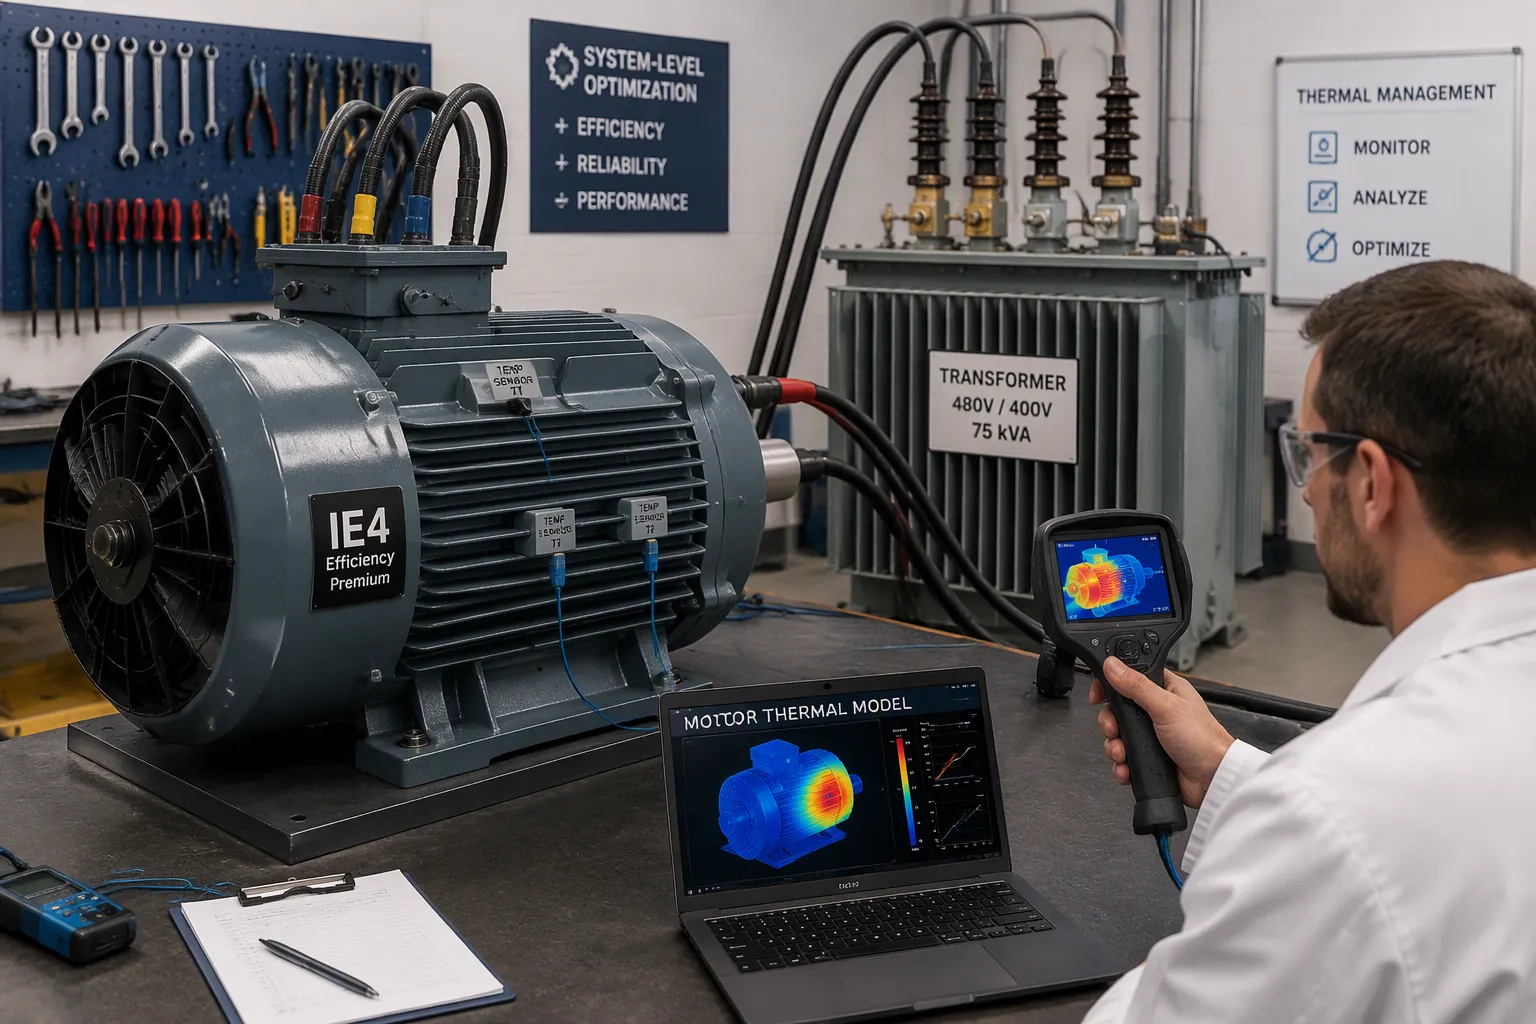
熱はモーターの寿命を制限する主要因です。内部温度が絶縁クラスの限界を超えると、巻線の絶縁が劣化し、最終的には短絡や位相不均衡を引き起こします。過熱はベアリンググリースも劣化させ、モーターの故障に見えるものの多くは、実際には潤滑不良が原因です。過度の熱は永久磁石を部分的に消磁する可能性があります。磁力が低下すると、モーターの効率が低下し、発熱量がさらに増加するため、悪循環が生じます。
モーターは、許容最高温度で動作するように設計されていません。なぜなら、そうするとモーターの寿命が著しく短くなるからです。
過熱により潤滑油がベアリングハウジングから漏れ出し、多数のベアリング故障を引き起こす。
設計者は、温度センサーをコイルに直接接着するか、ドライバーにジュールカウンター式熱モデルを使用して、ハウジングが温まる前に巻線の局所的な急激な発熱を検知する必要があります。冷却フィンとファンによる気流を組み合わせることで、小型モーターでは連続最大出力を約3倍、大型モーターでは約5倍に向上させることができます。モーターをすべての面が露出するように取り付けることで、均一な対流冷却が促進されます。連続的な発熱は瞬間的なピーク力ではなく実効値力に比例するため、平均消費電力を下げることも有効です。
部品、配線、およびメンテナンス
システム全体の効率化は、電力経路から始まります。変圧器のアップグレードや太い配線の使用により電圧降下が低減され、モーターに到達するまでのエネルギー損失が軽減されます。高効率のIE3またはIE4モーターは電力をより効率的に使用し、優れた熱管理により摩耗やメンテナンスコストが削減されます。これらのモーターは初期費用は高くなりますが、特にモーターが連続運転または高負荷運転される場合は、数年以内に投資額を回収できる可能性があります。
定期的なメンテナンスは、これらのメリットを守ります。モーターに潤滑油を過剰に塗布すると、圧力が上昇してシャフトシールが破裂し、グリースが巻線に流れ込み、過熱と過剰なエネルギー消費を引き起こします。モーターを汚れや油から守ることで、異物による熱ブランケットの形成を防ぎます。ベルトやチェーンの張力を適切に調整し、適合するベルトを使用し、正確なアライメントを行うことで、モーターへの負荷を軽減できます。アライメント不良やソフトフット状態は、ベアリングやカップリングにストレスを与え、振動やエネルギー消費の大幅な増加を引き起こします。モーターのライフサイクルコストは購入価格のわずか2~3%ですが、97~98%はエネルギーコストです。そのため、定期的なメンテナンスプログラムは、エネルギーコストとダウンタイムの削減によって元が取れます。
実践的な実装手順
モーターの選定とサイズ決定
適切なサイジングは、ハードウェアを発注する前から始まります。チームは、過剰なサイジングを避けるために、定められた手順に従うべきです。過剰なサイジングは、長年にわたって電力を無駄に消費する原因となります。
回転力は最も重要な寸法決定要因であるため、まずトルクを求めなさい。
アプリケーションが必要とする回転速度範囲をRPM単位で定義してください。
出力はトルクに速度を掛けて計算します。
エネルギー損失と発熱を抑えるBLDCモーターなどの高効率モーターを優先的に採用しましょう。
実際の使用状況に合わせて、デューティサイクルと環境保護等級を選定してください。
最大負荷時の計算されたトルクと出力に、20%~30%の安全マージンを追加してください。
負荷慣性も重要です。モーターの慣性は負荷慣性の10倍を超えてはならず、1:1から5:1の比率が精密作業に適しています。適切なサイズ選定には、銘板定格ではなく、代表的な期間における電流消費量の記録が必要です。定格負荷の50~60%未満で運転されているモーターは、交換の有力候補です。電気モーターは工場の電力の65~70%を消費することが多いため、このステップは非常に重要です。
高度な制御ソフトウェア
ソフトウェアによって、適切なサイズのモーターが効率的なモーターへと進化します。可変周波数ドライブ(VFD)は、速度を需要に合わせて調整し、用途によっては最大50%のエネルギー削減を実現します。その理由は、相似則によって説明できます。ファンやポンプの場合、電力は速度の3乗に比例するため、わずかな速度低下で大きな節約効果が得られます。VFDは起動時の負荷も軽減するため、突入電流の増加やピーク時の料金請求も抑制されます。
先進的なドライブは、軽負荷時の損失を低減する磁束最適化機能を備えています。スロットルバルブを速度制御に置き換えることは、最も有望なアプリケーションの一つです。 PLC 制御によってさらなる省エネ効果が得られ、回生駆動装置によって本来なら無駄になるエネルギーを回収できます。VFDだけでは、最低速度付近でアイドリングしている過大なモーターの問題を解決できないため、適切なサイズ選定と組み合わせる必要があります。これらのツールを組み合わせることで、モーター制御を最適化し、持続的なエネルギー効率を実現できます。
欠点と制限
コストと複雑さ
速度制御は高い効果をもたらしますが、初期投資とシステム統合作業が負担となるため、導入をためらうチームも少なくありません。ドライブの購入と設置には、従来のモーター制御ハードウェアよりもコストがかかります。また、標準的なモーターはPWM出力によって絶縁破壊、過熱、ベアリング損傷などの問題が発生する可能性があるため、インバータ対応モーターが必要となり、コストと選定の複雑さが増します。
コストまたは複雑性の影響 | |
|---|---|
初期投資 | 初期費用は高額だが、エネルギーとメンテナンスの節約により長期的に相殺される。 |
電磁妨害 | シールド、適切な接地、およびEMIフィルタが必要です。 |
設定と構成 | スタッフ研修と明確な製造元文書が必要 |
電気ノイズと高調波 | 高調波フィルタが必要になる場合があり、規制上の要件となる場合もある。 |
ドライブは処理電力の約2~3%を廃熱として失うため、筐体と冷却装置で電子機器を保護する必要があります。互換性チェックも重要です。古いモーターや特殊なモーターには、追加のフィルター、配線のアップグレード、または交換が必要になる場合があります。資格のある技術者が、設置前にモーターの状態、接地、および制御設定を確認する必要があります。投資回収期間は依然としてほとんどのプロジェクトで有利です。HVACのACドライブは1~5年、ファンとポンプは1~2年、中小企業のVFD改修は2~4年で回収できます。これらの企業は18~24か月以内の投資回収を求めることが多いため、ビジネスケースには注意が必要です。
利益を減少させる条件
いくつかの運転条件下では、節約効果は縮小します。定トルク負荷は、低速運転時でも相当なトルクを必要とするため、節約効果は弱まります。最小流量、潤滑、またはモーター冷却を必要とするシステムでは、速度低下の許容範囲が制限されます。断続運転では、ポンプやファンを連続運転する場合に比べて、節約効果を回収できる時間が短くなります。
設置場所の状況も重要です。電圧変動や高調波歪みなどの不安定な電源供給は、理想的な条件と比較して効率を15~25%低下させる可能性があります。40 °F(約4℃)を超える極端な周囲温度はモーターの寿命を縮め、換気不良や汚染は冷却を阻害します。適切に調整された閉ループ制御システムであっても、電力経路の弱さによる損失を回復することはできません。チームは投資を行う前にこれらの状況を監査し、モーター速度制御と熱管理、そして適切なメンテナンスを組み合わせることで、期待される効果を確実に得るべきです。
最適化された速度制御は、電力効率に直接的に結びつきます。出力と需要を一致させる駆動方式は、固定速度運転で電気料金に隠れてしまう無駄をなくします。最高の効果を得るには、適切な技術、確実なフィードバックシステム、健全な熱管理、そして規律あるメンテナンスを組み合わせることが重要です。いずれか一つの対策だけでは、十分な効果は得られません。
読者の皆様は、ご自身のモーターシステムを評価する必要があります。電流消費量を記録し、部分負荷運転時間を確認し、設備投資を行う前にモーターのサイズを検証してください。上記の手順を順番に実行してください。VFD(可変周波数ドライブ)と閉ループ制御は、こうした規律ある運用によって目に見える成果をもたらします。
今日から始めましょう。まず1つのモーターラインを監査し、負荷プロファイルを文書化し、チームが検証可能な省エネルギー効果が得られるよう、モーター速度制御の最適化を開始してください。
FAQ
速度制御によって実際にどれくらいのエネルギーを節約できるのか?
節約効果は負荷プロファイルによって異なります。適切な駆動装置を選定した可変トルクシステムでは、通常30~70%のエネルギー節約効果が得られます。年間を通して部分負荷運転を行うシステムほど大きな効果が得られ、一般的な改修工事であれば3年以内に投資回収が可能です。
チームはどのような場合にPWM制御ではなくVFDを選択すべきでしょうか?
モーターの種類によって選択が変わります。PWMはDCモーターに適しており、固定DC電源を高周波でスイッチングします。VFDは交流電源を変換し、誘導モーターの周波数と電圧の両方を調整します。ポンプやファンは、回転速度が低下すると負荷トルクも低下するため、VFDの恩恵を最も受けます。
閉ループ制御は、その追加コストに見合うだけの価値があるのか?
閉ループ制御は実際の出力を測定し、誤差を継続的に補正します。ある比較では、開ループステッピングモーターの平均消費電力が43.8Wであったのに対し、閉ループシステムでは14.2Wとなり、約67.6%の削減が実現しました。この損失の低減だけでも、センサーとコントローラーの追加コストを十分に賄える場合が多いのです。
最もエネルギーを無駄にするサイズ選択ミスは何ですか?
モーターのサイズ過剰は、最も一般的でコストのかかるミスです。定格負荷の50~60%未満で稼働しているモーターは、交換候補として有力です。チームは、代表的な期間の電流値を記録し、まずトルクに基づいてサイズを決定し、次にピーク負荷に対して20~30%の安全マージンを追加する必要があります。
効率化による効果は、いつ縮小するのか?
定トルク負荷は低速でも高いトルクを必要とするため、節約効果は弱まります。最低流量や冷却要件によって、速度の低下幅が制限されます。不安定な電源供給は、理想的な条件と比較して効率を15~25%低下させる可能性があり、断続運転では節約効果を回復できる時間が短くなります。