CNCオペレーターが工具をX軸方向に210mm移動するように指示すると、機械は成功を報告します。しかし、実際には工具は32mmの位置にあります。オープンループシステムはコマンドを一方通行で送信し、結果をチェックしないため、駆動部の滑りが見過ごされ、その後のすべての動作が目標位置からずれてしまいます。
高精度とは、高い精度、再現性の高い結果、そして強力な外乱抑制能力を意味します。高精度閉ループ制御は、出力を測定し、誤差を継続的に補正することで、これら3つの要素すべてを実現します。このガイドでは、フィードバックループの仕組み、実装方法、そして信頼性の高い精度を実現するためのコンポーネントの調整と選択方法について解説します。本書を読めば、ご自身の機械に適用できる実践的な手順を習得できます。
主要なポイント(要点)
閉ループ制御は、実際の出力を測定し、誤差を継続的に修正する。
PID制御器は、誤差を低減し安定性を向上させるために、3つの動作を組み合わせています。
速度と精度をバランスよく保つために、制御ループを慎重に調整してください。
精度目標に合ったセンサーとアクチュエーターを選択してください。
設計と調整の指針となる、明確で精度の高い目標を設定することから始めましょう。
高精度閉ループ制御の原理
制御における精度の定義
制御の精度とは、3つの要素が連携して機能することを意味します。システムが目標値に極めて高い精度で到達すること、実行を繰り返してもその値に再現性よく戻ること、そして出力を目標値から逸脱させようとする外乱を排除することです。閉ループ制御システムは、実際の出力を継続的に測定することで、これら3つの要素すべてを実現します。測定結果を目標とする設定値と比較し、検出された偏差を自動的に補正します。
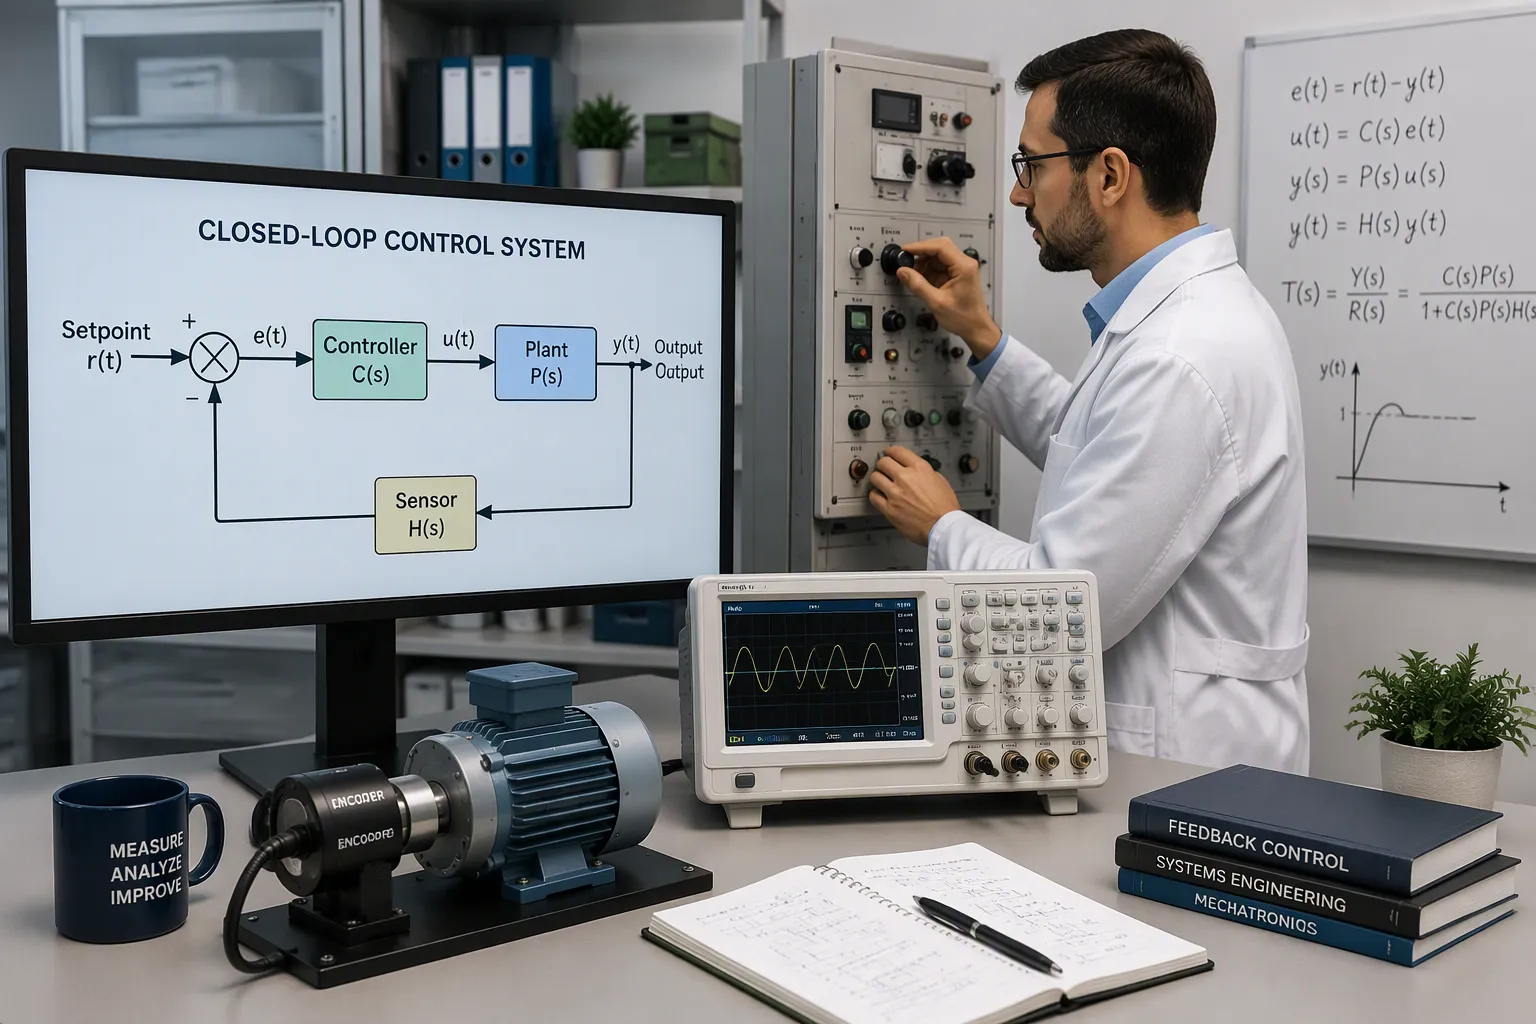
エンジニアはしばしば「閉ループ制御」と「フィードバック制御」を同義語として用います。技術的な違いはわずかですが、基本的な考え方は同じです。この名称は、システム内部の情報伝達経路に由来しています。コントローラはアクチュエータに指令を送信し、センサはその結果をコントローラに送り返します。この戻り経路によってループが閉じられます。高精度閉ループ制御は、この継続的な情報の往復伝達に依存しています。
オープンループ方式が不十分な理由
オープンループシステムは、あらかじめ定義された指示に従い、結果をチェックしません。実際の出力や性能に基づいて動作を調整することができません。この設計は、いくつかの精度上の問題を引き起こします。
このシステムは、出力の変動や変化を補償できないため、望ましい性能からのずれは修正されない。
コントローラは、アクチュエータの実行が成功したことを検証せずにコマンドを送信するため、外部からの擾乱によって引き起こされる出力のずれを検出できません。
このシステムは、事前に計算されたモデルまたはキャリブレーションに完全に依存している。負荷が重くなったり、摩擦が増加したりすると、システムは適応できなくなる。
精密自動化は最も大きな影響を受ける。外乱によってエラーが修正されずに残るため、ステッピングモーターのステップロスやその他の装置の位置決め精度の低下などが生じる。
洗濯機は、日常生活における問題点を如実に示しています。洗濯物の量や水温が変動しても、洗濯機はそれに応じて調整しないため、洗浄品質が基準を満たさない場合があります。精密機器も同様のリスクを抱えています。フィードバック経路がなければ、修正されないエラーはすべて蓄積されていきます。
フィードバックがエラーを減らす仕組み
コアループコンポーネント
フィードバックループは、4つの要素が連携して機能することで成り立ちます。以下の表は、各要素がエラー削減のためにどのような役割を果たすかを示しています。
成分 | エラー削減における機能 |
|---|---|
入力(基準)信号 | システムが維持しなければならない望ましい値を提供する |
コントローラー | 誤差信号(実測値と基準値の差)を解釈し、制御動作を決定する。 |
作動装置 | 制御信号に基づいてシステムを調整し、所望の応答が得られるまで調整を続ける。 |
フィードバックセンサー | 出力を継続的に測定し、継続的な修正のためのフィードバック経路を形成する。 |
センサーはループの目として機能します。例えば、リニアエンコーダは位置を追跡し、ロードセルは力を追跡します。コントローラは頭脳として機能します。設定値コマンドを受け取り、センサーの読み取り値と比較して誤差を計算します。次に、ドライブはその制御信号を受け取り、モーターへの電力を調整します。モーターは電気エネルギーを運動に変換し、負荷を動かします。高精度クローズドループ制御は、これら4つの部品すべてが健全な状態であることに依存します。ノイズの多いセンサーや反応の鈍いアクチュエータなど、1つの弱点があると、システム全体の精度が制限されます。
エラー訂正サイクル
ループ処理は、繰り返しサイクルでエラーを修正します。以下の手順に従って、各処理がどのように結果の精度を高めていくかを確認してください。
プログラムでは、目標とする出力値を基準点として定義します。この値が精度のベンチマークとなります。
測定― センサーは、直線位置や回転位置などの実際の出力を捉えます。
比較― コントローラは、測定された出力値を指令値と比較します。例えば、指令値が100mmで、測定値が99.999mmだった場合などです。
補正― コントローラは、ギャップを縮小するために、モータまたはアクチュエータに補正信号を送信します。
フィードバック— センサーは調整された出力を再度測定し、サイクルが繰り返されます。
処理を繰り返すたびに誤差は少しずつ小さくなっていきます。継続的な監視とリアルタイム調整によって、大まかな指令が正確な結果へと変換されるのです。冷蔵庫の温度制御ループも同様の原理に基づいています。センサーが実際の温度を読み取り、コントローラーがそれを目標温度と比較し、バルブやコンプレッサーのシーケンスを調整して所望の状態に戻します。その後、このサイクルは人間の介入なしに繰り返されます。
エラー検出は、クローズドループCNC操作の中核をなすものです。動作のずれは即座に検出され修正され、継続的なエラー調整によって精度が維持されます。これにより、動作上の不整合に対する耐性も強化されます。
適切に設計されたループは、出力の再現性を高めます。また、出力が外部環境の影響を受けにくくします。負荷の変化、温度変動、摩擦の変化など、プロセスに影響を与える要因は多岐にわたります。フィードバック経路はこれらの影響を検知し、誤差が大きくなる前に対応します。このように常に補正が行われるため、調整されたループは実行ごとに許容誤差を維持できるのに対し、オープンループシステムはドリフトを起こします。
適切なコントローラーの選択
PIDの基礎
PID制御器はフィードバック制御の中核を成すものです。3つの動作を組み合わせ、それぞれが異なる方法で誤差に対応します。下の表は、各項目の動作と調整する設定値を示しています。
契約期間 | コア定義 | 制御における役割 | チューニングパラメータ |
|---|---|---|---|
比例(P) | 出力の変化は誤差を反映し、ゲインKpでスケーリングされる。 | 誤差を利用して誤差を低減する。定常状態のオフセットを残す。 | 比例ゲインKp(ゲインが高いほど感度が高い) |
積分(I) | 累積誤差に比例した出力ランプ | Pのみの制御によって生じたオフセットを除去します | 積分時間 TI (短い TI = 高速ランプ) |
導関数(D) | 出力は誤差の傾きに反応する | 将来のエラーを予測し、安定性を向上させる | 微分時間TD(TDが長いほど予測値が大きい) |
比例帯域は (1/Kp) × 100% に等しくなります。したがって、ゲインが 1 の場合は100% の帯域となり、ゲインが 2 の場合は 50% の帯域となります。積分動作は不安定化を招きます。積分時間が短すぎると振動が発生するため、積分動作を追加する場合は比例ゲインをわずかに下げることがよくあります。微分動作は安定性を高め、1.5 ~ 2 などのより高い比例ゲインを可能にします。また、センサーノイズを増幅するため、フィルタリングが推奨されます。多くのコントローラは、設定値の変更時に微分キックが発生しないように、誤差ではなく測定値から微分値を取得します。ノイズ感度のため、実際には P+I コントローラが最もよく使用されます。
フィードフォワード法とハイブリッド法
PID制御は、誤差が発生した後に反応します。一方、フィードフォワード制御は、誤差が発生する前に反応します。外乱や指令値の変化を測定し、センサーが偏差を検出するのを待つことなく、即座に補正を適用します。この方式は、既知の負荷ステップや予測可能な動作プロファイルなど、繰り返し発生する外乱を伴うアプリケーションに適しています。
ハイブリッド方式は、両方の制御方式を組み合わせたものです。フィードフォワード制御が補正の大部分を担い、PID制御が残りの部分を補正します。この組み合わせにより、ループは高速かつ安定に動作し、高精度閉ループ制御において重要な特性を発揮します。単純で低速なプロセスには、PID制御のみを使用してください。外乱が測定可能で再現性のある場合は、フィードフォワード制御を追加してください。モデルベース制御や高度な制御手法は、プロセスが強い非線形性を持つ場合や、高度に結合している場合にのみ使用してください。
精度を高めるためのチューニング
手動およびルールベースのチューニング
ループの調整は手動でもできますが、ルールベースの方法の方がより早く開始できます。ジーグラー・ニコルス法は最も古く、最も普及しているルールセットです。これには2つのバリエーションがあります。プロセス反応曲線法はコントローラをマニュアルモードで実行し、究極サイクリング法はコントローラを自動モードで実行します。コーエン・クーンはオープンループルールです。ジーグラー・ニコルス法よりもデッドタイムが支配的なプロセスをうまく処理しますが、振幅の1/4の減衰オーバーシュート、ロバスト性の低さ、デッドタイム測定誤差に対する感度といった問題が依然として残ります。コントローラゲインをデチューンすることで、これらの影響を軽減できます。
方法 | タイプ | 重要なアイデア | 主な欠点 |
|---|---|---|---|
ジーグラー・ニコルス法(閉ループ) | 経験的、閉ループ | 設定を計算するために、究極ゲインと究極周期を使用します。 | バルブの問題に敏感。適用範囲が限られる。 |
ジーグラー・ニコルス法(開ループ) | 経験的、オープンループ | プロセス反応曲線を用いて、デッドタイム、時定数、定常状態値を求める。 | 近似値は不正確な場合があります。I、D、PDコントローラには適用されません。 |
コーエン・クーン | オフライン、オープンループ | デッドタイムが大きい場合のZNの定常状態応答の遅さを補正する | 不安定な閉ループ状態になる可能性あり。大きな遅延を伴う一次モデルのみ適用可能。 |
ラムダチューニングは、安定したオーバーシュートのない応答と、測定誤差に対する優れたロバスト性を実現します。弱点は、遅延が支配的なプロセスにおける外乱に対する応答が非常に遅いことです。外乱を吸収する非常に安定したループには、ラムダルールを使用してください。外乱からの迅速な回復には、コーエン・クーンを選択し、計算されたゲインの半分だけを使用してください。むだ時間が非常に短い場合、またはプロセス値にノイズが多い場合は、ラムダルールを選択してください。
自動チューニングとモデルベースの手法
モデルベースのチューニングは、まずテスト対象デバイスの特性評価から始まります。ツールは信号をスイープして開ループ応答をキャプチャします。次に、定義済みの伝達関数と測定された開ループパラメータから初期フィードバックゲインを選択します。ループを閉じると、自動チューニング機能がフィードバック信号のゲインを調整して残留誤差を最小限に抑えます。デジタルPIDコントローラは、アナログコントローラでは実現できない高精度を実現します。広いダイナミックレンジにわたって安定性を維持し、ドリフトに強く、ノイズにも耐性があります。
復調とロックイン検出は、この精度をさらに高めます。復調は、ノイズや干渉から目的の信号を分離し、コントローラにクリーンな入力信号を提供します。ロックイン検出は微弱な信号を増幅するため、ループはより細かい調整を行い、微妙な変化にも対応できます。これらの技術は、ノイズの多い環境下でも高精度な閉ループ制御を可能にします。
システムの伝達関数が複雑または非線形である場合、性能が低下する可能性があります。そのような場合は、より高度で計算負荷の高いモデルベースの制御手法(例えば、状態空間制御やH∞制御)が必要になる場合があります。
システムアーキテクチャ
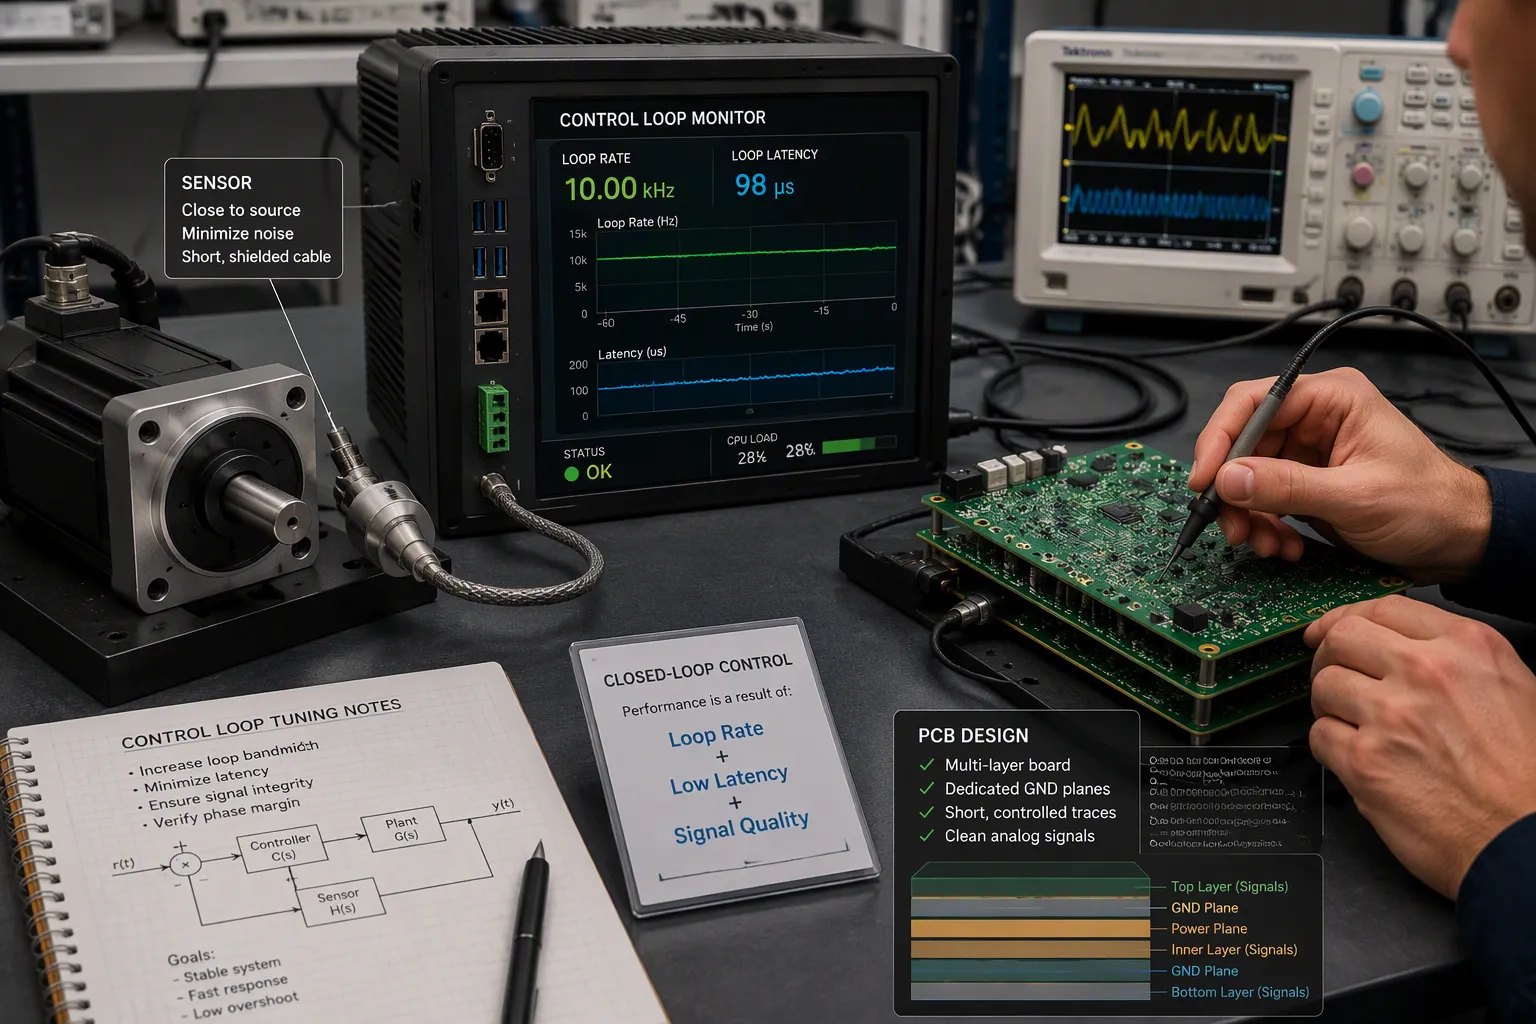
完全なデジタルフィードバックシステムは、健全な設計原則、慎重な部品選定、そして産業オートメーションにおける実績ある手法という3つの柱の上に成り立っています。アーキテクチャを正しく構築すれば、ループは十分な性能を発揮できます。しかし、アーキテクチャを誤ると、どんなに調整を重ねても挽回することはできません。
ループレート、レイテンシ、およびサンプリング
ループレートは、他のすべての動作の上限を決定します。ループが速いほどアナログコントローラに近い動作をし、ループが遅いほど実効的な遅延が発生します。この遅延は、すべての補正処理が過去の情報を使用するため重要です。すべての遅延を実効値としてまとめると、サンプリング時間と計算遅延によって、安定して動作する最大帯域幅が直接的に縮小されます。帯域幅は通常、ループレートの約1/20~1/50程度になるため、5kHzのループでは約100~200Hzのコマンド忠実度がサポートされます。
因子 | ループレートの影響 |
|---|---|
ループ周期 | 短い周期はアナログ回路の動作を模倣する(1kHz=1msごとの更新) |
追跡精度 | 50 Hzの波形は1 kHzでは遅れるが、5 kHzではほぼ完全に追従する。 |
安定性 | 遅いループは位相余裕を減少させ、共振付近でオーバーシュートを引き起こす。 |
騒音制限 | 約10kHzを超えるレートでは、センサーノイズが増幅されたり、係数の量子化が起こったりする可能性があります。 |
チューニングはループレートにも依存します。あるレートでチューニングされたPIコントローラをそれより遅いレートで実行した場合、応答速度はチューニングレートの場合の約3分の1になります。レートが高いほど測定精度は向上しますが、レートが低いほどサイクルあたりの実行時間が長くなり、ジッターが小さくなります。精度目標に合わせて、両方のバランスを取ることが重要です。
センサーの配置と信号の完全性
センサーの配置場所によって、ループが実際に制御する対象が決まります。対象箇所に近い場所に設置し、接続部を短くしてください。アナログ信号は、基板の端から離れた内層に優先的に配線してください。専用プレーンと1:1の配線間隔を持つ4層以上の基板構成を推奨します。
微弱な信号は、確実な接地とシールドで保護してください。アナログ回路の下にはグランドプレーンを、低周波センサにはスター接地を、高精度センサにはケルビン配線を使用し、IRドロップを回避してください。コモンモードノイズを除去するために、等長かつ対称形状のバランスペア配線を行ってください。配線は短く保ち、長さが信号波長の1/10を超えた場合は伝送線路として扱ってください。製造前に、シミュレーション、TDR、オシロスコープ測定で設計を検証してください。
光学フィードバックは、このアーキテクチャの動作を具体的に示しています。既存のテストベンチに、実際の出力を測定するセンサーを追加し、それを設定値と比較し、コントローラーがプロセス入力を毎秒数百回から数千回調整することで、このアーキテクチャを構築できます。これこそが、高精度閉ループ制御の最も純粋な形です。
光学フィードバックには、実際のコストが伴います。センサーは設備投資が必要となり、校正やメンテナンスも必要で、故障モードを発生させる可能性があり、遅延も生じます。測定がプロセス時間スケールのかなりの割合でプロセスから遅れる場合、フィードバックが遅すぎてループが不安定になる可能性があります。
構成要素選択
センサーとアクチュエーター
センサーとアクチュエーターはペアで動作します。センサーは実際の状態を捉え、アクチュエーターは目標値とのギャップを埋めます。センサーの精度は、実際の出力がどれだけ忠実に反映されるかを決定します。アクチュエーターの補正動作は、誤差をどれだけ速く修正できるかを決定します。校正が不十分なセンサーは、測定された出力を歪ませ、誤った制御動作を引き起こします。そのため、精度を維持するために定期的に校正を行ってください。
センサーをシステム要件と環境に適合させてください。部品を決定する前に、以下の要素を確認してください。
圧力範囲と精度、応答時間と周波数応答
メディア互換性と温度補償
サイズと取り付けの制約、出力タイプ、および長期的なドリフト
業界における規制遵守
精度には特に注意を払う必要があります。分解能は精度とは異なり、ゼロオフセット、スパン誤差、ダイナミックレンジ、ヒステリシス、再現性など、すべてが結果に影響を与えます。誤差が蓄積すると、不安定性や非効率性を引き起こす可能性があります。センサーは実際の状態を捉えられる場所に設置し、遅延の原因となる長いチューブの使用を避け、配線をノイズから保護し、動的応答がモーションシステムと一致することを確認してください。
精密な目標に合わせたコンポーネントのマッチング
配置と部品選択は、一つの設計上の決定事項として扱います。精密ステージ設計では、目標とする制御帯域幅に基づいてコントローラパラメータを設定し、閉ループ感度関数の堅牢性基準を満たしながら帯域幅を最大化するように比例ゲインを選択します。センサとアクチュエータの配置と重量の選択は、コントローラ設計に直接影響します。実際のステージには、アクチュエータの重量と位置に関する制約もあります。これは、配置が帯域幅と堅牢性の目標と連携して設計されるものであり、独立して選択されるものではないことを示しています。
ループ内部では、センサーからのフィードバックがPIDコントローラーに送られます。比例ゲインを圧力変化に合わせて調整し、積分動作でドリフトを安定させ、微分減衰で急激なスパイクによるオーバーシュートを抑制します。このようにして、高精度閉ループ制御は、部品選択を再現性の高い結果へと導きます。まず目標とする精度を設定し、それに基づいてすべてのセンサーとアクチュエータの決定を行います。
性能とトレードオフ
精度と安定性の指標
測定できないものは改善できません。時間領域のメトリクスは、コマンド変更後の出力の挙動を捉えます。周波数領域のメトリクスは、入力範囲全体にわたってループがどのように応答するかを捉えます。
ドメイン | 精度と安定性を評価するために使用される指標 |
|---|---|
時間領域 | 立ち上がり時間、整定時間、オーバーシュート率、定常状態誤差 |
周波数領域 | 帯域幅、ゲインマージン、位相マージン、感度ピーク |
安定性だけでは多くは語れません。2つの安定したシステムを考えてみましょう。システムAは0.3秒で安定し、オーバーシュートは5%、制御入力は中程度です。システムBは12秒で安定し、オーバーシュートは180%、アクチュエータは飽和状態です。どちらも安定していますが、実際に使用できるのは片方だけです。安定性は二値的ですが、性能は連続的です。
ゲイン余裕と位相余裕は、システムが不安定状態にどれだけ近い状態で動作しているかを定量化したものです。モデルは決して正確ではなく、動作条件は変化し、センサーやアクチュエーターも不完全であるため、これらの余裕が必要となります。高性能システムは安定性の境界ぎりぎりのところで動作しますが、決して境界上で動作することはありません。余裕を設計することは、堅牢性を設計することに他なりません。
開ループと閉ループのトレードオフ
開ループシステムはコストが低く、設計と保守も容易です。変動の少ないシンプルな用途に適していますが、精度と適応性は劣ります。閉ループシステムはコストが高く、設計作業も多く必要になりますが、より高い精度と適応性を実現します。リアルタイム調整が可能なため、条件が大きく変動する場合や、プロセスを厳密に制御する必要がある場合に最適です。
次元 | オープンループ制御 | 閉ループ制御 |
|---|---|---|
費用 | 安価。フィードバックセンサー不要。 | センサーや高度なコントローラーが搭載されているため、価格が高くなっています。 |
複雑 | よりシンプル。処理能力は少なくて済む。メンテナンスが容易。 | より複雑。フィードバックループと調整が必要。調整が間違っていると不安定になるリスクがある。 |
パフォーマンス | 外乱を補正できない。プラントパラメータが変化すると精度が低下する。 | 高精度。摩耗、熱膨張、変動荷重に対応。安定化が速い。 |
最適 | シンプルで変動の少ない「設定したらあとは放置」できるアプリケーション | 安全性が極めて重要なシステムや、自己修正機能が不可欠な高速自動化システム |
開ループシステムは、コストが低く、設計やメンテナンスも容易なため、変動の少ない単純な用途に適していますが、精度と適応性は劣ります。一方、閉ループシステムは、より複雑で高価ですが、精度と適応性が高く、リアルタイムでの調整機能により、条件が大きく変動する場合や、プロセスを厳密に制御する必要がある場合に適しています。
高精度閉ループ制御は、外乱が実際に発生し、許容誤差が厳しい場合にその真価を発揮します。用途に合わせてアーキテクチャを選択すれば、必要な精度分だけ費用を支払うことができます。
高精度閉ループ制御の実践的な実装
業界の例
閉ループシステムは、多くの産業分野で用いられています。いずれのシステムも、継続的なフィードバックを利用して性能を監視し、目標設定値からのずれを修正します。以下の表は、このアプローチがどのような場面で効果を発揮し、どのような成果をもたらすかを示しています。
産業・用途 | 閉ループ制御による性能向上 |
|---|---|
多軸工作機械(CNC加工、半導体製造) | サブミクロン単位の位置精度。品質不良や材料の無駄の原因となる微細な動作誤差を低減。 |
ピックアンドプレースロボット | 安定した軌道制御 |
サーボシステム | オーバーシュートと振動を最小限に抑える |
協調動作シーケンス(自動組立ライン) | 予測可能な再現性 |
協働ロボット(コボット)とAGV | 力覚センサー、統合エンコーダー、高度なモーター駆動装置によるソフトタッチ操作、柔軟な動作、力制限動作により、安全な人間共有ワークスペースと、多様なタスクや非構造化環境への適応を実現します。 |
半導体製造は、この傾向を明確に示しています。小型化への取り組みにより、オープンループ位置決めでは実現できない、より高い位置合わせ精度が求められています。また、装置は迅速かつ完全に停止する必要があります。本稿で紹介するソリューションは、完全クローズドループ制御(CVDシリーズ)による5相ステッピングモーターを使用しています。オープンループフェーズでは、位置決め開始時のモーターの高い応答性を活用します。位置指令が完了すると、リニアエンコーダなどの外部センサーからのフィードバックによって、指令位置と実際の位置の差が補正されます。このアプローチにより、サブミクロン範囲の高精度位置決めが可能となり、ペアとなるリニアエンコーダの分解能に匹敵します。
ケーススタディの解説
サブミクロンレベルの精度で位置合わせが必要な半導体製造装置を考えてみましょう。問題は、オープンループ位置決めから始まります。装置は移動を指示しますが、実際の位置はずれてしまいます。わずかな動きのずれが品質不良や材料の無駄につながります。チームは、速度を犠牲にすることなく位置を維持できる解決策を必要としています。
このソリューションは2つのフェーズで構成されています。まず、各位置決め動作の開始時に、システムは5相ステッピングモーターをオープンループモードで駆動します。このステップでは、モーターの高い応答性を利用して、目標位置に素早く接近します。次に、位置指令が完了すると、外部センサーが制御を引き継ぎます。リニアエンコーダが実際の位置を測定し、そのデータをコントローラーにフィードバックします。コントローラーは指令位置と実際の位置を比較し、その差を補正します。
調整の結果、サブミクロン範囲での高精度位置決めが実現しました。このシステムは、ペアとなるリニアエンコーダの分解能と同等です。この結果は、高精度閉ループ制御が実際にどのように機能するかを示しています。明確な精度目標を設定し、それを満たす部品を選択し、フィードバックによってギャップを埋めます。開ループフェーズでは速度が得られ、閉ループフェーズでは精度が得られます。両者が連携することで、両方が実現されます。
これで全体像が把握できたでしょう。フィードバックループの仕組み、実装方法、そして信頼性の高い精度を実現するためのコンポーネントの調整と選択方法について理解できたはずです。重要なポイントを一つ覚えておいてください。精度は、優れたフィードバック設計、綿密な調整、そして規律あるコンポーネント選択が一体となって初めて得られるものです。どの要素も単独で結果を出すことはできません。
今後、より高速なセンシングとより高度な制御アルゴリズムによって、高精度閉ループ制御の性能が向上することが期待されます。まずは明確な精度目標を設定し、実際の性能を測定しながら改善を繰り返しましょう。この習慣は、技術の進歩に伴い、必ず役に立つはずです。
FAQ
閉ループ制御ではなく開ループ制御を選択すべきなのはどのような場合ですか?
変動の少ない単純な作業には、開ループ制御を選択してください。これらのシステムはコストが低く、設計作業も少なくて済みます。許容誤差が厳しい場合や条件が変化する場合は、閉ループ制御を選択してください。フィードバックセンサーとチューニングにはコストがかかりますが、精度と外乱抑制効果が得られます。
制御ループはどのくらいの速度で実行する必要がありますか?
精度目標に基づいてループレートを設定します。帯域幅は通常、ループレートの約1/20~1/50程度になります。したがって、5kHzのループでは約100~200Hzのコマンド忠実度をサポートします。ループ速度が速いほどトラッキング精度は向上しますが、センサーノイズが増幅される可能性があります。
PIDコントローラーは常に必要ですか?
いいえ。PID制御は多くのループに適していますが、フィードフォワード制御は誤差が発生する前に繰り返し発生する外乱に対処します。ハイブリッド設計では、両方の制御方式を組み合わせます。モデルベースの手法は、プロセスが強い非線形性を持つ場合や、高度に結合している場合にのみ使用してください。制御器は、用途に合わせて選択してください。
センサーの解像度が高いほど、精度も向上するのでしょうか?
いいえ。分解能は精度とは異なります。ゼロオフセット、スパン誤差、ヒステリシス、再現性など、すべてが結果に影響を与えます。センサーのキャリブレーションが不十分だと、誤った補正が行われます。定期的にキャリブレーションを行い、動的応答がモーションシステムと一致していることを確認してください。
高精度フィードバックプロジェクトはどのように開始すればよいでしょうか?
明確な精度目標を設定することから始めましょう。その目標に基づいて、すべてのセンサーとアクチュエーターを選択します。ループを構築し、調整を行い、実際の性能を測定します。そこから反復的に改善していきます。精度は、フィードバック設計、綿密な調整、そして規律ある部品選定が一体となって実現します。