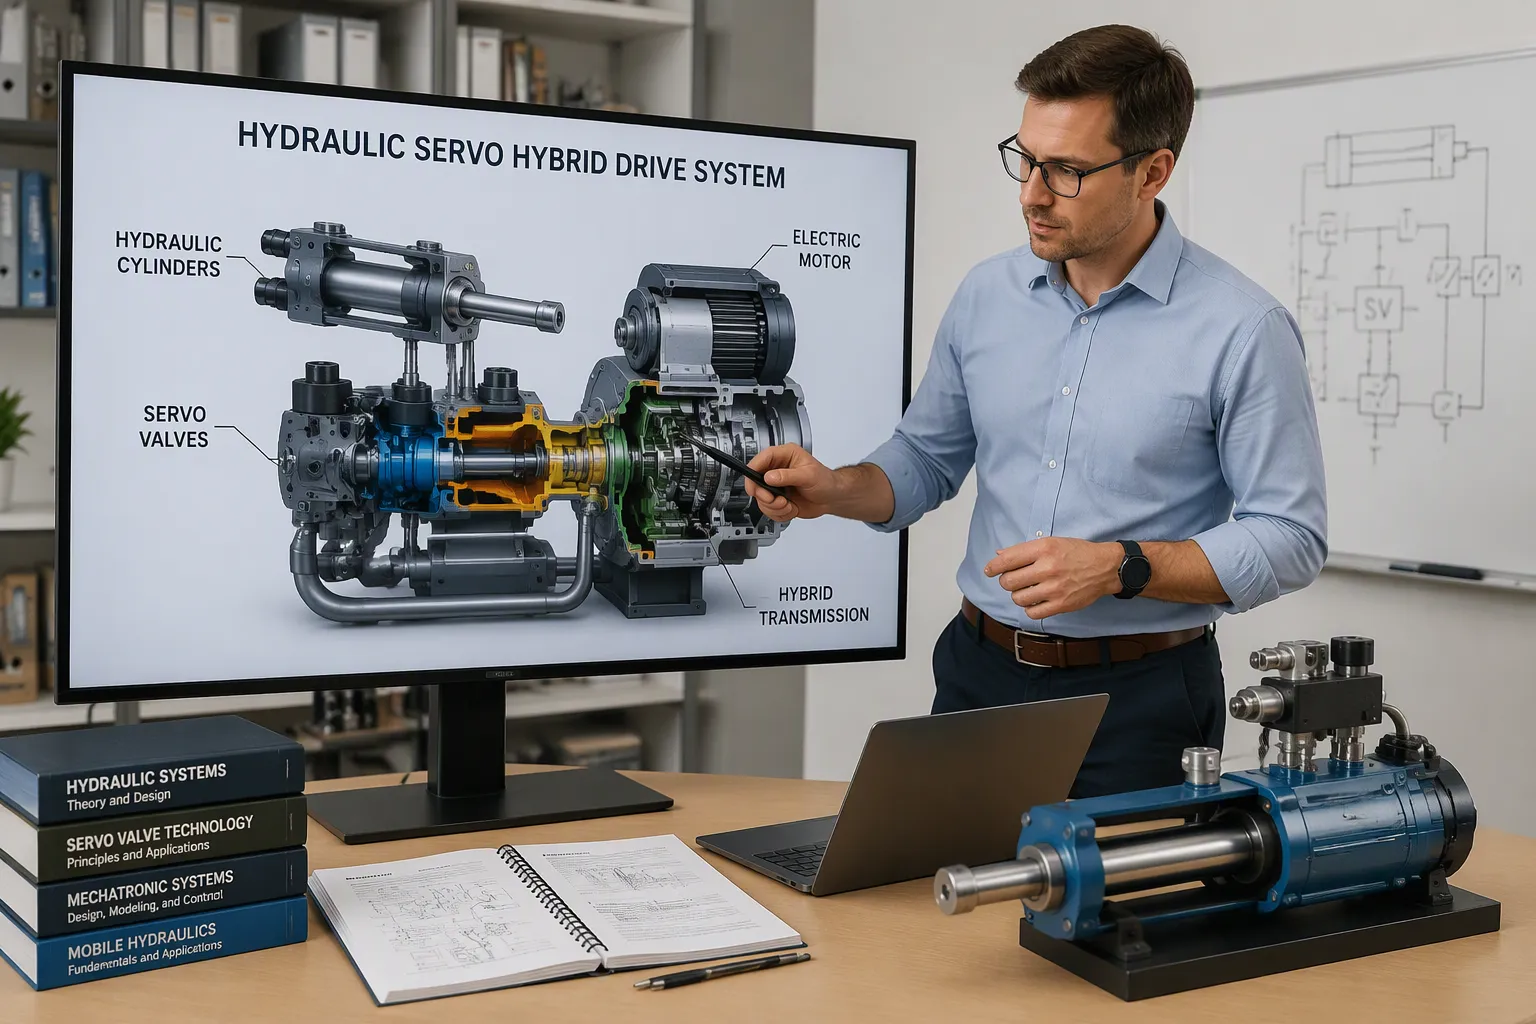
油圧/サーボハイブリッド駆動システムは、サーボ制御油圧ポンプ/モーターとアキュムレータを組み合わせた駆動系です。ポンプ/モーターが機械を駆動し、アキュムレータがブレーキエネルギーを蓄えて後で使用します。その主な役割は、静油圧駆動と回生ブレーキによって燃料消費量を削減し、効率を高めることです。STLEが報告したEPAのデータによると、このようなシステムは、そうでなければ熱として失われるブレーキエネルギーの70%以上を回収できます。この機能は、エンジン、動力駆動ユニット、ポンプ/モーター、アキュムレータ、電子制御基板の5つの層によって担われています。各層は、油圧/サーボハイブリッド駆動システムがどのように動力を伝達するか、またその制御電子機器をどのように設計する必要があるかを決定づけます。
主要なポイント(要点)
ハイブリッド油圧システムは、ブレーキ時に発生するエネルギーを回収することで、燃料を節約し、ブレーキの寿命を延ばします。
定流量制御式サーボモーターは、あらゆる走行条件下で効率を向上させます。
アキュムレータは、ブレーキ時に発生するエネルギーを蓄えて後で使用することで、燃料消費量を削減します。
優れた基板設計では、高出力回路と高感度回路を分離することで、故障を防止します。
システムの安定動作を維持するために、蓄電池のプリチャージ設定とディザリング設定を頻繁に確認してください。
油圧/サーボハイブリッド駆動システムアーキテクチャ
エンジン、動力駆動装置、ポンプ/モーター
エンジンは機械動力を発生させます。動力駆動ユニットはその動力を準備し、ポンプ/モーターに送ります。サーボ制御のポンプ/モーターは、機械エネルギーを油圧エネルギーに変換するか、あるいはその逆を行います。高圧アキュムレータは、流体を加圧状態に保持し、後で使用できるようにします。
これらの部品は、通常の駆動系におけるギアボックス、トルクコンバーター、および機械式シャフトの役割を果たします。動力はエンジンから動力駆動ユニットへ、そしてポンプ/モーターへと伝達され、最終的に車輪または作業機へと伝わります。機械がブレーキをかけると、動力の流れは逆になります。
サーボ油圧駆動パッケージは通常、定圧ポンプ、サーボモーター、およびサーボ油圧ソフトウェアを内蔵したコンバータで構成されています。コンバータは圧力および流量制御ループを保持するため、パッケージには別途油圧制御システムキャビネットは必要ありません。
注:サーボモーターは、機械が必要な時だけ電力を消費します。一方、従来の油圧回路では、標準モーターは常に作動しているため、エネルギーを無駄に消費します。
蓄電池とエネルギー貯蔵
高圧アキュムレータは、圧縮ガスを充填した状態で作動油を保持する密閉容器です。需要と供給の間の緩衝材として機能し、充填ガスによって作動圧力範囲が決定されます。
アキュムレータは加速時の流量急増を吸収し、最大負荷時に作動油を放出します。これにより、エンジンはより安定した動作点で運転できます。アキュムレータのサイズは、圧力帯域と、ブレーキ作動ごとに回路内で交換する必要のある作動油量によって決まります。
ドライブパッケージ構成の比較
以下の表は、エネルギー効率に関して、一般的な3つの構成を比較したものです。
システム構成 | エネルギー効率 |
|---|---|
標準モーター+定速ポンプ | ロー |
標準モーター+可変ポンプ | 技法 |
サーボモーター+定流量ポンプ | ハイ |
可変容量ポンプは、回転ごとに流量を調整します。一方、サーボモーターを内蔵した定容量ポンプは、回転速度を調整します。後者の方式は、運転サイクル全体を通して高い効率を維持します。
このパッケージには、アクチュエータ、サーボモーター、ドライブ、コントローラー、ソフトウェアが一体化されています。エンジニアは、目標圧力における必要な流量に合わせて吐出量を選定する必要があります。吐出量が大きすぎると部分負荷効率が低下するため、ポンプのサイズを過剰に大きくしないでください。
ハイブリッド油圧およびサーボ駆動技術モード
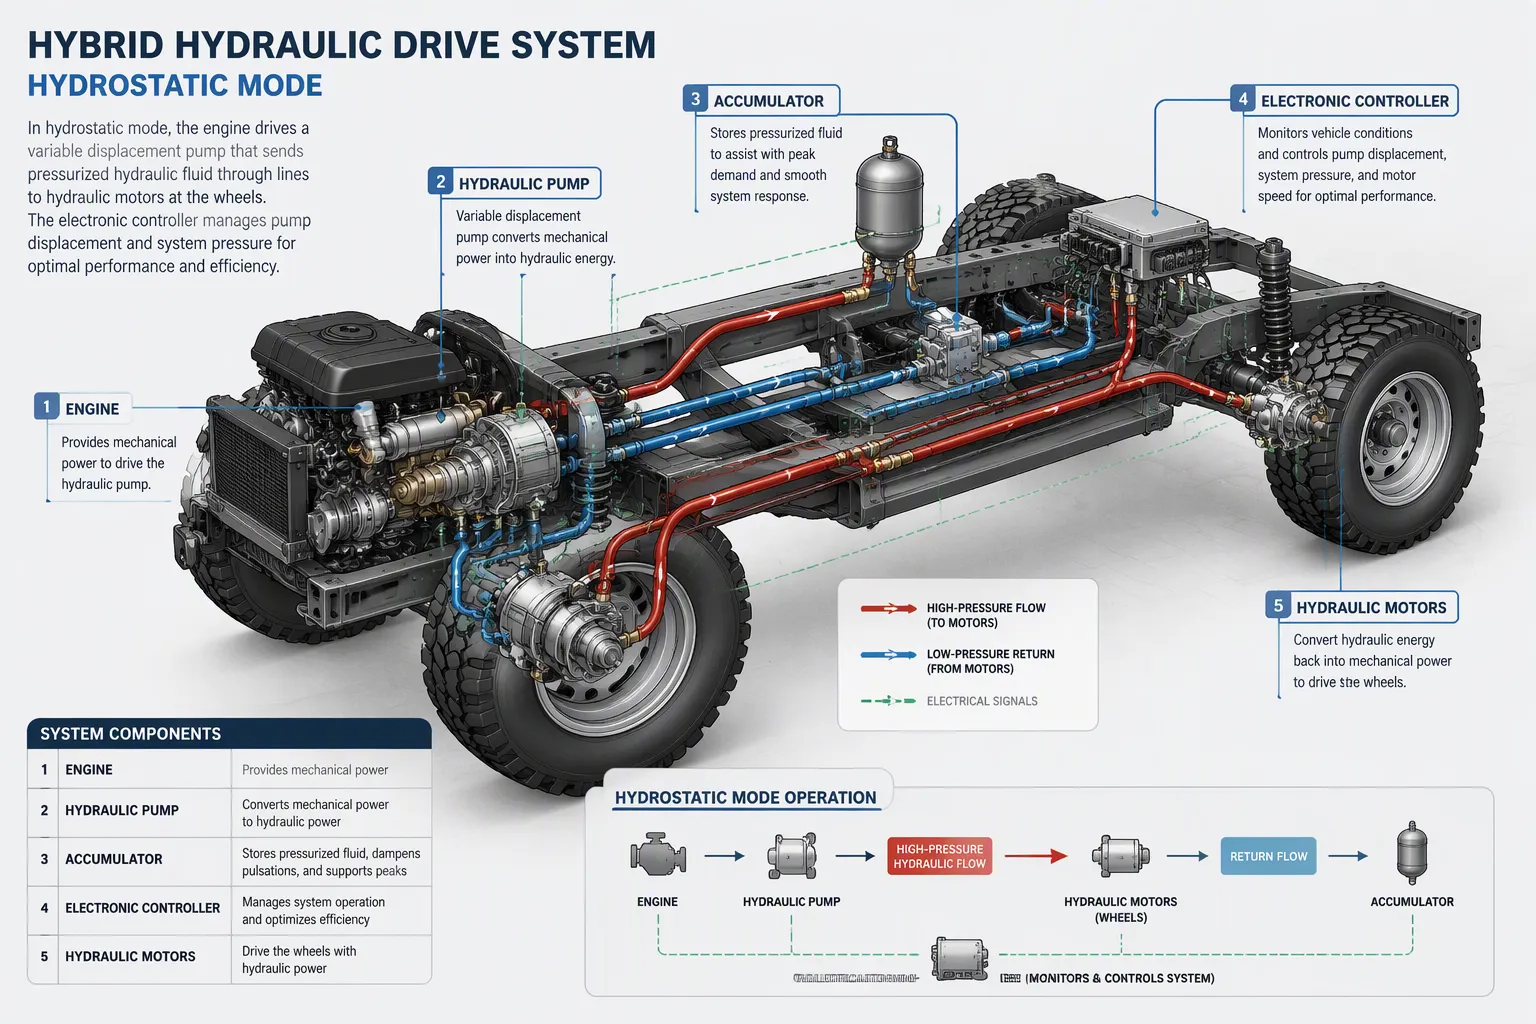
低速時の油圧駆動
低速走行時は、エンジンがポンプを回転させ、ポンプが加圧された作動油を車輪のポンプ/モーターに送ります。この車両は作動油のみで走行します。車載コントローラーがポンプ、油圧モーター、アキュムレーターを制御し、油圧モードで車両を駆動します。このシステムの設計は、エンジン負荷を車両のニーズに合わせることで効率を向上させています。蓄積された制動エネルギーを利用して加速し、高速道路走行時には機械式駆動に切り替わります。
このモードは、ストップ&ゴーの多い運転に最適です。エンジンは発進のたびに回転数が急上昇するのではなく、より安定した速度を維持します。回生ブレーキは常に作動し、回収されたエネルギーは次の発進時に利用されます。下の表は、速度範囲とドライブモードの対応関係を示しています。
速度範囲 | ドライブモード | 特性 |
|---|---|---|
時速0〜25マイル | 2速油圧駆動(低速) | 市街地走行;ブレーキエネルギー回生に対応 |
時速26〜45マイル | 2速油圧駆動(高速) | 静油圧作動は継続中。ブレーキエネルギー回生がサポートされる。 |
時速45マイル以上 | 機械式ダイレクトドライブ | 効率的な高速運転、スムーズな自動変速、プライマリーポンプが駆動軸に接続されたままポンプとして機能し、トルクを発生させてアキュムレータを充電するため、ブレーキエネルギーの回収が可能である。 |
2段変速式の静油圧式レイアウトにより、コントローラーは低速域全体にわたってポンプとモーターを効率的な回転域に保つことができる。
高速での直接機械駆動
切り替えポイントより上では、駆動系は機械的な経路に切り替わります。エンジンの動力はより少ない変換ステップで車輪に伝達されるため、高速走行時の損失が低減されます。変速は自動的に行われるため、ドライバーは中断を感じません。プライマリーポンプはドライブシャフトに接続されたままです。減速時にはその役割が逆転し、制動トルクを発生させてアキュムレータを充電するため、機械式モードでもエネルギー回生が継続されます。
川崎重工業の電気油圧ハイブリッドシステムは、容量制御がこの分割をどのように支えているかを示しています。可変容量ポンプは、大容量と小容量の設定を切り替えます。高圧状態では、ポンプは小容量に切り替わります。必要なトルクが低下するため、モーター容量もそれに合わせて縮小できます。容量を圧力条件に合わせることで、パッケージのコンパクト化を実現しています。
スイッチングロジックとモード選択
コントローラは、車両速度、圧力、および要求に基づいて切り替えポイントを決定します。しきい値付近のヒステリシスにより、モード間のハンチングが防止されます。リリース前に、負荷状態と無負荷状態の両方で遷移を確認してください。
基準 | 静水圧モード | メカニカルモード |
|---|---|---|
スピードバンド | 低~中 | ハイ |
エネルギー回収 | 連続的な | 接続されたポンプを介して連続的に |
ベストセラー | スタートストップサイクル | 安定した巡航 |
これらのモードはさらなる利点をもたらします。騒音は低く抑えられ、発熱量も減少し、油圧回路に必要なバルブの数も少なくなります。これらが相まって、ハイブリッド油圧およびサーボ駆動技術において、非常にダイナミックで高精度な駆動を実現します。
サーボ油圧アクチュエータと回生ブレーキ
蓄電池における運動エネルギーの捕捉
機械がブレーキをかけると、サーボ油圧アクチュエータは別の動作に切り替わります。コントローラはポンプ/モータにポンプとして動作するように指示します。機械の慣性によってシャフトが回転し、ユニットは作動油を高圧アキュムレータに送り込みます。斜板またはバルブの設定を精密に制御することで、システムはスムーズに制動トルクを印加できます。
電気油圧式サーボアクチュエータはミリ秒単位で反応するため、制動力は運転者のペダル操作またはコントローラの要求に追従します。アキュムレータの充電量は制動力に応じて増加し、制動力は全慣性モーメントと機械速度の二乗に比例して増加します。昇降機能や操舵機能に使用されるサーボシリンダも同様の方法でエネルギーを回生できます。
ヒント:テスト運転の前に必ずアキュムレータのプリチャージ圧力を確認してください。ガス充填量が少ないと、貯蔵容量が低下し、作動油の温度が上昇します。
加速時に蓄積されたエネルギーを再利用する
次の発射時には、蓄積された圧力がエンジンの出力に加算されます。制御装置がアキュムレータ経路を開き、加圧された流体がポンプ/モーターまたは油圧アクチュエータを直接駆動します。このブーストにより、エンジンが供給しなければならないトルクが低下します。
ハイブリッドリニアアクチュエータの事例は、その原理を明確に示しています。機械軸の制動エネルギーは、エンジンに戻るのではなく、リフト回路やクランプ回路などの車載システムに供給されます。そのため、ハイブリッドリニアアクチュエータは燃料消費量とサイクルタイムの両方を削減します。位置と力の制御がプログラム可能なリニアサーボアクチュエータは、解放された圧力を正確な力と速度制御で加えます。
エネルギー回収経路の比較
以下の表は、2つの復旧経路について、応答時間と回路の複雑さを比較したものです。
回復パス | 世界の動き | 回路の複雑さ |
|---|---|---|
蓄電池 | 速く、直接 | 穏健派 |
変換チェーンが遅い | より高い |
蓄電池は、高出力・短時間サイクルに適しています。サーボモーターでポンプを駆動することで吐出量の柔軟性が高まり、可変吐出量によってコントローラーが流量を需要に合わせて調整できます。デューティサイクルに合った方法を選択し、それに合わせて蓄電池または蓄電バンクのサイズを決定してください。
サーボ制御アクチュエータ:基板レベルの設計と製造
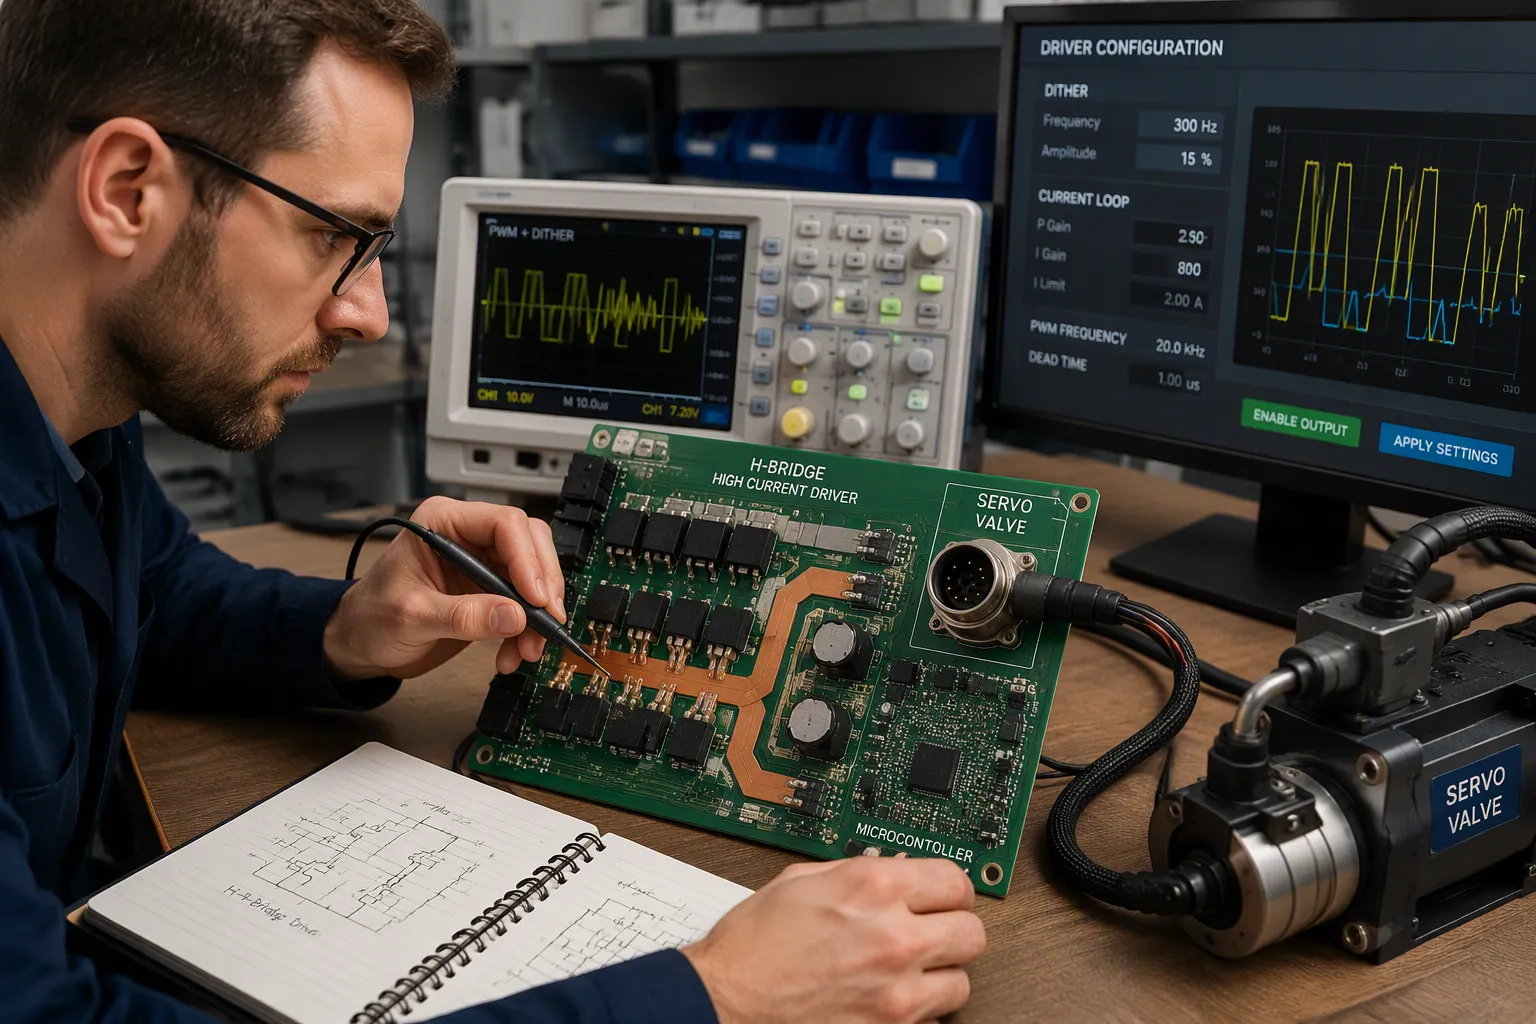
PWMディザリングによるソレノイドおよびサーボバルブの駆動
比例ソレノイドは、コイル電流を力に変換します。銅の抵抗は温度上昇とともに増加するため、ドライバが閉ループ制御を行わない限り、電流と力は変動します。PWM段は、内部閉ループ電流制御を用いて設計する必要があります。熱上昇によって出力が低下するため、予想される最高コイル温度と最低電源電圧における最大電流値を算出してください。
ディザリングは、小さなコマンドでもスプールをスムーズに動かします。静止摩擦によってバルブが固着したり、ごくわずかな振動で停止したりすることがあります。バルブ搭載型ドライバは、ディザ周波数、振幅、デッドバンド、入力モードが工場出荷時に設定されていることがよくあります。汎用ドライバは、これらの設定を調整可能にする必要があります。可変抵抗器によるコイル制御は避けてください。電力を浪費し、発熱するだけでなく、ディザリングや電流フィードバックも得られないため、ヒステリシスが公表されている許容範囲を超えて変動します。
圧力および流量トランスデューサは外側のループを閉じます。 PLC またはコントローラ(0~5VDC、0~10VDC、4~20mAを含む)に対応。電流ループにより、長いケーブル配線における干渉を抑制します。スプール位置フィードバックにより動作が安定し、ドライバからのディザリングにも対応します。
| デザインアクション |
|---|---|
ディザ周波数 | バルブ仕様に適合させ、ユニバーサルドライバー上で調整可能な状態として露出させる。 |
ディザ振幅 | 目立たないようにする。スプールオーバーシュートがないことを確認する。 |
電流ループ | 内部を閉じて、再現性のある力を得る |
入力モード | 電圧入力および4-20mA電流入力に対応 |
ヒント:データシートだけでなく、実際のバルブでディザ設定を確認してください。小さなコマンド信号では、最初にスティクション(固着)が発生します。
混合信号パーティショニング、保護、およびDFMのトレードオフ
大電流ソレノイドドライバと高精度サーボ駆動回路は同一基板上で使用されるため、ゾーンごとに分割してください。Hブリッジには幅広の銅箔、直接リターンプレーン、ケルビンシャント配線を設けてください。MCUまたはFPGA用に、高密度デカップリングを備えた静かなグランド領域を確保してください。エンコーダ差動ペアは、ゲート駆動エッジや電源ビアから離して配線してください。安全バリアには沿面距離スロットと絶縁されたDC-DC間隔を設けてください。スイッチングループとセンシング回路間の分離が不十分なことが、ほとんどの故障の原因となります。
保護回路も同様のルールに従います。シャント抵抗で電流を検出し、短絡制限を追加し、すべての誘導性負荷に対してフリーホイール回路とフライバック回路を設けます。同時チャネル電流、コントローラの消費電流、およびマージンを合計して電力計画を策定します。電源、保護回路、コネクタ、銅箔、ビア、ケーブル、およびリターンにおける電圧降下を計算し、負荷がかかったコネクタで測定して確認します。レール入口と負荷ステップが速い分岐には、大容量コンデンサを配置します。
油圧側と制御ロジック間の絶縁は、両方を保護します。逆極性、サージ、過電流保護は、電源と想定されるハーネスの故障に合わせて設定してください。DFM(設計製造性)については、電流、温度上昇、配線密度から銅の重量と積層構成を選択し、その後、製造業者と間隔とビアのルールを確認してください。
注:共有コネクタピンと細いグランド配線は、過渡電流によってローカルロジック基準をずらし、リセットを引き起こします。
熱設計と故障検証
露出したパッドをサーマルビアパターンで連続銅線に接続し、組み立てた基板を想定される最悪の動作プロファイルで測定します。各測定結果の横に、入力電圧、アクティブチャネル、機械的負荷、気流、筐体の状態、周囲温度、および浸漬時間を記録します。ホットスポットをデバイスの制限値およびディレーティングポリシーと比較します。チャネルごとの電流定格を確認します。マルチチャネル基板の中には、チャネル数から予想されるよりもはるかに少ない総電流しか供給しないものがあります。24V定格の基板には、逆極性保護と過熱シャットダウン機能が含まれている必要があります。
不具合が発生した場合は、正確な関節の組み合わせ、加速度、および負荷で不具合を再現してください。十分な帯域幅を備えたローカルテストポイントで、最小レール電圧と過渡期間を測定します。電源電圧、リセット、コマンド信号、および不具合出力を同一の時間軸で相関させます。アクチュエータを1つずつテストし、ケーブルの配線を変更することで原因を特定します。想定される入力電圧と温度条件で最悪の動作を再実行し、修正が成功したことを確認します。
利点、制約、および市場環境
燃費向上、ブレーキ寿命、メンテナンス
ごみ収集車の実際のデータを見ると、その効果の大きさが分かります。マイアミ市当局はパーカー・ランワイズ・システムで燃料消費量を51%削減したと報告しており、マイアミ・デイド郡当局は45%削減したと報告しています。このシステムでは、ルートの密度やトラックの使用頻度にもよりますが、1日あたり20~30ガロンの燃料を節約できます。パーカー社は、様々な用途で約50%の節約効果が得られると主張しています。
ブレーキの寿命も大幅に延びます。ほとんどのゴミ収集車は年に3~4回ブレーキを交換する必要がありますが、マイアミ市の車両記録によると、6年以上も交換せずに済んだブレーキもあります。マイアミ市の監督官であるホセ・ダビラ氏によると、10年間の車両ライフサイクルのうち、6年目までにブレーキのメンテナンス費用を8万1000ドル節約できるとのことです。
メトリック | 値 |
|---|---|
燃料費の節約、マイアミ市 | 51% |
マイアミ・デイド郡の燃料節約 | 45% |
ブレーキメンテナンス費用の節約(6年時点) | $81,000 |
ベースラインブレーキ交換 | 年に3~4回 |
ブレーキ整備期間が経過しました | 6年以上、手つかず |
ハイブリッド電気油圧アクチュエータは、従来の油圧動力システムよりも多くの点で優れています。オンデマンド設計により、常時稼働するモーターよりもエネルギー効率が向上します。内蔵サーボ制御により、位置、速度、および力を精密に制御できます。完全密閉型の閉回路システムのため、作動油の補充は不要で、8,000時間以上の定格寿命を持つ内蔵フィルターにより、メンテナンスフリー運転が可能です。これらのユニットは衝撃荷重や横荷重にも対応し、最大150,000ポンド(667kN)の力を発揮します。
ヒント:ハイブリッド駆動システムを評価する際は、購入価格だけでなく、メンテナンス間隔も比較検討しましょう。
競争と燃料非依存型機能
電気駆動は、一部の機械クラスにおいて直接競合する。バッテリーのコスト、充電インフラ、およびデューティサイクルへの適合性が勝敗を左右する。油圧システムは、高負荷・高衝撃の用途において優位性を持ち、ハイブリッドリニアアクチュエータは、同サイズの電磁アクチュエータよりも300%高い出力密度を実現する。
あらゆる燃料で稼働できることが、このシステムの大きな強みです。エンジン層は、油圧回路を再設計することなく、ディーゼル、天然ガス、その他の燃料に対応します。ハイブリッドリニアアクチュエータやその他のハイブリッドリニアアクチュエータは、燃焼する燃料の種類に関わらず、制動エネルギーを回生します。ポンプの2段階の吐出量設定により、圧力条件に関わらずコンパクトなパッケージを維持します。エンジニアは、電気油圧方式とバッテリー電気方式のどちらを選択するかを決定する前に、デューティサイクルとインフラストラクチャを考慮する必要があります。
制限事項と設計上の制約
アキュムレータのサイズは、ブレーキ作動ごとにシステムが蓄積できるエネルギー量を制限します。ガスの事前充填量が少ないと、容量が低下し、作動油の温度が上昇します。また、高圧容器にはスペースと構造的な保護が必要となるため、パッケージングも設計上の制約となります。
モード切り替えに伴い、制御の複雑さが増します。コントローラは、ドライブ全体にわたってヒステリシス、圧力バンド、および故障応答を管理する必要があります。リリース前に、負荷状態と無負荷状態の両方で遷移動作を確認してください。
この設計では、機械を2通りの方法で駆動させることができます。これらのモードに加え、回生ブレーキ機能により、燃料消費量とメンテナンスコストを削減できます。制御基板は、この機能を正確かつ再現性の高い動作へと変換します。
エンジニアにとって、油圧/サーボハイブリッド駆動システムは、あらゆる燃料で動作し、メンテナンスが容易な駆動系を提供します。ただし、電子回路層については、慎重な信号分割と熱設計が必要です。これら2つの領域は、後回しにせず、最優先事項として取り組むべきです。
排出ガス規制の強化に伴い、燃料消費量を抑え、制動エネルギーを回生する駆動系が有利となる。油圧系と電子系の両方の技術を習得したチームは、このプラットフォームがそうした方向性に合致していることに気づくだろう。ここでの綿密な設計作業は、機械の寿命全体にわたって大きなメリットをもたらす。
FAQ
試運転前にアキュムレータの事前充電状態をどのように確認すればよいですか?
運転前に毎回、規定の圧力範囲に対してガス充填量を確認してください。充填量が少ないと、貯蔵容量が低下し、作動油の温度が上昇します。油圧回路で値を読み取り、試験条件の横に書き留めてください。容器を開放する整備作業の後には、再度このチェックを行ってください。
比例ソレノイドドライバにPWMディザが必要なのはなぜですか?
静止摩擦によって、小さな指令でもバルブスプールが固着することがあります。気づかないほどの微細な振動がスプールの動きを妨げているのです。ディザ周波数と振幅をバルブの仕様に合わせて設定し、汎用ドライバでは両方とも調整可能にしてください。設定はデータシートだけでなく、実際のバルブで確認してください。
1枚の基板上に、大電流ソレノイドドライバと高精度サーボ回路をどのように分割すればよいでしょうか?
基板を複数のゾーンに分割します。Hブリッジには幅広の銅箔、直接リターンプレーン、ケルビンシャント配線を施します。コントローラ用に高密度なデカップリングを備えた静かなグランド領域を確保します。エンコーダの差動ペアはゲート駆動エッジから離して配線します。故障のほとんどは、スイッチングループとセンシング回路間の分離が不十分なことに起因します。
モード切り替えドライブをリリースする前に、何を検証すべきでしょうか?
ドライブに負荷がかかった状態と負荷がかかっていない状態の両方で、遷移をテストします。切り替えポイント付近のヒステリシスによってモード間のハンチングが停止することを確認します。電源電圧、リセット信号、コマンド信号、および障害出力を同一の時間軸に合わせます。リリース前に、計画された入力電圧と温度条件において、最悪のケースの動作を再実行します。