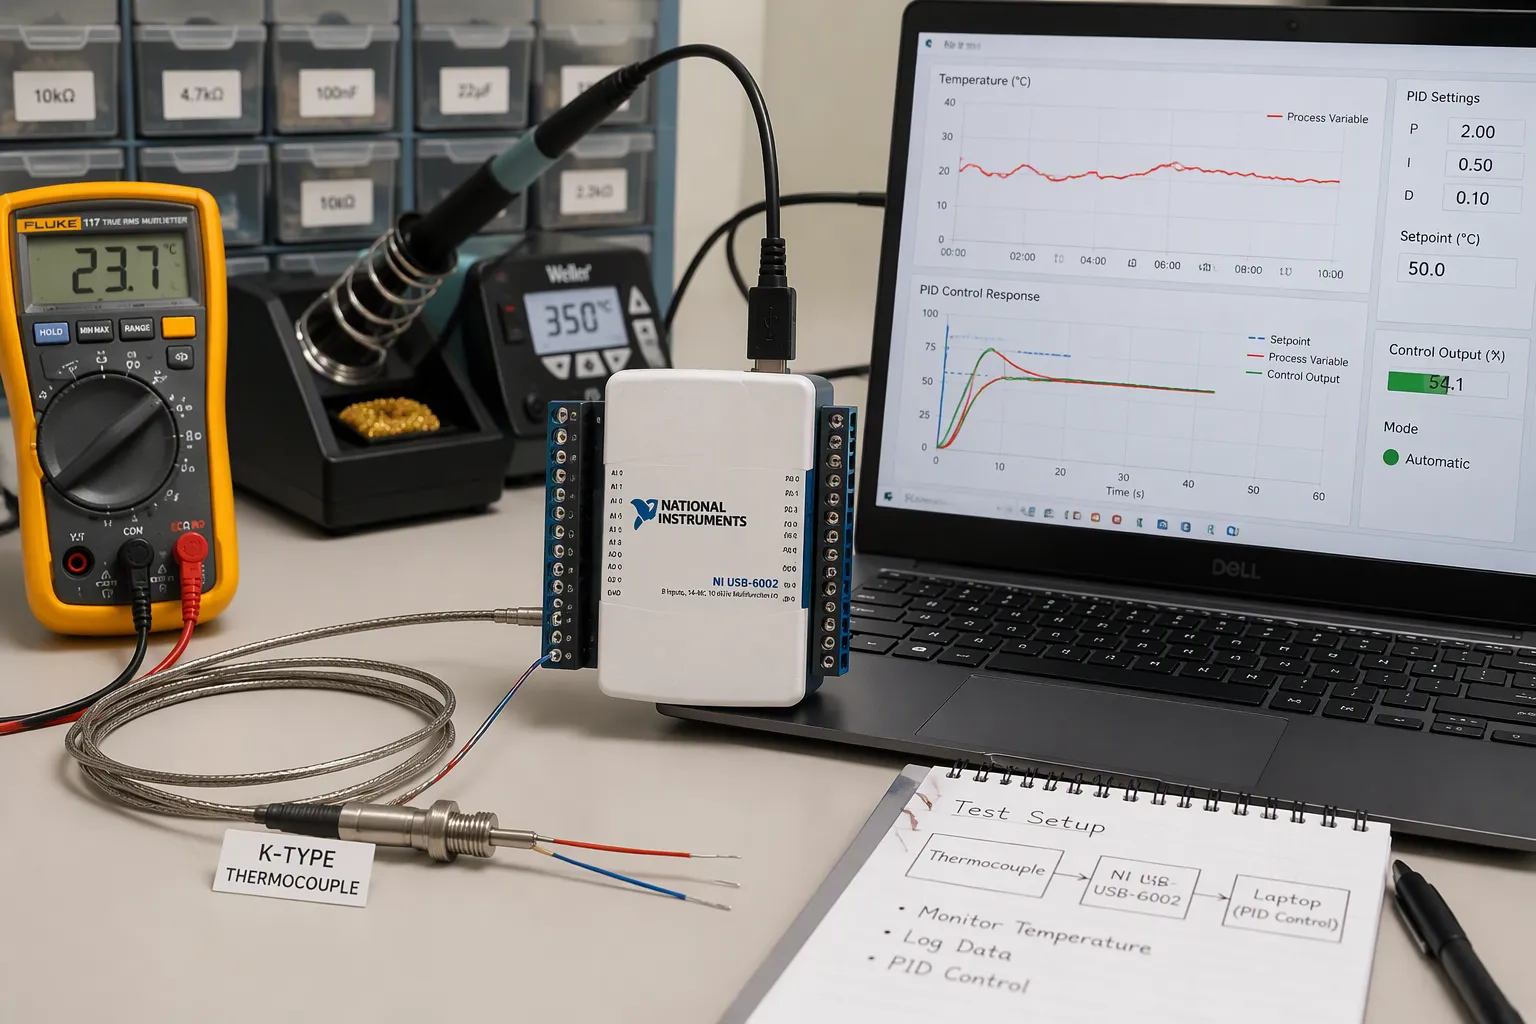
正しく動作させるには、3つの段階を踏む必要があります。まず、基板上で熱電対信号を正確に取得します。次に、適切なタイミングと安全装置を用いてPID制御ループを閉じます。最後に、システムの調整と統合を行い、安定した精度を実現します。
開発過程では、いくつかの問題点が浮上する。マイクロボルトレベルの信号には、フロントエンドの設計に細心の注意が必要だ。冷接点ドリフトとオフセットドリフトは、温度測定の精度を低下させる。ノイズは低レベルの測定値を歪める。ループタイミングは安定性に影響を与える。ワインドアップはPIDコントローラの応答性を低下させる。ヒーター駆動とDFM(設計製造性)の制限が、最終的な基板の形状を決定づける。
このガイダンスは、基板レベルの視点と製造現場の実情を考慮した内容となっています。対象は、温度制御ハードウェアを開発するハードウェアエンジニアおよび電子機器製品開発チームです。信号取得からクローズドループPIDチューニングまで、各段階における実践的な手順が示されています。
主要なポイント(要点)
測定誤差を低減するためには、まず適切な熱電対の種類と冷接点補償を選択することから始めましょう。
微小な熱電対信号をデジタルデータに変換する前に、信号強度を増強してください。また、ノイズを除去するために、適切なレイアウトと絶縁処理を行ってください。
PIDループを、適切なタイミング、アンチワインドアップ、および微分フィルタリングを備えたステートマシンのように動作させる。
PIDコントローラーを一度に1ステップずつ調整し、制御が安定するように実際の熱電対時定数を測定してください。
すべてを組み立てる前に、各段階を個別にテストし、データの記録をつけて経時的な変化を把握する。
熱電対データ取得フロントエンド
種類、範囲、および冷接点補償
まず、熱電対の種類から始めましょう。熱電対の種類によって、分解能と冷接点補償(CJC)の目標値が決まるからです。室温付近では、K型接点は摂氏1度あたり約40μVの電圧を発生します。J型、K型、E型、T型はすべて40~60μV/℃の範囲にあります。この微弱な信号が、その後のデータ収集チェーンにおけるあらゆる選択に影響を与えます。
タイプ | ゼーベック係数 | 補正精度目標 |
|---|---|---|
J、N | 40~60 µV/℃ | ±0.2°C |
K | 約40 µV/℃ | ±0.3°C |
T、E | 40~60 µV/℃ | ±0.3°C |
冷接点は、一定の温度を保つ端子台に取り付けてください。その端子台内部のPt100温度センサーは、基準接点の温度に連動します。両方の端子を同じ温度に保ち、熱電対延長線は対応する種類のものを使用してください。対応していない延長線を使用すると、2つ目の接点ができてしまい、隠れたオフセット誤差が発生します。
注:精度が±5%のCJC ICは、最大0.5℃のオフセット誤差を生じる可能性があります。システム精度を保証する前に、この誤差を考慮してください。
増幅器とデルタシグマADC
フロントエンドには2つのパスがあります。高同相除去比の計装アンプが、独立したADCに信号を送ります。内蔵PGAを備えたデルタシグマADCは、ゲインと変換を1つの部分で行います。アンプパスでは、AD8495などの部品を使用することで、100dBを超えるCMRRと60μV以下のオフセットが得られます。コンバータパスでは、24ビットの分解能、デジタルフィルタリング、およびCJC用のオンチップ温度センサーが提供されます。
オフセットドリフトはオフセットと同様に重要です。チョッパ安定化アンプは、残留オフセットと低周波ノイズを低く抑えます。レーザートリミングされたゲインネットワークは、ゲインドリフトを約5 ppm/℃に抑えます。ソフトウェアで多項式またはルックアップテーブルを使用して線形化します。コンポーネントドリフトとCJCセンサードリフトは累積し、要求の厳しいアプリケーションではこれらの誤差が1℃を超える場合があります。
熱電対の断線検出と故障処理
断線または緩んだ熱電対は、有効な低電圧として読み取られ、PIDループはヒーターを最大出力で動作させてしまいます。フロントエンドに断線熱電対検出機能を追加してください。接合部に小さなバイアス電流を流すか、入力にプルアップ抵抗をかけることで、検出可能な故障レベルが得られます。ファームウェアはこのレベルを故障として扱い、冷間時の読み取り値として扱わないようにしてください。出力をラッチオフし、アラームを発報してください。この手順は、構築するすべてのデータ収集モジュールでテストしてください。
デジタル化、フィルタリング、および分離
ADCの選定とレイアウト
12ビット、3.3Vのコンバータは、信号を約806μVのステップに分割します。熱電対は摂氏1度あたり数十μVしか変化しません。そのため、ゲインを追加しない限り、このコンバータでは有用な信号は得られません。まず、計装アンプで信号を100~1000倍に増幅し、次にデジタル化します。入力オフセットが1mV未満、バイアス電流が1pA未満、1kHzにおけるノイズ密度が5nV/√Hz未満のアンプを選択してください。24ビットシステムの場合、総ノイズは約1LSB以下に抑える必要があります。これは、2.5Vの基準電圧を持つ±10mVのセンサーでは約0.3μVに相当します。
フィルタリングとレイアウトによって、その解像度が維持されるかどうかが決まります。アンチエイリアシングカットオフは、サンプリングレートを2.56で割った値付近に設定してください。サンプリングレートの半分の周波数で約40dBの減衰を目指してください。NP0/C0Gコンデンサと、±0.25%以上の許容誤差を持つ金属皮膜抵抗器を使用してください。
レイアウトの実践 | 商品説明 |
|---|---|
高インピーダンスノードは短く保つ | 漏洩電流、浮遊容量、ピックアップノイズを低減します |
RCフィルタをADCピンに配置する | フロントエンドの前にノイズフィルターをかける |
入力信号をクロックやDC/DCインダクタから遠ざける | マイクロボルト信号への結合を低減します |
高インピーダンスノードにはガードリングを使用する | 誤検出の原因となる漏洩を遮断します。 |
均一な地面平面を1つ維持する | 浮動参照と変換エラーを回避します |
ヒント:各電源ピンから2mm以内に1μFのデカップリングコンデンサを配置し、グランドギャップを横切る配線は絶対に行わないでください。
騒音環境におけるガルバニック絶縁
産業用キャビネットには、モータードライブ、リレー、および長いセンサー配線が収められています。熱電対シースと基板間の接地電圧差により、電流がフロントエンドに流れ込みます。センサーが導電性ハードウェアに接触している場合は、絶縁してください。また、ケーブル配線がスイッチング負荷の近くで数メートル以上伸びている場合も絶縁してください。ホストPCとヒーターがノイズの多いアースを共有している場合も同様です。ADCの後にデジタルアイソレータを使用すると、アナログ側がクリーンでシンプルになります。
絶縁によって基板の形状が変わります。バリアを挟んで独立したグランドプレーンと、フィールド側への絶縁電源が必要です。また、安全規格を満たす沿面距離も確保する必要があります。アイソレータはコストと高さが増加するため、レイアウトの初期段階で配置してください。検証時には、耐電圧試験でバリアをテストしてください。出荷するすべてのデータ収集モジュールで漏洩電流を記録してください。
PID制御ループの実装
ステートマシンとサンプリングタイミング
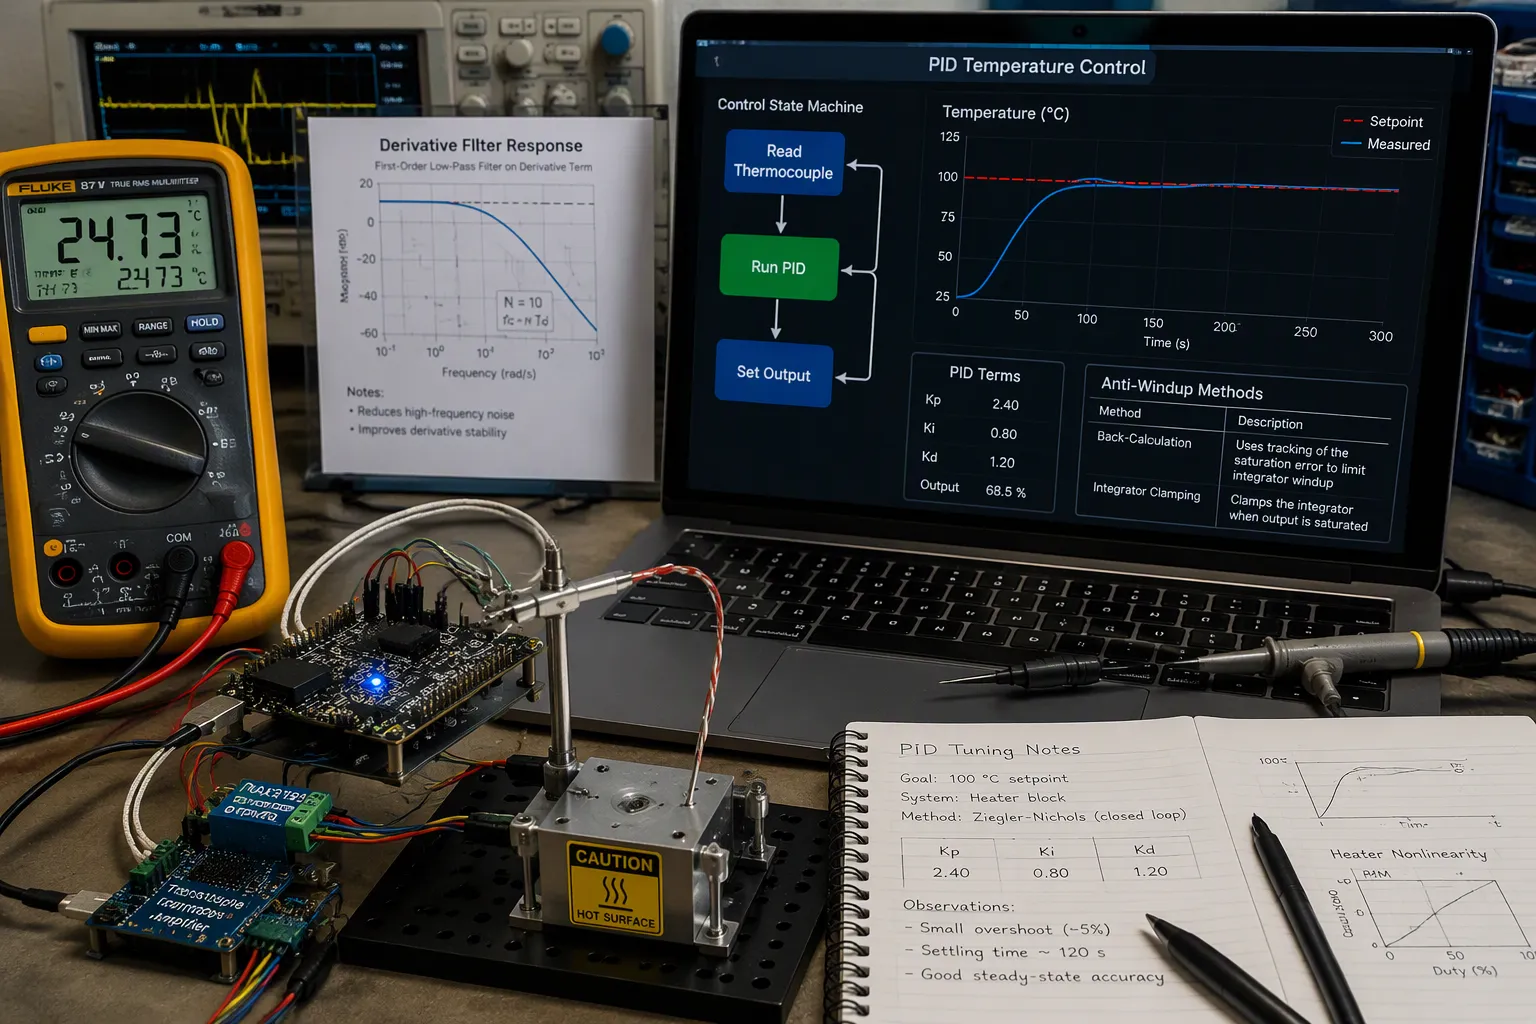
ループをステートマシンとして構築します。1つのステートで熱電対を読み取り、別のステートでPID制御アルゴリズムを実行し、さらに別のステートで出力を設定します。ステート間のデータ送信には、グローバル変数ではなくシリアル通信を使用します。グローバル変数はタイミングのバグを隠蔽してしまうため、シリアル通信では各値の有効期間を明確に定義する必要があります。これにより、PIDコントローラは既知の経過時間を持つデータに基づいて動作します。
サンプリングタイミングが安定性を左右します。熱電対の時定数よりも速くサンプリングすれば、ループは最新のデータを取得します。サンプリングが遅いと、ループは古い温度測定値に反応してしまいます。ループのサンプリングレートが遅いと位相遅れが生じ、位相遅れによってPIDコントローラが振動しやすくなります。サンプリング周期を熱電対の時定数に合わせてから、ベンチテストでその設定を確認してください。
アンチワインドアップおよび微分フィルタリング
ワインドアップは精密な温度制御を台無しにします。ヒーターが飽和し、積分器がどんどん蓄積され、最終的に誤差が反転したときにループがオーバーシュートします。ワインドアップ防止策を選択し、調整を行う前にそれを適用してください。
技術 | 仕組み | 主な特徴 |
|---|---|---|
古典的な逆算 | 飽和出力から非飽和出力を差し引いた差を積分器に送り返す。 | シンプルで低コスト、産業界で広く使用されている |
積分器のクランプ | 積分器が設定された制限を超えて蓄積されるのを防ぎます | シンプルで低コスト、産業界で一般的 |
一般化逆算 | 飽和信号で全ての内部状態を駆動する | あらゆるコントローラーオーダーに対応、追跡パラメータなし |
エラーの再計算 | 飽和出力から逆方向に動作してコントローラメモリをリセットします | ループの状態を良好に保ち、モデリングエラーに敏感である。 |
微分動作はノイズを増大させ、熱電対のフロントエンドは常に多少のノイズを伴います。PID制御アルゴリズムに微分フィルタを追加してください。このフィルタは高周波ゲインを制限し、設定値の変更時に出力が急激に変動するのを防ぎます。
ヒント:まずはシンプルなオン/オフ制御または比例制御を動作させましょう。温度センサーが設定値を追跡する様子を確認し、その後、積分項と微分項を一つずつ追加していきます。
まず基本操作を動作させる
正常に動作する開ループ制御は、機能しない閉ループ制御よりも多くのことを教えてくれます。ヒーターを手動で駆動し、温度を記録して、フィードバック制御アルゴリズムが正しい値を読み取っていることを確認します。次に、比例ゲインのみを使用してループを閉じます。応答が限界値に達するまでゲインを上げ、その後下げます。定常状態誤差を除去するために積分動作を追加し、動的応答に必要な場合にのみ微分動作を追加します。この段階的なアプローチにより、PID温度コントローラの予測可能性が維持され、後続のすべての変更を測定できるようになります。
PID制御パラメータは、データシートの推測値ではなく、実際の熱電対時定数に合わせて調整してください。熱電対の時定数を無視したPID温度コントローラは、自身のセンサーと競合することになります。すべての実行を記録し、実行間の動的応答を比較してください。PID制御パラメータのリアルタイムでの動的調整は、固定ゲインPID制御が安定していることが確認された後の段階で行うべきです。PIDコントローラは既知の制限を持つフィードバック制御システムとして扱い、次のエンジニアのためにその制限を文書化してください。
出力駆動およびヒーター駆動
温度コントローラーの出力配線方法
出力段は測定チェーンの一部として捉え、最後に付け加えるものではないと考えてください。温度コントローラーを抵抗ヒーターに配線する際は、ヒーターに流れる電流が一方向のみとなるようにしてください。この一方向のルールは、温度コントローラーの出力配線において重要な慣習です。電流経路が逆になるとノイズが発生し、駆動段の動作が不安定になります。
リミット回路は、アクチュエータと加熱装置の両方を保護します。アクチュエータのデータシートとヒートシンクの容量に基づいて最大電流を設定します。コントローラは、出力電流をそのレベル以下に維持します。これにより、熱暴走を防ぐことができます。熱暴走とは、ヒートシンクの性能が低いと温度センサーが温度上昇を検知し、PIDコントローラがさらに電流を流して発熱量を増やす現象です。加熱ステージに温度コントローラを配線する際は、コネクタを選ぶ前にこのリミット設定を計画しておきましょう。
時間配分と安全限界
時間比例制御は、サイクル全体にわたってオン時間とオフ時間を平均化することで、0~100%の滑らかな電力変化を実現します。サイクル時間は、積分時間の少なくとも1/20に設定してください。リレー、コンタクタ、ソレノイドバルブなどの電気機械装置は、より長いサイクル時間を必要とします。サイクル時間が短いほど制御性は向上しますが、電気機械部品の摩耗が激しくなり、寿命が短くなります。
ドライブオプション | 品質管理 | 摩耗と寿命 | ベストセラー |
|---|---|---|---|
リレー | 粗く長いサイクル | コンタクトレンズの摩耗により寿命が制限される | 緩やかな熱負荷 |
SSR | 滑らかで短いサイクル | 可動接点なし | ほとんどのヒーターループ |
アナログドライブ | 連続的な | パワーステージによって異なります | 精密な温度制御 |
故障時に損傷したり危険な状態になる可能性のあるプロセスには、リミットコントローラを追加します。これは通常のプロセスコントローラとは独立して動作し、フェイルセーフラッチングリレーを使用します。プロセスが許容状態に戻ったら、オペレーターがリセットします。このような保護には、例えば米国ではFactory Mutual、欧州ではEN14597などの規格認証が必要となる場合があります。
出力信号の互換性と環境上の制約
温度コントローラーを筐体に配線する前に、出力信号を負荷に合わせてください。コイル電圧、SSR入力電流、ロジックレベルをドライバーと比較して確認してください。駆動段のすべての部品の周囲温度定格を確認してください。筐体内部の熱はリレーとSSRの定格を低下させるため、余裕を持たせてください。
ラッチングアラーム出力およびリミット出力は、オフになる前にリセットする必要があります。リセットは、キーパッド、デジタル入力、または通信リンクから行うことができます。機器にラッチング出力がない場合は、内部の非ラッチングリレーのスレーブとして外部ラッチングリレーを追加してください。制御システムの検証中に、各リセット経路をテストしてください。
チューニング、時定数テスト、および統合
実用的なPIDチューニング方法
ほとんどのプロジェクトでは、試行錯誤して何がうまくいくかを見ながらPID コントローラを調整します。エンジニアは PID 制御パラメータを手動で調整し、システムの反応を観察します。比例ゲインから始め、次に積分動作、次に微分動作を追加します。センサーの速度を無視する PID 温度コントローラは、自身のフィードバックに反します。熱電対の時定数はループの反応速度を決定するため、到達できる帯域幅を制限します。より高速なセンサーを使用すると、より厳密な PID 制御を使用できます。熱電対の時定数は、期待できる動的応答も決定します。フィードバック制御により、ループの帯域幅はセンサーの制限以下に保たれます。
方法 | あなたがすること | 最適 |
|---|---|---|
手動試行 | 利益が限界に達するまで上げ、その後下げる。 | ほとんどのベンチセットアップ |
ジーグラー・ニコルズ | 最終的な利得と期間を測定する | 安定した直線的な荷重 |
モデルベース | 一次モデルを当てはめて、計算する | 再現可能な製品 |
ヒント:すべての実行を記録しましょう。ゲインを変更する前に、実行ごとの動的な反応を比較してください。
熱電対時定数試験
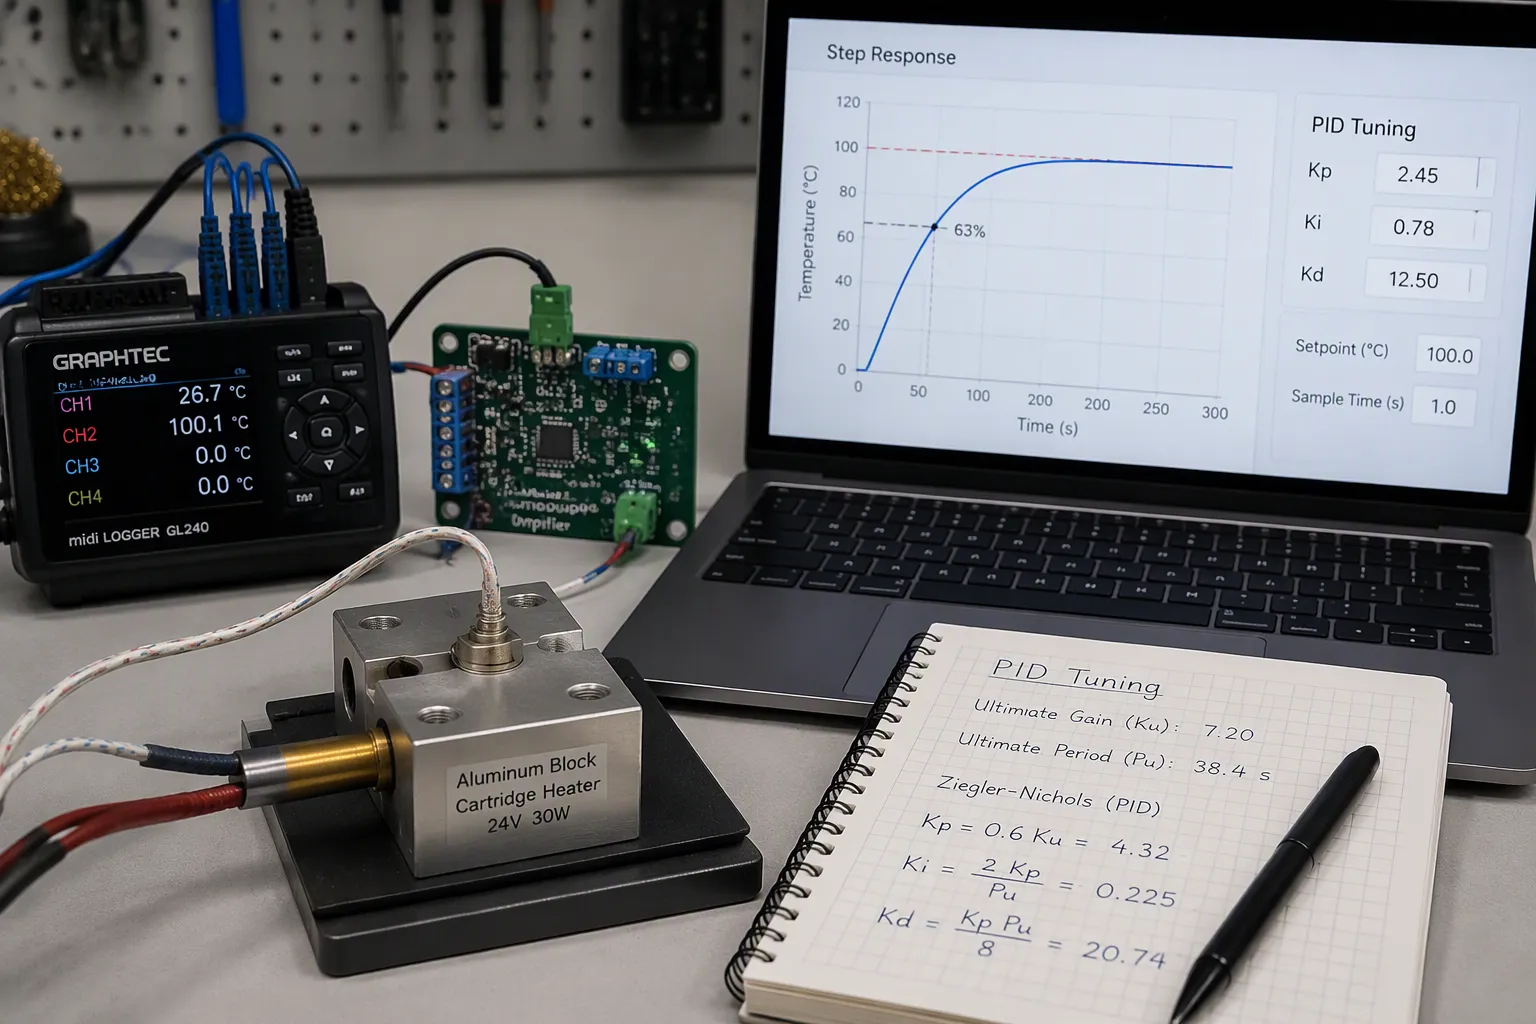
熱電対の時定数については、データシートの値を信頼することはできません。時定数はモデルや測定環境によって変化します。熱電対の時定数テスト手順を実行します。温度をステップ状に変化させ、応答を記録し、63% の点を見つけます。実際の取り付けで時定数テストを繰り返します。ログに記録されたステップを備えた熱電対時定数テストシステムを使用すると、再現性のある結果が得られます。各結果を pid とチューニングに入力します。熱電対時定数テスト手順では、取り付けエラーも明らかになります。すべての時定数テストには、安定した開始温度が必要です。熱電対時定数テストシステムでは、生データをログに記録する必要があります。組み立て前と組み立て後の熱電対の時定数を比較します。熱電対の時定数が遅いと、正確な温度制御が制限されます。
システム統合、検証、およびDFM
段階的に統合します。信号チェーンを検証し、次に開ループ出力、次に閉ループ調整を検証します。各ステージを個別に通過する制御システムはデバッグが容易です。全範囲にわたって PID の安定性と精度を確認します。DFMのトレードオフは重要です。センサーの配置、ターミナルへのアクセス、テスト ポイントによってコストが増加します。ライン上のユニットごとに時定数テストを 1 回実行します。ドリフトを記録する熱電対時定数テスト システムにより、長期検証がサポートされます。製品バリアントごとに熱電対時定数を文書化します。ヒーターの変更後には、時定数テストを繰り返します。熱電対時定数テスト システムには、ステップ応答を保存する必要があります。熱電対の誤った時定数に調整された PID コントローラは振動します。フィードバック制御は、正確なセンサー データに依存します。PID コントローラには、既知のサンプル周期が必要です。温度測定ドリフトは、時定数テストで現れます。実行ごとに温度測定データをログに記録します。熱電対時定数テスト システムには、開いているセンサーをフラグ付けする必要があります。
構築作業はチェックリストのようなものだと考えてください。まず、フロントエンドの種類とCJCオプションを選択し、次にアンプまたはフィルタリング付きADCを選択します。キャビネットの仕様に応じて、必要な箇所にアイソレーションを追加します。ステートマシンループのタイミング、アンチワインドアップ、微分フィルタリングを設定します。出力駆動能力と安全限界値を決定します。最後に、チューニングと熱電対による時定数テストを行います。
完全統合の前に、各段階を個別にテストしてください。まず信号経路を検証し、次に開ループ出力、最後に閉ループPID制御を検証します。各段階をクリアしたPIDコントローラはデバッグが容易です。
すべての実行を記録し、数週間にわたる温度測定値の変動を観察してください。この習慣によって、正常に動作する温度コントローラーが、信頼できるものへと変わります。フィードバック制御は、その注意深さに報いてくれるでしょう。
FAQ
冷接点補正はどの程度の精度でなければならないか?
CJCの精度をシステム目標に合わせてください。精度が±5%のCJC ICでは、最大0.5℃のオフセット誤差が生じる可能性があります。システム精度を約束する前に、この誤差を考慮してください。Pt100センサーを備えた等温端子台は、基準接合部を安定させ、この誤差を小さく抑えます。
フロントエンドにガルバニック絶縁が必要なのはどのような場合ですか?
センサーが導電性ハードウェアに接触する場合は絶縁してください。ケーブルがスイッチング負荷の近くを数メートル以上走行する場合は絶縁してください。ホストPCとヒーターがノイズの多いアースを共有している場合は絶縁してください。ADCの後にデジタルアイソレーターを接続することで、アナログ側をクリーンに保つことができます。
ヒーターの出力が設定値を超えるのはなぜですか?
一般的な原因はワインドアップです。ヒーターが飽和し、積分器が蓄積し続け、誤差が反転するとループがオーバーシュートします。チューニングを行う前に、アンチワインドアップ対策を追加してください。逆算または積分器のクランプ処理のどちらでも有効です。次に、ノイズが出力に急激な変化をもたらさないように、微分フィルタを追加してください。
熱電対の時定数はどのように測定すればよいですか?
温度を段階的に上げて応答を記録し、63%の点を見つけます。データシートの値は実際の構成とは一致しないため、実際の構成でテストを繰り返してください。各結果をチューニングに反映させます。時定数が遅いと、到達可能なループ帯域幅が制限されます。
注:完全統合の前に、各ステージを個別にテストしてください。まず信号経路を検証し、次に開ループ出力、最後に閉ループ調整を行います。