マルチセンサー信号取得は、複数のセンシング素子からデータを収集し、基板レベルで使用可能なデジタルストリームに変換します。実際のシステム(産業用監視、ロボット工学、計測機器など)では、インターフェース、レート、ノイズ特性の異なるセンサーが混在しています。エンジニアは、フロントエンド設計、同期、ノイズ、データ融合、DFM(製造性設計)といった現実的な課題に直面しています。
このガイドでは、基板設計と製造に関する決定事項を段階的に解説します。アナログ多重化方式とチャネルごとのADC、アンチエイリアシングフィルタ、オペアンプの選択、インターフェースの選択などについて取り上げます。タイミング、接地、キャリブレーション、起動に関する実践的なガイドラインも掲載しています。各セクションでは、理論ではなく具体的な設計上のトレードオフに焦点を当てています。
マルチセンサーボードを開発するエンジニアは、動作するプロトタイプと信頼性の高い製品との間のギャップをよく理解しています。このガイドは、実践的な詳細を通してそのギャップを埋めます。
主要なポイント(要点)
コンバーターを保護し、データの正確性を保つため、各センサーの信号経路を慎重に計画してください。
音源定位など、位相差が重要な場合は、同時サンプリングを使用してください。
共通のクロック信号とトリガー信号を使用することで、すべてのセンサーデータが時間的に同期するようにします。
適切なフィルターを選択してください。FIRフィルターは安定した線形位相を提供し、IIRフィルターはより効率的で、適応型フィルターはノイズキャンセリングに効果的です。
DMAを使用すれば、CPUに負荷をかけずにデータを転送できるため、データストリームを安定かつ高速に保つことができます。
各チャンネルを個別に較正し、ドリフトをチェックして、長期にわたって精度を維持します。
アナログとデジタルのグランドを分離し、ノイズを低減するために連続したグランドプレーンを使用してください。
フルフュージョンに進む前に、一度に1つのチャンネルだけをオンにしてFFTで確認してください。
マルチセンサー信号取得の基礎
マルチセンサー取得の意味
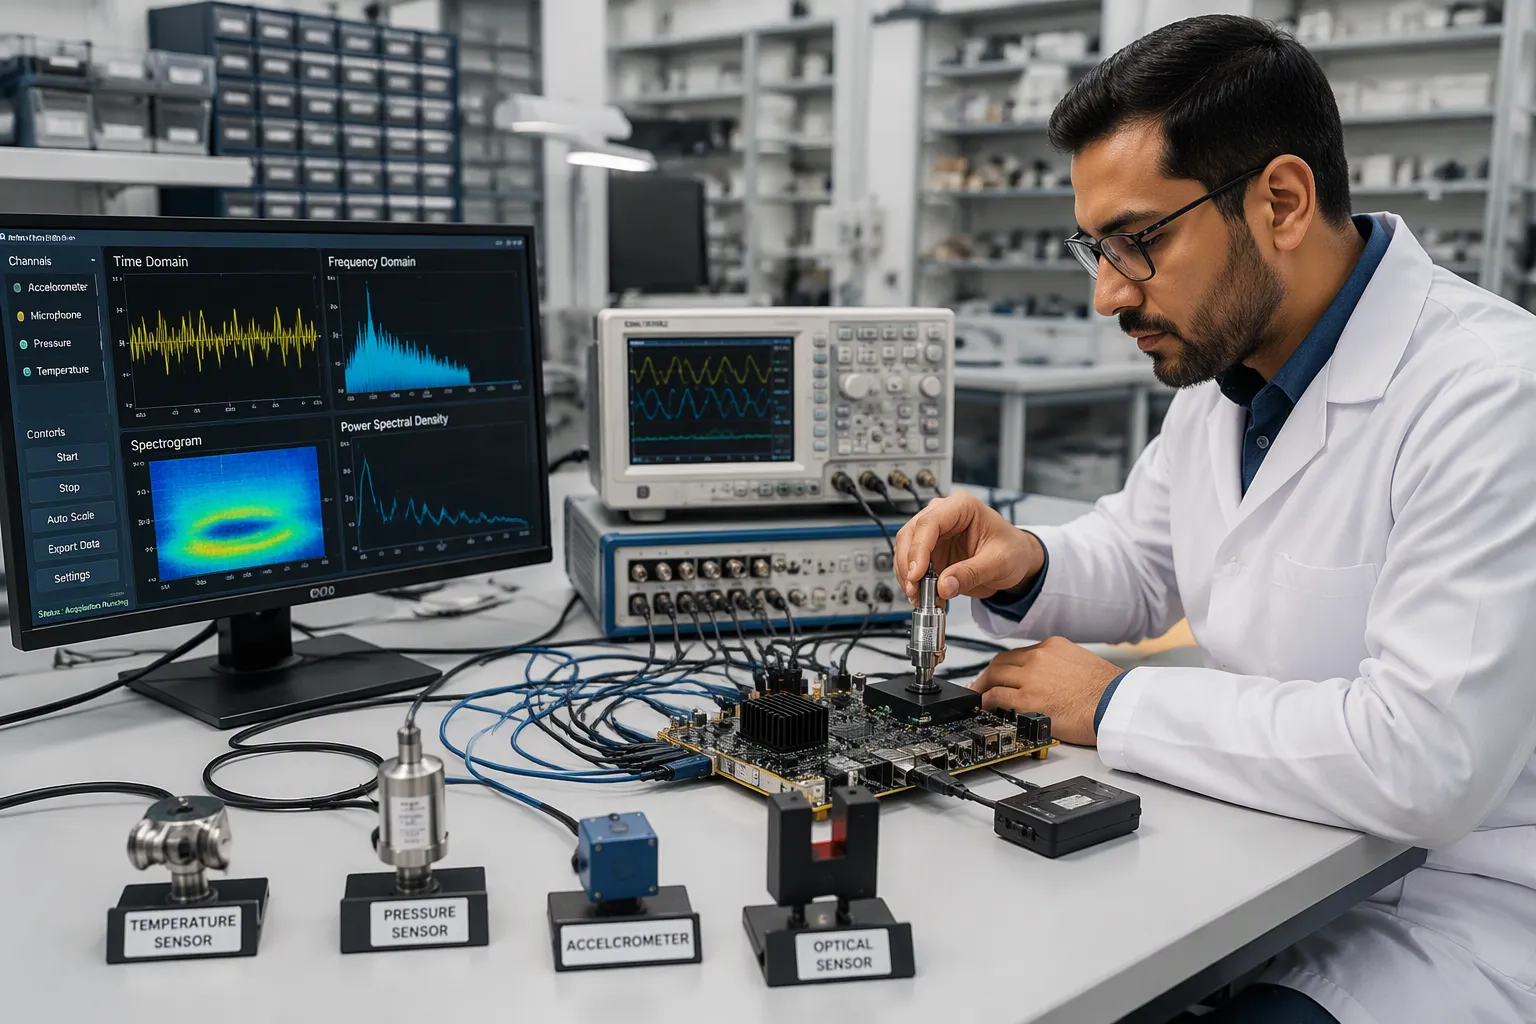
マルチセンサー信号取得では、複数のセンシング素子を1枚の基板上に配置して、それらすべてから同時にデータを取得します。信号処理は、物理センサーから信号調整、ADC(アナログ・デジタル変換器)を経て、デジタル信号として出力されます。サンプリング中、コンバータは一定間隔でアナログ信号をキャプチャし、各サンプルに電圧レベルを割り当てます。ADCの分解能によって、システムが分解できる最小電圧ステップが決まります。
複数のセンサーによるデータ取得、処理、およびWi-Fi/Bluetooth通信は、すべて単一のオープンソースボード上で実現可能です。
センシング素子と信号経路
センサーの種類ごとに、それぞれ異なる処理経路が必要です。PZTセンサーは、変換前に減衰、ローパスフィルタリング、レベルシフトが必要です。ひずみゲージは、計装アンプとレベル調整が必要です。以下の表に、一般的な処理経路をまとめました。
検知素子 | 信号経路 |
|---|---|
PZTセンサー | 減衰(÷2)→ローパスフィルタリング(約664kHz)→レベルシフト(0~3.3V)→ADC |
歪みゲージ | 計装アンプ → レベル調整(0~3.3V)→ ADC |
加速度センサー(BMA400) | SPI経由でMCUに直接デジタル出力 |
環境センサー(BME280) | SPI経由でMCUに直接デジタル出力 |
アナログセンサー出力とデジタルセンサー出力
アナログセンサーにはアナログフロントエンドが必要です。減衰、フィルタリング、レベルシフトによってコンバータを保護し、直線性を維持します。例えば、51Ωの抵抗と4.7nFのコンデンサを組み合わせると、664kHz付近にローパスカットオフが得られます。
BMA400やBME280などのデジタルセンサーは、アナログ信号処理を一切行いません。クロック、入力、出力、チップセレクトの各ラインを使用してSPI経由でデータを送信します。この方式によりフロントエンド回路が不要になり、アナログフロントエンドの予算が簡素化されます。
取締役会レベルの設計が重要な理由
信号源における信号完全性
信号の完全性はセンサーインターフェースから始まります。接地不良や長いアナログ配線は、デジタル信号処理が効果を発揮する前にデータを破損させてしまいます。コンディショニング部品はコンバーターの近くに配置し、リターンパスは短く保つようにしてください。
コストと製造可能性への影響
チャンネルを追加するごとに、コスト、基板面積、テスト時間が増加します。コンディショニング工程を減らすことで、組み立てリスクを低減できます。レイアウトリリース前に、DFMレビューで部品配置と配線幅を確認する必要があります。
コアデザインに関する質問
チャンネル数とサンプリング要件
サンプリングレートは、測定対象信号の物理的特性に応じて決定されます。温度測定チャネルでは1~100 S/sで十分ですが、振動や音響測定では25.6~204.8 kS/sが必要です。多重化コンバータは、チャネル間で1つのADCを共有するため、わずかなタイミングスキューが生じます。同時サンプリング方式では、位相関係が維持されます。
信号タイプ | 標準的なサンプルレート |
|---|---|
温度 | 1~100秒/秒 |
圧力、流量 | 10 S/s~1 kS/s |
振動、音響 | 25.6~204.8 kS/秒 |
インターフェースと処理予算
インターフェースの選択は処理予算を左右します。SPIは高速かつ低遅延のデータ転送に適しており、I2Cは低速センサーに、RS-485は長距離ケーブル接続に適しています。DAQフロントエンドは、MCUの動作を遅延させることなくデータを転送する必要があります。帯域幅は早めに予算を確保しておきましょう。64チャンネルで51.2 kS/sの速度を実現するには、およそ13 MB/sの帯域幅が必要になります。
マルチセンサーシステムにおける主な課題
同期とタイミングのずれ
クロックドメインの不一致
異なるハードウェアが最初の問題を引き起こします。ビジョン、力覚/トルク、触覚、エンコーダの各チャンネルは、それぞれ異なるサンプリングレート、レイテンシー、プロトコルで動作します。各デバイスは独自のクロックを持ち、自然なジッターはしばしば数百マイクロ秒を超えます。このオフセットは、温度、電源の変動、部品の経年劣化によって変化します。
マルチセンサーの同期問題は、主に異なる取得デバイス、多様な取得プロトコル、そしてサンプリング周波数、解像度、測定範囲、信号対雑音比、そして最も重要な時間基準といった特性の違いに起因します。共通の時間基準がないため、センサーの統合は非常に困難になります。デバイス内部のクロックが既に十分に同期されていると単純に推測するだけでは、時間とともに蓄積されるクロックオフセットやクロック遅延を考慮に入れることができません。そのため、融合やAIによる後処理のために、データを共通の時間領域に揃えるには、堅牢な同期(ハードウェアまたはソフトウェア)が必要となります。
遅延とジッターの影響
通信リンク自体が遅延を引き起こします。USB、イーサネット、シリアルパスはそれぞれ異なる遅延特性を持ち、ネットワークセンサーは可変伝送遅延とパケット損失回復の影響を受けます。リアルタイムOSのプリエンプションは、さらに非決定論的な処理遅延を加えます。画像処理と特徴抽出は、センサーの種類によって計算遅延が不均一になるため、系統的なタイミングのずれが生じます。失われた時間基準は後続の信号処理で回復できないため、タイミング同期は早期に計画する必要があります。
ノイズと信号の完全性
クロストークとグランドループ
エネルギーは相互インダクタンスと静電容量を介して近接する配線間で結合し、配線間隔が狭いほどその影響は悪化します。高速スイッチング中にグランドバウンスによって局所的なグランド電位が変化するため、論理ロー信号がハイとして読み取られたり、アナログ基準がドリフトしたりすることがあります。下の表は、一般的な症状と原因および解決策を示しています。
症状 | 根本的な原因 | 救済策 |
|---|---|---|
リンギング | インピーダンスの不一致 | TDRで診断し、終結処理を適用する。 |
隣接する配線に不具合が発生 | クロストーク | 間隔を広げるか、遮蔽物を追加する |
50/60 Hzのハム音 | グランドループ | 地面の仕切りまたは光学的絶縁 |
アナログ基準値のシフト | グラウンドバウンス | 専用機と分離 |
センサー固有のノイズプロファイル
各センサーはそれぞれ異なるノイズ特性を示します。高インピーダンス素子は容量結合の影響を受けやすく、低レベルのアナログチャネルは電源リップルの影響を受けやすく、閾値やタイミングが変動します。差動ペアと連続リターンプレーンを用いることで、ノイズ耐性が向上します。電源ピン付近にデカップリングコンデンサを配置し、製造前に信号完全性シミュレーションを実行してください。
データ量と帯域幅
サンプリングレートのトレードオフ
サンプリングレートはデータ量に直接影響します。サンプリングレートが低いと重要な傾向を見逃したり歪めたりする可能性がありますが、高いレートは短期的なテストで急激な変動を捉えるのに適しています。より長い分析には、1秒間隔またはそれより遅い間隔が適している場合があります。ただし、補正なしで積極的にダウンサンプリングを行うとエイリアシングが発生し、モデルの精度が低下します。信号物理学に基づいてレートを選択し、FFT分析で検証してください。
インターフェースのボトルネック
インターフェースの帯域幅がDAQチェーンの性能を制限します。64チャンネルを51.2 kS/sで処理するDAQフロントエンドは、およそ13 MB/sの帯域幅を生成し、これより遅いリンクではMCUが停止してしまいます。サンプルをインターバルごとにグループ化することでパケット数を削減できますが、時間粒度を粗くすると、アプリケーションが許容できる場合にのみ帯域幅を節約できます。ADCインターフェースとリンク速度を実際のスループット予算に合わせて選択し、チャンネル数を増やす前にレイテンシをプロファイリングしてください。
取得用ハードウェア設計
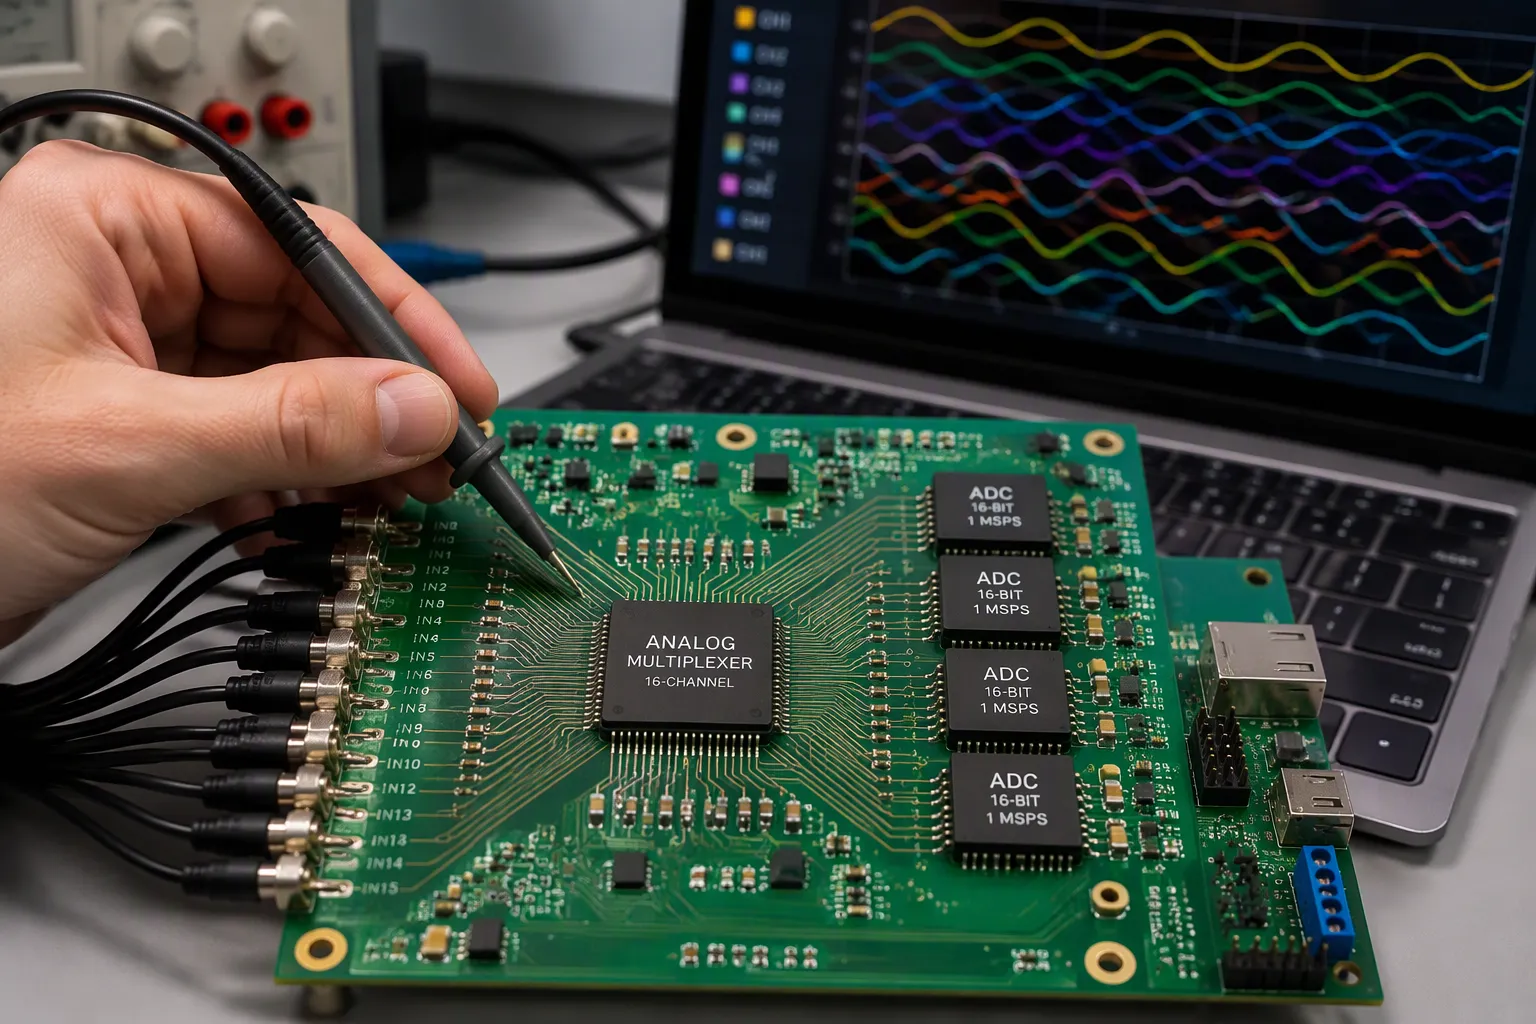
アナログ多重化方式とチャネルごとのADC方式の比較
チャネル数とコストのトレードオフ
選択するアーキテクチャによって、ボードの最低コストが決まります。アナログ多重化では、加算ネットワークを使用することで、コンバータの入力チャネル数を32から16に削減できます。このステップにより、ハードウェアコスト、ケーブル配線、ラックのスペースが削減されます。時分割多重化は、DCおよび低レートチャネルに適しています。堅牢で低コスト、かつ拡張性に優れています。周波数分割方式は、総スループットとチャネル密度を向上させますが、高精度フィルタ、安定したコムソース、およびキャリブレーションが必要です。
チャンネルごとのコンバータは、そうした複雑さを回避します。各チャンネルは、独自のアナログ/デジタルコンバータ、独自のローパスフィルタ、および独自のサンプルホールド段を備えています。その代償として、コストが高くなり、基板スペースが広くなり、拡張性が制限されます。
シナリオ | 適用される場合 | 重要なトレードオフ |
|---|---|---|
アナログ多重化 | チャネルごとのスループットは犠牲にできる。パイプライン化されたSARは多重化装置とペアになる。 | チャネルあたりのスループットが低く、並列処理が優れている |
チャネルごとのサンプリングまたは同時サンプリング | 正確なサンプリングの瞬間は、バイノーラル音源の位置など、重要である。 | 位相差はチャネル間でそのまま維持される |
多重化は、測定精度が著しく低下しない範囲にとどめるべきです。その閾値を超えると、空間的、時間的、またはデジタル的なアーティファクトが急速に増大し、システムレベルのキャリブレーションまたは信号再構成が必要になります。
同時サンプリングの要件
アプリケーションによっては、スキューを処理できないものがあります。ロボット聴覚は、チャネル間のわずかな位相差から音源を特定します。複数のSARコンバータは、許容範囲内でチャネルを同時にサンプリングできます。デルタシグマ方式のデバイスは、ループフィルタの複雑な位相応答のため、この点で問題が生じます。したがって、振動や音響のマルチチャネルデータ収集設計では、最初から同時サンプリングを前提とする必要があります。
フロントエンドとフィルターの設計
センサーインピーダンスによるオペアンプの選択
アナログフロントエンドはソースに適合させる必要があります。差動増幅器は、ハイサイド電流検出のように、大きな同相電圧に信号が乗っている低インピーダンスソースに適しています。低コストでシンプルであり、電源レールを超える同相電圧にも対応できます。計装増幅器は、ひずみゲージ、熱電対、測温抵抗体、生体電位電極などの高インピーダンスセンサに適しています。バッファ段により、非常に高い入力インピーダンス、高ゲイン、高同相除去比を実現します。ハイブリッド部品は、これら2つのケースの中間的な役割を果たします。
信号が大きな同相電圧に乗じており、かつソースインピーダンスが低い場合は、差動増幅器を使用してください。ソースインピーダンスが高い場合、またはマイクロボルトレベルの信号に高いゲインが必要な場合は、計装増幅器を使用してください。
選択する際には、電圧ノイズ密度と電流ノイズ密度のバランスを考慮してください。一般的な部品は7~9 nV/√Hz付近のノイズ密度です。電源電圧範囲、帯域幅、および電力バジェットも選択肢を制限します。
アンチエイリアシングフィルター設計
コンバータがサンプリングを行う前に、信号調整によって帯域外エネルギーを除去する必要があります。アンチエイリアシングフィルタは、コンバータ入力に近い最後のアナログ段に配置してください。カットオフ周波数はサンプリングレートの半分以下に設定してください。低速チャネルには、シンプルなRC段で十分です。高精度フィルタリングには、応答特性が明確なアクティブ段が必要です。ソースインピーダンスが高いとセトリング時間が長くなるため、多重化されたチャネルではより長い取得ウィンドウが必要になります。
ADCの構成とインターフェース
解像度とサンプリングレートのトレードオフ
解像度と速度は相反する関係にあります。解像度を上げると、サンプルあたりの変換時間が増えるため、到達可能な最大サンプリングレートが低下します。一方、サンプリングレートを上げると、高速変換にはよりシンプルで低ビットのアーキテクチャが用いられるため、到達可能な解像度が制限されます。高忠実度処理では解像度が重視され、高速取得ではレートが重視されます。多重化コンバータは入力間で変換時間を共有するため、チャネル数が増えるにつれてチャネルあたりのスループットが低下します。信号を正しく捉えられる最低限のパフォーマンスレベルを選択してください。
I2C、SPI、およびRS-485インターフェース
インターフェースの選択は、距離、速度、ピン数によって決まります。I2Cは2本のワイヤが必要で、短い基板上の低速センサーに適しています。SPIは高速で低遅延のデータ転送が可能で、メインのデータ収集経路に適しています。RS-485は、産業用キャビネット内の長距離ケーブル配線に対応します。各オプションには製造上の制約があり、プルアップ抵抗、終端部品、コネクタのピン数などが組み立てとテストに影響します。レイアウト前に、リンク速度と実際のスループットを比較検討してください。
データ取得および同期技術
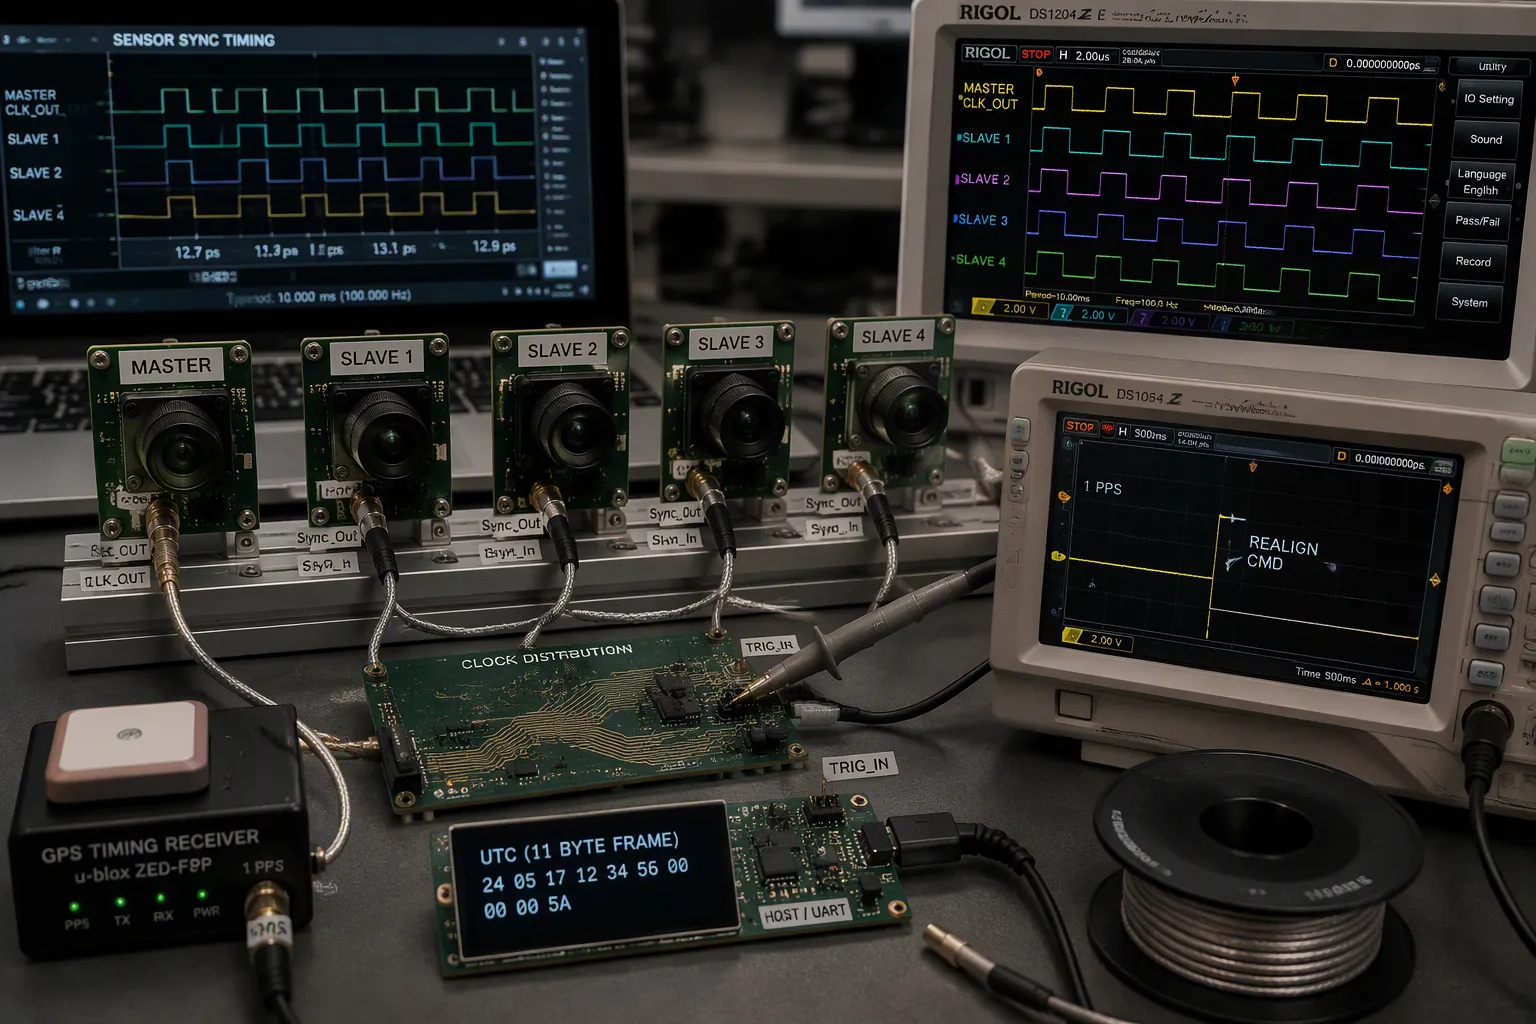
ハードウェアトリガーと共有クロック
共有制御バスでは、キャプチャタイミングは同期されません。I2Cバスは、センサー間のカメラ設定を調整するだけです。各センサーペアは、それぞれ独自のクロックとFSYNC信号で動作します。真の同期には、共有クロックベースと連携して動作するトリガー信号が必要です。
共通クロック配信
4つの実用的な方法で、センサー間でタイムベースを共有します。有線マスター/スレーブリンクは最も厳密な同期を実現します。マスターセンサーはSync_Outピンにクロックを送信し、スレーブはデイジーチェーン接続されたケーブルを介してSync_Inでそれを受信します。外部PPS方式では、共通の1 PPSパルスをすべてのユニットに送信し、毎秒各測定サイクルをリセットします。GPSロガーはUART経由で絶対UTC時刻を送信でき、カスタムホストは1秒に1回、1 PPSエッジと11バイトのUTCフレームを提供できます。アレイの再調整の場合、エンジニアは1 PPS秒以内に再調整コマンドを送信するか、モードをアクティブにして共有PPSラインを一時的に切断し、PPS再開後の3番目の有効なエッジでアレイを再調整します。
クロック配線は慎重に配線してください。クロック配線は電源ネットでシールドし、配線の横に空きトラックを1本確保し、デューティサイクルを歪ませる非対称バッファではなくインバータを選択してください。受信機間のジッタは中央値から±6.2 ns以内に収まり、トリガージッタは±4 ns未満でした。
トリガー信号ルーティング
トリガー遅延は信号が伝わる距離に応じて変化するため、線路伝搬だけでなく、PCBや下流回路の遅延も考慮する必要があります。伝搬速度は真空中で光速の約95%です。最小のトリガー遅延は3.2 µs、遅延範囲は-148 µsから179 µs、最短のトリガー間隔は175 µsでした。トリガー失敗率は15 mまで0.5%未満に抑えられ、25 mで1.1%に達しました。ジッターは0.25~25 mで一定で、30 mの同軸ケーブルで146 nsが追加されました。
タイムスタンプとアライメント
ハードウェアタイマーとカウンター
送受信割り込み時にハードウェアタイマーをキャプチャすることで、ソフトウェアによる読み取りの不確実性が解消されます。同期キャプチャでは、プロセッサタイマーとトランシーバで同じ水晶発振器を共有するため、量子化誤差が解消されます。非同期キャプチャでは、値ごとにタイマーティック分の誤差が加算され、その誤差は同期期間にわたって蓄積されます。割り込みが発生する周波数と同じ周波数でタイムスタンプを付与することで、この誤差が解消されます。多くの場合GPSで同期された中央の高精度クロックをタイムスタンプ周辺機器に分配することで、マイクロ秒以下の精度で同期させることができます。
買収後の時間調整
完全な同時取得が不可能な場合は、既知の遅延を補正し、読み取り値を補間またはリサンプリングして単一のタイムラインに合わせます。目標は、すべてのセンサーデータに対して信頼できる単一の参照値を得ることです。タイミング同期は早期に計画してください。失われた時間参照値を後続の信号処理で復元することはできません。
リアルタイムデータ取得とDMA
DMAおよびMCU負荷管理
DMA は CPU 負荷を最大 70% 削減し、センサー システムでは 40~50% の削減が一般的です。転送は CPU ベースの転送よりも最大 10 倍高速で、レイテンシは最大 40% 低下します。バースト モードではバスをブロック全体で保持し、サイクル スティールでは要求ごとに 1 つのユニットをインターリーブし、透過モードでは CPU がアイドル状態のときのみデータを転送します。DMA は割り込みを削除するのではなく、割り込み頻度を削減します。128 バイトの転送には 128 個の ISR ではなく、1 個または 2 個の ISR が必要です。Cortex-M7 以降ではキャッシュ コヒーレンシを監視し、バッファを転送幅に合わせ、完了 ISR でワンショット チャネルを再有効化してください。
バッファ管理戦略
ダブルバッファリングは、オンチップメモリを2つに分割します。CPUが片方のメモリを処理している間に、DMAがもう片方のメモリを埋めます。ハーフ転送割り込みと転送完了割り込みの両方を有効にすることで、フルバッファごとにCPUが2回起動します。このパターンは、サンプルが欠落することなくリアルタイムのデータ収集ストリームをサポートします。
方法 | タイムベース共有 | ベスト |
|---|---|---|
有線マスター/スレーブ | マスタークロックをSync_OutからスレーブのSync_Inへ | 短いケーブル、最高の同期 |
外部PPS | 一般的な1PPSパルス、毎秒再調整 | 共有PPSソースアレイ |
UART経由のGPSロガー | 絶対UTCが各センサーに転送されます | 分散配列 |
ホスト1 PPSプラスUTCフレーム | ホストはエッジとUTCフレームを提供する | カスタムキャリア統合 |
リアルタイムDAQファームウェアは、チャンネル数を増やす前に、レイテンシとスループットをプロファイリングする必要があります。適切に調整されたDAQパスは、サンプリング、フィルタリング、および処理を予算内に収めます。
フィルタリングおよび融合手法
フィルタリングとノイズ低減
デジタルフィルターの選択 [FIR、IIR、アダプティブ]
選択したフィルタによって、各チャネルの計算予算と位相特性が決まります。FIRフィルタは常に安定しており、線形位相を維持するため、チャネル間で位相歪みは発生しません。非再帰構造のため、多くの乗算加算演算が必要となり、急峻なロールオフには数百または数千のタップが必要になる場合があります。IIRフィルタは、はるかに少ない係数でシャープな応答が得られるため、同等のFIR設計と比較して計算量を最大で約90%削減できます。フィードバックループにより条件付きでしか安定せず、係数の量子化によって極が単位円の外側に押し出される可能性があります。適応フィルタは、周囲の干渉を打ち消すために係数をリアルタイムで調整します。
フィルタの種類 | 計算負荷 | 安定性 | 位相応答 |
|---|---|---|---|
モミ | 高; タップはオーダーに応じてスケールします | 無条件に安定 | 線形位相 |
IIR | 低;FIRよりも最大約90%低い | 条件付きの | 非線形位相歪み |
適応 | 中程度。係数はリアルタイムで更新されます。 | 構造によって異なる | 適応状況によって異なる |
干渉検出のためのFFT解析
FFT解析は、時間領域ビューでは隠されてしまう干渉を明らかにします。スペクトルプロットは、電源リップル、スイッチング高調波、および結合クロックエネルギーが、対象帯域にエイリアシングする前に明らかにします。エンジニアは、起動時に生データに対してFFTを実行し、フィルタリングによって特定されたトーンが信号成分を損なうことなく除去されることを確認する必要があります。
センサーフュージョンの基礎
相補フィルタリングとカルマンフィルタリング
センサーの故障モードが負の相関関係にある場合、融合によるゲインは最大になります。レーダーは雨天時でも測距精度を維持しますが、カメラは精度が低下します。また、カメラはレーダーでは識別できないマーキングを識別できます。カルマンフィルターは測定値を不確実性範囲付きの事後分布に統合しますが、線形ダイナミクスとガウスノイズを前提としています。ノイズ共分散の指定ミスはフィルターの発散を引き起こすため、キャリブレーションの品質が融合性能を直接制限します。
加重平均法と投票方式
加重平均法は、測定の信頼性に比例して影響力を及ぼします。逆分散加重法は古典的な形式であり、ノイズのない測定値は他の測定値を効果的に抑制します。投票方式は独立した決定を組み合わせ、単一センサーの故障を許容しますが、センサー間の相関は考慮しません。どちらのアプローチも、信頼できる信頼度推定に依存しており、過度に信頼されたチャネルは融合出力を劣化させます。
音響放射取得システム
DSPベースのマルチチャンネル音響放射
実用的な音響放射取得システムでは、フィルタリングはソフトウェアに任されています。RS-2A圧電センサは50kHzから400kHzまでをカバーします。カスタムAD620プリアンプは、9nV/√Hz付近の低ノイズと高い同相除去比を実現し、ゲインは1つの抵抗で設定され、ハードウェアフィルタリングは不要です。DAQカードは、16ビットコンバータ、最大8つの同期差動チャンネル、チャンネルあたり1.25MS/sのサンプリングレートを提供します。エンジニアは、最大250kHzの音響放射信号に対してナイキスト周波数を満たすために、チャンネルあたり500kS/sのサンプリングレートを選択します。内蔵のハードウェア同期により、音源位置特定のためのチャンネル間タイミングが維持されます。
特徴抽出と検証
デジタル信号処理では、リアルタイムまたは後処理でバンドパスフィルタリングが行われます。検証では、フィルタリングされた出力を既知のソースと比較し、チャネルのアライメントを確認する必要があります。マルチチャネルAEモニタリングは、取得、フィルタリング、特徴抽出、参照との検証というループに依存します。
実装のベストプラクティス
校正と誤差予算
チャネルごとのエラー予算
各チャネルにはそれぞれ固有のエラーがあり、予測可能なものとランダムなものがあるため、それぞれ個別に対策を講じる必要があります。すべてのキャリブレーション手順を正式なノイズモデルに結び付け、残りのエラーを下流に渡します。残差チェック(測定値からモデル値を引いた値)により、出力がバイアスの少ないガウスノイズに近いことが確認できます。リファレンス注入により安定したベンチマークが得られます。ゲインダイオードとノイズダイオードが2.5%以内で安定していれば、エンジニアはドリフトがADCに到達する前に修正できます。
キャリブレーションワークフロー
パラメータ数の多いセンサーでは、各チャンネルを順番に校正し、その後相互相関分析を行う必要があります。温度補償には複数の校正ポイントが必要であり、各ポイントで温度を一定に保つには多くの時間を要します。繰り返しサイクルで統計情報を平均化することで、EMIや振動の影響を低減できます。自動アラートによるドリフトの継続的な監視により、定期的な再校正の間も精度を安定させることができます。
校正アプローチ | 第3章:濃度 | 制限 |
|---|---|---|
チャンネルごとのシーケンシャル | 各チャネルの誤差項を分離します | チャンネル数が多い場合は動作が遅い |
相互相関分析 | チャネル間結合を捉える | ペアになった参照データが必要 |
参照注入 | 線路は使用中にずれが生じる | チャンネルごとにハードウェアを追加します |
接地とノイズ制御
ミックスドシグナル基板レイアウト
ミックスドシグナル基板では、信号の配線方法よりも、帰還電流の流れ方が重要です。アナログ回路とデジタル回路は分離し、電源レールは別々に使用し、信号層の下に連続したグランドプレーンを配置してください。時代遅れの単一グランドポイント方式は避けてください。グランドギャップを横切る配線は、帰還電流をループアンテナに押し込んでしまいます。AD7606Bなどの最新のコンバータでは、AGND/DGNDを分割するのではなく、連続したグランドプレーンを1つ使用することを明確に推奨しています。
遮蔽と帰還経路
敏感なノードはガードリングとファラデーケージで遮蔽し、高速デジタル配線はアナログ配線から離して配置してください。差動信号伝送とグランドステッチングビアによりクロストークを低減します。製造前に信号完全性シミュレーションを実行し、製造ファイルにインピーダンス制御と銅箔厚を記述してください。
DFMと製造上のトレードオフ
プロトタイピングとベンチ検証
試作品は設計の有効性を証明し、量産では歩留まりの最大化に重点を置きます。重複する受動部品は統合し、中庭のクリアランスを確保し、プローブが届く場所にテストポイントを配置します。レイアウトを製造元の機能ドキュメントに合わせ、ガーバーファイルのリリース前にDFMチェックを実行します。ERC/DRCまたはインピーダンス検証を省略すると、再設計が必要になります。
ファームウェア、デバッグ、プロファイリング
ボードを段階的に起動します。アナログフロントエンド、コンバータ、そしてDAQストリームの順にチェックします。信号調整ステージにはオシロスコープを、デジタルバスにはロジックアナライザを使用します。チャンネルを追加する前にレイテンシとスループットをプロファイリングし、リアルタイムDAQバッファでサンプルがドロップされないことを確認します。適切に調整されたリアルタイムDAQパスは、サンプリング、フィルタリング、および処理を予算内に収め、慎重な同期によりセンサーデータの整合性を維持します。
信頼性の高いマルチセンサー信号取得は、主に3つの要素に依存します。フロントエンド設計では、変換を開始する前にダイナミックレンジとノイズフロアを設定します。慎重な同期により、チャネルを同一の時間領域に整合させます。そして、確実な融合戦略によって、個別のストリームを1つの整合性のあるモデルに変換します。現在では、フィーチャレベルの融合やハイブリッドアプローチが、これらの作業の大部分を担っています。
チームは一度に1つのチャンネルずつ立ち上げるべきです。本格的なデータ融合に移行する前に、キャリブレーションと検証を行います。リアルタイムデータ取得は、安定したdaqバッファリング、クリーンなフィルタリング、信号物理に適合したサンプリングレートといった規律に依存します。サンプリングに関するあらゆる判断が、下流工程に影響を与えます。
エッジ処理と統合型センサーハブは、まもなくこのサプライチェーンの大部分を担うようになるでしょう。リアルタイムデータ収集とマルチセンサー信号取得は、基礎をしっかりと構築したチームに大きな利益をもたらします。
FAQ
センサーチャンネル間のタイミングのずれは何が原因ですか?
別々のクロック、異なるプロトコル、そしてばらつきのある遅延はすべて、スキューの原因となります。各デバイスは独自のタイムベースでサンプリングを行うため、温度変化や部品の経年劣化によってそのオフセットがずれていきます。共有クロックとハードウェアトリガーを組み合わせることで、すべてのチャネルでサンプリングレートを同期させることができます。
設計において同時サンプリングが必要となるのはどのような場合ですか?
位相関係が音源の位置特定などの情報を含む場合、同時サンプリングが重要になります。多重化コンバータはチャンネル間にスキューを生じさせます。サンプリングレートだけではスキューは解消されません。入力間でサンプリングタイミングを正確に一致させる必要がある場合は、チャンネルごとにコンバータを選択する必要があります。
DMAはどのようにしてMCUの負荷を軽減するのですか?
DMAはCPUの介入なしにサンプルを転送するため、コアがデータを処理している間もサンプリングは継続されます。128バイトの転送には、128回ではなく1回または2回の割り込みで済みます。これにより、データストリームが安定します。エンジニアは、転送幅に合わせてバッファを準備し、完了割り込みでワンショットチャネルを再有効化する必要があります。
長いケーブル配線に適したインターフェースはどれですか?
RS-485は産業用キャビネット内の長距離ケーブル配線に適しています。SPIは基板上で高速かつ低遅延のデータ転送を実現します。I2Cは短い配線で低速センサーを接続できます。チームはリンク速度を実際の処理能力に合わせて調整し、サンプリングレートがインターフェースの許容範囲内に収まるようにする必要があります。
チームはどのようにして新しいDAQボードを検証すべきでしょうか?
チームはまず1つのチャンネルを起動する必要があります。オシロスコープでアナログフロントエンドをチェックし、コンバータの出力を確認します。フィルタリングを行う前にFFT解析を実行して干渉箇所を特定します。レイテンシとスループットをプロファイリングし、チャンネル数を増やす前にサンプリングレートが信号の物理特性と一致していることを確認します。