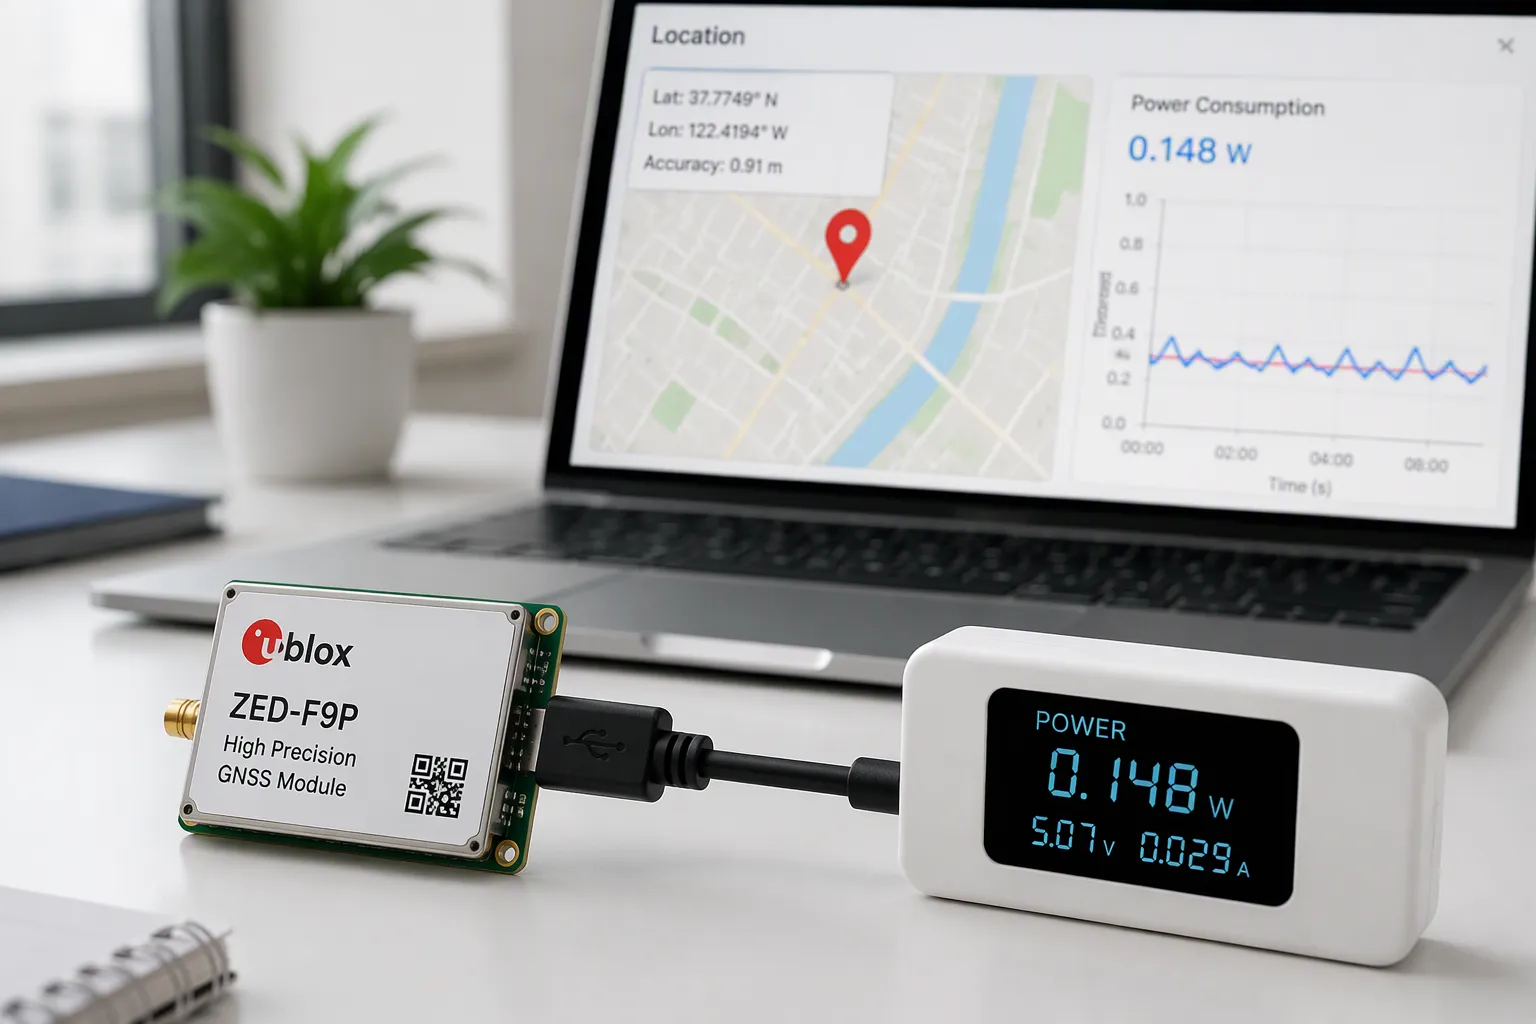
基板レベルでは、厳しいエンジニアリング上の課題に直面します。それは、限られた電力予算内で、信頼性の高い測位精度を実現することです。バッテリー駆動のトラッカー、ウェアラブルデバイス、IoTデバイスは、このバランスに依存しています。設計が不十分だと、バッテリーは数日で消耗してしまいます。RFレイアウトがずさんだと、数メートルもの誤差が生じます。
今後の進め方は実用的です。まず精度目標を設定します。次にGNSSモジュールを選択し、RFフロントエンドを構築します。続いて、位置監視および制御システムの電力設定を行い、デューティサイクルを設定します。最後に、実際の測定値で検証し、DFM(製造性設計)上のトレードオフを検討します。このガイドは、マーケティング上の主張ではなく、すぐに使える低消費電力設計ルールを提供します。
主要なポイント(要点)
まず、精度と電力の目標を設定してください。そうすることで、適切なモジュール、アンテナ、更新レートを選択しやすくなります。
RFフロントエンドの設計は慎重に行うべきです。アンテナ周辺を遮蔽せず、LNAとSAWフィルタを使用し、DC-DCコンバータからのノイズを避けてください。
電源レールを分割し、パワーゲーティングを使用してください。GNSS受信機には専用の静音レールを割り当て、使用していないブロックはシャットダウンしてください。
デューティサイクルと慣性アシストを活用する。ほとんどの時間はスリープ状態を維持し、修正が必要な時だけ起動し、センサーが不足部分を補完する。
実環境でテストしてください。各状態におけるCN0と電流を測定し、さまざまな温度での動作を確認してください。
位置決め精度と低消費電力のバランス
精度目標の定義
部品を選ぶ前に、まず精度目標を設定する必要があります。メートルレベルの追跡は、基本的な資産追跡システムで十分です。センチメートルレベルの精度を求める場合は、RTKまたはPPPクラスのモジュール、補正データ、そして綿密なシステム設定が必要です。測量、精密農業、機械制御などは、この2番目のレベルに分類されます。
目標によって、設計の残りの部分が決まります。位置精度を高めるには、デュアルバンドまたはマルチバンドアンテナ、より優れたグランドプレーン、そしてより高い更新レートが必要になります。5Hzまたは10Hzのレートは移動プラットフォームには有効ですが、処理負荷と消費電力が増加します。以下の表を使用して、必要なハードウェアとティアを照合してください。
精度レベル | 典型的な精度 | モジュール/修正の必要性 | アンテナへの影響 |
|---|---|---|---|
消費者/メーターレベル | 約1~3メートル | 標準GNSSモジュール、補正なし | シングルバンド(L1)アンテナ |
サブメーター(SBAS) | サブメートル | SBAS対応モジュール | シングルバンド、SBAS対応 |
センチメートル(RTK) | 約1~3cm | RTKモジュールと補正入力 | デュアル/トライ/クワッドバンドアンテナ |
センチメートル(購買力平価) | 約5~10cm | 軌道/時計補正機能を備えたPPPモジュール | マルチバンド推奨 |
電力予算のマッピング
次に、使用事例を電流予算に変換します。GNSS受信機は、アクティブな取得中に約25~40mAを消費します。例として挙げたトラッカーは、スリープ状態で約2mAを消費します。すべての状態をリストアップし、バッテリー側で電流と持続時間を測定し、加重平均電流を計算します。平均電流は、各状態の電流にその持続時間を掛けたものの合計を、総サイクル時間で割った値になります。
計算は早めに、そして頻繁に行いましょう。ある試算によると、1,000 mAhのバッテリーは、使用可能容量80%で、2 mAのスリープ状態、毎日のGPS測位負荷、セルラー通信のバースト負荷を考慮すれば、約12.4日間持続します。パフォーマンス、電力、コストの最適なバランスは、あらゆる変更によって変化するため、推測ではなく測定することが重要です。最新の受信機は、より低い電力でより多くの衛星群を追跡でき、クラウドオフロードによってさらに負荷を軽減できます。しかし、低電力の位置監視および制御システムが目標を達成しているかどうかは、実際に測定したデータによってのみ判断できます。
ヒント:レイアウトを作成する前に状態テーブルを作成しましょう。そうすることで、変更コストがまだ低い段階で電力に関する問題点を洗い出すことができます。
GNSSモジュールおよびRFフロントエンドの設計
TCXOドリフトとマルチパス
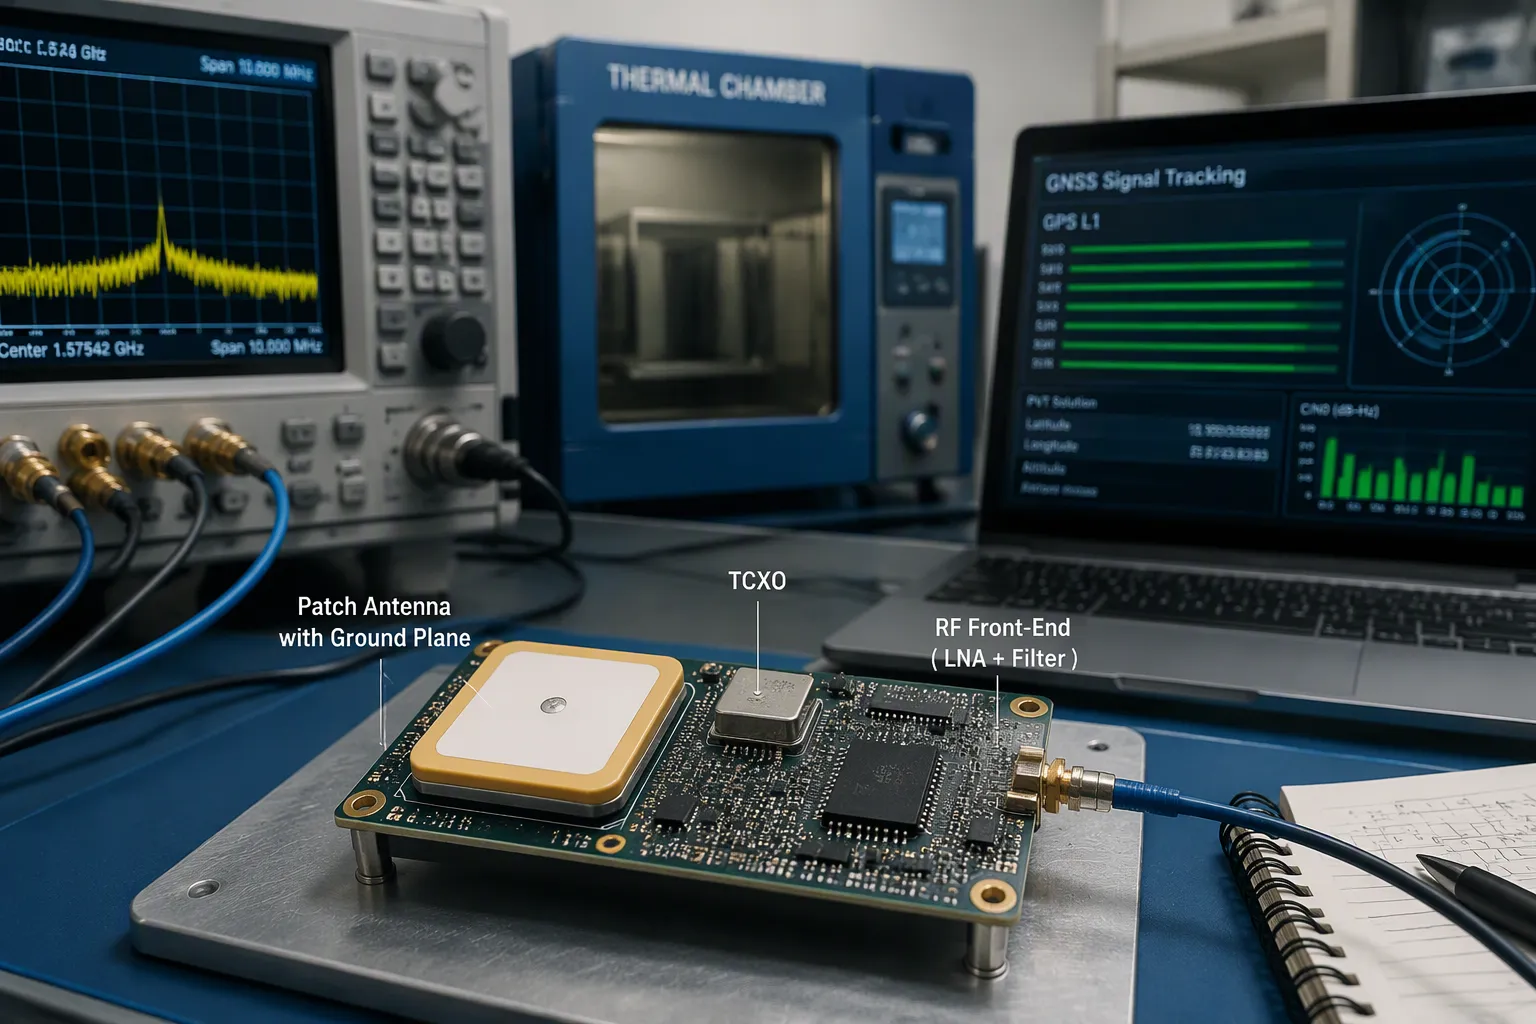
モジュールのタイムベースは、測位精度の限界を決定します。TCXOは温度変化に関わらず周波数を一定に保つため、受信機はコードループとキャリアループを同期させることができます。安価な発振器はドリフトを起こしやすく、そのドリフトは測距誤差として現れます。ご使用の温度範囲に合ったTCXO仕様のモジュールを選び、後日恒温槽で動作確認を行ってください。
マルチパスの方が厄介な問題です。都市部では、建物が衛星への直通線を遮ります。反射波や回折波が直接信号とともに到着し、混合信号によって相関器内の相関ピークが歪みます。その結果、距離測定に遅延が生じ、精度が低下します。この問題に対処するには、いくつかの方法があります。
緩和領域 | 手法別案内 | 効果 |
|---|---|---|
トラッキングループ | 狭い相関関係、ダブルデルタ技術 | ループの堅牢性を向上させる |
接地板、チョークリング、偏波アンテナ | マルチパス影響を抑制する | |
信号変調 | BOC対BPSK | 主峰が狭くなり、測距性能が向上する |
アルゴリズム | ウェーブレット変換、経験的フィルタリング | データ駆動型抑制 |
低コスト・低消費電力のGNSSチップセットは、信号ロック感度が低く、SN比も低い。受動型の直線偏波アンテナは円偏波信号を受信するため、マルチパスの影響を受けやすい。小型デバイスの場合、アルゴリズムに基づく対策が最も現実的な選択肢となることが多い。
LNA、SAW、およびアンテナのレイアウト
アンテナは、遮るもののない開けた空が見える基板の外縁部に設置してください。GNSSの指向性は天頂で最大となるため、埋め込み式よりもマストマウントの方が適しています。アンテナは、スイッチング電源、MCU、無線送信機、USBコネクタから離してください。送信機のローパスフィルタを確認し、サブハーモニクスがGNSS帯域に混入しないよう、アンテナ間の距離を数センチメートル確保してください。
パッチアンテナの場合は、その真下に十分な大きさのグランドプレーンを設けてください。データシートによると、一般的には40mm四方以上が目安です。チップアンテナの場合は、メーカーが指定するクリアランスエリア内に配線、グランド、部品などを置かないようにしてください。クリアランスが狭くなると共振周波数がずれ、感度が低下します。
LNAをアンテナ給電部の近くに配置し、SAWフィルタで帯域外エネルギーを除去します。RFセクションをシールドし、その周囲に電波の侵入を防ぐための対策を講じます。受信機ICのグランドは、ノイズの多いデジタルグランドとは別のシステムとして設計し、ICの下にある単一のスターポイントで接続します。CN0を指標として使用します。良好な空の下で40 dB-Hz以上であれば健全な設計、35 dB-Hz以下であれば問題があることを示します。
DC-DCスイッチングノイズと感度
オンボードDC-DCコンバータは、受信機の感度低下に直接的に寄与する。IoTデバイスのDC-DCコンバータをHフィールドプローブで測定したところ、1~1500MHzの広帯域および狭帯域EMIが検出され、周囲のノイズフロアより20~40dB高い値を示した。この周波数範囲は、GPS周波数である1575.42MHzをカバーしている。このEMIが受信機の入力に結合すると、深刻な感度低下を引き起こす。
レイアウトレベルで対策を講じましょう。適切なスタックアップを採用し、RF、デジタル、電力変換セクションを分離し、信号と電源の配線を最適化して、浮遊結合を最小限に抑えます。受信機ICには、スイッチングレギュレータから直接ではなく、高PSRRのLDOを介して電源を供給し、デカップリング回路とフェライトビーズフィルタを追加します。コンポーネントを1つずつ切り替え、CN0を監視してノイズ源を特定します。これらの手順により、低消費電力GPSトラッカーや位置監視制御システムで使用される低消費電力GNSS受信機など、あらゆる低消費電力GNSS設計において感度を保護できます。フロントエンドでの綿密な設計により、低消費電力を犠牲にすることなく、高い測位精度を実現できます。
ヒント:設計レビューの際には必ずCN0をログに記録してください。これにより、RF関連の問題が現場に持ち込まれる前に発見できます。
低消費電力位置監視・制御システム向け電源アーキテクチャ
レール式仕切りとパワーゲート
電源を配線する前に、基板を複数のレールに分割する必要があります。GNSS受信機にはLDOを介して専用の静音レールを供給してください。MCU、無線機、センサーには別のレールから電源を供給します。この分離により、デジタル負荷ステップが受信機の電源に到達するのを防ぎます。また、不要なブロックをシャットダウンすることもできます。
パワーゲーティングによって、この構造は真の省エネ効果をもたらします。MCUのGPIOから負荷スイッチまたはレギュレータのイネーブルピンを駆動し、SLEEP信号を使用して、測位の合間に無線機とセンサーの電源をオフにします。受信機のバックアップドメインは常にアクティブにしておきます。低消費電力MCUはここで役立ちますが、MCUの型番よりも、電源レールと電源モードの設計の方が重要です。クリーンなゲーティングを備えた安価なMCUは、共有電源レールを備えた高価なMCUよりも優れている場合が多いです。
レール | ソース | ゲーティング | Notes |
|---|---|---|---|
GNSS受信機 | バッテリーからのLDO | スリープ信号 | バックアップドメインを維持する |
MCUコア | DC-DCコンバータまたはLDO | スリープモード | 最低税率の州 |
ラジオ | ロードスイッチ | GPIO有効化 | 連射の合間にオフ |
センサー | ロードスイッチ | GPIO有効化 | 動きを感知して起動 |
ヒント:電流はバッテリーだけでなく、各レールで測定してください。プローブが1つだけだと、問題の原因となっているブロックが見落とされてしまいます。
バックアップ電源と天体暦アシスト
受信機は、RTCと保存された天体暦データのために、常時稼働するバックアップドメインを必要とします。小型のコイン型電池またはスーパーキャパシタが、主電源が喪失した際にそのドメインを保持します。有効な天体暦と時刻があれば、受信機はコールドスタートをスキップし、はるかに速く位置情報を取得できます。これがなければ、ウェイクアップサイクルごとに完全な取得コストが発生します。
エフェメリスアシストはこのアイデアをさらに発展させたものです。無線リンクを介して最新の軌道データをデバイスに送信するため、受信機は衛星からデータをダウンロードする必要がありません。これにより、初回測位までの時間が大幅に短縮され、受信機が25~40mAの取得電流で動作する時間も短縮されます。低消費電力の位置監視・制御システムにとって、これは最も費用対効果の高い解決策の一つです。
注:スリープ時のバックアップ電流消費量を確認してください。バックアップ経路に漏れがあると、バックアップ効果が損なわれます。
アプリケーションに合わせた電源モードの調整
電源アーキテクチャはユースケースに合わせて設計する必要があります。資産追跡用の低消費電力位置監視システムは、スケジュールに基づいて起動します。一方、車両群機器の位置監視および制御システムは、動作に応じて起動する場合があります。各モードをレール状態にマッピングし、平均電流を予算と比較して検証してください。
設計の正確性を確保するため、必ず計測を行ってください。あらゆる状態における電流値を記録し、ゲーティングによって負荷が実際に除去されていることを確認してください。この方法により、セルを消耗させることなく高精度な位置監視が可能になります。また、位置データに基づいて動作するシステムでは、高精度制御中に電圧低下が発生すると、節約できた電力よりも大きな損失につながる可能性があるため、制御精度の維持にも役立ちます。
デューティサイクルと超低消費電力GPSソリューション

睡眠と覚醒の現在の予算
デューティサイクルは、超低消費電力GPSソリューションを実現する最良の方法です。受信機をほとんどの時間スリープ状態にしておき、位置情報を取得するのに必要な時間だけ起動させます。受信機は位置情報取得時に約25~40mAを消費します。トラッカーはスリープ状態で約2mAで動作します。この2つの状態の差が、バッテリー寿命の源泉となります。
ファームウェアを書き込む前に、状態テーブルを作成してください。各状態、その電流値、および持続時間を一覧にしてください。次に、1サイクルあたりの平均電流値を算出します。平均電流値は、各状態の電流値とその持続時間の合計を、サイクル時間で割った値です。すべての項の単位を統一し、結果をピーク値ではなく平均値として扱ってください。ピーク値を用いると、セルサイズが小さくなりすぎてしまいます。
実際のケースで計算を検証してみましょう。1,000mAhのバッテリーで、使用可能容量が80%の場合、800mAhの充電が可能です。2mAでスリープ状態になり、毎日位置情報取得のために起動し、短い無線バーストを送信する設計では、約12.4日間動作します。スリープ期間を短くしたり、位置情報取得頻度を上げたりすると、この数値は急速に低下します。
ヒント:ウェイク電流の測定にはマルチメーターではなくオシロスコープを使用してください。データ取得時のスパイクは短く、見逃しやすいためです。
慣性およびオドメトリ支援
位置情報の追跡を失うことなく、測位頻度を減らすことができます。慣性計測装置を追加し、センサーフュージョンによって測位間の推定値を保持させます。加速度計とジャイロスコープが動きを追跡し、フュージョンフィルターがそのデータを各GNSS更新データと融合します。測位回数が減れば、取得電流の消費時間も短くなるため、消費電力も減少します。
オドメトリは、車輪付きプラットフォームにおいて有効です。車輪の振動や進行方向の変化によって、衛星による位置情報更新間の推定精度が制限されます。自身の動きを報告する車両は、推測する車両よりもウェイクアップサイクルが少なくて済みます。このアプローチは、カート、トレーラー、車両群機器などの追跡用途における低消費電力GPSに適しています。
基板レベルでのセットアップは実用的なものにしてください。IMUは基板の中央付近に配置し、スイッチング電源から離してください。ファームウェアでの補正計算を避けるため、IMUの軸を筐体と一直線に並べてください。製造テストでバイアスを較正し、係数をフラッシュメモリに保存してください。ジャイロのドリフトは、測位間隔で推定値を狂わせるため、温度によるバイアスのドリフトを確認してください。
注:補助機能を使用すると、測位精度は低下しますが、測位品質は低下しません。慣性ドリフトを最小限に抑えるため、GNSSの更新頻度を十分に確保してください。
平均電力計算とウェイクスケジューリング
ウェイクアップの計画は、固定タイマーではなく、ユースケースに合わせて行うべきです。資産向けの低消費電力位置監視・制御システムは、スケジュールに基づいてウェイクアップできます。一方、移動機器向けの位置監視・制御システムは、動きをトリガーとしてウェイクアップできます。平均電流に関しては、動きをトリガーとするウェイクアップの方が、タイマーによるウェイクアップよりも優れている場合が多いです。
スケジュールを必要な測位データに合わせましょう。コールドスタートは、有効な天体暦を使用したウォームスタートよりもはるかにコストがかかります。バックアップドメインを維持し、無線リンク経由でアシストデータを送信してください。初回測位までの時間が短縮され、受信機が捕捉電流で待機する時間も短くなります。
位置特定率と制御精度とのバランスを取ることが重要です。位置情報に基づいて動作するシステムは、動作ごとに最新の位置特定データが必要です。一方、位置情報のみを記録するシステムは、古いデータでも問題ありません。この要件に基づいてウェイクアップ間隔を設定し、平均消費電流を予算と比較してください。この方法により、低消費電力の位置監視設計の信頼性が維持され、高精度な制御イベントが古いデータによって影響を受けるのを防ぐことができます。慎重なスケジューリングによって、精度を損なうことなく低消費電力を実現できます。
検証、熱ドリフト、およびDFMのトレードオフ
実世界でのテスト方法
精度と出力は、ベンチテストだけでなく、実際の環境でテストする必要があります。既知のルートを徒歩または車で走行し、測量済みの基準点に対する測位データを記録してください。同時にCN0も記録してください。良好な視界の下で40 dB-Hz以上の値が得られれば、設計が適切であることが確認できます。35 dB-Hz以下の値が得られた場合は、RFに問題があることを示しています。
熱ドリフトは別途テストする必要があります。チャンバー内で基板を温め、TCXOの出力と固定誤差を同時に監視します。周波数ドリフトはレンジ誤差として現れるため、冷たい基板と熱い基板では異なる位置を報告する可能性があります。同じ実行中に、各状態での電流を記録します。取得電流は25~40mA付近で、短いスパイクはマルチメーターでは見逃しやすいので注意が必要です。
ヒント:各テストは少なくとも2つのユニットで繰り返してください。ユニットごとのばらつきは、完璧なボードが1つだけある場合よりも多くの情報を提供してくれます。
DFMと製造上の制約
レイアウトは製造および組み立て工程に耐えうるものでなければなりません。受信機の入力部、給電部、整合回路、アンテナインターフェースはまとめて配置してください。これらをクロック、スイッチングノード、高電流コネクタから分離してください。物理的な分離だけでは、帰還経路が断線した場合に機能しなくなるため、基準面を維持してください。
製造上のトレードオフ | |
|---|---|
RFゾーン分割 | 受信機の入力とアンテナの給電部をノイズ源から隔離する。 |
スタックアップ面と基準面 | 制御されたインピーダンスと連続的な帰還経路を維持する |
材料の選択 | 公開されているスタックアップに従ってください。一般的なGPSラベルに従ってはいけません。 |
ビアおよびHDI構造 | ルーティングで必要な場合にのみ追加してください。コストが増加します。 |
代替制限 | フィルターおよび対応する部品は代替不可としてマークしてください。 |
公開データに記載されているRFフィードのインピーダンス目標値と配線形状を確認してください。水晶発振器とTCXOの配置については、モジュールのリファレンスレイアウトに従ってください。配線確定前にシールドフェンスとテストポイントを計画してください。AOIは目視可能なアセンブリのみを確認するため、別途RF機能テストを実施してください。
測定データに基づいて反復作業を行います。部品表の改訂や治具の追加はコストとスケジュールに影響するため、それぞれのトレードオフをテスト結果と照らし合わせて検討する必要があります。慎重な検証は、あらゆる位置監視・制御システムにおいて、位置決め精度と制御精度を保護します。また、温度や体積に関わらず、位置監視・制御システムの信頼性を維持します。これらのGNSS設計習慣は現場で効果を発揮し、構築するすべてのGNSSボードにその恩恵をもたらします。
精度と電力の目標値を明確に設定することから始めましょう。RFフロントエンドとグランドプレーンは慎重に設計してください。レールを分割し、パワーゲーティングを使用し、デューティサイクルと慣性アシストを組み合わせます。そして、実際の測定で全てを確認します。これらの手順を踏むことで、低消費電力の位置監視・制御システムが信頼性の高い製品へと生まれ変わります。
精度と低消費電力は両立可能です。重要なのは、個々の優れた部品ではなく、基板レベルでの総合的な判断です。ノイズ、レール、ウェイクスケジュールなど、すべてを制御できます。それぞれの選択が互いに補完し合います。
チップセットとアルゴリズムのトレンドは、さらに役立つでしょう。
アシスト型GNSS、RTK、およびセンサーフュージョンにより、低消費電力モジュールで可能なことが拡張されます。
AIベースの信号補正とエッジコンピューティングにより、リアルタイム位置情報の精度が向上する。
GNSSとIMUの融合により、精度と信号の安定性が向上します。
今後は、より厳密なDFM(設計製造性)を考慮したRF設計へと進化していきます。測定と改良を繰り返すことで、次回のGNSSボードは前回よりも優れた性能を発揮するでしょう。
FAQ
部品を選ぶ前に、どのように精度目標を設定すればよいですか?
データシートではなく、ユースケースから始めましょう。メートルレベルのトラッキングは、基本的な資産追跡装置に適しています。センチメートルレベルの測位には、RTKまたはPPPモジュール、補正データ、マルチバンドアンテナが必要です。まずは必要なレベルを設定し、それに基づいてモジュール、アンテナ、更新レートを選択してください。
DC-DCコンバータが作動すると、受信機の感度が低下するのはなぜですか?
スイッチングノイズが受信機の入力に混入し、感度を低下させます。測定結果によると、コンバータのEMIは1575.42MHz帯域全体にわたって周囲のノイズフロアを大きく上回っています。受信機には高PSRR LDOを通し、デカップリングとフェライトビーズを追加し、CN0を監視しながらブロックを1つずつ切り替えてください。
受信機は、位置特定と位置特定の間にどのような予備電源を必要としますか?
RTCと保存された天体暦のために、バックアップドメインを維持してください。小型のコイン型電池またはスーパーキャパシタが、主電源が喪失してもそのドメインを保持します。有効な天体暦と時刻があれば、受信機はコールドスタートをスキップできるため、初回測位までの時間が短縮され、捕捉電流の消費時間も短縮されます。
デューティサイクルの計算が正しいかどうか、どうすれば確認できますか?
まず、状態テーブルを作成します。各状態、その電流値、および持続時間を一覧表示します。取得電流は25~40mA程度、スリープ電流は2mA程度です。次に、マルチメーターではなくオシロスコープを使用して各レールを測定します。短い取得スパイクは見逃しやすく、見逃したスパイクはセルのサイズを過小評価する原因となります。
ヒント:精度と電力に関するテストは、少なくとも2台のユニットで繰り返してください。ユニット間のばらつきは、完璧な基板が複数存在する可能性を示唆します。
健全な位置監視・制御システムは、推測ではなく測定データに基づいて構築されます。CN0を目標値と照合し、各レールが実際にゲート機能を果たしていることを確認し、各状態における電流値を記録してください。そうすることで、GNSSの設計上の決定はすべて、設計レビューで説明できる証拠に基づいたものとなります。