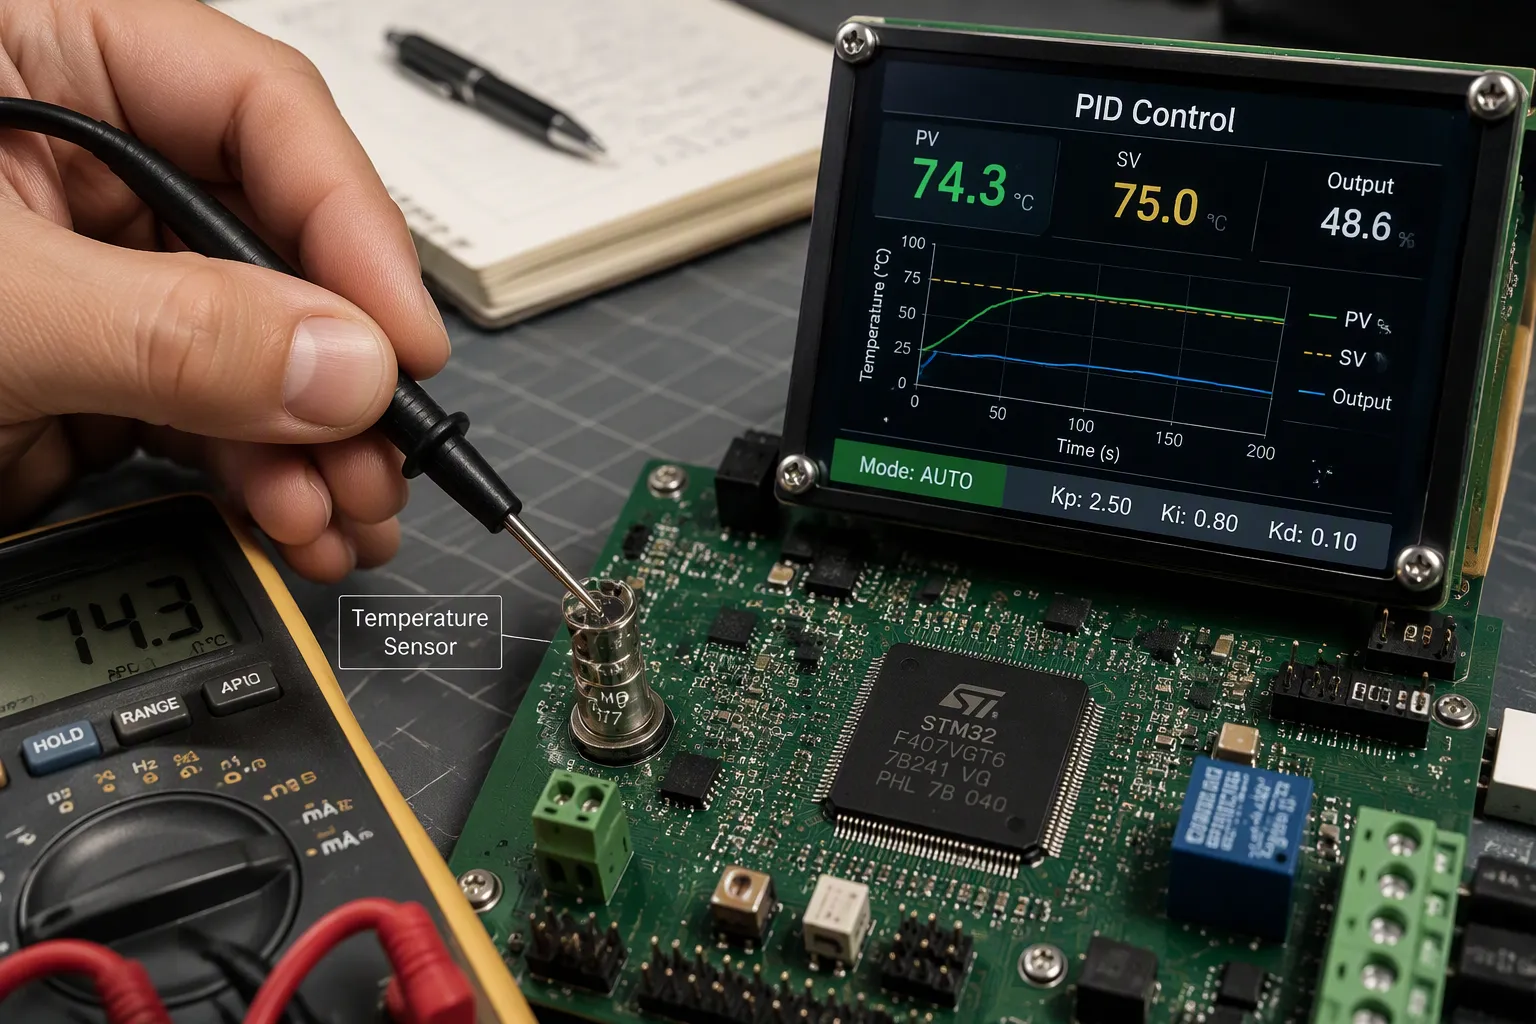
PIDコントローラーは、閉ループデジタルフィードバックを用いて基板温度を安全な範囲内に保ちます。検出された基板温度を設定値と比較し、ヒーターまたはクーラーの出力を調整します。このようにして、PID温度制御はプリント基板の過熱を防ぎます。
正確な温度制御はオーバーシュートも防止します。ほとんどの過熱事象はオーバーシュートから始まります。これは、ループが反応する前に基板の温度が一時的に設定値を超えてしまう現象です。適切に調整されたPID制御器は早期に反応し、基板の温度を目標設定値付近に維持します。
この講座では、PID制御の3つの用語、検出・計算・補正保護ループ、基板レベルのセンシングとヒーター駆動、そしてフェイルセーフ設計によるチューニングについて学びます。
主要なポイント(要点)
PIDコントローラーは、基板の温度を一定に保ち、過熱を防ぐために3つの部品を使用します。
PIDループを慎重に調整し、オーバーシュートしたり、定常状態誤差を残したりしないようにします。
ヒーターの故障を防ぐために、別途ハードウェアによる遮断装置を追加してください。
適切な温度センサーを選び、高温になる場所から離れた場所に設置してください。
優れた熱設計と正確なセンシングは、PIDループがうまく機能するのに役立ちます。
PID温度制御の基礎
PID温度制御システムは、閉ループ型のデジタルフィードバックシステムです。実際の温度を測定し、設定値との差を算出し、出力を調整します。この差が誤差です。コントローラーはこの誤差を利用して、ヒーターやクーラーを制御します。
PIDの3つの用語
比例項、積分項、微分項はそれぞれ異なる役割を果たします。下の表は、デジタルコントローラがそれぞれの項をどのように計算するかを示しています。
契約期間 | 式 | 温度制御のための計算方法 |
|---|---|---|
比例(P) | KP · e(t) | 現在の誤差 e(t) = SP − PV (設定値から測定温度を引いた値) を使用します。その時点での誤差が大きいほど、補正出力も大きくなります。 |
積分(I) | KI ∫₀ᵗ e(t) dt | 温度の定常状態オフセットを除去するために、時間経過に伴う誤差を合計します(離散デジタルコントローラでは∑ eᵢ·Δtとして合計されます)。 |
導関数(D) | KD · de(t)/dt = −KD · d(PV)/dt | 誤差の変化速度に応じて反応します。設定値の変更時に微分が急激に変化するのを避けるため、誤差の微分を測定されたPVの微分に置き換えることが多く、ノイズを低減するためにフィルタリングが使用されます。 |
比例項は現在の誤差に反応します。誤差が大きいほど出力も大きくなるため、基板はより速く加熱されます。比例項だけでは定常状態の誤差を除去することはできません。なぜなら、設定値で出力がゼロになるからです。積分項は過去の誤差を加算し、そのオフセットをゼロに押し下げます。積分動作が大きすぎると振動が発生します。微分項は変化の速さに反応します。温度がどこに向かうかを予測し、制動効果を適用します。この減衰によりオーバーシュートが抑制されます。微分項はセンサーノイズに敏感であるため、多くの設計ではこれをフィルタリングするか、ゼロに設定します。
閉ループフィードバックとオン/オフ制御の比較
シンプルなサーモスタットによるオン/オフ制御では、設定温度より低い温度ではヒーターが完全にオンになり、設定温度より高い温度では完全にオフになります。すると、基板の温度は目標温度の周りを循環します。各循環で、ヒーターがオフになる前に基板の温度は目標温度を超えます。これがオーバーシュートであり、ほとんどの過熱事故はここから発生します。
PID制御器は、より精密な温度制御を実現します。PID制御アルゴリズムは、出力を切り替えずに連続的に調整します。比例積分微分(PID)制御器は、小さな誤差に対して小さな補正で対応します。この動作により、基板は目標設定値に近づき、オーバーシュートが抑制されます。適切に調整されたループは、定常状態誤差なく迅速に安定します。
PID制御が過熱を防ぐ仕組み
センシング、誤差計算、および出力
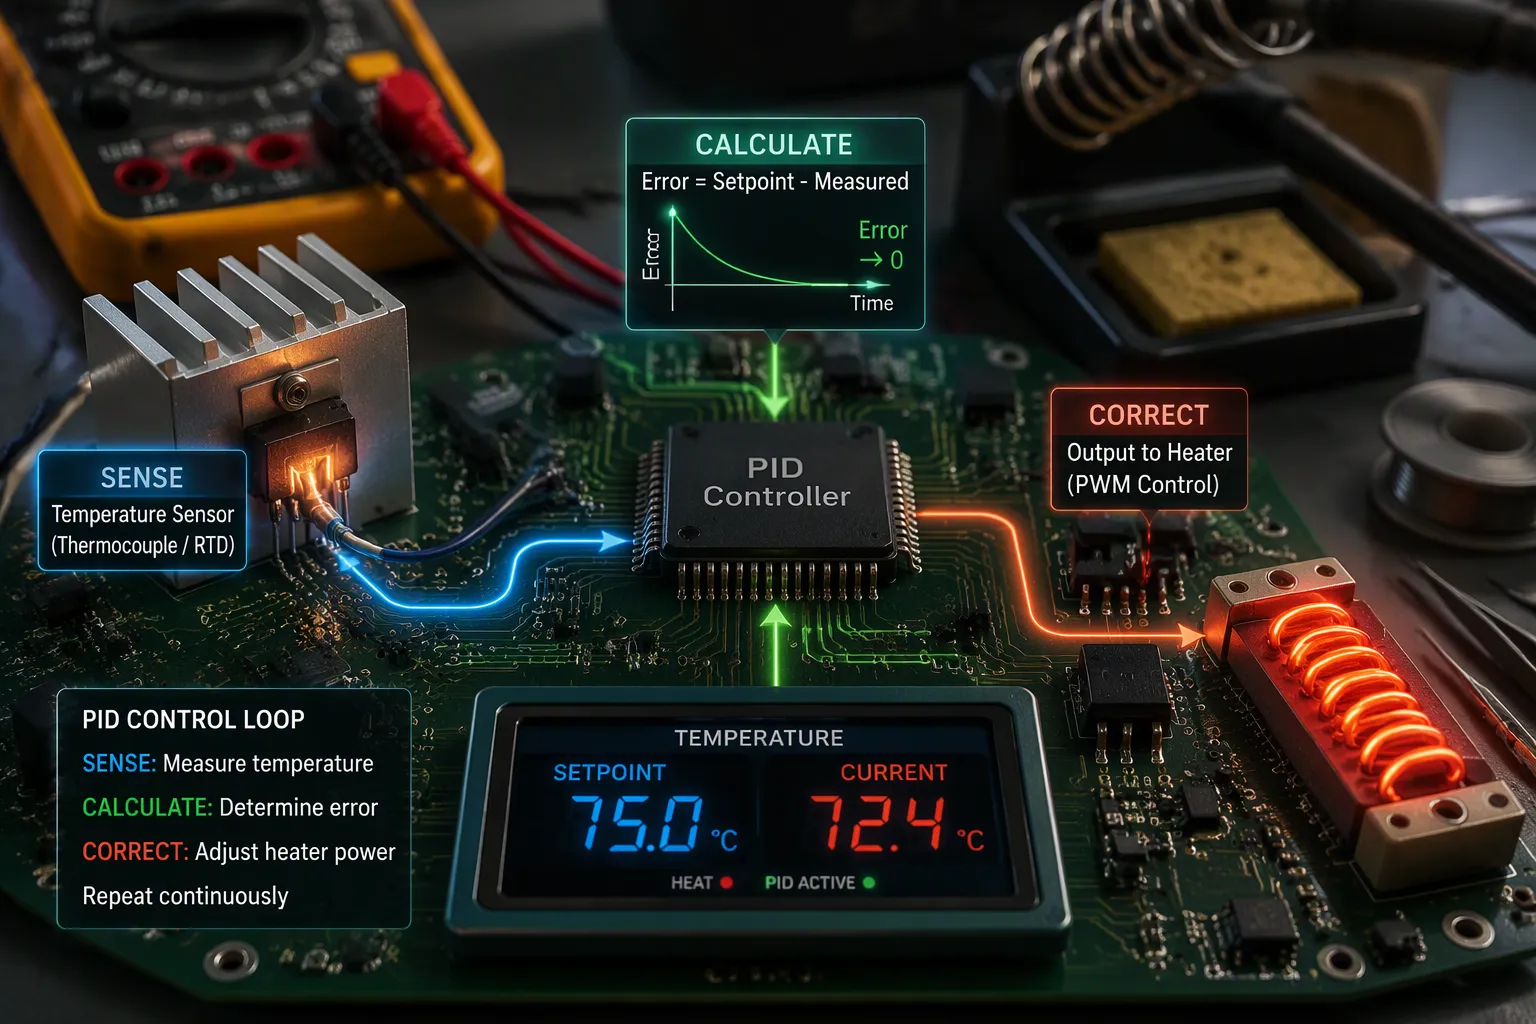
保護ループは3つのステップで動作します。まず、センサーが基板温度を測定します。次に、PID制御アルゴリズムがその測定値を設定値から差し引いて誤差を求めます。最後に、出力段が誤差に応じてヒーターまたはクーラーを駆動します。このサイクルは一定のサンプリングレートで繰り返されるため、ループは小さなドリフトが大きくなる前に補正します。
検出ステップが最もリスクが高い。一般的な検出方法には、熱電対、充填式サーマルウェルシステム、抵抗温度検出器(RTD)などがある。いずれもループに遅延を加える。
センシング方法 | 感知・計算・修正ループにおける役割 |
|---|---|
熱電対 | ループ内の一般的な温度測定装置 |
充填された熱井戸システム | ループ内の一般的な温度測定装置 |
抵抗温度検出器(RTD) | ループ内の一般的な温度測定装置 |
測定遅延は可能な限り短縮すべきです。小径のバルブまたはサーマルウェルを使用すると、素子の熱抵抗と熱容量が低下します。低抵抗・低容量のウェル材料を使用することで、プロセス全体の遅延を軽減できます。センサー付近に小径のパイプまたはオリフィスを設けると、流速が上がり、素子への熱伝達が促進されます。二相系では、蒸気相よりも熱抵抗が低い液相に素子を配置してください。
デッドタイムは別の問題です。これは、プロセス変数が変化してからその変化が観測されるまでの遅延のことです。熱源から遠く離れた場所に設置されたセンサーは、変化をすぐに検知しません。そのため、コントローラーは古い測定値に基づいて動作してしまいます。また、冷たい空気の流れなどの外乱も測定値を歪めます。PID制御ループはこれらの外乱を排除する必要があります。
オーバーシュートと熱暴走防止
微分動作は、ノイズに最も敏感な要素です。ノイズの多い測定信号では、微分動作によってそのノイズが増幅され、コントローラの出力が不安定になります。実際のシステムでは、微分フィルタリングを適用するか、Dゲインを小さく設定します。微分動作を備えた送信機は、一部の素子の遅延を打ち消すことができます。コントローラの微分ゲインを下げることで、この遅延を補償します。
設定値制限により、オーバーシュートをさらに低減できます。出力を制限し、許容設定値範囲をクランプすることで、ループはボードを目標値以上に大きく補正する指令を出すことができなくなります。このように構成すると、PIDコントローラは単なるレギュレータではなく、過熱保護装置として機能します。
熱暴走には専用のレイヤーが必要です。異常な温度上昇を監視し、異常が発生したら出力を強制的に停止してください。
接合部温度監視:組み込みセンサー、リアルタイム診断、および予測監視により、故障が発生する前に異常状態を検出します。
過熱シャットダウン保護:過電流、短絡、飽和低下、およびソフトシャットダウンに対する保護回路は、故障に迅速に対応し、熱の上昇前に出力を強制的に遮断します。
電圧とインピーダンスの監視は、もう一つのチェック機能を提供します。急激な電圧降下、不均衡、または内部インピーダンスの上昇は、故障の兆候を示し、システムはモジュールを隔離したり、シャットダウンしたりすることができます。比例積分微分(PID)コントローラは安定した制御を担い、これらの検出器は故障を検出します。これらが連携することで、正確な温度制御が維持され、故障が火災に発展するのを防ぎます。
精密な温度制御のための基板レベルの実装
センシングオプションとエラーバジェット
まず最初に検討すべきは、センシング素子です。NTCサーミスタは安価で小型のSMDパッケージで入手できるため、プリント基板の周囲温度センシングに適しています。ただし、抵抗曲線は非線形性が高いため、読み取り値を変換するにはルックアップテーブルまたはスタインハート・ハート方程式が必要です。Pt100やPt1000などのRTDは広い範囲でほぼ線形性を保ちますが、定電流源、高精度ADCまたはブリッジが必要であり、リード線の抵抗値にも注意が必要です。デジタル温度センサーは変換機能を内蔵しているため、レイアウトが簡素化されます。決定を下す前に、これらのトレードオフについてよく考えてください。
属性 | NTCサーミスタ | RTD(Pt100/Pt1000) |
|---|---|---|
動作範囲 | 約-50℃~+150℃ | 約-200℃~+650℃ |
直線性 | 非常に非線形 | ほぼ線形 |
応答時間 | 速い、およそ0.2~10秒 | より遅い、およそ1~50秒 |
回路 | 単純な分圧回路 | 定電流源、高精度ADC |
費用 | ロー | より高い |
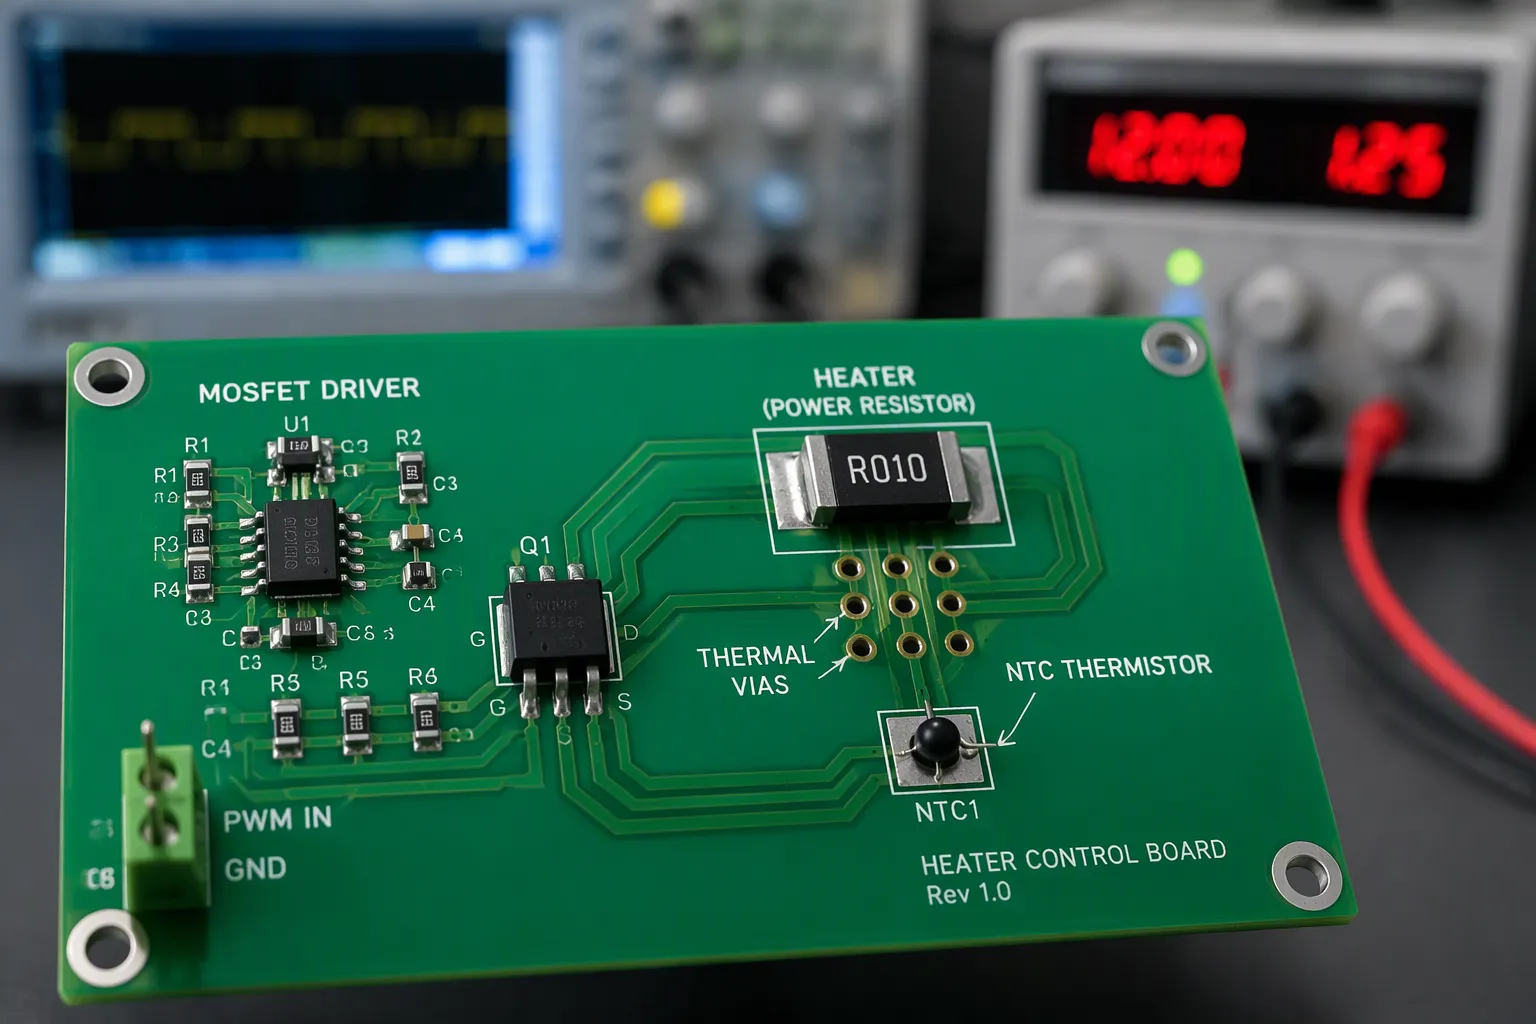
センサーの配置場所は、どの部品を選ぶかと同じくらい重要です。温度センサーは、パワートランジスタやレギュレータから離して配置してください。局所的な高温箇所があると、測定値が狂ってしまうからです。センサーは、露出パッドまたはサーマルビアを介してヒーターに接続してください。自己発熱による測定値のずれを防ぐため、励起電流は低く抑えてください。銅箔の厚塗りや封止による熱時定数の遅延は、オーバーシュートの原因となります。
測定経路の誤差許容範囲を設定してください。ADCの分解能は、検出可能な最小ステップ値を決定します。基準ドリフトは、温度変化に伴ってすべての測定値をずらします。配線抵抗と熱電効果により小さなオフセットが生じるため、Pt1000には4線式ケルビン接続を使用してください。これらの項目を合計し、許容設定値と比較してください。
ヒーター駆動および熱結合
PWMを備えたMOSFETまたはソリッドステートリレーは、効率的なヒーター駆動を実現します。ゼロクロススイッチングは、EMIを低く抑え、突入電流の問題を回避できるため、抵抗ヒーターに適しています。余裕のあるデバイスを選択してください。オムロンは、負荷が定格の80%を超える場合はRDS(on)を1.5倍することを推奨しており、したがって、消費電力は負荷電流の2乗×RDS(on)×1.5となります。リニア駆動はスイッチングノイズを除去しますが、余分な電圧を熱として消費します。そのため、基板設計のほとんどのPID温度コントローラはPWMを使用しています。
銅箔パターンは電流だけでなく熱も伝導します。レギュレータや大電流ICの近くにパターンを配置し、各パターンをより大きなプレーンに接続してください。電源パッケージの下にサーマルビアのグリッドを配置すると、接合部の温度が著しく低下します。グランドプレーンは連続させ、エッジをシャーシグランドに接続してください。
ノイズの多い電源段はアナログセンシング部から分離してください。アナログ部には専用の電源領域を設け、感度の高い配線はスイッチングノードから離し、グランドプレーンの分割線を決して越えないようにしてください。スペースが許せば、センサーをガードリングでシールドしてください。これらの手順により、プロセス変数がクリーンに保たれ、PID制御ループが実際のデータに基づいて動作します。良好な熱結合とクリーンなセンシングが組み合わさることで、高精度な温度制御が実現します。
チューニング、フェイルセーフ設計、およびDFMのトレードオフ
PIDチューニングとアンチワインドアップ
熱ループは、ジーグラー・ニコルス法で調整できます。積分ゲインと微分ゲインをゼロに設定し、比例のみのモードで実行します。システムが安定して振動するまで、比例ゲインをゆっくりと上げていきます。振動は意図的なものなので、安全制限と停止はオンにしておきます。その臨界点で、最大ゲイン Ku と最大周期 Tu を記録します。次に、ゲインを計算します。Kp = 0.6·Ku、Ki = 1.2·Ku/Tu、Kd = 0.075·Ku·Tu。Ku = 8.0、Tu = 0.4 秒の高速アクチュエータでは、Kp = 4.8、Ki = 24.0、Kd = 0.24 となります。Ku ≈ 2.5、Tu ≈ 5 分の低速ヒーターでは、ゲインははるかに小さく、遅くなります。この結果は、熱遅延を示しています。リレーの自動調整は、手動でのテストが危険または実用的でない場合に便利なオプションです。
アンチワインドアップ機能は、ウォームアップ中にループを保護します。ヒーターが最大出力で動作している間、積分項は誤差を蓄積し続け、蓄積された値が大きなオーバーシュートを引き起こします。出力が最大になった時点で積分項をクランプするか、積分を停止してください。適切に調整されたPIDループは、大きな回復振幅なしに設定値を維持します。
ハードウェアのカットオフと製造上の制約
ソフトウェアだけでは安全性を保証することはできません。MOSFETの短絡やリレーの溶着があると、MCUがオフを指示してもヒーターが作動し続けます。別途、高限度遮断経路を追加してください。
アプローチ | 主なコンポーネント | カットオフ動作 |
|---|---|---|
コンパレータベースのカットオフ | ヒステリシス付きサーミスタ+コンパレータ | デジタルシャットダウン信号、シンプルなトリップポイント |
電圧基準トリップ | NTCサーミスタ + TL431 + 抵抗器 | TL431はカソードを約2.5V付近でグランドに引き下げ、強制的にパワーダウンさせる。 |
オペアンプブリッジ | サーミスタ + オペアンプ + 3つの高精度抵抗器 | ブリッジは参照なしで制限を設定します |
自動リセット式サーマルヒューズ | リセット可能なサーマルヒューズ | 制御とは無関係に、閾値温度で開く。 |
サーミスタを用いた制御ループだけでは、スイッチング素子が短絡故障した場合の安全性を保証することはできません。フェイルセーフ設計には、制御信号とは別に、電源を自動的に遮断する経路が必要です。
DFMにはトレードオフが伴います。放熱係数、熱膨張係数の不一致、吸湿性はすべて熱信頼性に影響します。銅を厚くしたり、サーマルビアや銅箔を敷設したりすることで熱を拡散できますが、箔と周囲の配線との間に適切な間隔を確保する必要があります。サーマルリリーフスポークははんだ付け性を向上させますが、伝導性を低下させ、サーマルリリーフが不足するとはんだ付けが不均一になる可能性があります。ビアキャッピングについては、早めにCM(製造委託先)と相談してください。
PID温度制御は、検出された温度を設定値と比較し、出力を補正することでプリント基板を保護します。比例項、積分項、微分項がそれぞれ役割を果たします。比例項は現在の誤差を補正し、積分項は定常状態のオフセットを解消し、微分項は急激な温度上昇を抑制します。ハードウェアカットオフは最終停止装置として機能します。
熱制御は、信頼性確保のための重要な作業として扱うべきです。ループを調整し、アンチワインドアップ機能を追加し、センシング誤差を許容範囲内に収めましょう。ヒーター駆動と熱結合を負荷に合わせて調整し、すべての選択肢を製造上の限界値と比較検討してください。PIDコントローラは、運任せではなく、綿密な設計によって信頼を得ます。比例積分微分(PID)調整とフェイルセーフパスにより、基板の安全性が確保されます。
FAQ
PIDループはどのくらいの頻度で基板温度をサンプリングすべきでしょうか?
センサーとヒーターアセンブリの熱時定数よりも速いサンプリング速度を設定してください。基板の加熱速度よりも遅いサンプリング速度では、実際の温度に常に遅れが生じます。サンプリングレートをセンシング方法に合わせて設定し、検証時にタイミングを確認してください。
微分項なしでPIDループを実行することはできますか?
はい。多くの熱ループはPI制御のみで動作します。微分項は急激な立ち上がりを抑制しますが、センサーノイズも増幅します。まずはPとIから始め、オーバーシュートが問題となる場合にのみ、小さなフィルタ付きD項を追加してください。
ヒーター用MOSFETが短絡故障した場合、どうなりますか?
ファームウェアの指示に関わらず、ヒーターはオンのままです。そのため、コンパレータトリップやリセット可能なサーマルヒューズなど、独立した遮断経路が必要になります。ソフトウェアPIDコントローラは、スイッチング素子の故障を単独では防ぐことができません。
センサーノイズを制御ループから排除するにはどうすればよいですか?
アナログセンシング経路をスイッチングノードから離し、クリーンな電源領域を確保し、微分項をフィルタリングしてください。また、チューニング中に設定値を固定する前に、基準温度計で読み取った値を検証してください。
熱設計には忍耐が不可欠です。センシング層からカットオフ層まで、各層を検証することで、基板は長年にわたって目標性能を維持できます。