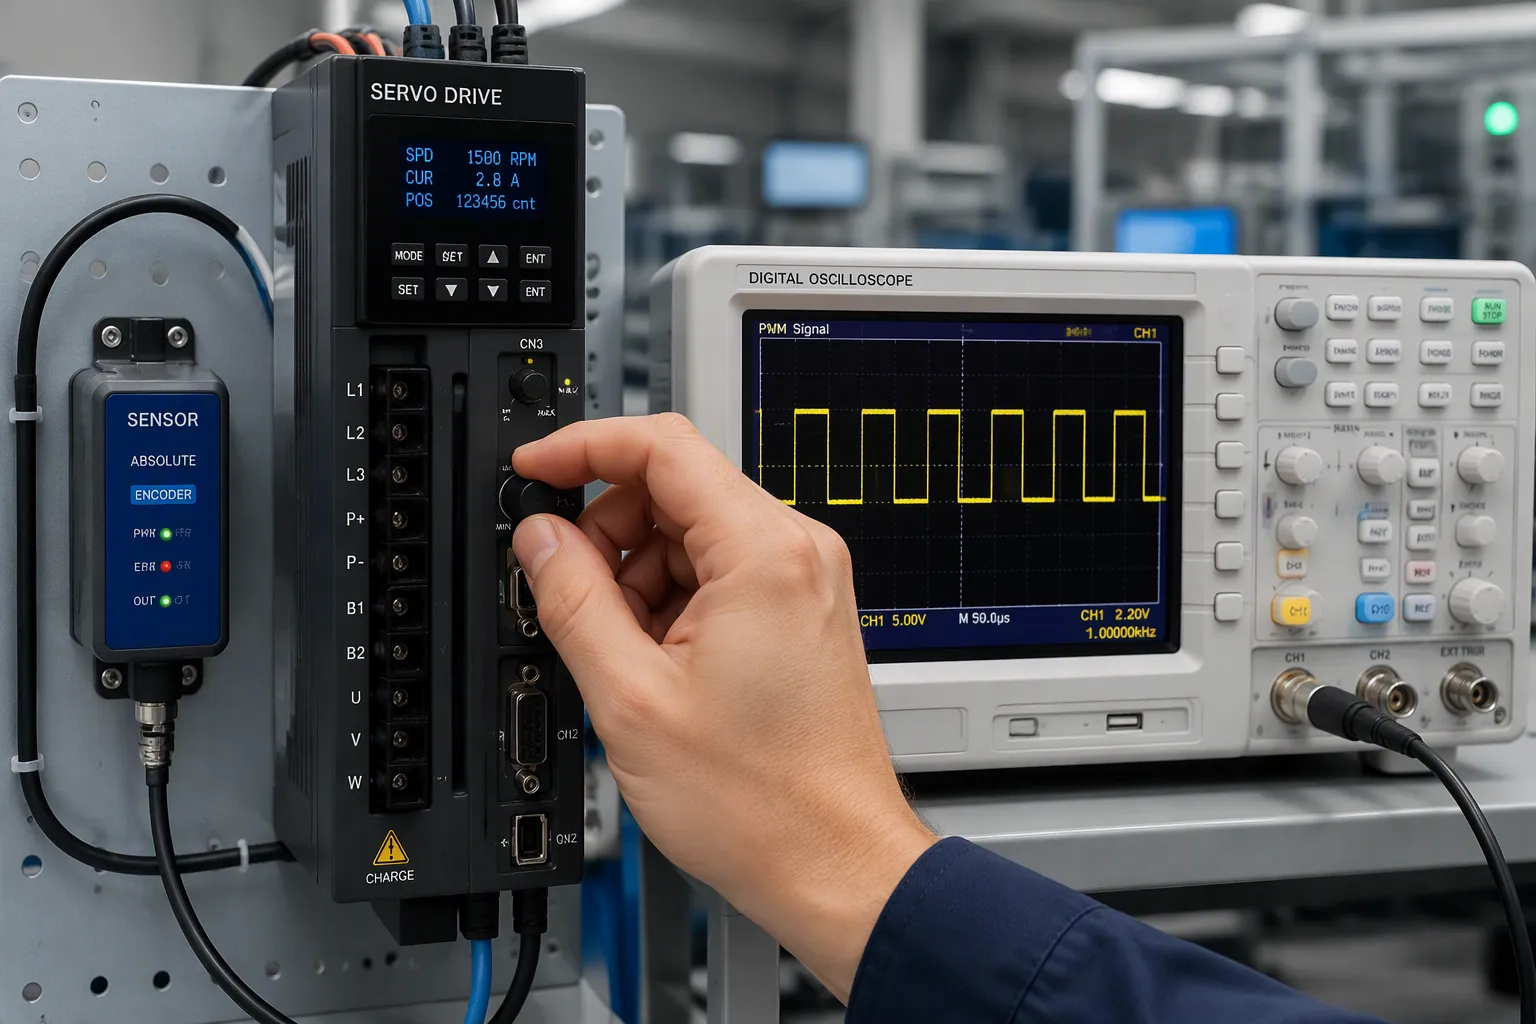
サーボドライブは、PWM(パルス幅変調)を使用して目標位置または速度を設定します。センサーは実際の値をリアルタイムで報告します。ドライブは、閉ループ制御によってその差を修正します。PWMとは、信号を非常に高速にオン/オフする方式です。デューティサイクルはオン時間の割合であり、指令レベルを設定します。閉ループ制御とは、ドライブが指令とフィードバックを比較し、誤差が小さくなるまで出力を調整することを意味します。
ハードウェアエンジニアや電子機器製品開発チームに必要なのは、スローガンではなく、基板レベルの事実です。サーボドライブはモーションコントロールの中核を成すものであり、設計上の小さな選択が、サーボモーターが位置を保持するか、それとも位置を不安定にするかを左右します。本稿では、コマンドエンコーディング、フィードバックセンシング、複合ループ、およびパワーステージのトレードオフについて解説します。
主要なポイント(要点)
PWMデューティサイクルはサーボドライブへの指令値を設定するため、正確なタイミングは正確な動作を保証します。
精度要件に合わせて適切なセンサーを選択してください。基本的な用途にはポテンショメータ、高精度が必要な場合はエンコーダが適しています。
閉ループ制御は、指令値とフィードバックを照合して誤差を修正し、動作を安定させる。
デッドタイム制御と電流検出機能を備えた優れたパワーステージ設計は、駆動部とモーターを保護します。
製造上の問題を未然に防ぎ、サーボ性能の信頼性を維持するために、最初からDFMガイドラインを適用してください。
サーボドライブとPWM制御
サーボドライブは、モーションシステムの電源インターフェースおよび実行段階を担います。モーションコントローラから指令を受け取り、その指令をスイッチングパターンに変換してモータ巻線を駆動します。ドライブは負荷の所在を決定するのではなく、指令を実行し、フィードバック経路を通じて結果を報告します。
デューティサイクルとコマンドエンコーディング
デューティサイクルは指令を伝える役割を果たします。パルス幅が広いほど、駆動装置は移動範囲の一方の端に向かって移動し、パルス幅が狭いほど、もう一方の端に向かって移動します。RC方式の設計では、通常1.5ms付近のパルスが中央位置を示し、パルス幅をその値より上下に変化させることで目的の位置を設定します。産業用サーボドライブでも、速度やトルクは同様の方法でエンコードされることが多く、デューティサイクルが指令された電流や速度に対応付けられます。
エンコーディング方式が重要なのは、サーボモーターは個々の電圧のエッジではなく、平均電圧に反応するからである。クリーンなデューティサイクルは予測可能な平均電圧を生成するが、歪んだデューティサイクルはドライブが意図しない指令を生成する。
PWMタイミングとリフレッシュ精度
タイミングのジッターは、精密な動作の天敵です。サーボドライブは、入力される各パルスを内部のタイムベースと比較します。パルスのジッターによってデコードされたコマンドがずれ、ループは動き続けるターゲットを追いかけます。リフレッシュレートは、コマンドが更新される頻度を設定します。リフレッシュレートが遅すぎると、サーボモーターは急速に変化する設定値に追いつけなくなります。
基板レベルのレイアウトは両方に影響します。PWM入力はスイッチングノードから離して配線し、配線を短く保ち、タイマーには安定したクロックソースを供給してください。位置保持性能に優れたサーボドライブは、通常、クリーンで安定したクロックのコマンド入力から始まります。
注:リフレッシュレートは、データシートの最大値だけでなく、負荷の変動性に基づいて検証してください。
センサー検出およびフィードバックハードウェア
フィードバック経路は、サーボドライブが負荷の真の位置をどれだけ正確に把握できるかを決定します。センサーは物理的な動きを電気信号に変換します。サーボドライブはその信号を指令値と比較します。フィードバックの品質は、制御ループの実行速度に関わらず、達成可能な精度に厳しい上限を設けます。
ポテンショメータ、エンコーダ、ホールセンサ
各センサータイプは、解像度とコスト、基板スペースとの間でトレードオフの関係にあります。以下の表は、代表的な仕様をまとめたものです。
センサータイプ | 解像度 | 精度 |
|---|---|---|
アブソリュートエンコーダ(ファナック製) | 24ビット | ±2.5μmの位置決め精度 |
アブソリュートエンコーダ(ミツトヨ製) | 0.1秒角回転、ナノメートルレベルの直線 | ±0.5 μm 直線、±1 秒角 回転 |
汎用アブソリュートエンコーダ | 16ビットを超える | 優れたノイズ耐性、ディスクリートデジタル出力 |
リニアポテンショメータ(ホール効果、ファナック製) | アナログ | 全範囲で0.1%以上の直線性 |
一般的なポテンショメータ | アナログ | ±1~2 mmの位置決め範囲 |
ポテンショメータは最も安価です。ホールセンサは価格帯の中間に位置します。光学エンコーダは最高級の部品であり、その精密な構造は、真に必要とされる場合にのみコストに見合う価値があります。一般的なポテンショメータは、±1~2 mmの位置決めには十分です。ミリメートル以下の精度が求められる作業には、光学エンコーダが必要です。ポテンショメータによるフィードバックを使用するサーボモータは、アナログノイズが電圧信号を劣化させるため、シールドとフィルタリングも必要です。
フィードバック線におけるノイズフィルタリング
ノイズの多い配線はマスター位置データを劣化させます。長いケーブル配線、シールドの弱さ、近くの電源線はすべて誤差の原因となります。差動エンコーダ信号はコモンモードノイズを効果的に遮断します。フィードバックケーブルはモーターの電源配線から離してください。モーションプロファイルの厳密な同期が必要な場合は、高分解能エンコーダを選択してください。
最新のスマートエンコーダは、内部温度と信号品質に関する情報を報告します。信号品質が90%を下回ると、振動や油の侵入による故障の兆候です。オンオフを繰り返すソフトポジションエラーや、不規則なトルクスパイクにも注意が必要です。エンコーダの信号対雑音比を追跡するサーボドライブは、これらの不具合を早期に検知します。これにより、サーボモーターは動作サイクルの途中で基準位置を失うことなく、ホームポジションを維持できます。
サーボドライブにおける閉ループ制御
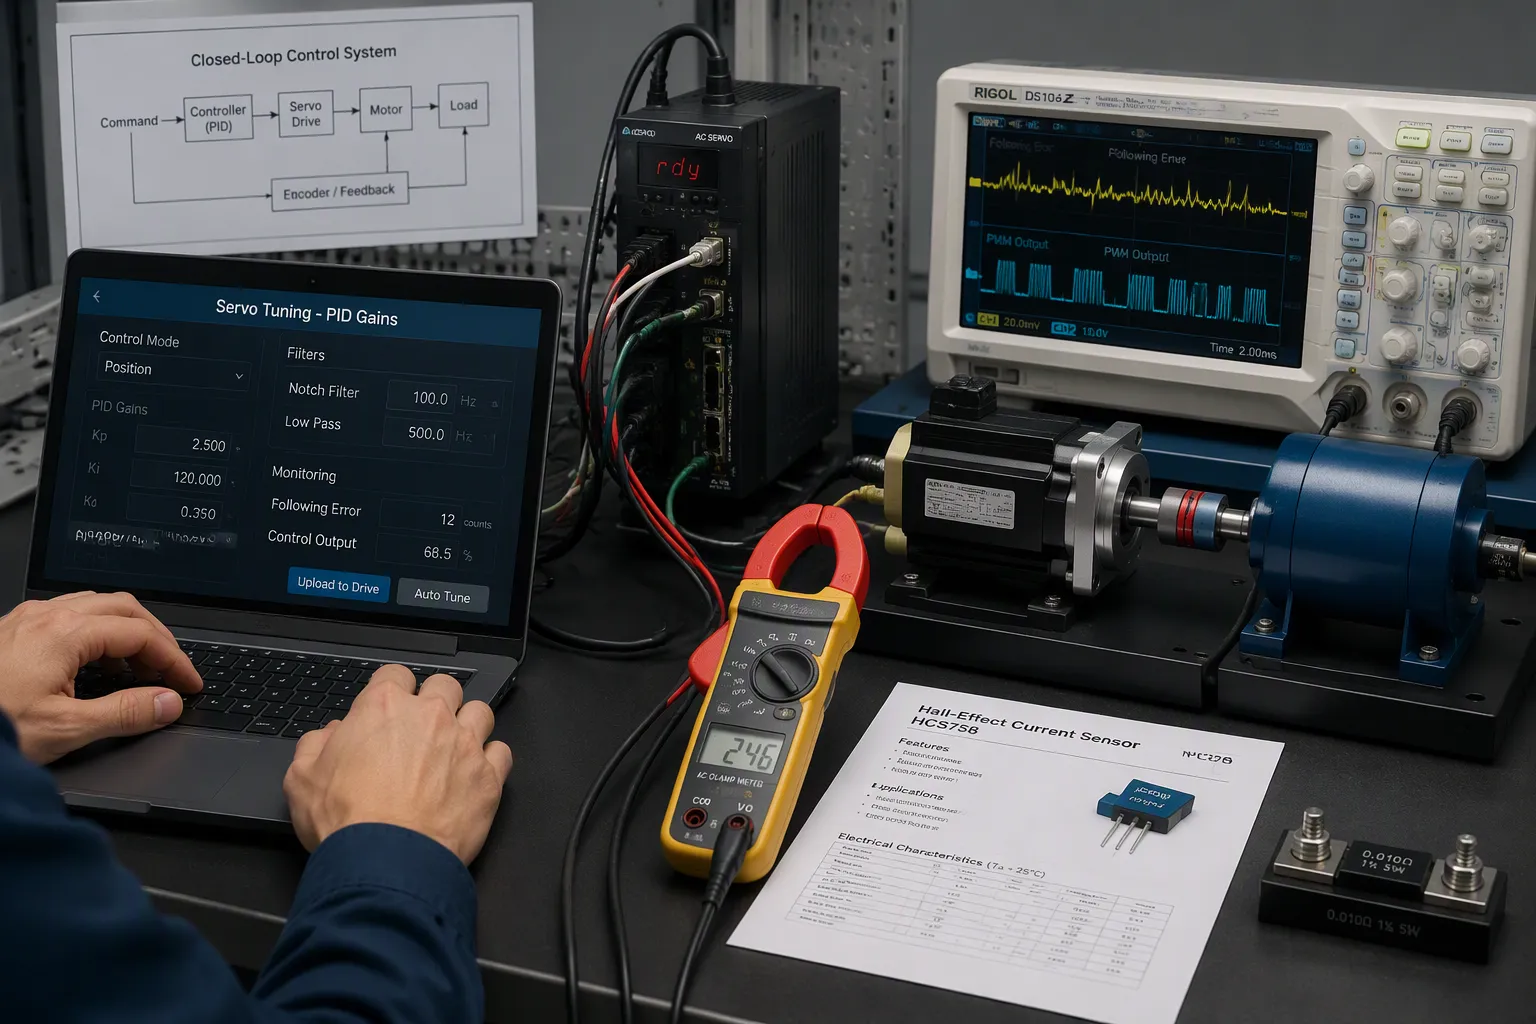
コマンドだけではモーターは動きません。閉ループ制御システムは、目標位置と計測位置を比較し、その差に基づいて制御を行います。この差は「後続誤差」と呼ばれます。サーボドライブはこの誤差を補正ブロックに送り、その出力がパワーステージを駆動します。ここでPWMコマンドとセンサーデータが最終的に統合されます。
エラー訂正と安定化
ほとんどのサーボドライブは、誤差を補正するためにPIDコントローラを使用します。比例項は現在の誤差の大きさに応じて反応し、システムの剛性のように機能します。積分項は過去の誤差を累積して定常状態のオフセットを除去し、積分制限によって振動を防ぎます。微分項は誤差の変化速度に応じて反応し、オーバーシュートに対する減衰を提供します。
チューニングは実用的な順序で行われます。エンジニアは、わずかなオーバーシュートが現れるまで Kp を上げ、臨界減衰に達するまで Kd を上げ、最後に残りの誤差を解消するために Ki をできるだけ低く設定します。公開されているチューニング例の 1 つは、Kp = 1、Ki = 2、Kd = 0.05 を使用しています。一般的なルールでは、Ki は Kp の 1/10 ~ 1/2 に設定され、小型のサーボモーターではより大きな比率が使用されます。特定の Kp で Kd の値が安定しない場合は、Kp を 35 ~ 50% 削減して再チューニングすることが推奨されます。
基本的なPID制御では、すべてのエラーを修正することはできません。高調波補償は、モータのピッチや機械的な1回転に関連する、再現性のあるトルクとフィードバックの変動を補正します。エラーマッピングは、レーザー干渉計のデータを不揮発性メモリに保存し、補間補正をリアルタイムで適用します。デュアルループ制御では、負荷に2つ目のエンコーダを追加することで、位置ループが負荷の真の位置を認識できるようにします。これらの手法は、ゲイン調整だけでは実現できない範囲で、閉ループフィードバックシステムを拡張します。
電流検出と失速検出
電流検出は駆動装置を保護し、トルクループを閉じる。主な方法は2つあり、それぞれに長所と短所がある。
属性 | ホール効果センサ | シャント抵抗器 |
|---|---|---|
分離 | ガルバニック絶縁 | なし |
精度 | 閉ループバージョンでは良好 | 高精度と安定性 |
費用 | より高い | ロー |
電力損失 | 最小限の挿入損失 | I²R放熱 |
ベスト | 高電流、絶縁が重要なドライブ | 低電圧、コンパクト設計 |
シャントの位置によって、ドライブが検出できる内容が変わります。ローサイドシャントはグランド付近に配置されるため、グランドへの短絡を検出できません。ハイサイドシャントはシステムグランドをクリーンに保ちますが、バス電圧に対応したセンシングICが必要です。インラインシャントはモータの各相に1つの抵抗を配置し、FETの状態に関係なく最も正確な結果が得られます。
ストール検出はこのデータに基づいて行われます。サーボモーターがストールすると、電流は上昇し、位置は変化しなくなります。ドライブは電流を閾値と比較し、出力をカットするか、コマンドをフォールドバックします。電流と位置のリアルタイムフィードバックにより、実際のストールと一時的な負荷スパイクを区別できます。この区別により、不要なトリップが発生することなく、モーターの巻線と基板が保護されます。
パワーステージと精密な動作設計
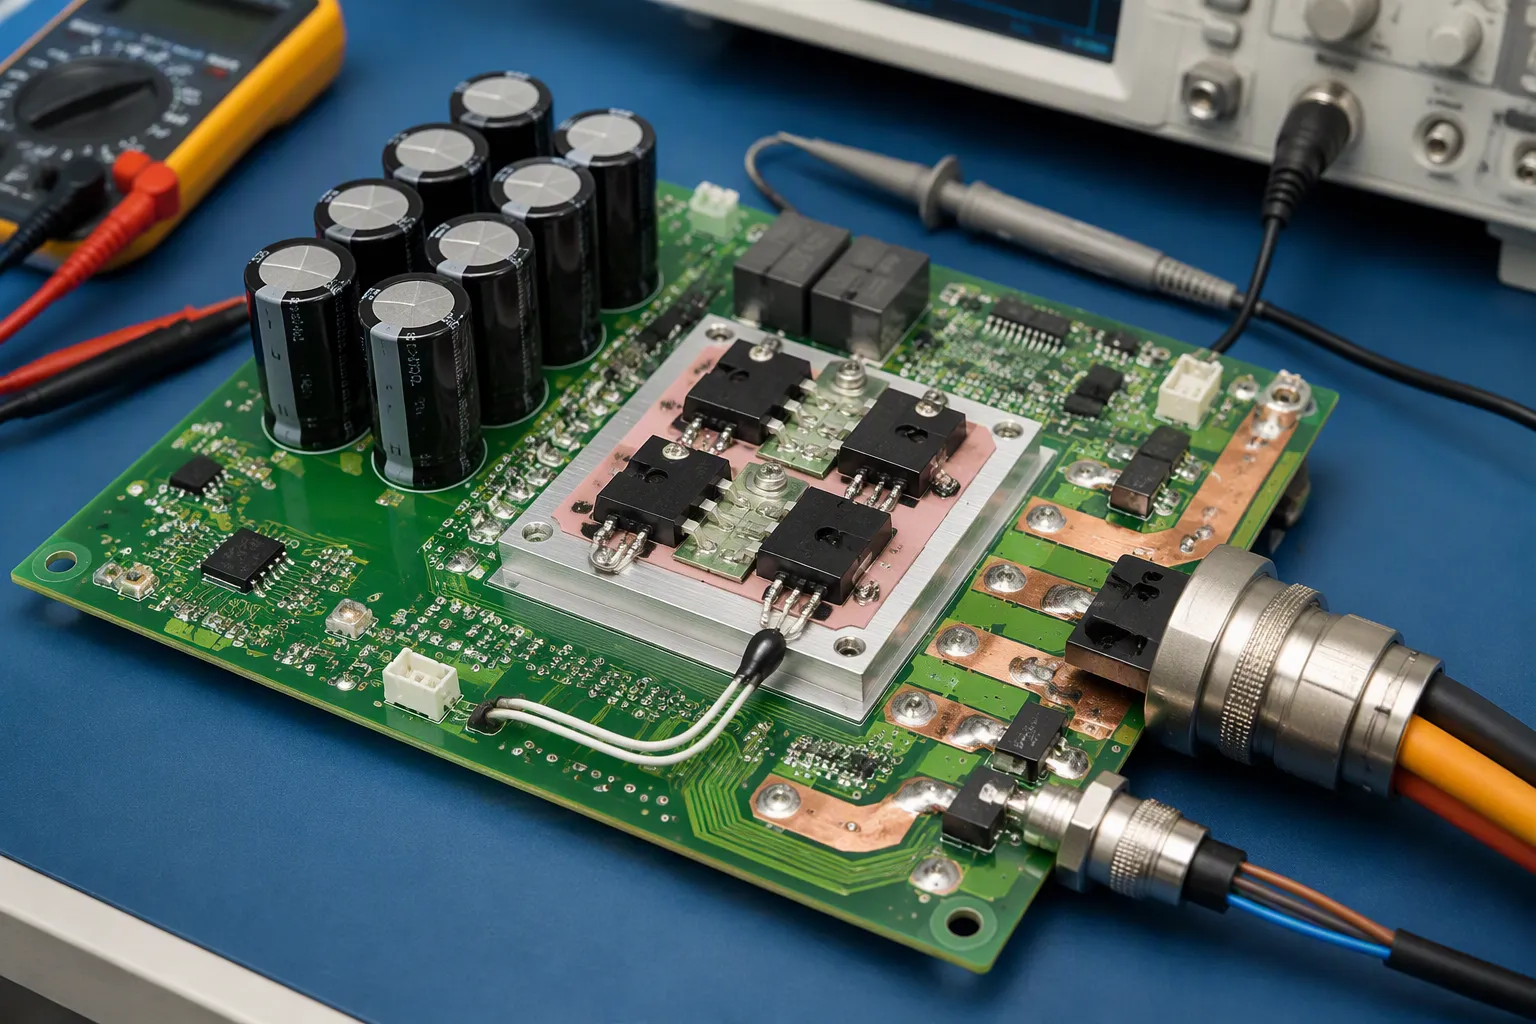
パワーステージは、低電圧の指令をモータ電流に変換する。そのレイアウトと部品の選択によって、負荷がかかった状態でも正確な動作が安定するかどうかが決まる。
Hブリッジ、逆起電力、および静電容量
MOSFET Hブリッジは、巻線間のバス電圧を切り替えます。デッドタイム制御は、片方のレッグにある両方のデバイスが同時に導通するシュートスルーを防ぎます。シリコンMOSFETの一般的なデッドタイムは100~300ナノ秒です。安全なルールとしては、デッドタイムを最大ターンオフ時間+マージンよりも長く設定します。例えば、50ナノ秒のターンオフ時間の場合は200ナノ秒です。デッドタイムが長すぎると、実効電圧が低下し、リップルが増加します。
おすすめ | デッドタイム価値 | 理由 |
|---|---|---|
典型的なシリコンMOSFET | 100~300ナノ秒 | 補完機能が作動する前に完全に停止する |
ターンオフに対するマージン | 電源オフ時間 + マージン | 最悪の遅延をカバー |
プログラマブルドライバ(LM5106) | 100~600ナノ秒 | 抵抗調整可能 |
逆起電力は速度とともに上昇し、指令電圧に抵抗します。電源許容範囲、ケーブルドロップ、負荷サグ、回生上昇を含む電圧バジェット全体を構築してください。両端に10~15%の余裕を持たせてください。センサレス設計では、スライディングモードオブザーバを使用して逆起電力を推定し、ローターの速度と位置を計算します。この方法は低速では悪化し、停止状態では機能しません。
DCバスコンデンサは、ピークリップル電流に合わせてサイズを決定し、電圧リップルは通常5%以下に抑えてください。回生ブレーキでエネルギーを回収する場合は、ブレーキ抵抗などの吸収経路を設けて、電圧上昇によって電力段に過度の負荷がかからないようにしてください。
熱特性、コネクタ、およびDFM(設計製造性)のトレードオフ
コネクタとハーネスは、過度の発熱を起こさずに電流を流す必要があります。接触定格を導体に合わせてください。
コネクタ タイプ | ピン | 接点ごとの電圧/電流 | IP(交配済み) |
|---|---|---|---|
M23円形 | 12 or 17 | 400V / 16A | IP67 |
M12円形(Dコード) | 8 | 250V / 4A | IP67 |
M17軍事通達 | 7-55 | 600V / 23A | IP68 |
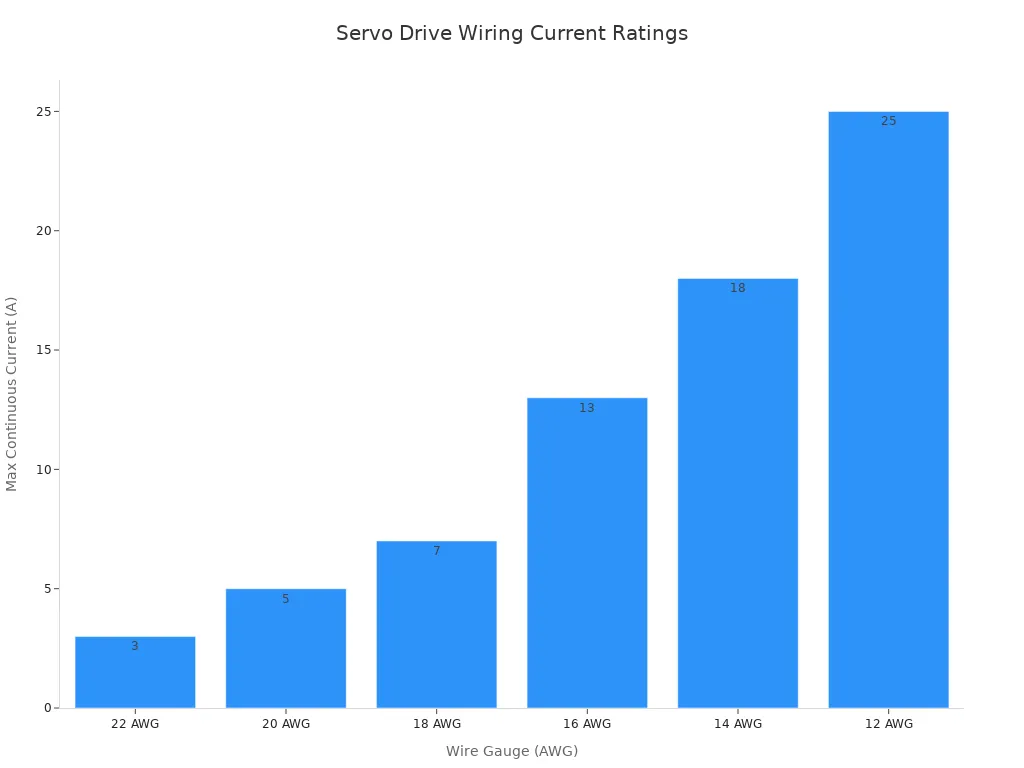
電線の太さも同様の考え方に基づいています。16 AWGの導体は40℃で13Aの電流を連続的に流すことができ、400W~1.5kWの範囲の接続に適しています。12 AWGの導体は、より大きな接続に対応するために25Aの電流を流すことができます。
ドライバICの熱設計は、銅面積、サーマルビア、およびエアフローに依存します。DFMレビューにより、多くの問題を早期に発見できます。メーカーの部品番号と承認済みの代替品を確定します。リフロー前に湿気に弱いデバイスを制御します。ステンシルの開口部を熱プロファイルに合わせます。極性を確認し、AOIを使用します。隠れた接合部やサーマルパッドがリスクとなる場合は、X線検査を追加します。製造、BOM、重心、およびアセンブリファイルを1つのリビジョン識別子でリリースします。
PWMがコマンドを設定し、センサーが結果をチェックします。ドライブのクローズドループ制御は、この2つを連携させて、安定した正確な動作を実現します。サーボドライブの精度は、この2つの要素の両方によって決まります。コマンドのタイミングの精度によって、目標位置への到達精度が決まります。フィードバック信号の品質によって、ドライブが負荷をどれだけ正確に認識できるかが決まります。サーボモーターは、ボードがコマンドを正確に伝達する精度でのみ、コマンドに従います。
ハードウェアチームは、仕様書を作成する際に、次の3つの点を総合的に判断する必要があります。まず、フィードバックハードウェアと、業務に必要な解像度とのバランスを考慮します。次に、実際の電流と熱ストレスを考慮して、パワーステージのサイズを決定します。最後に、リリース前にDFM(製造性設計)上の制約をクリアします。これら3つのチェックすべてに合格したサーボドライブは、負荷がかかった状態でも位置を保持します。その結果、サーボモーターはより低温で動作し、長寿命化します。
FAQ
サーボドライブはどのようにしてPWM信号をモーターの動きに変換するのでしょうか?
ドライブはパルス幅を読み取り、内部のタイムベースと比較します。1.5ms付近のパルスは通常、中央位置を示します。ドライブはデコードされた値をパワーステージのスイッチングパターンに変換します。入力における正確なタイミングにより、コマンドは安定します。
どのフィードバックセンサーが、特定の精度目標に適しているか?
ポテンショメータは最も安価で、±1~2mmの範囲で位置決めが可能です。ホールセンサは価格帯が中間です。光学式エンコーダは最も高価ですが、サブミリメートル単位の精度が求められる用途には最適です。サーボモーターは、基板が実際にサポートするセンサに追従します。
サーボドライブに電流検出が必要なのはなぜですか?
電流検出機能によりトルクループが閉じられ、ハードウェアが保護されます。サーボモーターが停止すると、位置変化が停止する一方で電流が増加します。ドライブはこの電流を閾値と比較し、出力を折り返します。この動作により、不要なトリップが発生することなく、巻線と基板が保護されます。
基板レベルのどの選択が動作精度に最も影響を与えるか?
最も重要な3つの選択肢は以下のとおりです。PWM入力をスイッチングノードから離して配線し、タイマーに安定したクロックを供給する。フィードバックケーブルをモーター電源配線から離し、可能な限り差動信号を使用する。デッドタイムとDCバスコンデンサのサイズは、実際の負荷ストレスに合わせて決定する。これら3つすべてを正しく行ったサーボドライブは、負荷がかかった状態でも位置を保持する。