Il riconoscimento visivo e il lavoro di squadra del braccio robotico operano in un circuito chiuso. Le telecamere monitorano l'area di lavoro e la pipeline di percezione individua ogni oggetto e la sua posizione. Il servocontrollo visivo guida quindi il braccio in tempo reale. I componenti principali sono la telecamera o le telecamere, la pipeline di percezione, la stima della posizione, il pianificatore di movimento e il controllore. Questo ciclo è fondamentale per gli ingegneri hardware e i team di prodotto elettronico perché la progettazione a livello di scheda ne determina il successo. La scelta dell'interfaccia, la latenza, il rumore e i compromessi di produzione definiscono i limiti reali. Il vantaggio è la precisione del sistema a circuito chiuso, l'adattabilità alle posizioni variabili dei componenti e la riduzione delle attrezzature di fissaggio. Gli analisti stimano che questo mercato raggiungerà i 3.89 miliardi di dollari nel 2025, con un tasso di crescita annuo composto (CAGR) dell'11.2% dal 2027 al 2035. Vedrete come la visione artificiale, la visione computerizzata e l'integrazione della visione collegano il robot e il sistema di visione. I bracci robotici premiano una progettazione accurata e penalizzano le scorciatoie.
Punti chiave
Il sistema di visione e i bracci robotici lavorano in sinergia: le telecamere individuano gli oggetti e il braccio si muove verso di essi.
Scegli l'interfaccia della tua fotocamera in base alla lunghezza del cavo: MIPI CSI-2 per brevi distanze, USB 3 per pochi metri e GigE per lunghe distanze.
Verifica e regola spesso la coordinazione occhio-mano per evitare deviazioni e mantenere la precisione.
Pianifica il budget temporale che va da quando la fotocamera scatta la foto a quando il braccio si muove, in modo da evitare ritardi.
Evitate che il rumore del motore si propaghi ai cavi della telecamera, in modo che l'immagine rimanga nitida.
Principi fondamentali del braccio robotico e del controllo tramite visione artificiale.
Sei gradi di libertà e cinematica del braccio
Un braccio robotico articolato a sei assi posiziona il suo utensile in tre gradi di libertà traslazionali e tre rotazionali. La cinematica diretta calcola la posizione dell'effettore finale a partire dalle variabili delle articolazioni. Le trasformazioni vengono collegate dal sistema di riferimento della base a quello dell'utensile. Secondo la convenzione di Denavit-Hartenberg, ogni articolazione ha quattro parametri: lunghezza del collegamento, torsione del collegamento, offset del collegamento e angolo dell'articolazione. Moltiplicando le matrici omogenee per ciascuna articolazione si ottiene la trasformazione dalla base all'utensile. Il blocco 3×3 in alto a sinistra rappresenta la matrice di rotazione, mentre i primi tre elementi della quarta colonna forniscono il vettore posizione.
La cinematica inversa funziona in modo opposto. Calcola gli angoli delle articolazioni quando si conosce la posa desiderata. Le soluzioni in forma chiusa sono rare e si riscontrano principalmente nei bracci con polsi sferici. Pertanto, la maggior parte dei bracci robotici utilizza l'iterazione numerica.
Iniziate con una supposizione iniziale congiunta.
Calcola la posizione attuale tramite la cinematica diretta.
Calcola l'errore di posa.
Aggiorna le giunture utilizzando la pseudoinversa jacobiana scalata in base a un passo.
Ripetere l'operazione finché l'errore non scende al di sotto della tolleranza.
Il ciclo di controllo dalla percezione all'azione
Il ciclo si chiude in cinque fasi: acquisizione dei fotogrammi, rilevamento, stima della posa, pianificazione e controllo. La visione artificiale fornisce i fotogrammi grezzi. La visione artificiale e il riconoscimento visivo trasformano questi fotogrammi in identità di oggetti e pose a 6 gradi di libertà. Il pianificatore trasforma ogni posa in una traiettoria articolare e il controllore guida il braccio robotico lungo di essa. Ogni fase introduce un ritardo, quindi è necessario registrare i fotogrammi al momento dell'acquisizione e calcolare la latenza end-to-end.
L'integrazione della visione spesso prevede il posizionamento di telecamere integrate direttamente sull'effettore finale. Questa configurazione "occhio in mano" elimina i punti ciechi vicino alla pinza e semplifica la calibrazione. Le visualizzazioni multicamera estendono la percezione all'intero spazio di lavoro 3D, facilitando la manipolazione complessa e precisa di componenti in contenitori disordinati. La stessa architettura è scalabile dai robot industriali e collaborativi alle celle robotiche collaborative, dove un secondo braccio robotico articolato segue gli oggetti in movimento. I progettisti di bracci robotici dovrebbero considerare il posizionamento della telecamera come una decisione meccanica, poiché la rigidità del montaggio influisce sulla precisione della posa tanto quanto l'algoritmo.
Tecniche di visione artificiale e riconoscimento degli oggetti

PBVS, IBVS e servoassistenza visiva ibrida
Il sistema di servoassistenza visiva basato sulla posizione (PBVS) utilizza la visione artificiale per individuare la posizione del pezzo nello spazio 3D. Successivamente, indica al braccio robotico dove muoversi nello spazio cartesiano. Il sistema di servoassistenza visiva basato sulle immagini (IBVS) salta questo passaggio e muove il braccio robotico direttamente in base alle caratteristiche dell'immagine. Gli schemi ibridi eseguono entrambi i cicli contemporaneamente.
Gli schemi ibridi 2 1/2-D bilanciano la stabilità locale dell'IBVS con la dipendenza del PBVS da una stima accurata della posa, dalla calibrazione e dai modelli degli oggetti.
Approccio
Caratteristiche di robustezza
Complessità
Ibrido (IBVS + PBVS)
Le maniglie presentano una funzione di occlusione e compensano gli errori di posa dovuti all'odometria o allo slittamento.
Superiore: due loop da progettare e accordare
IBVS
Dipende dal feedback visivo, non dall'odometria interna.
In basso: anello singolo
PBVS
Necessita di una stima accurata della posa, di calibrazione e di modelli degli oggetti.
In basso: anello singolo
Scegli PBVS quando disponi di un modello CAD pulito e di una cella ben calibrata. Scegli IBVS quando la calibrazione tende a variare o il pezzo non presenta texture. La maggior parte dei bracci robotici in produzione utilizza un singolo ciclo. La maggior parte dei bracci robotici nei laboratori di ricerca utilizza un sistema ibrido. Riserva i progetti ibridi per manipolazioni complesse, dove l'occlusione è frequente. Anche i bracci robotici che lavorano su pezzi lucidi traggono vantaggio dal feedback aggiuntivo.
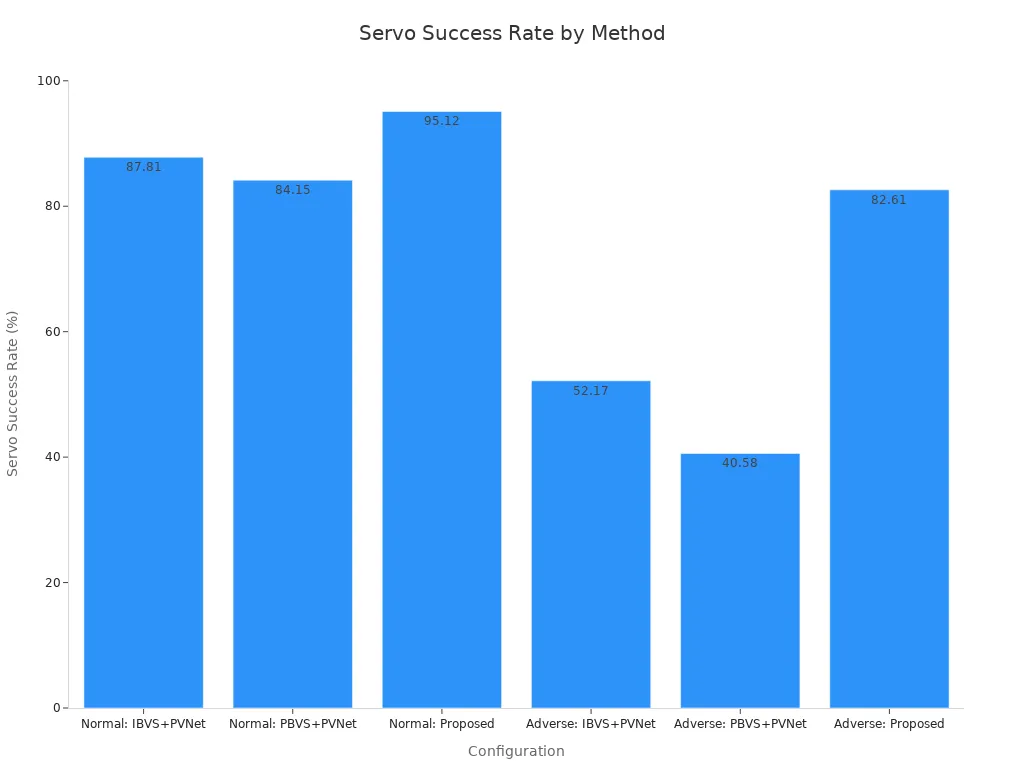
Le prove pubblicate su oggetti privi di texture mostrano il divario. Un metodo EKF basato su punti chiave ha raggiunto un tasso di successo del servomeccanismo del 95.12% in condizioni normali e dell'82.61% in condizioni avverse. Il metodo di riferimento IBVS+PVNet ha raggiunto l'87.81% e il 52.17%. Il metodo di riferimento PBVS+PVNet ha raggiunto l'84.15% e il 40.58%. Lo stesso metodo ha registrato il più basso errore di traslazione, errore di rotazione e rapporto di lunghezza della traiettoria in entrambi gli scenari.
Apprendimento profondo per il rilevamento e la stima della posa
Oggi, la maggior parte del lavoro di riconoscimento degli oggetti nelle pipeline di visione artificiale si basa sul deep learning. Gli algoritmi di stima moderni prevedono direttamente la larghezza e l'angolo dell'oggetto. Questo output fornisce al braccio robotico una posizione di presa senza bisogno di un modello CAD.
MegaPose: una pipeline di rendering e confronto con elevate prestazioni zero-shot grazie a un processo di affinamento dal generale al particolare.
FoundationPose: un framework unificato per il rilevamento, il tracciamento e la stima della posa di oggetti nuovi.
Entrambi i modelli sono stati testati sul set di dati YCB-Video. La fonte non riporta dati di accuratezza per questi modelli. Su un dataset più recente per la presa a 6 gradi di libertà, EfficientPose ha raggiunto il 97.05% e FFB6D il 98.09%.
Modello | Accuratezza riportata |
|---|---|
EfficientPose | 97.05% |
FFB6D | 98.09% |
Benchmark come la sfida BOP hanno spinto questo progresso. Valutano i metodi con metriche geometriche come ADD e MSSD.
I modelli di linguaggio visivo e IBVS sono ancora direzioni di controllo emergenti. Considerateli promettenti, non ancora collaudati. Molti team combinano il servocontrollo classico con modelli di intelligenza artificiale per il rilevamento. Questa separazione mantiene il ciclo di controllo prevedibile. L'intelligenza artificiale è più utile nella fase di percezione, dove la visione artificiale e il riconoscimento degli oggetti gestiscono il disordine. Attualmente, l'intelligenza artificiale apporta meno valore all'interno del ciclo di servocontrollo. I fornitori di sistemi di visione artificiale ora integrano modelli di intelligenza artificiale a bordo, mentre le librerie di visione artificiale coprono il resto. I bracci robotici nelle celle logistiche necessitano ancora di una legge di servocontrollo rapida e semplice. Il solo riconoscimento di pattern non è sufficiente a chiudere il ciclo. Un secondo braccio robotico può seguire un bersaglio in movimento, e questa configurazione premia la precisione temporale rispetto alla complessità del modello.
Integrazione della visione per bracci robotici a guida visiva.
Interfacce della fotocamera, calibrazione e coordinazione occhio-mano
L' interfaccia della telecamera che scegli determina la portata e la precisione del tuo braccio robotico. MIPI CSI-2 è ideale per brevi collegamenti tra schede all'interno dell'alloggiamento del braccio. USB 3.0 gestisce distanze di pochi metri con un semplice cablaggio. GigE.0 consente di coprire lunghe distanze lungo una linea di produzione, ma introduce una certa variabilità nella trasmissione dei pacchetti, che è necessario tenere in considerazione. Scegli l'interfaccia in base alla lunghezza del cavo, quindi alla risoluzione e alla frequenza dei fotogrammi.
Instradare le coppie differenziali ad alta velocità con simmetria. Mantenere le tracce P e N su percorsi identici con curve e vie bilanciate. Mantenere costante la spaziatura tra trasmettitore e ricevitore e far corrispondere le lunghezze di P e N per ridurre lo skew. Instradare le coppie su un piano di massa continuo ed evitare piani divisi e ritagli di rame. Per USB 3.0 e collegamenti simili, mantenere lo skew entro 25-50 ps e mantenere l'impedenza differenziale vicina a 90 Ω ± 10%. Posizionare i condensatori di accoppiamento CA simmetricamente e preferire contenitori di piccole dimensioni come l'0402.
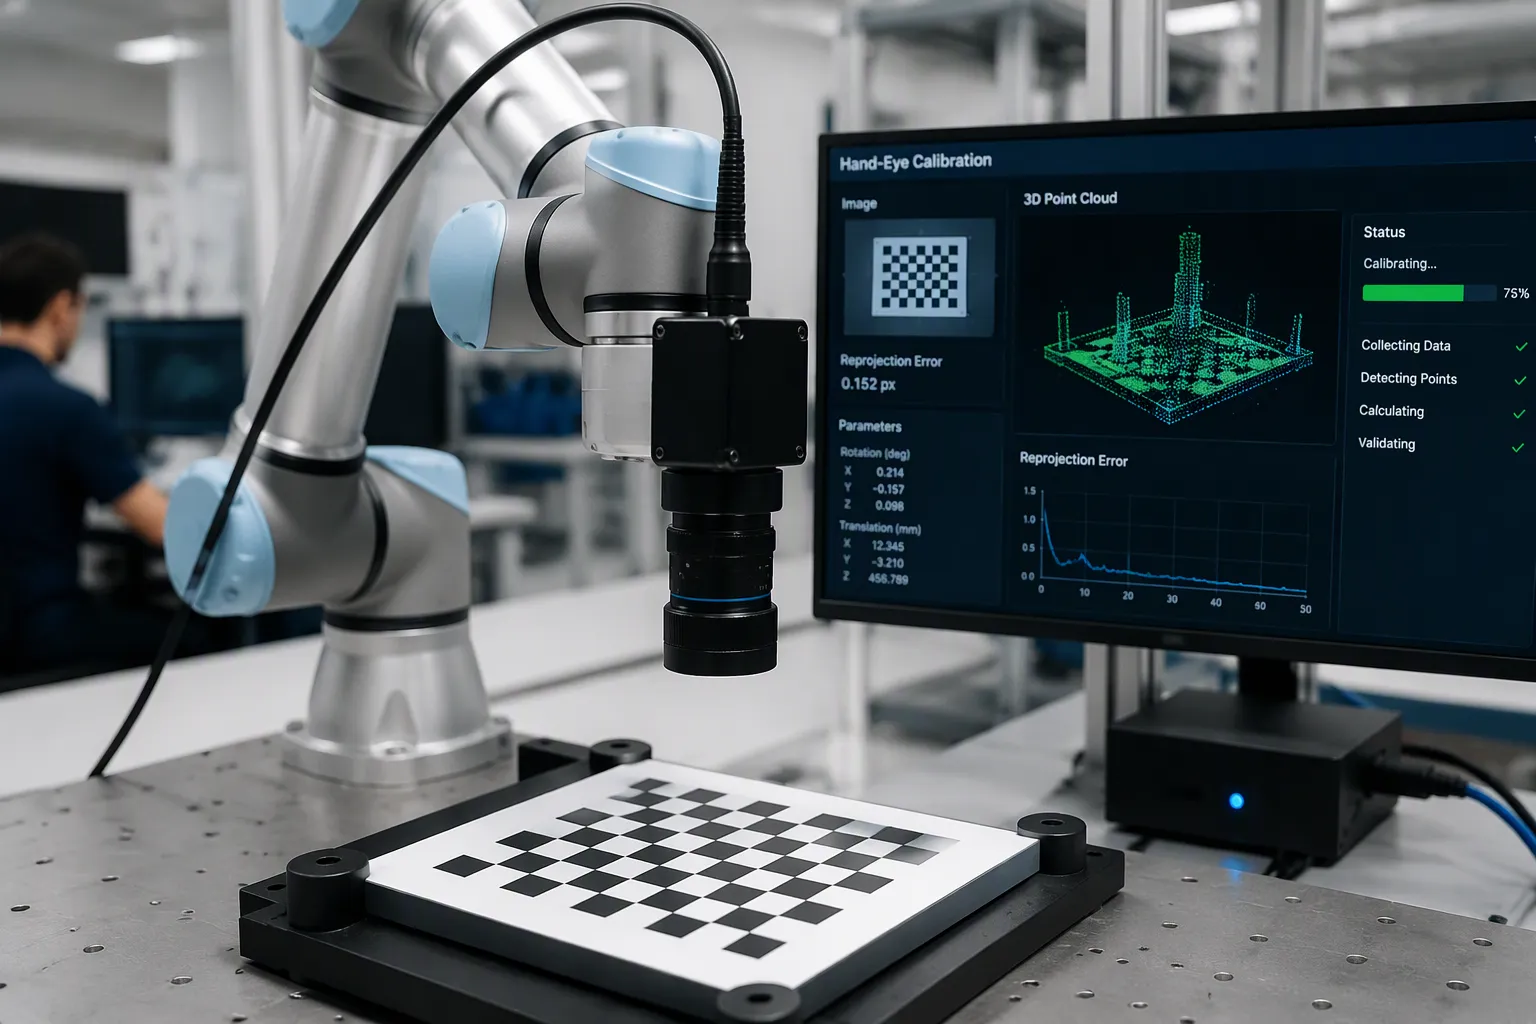
La calibrazione mano-occhio stima la trasformazione tra l'effettore finale e il sistema di riferimento della telecamera. La formula standard è AX = XB, dove A e B rappresentano le pose del braccio e della telecamera tra i due sistemi di riferimento e X è la trasformazione incognita. È possibile utilizzare il metodo della piastra di calibrazione, che richiede l'acquisizione di almeno dieci immagini di una piastra montata sul braccio robotico. Il metodo dell'elenco di coppie di punti funziona anche senza una piastra sull'oggetto di lavoro. Le routine di calibrazione automatica eseguono ora questi passaggi con un minimo intervento da parte dell'operatore. Di seguito sono riportati i risultati tipici ottenuti con sei diverse configurazioni di giunti.
Metrico | Traduzione | Rotazione |
|---|---|---|
Valore massimo RV (X, Y, Z) | 2.471 mm, 3.751 mm, 1.423 mm | 0.957 °, 0.454 °, 0.702 ° |
Valore medio del veicolo | 2.548 mm | 0.704° |
Deviazione media (DS) | 0.930 mm | 0.265° |
Convalidare con un test statico su un tavolo e un test dinamico che registra nuvole di punti trasformate tramite ICP.
Gestione della latenza e isolamento del rumore
Pianifica il tuo budget di latenza dall'acquisizione del fotogramma al movimento del braccio. Aggiungi un timestamp a ogni fotogramma al momento dell'acquisizione, quindi aggiungi il rilevamento, la stima della posa, la pianificazione e il ritardo del bus. EtherCAT fornisce una temporizzazione deterministica per il controllore del braccio robotico.
Parametro | Prestazioni tipiche di EtherCAT |
|---|---|
Tempo di ciclo (10 assi servoassistiti) | 100–250 µs |
Jitter | < 1 µs |
Precisione della sincronizzazione dell'orologio distribuito | migliore di 100 ns |
I clock distribuiti mantengono ogni slave allineato a livello hardware, garantendo la precisione della temporizzazione anche sotto carico software. Il protocollo CAN rimane valido per assi più lenti su bracci robotici di dimensioni ridotte.
Mantenere il rumore del driver del motore lontano dalla catena di elaborazione delle immagini. Collegare le schermature dei cavi a 360° a entrambe le estremità e non far mai passare una schermatura attraverso un filo di drenaggio del pigtail. Separare il percorso del segnale e dell'alimentazione all'interno del cabinet. Rallentare il pilotaggio del gate dei MOSFET e ridurre le aree dei loop ad alta corrente per ridurre le emissioni alla fonte. Questi accorgimenti proteggono la precisione della visione artificiale durante le operazioni di manipolazione.
Per la producibilità orientata al prodotto (DFM), confermate la stratificazione prima del routing, mantenete la geometria delle tracce entro ±5 mil e concordate le tolleranze di impedenza con il vostro produttore. L'integrazione della visione artificiale ha successo quando il layout del circuito stampato, la calibrazione e la temporizzazione ricevono la stessa attenzione. L'integrazione della visione fallisce quando uno qualsiasi di questi aspetti viene trattato in un secondo momento. Pianificate l'integrazione della visione artificiale fin dalle prime fasi e i vostri bracci robotici manterranno la precisione lungo tutta la linea di produzione.
Applicazioni, sfide e soluzioni di visione artificiale
Casi d'uso reali nel settore manifatturiero e logistico
I robot collaborativi a guida visiva trovano impiego in celle di prelievo e posizionamento, nello svuotamento di contenitori e nella ricerca di oggetti su una linea di produzione. Una telecamera 3D è in grado di rilevare dettagli più piccoli di 5 mm, consentendo a un braccio robotico di svuotare un contenitore pieno senza afferrare il pezzo sbagliato. I cobot a doppio braccio seguono oggetti in movimento e le celle uomo-robot si scambiano componenti tra una persona e un braccio. L'integrazione della visione offre vantaggi misurabili:
La velocità di prelievo raggiunge i 200 articoli all'ora, con un'accuratezza superiore al 99.9% e una precisione di posizionamento di circa ±0.1 mm.
La precisione dello smistamento aumenta di quasi il 25%-30% e la velocità di evasione degli ordini nelle ore di punta cresce notevolmente.
Il tasso di errore diminuisce ed è possibile assegnare i lavoratori a compiti che apportano maggior valore.
Questi risultati confermano l'efficienza, la ripetibilità e la sicurezza dei robot industriali e collaborativi. I cobot a guida visiva supportano anche il funzionamento a distanza e la raccolta dati, che alimentano le pipeline di dati per l'apprendimento automatico robotico. Lo stesso ciclo di raccolta dati basato sull'IA addestra i modelli di intelligenza artificiale per la manipolazione complessa. È prevedibile che i bracci robotici basati sull'IA si affideranno all'apprendimento per imitazione e al funzionamento a distanza prima di essere in grado di gestire autonomamente manipolazioni complesse.
Modalità di guasto comuni e strategie di mitigazione
Latenza, deriva di calibrazione, riflessi, occlusione e rumore del motore che si insinua nella catena di elaborazione delle immagini sono le cause principali dei guasti. Il riconoscimento e la pianificazione del percorso richiedono dai 100 ai 500 ms per ciclo, e questo ritardo da solo interrompe i circuiti di controllo servoassistiti più precisi. I tassi di guasto tipici delle prese industriali si attestano tra il 2% e l'8% all'ora, mentre i tassi di caduta delle normali operazioni di prelievo e posizionamento sono compresi tra il 3% e il 5% all'ora. Le forme complesse portano i tassi di caduta di picco al 10-12% all'ora, a fronte di un obiettivo inferiore allo 0.1% all'ora.
Condizioni dell'oggetto | Effetto sul tasso di fallimento |
|---|---|
Vibrazioni superiori a 0.5 g o oscillazioni di temperatura superiori a 15 °C per ciclo | 200-300% più alto |
Illuminazione irregolare | errore di profondità superiore del 40-60% |
È necessario risolvere questi problemi a livello di scheda. Schermare la catena di elaborazione delle immagini, collegare le schermature a 360° e tenere le linee di alimentazione dei motori separate dalle guide della telecamera. Aggiungere la compensazione ambientale e la manutenzione predittiva con sensori di vibrazione e termici. La visione artificiale con modelli di intelligenza artificiale prevede i guasti di presa in tempo reale. La visione artificiale gestisce il rilevamento e le attività di manipolazione basate sulla visione traggono vantaggio dal controllo adattivo della forza di presa. Mantenere le routine di calibrazione programmate e trattare la manipolazione guidata dalla visione come un problema di temporizzazione.
Ora avete un'immagine semplificata del ciclo. Le telecamere inquadrano la scena, il riconoscimento visivo trasforma i pixel in pose degli oggetti e il controller muove il braccio robotico lungo un percorso prestabilito. Il feedback chiude il cerchio ad ogni ciclo.
Valutate attentamente i compromessi fin dalle prime fasi. I servomotori classici rimangono prevedibili e hanno costi di verifica contenuti. I metodi di deep learning offrono adattabilità, ma comportano un maggiore consumo di dati e risorse di calcolo. Portata dell'interfaccia, budget di latenza e isolamento dal rumore sono fattori in conflitto tra loro, quindi stabilite le priorità prima di procedere con il layout.
Tenete d'occhio il controllo visivo appreso, i modelli di linguaggio visivo e le telecamere di eventi. I cobot guidati dalla visione trarranno vantaggio dalla teleoperazione e dalla raccolta dati, e i modelli di intelligenza artificiale spingeranno le manipolazioni complesse oltre i limiti attuali. L'intelligenza artificiale non sostituirà il vostro budget di tempo. Iniziate con una cella calibrata, registrate ogni ciclo e lasciate che la robotica collaborativa cresca da lì. I bracci robotici premiano la disciplina. I bracci robotici costruiti su dati misurati gestiscono manipolazioni complesse con sicurezza.
FAQ
Quale interfaccia per fotocamera è consigliabile scegliere per una cella con braccio robotico?
Iniziate dalla lunghezza del cavo. MIPI CSI-2 è adatto per brevi collegamenti tra schede all'interno dell'alloggiamento del braccio. USB 3 copre alcuni metri con un semplice cablaggio. GigE permette di raggiungere l'intera linea di produzione, ma è necessario tenere conto del jitter dei pacchetti. Scegliete l'interfaccia in base alla distanza da percorrere, poi alla risoluzione e alla frequenza dei fotogrammi.
Come si fa a escludere il rumore del motore dalla catena di elaborazione delle immagini?
Schermatura del cavo di collegamento a 360° su entrambe le estremità. Non far mai passare una schermatura attraverso un filo di drenaggio del pigtail. Separare il percorso del segnale e dell'alimentazione all'interno del quadro elettrico. Rallentare la frequenza di pilotaggio del gate del MOSFET e ridurre le aree di loop ad alta corrente. Questi accorgimenti proteggono la precisione della visione artificiale quando un braccio robotico si muove velocemente vicino alla telecamera.
Perché la deriva di calibrazione, col tempo, può danneggiare un braccio robotico?
Le oscillazioni termiche e le vibrazioni modificano la trasformazione mano-occhio. Un braccio robotico afferra quindi l'oggetto con un offset crescente. Mantenere le routine di calibrazione programmate. Aggiungere sensori di vibrazione e termici per la manutenzione predittiva. Convalidare con un test statico su tavolo e un test dinamico con nuvola di punti tramite ICP.
Quando è preferibile scegliere il servomeccanismo classico rispetto al deep learning?
Scegliete il servocontrollo classico quando la cella è ben calibrata e il pezzo presenta una texture. Un braccio robotico esegue quindi un ciclo prevedibile e verificabile. Optate per la stima della posa tramite deep learning in presenza di oggetti complessi, insoliti o lucidi. Molti team si dividono il lavoro: i modelli di intelligenza artificiale rilevano gli ostacoli e una semplice legge di servocontrollo aziona il braccio robotico.