Pour obtenir une conversion de puissance à haut rendement et une régulation stable, une seule règle s'impose : adapter chaque choix de conception à la charge réelle, au chemin thermique réel et aux contraintes de fabrication du circuit imprimé. Deux objectifs guident votre travail : atteindre le rendement de conversion de puissance le plus élevé possible et maintenir une tension de sortie stable malgré les variations de charge. Ces objectifs sont contradictoires. Un rendement accru implique souvent une fréquence de commutation plus élevée, ce qui peut perturber la tension de sortie. Votre rôle consiste à trouver un équilibre entre ces deux impératifs, en vous appuyant sur des données et non sur des conjectures. Un bon système de conversion de puissance résulte de choix judicieux à chaque étape. Chaque gain de rendement et chaque point de régulation dépendent de cet équilibre.
Points clés à retenir
Choisissez le type de convertisseur adapté à vos besoins : le convertisseur abaisseur (buck) diminue la tension, le convertisseur élévateur (boost) l’augmente et le convertisseur abaisseur-élévateur (buck-boost) gère les entrées variables.
Utilisez un régulateur à découpage plutôt qu'un régulateur linéaire lorsque la perte de puissance dépasse 2 watts. Cela permet d'économiser de l'énergie et de réduire la chaleur dégagée.
Concevez votre boucle de régulation avec une marge de phase d'au moins 60 degrés. Cela permet de maintenir une tension de sortie stable malgré les variations de charge.
Choisissez des composants comme les inductances et les MOSFET en évaluant les compromis , tels que la résistance et la charge de grille, pour votre fréquence de commutation.
Testez soigneusement votre conception à l'aide de mesures précises. Cela garantit le respect des objectifs d'efficacité et de régulation en production.
Sélection de la topologie de conversion de puissance
Compromis Buck, Boost et Buck-Boost
Le choix d'une topologie commence par trois critères : le profil de charge, le rapport de tension d'entrée/sortie et les besoins d'isolation. Un régulateur fonctionne de manière optimale lorsque VIN est égal à VOUT, et son rendement diminue à mesure que ce rapport augmente. Avec une tension d'entrée variant entre 36 et 60 V, un bus 48 V est idéal, car il transporte quatre fois moins de courant qu'un bus 12 V et réduit les pertes du réseau de distribution d'énergie d'un facteur 16 environ. Cette tension d'entrée pouvant chuter en dessous de 48 V, cet étage doit être un convertisseur buck-boost.
topologie | Rapport de tension | Isolement | Meilleur ajustement |
|---|---|---|---|
Buck | Des marches descendent | Non | Rails simples et peu coûteux ; un courant d'entrée discontinu augmente les interférences électromagnétiques |
Booster | Marches vers le haut | Non | Courant CCM continu ; convient à la correction active du facteur de puissance |
coup de pouce | Monter ou descendre des marches | Non | Systèmes alimentés par batterie avec entrée dérivante |
Les convertisseurs abaisseurs (buck) sont la solution la plus simple et la plus économique, et ils offrent un rendement élevé à forte puissance. Les étages élévateurs (boost) consomment un courant continu en mode de conduction continue (CCM), ce qui les rend idéaux pour la correction active du facteur de puissance. Les étages abaisseurs-élévateurs (buck-boost) gèrent les variations de tension d'entrée, mais ils inversent la sortie et leur interrupteur n'est pas relié à la masse. Lorsque le rendement et la flexibilité sont essentiels, les convertisseurs CC-CC remplacent les régulateurs linéaires. Les convertisseurs régulés isolés offrent un rendement élevé dans un format compact.
Principes de base du redressement synchrone
Il est conseillé de remplacer la diode de roue libre par un MOSFET afin de réduire les pertes par conduction sur les rails basse tension et courant élevé. La diode présente une chute de tension directe fixe quel que soit le courant. Un MOSFET, quant à lui, présente une chute de tension égale au courant multiplié par sa résistance à l'état passant (RDS(on)). Les pertes diminuent donc lorsqu'on monte des composants en parallèle ou qu'on choisit un composant à plus faible résistance. Ce simple changement est souvent déterminant pour l'efficacité d'un convertisseur de puissance.
Topologies isolées et quand vous en avez besoin
Choisissez une topologie isolée lorsque la sécurité ou la séparation de masse l'exigent. Le convertisseur flyback est l'option isolée la plus simple à faible puissance, mais ses performances se dégradent au-delà d'environ 10 A. Un convertisseur direct ajoute une inductance de sortie et supporte mieux les courants de sortie élevés. Les topologies de convertisseurs de puissance avancées, notamment les étages buck-boost à deux interrupteurs, améliorent le rendement au prix d'une plus grande complexité.
Remarque : Une mauvaise régulation signifie généralement des pertes plus élevées ; par conséquent, une tension de sortie instable doit être considérée comme un avertissement concernant l'efficacité.
Rendement de conversion de puissance et mécanismes de perte
Pertes par commutation vs. pertes linéaires
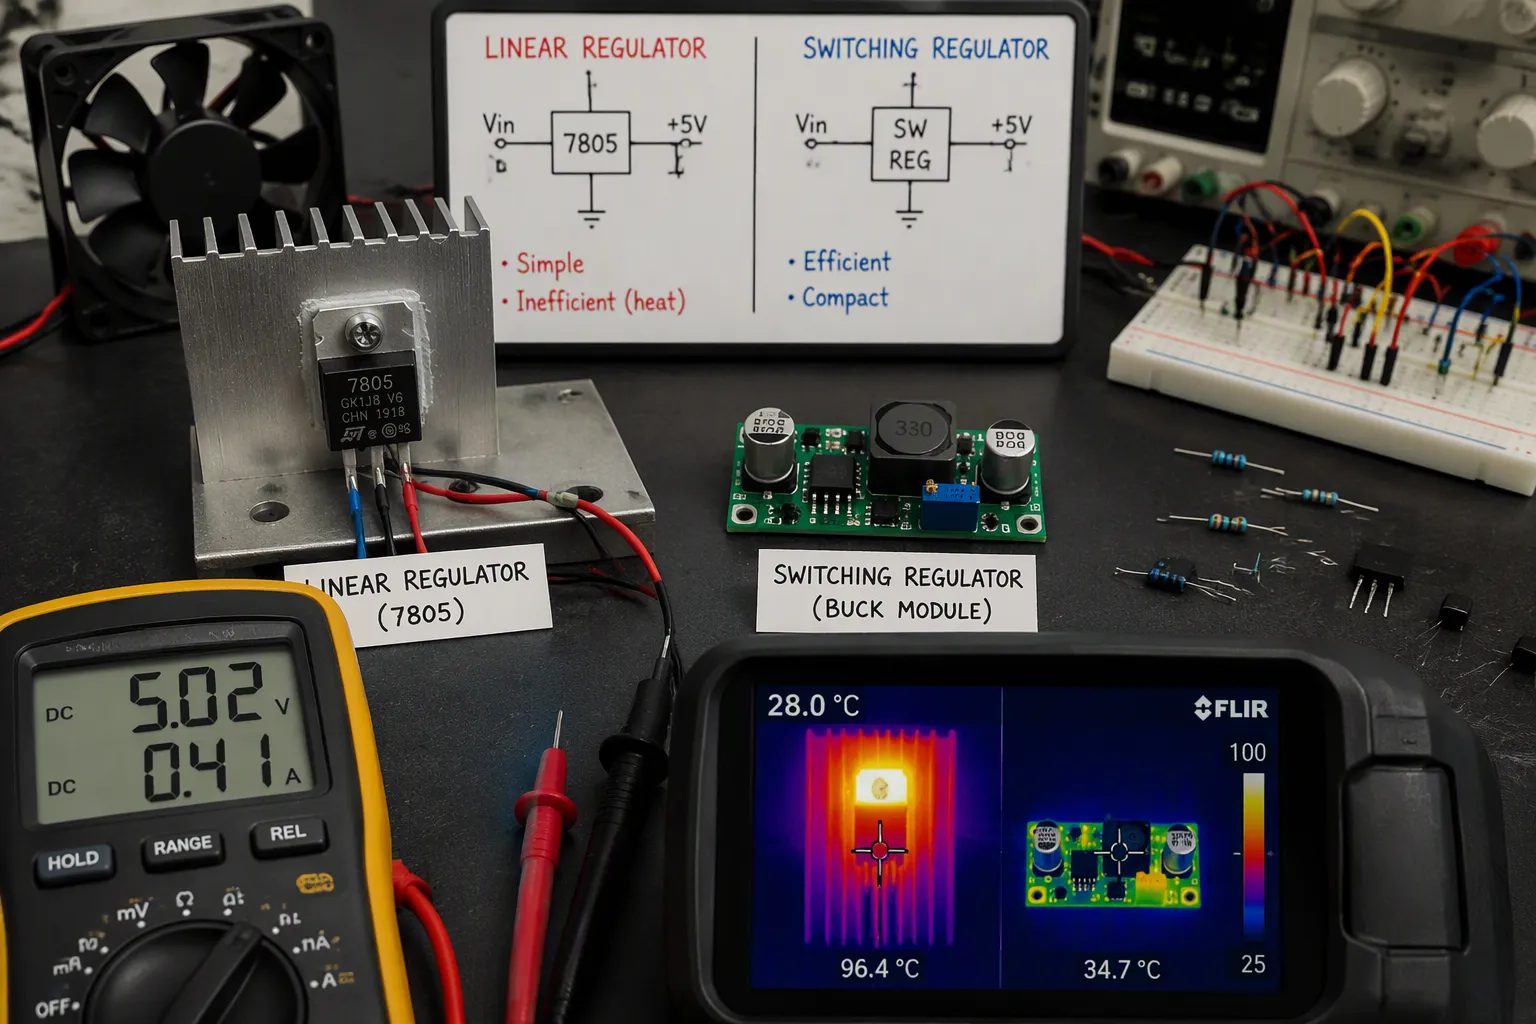
Un régulateur linéaire stabilise sa tension de sortie en abaissant la tension excédentaire entre l'entrée et la sortie. Le courant de charge traverse à la fois la charge et le régulateur. La puissance dissipée est donc égale à la chute de tension multipliée par le courant de sortie. Dans un régulateur 5 V automobile classique alimenté par un système de charge 14.3 V, la chute de tension est de 9.3 V. À 1.0 A, la charge reçoit 5 W tandis que le régulateur consomme 9.3 W, ce qui représente un rendement d'environ 35 %. Les composants à découpage évitent ce gaspillage. Ils coupent la tension d'entrée et stockent l'énergie dans une inductance, ne perdant ainsi qu'une faible partie de la puissance fournie. C'est pourquoi les alimentations à découpage atteignent un rendement élevé, contrairement aux composants linéaires.
Paramètre | Régulateur linéaire | Régulateur de commutation |
|---|---|---|
Efficacité | Faible (30 à 60 % lorsque VIN est bien supérieur à VOUT) | Élevé (80–95 %) |
Stress thermique | Valeur élevée pour les grandes valeurs VIN–VOUT ou les courants élevés | Faible pour la même charge |
courant de charge typique | Jusqu'à 500 mA | De 1 A à 10 A et au-delà |
Il convient de considérer la règle des 2 W comme un seuil pratique. Calculez les pertes par la formule (VIN − VOUT) × IOUT. Si le résultat dépasse 2 W, privilégiez un régulateur à découpage . S'il reste inférieur ou égal à 2 W, un régulateur linéaire peut convenir avec un dissipateur thermique adapté. Fournir 5 V à 2 A à partir de 12 V avec un régulateur linéaire entraîne une dissipation de 14 W, ce qui n'est pas envisageable. Un étage de découpage à 90 % de rendement ne dissipe qu'environ 1 W pour la même application.
Un circuit intégré 7805 alimenté en 12 V et consommant 500 mA génère plus de 3.5 W de chaleur. Il nécessite un dissipateur thermique ou une meilleure conception thermique du circuit imprimé.
Répartition des pertes sur toute la plage de charge
Quatre types de pertes influencent le rendement de conversion de puissance, et leur importance varie différemment. Les pertes par conduction augmentent avec le carré du courant de charge et sont donc prépondérantes à forte charge. Les pertes par commutation sont approximativement proportionnelles à la fréquence et à la tension du bus et sont prépondérantes à faible charge. Les pertes par commande de grille sont proportionnelles à la fréquence et à la charge de grille. Les pertes au repos restent constantes et sont donc surtout importantes lorsque le courant de sortie est faible. Des conceptions avancées ont atteint un rendement maximal supérieur à 99.1 % grâce à la combinaison d'innovations en matière de composants, de topologie et de contrôle.
Modes d'efficacité à faible charge
En modulation de largeur d'impulsion (PWM) à fréquence fixe, le nombre de commutations reste constant, ce qui entraîne une consommation propre constante et une baisse du rendement à faible courant. Les modes de faible charge remédient à ce problème. Les modes Burst, Skip et PFM allongent la période et réduisent le nombre de commutations par unité de temps. Sous une charge de 1 mA, la PWM forcée n'offre qu'un rendement d'environ 8 %, tandis que la PFM atteint environ 84 %. La PFM élimine également les pertes à l'amorçage côté haut et réduit les pertes dues à la commande de grille et au temps mort. La détection de passage par zéro apporte un gain supplémentaire en désactivant le transistor MOSFET côté bas lorsque le courant dans l'inductance devient négatif.
Conseil : La modulation de fréquence à persistance (PFM) entraîne une fréquence variable, une ondulation plus élevée et un risque de bruit audible. Vérifiez le comportement en matière d’interférences électromagnétiques (EMI) avant de vous engager.
Conception de la régulation de tension et de la boucle de contrôle
Compensation et stabilité du retour d'information
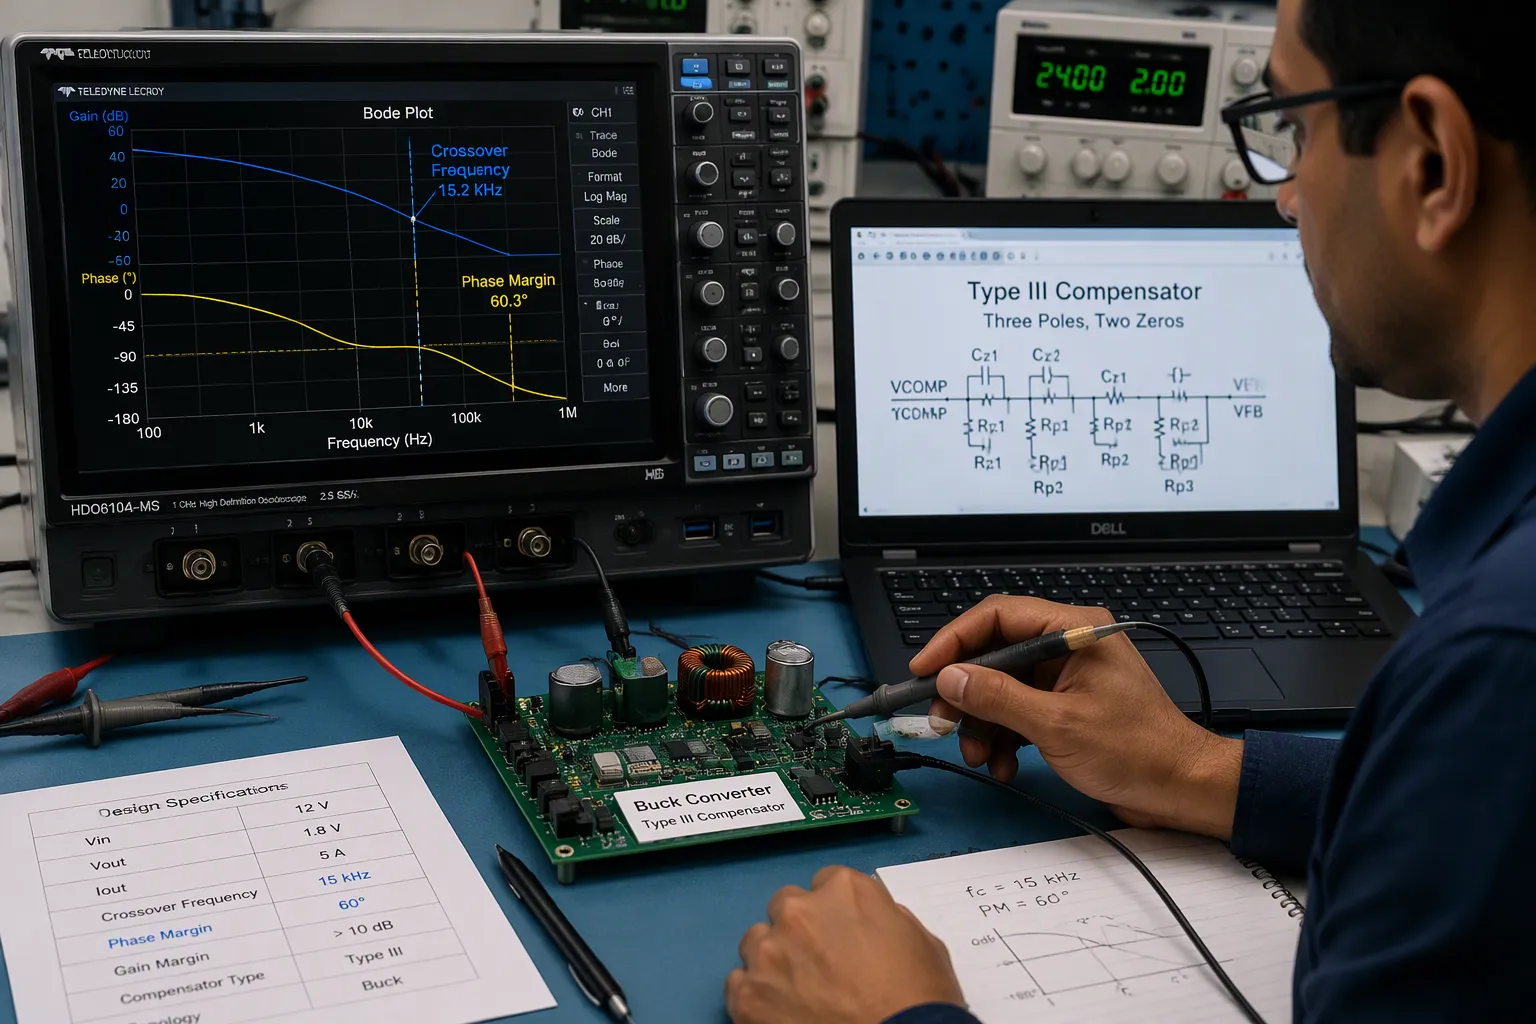
Considérez la boucle de contrôle comme la partie du convertisseur CC/CC qui détermine la stabilité de la tension de sortie. Un étage abaisseur, élévateur ou abaisseur-élévateur nécessite les trois mêmes fonctions du compensateur. Premièrement, le gain élevé en courant continu agit comme un intégrateur. Il amplifie toute erreur résiduelle jusqu'à ce que le rapport cyclique la corrige. Sans cet intégrateur, une commande uniquement proportionnelle génère une erreur résiduelle. Deuxièmement, deux zéros proches de la fréquence de résonance LC déphasent le convertisseur. Troisièmement, deux pôles haute fréquence réduisent le gain au-delà de la fréquence de coupure. Ils empêchent les ondulations de commutation et le bruit injecté de modifier le rapport cyclique.
Un compensateur de type III (trois pôles, deux zéros) fournit ces trois caractéristiques. Le tableau ci-dessous présente un exemple de fonctionnement d'un compensateur abaisseur.
Considération | Valeur / Positionnement | Interet |
|---|---|---|
Fréquence de crossover | 15 kHz (environ fsw/10) | Réponse transitoire rapide dans la validité du modèle moyen |
Cible de marge de phase | ≥ 55° (la conception permet d'atteindre 60°) | Transition nette, marge de manœuvre pour les variations de pièces |
Objectif de marge de gain | 12 dB | Marge contre les déphasages parasites |
zéros du compensateur | 3.2 kHz et 6.2 kHz | Récupérer environ 38° de phase au point de croisement |
pôles du compensateur | 75 kHz et 145 kHz | Réduction du gain ; atténuation des ondulations et du bruit |
Pente de gain de boucle à 0 dB | −20 dB/décade | Stabilité à un seul croisement |
La marge de phase détermine directement le dépassement. À environ 65°, on observe un dépassement d'environ 5 % et une stabilisation en quelques cycles. À 45°, le dépassement atteint environ 20 % avec une oscillation modérée. À 25°, il atteint environ 50 % avec une oscillation prolongée. Il est recommandé de viser 60° et de ne jamais descendre en dessous de 45°, car la marge supplémentaire absorbe la dérive due à la température, à l'âge et aux variations de fabrication.
Une boucle présentant une marge de phase de 60° en laboratoire peut encore osciller après l'ajout d'un filtre d'entrée. L'interaction entre le filtre et le convertisseur se fait par impédance, et non par l'intermédiaire de la boucle compensée. Ce défaut se manifeste à la fréquence de résonance du filtre (voir le critère de stabilité de Middlebrook).
Réponse transitoire et télédétection
Les variations rapides de charge, de 10 mA à 500 mA en quelques nanosecondes, nécessitent une large bande passante de boucle, un amplificateur d'erreur rapide et une marge de phase importante entre la charge et la capacité de sortie. Il est recommandé d'utiliser des condensateurs MLCC à faible ESR en sortie. Une compensation trop agressive risque d'entraîner une instabilité ; une compensation trop lente provoque des surtensions et des sous-tensions. Augmenter la capacité de sortie améliore le comportement transitoire, mais au détriment de la surface du circuit imprimé et du temps de démarrage. Une technique consiste à repousser la fréquence de gain unitaire grâce à un petit amplificateur opérationnel à courant constant pilotant un nœud à haute impédance, ce qui élargit la bande passante tandis que les conditions de charge n'ont que peu d'incidence sur la stabilité.
Pour une tension de sortie régulée en ligne et en charge sur de longues pistes, ajoutez une détection à distance. Une paire de détection dédiée est câblée directement aux bornes de la charge via une connexion Kelvin, séparant ainsi la détection de tension du chemin de courant élevé. Ces lignes ne transportent qu'un courant de polarisation infime, leur chute de tension intrinsèque est donc négligeable. La boucle de rétroaction compare ensuite la tension mesurée à sa référence interne et augmente la tension de sortie jusqu'à ce que la charge atteigne la valeur de consigne. Ceci corrige la résistance des pistes, des câbles et des connecteurs, assurant une régulation précise et une alimentation stable même en cas de forte variation de la demande.
Conseil : acheminez les lignes de détection en paire différentielle serrée, loin des nœuds de commutation. Une ligne de détection bruitée perturbe davantage la régulation de la tension de sortie que n’importe quel réglage du compensateur ne saurait le corriger.
Sélection des composants pour une efficacité globale
Inducteurs, condensateurs et MOSFET
Le choix de la valeur de l'inductance doit se faire en vérifiant simultanément trois limites. Sélectionnez l'inductance nominale à partir du facteur d'ondulation dans les conditions d'entrée les plus défavorables et à faible charge, puis arrondissez à la valeur normalisée supérieure. Vérifiez le courant de saturation à une atténuation de 30 % par rapport au courant de crête et prévoyez une marge de 20 à 30 %. Assurez-vous que le courant nominal couvre la valeur efficace (RMS) et consultez les courbes de polarisation continue et d'échauffement avant de faire votre choix.
Le choix du condensateur de sortie dépend généralement de la variation de charge, et non de l'ondulation. Une chute de tension transitoire de 3 % peut nécessiter une capacité bien supérieure à celle requise pour une ondulation de 1 %. Il est donc important de vérifier simultanément l'ESR, le courant d'ondulation RMS et les dimensions du boîtier.
Le choix d'un MOSFET repose sur un compromis , et non sur la recherche de la résistance RDS(on) la plus faible. La charge de grille augmente avec la taille de la puce ; un composant à faible résistance présente donc souvent une charge de grille (Qg) élevée et ralentit la commutation. Il convient de comparer la résistance RDS(on) à la charge de grille et à la charge de Miller à la fréquence cible.
Choix de l'appareil | Solidité | Troquer |
|---|---|---|
MOSFET à faible RDS(on) | Faible perte par conduction | Qg élevé, bords plus lents |
MOSFET à faible Qg | Commutation rapide | Pertes par conduction plus élevées |
Contrôleurs et pilotes de portail
Une tension de commande de grille plus élevée, par exemple +15 V/-5 V, garantit un amorçage stable de la grille et protège l'oxyde de grille. Elle exige également une régulation plus stricte de l'alimentation du circuit de commande. La commande active de la grille module dI/dt et dV/dt afin de réduire les pertes de commutation tout en maîtrisant les interférences électromagnétiques, mais elle réduit la bande passante de détection et complexifie le système.
Surveillez la boucle de commande. L'inductance parasite provoque des oscillations et des déclenchements intempestifs, ce qui augmente les pertes. Utilisez des pistes courtes, une source Kelvin et placez le découplage près du circuit de commande.
Conseil : Les pertes par charge de grille sont faibles par rapport à la puissance nominale, mais elles provoquent un échauffement du circuit de commande et de la résistance externe Rg. Prévoyez une marge thermique suffisante pour ces composants.
Inductances intégrées pour régulateurs intégrés
Les inductances à noyau magnétique intégrées constituent une nouvelle option pour les régulateurs de tension abaisseurs intégrés. Les îlots à noyau partagé, étroitement couplés, permettent d'atteindre une densité d'inductance de 250 nH/mm² et une densité de courant de 10 A/mm². Dans un convertisseur à 10 modules fonctionnant à 40 A, les réseaux couplés ont permis d'obtenir un rendement moyen supérieur de 5.65 % à celui des modules non couplés, les modules les plus performants atteignant 11.04 %.
Ceci est crucial pour la conversion de puissance à haut rendement dans les systèmes à forte chute de tension, comme la conversion de 12 V à 1 V. L'intégration de composants passifs améliore le rendement lorsque la surface du circuit imprimé est réduite. Ces composants constituent un levier de conception pour les systèmes de conversion de puissance nécessitant une alimentation compacte et à haut rendement.
Compromis entre efficacité, taille et EMI
Gestion de la fréquence de commutation et de la température
Le choix de la fréquence de commutation est primordial, car il influence tous les autres. Une fréquence plus élevée permet de réduire la taille des inductances, des condensateurs et des filtres, et augmente la densité de puissance. Cependant, cette même variation accroît le nombre de commutations par seconde, ce qui augmente les pertes et peut entraîner une baisse du rendement si la conception thermique est insuffisante. Des variations de tension (dv/dt et di/dt) plus marquées augmentent également le bruit conduit et rayonné. Il est alors nécessaire d'optimiser l'agencement, le filtrage et le réglage précis de la commande de grille.
Priorité de conception | Effet d'une fréquence de commutation plus élevée |
|---|---|
Efficacité | Plus de commutations par seconde ; le rendement total peut diminuer en l'absence d'une conception thermique robuste. |
Taille de la solution | Des composants passifs plus petits et une densité de puissance plus élevée ; les composants passifs deviennent plus sensibles et plus coûteux. |
Des arêtes vives augmentent le bruit ; nécessitent une conception plus compacte, un blindage et un filtrage plus efficaces. | |
Thermique | Besoins accrus en matière de cycles de température de jonction et de réduction de puissance |
Estimez les pertes de commutation à la fréquence cible, puis vérifiez la marge thermique du module et du dissipateur. Validez la maîtrise du dv/dt et du di/dt pour le risque d'interférences électromagnétiques, ajustez-les et répétez l'opération. Confirmez par simulation, test thermique, analyse des interférences électromagnétiques et test de charge avant de finaliser la conception.
Conseil : Une fréquence qui résiste aux interférences électromagnétiques en laboratoire peut présenter des défaillances dans un boîtier métallique. Procédez à un contrôle précoce.
Surface de cuivre et contraintes DFM
Planifiez le chemin thermique avant le routage. Les réseaux de vias thermiques acheminent la chaleur des composants de surface vers les plans de cuivre internes ou arrière, et les vias remplis ou bouchés empêchent la remontée de la soudure. Une épaisseur importante de cuivre réduit l'échauffement par effet Joule et répartit la chaleur latéralement. Les pastilles de cuivre et les substrats métalliques isolés sont utilisés dans les dispositifs où les réseaux de vias sont insuffisants. Regroupez les vias en zones de connexion et suivez les normes IPC-7093 pour les boîtiers à terminaison inférieure et IPC-2152 pour la largeur de la zone de conduction.
La DFM limite alors le plan. Les grandes surfaces de cuivre absorbent la chaleur des joints de soudure lors du refusion, ce qui augmente l'épaisseur autour du véritable chemin de dissipation thermique. Minimisez la quantité de pâte à braser pour éviter que les composants ne flottent. Éloignez les pistes à courant élevé des capteurs et des amplificateurs opérationnels.
Compromis entre les coûts et la nomenclature
Une fréquence plus basse permet de réduire les coûts de nomenclature et de contrôle des interférences électromagnétiques. Une fréquence plus élevée peut engendrer des coûts supplémentaires liés à des composants plus sophistiqués et à un contrôle des interférences électromagnétiques plus strict. Évaluez chaque option en fonction de votre profil de charge, et non en fonction des valeurs maximales indiquées dans la fiche technique.
Remarque : Chaque gain en matière d'efficacité élevée a un coût, que ce soit au niveau de la surface de la carte, du coût ou de la marge EMI.
Mise en œuvre et tests au niveau du conseil d'administration
Disposition des nœuds de boucle chaude et de commutation
La boucle principale est le chemin de courant élevé qui transporte le courant de commutation. Sa surface induit une inductance parasite, laquelle est à l'origine d'oscillations, de surtensions et d'interférences électromagnétiques (EMI). Il est recommandé de placer les condensateurs d'entrée et de découplage à quelques millimètres seulement du demi-pont MOSFET. Une surface de boucle réduite diminue l'inductance et limite les surtensions. Sur une carte multicouche, une boucle d'alimentation verticale permet de réduire encore davantage sa surface ; ce type d'agencement a permis de réduire les surtensions jusqu'à environ 4 V par rapport aux agencements classiques.
Action de conception | S'applique à | Effect |
|---|---|---|
Condensateurs proches des MOSFET | Boucle chaude | Réduit la surface de la boucle, diminue l'inductance |
Boucle d'alimentation verticale dans un circuit imprimé multicouche | Boucle chaude | Réduction de la zone de boucle et du dépassement |
Barres omnibus laminées pour liaison CC | Boucle chaude | Empêche le dépassement de V_DS à la coupure |
Boucles de porte compactes et isolées | Nœud de commutation | Empêche les démarrages intempestifs du coupleur Miller |
Inductance de source adaptée dans les dispositifs en parallèle | Nœud de commutation | Évite le partage inégal du courant |
Il convient également de maintenir les plans de référence intacts et d'éloigner les zones de commutation bruyantes des zones analogiques sensibles. Ces mesures permettent de limiter les bruits importants de dv/dt et di/dt et de préserver l'intégrité du signal de retour.
Mesure et validation
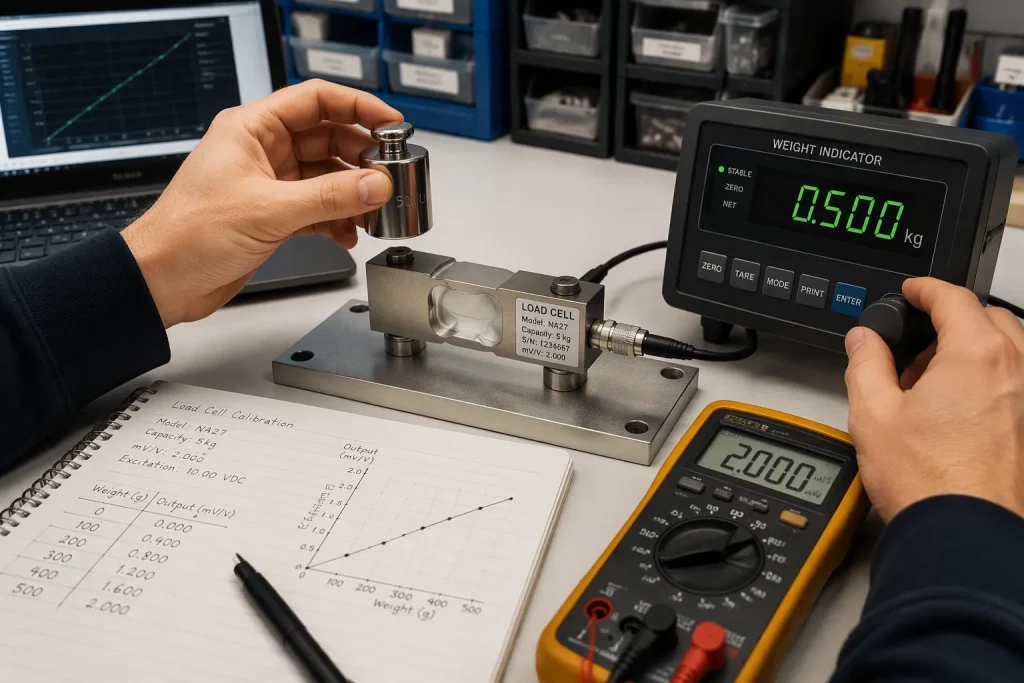
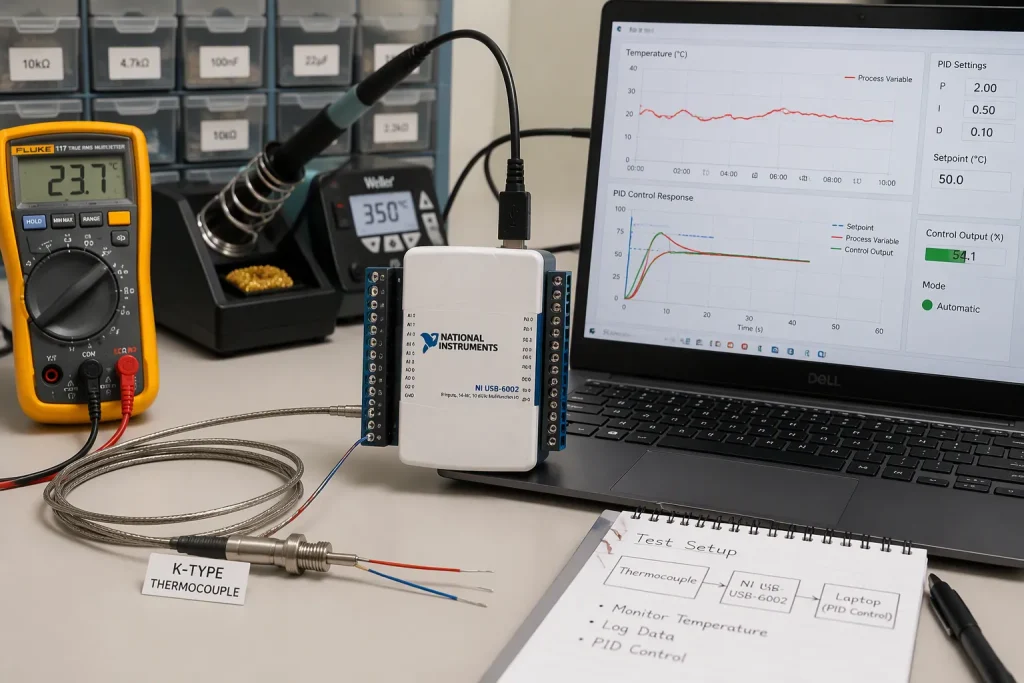
Les données de laboratoire ne sont utiles que si la configuration est correcte. L'erreur d'étalonnage augmente avec la valeur mesurée ; par conséquent, les valeurs élevées entraînent des erreurs absolues plus importantes. Le décalage du zéro introduit une erreur constante qui affecte principalement les faibles valeurs. La dérive de l'instrument, le temps de latence et l'hystérésis influencent tous les résultats. Il est recommandé de remettre l'appareil à zéro au démarrage, d'attendre la stabilisation avant chaque mesure et de balayer dans un seul sens.
Erreur | Comment cela fausse les lectures | Comment éviter |
|---|---|---|
Erreur d'étalonnage | Croissance à pleine échelle | Vérifier par rapport à une référence précise |
Décalage zéro | Erreur constante, plus marquée pour les petites valeurs | Remettez à zéro et notez le décalage. |
Temps de latence / hystérésis | Les premières lectures sont trop hautes ou trop basses. | Attendez que la stabilité se stabilise ; balayez dans un sens. |
Bruit environnemental | Résultats des courants d'air et des vibrations | Protéger ou contrôler l'espace de travail |
Avant la production en série, il est essentiel de valider la réponse aux variations de charge transitoires, la régulation de ligne et de charge, ainsi que le rendement. Il faut garder à l'esprit que la régulation et les pertes sont liées. Un transformateur présentant une impédance de 7 % a affiché des pertes de charge de 11 kW et un rendement de 98.6 %, contre 8 kW et 98.9 % pour une impédance de 5 %. Une régulation moins performante engendre des pertes plus importantes ; par conséquent, une tension de sortie instable doit être considérée comme un indicateur de l'efficacité de la conversion de puissance.
Conseil : Prenez plusieurs mesures sur une plage aussi large que possible. Une variation non mesurée est une variation que vous ne pouvez pas corriger.
Une conversion de puissance à haut rendement et une régulation stable reposent sur une chaîne intégrée : topologie, boucle de contrôle, composants, implantation, conception thermique et conception pour la fabrication (DFM), le tout adapté à vos contraintes réelles. Des compromis sont inévitables. La conception optimale correspond à votre profil de charge, à votre enveloppe thermique et à votre budget, et non aux performances maximales indiquées dans les fiches techniques.
Remarque : Les données de laboratoire sont toujours plus fiables que les estimations. Mesurez, itérez, puis validez avant la production en série.
Considérez chaque gain d'efficacité de conversion de puissance comme un résultat concret, et non comme un espoir. Un travail rigoureux sur la conversion de puissance vous garantit une alimentation fiable. Fabriquez des alimentations fiables de la même manière, en procédant par mesures précises, et vos objectifs d'efficacité et de régulation seront atteints en production.
QFP
Comment choisir entre buck, boost et buck-boost ?
Commencez par définir trois paramètres : le profil de charge, le rapport de tension d'entrée/sortie et les besoins d'isolation. Choisissez un convertisseur abaisseur (buck), un convertisseur élévateur (boost) et un convertisseur abaisseur-élévateur (buck-boost) lorsque la tension d'entrée dérive par rapport à la tension de sortie. N'ajoutez une topologie isolée que si la sécurité ou la séparation de masse l'exigent.
Faut-il utiliser un régulateur linéaire ou un convertisseur à découpage ?
Calculez la perte par la formule (VIN − VOUT) × IOUT. Si le résultat reste inférieur ou égal à 2 W, un régulateur linéaire peut convenir avec un dissipateur thermique adapté. Au-delà de 2 W, utilisez un étage de découpage. Un régulateur linéaire alimenté par une tension d'entrée beaucoup plus élevée dissipe la majeure partie de la puissance fournie sous forme de chaleur.
Comment maintenir la stabilité de la boucle de contrôle ?
Visez une marge de phase d'au moins 60° et ne descendez jamais en dessous de 45°. Réglez la fréquence de coupure à environ un dixième de la fréquence de commutation et utilisez un compensateur de type III pour lever la phase à la résonance LC. Vérifiez ensuite la stabilité avec votre filtre d'entrée connecté.
Conseil : Une boucle qui semble propre sur le banc d’essai peut encore résonner une fois que le filtre d’entrée interagit avec elle.
Pourquoi le rendement chute-t-il à faible charge ?
La modulation de largeur d'impulsion (PWM) à fréquence fixe maintient une fréquence de commutation constante, quelle que soit la charge, garantissant ainsi une consommation propre constante. Les modes Burst, Skip et PFM réduisent le nombre de commutations et compensent en grande partie les pertes. Il est recommandé de vérifier les interférences électromagnétiques (EMI) et l'ondulation avant de les activer.
Continuez à mesurer, continuez à itérer, et vos objectifs d'efficacité et de réglementation seront atteints en production.