Hocheffiziente Leistungswandlung und stabile Spannungsregelung erreichen Sie durch eine einfache Vorgehensweise: Passen Sie jede Designentscheidung an die reale Last, den realen Wärmepfad und die realisierbare Leiterplatte an. Zwei Ziele bestimmen Ihre Arbeit: Sie streben die höchstmögliche Leistungswandlungseffizienz an und benötigen gleichzeitig eine konstante Ausgangsspannung bei Laständerungen. Diese Ziele stehen im Widerspruch zueinander. Höhere Effizienz bedeutet oft mehr Schaltvorgänge, und mehr Schaltvorgänge können die Ausgangsspannung beeinträchtigen. Ihre Aufgabe ist es, diese Ziele anhand von Daten und nicht anhand von Vermutungen in Einklang zu bringen. Gute Leistungswandlungssysteme basieren auf sorgfältigen Entscheidungen in jeder Phase. Jeder Effizienzgewinn und jeder Regelungspunkt hängt von diesem Gleichgewicht ab.
Wichtige Erkenntnisse
Wählen Sie den für Ihre Bedürfnisse passenden Wandlertyp: Abwärtswandler senken die Spannung, Aufwärtswandler erhöhen sie, und Abwärts-Aufwärtswandler verarbeiten veränderliche Eingangsspannungen.
Bei einem Leistungsverlust von mehr als 2 Watt sollte ein Schaltregler anstelle eines linearen Reglers verwendet werden. Dies spart Energie und reduziert die Wärmeentwicklung.
Konstruieren Sie Ihren Regelkreis so, dass er eine Phasenreserve von mindestens 60 Grad aufweist. Dies trägt dazu bei, die Ausgangsspannung bei Laständerungen stabil zu halten.
Wählen Sie Bauteile wie Induktivitäten und MOSFETs unter Berücksichtigung von Kompromissen wie Widerstand und Gate-Ladung für Ihre Schaltfrequenz aus.
Testen Sie Ihr Design sorgfältig mit präzisen Messungen. So stellen Sie sicher, dass die Effizienz- und Regulierungsziele in der Produktion eingehalten werden.
Auswahl der Leistungsumwandlungstopologie
Buck, Boost und Buck-Boost-Abwägungen
Die Wahl der Topologie beginnt mit drei Eingangsgrößen: Lastprofil, Eingangs-/Ausgangsspannungsverhältnis und Isolationsanforderungen. Ein Regler arbeitet optimal, wenn VIN gleich VOUT ist; mit steigendem Verhältnis nimmt seine Effizienz ab. Bei einer Eingangsspannung zwischen 36 und 60 V ist ein 48-V-Bus optimal, da er nur den Faktor 4 des Stroms im Vergleich zu 12 V führt und die PDN-Verluste um etwa den Faktor 16 reduziert. Da die Eingangsspannung unter 48 V fallen kann, muss diese Stufe als Aufwärts-/Abwärtswandler ausgeführt sein.
Topologie | Spannungsverhältnis | Isolationswerte | Beste Passform |
|---|---|---|---|
Bock | Stufen hinunter | Nein | Einfache, kostengünstige Schienen; diskontinuierlicher Eingangsstrom erhöht die elektromagnetischen Störungen. |
Boost | Stufen hinauf | Nein | Kontinuierlicher CCM-Strom; geeignet für die aktive Leistungsfaktorkorrektur |
Buck-Boost | Schritte nach oben oder unten | Nein | Batteriebetriebene Systeme mit driftendem Eingangssignal |
Abwärtswandler sind die einfachste und kostengünstigste Wahl und erreichen auch bei hohen Leistungen einen hohen Wirkungsgrad. Aufwärtswandler ziehen im kontinuierlichen Betrieb (CCM) einen Gleichstrom und eignen sich daher hervorragend zur aktiven Leistungsfaktorkorrektur. Aufwärts-/Abwärtswandler verarbeiten veränderliche Eingangssignale, schalten jedoch den Ausgang um und ihr Schalter hat keine Masseverbindung. Wo es auf Wirkungsgrad und Flexibilität ankommt, ersetzen DC/DC-Wandler lineare Regler. Isolierte geregelte Wandler erreichen hohe Wirkungsgrade bei geringem Platzbedarf.
Grundlagen der Synchrongleichrichtung
Um die Leitungsverluste bei niedrigen Spannungen und hohen Strömen zu reduzieren, sollten Sie die Freilaufdiode durch einen MOSFET ersetzen. Die Diode erzeugt bei jedem Strom eine feste Durchlassspannung. Ein MOSFET hingegen erzeugt einen Stromverlust multipliziert mit dem RDS(on), wodurch die Verluste sinken, wenn Sie mehrere Bauteile parallel schalten oder ein Bauteil mit niedrigerem Widerstand wählen. Diese eine Änderung entscheidet oft darüber, ob ein Leistungswandler seinen Wirkungsgrad erreicht.
Isolierte Topologien und wann man sie braucht
Wählen Sie eine isolierte Topologie, wenn dies aus Sicherheitsgründen oder aufgrund von Erdungstrennung erforderlich ist. Der Sperrwandler ist bei geringer Leistung die einfachste isolierte Option, weist jedoch oberhalb von etwa 10 A eine schlechte Performance auf. Ein Vorwärtswandler mit zusätzlicher Ausgangsinduktivität eignet sich besser für hohe Ausgangsströme. Fortschrittlichere Leistungswandlertopologien, wie z. B. Zwei-Schalter-Abwärts-/Aufwärtswandler, steigern den Wirkungsgrad, sind aber komplexer.
Hinweis: Eine mangelhafte Regelung führt in der Regel zu höheren Verlusten. Betrachten Sie daher eine driftende Ausgangsspannung als Warnsignal für einen Effizienzverlust.
Wirkungsgrad und Verlustmechanismen der Energieumwandlung
Schaltverluste vs. lineare Verluste
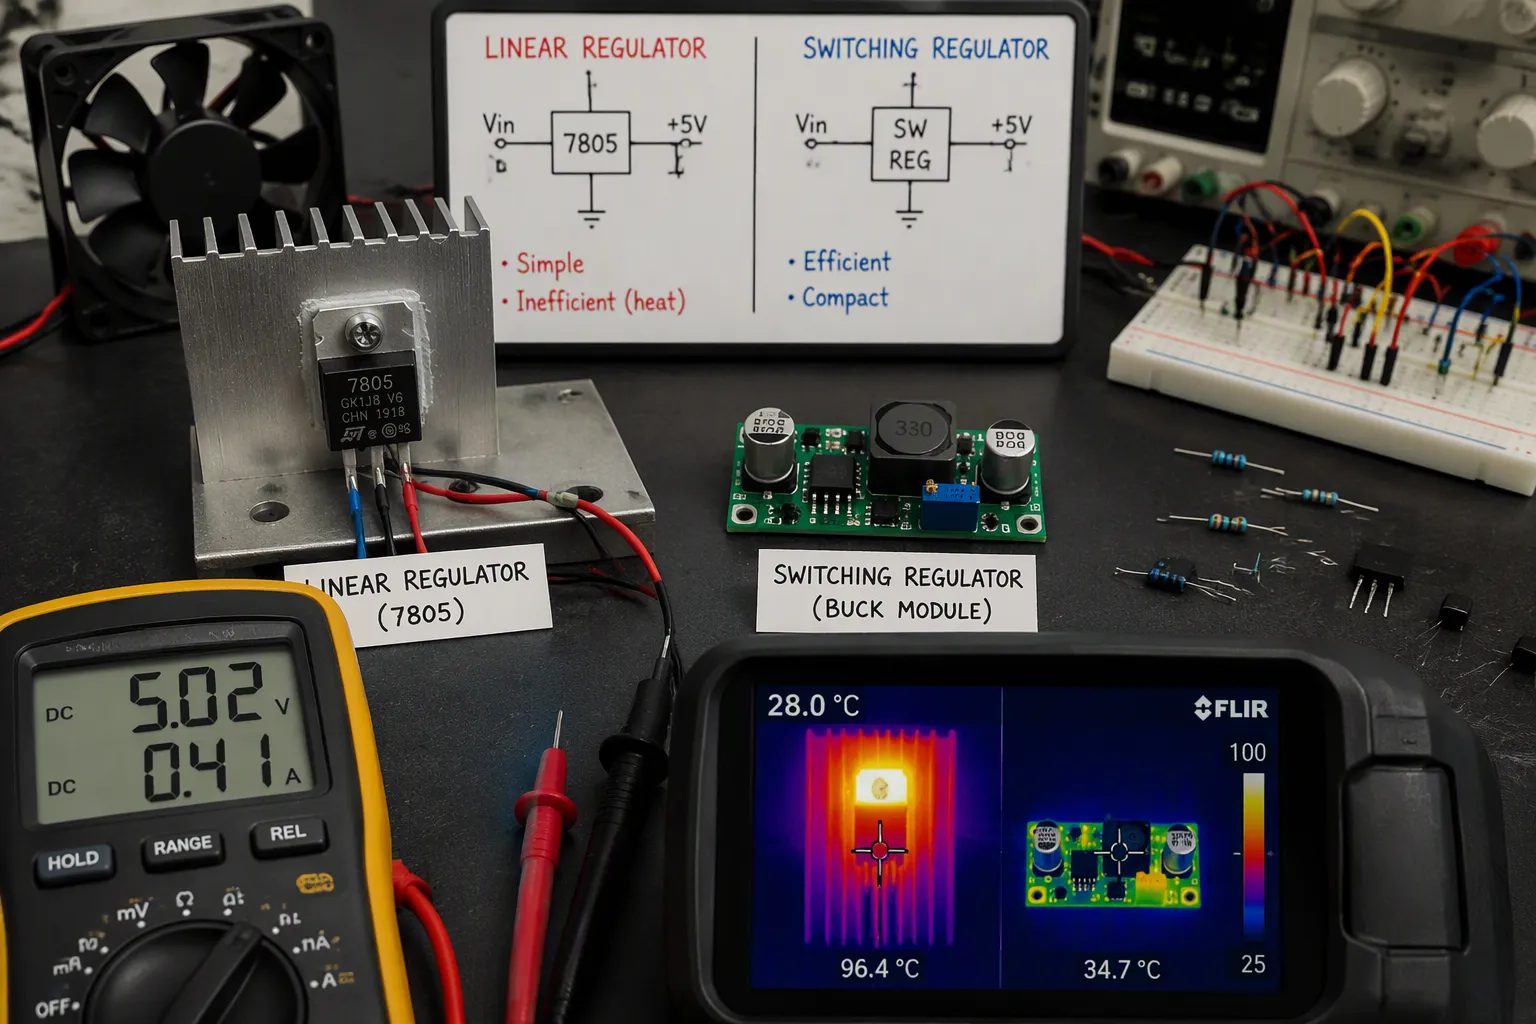
Ein Linearregler hält seine Ausgangsspannung konstant, indem er die Differenzspannung zwischen Ein- und Ausgang abbaut. Der Laststrom fließt sowohl durch die Last als auch durch den Regler. Die Verlustleistung entspricht somit dem Produkt aus Spannungsabfall und Ausgangsstrom. Bei einem gängigen 5-V-Regler in einem Auto, der von einem 14.3-V-Ladesystem gespeist wird, beträgt der Spannungsabfall 9.3 V. Bei 1.0 A liefert die Last 5 W, während der Regler 9.3 W verbraucht, was einem Wirkungsgrad von nur etwa 35 % entspricht. Schaltregler vermeiden diese Verluste. Sie unterbrechen die Eingangsspannung und speichern Energie in einer Induktivität, wodurch nur ein geringer Teil der abgegebenen Leistung verloren geht. Deshalb erreichen Schaltnetzteile einen so hohen Wirkungsgrad wie Linearregler nicht.
Parameter | Linearregler | Schaltregler |
|---|---|---|
Wirkungsgrad | Niedrig (30–60 %, wenn VIN weit über VOUT liegt) | Hoch (80–95 %) |
Thermische Belastung | Hohe Anforderungen bei großen Eingangs-Ausgangs-Abstand oder hohem Strom | Niedrig bei gleicher Last |
Typischer Laststrom | Bis zu 500 mA | 1 A bis 10 A und darüber hinaus |
Die 2-W-Regel sollte als praktischer Grenzwert betrachtet werden. Die Verluste berechnen sich als (VIN − VOUT) × IOUT. Liegt das Ergebnis über 2 W, ist ein Schaltregler zu verwenden . Liegt es bei oder unter 2 W, kann mit ausreichender Kühlung auch ein Linearregler eingesetzt werden. Die Versorgung von 12 V mit 5 V bei 2 A über einen Linearregler führt zu einem Verlust von 14 W, was unpraktisch ist. Eine Schaltstufe mit 90 % Wirkungsgrad verbraucht für dieselbe Aufgabe nur etwa 1 W.
Ein 7805, der mit 12 V und 500 mA betrieben wird, erzeugt über 3.5 W Wärme. Dieses Bauteil benötigt einen Kühlkörper oder ein verbessertes Wärmedesign der Leiterplatte.
Verlustaufschlüsselung über den gesamten Lastbereich
Vier Verlustfaktoren beeinflussen den Wirkungsgrad der Energieumwandlung, wobei jeder Faktor unterschiedlich skaliert. Die Leitungsverluste steigen quadratisch mit dem Laststrom und sind daher bei hoher Last dominant. Die Schaltverluste sind annähernd proportional zur Frequenz und zur Busspannung und dominieren bei geringer Last. Die Gate-Ansteuerverluste skalieren mit der Frequenz und der Gate-Ladung. Die Ruhestromverluste bleiben konstant und sind daher vor allem bei geringen Ausgangsströmen relevant. Fortschrittliche Designs haben durch die Kombination von Innovationen bei Komponenten, Topologie und Steuerung einen Spitzenwirkungsgrad von über 99.1 % erreicht.
Effizienzmodi für geringe Last
Bei PWM mit fester Frequenz bleibt die Anzahl der Schaltvorgänge konstant, wodurch auch der Eigenverbrauch konstant bleibt und der Wirkungsgrad bei niedrigen Strömen sinkt. Teillastmodi beheben dieses Problem. Burst-, Skip- und PFM-Steuerung verlängern die Periodendauer und reduzieren die Anzahl der Schaltvorgänge pro Zeiteinheit. Bei einer Last von 1 mA erreicht erzwungene PWM nur etwa 8 % Wirkungsgrad, während PFM etwa 84 % erzielt. PFM eliminiert zudem die Einschaltverluste auf der High-Side und reduziert die Verluste durch Gate-Ansteuerung und Totzeit. Die Nulldurchgangserkennung erzielt einen weiteren Wirkungsgradgewinn, indem sie den Low-Side-FET abschaltet, sobald der Spulenstrom negativ wird.
Hinweis: PFM führt zu variabler Frequenz, höherer Restwelligkeit und möglicherweise hörbarem Rauschen. Prüfen Sie das EMV-Verhalten, bevor Sie sich endgültig entscheiden.
Spannungsregelung und Regelkreisdesign
Rückkopplungskompensation und Stabilität
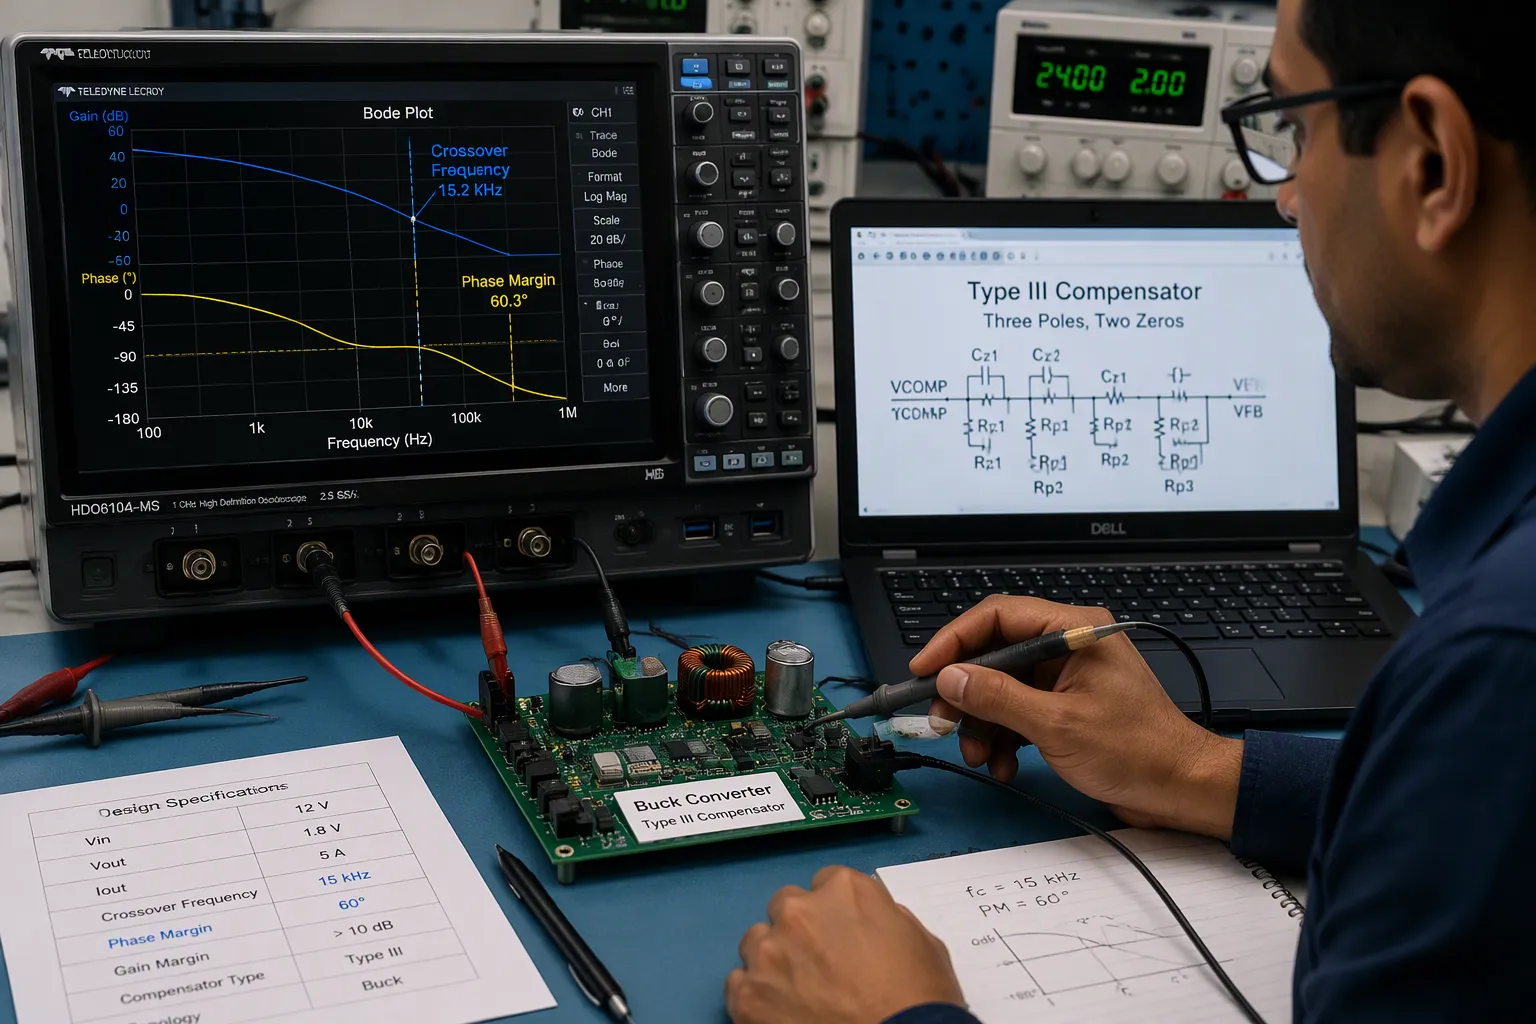
Man kann sich den Regelkreis als den Teil des DC/DC-Wandlerdesigns vorstellen, der darüber entscheidet, ob das Ausgangssignal stabil bleibt oder schwankt. Abwärts-, Aufwärts- und Aufwärts-/Abwärtswandler benötigen alle drei Funktionen des Kompensators. Erstens: Eine hohe Verstärkung im Gleichstrombereich wirkt wie ein Integrator. Sie verstärkt jeden stationären Fehler, bis das Tastverhältnis ihn ausgleicht. Ohne diesen Integrator würde eine rein proportionale Regelung einen stationären Fehler hinterlassen. Zweitens: Zwei Nullstellen nahe der LC-Resonanz heben die Phase im Grenzfrequenzbereich an. Drittens: Zwei Hochfrequenzpole reduzieren die Verstärkung oberhalb des Grenzfrequenzbereichs. Sie verhindern, dass Schaltwelligkeit und eingekoppeltes Rauschen das Tastverhältnis verändern.
Ein Kompensator vom Typ III (drei Pole, zwei Nullstellen) erfüllt alle drei Anforderungen. Die folgende Tabelle zeigt ein Rechenbeispiel für einen Abwärtswandler.
Berücksichtigung | Wert / Platzierung | Zweck |
|---|---|---|
Übergangsfrequenz | 15 kHz (etwa fsw/10) | Schnelle transiente Reaktion innerhalb der Gültigkeit des gemittelten Modells |
Phasenrandziel | ≥ 55° (die Konstruktion erreicht 60°) | Sauberer Übergang, Spielraum für Teilvariationen |
Gewinnmargenziel | ≥ 12dB | Sicherheitsmarge gegen parasitäre Phasenverzögerungen |
Kompensatornullstellen | 3.2 kHz und 6.2 kHz | Stellen Sie beim Übergang etwa 38° der Phase wieder her. |
Kompensatorpole | 75 kHz und 145 kHz | Verstärkung reduzieren; Restwelligkeit und Rauschen dämpfen |
Schleifenverstärkungsflanke bei 0 dB | −20 dB/Dekade | Stabilität bei einem einzelnen Crossover |
Die Phasenreserve regelt das Überschwingen direkt. Bei etwa 65° beträgt das Überschwingen ca. 5 % und stabilisiert sich innerhalb weniger Zyklen. Bei 45° steigt das Überschwingen auf ca. 20 % mit mäßigem Nachschwingen. Bei 25° erreicht es ca. 50 % mit starkem Nachschwingen. Sie sollten 60° anstreben und niemals unter 45° gehen, da die zusätzliche Reserve Abweichungen aufgrund von Temperatur, Alterung und Fertigungstoleranzen ausgleicht.
Eine Schleife, die im Prüfstand eine Phasenreserve von 60° aufweist, kann nach dem Hinzufügen eines Eingangsfilters dennoch schwingen. Filter und Wandler interagieren über die Impedanz, nicht über die zuvor kompensierte Schleife. Dieser Fehler tritt bei der Resonanzfrequenz des Filters auf (siehe Middlebrook-Stabilitätskriterium).
Transiente Reaktion und Fernerkundung
Schnelle Lastsprünge, wie z. B. von 10 mA auf 500 mA innerhalb von Nanosekunden, erfordern eine hohe Schleifenbandbreite, einen schnellen Fehlerverstärker und eine große Phasenreserve zwischen Last und Ausgangskapazität. Für den Ausgang sollten MLCCs mit niedrigem ESR verwendet werden. Eine zu aggressive Kompensation birgt das Risiko von Instabilität; eine zu langsame Kompensation führt zu Überschwingen und Unterschwingen. Eine Erhöhung der Ausgangskapazität verbessert das Einschwingverhalten, erhöht jedoch den Platzbedarf auf der Leiterplatte und verlängert die Anlaufzeit. Eine Möglichkeit besteht darin, die Grenzfrequenz durch einen kleinen Konstantstrom-OTA, der einen hochohmigen Knoten ansteuert, zu erhöhen. Dies erweitert die Bandbreite, während die Stabilität kaum von den Lastbedingungen beeinflusst wird.
Für eine geregelte Ausgangsspannung über lange Leiterbahnen wird eine Fernmessung eingesetzt. Ein separates Messpaar wird in Kelvin-Schaltung direkt an die Lastanschlüsse angeschlossen, wodurch die Spannungsmessung vom Hochstrompfad getrennt wird. Diese Leitungen führen nur einen minimalen Ruhestrom, sodass ihr Spannungsabfall vernachlässigbar ist. Die Rückkopplungsschleife vergleicht die gemessene Spannung mit ihrem internen Referenzwert und erhöht die Ausgangsspannung, bis die Last den Sollwert erreicht. Dies kompensiert den Widerstand von Leiterbahnen, Kabeln und Steckverbindern und gewährleistet so eine präzise Regelung und eine stabile Stromversorgung auch bei dynamischer Belastung.
Tipp: Verlegen Sie die Messleitungen als eng beieinanderliegendes Differenzialpaar fernab der Schaltknoten. Eine verrauschte Messleitung beeinträchtigt die Ausgangsspannungsregelung stärker, als es durch Anpassungen des Kompensators behoben werden kann.
Komponentenauswahl für optimale Gesamteffizienz
Induktivitäten, Kondensatoren und MOSFETs
Die Induktivität sollte anhand dreier gleichzeitiger Grenzwerte bestimmt werden. Ermitteln Sie die Nenninduktivität anhand des Restwelligkeitsfaktors bei ungünstigster Eingangsspannung und geringer Last und runden Sie auf den nächstliegenden Standardwert auf. Prüfen Sie den Sättigungsstrom bei 30 % Abfall im Vergleich zum Spitzenstrom und halten Sie eine Sicherheitsmarge von 20–30 % ein. Stellen Sie sicher, dass der Nennstrom den Effektivwert abdeckt, und lesen Sie vor Ihrer Entscheidung die Kennlinien für Gleichstrom-Arbeitspunkt und Temperaturanstieg.
Die Wahl des Ausgangskondensators richtet sich üblicherweise nach der Laständerung, nicht nach der Restwelligkeit. Ein transienter Spannungseinbruch von 3 % kann deutlich mehr Kapazität erfordern als eine Restwelligkeit von 1 %. ESR, Effektivwert des Restwelligkeitsstroms und Gehäusegröße sollten gemeinsam geprüft werden.
Die Auswahl von MOSFETs erfordert ein ausgewogenes Verhältnis , nicht den niedrigsten RDS(on)-Wert. Die Gate-Ladung steigt mit der Chipgröße, daher weisen Bauteile mit niedrigem Widerstand oft eine hohe Gate-Ladung (Qg) auf und verlangsamen das Schalten. Wägen Sie RDS(on) gegen Qg und die Miller-Ladung bei der gewünschten Frequenz ab.
Geräteauswahl | Stabilität | Abtausch |
|---|---|---|
MOSFET mit niedrigem RDS(on) | Geringe Leitungsverluste | Hoher Qg-Wert, langsamere Flanken |
Niedrige Qg-MOSFET | Schnelles Umschalten | Höherer Leitungsverlust |
Steuerungen und Torantriebe
Eine höhere Gate-Ansteuerspannung, beispielsweise +15 V/-5 V, gewährleistet ein zuverlässiges Einschalten des Gates und schützt das Gate-Oxid. Sie erfordert zudem eine präzisere Regelung durch die Treiberversorgung. Die aktive Gate-Steuerung formt dI/dt und dV/dt, um die Schaltverluste zu reduzieren und gleichzeitig elektromagnetische Störungen (EMI) zu minimieren. Dies führt jedoch zu einem höheren Aufwand an Messbandbreite und erhöht die Komplexität.
Achten Sie auf die Gate-Schleife. Parasitäre Induktivität verursacht Überschwingen und Fehlauslösungen, was die Verluste erhöht. Halten Sie die Leiterbahnen kurz, verwenden Sie eine Kelvin-Quelle und platzieren Sie die Entkopplung nahe am Treiber.
Hinweis: Der Gate-Ladungsverlust ist im Verhältnis zur Nennleistung gering, erwärmt aber den Treiber und den externen Rg. Sorgen Sie für ausreichend thermischen Spielraum an diesen Bauteilen.
Gehäuseintegrierte Induktivitäten für integrierte Regler
In Gehäusen integrierte Magnetkerninduktivitäten stellen eine neue Option für Abwärtswandler dar. Eng gekoppelte, gemeinsam genutzte Kerninseln erhöhen die Induktivitätsdichte auf 250 nH/mm² und die Stromdichte auf 10 A/mm². In einem 10-Modul-Wandler mit 40 A erzielten gekoppelte Arrays eine durchschnittliche Effizienzsteigerung von 5.65 % gegenüber ungekoppelten Vergleichswerten, wobei die besten Module 11.04 % erreichten.
Dies ist wichtig für hocheffiziente Leistungswandlung bei hohen Abwärtsspannungen, wie z. B. von 12 V auf 1 V. Der Einsatz passiver Bauelemente im Gehäuse steigert die Effizienz bei beengten Platzverhältnissen auf der Leiterplatte. Nutzen Sie diese Bauteile als Gestaltungselement für Leistungswandlungssysteme, die eine kompakte und hocheffiziente Stromversorgung erfordern.
Effizienz, Größe und EMV-Abwägungen
Schaltfrequenz- und Wärmemanagement
Die Schaltfrequenz wird zuerst festgelegt, da sie alle anderen Entscheidungen beeinflusst. Eine höhere Frequenz ermöglicht kleinere Induktivitäten, Kondensatoren und Filter und erhöht die Leistungsdichte. Gleichzeitig führt diese Änderung zu mehr Schaltvorgängen pro Sekunde, wodurch die Verluste steigen und der Wirkungsgrad bei unzureichender Wärmeableitung sinken kann. Steilere Anstiege von dv/dt und di/dt erhöhen zudem leitungsgebundenes und abgestrahltes Rauschen. Daher sind ein kompakteres Layout, eine bessere Filterung und eine sorgfältige Gate-Ansteuerung erforderlich.
Designpriorität | Auswirkung höherer Schaltfrequenz |
|---|---|
Wirkungsgrad | Mehr Schaltvorgänge pro Sekunde; ohne ein robustes Wärmemanagement kann der Gesamtwirkungsgrad sinken. |
Lösungsgröße | Kleinere passive Bauelemente und höhere Leistungsdichte; passive Bauelemente werden empfindlicher und teurer |
Schärfere Kanten erhöhen das Rauschen; erfordert eine engere Anordnung, Abschirmung und Filterung. | |
Thermische | Mehr Sperrschichttemperaturzyklen und Leistungsreduzierung erforderlich |
Schätzen Sie die Schaltverluste bei der gewünschten Frequenz ab und prüfen Sie anschließend die thermische Reserve im Modul und Kühlkörper. Validieren Sie die dv/dt- und di/dt-Regelung hinsichtlich des EMV-Risikos, passen Sie diese an und wiederholen Sie den Vorgang. Bestätigen Sie die Ergebnisse durch Simulation, thermischen Test, EMV-Scan und Lasttest, bevor Sie die endgültige Konfiguration festlegen.
Hinweis: Eine Frequenz, die auf dem Prüfstand elektromagnetische Störungen übersteht, kann in einem Metallgehäuse dennoch zu Problemen führen. Führen Sie daher frühzeitige Tests durch.
Kupferfläche und DFM-Beschränkungen
Planen Sie den Wärmepfad vor dem Routing. Thermische Via-Arrays leiten Wärme von Oberflächenbauteilen in interne oder rückseitige Kupferflächen ab, und gefüllte oder verschlossene Vias verhindern das Aufquellen von Lötzinn. Dickes Kupfer reduziert die Widerstandserwärmung und verteilt die Wärme seitlich. Kupferplättchen und isolierte Metallsubstrate eignen sich für Bauteile, bei denen Via-Arrays nicht ausreichen. Gruppieren Sie Vias in Gruppen und beachten Sie IPC-7093 für bodenseitig terminierte Gehäuse und IPC-2152 für die Stromtragfähigkeit.
DFM schränkt die Planung ein. Große Kupferflächen entziehen den Lötstellen beim Reflow Wärme, daher sollten die Lötstellen so klein wie möglich sein, um den eigentlichen Wärmepfad zu vermeiden. Die Lötpaste sollte minimiert werden, um ein Blockieren der Bauteile zu verhindern. Hochstromführende Leiterbahnen sollten von Sensoren und Operationsverstärkern ferngehalten werden.
Kosten- und Stücklisten-Abwägungen
Niedrigere Frequenzen senken die Materialkosten und den Aufwand für die EMV-Kontrolle. Höhere Frequenzen können die Kosten durch fortschrittlichere Geräte und eine strengere EMV-Kontrolle erhöhen. Wägen Sie jede Option anhand Ihres Lastprofils ab, nicht anhand eines Spitzenwerts im Datenblatt.
Hinweis: Jeder Effizienzgewinn geht auf Kosten der Platinenfläche, der Kosten oder der EMI-Marge.
Implementierung und Tests auf Vorstandsebene
Layout für Hot Loop und Switch-Knoten
Die Stromschleife ist der Pfad für hohe Schaltströme. Ihre Fläche bestimmt die parasitäre Induktivität, welche wiederum Schwingungen, Überschwingen und elektromagnetische Störungen (EMI) verursacht. Eingangs- und Entkopplungskondensatoren sollten nur wenige Millimeter von der MOSFET-Halbbrücke entfernt platziert werden. Eine kleinere Schleifenfläche verringert die Schleifeninduktivität und reduziert das Spannungsüberschwingen. Eine vertikal ausgerichtete Stromschleife auf einer Multilayer-Leiterplatte verkleinert die Schleifenfläche noch weiter. Solche Layouts weisen im Vergleich zu herkömmlichen Layouts eine Reduzierung des Überschwingens um bis zu ca. 4 V auf.
Designaktion | Gilt für | Ergebnisse |
|---|---|---|
Kondensatoren in der Nähe von MOSFETs | Heiße Schleife | Verkleinert die Schleifenfläche, verringert die Induktivität |
Vertikale Stromschleife in mehrlagiger Leiterplatte | Heiße Schleife | Verringert Schleifenbereich und Überschwingen |
Laminierte Stromschienen für DC-Verbindung | Heiße Schleife | Verhindert V_DS-Überschwingen beim Abschalten |
Kompakte, isolierte Torschleifen | Schaltknoten | Verhindert Fehlzündungen durch Miller-Kupplung |
Angepasste Quellinduktivität in parallelen Bauelementen | Schaltknoten | Vermeidet ungleiche Stromverteilung |
Sie sollten außerdem darauf achten, dass die Referenzebenen intakt bleiben und störungsbehaftete Schaltbereiche von empfindlichen analogen Bereichen ferngehalten werden. Diese Maßnahmen reduzieren hohe dv/dt- und di/dt-Störungen und schützen die Integrität des Rücksignals.
Messung und Validierung
Die Messwerte des Prüfstands sind nur dann aussagekräftig, wenn die Messanordnung korrekt ist. Der Kalibrierungsfehler steigt mit dem Messwert, daher weisen große Werte größere absolute Fehler auf. Der Nullpunktversatz verursacht einen konstanten Fehler, der insbesondere kleine Messwerte beeinträchtigt. Gerätedrift, Verzögerungszeit und Hysterese verfälschen die Ergebnisse. Sie sollten das Messgerät zu Beginn neu nullen, vor jeder Messung auf Stabilität warten und den Messbereich nur in eine Richtung ausloten.
Fehler | Wie es die Messwerte verfälscht | Wie man vermeidet |
|---|---|---|
Kalibrierungsfehler | Wächst mit vollem Wert | Mit einer genauen Referenz überprüfen |
Nullpunktverschiebung | Konstanter Fehler, am stärksten ausgeprägt bei kleinen Werten | Nullstellen und Offset aufzeichnen. |
Verzögerungszeit / Hysterese | Die ersten Messwerte liegen zu hoch oder zu niedrig | Auf Stabilität warten; in eine Richtung schwenken |
Umgebungslärm | Ergebnisse zu Zugkräften und Vibrationsverzerrungen | Den Arbeitsbereich abschirmen oder kontrollieren |
Vor der Serienfertigung sollten Sie das Verhalten bei Lastsprüngen, die Netz- und Lastregelung sowie den Wirkungsgrad überprüfen. Beachten Sie, dass Regelung und Verluste sich gemeinsam verändern. Ein Transformator mit 7 % Impedanz wies 11 kW Lastverluste und einen Wirkungsgrad von 98.6 % auf, im Vergleich zu 8 kW und 98.9 % bei 5 % Impedanz. Eine schlechtere Regelung führt zu höheren Verlusten; daher sollte eine schwankende Ausgangsspannung als Warnsignal für einen möglichen Verlust des Wirkungsgrades der Leistungsumwandlung verstanden werden.
Tipp: Nehmen Sie mehrere Messungen über einen möglichst breiten Bereich vor. Abweichungen, die Sie nicht messen, können Sie nicht beheben.
Hocheffiziente Leistungsumwandlung und stabile Regelung resultieren aus einer ineinandergreifenden Kette: Topologie, Regelkreis, Komponenten, Layout, Wärmedesign und DFM sind optimal auf Ihre realen Grenzen abgestimmt. Kompromisse sind unvermeidbar. Das beste Design berücksichtigt Ihr Lastprofil, Ihre thermischen Anforderungen und Ihr Kostenziel – nicht die Spitzenwerte im Datenblatt.
Hinweis: Labordaten sind stets aussagekräftiger als Vermutungen. Messen, iterieren und validieren Sie, bevor Sie mit der Serienfertigung beginnen.
Jede Verbesserung der Energieumwandlungseffizienz betrachten Sie als messbares Ergebnis, nicht als Wunschdenken. Sorgfältige Arbeit an der Energieumwandlung führt zu einem zuverlässigen Netzteil. Bauen Sie zuverlässige Netzteile auf dieselbe Weise – mit präzisen Messungen – und Ihre Effizienz- und Regelungsziele werden auch in der Produktion erreicht.
FAQ
Wie wählt man zwischen Buck, Boost und Buck-Boost?
Beginnen Sie mit drei Eingangsgrößen: Lastprofil, Eingangs-/Ausgangsspannungsverhältnis und Isolationsanforderungen. Wählen Sie einen Abwärtswandler (Buck) zum Abwärtswandeln, einen Aufwärtswandler (Boost) zum Aufwärtswandeln und einen Aufwärts-/Abwärtswandler (Buck-Boost), wenn die Eingangsspannung über oder unter die Ausgangsspannung schwankt. Fügen Sie eine isolierte Topologie nur dann hinzu, wenn dies aus Sicherheitsgründen oder aufgrund von Erdungstrennung erforderlich ist.
Sollten Sie einen Linearregler oder einen Schaltwandler verwenden?
Berechnen Sie den Verlust als (VIN − VOUT) × IOUT. Liegt das Ergebnis bei oder unter 2 W, kann ein Linearregler mit ausreichender Kühlung verwendet werden. Bei Werten über 2 W ist ein Schaltregler erforderlich. Ein Linearregler, der mit einer deutlich höheren Eingangsspannung versorgt wird, wandelt den größten Teil der abgegebenen Leistung in Wärme um.
Wie hält man den Regelkreis stabil?
Streben Sie eine Phasenreserve von mindestens 60° an und unterschreiten Sie niemals 45°. Stellen Sie die Übergangsfrequenz auf etwa ein Zehntel der Schaltfrequenz ein und verwenden Sie einen Kompensator vom Typ III, um die Phase an der LC-Resonanz anzuheben. Überprüfen Sie anschließend die Stabilität mit angeschlossenem Eingangsfilter.
Hinweis: Eine Schleife, die auf dem Prüfstand sauber aussieht, kann dennoch klingeln, sobald der Eingangsfilter mit ihr interagiert.
Warum sinkt der Wirkungsgrad bei geringer Last?
Die PWM-Technologie mit fester Frequenz schaltet unabhängig von der Last mit der gleichen Rate, sodass der Eigenverbrauch konstant bleibt. Die Modi Burst, Skip und PFM reduzieren die Anzahl der Schaltvorgänge und gleichen einen Großteil der Verluste aus. Prüfen Sie die elektromagnetischen Störungen (EMI) und die Restwelligkeit, bevor Sie diese Modi aktivieren.
Messen Sie kontinuierlich, optimieren Sie ständig, und Ihre Effizienz- und Regulierungsziele werden sich in der Produktion bewähren.