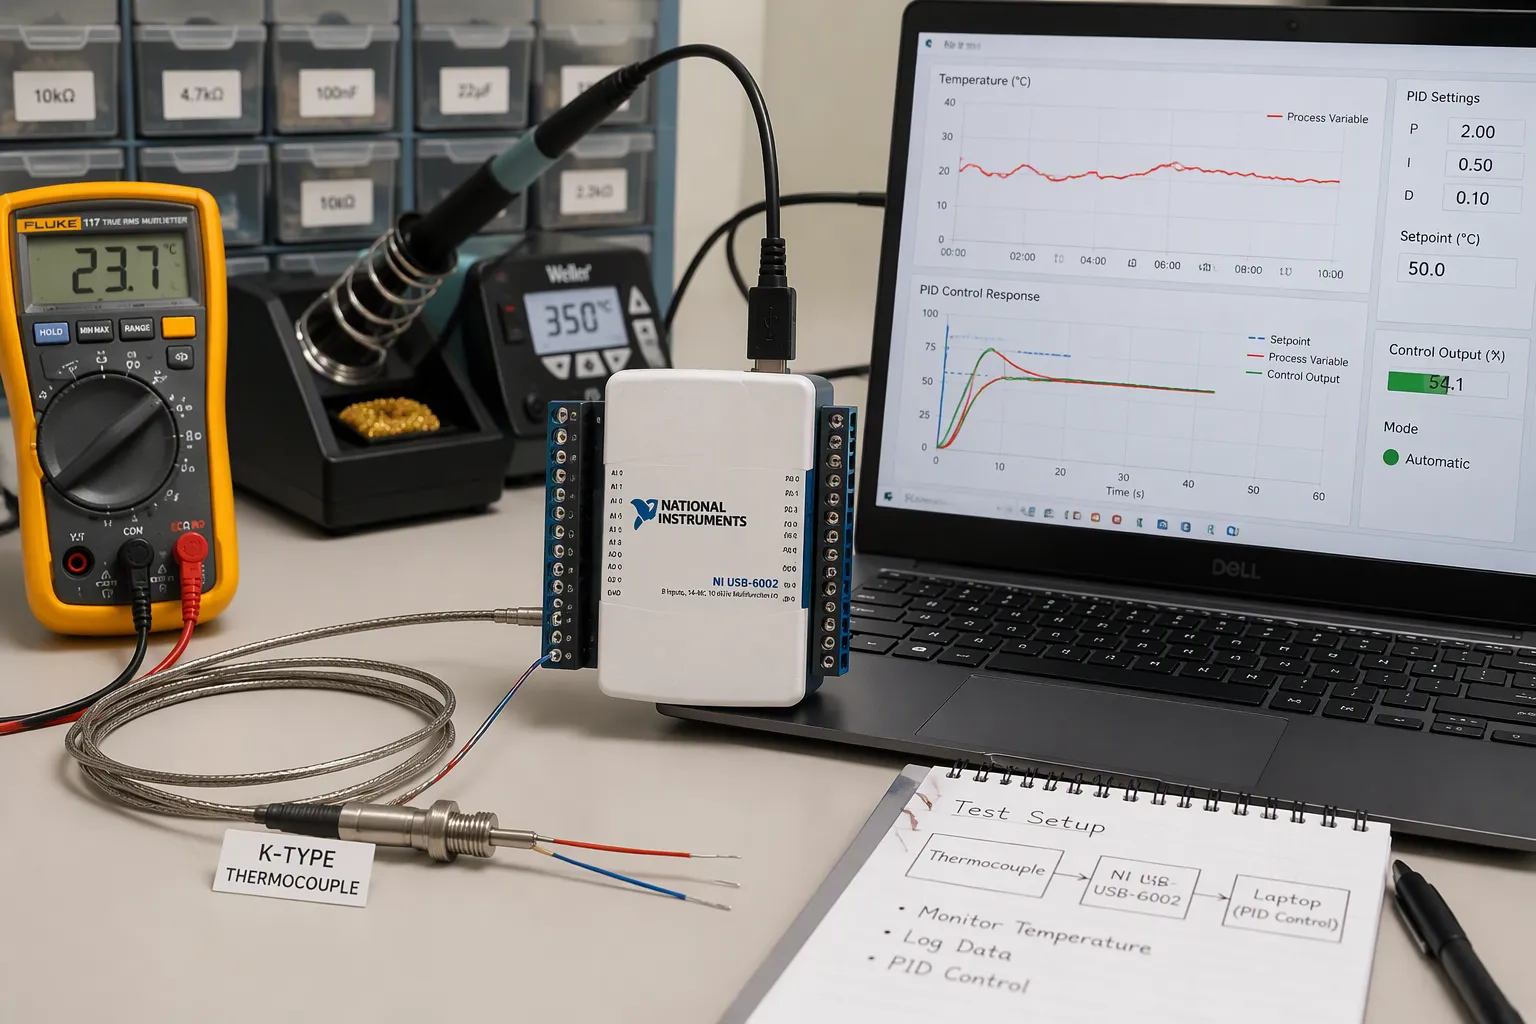
Drei Schritte müssen korrekt ausgeführt werden. Erstens: Das Thermoelementsignal muss sauber auf der Platine erfasst werden. Zweitens: Der PID-Regelkreis muss mit korrekten Timing-Vorgaben und Sicherheitsmechanismen geschlossen werden. Drittens: Das System muss für eine stabile Genauigkeit optimiert und integriert werden.
Im Verlauf der Entwicklung treten mehrere Probleme auf. Signale im Mikrovoltbereich erfordern eine sorgfältige Eingangsstufenentwicklung. Kaltstellen- und Offsetdrift beeinträchtigen die Genauigkeit der Temperaturmessung. Rauschen verfälscht Messwerte im niedrigen Pegelbereich. Die Regelschleifenzeit beeinflusst die Stabilität. Windup verschlechtert das Ansprechverhalten des PID-Reglers. Die Ansteuerung der Heizung und die DFM-Grenzwerte bestimmen die endgültige Leiterplatte.
Diese Anleitung ist auf Platinenebene und Fertigung ausgerichtet. Sie richtet sich an Hardware-Ingenieure und Produktteams für Elektronik, die Hardware zur Temperaturregelung entwickeln. Sie finden praktische Schritte für jeden Schritt, von der Signalerfassung bis zur PID-Regelung im geschlossenen Regelkreis.
Wichtige Erkenntnisse
Beginnen Sie mit der Auswahl des richtigen Thermoelementtyps und der Kaltstellenkompensation, um Messfehler zu minimieren.
Verstärken Sie das schwache Thermoelementsignal, bevor Sie es in digitale Daten umwandeln. Verwenden Sie außerdem eine gute Anordnung und Isolation, um Störungen herauszufiltern.
Sorgen Sie dafür, dass der PID-Regler wie ein Zustandsautomat funktioniert, mit korrekter Zeitsteuerung, Anti-Windup-Funktion und Ableitungsfilterung.
Stellen Sie den PID-Regler schrittweise ein und messen Sie die tatsächliche Zeitkonstante des Thermoelements, um eine stabile Regelung zu gewährleisten.
Testen Sie jede Phase einzeln, bevor Sie alles zusammenfügen, und protokollieren Sie die Daten, um Abweichungen im Laufe der Zeit zu erkennen.
Thermoelement-Erfassungsfront
Typen, Bereiche und Kaltstellenkompensation
Beginnen Sie mit dem Thermoelementtyp, da dieser die Auflösung und die Zielwerte für die Kaltstellenkompensation (CJC) bestimmt. Bei Raumtemperatur erzeugt eine Kaltstellen-Übergangsstelle vom Typ K etwa 40 µV pro Grad Celsius. Die Typen J, K, E und T liegen alle im Bereich von 40–60 µV/°C. Dieses winzige Signal beeinflusst jede weitere Entscheidung in Ihrer Datenerfassungskette.
Typ | Seebeck-Koeffizient | Zielvorgabe für kompensierte Genauigkeit |
|---|---|---|
J, N | 40–60 µV/°C | ± 0.2 ° C |
K | ~40 µV/°C | ± 0.3 ° C |
T, E | 40–60 µV/°C | ± 0.3 ° C |
Die Kaltstelle sollte an einer Klemmenleiste mit konstanter Temperatur angebracht werden. Ein Pt100-Temperatursensor innerhalb dieser Klemme ist der Referenzstelle nachempfunden. Beide Klemmen müssen die gleiche Temperatur aufweisen. Verwenden Sie ein Thermoelement-Verlängerungskabel, das zum Typ passt. Ein unpassendes Kabel erzeugt eine zweite Kaltstelle und einen versteckten Offset-Fehler.
Hinweis: Ein CJC-IC mit einer Genauigkeit von ±5 % kann einen Offset-Fehler von bis zu 0.5 °C aufweisen. Berücksichtigen Sie diesen Fehler, bevor Sie eine Systemgenauigkeit versprechen.
Verstärker und Delta-Sigma-ADCs
Sie verfügen über zwei Eingangsstufenpfade. Ein Instrumentenverstärker mit hoher Gleichtaktunterdrückung speist einen separaten AD-Wandler. Ein Delta-Sigma-AD-Wandler mit integriertem PGA übernimmt Verstärkung und Wandlung in einem Bauteil. Der Verstärkerpfad bietet mit Bauteilen wie dem AD8495 eine Gleichtaktunterdrückung (CMRR) von über 100 dB und einen Offset unter 60 µV. Der Wandlerpfad bietet eine 24-Bit-Auflösung, digitale Filterung und einen integrierten Temperatursensor für CJC.
Offsetdrift ist genauso wichtig wie der Offset selbst. Chopperstabilisierte Verstärker halten Restoffset und niederfrequentes Rauschen gering. Lasergetrimmte Verstärkungsnetzwerke begrenzen die Verstärkungsdrift auf etwa 5 ppm/°C. Die Linearisierung erfolgt softwareseitig mit Polynomen oder einer Nachschlagetabelle. Bauteil- und CJC-Sensordrift addieren sich, und diese Fehler können in anspruchsvollen Anwendungen ein Grad Celsius überschreiten.
Fehlererkennung und -behandlung von offenen Thermoelementen
Ein defektes oder loses Thermoelement liefert ein scheinbar gültiges Niederspannungssignal, und Ihr PID-Regler lässt die Heizung mit voller Leistung laufen. Fügen Sie daher eine Fehlererkennung für offene Thermoelemente am Eingang hinzu. Ein kleiner Ruhestrom durch den Übergang oder ein Pull-up-Widerstand am Eingang erzeugt einen erkennbaren Fehlerpegel. Ihre Firmware muss diesen Pegel als Fehler und nicht als Kaltwert interpretieren. Sperren Sie den Ausgang und lösen Sie einen Alarm aus. Testen Sie diesen Pfad bei jedem von Ihnen entwickelten Datenerfassungsmodul.
Digitalisierung, Filterung und Isolierung
ADC-Auswahl und -Layout
Ein 12-Bit-3.3-V-Wandler teilt das Signal in Schritte von ca. 806 µV auf. Ihr Thermoelement ändert seine Spannung jedoch nur um wenige zehn µV pro Grad Celsius. Daher liefert der Wandler ohne Verstärkung keine nutzbaren Daten. Verstärken Sie das Signal zunächst mit einem Instrumentenverstärker (Verstärkung 100 bis 1000) und digitalisieren Sie es anschließend. Wählen Sie einen Verstärker mit einem Eingangs-Offset unter 1 mV, einem Ruhestrom unter 1 pA und einer Rauschdichte unter 5 nV/√Hz bei 1 kHz. Bei einem 24-Bit-System muss das Gesamtrauschen unter ca. 1 LSB bleiben. Dies entspricht etwa 0.3 µV bei einem ±10-mV-Sensor mit einer 2.5-V-Referenzspannung.
Filterung und Layout entscheiden darüber, ob diese Auflösung erhalten bleibt. Stellen Sie die Anti-Aliasing-Grenze auf etwa 2.56 der Abtastrate ein. Streben Sie eine Dämpfung von ca. 40 dB bei der halben Abtastrate an. Verwenden Sie NP0/C0G-Kondensatoren und Metallfilmwiderstände mit einer Toleranz von ±0.25 % oder besser.
Layout-Praxis | Vorteile |
|---|---|
Halten Sie hochohmige Knoten kurz | Reduziert Leckströme, Streukapazität und Ansprechverhalten |
Platzieren Sie RC-Filter am ADC-Pin. | Filtert Rauschen vor dem Eingangssignal |
Leiten Sie die Eingänge weg von Taktgebern und DC/DC-Wandlern. | Reduziert die Kopplung in Mikrovolt-Signale |
Verwenden Sie Schutzringe an hochohmigen Knoten. | Blockiert Leckagen, die zu Phantommesswerten führen. |
Eine einheitliche Grundebene beibehalten | Vermeidet Gleitkommazahlen und Konvertierungsfehler |
Tipp: Platzieren Sie 1 µF Entkopplungskondensatoren innerhalb von 2 mm von jedem Stromversorgungsanschluss und verlegen Sie Leiterbahnen niemals über Masselücken.
Galvanische Trennung für geräuschintensive Umgebungen
Industrieschränke beherbergen Motorantriebe, Relais und lange Sensorleitungen. Spannungsdifferenzen zwischen der Thermoelement-Ummantelung und der Platine treiben Strom in den Eingangsbereich. Trennen Sie die Schaltung, sobald der Sensor leitfähige Bauteile berührt. Trennen Sie die Schaltung außerdem, wenn Kabel in der Nähe von schaltenden Lasten über mehrere Meter verlaufen. Dies gilt auch, wenn Host-PC und Heizung eine gemeinsame, störungsanfällige Erdung haben. Ein digitaler Trennverstärker nach dem ADC sorgt für eine saubere und einfache analoge Schaltung.
Die Isolation verändert die Leiterplatte. Sie benötigen separate Masseflächen über die Barriere hinweg und eine isolierte Stromversorgung für die Feldseite. Außerdem muss die Kriechstrecke Ihren Sicherheitsstandards entsprechen. Isolatoren erhöhen Kosten und Bauhöhe, daher sollten sie frühzeitig im Layout platziert werden. Testen Sie die Barriere während der Validierung mit einem Hochspannungsprüfer. Protokollieren Sie den Leckstrom jedes ausgelieferten Datenerfassungsmoduls.
Implementierung des PID-Regelkreises
Zustandsautomat und Abtastzeitpunkt
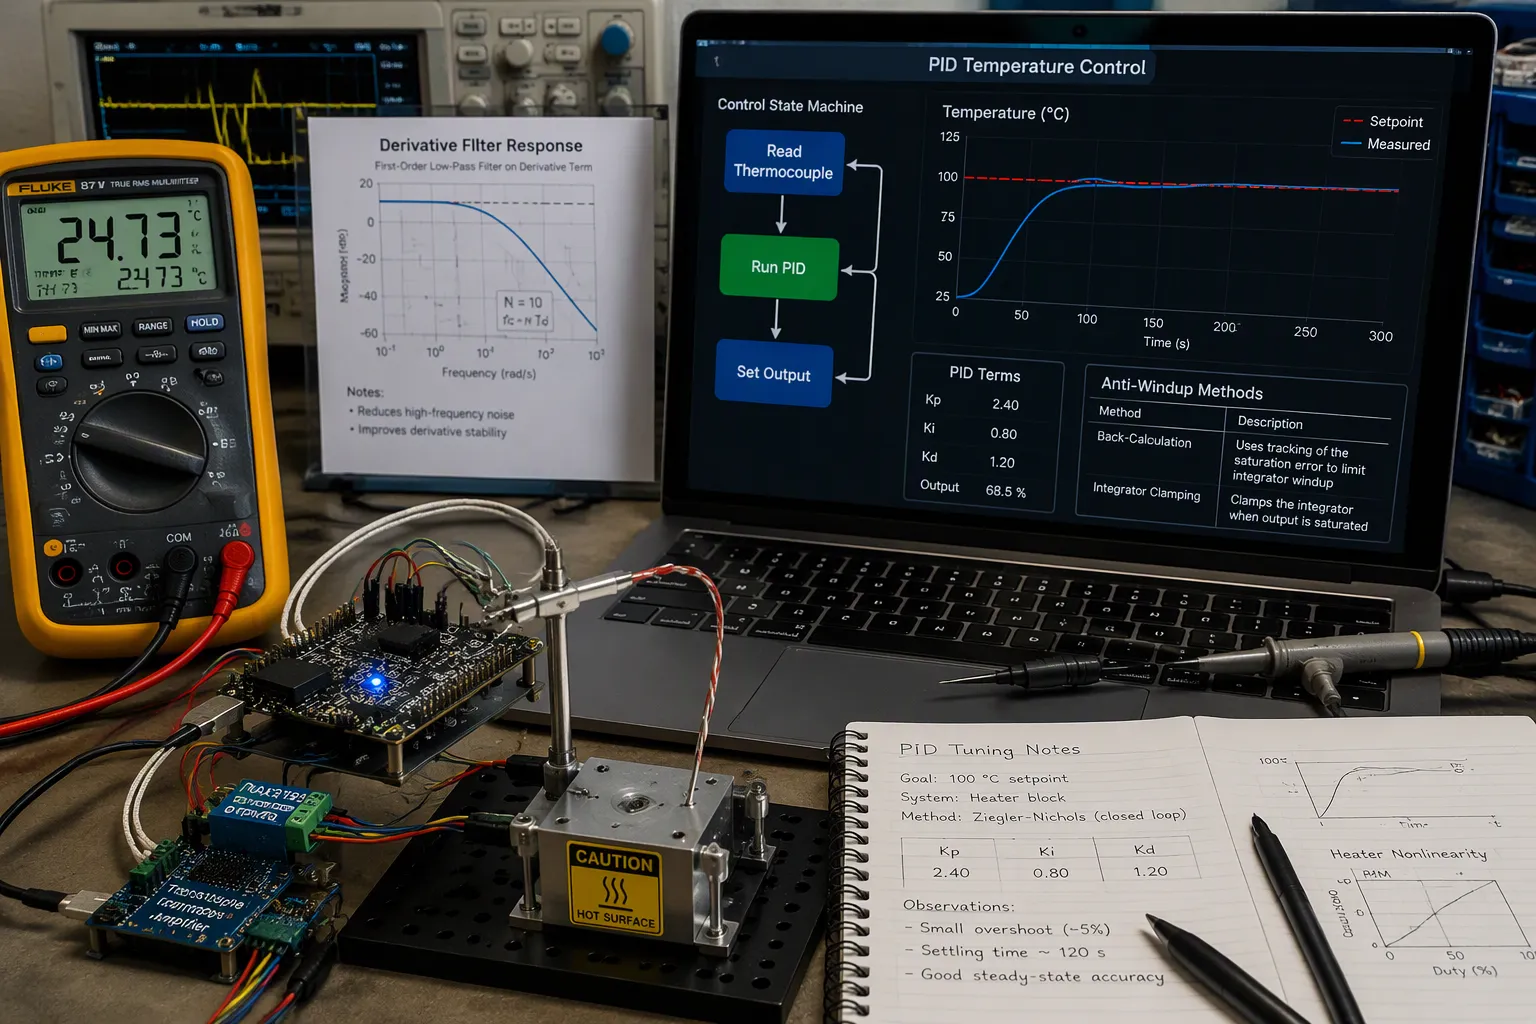
Implementieren Sie die Schleife als Zustandsautomat. Ein Zustand liest das Thermoelement aus, ein anderer führt den PID-Regler aus und ein dritter legt den Ausgang fest. Übertragen Sie Daten zwischen den Zuständen seriell statt über globale Variablen. Globale Variablen verschleiern Timing-Fehler, und ein serieller Kanal erfordert die Definition der Gültigkeitsdauer jedes Wertes. Ihr PID-Regler arbeitet dann mit Daten bekannter Gültigkeitsdauer.
Die Abtastrate ist entscheidend für die Stabilität. Wird schneller abgetastet als die Zeitkonstante des Thermoelements, erhält der Regelkreis aktuelle Daten. Wird langsamer abgetastet, reagiert der Regelkreis auf ältere Temperaturmessungen. Eine zu niedrige Abtastrate führt zu Phasenverzögerungen, die einen PID-Regler zum Schwingen bringen können. Passen Sie die Abtastperiode an die Zeitkonstante des Thermoelements an und überprüfen Sie die gewählte Einstellung anschließend im Labor.
Anti-Windup- und Derivatefilterung
Windup beeinträchtigt die präzise Temperaturregelung. Die Heizung sättigt sich, der Integrator baut sich weiter auf, und die Regelung überschwingt, sobald sich der Fehler umkehrt. Wählen Sie eine Methode gegen Windup und implementieren Sie diese, bevor Sie mit der Feinabstimmung beginnen.
Technik | So funktioniert’s | Schlüsseleigenschaften |
|---|---|---|
Klassische Rückrechnung | Sendet die Differenz zwischen gesättigtem und ungesättigtem Ausgangssignal zurück an den Integrator. | Einfach, kostengünstig, weit verbreitet in der Industrie |
Integratorklemmung | Verhindert, dass der Integrator die festgelegten Grenzwerte überschreitet. | Einfach, kostengünstig, branchenüblich |
Verallgemeinerte Rückrechnung | Steuert alle internen Zustände mit dem Sättigungssignal | Funktioniert für jede Controller-Anforderung, kein Tracking-Parameter erforderlich |
Fehlerneuberechnung | Funktioniert rückwärts vom gesättigten Ausgang, um den Controllerspeicher zurückzusetzen. | Hält die Schleife gut konditioniert und sensibel gegenüber Modellierungsfehlern. |
Die Ableitungswirkung verstärkt das Rauschen, und ein Thermoelement am Eingang führt immer ein gewisses Rauschen mit sich. Fügen Sie dem PID-Regelalgorithmus einen Ableitungsfilter hinzu. Der Filter begrenzt die Hochfrequenzverstärkung und verhindert, dass der Ausgang bei Sollwertänderungen sprunghaft ansteigt.
Tipp: Sorgen Sie zunächst für eine einfache Ein/Aus- oder Proportionalregelung. Beobachten Sie, wie der Temperatursensor den Sollwert verfolgt, und fügen Sie dann nacheinander Integral- und Differentialterme hinzu.
Grundlegende Steuerung zum Laufen bringen – Zuerst
Ein funktionierender offener Regelkreis liefert wertvollere Erkenntnisse als ein fehlerhafter geschlossener. Steuern Sie die Heizung manuell, protokollieren Sie die Temperatur und überprüfen Sie, ob der Regelalgorithmus die korrekten Werte liefert. Schließen Sie den Regelkreis anschließend nur mit proportionaler Verstärkung. Erhöhen Sie die Verstärkung, bis die Regelung grenzwertig wird, und reduzieren Sie sie dann wieder. Fügen Sie einen Integralanteil hinzu, um den stationären Fehler zu eliminieren, und einen Differenzialanteil nur dann, wenn die dynamische Regelung dies erfordert. Dieses stufenweise Vorgehen gewährleistet die Vorhersagbarkeit des PID-Temperaturreglers und macht jede spätere Änderung messbar.
Die Parameter des PID-Reglers sollten anhand der tatsächlichen Zeitkonstante des Thermoelements und nicht anhand eines Schätzwerts aus dem Datenblatt eingestellt werden. Ein PID-Temperaturregler, der die Zeitkonstante des Thermoelements ignoriert, arbeitet gegen den eigenen Sensor. Protokollieren Sie jeden Messdurchgang und vergleichen Sie das dynamische Verhalten über mehrere Durchgänge hinweg. Die dynamische Echtzeit-Anpassung der PID-Reglerparameter erfolgt erst in einer späteren Phase, nachdem sich der PID-Regler mit fester Verstärkung als stabil erwiesen hat. Behandeln Sie den PID-Regler als Regelungssystem mit bekannten Grenzen und dokumentieren Sie diese Grenzen für den nächsten Entwickler.
Ausgangsbetätigung und Heizungsantrieb
Verdrahtung eines Temperaturreglerausgangs
Betrachten Sie die Ausgangsstufe als Teil der Messkette und nicht als nachträglich hinzugefügtes Bauteil. Wenn Sie einen Temperaturregler an einen Widerstandsheizer anschließen, achten Sie darauf, dass der Strom durch den Heizer nur in eine Richtung fließt. Diese Einwegregel ist eine bewährte Vorgehensweise bei der Verdrahtung von Temperaturreglerausgängen. Umgekehrte Strompfade verursachen Störungen und beeinträchtigen die Ansteuerstufe.
Eine Begrenzungsschaltung schützt sowohl den Aktor als auch das Heizelement. Legen Sie einen maximalen Strom anhand des Datenblatts des Aktors und der Kühlleistung des Kühlkörpers fest. Der Regler hält den Ausgangsstrom dann unterhalb dieses Wertes. Dies verhindert ein thermisches Durchgehen, bei dem ein unzureichender Kühlkörper dazu führt, dass der Temperatursensor eine steigende Temperatur meldet und der PID-Regler mehr Strom liefert, was zu weiterer Wärmeentwicklung führt. Wenn Sie einen Temperaturregler für eine Heizstufe anschließen, planen Sie diese Begrenzung ein, bevor Sie den Stecker auswählen.
Zeitanteilsberechnung und Sicherheitsgrenzen
Die Zeitproportionalregelung mittelt die Ein- und Ausschaltzeiten über einen Zyklus, um einen gleichmäßigen Leistungsanstieg von 0–100 % zu gewährleisten. Die Zykluszeit sollte mindestens 1/20 der Integrationszeit betragen. Elektromechanische Geräte wie Relais, Schütze und Magnetventile benötigen längere Zykluszeiten. Kürzere Zyklen ermöglichen zwar eine bessere Regelung, führen aber zu erhöhtem Verschleiß der elektromechanischen Bauteile und verkürzen deren Lebensdauer.
Antriebsoption | Kontrollqualität | Verschleiß und Leben | Beste Verwendung |
|---|---|---|---|
Relais | Grobe, lange Zyklen | Kontaktverschleiß begrenzt die Lebensdauer | Langsame thermische Belastungen |
SSR | Gleichmäßige, kurze Zyklen | Keine beweglichen Kontakte | Die meisten Heizkreisläufe |
Analogantrieb | Kontinuierlich | Hängt von der Leistungsstufe ab | Feine Temperaturregelung |
Für Prozesse, die im Fehlerfall beschädigt werden oder gefährlich werden könnten, sollte ein Grenzwertregler hinzugefügt werden. Dieser arbeitet unabhängig vom normalen Prozessregler und verwendet ein ausfallsicheres Verriegelungsrelais. Der Bediener setzt ihn zurück, sobald der Prozess wieder im zulässigen Zustand ist. Für diese Art von Schutz kann eine Normenzulassung erforderlich sein, beispielsweise Factory Mutual in den USA oder EN 14597 in Europa.
Ausgangssignalkompatibilität und Umgebungsgrenzen
Passen Sie das Ausgangssignal an die Last an, bevor Sie einen Temperaturregler in das Gehäuse einbauen. Prüfen Sie die Spulenspannung, den SSR-Eingangsstrom und den Logikpegel anhand des Treibers. Stellen Sie sicher, dass alle Komponenten der Treiberstufe die zulässige Umgebungstemperatur aufweisen. Wärme im Gehäuse verringert die Nennleistung von Relais und SSRs; planen Sie daher ausreichend Sicherheitsreserve ein.
Verriegelnde Alarm- und Grenzwertausgänge müssen vor dem Abschalten zurückgesetzt werden. Die Rücksetzung kann über ein Tastenfeld, einen digitalen Eingang oder eine Kommunikationsverbindung erfolgen. Verfügt das Gerät nicht über verriegelnde Ausgänge, fügen Sie externe verriegelnde Relais als Slaves zu den internen nicht verriegelnden Relais hinzu. Testen Sie jeden Rücksetzpfad während der Validierung des Steuerungssystems.
Abstimmung, Zeitkonstantenprüfung und Integration
Praktische PID-Einstellmethoden
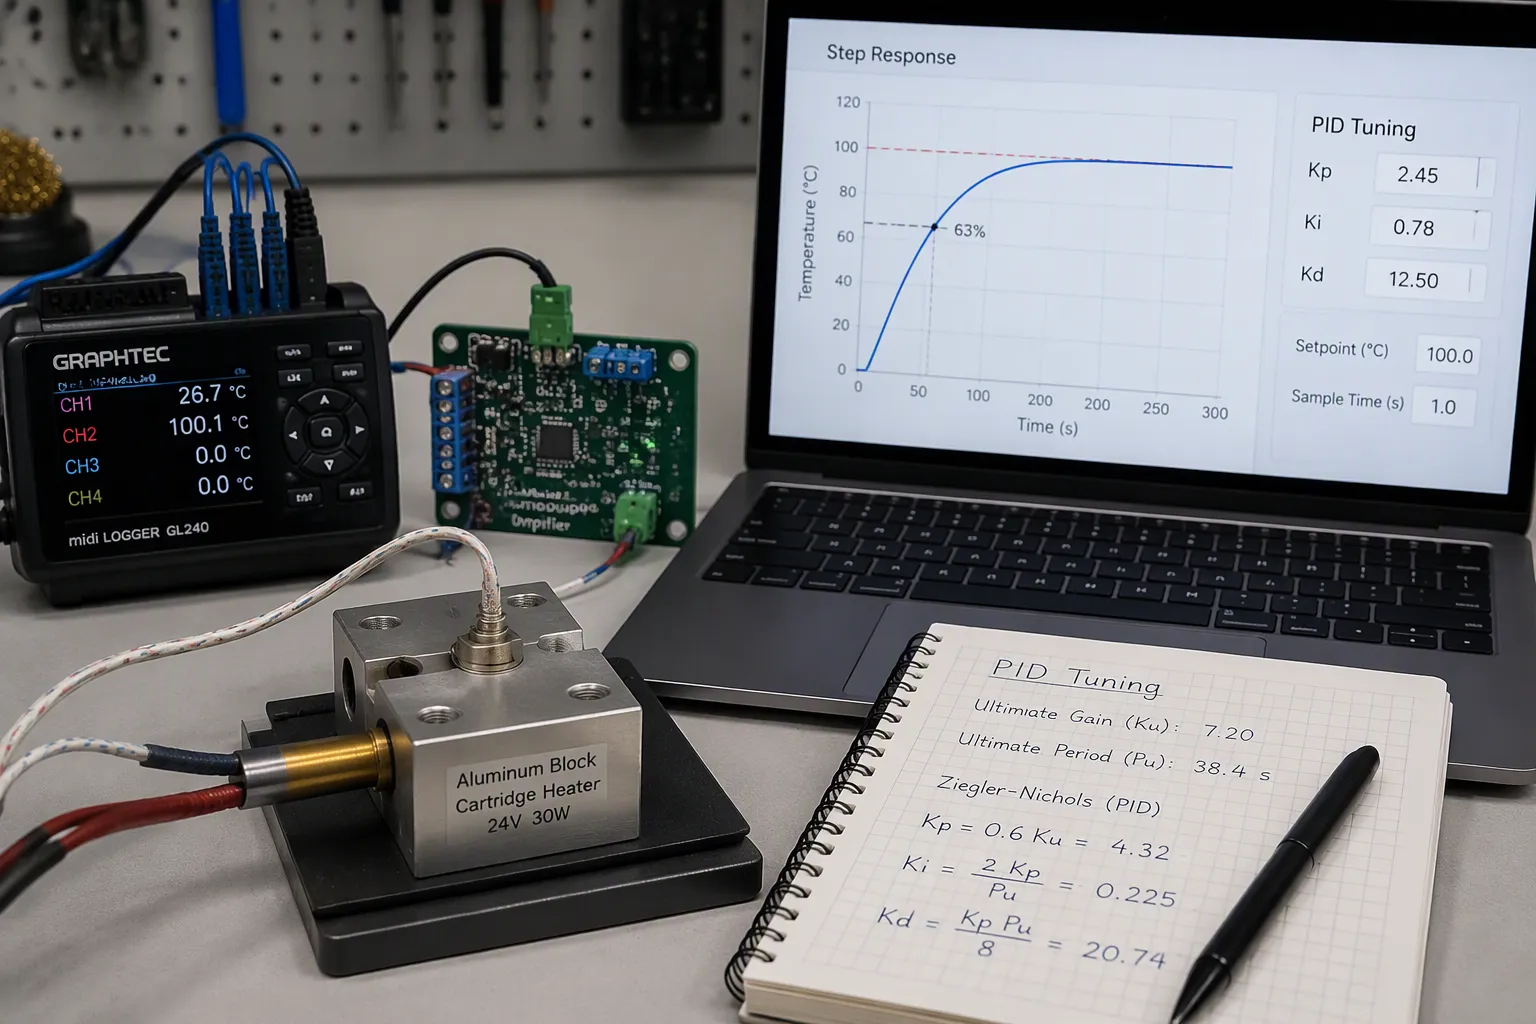
In den meisten Projekten optimiert man einen PID-Regler durch Ausprobieren. Ingenieure passen die PID-Reglerparameter manuell an und beobachten das Systemverhalten. Man beginnt mit der Proportionalverstärkung, fügt dann den Integralanteil und schließlich den Differenzialanteil hinzu. Ein PID-Temperaturregler, der die Reaktionsgeschwindigkeit des Sensors ignoriert, arbeitet gegen seine eigene Rückkopplung. Die Zeitkonstante des Thermoelements bestimmt die Reaktionsgeschwindigkeit des Regelkreises und begrenzt somit die erreichbare Bandbreite. Schnellere Sensoren ermöglichen eine präzisere PID-Regelung. Die Zeitkonstante des Thermoelements beeinflusst auch das zu erwartende dynamische Verhalten. Die Rückkopplungsregelung hält die Bandbreite des Regelkreises unterhalb der Sensorgrenze.
Methodik | Was tust du | Optimale Bildschirmwahl |
|---|---|---|
Manuelle Testversion | Erhöhen Sie den Gewinn bis zu einem marginalen Punkt, dann reduzieren Sie ihn. | Die meisten Bankaufbauten |
Ziegler-Nichols | Messen Sie den maximalen Gewinn und die Periode. | Stabile, lineare Belastungen |
Modellbasiert | Passe ein Modell erster Ordnung an und berechne anschließend die Berechnung. | Wiederholbare Produkte |
Tipp: Protokolliere jeden Lauf. Vergleiche die dynamische Reaktion über die Läufe hinweg, bevor du die Verstärkungen änderst.
Prüfung der Thermoelement-Zeitkonstante
Die im Datenblatt angegebenen Werte für die Zeitkonstante eines Thermoelements sind nicht verlässlich. Sie variieren je nach Modell und Messumgebung. Führen Sie daher eine Zeitkonstantenmessung durch: Erhöhen Sie die Temperatur schrittweise, erfassen Sie die Reaktion und ermitteln Sie den 63%-Punkt. Wiederholen Sie die Messung in der realen Montage. Ein System zur Zeitkonstantenmessung mit protokollierter Schrittweite liefert reproduzierbare Ergebnisse. Nutzen Sie jedes Ergebnis für die PID-Regelung und -Optimierung. Die Zeitkonstantenmessung deckt zudem Montagefehler auf. Für jede Messung ist eine stabile Starttemperatur erforderlich. Ihr System sollte die Rohdaten protokollieren. Vergleichen Sie die Zeitkonstante des Thermoelements vor und nach der Montage. Eine zu hohe Zeitkonstante schränkt die präzise Temperaturregelung ein.
Systemintegration, Validierung und DFM
Integrieren Sie schrittweise. Validieren Sie zunächst die Signalkette, dann den Ausgang des offenen Regelkreises und anschließend die Regelung des geschlossenen Regelkreises. Ein Regelsystem, das jede Stufe einzeln durchläuft, lässt sich leichter debuggen. Prüfen Sie die Stabilität und Genauigkeit des PID-Reglers über den gesamten Bereich. Die Kompromisse bei der verfahrenstechnischen Fertigung (DFM) sind wichtig: Sensorplatzierung, Zugang zu den Anschlüssen und Testpunkte erhöhen die Kosten. Führen Sie pro Einheit in der Produktionslinie einen Zeitkonstantentest durch. Ein System zur Messung der Thermoelement-Zeitkonstante, das die Drift protokolliert, unterstützt die Langzeitvalidierung. Dokumentieren Sie die Thermoelement-Zeitkonstante für jede Produktvariante. Wiederholen Sie den Zeitkonstantentest nach jedem Heizelementwechsel. Ihr System zur Messung der Thermoelement-Zeitkonstante sollte die Sprungantwort speichern. Ein auf eine falsche Thermoelement-Zeitkonstante eingestellter PID-Regler oszilliert. Die Regelung basiert auf korrekten Sensordaten. Der PID-Regler benötigt eine bekannte Abtastperiode. Die Temperaturmessdrift zeigt sich im Zeitkonstantentest. Protokollieren Sie die Temperaturmessdaten während jedes Durchlaufs. Das System zur Messung der Thermoelement-Zeitkonstante sollte offene Sensoren erkennen.
Betrachten Sie den Aufbau als Checkliste. Zuerst wählen Sie den Frontend-Typ und die CJC-Option, dann den Verstärker oder ADC mit Filterung. Sie fügen die Entkopplung hinzu, wo immer das Gehäuse es erfordert. Sie stellen die Laufzeit der Zustandsautomatenschleife, die Anti-Windup-Funktion und die Ableitungsfilterung ein. Sie dimensionieren die Ausgangsleistung und die Sicherheitsgrenzen. Zum Schluss führen Sie die Abstimmung und eine Zeitkonstantenprüfung mit einem Thermoelement durch.
Testen Sie jede Stufe einzeln, bevor Sie sie vollständig integrieren. Prüfen Sie zuerst die Signalkette, dann den Ausgang im offenen Regelkreis und schließlich die PID-Regelung im geschlossenen Regelkreis. Ein PID-Regler, der jede Stufe erfolgreich durchläuft, lässt sich leicht debuggen.
Protokollieren Sie jeden Lauf. Beobachten Sie die Temperaturmessung über mehrere Wochen. Diese Vorgehensweise macht aus einem funktionierenden Temperaturregler ein zuverlässiges Gerät. Ihre Regelung wird die Sorgfalt belohnen.
FAQ
Wie genau muss meine Kaltstellenkompensation sein?
Passen Sie die Genauigkeit des CJC an Ihre Systemvorgaben an. Ein CJC-IC mit einer Genauigkeit von ±5 % kann einen Offset-Fehler von bis zu 0.5 °C verursachen. Berücksichtigen Sie diesen Fehler, bevor Sie eine Systemgenauigkeit versprechen. Ein isothermer Klemmenblock mit einem Pt100-Sensor hält die Referenzstelle stabil und minimiert diesen Fehler.
Wann benötige ich eine galvanische Trennung am Eingang?
Trennen Sie den Sensor, wenn er leitfähige Bauteile berührt. Trennen Sie den Sensor, wenn Kabel in der Nähe von Schaltlasten mehr als einige Meter verlaufen. Trennen Sie den Sensor, wenn Host-PC und Heizung eine gemeinsame, störungsanfällige Erdung haben. Ein digitaler Trennverstärker nach dem ADC sorgt für ein sauberes analoges Signal.
Warum überschreitet die Heizleistung den Sollwert?
Windup ist die übliche Ursache. Die Heizung sättigt, der Integrator baut das Signal weiter auf, und die Regelschleife überschwingt, wenn sich der Fehler umkehrt. Fügen Sie vor dem Abstimmen eine Anti-Windup-Funktion hinzu. Sowohl Rückrechnung als auch Integratorbegrenzung funktionieren. Fügen Sie anschließend einen Differenzfilter hinzu, damit Rauschen nicht über den Ausgang springt.
Wie messe ich die Zeitkonstante eines Thermoelements?
Ändern Sie die Temperatur schrittweise, erfassen Sie die Reaktion und ermitteln Sie den 63%-Punkt. Wiederholen Sie den Test in der realen Montage, da der Wert im Datenblatt nicht mit Ihrer Konfiguration übereinstimmt. Verwenden Sie jedes Ergebnis für die Feinabstimmung. Eine zu hohe Zeitkonstante begrenzt die erreichbare Schleifenbandbreite.
Hinweis: Testen Sie jede Stufe einzeln, bevor Sie sie vollständig integrieren. Prüfen Sie zuerst die Signalkette, dann den Ausgang im offenen Regelkreis und anschließend die Abstimmung im geschlossenen Regelkreis.