Hochpräzise Bewegungssteuerung bezeichnet die koordinierte und kontrollierte Bewegung mechanischer Systeme in der Automatisierungstechnik. Die präzise Bewegungssteuerung verknüpft jeden Befehl mit einer Messung, und durch Rückkopplung kann das System seine eigenen Fehler korrigieren.
Es steht viel auf dem Spiel. Ungenauigkeiten im einstelligen Nanometerbereich können in der Lithografie zu defekten Chips führen. Defekte von nur wenigen Nanometern können einen gesamten Chip unbrauchbar machen, und die Elektronenstrahlinspektion mit einer Auflösung von 1 Nanometer dient dazu, solche Fehldrucke aufzuspüren. Wafer-Test und -Montage stehen unter demselben Druck.
Ingenieure, die die Prinzipien der Präzisionsbewegungssteuerung, Schlüsseltechnologien, Fehlerquellen und Integrationsstrategien beherrschen. Diese Werkzeuge unterstützen Neuentwicklungen und die Fehlersuche in bestehenden Präzisionssystemen.
Wichtige Erkenntnisse
Die hochpräzise Bewegungssteuerung bewegt Maschinen genau und korrigiert Fehler mithilfe von Rückkopplung.
Die geschlossene Rückkopplungsschleife misst die tatsächliche Position und korrigiert Abweichungen in Echtzeit.
Zu den wichtigsten Komponenten gehören Aktoren, Steuerungen, Antriebe und Rückkopplungssensoren wie optische Encoder.
Wärmeausdehnung, Spiel und Reibung sind wichtige Fehlerquellen, die die Präzision beeinträchtigen.
Feedforward-Modelle und Fehlermapping können Fehler um über 70 % reduzieren.
Die Servoregler sollten in folgender Reihenfolge eingestellt werden: Stromstärke, Geschwindigkeit, dann Position, um einen stabilen Betrieb zu gewährleisten.
Regelmäßige Kalibrierung und Umgebungskontrolle gewährleisten eine gleichbleibende Präzision auch bei langen Produktionsläufen.
Um optimale Ergebnisse zu erzielen, sollten die Komponenten auf die jeweilige Aufgabe abgestimmt und Präzision als systemweite Eigenschaft betrachtet werden.
Grundlagen der Hochpräzisionsbewegung
Hochpräzise Bewegung bezeichnet die koordinierte und kontrollierte Bewegung mechanischer Systeme in der Automatisierungstechnik. Die Mehrachsensynchronisation sorgt dafür, dass sich alle Achsen gleichzeitig auf derselben Bahn befinden. Eine einzige verzögerte Achse kann den gesamten Prozess beeinträchtigen, daher legen Ingenieure Präzisionsanforderungen fest, um die Prozessleistung zu gewährleisten.
Kernsystemkomponenten
Vier Elemente bilden das Rückgrat jedes Präzisionsbewegungssteuerungssystems. Die folgende Tabelle fasst die jeweilige Funktion zusammen.
Komponente | Rolle im Bewegungssystem |
|---|---|
Aktuatoren (Servo-/Schrittmotoren) | Elektrische Energie in mechanische Kraft oder Drehmoment umwandeln, um die Last zu bewegen |
Bewegungssteuerung | Interpretiert übergeordnete Befehle, übersetzt sie in zeitbasierte, untergeordnete Signale und führt die Flugbahnplanung durch. |
Antriebe (Servoverstärker) | Niedrigleistungs-Steuersignale empfangen und in Hochleistungsstrom für die Motorwicklungen modulieren. |
Feedback-Geräte | Die tatsächliche Position und Geschwindigkeit werden kontinuierlich gemessen, wodurch eine Regelung zur Korrektur von Störungen ermöglicht wird. |
Aktuatoren und Antriebe
Die Wahl des Aktuators bestimmt maßgeblich die Systemleistung. Elektrische Servoantriebe eignen sich aufgrund ihrer Steuerbarkeit und Reaktionsschnelligkeit für hochpräzise Anwendungen. Pneumatische und hydraulische Aktuatoren bieten hingegen Vorteile hinsichtlich Leistungsdichte, Geschwindigkeit, Präzision und Effizienz und sind daher für hohe Kräfte oder raue Umgebungen besser geeignet. Frequenzumrichter regeln Spannung und Strom des Aktuators und ermöglichen so eine präzise Steuerung von Drehmoment, Drehzahl und Position. Moderne Frequenzumrichter bieten zusätzlich Regelungsfunktionen, Echtzeitdiagnose und integrierte Intelligenz.
Feedback-Sensoren
Rückmeldeeinrichtungen wie hochauflösende optische Encoder, kapazitive Sensoren und Laserinterferometer übermitteln Positions- und Geschwindigkeitsdaten in Echtzeit an die Prozessoren des Servoverstärkers. Optische Encoder sind in der Präzisionsbewegungssteuerung weit verbreitet, da sie eine hohe Auflösung und stabile Ausgangssignale liefern. Encoder und Resolver liefern kontinuierliche Positions- und Geschwindigkeitsrückmeldungen, sodass Regelkreise Fehler umgehend korrigieren können.
Regler und Signalverarbeitung
Der Bewegungscontroller fungiert als Zentralprozessor. Er interpretiert übergeordnete Befehle und führt die Bahnplanung durch. Die Signalverarbeitung im Controller wandelt Rohsensordaten in nutzbare Positionsrückmeldungen um. Optimal aufeinander abgestimmte und justierte Elemente gewährleisten hohe Geschwindigkeit, Genauigkeit und Wiederholgenauigkeit.
Die Feedback-Schleife
Open-Loop vs. Closed-Loop
Ein System mit offenem Regelkreis gibt Befehle aus, ohne das Ergebnis zu überprüfen. Ein System mit geschlossenem Regelkreis misst das Ergebnis und korrigiert es. Dieser Zyklus wiederholt sich kontinuierlich.
Rückmeldeeinrichtungen übertragen Positions- und Geschwindigkeitsdaten in Echtzeit an die Prozessoren des Servoverstärkers.
Der Regelkreis berechnet den Positionsfehler, indem er die Zielposition aus dem Trajektorienplan mit der tatsächlichen Position aus der Rückmeldung vergleicht.
Ein PID-Algorithmus erzeugt ein Korrektursignal: Der Proportionalanteil behebt den unmittelbaren Fehler, der Integralanteil beseitigt stationäre Fehler wie beispielsweise statische Reibung, und der Differentialanteil fügt Dämpfung hinzu, um das Überschwingen zu minimieren.
Der Antrieb moduliert den korrigierten Befehl und gibt den erforderlichen Hochleistungsstrom an den Motor aus.
Der Motor wandelt dies in mechanische Kraft oder Drehmoment um, und der Zyklus wiederholt sich, um Störungen auszugleichen und die Positionsbestimmung aufrechtzuerhalten.
Verstärkung, Bandbreite und Stabilität
Die Verstärkung (Gain) bestimmt, wie stark der Regelkreis auf Fehler reagiert. Die Bandbreite (Bandwidth) legt fest, wie schnell der Regelkreis reagieren kann. Hohe Verstärkung und große Bandbreite verringern Fehler, während zu hohe Werte den Regelkreis in Schwingung versetzen können. Ingenieure optimieren diese Einstellungen, um eine stabile und präzise Bewegungssteuerung zu gewährleisten.
Leistungskennzahlen:
Genauigkeit, Wiederholbarkeit, Auflösung
Die Genauigkeit misst die Differenz zwischen der Sollposition und der tatsächlichen Position der Last und wird typischerweise mit einem Laserinterferometer überprüft. Die Wiederholgenauigkeit beschreibt, wie präzise ein Positioniertisch bei identischen Befehlen in dieselbe Position zurückkehrt. Die Auflösung beschreibt zwei Eigenschaften: die Rückkopplungsauflösung (Encoder-Zählungen pro Einheit) und die Positionierauflösung (minimale Schrittweite). Eine hohe Auflösung garantiert weder Genauigkeit noch Wiederholgenauigkeit.
Einschwingzeit und Folgefehler
Bandbreitenbeschränkungen führen zu unpräzisem Verhalten, Folgefehlern und langsamer Einschwingzeit. Hohe Servo-Aktualisierungsraten und eine EtherCAT-basierte Architektur bilden eine gute Grundlage. Die Auflösung und Linearität optischer Encoder sind die Hauptfehlerquellen; eine hohe Teilung plus Linearisierung in der Controller-Firmware, kalibriert mit externen Laserinterferometern, verbessert die Präzision. Sensorbandbreite, Auflösung und Genauigkeit beeinflussen direkt die Einschwingzeit und den Folgefehler. Präzise Positionsrückmeldung und absolute Positionsdaten verbessern diese beiden Kennzahlen in Bewegungssteuerungssystemen zusätzlich.
Prinzipien der Präzisionsbewegungssteuerung
Mehrachsige Koordination
Synchronisierte Bewegung über die Achsen hinweg
In einem Präzisionsbewegungssteuerungssystem müssen alle Achsen gleichzeitig starten, die Geschwindigkeit halten und stoppen. Bewegungssteuerungen beziehen die Taktung aus internen Oszillatoren , deren Frequenzen bei längeren Bewegungen auseinanderdriften. Die übliche Lösung ist die explizite Synchronisierung: Eine Steuerung fungiert als Master und sendet ein Taktsignal an die Slave-Steuerungen. Eine einzelne Mehrachsensteuerung löst das Problem automatisch, da alle Regelkreise einen gemeinsamen Master-Takt verwenden. Deterministische Netzwerke wie EtherCAT und PROFINET IRT synchronisieren die Knotenoszillatoren mit Nanosekunden-Genauigkeit, sodass Befehle auf jedem Antrieb gleichzeitig ausgeführt werden. Elektronische Getriebe und CAM-Tabellen ergänzen dies um eine weitere Ebene und erzwingen Master-Follower-Verhältnisse in Echtzeit.
Grundlagen der Flugbahnplanung
Der Regler wandelt jeden Bewegungsbefehl in eine zeitbasierte Trajektorie um, die Pfad, Geschwindigkeitsprofil und Zielposition definiert. Eine gute Planung berücksichtigt dynamische Grenzen für Beschleunigung und Ruck und sorgt für die Synchronisierung aller Achsen während der gesamten Bewegung. Ingenieure wählen die Parametrisierung passend zur Aufgabe: stückweise kubische Polynome für die dynamische Planung und B-Splines für die kinematische Optimierung, wobei die konvexe Hülle dafür sorgt, dass Positions- und Ableitungsgrenzen über die gesamte Zeit linear bleiben. S-Kurven-Beschleunigung , Vorausschau und Kreisinterpolation ergänzen die gängigen Profiltypen.
Grundlagen der Servoregelung
Hochgeschwindigkeits-Servoregelkreise
Echtzeitcode arbeitet typischerweise mit über 10 kHz, um eine zeitnahe Fehlerkorrektur zu gewährleisten. In jedem Zyklus vergleicht die Steuerung die Soll- mit der Ist-Position, und ein PID-Algorithmus generiert ein Korrektursignal. Servomotoren kombinieren ein hohes Drehmoment-Trägheitsmoment-Verhältnis mit einer geschlossenen Regelung, was eine lineare Präzision im Mikrometerbereich und eine schnelle Anpassung an Laständerungen ermöglicht. Hochauflösende optische Encoder, die gemäß dem Abbé-Prinzip nahe am Angriffspunkt des Werkzeugs platziert sind, minimieren Messfehler.
Stabilitäts- und Reaktionsabwägungen
Geschwindigkeit und Präzision stehen im Widerspruch zur Stabilität. Große Bandbreite und hohe Verstärkung verringern den Folgefehler, doch zu hohe Werte regen die mechanische Resonanz an und treiben den Regelkreis in Schwingung. Ingenieure gleichen diese beiden Aspekte aus, indem sie jede Achse feinabstimmen und Wechselwirkungen zwischen den Achsen überprüfen, da Beschleunigungen auf einer Achse Schwingungen auf einer anderen Achse auslösen können.
Präzisionsspezifikationen
Spezifizierung von Genauigkeit und Wiederholbarkeit
Metrisch | Definition | Wichtigste einschränkende Faktoren |
|---|---|---|
Genauigkeit | Wie genau das System eine vorgegebene Position erreicht; misst die Abweichung vom tatsächlichen Ziel | Mechanische Geometrie, thermische Drift, Kalibrierqualität |
Reproduzierbarkeit | Wie genau das System wiederholt in dieselbe Position zurückkehrt, aus einer oder beiden Richtungen | Oft leichter zu erreichen als absolute Genauigkeit; entscheidend für gleichbleibende Qualität |
Spezifikationen an Prozessanforderungen anpassen
Eine praktische Regel bestimmt die Spezifikation: Zuerst wird die Präzision durch Vorrichtungen, Umgebungsbedingungen und geschultes Bedienpersonal sichergestellt, anschließend wird die Genauigkeit durch Kalibrierung und Offset korrigiert. Ein System, das keine konsistenten Ergebnisse liefert, ist durch Kalibrierung allein nicht nutzbar. Teams überprüfen die Präzision mittels einer Messsystemanalyse (MSA), bevor sie sich mit der absoluten Genauigkeit befassen. Diese Vorgehensweise gewährleistet die Zuverlässigkeit eines präzisen Bewegungssteuerungssystems und schützt die Investition in optische Encoder, Antriebe und Steuerungen.
Schlüsseltechnologien
Optische Encoder-Technologie
Funktionsprinzipien
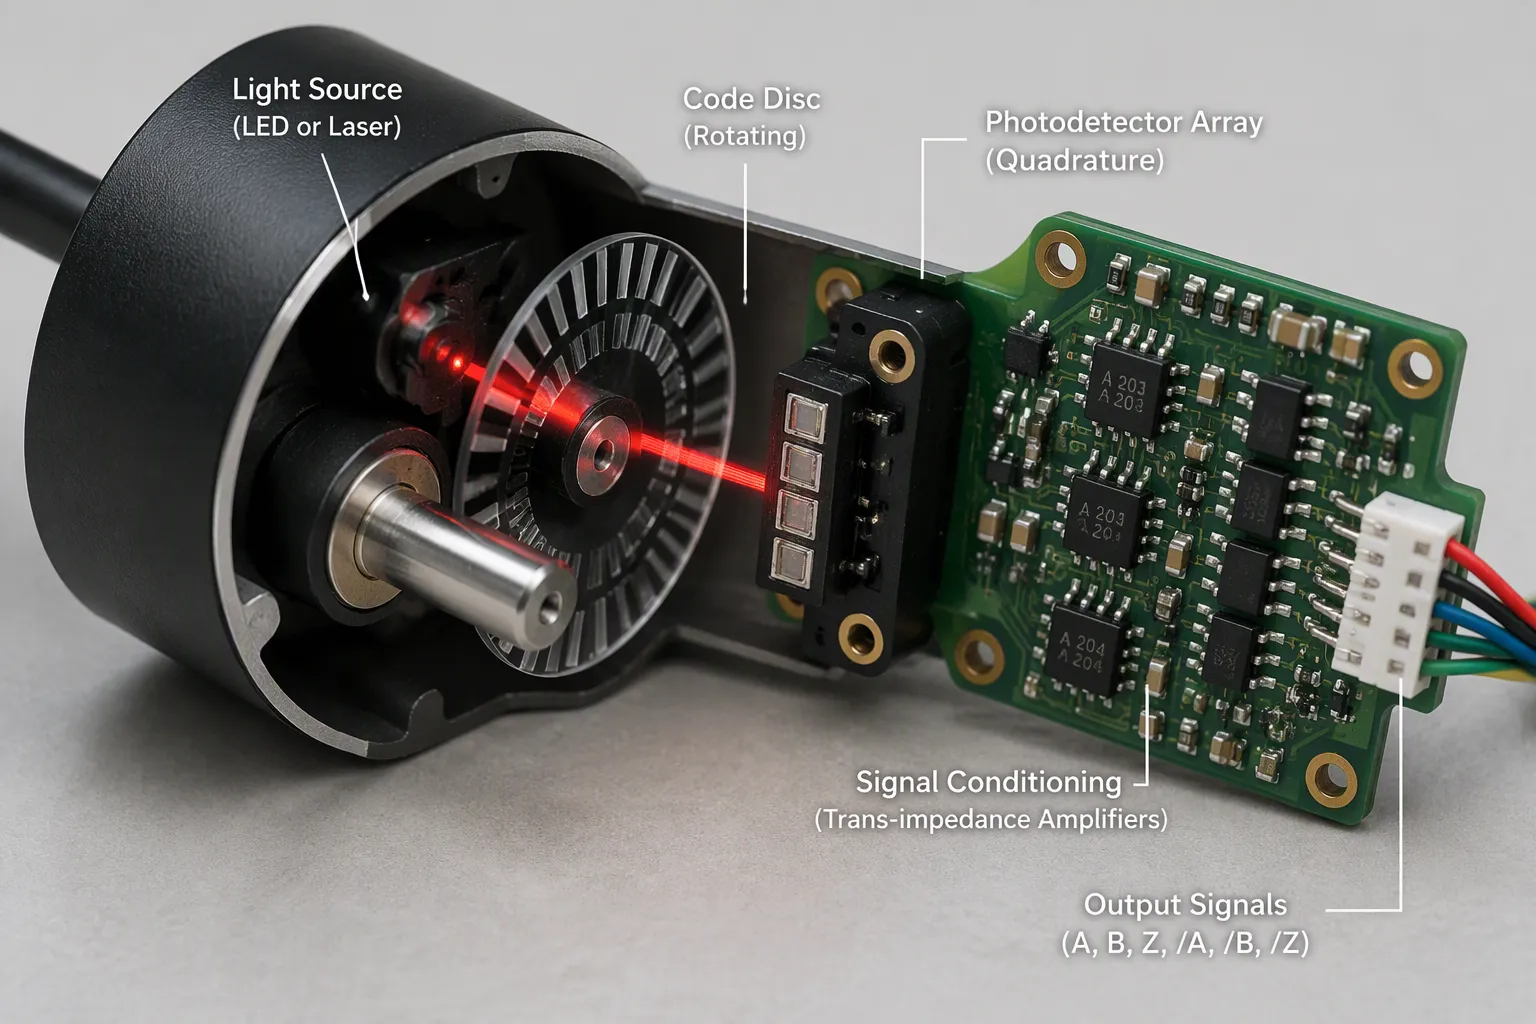
Optische Encoder basieren auf einem einfachen Lichtweg. Eine präzise LED- oder Laserquelle im Nahinfrarotbereich (850–940 nm) erzeugt einen stabilen Lichtstrahl. Dieser Strahl durchdringt eine Codierscheibe mit abwechselnd opaken und transparenten Segmenten, wodurch das Licht durch Rotation oder Translation der Scheibe moduliert wird. Ein Fotodetektor wandelt die modulierten Lichtimpulse in einen elektrischen Strom um. Die folgende Sequenz veranschaulicht die gesamte Signalkette.
Eine präzise LED- oder Laserquelle (nahes Infrarot, 850–940 nm) emittiert einen stabilen Lichtstrahl.
Der Lichtstrahl durchläuft eine Codescheibe oder ein Coderad mit abwechselnd undurchsichtigen und transparenten Segmenten, wodurch das Licht bei Drehung oder Verschiebung der Scheibe moduliert wird.
Ein Fotodetektor (Fotodiode oder Fototransistor) wandelt die modulierten Lichtimpulse in einen elektrischen Strom um.
Die Quadraturdetektion mit vier lichtempfindlichen Elementen, die elektrisch um 90° voneinander getrennt sind, sowie Differenzialkonfigurationen maximieren die Störfestigkeit.
Die Signalaufbereitung (Transimpedanzverstärker, automatische Verstärkungsregelung) erzeugt ein sauberes digitales Ausgangssignal, das Position, Richtung und Geschwindigkeit darstellt.
Das endgültige Ausgangssignal enthält Positions-, Richtungs- und Geschwindigkeitsdaten. Die Quadraturcodierung ermöglicht es dem Regler, die Richtung aus der Phasenbeziehung zwischen den Kanälen zu ermitteln. Die Quadratursignalanalyse verfeinert die Auflösung zusätzlich durch die Dekodierung jedes Flankenübergangs.
Typen und Vorteile
Optische Encoder werden von Ingenieuren nach ihrer Bewegungsgeometrie und ihrem Codierungsverfahren klassifiziert. Die folgende Tabelle ordnet die wichtigsten Typen optischer Encoder ihren jeweiligen Anwendungsbereichen zu.
Klassifizierungsgrundlage | Typ | Schlüsseleigenschaften | Anwendungsszenario |
|---|---|---|---|
Bewegungsgeometrie | rotierend | Erfasst Winkelposition und -richtung; absolute oder relative Daten | Hochleistungsrotationssysteme |
Bewegungsgeometrie | Linear | Erfasst lineare Verschiebungen | Präzisionsaufgaben im Bereich Robotik und Automatisierung |
Programmierung | Inkremental | Einfaches Muster; zählt Impulse von einem Startpunkt aus zur Bestimmung der relativen Position | Allgemeine Bewegungssteuerung |
Programmierung | Absolute | Komplexes Muster; einzigartiges Signal pro Position für absolute Ortung | Missionskritische Systeme |
Programmierung | Differentiell | Zweispuriges Design; verbesserte Störfestigkeit | Umgebungen mit hohen Störungen |
Die Vorteile optischer Encoder sind erheblich. Optische Encoder bieten hohe Auflösung und Genauigkeit mit Auflösungen von über einer Million Impulsen pro Umdrehung und einer Feedback-Genauigkeit im Submikrometerbereich. Die Reaktionszeiten liegen typischerweise unter einer Mikrosekunde und ermöglichen so eine Positionsverfolgung in Echtzeit. Differenzielle und Quadratur-Detektion gewährleisten eine hervorragende Störfestigkeit, einschließlich der Immunität gegenüber Hochfrequenzstörungen. Der direkte digitale Ausgang eliminiert die Analog-Digital-Wandlung, was den Verarbeitungsaufwand reduziert und die Zuverlässigkeit erhöht. Gehäuse mit Schutzart IP67 sind staub- und wasserdicht, und der Betriebstemperaturbereich reicht von -40 °C bis +85 °C. Die berührungslose Messung sorgt für hohe Zuverlässigkeit und lange Lebensdauer. Diese Geräte unterstützen sowohl absolute als auch inkrementelle Rückmeldung, sind kompakt, einfach zu installieren und verbrauchen wenig Strom.
Optische Codierer und Sensoren
Optische vs. magnetische Encoder
Optische und magnetische Encoder eignen sich für unterschiedliche Anwendungsbereiche. Der folgende Vergleich verdeutlicht die jeweiligen Vor- und Nachteile.
Gebertyp | Auflösung und Genauigkeit | Robustheit gegenüber Umwelteinflüssen |
|---|---|---|
Optisch | Höchste Auflösung und Genauigkeit | Anfällig für Kontamination |
Magnetisch | Begrenzte Auflösung | Übersteht raue Umgebungsbedingungen (starke Stöße/Vibrationen); nutzt Hall-Effekt-Sensorik für absolute Signale |
Optische Drehgeber bieten eine hohe Auflösung, ihre Genauigkeit wird jedoch durch Verschmutzung beeinträchtigt. Magnetische Drehgeber hingegen sind in rauen Umgebungen zuverlässiger und bieten daher eine geringere Auflösung. Konstrukteure wägen beide Faktoren gegen den Betriebszyklus der Maschine ab.
Interferometer und kapazitive Sensoren
Optische Encoder auf Diffraktionsbasis können die widersprüchlichen Anforderungen an Kompaktheit, niedrige Kosten/Gewicht und hohe Leistungsfähigkeit leichter erfüllen als alternative Technologien wie Distanzmessinterferometer, Kapazitätssonden und LVDTs.
Laser-Encoder ermöglichen hochauflösende, fehlerarme lineare und mehrdimensionale Positionsmessungen. Sie vereinen die Messgenauigkeit eines Weginterferometers mit der einfachen Handhabung und Installation herkömmlicher Band- oder Glasskalen-Encoder. Für die meisten Präzisions-Bewegungssteuerungssysteme ist diese Kombination aus Leistung und Einfachheit ausschlaggebend für die Sensorwahl.
Controller-Architekturen
PID-Regler und fortgeschrittene Algorithmen
PID-Servoalgorithmen stellen nach wie vor den einfachsten Regelungsansatz dar. Sie eignen sich für einfache mechanische Strukturen. Bei hoher Masse oder Trägheit, ungleichmäßigen Lasten, Robotern, Portalen und hochauflösenden Positioniertischen stoßen sie jedoch an ihre Grenzen. Fortschrittliche Algorithmen schließen diese Lücke: feldorientierte Regelung, Raumvektormodulation und MIMO-Servoalgorithmen. Zusätzliche Filter (Tiefpass-, Kerb-, Biquad- und Nullphasenfilter), Störungsunterdrückung, Vorsteuerung und adaptive Regelung vervollständigen das Spektrum.
DSPs und Bewegungssteuerungen
Einige DSPs verfügen über ADCs zur Strommessung. Diese sind zwar kostengünstig, aber von geringer Qualität, da das Signal-Rausch-Verhältnis (SNR) und die reale Auflösung auf etwa 10 Bit begrenzt sind. Dies schränkt Positionsjitter und Geschwindigkeitsglätte ein. Hochleistungsantriebe verwenden 14-Bit-ADCs oder höher mit hohem SNR. Bewegungssteuerungen generieren Positionsprofile. Moderne Steuerungen koordinieren mehrere Achsen mit mehrachsigen Vektorbewegungen, Rucksteuerung (Profile dritter Ordnung), interpolierter Bewegung, Fehlerabbildung und -kompensation, inverser Kinematik, Pfadüberblendung und Vorausschau. Sie unterstützen Hochgeschwindigkeits-I/O-Synchronisation (PEG/PSO). Die Aktualisierungsraten von Servoschleifen liegen typischerweise zwischen 100 Hz und 20 kHz . Eine gleichmäßig hohe Aktualisierungsrate über alle Schleifen und Achsen signalisiert ein leistungsstarkes Design. Digitale Stromschleifen, feldorientierte Regelung, Sinuskommutierung und Raumvektormodulation vervollständigen die Steuerung auf Antriebsebene. Integrierte Mehrachsen-MIMO-Steuerungen (z. B. ACS MC4U) erreichen höchste Geschwindigkeit und kürzeste Einschwingzeit. Die Hochgeschwindigkeits-Präzisions-Servosteuerung in HDD-Anwendungen demonstriert diese Architektur in der Praxis, wo die Kopfpositionierung höchste Präzision bei enger Rückmeldung erfordert.
Fehlerquellen & Kompensation
Häufige Fehlerquellen
Rückstoß, Reibung, Nachgiebigkeit
Mechanische Abweichungen treten an zwei Stellen auf: Sie äußern sich als Fehlausrichtung bei der Montage und als Spielverlust bei der Bewegung. Spiel und Nachgiebigkeit erzeugen bei jeder Richtungsumkehr einen Totraum. Reibung an den Achsführungen führt zu Stick-Slip-Verhalten und unregelmäßigen Bewegungen. Moderne Regelungsalgorithmen schätzen diese mechanischen Mängel und korrigieren sie mithilfe von Encoder-Rückmeldungen. Mechanische Blockierungen erfordern eine Überprüfung und Ausrichtungskorrektur, bevor Softwarelösungen Abhilfe schaffen können.
Thermische und umweltbedingte Fehler
Temperaturänderungen verursachen Wärmeausdehnung, was die Skalenlänge und damit die Messgenauigkeit beeinflusst. Thermische Effekte zählen zu den größten Fehlerquellen in Präzisionsmaschinen. Selbst in gut kontrollierten Anlagen treten Temperaturschwankungen von etwa 0.5 °C pro Stunde und räumliche Gradienten auf. Die Eigenerwärmung von Kugelgewindetrieben ohne direkte Rückkopplung ist eine weitere bedeutende Fehlerquelle für die Positionierung. Moderne Ultrapräzisionsmaschinen kompensieren dies mit Temperaturregelungssystemen, die auf ±0.5 °C genau sind ; neuere Systeme erreichen sogar ±0.05 °C im Arbeitsbereich.
Sensorrauschen und Quantisierung
Elektrische Störungen durch Motoren und Antriebe beeinträchtigen die Encoder-Rückmeldung. Auch mangelhafte Erdung führt zu Rauschartefakten. Abgeschirmte Kabel, ordnungsgemäße Erdung und Filterung unterdrücken diese Effekte. Skalenungenauigkeiten verursachen vorhersehbare zyklische Fehler, und Nick-, Gier- und Neigungswinkel zwischen Skala und Lesekopf verschlechtern die Signalqualität.
Vergütungsstrategien
Feedforward und modellbasiert
Modellbasiertes Feedforward nutzt kinematische Modelle zur Identifizierung von Fehlerquellen und wendet vor der Ausführung inverse Transformationen auf die Sollpositionen an. Dieser Ansatz eignet sich für synchrone, wiederholbare Fehler. Dokumentierte Ergebnisse zeigen eine Reduzierung von über 70 % bei der Umkehrung , und fortgeschrittene Strategien erreichen eine Reduzierung der mittleren Residuen um bis zu 96.9 %. Ein auf multipler linearer Regression basierender digitaler Zwilling verknüpft verschiedene Temperatureingänge mit thermischen Verzerrungen. Eine Validierung reduzierte den Spitze-Spitze-Fehler von 82 µm auf 33 µm und den RMS-Fehler von 7.5 µm auf 2.9 µm.
Fehlerkartierung und Kalibrierung
Die Kalibrierung durchläuft den gesamten Messbereich des Systems, erfasst Soll- und Ist-Positionen und wendet positionsabhängige Korrekturen während des Betriebs an. Dieses Verfahren zielt auf zyklische Zahnflanken- und Exzentrizitätsfehler ab und reduziert den maximalen Restfehler nachweislich um 68 %. Die Regelung mit hochauflösenden optischen Encodern im geschlossenen Regelkreis gleicht dynamische Fehler in Echtzeit aus. In einem Fall mit einem Harmonic Drive sank der Gelenkspaltfehler von 212 µm auf unter 51 µm. Da auch nach der Kompensation eine Langzeitdrift bestehen bleibt, sollten Kalibrierungen in regelmäßigen Abständen durchgeführt werden.
Vibrations- und Störungsunterdrückung
Passive und aktive Isolation
Passive Schwingungsdämpfer absorbieren Vibrationen durch Masse und Dämpfung. Aktive Dämpfer ergänzen die Schwingungen durch Sensoren und Aktoren, die Störungen in Echtzeit kompensieren. Die Wahl der Dämpferart hängt vom Frequenzspektrum der Störung und der für den Prozess erforderlichen Steifigkeit ab.
Notch-Filter und Beobachter
Kerbfilter unterdrücken mechanische Resonanzen bei einer bekannten Frequenz, ohne die Schleifenverstärkung an anderer Stelle zu beeinträchtigen. Beobachter schätzen nicht gemessene Zustände und führen diese zurück, um die Störungsunterdrückung zu verbessern. Beide Verfahren erweitern die nutzbare Bandbreite eines präzisen Bewegungsregelkreises.
Die Kompensationsleistung in Harmonic-Drive-Systemen wurde quantifiziert: Die Vorsteuerung reduziert Gelenkumkehrfehler um über 70 %, die Spaltkompensation erreicht 87 % und fortgeschrittene Strategien erzielen eine Reduzierung der mittleren Restfehler um 96.9 %. Der mittlere Restfehler sinkt von 3.379 mm auf 0.105 mm.
Ein präzises Bewegungssteuerungssystem erzielt seine besten Ergebnisse, wenn Ingenieure Präzision als Systemeigenschaft betrachten. Optische Encoder liefern die Positionsrückmeldung, die Korrekturen ermöglicht, und absolute Positionsdaten machen ein Referenzfahren nach jedem Ein- und Ausschalten überflüssig. Umgebungsbedingungen und regelmäßige Kalibrierung halten die Abweichungen in Grenzen. Diese Verfahren gewährleisten, dass die präzise Bewegungssteuerung auch bei langen Produktionsläufen reproduzierbare Ergebnisse liefert.
Integration von Präzisions-Bewegungssteuerungssystemen
Design und Größe
Passende Aktoren, Sensoren, Lasten
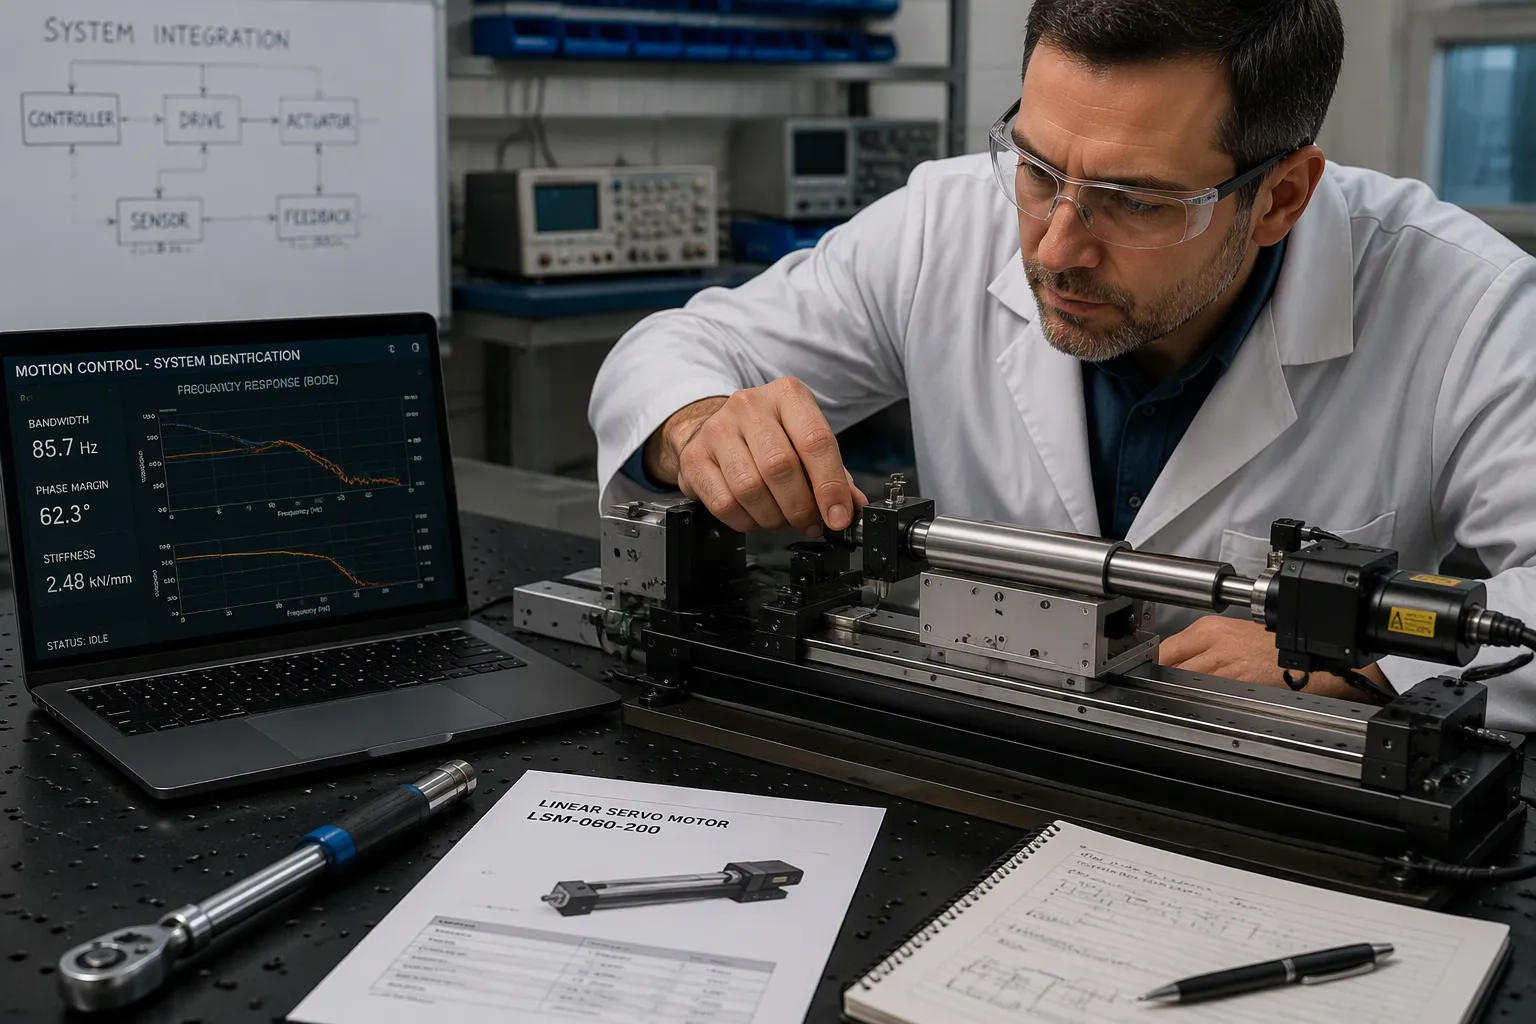
Die Integration beginnt mit einer klaren Definition der Bewegungsaufgabe. Ingenieure legen zunächst die Bewegungsart fest: Drücken/Ziehen, Heben, Scharnierbewegung oder Seilzug. Sie stellen sicher, dass die Last geführt wird und fügen bei Bedarf Schienen oder Gleitstücke hinzu, da der Aktor selbst keine Führungsschiene ist. Anschließend berechnen sie die maximale Kraft unter Berücksichtigung von Reibung, Anlauflasten und Geometrie. Sie berücksichtigen einen Sicherheitszuschlag von typischerweise 1.5- bis 2-fach für reale Anwendungen. Hub, Geschwindigkeit unter Betriebslast, Einschaltdauer im Verhältnis zu den thermischen Grenzwerten und Schutzart (IP-Schutzart) folgen. Die Regelungsstrategie wird im nächsten Schritt festgelegt: Bei reinen End-to-End-Bewegungen ist ein offener Regelkreis erforderlich, bei wiederholbaren Stopps eine Rückkopplung und bei gemeinsam genutzten Lasten ein synchronisierter geschlossener Regelkreis. Die Regelungsentscheidungen sollten vor Beginn der Verdrahtung oder Fertigung endgültig getroffen werden.
Die Motorauswahl folgt einem ähnlichen Prinzip. Die Teams sortieren die vorgeschlagenen Servomotoren nach Kosten, um die kostengünstigste Option zu finden, die die Anforderungen erfüllt. Eine um etwa 10 % höhere Investition kann die Sicherheit für zukünftige Erweiterungen um etwa 20 % erhöhen. Sie überprüfen, ob das Trägheitsverhältnis innerhalb der zulässigen Grenze bleibt und ob Drehzahl und Drehmoment der Anwendung unter den Maximalwerten des Motors liegen. Ein 5:1-Getriebe erhöht das Drehmoment, reduziert das Trägheitsverhältnis quadratisch und trägt dazu bei, die Drehzahlbeschränkungen einzuhalten. Stangenantriebe eignen sich für rein lineare Schubkräfte bis zu 50,000 lbf , während stangenlose Antriebe Lasten aufnehmen und zusätzliche Führungen überflüssig machen. Die Momentenbelastung (Mx Roll, Mz Gier) muss bei stangenlosen Einheiten berechnet werden, einschließlich außermittiger Lasten und dynamischer Biegemomente durch die Beschleunigung am Hubende.
Bandbreiten- und Steifigkeits-Kompromisse
Die erste flexible Mode der Bühne begrenzt die erreichbare Regelbandbreite. Diese Begrenzung bedingt einen Kompromiss zwischen Beschleunigung und Regelsteifigkeit. Eine Gewichtsreduzierung der Bühne verschiebt die Resonanzfrequenzen der Struktur in Richtung oder innerhalb der Regelbandbreite, was die Positioniergenauigkeit einschränkt und Stabilitätsprobleme verursachen kann. Die aktive Regelung niederfrequenter flexibler Moden durch sequenzielle Struktur-Regelungs-Co-Design zielt darauf ab, diesen Kompromiss aufzulösen und gleichzeitig hohe Beschleunigung und hohe Regelsteifigkeit zu ermöglichen.
Abstimmung und Inbetriebnahme
Schrittweise Schleifenabstimmung
Die Inbetriebnahme erfolgt in einer festgelegten Reihenfolge , sodass jede Schleife auf einem stabilen Fundament ruht.
Mechanische Einsatzbereitschaft prüfen: Kupplungsfeststellung, Riemenspannung, Lagervorspannung und eine Last, die den tatsächlichen Betriebsbedingungen entspricht.
Motor- und Rückkopplungsparameter konfigurieren: Nennstrom, Drehmomentkonstante, Polzahl sowie Encoderauflösung, -typ und -richtung.
Den Stromregler einstellen; die meisten Treiber konfigurieren ihn automatisch, und die Bandbreite liegt bei Standardanwendungen typischerweise bei 1–3 kHz .
Führen Sie die automatische Abstimmung durch oder beginnen Sie mit der manuellen Anpassung der Geschwindigkeitsregelung: Beginnen Sie mit einer niedrigen proportionalen Verstärkung, erhöhen Sie diese, bis die Sprungantwort scharf und ohne anhaltende Schwingungen ist, fügen Sie langsam eine integrale Verstärkung hinzu und fügen Sie Kerbfilter für Resonanzspitzen hinzu.
Positionsregelschleife optimieren: Proportionalverstärkung erhöhen, bis der Nachführfehler akzeptabel ist, dann Geschwindigkeits- und Beschleunigungs-Feedforward hinzufügen.
Validierung unter Betriebsbedingungen über den gesamten Geschwindigkeits-, Last- und Profilbereich.
Validierung und Verifizierung
Die Verifizierung erfolgt durch Installationsqualifizierung, Funktionsqualifizierung und Leistungsqualifizierung. Die Installationsqualifizierung bestätigt die korrekte Installation der Geräte vor der Inbetriebnahme. Die Funktionsqualifizierung validiert die thermische Stabilität, wobei die Drift durch aktiv gekühlte Motoren und gespülte Spiegelgehäuse auf ca. 10 µrad/°C begrenzt wird . Sie bestätigt außerdem, dass die optische Encoder-Rückkopplung im geschlossenen Regelkreis Drehmomentstörungen korrigiert und eine Wiederholgenauigkeit im Submikrometerbereich aufweist. Die Leistungsqualifizierung verifiziert die Synchronisation über einen deterministischen Glasfaserbus mit einem einzigen Taktgeber für Servopositionen und Galvo-Antriebe sowie die Genauigkeit der Bahnverfolgung bei Geschwindigkeitsänderungen.
Problemlösung
Instabilität und Schwingung
Instabilität ist in der Regel physikalischer, nicht algorithmischer Natur . Keine Software kann auf Basis instabiler Eingangsdaten stabile Entscheidungen treffen. Ingenieure führen eine Prüfung auf Masseschleifen durch, indem sie die Wechsel- und Gleichspannung zwischen Gehäusemasse und Sensormasse messen. Jeder Messwert deutet auf eine Masseschleife hin, die beseitigt werden muss. Sie überprüfen die Abschirmung und verlegen Signalkabel mindestens 12 cm von Stromleitungen entfernt, um elektromagnetische Störungen (EMI/RFI) durch Frequenzumrichter, Schweißgeräte oder Hochspannungsleitungen zu vermeiden. Falls Störungen mit dem Maschinenbetrieb korrelieren, unterdrücken Gummiisolatoren an den Halterungen mechanische Schwingungen.
Wiederholgenauigkeit und Drift
Die Fehlersuche bei Driftproblemen beginnt mit der Hardware-Implementierung. Techniker trennen den Sensor und ersetzen ihn durch einen Signalsimulator. Besteht weiterhin Drift auf der Anzeigeelektronik, liegt der Fehler im Controller und nicht im Sensor. Sie messen den Isolationswiderstand zwischen den Zuleitungen und dem Sensorgehäuse. Ein Wert unter ca. 5000 MΩ deutet auf Feuchtigkeitseintritt hin. Um eine langsame Ladungsansammlung zu verhindern, verbinden sie die Schirmungsleitung an der Anzeigeseite mit einer sauberen Erdung. Häufige Ursachen sind Feuchtigkeitseintritt, Temperaturgradienten, Kriechen, alternde Lötstellen und Korrosion. Die Teams stellen die Wiederholgenauigkeit an realen Bauteilen in der realen Produktionslinie sicher, bevor sie sich mit der Genauigkeit befassen. Zunächst stabilisieren sie Vorrichtungen, Bewegungssteuerung, Optik und Beleuchtung. Diese Vorgehensweise gewährleistet Genauigkeit und Wiederholgenauigkeit über die gesamte Lebensdauer des Präzisionsbewegungssystems.
Industrieanwendungen
Halbleiterfertigung
Lithographie- und Wafer-Test
Die Lithografie erfordert hochpräzise Positioniersysteme für die Maskenausrichtung, die Waferpositionierung und die Positionierung des optischen Systems. Submikrometergenauigkeit und Wiederholgenauigkeit müssen über den gesamten Verfahrweg gewährleistet sein, nicht nur in einer Sollposition. Wärmeausdehnung in den Schlittensystemen und die Wärmeentwicklung der Spindel beeinträchtigen diese Genauigkeit. Lagervorspannung, Schlittengeometrie und Spindelrundlauf tragen zu Fehlern auf Systemebene bei.
Wafertests und Burn-in-Prozesse erfordern vibrationsarme Bewegungssysteme und Spindelkonstruktionen. Rotationsgeräusche stören empfindliche elektrische Messungen. Die Anlagen laufen im Dreischichtbetrieb mit minimalen Ausfallzeiten, daher müssen die Komponenten dauerhaft hohen Zykluszahlen standhalten.
Anwendungsbereich | Anforderungen an die Präzisionsbewegung | Challenges |
|---|---|---|
Lithografie & Belichtung | Hochpräzise Positioniereinheiten für Maskenausrichtung und Waferpositionierung; Submikrometergenauigkeit über den gesamten Verfahrweg. | Thermische Ausdehnung, Spindelwärme, Systemintegration |
Wafertest & Burn-in | Vibrationsarme Bewegungssysteme und Spindelkonstruktionen | Rotationsgeräusche, hohe Zyklenzahlen |
Inspektion und Mängelprüfung | Steifigkeitsoptimierte, gedämpfte, präzisionsausgewuchtete Stufen | Vibrationsempfindlichkeit, Reinraumkompatibilität |
Montage und Waferhandhabung | Präzisionstische für Transport und Endeffektorpositionierung | Dicht verschlossene Umschläge, Rückverfolgbarkeit für die Qualifikation |
Montage und Inspektion
Inspektion und Fehleranalyse basieren auf steifigkeitsoptimierten, gedämpften und präzisionsgewuchteten Konstruktionen. Kontaminationskontrolle ist hierbei entscheidend. Komponenten müssen Partikelbildung, häufiges Nachschmieren und Ausgasung vermeiden, was Reinraum-konforme Schmierung, Abdichtung und Oberflächenbehandlung erfordert. Montagearbeiten stellen zusätzliche Anforderungen an den Bauraum in kompakten Plattformen. Spindeln, Schlitten und Tische müssen als Einheit funktionieren, da eine Komponente, die zwar isoliert arbeitet, aber Vibrationen oder geometrische Abweichungen verursacht, die Anwendung beeinträchtigt.
Medizin und Biowissenschaften
Chirurgische Robotik und Laborautomatisierung
In der Medizin und den Biowissenschaften sind Abweichungen nahezu ausgeschlossen. Präzise Bewegungssteuerung ermöglicht die Positionierung empfindlicher Bauteile mit Toleranzen typischerweise unter 10 Mikrometern . Geschlossene Regelkreise gewährleisten Wiederholgenauigkeit im einstelligen Mikrometerbereich; die Teams führen Toleranzanalysen und Fähigkeitsstudien durch, um dies nachzuweisen. Bildverarbeitungsgesteuerte Portalsysteme unterstützen Inspektion und Materialhandhabung durch hohe Bewegungsgeschwindigkeiten und weniger Nacharbeit.
Laborautomatisierung und Reinraumprozesse erfordern eine maßgeschneiderte Roboterintegration. Mehrachsige Architekturen optimieren die Montage von Kleinteilen, und hochpräzise Pick-and-Place-Systeme minimieren Fehlausrichtungen und Beschädigungen bei gleichzeitig höherer Produktivität. Diese Aufgaben rechtfertigen eine präzise Bewegungssteuerung gegenüber herkömmlichen Robotern.
Luft- und Raumfahrt, Optik und Forschung
Teleskopmontierungen und Ausrichtungssysteme
Zielinstrumente wie Teleskope oder Laser werden auf beweglichen Plattformen montiert und verfolgen bekannte Ziele, darunter Bodenziele, Himmelskörper und künstliche Satelliten. Die direkte Montage des Trägheitsnavigationssystems auf dem Instrument entkoppelt dieses von Plattformverwindungen und -fehlausrichtungen. GPS-Signale korrigieren die Drift, und die korrigierten Ausrichtungswinkel bleiben für eine präzise Positionierung nahe null. Die Genauigkeit des Encoders für die Plattformsteuerung muss lediglich der des Autopilotsystems entsprechen.
Das Ausrichtungs- und Lageregelungssystem eines Raumfahrzeugs ist eine Schlüsselkomponente für seine wissenschaftliche Leistungsfähigkeit und profitiert davon, wenn es bereits frühzeitig in die Inbetriebnahmeplanung ganzheitlich einbezogen wird.
Luft- und Raumfahrt, Robotik und Fertigung sind auf die richtige Lineartechnik angewiesen. Präzise Bewegungssteuerungssysteme sind dann erfolgreich, wenn die Komponenten optimal auf den Betriebszyklus abgestimmt sind und optische Encoder die Positionsdaten liefern, die präzises Ausrichten und Prüfen ermöglichen. Entwickler, die präzise Bewegungssteuerung als Systemseigenschaft und nicht als Komponentenspezifikation betrachten, erzielen die besten Ergebnisse mit ihren Bewegungssteuerungssystemen. Hochauflösende optische Encoder und eine sorgfältige Integration tragen maßgeblich dazu bei, präzise Bewegungssteuerungssysteme vom Prototyp bis zur Serienproduktion zu entwickeln.
Praxisbeispiele
Design und Auswahl
Realistische Leistungsdaten
Ingenieure legen realistische Leistungsanforderungen fest, bevor sie sich für Hardware entscheiden. Sie spezifizieren Lastgewicht, Schwerpunkt, Nutzungshäufigkeit, gewünschten Bewegungsbereich und Umgebungsbedingungen wie Temperatur, Vibration und Feuchtigkeit . Die korrekte Festlegung dieser Parameter verhindert kostspielige Nachbesserungen und Leistungsprobleme im späteren Verlauf. Teams vermeiden zudem häufige Fehler: die Unterdimensionierung kritischer Komponenten, das Ignorieren von Umgebungsfaktoren, die Überkomplizierung des Mechanismus, die Verwendung von Standardbauteilen in kundenspezifischen Anwendungen und das Auslassen von Praxistests nach der Laborvalidierung.
Die gemeinsame Entwicklung der Regelungstechnik stärkt die Präzision der Bewegungssteuerung von Anfang an. Der Reglerentwurf gehört in die Hardware-Entwicklungsphase, da Hardware und Regelung eng miteinander verknüpft sind. Entwickler integrieren Frequenzbereichsmetriken wie Regelbandbreite und maximale Störungsempfindlichkeit direkt in das Entwurfsproblem. Sie berücksichtigen Robustheitsbedingungen und die physikalischen Grenzen der Aktuatoren. Eine verschachtelte Optimierungsformulierung ermöglicht es einem äußeren Regelkreis, Hardwareparameter zu optimieren, während ein innerer Regelkreis einen Regler synthetisiert. Im Vergleich zu einem sequenziellen Basisansatz erzielte diese Methode bei einem Fallbeispiel einer Bewegungsplattform eine Gewichtsreduzierung von 42 % und eine Bandbreitenverbesserung von 28 % . Teams wählen kundenspezifische oder Standardkomponenten bewusst aus: Kundenspezifische Teile eignen sich für beengte Gehäuse und präzise Drehmomentregelung, Standardteile für zeit- oder budgetbeschränkte Projekte, und ein hybrider Ansatz ist mitunter die beste Lösung.
Wartung und Zuverlässigkeit
Kalibrierung und Umweltkontrolle
Kalibrierung und Umgebungsbedingungen gewährleisten die Zuverlässigkeit eines Präzisionsbewegungssteuerungssystems über seine gesamte Lebensdauer. Teams führen Kalibrierungen in festen Intervallen durch, da langfristige Abweichungen auch nach Kompensation bestehen bleiben. Die Temperatur im Arbeitsbereich wird streng kontrolliert, da die Wärmeausdehnung die Skalenlänge und damit die Messgenauigkeit beeinflusst. Optische Encoder belohnen diese Sorgfalt mit stabilen Ausgangssignalen, und regelmäßige Überprüfungen bestätigen die Zuverlässigkeit der Positionsdaten.
Die Zuverlässigkeit hängt auch vom Schutz des Rückkopplungspfads ab. Abgeschirmte Kabel, ordnungsgemäße Erdung und Filterung unterdrücken elektrische Störungen von Motoren und Antrieben. Techniker überprüfen Dichtungen und Isolationswiderstand, um eindringende Feuchtigkeit frühzeitig zu erkennen. Sie verlegen Signalkabel fernab von Stromleitungen und vereinheitlichen die Gehäusemasse, um Masseschleifen zu vermeiden. Diese Vorgehensweisen verlängern die Lebensdauer optischer Encoder und erhalten die Präzision über lange Produktionsläufe hinweg. Ein disziplinierter Wartungsplan macht die präzise Bewegungssteuerung zu einem verlässlichen Bestandteil und schützt jede Investition in Sensoren, Antriebe und Steuerungen.
Der Leitfaden beschrieb einen einzigen Weg: Grundlagen, Schlüsseltechnologien, Fehlerkompensation und Integration. Präzision ist eine Systemeigenschaft. Sie entsteht durch aufeinander abgestimmte Komponenten, ein durchdachtes Feedback-Design und ein diszipliniertes Fehlermanagement. Optische Encoder bilden das Fundament dieser Kette, indem sie zuverlässige Positionsdaten liefern.
Neue Trends verändern das Feld:
Absolute, magnetische, kapazitive und Sin/Cos-Encoder mit seriellen Schnittstellen ersetzen die sperrige Parallelverdrahtung und erreichen eine Auflösung von etwa 1 nm auf Sin/Cos-Lineartischen.
Steuerungen, die DSPs mit Servo-Taktraten von 10 kHz oder mehr betreiben, erfassen nun Servofehler und Ansteuerausgang und analysieren diese anschließend, um Ausfälle vorherzusagen.
Teams sollten zunächst realistische Leistungsziele festlegen und anschließend jeden Regelkreis der Reihe nach optimieren und validieren. Diese Vorgehensweise ermöglicht die zuverlässige Umsetzung hochpräziser Bewegungsabläufe.
FAQ
Was zeichnet ein hochpräzises Bewegungssystem aus?
Ein hochpräzises System bewegt eine Last entlang einer vorgegebenen Bahn und misst das Ergebnis in Echtzeit. Rückmeldegeräte erfassen die aktuelle Position, und der Regelkreis korrigiert Abweichungen. Die Mehrachsensynchronisation sorgt dafür, dass sich alle Achsen gleichzeitig auf derselben Bahn befinden.
Warum ist die Rückkopplung im geschlossenen Regelkreis wichtiger als die reine Auflösung?
Eine hohe Auflösung allein garantiert weder Genauigkeit noch Wiederholbarkeit. Durch geschlossene Regelkreise kann das System Störungen erkennen und korrigieren. Ingenieure überprüfen die tatsächliche Leistung mithilfe eines Laserinterferometers und einer Messsystemanalyse (MSA), bevor sie sich auf ein Datenblatt verlassen.
Wie unterstützen optische Encoder eine präzise Bewegungssteuerung?
Optische Encoder wandeln Licht mithilfe einer Codierscheibe in digitale Positions-, Richtungs- und Geschwindigkeitsdaten um. Sie bieten eine hohe Auflösung, Reaktionszeiten im Sub-Mikrosekundenbereich und eine hohe Störfestigkeit. Entwickler kombinieren sie mit absoluten Positionsdaten, um das erneute Anfahren nach jedem Ein- und Ausschalten zu vermeiden.
Welche Fehlerquellen beeinträchtigen die Positionsbestimmung am stärksten?
Die Wärmeausdehnung zählt zu den größten Fehlerquellen. Spiel, Reibung und Nachgiebigkeit verursachen bei jeder Umkehrung zusätzliche Bewegungsverluste. Sensorauschen und Skalenungenauigkeiten tragen zu zyklischen Fehlern bei. Feedforward-Modelle und Fehlerkartierung reduzieren die Umkehrresiduen in dokumentierten Fällen um mehr als 70 %.
Wie sollte ein Team einen Servoregelkreis einstellen?
Die Inbetriebnahme erfolgt nach einem festgelegten Schema. Die Techniker prüfen die mechanische Betriebsbereitschaft, konfigurieren die Motor- und Rückkopplungsparameter und justieren anschließend nacheinander den Strom-, den Geschwindigkeits- und den Positionsregelkreis. Sie validieren das Ergebnis über den gesamten Drehzahl-, Last- und Profilbereich.
Wann benötigt eine Konstruktion eine aktive Schwingungsisolierung?
Passive Lagerungen absorbieren Vibrationen durch Masse und Dämpfung. Aktive Lagerungen nutzen Sensoren und Aktoren, die Störungen in Echtzeit kompensieren. Die Wahl hängt vom Frequenzspektrum der Störungen und der für den Prozess erforderlichen Steifigkeit ab.
Was gewährleistet die Stabilität der Präzisionsbewegungssteuerung über lange Produktionsläufe hinweg?
Regelmäßige Kalibrierung, präzise Temperaturregelung und ein geschützter Rückkopplungspfad gewährleisten optimale Leistung. Abgeschirmte Kabel, einheitliche Erdung und Signalführung fernab von Stromleitungen minimieren Störungen. Die Teams planen die Kalibrierung in festen Abständen, da die Drift auch nach der Kompensation fortbesteht.
Wo liegen die Schwächen optischer Encoder?
Verschmutzungen beeinträchtigen die Codierscheibe, daher sind in rauen Umgebungen magnetische Encoder von Vorteil. Magnetische Encoder bieten zwar eine geringere Auflösung, sind aber stoß- und vibrationsbeständiger. Konstrukteure wägen beide Faktoren gegen den Betriebszyklus der Maschine ab, bevor sie einen Sensor auswählen.