Bilderkennung und Roboterarm-Teamwork arbeiten in einem geschlossenen Regelkreis. Kameras überwachen den Arbeitsbereich, und die Wahrnehmungspipeline erkennt jedes Objekt und seine Position. Visuelle Servoregelung steuert den Arm anschließend in Echtzeit. Die Hauptkomponenten sind die Kamera(s), die Wahrnehmungspipeline, die Positionsbestimmung, der Bewegungsplaner und die Steuerung. Dieser Regelkreis ist für Hardware-Ingenieure und Elektronikproduktteams von entscheidender Bedeutung, da das Design auf Platinenebene über seinen Erfolg entscheidet. Schnittstellenwahl, Latenz, Rauschen und Fertigungskompromisse setzen die tatsächlichen Grenzen. Der Vorteil liegt in der Genauigkeit des geschlossenen Regelkreises, der Anpassungsfähigkeit an wechselnde Teilepositionen und dem reduzierten Vorrichtungsaufwand. Analysten schätzen diesen Markt im Jahr 2025 auf 3.89 Milliarden US-Dollar, mit einer durchschnittlichen jährlichen Wachstumsrate (CAGR) von 11.2 % von 2027 bis 2035. Sie werden sehen, wie maschinelles Sehen, Computer Vision und die Integration von Bildverarbeitung den Roboter und das Bildverarbeitungssystem verbinden. Roboterarme belohnen sorgfältiges Design und bestrafen Abkürzungen.
Wichtige Erkenntnisse
Bildverarbeitungssystem und Roboterarme arbeiten in einem Regelkreis zusammen: Kameras erkennen Objekte, und der Arm bewegt sich zu ihnen.
Wählen Sie die Schnittstellen Ihrer Kamera nach der Kabellänge: MIPI CSI-2 für kurze Strecken, USB3 für einige Meter und GigE für lange Distanzen.
Überprüfen und korrigieren Sie die Hand-Augen-Koordination regelmäßig, um Abweichungen zu vermeiden und die Genauigkeit zu erhalten.
Planen Sie den Zeitrahmen vom Auslösen der Kamera bis zur Bewegung des Kameraarms so ein, dass Verzögerungen vermieden werden.
Achten Sie darauf, dass Motorgeräusche nicht in die Kamerakabel gelangen, damit das Bild klar bleibt.
Grundlagen von Roboterarmen und maschineller Bildverarbeitung
Sechs Freiheitsgrade und Armkinematik
Ein sechsachsiger Roboterarm positioniert sein Werkzeug in drei translatorischen und drei rotatorischen Freiheitsgraden. Die Vorwärtskinematik berechnet die Endeffektorposition aus den Gelenkvariablen. Die Transformationen vom Basiskoordinatensystem zum Werkzeugkoordinatensystem werden verknüpft. Gemäß der Denavit-Hartenberg-Konvention besitzt jedes Gelenk vier Parameter: Gelenklänge, Gelenkverdrehung, Gelenkversatz und Gelenkwinkel. Die Multiplikation der homogenen Matrizen pro Gelenk ergibt die Transformation vom Basiskoordinatensystem zum Werkzeugkoordinatensystem. Der obere linke 3×3-Block stellt die Rotationsmatrix dar, und die ersten drei Elemente der vierten Spalte ergeben den Positionsvektor.
Die inverse Kinematik geht den umgekehrten Weg. Sie berechnet die Gelenkwinkel, wenn die gewünschte Pose bekannt ist. Geschlossene Lösungen sind selten und existieren hauptsächlich für Arme mit sphärischen Handgelenken. Daher verwenden die meisten Roboterarme numerische Iteration.
Beginnen Sie mit einer ersten gemeinsamen Schätzung.
Die aktuelle Pose wird mittels Vorwärtskinematik berechnet.
Berechne den Lagefehler.
Die Gelenke werden mithilfe der Jacobi-Pseudoinversen, skaliert mit einer Schrittweite, aktualisiert.
Wiederholen Sie den Vorgang, bis der Fehler unterhalb der Toleranzgrenze liegt.
Der Regelkreis von der Wahrnehmung zur Handlung
Der Regelkreis schließt sich in fünf Phasen: Bildaufnahme, Objekterkennung, Positionsbestimmung, Planung und Steuerung. Die Bildverarbeitung liefert die Rohbilder. Computer Vision und Bilderkennung wandeln diese Bilder in Objektidentitäten und 6-DoF-Positionen um. Der Planer erstellt aus jeder Position eine Gelenktrajektorie, entlang derer der Controller den Roboterarm steuert . Jede Phase führt zu Verzögerungen; daher werden die Bilder bei der Aufnahme mit einem Zeitstempel versehen und die Latenz für den gesamten Prozess eingeplant.
Die Integration von Bildverarbeitungssystemen platziert Kameras häufig direkt am Endeffektor. Diese Anordnung, die die Sicht des Auges in die Hand bringt, eliminiert tote Winkel in der Nähe des Greifers und vereinfacht die Kalibrierung. Ansichten mehrerer Kameras erweitern die Wahrnehmung auf den gesamten 3D-Arbeitsbereich und erleichtern so komplexe und präzise Manipulationen von Teilen in beengten Behältern. Dieselbe Architektur lässt sich von Industrierobotern und kollaborativen Robotern bis hin zu kollaborativen Roboterzellen skalieren, in denen ein zweiter, gelenkiger Roboterarm bewegte Objekte verfolgt. Konstrukteure von Roboterarmen sollten die Kameraplatzierung als mechanische Entscheidung betrachten, da die Steifigkeit der Befestigung die Genauigkeit der Positionierung ebenso stark beeinflusst wie der Algorithmus.
Computer Vision und Objekterkennungstechniken

PBVS, IBVS und hybride visuelle Servoregelung
Positionsbasierte visuelle Servoregelung (PBVS) nutzt maschinelles Sehen, um die Position des Werkstücks im dreidimensionalen Raum zu bestimmen. Anschließend wird dem Roboterarm die Bewegungsrichtung im kartesischen Raum vorgegeben. Bildbasierte visuelle Servoregelung (IBVS) überspringt diesen Schritt und steuert den Roboterarm direkt anhand der Bildmerkmale. Hybride Verfahren führen beide Regelkreise gleichzeitig aus.
Hybride 2 1/2-D-Verfahren bringen die lokale Stabilität von IBVS in Einklang mit der Abhängigkeit von PBVS von genauer Pose-Schätzung, Kalibrierung und Objektmodellen.
Ansatz
Robustheitseigenschaften
Komplexität
Hybrid (IBVS + PBVS)
Behebt Verdeckungen von Objekten und gleicht Lagefehler aufgrund von Odometrie oder Verrutschen aus.
Höher: zwei Schleifen zum Entwerfen und Stimmen
IBVS
Hängt von visuellem Feedback ab, nicht von interner Odometrie.
Unten: einzelne Schlaufe
PBVS
Erfordert präzise Pose-Schätzung, Kalibrierung und Objektmodelle.
Unten: einzelne Schlaufe
Wählen Sie PBVS, wenn Sie über ein sauberes CAD-Modell und eine gut kalibrierte Zelle verfügen. Verwenden Sie IBVS, wenn die Kalibrierung abweicht oder das Werkstück keine Textur aufweist. Die meisten Roboterarme in der Produktion arbeiten in einem einzigen Zyklus. Die meisten Roboterarme in Forschungslaboren arbeiten im Hybridmodus. Hybride Designs eignen sich für komplexe Manipulationen, bei denen Verdeckung häufig vorkommt. Auch Roboterarme, die glänzende Werkstücke bearbeiten, profitieren vom zusätzlichen Feedback.
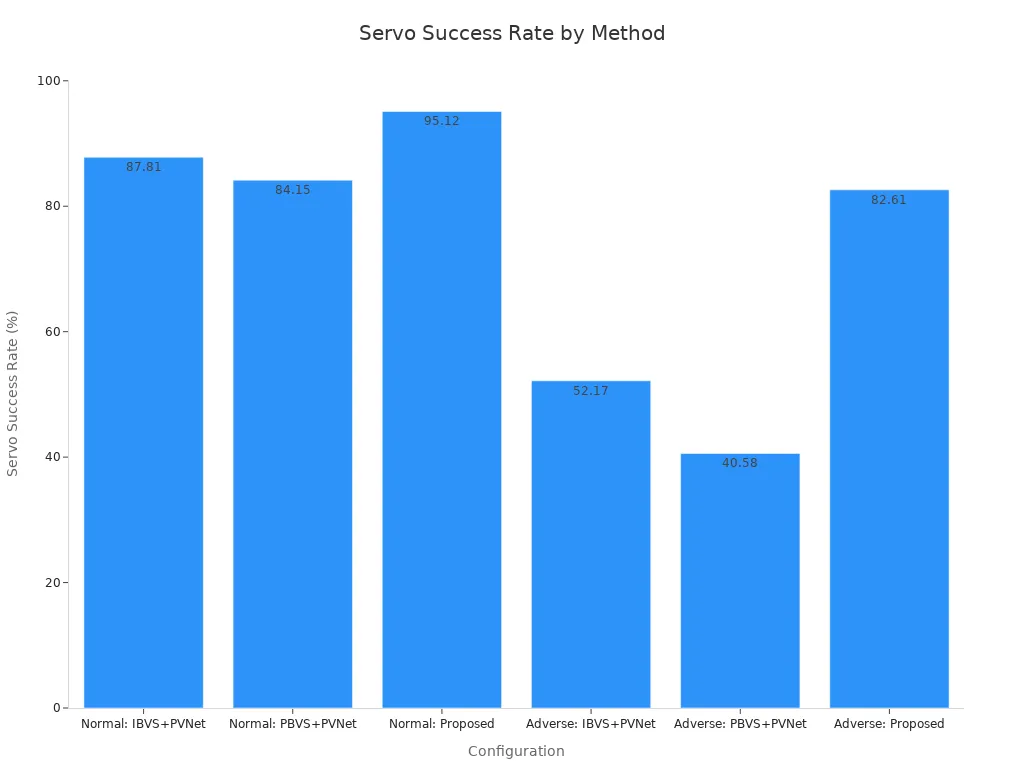
Veröffentlichte Studien an texturlosen Objekten verdeutlichen die Diskrepanz. Eine auf Schlüsselpunkten basierende EKF-Methode erreichte unter normalen Bedingungen eine Servo-Erfolgsrate von 95.12 % und unter ungünstigen Bedingungen von 82.61 %. Die IBVS+PVNet-Baseline erreichte 87.81 % bzw. 52.17 %. Die PBVS+PVNet-Baseline erreichte 84.15 % bzw. 40.58 %. Dieselbe Methode wies in beiden Szenarien die geringsten Werte für Translationsfehler, Rotationsfehler und das Verhältnis der Trajektorienlänge auf.
Deep Learning für Detektion und Pose-Schätzung
Deep Learning übernimmt heute den Großteil der Objekterkennung in Bildverarbeitungspipelines. Moderne Verfahren sagen Objektbreite und -winkel direkt voraus. Diese Ergebnisse ermöglichen dem Roboterarm die Bestimmung der Greifposition ohne CAD-Modell.
MegaPose: eine Render- und Vergleichspipeline mit starker Zero-Shot-Performance durch Grob-zu-Fein-Verfeinerung.
FoundationPose: ein einheitliches Framework für die Erkennung, Verfolgung und Pose-Schätzung neuartiger Objekte.
Beide Algorithmen laufen auf dem YCB-Video-Testdatensatz. Die Quelle gibt keine Genauigkeitswerte für diesen Datensatz an. Auf einem neueren 6-DoF-Greifdatensatz erreichte EfficientPose 97.05 % und FFB6D 98.09 %.
Modell | Gemeldete Genauigkeit |
|---|---|
EffizientePose | 97.05% |
FFB6D | 98.09% |
Benchmarks wie die BOP-Challenge haben diesen Fortschritt vorangetrieben. Sie bewerten Methoden anhand geometrischer Metriken wie ADD und MSSD.
Bildverarbeitungsmodelle und IBVS sind noch junge Regelungstechnologien. Sie sind vielversprechend, aber noch nicht erprobt. Viele Teams kombinieren klassische Servoregelung mit KI-Modellen zur Objekterkennung. Diese Trennung sorgt für einen vorhersagbaren Regelkreis. Künstliche Intelligenz ist vor allem in der Wahrnehmungsphase hilfreich, wo Computer Vision und Objekterkennung komplexe Objekte verarbeiten. Innerhalb des Servoregelkreises bietet KI derzeit weniger Mehrwert. Bildverarbeitungshersteller liefern mittlerweile KI-Modelle direkt in ihre Systeme, während Computer-Vision-Bibliotheken den Rest abdecken. Roboterarme in Logistikzellen benötigen weiterhin ein schnelles und einfaches Servogesetz. Mustererkennung allein reicht nicht aus, um den Regelkreis zu schließen. Ein zweiter Roboterarm kann ein sich bewegendes Ziel verfolgen, wobei in diesem Fall präzises Timing wichtiger ist als die Modellgröße.
Visionintegration für visionsgeführte Waffensysteme
Kameraschnittstellen, Kalibrierung und Hand-Augen-Koordination
Die gewählte Kameraschnittstelle bestimmt die Reichweite und Präzision Ihrer Roboterarmzelle. MIPI CSI-2 eignet sich gut für kurze Verbindungen zwischen Platinen innerhalb des Armgehäuses. USB 3 ermöglicht Entfernungen von wenigen Metern mit einfacher Verkabelung. Gigabit-Ethernet (GigE) deckt große Entfernungen entlang einer Produktionslinie ab, verursacht jedoch Paketjitter, der eingeplant werden muss. Wählen Sie die Schnittstelle zunächst anhand der Kabellänge, dann anhand der Auflösung und der Bildrate.
Hochgeschwindigkeits-Differenzialpaare sollten symmetrisch verlegt werden. P- und N-Leiterbahnen sollten auf identischen Pfaden mit symmetrischen Biegungen und Durchkontaktierungen verlaufen. Der Abstand zwischen Sender und Empfänger sollte konstant gehalten und die P- und N-Leiterbahnlängen angepasst werden, um Laufzeitunterschiede zu minimieren. Die Paare sollten über eine durchgehende Massefläche geführt werden; geteilte Flächen und Kupferunterbrechungen sind zu vermeiden. Bei USB 3.0 und ähnlichen Verbindungen sollte der Laufzeitunterschied zwischen 25 und 50 ps liegen und die differentielle Impedanz nahe 90 Ω ± 10 % betragen. AC-Koppelkondensatoren sollten symmetrisch angeordnet und vorzugsweise kleine Bauformen wie 0402 verwendet werden.
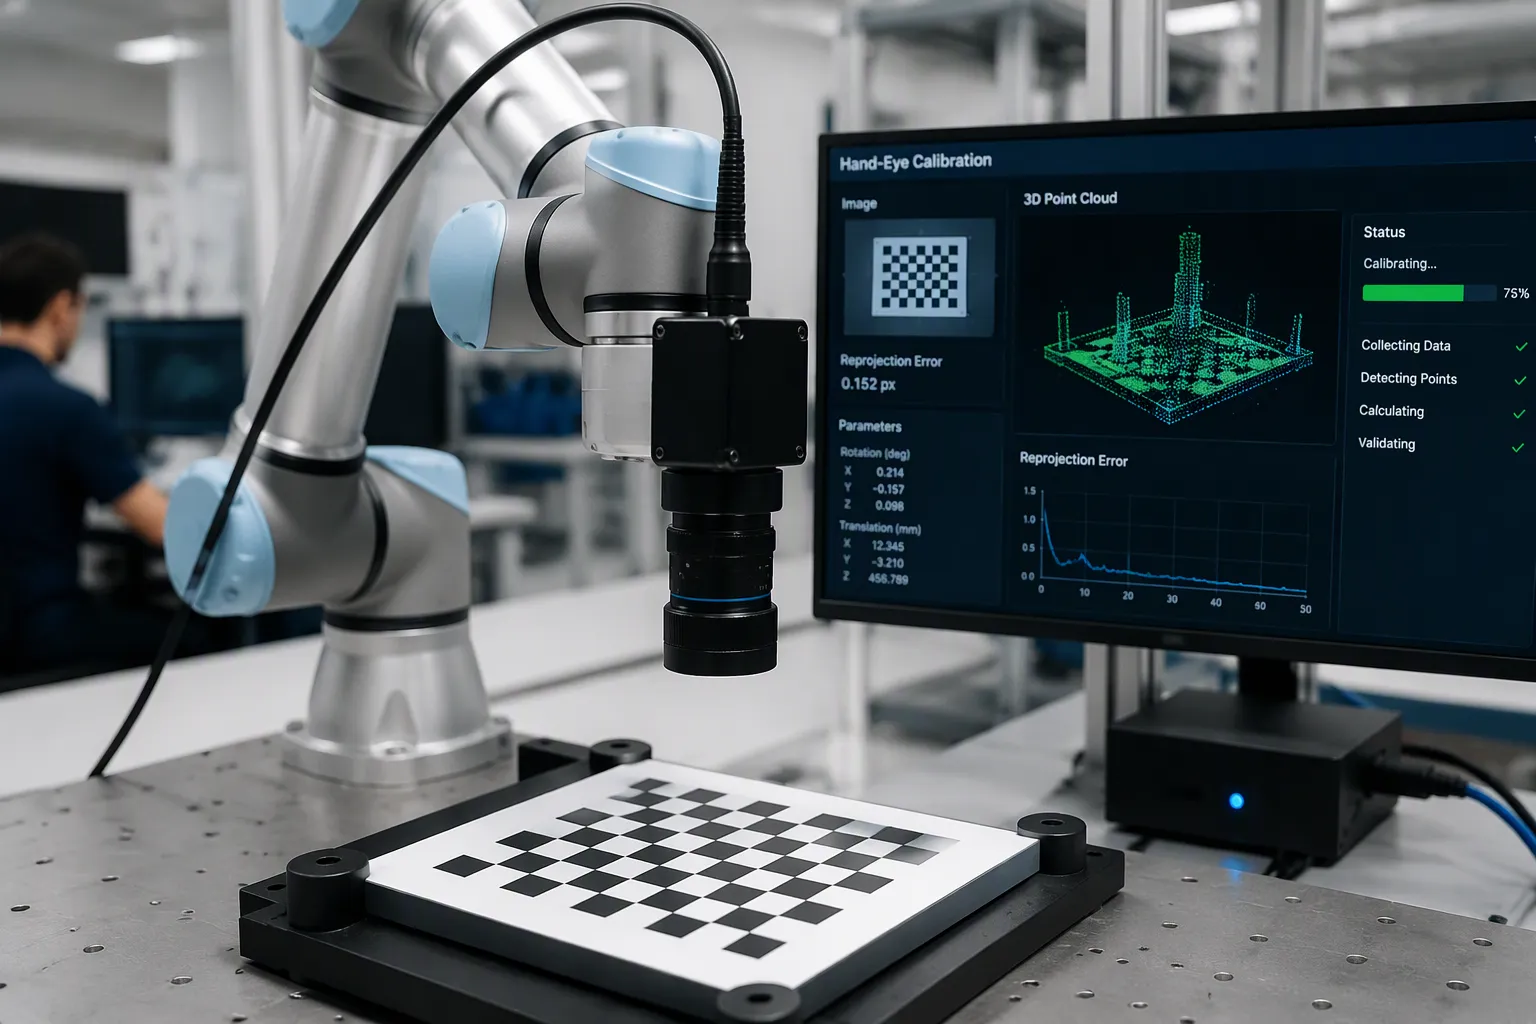
Die Hand-Auge-Kalibrierung schätzt die Transformation zwischen Endeffektor und Kamerakoordinatensystem. Die Standardformel lautet AX = XB, wobei A und B die Arm- bzw. Kamerapositionen zwischen den Aufnahmen und X die unbekannte Transformation darstellen. Sie können die Kalibrierplattenmethode verwenden, die mindestens zehn Bilder einer am Roboterarm montierten Platte aufnimmt. Die Punktpaarlistenmethode funktioniert ohne Platte am Werkstück. Automatische Kalibrierungsroutinen führen diese Schritte mittlerweile mit minimalem Bedienereingriff durch. Typische Ergebnisse für sechs Gelenkkonfigurationen sind unten dargestellt.
Metrisch | Übersetzungen | Rotation |
|---|---|---|
Max RV (X, Y, Z) | 2.471 mm, mm 3.751, 1.423 mm | 0.957 °, 0.454 °, 0.702 ° |
Durchschnittliches Wohnmobil | 2.548mm | 0.704 °C. |
Mittlere Abweichung (SD) | 0.930mm | 0.265 °C. |
Validierung mit einem statischen Test auf einer Tabelle und einem dynamischen Test, der transformierte Punktwolken mittels ICP erfasst.
Latenzbudgetierung und Rauschunterdrückung
Planen Sie Ihr Latenzbudget von der Bildaufnahme bis zur Armbewegung. Versehen Sie jedes Bild bei der Aufnahme mit einem Zeitstempel und berücksichtigen Sie anschließend Erkennung, Positionsbestimmung, Planung und Busverzögerung. EtherCAT ermöglicht deterministisches Timing für die Steuerung des Roboterarms.
Parameter | Typische EtherCAT-Leistung |
|---|---|
Zykluszeit (10 Servoachsen) | 100–250 µs |
Jitter | < 1 µs |
Genauigkeit der verteilten Taktsynchronisation | besser als 100 ns |
Verteilte Taktgeber sorgen dafür, dass alle Slaves hardwareseitig synchronisiert bleiben, sodass das Timing auch unter Softwarelast erhalten bleibt. CAN funktioniert weiterhin einwandfrei für langsamere Achsen kleinerer Roboterarme.
Halten Sie Motortreibergeräusche von der Bildverarbeitungskette fern. Schützen Sie die Kabelenden 360° mit einer speziellen 360°-Abschirmung und führen Sie die Abschirmung niemals durch einen Ableitungsdraht. Trennen Sie Signal- und Stromleitungen im Gehäuse. Reduzieren Sie die Emissionen an der Quelle durch langsame MOSFET-Ansteuerung und verkleinern Sie Bereiche mit hohen Strömen. Diese Maßnahmen schützen die Genauigkeit der Bildverarbeitung bei Manipulationsvorgängen.
Für DFM (Design for Manufacturing) prüfen Sie den Leiterbahnaufbau vor dem Routing, halten Sie die Leiterbahngeometrie innerhalb von ±5 mil ein und stimmen Sie die Impedanztoleranzen mit Ihrem Fertigungspartner ab. Die Integration von Bildverarbeitungssystemen ist dann erfolgreich, wenn Leiterplattenlayout, Kalibrierung und Timing gleichermaßen berücksichtigt werden. Die Integration scheitert, wenn einer dieser Aspekte vernachlässigt wird. Planen Sie die Integration von Bildverarbeitungssystemen frühzeitig ein, und Ihre Roboterarme gewährleisten durchgängige Genauigkeit.
Anwendungen, Herausforderungen und Lösungen für maschinelles Sehen
Anwendungsfälle aus der Praxis in Fertigung und Logistik
Bildgesteuerte kollaborative Roboter kommen in Pick-and-Place-Zellen, beim Entleeren von Behältern und beim Auffinden von Objekten in Produktionslinien zum Einsatz. Eine 3D-Kamera kann Details unter 5 mm erkennen, sodass ein Roboterarm einen vollen Behälter leeren kann, ohne das falsche Teil zu greifen. Zweiarmige Cobots folgen bewegten Objekten, und Mensch-Roboter-Zellen reichen Teile zwischen Mensch und Roboterarm weiter. Die Integration von Bildverarbeitung zahlt sich auf vielfältige Weise aus, die sich messen lässt:
Die Kommissioniergeschwindigkeit beträgt über 200 Artikel pro Stunde, die Genauigkeit liegt bei über 99.9 % und die Platzierungsgenauigkeit bei nahezu ±0.1 mm.
Die Sortiergenauigkeit steigt um fast 25–30 %, und die Abwicklungsgeschwindigkeit in Spitzenzeiten erhöht sich erheblich.
Die Fehlerraten sinken, und Sie können Mitarbeiter zu Aufgaben versetzen, die einen höheren Mehrwert bieten.
Diese Ergebnisse belegen die Effizienz, Wiederholgenauigkeit und Sicherheit von Industrie- und kollaborativen Robotern. Bildverarbeitungsgesteuerte Cobots ermöglichen zudem die Fernsteuerung und Datenerfassung, die in maschinelle Lernprozesse für Roboter eingespeist wird. Derselbe KI-Datenerfassungszyklus trainiert KI-Modelle für komplexe Manipulationen. Es ist zu erwarten, dass KI-gesteuerte Roboterarme zunächst auf Imitationslernen und Fernsteuerung angewiesen sein werden, bevor sie komplexe Manipulationen selbstständig durchführen können.
Häufige Fehlerarten und Strategien zur Fehlerminderung
Latenz, Kalibrierungsdrift, Reflexionen, Verdeckung und Motorgeräusche, die in die Bildverarbeitungskette gelangen, verursachen die meisten Ausfälle. Erkennung und Bahnplanung benötigen 100–500 ms pro Zyklus, und allein diese Verzögerung führt zum Ausfall präziser Servoregelungsschleifen. Typische Ausfallraten bei industriellen Greifsystemen liegen bei 2–8 % pro Stunde, bei herkömmlichen Pick-and-Place-Systemen bei 3–5 % pro Stunde. Bei komplexen Formen steigen die maximalen Ausfallraten auf 10–12 % pro Stunde, während der Zielwert unter 0.1 % pro Stunde liegt.
Anforderungen | Auswirkung auf die Ausfallrate |
|---|---|
Vibrationen über 0.5 g oder Temperaturschwankungen über 15 °C pro Zyklus | 200–300 % höher |
Ungleichmäßige Beleuchtung | 40–60 % höherer Tiefenfehler |
Diese Probleme sollten Sie auf Platinenebene beheben. Schützen Sie die Bildverarbeitungskette, verbinden Sie die Abschirmungen rundum (360°) und halten Sie die Motorstromleitungen von den Kameraschienen fern. Ergänzen Sie dies um eine Umgebungskompensation und vorausschauende Wartung mit Vibrations- und Temperatursensoren. Maschinelles Sehen mit KI-Modellen sagt Greiffehler in Echtzeit voraus. Computer Vision übernimmt die Erkennung, und visuelle Manipulationsaufgaben profitieren von einer adaptiven Greifkraftregelung. Führen Sie Kalibrierungsroutinen regelmäßig durch und behandeln Sie die visuelle Manipulation primär als Timing-Problem.
Sie haben nun ein einfaches Bild des Kreislaufs. Kameras erfassen die Szene, die Bilderkennung wandelt Pixel in Objektpositionen um, und die Steuerung bewegt den Roboterarm entlang eines geplanten Pfades. Durch Rückkopplung wird der Kreislauf in jedem Durchlauf geschlossen.
Wägen Sie Ihre Kompromisse frühzeitig ab. Klassische Servoregelung bleibt vorhersehbar und ist kostengünstig zu überprüfen. Deep-Learning-Methoden bieten Anpassungsfähigkeit, benötigen aber mehr Daten und Rechenleistung. Schnittstellenreichweite, Latenzbudget und Geräuschunterdrückung stehen im Widerspruch zueinander, daher sollten Sie Ihre Prioritäten vor der Layoutplanung festlegen.
Behalten Sie gelernte visuelle Servoregelung, Bildverarbeitungsmodelle und Ereigniskameras im Auge. Bildgesteuerte Cobots profitieren von Teleoperation und Datenerfassung, und KI-Modelle treiben die Komplexität der Manipulation weiter voran. Künstliche Intelligenz ersetzt nicht Ihr Zeitbudget. Beginnen Sie mit einer kalibrierten Zelle, protokollieren Sie jeden Zyklus und lassen Sie die kollaborative Robotik von dort aus wachsen. Roboterarme belohnen Disziplin. Auf Basis gemessener Daten entwickelte Roboterarme führen komplexe Manipulationen souverän aus.
FAQ
Welche Kameraschnittstelle sollten Sie für eine Roboterarmzelle wählen?
Beginnen Sie mit der Kabellänge. MIPI CSI-2 eignet sich für kurze Verbindungen zwischen Platinen innerhalb des Gehäuses. USB 3 deckt einige Meter mit einfacher Verkabelung ab. Gigabit-Ethernet ermöglicht Verbindungen über eine ganze Produktionslinie, allerdings muss Paketjitter berücksichtigt werden. Wählen Sie die Schnittstelle zuerst passend zur Reichweite, dann zur Auflösung und Bildrate.
Wie kann man Motorgeräusche aus der Bildverarbeitungskette fernhalten?
Die Bondkabelschirmung muss an beiden Enden 360° umschlossen sein. Schirmungen dürfen niemals durch die Ableitungsdrähte der Anschlussdrähte geführt werden. Signal- und Stromführung im Gehäuse müssen getrennt werden. Die Gate-Ansteuerung der MOSFETs muss verlangsamt und Bereiche mit hohem Stromfluss verkleinert werden. Diese Maßnahmen gewährleisten die Genauigkeit der Bildverarbeitung, wenn sich ein Roboterarm schnell in der Nähe der Kamera bewegt.
Warum führt Kalibrierungsdrift im Laufe der Zeit zum Ausfall eines Roboterarms?
Thermische Schwankungen und Vibrationen verändern die Hand-Auge-Koordination. Ein Roboterarm greift dann mit zunehmendem Versatz. Führen Sie Kalibrierungsroutinen regelmäßig durch. Ergänzen Sie die Kalibrierung um Vibrations- und Temperatursensoren für die vorausschauende Wartung. Validieren Sie die Ergebnisse mit einem statischen Tischtest und einem dynamischen Punktwolkentest mittels ICP.
Wann sollte man klassische Servoregelung dem Deep Learning vorziehen?
Klassische Servoregelung ist die richtige Wahl, wenn die Zelle gut kalibriert ist und das Werkstück eine Textur aufweist. Ein Roboterarm führt dann eine vorhersehbare und überprüfbare Schleife aus. Für unübersichtliche, neuartige Objekte oder glänzende Teile empfiehlt sich die Pose-Schätzung mittels Deep Learning. Viele Teams teilen die Arbeit auf: KI-Modelle erkennen die Objekte, und ein einfaches Servogesetz steuert den Roboterarm.