
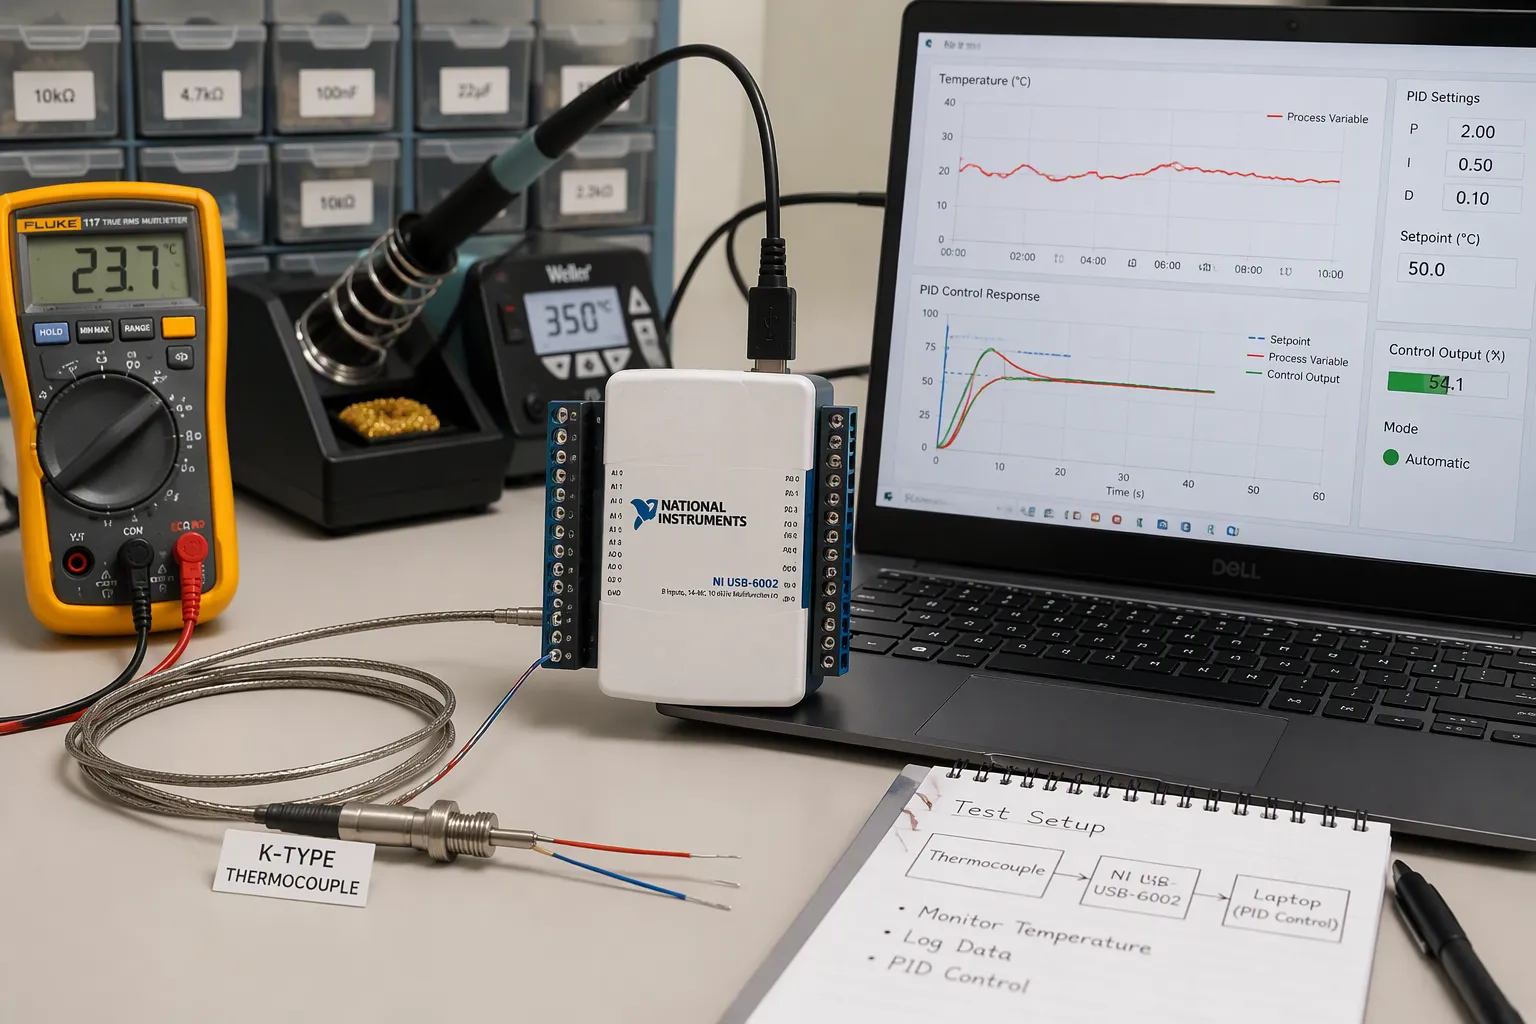
您必须正确完成三个步骤。首先,在电路板上清晰地采集热电偶信号。其次,使用正确的时序和安全措施闭合PID控制回路。第三,调整并积分系统以获得稳定的精度。
在此过程中会遇到几个痛点。微伏级信号需要精心的前端设计。冷端漂移和偏移漂移会降低温度测量精度。噪声会干扰低电平读数。回路时序会影响稳定性。饱和损耗会降低PID控制器的响应速度。加热器驱动和DFM限制决定了最终电路板的设计。
本指南着眼于电路板层面,并充分考虑了制造工艺。它面向构建温度控制硬件的硬件工程师和电子产品团队。您将找到从信号采集到闭环PID参数整定的各个阶段的实用步骤。
关键精华
首先要选择正确的热电偶类型和冷端补偿,以降低测量误差。
在将微小的热电偶信号转换为数字数据之前,先增强其信号强度。此外,良好的布局和隔离措施也能有效滤除噪声。
使 PID 回路像状态机一样工作,具有正确的计时、防饱和和微分滤波功能。
逐步调整 PID 控制器,并测量实际热电偶时间常数,以保持控制稳定。
在将所有部件组合在一起之前,先单独测试每个阶段,并记录数据以发现随时间推移出现的偏差。
热电偶采集前端
类型、范围和冷端补偿
首先要确定热电偶的类型,因为它决定了分辨率和冷端补偿 (CJC) 的目标值。在接近室温时,K 型热电偶每摄氏度温度升高会产生约 40 µV 的信号。J 型、K 型、E 型和 T 型热电偶的信号变化范围都在 40–60 µV/°C 之间。这个微小的信号会影响数据采集链中后续的每一个选择。
类型 | 塞贝克系数 | 补偿精度目标 |
|---|---|---|
J,N | 40–60 µV/°C | ±0.2°C |
K | 约40 µV/°C | ±0.3°C |
时间、E | 40–60 µV/°C | ±0.3°C |
您应该将冷端连接到一个能保持恒定温度的接线端子上。该接线端子内安装一个 Pt100 温度传感器,用于测量参考端的温度。确保两个端子的温度相同,并使用与热电偶类型匹配的延长线。使用不匹配的延长线会形成第二个接线端,从而引入隐藏的偏移误差。
注意:精度为±5%的CJC集成电路可能会引入高达0.5°C的偏移误差。在承诺系统精度之前,请务必考虑该误差。
放大器和Delta-Sigma模数转换器
您有两个前端路径。一个具有高共模抑制比的仪表放大器为独立的模数转换器 (ADC) 提供信号。另一个是内置 PGA 的 Δ-Σ 型 ADC,它将增益和转换集成在一个器件中。使用 AD8495 等器件,放大器路径可提供高于 100 dB 的共模抑制比和低于 60 µV 的偏移。转换器路径可提供 24 位分辨率、数字滤波以及用于 CJC 的片上温度传感器。
偏移漂移与偏移本身同样重要。斩波稳定放大器可有效降低残余偏移和低频噪声。激光微调增益网络可将增益漂移控制在 5 ppm/°C 左右。可在软件中使用多项式或查找表进行线性化。元件漂移和 CJC 传感器漂移会累积,在严苛的应用中,这些误差可能超过 1 摄氏度。
开路热电偶检测与故障处理
断裂或松动的热电偶会显示正常的低电压信号,导致 PID 控制回路使加热器以全功率运行。因此,需要在前端电路中添加开路热电偶检测功能。通过热电偶结施加微小的偏置电流,或者在输入端施加上拉电阻,即可产生一个可识别的故障电平。固件必须将该电平视为故障,而不是正常读数。关闭输出并发出警报。请在您构建的每个数据采集模块上测试此路径。
数字化、过滤和隔离
ADC的选择和布局
一个 12 位、3.3V 的转换器会将信号分成大约 806 µV 的步长。你的热电偶每摄氏度变化只有几十 µV 的电压变化。因此,除非增加增益,否则该转换器无法获取有效信号。首先使用增益为 100 到 1000 的仪表放大器放大信号,然后再进行数字化。选择一个输入偏移小于 1 mV、偏置电流小于 1 pA、1 kHz 时噪声密度小于 5 nV/√Hz 的放大器。对于 24 位系统,总噪声必须保持在约 1 LSB 以下。对于一个 ±10 mV、参考电压为 2.5 V 的传感器,这大约是 0.3 µV。
滤波和布局决定了分辨率能否保持。将抗混叠截止频率设置在采样率的 2.56 倍附近。目标是在采样率的一半处实现约 40 dB 的衰减。使用 NP0/C0G 电容和精度为 ±0.25% 或更高的金属膜电阻。
布局练习 | 好处 |
|---|---|
保持高阻抗节点短 | 减少漏电、杂散电容和拾音 |
在ADC引脚处放置RC滤波器 | 在前端之前过滤噪声 |
将输入信号远离时钟和DC/DC电感器 | 减少耦合到微伏信号 |
在高阻抗节点上使用保护环 | 阻止导致虚假读数的泄漏 |
保持一个均匀的地面 | 避免浮动引用和转换错误 |
提示:在每个电源引脚 2 毫米范围内放置 1 µF 去耦电容器,并且切勿将走线跨越接地间隙。
噪声环境下的电气隔离
工业机柜内装有电机驱动器、继电器和长距离传感器线路。热电偶护套与电路板之间的地电压差会将电流推入前端。当传感器接触导电硬件时,必须进行隔离。当电缆线路在开关负载附近延伸超过几米时,也需要进行隔离。此外,当主机和加热器共用一个噪声较大的接地时,也应进行隔离。在模数转换器 (ADC) 后加装数字隔离器可以保持模拟电路的纯净和简洁。
隔离电路会改变电路板布局。您需要在隔离栅两侧设置独立的接地层,并为现场侧提供隔离电源。此外,您还需要满足安全标准的爬电距离。隔离器会增加成本和高度,因此请在布局初期就将其放置到位。在验证过程中,使用耐压测试对隔离栅进行测试。记录您交付的每个数据采集模块的漏电流。
PID控制回路实现
状态机和采样时序
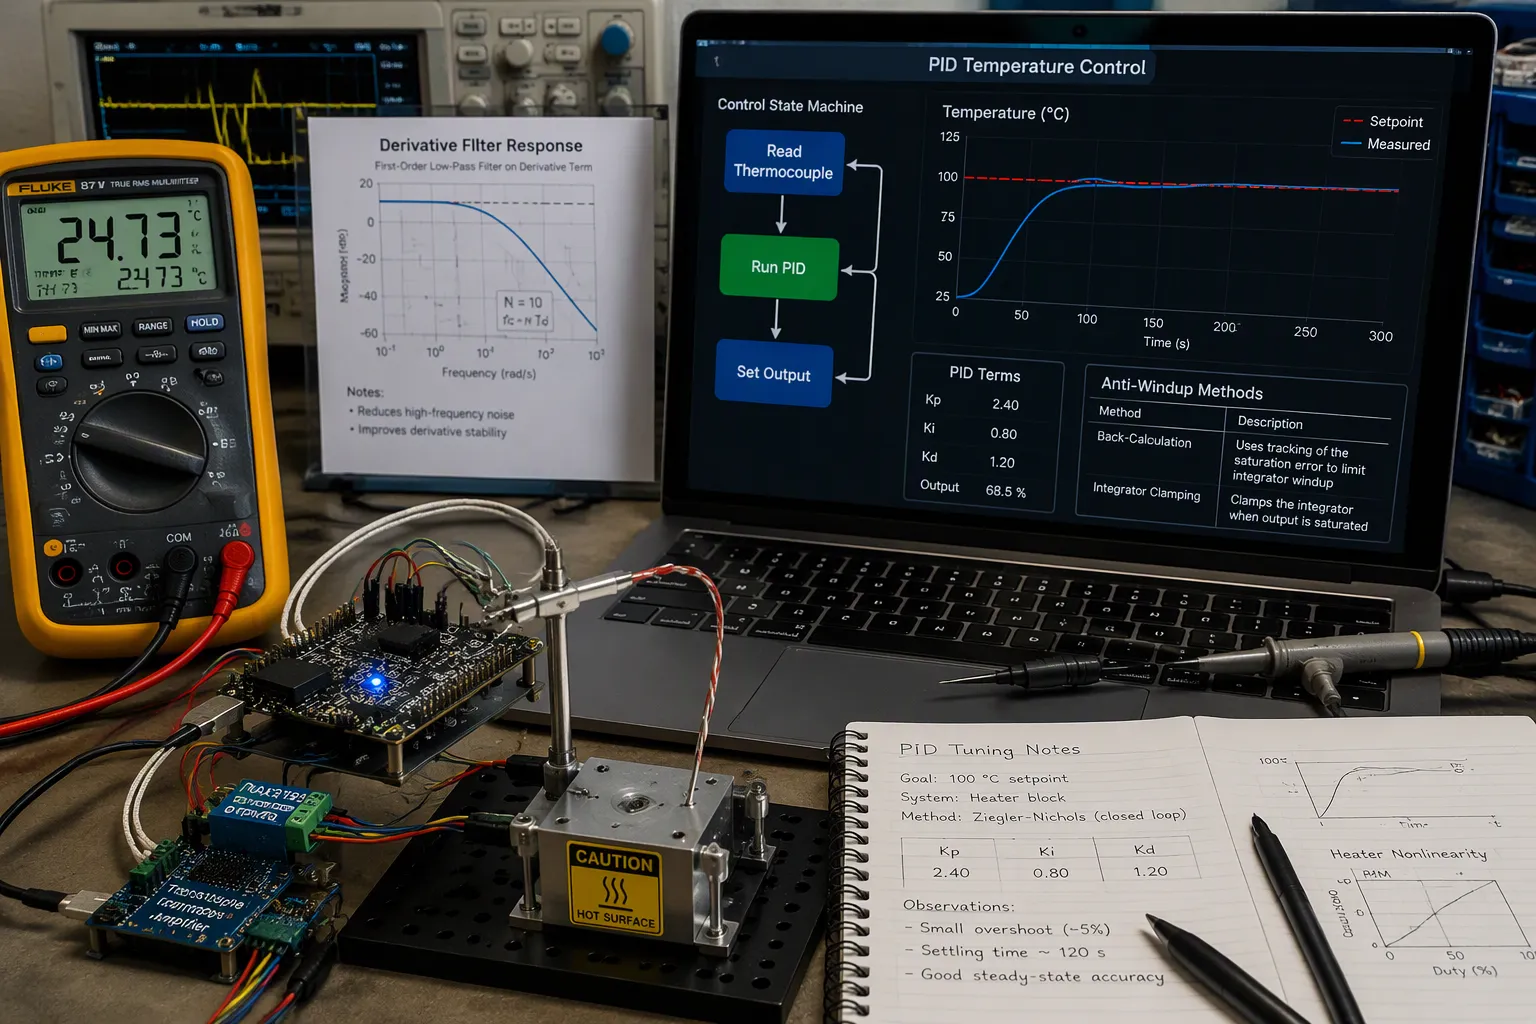
将循环构建成一个状态机。一个状态读取热电偶值,一个状态运行PID控制算法,一个状态设置输出。状态间的数据通过串口通信而非全局变量传递。全局变量会隐藏时序误差,而串口通信则需要你定义每个值的有效时间。这样,你的PID控制器就能处理已知有效时间的数据。
采样时序决定稳定性。采样速度快于热电偶时间常数,回路就能获取最新数据;采样速度慢于采样速度,回路则会对旧的温度测量值做出反应。较慢的回路速率会增加相位滞后,而相位滞后会使PID控制器产生振荡。应使采样周期与热电偶时间常数相匹配,然后在实验台上验证该选择。
抗饱和滤波和导数滤波
积分饱和会破坏精确的温度控制。加热器会饱和,积分器会不断累积误差,当误差最终消除时,回路会发生过冲。在进行任何调谐之前,请选择一种防积分饱和的方法并加以实施。
技术 | 它是如何运行的? | 关键特征 |
|---|---|---|
经典反算 | 将饱和输出减去非饱和输出的差值送回积分器。 | 简单、成本低廉,在工业中应用广泛。 |
积分器夹紧 | 阻止积分器构建超过设定限制的积分。 | 简单、成本低、行业通用 |
广义反向计算 | 用饱和信号驱动所有内部状态 | 适用于任何控制器订单,无跟踪参数 |
错误重新计算 | 从饱和输出反向操作,重置控制器内存 | 保持循环的良好状态,对建模误差敏感 |
微分作用会使噪声增大,而热电偶前端总是会带有一定的噪声。因此,需要在PID控制算法中添加一个微分滤波器。该滤波器可以限制高频增益,防止输出在设定值变化时出现跳变。
提示:先实现简单的开关控制或比例控制。观察温度传感器如何跟踪设定值,然后逐一添加积分项和微分项。
首先确保基本控制功能正常运行
一个有效的开环控制比一个失效的闭环控制更能教会你东西。手动控制加热器,记录温度,并确认反馈控制算法读取的值正确。然后仅使用比例增益闭合回路。逐渐提高增益,直到响应变得微弱,然后逐渐降低增益。添加积分作用以消除稳态误差,仅当动态响应需要时才添加微分作用。这种分阶段的方法可以保持PID温度控制器的可预测性,并使后续的每一次更改都可测量。
调整PID控制参数时,应根据热电偶的实际时间常数进行,而不是根据数据手册上的估计值。忽略热电偶时间常数的PID温度控制器会与自身的传感器产生偏差。记录每次运行数据,并比较不同运行的动态响应。PID控制参数的实时动态调整应在后续阶段进行,即在固定增益PID控制稳定之后。将PID控制器视为具有已知限制的反馈控制系统,并将这些限制记录下来,以便后续工程师使用。
输出驱动和加热器驱动
如何连接温度控制器输出
将输出级视为测量链的一部分,而不是添加到末端的组件。将温度控制器连接到电阻加热器时,应确保电流只能单向流过加热器。这种单向通断的原则是温度控制器输出端的良好接线规范。反向电流路径会增加噪声并干扰驱动级。
限流电路可以同时保护执行器和加热设备。根据执行器的数据手册和散热器的散热能力设置最大电流。控制器会将输出电流保持在该值以下。这可以防止热失控,即散热能力不足时,温度传感器会报告温度升高,PID 控制器会输出更大的电流,从而导致更多热量产生。为加热平台连接温度控制器时,请在选择连接器之前规划好此限流电路。
时间比例和安全限值
时间比例控制通过对周期内的通断时间进行平均,实现0-100%功率的平滑过渡。周期时间应至少设置为积分时间的1/20。继电器、接触器和电磁阀等机电设备需要较长的周期时间。较短的周期虽然能提供更好的控制,但会加速机电部件的磨损,缩短其使用寿命。
驱动选项 | 控制质量 | 磨损和生活 | 最佳使用 |
|---|---|---|---|
继电器 | 粗糙、长周期 | 隐形眼镜的磨损会缩短寿命 | 缓慢的热负荷 |
SSR | 平稳、短周期 | 无移动触点 | 大多数加热回路 |
模拟驱动 | 持续 | 取决于功率级 | 精细的温度控制 |
对于可能因故障而损坏或变得危险的工艺流程,应添加限位控制器。该控制器独立于常规工艺控制器运行,并采用故障安全型自锁继电器。一旦工艺流程恢复到可接受的状态,操作员即可将其复位。此类保护措施可能需要获得标准认证,例如美国的 Factory Mutual 标准或欧洲的 EN14597 标准。
输出信号兼容性和环境限制
在将温度控制器连接到机柜之前,请先将输出信号与负载匹配。检查线圈电压、固态继电器 (SSR) 输入电流和逻辑电平是否与驱动器匹配。确认驱动级中每个部件的环境温度额定值。机柜内部的热量会降低继电器和固态继电器的额定值,因此请预留一定的余量。
报警和限位输出必须复位后才能关闭。复位信号可以来自键盘、数字输入或通信链路。如果仪器缺少自锁输出,则需添加外部自锁继电器作为内部非自锁继电器的从设备。在控制系统验证期间,应测试每条复位路径。
调优、时间常数测试和集成
实用的PID参数整定方法
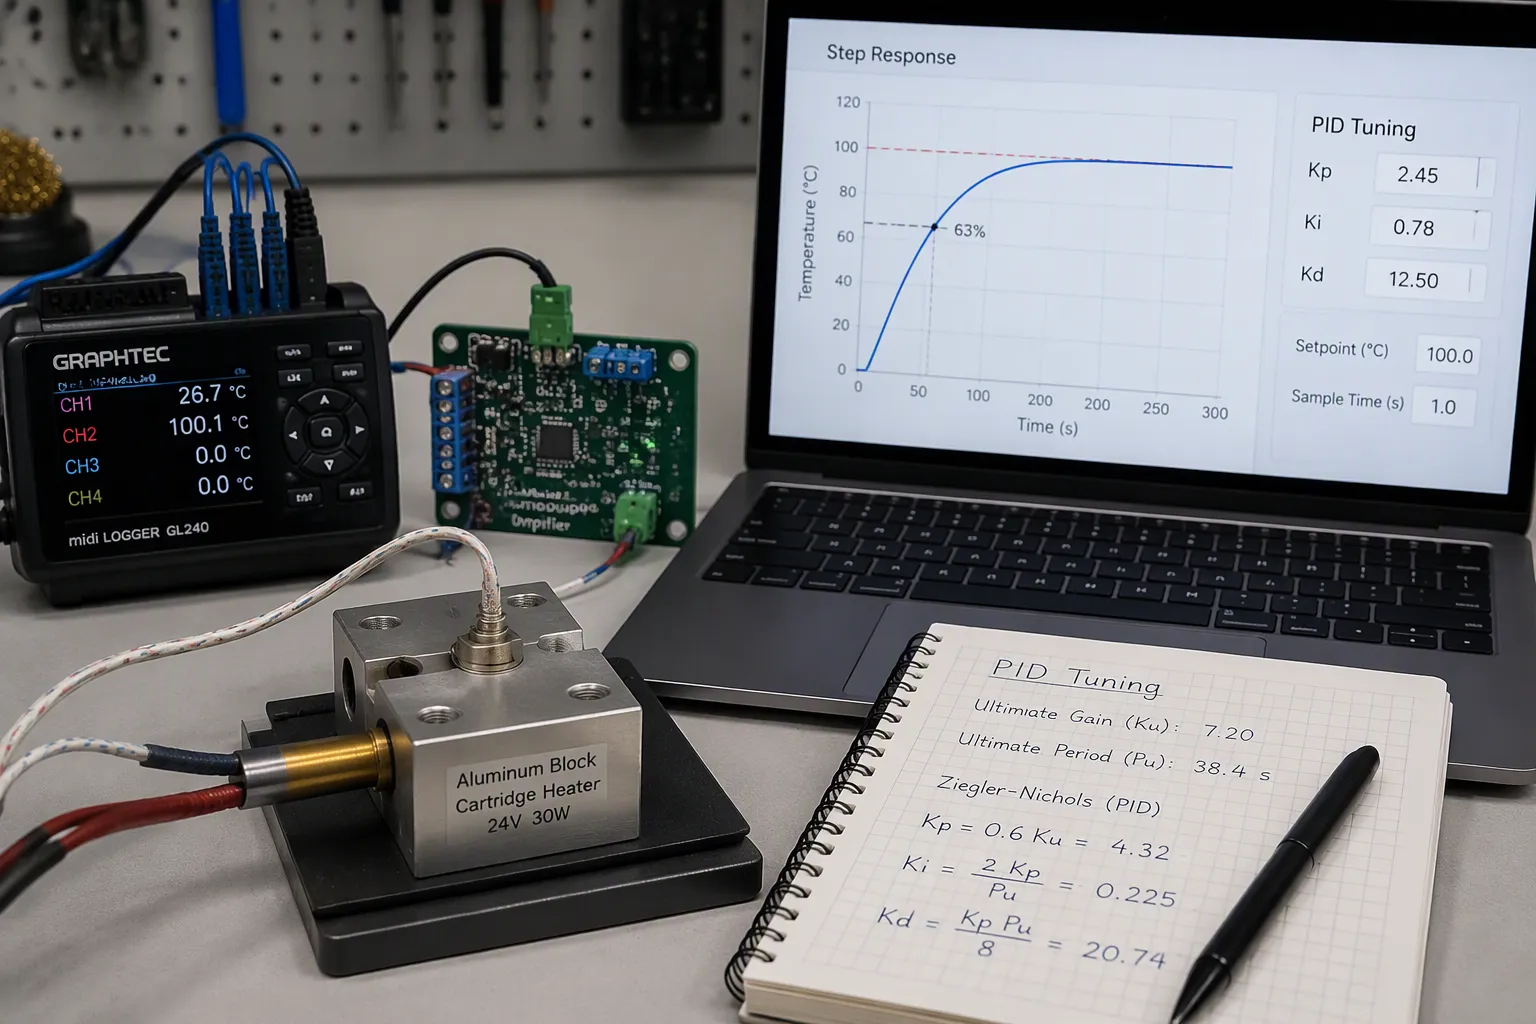
在大多数项目中, PID控制器的调优是通过反复试验,观察哪些参数有效来实现的。工程师会手动调整PID控制参数,并观察系统的响应。首先调整比例增益,然后依次增加积分增益和微分增益。如果PID温度控制器忽略传感器的响应速度,就会产生反馈干扰。热电偶的时间常数决定了回路的响应速度,因此限制了可达到的带宽。响应速度更快的传感器允许使用更精细的PID控制。热电偶的时间常数也决定了动态响应的预期值。反馈控制可以将回路带宽保持在传感器限制以下。
付款方式 | 你做什么 | 最合适 |
|---|---|---|
手动试验 | 提高收益直至达到临界值,然后降低收益。 | 大多数工作台设置 |
齐格勒-尼科尔斯 | 衡量最终收益和周期 | 稳定、线性的载荷 |
基于模型 | 拟合一阶模型,然后计算 | 可重复产品 |
提示:记录每次跑步数据。在调整增益之前,比较不同跑步数据之间的动态变化。
热电偶时间常数测试
热电偶时间常数的数据手册值不可靠。它会随型号和测量环境而变化。运行热电偶时间常数测试程序:逐步改变温度,记录响应,并找到 63% 点。在实际安装中重复时间常数测试。使用记录步长的热电偶时间常数测试系统可以获得可重复的结果。将每个结果输入到 PID 控制器中进行调谐。热电偶时间常数测试步骤还可以检测安装误差。每次时间常数测试都需要一个稳定的起始温度。您的热电偶时间常数测试系统应该记录原始数据。比较热电偶组装前后的时间常数。热电偶时间常数过长会限制精确的温度控制。
系统集成、验证和面向制造的设计
分阶段进行集成。首先验证信号链,然后验证开环输出,最后验证闭环调谐。能够独立通过每个阶段的控制系统更容易调试。检查PID控制器在整个范围内的稳定性和精度。DFM (面向制造的设计)的权衡很重要:传感器位置、终端访问和测试点都会增加成本。对生产线上的每个单元进行一次时间常数测试。能够记录漂移的热电偶时间常数测试系统支持长期验证。记录每个产品变体的热电偶时间常数。每次更换加热器后都要重复时间常数测试。您的热电偶时间常数测试系统应该存储阶跃响应。如果PID控制器调谐到错误的热电偶时间常数,则会发生振荡。反馈控制依赖于准确的传感器数据。PID控制器需要已知的采样周期。温度测量漂移会在时间常数测试中显示出来。记录每次运行期间的温度测量数据。热电偶时间常数测试系统应该标记开路传感器。
把整个组装过程想象成一份清单。首先,选择前端类型和CJC选项,然后选择带滤波功能的放大器或ADC。根据机柜的需要添加隔离电路。设置状态机环路的定时、抗饱和滤波和微分滤波。确定输出驱动和安全限值。最后进行调谐和热电偶时间常数测试。
在全面集成之前,应先单独测试每个阶段。首先验证信号链,然后是开环输出,最后是闭环PID控制。通过每个阶段测试的PID控制器更容易调试。
记录每次运行情况。观察几周内温度测量值的漂移。养成这个习惯,就能让一个普通的温度控制器变得值得信赖。你的反馈控制会回报你的用心。
常见问题解答
我的冷端补偿精度需要达到什么程度?
将CJC精度与系统目标相匹配。精度为±5%的CJC IC可能会引入高达0.5°C的偏移误差。在承诺系统精度之前,务必考虑该误差。使用带有Pt100传感器的等温接线端子可以保持参考结稳定,从而将误差降至最低。
什么时候需要在前端进行电气隔离?
当传感器接触导电硬件时,需要进行隔离。当电缆线路延伸超过几米且靠近开关负载时,需要进行隔离。当主机和加热器共用一个噪声较大的接地端时,需要进行隔离。ADC 后的数字隔离器可以保持模拟侧的纯净。
为什么我的加热器输出功率会超过设定值?
通常情况下,电感饱和是造成失真的原因。加热器饱和后,积分器持续累积,当误差反转时,回路就会过冲。在调谐之前,应添加抗电感饱和功能。反算或积分器钳位都有效。然后添加微分滤波器,以防止噪声干扰输出。
如何测量热电偶时间常数?
逐步改变温度,记录响应,找到 63% 的点。在实际安装环境中重复测试,因为数据手册中的值与您的装配不符。将每次测试结果用于调优。较慢的时间常数会限制您能达到的环路带宽。
注意:在进行全面集成之前,请先单独测试每个阶段。先验证信号链,然后验证开环输出,最后验证闭环调谐。