LCD/LED显示驱动器将数字数据转换为光信号。模块内部的驱动IC将来自接口的数字信号转换为模拟电压。这些电压决定了显示屏上每个像素的亮度。另一条独立的路径则传输数据和定时脉冲,以保持每个像素的同步。
可以这样理解分工:一方是配送路线,司机是门口的翻译。一方负责传输数据位;另一方则将数据转换成每个像素所需的模拟控制信号。驱动芯片还负责运行每一帧的控制序列。两者缺一不可。
要更好地理解这种关系,首先要了解面板本身,然后了解颜色生成、信号定时以及一个实际的定时示例。
关键精华
驱动集成电路将数字数据转换为模拟电压,从而设置像素亮度。
并行 RGB、I2C、SPI 和 MIPI DSI 等接口将数据和定时信号传输到驱动程序。
垂直同步、水平同步和相位角等时序参数必须与面板数据手册相符,以避免图像问题。
LED驱动器采用恒流方式保持亮度稳定,采用PWM方式调光而不发生颜色偏移。
通过逐个检查阶段并记录每个电路板版本的时序值来显示调试信息。
TFT面板结构及工作原理
薄膜晶体管如何控制像素
你可以把每个薄膜晶体管想象成一个微型开关。列线和行线连接到这些开关,每个像素对应一个开关。晶体管只允许电流沿一个方向流动。这种单向特性可以防止每个像素上的电荷在刷新间隙耗尽。
每个像素都像一个小型电容器。一层绝缘液晶位于透明导电层(ITO)之间,这种三明治结构用于存储电荷。以下是第 I 行第 J 列像素的电荷序列:
TFT开关T(I,J)开启。
目标电压从信号线 D(I) 流向像素电极。
当电极充满电后,开关就会关闭,像素电容器会保持电荷。
数据(列)驱动器提供目标电压,栅极(线)驱动器控制开/关切换。
在导通阶段 (tON),高栅极电压 Vg 对液晶电容器充电。数据电压 Vd 变为像素电压 Vp。在关断阶段 (tOFF),Vg 为低电压,Vp 保持稳定。在导通到关断转换过程中 Vp 的微小下降称为馈通电压。
面板电子结构和驱动器布局
面板上有两组导线。栅极线沿行排列,源极(数据)线沿列排列。栅极驱动电路位于面板边缘,依次驱动每一行。源极驱动集成电路位于另一边缘,为各列提供电压。
这些驱动集成电路构成了连接主机处理器和液晶显示屏的控制系统。栅极驱动集成电路逐行扫描,源极驱动集成电路则将数据写入选定的行。这种设计使得液晶/LED显示驱动器能够以快速有序的顺序更新每个像素。由于液晶层存储电压,显示器能够稳定地保持图像,并且控制路径可以通过TFT快速地重写电压。
LED屏幕的驱动原理
LCD 与 LED 背光和 LED 点阵面板的比较
市面上大多数标榜为LED电视或显示器的产品实际上都是液晶显示器(LCD)。白色LED灯条位于液晶层后方,作为光源。液晶层仍然负责像素的显示工作,而背光驱动器则负责调节亮度。真正的LED显示屏则不同。每个像素都是一个独立的LED,面板完全不需要液晶层。
这种区别决定了整个LED显示系统。在背光式液晶显示器中,LED驱动器仅控制整体光输出。而在真正的LED矩阵中,LED驱动器直接控制每个像素的光输出。两种情况都基于相同的LED屏幕驱动原理:为每个LED提供可控电流,并让光线跟随。
正向电压和电流调节
当正向电压 (VF) 使电流流过 LED 结时,LED 就会发光。VF 不是固定的,它会随着结温升高而下降,下降幅度取决于 LED 的材料。
LED颜色 | 典型 Vf | 温度系数 |
|---|---|---|
红色(AlGaInP) | ~2.0 伏 | −2.0 mV/°C |
绿色(InGaN) | ~3.0 伏 | −3.0 mV/°C |
蓝色(InGaN) | ~3.2 伏 | −3.0 mV/°C |
白色(InGaN + 荧光粉) | ~3.2 伏 | −3.0 mV/°C |
电阻电路会形成危险的回路:
气温升高。
Vf下降。
电流上升。
功率和结温升高。
循环重复进行。
恒流驱动会在当前阶段打破这个循环。恒流驱动芯片能够保持设定的电流,不受电源电压、发热、老化或分级的影响。它们的恒流精度保持在0.1%以内,而镇流电阻的漂移范围为±10%至25%。对于六个24V、20mA的白色LED,一个300Ω的电阻在标称值下即可工作。电源电压升高5%会使电流增加到约23.3mA,而发热会使过电流增加约25%。
驱动芯片还负责亮度控制。它们使用脉冲宽度调制 (PWM) 来实现调光,而不会改变颜色。基于恒流驱动芯片的控制系统增加了过温和过流保护功能。这种保护在仪器仪表、医疗和工业显示领域至关重要。LED 驱动器及其控制逻辑将原始电流转换为稳定、可重复的光。
从数据到彩色像素
像素组成和矩阵排列
面板上的每个像素都由三个子像素组成:一个红色子像素、一个绿色子像素和一个蓝色子像素。在正常的观看距离下,人眼无法分辨这些微小的元素。因此,人眼会将它们的光线混合起来,从而呈现出单一的色调。这种加色混合解释了整个色彩系统的运作原理:
图像中的每个像素都映射到一个红色子像素、一个绿色子像素和一个蓝色子像素。
像素的 RGB 值直接转化为子像素的照明级别。
一个区域所感知到的颜色是各个子像素发射光的加和。
红、绿、蓝三种颜色亮度全开时,从远处看都像白色。
人眼只能感知这三种原色。屏幕上看到的所有其他颜色都是它们的组合。
24位/像素数字并行RGB接口
并行 RGB 接口使用不同的线路传输三种原色。每种颜色占用 5 到 8 位,因此总线需要 15 到 24 条并行数据线。在 24 位/像素 (bpp) 分辨率下,控制器驱动 24 条数据线,每次推送一个像素。像素时钟在上升沿标记每个新像素。时钟频率大致等于屏幕宽度乘以屏幕高度再乘以刷新率;一个1280×800 分辨率、60Hz 刷新率的面板大约需要 62MHz 的时钟频率。
数据传输由两个额外的信号进行帧同步。垂直同步信号 (VSYNC) 用于重置每个新帧,水平同步信号 (HSYNC) 用于重置每行新数据。在这些脉冲期间,没有图像数据传输。
信号 | 功能 |
|---|---|
垂直同步 | 标记新帧;消隐间隔 VBP 和 VFP 包围脉冲 |
同步 | 标记新行;RGB 数据位于两个 HSYNC 脉冲之间。 |
D0…D23 | 每个比特一行,24 位像素每像素 24 行。 |
LCDCLK | 同步灰度数据;每个时钟周期同步一个像素 |
显示器在每个时钟沿捕获并行输入信号。这种方案可让您直接控制每个子像素的亮度,而且总线本身无需 PWM 编码。
LCD/LED显示驱动接口选项
并行 RGB、I2C 和 SPI
大多数液晶显示器采用数字并行RGB接口。主机通过单独的数据线发送每个像素24位的数据,面板的驱动芯片在时钟沿锁存每个像素。这种设计非常适合中大型面板,因为它能提供直接、可预测的时序,且没有数据包开销。
小型显示屏遵循不同的设计路径。仪表盘、控制指示器和医疗设备通常使用 I2C 或 SPI 通信接口。这些通信接口只需要几根线,因此适用于空间有限、引脚数量较少的电路板。手持显示器中的小型面板可以与传感器和存储器共享一条总线。但缺点是速度较慢。I2C 和 SPI 传输的数据量远小于并行 RGB 总线,因此它们只能支持较低的分辨率和较慢的刷新率。
用于高速显示器的 MIPI DSI
高清显示器需要的带宽远超并行 RGB 总线所能承载的范围。宽并行总线需要大量的引脚,而长走线容易导致信号偏移和噪声。MIPI DSI 通过串行差分通道解决了这个问题。它是一种标准、稳定、可扩展、低功耗、高速的接口,正是为此而设计的。
规格 | Detail |
|---|---|
每通道数据速率(D-PHY v1.2) | 80 Mbps 至 2.5 Gbps |
每通道数据速率(C-PHY) | 超过 5 Gbps |
车道配置 | 1-4 条数据通道 + 1 条时钟通道 |
差分阻抗 | 100欧姆 |
典型FPC长度 | 10–15厘米 |
电压摆幅(D-PHY) | 约 200 mV(相对于 3.3 V 并联) |
有功功率消耗 | 50–80 mW(相比之下,LVDS 为 120–150 mW) |
针数 | 20-30 个引脚(相比之下,并联引脚为 40-60 个) |
连接器间距/宽度 | 间距 0.4 毫米,宽度约 3 毫米 |
带宽示例 | 4 通道 × 2.5 Gbps ≈ 10 Gbps (4K@60Hz) |
四条通道,每条通道速率为 2.5 Gbps,总共可提供约 10 Gbps 的传输速率,足以支持 60Hz 的 4K 视频输出。低电压摆幅使其功耗比 LVDS 降低约 40%。差分传输可消除共模噪声,帧缓冲区到像素的延迟保持在 1 毫秒以下。您的控制器将获得一条紧凑、高速的链路,从而确保控制系统的响应速度。
并行RGB接口信号
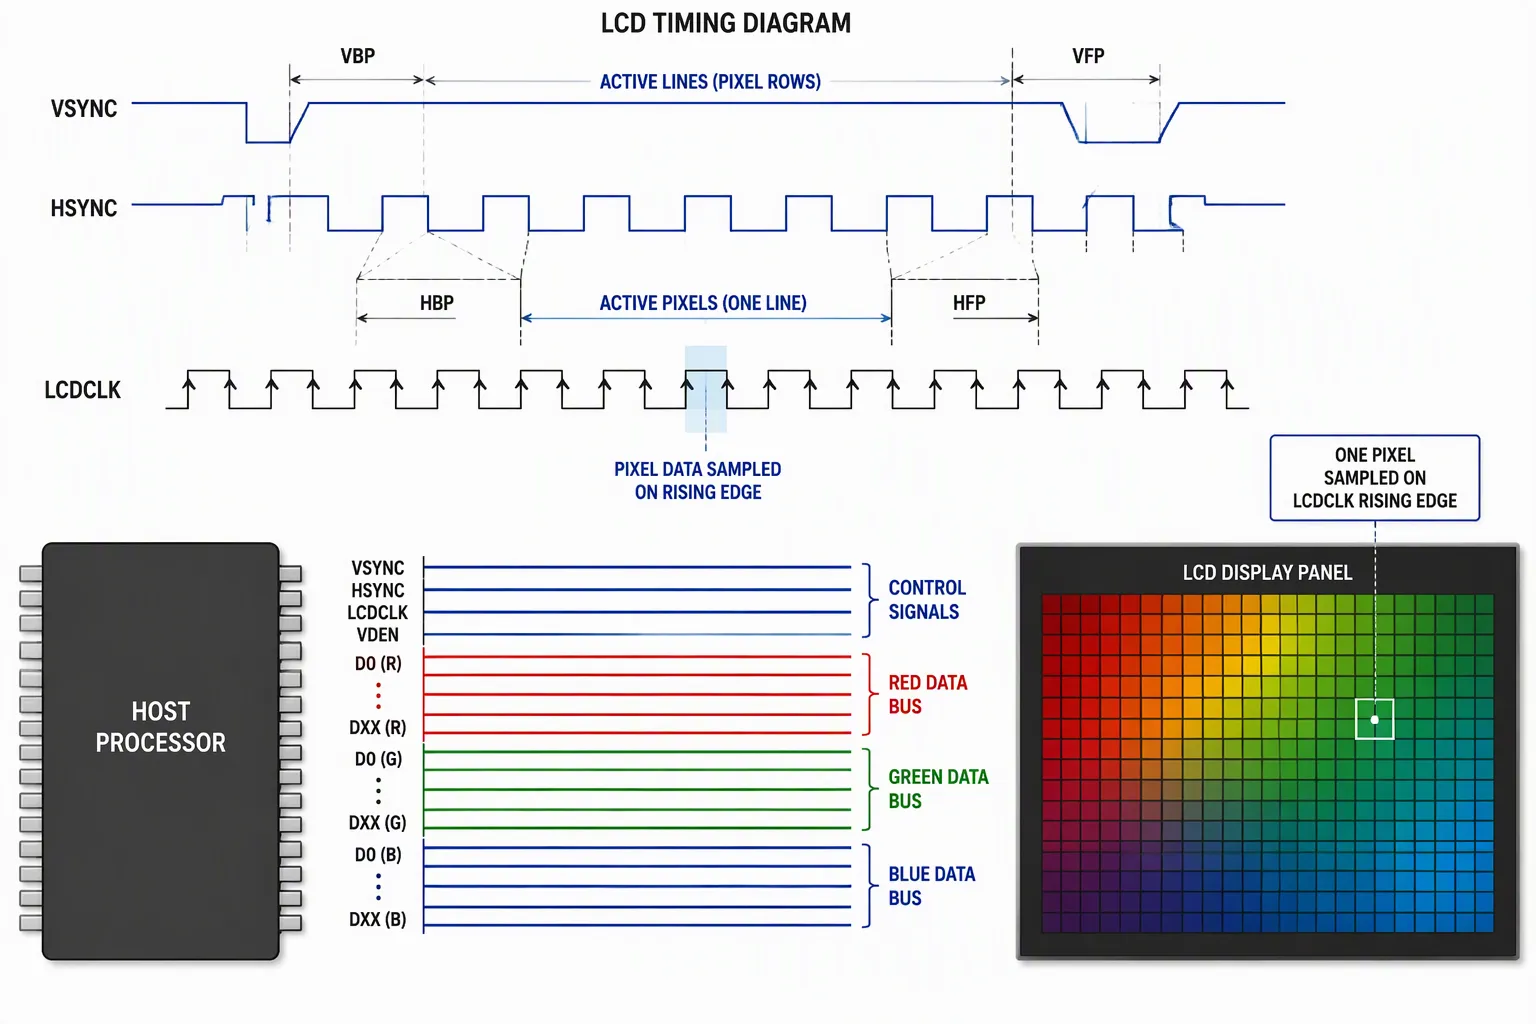
VSYNC、HSYNC、数据线和 LCDCLK
四个信号组通过并行的RGB链路传输每一帧图像。每个信号组都有其独特的功能,如果其中任何一个信号组发生漂移,面板就无法锁定画面。
信号 | 定义 | 职位 |
|---|---|---|
垂直同步 | 垂直同步 | 重置新帧的起始位置;在垂直同步脉冲期间,图像数据不传输。 |
同步 | 水平同步 | 重置下一行;一行的 RGB 灰度级数据必须在两个 HSYNC 脉冲之间到达。 |
数据线(D0…DXX) | 并行 RGB 数据,每行一位 | 携带每个像素和每一行的灰度颜色数据 |
LCDCLK | LCD时钟,像素频率 | 同步灰阶数据;TFT 每个时钟周期驱动一个像素,因此其长度与分辨率的列数一致。 |
弗登 | 数据启用 | 告知面板 RGB 信号是否有效 |
数据线分为三组:蓝色 LSB 到 MSB、绿色 LSB 到 MSB 和红色 LSB 到 MSB。每组数据线承载其通道的颜色深度。LCDCLK 设置像素步长,每条数据线在其边缘进行采样。VSYNC 和 HSYNC 分别作为帧和行的复位脉冲。VDEN 添加一个有效性标志,使面板忽略活动窗口之外的数据。这种握手机制使主机能够精确控制显示模块捕获的数据及其捕获时间。主机和面板之间的接口依赖于这四组数据线的同步。
帧和行定时参数
每个同步脉冲周围都有空白间隔,这些间隔定义了时序预算。在水平轴上,水平后沿 (HBP) 位于 HSYNC 脉冲之后、第一个有效像素之前。水平前沿 (HFP) 位于最后一个有效像素之后、下一个 HSYNC 脉冲之前。HSYNC 脉冲宽度本身是一个单独的参数。在垂直轴上,垂直后沿 (VBP) 位于 VSYNC 脉冲之后、第一个有效行之前,垂直前沿 (VFP) 位于最后一个有效行之后、下一个 VSYNC 脉冲之前。VSYNC 脉冲宽度是独立设置的。脉冲过窄可能导致面板无法复位,而脉冲过宽则会占用有效时间。
这些参数可让您直接控制面板锁定和图像位置。总行时间等于有效像素数加上 HBP、HFP 和 HSYNC 脉冲宽度。总帧时间等于有效行数加上 VBP、VFP 和 VSYNC 脉冲宽度。刷新率由总帧时间决定:刷新率 = 1 / 总帧时间。较长的相位延迟(porch)可为面板提供更多稳定时间,而较短的相位延迟可在相同时钟频率下提高刷新率。您必须确保每个值都与面板数据手册完全一致,因为显示控制器和面板驱动程序共享此时序合约。如果相位延迟设置错误,图像就会发生偏移或撕裂。
驱动器内部的控制逻辑会根据这些参数对像素和行进行计数。每个 HSYNC 脉冲都会重置列计数器,每个 VSYNC 脉冲都会重置行计数器。这种计数方案能够确保信号路径逐帧对齐,并为驱动器提供精确的时序控制。稳定的时序设置还能保护面板免受部分帧写入的影响,后者会导致闪烁或条纹现象。请将时序值记录在启动笔记中,并在每次电路板版本更新时将其与数据手册进行比较。
计时示例:480×272
计算行和帧时序
以16 bpp 运行的480×272面板为例。寄存器组将每个显示尺寸存储为减 1 的值,因此 HOZVAL 存储 479,LINEVAL 存储 271。通道和脉冲来自同一个寄存器块:HBP = 2,HFP = 2,HSYNC 脉冲宽度 = 41,VBP = 2,VFP = 2,VSYNC 脉冲宽度 = 10。
将水平方向的各项相加即可得到每行像素时钟数:480 个有效像素 + 2 + 2 + 41 = 525 个时钟周期。将垂直方向的各项相加即可得到每帧行数:272 个有效行 + 2 + 2 + 10 = 286 行。将这两个总数相乘,即可得出一帧需要 150,150 个像素时钟。像素时钟本身由总线时钟除以时钟分频器的两倍加一得到,因此分频器的设置决定了整个信号链的节拍。
计算刷新率
刷新率由像素时钟频率除以一帧内的时钟周期数得出。例如,当像素时钟频率为 7.83 MHz 时,除以 150,150,即可得到接近 52.1 Hz 的结果。
该数值在面板的典型额定值范围内,因此请将其视为寄存器计算的验证。在确定时序之前,请务必对照面板数据手册确认像素时钟。错误的时钟值会影响下游所有通道和脉冲。在启动记录中记录行数、帧数和最终的刷新率,然后在每次电路板版本更新时进行比较。这种习惯可以确保控制路径的准确性,并及早发现时序漂移。驱动器内部的控制逻辑会根据这些相同的值来计算像素和行数,因此准确的计算可以确保显示稳定,并为面板提供可锁定的信号。
LED驱动控制工作流程
数据到光信号链
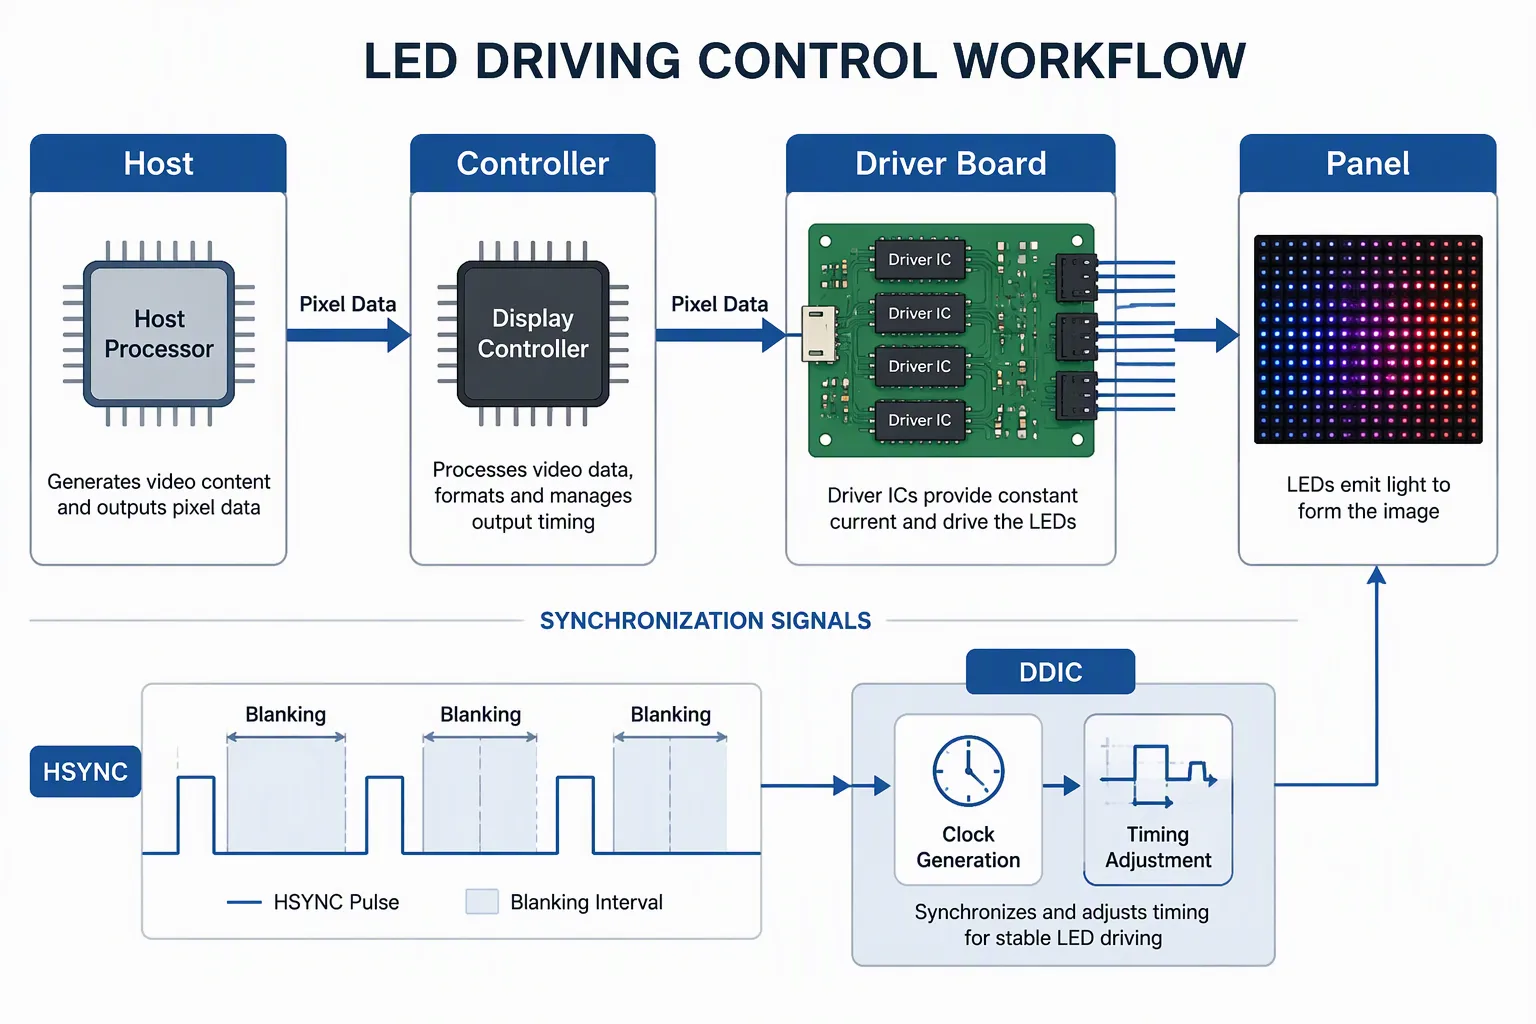
LED驱动控制工作流程始于主机处理器。主机渲染一帧图像并将其发送给显示控制器。显示控制器对像素进行格式化,并通过接口将其发送到驱动板。驱动板上的驱动芯片用于锁存每个像素值。之后,数据传输到面板,面板上的每个像素电极接收其模拟电压。随后,光线被激活。
该显示信号链分为四个阶段:主机、控制器、驱动板和面板。每个阶段都使用各自的时钟向前传递帧信号。主机设置图像内容,控制器设置时序,驱动芯片设置电压,面板设置亮度。任何阶段的中断都会导致整个LED显示系统停止工作。
亮度控制又增加了一层。在背光式液晶显示器中,LED驱动器控制玻璃后面的亮度。而在真正的LED矩阵中,LED驱动器直接控制每个像素的亮度。无论哪种方式,LED屏幕的驱动原理都相同:电流输入,光输出。恒流驱动IC保持电流稳定,并通过PWM调光,而不会造成色彩偏移。液晶/LED显示驱动器将这些步骤整合到一条从比特到光子的路径中。
驱动程序与接口之间的同步
逐帧锁定依赖于DDIC内部专用的时序控制和同步电路。先进的时钟生成电路使驱动器与输入帧的时序保持一致。时序调整技术则补偿显示尺寸和分辨率的差异,从而保持帧同步。集成的时序控制器协调像素的激活和关闭,从而保持刷新率稳定和帧过渡平滑。
同步脉冲和消隐间隔才是真正起作用的。它们各自为数字图像识别卡(DDIC)提供一个固定的参考点。
时序参数 | 在帧同步中的作用 |
|---|---|
HSYNC(水平同步脉冲宽度) | 标记每条水平线的起始点和结束点,以便 DDIC 逐行对齐像素数据。 |
HBP(水平后廊) | HSYNC 之后的消隐间隔允许在活动像素之前进行内部处理 |
HFP(水平前廊) | 下一个 HSYNC 完成水平周期之前的消隐间隔 |
垂直同步脉冲宽度 (VSYNC) | 标记每一帧的开始和结束位置,以便 DDIC 逐帧对齐。 |
VBP(垂直后廊) | 在 VSYNC 之后,为内部处理预留空白行,然后再进行活动行处理。 |
VFP(垂直前廊) | 在下一个垂直同步信号完成垂直周期之前,会有空白行。 |
这些参数定义了每帧的总时钟周期数和行数,而不仅仅是可见像素数。像素时钟由总水平周期乘以总垂直周期再乘以帧速率得出。DDIC 使用这些同步和消隐间隔来锁定每个界面帧。您的控制系统必须使每个值都与面板数据手册完全匹配。任何一个错误的参数都会导致锁定中断,从而造成图像撕裂。恒流驱动 IC 和定时模块在此协同工作。脉冲宽度调制 (PWM) 负责调光,同步路径负责图像定位。保持两者同步,每个帧才能准确定位。
驱动器设计和LED驱动器技术
关键驱动设计考虑因素
显示驱动芯片位于微处理器(MPU)或微控制器(MCU)与玻璃面板之间。它承担三项功能:转换、接口和控制。在转换过程中,芯片将输入的图像数据转换为精确排序的电波形,用于源极、栅极、段以及通用驱动功能。面板将这些波形转换为亮度和颜色。这项工作要求在长互连路径上保持可靠的信号完整性,并在不同的温度和工作电压范围内保持一致的性能。
在接口方面,面板连接方式会影响驱动单元的设计。您可以从三种封装方案中选择,每种方案都在成本和边框尺寸之间进行权衡。
包装方式 | 安装和布线 | 交易 |
|---|---|---|
COG | 驱动器直接安装在玻璃上 | 成本最低、设计最简单、可见边框更大 |
COF | 驱动器位于折叠在面板后面的柔性薄膜上 | 成本均衡,前缘较小 |
缔约方会议 | 驱动区域隐藏在柔性基板上的有源区后面 | 高端外形设计,超窄边框 |
在控制方面,更精细的像素结构需要更严格的时序校准。即使是微小的偏差也会导致可见的伪影、亮度不一致或均匀性降低。驱动芯片必须生成、排序并与面板扫描操作同步信号。电源效率也至关重要。更智能的驱动管理可以在动态更新和亮度转换期间降低能耗,而不会损害信号质量。
为应用程序选择驱动技术
精确的像素控制确保每个像素在正确的时间接收到正确的电压或电流。这样就能获得一致的亮度、准确的色彩和流畅的动态效果。更高的分辨率和刷新率使得精确控制变得更加重要。大尺寸OLED面板还带来了另一项挑战:芯片必须利用校准数据和电压补偿来补偿更长的信号路径、时序变化和TFT特性差异。
LED驱动技术的选择取决于具体应用。背光式LCD需要LED驱动器来设定整体光输出,而真正的LED矩阵面板则需要LED驱动器来设定每个像素的光输出。恒流驱动IC能够保持设定电流的稳定,其恒流精度可达0.1%以内。PWM方案可以在不引起色偏的情况下调节亮度。同一PWM路径支持整个控制系统的亮度控制。将控制逻辑设计为过温过流关断机制,LED驱动器即可实现自我保护。精心选择的驱动电路和匹配的控制系统能够确保LCD/LED显示驱动器从原型到批量生产的稳定性。
该接口提供同步数据和时序信息。驱动芯片将这些数据转换为每个像素的模拟电压。时序参数、驱动器设计和LED驱动技术共同构成一个完整的帧。LED驱动器设置电流,PWM控制亮度,刷新率则由总帧时间决定。
现在您应该明白这种合作关系的重要性了。错误的门廊会导致信号锁定中断。性能较弱的LED驱动电路会导致闪烁。良好的控制始于数据手册。逐级调试,您的显示屏就能逐帧锁定。驱动IC、PWM调光和LED驱动器都共享一个时序合约。彻底理解它,以后启动每个面板都会更加容易。
常见问题解答
驱动芯片能做到接口做不到的哪些事情?
接口只负责传输比特和定时脉冲。驱动芯片会锁存每个像素值,并将其转换为像素电极上的模拟电压。如果没有这个转换步骤,数据就无法被光显示出来。任何帧的显示都需要这两个部分协同工作。
为什么LED驱动器调节的是电流而不是电压?
随着结温升高,正向电压下降。电阻电路随后允许电流上升,而额外的热量又会使该循环再次重复。恒流驱动集成电路将设定电流保持稳定,精度优于0.1%。这种稳定性可以保护LED,并确保其亮度在不同温度和老化条件下保持可重复性。
何时应该选择 MIPI DSI 而不是并行 RGB?
当带宽和引脚数量至关重要时,请选择 MIPI DSI。四条通道,每条通道 2.5 Gbps,可提供约 10 Gbps 的传输速率,足以支持 4K 60Hz 分辨率。并行 RGB 适用于采用直接时序的中型显示器。小型仪表盘和医疗设备通常使用 I2C 或 SPI 接口。
如果门廊或脉冲宽度错误会发生什么?
面板对输入帧的锁定丢失。过窄的同步脉冲可能无法复位面板,而过宽的同步脉冲则会消耗有效时间。此时图像会出现偏移、撕裂或闪烁。请将每个时序值与面板数据手册进行比对,并记录每个电路板版本对应的时序值。
在启动过程中,如何验证你的计时计算结果?
将激活像素数加到 HBP、HFP 和 HSYNC 脉冲宽度上,即可得到每行时钟周期数。将激活行数加到 VBP、VFP 和 VSYNC 脉冲宽度上,即可得到每帧行数。将这两个总数相乘,然后用像素时钟除以该乘积,即可得到刷新率。此控制检查可以及早发现寄存器错误。