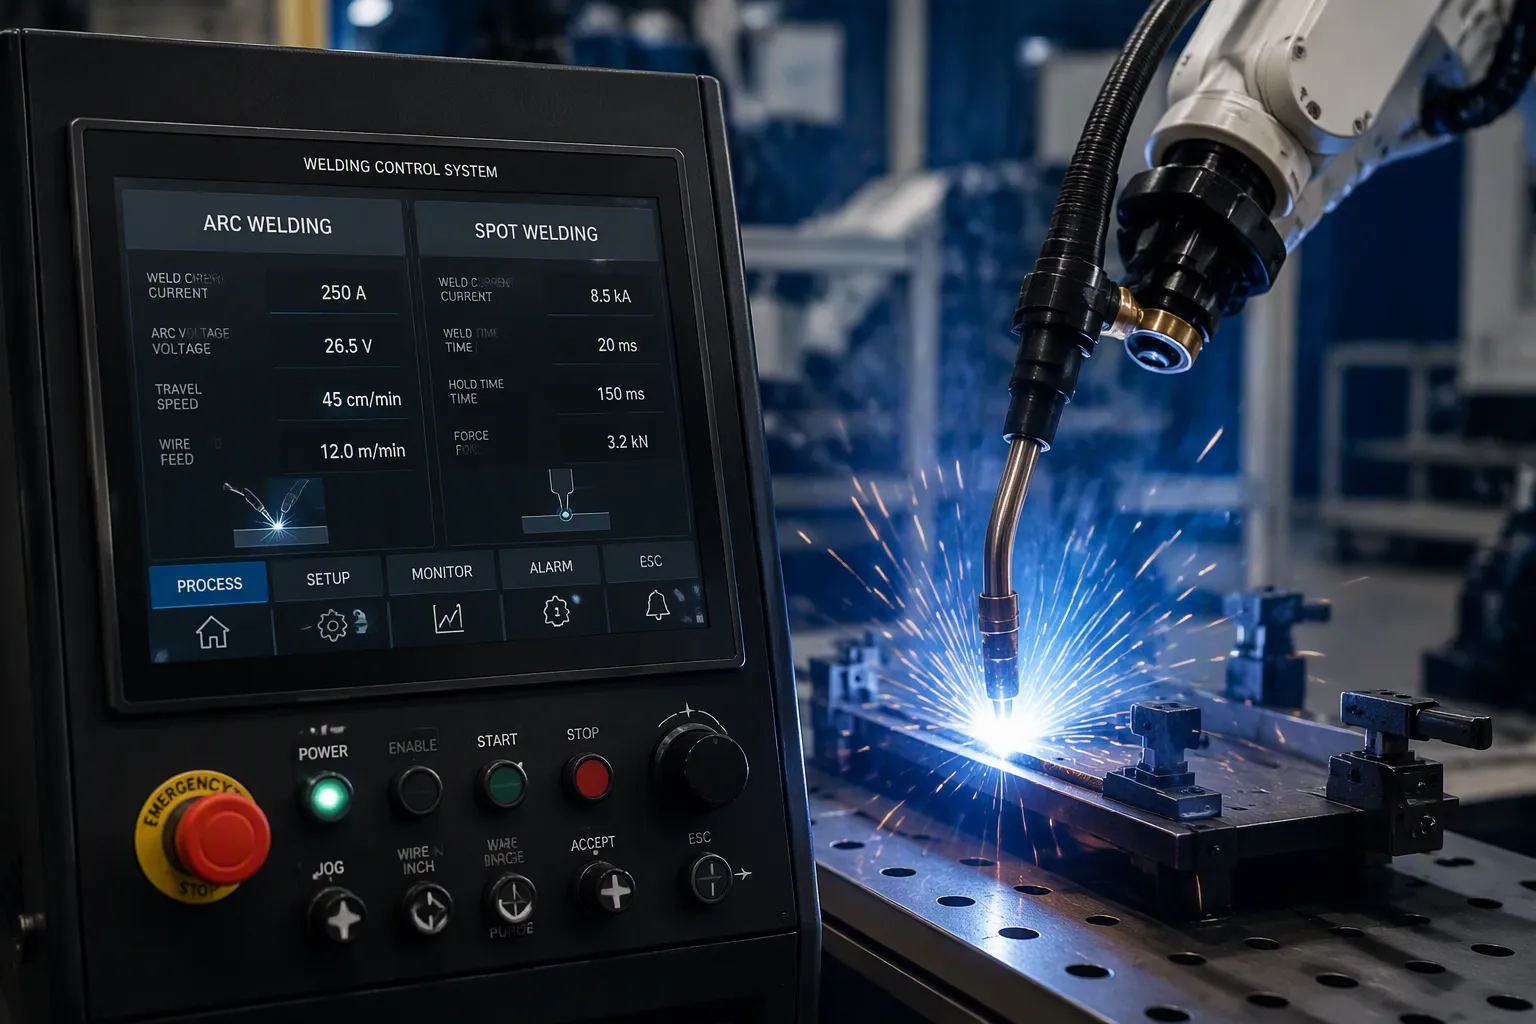
电弧焊和点焊控制系统是一套用于控制焊接参数的电子设备和软件。它能确保每次焊接的一致性、安全性和可重复性。由于这两种工艺的物理原理不同,它们的控制系统管理的变量也不同。电弧焊控制器管理电弧稳定性、电流和电压;点焊控制器管理电流、时间和电极压力。硬件工程师和电子产品团队在此需要做出真正的电路板级选择。功率级选择、隔离栅极驱动、电流测量和高压间距等因素都会影响最终设计。制造方面的权衡紧随其后。在控制系统投入生产之前,设计人员必须权衡热循环、爬电距离和间隙以及可制造性设计 (DFM) 的限制。
关键精华
电弧焊接控制系统控制电弧稳定性、电流和电压,以保持焊接质量的一致性。
点焊控制系统控制电流、时间和电极压力,以实现牢固、可重复的焊接。
闭环反馈通过调整电极磨损和表面变化来改善焊接质量。
电路板级别的设计选择,如热控制和高压间距,会影响焊接系统的可靠性。
了解焊接原理有助于工程师为每个焊接作业选择合适的控制系统。
电弧焊接控制系统基础知识
电弧焊控制系统由外壳及其内部的电路板组成。这些部件控制焊接电流、电压、送丝速度、电弧距离和焊接速度。计算机控制的电弧焊工作站可确保这些功能同步运行。例如,AWS-210-400-800 系列采用基于微处理器的可编程电源。这些电源可对焊接电流、焊接速度、电弧距离和送丝速度进行闭环伺服控制。在系统内部,电流、电压、焊接距离和送丝速度始终保持同步。
关键部件和功能
该设计将空间划分为多个功能区域。下表总结了各区域的分工。
控制组件 | 已分配的功能 |
|---|---|
控制器域 | 负责处理与焊接工艺本身密切相关的部件和功能 |
主管领域 | 处理更一般性的功能(更高级别的监督) |
多变量控制器 | 一旦焊接开始(t > 0),则替换间接焊接参数的首次估计值。 |
操作员输入 | 仅设置直接焊接参数,例如焊缝宽度和熔深 |
因此,焊接机的控制器将过程级控制与更高级别的监控分开。操作员直接设置焊接参数。多变量控制器在电弧开始后改进对间接参数的估计。
分步操作
一个典型的焊接周期包含多个阶段。操作员在界面输入直接参数。监控域将这些目标值传递给过程级控制器。然后,功率级启动电弧。焊接开始后,多变量控制器更新其对间接参数的估计。闭环反馈使电流、电压、焊缝长度和送丝速度保持在目标范围内。系统在焊接完成后关闭电弧。
设计注意事项
板级选择决定性能。对于功率级,应权衡IGBT、MOSFET和SCR等器件的开关频率和导通损耗。具有足够死区的隔离栅极驱动可防止直通。缓冲电路、TVS二极管和压敏电阻可钳位开关瞬态和线路浪涌。电流测量依赖于分流器、霍尔传感器或电流互感器。每种方法都在精度、隔离性和成本之间进行权衡。光电隔离将功率级与控制逻辑隔离。爬电距离和间隙必须满足高压间距规则。厚铜和母线承载着极高的电流路径。散热和热循环会限制器件寿命。DFM(面向制造的设计)限制了层数、铜重量和组装流程。这些权衡决定了最终哪种设计能够投入生产。
点焊和电阻点焊系统
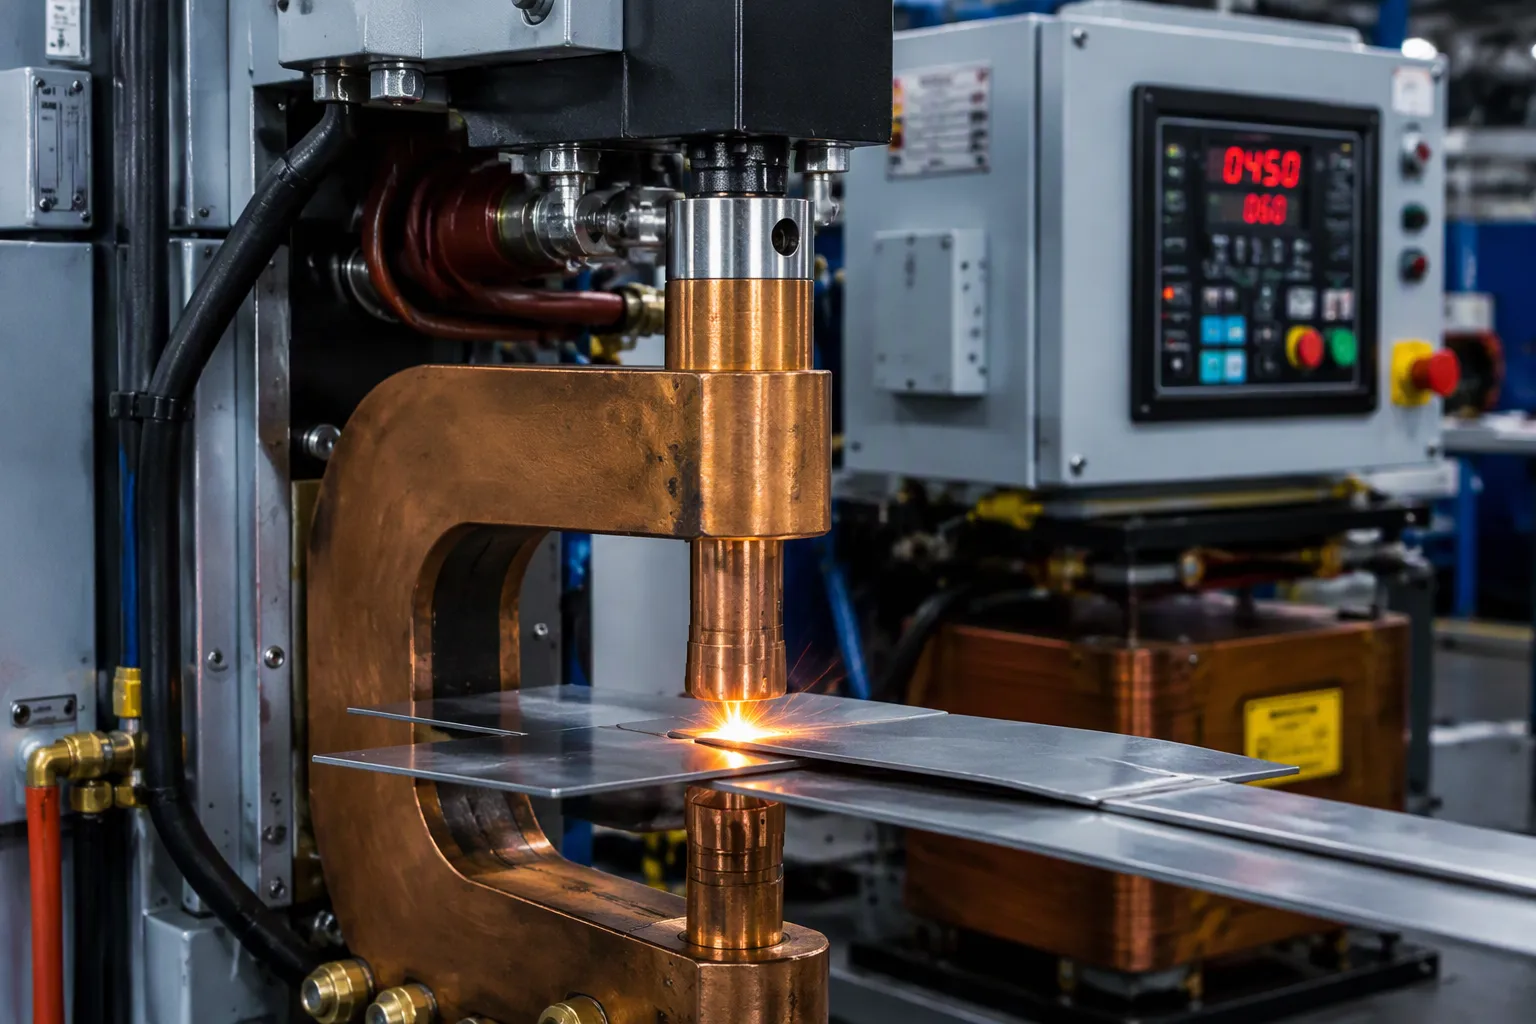
点焊系统将金属板在一点连接起来。它利用压力并将电流通过叠层金属板。电阻产生的热量熔化接合面的母材。工程师称这种方法为电阻点焊,它是几种电阻焊类型之一。生产线通常使用中频直流电阻点焊 (MFDC-RSW) 设备或 PLC自动化控制。在联网单元中,AW 控制器板通过串行链路与 785 集成焊接控制定时器板通信。定时器板负责制定点火计划,而 AW 板负责处理顺序控制和握手协议。
点焊系统组件
点焊系统的组成部分分为机械部分、电气部分和控制部分。下表列出了每个组件及其功能。
元件 | 功能 |
|---|---|
工具架 | 牢牢握住电极,并支撑用于冷却电极的可选水管。 |
电极 | 低电阻铜合金,根据应用需求成型;构成变压器二次电路的一部分 |
电源供应 | 为焊机提供电力 |
储能单元 | 电容器组可提供高瞬时功率;低需求时无需使用。 |
Switch 开关 | 将储存的能量释放到焊接变压器中 |
焊接变压器 | 逐步降低电压并提高电流,从而降低开关必须承受的电平。 |
控制箱 | 控制开关,并可能监测电极电压或电流 |
C型枪 | 高刚性和刀具灵活性,可进行共线运动;适用于对厚材料进行高力加工 |
X型枪 | 工作空间更大,但刚性较差;适用于薄型平板,需要圆顶形喷嘴。 |
如何进行点焊:控制顺序
操作人员按照固定顺序执行操作。控制箱为每个步骤计时。
挤压时间——电极闭合并积蓄压力,然后电流流过,使薄片就位并稳定接触。
焊接时间——电流通过叠层,电阻加热使焊核生长。
保持时间——电流停止但力继续;金块在压力下凝固。
关闭时间——电极缩回,工件前进,设定循环速率。
焊接时间在挤压时间结束后自动开始。保压时间在加热时间之后,断电时间则构成闭环。点焊的这些焊接参数——挤压、焊接、保压、断电——决定了特定焊点的焊接参数。闭环反馈通过分流电阻或霍尔传感器测量焊接电流。这优于仅基于开环计时的设置,因为它能够补偿电极磨损和焊片氧化。电流互感器提供了另一种隔离选项。控制系统会调整触发频率以保持目标位置。
设计准则
市电浪涌和浪涌处理需要尽早关注。压敏电阻加TVS钳位电路可保护前端电路。散热片必须覆盖功率器件和焊盘,因为热循环会磨损焊嘴和焊点。点焊压力设置与电流和焊接时间相互影响,因此需要同时检查这三者。DFM(面向制造的设计)约束会影响母线布局和铜箔用量。高压侧应保持足够的爬电距离和间隙。一种良好的电阻焊技术是将较短的焊接时间和足够的焊接压力相结合。精心设计的电路板对每台点焊机都至关重要。当电子元件保持在预定位置时,点焊过程才能保持可重复性。
控制系统比较及设计权衡
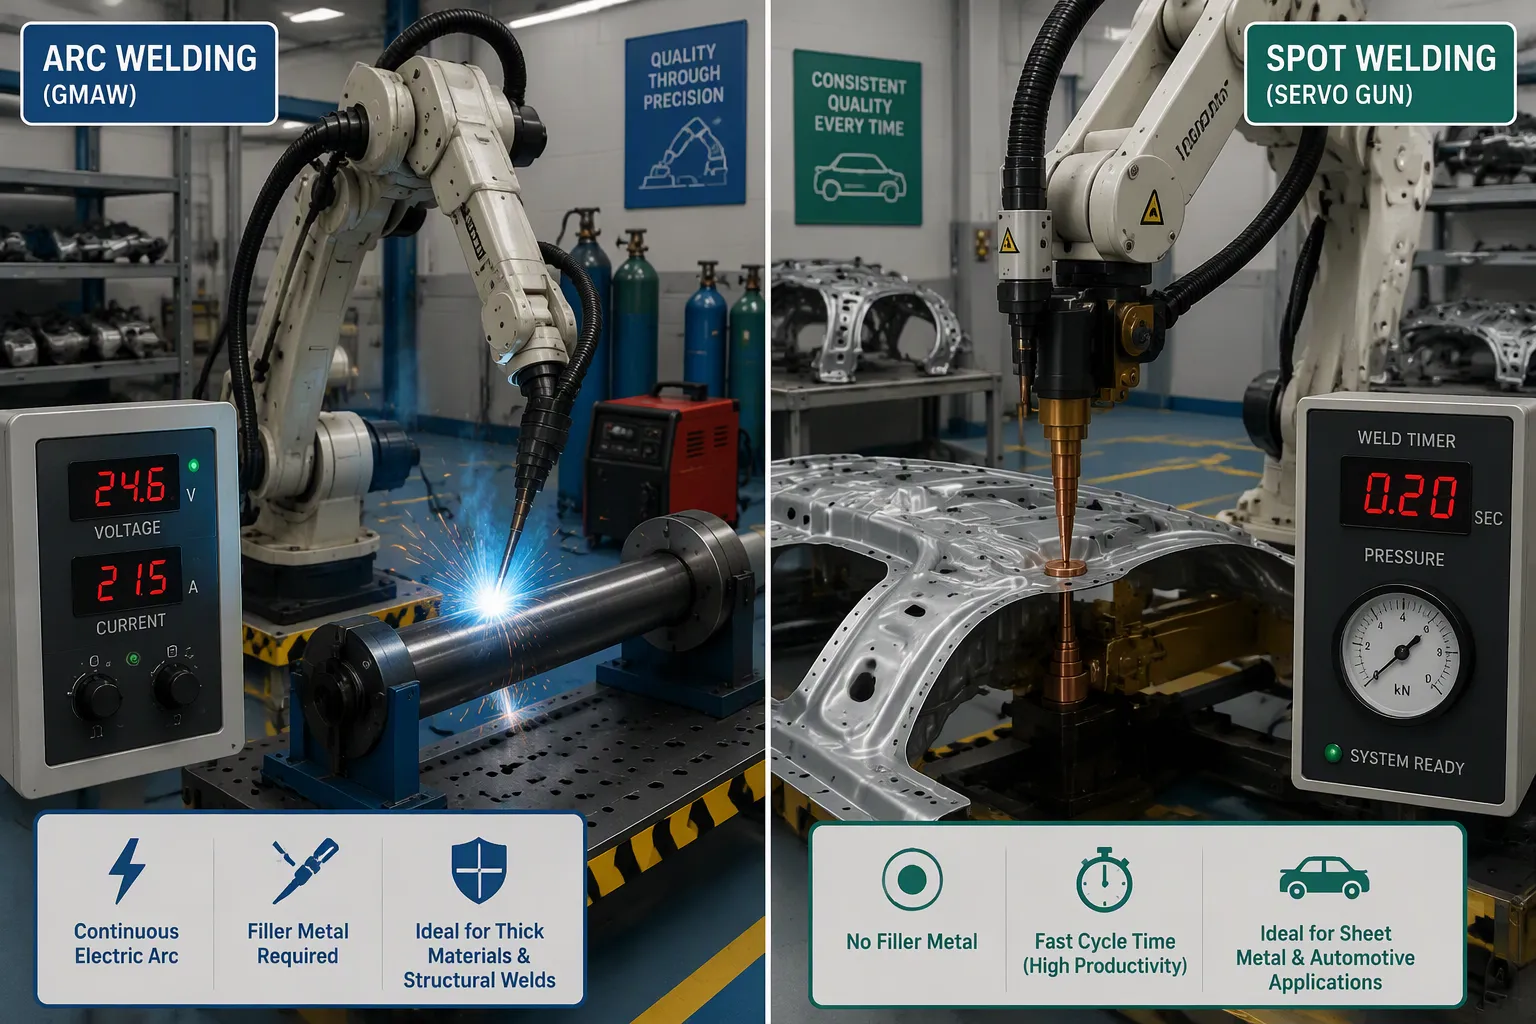
弧线球与点球:主要区别
电弧焊控制系统负责管理电弧稳定性、电流和电压。点焊控制器负责管理电流、时间和电极压力。电弧焊需要稳定的等离子柱,因此电弧控制器每秒多次调节电压和电流。点焊则依赖于接合面电阻产生的热量。点焊控制器通过调节电流脉冲并保持点焊压力稳定来工作。
点焊的焊接参数——挤压、焊接、保持和关闭——与电弧焊没有对应的参数。电弧焊系统则控制送丝速度、焊接速度和电弧距离。点焊机每个焊点发射一个脉冲,而电弧焊系统则沿着焊缝连续运行。这些差异决定了电路板的设计。电弧焊电路板需要快速电流回路,而点焊电路板需要精确的焊接时间计数器,并且焊接时间和电流必须同步。
应用与制造的权衡
汽车制造业大量使用这两种工艺。汽车生产线还会混合使用不同类型的电阻焊。下表列出了点焊和电弧焊在汽车上的常见应用。
焊接工艺 | 典型汽车应用 | 特点 |
|---|---|---|
机器人氩弧焊 | 薄壁管材,可见成品焊缝 | 可加工壁厚 0.5mm 至 3mm 的材料;可与 ABB IRB 1660ID 机器人和 Miller Dynasty 电源配合使用,实现精确的弧面控制。 |
电阻点焊 | 汽车白车身和钣金组件 | FANUC R-2000iC 机器人,配备伺服枪;每小时可加工 1,200-1,800 个焊点;金块拉力测试合格率高于 99.7%;电极力 300-800 磅 |
MIG/MAG (熔化极气体保护焊) | 钢和铝制部件,包括排气歧管支架 | 适用于 1.2mm–12mm 钢材的主力工艺;脉冲 MIG 焊减少飞溅;CMT 工艺实现无飞溅铝材;真正的 Tier 1 排气歧管支架单元:每班 340 个零件,22 秒循环,次品率从 4.2% 降至 0.3%。 |
一辆普通汽车的车身包含数千个点焊。这种大规模生产之所以可行,是因为点焊速度非常快,而且易于在装配线上由机械臂完成。
电阻点焊和电弧焊常用于汽车行业等高产量生产作业中,其中点焊可以将薄金属板框架连接在一起。
点焊的优缺点都源于其速度。它速度快,便于机器人操作,但只能焊接薄片叠层。电极磨损也会导致焊接电流随时间变化。电弧焊则适用于较厚的板材和较长的焊缝。制造方面的权衡包括成本、热循环、爬电距离和间隙以及面向制造的设计 (DFM) 限制。电阻焊板需要承受频繁的热循环。电阻焊和电弧焊都需要精心设计母线和铜材。
焊接控制系统是指管理焊接过程的电子设备和软件。电弧焊控制系统负责将电弧稳定性、电流和电压控制在目标范围内。而点焊系统则控制焊接电流、焊接时间和电极压力。两种设计都能实现稳定、可重复且安全的焊接。点焊过程依赖于精确的时序控制,而电弧焊则依赖于快速的电流回路。电路板级的选择和制造方面的权衡决定了哪种控制系统更适合特定的产品。工程师在产品发布前应权衡热循环、爬电距离和间隙以及可制造性设计 (DFM) 的限制。精心设计的焊接参数和合理的电流路径能够确保每次焊接的可重复性。
常见问题解答
焊接控制系统实际控制的是什么?
焊接控制系统控制到达焊缝的能量。电弧控制系统保持电弧稳定性、电流和电压在目标范围内。点焊机则控制脉冲时间和电极压力。每种控制器都符合其各自工艺的物理特性。
为什么点焊需要闭环电流反馈?
电极磨损和表面氧化会随时间改变电阻路径。开环定时无法检测到这种变化。闭环控制器测量焊接电流并校正触发角度。这样,点焊过程就能在数千次循环中保持可重复性。
工程师如何为产品选择弧光系统还是点光源系统?
首先决定的是接头的几何形状。薄板叠层适合点焊,而较厚截面上的长焊缝则更适合电弧焊。生产量也很重要。每小时运行 1,200 至 1,800 个焊点的机器人单元更适合电阻焊,而小批量生产则更适合电弧焊设备。
哪些电路板层面的问题会导致现场故障最多?
热循环是首要考虑因素。功率器件和电极尖端在反复的热脉冲作用下都会磨损。高压侧的爬电距离和间隙不足也会导致击穿。设计人员还应尽早抑制市电浪涌电流。精心设计电流路径可以避免出现热点。