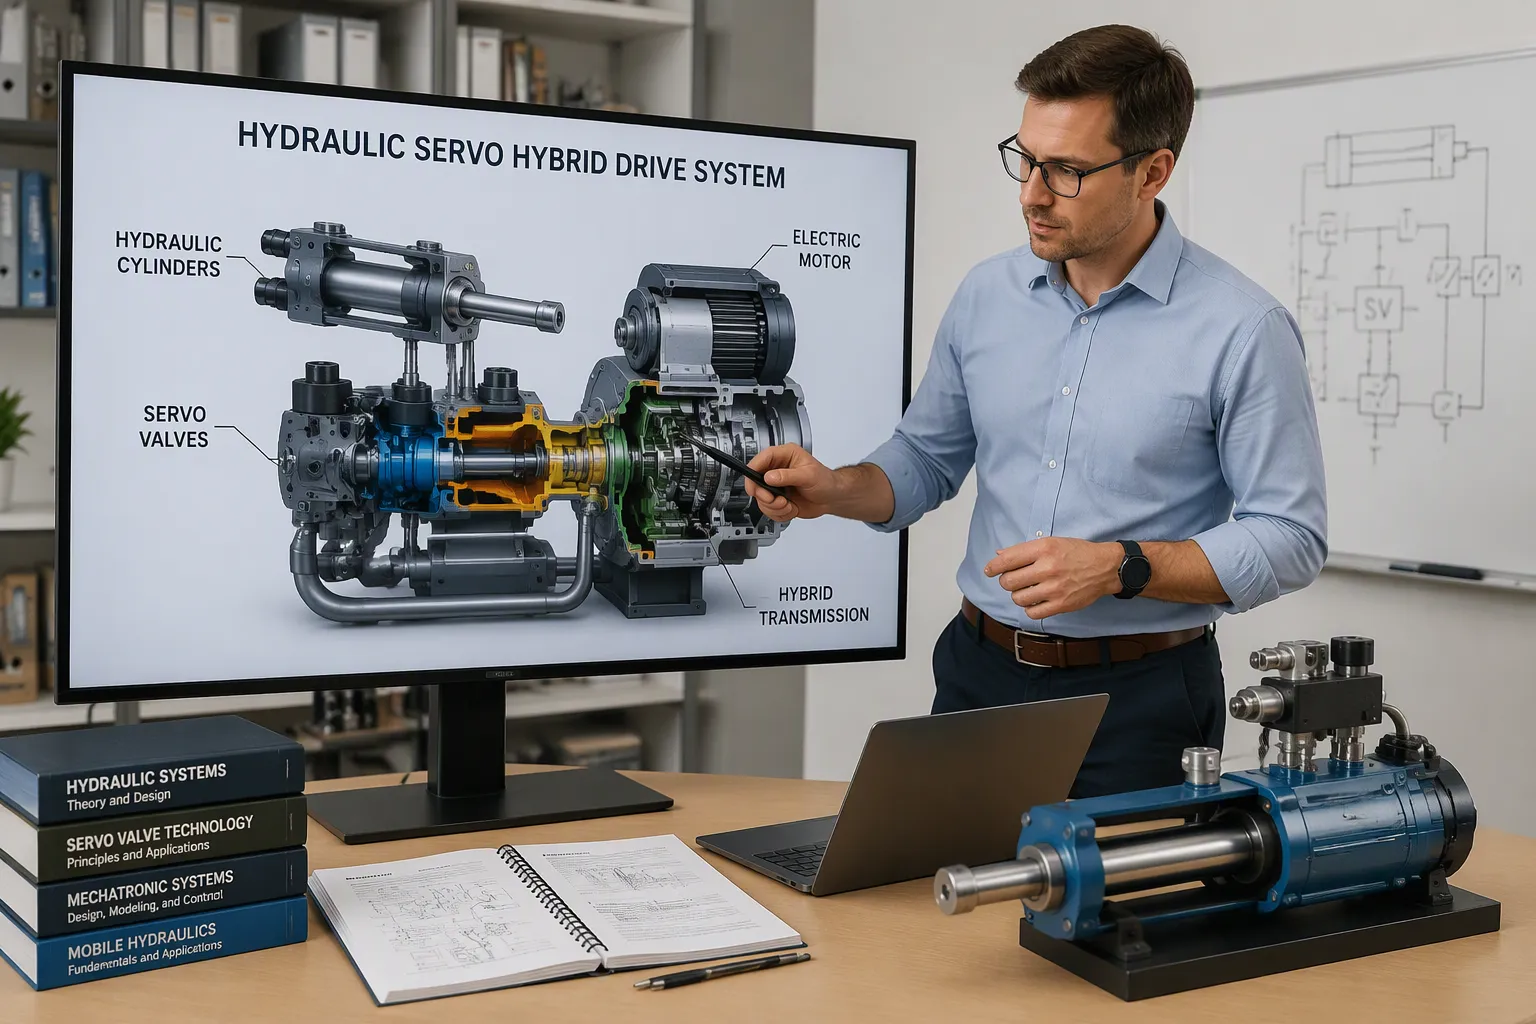
液压/伺服混合驱动系统是一种将伺服控制的液压泵/马达与蓄能器相结合的动力传动系统。泵/马达驱动机器运转,蓄能器则储存制动能量以备后用。其主要功能是通过静液压驱动和再生制动来降低油耗并提高效率。根据美国环保署(EPA)的数据,此类系统可以回收70%甚至更多的制动能量,否则这些能量将以热能的形式损失掉。该系统由五层组成:发动机、动力驱动单元、泵/马达、蓄能器和电子控制板。每一层都决定了液压/伺服混合驱动系统的动力输出方式以及其控制电子设备的设计方式。
关键精华
混合液压系统通过在制动时回收能量来节省燃油并延长刹车片的使用寿命。
采用恒流泵的伺服电机可提高各种驾驶条件下的效率。
蓄能器可以储存制动能量以供后续使用,从而减少燃油消耗。
良好的电路板设计能将高功率电路和敏感电路分开,这有助于防止故障发生。
经常检查蓄电池预充电和抖动设置,以保持系统可靠运行。
液压/伺服混合驱动系统架构
发动机、动力驱动单元和泵/电机
发动机产生机械动力。动力驱动单元处理该动力并将其输送至泵/马达。伺服控制的泵/马达将机械能转换为液压能,反之亦然。高压蓄能器保持流体压力,以便后续使用。
这些部件取代了传统传动系统中的变速箱、液力变矩器和机械轴。动力从发动机传递到动力驱动单元,再传递到泵/电机,最后传递到车轮或农具。当机器制动时,动力传递方向相反。
伺服液压驱动装置通常包含一台恒速泵、一台伺服电机和一个内置伺服液压软件的转换器。转换器承载着压力和流量控制回路,因此该装置无需单独的液压控制系统柜。
注意:伺服电机仅在机器需要时才消耗功率。而传统液压回路中的标准电机则始终运转,造成能源浪费。
蓄电池和储能
高压蓄能器是一个密封容器,内部储存液压油并充入压缩气体。它起到供需平衡的作用。气体压力决定了工作压力范围。
蓄压器在加速过程中吸收流量峰值,并在峰值负载时释放流体。这使得发动机能够在更稳定的工作点运行。蓄压器的尺寸取决于压力范围以及每次制动时回路需要交换的流体量。
驱动器封装配置比较
下表比较了三种常见配置的能源效率。
系统配置 | 能源效率 |
|---|---|
标准电机+恒流泵 | 低 |
标准电机+变量泵 | 中 |
伺服电机+恒流泵 | 高 |
可变排量泵通过调节每转的流量来工作。而内置伺服电机的恒排量泵则通过调节转速来工作。后一种方法能够在整个工作周期内保持较高的效率。
该组件将执行器、伺服电机、驱动器、控制器和软件集成于一体。工程师应根据目标压力下的所需流量选择合适的排量。切勿选择过大的泵,因为过大的排量会降低部分负荷效率。
混合液压伺服驱动技术模式
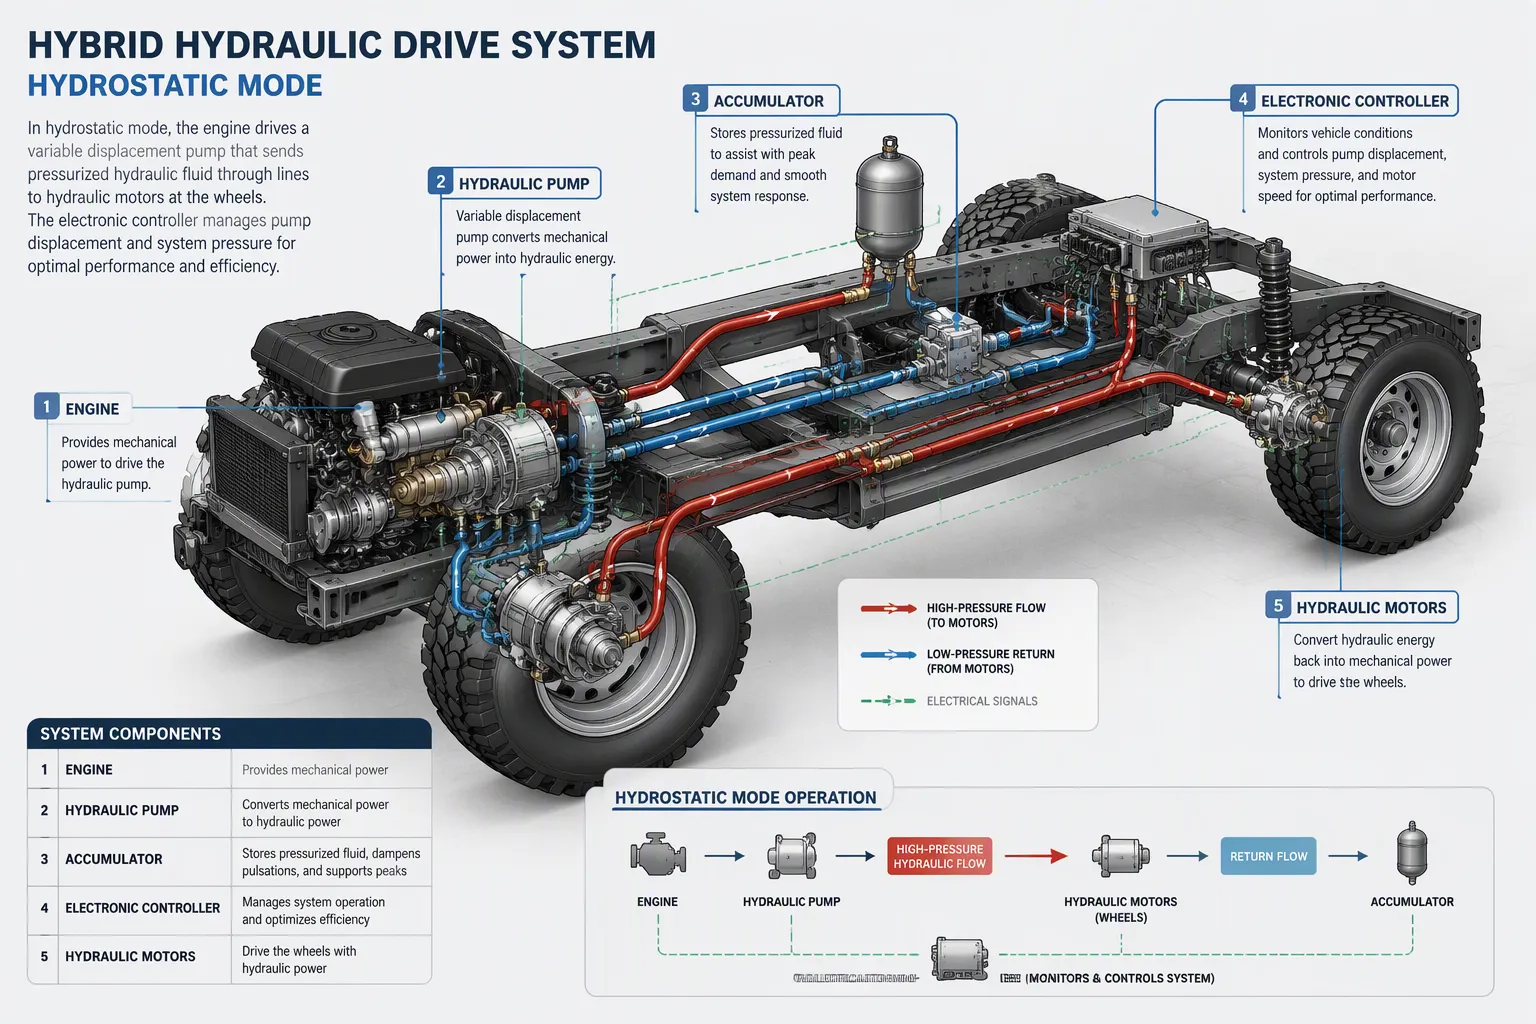
低速液压驱动
低速行驶时,发动机驱动泵运转,泵将加压流体输送至车轮处的泵/马达。车辆仅依靠液压动力行驶。车载控制器协调泵、液压马达和蓄能器,以液压模式驱动车辆。该系统通过匹配发动机负载和车辆需求来提高效率。它利用储存的制动能量来提供加速动力,然后在高速行驶时切换到机械驱动。
这种模式非常适合走走停停的驾驶环境。发动机能够保持更稳定的转速,而不是每次起步时都出现转速飙升。能量回收制动功能始终可用,回收的能量会在下次起步时释放出来。下表显示了速度范围与驾驶模式的对应关系。
速度范围 | 驱动方式 | 特征: |
|---|---|---|
0–25 英里/小时 | 双速静液压驱动(低速) | 城市驾驶;制动能量回收支持 |
26–45 英里/小时 | 双速静液压驱动(高速) | 静压运行继续进行;制动能量回收得到支持 |
每小时45+英里 | 机械直驱 | 高效的高速运行;平稳的自动换挡;制动能量仍可回收,因为主泵始终与驱动轴连接并充当泵,施加扭矩并为蓄能器充电。 |
双齿轮静液压布局使控制器能够使泵和电机在整个低速范围内保持高效运行。
高速直接机械驱动
在切换点以上,传动系统锁定在机械路径中。发动机动力以更少的转换步骤传递到车轮,因此高速行驶时的能量损失降低。切换过程自动完成,驾驶员感觉不到任何中断。主泵始终与驱动轴连接。减速时,它反转角色,施加制动扭矩并为蓄电池充电,因此即使在机械模式下,能量回收也能继续进行。
川崎的电液混合动力系统展示了排量控制如何支持这种分离。可变排量泵在大排量和小排量两种设置之间切换。在高压状态下,泵的排量会降低。所需的扭矩下降,电机功率也可以相应缩小。排量与压力条件的匹配使得系统结构更加紧凑。
切换逻辑和模式选择
控制器根据车辆速度、压力和需求来确定切换点。阈值附近的滞后特性可防止模式间频繁切换。释放前,应在负载和空载条件下验证切换过程。
标准 | 静水压模式 | 机械模式 |
|---|---|---|
速度带 | 低至中 | 高 |
能量恢复 | 持续 | 通过连接的泵连续运行 |
最佳使用 | 启动-停止循环 | 平稳巡航 |
这些模式带来了额外的优势。噪音降低,发热量减少,液压回路所需的阀门数量也减少。它们共同支持混合液压伺服驱动技术中高动态和高精度的驱动。
伺服液压执行器和再生制动
蓄电池中的动能捕获
当机器制动时,伺服液压执行器切换到另一种工作模式。控制器指示泵/电机作为泵工作。机器的惯性带动轴旋转,并将液压油压入高压蓄能器。通过精确控制斜盘或阀门的设定,系统可以平稳地施加制动扭矩。
电液伺服执行器可在毫秒内做出反应,因此制动力会跟随驾驶员的踏板或控制器的指令而变化。蓄电池的电量会随着制动力的增加而增加,而制动力又会随着总惯性和机器速度的平方而增加。升降或转向功能的伺服油缸也可以通过同样的方式回收能量。
提示:每次测试运行前都要检查蓄能器预充气压力。充气压力过低会降低储气容量并升高液体温度。
加速过程中储存能量的再利用
下一次启动时,储存的压力会增加发动机的动力。控制器打开蓄压器回路,加压流体直接驱动泵/电机或液压执行器。这种增压作用降低了发动机需要提供的扭矩。
混合式线性执行器案例清晰地展示了其原理。来自机器轴的制动能量被输送到车载系统(例如升降或夹紧电路),而不是返回发动机。因此,混合式线性执行器既能降低油耗,又能缩短循环时间。具有可编程位置和力控制的线性伺服执行器能够以精确的力和速度控制施加释放的压力。
比较能源回收路径
下表比较了两种恢复路径在响应速度和电路复杂度方面的差异。
恢复路径 | 响应 | 电路复杂性 |
|---|---|---|
蓄能器存储 | 快速、直接 | 中 |
较慢的转化链 | 更高 |
蓄能器适用于高功率、短时循环应用。伺服电机驱动泵可增加排量灵活性,而可变排量则允许控制器根据需求调整流量。选择适合工况的方案,然后相应地选择合适的蓄能器或储能装置。
伺服控制执行器:板级设计与制造
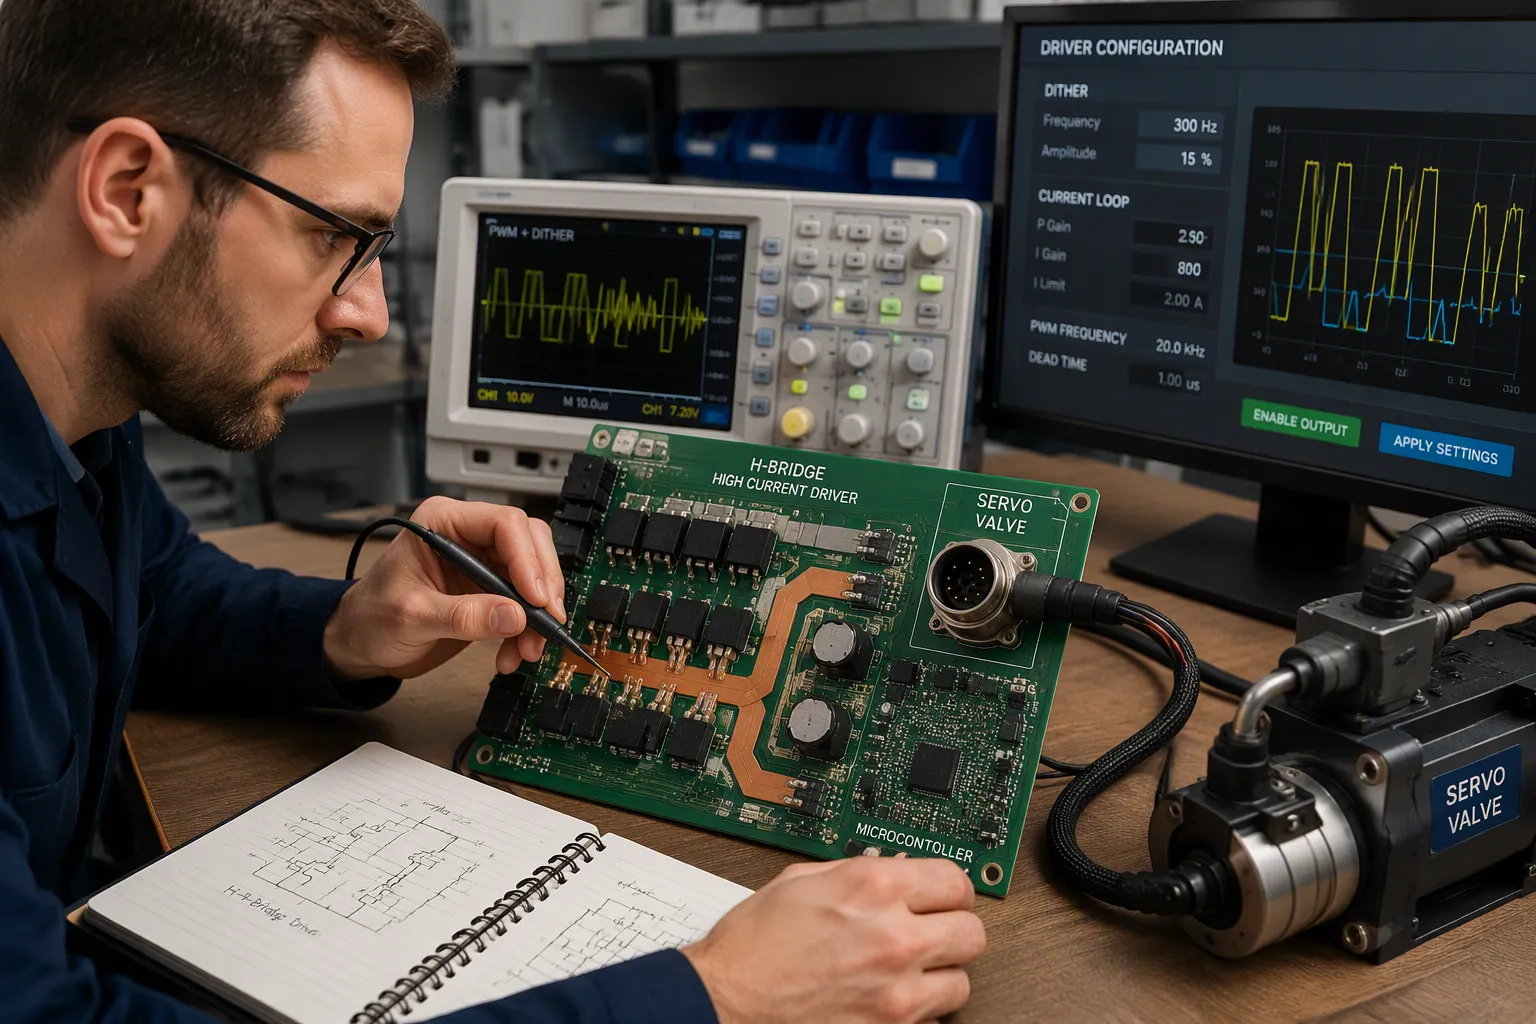
利用PWM抖动驱动电磁阀和伺服阀
比例螺线管将线圈电流转换为力。铜电阻随温度升高而增大,因此除非驱动器闭合回路,否则电流和力都会发生漂移。您应该设计带有内部闭环电流控制的PWM级。计算出在预期最高线圈温度和最低电源电压下的最大电流,因为温升会降低输出。
抖动功能可使阀芯在微弱指令下保持运动。静摩擦力会导致阀门卡滞,而微小的、不易察觉的振动则会使其停止运动。阀式驱动器通常在出厂时已预设抖动频率、振幅、死区和输入模式。通用驱动器必须提供这些可调设置。应避免使用基于变阻器的线圈控制;它不仅浪费功率、产生热量,而且不提供抖动或电流反馈,因此磁滞漂移会超出规定的范围。
压力和流量传感器构成外环。接收来自……的模拟输入。 PLC 或控制器,包括 0-5 VDC、0-10 VDC 和 4-20 mA 的输入/输出。电流环路可抑制长距离电缆传输过程中的干扰。线轴位置反馈使运行更加稳定,并支持驱动器的抖动功能。
参数 | 设计行动 |
|---|---|
抖动频率 | 与阀门规格匹配;在通用驱动器上可调节 |
抖动幅度 | 保持隐蔽;检查无轴套过冲。 |
电流回路 | 内部闭合设计,确保力矩可重复。 |
输入模式 | 支持电压和 4-20 mA 电流输入 |
提示:检查实际阀门上的抖动设置,而不仅仅是数据手册。较小的指令信号最先显示出粘滞现象。
混合信号划分、保护和DFM权衡
大电流螺线管驱动器和精密伺服驱动电路共用一块电路板,因此需要按区域划分。H桥电路应采用宽铜箔、直接回流平面和开尔文分流布线。为MCU或FPGA预留一个安静的接地区域,并采用高密度去耦。编码器差分对应远离栅极驱动边沿和电源过孔。在安全屏障处设置爬电槽和隔离的DC-DC间距。开关回路和传感电路之间隔离不良是造成大多数故障的原因。
保护电路遵循同样的原则。检测分流器处的电流,增加短路限制,并为每个感性负载提供续流和反激路径。规划功率时,将各通道电流相加,再加上控制器消耗和裕量。计算电源、保护电路、连接器、铜箔、过孔、电缆和回路上的压降,然后在负载连接器处进行测量以确认。在电源轨入口和负载阶跃较大的分支处安装大容量电容器。
液压侧与控制逻辑之间的隔离可保护两者。反极性保护、浪涌保护和过流保护应与电源和可能的线路故障相匹配。对于可制造性设计 (DFM),应根据电流、温升和布线密度选择铜箔重量和叠层结构,然后与制造商确认间距和过孔规则。
注意:共用连接器引脚和细接地线会通过瞬态电流改变本地逻辑参考电压,从而导致复位。
热设计和故障验证
使用导热过孔将裸露的焊盘连接到连续的铜箔上,然后在最可能出现的极端运动工况下测量组装好的电路板。记录每次测量结果的输入电压、激活通道数、机械负载、气流、外壳状态、环境温度和保温时间。将热点与器件极限值和降额策略进行比较。检查每个通道的额定电流;某些多通道电路板提供的总电流远低于其通道数所指示的电流。额定电压为 24V 的电路板应包含反极性保护和过热关断功能。
当故障出现时,使用完全相同的关节组合、加速度和负载重现故障。在具有足够带宽的本地测试点测量最小轨道电压和瞬态持续时间。在同一时间基准上关联电源电压、复位信号、控制信号和故障输出。通过一次测试一个执行器并重新布线来隔离故障原因。在预期的输入电压和温度条件下重新运行最坏情况运动,以确认修复效果。
优势、局限性和市场环境
节省燃油、延长刹车寿命和维护
来自垃圾车队的实际数据显示,节能效果显著。迈阿密市官员报告称,使用 Parker RunWise 系统后,燃油节省量达到 51%;迈阿密-戴德县官员报告称,燃油节省量达到 45%。该系统每天可节省 20 至 30 加仑燃油,具体节省量取决于路线密度和车辆使用频率。Parker 公司声称,在不同的应用中,燃油节省量约为 50%。
刹车寿命也大大延长。大多数垃圾车每年需要更换3-4次刹车片。迈阿密市车队记录显示,有些刹车片6年多都没动过。迈阿密市主管何塞·达维拉表示,在车辆10年使用寿命周期中,刹车维护费用在前6年可节省高达81,000万美元。
米制 | 价值 |
|---|---|
迈阿密市节省燃油 | 51% |
迈阿密-戴德县的燃油节省 | 45% |
六年刹车保养节省 | $81,000 |
基础刹车更换 | 每年3-4次 |
刹车保养周期已达到 | 超过6年,未曾触碰 |
混合式电液执行器在多个方面都优于传统的液压动力系统。按需供电的设计比持续运转的电机更能高效利用能源。内置伺服控制系统可精确控制位置、速度和力。全密封闭路系统无需补充液压油,内置过滤器寿命超过 8,000 小时,确保免维护运行。这些装置能够承受冲击载荷和侧向载荷,最大推力可达 150,000 磅(667 千牛)。
提示:在评估混合动力驱动解决方案时,要比较维护周期,而不仅仅是购买价格。
竞争与燃料无关能力
在某些机械领域,电力驱动与液压驱动直接竞争。电池成本、充电基础设施和工作循环匹配度决定了最终的胜负。液压系统在高力、高冲击应用中具有优势,其中混合式线性执行器的功率密度比同等尺寸的电磁执行器高出300%。
可使用任何燃料是其核心优势。发动机层无需重新设计液压回路即可使用柴油、天然气或其他燃料。混合线性执行器和其他混合线性执行器无论燃烧何种燃料都能回收制动能量。泵的两种排量设置确保了装置在各种压力条件下的紧凑性。工程师在选择电液或电池-电力方案之前,应权衡工作循环和基础设施。
局限性和设计约束
蓄能器的尺寸限制了系统每次制动事件中储存的能量。较低的气体预充压力会降低蓄能容量并提高流体温度。封装方式也限制了设计,因为高压容器需要空间和结构保护。
模式切换会增加控制的复杂性。控制器必须管理整个驱动器的滞后、压力带和故障响应。发布前,应验证负载和卸载条件下的转换行为。
该设计提供了两种驱动方式。这些模式加上能量回收制动,可实现燃油和维护成本的节省。控制面板将这种能力转化为精确且可重复的运动。
对于工程师而言,液压/伺服混合驱动系统提供了一种可使用任何燃料且易于维护的动力传动系统。但其电子层仍需进行精细的混合信号划分和散热设计。务必将这两个方面视为重中之重,切勿拖延。
更严格的排放法规有利于采用燃油消耗更低、制动能量回收的动力传动系统。精通液压和电子系统的团队会发现,该平台非常符合这一发展方向。在此方面所做的精心设计,将在机器的整个使用寿命周期内带来丰厚的回报。
常见问题解答
测试运行前应该如何检查蓄电池预充电状态?
每次运行前,请检查气体充注量是否在规定的压力范围内。充注量过低会降低储液容量并使液体温度升高。读取液压回路上的数值,并将其记录在测试条件旁边。任何打开容器的维护操作后,均需再次进行检查。
为什么比例电磁阀驱动器需要PWM抖动?
静摩擦力会导致阀芯在小幅指令下卡滞。一种肉眼无法察觉的微小振动可以维持阀芯的运动。将抖动频率和振幅设置为阀门规格,并确保通用驱动器上的这两个参数均可调节。检查实际阀门上的设置,而不仅仅是数据手册。
如何将大电流电磁阀驱动器和精密伺服电路集成到一块电路板上?
将电路板划分为多个区域。为H桥提供宽铜箔、直接回流层和开尔文分流布线。为控制器保留一个安静的接地区域,并采用密集的去耦措施。将编码器差分对远离栅极驱动边沿布线。大多数故障都源于开关回路和传感电路之间隔离不良。
发布模式切换驱动器之前应该验证哪些内容?
测试驱动器在负载和空载状态下的转换情况。确认切换点附近的滞后现象不再在不同模式间来回切换。确保电源电压、复位信号、控制信号和故障输出在同一时间点上同步。在发布前,在计划的输入电压和温度条件下重新运行最坏情况测试。