Оптимізація регулювання швидкості двигуна є одним із найефективніших способів скорочення втрат енергії в системах з електроприводом. Електродвигуни займають значну частку світового попиту на електроенергію, тому регулювання швидкості є важливим важелем енергоефективності.
Сфера | Частка, що припадає на системи з моторним приводом |
|---|---|
Глобальний попит на електроенергію (промисловість + комерційні будівлі) | |
Споживання електроенергії в промисловості | ~ 65% |
Правильно підібрані частотно-регульовані приводи (ЧРП) у системах зі змінним крутним моментом зазвичай забезпечують економію енергії на 30–70% . Які методи та практики забезпечують найкращі результати? У цій статті розглядаються основи, методи оптимізації, системи зворотного зв'язку, практичні кроки та обмеження.
Ключові винесення
Підлаштуйте швидкість двигуна під навантаження, щоб зменшити втрати енергії та заощадити гроші.
Використовуйте частотно-регульовані приводи (ЧРП) для насосів і вентиляторів, щоб заощадити 30–70% енергії.
Замкнуте керування зменшує споживання енергії до 67% порівняно з системами з розімкнутим циклом.
Правильно підбирайте розміри двигунів, щоб уникнути перерозподілу, що призводить до марнування енергії.
Регулярне технічне обслуговування та терморегуляція підтримують ефективність двигунів та подовжують термін їх служби.
Чому контроль швидкості важливий
Вартість експлуатації з фіксованою швидкістю
Двигун з фіксованою швидкістю працює на одній швидкості незалежно від потреб навантаження. Така конструкція витрачає енергію втрачаючи щоразу, коли навантаження падає нижче повної потужності. Двигун продовжує споживати майже повну потужність, тоді як для процесу потрібна лише частина цієї потужності. Надлишкова енергія перетворюється на тепло, шум і вібрацію замість корисної роботи.
Електродвигуни на багатьох об'єктах працюють таким чином більшу частину року. Системи, розраховані на пікове навантаження, часто працюють з частковим навантаженням протягом тривалого часу. Втрати непомітно накопичуються в кожному рахунку за електроенергію. Регулювання швидкості двигуна безпосередньо вирішує цю проблему, дозволяючи потужності відповідати попиту.
Відповідність швидкості навантаженню
Робота зі змінною швидкістю – це основний метод економії енергії в двигунах. Привід зі змінною швидкістю регулює роботу двигуна відповідно до змін навантаження . Таке налаштування може значно знизити рахунки за електроенергію. Привід коригує споживання енергії та швидкість системи відповідно до вимог вихідної потужності, і саме цей механізм лежить в основі заявленої економії.
Частотні перетворювачі (ЧП) регулюють споживання енергії та швидкість системи відповідно до вимог щодо вихідної потужності, що є основним механізмом, що забезпечує заявлену економію.
Вигоди є суттєвими. Типова економія енергії від частотно-регульованих перетворювачів (ЧП) перевищує 50% . Типова модернізація окупається менш ніж за 3 роки. Часто системи з частковим навантаженням іноді окуповуються менш ніж за 1 рік. Умова, яка забезпечує таку економію, проста: системи працюють з частковим навантаженням протягом більшої частини року. Тому узгодження швидкості з навантаженням є основною практикою в управлінні двигуном для підвищення енергоефективності, і це підвищує ефективність двигуна в усьому трансмісійному агрегаті.
Основи керування швидкістю двигуна
Основи крутного моменту, швидкості та навантаження
Крутний момент, швидкість і навантаження утворюють пов'язане тріо в кожному електродвигуні. Потужність дорівнює швидкості, помноженій на крутний момент. Номінальна вихідна потужність двигуна фіксована, тому швидкість і крутний момент рухаються в протилежних напрямках. Зменшення швидкості вдвічі приблизно подвоює крутний момент при постійній потужності.
Потужність (кВт) | Швидкість (об/хв) | Приблизний крутний момент (Нм) | Типова кількість полюсів |
|---|---|---|---|
11 | 3000 | 35 | 2 жердини |
11 | 1500 | 70 | 4 жердини |
11 | 1000 | 105 | 6 жердини |
11 | 750 | 140 | 8 жердини |
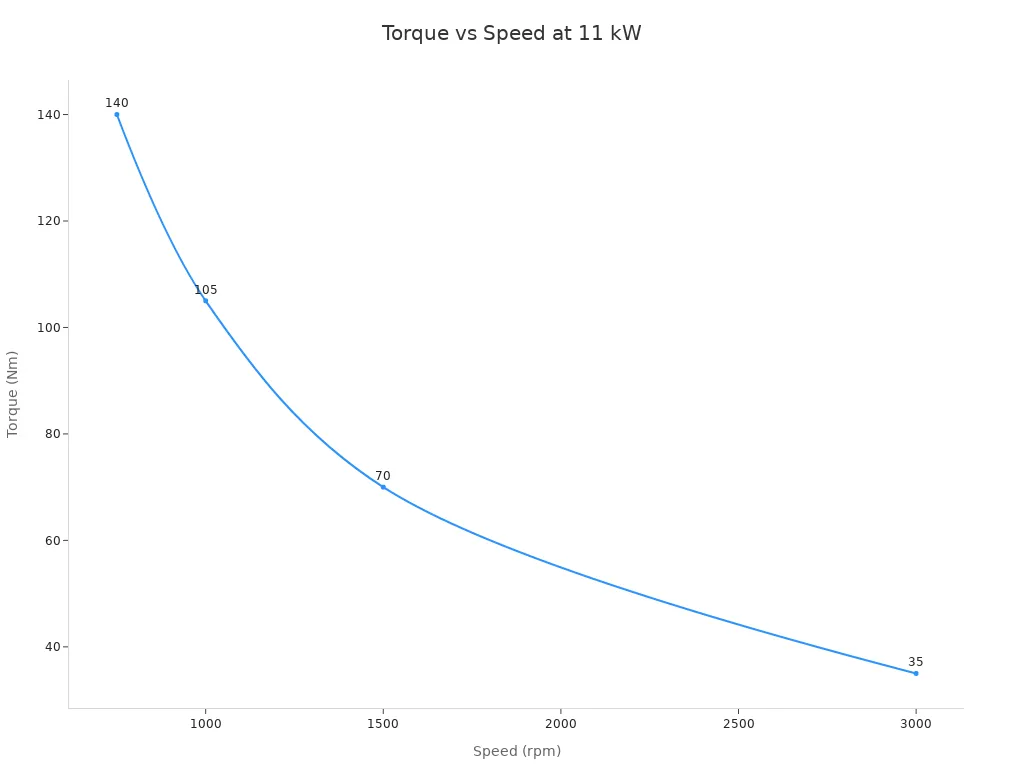
Характеристика залежності крутного моменту від швидкості навантаження є вирішальною при виборі двигуна. Навантаження зі змінним крутним моментом, такі як відцентрові насоси та вентилятори, потребують крутного моменту, який зростає пропорційно квадрату швидкості. Навантаження з постійним крутним моментом, такі як конвеєри та елеватори, утримують крутний момент стабільним на кожній швидкості, тому потужність зростає прямо пропорційно швидкості. Навантаження постійної потужності, такі як обмотки та намотування котушок, показують, що крутний момент обернено пропорційний швидкості.
Потужність (P) = Швидкість (n) × Крутний момент (M)
Оскільки номінальна вихідна потужність двигуна є фіксованим значенням, швидкість і крутний момент обернено пропорційні.
Керування двигуном постійного струму та регулювання напруги
Методи керування швидкістю машин постійного струму поділяються на дві групи. Керування напругою підтримує фіксовану напругу збудження поля та змінює напругу живлення якоря. Швидкість приблизно пропорційна напрузі якоря. Керування потоком послаблює або підсилює обмотку збудження, щоб збільшити швидкість вище або нижче базової швидкості.
Зараз домінує електронне керування. Контролер широтно-імпульсної модуляції швидко вмикається та вимикається, а робочий цикл встановлює середню подану енергію. П'ятдесят відсотків робочого циклу забезпечують приблизно половину швидкості. Такий підхід забезпечує дуже низькі втрати тепла, що робить його найефективнішим і найточнішим варіантом, а також стандартом для сучасних щіткових і безщіткових приводів. Просте зниження напруги також працює, але воно знижує доступний крутний момент разом зі швидкістю. Контроль швидкості двигуна таким чином підходить для передбачуваних, постійних навантажень. Опір, вставлений послідовно з якорем, витрачає потужність у вигляді тепла, тому конструктори розглядають це як застарілу практику. Зниження передач залишається механічною альтернативою: вихідна швидкість дорівнює швидкості двигуна, поділеній на передавальне число, а вихідний крутний момент множиться на це число та коефіцієнт корисної дії передачі.
Ключові методи оптимізації
Підходи ШІМ та ЧРП
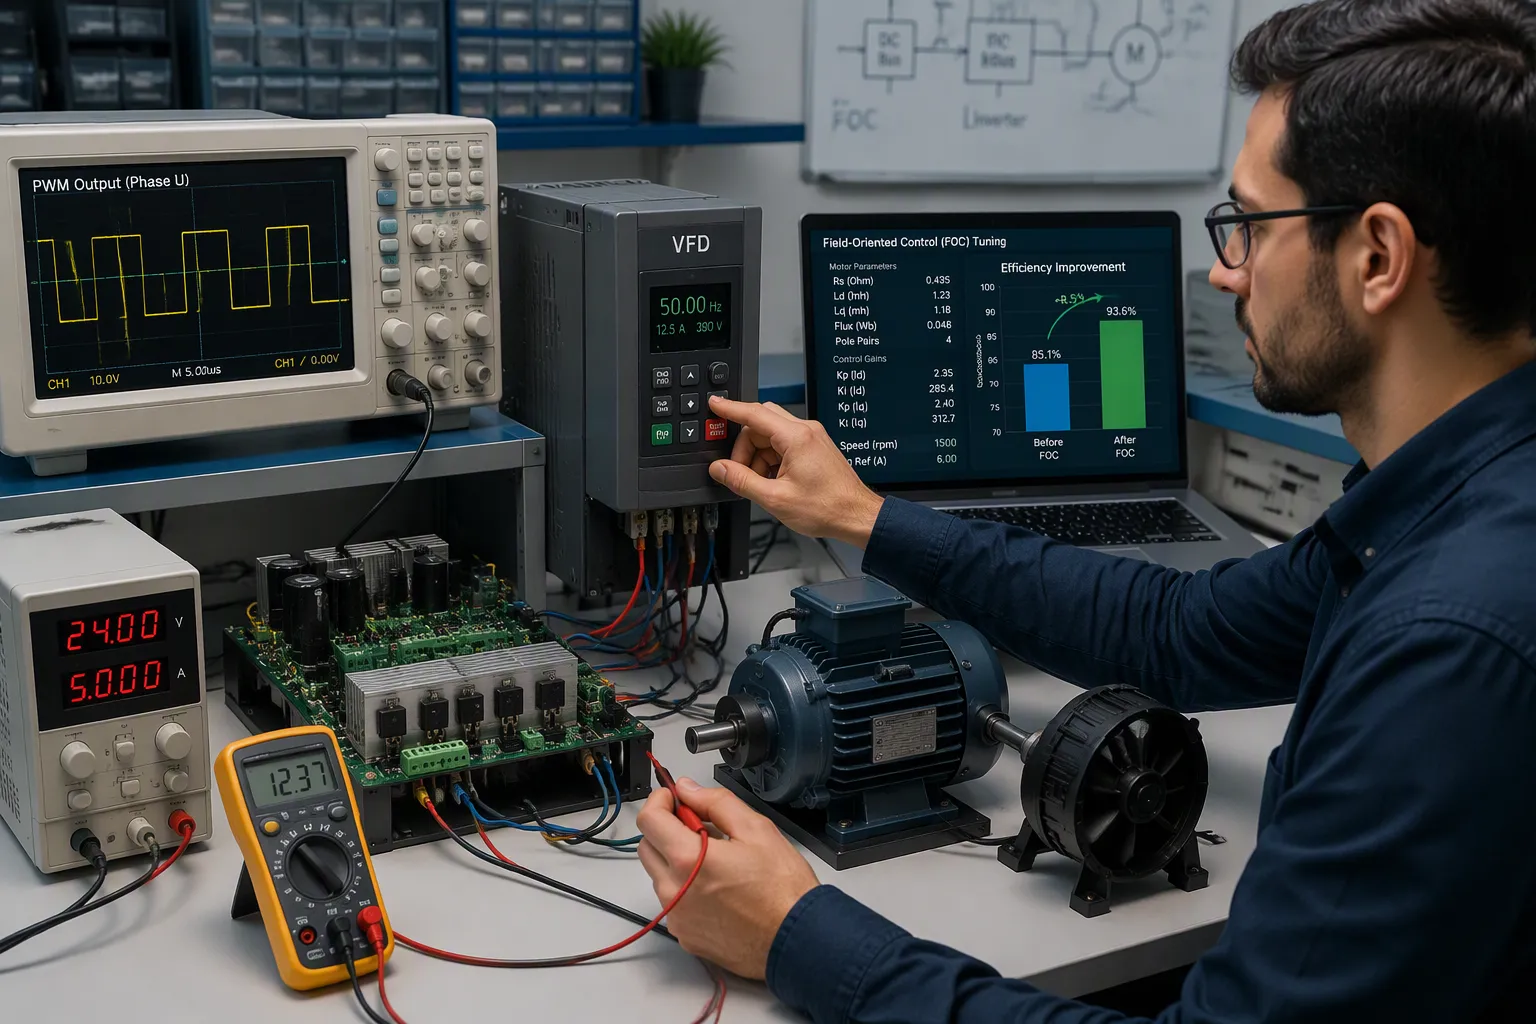
Широтно-імпульсна модуляція та частотно-регульовані приводи регулюють швидкість електронним способом, але вони виконують різні ролі. ШІМ вмикає та вимикає фіксоване джерело постійного струму з високою частотою. Коефіцієнт завантаження встановлює середню напругу, а ця напруга встановлює швидкість. Цей метод підходить для двигунів постійного струму та забезпечує низькі втрати тепла. Частотно-регульований привод, навпаки, перетворює вхідну змінну потужність та регулює як частоту, так і напругу для керування асинхронним двигуном змінного струму. Частотні приводи чудово підходять для насосних та вентиляторних систем, де крутний момент навантаження падає зі швидкістю.
ШІМ має обмеження ефективності, пов'язані з частотою комутації. Дуже висока частота вище 50 кГц збільшує втрати на комутацію та може перевищувати потужність зарядового насоса драйвера. Вища частота комутації зменшує пульсації струму, але збільшує втрати на комутацію MOSFET. Ультразвукова робота вище 20 кГц залишається нечутною, але може збільшити втрати на комутацію. Занадто низька частота створює чутний шум або насичує осердя. Інженери балансують ці компроміси з профілем навантаження.
Умова частоти ШІМ | Обмеження енергоефективності |
|---|---|
Дуже висока частота (>50 кГц) | Збільшує втрати на перемикання та може перевищувати потужність зарядового насоса драйвера |
Вища частота комутації (загальне) | Зменшує пульсації струму, але збільшує втрати на перемикання MOSFET |
Ультразвукова частота (>20 кГц) | Безшумна робота, але може збільшити втрати на перемикання |
Частота занадто низька | Може спричиняти чутний акустичний шум або перенасичувати ядро |
FOC та розширені алгоритми
Польово-орієнтоване керування трансформує регулювання швидкості двигуна шляхом розділення крутного моменту та потоку. Таке розділення дозволяє точно керувати швидкістю за різних умов. Польово-орієнтоване керування зменшує втрати енергії та підвищує загальну ефективність. Налаштування ПІ-контролерів у схемі FOC дає додаткові переваги. Приводи на основі FOC також демонструють високу ефективність та щільність потужності.
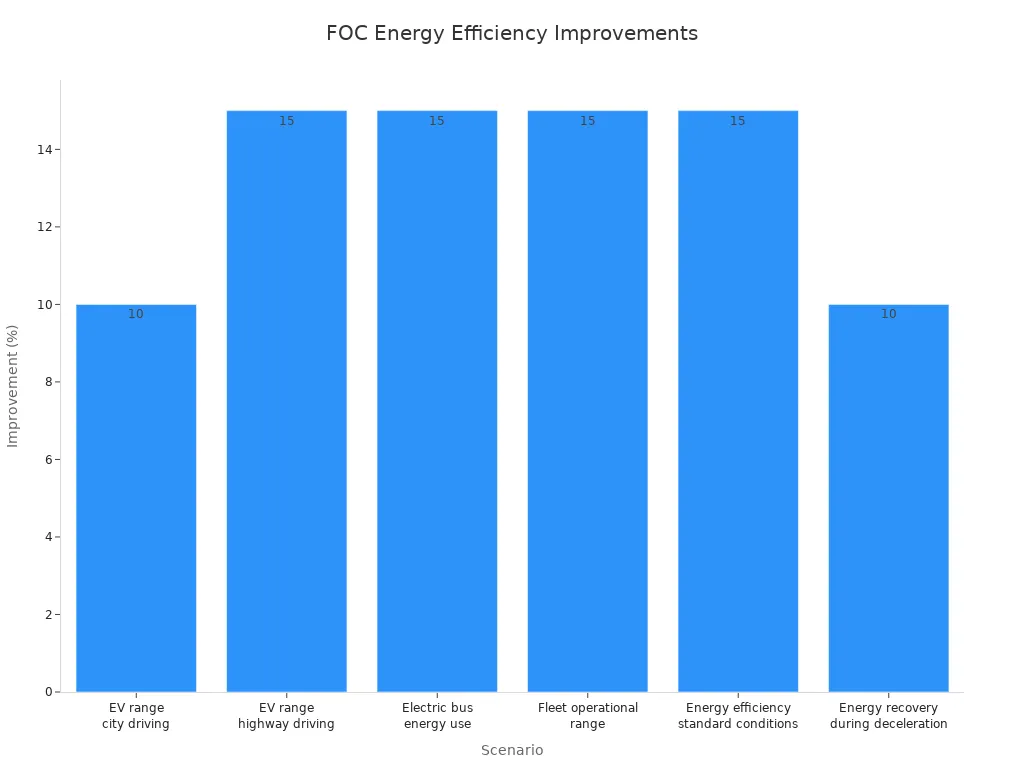
Польові дані показують результат. Запас ходу електромобіля в місті збільшується приблизно на 10% порівняно з традиційним керуванням. Запас ходу на шосе з послідовним калібруванням повного опору двигуна (FOC) зростає до 15%. Споживання енергії електробусом падає приблизно на 15%. Запас ходу автопарку збільшується в середньому на 10–20% завдяки вдосконаленим стратегіям FOC. Оптимізоване виробництво крутного моменту підвищує енергоефективність приблизно на 15% за стандартних умов. Рекуперація енергії під час уповільнення додає до 10% запасу ходу за певних умов. Цей приріст зумовлений оптимізованим крутним моментом і потоком, що зменшує втрати та покращує рекуперацію енергії.
Домен програми | Перевага, пов'язана з ефективністю, що приписується FOC |
|---|---|
Частотні приводи (конвеєри, насоси, компресори) | Моделювання, що використовується для оптимізації продуктивності та енергоефективності |
Тягові двигуни для електромобілів | Рекуперативне гальмування та ефективне перетворення потужності |
Повітрооброблювальні установки HVAC | Підвищена енергоефективність та комфорт |
Чилери та градирні | Зменшення споживання енергії та експлуатаційних витрат |
Компресори | Підвищена енергоефективність та зниження експлуатаційних витрат |
Окрім алгоритмів, структурні, матеріальні та електронні досягнення підвищують ефективність двигунів. Удосконалені шари та магнітні матеріали зменшують втрати в осерді. Широкозонні напівпровідники, такі як карбід кремнію, зменшують втрати на перемикання в інверторах. Удосконалені алгоритми розширюють можливості керування швидкістю, положенням та крутним моментом до нової точності. Разом ці досягнення роблять оптимізацію керування двигуном для енергоефективності багаторівневою дисципліною та посилюють керування двигуном для енергоефективності в електродвигунах будь-якого класу.
Петлі зворотного зв'язку та датчики
Переваги замкнутого циклу керування
Системи керування із замкнутим циклом порівнюють фактичний вихідний сигнал із заданим та постійно виправляють помилку. Цей цикл корекції безпосередньо мінімізує втрати енергії. Привід більше не здогадується, скільки потужності потрібно навантаженню. Він вимірює результат і коригує команду, доки вихідний сигнал не відповідатиме запиту.
Економія може бути разючою. В одному порівнянні, система крокових двигунів із розімкнутим циклом споживала в середньому 43.8 Вт енергії. Система крокових двигунів із замкнутим циклом споживала в середньому 14.2 Вт, що приблизно на третину менше, ніж у випадку з розімкнутим циклом. Ця різниця в середньому приблизно на 29.6 Вт менше, що становить зменшення приблизно на 67.6%. Контур окупається лише за рахунок менших втрат.
Система керування із замкнутим циклом складається з чотирьох частин: вхідного сигналу , який задає бажану реакцію, контролера, який обробляє помилку, виконавчого механізму, який регулює систему, та шляху зворотного зв'язку, який безперервно вимірює вихідний сигнал. Кожна частина забезпечує точне керування швидкістю та стабільне регулювання швидкості при зміні навантаження.
Вибір і розміщення датчика
Вибір датчика визначає, наскільки добре працюватиме система керування швидкістю двигуна. Високороздільні енкодери обертання обслуговують контур швидкості в сучасних цифрових контролерах. Жорстко встановлені на двигуні, вони забезпечують зворотний зв'язок щодо швидкості та підтримують стабільність сервоконтуру. Контролери часто визначають швидкість математично з даних про положення. Тахометри колись служили спеціалізованими датчиками швидкості, але високороздільні енкодери значною мірою їх замінили.
Моніторинг та аналіз роботи двигуна сприяє підвищенню енергоефективності з часом. Команди повинні відстежувати активну енергію в кВт⋅год у кількох точках встановлення та порівнювати аналогічні періоди активності. Напруга живлення повинна залишатися в межах плюс-мінус 5% від заявленого значення комунальним підприємством. Коефіцієнт потужності нижче 0.9 сигналізує про надмірне споживання струму та вимагає корекції. Спотворення напруги вище 6–8% збільшує втрати та вимагає зменшення гармонік. Ці показники перетворюють керування двигуном з здогадок на виміряну практику, і вони підтримують електродвигуни в робочому режимі поблизу їх ефективного діапазону.
Оптимізація керування двигуном на системному рівні
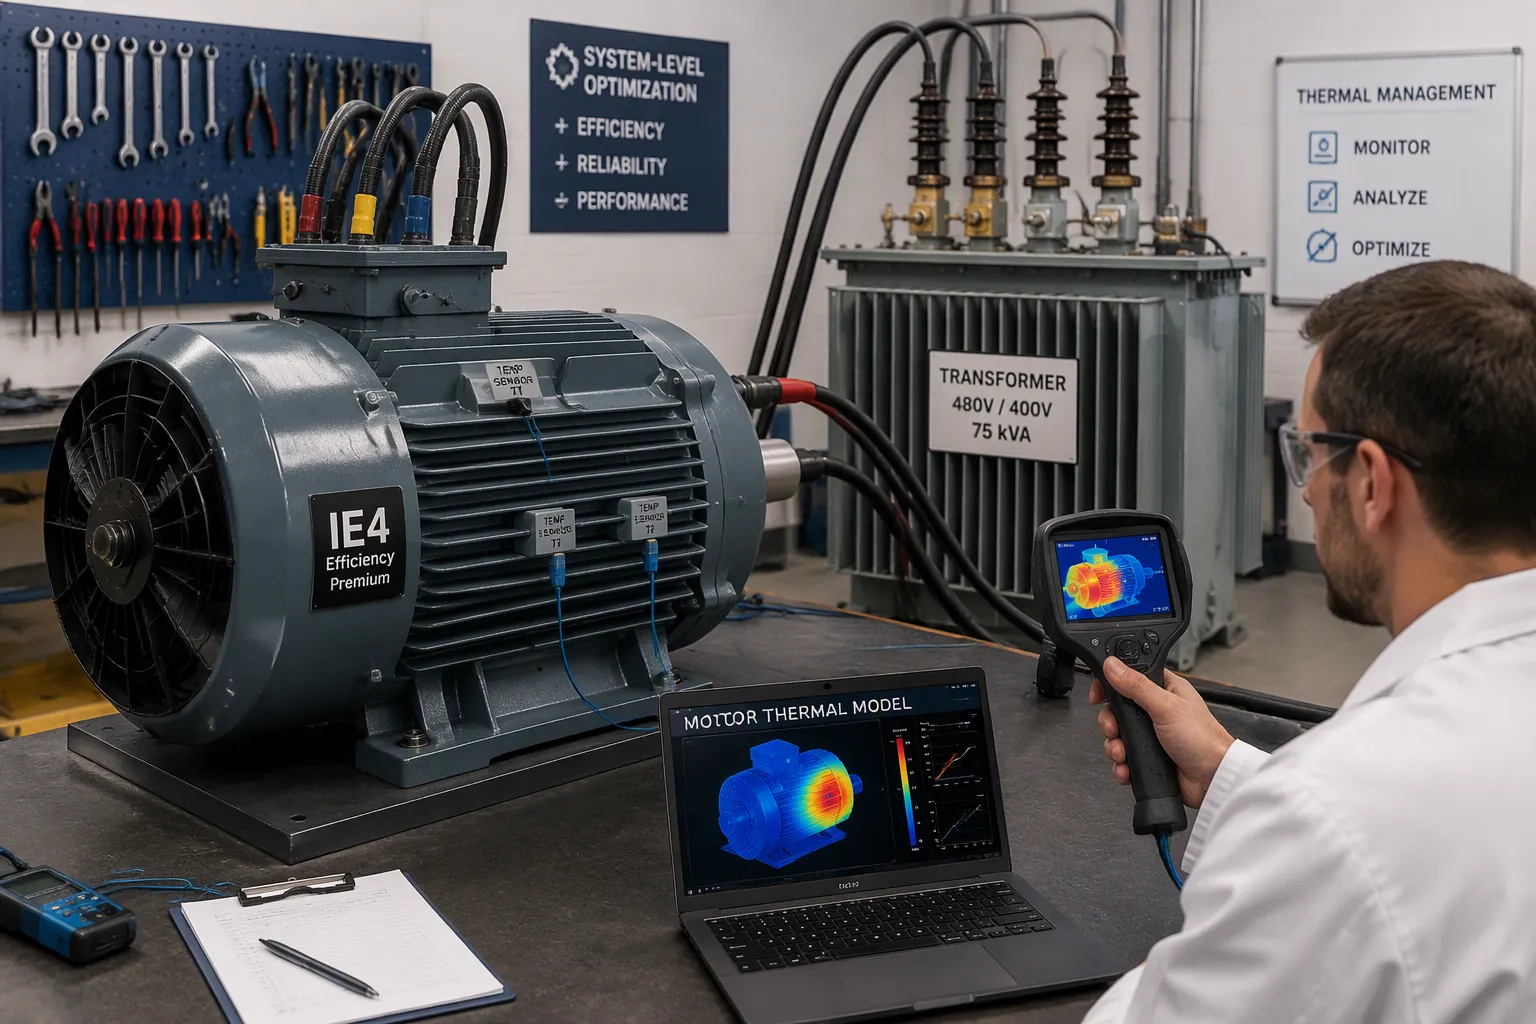
Термічний менеджмент та моніторинг температури
Тепло є домінуючим фактором, що обмежує термін служби двигуна . Коли внутрішня температура перевищує межі класу ізоляції, ізоляція обмотки погіршується і зрештою призводить до коротких замикань або дисбалансу фаз. Перегрів також руйнує мастило підшипників, і багато очевидних несправностей двигуна насправді є несправностями мастила. Надмірне тепло може частково розмагнічувати постійні магніти. Як тільки сила магніту падає, ефективність двигуна падає, а тепловиділення ще більше зростає, створюючи шкідливий цикл зворотного зв'язку.
Кожне підвищення робочої температури на 10°F скорочує термін служби ізоляції приблизно на 50%.
Двигуни не розраховані на роботу за максимально допустимої температури, оскільки це значно скорочує термін служби двигуна.
Перегрів призводить до витікання мастила з корпусів підшипників, що призводить до численних поломок підшипників.
Розробникам слід підключати датчики температури безпосередньо до котушок або використовувати теплову модель джоулевих лічильників у драйвері, щоб вловлювати швидке локалізоване нагрівання обмотки до того, як нагріється корпус. Ребра охолодження плюс потік повітря, що керується вентилятором, можуть збільшити безперервну максимальну потужність приблизно в 3 рази для малих двигунів і в 5 разів для великих двигунів . Монтаж двигуна таким чином, щоб усі сторони залишалися відкритими, сприяє рівномірному конвективному охолодженню. Зниження середньої споживаної потужності також допомагає, оскільки безперервне нагрівання відповідає середньоквадратичному значенню сили, а не миттєвій піковій силі.
Компоненти, проводка та обслуговування
Переваги на системному рівні починаються з тракту живлення. Модернізація трансформаторів та використання товстішої проводки зменшують падіння напруги, тому менше енергії втрачається, перш ніж вона досягне двигуна. Високоефективні двигуни IE3 або IE4 використовують електроенергію ефективніше , а їх краще терморегулювання знижує витрати на знос та обслуговування. Хоча ці двигуни коштують дорожче на початковому етапі, економія може окупити інвестиції протягом кількох років, особливо там, де електродвигуни працюють безперервно або під високим навантаженням.
Регулярне технічне обслуговування захищає ці переваги. Надмірне змащування двигуна створює тиск, який розриває ущільнення вала та викидає мастило в обмотки, що призводить до перегріву та надмірного споживання енергії. Утримання двигуна в чистоті від бруду та оливи запобігає утворенню теплового покриття на основі сміття. Правильне натягування ременів і ланцюгів, використання відповідних ременів та забезпечення точного вирівнювання зменшують навантаження на двигун. Перекіс та умови м'якої опори створюють навантаження на підшипники та муфти, що призводить до вібрації та значного збільшення споживання енергії. Вартість життєвого циклу двигуна становить лише 2–3% від ціни покупки, тоді як 97–98% йде на енергію , тому планова програма технічного обслуговування окуповується за рахунок зниження витрат на енергію та часу простою.
Етапи практичної реалізації
Вибір та визначення розміру двигуна
Правильний підбір розмірів починається ще до замовлення обладнання. Команди повинні дотримуватися фіксованої послідовності, щоб уникнути перевищення стандартів, що непомітно витрачає енергію роками.
Спочатку визначте крутний момент , оскільки обертальна сила є найважливішим фактором визначення розміру.
Визначте діапазон швидкостей, необхідний для застосування, в об/хв.
Обчисліть потужність як крутний момент, помножений на швидкість.
Віддавайте перевагу високоефективним двигунам, таким як конструкції BLDC, які зменшують втрати енергії та тепловиділення.
Зіставте робочий цикл та коефіцієнт захисту навколишнього середовища з реальними умовами.
Додайте запас міцності 20%–30% до розрахованого крутного моменту та потужності для пікових навантажень.
Інерція навантаження також має значення. Інерція двигуна не повинна перевищувати 10-кратну інерцію навантаження , а співвідношення від 1:1 до 5:1 підходить для точної роботи. Правильний вибір розміру вимагає зареєстрованого споживання струму протягом репрезентативного періоду, а не номінального струму, зазначеного на паспортній табличці. Двигун, що працює з навантаженням нижче 50–60% від номінального, є вагомим кандидатом на заміну. Електродвигуни часто споживають 65–70% електроенергії заводу , тому цей крок має реальну вагу.
Розширене програмне забезпечення для керування
Програмне забезпечення перетворює правильно підібраний двигун на ефективний. Частотні перетворювачі узгоджують швидкість з навантаженням і можуть забезпечити економію енергії до 50% у деяких випадках. Закони спорідненості пояснюють, чому: потужність для вентиляторів і насосів масштабується пропорційно кубу швидкості , тому невелике зниження швидкості призводить до значної економії. Частотні перетворювачі також пом'якшують запуск, що усуває високі пускові струми та пікові навантаження.
Удосконалені приводи додають оптимізацію потоку, що зменшує втрати в умовах малого навантаження. Заміна дросельних клапанів на регулювання швидкості є одним із застосувань з найбільшим потенціалом. Скоординовано PLC Контроль ще більше підвищує економію, а рекуперативні приводи відновлюють енергію, яка інакше витрачається втрачено. ЧРП сам по собі не може виправити роботу двигуна з надмірним розміром на холостому ходу, що працює на швидкості близько мінімальної, тому поєднуйте його з правильним підбором розмірів. Разом ці інструменти допомагають оптимізувати керування двигуном для тривалої енергоефективності.
Недоліки та обмеження
Вартість і складність
Регулювання швидкості забезпечує високу віддачу, проте початкові інвестиції та робота з інтеграції можуть відлякати деякі команди. Придбання та встановлення приводу коштує дорожче, ніж традиційне обладнання для керування двигуном. Стандартні двигуни також можуть страждати від пробою ізоляції, перегріву та пошкодження підшипників від ШІМ-виходу, тому стають необхідними двигуни, що працюють з інвертором, що збільшує як вартість, так і складність вибору.
Вплив на вартість або складність | |
|---|---|
Початкові інвестиції | Значна початкова вартість, що з часом компенсується економією енергії та технічного обслуговування |
Електромагнітні перешкоди | Потрібне екранування, належне заземлення та фільтри електромагнітних перешкод |
Налаштування та налаштування | Потребує навчання персоналу та чіткої документації від виробника |
Електричний шум і гармоніки | Можуть знадобитися гармонійні фільтри, що може бути вимогою нормативних актів. |
Приводи втрачають приблизно 2–3% оброблюваної потужності у вигляді відпрацьованого тепла, тому корпуси та охолодження повинні захищати електроніку. Перевірка сумісності також має значення. Старіші або спеціалізовані двигуни можуть потребувати додаткових фільтрів, модернізації проводки або заміни. Кваліфікований технік повинен перевірити стан двигуна, заземлення та налаштування керування перед встановленням. Окупність все ще є вигідною для більшості проектів: приводи змінного струму в системах опалення, вентиляції та кондиціонування повітря повертаються протягом 1–5 років , вентилятори та насоси – через 1–2 роки, а модернізація частотних перетворювачів (ЧП) у малих та середніх підприємствах – через 2–4 роки. Ці фірми часто вимагають окупності протягом 18–24 місяців , тому потребує ретельного обґрунтування економічного обґрунтування.
Умови, що знижують приріст
Економія зменшується за кількох умов експлуатації. Навантаження з постійним крутним моментом все ще вимагають значного крутного моменту при зниженій швидкості, тому приріст знижується. Системи, що потребують мінімального потоку, змащення або охолодження двигуна, обмежують зниження швидкості. Переривчаста робота пропонує менше годин для відновлення економії, ніж безперервна робота насосів або вентиляторів.
Умови на місці також мають значення. Нестабільне живлення, включаючи коливання напруги та гармонійні спотворення, може знизити ефективність на 15–25% порівняно з ідеальними умовами. Екстремальна температура навколишнього середовища вище 40 °F скорочує термін служби двигуна, а погана вентиляція або забруднення погіршують охолодження. Навіть добре налаштовані системи керування із замкнутим циклом не можуть компенсувати втрати, спричинені слабким ланцюгом живлення. Команди повинні перевірити ці умови, перш ніж вкладати капітал, а потім поєднати керування швидкістю двигуна з тепловим управлінням та дисципліною технічного обслуговування, щоб захистити очікувані прибутки.
Оптимізоване керування швидкістю безпосередньо пов'язане з енергоефективністю. Привід, який узгоджує вихідну потужність з потребою, запобігає втратам, які робота з фіксованою швидкістю приховує в кожному рахунку. Найкращі результати досягаються завдяки поєднанню правильної методики, надійної системи зворотного зв'язку, раціонального теплового управління та дисциплінованого обслуговування. Жоден окремий захід не здатний витримати навантаження самостійно.
Тепер читачам слід оцінити власні системи двигунів. Зареєструвати споживання струму, перевірити години роботи з частковим навантаженням та підтвердити розмір двигуна, перш ніж витрачати капітал. Застосуйте практичні кроки, описані вище, послідовно. Частотні перетворювачі та замкнутий цикл управління винагороджують таку дисципліну вимірними перевагами.
Почніть сьогодні. Проведіть аудит однієї лінії двигуна, задокументуйте її профіль навантаження та почніть оптимізувати керування швидкістю двигуна для економії енергії, яку команда може перевірити.
FAQ
Скільки енергії насправді може заощадити регулювання швидкості?
Економія залежить від профілю навантаження. Застосування змінного крутного моменту з правильно підібраними приводами зазвичай забезпечує економію енергії на 30–70%. Системи, які працюють з частковим навантаженням більшу частину року, отримують найбільший приріст, а типова модернізація окупається менш ніж за 3 роки.
Коли команді слід обрати частотний перетворювач (ЧП) замість ШІМ-керування?
Тип двигуна визначає вибір. ШІМ підходить для двигунів постійного струму та перемикає фіксоване джерело постійного струму з високою частотою. Частотний перетворювач (ЧП) перетворює змінний струм та регулює як частоту, так і напругу для асинхронних двигунів. Насоси та вентилятори отримують найбільшу користь від ЧП, оскільки крутний момент навантаження падає зі зниженням швидкості.
Чи виправдовує замкнутий цикл керування свою додаткову вартість?
Система керування із замкнутим циклом вимірює фактичний вихідний сигнал і постійно виправляє похибку. Одне порівняння показало, що кроковий двигун із розімкнутим циклом споживає в середньому 43.8 Вт проти 14.2 Вт для системи із замкнутим циклом, що приблизно на 67.6% менше. Ці менші втрати часто покривають додаткові витрати на датчик і контролер.
Яка помилка у виборі розміру витрачає найбільше енергії?
Завищення розміру є найпоширенішою та дороговартісною помилкою. Двигун, що працює з навантаженням нижче 50–60% від номінального, є сильним кандидатом на заміну. Команди повинні реєструвати споживання струму протягом репрезентативного періоду, спочатку визначаючи розмір за крутним моментом, а потім додаючи запас міцності 20–30% для пікових навантажень.
Коли знижується підвищення ефективності?
Навантаження з постійним крутним моментом все ще вимагають високого крутного моменту за зниженої швидкості, тому економія зменшується. Мінімальні вимоги до потоку або охолодження обмежують, наскільки може впасти швидкість. Нестабільне живлення може знизити ефективність на 15–25% порівняно з ідеальними умовами, а переривчаста робота пропонує менше годин для відновлення економії.