O controle PWM gerencia a energia ligando e desligando dispositivos rapidamente com um ciclo de trabalho variável. A proteção contra sobrecorrente verifica a corrente e ajusta ou desliga rapidamente o sinal PWM para evitar danos.
Não é possível tratar essas funções como blocos separados em um estágio de potência real. A chave PWM controla a corrente, e o circuito de proteção deve atuar nessa mesma chave. Uma resposta lenta à sobrecorrente deixa o hardware vulnerável a danos por sobrecorrente.
A integração é importante porque a detecção, a decisão e o desligamento compartilham um único circuito de controle. Você verá como o ciclo de trabalho define a saída, como a detecção identifica falhas e como um controlador executa ambas as funções com segurança.
Principais lições
O controle PWM utiliza o ciclo de trabalho para definir a tensão de saída de forma eficiente.
A proteção contra sobrecorrente desliga rapidamente o interruptor para evitar danos.
A detecção e resposta rápidas da corrente são muito importantes para a segurança.
A partida suave e o tempo morto ajudam a evitar disparos falsos e falhas de ignição.
Uma rede de sensores clara garante que a proteção e o controle funcionem com precisão.
Noções básicas de controle PWM
Ciclo de trabalho e produção média
A modulação por largura de pulso (PWM) recebe um sinal CC constante e o divide em períodos de ligado e desligado. A largura de cada pulso ligado determina a quantidade de energia que chega à carga. Este é o princípio básico do controle PWM.
O ciclo de trabalho é a parte de cada período em que a chave permanece ligada. Você pode expressar o valor médio de uma forma de onda PWM de forma simples: a saída média é igual ao ciclo de trabalho multiplicado pela tensão de pico . Um ciclo de trabalho de 0.5 com um pico de 12 V resulta em uma média de 6 V. Aumente o ciclo de trabalho e a tensão de saída aumentará . Diminua-o e a tensão de saída diminuirá. Essa relação direta é o que torna o controle de saída PWM tão preciso.
Comutação, Filtragem e Eficiência
Um sinal PWM bruto é um fluxo de pulsos, não um nível constante. Um estágio de filtro com indutor e capacitor suaviza esses pulsos, transformando-os em uma tensão de saída limpa. O filtro elimina a maior parte da ondulação de comutação. O que resta é uma pequena variação esperada.
Este método de comutação é muito mais eficiente do que a regulação linear. Em um projeto buck síncrono de 12 V para 3.3 V, uma fonte de alimentação comutada geralmente atinge uma eficiência superior a 90% . Um regulador linear na mesma função apresenta uma eficiência inferior a 27.5%. A diferença reside na forma como cada componente lida com o excesso de energia. Um elemento passante linear dissipa a diferença em forma de calor. Uma fonte de alimentação comutada, por sua vez, movimenta a energia em pacotes, mantendo as perdas baixas.
A maioria dos circuitos de controle baseados em PWM segue esse padrão. Você encontrará os mesmos blocos de construção em qualquer circuito de fonte de alimentação PWM: uma chave, um filtro e um circuito de realimentação. Um diagrama de circuito de fonte de alimentação PWM mostra essas partes claramente. O controlador monitora a tensão de saída e ajusta o ciclo de trabalho para mantê-la estável. Esse circuito fechado é o que torna uma fonte de alimentação PWM confiável em diferentes cargas. A corrente na chave permanece controlada e a saída permanece estável.
Fundamentos da proteção contra sobrecorrente
Métodos de detecção de corrente
É necessário um método para medir a corrente antes de proteger qualquer componente. A detecção por shunt resistivo é a opção mais comum. Ela mede a queda de tensão em uma impedância conhecida, seguindo, portanto, a lei de Ohm. Os resistores de shunt funcionam bem em fontes de alimentação chaveadas por serem de baixo custo e fáceis de entender. No entanto, eles dissipam energia na forma de calor e não oferecem isolamento.
Os sensores de efeito Hall evitam essa perda de inserção. Eles também custam mais e precisam de alimentação externa. Os transformadores de corrente funcionam apenas com corrente alternada (CA), portanto, não podem ser usados com corrente contínua (CC). A tabela abaixo compara as três principais opções.
Forma | Pontos fortes | Limites |
|---|---|---|
Derivação resistiva | Baixo custo, simples, amplamente utilizado | Perda de inserção, sem isolamento |
Efeito Hall | Sem perda de inserção | Custo mais elevado, necessita de energia externa. |
Transformador de corrente | Isolamento, sem deslocamento com carga zero | Somente CA, faixa de frequência estreita |
Um resistor shunt oferece proteção contra sobrecorrente monitorando continuamente o fluxo do circuito. Ele aciona o desligamento quando uma sobrecorrente ultrapassa os limites de segurança.
Limiares e tempos de resposta
A limitação de corrente de pico detecta o interruptor superior. Você define um limite de corrente de pico e o controlador desarma quando a corrente no interruptor ultrapassa esse limite. A limitação de corrente de pico responde em um único ciclo de comutação. Já a limitação de corrente de vale monitora o interruptor inferior. Ela detecta falhas de sobrecorrente que ocorrem durante o período em que o interruptor está desligado.
O tempo de resposta determina a quantidade de corrente de falha que atinge o hardware. Um disparo lento permite que a corrente ultrapasse em muito o limite. A limitação de corrente ciclo a ciclo rápida interrompe o pulso imediatamente. A lógica de detecção então desabilita a alimentação, desligando o sinal PWM. É assim que a proteção contra sobrecorrente (OCP) funciona dentro de um conversor buck com controle de modo de corrente (CMC) de pico. Um conversor buck com controle de modo de corrente (CMC) depende desse circuito a cada ciclo de chaveamento. A limitação de corrente de pico também define o ponto de disparo para o dispositivo superior. A limitação de corrente de pico é essencial para falhas rápidas. A limitação de corrente de pico e a limitação de corrente de vale funcionam em conjunto. O mesmo esquema protege um conversor buck padrão e qualquer projeto com controle de modo de corrente. A limitação de corrente ciclo a ciclo também protege contra curto-circuito na saída. Essa proteção mantém a resposta da OCP rápida e previsível.
Como a modulação por largura de pulso (PWM) e a proteção contra sobrecorrente interagem
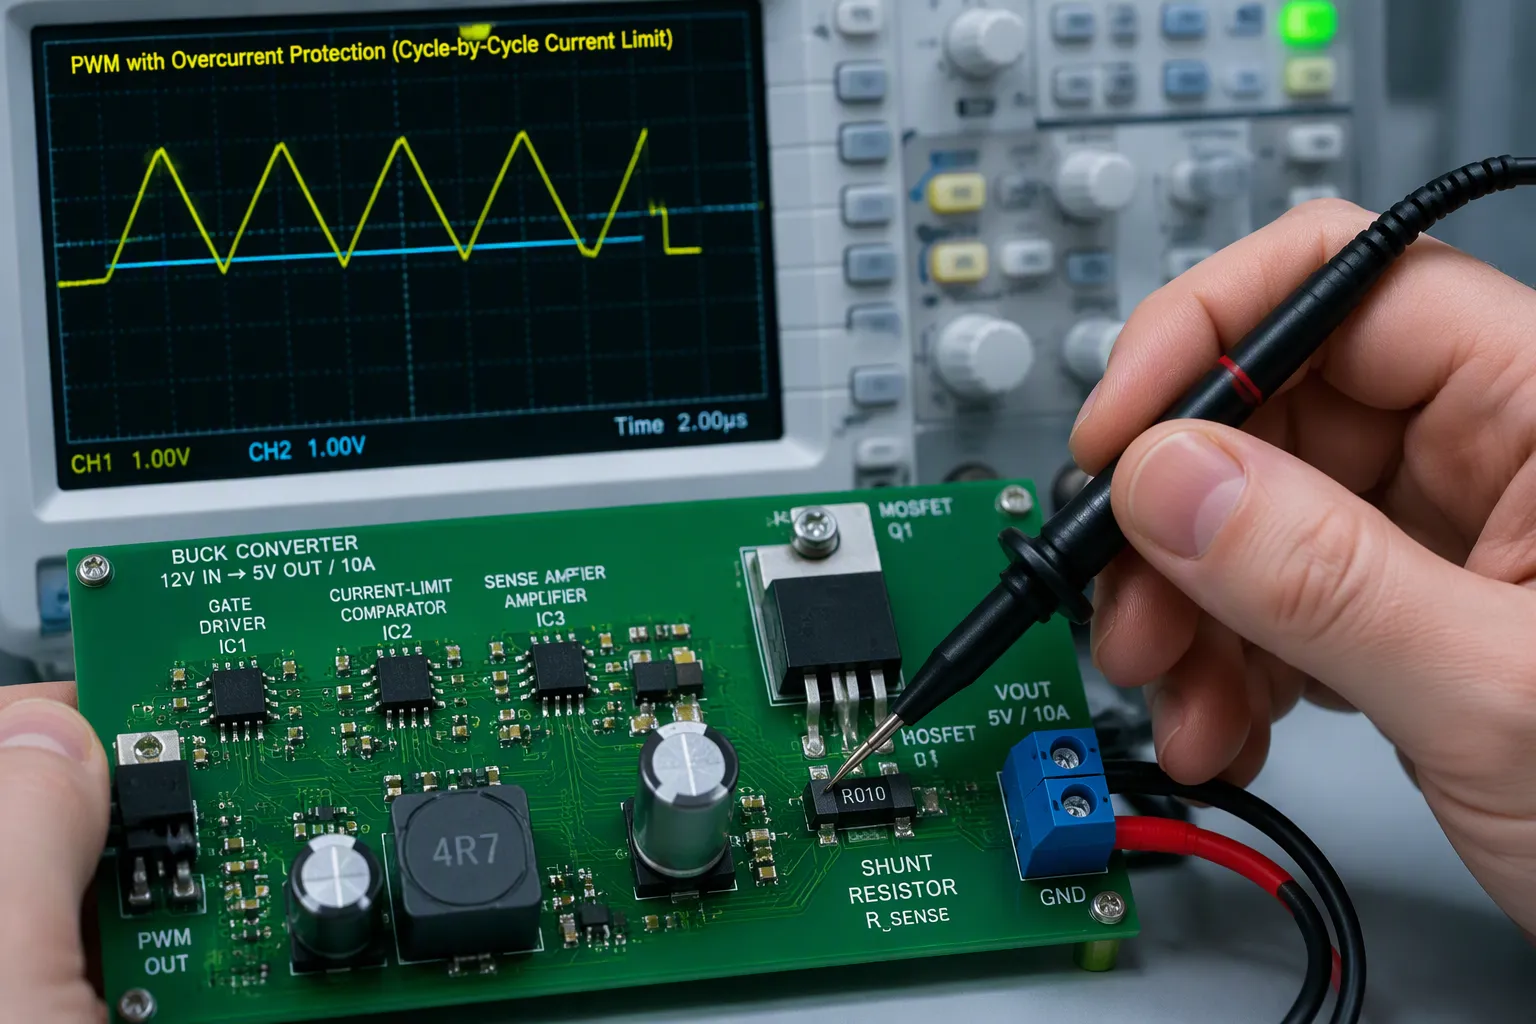
Detecção de sobrecorrente e resposta PWM
Um controlador verifica a corrente a cada ciclo de comutação. Ele compara o nível detectado com o limite de corrente de pico. Quando o nível ultrapassa esse limite, o controlador desliga a chave. Este é o princípio fundamental do controle PWM em caso de falha. A limitação de corrente de pico atua na chave superior.
O caminho de detecção segue uma sequência fixa:
Um resistor shunt ou amplificador de detecção gera um sinal que corresponde à corrente.
O controlador compara esse sinal com o limite definido.
O driver desliga o MOSFET e interrompe o curto-circuito no estado ligado.
O interruptor volta a ligar quando o nível cai abaixo de um limite inferior.
O resultado é uma forma de onda PWM triangular cuja média acompanha a carga. Em um conversor buck CMC de pico, essa mesma comparação define o ponto de disparo para o dispositivo superior.
O esquema de controle de borda é importante aqui. A borda de subida do sinal PWM passa diretamente por um diodo. A borda de descida é gerenciada para condução. Essa divisão permite que o controlador interrompa o pulso sem interferir no driver de porta.
Uma rede de detecção defeituosa pode enganar todo o circuito. Em um projeto baseado no TPS40090 , o sinal de comutação tornou-se instável à medida que a tensão de entrada aumentava, e o terminal de partida suave continuava carregando. A proteção contra sobretensão e subtensão foi descartada. A sobrecorrente era a principal suspeita. O pino CSCN nunca atingiu sua referência de 1.5 V pretendida porque consumia muita corrente de dreno. Essa flutuação acionava a proteção falsamente. Alimente a rede de detecção com uma fonte de baixa impedância para manter o limite preciso.
Desligamento, limitação do ciclo de trabalho e partida suave
O controlador possui diversas ferramentas de resposta . Cada uma delas equilibra velocidade e estresse.
Mecanismo | Automatizadas |
|---|---|
Limitação de corrente de pico | Desativa o interruptor de alta tensão no limiar. |
corrente do vale limitante | Pula o próximo ciclo quando a corrente do vale é muito alta. |
Modo soluço | Desliga-se após repetidas tentativas e depois tenta novamente. |
Modo de desativação por trava | Desliga-se até que você ative ou desative o VIN. |
Início suave | Limita o tempo de ativação inicial para que o capacitor de saída carregue lentamente. |
O desligamento e o travamento lidam com falhas prolongadas. O modo de interrupção reduz a perda de energia e o calor. O modo de travamento impede a descarga da bateria. Ambos operam acima da camada rápida. A limitação de corrente de pico lida com o primeiro pulso. A limitação de corrente ciclo a ciclo mantém cada pulso curto. Um segundo estágio de limitação de corrente ciclo a ciclo conta as interrupções. Após um número definido de ciclos, a lógica de proteção contra sobrecorrente (OCP) desliga o regulador. O caminho de OCP então tenta novamente ou trava. De qualquer forma, a resposta de OCP permanece previsível.
A partida suave protege a janela de inicialização . Um tempo de ativação elevado na inicialização mantém a corrente do indutor aumentando. O indutor pode saturar e a corrente de comutação pode sofrer picos. Um tempo de ativação inicial baixo permite que o capacitor de saída carregue sem essa corrente de pico. A limitação de corrente de pico limita o pulso durante essa rampa. Este é o mecanismo de proteção contra sobrecorrente mais simples que você pode adicionar.
A mesma lógica é utilizada em qualquer fonte de alimentação PWM. As fontes de alimentação chaveadas dependem do controle de realimentação em malha fechada para manter a saída estável. Esse circuito de controle de realimentação também transporta o sinal de falha. A modulação por largura de pulso (PWM) define o ponto de operação normal. O circuito de proteção contra sobrecorrente (OCP) o sobrepõe quando a corrente aumenta descontroladamente. É possível observar ambas as funções em um único esquema de controle de saída PWM. O controle da tensão de saída PWM e a limitação de corrente compartilham o mesmo comparador em muitos projetos. O controle em modo de corrente torna esse compartilhamento evidente.
Considere um conversor buck de 12 V para 3.3 V com uma carga de 5 A. Na inicialização, o capacitor de saída apresenta comportamento de curto-circuito. Sem a partida suave, a limitação de corrente de pico é acionada no primeiro pulso. A limitação de corrente ciclo a ciclo mantém o pulso curto e a tensão de saída sobe lentamente. Com a partida suave, o ciclo de trabalho aumenta gradualmente. A corrente permanece abaixo do limite e o circuito atinge a regulação de forma estável.
Considerações sobre o projeto de proteção PWM
Precisão de detecção e imunidade a ruídos
É preciso equilibrar a precisão da detecção com a imunidade a ruídos , e esse é um compromisso difícil. Os conversores de banda larga modernos geram forte interferência eletromagnética (EMI) em altas frequências de comutação. Esse ruído pode causar detecções falsas e medições incorretas. Um sensor de proteção deve detectar correntes de falha rapidamente, mas também deve suportar correntes de falha muito altas e rejeitar ruídos de comutação. Nenhum esquema único atende simultaneamente aos requisitos de precisão, velocidade, tamanho, estabilidade térmica e imunidade a EMI.
Objetivo do projeto | Compensação/Custo |
|---|---|
Maior precisão de detecção | Pode aumentar o tamanho do sensor. |
Melhor imunidade ao ruído | Pode ser necessário um circuito mais complexo. |
resistores de derivação | Ampla largura de banda, mas isolamento e precisão deficientes que variam com a temperatura. |
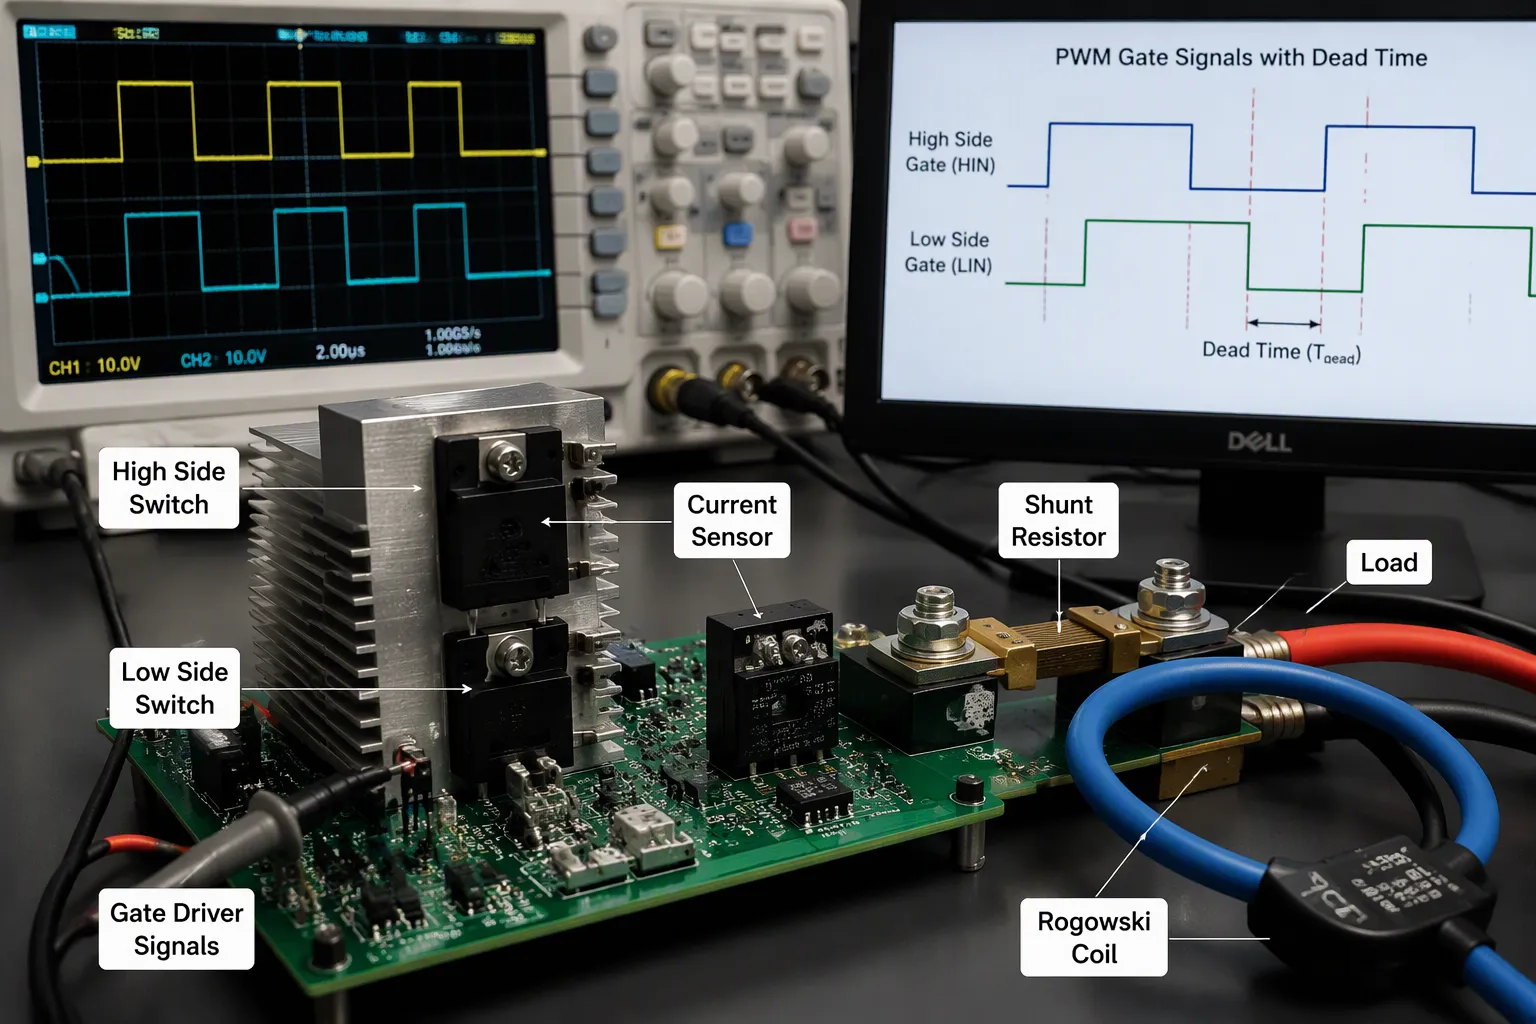
Bobinas Rogowski | Boa sensibilidade em altas frequências, mas não detecta corrente contínua. |
A detecção em linha (fase) fornece a representação mais precisa da corrente de carga, pois o sensor permanece em série com a carga independentemente do estado de comutação. No entanto, isso coloca o sensor no ponto mais suscetível a ruídos: a tensão de modo comum oscila entre o barramento CC e o terra na frequência de comutação PWM, fazendo com que o sensor seja exposto a transientes de dV/dt extremos. Isso exige um forte isolamento galvânico, além de uma excelente imunidade a transientes de modo comum (CMTI) para evitar que o ruído PWM de alta frequência corrompa a saída analógica — portanto, obter a máxima precisão nesse ponto aumenta diretamente a exigência de imunidade a ruídos no projeto.
Um bom projeto de PWM em fontes de alimentação começa com uma rede de detecção limpa. Alimente o nó de detecção com uma fonte de baixa impedância. Mantenha o limite de corrente de pico estável em toda a faixa de temperatura. Uma linha de detecção ruidosa pode acionar o circuito de proteção contra sobrecorrente (OCP) em uma carga normal.
Tempo morto e tratamento de falhas
Na prática, o tempo morto é necessário para evitar a passagem de luz através da estrutura em uma ponte semicircular real.
Uma ponte semi-infinita com duas saídas precisa de um intervalo entre os sinais dos gates superior e inferior. Sem esse intervalo, ambas as chaves conduzem simultaneamente. O barramento CC então injeta uma corrente muito alta no par de transistores. O controlador deve definir um tempo morto ou impedir a sobreposição dos sinais para bloquear esse curto-circuito.
Um exemplo prático mostra como as partes funcionam em conjunto. Suponha que um conversor buck de pico CMC alimente uma tensão de 12 V em uma carga em curto-circuito. O limite de corrente de pico é acionado no primeiro pulso. A limitação de corrente de pico corta a chave do lado de alta tensão. A limitação de corrente ciclo a ciclo mantém cada pulso em curto-circuito. Após repetidos acionamentos, a lógica OCP trava. A limitação de corrente de pico e a limitação de corrente ciclo a ciclo funcionam em conjunto aqui. O mesmo padrão protege qualquer fonte de alimentação PWM. Você pode observar isso em um diagrama de circuito de uma fonte de alimentação PWM ou em um circuito de fonte de alimentação PWM. A forma de onda PWM permanece limpa e a tensão de saída se recupera assim que a falha é corrigida. As fontes de alimentação chaveadas dependem dessa resposta em camadas.
O controle PWM proporciona uma regulação de potência eficiente. A proteção contra sobrecorrente garante a segurança do sistema. Quando trabalham em conjunto, oferecem proteção rápida e confiável sem comprometer a operação normal. Um circuito de controle monitora a tensão de entrada, a carga e a corrente , acionando a chave. Esse mesmo circuito possui mecanismos de segurança integrados que atuam sobre o sinal. A comutação responsiva a falhas permite que o controle PWM interrompa a energia no momento em que uma sobrecorrente é detectada. Os diagnósticos integrados reportam as falhas assim que ocorrem.
É preciso equilibrar a precisão da detecção com a imunidade a ruídos, e o tempo morto com o risco de curto-circuito. O caminho de proteção contra sobrecorrente (OCP) só funciona quando a rede de detecção permanece limpa. Os projetos modernos exigem comutação mais rápida e tensões de alimentação mais estreitas. Isso torna essa abordagem combinada uma necessidade, não uma opção. Sua tensão de saída permanece estável e seu hardware sobrevive à falha.
Perguntas frequentes
Por que uma proteção lenta danifica o hardware?
Uma interrupção lenta permite que a corrente de falha suba muito além do limite antes que a chave desligue. Essa corrente extra sobrecarrega o MOSFET e o indutor. A limitação rápida, ciclo a ciclo, interrompe cada pulso no limite, de modo que o hardware nunca chega a ver essa corrente descontrolada.
É possível usar um único resistor de detecção para regulação e proteção?
Sim. Muitos controladores compartilham um comparador entre o circuito de realimentação e o limitador de corrente. O mesmo sinal de derivação define o ponto de operação normal e o ponto de disparo. Isso economiza componentes e espaço na placa, mas a rede de sensores deve permanecer limpa para ambas as funções.
O que acontece depois que o controlador é acionado por uma falha?
A primeira resposta interrompe o pulso. Interrupções repetidas acionam o modo de interrupção ou o modo de bloqueio. O modo de interrupção tenta novamente após uma pausa e reduz o aquecimento. O modo de bloqueio permanece desativado até que você alterne o pino de habilitação ou reinicie a tensão de entrada.
Por que a passagem direta de corrente causa um evento de sobrecorrente?
Como ambos os interruptores conduzem simultaneamente, o barramento CC injeta uma corrente enorme diretamente através do par. O circuito de proteção contra sobrecorrente (OCP) pode disparar, mas a sobrecarga ocorre rapidamente. Isso é evitado configurando um tempo morto ou bloqueando a sobreposição entre os dois sinais de acionamento.
O arranque suave substitui a proteção contra sobrecorrente?
Não. A partida suave limita apenas o tempo inicial de ativação, permitindo que o capacitor de saída carregue lentamente e a corrente no indutor permaneça baixa. Um curto-circuito real ainda requer a limitação de corrente. A partida suave e a proteção funcionam como camadas, não como substitutos.