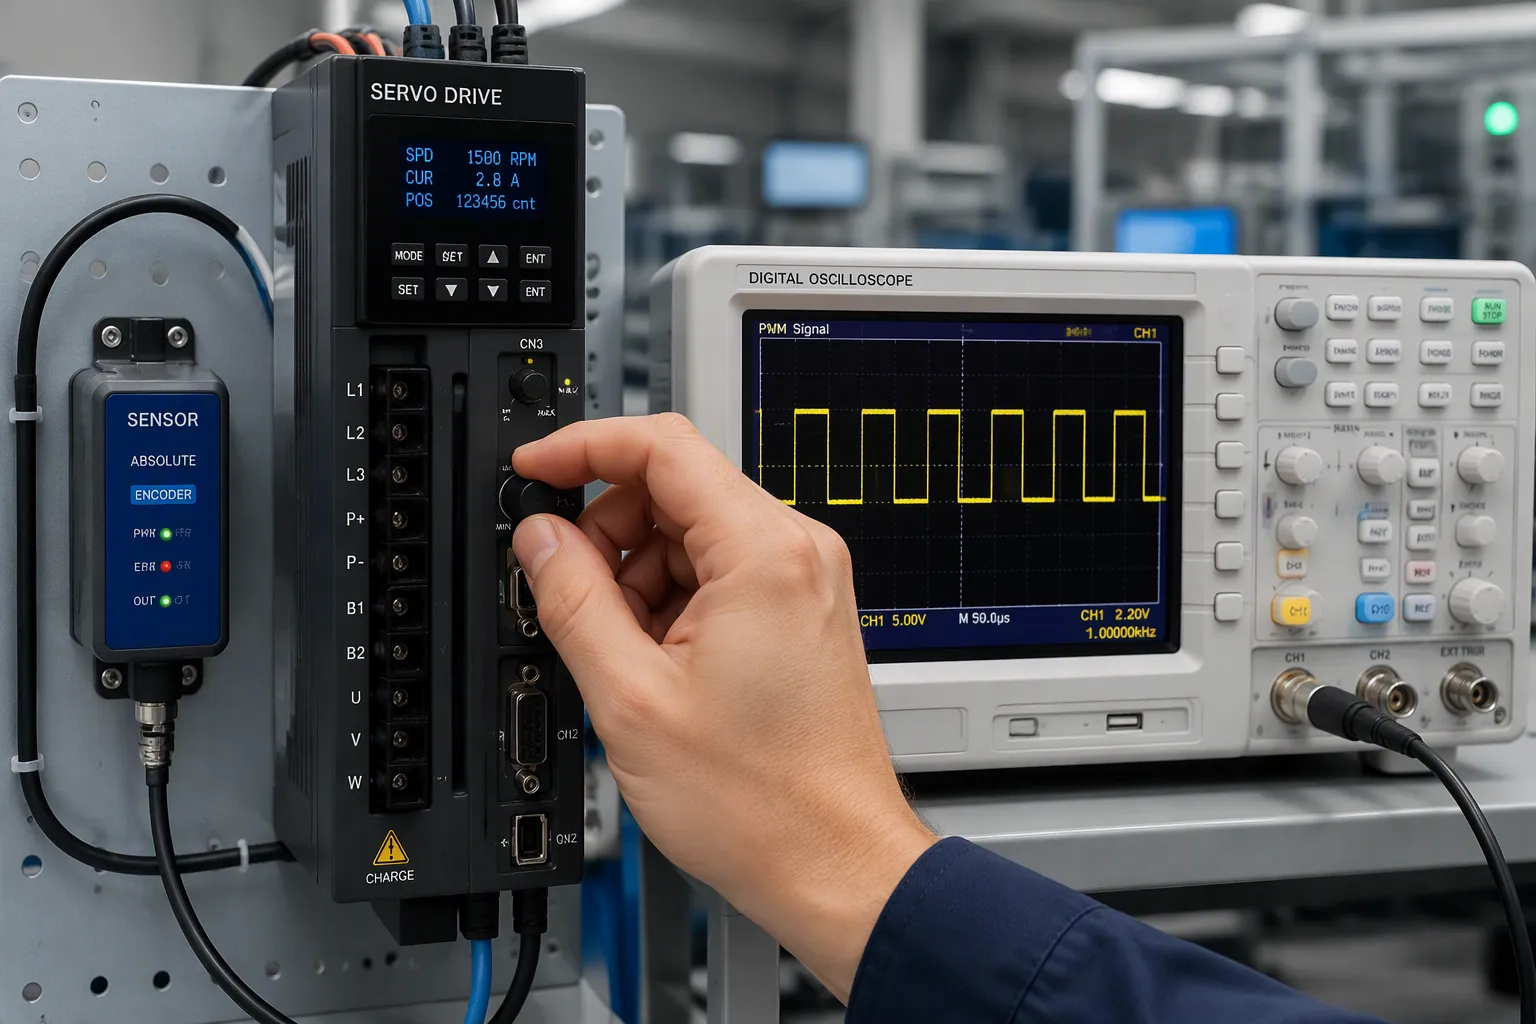
Os servoacionadores usam PWM para definir uma posição ou velocidade alvo. Sensores reportam o valor real em tempo real. O acionador então corrige a diferença em um circuito fechado. PWM, ou modulação por largura de pulso, liga e desliga um sinal muito rapidamente. O ciclo de trabalho é a fração do tempo em que o sinal está ligado e define o nível do comando. O controle em circuito fechado significa que o acionador compara o comando com o feedback e ajusta sua saída até que o erro diminua.
Engenheiros de hardware e equipes de desenvolvimento de produtos eletrônicos precisam de informações concretas sobre a placa, não de slogans. Os servomotores são essenciais para o controle de movimento, e pequenas escolhas de projeto determinam se um servomotor mantém a posição ou oscila. Esta discussão aborda a codificação de comandos, a detecção por realimentação, o circuito combinado e as compensações entre os estágios de potência.
Principais lições
O ciclo de trabalho PWM define o comando para os servoacionadores, portanto, uma temporização precisa garante um movimento exato.
Escolha o sensor certo para suas necessidades de precisão: potenciômetros para tarefas básicas, encoders para alta precisão.
O controle em malha fechada verifica o comando em relação ao feedback para corrigir erros e manter o movimento estável.
Um bom projeto de estágio de potência com controle de tempo morto e detecção de corrente protege o inversor e o motor.
Utilize as diretrizes de DFM desde o início para evitar problemas de fabricação e manter o desempenho do servo confiável.
Servoacionamentos e controle PWM
Um servoacionador é a interface de potência e o estágio de execução de um sistema de movimento. Ele recebe um comando do controlador de movimento, transforma esse comando em um padrão de comutação e aciona os enrolamentos do motor. O acionador não decide para onde a carga deve ir. Ele executa o comando e envia um sinal de retorno através do seu circuito de feedback.
Ciclo de trabalho e codificação de comando
O ciclo de trabalho transmite o comando. Um pulso mais largo indica ao acionador que se mova em direção a uma extremidade do curso; um pulso mais estreito o move em direção à outra. Em projetos do tipo RC, um pulso próximo a 1.5 ms geralmente significa o centro, e a largura do pulso varia acima ou abaixo desse valor para definir a posição desejada. Servoacionadores industriais frequentemente codificam velocidade ou torque da mesma forma, com o ciclo de trabalho correspondendo a uma corrente ou velocidade comandada.
O esquema de codificação é importante porque os servomotores respondem à tensão média, e não a variações individuais. Um ciclo de trabalho limpo produz uma média previsível. Um ciclo distorcido produz um comando que o acionador nunca pretendeu.
Precisão de temporização e atualização do PWM
A variação de tempo é inimiga da precisão do movimento. Os servomotores comparam cada pulso recebido com uma base de tempo interna. Qualquer variação nesse pulso desloca o comando decodificado, e o circuito passa a perseguir um alvo que está em constante movimento. A taxa de atualização define a frequência com que o comando é atualizado. Uma taxa de atualização muito lenta faz com que os servomotores fiquem atrasados em relação aos pontos de ajuste que mudam rapidamente.
O layout da placa afeta ambos os aspectos. Direcione a entrada PWM para longe dos nós de comutação, mantenha a trilha curta e forneça ao temporizador uma fonte de clock estável. Servoacionamentos que mantêm a posição com precisão geralmente começam com uma entrada de comando limpa e bem sincronizada.
Nota: Verifique a taxa de atualização em relação à dinâmica da carga, e não apenas em relação ao valor máximo especificado na folha de dados.
Hardware de detecção e feedback de sensores
O circuito de realimentação determina a precisão com que os servomotores conhecem a posição real da carga. Um sensor converte o movimento físico em um sinal elétrico. Os servomotores, então, comparam esse sinal com o comando. A qualidade da realimentação estabelece um limite máximo para a precisão alcançável, independentemente da velocidade de execução do circuito de controle.
Potenciômetros, codificadores e sensores Hall
Cada tipo de sensor oferece uma relação de compromisso entre resolução, custo e espaço na placa. A tabela abaixo resume as especificações típicas.
Tipo de sensor | Resolução | Precisão |
|---|---|---|
Codificador absoluto (FANUC) | 24-bit | Precisão de posicionamento de ±2.5 μm |
Codificador absoluto (Mitutoyo) | Rotativo de 0.1 segundo de arco; linear em nível nanométrico | ±0.5 μm linear; ±1 segundo de arco rotativo |
Codificador absoluto geral | Excede 16 bits | Alta imunidade a ruídos, saída digital discreta |
Potenciômetro linear (efeito Hall, FANUC) | análogo | Linearidade melhor que 0.1% em toda a faixa. |
Potenciômetro geral | análogo | Faixa de posicionamento de ±1–2 mm |
Os potenciômetros são os componentes mais baratos. Os sensores Hall têm um preço intermediário. Os encoders ópticos são componentes de alta qualidade, e sua construção precisa só justifica o custo quando a aplicação realmente exige. Potenciômetros comuns funcionam bem para posicionamentos de ±1–2 mm. Para trabalhos com precisão inferior a um milímetro, são necessários encoders ópticos. Servomotores que utilizam feedback de potenciômetro também precisam de blindagem e filtragem, pois o ruído analógico prejudica o sinal de tensão.
Filtragem de ruído em linhas de feedback
Ruídos nas linhas comprometem os dados de posição do controlador principal. Cabos longos, blindagem fraca e fios de alimentação próximos contribuem para erros. Os sinais diferenciais dos encoders bloqueiam bem o ruído de modo comum. Mantenha os cabos de feedback afastados da fiação de alimentação do motor. Escolha encoders de alta resolução quando o perfil de movimento exigir sincronização precisa.
Os encoders inteligentes modernos reportam a temperatura interna e a qualidade do sinal. Uma queda abaixo de 90% na qualidade do sinal indica uma possível falha devido a vibração ou entrada de óleo. Fique atento a erros de posicionamento intermitentes e picos de torque erráticos. Servomotores que monitoram a relação sinal-ruído do encoder detectam essas falhas precocemente. Dessa forma, os servomotores mantêm sua referência inicial em vez de perdê-la durante o ciclo.
Controle em malha fechada no servoacionamento
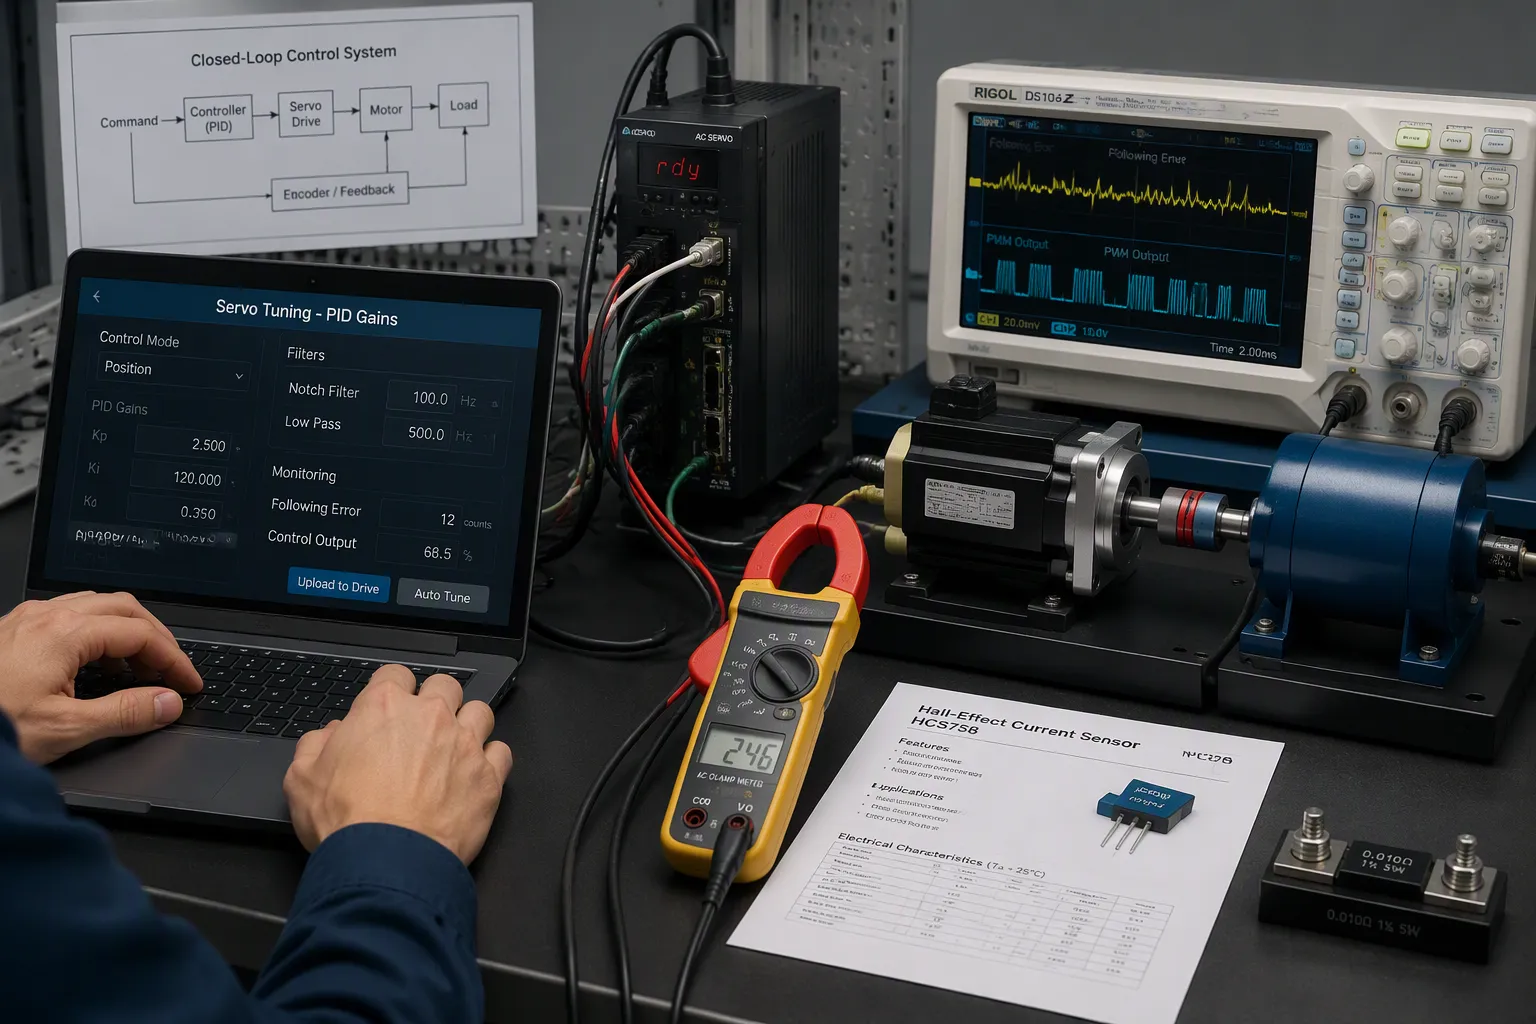
Um comando por si só não faz o motor se mover. Um sistema de controle em malha fechada verifica a posição desejada em relação à posição medida. Em seguida, atua sobre a diferença. Essa diferença é chamada de erro de seguimento. Os servomotores a enviam para um bloco de correção, e a saída aciona o estágio de potência . É aqui que os comandos PWM e os dados dos sensores finalmente se unem.
Correção e estabilização de erros
A maioria dos servoacionamentos utiliza um controlador PID para corrigir erros. O termo proporcional reage à magnitude do erro atual e funciona como a rigidez do sistema. O termo integral soma os erros passados para eliminar o desvio em regime permanente, e um limite de integração impede que ele cause oscilações. O termo derivativo responde à velocidade de variação do erro e fornece amortecimento contra sobreimpulsos.
O ajuste segue uma ordem prática. Os engenheiros aumentam o Kp até que uma ligeira ultrapassagem apareça, aumentam o Kd para atingir o amortecimento crítico e, em seguida, definem o Ki o mais baixo possível para eliminar o erro residual. Um exemplo de ajuste publicado usa Kp = 1, Ki = 2 e Kd = 0.05. Uma regra comum define o Ki entre 1/10 e 1/2 do Kp, e servomotores menores usam proporções maiores. Quando nenhum valor de Kd estabiliza um determinado Kp, a recomendação é reduzir o Kp em 35–50% e reajustar.
O controle PID básico não consegue corrigir todos os erros. A compensação harmônica corrige distúrbios repetíveis de torque e realimentação relacionados ao passo do motor ou a uma revolução mecânica. O mapeamento de erros armazena dados de interferômetro a laser em memória não volátil e aplica correções interpoladas em tempo real. O controle de duplo laço adiciona um segundo encoder na carga, permitindo que o laço de posição visualize a posição real da carga. Esses métodos ampliam um sistema de realimentação em malha fechada além do que o ajuste de ganho por si só pode fazer.
Detecção de corrente e estol
A detecção de corrente protege o acionamento e fecha o circuito de torque. Dois métodos predominam, e cada um apresenta vantagens e desvantagens.
Atributo | Sensor Hall Effect | Resistor Shunt |
|---|---|---|
Isolamento | Isolamento galvânico | nenhum |
Precisão | Bom em versões de circuito fechado | Alta precisão e estabilidade |
Custo | Mais elevado | Baixo |
Perda de potência | Perda mínima de inserção | Dissipação de calor I²R |
Destaques | Acionamentos de alta corrente e com isolamento crítico | Designs compactos de baixa tensão |
A posição do shunt altera o que o inversor consegue detectar. Shunts de baixa tensão ficam próximos ao terra e não detectam curtos-circuitos para o terra. Shunts de alta tensão mantêm o terra do sistema limpo, mas exigem circuitos integrados de detecção dimensionados para a tensão do barramento. Shunts em linha utilizam um resistor por fase do motor e fornecem o resultado mais preciso, independentemente do estado do FET.
A detecção de travamento se baseia nesses dados. Um servomotor travado consome corrente crescente enquanto sua posição para de mudar. O inversor compara a corrente com um limite predefinido e corta a saída ou reverte o comando. O feedback em tempo real da corrente e da posição permite diferenciar um travamento real de um pico de carga momentâneo. Essa distinção protege os enrolamentos do motor e a placa, evitando desligamentos indesejados.
Estágio de potência e design de movimento preciso
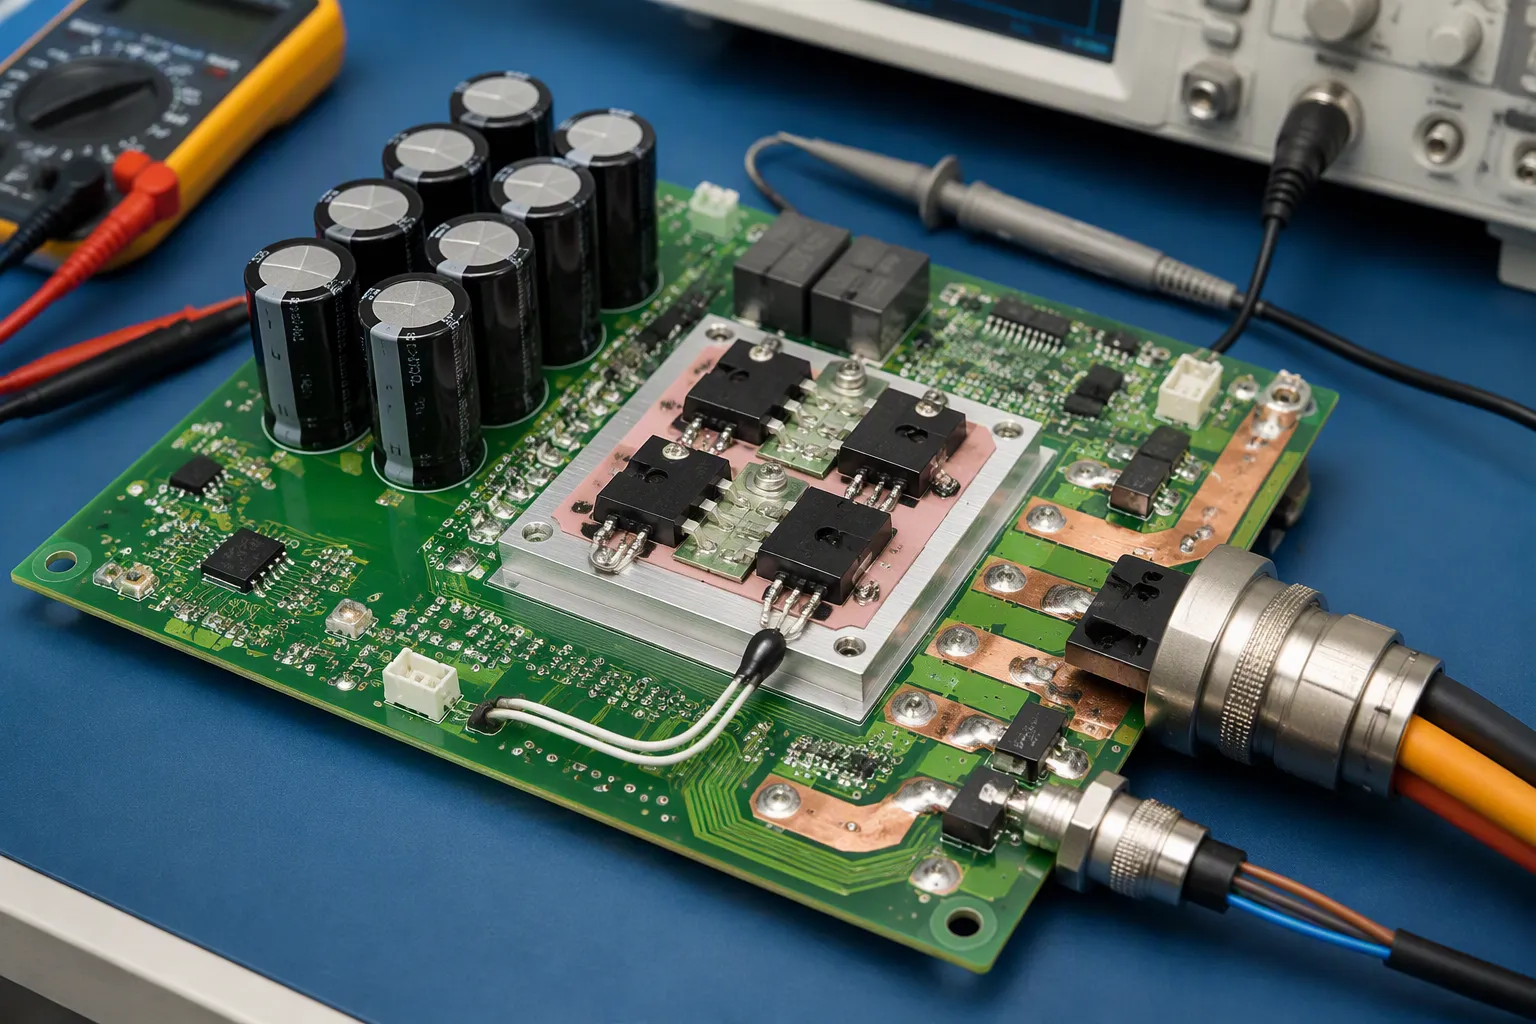
O estágio de potência converte comandos de baixa tensão em corrente para o motor. A forma como é projetado e os componentes escolhidos determinam se o movimento preciso se mantém estável sob carga.
Ponte H, força contraeletromotriz e capacitância
Uma ponte H MOSFET chaveia a tensão do barramento entre os enrolamentos. O controle do tempo morto impede a condução simultânea, que ocorre quando ambos os dispositivos em um mesmo ramo conduzem ao mesmo tempo. O tempo morto típico para MOSFETs de silício varia de 100 a 300 ns. Uma regra de segurança define o tempo morto acima do tempo máximo de desligamento mais uma margem, como 200 ns para um desligamento de 50 ns. Um tempo morto excessivo reduz a tensão efetiva e aumenta a ondulação.
Recomendação | Valor de tempo morto | análise racional |
|---|---|---|
MOSFETs de silício típicos | 100–300 ns | Desligamento total antes da ativação do complemento. |
Margem acima do desligamento | Tempo de desligamento + margem | Abrange o atraso no pior cenário. |
Driver programável (LM5106) | 100–600 ns | Ajustável por resistor |
A força contraeletromotriz (CEM) aumenta com a velocidade e entra em conflito com a tensão comandada. Elabore um orçamento de tensão completo considerando a tolerância da fonte de alimentação, a queda de tensão no cabo, a queda de carga e a subida regenerativa. Adicione uma margem de segurança de 10 a 15% em ambas as extremidades. Projetos sem sensores estimam a CEM com um observador de modo deslizante e, em seguida, calculam a velocidade e a posição do rotor. Esse método se torna menos eficiente em baixas velocidades e falha quando o rotor está parado.
Dimensionar o capacitor do barramento CC para corrente de ondulação máxima e manter a ondulação de tensão normalmente abaixo de 5%. Quando a frenagem regenerativa devolve energia, fornecer um caminho de absorção, como resistores de frenagem, para que a elevação de tensão não sobrecarregue o estágio de potência.
Compensações térmicas, de conectores e de projeto para manufatura (DFM)
Conectores e chicotes elétricos devem conduzir a corrente sem superaquecer. A capacidade de condução de corrente dos contatos deve ser compatível com a do condutor.
Tipo de conector | Pinos | Tensão/Corrente por Contato | IP (acoplado) |
|---|---|---|---|
Circular M23 | 12 ou 17 | 400V / 16A | IP67 |
Circular M12 (codificado em D) | 8 | 250V / 4A | IP67 |
Circular militar M17 | 7-55 | 600V / 23A | IP68 |
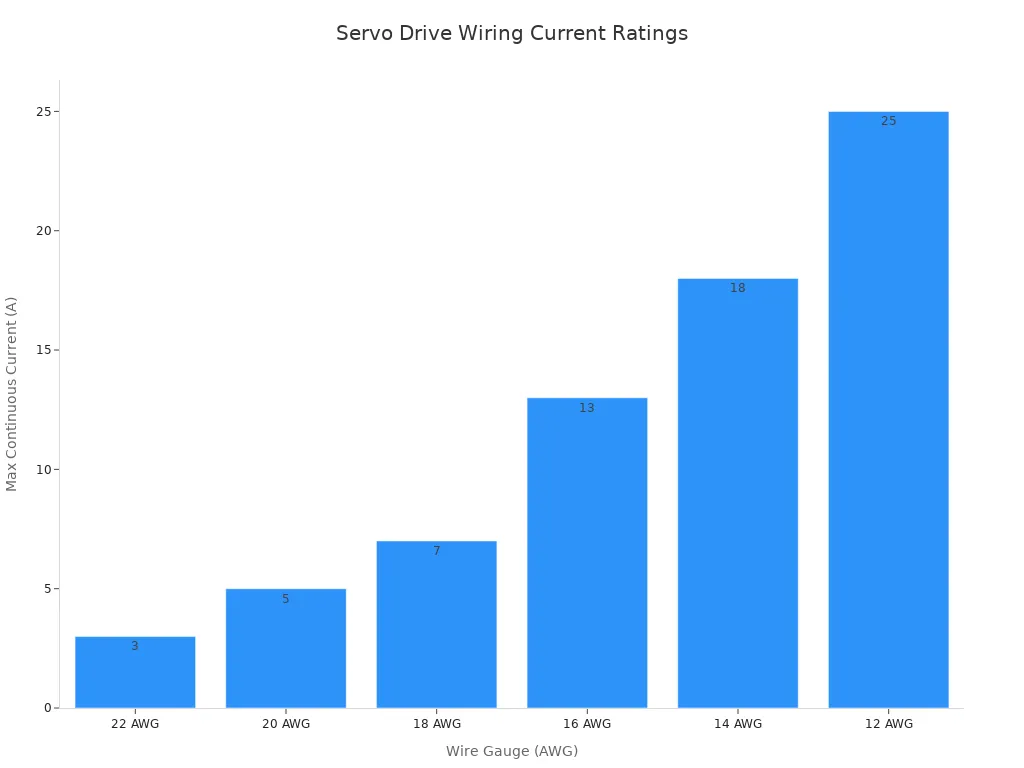
A bitola do fio segue a mesma lógica. Um condutor de 16 AWG suporta 13 A continuamente a 40 °C, o que é adequado para conexões na faixa de 400 W a 1.5 kW. Um condutor de 12 AWG atinge 25 A para conexões maiores.
O projeto térmico para circuitos integrados de driver depende da área de cobre, vias térmicas e fluxo de ar. A revisão de DFM (Design for Manufacturing) identifica muitos problemas precocemente. Bloqueie os números de peça do fabricante e as alternativas aprovadas. Controle os dispositivos sensíveis à umidade antes da refusão. Ajuste as aberturas do estêncil ao perfil térmico. Verifique a polaridade e use AOI (Analytical Optical Inspection), adicionando raio-X onde juntas ocultas ou pads térmicos representarem risco. Libere os arquivos de fabricação, BOM (List of Materials), centroid e montagem sob um único identificador de revisão.
O PWM define o comando. Os sensores verificam o resultado. O controle em malha fechada do inversor integra os dois para um movimento estável e preciso. Os servoacionadores obtêm sua precisão de ambas as partes desse par. A precisão do tempo de comando determina a suavidade com que o alvo é atingido. A qualidade do sinal de feedback determina a fidelidade com que o inversor interpreta a carga. Os servomotores obedecem a um comando apenas na medida em que a placa o envia.
Ao elaborar as especificações, as equipes de hardware devem avaliar três aspectos em conjunto. Primeiro, ponderar o hardware de feedback em relação à resolução exigida pela tarefa. Segundo, dimensionar o estágio de potência para suportar a corrente real e a tensão térmica. Terceiro, eliminar as restrições de DFM (Design for Manufacturing) antes do lançamento. Servoacionamentos que atendem a todos os três critérios mantêm a posição sob carga. Consequentemente, os servomotores operam com temperaturas mais baixas e têm maior vida útil.
Perguntas frequentes
Como um servoacionador transforma um sinal PWM em movimento do motor?
O inversor lê a largura do pulso e a compara com sua base de tempo interna. Um pulso próximo a 1.5 ms geralmente indica a posição central. O inversor converte o valor decodificado em um padrão de comutação para o estágio de potência. Uma temporização precisa na entrada mantém o comando estável.
Qual sensor de feedback é mais adequado para uma determinada meta de precisão?
Os potenciômetros são os mais baratos e permitem posicionamento na faixa de ±1–2 mm. Os sensores Hall têm um preço intermediário. Os encoders ópticos são os mais caros e valem a pena quando a aplicação exige precisão submilimétrica. Os servomotores seguem o sensor que a placa suporta.
Por que um servoacionador precisa de sensor de corrente?
A detecção de corrente fecha o circuito de torque e protege o hardware. Um servomotor travado gera uma corrente crescente enquanto sua posição para de mudar. O inversor verifica essa corrente em relação a um limite predefinido e reduz a tensão de saída. Essa resposta protege os enrolamentos e a placa, evitando disparos indesejados.
Quais opções de configuração da placa afetam mais a precisão do movimento?
Três escolhas são cruciais. Direcione as entradas PWM para longe dos nós de comutação e forneça um clock estável para o temporizador. Mantenha os cabos de feedback longe da fiação de alimentação do motor e use sinais diferenciais sempre que possível. Dimensione o tempo morto e o capacitor do barramento CC de acordo com a carga real. Servoacionamentos que acertam nesses três pontos mantêm a posição sob carga.