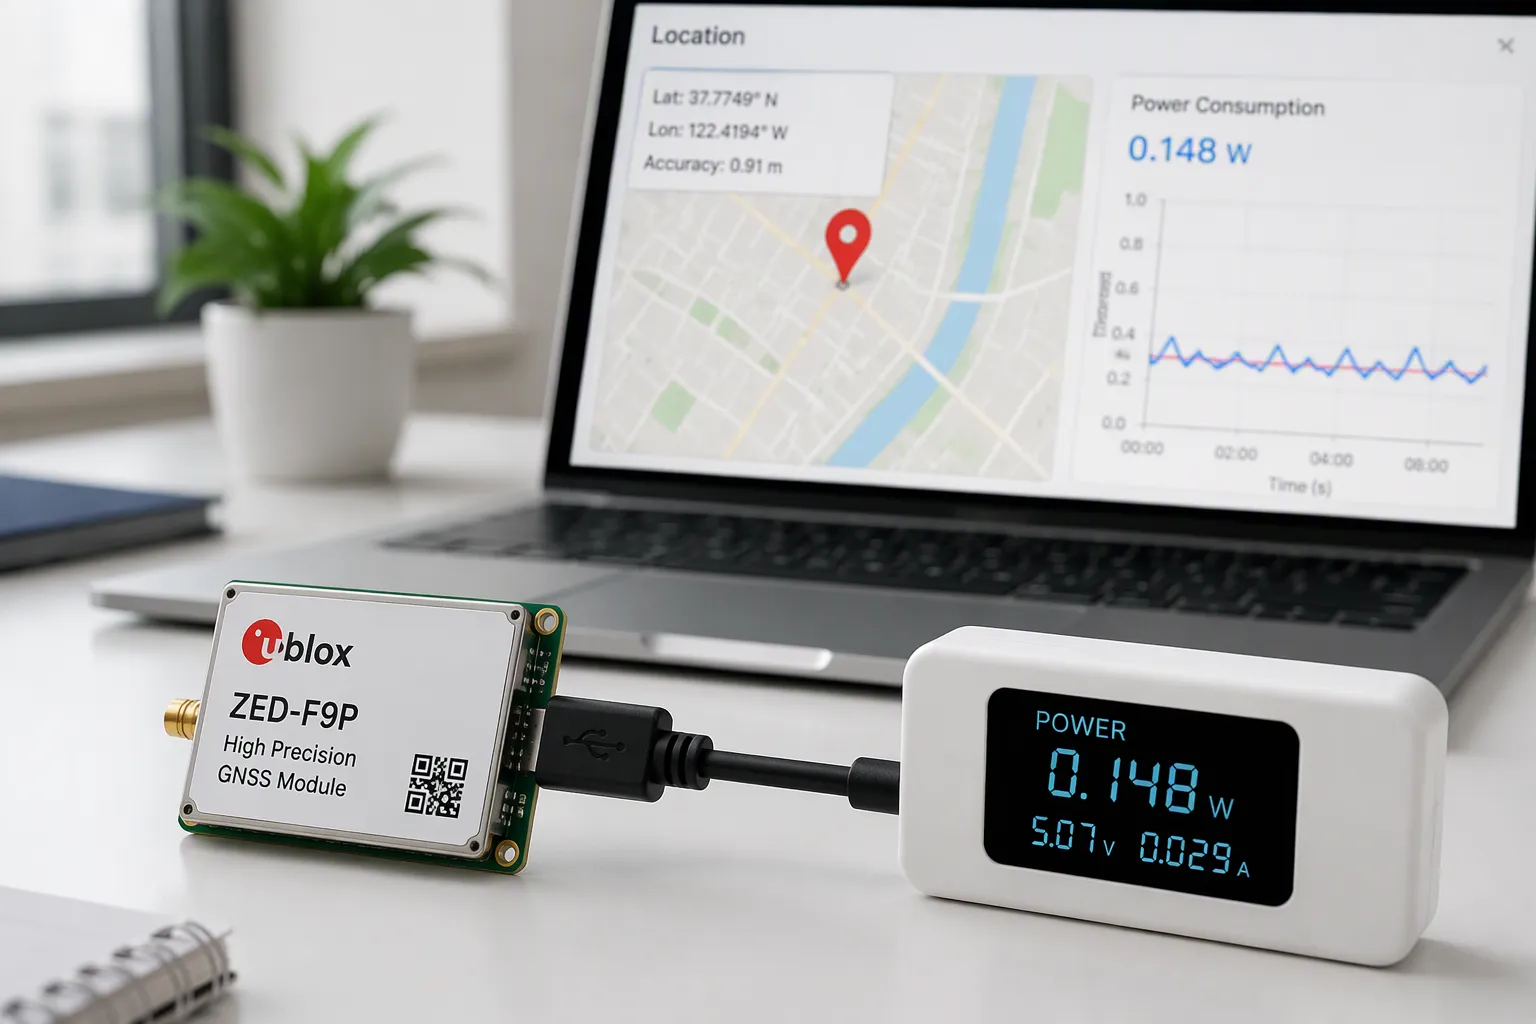
Você enfrenta um desafio complexo de engenharia no nível da placa: alcançar uma precisão de posicionamento confiável, mantendo-se dentro de um orçamento de energia rigoroso. Rastreadores, wearables e dispositivos IoT alimentados por bateria dependem desse equilíbrio. Um projeto deficiente consome a bateria em poucos dias. Um layout de RF mal elaborado adiciona metros de erro.
O caminho a seguir é prático. Primeiro, você define as metas de precisão. Em seguida, escolhe o módulo GNSS e constrói o front-end de RF. Depois, vem a configuração de energia para o seu sistema de monitoramento e controle de posição, seguida pelo ciclo de trabalho. Finalmente, você verifica seu trabalho com medições reais e avalia as compensações de DFM (Design for Manufacturing). Este guia fornece regras de projeto de baixo consumo de energia que você pode usar imediatamente, e não apenas promessas de marketing.
Principais lições
Defina primeiro suas metas de precisão e potência. Isso ajudará você a escolher o módulo, a antena e a taxa de atualização adequados.
Planeje a parte frontal de RF com cuidado. Mantenha a antena livre de interferências, use um LNA e um filtro SAW e evite ruídos provenientes de conversores DC-DC.
Divida as linhas de alimentação e utilize o controle de energia (power gating) . Atribua uma linha de alimentação silenciosa exclusiva ao receptor GNSS e desligue os blocos que não estiverem em uso.
Utilize ciclos de trabalho e auxílio inercial. Deixe o sistema dormir a maior parte do tempo, acorde apenas para correções e permita que os sensores preencham as lacunas.
Teste-o em situações reais. Meça CN0 e a corrente em cada estado e verifique seu desempenho em diferentes temperaturas.
Equilibrando precisão de posicionamento e baixo consumo de energia
Definindo metas de precisão
Você deve definir a meta de precisão antes de escolher qualquer componente. O rastreamento em nível de metro funciona para rastreadores de ativos básicos. O trabalho em nível de centímetro exige módulos RTK ou PPP, dados de correção e uma configuração cuidadosa do sistema. Topografia, agricultura de precisão e controle de máquinas se enquadram nesse segundo nível.
O objetivo, então, molda o restante do projeto. Uma precisão de posicionamento mais rigorosa leva ao uso de antenas de banda dupla ou multibanda, planos de terra melhores e taxas de atualização mais altas. Uma taxa de 5 Hz ou 10 Hz beneficia uma plataforma móvel, mas aumenta a carga de processamento e o consumo de energia. Use a tabela abaixo para adequar seu nível de hardware às necessidades específicas da plataforma.
Nível de precisão | Precisão típica | Módulo/Necessidades de Correção | Implicação da antena |
|---|---|---|---|
Nível do consumidor/medidor | ~1–3 m | Módulo GNSS padrão, sem correção. | Antena de banda única (L1) |
Sub-medidor (SBAS) | sub-medidor | Módulo com suporte SBAS | Banda única, compatível com SBAS |
Centímetro (RTK) | ~1–3 cm | Módulo RTK com entrada de correção | Antena de banda dupla/tripla/quádrupla |
Centímetro (PPP) | ~5–10 cm | Módulo PPP com correções de órbita/relógio | Recomendado para múltiplas bandas |
Mapeamento de Orçamentos de Energia
Em seguida, você transforma o caso de uso em orçamentos de corrente. Um receptor GNSS consome cerca de 25 a 40 mA durante a aquisição ativa. Um rastreador, por exemplo, consome cerca de 2 mA em modo de repouso. Liste cada estado, meça a corrente e a duração no lado da bateria e, em seguida, calcule a corrente média ponderada: a corrente média é igual à soma da corrente de cada estado multiplicada por sua duração, dividida pelo tempo total do ciclo.
Faça os cálculos com antecedência e frequência. Uma estimativa baseada em dados reais mostra que uma bateria de 1,000 mAh com 80% de capacidade utilizável dura cerca de 12.4 dias com um consumo de 2 mA em modo de espera, uma carga diária de GPS e um pico de dados celulares. O ponto ideal de desempenho, consumo de energia e custo muda a cada atualização, portanto, meça em vez de presumir. Os receptores modernos rastreiam mais constelações com menor consumo de energia, e o descarregamento para a nuvem pode reduzir ainda mais a demanda. Mesmo assim, somente os dados medidos indicarão se um sistema de monitoramento e controle de posição de baixo consumo de energia atinge seu objetivo.
Dica: Crie uma tabela de estados antes do layout. Isso expõe problemas de energia enquanto as alterações ainda são baratas.
Projeto do módulo GNSS e do front-end de RF
Deriva e multicaminho do TCXO
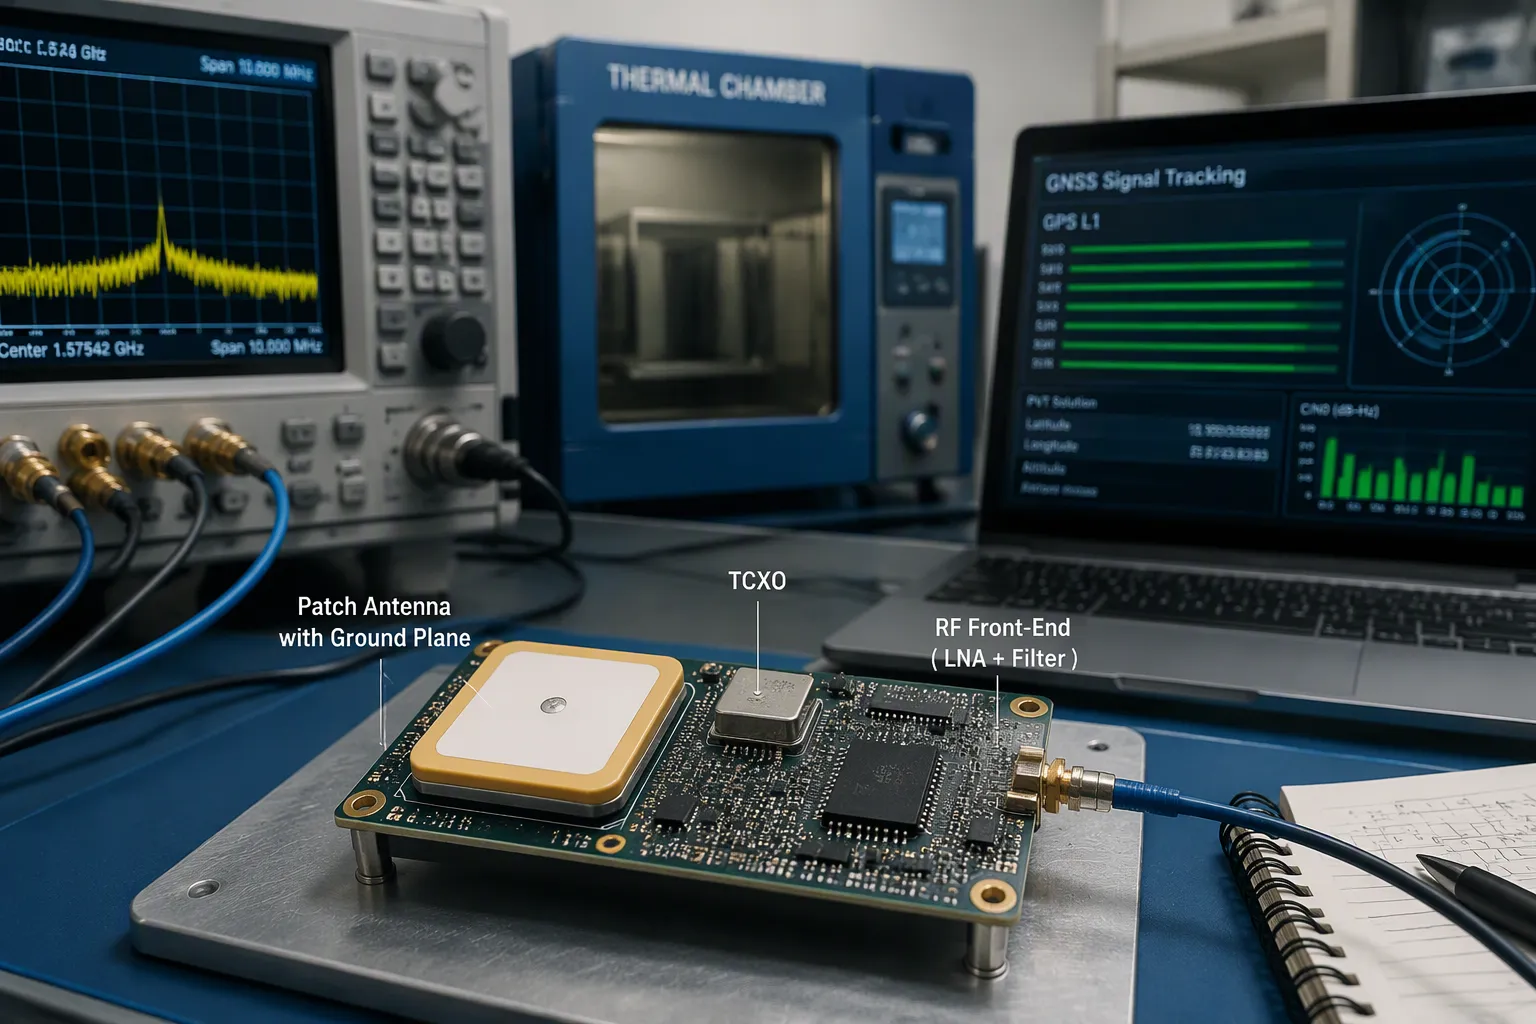
A base de tempo do módulo limita a precisão do posicionamento. Um TCXO mantém a frequência estável em diferentes temperaturas, garantindo que o receptor mantenha seus loops de código e portadora sincronizados. Osciladores baratos sofrem deriva, e essa deriva se manifesta como erro de alcance. Escolha um módulo cuja especificação do TCXO seja compatível com a sua faixa de temperatura e, posteriormente, teste-o em uma câmara térmica.
O problema do multicaminho é o mais complexo. Nas cidades, os edifícios bloqueiam a linha direta para os satélites. Cópias refletidas e difratadas chegam junto com o sinal direto, e o sinal misto distorce o pico de correlação dentro do correlator. A medição da distância, então, sofre um atraso, e a precisão diminui. É possível combater esse problema em diversos domínios:
Domínio de mitigação | Técnicas | Efeito |
|---|---|---|
Loops de rastreamento | Correlação estreita, tecnologia delta dupla | Melhorar a robustez do loop |
Placa de aterramento, anel de bloqueio, antenas polarizadas | Reduzir o impacto de múltiplas vias | |
Modulação de sinal | BOC versus BPSK | Pico principal mais estreito, melhor alcance |
Algoritmos | Transformada wavelet, filtragem empírica | Supressão baseada em dados |
Chipsets GNSS de baixo custo e baixo consumo de energia apresentam baixa sensibilidade de sincronização de sinal e baixa relação sinal-ruído (SNR). Suas antenas passivas com polarização linear recebem sinais com polarização circular, tornando as observações mais vulneráveis a multicaminhos. Para dispositivos compactos, a mitigação baseada em algoritmos costuma ser a opção mais prática.
LNA, SAW e configuração de antena
Posicione a antena na borda externa da placa, com visão desimpedida do céu. A diretividade do GNSS atinge o pico no zênite, portanto, uma montagem em mastro é melhor do que uma enterrada. Mantenha a antena longe de fontes de alimentação chaveadas, microcontroladores, transmissores sem fio e conectores USB. Verifique o filtro passa-baixa do transmissor e mantenha alguns centímetros de distância entre as antenas, para que sub-harmônicos não interfiram na banda GNSS.
Para uma antena de patch, providencie um plano de aterramento suficiente diretamente abaixo dela — geralmente 40 mm quadrados ou mais, conforme especificado na folha de dados. Para uma antena de chip, mantenha a área de folga definida pelo fabricante livre de fios, aterramento e componentes. Uma folga reduzida altera a frequência de ressonância e diminui a sensibilidade.
Coloque o LNA próximo à alimentação da antena e, em seguida, utilize um filtro SAW para rejeitar energia fora da banda. Blinde a seção de RF e estabeleça regras de exclusão ao seu redor. Projete o terra do CI do receptor como um sistema separado do terra digital ruidoso, unidos em um único ponto estrela sob o CI. Utilize CN0 como métrica: 40 dB-Hz ou mais, sob boa visibilidade do céu, indica um projeto adequado, enquanto 35 dB-Hz ou menos sinaliza um problema.
Ruído e sensibilidade de comutação CC-CC
Os conversores CC-CC integrados contribuem diretamente para a dessensibilização do receptor. Medições do conversor CC-CC de um dispositivo IoT com uma sonda de campo H mostraram interferência eletromagnética (EMI) de banda larga e banda estreita de 1 a 1500 MHz, situando-se de 20 a 40 dB acima do ruído ambiente. Essa faixa abrange a frequência do GPS de 1575.42 MHz. Acoplada à entrada do receptor, essa EMI causa dessensibilização severa.
Mitigue o problema no nível do layout. Utilize uma configuração de camadas adequada, compartimentalize as seções de RF, digitais e de conversão de energia e direcione os sinais e a energia para minimizar o acoplamento parasita. Alimente o CI do receptor através de um LDO com alta PSRR, e não diretamente da fonte de comutação, e adicione desacoplamento, além de um filtro de ferrite. Acione os componentes um de cada vez e observe o CN0 para isolar a fonte de ruído. Essas etapas protegem a sensibilidade em qualquer projeto GNSS de baixa potência, incluindo rastreadores GPS de baixa potência e receptores GNSS de baixa potência usados em um sistema de monitoramento e controle de posição. Um trabalho cuidadoso na fase inicial proporciona alta precisão de posicionamento sem sacrificar a baixa potência.
Dica: Registre o CN0 durante todas as revisões de projeto. Isso expõe problemas de RF antes que eles cheguem ao campo.
Arquitetura de energia para sistemas de monitoramento e controle de posição de baixa potência
Particionamento de trilhos e portão de energia
Antes de rotear a alimentação, você deve dividir a placa em trilhas separadas. Forneça ao receptor GNSS sua própria trilha silenciosa através de um LDO. Alimente o MCU, o rádio e os sensores a partir de outras trilhas. Essa separação impede que os pulsos de carga digital cheguem à alimentação do receptor. Também permite desligar blocos que você não precisa.
O controle de energia transforma essa estrutura em economia real. Acione um pino de habilitação de chave de carga ou regulador a partir de um GPIO do microcontrolador e use um sinal de repouso (SLEEP) para desligar o rádio e os sensores entre as localizações. Mantenha o domínio de backup do receptor sempre ativo. Um microcontrolador de baixo consumo ajuda nesse processo, mas o projeto da linha de alimentação e do modo de energia é mais importante do que o número da peça do microcontrolador. Um microcontrolador barato com controle de energia eficiente geralmente supera um microcontrolador premium com uma linha de alimentação compartilhada.
Barra | fonte | Portão | Notas |
|---|---|---|---|
Receptor GNSS | LDO da bateria | Sinal de sono | Mantenha o domínio de backup ativo |
núcleo MCU | Conversor DC-DC ou LDO | Modos de suspensão | Estado com a menor carga tributária |
Rádio | Interruptor de carga | Habilitação GPIO | Desligado entre rajadas |
Sensores | Interruptor de carga | Habilitação GPIO | Acorde ao movimento |
Dica: Meça a corrente em cada barra de alimentação, não apenas na bateria. Uma única ponta de prova pode ocultar o bloco com defeito.
Suprimento de reserva e assistência de efemérides
O receptor precisa de um domínio de backup ativo para seu RTC e dados de efemérides armazenados. Uma pequena bateria tipo moeda ou um supercapacitor mantém esse domínio ativo durante a perda de energia principal. Com efemérides e hora válidas, o receptor evita a inicialização a frio e obtém uma localização muito mais rapidamente. Sem isso, cada ciclo de ativação incorre no custo total de aquisição.
A assistência por efemérides amplia essa ideia. Você envia dados orbitais atualizados para o dispositivo através do seu enlace de rádio, de modo que o receptor nunca precisa baixá-los dos satélites. O tempo para a primeira localização (TTFA) cai drasticamente e o receptor passa menos tempo consumindo a corrente de aquisição de 25–40 mA. Para um sistema de monitoramento e controle de posição de baixo consumo , essa é uma das soluções mais econômicas disponíveis.
Nota: Verifique o consumo de corrente de reserva no seu orçamento de sono. Um caminho de reserva com fuga reduz o ganho.
Adequação dos modos de energia à aplicação
Sua arquitetura de energia deve seguir o caso de uso. Um projeto de monitoramento de posição de baixo consumo para rastreamento de ativos é ativado de acordo com um cronograma. Um sistema de monitoramento e controle de posição para equipamentos de frota pode ser ativado quando houver movimento. Mapeie cada modo para um estado do trilho e, em seguida, verifique a corrente média em relação ao seu orçamento.
Mantenha o projeto fiel às medições. Registre a corrente em cada estado e confirme se o controle de corrente realmente remove a carga. Essa prática permite o monitoramento preciso da posição sem esgotar a bateria. Ela também protege a precisão do controle em sistemas que atuam com base em dados de localização, onde uma queda de tensão durante um evento de controle de alta precisão custa mais do que a energia economizada.
Soluções de GPS para ciclos de trabalho e ultrabaixo consumo de energia

Orçamentos atuais de sono e vigília
O ciclo de trabalho é a melhor maneira de obter soluções de GPS de baixíssimo consumo de energia. Você deixa o receptor em modo de repouso na maior parte do tempo e o ativa apenas pelo tempo necessário para obter a localização. O receptor consome cerca de 25 a 40 mA durante a aquisição de sinal. Seu rastreador pode consumir cerca de 2 mA em modo de repouso. A diferença entre esses dois estados é o que determina a duração da bateria.
Antes de escrever o firmware, crie uma tabela de estados. Liste cada estado, sua corrente e a duração de cada um. Em seguida, calcule a corrente média para um ciclo completo. A corrente média é igual à soma da corrente de cada estado multiplicada pela sua duração, dividida pelo tempo total do ciclo. Mantenha todos os termos nas mesmas unidades e considere o resultado como uma média, não como um valor de pico. Um valor de pico fará com que sua célula fique muito pequena.
Confira os cálculos com um caso real. Uma bateria de 1,000 mAh com 80% de capacidade utilizável fornece 800 mAh de carga útil. Um projeto que entra em modo de repouso com consumo de 2 mA, desperta para uma localização diária e envia um breve sinal de rádio dura cerca de 12.4 dias. Reduza o período de repouso ou aumente a taxa de localização e esse número cai rapidamente.
Dica: Meça a corrente de esteira com um osciloscópio, não com um multímetro. Os picos de aquisição são curtos e fáceis de perder.
Auxílio inercial e de odometria
É possível reduzir a frequência de posicionamento sem perder o controle da posição. Adicione uma unidade de medição inercial e deixe a fusão de sensores realizar a estimativa entre as medições. O acelerômetro e o giroscópio rastreiam o movimento, e o filtro de fusão combina esses dados com cada atualização do GNSS. Menos medições significam menos tempo em modo de aquisição de dados, reduzindo assim o consumo de energia.
A odometria é útil em plataformas com rodas. Os movimentos das rodas e as mudanças de direção limitam a estimativa entre as atualizações de satélite. Um veículo que reporta seu próprio movimento precisa de menos ciclos de rastreamento do que um que faz estimativas. Essa abordagem funciona bem para GPS de baixa potência em aplicações de rastreamento em carrinhos, reboques e equipamentos de frota.
Mantenha a configuração prática no nível da placa. Posicione a IMU perto do centro da placa e longe das fontes de alimentação chaveadas. Alinhe seus eixos com a caixa para evitar cálculos de correção no firmware. Calibre o bias durante o teste de produção e armazene os coeficientes na memória flash. Um giroscópio com deriva fará com que sua estimativa se desvie do curso entre as correções, portanto, verifique a deriva do bias em função da temperatura.
Nota: O auxílio de radar reduz a taxa de localização, não a qualidade da localização. Mantenha atualizações GNSS suficientes para limitar a deriva inercial.
Cálculo da potência média e programação de despertar
Planeje a ativação de acordo com o caso de uso, e não com um temporizador fixo. Um sistema de monitoramento e controle de posição de baixo consumo para ativos pode ser ativado de acordo com uma programação. Já um sistema de monitoramento e controle de posição para equipamentos em movimento pode ser ativado por detecção de movimento. Ativações acionadas por movimento geralmente apresentam melhor desempenho em termos de corrente média do que ativações programadas.
Ajuste a programação à correção necessária. Uma inicialização a frio custa muito mais do que uma inicialização a quente com efemérides válidas. Mantenha o domínio de backup ativo e envie dados de assistência pelo seu enlace de rádio. O tempo para a primeira correção diminui e o receptor passa menos tempo na corrente de aquisição.
Equilibre a taxa de localização com a precisão do controle. Um sistema que age com base na localização precisa de uma localização atualizada antes de cada ação. Um sistema que apenas registra a posição pode aceitar dados mais antigos. Defina o intervalo de ativação com base nesse requisito e, em seguida, verifique o consumo médio de corrente em relação ao seu orçamento. Essa prática mantém um projeto de monitoramento de posição de baixo consumo confiável e protege eventos de controle de alta precisão contra dados obsoletos. Um agendamento cuidadoso proporciona baixo consumo de energia sem comprometer a precisão.
Validação, Deriva Térmica e Conflitos de Propósito em Manufatura (DFM)
Métodos de teste no mundo real
Você deve testar a precisão e a potência no mundo real, não apenas em bancada. Percorra uma rota conhecida a pé ou de carro e registre as coordenadas em relação a uma referência topográfica. Registre o CN0 simultaneamente. Uma leitura de 40 dB-Hz ou superior sob boa visibilidade do céu confirma um projeto sólido. Uma leitura de 35 dB-Hz ou inferior indica um problema de RF.
A deriva térmica requer um teste específico. Aqueça a placa em uma câmara e observe simultaneamente a saída do TCXO e o erro de correção. A deriva de frequência se manifesta como erro de alcance, portanto, uma placa fria e uma placa quente podem reportar posições diferentes. Registre a corrente em cada estado durante a mesma execução. A corrente de aquisição fica próxima de 25–40 mA, e um pico curto pode passar despercebido em um multímetro.
Dica: Repita cada teste em pelo menos duas unidades. A variação entre as unidades fornece informações mais relevantes do que uma única prova perfeita.
DFM e restrições de fabricação
Seu projeto deve resistir à fabricação e à montagem. Mantenha a entrada do receptor, a alimentação, a rede de adaptação de impedância e a interface da antena juntas. Isole-as dos circuitos de clock, nós de comutação e conectores de alta corrente. A separação física por si só falha quando os caminhos de retorno são interrompidos, portanto, preserve o plano de referência.
Compensação na fabricação | |
|---|---|
Particionamento de zona RF | Mantenha a entrada do receptor e a alimentação da antena isoladas de fontes de ruído. |
Empilhamento e planos de referência | Preservar a impedância controlada e os caminhos de retorno contínuos. |
Seleção de material | Siga o rastreamento de pilha divulgado, não uma etiqueta genérica de GPS. |
Via e estruturas HDI | Adicione apenas onde o roteamento exigir; aumenta o custo. |
Restrições de substituição | Marque os filtros e as peças correspondentes como não substituíveis. |
Defina as metas de impedância e a geometria das trilhas para as alimentações de RF nos dados liberados. Siga o layout de referência do módulo para o posicionamento do cristal e do TCXO. Planeje as cercas de blindagem e os pontos de teste antes do congelamento do roteamento. A inspeção óptica automatizada (AOI) confirma apenas a montagem visível, portanto, agende um teste funcional de RF separado.
Itere com base em dados medidos. Uma revisão da lista de materiais ou a adição de um dispositivo de fixação altera custos e cronogramas, portanto, pondere cada compensação em relação aos resultados dos seus testes. Uma validação cuidadosa protege a precisão do posicionamento e a exatidão do controle em qualquer sistema de monitoramento e controle de posição. Ela também mantém a confiabilidade do sistema em diferentes temperaturas e volumes. Esses hábitos de projeto de GNSS se mostram eficazes em campo, e cada placa de GNSS que você construir se beneficiará deles.
Comece definindo metas claras de precisão e potência. Projete o front-end de RF e o plano de terra com cuidado. Divida as linhas de alimentação, utilize controle de potência e combine ciclos de trabalho com auxílio inercial. Em seguida, verifique tudo com medições reais. Essas etapas transformam um sistema de monitoramento e controle de posição de baixa potência em um produto confiável.
Precisão e baixo consumo de energia podem funcionar em conjunto. As decisões tomadas em nível de prancha, como um todo — e não apenas uma peça inteligente —, fazem a diferença. Você controla o ruído, os trilhos e a programação da onda. Cada escolha complementa as outras.
As tendências de chipsets e algoritmos irão te ajudar ainda mais:
GNSS assistido, RTK e fusão de sensores ampliam as possibilidades dos módulos de baixo consumo de energia.
A correção de sinal baseada em IA e a computação de borda melhoram a localização em tempo real.
A fusão de GNSS e IMU aumenta a precisão e a resiliência do sinal.
Um projeto de RF mais preciso e focado em DFM (Design for Manufacturing) virá em seguida. Continue medindo, continue iterando, e sua próxima placa GNSS terá um desempenho melhor que a anterior.
Perguntas frequentes
Como faço para definir uma meta de precisão antes de escolher as peças?
Comece pelo caso de uso, não pela ficha técnica. O rastreamento em nível de metro é adequado para rastreadores de ativos básicos. O rastreamento em nível de centímetro exige módulos RTK ou PPP, dados de correção e antenas multibanda. Defina o nível de detalhamento primeiro. Depois, deixe que ele guie suas escolhas de módulo, antena e taxa de atualização.
Por que meu receptor perde sensibilidade quando o conversor DC-DC está em funcionamento?
O ruído de comutação acopla-se à entrada do receptor e a dessensibiliza. As medições mostram que a EMI do conversor está bem acima do nível de ruído ambiente em toda a banda que cobre 1575.42 MHz. Você deve alimentar o receptor através de um LDO de alta PSRR, adicionar desacoplamento e um núcleo de ferrite, e alternar os blocos um de cada vez enquanto observa o CN0.
De qual fonte de alimentação de reserva o receptor precisa entre os reparos?
Mantenha o domínio de backup ativo para o RTC e as efemérides armazenadas. Uma pequena bateria tipo moeda ou um supercapacitor mantém esse domínio ativo mesmo durante uma queda de energia principal. Efemérides e hora válidas permitem que o receptor ignore uma inicialização a frio, reduzindo o tempo para a primeira localização e diminuindo o tempo de aquisição de corrente.
Como posso saber se meus cálculos de ciclo de trabalho estão corretos?
Primeiro, crie uma tabela de estados. Liste cada estado, sua corrente e sua duração. A corrente de aquisição fica em torno de 25–40 mA, e a corrente de repouso pode ficar em torno de 2 mA. Em seguida, meça cada tensão com um osciloscópio, não com um multímetro. Picos curtos de aquisição são fáceis de passar despercebidos, e um pico perdido pode resultar em um dimensionamento inadequado da sua célula.
Dica: Repita cada teste de precisão e potência em pelo menos duas unidades. A variação entre as unidades indica que há mais de uma placa perfeita.
Um sistema de monitoramento e controle de posição eficaz se baseia em dados medidos, não em suposições. Verifique o CN0 em relação aos seus alvos, confirme se cada trilho realmente funciona e registre a corrente em cada estado. Cada decisão de projeto do GNSS, então, se baseia em evidências que você pode defender em uma revisão de projeto.