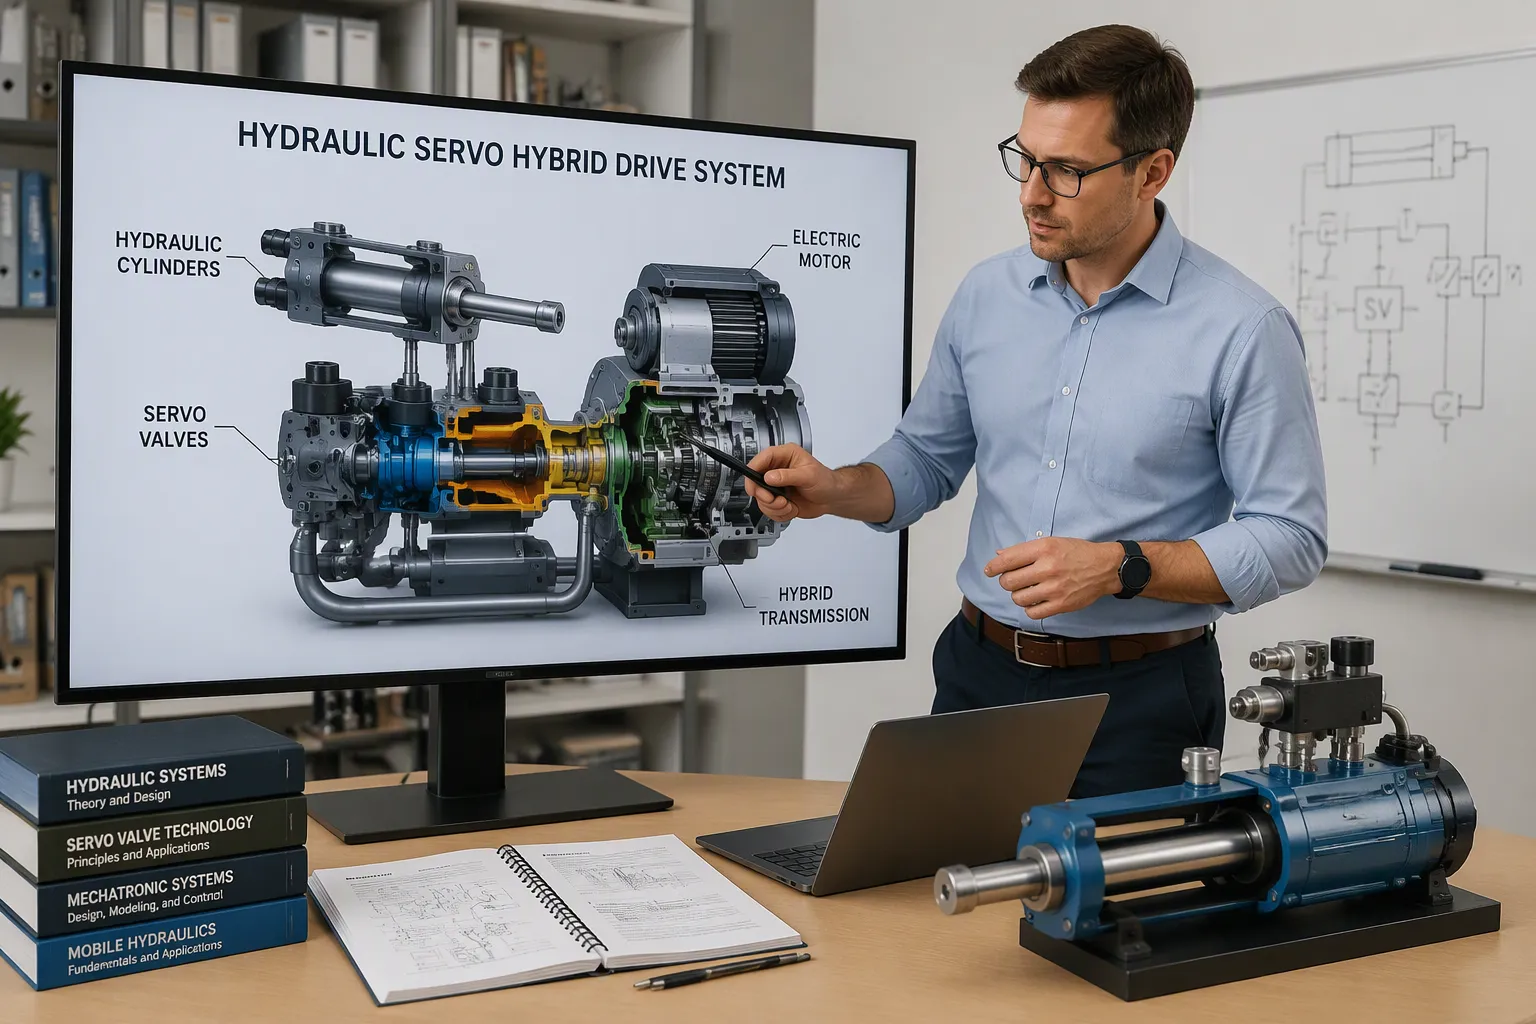
Um sistema de acionamento híbrido hidráulico/servo é um sistema de transmissão que combina bombas/motores hidráulicos servocontrolados com acumuladores. As bombas/motores acionam a máquina, e os acumuladores armazenam a energia de frenagem para uso posterior. Sua principal função é reduzir o consumo de combustível e aumentar a eficiência por meio de acionamento hidrostático e frenagem regenerativa. De acordo com dados da EPA (Agência de Proteção Ambiental dos EUA) relatados pela STLE (Sociedade de Tecnologia de Londres), esses sistemas podem recuperar 70% ou mais da energia de frenagem que, de outra forma, seria perdida na forma de calor. Cinco camadas desempenham essa função: o motor, a unidade de acionamento de potência, as bombas/motores, os acumuladores e a placa de controle eletrônico. Cada camada define como um sistema de acionamento híbrido hidráulico/servo fornece potência e como sua eletrônica de controle deve ser projetada.
Principais lições
Os sistemas hidráulicos híbridos economizam combustível e prolongam a vida útil dos freios, capturando energia durante a frenagem.
Os servomotores com bombas de pressão constante aumentam a eficiência em todas as condições de condução.
Os acumuladores armazenam a energia da frenagem para ser usada posteriormente, o que reduz o consumo de combustível.
Um bom projeto de placa mantém os circuitos de alta potência e os circuitos sensíveis separados. Isso ajuda a prevenir falhas.
Verifique frequentemente as configurações de pré-carga e oscilação da bateria para manter o sistema funcionando de forma confiável.
Arquitetura de sistema de acionamento híbrido hidráulico/servo
Motor, unidade de acionamento de potência e bombas/motores
O motor gera energia mecânica. A unidade de acionamento processa essa energia e a envia para as bombas/motores. Uma bomba/motor servocontrolado converte energia mecânica em energia hidráulica, ou vice-versa. Um acumulador de alta pressão mantém o fluido pressurizado para que possa ser utilizado posteriormente.
Essas peças substituem a caixa de câmbio, o conversor de torque e o eixo mecânico em uma transmissão convencional. A potência flui do motor para a unidade de acionamento, depois para a bomba/motores e, finalmente, para as rodas ou implemento. Quando a máquina freia, o fluxo se inverte.
Um conjunto de acionamento servo-hidráulico geralmente possui uma bomba de pressão constante, um servomotor e um conversor com software servo-hidráulico integrado. O conversor contém os circuitos de controle de pressão e vazão, portanto, o conjunto não necessita de um painel de controle hidráulico separado.
Nota: Um servomotor utiliza energia apenas quando a máquina precisa. Um motor padrão funciona o tempo todo e desperdiça energia em um circuito hidráulico tradicional.
Acumuladores e Armazenamento de Energia
Um acumulador de alta pressão é um recipiente selado que armazena fluido hidráulico contra uma carga de gás comprimido. Ele funciona como um amortecedor entre a demanda e a oferta. A carga de gás define a faixa de pressão de trabalho.
O acumulador absorve os picos de fluxo durante a aceleração e devolve o fluido durante a carga máxima. Isso permite que o motor funcione em um ponto de operação mais estável. O dimensionamento depende da faixa de pressão e da quantidade de fluido que o circuito deve trocar a cada frenagem.
Comparação das configurações dos pacotes de acionamento
A tabela abaixo compara três configurações comuns em termos de eficiência energética.
Configuração do sistema | Eficiência energética |
|---|---|
Motor padrão + bomba constante | Baixo |
Motor padrão + bomba variável | Suporte: |
Servomotor + bomba de corrente constante | Alto |
Uma bomba de deslocamento variável ajusta a vazão por revolução. Uma bomba de deslocamento constante com um servomotor integrado ajusta a velocidade. A segunda abordagem mantém a eficiência elevada durante todo o ciclo de trabalho.
O pacote integra atuador, servomotor, inversor de frequência, controlador e software em uma única unidade. Os engenheiros devem adequar o deslocamento à vazão necessária na pressão desejada. Não superdimensione a bomba, pois um deslocamento excessivo reduz a eficiência em carga parcial.
Modos de tecnologia de acionamento híbrido hidráulico e servo
Transmissão hidrostática em baixas velocidades
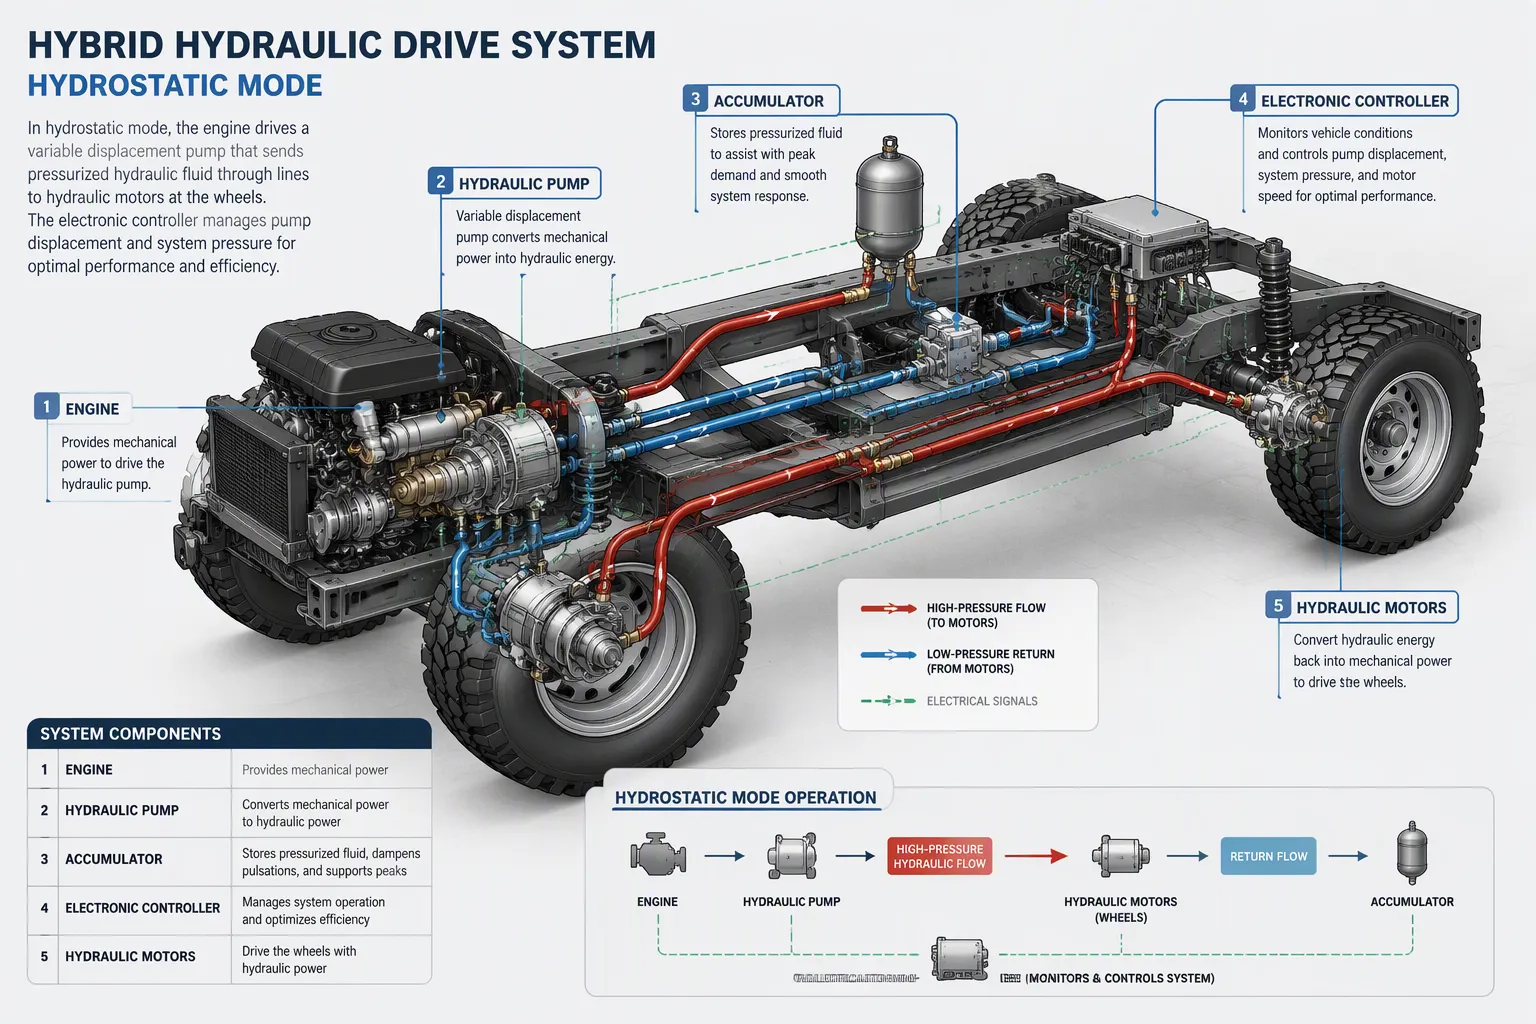
Em baixa velocidade, o motor aciona a bomba, que envia fluido pressurizado para as bombas/motores nas rodas. A máquina se move utilizando apenas a força do fluido hidráulico. Um controlador integrado coordena bombas, motores hidrostáticos e acumuladores para alimentar o veículo no modo hidrostático. O projeto do sistema melhora a eficiência ao adequar a carga do motor às necessidades do veículo. Ele utiliza a energia armazenada na frenagem para gerar aceleração antes de alternar para a tração mecânica em velocidades de estrada.
Este modo funciona bem para condução em trânsito intenso com paradas e arranques frequentes. O motor mantém uma velocidade mais constante em vez de oscilar a cada arranque. A frenagem regenerativa permanece disponível o tempo todo e a energia capturada é devolvida na próxima partida. A tabela abaixo mostra como a faixa de velocidade se relaciona com o modo de condução.
Faixa de velocidade | Modo de unidade | Particularidades |
|---|---|---|
0-25 mph | Transmissão hidrostática de duas velocidades (baixa velocidade) | Condução urbana; recuperação de energia de frenagem assistida |
26-45 mph | Transmissão hidrostática de duas velocidades (alta velocidade) | Operação hidrostática continua; recuperação de energia de frenagem suportada |
Mais de 45 km/h | acionamento mecânico direto | Operação eficiente em alta velocidade; mudanças de marcha automáticas suaves; a energia de frenagem ainda é recuperável porque a bomba primária permanece conectada ao eixo de transmissão e atua como uma bomba, aplicando torque e carregando o acumulador. |
Um sistema hidrostático de duas engrenagens permite que o controlador mantenha a bomba e o motor em uma faixa de eficiência em toda a gama de baixa velocidade.
Acionamento mecânico direto em altas velocidades
Acima do ponto de comutação, a transmissão se conecta a um circuito mecânico. A potência do motor chega às rodas com menos etapas de conversão, reduzindo as perdas em velocidades de estrada. A mudança ocorre automaticamente e o motorista não sente nenhuma interrupção. A bomba primária permanece acoplada ao eixo de transmissão. Durante a desaceleração, ela inverte sua função, aplicando torque de frenagem e carregando o acumulador, de modo que a recuperação de energia continua mesmo no modo mecânico.
O sistema híbrido eletro-hidráulico da Kawasaki demonstra como o controle de deslocamento permite essa divisão. Uma bomba de deslocamento variável alterna entre uma configuração grande e uma pequena. Em condições de alta pressão, a bomba reduz o deslocamento. O torque necessário diminui e a capacidade do motor pode ser reduzida proporcionalmente. A adequação do deslocamento às condições de pressão mantém o conjunto compacto.
Lógica de comutação e seleção de modo
O controlador define o ponto de transição com base na velocidade do veículo, na pressão e na demanda. A histerese em torno do limite impede oscilações entre os modos. É recomendável verificar a transição com o veículo carregado e descarregado antes de liberar o sistema.
Critério | Modo Hidrostático | Modo mecânico |
|---|---|---|
Banda de velocidade | Baixo a médio | Alto |
Recuperação de energia | Melhoria | Contínuo através de bomba conectada |
Melhor uso | Ciclos de partida e parada | Cruzeiro estável |
Esses modos proporcionam ganhos adicionais. O ruído permanece baixo, a geração de calor diminui e o circuito hidráulico necessita de menos válvulas. Juntos, eles suportam acionamentos altamente dinâmicos e precisos em tecnologia híbrida de servoacionamento hidráulico.
Atuadores servo-hidráulicos e frenagem regenerativa
Captura de energia cinética em acumuladores
Quando a máquina freia, os servoatuadores hidráulicos mudam de função. O controlador instrui a bomba/motor a funcionar como uma bomba. O momento de inércia da máquina gira o eixo, e a unidade impulsiona o fluido para o acumulador de alta pressão. Controlando com precisão a posição do prato oscilante ou da válvula, o sistema consegue aplicar o torque de frenagem de forma suave.
Os servoatuadores eletro-hidráulicos reagem em milissegundos, de modo que a força de frenagem acompanha o pedal do motorista ou a solicitação do controlador. A carga do acumulador aumenta com a potência de frenagem, que cresce com a inércia total e com o quadrado da velocidade da máquina. Os servocilindros das funções de elevação ou direção podem recuperar energia da mesma forma.
Dica: Verifique a pressão de pré-carga do acumulador antes de cada teste. Uma carga de gás baixa reduz a capacidade de armazenamento e aumenta a temperatura do fluido.
Reutilização da energia armazenada durante a aceleração
Na próxima partida, a pressão armazenada aumenta a potência do motor. O controlador abre o caminho do acumulador e o fluido pressurizado aciona a bomba/motor ou um atuador hidráulico diretamente. Esse aumento de pressão reduz o torque que o motor precisa fornecer.
O caso do atuador linear híbrido demonstra claramente o princípio. A energia de frenagem de um eixo da máquina alimenta um sistema integrado, como um circuito de elevação ou de fixação, em vez de retornar ao motor. Os atuadores lineares híbridos, portanto, reduzem o consumo de combustível e o tempo de ciclo. Os servoatuadores lineares com controle programável de posição e força aplicam a pressão liberada com controle preciso de força e velocidade.
Comparando Caminhos de Recuperação de Energia
A tabela abaixo compara dois caminhos de recuperação em termos de resposta e complexidade do circuito.
Caminho de recuperação | Automatizadas | Complexidade do Circuito |
|---|---|---|
Armazenamento do acumulador | Rápido, direto | Moderado |
Cadeia de conversão mais lenta | Mais elevado |
O armazenamento em acumuladores funciona bem para ciclos de alta potência e curta duração. Um servomotor acionando uma bomba adiciona flexibilidade de deslocamento, e o deslocamento variável permite que o controlador ajuste a vazão à demanda. Escolha o caminho que melhor se adapta ao ciclo de trabalho e, em seguida, dimensione o acumulador ou banco de armazenamento de acordo.
Atuadores Servocontrolados: Projeto e Fabricação em Nível de Placa
Acionamento de solenoides e servoválvulas com modulação PWM
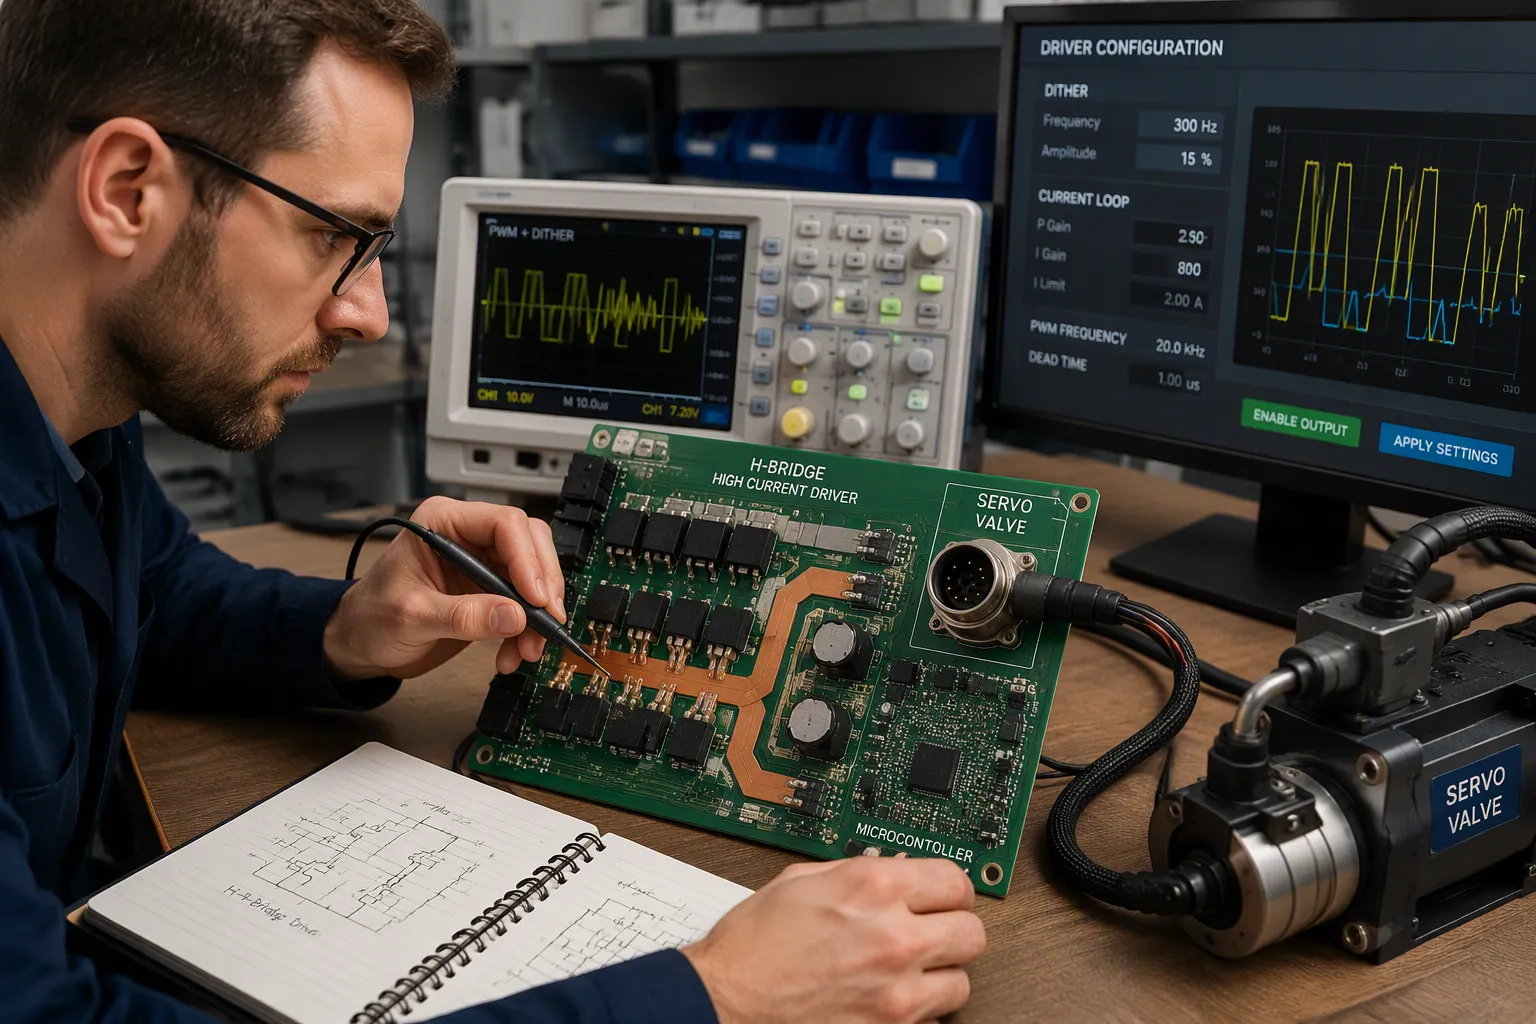
Um solenóide proporcional converte a corrente da bobina em força. A resistência do cobre aumenta com a temperatura, portanto, a corrente e a força sofrem deriva a menos que o circuito de acionamento feche o circuito. Você deve projetar o estágio PWM com controle de corrente em malha fechada interna. Determine o consumo máximo de corrente na temperatura mais alta esperada da bobina e na tensão de alimentação mais baixa, pois o aumento de temperatura reduz a saída.
A oscilação (dither) mantém o carretel em movimento com comandos mínimos. O atrito estático pode travar a válvula, e uma vibração minúscula e imperceptível a interrompe. Drivers com válvulas geralmente vêm com a frequência de oscilação, amplitude, zona morta e modo de entrada predefinidos de fábrica. Drivers universais devem oferecer essas configurações ajustáveis. Evite o controle de bobina baseado em reostato; ele desperdiça energia, gera calor e não fornece oscilação ou feedback de corrente, fazendo com que a histerese ultrapasse os limites especificados.
Transdutores de pressão e vazão fecham o circuito externo. Aceitam entradas analógicas de um PLC ou controlador, incluindo 0-5 VCC, 0-10 VCC e 4-20 mA. O circuito de corrente combate interferências em longas distâncias de cabo. O feedback da posição do carretel torna o comportamento mais estável e suporta oscilações do driver.
Parâmetro | Design Action |
|---|---|
Frequência de oscilação | Compatível com as especificações da válvula; exponha como ajustável em drivers universais. |
amplitude de dithering | Mantenha discreto; verifique se não há excesso de linha no carretel. |
Loop atual | Feche internamente para força repetível |
Modo de entrada | Suporta entradas de tensão e corrente de 4-20 mA. |
Dica: Verifique as configurações de dithering na válvula real, não apenas na folha de dados. Sinais de comando pequenos apresentam atrito estático primeiro.
Particionamento de sinais mistos, proteção e compensações de DFM
Os circuitos de acionamento de solenoides de alta corrente e servoacionamentos de precisão compartilham a mesma placa , portanto, separe-os por zona. Utilize cobre de boa largura para a ponte H, um plano de retorno direto e roteamento em paralelo com Kelvin. Reserve uma área de aterramento silenciosa com desacoplamento denso para o microcontrolador ou FPGA. Direcione os pares diferenciais do encoder para longe das bordas dos circuitos de acionamento de gate e dos vias de alimentação. Posicione ranhuras de fuga e espaçamento isolado entre os conversores DC-DC na barreira de segurança. A má separação entre os circuitos de comutação e os circuitos de sensoriamento é a principal causa de falhas.
A proteção segue a mesma regra. Monitore a corrente no shunt, adicione limitação de curto-circuito e forneça caminhos de retorno e de roda livre para cada carga indutiva. Planeje a potência adicionando as correntes simultâneas dos canais, além do consumo e da margem do controlador. Calcule a queda de tensão na fonte, na proteção, no conector, no cobre, no via, no cabo e no retorno, e confirme-a medindo no conector carregado. Coloque capacitores de grande capacidade na entrada da linha de alimentação e nos ramos com variações rápidas de carga.
O isolamento entre o lado hidráulico e a lógica de controle protege ambos. Certifique-se de que a proteção contra inversão de polaridade, surtos e sobrecorrente seja compatível com a energia da fonte e as possíveis falhas na fiação. Para o projeto DFM (Design for Manufacturing), escolha a espessura e a espessura do cobre com base na corrente, no aumento de temperatura e na densidade de roteamento, e confirme o espaçamento e as regras de interconexão com o fabricante.
Nota: Pinos de conector compartilhados e trilhas de aterramento finas deslocam a referência lógica local por meio de corrente transitória, causando reinicializações.
Projeto Térmico e Verificação de Falhas
Conecte as áreas expostas ao cobre contínuo com um padrão de vias térmicas e, em seguida, meça a placa montada sob o perfil de movimento mais crítico possível. Registre a tensão de entrada, os canais ativos, a carga mecânica, o fluxo de ar, o estado do gabinete, a temperatura ambiente e o tempo de estabilização ao lado de cada resultado. Compare os pontos quentes com os limites do dispositivo e a política de redução de potência. Verifique as classificações de corrente por canal; algumas placas multicanal fornecem uma corrente total muito menor do que a indicada pela quantidade de canais. Placas classificadas para 24 V devem incluir proteção contra inversão de polaridade e desligamento térmico.
Quando uma falha ocorrer, reproduza-a com a combinação exata de juntas, aceleração e carga. Meça a tensão mínima na linha de alimentação e a duração do transiente em pontos de teste locais com largura de banda suficiente. Correlacione a tensão de alimentação, o sinal de reset, o sinal de comando e a saída de falha em uma única base temporal. Isole as causas testando um atuador por vez e redirecionando os cabos. Execute novamente o movimento mais crítico nas condições de tensão de entrada e temperatura pretendidas para confirmar a correção.
Benefícios, limitações e contexto de mercado
Economia de combustível, vida útil dos freios e manutenção.
Dados reais de frotas de caminhões de coleta de lixo mostram o quanto os ganhos podem ser significativos. Autoridades da cidade de Miami relatam uma economia de combustível de 51% com o sistema Parker RunWise, e autoridades do condado de Miami-Dade relatam 45%. Esse mesmo sistema economiza de 20 a 30 galões de combustível por dia, dependendo da densidade da rota e da frequência de uso do caminhão. A Parker afirma uma economia de cerca de 50% em diferentes aplicações.
A vida útil dos freios também melhora bastante. A maioria dos caminhões de lixo precisa de freios novos de 3 a 4 vezes por ano. Os registros da frota da cidade de Miami mostram freios que duraram mais de 6 anos sem precisar de manutenção. José Davilla, superintendente da cidade de Miami, afirma que a economia com a manutenção dos freios chega a US$ 81,000 após 6 anos de uso, em um ciclo de vida útil de 10 anos do veículo.
métrico | Valor |
|---|---|
Economia de combustível, Cidade de Miami | 51% |
Economia de combustível, Condado de Miami-Dade | 45% |
Economia na manutenção dos freios, 6 anos de garantia. | $81,000 |
Substituição básica dos freios | 3–4 vezes por ano |
Intervalo de serviço dos freios atingido | Mais de 6 anos, intocado |
Os atuadores eletro-hidráulicos híbridos também superam os sistemas hidráulicos tradicionais em vários aspectos. Um projeto de acionamento sob demanda utiliza energia de forma mais eficiente do que um motor que funciona continuamente. O controle servo integrado proporciona controle preciso de posição, velocidade e força. Um sistema totalmente selado e de circuito fechado dispensa o reabastecimento de fluido, e um filtro integrado com vida útil superior a 8,000 horas garante operação livre de manutenção. Essas unidades suportam cargas de impacto e cargas laterais, e atingem capacidade de força de até 667 kN (150,000 lbs).
Dica: Ao avaliar soluções de propulsão híbrida, compare os intervalos de manutenção, e não apenas o preço de compra.
Capacidades de competição e de utilização de combustível independente da concorrência
A energia elétrica compete diretamente em algumas classes de máquinas. O custo da bateria, a infraestrutura de carregamento e a adequação ao ciclo de trabalho determinam o vencedor. Os sistemas hidráulicos levam vantagem em aplicações de alta força e alto impacto, onde um atuador linear híbrido oferece uma densidade de potência 300% maior do que um atuador eletromagnético de tamanho comparável.
Funcionar com qualquer tipo de combustível é um ponto forte fundamental. A camada do motor aceita diesel, gás natural ou outros combustíveis sem a necessidade de redesenhar o circuito hidráulico. Um atuador linear híbrido, entre outros, recupera a energia de frenagem independentemente do combustível utilizado. Duas configurações de deslocamento na bomba mantêm o conjunto compacto em diferentes condições de pressão. Os engenheiros devem avaliar o ciclo de trabalho e a infraestrutura necessária antes de optar entre os sistemas eletro-hidráulicos e os elétricos a bateria.
Limitações e restrições de projeto
O dimensionamento do acumulador limita a quantidade de energia que o sistema armazena por frenagem. Uma baixa pré-carga de gás reduz a capacidade e aumenta a temperatura do fluido. O espaço disponível também limita o projeto, pois os reservatórios de alta pressão necessitam de espaço e proteção estrutural.
A complexidade do controle aumenta com a troca de modos. O controlador deve gerenciar a histerese, as faixas de pressão e a resposta a falhas em todo o inversor. É recomendável verificar o comportamento da transição sob condições de carga e sem carga antes da liberação.
O projeto permite duas formas de conduzir a máquina. Esses modos, juntamente com a frenagem regenerativa, geram economia de combustível e de manutenção. A placa de controle transforma essa capacidade em movimentos precisos e repetíveis.
Para os engenheiros, o sistema de acionamento híbrido hidráulico/servo oferece uma transmissão que funciona com qualquer combustível e é fácil de manter. Sua camada eletrônica ainda requer um cuidadoso particionamento de sinais mistos e um projeto térmico eficiente. Trate essas duas áreas como prioridades máximas, e não como algo para se pensar depois.
Normas de emissões mais rigorosas favorecem sistemas de transmissão que consomem menos combustível e recuperam energia de frenagem. Equipes que dominam tanto os sistemas hidráulicos quanto os eletrônicos descobrirão que a plataforma se encaixa bem nessa direção. Um projeto cuidadoso nessa etapa compensa ao longo da vida útil da máquina.
Perguntas frequentes
Como devo verificar a pré-carga da bateria antes de um teste?
Verifique a carga de gás em relação à faixa de pressão especificada antes de cada operação. Uma carga baixa reduz a capacidade de armazenamento e aquece o fluido. Leia o valor no circuito hidráulico e anote-o ao lado das condições de teste. Repita a verificação após qualquer serviço que envolva a abertura do reservatório.
Por que um driver de solenóide proporcional precisa de modulação por largura de pulso (PWM)?
O atrito estático pode fazer com que o carretel da válvula fique preso em comandos pequenos. Uma vibração mínima, imperceptível, mantém o carretel em movimento. Defina a frequência e a amplitude do dithering de acordo com as especificações da válvula e torne ambos ajustáveis em drivers universais. Verifique as configurações na válvula real, não apenas na folha de dados.
Como separar os circuitos de acionamento de solenoides de alta corrente e os circuitos servo de precisão em uma única placa?
Divida a placa em zonas . Dê ao circuito da ponte H uma ampla faixa de cobre, um plano de retorno direto e roteamento de derivação Kelvin. Mantenha uma área de aterramento silenciosa com desacoplamento denso para o controlador. Direcione os pares diferenciais do encoder para longe das bordas de acionamento do gate. A maioria das falhas ocorre devido à má separação entre os circuitos de comutação e os circuitos de sensoriamento.
O que você deve verificar antes de liberar um inversor de modo?
Teste a transição com o inversor carregado e descarregado. Confirme se a histerese em torno do ponto de comutação para de oscilar entre os modos. Alinhe a tensão de alimentação, o sinal de reset, o sinal de comando e a saída de falha em uma única base de tempo. Execute novamente o pior cenário de movimento nas condições planejadas de tensão de entrada e temperatura antes da liberação.