Vous êtes confronté à un problème d'ingénierie complexe au niveau de la carte : garantir une précision de positionnement fiable tout en respectant une consommation énergétique stricte. Les traqueurs, les objets connectés et les dispositifs IoT alimentés par batterie dépendent de cet équilibre. Une conception médiocre vide la batterie en quelques jours. Une implantation RF mal pensée introduit une marge d'erreur de plusieurs mètres.
La démarche est pragmatique. Commencez par définir les objectifs de précision. Ensuite, choisissez le module GNSS et concevez l'interface RF. Vient ensuite la configuration de l'alimentation de votre système de surveillance et de contrôle de position, puis le paramétrage du cycle de service. Enfin, validez votre travail par des mesures réelles et évaluez les compromis liés à la conception pour la fabrication (DFM). Ce guide vous fournit des règles de conception basse consommation immédiatement applicables, et non des arguments marketing.
Points clés à retenir
Définissez d'abord vos objectifs de précision et de consommation d'énergie. Cela vous aidera à choisir le module, l'antenne et la fréquence de mise à jour appropriés.
Concevez soigneusement l' étage d'entrée RF . Veillez à dégager l'antenne, utilisez un amplificateur à faible bruit (LNA) et un filtre SAW, et évitez les parasites provenant des convertisseurs CC-CC.
Séparez les rails d'alimentation et utilisez la gestion de l'alimentation . Attribuez au récepteur GNSS un rail dédié et coupez l'alimentation des blocs inutilisés.
Utilisez la modulation de fréquence et l'assistance inertielle. Laissez le système dormir la plupart du temps, réveillez-le pour les corrections et laissez les capteurs combler les lacunes.
Testez-le en conditions réelles. Mesurez le CN0 et le courant dans chaque état, et vérifiez son comportement à différentes températures.
Équilibre entre précision de positionnement et faible consommation d'énergie
Définition des objectifs de précision
Il est conseillé de définir l'objectif de précision avant de choisir un composant. Un suivi au mètre près convient aux systèmes de suivi d'actifs basiques. Un suivi au centimètre près exige des modules RTK ou PPP, des données de correction et une configuration système rigoureuse. La topographie, l'agriculture de précision et le contrôle des machines relèvent de cette seconde catégorie.
L'objectif détermine ensuite le reste de la conception. Une précision de positionnement accrue implique l'utilisation d'antennes bi-bandes ou multi-bandes, de plans de masse plus performants et de fréquences de mise à jour plus élevées. Une fréquence de 5 Hz ou 10 Hz est avantageuse pour une plateforme mobile, mais elle augmente la charge de traitement et la consommation d'énergie. Consultez le tableau ci-dessous pour choisir le matériel adapté à votre configuration.
Niveau de précision | Précision typique | Besoins en modules/corrections | Implication de l'antenne |
|---|---|---|---|
niveau consommateur / compteur | ~1–3 m | Module GNSS standard, sans correction | Antenne monobande (L1) |
Sous-compteur (SBAS) | sous-mètre | Module avec prise en charge SBAS | Monobande, compatible SBAS |
Centimètre (RTK) | ~1–3 cm | Module RTK plus entrée de correction | Antenne bi-bande/tri-bande/quadri-bande |
Centimètre (PPP) | ~5–10 cm | Module PPP avec corrections d'orbite/d'horloge | Multibande recommandé |
Cartographie des bilans énergétiques
Ensuite, il faut convertir le cas d'utilisation en budgets de consommation. Un récepteur GNSS consomme environ 25 à 40 mA en phase d'acquisition active. Un tracker, par exemple, consomme environ 2 mA en veille. Il faut recenser chaque état, mesurer le courant et la durée côté batterie, puis calculer le courant moyen pondéré : le courant moyen est égal à la somme des courants de chaque état multipliés par sa durée, divisée par la durée totale du cycle.
Effectuez les calculs nécessaires régulièrement et dès le début. Une estimation basée sur des données concrètes montre qu'une batterie de 1 000 mAh, chargée à 80 % de sa capacité, offre une autonomie d'environ 12.4 jours avec une consommation de 2 mA en veille, une utilisation quotidienne du GPS et une utilisation ponctuelle du réseau cellulaire. Le rapport performance/consommation/coût optimal évolue constamment ; il est donc essentiel de mesurer plutôt que de supposer. Les récepteurs modernes suivent davantage de constellations avec une consommation réduite, et le déchargement vers le cloud peut encore diminuer la consommation. Toutefois, seules vos mesures vous permettront de déterminer si un système de suivi et de contrôle de position basse consommation atteint ses objectifs.
Conseil : Élaborez une table d’états avant la mise en page. Cela permet de détecter les problèmes de consommation d’énergie à une époque où les modifications sont encore peu coûteuses.
Conception du module GNSS et de l'interface RF
Dérive et multivoie du TCXO
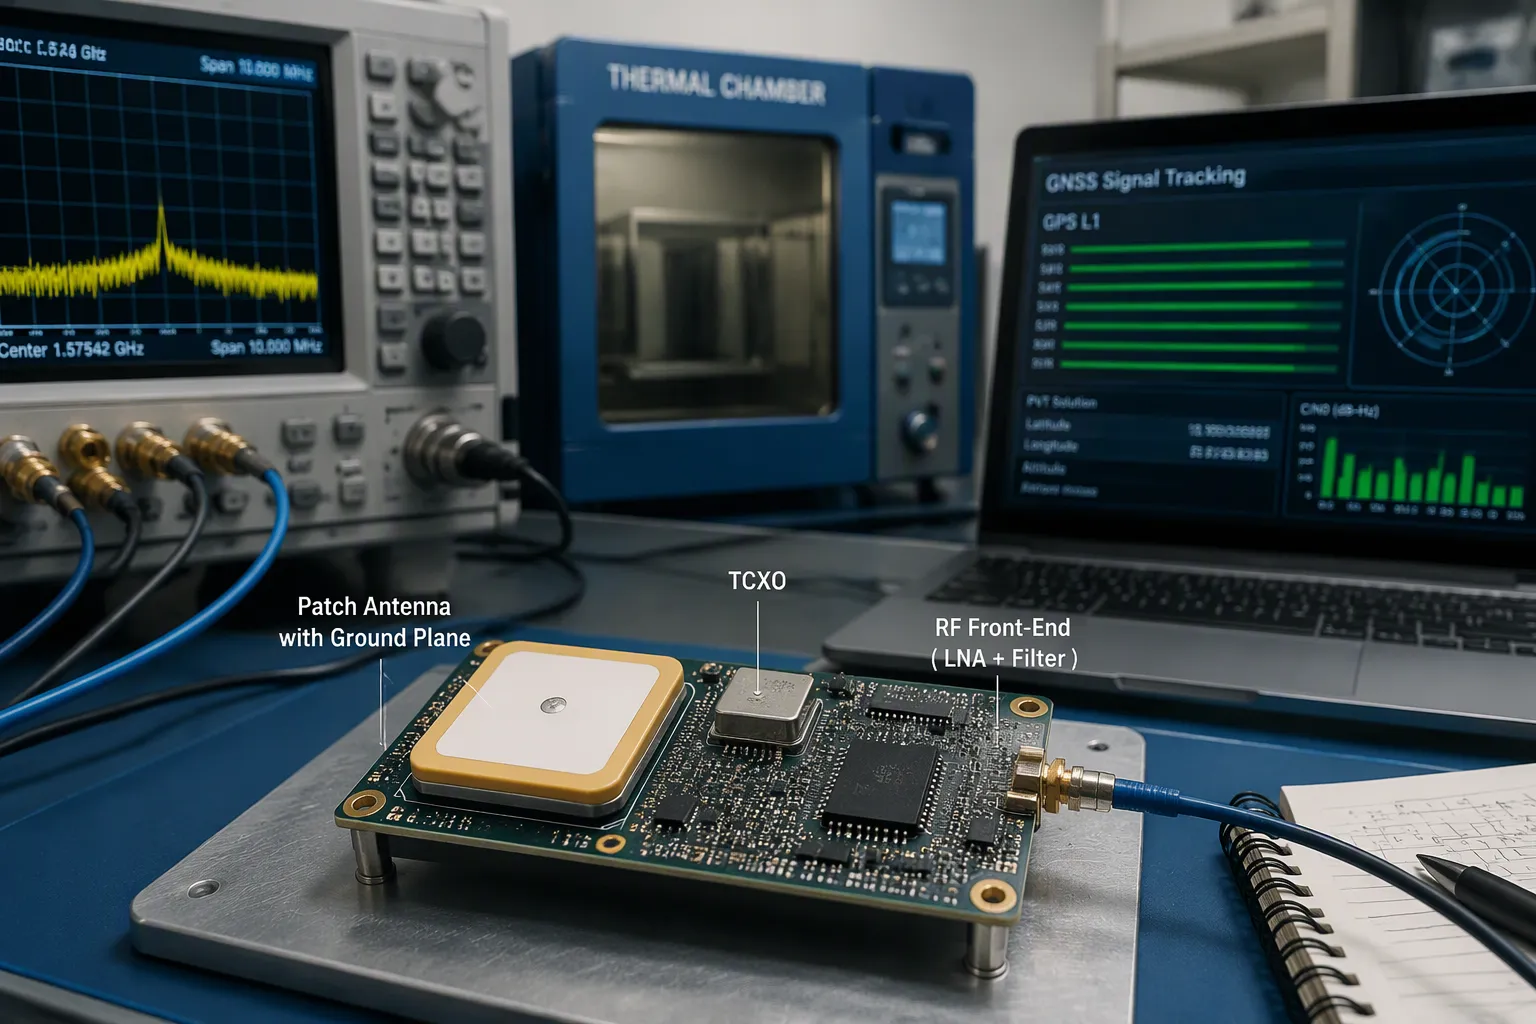
La base de temps du module limite la précision de votre positionnement. Un oscillateur TCXO maintient la fréquence stable quelle que soit la température, assurant ainsi la synchronisation des boucles de code et de porteuse du récepteur. Les oscillateurs bon marché dérivent, et cette dérive se traduit par une erreur de portée. Choisissez un module dont les spécifications du TCXO correspondent à votre plage de températures, puis vérifiez-le ultérieurement dans une chambre thermique.
Le problème des trajets multiples est plus complexe. En ville, les bâtiments bloquent la liaison directe avec les satellites. Les copies réfléchies et diffractées arrivent avec le signal direct, et ce signal mixte fausse le pic de corrélation au sein du corrélateur. La mesure de distance est alors retardée, et la précision diminue. Il est possible de lutter contre ce problème dans plusieurs domaines :
Domaine d'atténuation | Techniques | Effect |
|---|---|---|
Boucles de suivi | Corrélation étroite, technologie double delta | Améliorer la robustesse de la boucle |
plaque de masse, anneau de blocage, antennes polarisées | Réduire l'impact multipath | |
Modulation du signal | BOC versus BPSK | Pic principal plus étroit, meilleure portée |
Algorithmes | Transformée en ondelettes, filtrage empirique | Suppression basée sur les données |
Les puces GNSS économiques et basse consommation présentent une faible sensibilité de verrouillage du signal et un faible rapport signal/bruit. Leurs antennes passives à polarisation linéaire reçoivent des signaux à polarisation circulaire, ce qui rend les observations plus vulnérables aux trajets multiples. Pour les appareils compacts, l'atténuation par algorithme est souvent la solution la plus pratique.
Disposition du LNA, du SAW et de l'antenne
Placez l'antenne sur le bord extérieur de la carte, face à un ciel dégagé. La directivité GNSS étant optimale au zénith, un montage sur mât est préférable à un montage enterré. Éloignez l'antenne des alimentations à découpage, des microcontrôleurs, des émetteurs sans fil et des connecteurs USB. Vérifiez le filtre passe-bas de l'émetteur et maintenez une distance de plusieurs centimètres entre les antennes afin d'éviter que les sous-harmoniques n'interfèrent avec la bande GNSS.
Pour une antenne patch, prévoyez un plan de masse suffisamment grand directement en dessous (généralement de 40 mm² ou plus, selon la fiche technique). Pour une antenne puce, veillez à ce que la zone d'espacement préconisée par le fabricant soit exempte de câbles, de masse et de composants. Un espacement réduit décale la fréquence de résonance et diminue la sensibilité.
Placez l' amplificateur à faible bruit (LNA) près de l' alimentation de l'antenne et utilisez un filtre SAW pour rejeter les interférences hors bande. Blindez la section RF et interdisez l'accès à cette zone. Concevez la masse du circuit intégré du récepteur comme un système distinct de la masse numérique, source de bruit, reliée à un point unique situé sous le circuit intégré. Utilisez le CN0 comme critère : une valeur de 40 dB-Hz ou plus sous un ciel dégagé indique une conception correcte, tandis qu'une valeur de 35 dB-Hz ou moins signale un problème.
Bruit et sensibilité de la commutation CC-CC
Les convertisseurs CC-CC embarqués contribuent directement à la désensibilisation du récepteur. Des mesures effectuées sur le convertisseur CC-CC d'un dispositif IoT à l'aide d'une sonde de champ magnétique ont révélé des interférences électromagnétiques (IEM) à large bande et à bande étroite entre 1 et 1 500 MHz, de 20 à 40 dB au-dessus du bruit ambiant. Cette plage de fréquences inclut celle du GPS (1 575,42 MHz). Couplées à l'entrée du récepteur, ces IEM provoquent une désensibilisation importante.
Atténuez ce problème au niveau de l'implantation. Utilisez une structure de circuits appropriée, compartimentez les sections RF, numériques et de conversion de puissance, et acheminez les signaux et l'alimentation de manière à minimiser les couplages parasites. Alimentez le circuit intégré récepteur via un régulateur LDO à PSRR élevé, et non directement depuis le convertisseur, et ajoutez un découplage ainsi qu'un filtre à perles de ferrite. Basculez les composants un par un et surveillez CN0 pour isoler la source de bruit. Ces mesures préservent la sensibilité de toute conception GNSS basse consommation, y compris les traceurs GPS et les récepteurs GNSS basse consommation utilisés dans un système de surveillance et de contrôle de position. Un travail soigné sur l'étage d'entrée garantit une haute précision de positionnement sans compromettre la faible consommation.
Conseil : Consignez CN0 lors de chaque revue de conception. Cela permet de détecter les problèmes RF avant qu’ils n’atteignent le terrain.
Architecture de puissance pour les systèmes de surveillance et de contrôle de position à faible consommation
Séparation des voies ferrées et coupure de courant
Il est conseillé de séparer l'alimentation de la carte en rails distincts avant de l'acheminer. Consacrez au récepteur GNSS un rail dédié et silencieux via un régulateur LDO. Alimentez le microcontrôleur, la radio et les capteurs à partir d'autres rails. Cette séparation empêche les variations de charge numérique d'affecter l'alimentation du récepteur. Elle permet également de désactiver les blocs inutilisés.
La gestion de l'alimentation permet de réaliser de réelles économies. Pilotez un commutateur de charge ou une broche d'activation de régulateur à partir d'une E/S du microcontrôleur et utilisez un signal SLEEP pour couper la radio et les capteurs entre les acquisitions de données. Maintenez le domaine de secours du récepteur actif en permanence. Un microcontrôleur basse consommation est un atout, mais la conception de l'alimentation et du mode de gestion de l'énergie est plus importante que la référence du microcontrôleur. Un microcontrôleur bon marché avec une gestion de l'alimentation propre est souvent plus performant qu'un microcontrôleur haut de gamme avec une alimentation partagée.
Ferroviaire | Matériau | Portail | Remarques |
|---|---|---|---|
Récepteur GNSS | LDO provenant de la batterie | Signal de sommeil | Maintenez le domaine de sauvegarde actif |
Noyau MCU | Convertisseur CC-CC ou LDO | Modes de veille | État à droits de douane les plus bas |
Radio | Interrupteur de charge | Activation GPIO | Arrêt entre les rafales |
Détecteurs | Interrupteur de charge | Activation GPIO | Réveil par mouvement |
Conseil : Mesurez le courant sur chaque rail, et pas seulement au niveau de la batterie. Une seule sonde peut masquer le circuit défectueux.
Assistance en matière de fournitures de secours et d'éphémérides
Le récepteur nécessite un domaine de secours actif pour son horloge temps réel (RTC) et ses données d'éphémérides stockées. Une petite pile bouton ou un supercondensateur assure la continuité de ce domaine en cas de coupure de courant. Avec des éphémérides et une heure valides, le récepteur évite un démarrage à froid et acquiert une position beaucoup plus rapidement. Sans cela, chaque cycle de réveil engendre le coût total d'acquisition.
L'assistance par éphémérides étend ce principe. Vous transmettez des données orbitales actualisées à l'appareil via votre liaison radio, de sorte que le récepteur n'a jamais besoin de les télécharger depuis les satellites. Le temps d'acquisition du signal diminue considérablement et le récepteur passe moins de temps à son courant d'acquisition de 25 à 40 mA. Pour un système de surveillance et de contrôle de position basse consommation , c'est l'une des solutions les plus économiques.
Remarque : Vérifiez la consommation de courant de secours dans votre budget veille. Une fuite de courant sur le circuit de secours réduit le gain.
Adaptation des modes d'alimentation à l'application
Votre architecture d'alimentation doit être adaptée au cas d'utilisation. Un système de surveillance de position basse consommation pour le suivi d'actifs s'active selon une planification. Un système de surveillance et de contrôle de position pour les équipements de flotte peut, quant à lui, s'activer au mouvement. Associez chaque mode à un état du rail, puis vérifiez la consommation moyenne par rapport à votre budget.
Pour une conception fiable, effectuez des mesures précises. Enregistrez le courant dans chaque état et vérifiez que la coupure supprime bien la charge. Cette rigueur permet une surveillance précise de la position sans décharger la cellule. Elle préserve également la précision du contrôle dans les systèmes exploitant les données de localisation, où une baisse de tension lors d'une opération de contrôle de haute précision engendre des coûts supérieurs à l'énergie économisée.
Cycles de service et solutions GPS à très faible consommation

Budgets actuels du sommeil et de l'éveil
Le mode veille prolongée est la meilleure solution pour obtenir un GPS à très faible consommation. Le récepteur reste en veille la plupart du temps et n'est réactivé que brièvement pour obtenir une position. En acquisition, il consomme environ 25 à 40 mA, tandis qu'en veille, sa consommation peut atteindre environ 2 mA. C'est la différence entre ces deux états qui détermine l'autonomie de la batterie.
Avant de programmer le firmware, établissez une table d'états. Listez chaque état, son courant et sa durée. Calculez ensuite le courant moyen sur un cycle complet. Le courant moyen est égal à la somme des courants de chaque état multipliés par leur durée, divisée par la durée totale du cycle. Conservez les mêmes unités pour toutes les grandeurs et considérez le résultat comme une moyenne, et non comme une valeur de crête. Une valeur de crête réduirait considérablement la taille de votre cellule.
Vérifiez ces calculs avec un exemple concret. Une batterie de 1 000 mAh, utilisée à 80 % de sa capacité, fournit 800 mAh de charge utile. Un système fonctionnant en veille à 2 mA, se réveillant pour une acquisition quotidienne de position et émettant une brève impulsion radio, a une autonomie d'environ 12.4 jours. Réduisez la durée de la veille ou augmentez la fréquence des acquisitions, et cette autonomie diminue rapidement.
Conseil : Mesurez le courant de sillage avec un oscilloscope, et non un multimètre. Les pics d’acquisition sont brefs et faciles à manquer.
Aide inertielle et odométrique
Vous pouvez réduire la fréquence des acquisitions sans perdre le suivi de la position. Ajoutez une centrale inertielle et laissez la fusion de capteurs assurer l'estimation entre les acquisitions. L'accéléromètre et le gyroscope suivent les mouvements, et le filtre de fusion combine ces données avec chaque mise à jour GNSS. Moins d'acquisitions signifient moins de temps d'exposition au courant, et donc une consommation d'énergie réduite.
L'odométrie est utile pour les plateformes à roues. Les mouvements des roues et les changements de cap limitent l'estimation entre les mises à jour satellitaires. Un véhicule qui signale ses propres mouvements nécessite moins de cycles de réveil qu'un véhicule qui se fie à une estimation. Cette approche est particulièrement adaptée aux systèmes GPS basse consommation pour le suivi de chariots, de remorques et de véhicules de flotte.
Veillez à une configuration pratique au niveau de la carte. Placez l'IMU près du centre de la carte et loin des alimentations à découpage. Alignez ses axes avec le boîtier afin d'éviter les calculs de correction dans le firmware. Calibrez le biais lors des tests de production et stockez les coefficients dans la mémoire flash. Un gyroscope présentant une dérive peut fausser votre estimation entre les points de mesure ; il est donc important de contrôler la dérive du biais en fonction de la température.
Remarque : L’assistance réduit la fréquence d’acquisition des données, mais pas leur qualité. Veillez à maintenir un nombre suffisant de mises à jour GNSS pour limiter la dérive inertielle.
Calcul de la puissance moyenne et planification des réveils
Planifiez les réveils en fonction du cas d'utilisation, et non selon une minuterie fixe. Un système de surveillance et de contrôle de position basse consommation pour les équipements peut se réveiller selon une planification. Un système de surveillance et de contrôle de position pour les équipements mobiles peut se réveiller au mouvement. Les réveils déclenchés par le mouvement sont souvent plus économiques que les réveils programmés en termes de consommation moyenne.
Adaptez le planning à la correction nécessaire. Un démarrage à froid coûte bien plus cher qu'un démarrage à chaud avec des éphémérides valides. Maintenez le domaine de secours actif et transmettez les données d'assistance via votre liaison radio. Le délai d'acquisition du signal diminue et le récepteur passe moins de temps en mode acquisition.
Il est essentiel d'équilibrer la fréquence des acquisitions de position et la précision du contrôle. Un système agissant sur la position nécessite une acquisition de position récente avant chaque action. Un système se contentant d'enregistrer la position peut accepter des données plus anciennes. Définissez l'intervalle de veille en fonction de cette exigence, puis vérifiez la consommation moyenne par rapport à votre budget. Cette pratique garantit la fiabilité d'un système de surveillance de position basse consommation et protège les opérations de contrôle de haute précision contre les données obsolètes. Une planification rigoureuse permet de réduire la consommation sans compromettre la précision.
Compromis en matière de validation, de dérive thermique et de conception pour la fabrication (DFM)
Méthodes de test en conditions réelles
Il est important de tester la précision et la puissance en conditions réelles, et non pas seulement en laboratoire. Parcourez un itinéraire connu à pied ou en voiture et enregistrez les points de référence par rapport à un point de repère géodésique. Enregistrez simultanément le CN0. Une valeur de 40 dB-Hz ou plus, sous un ciel dégagé, confirme une conception correcte. Une valeur de 35 dB-Hz ou moins indique un problème de radiofréquence.
La dérive thermique nécessite un test spécifique. Chauffez la carte dans une enceinte climatique et observez simultanément la sortie du TCXO et l'erreur de fixation. La dérive de fréquence se traduit par une erreur de portée ; une carte froide et une carte chaude peuvent donc indiquer des positions différentes. Enregistrez le courant dans chaque état au cours du même cycle. Le courant d'acquisition se situe aux alentours de 25 à 40 mA, et une brève pointe est facilement difficile à détecter avec un multimètre.
Conseil : Répétez chaque test sur au moins deux unités. La dispersion d’une unité à l’autre est plus révélatrice qu’un seul résultat parfait.
Conception pour la fabrication (DFM) et contraintes de fabrication
Votre schéma doit résister aux étapes de fabrication et d'assemblage. Regroupez l'entrée du récepteur, l'alimentation, le réseau d'adaptation et l'interface d'antenne. Isolez-les des horloges, des nœuds de commutation et des connecteurs haute intensité. Une simple séparation physique ne suffit pas en cas de rupture des chemins de retour ; préservez donc le plan de référence.
Compromis de fabrication | |
|---|---|
Partitionnement de zone RF | Isolez l'entrée du récepteur et l'alimentation de l'antenne des sources de bruit. |
Empilement et plans de référence | Préserver l'impédance contrôlée et les chemins de retour continus |
Choix des matériaux | Suivez les données de superposition publiées, et non une étiquette GPS générique. |
Structures Via et HDI | Ajoutez-les uniquement là où le routage l'exige ; cela augmente le coût |
Restrictions de substitution | Marquer les filtres et les pièces correspondantes comme non remplaçables |
Indiquez les valeurs cibles d'impédance et la géométrie des pistes pour les alimentations RF dans les données publiées. Respectez le schéma de référence du module pour le placement du cristal et du TCXO. Planifiez les blindages et les points de test avant le gel du routage. L'inspection optique automatisée (AOI) ne vérifie que l'assemblage visible ; prévoyez donc un test RF fonctionnel distinct.
Itérez à partir de données mesurées. Toute modification de la nomenclature ou l'ajout d'un dispositif de fixation influent sur les coûts et les délais ; il est donc essentiel d'évaluer chaque compromis au regard des résultats de vos tests. Une validation rigoureuse garantit la précision du positionnement et du contrôle dans tout système de surveillance et de contrôle de position. Elle assure également la fiabilité du système quelles que soient la température et le volume. Ces bonnes pratiques de conception GNSS s'avèrent payantes sur le terrain, et chaque carte GNSS que vous concevrez en bénéficiera.
Définissez clairement les objectifs de précision et de puissance. Concevez avec soin l'étage d'entrée RF et le plan de masse. Utilisez des rails séparés, la gestion de l'alimentation et combinez la modulation de rapport cyclique avec l'assistance inertielle. Vérifiez ensuite le tout par des mesures réelles. Ces étapes permettent de transformer un système de surveillance et de contrôle de position basse consommation en un produit fiable.
Précision et faible consommation peuvent aller de pair. Ce sont les décisions prises au niveau de la carte mère, et non un seul composant ingénieux, qui font la différence. Vous maîtrisez le bruit, les rails et le cycle de sillage. Chaque choix contribue au bon fonctionnement des autres.
Les tendances en matière de puces et d'algorithmes vous seront utiles :
L'assistance GNSS, RTK et la fusion de capteurs étendent les possibilités des modules basse consommation.
La correction du signal basée sur l'IA et le calcul en périphérie améliorent la localisation en temps réel.
La fusion des données GNSS et IMU améliore la précision et la robustesse du signal.
Une conception RF plus rigoureuse, tenant compte des contraintes de fabrication, suivra. Continuez à mesurer, à itérer, et votre prochaine carte GNSS sera plus performante que la précédente.
QFP
Comment choisir un objectif de précision avant de choisir les pièces ?
Partez du cas d'utilisation, pas de la fiche technique. Un suivi au mètre près convient aux systèmes de suivi d'actifs basiques. Un suivi au centimètre près nécessite des modules RTK ou PPP, des données de correction et des antennes multibandes. Définissez d'abord le niveau de précision. Ensuite, laissez-le guider vos choix de modules, d'antennes et de fréquence de mise à jour.
Pourquoi mon récepteur perd-il en sensibilité lorsque le convertisseur CC-CC fonctionne ?
Le bruit de commutation est couplé à l'entrée du récepteur et en réduit la sensibilité. Les mesures montrent que les interférences électromagnétiques du convertisseur sont nettement supérieures au bruit ambiant sur toute la bande de 1575.42 MHz. Il est recommandé d'alimenter le récepteur via un régulateur LDO à PSRR élevé, d'ajouter un découplage et une ferrite, et de commuter les blocs un par un en surveillant CN0.
De quelle alimentation de secours le récepteur a-t-il besoin entre deux réparations ?
Maintenez le domaine de secours actif pour l'horloge temps réel (RTC) et les éphémérides enregistrées. Une petite pile bouton ou un supercondensateur préserve ce domaine en cas de coupure de courant. Des éphémérides et une heure valides permettent au récepteur d'éviter un démarrage à froid, ce qui réduit le temps d'acquisition et la durée d'utilisation du courant d'acquisition.
Comment puis-je savoir si mes calculs de cycle de service sont corrects ?
Commencez par créer une table d'états. Listez chaque état, son courant et sa durée. Le courant d'acquisition se situe entre 25 et 40 mA, et celui en veille autour de 2 mA. Mesurez ensuite chaque tension à l'oscilloscope, et non au multimètre. Les pics d'acquisition, même brefs, sont faciles à manquer ; un pic manqué peut entraîner un sous-dimensionnement de la cellule.
Conseil : Répétez chaque test de précision et de consommation sur au moins deux unités. L’écart entre les unités indique qu’il existe plusieurs cartes parfaitement fonctionnelles.
Un système fiable de suivi et de contrôle de position repose sur des données mesurées, et non sur des suppositions. Vérifiez la conformité de CN0 avec vos cibles, assurez-vous que chaque rail est bien actionné et enregistrez le courant dans chaque état. Chaque décision de conception GNSS s'appuiera alors sur des preuves que vous pourrez justifier lors d'une revue de conception.