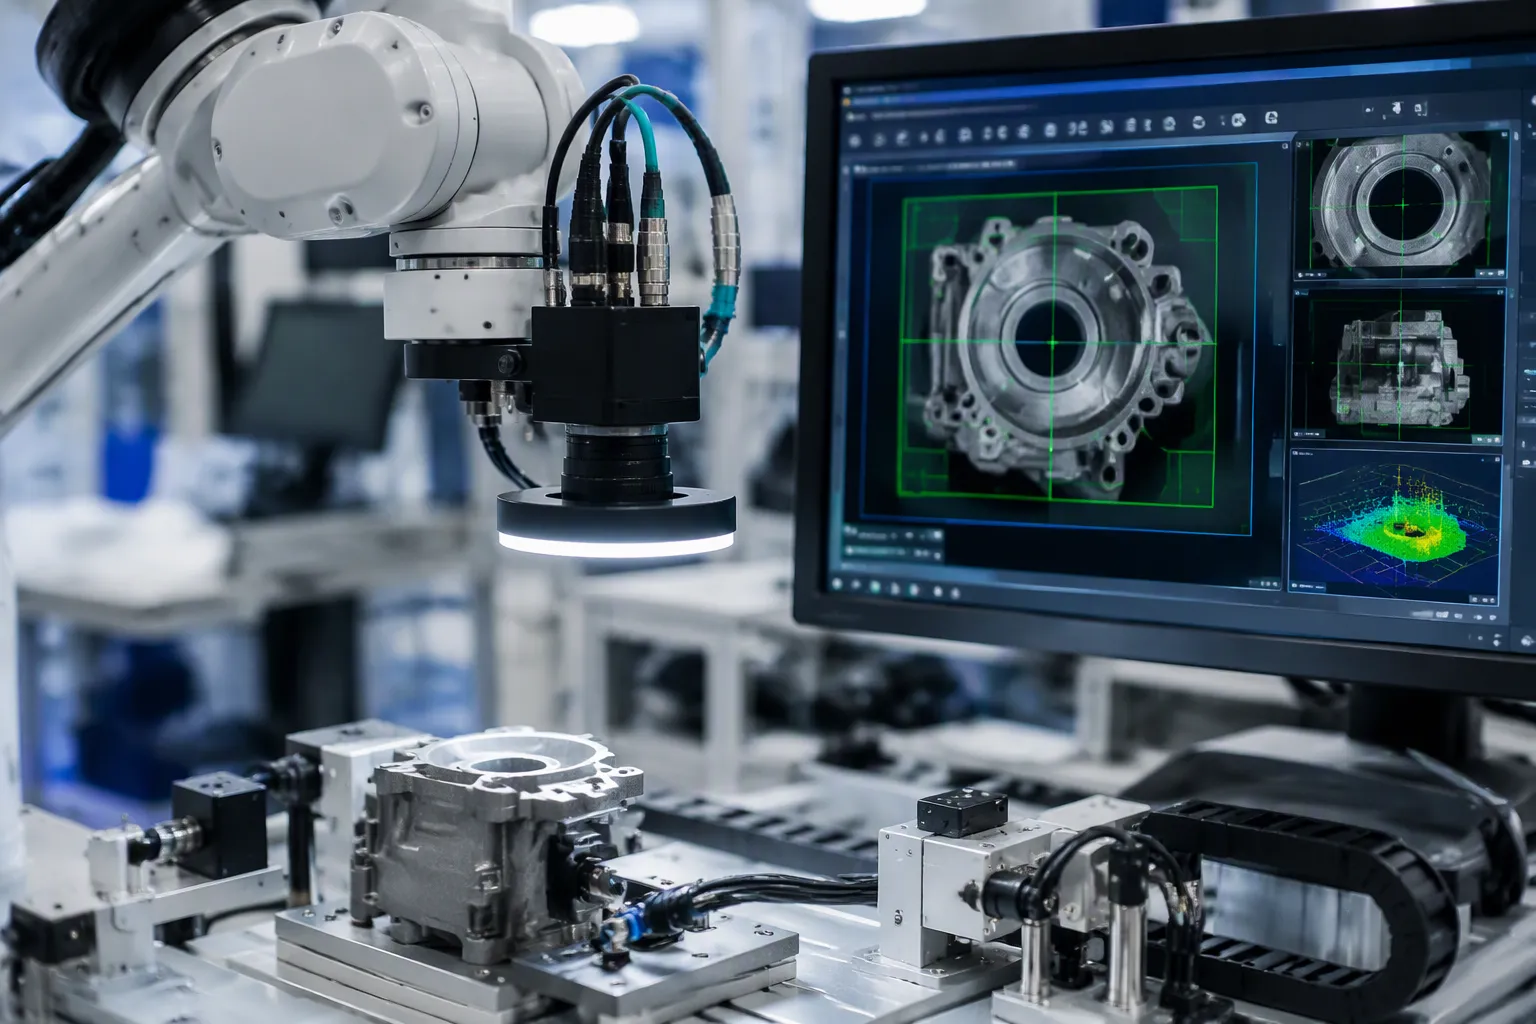
El reconocimiento visual y el trabajo en equipo del brazo robótico funcionan en un ciclo cerrado. Las cámaras supervisan el espacio de trabajo y el sistema de percepción detecta cada objeto y su posición. El servocontrol visual guía el brazo en tiempo real. Los componentes principales son la cámara o cámaras, el sistema de percepción, la estimación de la posición, el planificador de movimiento y el controlador. Este ciclo es crucial para los ingenieros de hardware y los equipos de productos electrónicos, ya que el diseño a nivel de placa determina su éxito. La elección de la interfaz, la latencia, el ruido y las compensaciones de fabricación establecen los límites reales. La ventaja reside en la precisión del ciclo cerrado, la adaptabilidad a los cambios de posición de las piezas y la reducción de la necesidad de fijación. Los analistas valoran este mercado en 3.89 millones de dólares en 2025, con una tasa de crecimiento anual compuesta (CAGR) del 11.2 % entre 2027 y 2035. Verá cómo la visión artificial, la visión por computadora y la integración de la visión conectan el robot y el sistema de visión. Los brazos robóticos premian un diseño cuidadoso y penalizan los atajos.
Puntos Clave
La visión artificial y los brazos robóticos trabajan juntos en un ciclo continuo: las cámaras detectan los objetos y el brazo se mueve hacia ellos.
Elige la interfaz de tu cámara según la longitud del cable: MIPI CSI-2 para distancias cortas, USB3 para unos pocos metros y GigE para distancias largas.
Comprueba y ajusta con frecuencia la coordinación mano-ojo para evitar desviaciones y mantener la precisión.
Planifica el tiempo que transcurrirá desde que la cámara toma la fotografía hasta que el brazo se mueve, para evitar retrasos.
Mantenga el ruido del motor alejado de los cables de la cámara para que la imagen se mantenga nítida.
Fundamentos del brazo robótico y control por visión artificial
Seis grados de libertad y cinemática del brazo
Un brazo robótico articulado de seis ejes coloca su herramienta en tres grados de libertad de traslación y tres de rotación. La cinemática directa calcula la pose del efector final a partir de las variables de las articulaciones. Se vinculan las transformaciones del sistema de coordenadas base al sistema de coordenadas de la herramienta. Según la convención de Denavit-Hartenberg, cada articulación tiene cuatro parámetros: longitud del enlace, torsión del enlace, desplazamiento del enlace y ángulo de la articulación. La multiplicación de las matrices homogéneas de cada articulación proporciona la transformación de la base a la herramienta. Su bloque superior izquierdo de 3×3 es la matriz de rotación, y los tres primeros elementos de la cuarta columna dan el vector de posición.
La cinemática inversa funciona en sentido contrario. Calcula los ángulos de las articulaciones cuando se conoce la postura deseada. Las soluciones analíticas son poco comunes y existen principalmente para brazos con muñecas esféricas. Por lo tanto, la mayoría de los brazos robóticos utilizan iteración numérica.
Comencemos con una estimación conjunta inicial.
Calcula la pose actual mediante cinemática directa.
Calcula el error de pose.
Actualizar las articulaciones utilizando la pseudoinversa jacobiana escalada por un tamaño de paso.
Repita el procedimiento hasta que el error sea inferior al límite de tolerancia.
El bucle de control de la percepción a la acción
El ciclo se completa en cinco etapas: captura de fotogramas, detección, estimación de pose, planificación y control. La visión artificial proporciona los fotogramas originales. La visión artificial y el reconocimiento visual transforman esos fotogramas en identidades de objetos y poses de 6 grados de libertad. El planificador convierte cada pose en una trayectoria articular, y el controlador dirige el brazo robótico a lo largo de ella. Cada etapa añade retardo, por lo que se registran las marcas de tiempo de los fotogramas en el momento de la captura y se calcula la latencia total.
La integración de visión suele colocar las cámaras integradas directamente en el efector final. Esta disposición de cámara integrada elimina los puntos ciegos cerca de la pinza y simplifica la calibración. Las vistas multicámara extienden la percepción a todo el espacio de trabajo 3D, lo que facilita la manipulación compleja y precisa de piezas en contenedores desordenados. Esta misma arquitectura se adapta a robots industriales y colaborativos, así como a células de robótica colaborativa, donde un segundo brazo robótico articulado rastrea objetos en movimiento. Los diseñadores de brazos robóticos deben considerar la ubicación de la cámara como una decisión mecánica, ya que la rigidez del montaje afecta la precisión de la posición tanto como el algoritmo.
Técnicas de visión por computadora y reconocimiento de objetos

PBVS, IBVS y servocontrol visual híbrido
El servocontrol visual basado en la posición (PBVS) utiliza visión artificial para determinar la ubicación de la pieza en el espacio 3D. A continuación, indica al brazo robótico hacia dónde moverse en el espacio cartesiano. El servocontrol visual basado en imágenes (IBVS) omite este paso y mueve el brazo robótico directamente a partir de las características de la imagen. Los sistemas híbridos ejecutan ambos bucles simultáneamente.
Los esquemas híbridos 2 1/2-D equilibran la estabilidad local de IBVS con la dependencia de PBVS respecto a la precisión de la estimación de la pose, la calibración y los modelos de objetos.
Nuevo enfoque
Características de robustez
Complejidad:
Híbrido (IBVS + PBVS)
Gestiona la oclusión de características y compensa los errores de pose debidos a la odometría o al deslizamiento.
Nivel superior: dos bucles para diseñar y ajustar
IBVS
Depende de la retroalimentación visual, no de la odometría interna.
Inferior: bucle simple
PBVS
Requiere estimación precisa de la pose, calibración y modelos de objetos.
Inferior: bucle simple
Elija PBVS cuando tenga un modelo CAD limpio y una celda bien calibrada. Elija IBVS cuando la calibración se desvíe o la pieza no tenga textura. La mayoría de los brazos robóticos en producción funcionan con un solo bucle. La mayoría de los brazos robóticos en laboratorios de investigación funcionan con un bucle híbrido. Reserve los diseños híbridos para manipulaciones complejas, donde la oclusión es frecuente. Los brazos robóticos que trabajan con piezas brillantes también se benefician de la retroalimentación adicional.
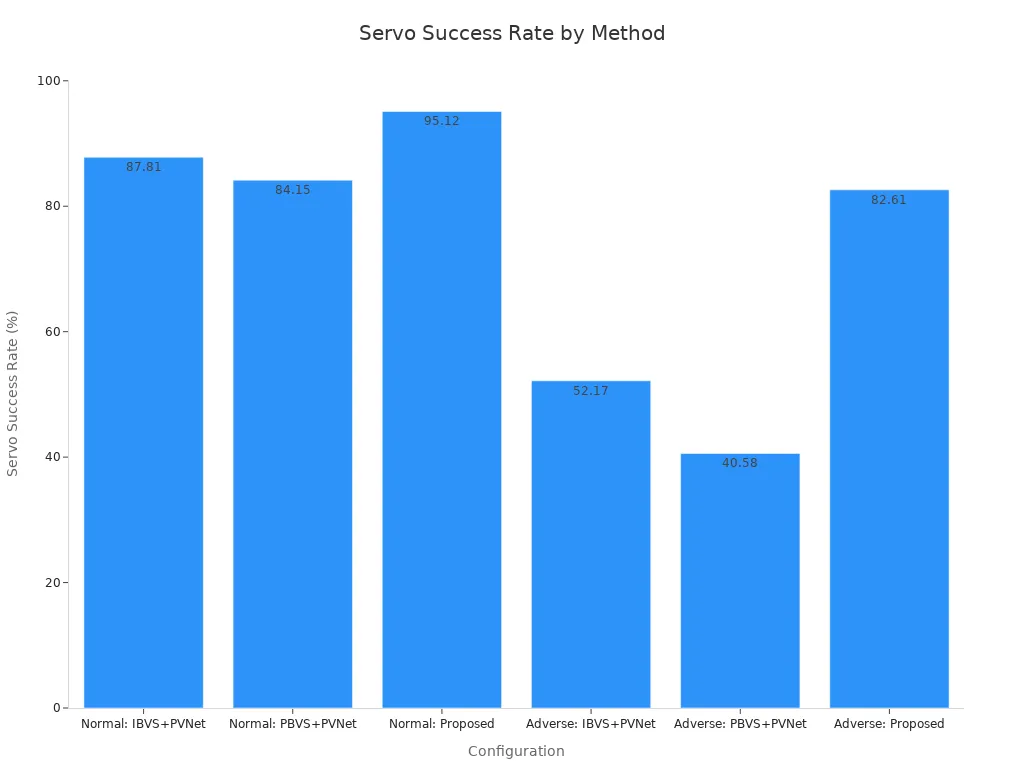
Los ensayos publicados sobre objetos sin textura evidencian esta diferencia. Un método EKF basado en puntos clave alcanzó una tasa de éxito de servo del 95.12 % en condiciones normales y del 82.61 % en condiciones adversas. El método de referencia IBVS+PVNet alcanzó el 87.81 % y el 52.17 %, respectivamente. El método de referencia PBVS+PVNet alcanzó el 84.15 % y el 40.58 %. Este mismo método registró el menor error de traslación, el menor error de rotación y la menor relación de longitud de trayectoria en ambos escenarios.
Aprendizaje profundo para detección y estimación de pose
Actualmente, el aprendizaje profundo realiza la mayor parte del trabajo de reconocimiento de objetos en los sistemas de reconocimiento visual. Los estimadores modernos predicen directamente el ancho y el ángulo del objeto. Este resultado proporciona al brazo robótico la posición de agarre deseada sin necesidad de un modelo CAD.
MegaPose: un sistema de renderizado y comparación con un excelente rendimiento de captura cero mediante un refinamiento progresivo.
FoundationPose: un marco unificado para la detección, el seguimiento y la estimación de la pose en objetos nuevos.
Ambos se ejecutan en el conjunto de pruebas YCB-Video. La fuente no proporciona cifras de precisión para ellos en ese caso. En un conjunto de datos de agarre de 6 grados de libertad más reciente, EfficientPose alcanzó el 97.05 % y FFB6D el 98.09 %.
Modelo | Precisión informada |
|---|---|
Postura eficiente | 97.05% |
FFB6D | 98.09% |
Los programas de referencia como el desafío BOP impulsaron este progreso. Estos programas evalúan los métodos con métricas geométricas como ADD y MSSD.
Los modelos de lenguaje de visión y los sistemas de visión basados en imágenes (IBVS) aún son direcciones de control emergentes. Considérelos prometedores, no probados. Muchos equipos combinan el servocontrol clásico con modelos de IA para la detección. Esta división mantiene el bucle de control predecible. La inteligencia artificial ayuda más en la etapa de percepción, donde la visión artificial y el reconocimiento de objetos manejan el ruido. Actualmente, la inteligencia artificial aporta menos valor dentro del bucle de servocontrol. Los proveedores de visión artificial ahora incluyen modelos de IA integrados, y las bibliotecas de visión artificial cubren el resto. Los brazos robóticos en las células logísticas aún necesitan una ley de servocontrol rápida y simple. El reconocimiento de patrones por sí solo no cerrará el bucle. Un segundo brazo robótico puede rastrear un objetivo en movimiento, y esta configuración prioriza la precisión temporal sobre el tamaño del modelo.
Integración de visión para brazos guiados por visión
Interfaces de cámara, calibración y coordinación mano-ojo
La interfaz de cámara que elijas determina el alcance y la precisión de tu brazo robótico. MIPI CSI-2 funciona bien para distancias cortas entre placas dentro de la carcasa del brazo. USB3 admite unos pocos metros con un cableado sencillo. GigE tiene un gran alcance en una línea de producción, pero introduce fluctuaciones de paquetes que debes tener en cuenta. Elige la interfaz en función de la longitud del cable, y luego de la resolución y la velocidad de fotogramas.
Enrutamiento de pares diferenciales de alta velocidad con simetría. Mantenga las pistas P y N en trayectorias idénticas con curvas y vías equilibradas. Mantenga el espaciado constante entre el transmisor y el receptor, y ajuste las longitudes de P y N para minimizar la asimetría. Enrutamiento de pares sobre un plano de tierra continuo, evitando planos divididos y recortes de cobre. Para enlaces USB 3.0 y similares, mantenga la asimetría entre 25 y 50 ps y la impedancia diferencial cerca de 90 Ω ± 10 %. Coloque los condensadores de acoplamiento de CA simétricamente y prefiera encapsulados pequeños como el 0402.
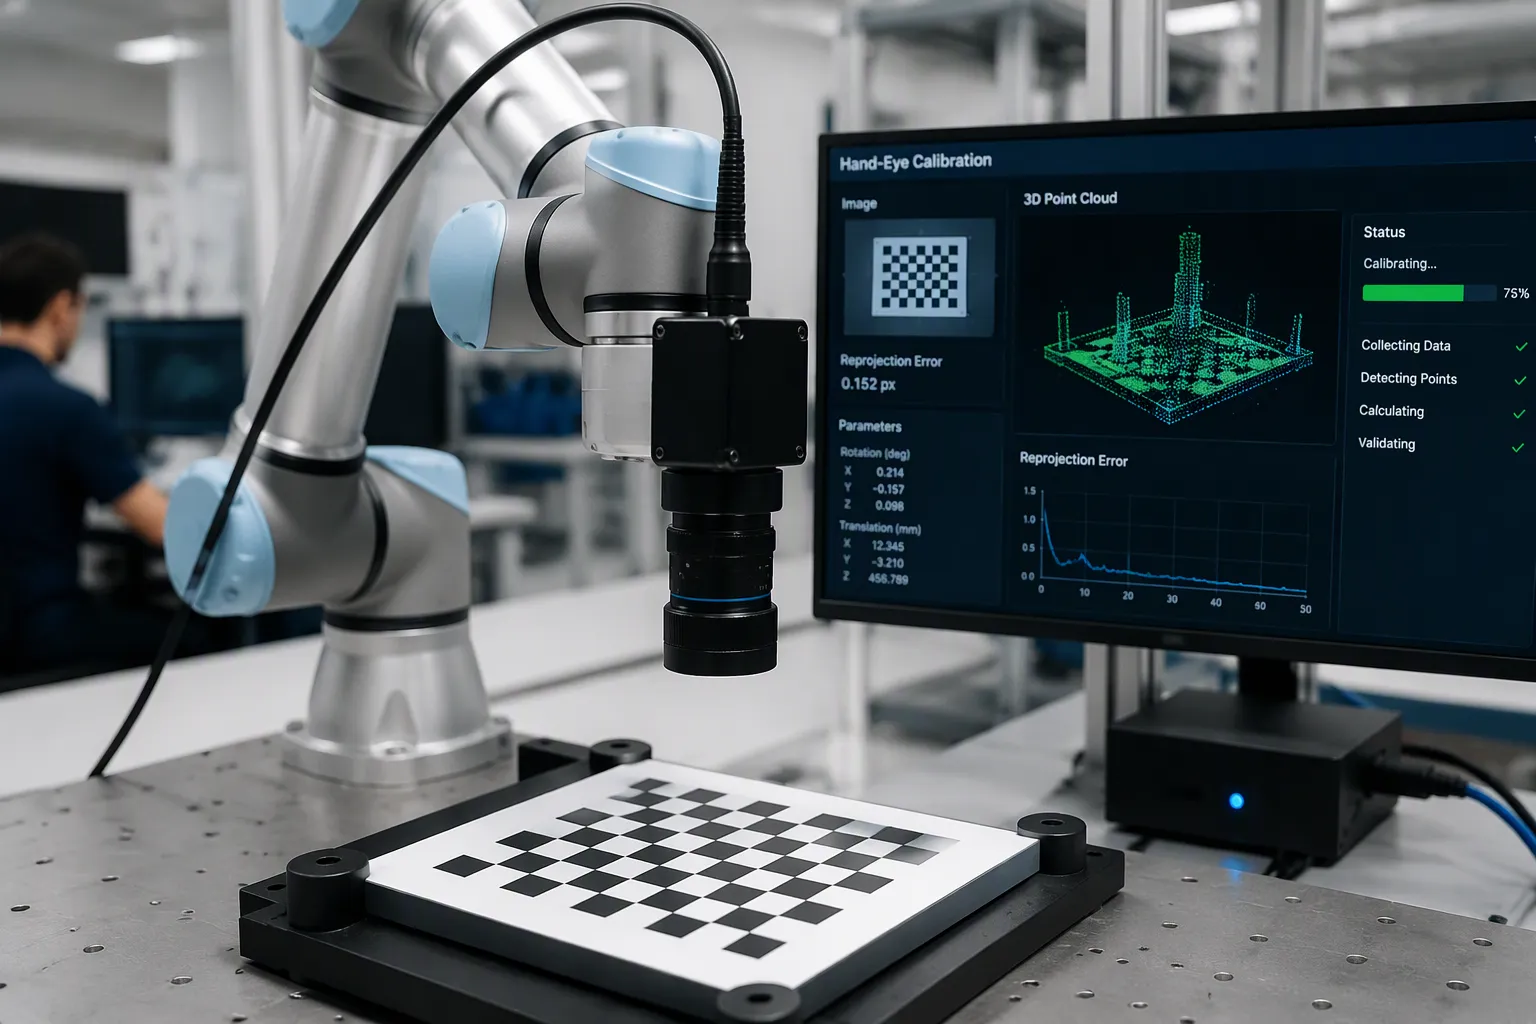
La calibración mano-ojo estima la transformación entre el efector final y el sistema de coordenadas de la cámara. La fórmula estándar es AX = XB, donde A y B representan las posiciones del brazo y la cámara entre fotogramas, y X es la transformación desconocida. Se puede utilizar el método de la placa de calibración, que requiere al menos diez imágenes de una placa montada en el brazo robótico. El método de la lista de pares de puntos funciona sin necesidad de una placa en el objeto de trabajo. Actualmente, las rutinas de calibración automática ejecutan estos pasos con mínima intervención del operador. A continuación se muestran los resultados típicos para seis configuraciones de articulaciones.
Métrico | Traducción | Rotación |
|---|---|---|
Valor máximo de referencia (X, Y, Z) | 2.471 mm, 3.751 mm, 1.423 mm | 0.957 °, 0.454 °, 0.702 ° |
Autocaravana promedio | 2.548 mm | 0.704° |
Desviación media (DE) | 0.930 mm | 0.265° |
Validar con una prueba estática sobre una mesa y una prueba dinámica que registre nubes de puntos transformadas mediante ICP.
Gestión de la latencia y aislamiento del ruido
Planifica tu presupuesto de latencia desde la captura de fotogramas hasta el movimiento del brazo. Registra la hora de cada fotograma durante la captura y, a continuación, añade la detección, la estimación de la pose, la planificación y el retardo del bus. EtherCAT proporciona una sincronización determinista para el controlador del brazo robótico.
Parámetro | Rendimiento típico de EtherCAT |
|---|---|
Tiempo de ciclo (10 ejes servo) | 100–250 µs |
Jitter | <1 µs |
Precisión de sincronización de reloj distribuido | mejor que 100 ns |
Los relojes distribuidos mantienen la sincronización de cada esclavo a nivel de hardware, por lo que la temporización se mantiene incluso bajo carga de software. CAN sigue funcionando correctamente para ejes más lentos en brazos robóticos más pequeños.
Mantenga el ruido del controlador del motor alejado de la cadena de procesamiento de imágenes. Conecte los blindajes de los cables a 360° en ambos extremos y nunca conecte un blindaje a través de un cable de drenaje de la caja de conexiones. Separe el enrutamiento de la señal y la alimentación dentro del gabinete. Ralentice la velocidad de activación de la puerta del MOSFET y reduzca el tamaño de las áreas de bucle de alta corriente para disminuir las emisiones en la fuente. Estas medidas protegen la precisión de la visión artificial durante las tareas de manipulación.
Para el diseño para la fabricación (DFM), confirme la configuración de capas antes del enrutamiento, mantenga la geometría de las pistas dentro de ±5 milésimas de pulgada y acuerde las tolerancias de impedancia con su fabricante. La integración de la visión artificial tiene éxito cuando el diseño de la placa, la calibración y la sincronización reciben la misma atención. La integración de la visión falla cuando cualquiera de estos aspectos se trata como algo secundario. Planifique la integración de la visión desde el principio y sus brazos robóticos mantendrán la precisión en toda la línea de producción.
Aplicaciones, desafíos y soluciones de visión artificial
Casos de uso reales en fabricación y logística
Los robots colaborativos guiados por visión se utilizan en tareas de recogida y colocación, vaciado de contenedores y localización de objetos en líneas de producción. Una cámara 3D puede detectar detalles menores de 5 mm, lo que permite que un brazo robótico vacíe un contenedor lleno sin agarrar la pieza equivocada. Los cobots de doble brazo siguen objetos en movimiento, y las células humano-robot transfieren piezas entre una persona y un brazo. La integración de la visión ofrece ventajas cuantificables:
La velocidad de recogida supera los 200 artículos por hora, con una precisión superior al 99.9 % y una precisión de colocación cercana a ±0.1 mm.
La precisión en la clasificación aumenta entre un 25 % y un 30 %, y la velocidad de procesamiento en las horas punta se incrementa considerablemente.
Los índices de error disminuyen y se puede reasignar a los trabajadores a tareas que aporten más valor.
Estos resultados respaldan la eficiencia, la repetibilidad y la seguridad en robots industriales y colaborativos. Los cobots guiados por visión también permiten la operación remota y la recopilación de datos, que alimentan los sistemas de aprendizaje automático robótico. Este mismo ciclo de recopilación de datos de IA entrena los modelos de IA para la manipulación compleja. Se espera que los brazos robóticos con IA recurran al aprendizaje por imitación y a la operación remota antes de poder realizar manipulaciones complejas por sí solos.
Modos de fallo comunes y estrategias de mitigación
La latencia, la deriva de calibración, los reflejos, la oclusión y el ruido del motor que se filtra en la cadena de imágenes son las principales causas de fallos. El reconocimiento y la planificación de trayectorias tardan entre 100 y 500 ms por ciclo, y este retraso por sí solo interrumpe los bucles de servocontrol. Las tasas de fallo típicas en sistemas de agarre industriales oscilan entre el 2 % y el 8 % por hora, y las tasas de caída en sistemas de recogida y colocación convencionales se sitúan entre el 3 % y el 5 % por hora. Las formas complejas elevan las tasas máximas de caída hasta el 10 %-12 % por hora, frente a un objetivo inferior al 0.1 % por hora.
Estado del producto | Efecto sobre la tasa de fallos |
|---|---|
Vibración superior a 0.5 g o cambio de temperatura superior a 15 °C por ciclo. | 200–300% más alto |
Iluminación inconsistente | Error de profundidad entre un 40 y un 60 % mayor |
Debes solucionar estos problemas a nivel de placa. Protege la cadena de imagen, conecta los blindajes a 360° y mantén las líneas de alimentación del motor alejadas de los rieles de la cámara. Incorpora compensación ambiental y mantenimiento predictivo con detección de vibraciones y temperatura. La visión artificial con modelos de IA predice fallos de agarre en tiempo real. La visión por computadora gestiona la detección, y las tareas de manipulación basadas en visión se benefician del control adaptativo de la fuerza de agarre. Mantén las rutinas de calibración programadas y trata la manipulación guiada por visión como un problema de sincronización en primer lugar.
Ahora ya tienes una idea sencilla del ciclo. Las cámaras captan la escena, el reconocimiento visual convierte los píxeles en posiciones de los objetos y el controlador mueve el brazo robótico siguiendo una trayectoria planificada. La retroalimentación cierra el ciclo en cada iteración.
Piensa en las ventajas y desventajas desde el principio. El control clásico es predecible y económico de comprobar. Los métodos de aprendizaje profundo ofrecen adaptabilidad, pero requieren muchos datos y capacidad de procesamiento. El alcance de la interfaz, el margen de latencia y el aislamiento del ruido son factores contrapuestos, así que define tus prioridades antes de diseñar la interfaz.
Presta atención al servocontrol visual aprendido, los modelos de lenguaje visual y las cámaras de eventos. Los cobots guiados por visión se beneficiarán de la teleoperación y la recopilación de datos, y los modelos de IA impulsarán aún más la manipulación compleja. La inteligencia artificial no reemplazará tu presupuesto de tiempo. Comienza con una celda calibrada, registra cada ciclo y deja que la robótica colaborativa crezca a partir de ahí. Los brazos robóticos recompensan la disciplina. Los brazos robóticos construidos a partir de datos medidos manejan la manipulación compleja con confianza.
Preguntas Frecuentes
¿Qué interfaz de cámara debería elegir para una célula de brazo robótico?
Empiece por la longitud del cable. MIPI CSI-2 es ideal para distancias cortas entre placas dentro de la carcasa del brazo. USB3 cubre unos pocos metros con un cableado sencillo. GigE llega a lo largo de una línea de producción, pero debe tener en cuenta la fluctuación de paquetes. Elija la interfaz que mejor se adapte a su alcance, y luego a la resolución y la velocidad de fotogramas.
¿Cómo se puede evitar que el ruido del motor afecte a la cadena de procesamiento de imágenes?
Conecte los blindajes de los cables a 360° en ambos extremos. Nunca conecte un blindaje a través de un cable de drenaje de un cable flexible. Separe el enrutamiento de señal y alimentación dentro del gabinete. Reduzca la velocidad de control de la puerta del MOSFET y minimice las áreas de bucle de alta corriente. Estas medidas protegen la precisión de la visión artificial cuando un brazo robótico se mueve rápidamente cerca de la cámara.
¿Por qué la desviación en la calibración provoca que un brazo robótico se estropee con el tiempo?
Las fluctuaciones térmicas y las vibraciones alteran la transformación mano-ojo. Un brazo robótico entonces realiza un agarre con un desplazamiento creciente. Mantenga las rutinas de calibración programadas. Añada sensores de vibración y temperatura para el mantenimiento predictivo. Valide con una prueba estática en mesa y una prueba dinámica de nube de puntos mediante ICP.
¿Cuándo conviene optar por el servocontrol clásico en lugar del aprendizaje profundo?
Se recomienda el control servo clásico cuando la celda está bien calibrada y la pieza tiene textura. Un brazo robótico ejecuta entonces un bucle predecible y verificable. Para objetos complejos, novedosos o brillantes, se opta por la estimación de pose mediante aprendizaje profundo. Muchos equipos dividen el trabajo: los modelos de IA detectan los objetos y una ley de servocontrol simple acciona el brazo robótico.