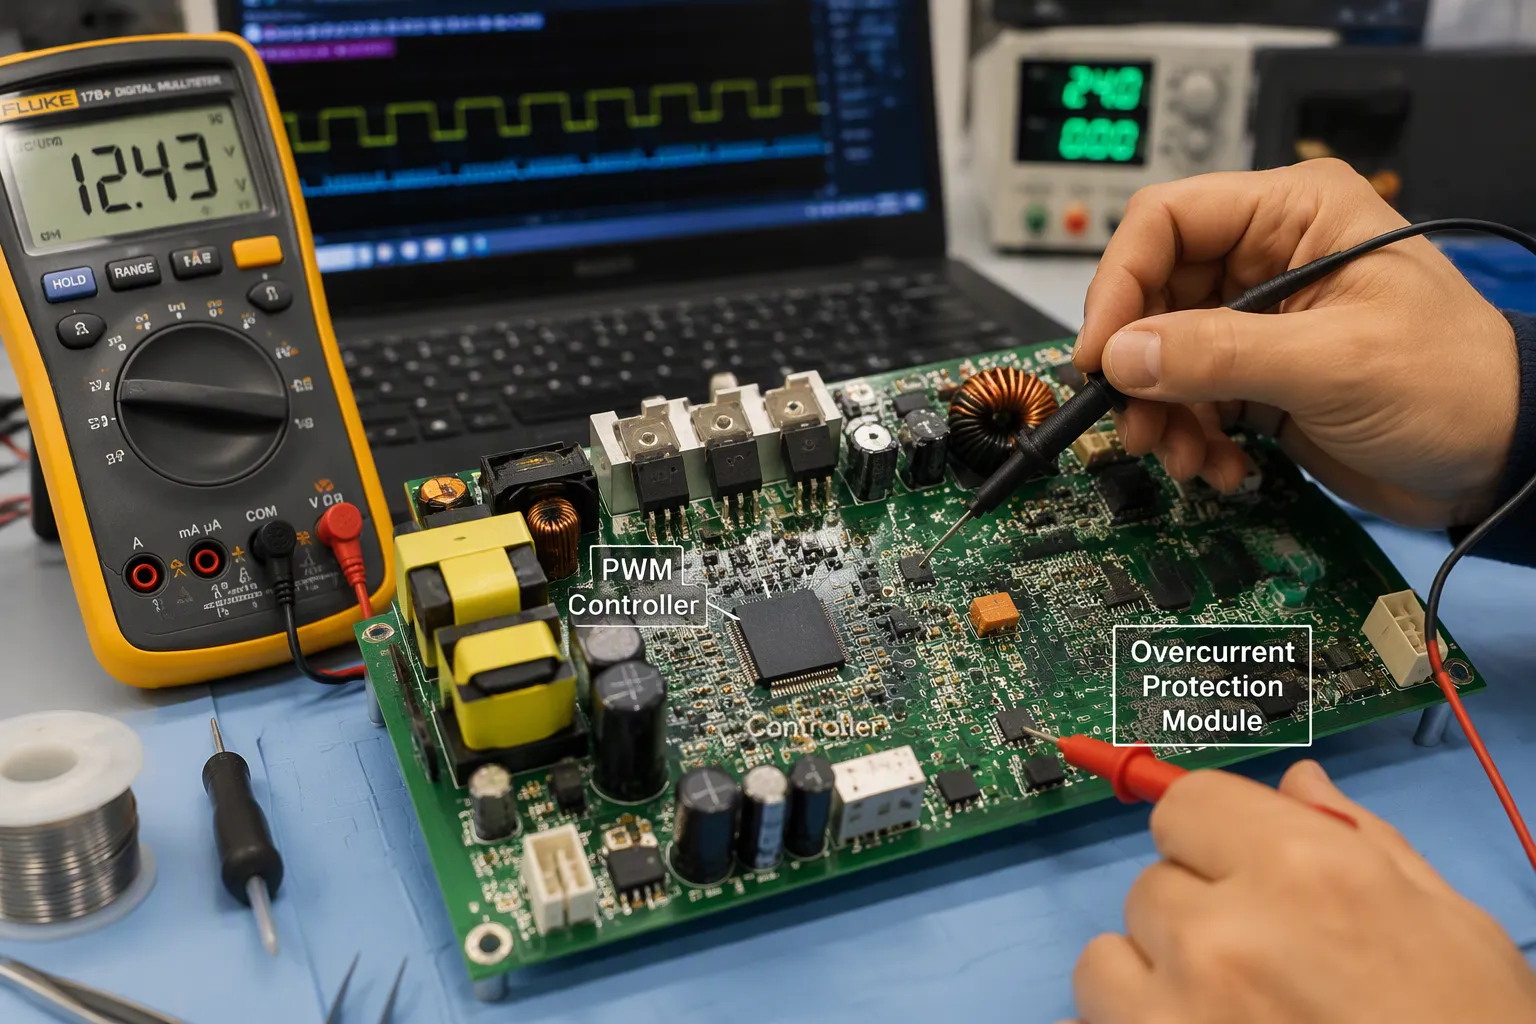
El control PWM gestiona la energía encendiendo y apagando los dispositivos rápidamente con un ciclo de trabajo variable. La protección contra sobrecorriente verifica la corriente y ajusta o interrumpe rápidamente la señal PWM para evitar daños.
En una etapa de potencia real, estas funciones no pueden tratarse como bloques separados. El interruptor PWM genera la corriente, y el circuito de protección debe actuar sobre ese mismo interruptor. Una respuesta lenta del circuito de protección contra sobrecorriente (OCP) deja el hardware expuesto a daños por sobrecorriente.
La integración es fundamental porque la detección, la toma de decisiones y el apagado comparten un mismo bucle de control. Verá cómo el ciclo de trabajo determina la salida, cómo los sensores detectan fallos y cómo un controlador desempeña ambas funciones de forma segura.
Puntos Clave
El control PWM utiliza el ciclo de trabajo para ajustar la tensión de salida de forma eficiente.
La protección contra sobrecorriente desconecta rápidamente el interruptor para evitar daños.
La detección y respuesta rápidas ante la corriente eléctrica son muy importantes para la seguridad.
El arranque suave y el tiempo muerto ayudan a prevenir disparos falsos y cortocircuitos.
Una red de sensores clara garantiza que la protección y el control funcionen con precisión.
Conceptos básicos del control PWM
Ciclo de trabajo y producción promedio
La modulación por ancho de pulsos (PWM) toma una señal de CC constante y la divide en periodos de encendido y apagado. La duración de cada pulso determina la cantidad de energía que llega a la carga. Este es el principio fundamental del control PWM.
El ciclo de trabajo es la parte de cada período en que el interruptor permanece encendido. El valor promedio de una forma de onda PWM se puede expresar simplemente como: la salida promedio es igual al ciclo de trabajo multiplicado por la tensión pico . Un ciclo de trabajo de 0.5 con una tensión pico de 12 V produce un promedio de 6 V. Si se aumenta el ciclo de trabajo, la tensión de salida aumenta ; si se disminuye, la tensión de salida disminuye. Esta relación directa explica por qué el control de salida PWM ofrece una regulación tan precisa.
Conmutación, filtrado y eficiencia
Una señal PWM sin procesar es una sucesión de pulsos, no un nivel constante. Una etapa de filtrado con inductor y condensador suaviza esos pulsos, transformándolos en una tensión de salida limpia. El filtro elimina la mayor parte de la ondulación de conmutación. Lo que queda es una pequeña variación esperada.
Este método de conmutación es mucho más eficiente que la regulación lineal. En un convertidor reductor síncrono de 12 V a 3.3 V, una fuente de alimentación conmutada suele alcanzar una eficiencia superior al 90 % . Un regulador lineal en la misma función ofrece una eficiencia inferior al 27.5 %. La diferencia radica en cómo cada componente gestiona el exceso de energía. Un elemento de paso lineal disipa la diferencia en forma de calor. En cambio, una fuente de alimentación conmutada transfiere la energía en paquetes, por lo que las pérdidas se mantienen bajas.
La mayoría de los circuitos de control basados en PWM siguen este patrón. Encontrarás los mismos componentes básicos en cualquier circuito de alimentación PWM: un interruptor, un filtro y un bucle de retroalimentación. Un diagrama de circuito de alimentación PWM muestra claramente estas partes. El controlador monitoriza la tensión de salida y ajusta el ciclo de trabajo para mantenerla estable. Este bucle cerrado es lo que hace que una fuente de alimentación PWM sea fiable ante cambios de carga. La corriente del interruptor se mantiene controlada y la salida permanece limpia.
Fundamentos de la protección contra sobrecorriente
Métodos de detección de corrientes
Necesitas un método para medir la corriente antes de poder proteger nada. La detección mediante resistencias de derivación es la opción más común. Mide la caída de tensión a través de una impedancia conocida, por lo que sigue directamente la ley de Ohm. Las resistencias de derivación funcionan bien en fuentes de alimentación conmutadas porque son económicas y fáciles de entender. Sin embargo, disipan energía en forma de calor y no ofrecen aislamiento.
Los sensores de efecto Hall evitan esa pérdida de inserción. Sin embargo, son más caros y requieren alimentación externa. Los transformadores de corriente solo funcionan con corriente alterna (CA), por lo que no pueden alimentar una línea de corriente continua (CC). La siguiente tabla compara las tres opciones principales.
Método | Ventajas | Límites |
|---|---|---|
Derivación resistiva | De bajo costo, simple y ampliamente utilizado. | Pérdida de inserción, sin aislamiento |
Efecto Hall | Sin pérdida de inserción | Mayor costo, requiere energía externa. |
Transformador de corriente | Aislamiento, sin compensación a carga cero | Solo corriente alterna, rango de frecuencia estrecho |
Una resistencia de derivación proporciona protección contra sobrecorriente al monitorear continuamente el flujo del circuito. Activa el apagado cuando una sobrecorriente supera los límites de seguridad.
Umbrales y tiempos de respuesta
La limitación de corriente máxima detecta el interruptor superior. Se establece un umbral de límite de corriente máxima y el controlador se activa cuando la corriente del interruptor lo supera. La limitación de corriente máxima responde en un ciclo de conmutación. La limitación de corriente mínima, en cambio, supervisa el interruptor inferior. Detecta las sobrecorrientes que se producen durante el tiempo de inactividad.
El tiempo de respuesta determina cuánta corriente de falla llega al hardware. Un disparo lento permite que el flujo supere con creces el umbral. La limitación de corriente rápida ciclo a ciclo detiene el pulso inmediatamente. La lógica de detección desactiva entonces la alimentación apagando la señal PWM. Así es como funciona la protección contra sobrecorriente (OCP) dentro de un convertidor reductor CMC de pico. Un convertidor reductor de control de modo de corriente (CMC) se basa en este bucle en cada ciclo de conmutación. La limitación de corriente de pico también establece el punto de disparo para el dispositivo superior. Se recurre a la limitación de corriente de pico para fallas rápidas. La limitación de corriente de pico y la limitación de corriente de valle funcionan conjuntamente. El mismo esquema protege un convertidor reductor estándar y cualquier diseño de control de modo de corriente. La limitación de corriente ciclo a ciclo también protege contra un cortocircuito en la salida. Esta protección mantiene la respuesta de OCP rápida y predecible.
Cómo interactúan la modulación por ancho de pulsos (PWM) y la protección contra sobrecorriente.
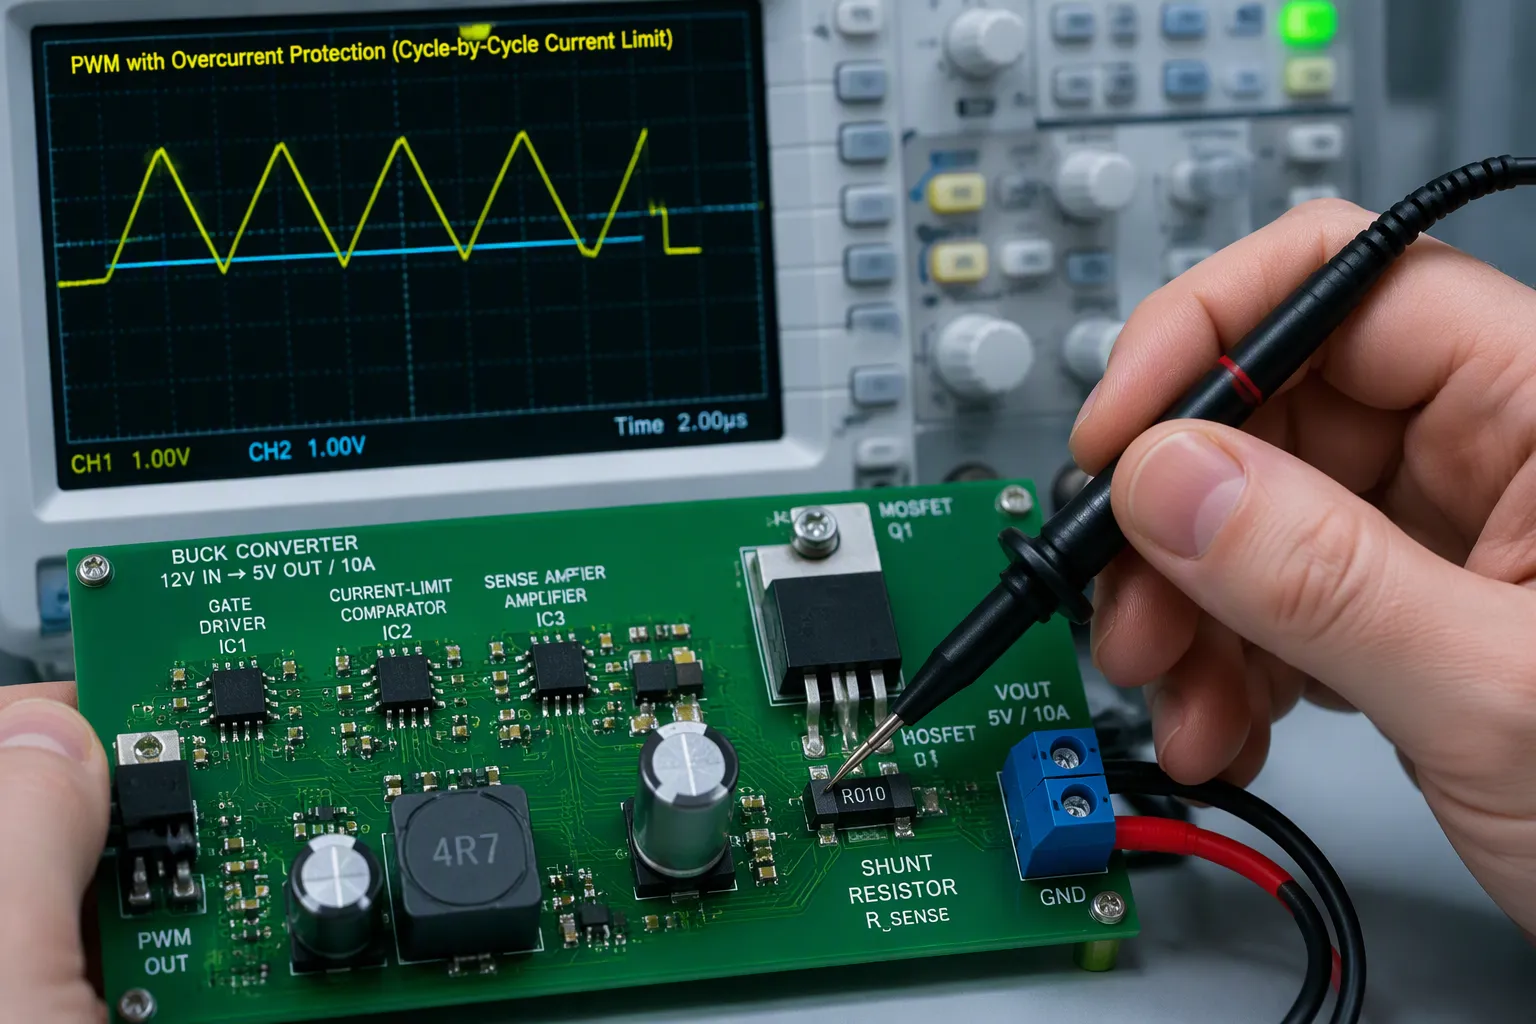
Detección de sobrecorriente y respuesta PWM
Un controlador verifica la corriente en cada ciclo de conmutación. Compara el nivel detectado con el umbral de límite de corriente máxima. Cuando el nivel supera dicho umbral, el controlador apaga el interruptor. Este es el principio fundamental del control PWM en caso de falla. La limitación de corriente máxima actúa sobre el interruptor superior.
La ruta de detección sigue una secuencia fija:
Una resistencia de derivación o un amplificador de detección genera una señal que coincide con la corriente.
El controlador compara esa señal con el umbral.
El controlador desactiva el MOSFET y corta el cortocircuito en estado activo.
El interruptor se vuelve a activar cuando el nivel cae por debajo de un límite inferior.
El resultado es una forma de onda PWM triangular cuyo promedio sigue la carga. En un convertidor reductor CMC de pico, esta misma comparación establece el punto de activación del dispositivo superior.
El esquema de control de flanco es crucial en este caso. El flanco ascendente de la señal PWM pasa directamente a través de un diodo. El flanco descendente se gestiona para la conducción. Esta división permite que el controlador interrumpa el pulso sin interferir con el controlador de puerta.
Una red de detección defectuosa puede engañar a todo el circuito. En un diseño basado en el TPS40090 , la señal de conmutación se volvió irregular a medida que aumentaba el voltaje de entrada, y el terminal de arranque suave continuó cargándose. Se descartaron las protecciones contra sobretensión y subtensión. La sobrecorriente era la única causa probable. El pin CSCN nunca alcanzó su referencia prevista de 1.5 V debido a que consumía mucha corriente de sumidero. Esta fluctuación activó erróneamente la protección. Alimente la red de detección con una fuente de baja impedancia para mantener el umbral preciso.
Apagado, limitación del ciclo de trabajo y arranque suave
El controlador dispone de varias herramientas de respuesta . Cada una de ellas equilibra la velocidad con el estrés.
Mecanismo | Respuesta |
|---|---|
limitación de corriente máxima | Desactiva el interruptor de alta tensión en el umbral. |
Corriente de valle limitante | Omite el siguiente ciclo cuando la corriente del valle es demasiado alta. |
Modo hipo | Se apaga después de varios intentos y luego vuelve a intentarlo. |
Modo de bloqueo | Se apaga hasta que actives ENABLE o VIN. |
Comienzo suave | Limita el tiempo de encendido inicial para que el condensador de salida se cargue lentamente. |
El apagado y el bloqueo gestionan fallos prolongados. El modo de hipo reduce la pérdida de potencia y el calor. El modo de bloqueo evita el agotamiento de la batería. Ambos se encuentran por encima de la capa rápida. La limitación de corriente máxima gestiona el primer pulso. La limitación de corriente ciclo a ciclo mantiene cada pulso corto. Una segunda etapa de limitación de corriente ciclo a ciclo contabiliza los disparos. Tras un número determinado de ciclos, la lógica OCP apaga el regulador. La ruta OCP reintenta o se bloquea. En cualquier caso, la respuesta OCP se mantiene predecible.
El arranque suave protege la ventana de inicio . Un tiempo de encendido prolongado al conectar el dispositivo mantiene la corriente del inductor en aumento. El inductor puede saturarse y la corriente del interruptor puede dispararse. Un tiempo de encendido inicial bajo permite que el condensador de salida se cargue sin esa sobrecarga. La limitación de corriente máxima limita el pulso durante esta rampa. Este es el mecanismo de protección contra sobrecorriente más sencillo que se puede añadir.
La misma lógica se aplica a cualquier fuente de alimentación PWM. Las fuentes de alimentación conmutadas dependen del control de retroalimentación de bucle cerrado para mantener la salida estable. Este bucle de control de retroalimentación también transmite la señal de falla. La modulación por ancho de pulso establece el punto de operación normal. La ruta de protección contra sobrecorriente (OCP) lo anula cuando la corriente se dispara. Ambas funciones se pueden observar en un mismo esquema de control de salida PWM. El control de voltaje PWM de salida y la limitación de corriente comparten el mismo comparador en muchos diseños. El control en modo de corriente hace evidente esta compartición.
Consideremos un convertidor reductor de 12 V a 3.3 V con una carga de 5 A. Al arrancar, el condensador de salida se comporta como un cortocircuito. Sin arranque suave, la limitación de corriente máxima se activa con el primer pulso. La limitación de corriente ciclo a ciclo mantiene el pulso corto y la tensión de salida aumenta lentamente. Con arranque suave, el ciclo de trabajo aumenta gradualmente. La corriente se mantiene por debajo del límite y el lazo alcanza la regulación correctamente.
Consideraciones de diseño para la protección PWM
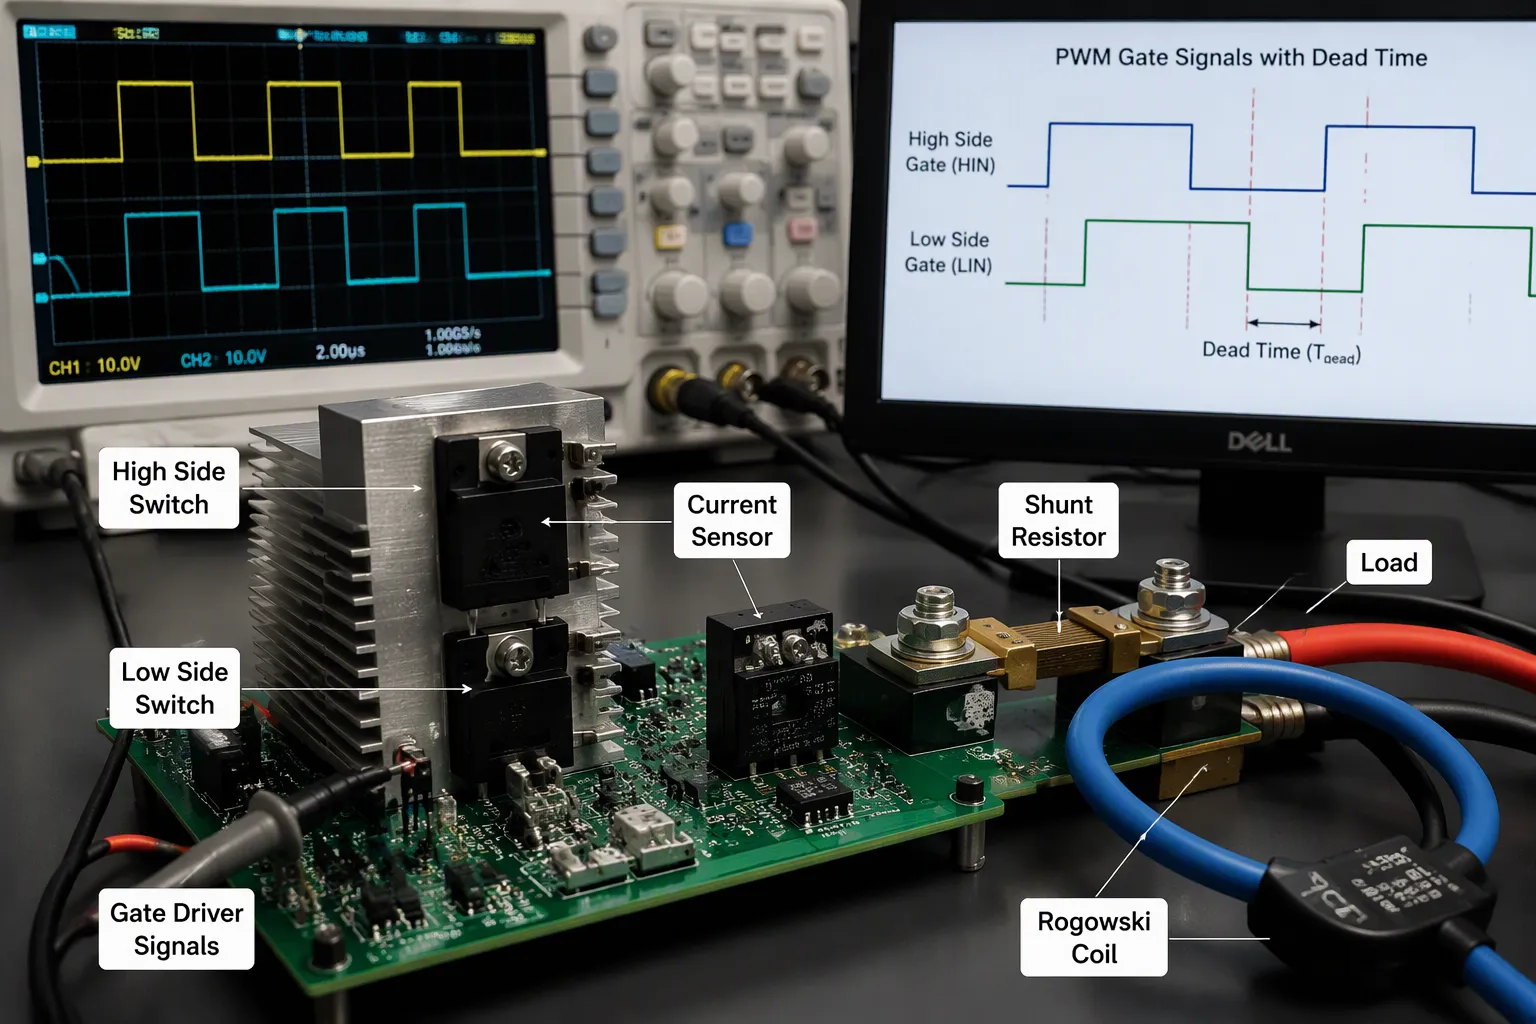
Precisión de detección e inmunidad al ruido
Es necesario encontrar un equilibrio entre la precisión de detección y la inmunidad al ruido , lo cual representa una difícil disyuntiva. Los convertidores modernos de banda ancha generan fuertes interferencias electromagnéticas (EMI) a altas frecuencias de conmutación. Este ruido puede provocar detecciones erróneas y mediciones incorrectas. Un sensor de protección debe detectar rápidamente las corrientes de falla, pero también debe soportar corrientes de falla muy elevadas y rechazar el ruido de conmutación. Ningún diseño por sí solo cumple simultáneamente con los requisitos de precisión, velocidad, tamaño, estabilidad térmica e inmunidad a las EMI.
Objetivo de diseño | Compromiso / Costo |
|---|---|
Mayor precisión de detección | Puede hacer que el sensor sea más grande. |
Inmunidad al ruido mejorada | Puede que se necesite un circuito más complejo |
Resistencias de derivación | Ancho de banda amplio pero aislamiento deficiente y precisión que varía con la temperatura. |
bobinas rogowski | Buena capacidad de detección de alta frecuencia, pero no puede detectar corriente continua. |
La detección en línea (de fase) proporciona la imagen más precisa de la corriente de carga, ya que el sensor permanece en serie con la carga independientemente del estado de conmutación. Sin embargo, esto lo coloca en la zona de mayor ruido: la tensión de modo común oscila entre el bus de CC y tierra a la frecuencia de conmutación PWM, por lo que el sensor experimenta transitorios dV/dt extremos. Esto requiere un fuerte aislamiento galvánico, además de una excelente inmunidad a transitorios de modo común (CMTI), para evitar que el ruido PWM de alta frecuencia corrompa la salida analógica; por lo tanto, lograr la máxima precisión en este punto aumenta directamente la exigencia de inmunidad al ruido en el diseño.
Un buen diseño de PWM en fuentes de alimentación comienza con una red de detección limpia. El nodo de detección debe alimentarse con una fuente de baja impedancia. Mantenga el umbral de limitación de corriente máxima constante en todo el rango de temperaturas. Una línea de detección ruidosa puede activar la protección contra sobrecorriente (OCP) en una carga en buen estado.
Tiempo muerto y gestión de fallos
En la práctica, se necesita un tiempo muerto para evitar que la corriente atraviese un puente real.
Un medio puente con dos salidas requiere un intervalo entre las señales de las compuertas superior e inferior. Sin este intervalo, ambos interruptores conducen simultáneamente. En ese caso, el bus de CC genera una corriente muy alta a través de ambos interruptores. El controlador debe configurar un tiempo muerto o evitar la superposición para bloquear esta conducción simultánea.
Un ejemplo práctico muestra cómo funcionan las partes en conjunto. Supongamos que un convertidor reductor CMC de pico aplica una línea de 12 V a una carga en cortocircuito. El umbral de limitación de corriente de pico se dispara con el primer pulso. La limitación de corriente de pico corta el interruptor de lado alto. La limitación de corriente ciclo a ciclo mantiene cada pulso corto. Después de disparos repetidos, la lógica OCP se desactiva. La limitación de corriente de pico y la limitación de corriente ciclo a ciclo funcionan conjuntamente en este caso. El mismo patrón protege cualquier fuente de alimentación PWM. Puede observarse en un diagrama de circuito de fuente de alimentación PWM o en un circuito de fuente de alimentación PWM. La forma de onda PWM permanece limpia y la tensión de salida se recupera una vez que se elimina la falla. Las fuentes de alimentación conmutadas dependen de esta respuesta en capas.
El control PWM proporciona una regulación de potencia eficaz. La protección contra sobrecorriente garantiza la seguridad. Al trabajar conjuntamente, se obtiene una protección rápida y fiable sin ralentizar el funcionamiento normal. Un bucle de control monitoriza la tensión de entrada, la carga y la corriente , y luego acciona el interruptor. Este mismo bucle incorpora mecanismos de seguridad que actúan sobre la señal. La conmutación con respuesta a fallos permite que la activación PWM corte la potencia en el momento en que se produce una sobrecorriente. El sistema de diagnóstico integrado informa de los fallos en tiempo real.
Es necesario equilibrar la precisión de detección con la inmunidad al ruido, y el tiempo muerto con el riesgo de cortocircuito. La ruta de protección contra sobrecorriente (OCP) solo funciona cuando la red de detección permanece limpia. Los diseños modernos exigen una conmutación más rápida y límites de tensión más ajustados. Por lo tanto, este enfoque combinado es imprescindible, no una opción. El voltaje de salida se mantiene estable y el hardware resiste la falla.
Preguntas Frecuentes
¿Por qué un disparo de protección lento daña el hardware?
Un disparo lento permite que la corriente de falla supere con creces el umbral antes de que el interruptor se apague. Esta corriente adicional sobrecarga el MOSFET y el inductor. La limitación rápida ciclo a ciclo detiene cada pulso en el límite, por lo que el hardware nunca experimenta esa corriente descontrolada.
¿Se puede utilizar una sola resistencia de detección tanto para la regulación como para la protección?
Sí. Muchos controladores comparten un comparador entre el bucle de retroalimentación y el límite de corriente. La misma señal de derivación establece el punto de operación normal y el punto de disparo. Esto ahorra componentes y espacio en la placa, pero la red de detección debe mantenerse limpia para ambas funciones.
¿Qué sucede después de que el controlador se desconecta debido a una falla?
La primera respuesta interrumpe el pulso. Los disparos repetidos activan el modo de interrupción o el bloqueo. El modo de interrupción reintenta el proceso tras una pausa y reduce la temperatura. El modo de bloqueo permanece desactivado hasta que se activa o desactiva el pin de habilitación o se cambia la tensión de entrada.
¿Por qué la transmisión de corrientes provoca una sobrecorriente?
Ambos interruptores conducen simultáneamente, por lo que el bus de CC genera una enorme corriente que los atraviesa directamente. El circuito de protección contra sobrecorriente (OCP) podría activarse, pero la sobrecarga se produce rápidamente. Esto se evita configurando un tiempo muerto o bloqueando la superposición entre las dos señales de puerta.
¿El arranque suave sustituye a la protección contra sobrecorriente?
No. El arranque suave solo limita el tiempo de activación inicial, de modo que el condensador de salida se carga lentamente y la corriente del inductor se mantiene baja. Un cortocircuito real aún requiere la limitación de corriente. El arranque suave y la protección funcionan como capas, no como sustitutos.