Un operario de CNC ordena a una herramienta que se desplace 210 mm en el eje X. La máquina indica que la operación se ha realizado correctamente. Sin embargo, la herramienta se encuentra realmente a 32 mm. Los sistemas de bucle abierto envían comandos en una sola dirección y nunca comprueban el resultado, por lo que un deslizamiento de la herramienta pasa desapercibido y todos los movimientos posteriores resultan ineficaces.
Alta precisión significa exactitud rigurosa, resultados repetibles y una fuerte capacidad de rechazo de perturbaciones. El control de bucle cerrado de alta precisión ofrece estas tres ventajas al medir la salida y corregir el error de forma continua. Esta guía le muestra cómo funciona el bucle de retroalimentación, cómo implementarlo y cómo ajustar y seleccionar los componentes para lograr una precisión fiable. Al finalizar, contará con pasos prácticos que podrá aplicar a sus propias máquinas.
Puntos Clave
El control de bucle cerrado mide la salida real y corrige los errores de forma continua.
Un controlador PID combina tres acciones para reducir el error y mejorar la estabilidad.
Ajusta cuidadosamente el bucle de control para equilibrar la velocidad y la precisión.
Elija sensores y actuadores que se ajusten a sus objetivos de precisión.
Comience con un objetivo de precisión claro que guíe su diseño y ajuste.
Principios del control de lazo cerrado de alta precisión
Definición de la precisión en el control
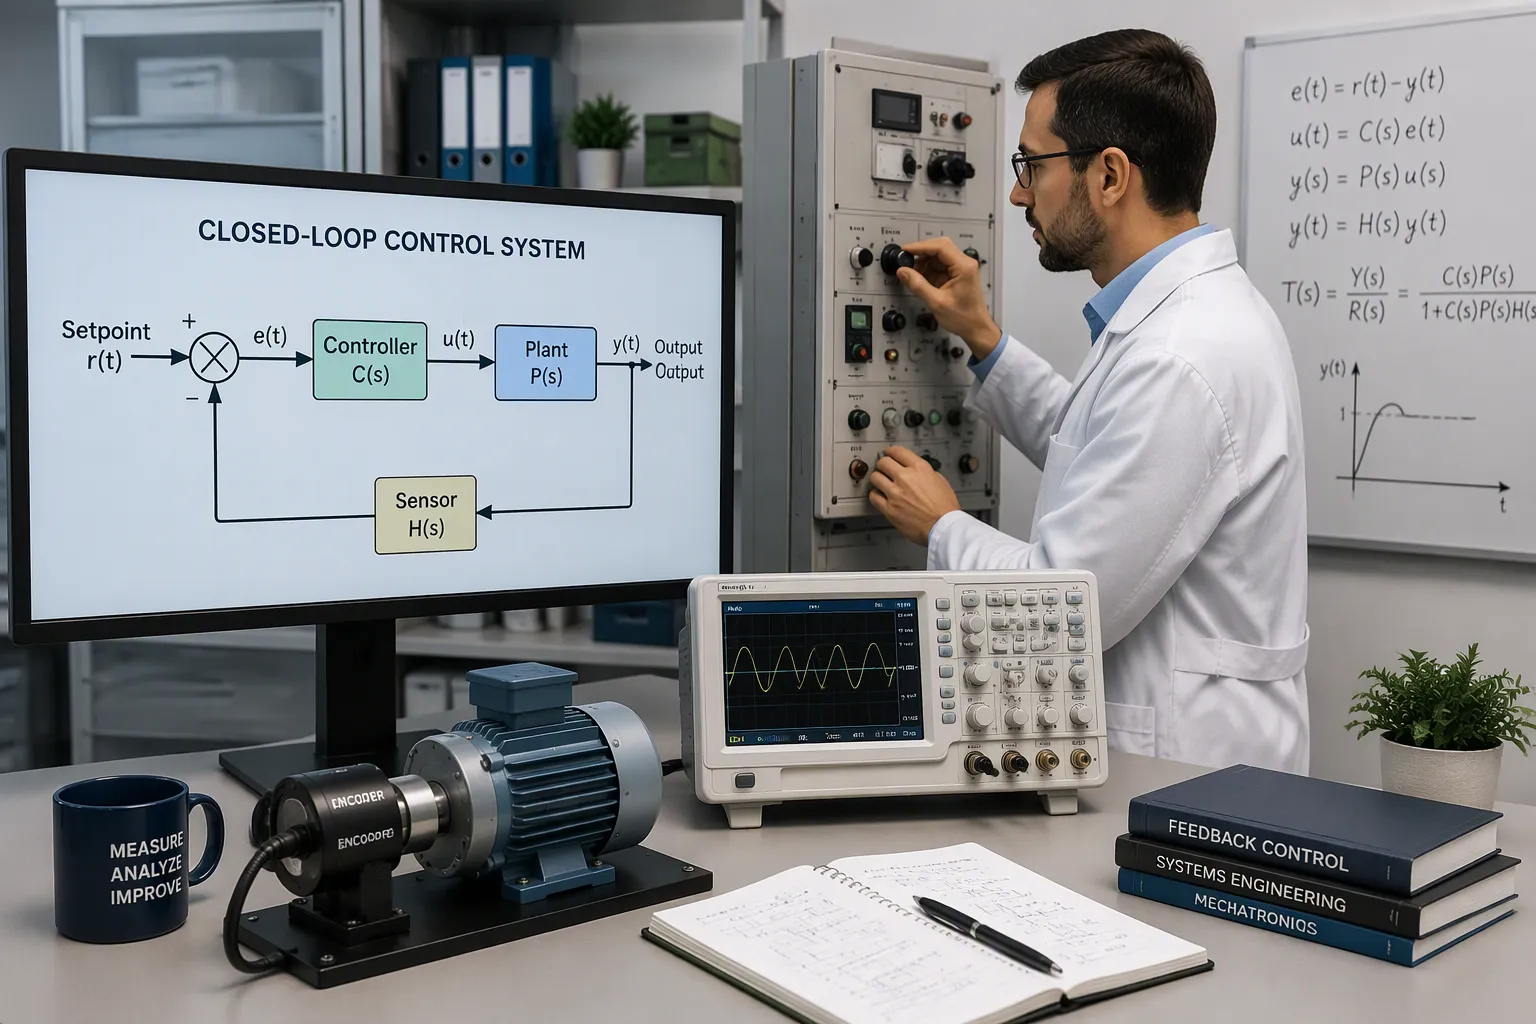
La precisión en el control implica que tres elementos trabajen en conjunto. El sistema alcanza el valor objetivo con gran exactitud, lo mantiene de forma repetible en cada ejecución y rechaza las perturbaciones que intentan desviar la salida. Un sistema de control de lazo cerrado logra estos tres objetivos midiendo continuamente la salida real, comparándola con el punto de ajuste deseado y corrigiendo automáticamente cualquier desviación detectada.
Los ingenieros suelen usar los términos «control de lazo cerrado» y «control por retroalimentación» indistintamente. Si bien existe una pequeña diferencia técnica, la idea central es la misma. El nombre proviene del flujo de información dentro del sistema. El controlador envía una orden al actuador, y un sensor envía el resultado de vuelta al controlador. Este flujo de retorno cierra el lazo. El control de lazo cerrado de alta precisión depende de este continuo intercambio de información.
Por qué el sistema de bucle abierto se queda corto
Un sistema de lazo abierto sigue instrucciones predefinidas y nunca verifica el resultado. No puede ajustar sus acciones en función de la salida o el rendimiento reales. Este diseño genera varios fallos de precisión:
El sistema no puede compensar las perturbaciones o los cambios en la salida, por lo que las desviaciones del rendimiento deseado quedan sin corregir.
El controlador envía comandos a un actuador sin verificar su correcta ejecución , por lo que no puede detectar desviaciones en la salida causadas por perturbaciones externas.
El sistema depende completamente de un modelo o calibración precalculada. Una carga mayor o una mayor fricción le impiden adaptarse.
La automatización de precisión es la que más se ve afectada. Las perturbaciones dejan errores sin corregir, lo que provoca la pérdida de pasos en los motores paso a paso o un posicionamiento impreciso en otros dispositivos.
Una lavadora evidencia este problema en la vida cotidiana. El tamaño de la carga o la temperatura del agua varían, y la máquina nunca se ajusta, por lo que la calidad del lavado puede no cumplir con los estándares. Su máquina de precisión se enfrenta al mismo riesgo. Sin un sistema de retroalimentación, cada error no corregido se acumula.
Cómo la retroalimentación reduce el error
Componentes del bucle principal
Todo ciclo de retroalimentación requiere cuatro partes que trabajen en equipo. La siguiente tabla muestra la función de cada parte para reducir el error.
Componente | Función en la reducción de errores |
|---|---|
Señal de entrada (de referencia) | Proporciona el valor deseado que el sistema debe mantener |
Control | Interpreta la señal de error (la diferencia entre el valor real y el de referencia) y determina la acción de control. |
Solenoide | Ajusta el sistema en función de la señal de control hasta que se alcanza la respuesta deseada. |
Sensor de retroalimentación | Mide continuamente el resultado y crea la ruta de retroalimentación para las correcciones continuas. |
El sensor actúa como los ojos del sistema. Un codificador lineal, por ejemplo, registra la posición, y una célula de carga, la fuerza. El controlador funciona como el cerebro. Recibe la orden de consigna, la compara con la lectura del sensor y calcula el error. El variador toma esa señal de control y modula la potencia del motor. El motor convierte la energía eléctrica en movimiento y desplaza la carga. El control de lazo cerrado de alta precisión depende del buen funcionamiento de los cuatro componentes. Un fallo, como un sensor ruidoso o un actuador lento, limita la precisión de todo el sistema.
El ciclo de corrección de errores
El bucle corrige el error en un ciclo repetitivo. Sigue los pasos a continuación para ver cómo cada iteración mejora el resultado.
Programa : se define el resultado deseado como punto de referencia. Este valor establece el estándar de precisión.
Medición : el sensor captura la salida real, como la posición lineal o rotacional.
Comparación : el controlador compara la salida medida con la orden. Por ejemplo, podría ordenar 100 mm y medir 99.999 mm.
Compensación : el controlador envía una señal correctiva al motor o actuador para reducir la holgura.
Retroalimentación : el sensor vuelve a medir la salida ajustada y el ciclo se repite.
Cada pasada reduce el error un poco más. El monitoreo continuo y el ajuste en tiempo real transforman una orden aproximada en un resultado preciso. Un sistema de control de temperatura en cámaras frigoríficas sigue la misma lógica. El sensor lee la temperatura actual, el controlador la compara con la temperatura objetivo y las válvulas o la secuencia del compresor se ajustan para restablecer la condición deseada. El ciclo se repite automáticamente sin intervención humana.
La detección de errores es fundamental para el funcionamiento CNC de bucle cerrado : las desviaciones en el movimiento se detectan y corrigen de inmediato, y la precisión se mantiene mediante el ajuste continuo de errores, lo que también refuerza la resistencia frente a las inconsistencias operativas.
Un bucle bien diseñado garantiza la repetibilidad de la salida y la hace menos sensible a las condiciones externas. Los cambios de carga, las fluctuaciones de temperatura y las variaciones de fricción afectan al proceso. El sistema de retroalimentación detecta cada cambio y lo corrige antes de que el error aumente. Esta corrección constante es la razón por la que un bucle optimizado mantiene la tolerancia ejecución tras ejecución, mientras que un sistema de bucle abierto presenta desviaciones.
Elegir el controlador adecuado
Fundamentos del controlador PID
El controlador PID es fundamental para el control por retroalimentación. Combina tres acciones, y cada una responde al error de una manera diferente. La tabla a continuación muestra la función de cada término y el ajuste que se debe realizar.
Término | Definición básica | Papel en el control | Parámetro de ajuste |
|---|---|---|---|
Proporcional (P) | El cambio de salida refleja el error, escalado por la ganancia Kp. | Utiliza el error para reducir el error; deja un desplazamiento de estado estacionario. | Ganancia proporcional Kp (mayor ganancia = mayor sensibilidad) |
Integral (yo) | La salida aumenta en proporción al error acumulado. | Elimina el desplazamiento dejado por el control P-only. | Tiempo integral TI (TI corto = rampa rápida) |
Derivada (D) | La salida responde a la pendiente del error. | Anticipa errores futuros y añade estabilidad. | Tiempo de derivada TD (TD largo = gran anticipación) |
La banda proporcional es igual a (1/Kp) × 100%. Por lo tanto, una ganancia de 1 da una banda del 100% , y una ganancia de 2 da una banda del 50%. La acción integral es desestabilizadora: un tiempo integral demasiado corto provoca oscilaciones, por lo que a menudo se reduce ligeramente la ganancia proporcional al añadirla. La acción derivativa añade estabilidad y permite una ganancia proporcional mayor, como de 1.5 a 2. También amplifica el ruido del sensor, por lo que se recomienda el filtrado. Muchos controladores toman la derivada de la medición en lugar del error para evitar el pico de la derivada en los cambios de punto de consigna. Debido a la sensibilidad al ruido, los controladores P+I son los más utilizados en la práctica.
Métodos de retroalimentación positiva e híbridos
El control PID reacciona al error una vez que este aparece. El control predictivo actúa antes de que se produzca el error. Se mide una perturbación o un cambio en la señal de control y se aplica una corrección de inmediato, sin esperar a que el sensor registre una desviación. Este enfoque es adecuado para aplicaciones con perturbaciones repetibles, como un cambio de carga conocido o un perfil de movimiento predecible.
Los métodos híbridos combinan ambos enfoques. El control predictivo (feed-forward) se encarga de la mayor parte de la corrección, mientras que el control PID (Pid-Intelligent Control) se ocupa del resto. Esta combinación mantiene el bucle rápido y estable, lo cual es fundamental para el control de bucle cerrado de alta precisión. Elija solo el control PID para procesos simples y lentos. Añada el control predictivo cuando las perturbaciones sean medibles y repetibles. Recurra a técnicas avanzadas o basadas en modelos únicamente cuando el proceso sea altamente no lineal o presente un acoplamiento significativo.
Ajuste para precisión
Ajuste manual y basado en reglas
Puedes ajustar un lazo manualmente, pero los métodos basados en reglas te dan un punto de partida más rápido. Ziegler-Nichols es el conjunto de reglas más antiguo y popular. Viene en dos variantes. El método de la curva de reacción del proceso se ejecuta con el controlador en modo manual, y el método de ciclo definitivo se ejecuta con el controlador en modo automático. Cohen-Coon es una regla de lazo abierto. Maneja mejor los procesos con tiempo muerto que Ziegler-Nichols, pero aún sufre de sobreimpulso por amortiguación de cuarto de amplitud, baja robustez y sensibilidad al error de medición del tiempo muerto. Puedes mitigar estos efectos desajustando la ganancia del controlador.
Método | Tipo | Idea clave | Desventaja principal |
|---|---|---|---|
Ziegler-Nichols (circuito cerrado) | Empírico, de bucle cerrado | Utiliza la ganancia máxima y el período máximo para calcular la configuración. | Sensible a problemas de válvulas; aplicabilidad limitada. |
Ziegler-Nichols (bucle abierto) | Empírico, de bucle abierto | Utiliza la curva de reacción del proceso para encontrar el tiempo muerto, la constante de tiempo y el valor en estado estacionario. | Las aproximaciones pueden ser inexactas; no son válidas para controladores I, D o PD. |
Cohen-Coon | Fuera de línea, de bucle abierto | Corrige la respuesta lenta en estado estacionario de ZN para tiempos muertos grandes. | Posibilidad de inestabilidad en el sistema de lazo cerrado; solo modelos de primer orden con grandes retardos. |
La sintonización Lambda produce una respuesta estable y sin sobreimpulsos, con buena robustez ante errores de medición. Su debilidad radica en una respuesta muy lenta a perturbaciones en procesos con predominio de retardo. Utilice reglas Lambda para bucles muy estables que absorban perturbaciones. Elija Cohen-Coon para una rápida recuperación ante perturbaciones y utilice solo la mitad de la ganancia calculada. Seleccione reglas Lambda cuando el tiempo muerto sea muy corto o el valor del proceso presente ruido.
Métodos de autoajuste y basados en modelos
La sintonización basada en modelos comienza caracterizando el dispositivo bajo prueba. La herramienta barre la señal para capturar la respuesta en lazo abierto. Luego, selecciona las ganancias de retroalimentación iniciales a partir de funciones de transferencia predefinidas y los parámetros de lazo abierto medidos. Una vez cerrado el lazo, una función de autoajuste modifica las ganancias de la señal de retroalimentación para minimizar el error residual. Los controladores PID digitales alcanzan una alta precisión que los controladores analógicos no pueden igualar. Se mantienen estables, resisten la deriva y toleran el ruido en un amplio rango dinámico.
La demodulación y la detección síncrona optimizan aún más este proceso. La demodulación aísla la señal deseada del ruido y las interferencias, lo que proporciona al controlador una entrada más limpia. La detección síncrona amplifica las señales débiles, permitiendo que el bucle realice ajustes más precisos y responda a cambios sutiles. Estas técnicas facilitan el control de bucle cerrado de alta precisión en entornos ruidosos.
El rendimiento puede degradarse si el sistema tiene una función de transferencia compleja o no lineal; en tales casos, pueden ser necesarios métodos de control basados en modelos más avanzados y computacionalmente costosos (por ejemplo, control de espacio de estados o control H-infinito).
Arquitectura del Sistema
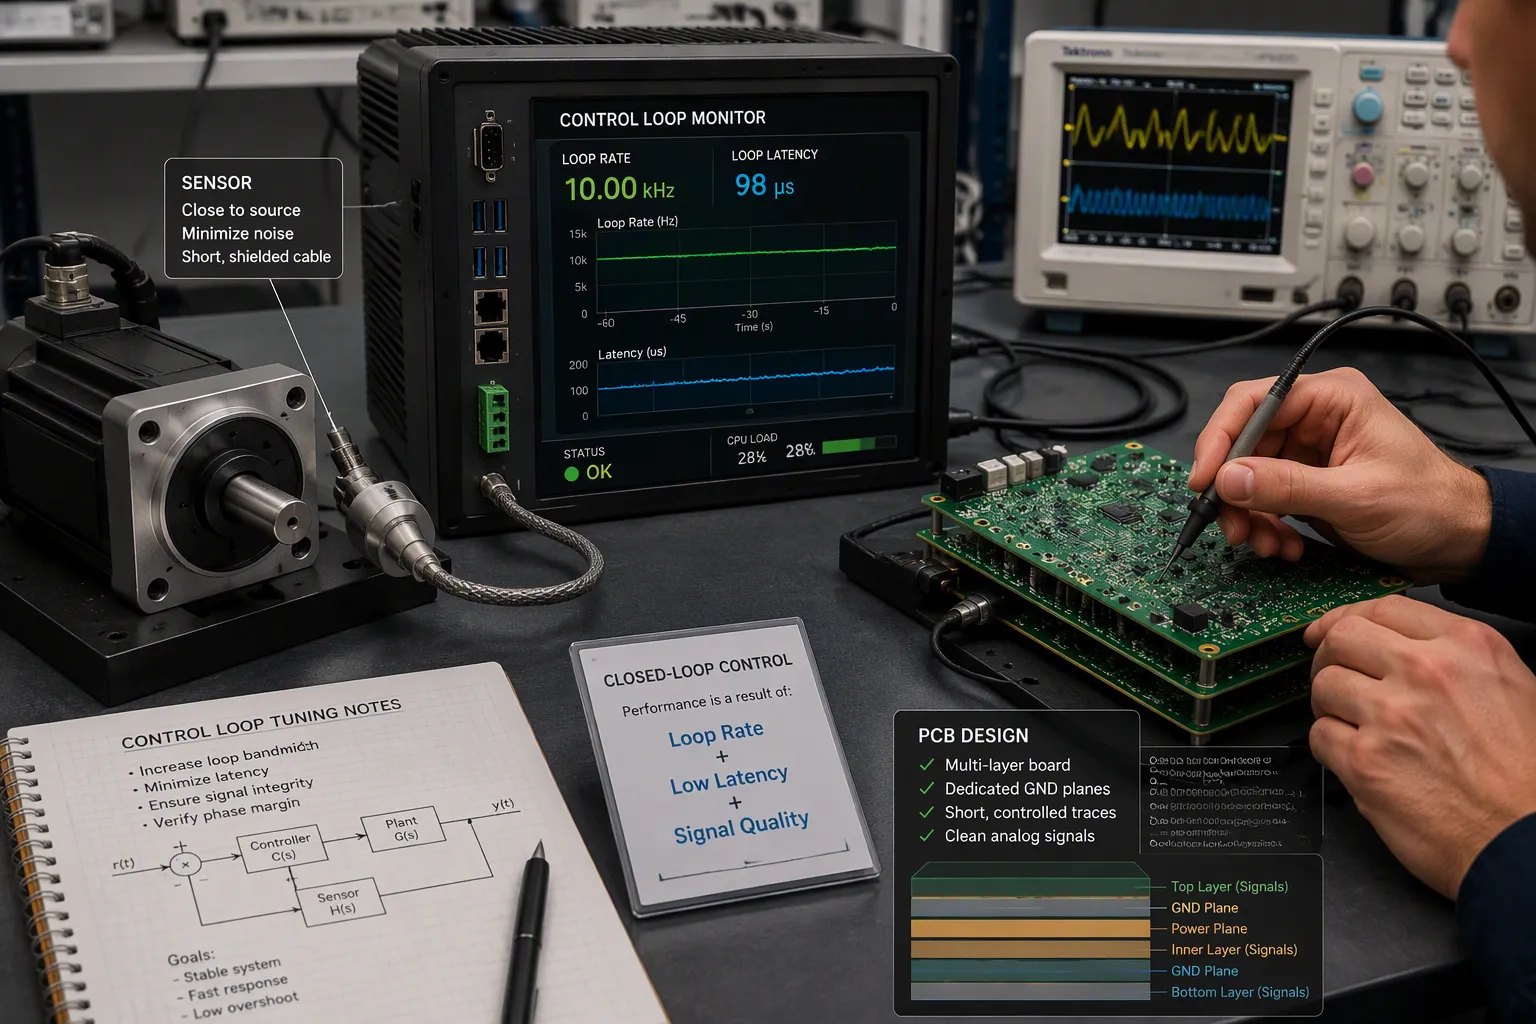
Un sistema completo de retroalimentación digital se basa en tres pilares: principios de diseño sólidos, selección cuidadosa de componentes y prácticas probadas para la automatización industrial. Si la arquitectura es la correcta, el sistema tendrá margen de mejora. Si es incorrecta, ningún ajuste podrá solucionar el problema.
Frecuencia de bucle, latencia y muestreo
La frecuencia de bucle determina el límite de todo lo demás. Un bucle más rápido se comporta más como un controlador analógico, mientras que uno más lento añade un retardo efectivo. Este retardo es importante porque cada corrección utiliza información previa. Si se combinan todos los retardos en una cifra efectiva, el tiempo de muestreo más la latencia computacional reducen directamente el ancho de banda estable máximo. El ancho de banda suele ser aproximadamente entre 1/20 y 1/50 de la frecuencia de bucle , por lo que un bucle de 5 kHz admite una fidelidad de comando de entre 100 y 200 Hz.
Factor | Efecto de la velocidad de bucle |
|---|---|
Período de bucle | Los periodos más cortos imitan el comportamiento analógico (1 kHz = 1 ms por actualización). |
Precisión de seguimiento | Una forma de onda de 50 Hz presenta un desfase a 1 kHz, pero se reproduce casi a la perfección a 5 kHz. |
Estabilidad | Los bucles lentos reducen el margen de fase y provocan sobreimpulsos cerca de las resonancias. |
Límites de ruido | Las frecuencias superiores a ~10 kHz pueden amplificar el ruido del sensor o provocar la cuantización de coeficientes. |
La sintonización también depende de la frecuencia de bucle. Un controlador PI sintonizado a una frecuencia pero funcionando a menor velocidad produjo una respuesta aproximadamente tres veces más lenta que a su frecuencia de sintonización. Las frecuencias más altas mejoran la precisión de la medición, mientras que las frecuencias más bajas permiten más tiempo de ejecución por ciclo y generan menor fluctuación. Es importante encontrar un equilibrio entre ambos factores y el objetivo de precisión.
Ubicación de los sensores e integridad de la señal
La ubicación del sensor determina qué controla el bucle. Instálelo cerca del punto de interés y acorte sus conexiones. Enrute primero las señales analógicas en las capas internas, lejos de los bordes de la placa. Priorice el uso de cuatro o más capas con planos dedicados y una separación de pista a plano de 1:1.
Proteja las señales débiles con una conexión a tierra y un blindaje sólidos . Utilice un plano de tierra bajo las secciones analógicas, conexión a tierra en estrella para sensores de baja frecuencia y trazas Kelvin para sensores de precisión para evitar caídas de tensión IR. Enrute pares balanceados con longitudes iguales y geometría simétrica para rechazar el ruido de modo común. Mantenga las trazas cortas y trátelas como líneas de transmisión una vez que su longitud supere 1/10 de la longitud de onda de la señal. Verifique el diseño con simulaciones, TDR y mediciones con osciloscopio antes de la producción.
La retroalimentación óptica muestra esta arquitectura en acción. Se puede construir a partir de un banco de pruebas existente añadiendo un sensor que mida la salida real, comparándola con el punto de ajuste y permitiendo que un controlador ajuste la entrada del proceso cientos o miles de veces por segundo . Este es el control de lazo cerrado de alta precisión en su forma más pura.
La retroalimentación óptica conlleva costes reales: los sensores suponen un gasto de capital, requieren calibración y mantenimiento, introducen modos de fallo y pueden añadir latencia. Si la medición se retrasa considerablemente con respecto al proceso, la retroalimentación puede llegar demasiado tarde y desestabilizar el bucle.
Selección de componentes
Sensores y actuadores
El sensor y el actuador funcionan conjuntamente. El sensor registra la condición real y el actuador ajusta la medición para alcanzar el valor objetivo. La precisión del sensor determina la fidelidad con la que se observa la salida real . La acción correctiva del actuador determina la rapidez con la que se puede corregir el error. Un sensor mal calibrado distorsiona la medición y activa una acción de control incorrecta, por lo que es importante calibrarlo periódicamente para garantizar la precisión.
Adapte el sensor a las necesidades de su sistema y a su entorno. Verifique estos factores antes de adquirir una pieza:
Rango y precisión de la presión, además del tiempo de respuesta y la respuesta en frecuencia.
Compatibilidad con medios y compensación de temperatura
Limitaciones de tamaño y montaje, tipo de salida y deriva a largo plazo
Cumplimiento normativo para su sector
La precisión merece especial atención. La resolución no es sinónimo de precisión, y el desplazamiento del cero, el error de rango, el rango dinámico, la histéresis y la repetibilidad influyen en el resultado. Los errores se acumulan y pueden provocar inestabilidad o ineficiencia. Coloque los sensores donde registren la condición real, evite los tubos largos que añaden retardo, proteja el cableado contra el ruido y confirme que la respuesta dinámica coincide con su sistema de movimiento.
Adaptación de componentes a objetivos de precisión
Considere la ubicación y la selección de componentes como una única decisión de diseño. En el diseño de etapas de precisión, se establecen los parámetros del controlador a partir de un ancho de banda de control objetivo y, a continuación, se elige una ganancia proporcional para maximizar dicho ancho de banda, cumpliendo al mismo tiempo un criterio de robustez en la función de sensibilidad de lazo cerrado. La ubicación y la ponderación de los sensores y actuadores influyen directamente en el diseño del controlador. Las etapas prácticas también presentan restricciones de peso y ubicación de los actuadores. Esto demuestra que la ubicación se diseña conjuntamente con el ancho de banda y el objetivo de robustez, en lugar de elegirse de forma independiente.
Dentro del bucle, la retroalimentación del sensor alimenta el controlador PID. Se ajusta la ganancia proporcional a los cambios de presión , la acción integral estabiliza la deriva y la amortiguación derivativa suprime el sobreimpulso provocado por picos repentinos. Así es como el control de bucle cerrado de alta precisión transforma la selección de componentes en resultados repetibles. Comience con su objetivo de precisión y deje que este guíe cada decisión sobre sensores y actuadores.
Rendimiento y compensaciones
Métricas de precisión y estabilidad
No se puede mejorar lo que no se mide. Las métricas en el dominio del tiempo capturan cómo se comporta la salida tras un cambio de comando. Las métricas en el dominio de la frecuencia capturan cómo responde el bucle ante diferentes entradas.
Dominio | Métricas utilizadas para evaluar la precisión y la estabilidad. |
|---|---|
Dominio del tiempo | Tiempo de subida, tiempo de establecimiento, porcentaje de sobreimpulso, error en estado estacionario |
dominio de frecuencia | Ancho de banda, margen de ganancia, margen de fase, pico de sensibilidad |
La estabilidad por sí sola no aporta mucha información. Consideremos dos sistemas estables. El sistema A se estabiliza en 0.3 s con un sobreimpulso del 5 % y un esfuerzo de control moderado. El sistema B se estabiliza en 12 s con un sobreimpulso del 180 % y un actuador saturado. Ambos son estables, pero solo uno es prácticamente utilizable. La estabilidad es binaria, mientras que el rendimiento es continuo.
El margen de ganancia y el margen de fase cuantifican la proximidad a la inestabilidad. Estos márgenes son necesarios porque los modelos nunca son exactos, las condiciones de operación cambian y los sensores y actuadores son imperfectos. Los sistemas de alto rendimiento operan cerca de los límites de estabilidad, pero nunca sobre ellos. Diseñar márgenes es diseñar robustez.
Ventajas y desventajas de los sistemas de bucle abierto frente a los de bucle cerrado.
Los sistemas de lazo abierto son más económicos, fáciles de diseñar y mantener. Se adaptan bien a aplicaciones sencillas con poca variabilidad, pero son menos precisos y menos adaptables. Los sistemas de lazo cerrado son más caros y requieren mayor trabajo de diseño, pero ofrecen mayor precisión y adaptabilidad. Su ajuste en tiempo real los hace deseables cuando las condiciones varían significativamente o el proceso debe controlarse rigurosamente.
Dimensión | Control de lazo abierto | Control de circuito cerrado |
|---|---|---|
Costo | Más económico; no requiere sensores de retroalimentación. | Más caro debido a los sensores y controladores avanzados. |
Complejidad: | Más sencillo; menor potencia de procesamiento; fácil de mantener. | Más complejo; requiere bucles de retroalimentación y ajuste; riesgo de inestabilidad si no está bien ajustado. |
Rendimiento | No se pueden corregir las perturbaciones; se pierde precisión si cambian los parámetros de la planta. | Alta precisión; se adapta al desgaste, la expansión térmica y las cargas variables; asentamiento más rápido. |
Mejor ajuste | Aplicaciones sencillas, de baja variabilidad y que funcionan de forma automática. | Automatización de alta velocidad o de importancia crítica para la seguridad donde la autocorrección es esencial. |
Los sistemas de lazo abierto son menos costosos y más fáciles de diseñar y mantener, lo que los hace adecuados para aplicaciones sencillas con poca variabilidad, pero son menos precisos y adaptables. Los sistemas de lazo cerrado, aunque más complejos y costosos, ofrecen mayor precisión y adaptabilidad, y su capacidad de ajuste en tiempo real los hace deseables cuando las condiciones varían significativamente o el proceso debe controlarse rigurosamente.
El control de lazo cerrado de alta precisión justifica su costo cuando las perturbaciones son reales y las tolerancias son estrictas. Adapte la arquitectura a la tarea y solo pagará por la precisión que necesita.
Implementación práctica del control de bucle cerrado de alta precisión
Ejemplos de industria
Los sistemas de circuito cerrado se utilizan en numerosos sectores. Todos ellos emplean retroalimentación continua para monitorizar el rendimiento y corregir las desviaciones respecto al valor de referencia deseado. La siguiente tabla muestra dónde resulta ventajoso este enfoque y qué beneficios aporta.
Industria / Aplicación | Mejora del rendimiento gracias al control de bucle cerrado. |
|---|---|
Máquinas herramienta multieje (mecanizado CNC, fabricación de semiconductores) | Precisión de posicionamiento submicrométrica; reducción de las mínimas discrepancias de movimiento que provocan defectos de calidad y desperdicio de material. |
Robots de recoger y colocar | Control de trayectoria estable |
Sistemas servo | Sobreimpulso y oscilaciones minimizadas |
Secuencias de movimiento coordinadas (líneas de montaje automatizadas) | Repetibilidad predecible |
Robots colaborativos (cobots) y vehículos guiados automáticamente (AGV) | Interacciones táctiles suaves, movimiento adaptable y comportamientos de limitación de fuerza mediante sensores de fuerza-par, codificadores integrados y accionamientos de motor avanzados, que permiten espacios de trabajo compartidos seguros y la adaptación a tareas variables y entornos no estructurados. |
La fabricación de semiconductores muestra claramente este patrón. La tendencia hacia la miniaturización exige una precisión de alineación superior a la que puede ofrecer el posicionamiento en bucle abierto. Además, los equipos deben detenerse por completo rápidamente. La solución documentada utiliza motores paso a paso de 5 fases con control de bucle cerrado (serie CVD). Una fase de bucle abierto aprovecha la alta capacidad de respuesta del motor al inicio del posicionamiento. Una vez completada la orden de posición, la retroalimentación de sensores externos, como los codificadores lineales, corrige la diferencia entre la posición comandada y la real. Este enfoque permite un posicionamiento de alta precisión en el rango submicrométrico, igualando la resolución del codificador lineal correspondiente.
Análisis detallado del caso práctico
Consideremos una herramienta de fabricación de semiconductores que requiere una alineación submicrométrica. El problema comienza con el posicionamiento en bucle abierto. La herramienta ordena un movimiento, pero la posición real varía. Las mínimas discrepancias de movimiento provocan defectos de calidad y desperdicio de material. El equipo necesita una solución que mantenga la posición sin sacrificar la velocidad.
La solución combina dos fases. Primero, el sistema activa el motor paso a paso de 5 fases en modo de lazo abierto al inicio de cada movimiento de posicionamiento. Este paso aprovecha la alta capacidad de respuesta del motor para aproximarse rápidamente al objetivo. Segundo, una vez completada la orden de posición, los sensores externos toman el control. Los codificadores lineales miden la posición real y envían esos datos al controlador. El controlador compara la posición comandada con la posición real y corrige la diferencia.
El resultado optimizado es un posicionamiento de alta precisión dentro del rango submicrométrico. El sistema iguala la resolución del codificador lineal asociado. Este resultado demuestra cómo funciona en la práctica el control de lazo cerrado de alta precisión. Se parte de un objetivo de precisión claro, se eligen los componentes que lo cumplen y se deja que la retroalimentación complete la diferencia. La fase de lazo abierto proporciona velocidad. La fase de lazo cerrado proporciona precisión. Juntas, ofrecen ambas.
Ahora ya tienes una visión completa. Has visto cómo funciona el bucle de retroalimentación, cómo implementarlo y cómo ajustar y seleccionar los componentes para lograr una precisión fiable. Recuerda un punto clave: la precisión se logra mediante un buen diseño del bucle de retroalimentación, un ajuste cuidadoso y una selección rigurosa de los componentes. Ningún elemento por sí solo determina el resultado.
De cara al futuro, cabe esperar que la detección más rápida y los algoritmos de control más inteligentes mejoren las capacidades del control de bucle cerrado de alta precisión. Comience con un objetivo de precisión claro. Luego, realice ajustes iterativos a medida que mida el rendimiento real. Este hábito le será muy útil a medida que la tecnología avance.
Preguntas Frecuentes
¿Cuándo conviene optar por el control de lazo abierto en lugar del control de lazo cerrado?
Para trabajos sencillos con poca variabilidad, elija el control de lazo abierto. Estos sistemas son más económicos y requieren menos trabajo de diseño. Opte por el control de lazo cerrado cuando las tolerancias sean estrictas o las condiciones cambien. Los sensores de retroalimentación y el ajuste incrementan el costo, pero se obtiene mayor precisión y rechazo de perturbaciones.
¿A qué velocidad debe ejecutarse su bucle de control?
Ajuste la frecuencia de bucle según su objetivo de precisión. El ancho de banda suele ser aproximadamente entre 1/20 y 1/50 de la frecuencia de bucle. Por lo tanto, un bucle de 5 kHz admite una fidelidad de comando de entre 100 y 200 Hz. Los bucles más rápidos ofrecen un mejor seguimiento, pero pueden amplificar el ruido del sensor.
¿Siempre necesitas un controlador PID?
No. El PID se adapta a muchos lazos de control, pero el control predictivo gestiona las perturbaciones repetibles antes de que se produzca un error. Los diseños híbridos combinan ambos enfoques. Recurra a los métodos basados en modelos solo cuando su proceso sea fuertemente no lineal o esté altamente acoplado. Adapte el controlador a la tarea.
¿Una mayor resolución del sensor garantiza una mayor precisión?
No. La resolución no es sinónimo de precisión. El desplazamiento del cero, el error de rango, la histéresis y la repetibilidad influyen en el resultado. Un sensor mal calibrado produce una corrección incorrecta. Calibre periódicamente y confirme que la respuesta dinámica coincide con su sistema de movimiento.
¿Cómo se inicia un proyecto de retroalimentación de alta precisión?
Comience con un objetivo de precisión claro. Deje que ese objetivo guíe la elección de cada sensor y actuador. Construya el circuito, ajústelo y mida el rendimiento real. A partir de ahí, realice iteraciones. La precisión se logra mediante un diseño basado en la retroalimentación, un ajuste cuidadoso y una selección rigurosa de componentes.