Розпізнавання зору та командна робота роботизованої руки працюють у замкнутому циклі. Камери спостерігають за робочим простором, а конвеєр сприйняття знаходить кожен об'єкт та його позу. Потім візуальне сервокерування керує рукою в режимі реального часу. Основними частинами є камера або камери, конвеєр сприйняття, оцінка пози, планувальник руху та контролер. Цей цикл важливий для інженерів-апаратів та команд розробників електронних продуктів, оскільки проектування на рівні плати вирішує його успіх. Вибір інтерфейсу, затримка, шум та компроміси у виробництві встановлюють справжні обмеження. Вигодою є точність замкнутого циклу, адаптивність до зміни положення деталей та зменшення кількості кріплень. Аналітики оцінюють цей ринок у 3.89 мільярда доларів США у 2025 році зі середньорічним темпом зростання 11.2% з 2027 по 2035 рік. Ви побачите, як машинний зір, комп'ютерний зір та інтеграція зору пов'язують робота та систему зору. Роботизовані руки винагороджують ретельне проектування, а роботизовані руки карають за скорочення.
Ключові винесення
Зір та роботизовані маніпулятори працюють разом у циклі: камери виявляють об'єкти, а маніпулятор рухається до них.
Вибирайте інтерфейси камери за довжиною кабелю: MIPI CSI-2 для коротких відстаней, USB3 для кількох метрів та GigE для великих відстаней.
Часто перевіряйте та коригуйте координацію рук і очей, щоб запобігти дрейфу та підтримувати точність.
Сплануйте часовий бюджет від моменту, коли камера робить знімок, до моменту, коли рука рухається, щоб уникнути затримок.
Тримайте кабелі камери подалі від шуму двигуна, щоб зображення залишалося чітким.
Основи роботизованої руки та керування машинним зором
Шість ступенів свободи та кінематика руки
Шестиосьова шарнірна роботизована рука розміщує свій інструмент у трьох поступальних та трьох обертальних ступенях свободи. Кінематика прямого руху визначає положення кінцевого ефектора на основі змінних суглоба. Ви пов'язуєте перетворення з базової рами з рамою інструмента. Згідно з домовленістю Денавіта-Хартенберга, кожне суглобове з'єднання має чотири параметри: довжину ланки, скручування ланки, зміщення ланки та кут суглоба. Множення однорідних матриць для кожного суглоба дає перетворення від бази до інструмента. Його верхній лівий блок 3×3 є матрицею обертання, а перші три елементи четвертого стовпця задають вектор положення.
Зворотна кінематика працює в іншому напрямку. Вона розв'язує задачу для кутів суглобів, коли відома бажана поза. Розв'язки замкнутої форми трапляються рідко і здебільшого існують для рук зі сферичними зап'ястями. Тому більшість роботизованих рук використовують числову ітерацію:
Почніть з початкового спільного припущення.
Обчисліть поточну позу за допомогою прямої кінематики.
Обчисліть похибку пози.
Оновіть суглоби, використовуючи псевдообернену функцію Якобіана, масштабовану на певний крок.
Повторюйте, доки похибка не стане нижчою за допустиме значення.
Контур керування від сприйняття до дії
Цикл замикається у п'ять етапів: захоплення кадру, виявлення, оцінка пози, планування та керування. Машинний зір надає необроблені кадри. Комп'ютерний зір та розпізнавання зору перетворюють ці кадри на ідентифікатори об'єктів та пози з 6 ступенями свободи. Планувальник перетворює кожну позу на спільну траєкторію, а контролер керує роботизованою рукою вздовж неї. Кожен етап додає затримку, тому додавайте часові позначки кадрам під час захоплення та встановлюйте бюджет затримки від початку до кінця.
Інтеграція зору часто розміщує вбудовані камери безпосередньо на кінцевому ефекторі. Таке розташування «око в руці» усуває сліпі зони поблизу захоплювача та спрощує калібрування. Види з кількох камер розширюють сприйняття на повний 3D-робочий простір, що допомагає виконувати складні та точні маніпуляції з деталями в захаращених контейнерах. Та сама архітектура масштабується від промислових та колаборативних роботів до колаборативних робототехнічних комірок, де друга шарнірна роботизована рука відстежує рухомі об'єкти. Розробники роботизованих рук повинні розглядати розміщення камери як механічне рішення, оскільки жорсткість кріплення впливає на точність позування так само, як і алгоритм.
Комп'ютерний зір та методи розпізнавання об'єктів

PBVS, IBVS та гібридне візуальне сервоуправління
Візуальне сервоуправління на основі позиції (PBVS) використовує машинний зір для визначення розташування деталі в 3D-просторі. Потім воно вказує роботизованій маніпуляторі, куди рухатися в декартовому просторі. Візуальне сервоуправління на основі зображень (IBVS) пропускає цей крок і переміщує роботизовану маніпулятор безпосередньо з елементів зображення. Гібридні схеми запускають обидва цикли одночасно.
Гібридні 2 1/2-D схеми збалансовують локальну стабільність IBVS з тим, наскільки PBVS залежить від точної оцінки пози, калібрування та моделей об'єктів.
Підхід
Характеристики міцності
складність
Гібридний (IBVS + PBVS)
Ручки мають оклюзію та компенсують помилки пози, пов'язані з одометрією або прослизанням
Вище: два цикли для розробки та налаштування
ІБВС
Залежить від візуального зворотного зв'язку, а не від внутрішньої одометрії
Нижня: одна петля
ПБВС
Потрібна точна оцінка пози, калібрування та моделі об'єктів
Нижня: одна петля
Оберіть PBVS, якщо у вас є чиста CAD-модель і добре відкалібрована комірка. Оберіть IBVS, якщо калібрування зміщується або деталь не має текстури. Більшість роботизованих маніпуляторів у виробництві працюють за одним циклом. Більшість роботизованих маніпуляторів у дослідницьких лабораторіях працюють за гібридними схемами. Зберігайте гібридні конструкції для складних маніпуляцій, де поширене явище – оклюзія. Роботизовані маніпулятори, що працюють з блискучими деталями, також отримують перевагу від додаткового зворотного зв'язку.
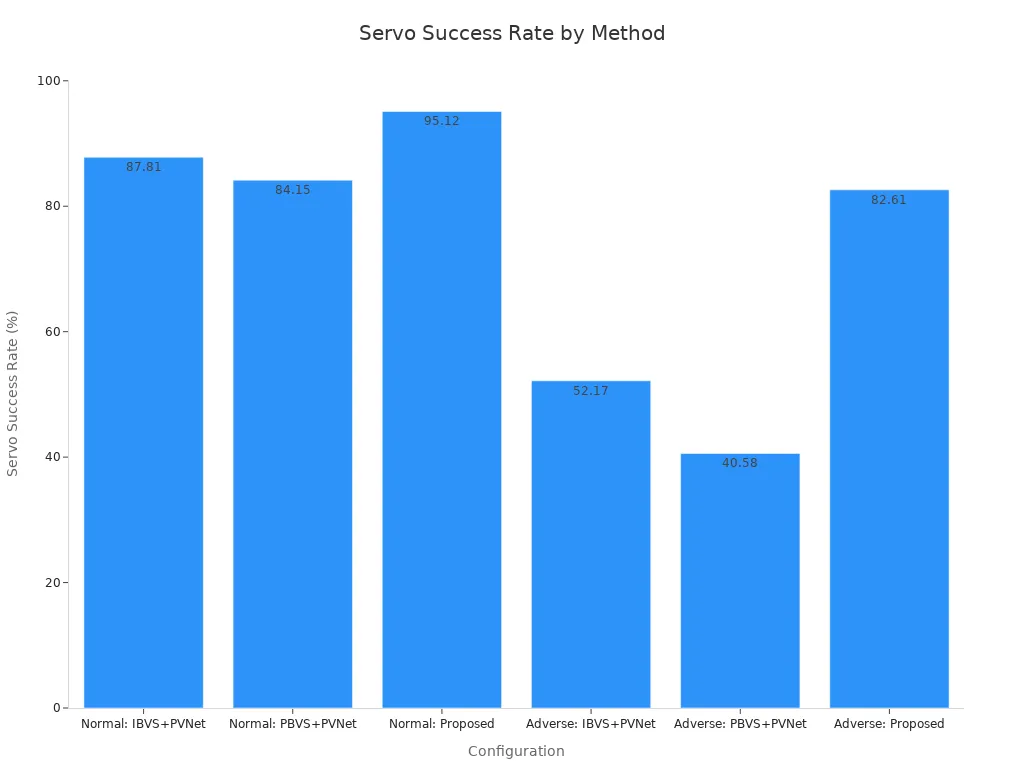
Опубліковані дослідження безтекстурних об'єктів показують цю розбіжність. Метод EKF на основі ключових точок досяг 95.12% успішності сервоприводів за нормальних умов та 82.61% за несприятливих умов. Базовий рівень IBVS+PVNet досяг 87.81% та 52.17%. Базовий рівень PBVS+PVNet досяг 84.15% та 40.58%. Той самий метод продемонстрував найнижчу помилку трансляції, помилку обертання та співвідношення довжин траєкторії в обох сценаріях.
Глибоке навчання для виявлення та оцінки пози
Глибоке навчання зараз виконує більшу частину роботи з розпізнавання об'єктів у конвеєрах візуального розпізнавання. Сучасні оцінювачі безпосередньо прогнозують ширину та кут об'єкта. Цей результат надає роботизованій руці положення для захоплення без CAD-моделі.
MegaPose: конвеєр рендерингу та порівняння з високою продуктивністю з нульовим виходом завдяки грубому до точного уточнення.
FoundationPose: уніфікована платформа для виявлення, відстеження та оцінки пози нових об'єктів.
Обидва працюють на тестовому наборі YCB-Video. Джерело не повідомляє про жодні показники точності для них. На новішому наборі даних захоплення з 6 ступенями свободи EfficientPose досяг 97.05%, а FFB6D — 98.09%.
Модель | Заявлена точність |
|---|---|
ЕфективнаПоза | 97.05% |
ФФБ6Д | 98.09% |
Такі бенчмарки, як виклик BOP, сприяли цьому прогресу. Вони оцінюють методи за допомогою геометричних показників, таких як ADD та MSSD.
Моделі мови зору та системи керування за допомогою систем відеоспостереження (IBVS) все ще є новими напрямками керування. Ставтеся до них як до перспективних, а не до перевірених. Багато команд поєднують класичне сервоуправління з моделями штучного інтелекту для виявлення. Такий поділ забезпечує передбачуваність циклу керування. Штучний інтелект найбільше допомагає на етапі сприйняття, де комп'ютерний зір та розпізнавання об'єктів справляються з безладом. Штучний інтелект сьогодні додає менше цінності всередині циклу сервоуправління. Постачальники машинного зору зараз постачають моделі штучного інтелекту на борту, а бібліотеки комп'ютерного зору покривають решту. Роботизовані маніпулятори в логістичних комірках все ще потребують швидкого та простого закону сервоуправління. Одного лише розпізнавання образів не замкне цикл. Другий роботизований маніпулятор може відстежувати рухому ціль, і така конфігурація винагороджує стислий час порівняно з розміром моделі.
Інтеграція зору для рук із візуальним керуванням
Інтерфейси камери, калібрування та координація рук і очей
Обраний вами інтерфейс камери визначає , наскільки далеко може досягати ваша роботизована рука та наскільки точною вона може бути. MIPI CSI-2 добре працює для коротких прогонів між платами всередині корпусу руки. USB3 обробляє кілька метрів за допомогою простого кабелю. GigE досягає великих відстаней по виробничій лінії, але це додає тремтіння пакетів, яке ви повинні враховувати. Виберіть інтерфейс спочатку на основі довжини кабелю, а потім на основі роздільної здатності та частоти кадрів.
Прокладайте високошвидкісні диференціальні пари симетрично. Зберігайте доріжки P та N на однакових шляхах зі збалансованими вигинами та переходами. Підтримуйте постійну відстань від передавача до приймача та узгоджуйте довжини P та N, щоб зменшити перекіс. Прокладайте пари по безперервній площині заземлення та уникайте розщеплених площин та мідних вирізів. Для USB 3.0 та подібних з'єднань підтримуйте перекіс у межах 25–50 пс та диференціальний імпеданс близько 90 Ом ± 10%. Розміщуйте конденсатори зв'язку змінного струму симетрично та віддавайте перевагу невеликим корпусам, таким як 0402.
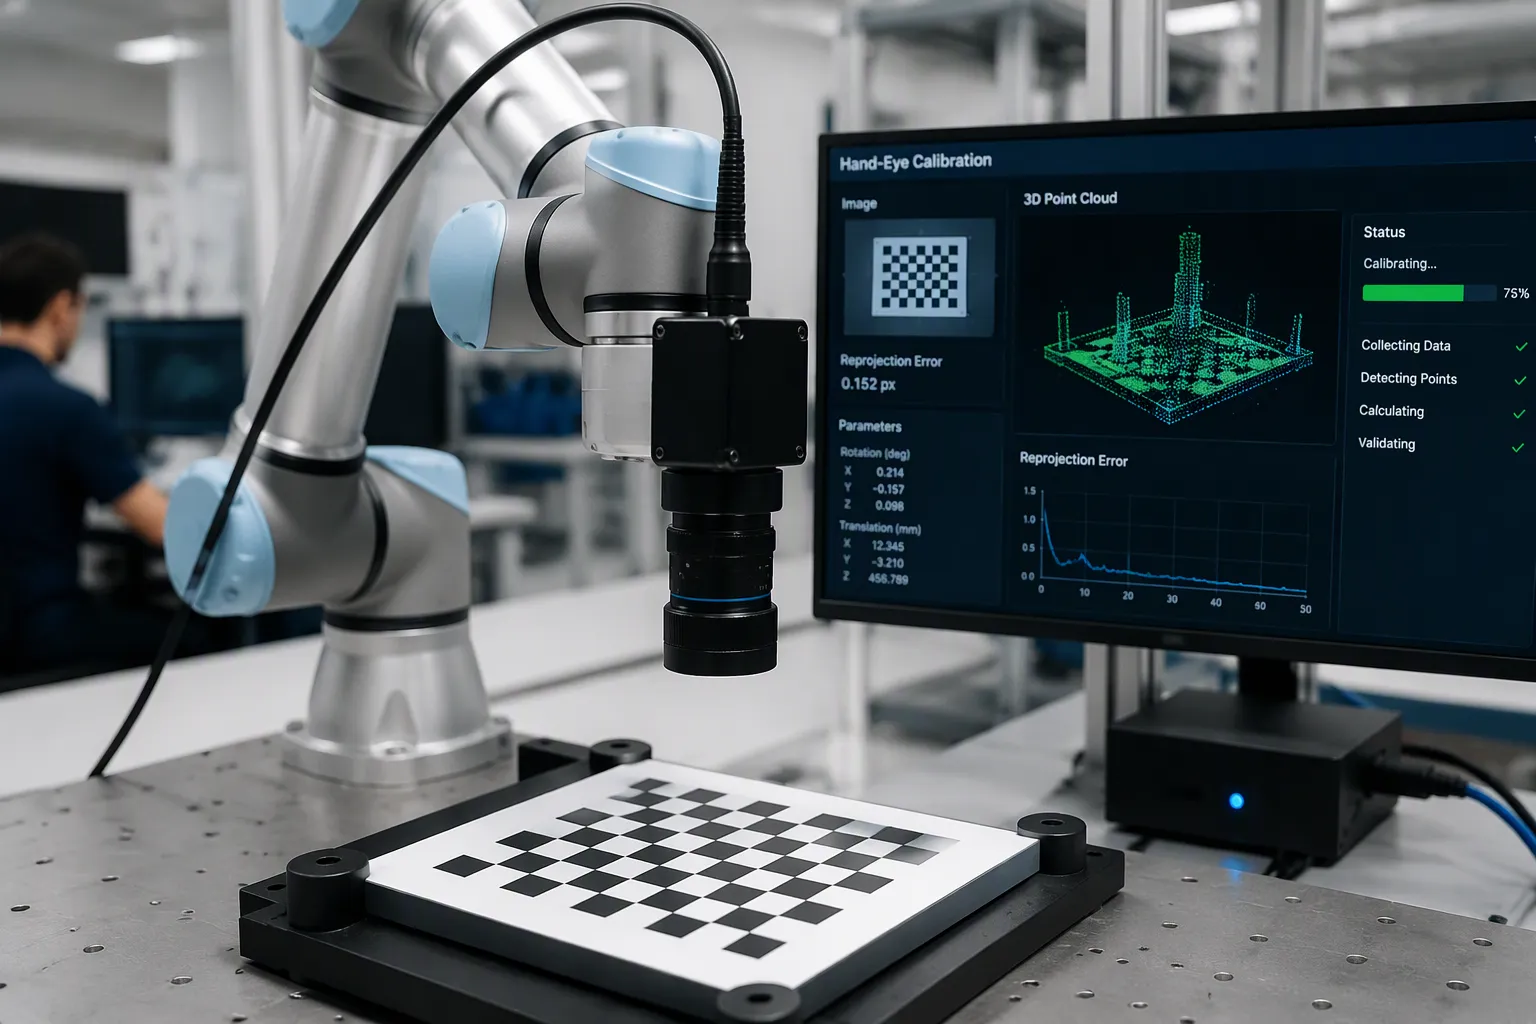
Калібрування «око-рука» оцінює перетворення між кінцевим ефектором та рамою камери. Стандартна форма має вигляд AX = XB, де A та B – це пози маніпулятора та камери між кадрами, а X – невідоме перетворення. Ви можете використовувати метод калібрувальної пластини, який отримує щонайменше десять зображень пластини, встановленої на маніпуляторі робота. Метод списку пар точок працює без пластини на робочому об'єкті. Автоматичні процедури калібрування тепер виконують ці кроки з мінімальним втручанням оператора. Типові результати для шести конфігурацій суглобів наведено нижче.
Metric | Переклад | Обертання |
|---|---|---|
Макс. відхилення від норми (X, Y, Z) | 2.471 мм, 3.751 мм, 1.423 мм | 0.957 °, 0.454 °, 0.702 ° |
Середній RV | 2.548 мм | 0.704 ° |
Середнє відхилення (SD) | 0.930 мм | 0.265 ° |
Перевірте за допомогою статичного тесту на таблиці та динамічного тесту, який реєструє трансформовані хмари точок через ICP.
Бюджетування затримки та шумоізоляція
Плануйте свій бюджет затримки від захоплення кадру до руху роботизованої руки. Додавайте часову позначку кожного кадру під час захоплення, а потім додавайте детектування, оцінку пози, планування та затримку шини. EtherCAT забезпечує детермінований час для контролера роботизованої руки.
Параметр | Типова продуктивність EtherCAT |
|---|---|
Час циклу (10 сервоосі) | 100–250 мкс |
тремтіння | < 1 мкс |
Точність синхронізації розподіленого годинника | краще ніж 100 нс |
Розподілені тактові генератори забезпечують апаратну вирівняність кожного веденого пристрою, тому синхронізація зберігається під програмним навантаженням. CAN залишається нормальною для повільніших осей на менших роботизованих манипуляторах.
Тримайте шум драйвера двигуна подалі від ланцюга зображення. З'єднайте екрани кабелів на 360° з обох кінців і ніколи не прокладайте екран через дріт дріт-косичку. Розділіть траєкторію сигналу та живлення всередині корпусу. Уповільніть керування затвором MOSFET та зменшіть ділянки петлі з високим струмом, щоб зменшити випромінювання біля джерела. Ці кроки захищають точність машинного зору під час маніпуляційних завдань.
Для DFM (Designed Face-to-Field - простежуваної обробки) підтвердьте стек перед трасуванням, дотримуйтесь геометрії трас у межах ±5 міл та узгодьте допуски імпедансу з виробником. Інтеграція машинного зору успішна, коли однакова увага приділяється розташуванню плати, калібруванню та синхронізації. Інтеграція зору не вдається, коли будь-який з них розглядається як другорядна думка. Плануйте інтеграцію зору заздалегідь, і ваші роботизовані маніпулятори забезпечать точність на всій лінії.
Застосування, проблеми та рішення для машинного зору
Реальні приклади використання у виробництві та логістиці
Колаборативні роботи з візуальним керуванням використовуються в комірках для забирання та розміщення, спорожненні контейнерів та пошуку об'єктів на виробничій лінії. 3D-камера може бачити деталі розміром менше 5 мм, тому роботизована рука може очистити заповнений контейнер, не захоплюючи не ту деталь. Дворукі коботи стежать за рухомими об'єктами, а комірки «людина-робот» передають деталі між людиною та рукою. Інтеграція зору окупається тим, що ви можете виміряти:
Швидкість комплектації перевищує 200 одиниць на годину, з точністю понад 99.9% та точністю розміщення близько ±0.1 мм.
Точність сортування зростає майже на 25–30%, а швидкість виконання замовлень у години пік значно зростає.
Рівень помилок знижується, і ви можете перевести працівників на завдання, які додають більше цінності.
Ці результати підтверджують ефективність, повторюваність та безпеку промислових та колаборативних роботів. Коботи з візуальним керуванням також підтримують дистанційне керування та збір даних, які забезпечують роботу конвеєрів даних машинного навчання роботів. Той самий цикл збору даних штучного інтелекту навчає моделі штучного інтелекту для складних маніпуляцій. Очікується, що руки на базі штучного інтелекту покладатимуться на імітаційне навчання та дистанційне керування, перш ніж вони самостійно впораються зі складними маніпуляціями.
Поширені режими відмов та стратегії їх пом'якшення
Затримка, дрейф калібрування, відбиття, оклюзія та шум двигуна, що просочуються в ланцюжок зображення, спричиняють більшість збоїв. Розпізнавання та планування шляху займають 100–500 мс за цикл, і ця затримка сама по собі порушує щільні сервоцикли. Типова частота збоїв у промисловому захопленні становить 2–8% на годину, а звичайна частота падіння елементів під час захоплення та розміщення — 3–5% на годину. Жорсткі форми підвищують пікову частоту падіння до 10–12% на годину, порівняно з цільовим показником нижче 0.1% на годину.
стан | Вплив на коефіцієнт відмов |
|---|---|
Вібрація понад 0.5 g або коливання температури понад 15°C за цикл | на 200–300% вище |
Нестабільне освітлення | на 40–60% більша похибка глибини |
Вам слід виправити це на рівні плати. Захистіть ланцюжок зображення, з'єднайте екрани на 360° та тримайте лінії живлення двигуна окремо від рейок камери. Додайте компенсацію впливу навколишнього середовища та прогнозне обслуговування за допомогою вібраційних та теплових датчиків. Машинний зір з моделями штучного інтелекту передбачає відмови захоплення в режимі реального часу. Комп'ютерний зір обробляє виявлення, а завдання маніпуляцій на основі зору отримують користь від адаптивного керування силою захоплення. Дотримуйтесь графіка калібрування та розглядайте маніпуляції на основі зору в першу чергу як проблему синхронізації.
Тепер у вас є просте зображення циклу. Камери захоплюють сцену, розпізнавання зору перетворює пікселі на пози об'єктів, а контролер рухає роботизовану руку запланованим шляхом. Зворотний зв'язок замикає коло кожного циклу.
Подумайте про свої компроміси заздалегідь. Класичне сервоуправління залишається передбачуваним і недорогим для перевірки. Методи глибокого навчання забезпечують адаптивність, але вони вимагають даних та обчислень. Охоплення інтерфейсу, бюджет затримки та шумоізоляція впливають один на одного, тому встановіть свої пріоритети ще до розробки макета.
Слідкуйте за вивченим візуальним сервоуправлінням, моделями мови зору та камерами подій. Коботи з візуальним керуванням виграють від телеоперації та збору даних, а моделі штучного інтелекту дозволять ще більше просунути складні маніпуляції. Штучний інтелект не замінить ваш часовий бюджет. Почніть з однієї каліброваної комірки, реєструйте кожен цикл і дозвольте колаборативній робототехніці розвиватися звідти. Роботизовані маніпулятори винагороджують дисципліну. Роботизовані маніпулятори, побудовані на виміряних даних, впевнено справляються зі складними маніпуляціями.
FAQ
Який інтерфейс камери слід обрати для роботизованої комірки маніпулятора?
Почніть з довжини кабелю. MIPI CSI-2 підходить для коротких протяжностей між платами всередині корпусу кронштейна. USB3 покриває кілька метрів за допомогою простого кабелю. GigE досягає виробничої лінії, але ви повинні враховувати тремтіння пакетів. Спочатку підберіть інтерфейс відповідно до вашої зони дії, а потім до роздільної здатності та частоти кадрів.
Як уникнути шуму двигуна в ланцюжку обробки зображень?
З'єднайте екрани кабелів на 360° з обох кінців. Ніколи не прокладайте екран через дріт дротового з'єднання типу "кігтик". Розділіть траєкторію сигналу та живлення всередині корпусу. Уповільніть керування затвором MOSFET та зменште області петлі високого струму. Ці кроки захищають точність машинного зору, коли роботизована рука швидко рухається поблизу камери.
Чому калібрувальний дрейф з часом ламає роботизовану руку?
Термічні коливання та вібрація зміщують око-рукальну трансформацію. Роботизована рука потім захоплює зі зростаючим зміщенням. Дотримуйтесь графіка калібрування. Додайте вібраційні та температурні датчики для прогнозного обслуговування. Перевірте за допомогою статичного випробування на столі та динамічного випробування хмари точок за допомогою ICP.
Коли варто обрати класичне сервоуправління замість глибокого навчання?
Оберіть класичне сервоуправління, коли комірка добре відкалібрована, а деталь має текстуру. Потім роботизована рука виконує передбачуваний, контрольований цикл. Оберіть оцінку пози глибоким навчанням для виявлення безладу, нових об'єктів або блискучих деталей. Багато команд розподіляють роботу: моделі штучного інтелекту виявляють, а простий закон сервоуправління керує роботизованою рукою.