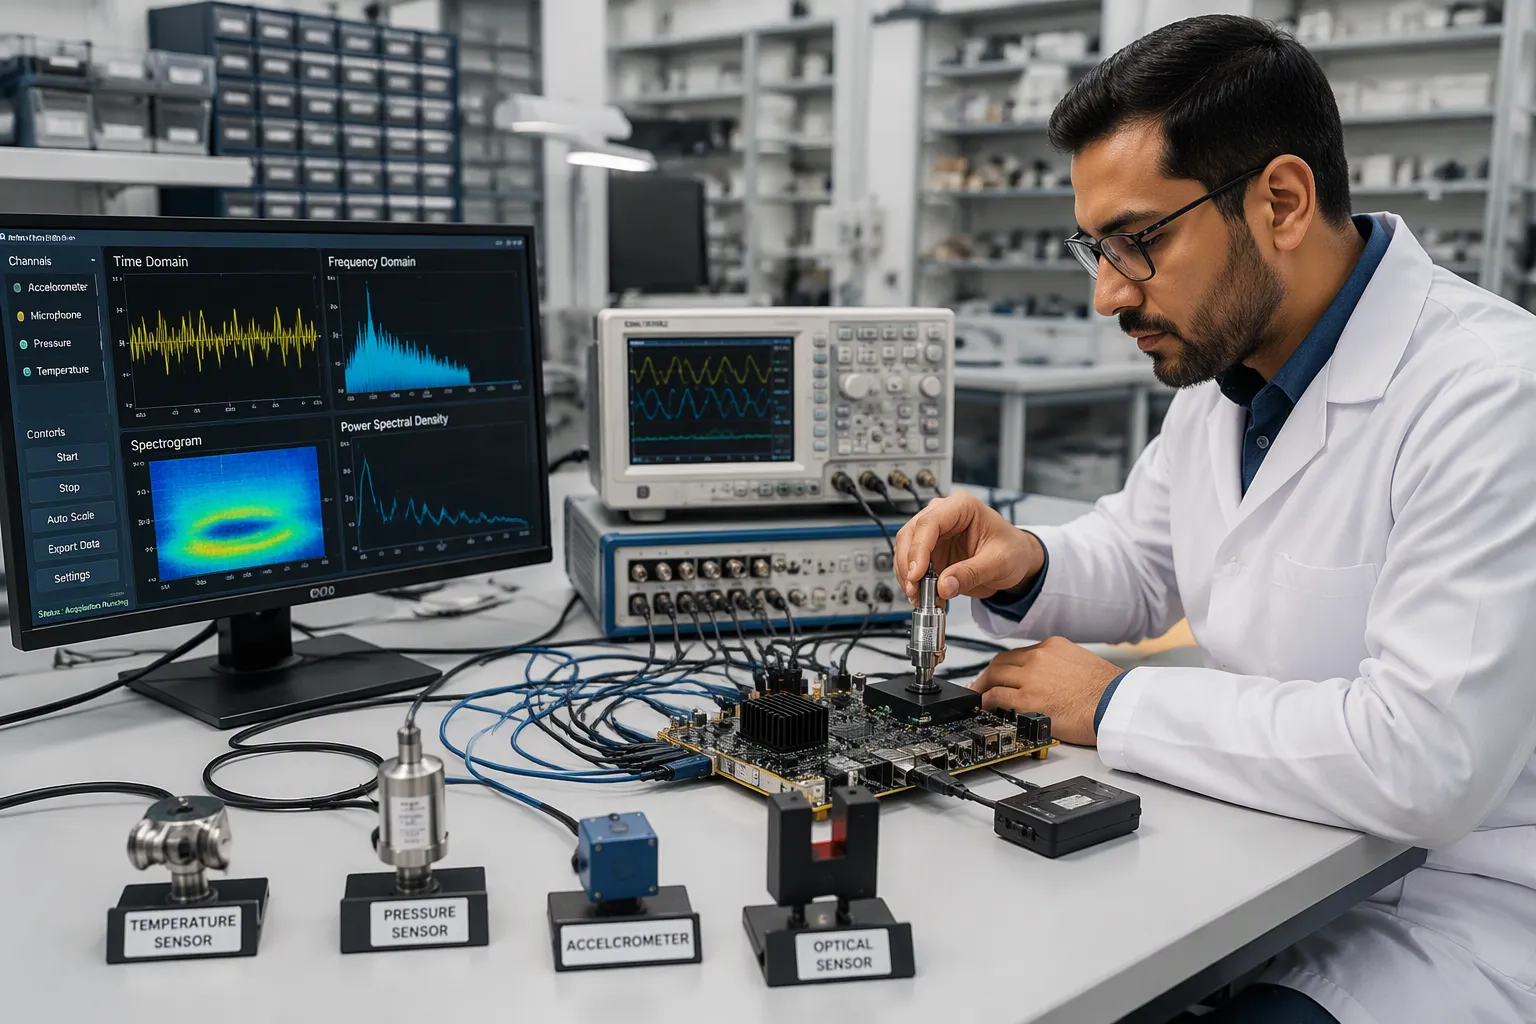
Багатосенсорний збір сигналів збирає дані з кількох сенсорних елементів і перетворює їх на корисні цифрові потоки на рівні плати. Реальні системи — промисловий моніторинг, робототехніка, контрольно-вимірювальні прилади — поєднують датчики з різними інтерфейсами, швидкостями та профілями шуму. Інженери стикаються з реальними проблемами: проектування інтерфейсу, синхронізація, шум, об'єднання даних та DFM (факторингова множинна ...
Цей посібник крок за кроком охоплює рішення щодо проектування та виробництва плати. Він охоплює аналогове мультиплексування проти поканальних АЦП, фільтри згладжування, вибір операційного підсилювача та варіанти інтерфейсів. Ви знайдете практичні рекомендації щодо синхронізації, заземлення, калібрування та підведення напруги. Кожен розділ спрямований на конкретний компроміс у проектуванні, а не на теорію.
Інженери, які створюють мультисенсорні плати, знають різницю між робочим прототипом та надійним продуктом. Цей посібник заповнює цю прогалину за допомогою практичних деталей.
Ключові винесення
Ретельно сплануйте шлях сигналу кожного датчика, щоб захистити перетворювач і зберегти дані чистими.
Використовуйте одночасне семплювання, коли важливі фазові різниці, наприклад, для локалізації звуку.
Використовуйте один спільний тактовий сигнал та сигнал запуску, щоб усі дані датчиків залишалися узгодженими в часі.
Виберіть правильний фільтр: FIR забезпечує стабільну лінійну фазу, IIR є ефективнішим, а адаптивний добре працює для шумозаглушення.
Використовуйте DMA для переміщення даних без навантаження на процесор, забезпечуючи стабільний та швидкий потік даних.
Калібруйте кожен канал окремо та перевіряйте дрейф, щоб підтримувати точність з часом.
Тримайте аналогове та цифрове заземлення окремо та використовуйте одну суцільну площину заземлення для зниження шуму.
Вмикайте по одному каналу за раз і перевіряйте його за допомогою швидкого перетворення Фур'є, перш ніж переходити до повного злиття.
Основи збору сигналів від кількох датчиків
Що означає багатосенсорне отримання даних
Багатосенсорний збір сигналів розміщує кілька сенсорних елементів на одній платі та одночасно фіксує дані з усіх них. Ланцюг проходить від фізичного датчика, через процес обробки сигналу, до АЦП та виходить у вигляді цифрового потоку. Під час вибірки перетворювач фіксує аналоговий сигнал через задані інтервали та надає кожному зразку рівень напруги. Роздільна здатність АЦП встановлює найменший крок напруги, який може розрізнити система.
Збір, обробка та зв'язок через Wi-Fi/Bluetooth з кількох датчиків можуть працювати на одній платі з відкритим вихідним кодом.
Чутливі елементи та сигнальні шляхи
Кожен тип датчика потребує свого власного шляху. Датчик PZT потребує ослаблення, низькочастотної фільтрації та зсуву рівня перед перетворенням. Тензодатчик потребує інструментального підсилювача та регулювання рівня. У таблиці нижче наведено типові шляхи.
Елемент чутливості | Сигнальний шлях |
|---|---|
Датчик PZT | Згасання (÷2) → низькочастотна фільтрація (~664 кГц) → зсув рівня до 0–3.3 В → АЦП |
Вимірювач деформації | Інструментальний підсилювач → регулювання рівня 0–3.3 В → АЦП |
Акселерометр (BMA400) | Цифровий вихід через SPI безпосередньо на мікроконтролер |
Датчик навколишнього середовища (BME280) | Цифровий вихід через SPI безпосередньо на мікроконтролер |
Аналогові та цифрові виходи датчиків
Аналоговим датчикам потрібен аналоговий інтерфейс: ослаблення, фільтрація та зсув рівнів захищають перетворювач і зберігають лінійність. Наприклад, резистор 51 Ом з конденсатором 4.7 нФ забезпечує низькочастотний граничний рівень поблизу 664 кГц.
Цифрові датчики, такі як BMA400 та BME280, повністю пропускають аналогове формування сигналу. Вони надсилають дані через SPI, використовуючи лінії тактової частоти, входу, виходу та вибору мікросхеми. Такий підхід усуває необхідні схеми переднього плану та спрощує бюджет аналогового переднього плану.
Чому важливий дизайн на рівні плати
Цілісність сигналу біля джерела
Цілісність сигналу починається з інтерфейсу датчика. Погане заземлення або довгі аналогові лінії пошкоджують дані ще до того, як зможе допомогти будь-яка цифрова обробка сигналу. Вам слід розмістити компоненти для формування сигналу близько до перетворювача та зробити зворотні шляхи короткими.
Вплив на вартість та технологічність
Кожен доданий канал збільшує вартість, площу плати та час тестування. Менша кількість етапів обробки знижує ризик складання. Перевірки DFM повинні підтверджувати розміщення компонентів та ширину трас перед випуском макета.
Основні питання дизайну
Кількість каналів та потреби у вибірці
Частота дискретизації відповідає фізиці вимірюваного сигналу. Для температурних каналів потрібно лише 1–100 С/с, тоді як для вібраційних та акустичних каналів – 25.6–204.8 кС/с. Мультиплексні перетворювачі використовують один АЦП для всіх каналів і додають невеликий часовий перекіс. Пристрої одночасної дискретизації зберігають фазові співвідношення.
Тип сигналу | Типова частота дискретизації |
|---|---|
температура | 1–100 С/с |
Тиск, потік | 10 С/с–1 кС/с |
Вібрація, акустика | 25.6–204.8 кс/с |
Бюджет інтерфейсу та обробки
Вибір інтерфейсу формує бюджет обробки. SPI забезпечує швидку передачу даних з низькою затримкою; I2C підходить для повільних датчиків; RS-485 охоплює довгі кабельні траси. Інтерфейсний модуль збору даних повинен передавати дані без зупинки мікроконтролера. Заздалегідь враховуйте пропускну здатність, оскільки 64 канали зі швидкістю 51.2 кС/с видають приблизно 13 МБ/с.
Ключові проблеми в мультисенсорних системах
Синхронізація та перекіс синхронізації
Невідповідності доменів годинника
Різне обладнання створює першу проблему. Канали зору, сили/крутного моменту, тактильного контролю та кодера працюють з різною частотою дискретизації, затримками та протоколами. Кожен пристрій має власний тактовий сигнал, а природне коливання часто перевищує кілька сотень мікросекунд. Це зміщення змінюється залежно від температури, коливань живлення та старіння деталей.
Проблеми синхронізації кількох датчиків виникають переважно через різні пристрої збору даних, різні протоколи збору даних та різні характеристики, такі як частота дискретизації, роздільна здатність, діапазони, співвідношення сигнал/шум і, що найважливіше, часові опорні точки. Відсутність однієї спільної часової опорної точки значно ускладнює інтеграцію датчиків . Прості припущення, що внутрішні годинники пристроїв вже достатньо синхронізовані, не враховують зміщення та затримку годинника, які накопичуються з часом. Тому для вирівнювання даних у спільній часовій області для об'єднання даних або пост-обробки за допомогою штучного інтелекту необхідна надійна синхронізація (апаратна чи програмна).
Ефекти затримки та джиттера
Комунікаційні канали додають власні затримки. USB, Ethernet та послідовні канали накладають різні профілі затримки, а мережеві датчики страждають від змінних затримок передачі та відновлення після втрати пакетів. Випередження ОС у реальному часі додає недетерміновані затримки обробки. Обробка зображень та вилучення ознак призводять до неоднорідних обчислювальних затримок для різних типів датчиків, що призводить до систематичних перекісів синхронізації. Вам слід планувати синхронізацію синхронізації завчасно, оскільки жодна кількість обробки сигналів нижче за течією не повертає втрачений часовий орієнтир.
Шум та цілісність сигналу
Перехресні перешкоди та заземлювальні контури
Енергія взаємодіє між сусідніми доріжками через взаємну індуктивність та ємність, а щільна відстань погіршує ситуацію. Брускіт землі зміщує локальні потенціали землі під час швидкого перемикання, тому сигнали логічного низького рівня можуть зчитуватися як високий рівень, а аналогові опорні сигнали дрейфують. У таблиці нижче показано поширені симптоми, причини та способи усунення.
симптом | Першопричина | Засіб |
|---|---|---|
Дзвінок | Неузгоджені імпеданси | Діагностувати за допомогою TDR; застосувати припинення |
Збої на сусідніх доріжках | Перехресні перешкоди | Збільште інтервал або додайте екранування |
Гудіння 50/60 Гц | Петлі заземлення | Заземлення або оптична ізоляція |
Зміщені аналогові опорні значення | Відскок від землі | Виділені площини та розв'язка |
Специфічні для датчиків профілі шуму
Кожен датчик демонструє різну шумову сигнатуру. Високоімпедансні елементи вловлюють ємнісний зв'язок; низькорівневі аналогові канали страждають від пульсацій живлення, які модулюють пороги та синхронізацію. Диференціальні пари та безперервні площини повернення покращують стійкість. Розмістіть розділові конденсатори поблизу контактів живлення та виконайте моделювання цілісності сигналу перед виготовленням.
Обсяг даних та пропускна здатність
Компроміси частоти дискретизації
Частота дискретизації безпосередньо впливає на обсяг даних. Низька частота дискретизації може пропустити або спотворити значні тенденції, тоді як висока частота підходить для короткострокових тестів, що фіксують швидкі коливання; триваліший аналіз може сприяти односекундним або повільнішим інтервалам. Однак агресивне зниження частоти дискретизації без компенсації призводить до накладання спектру (аліасингу), а накладання спектру знижує точність моделі. Виберіть частоту з фізики сигналів, а потім перевірте за допомогою FFT-аналізу.
Вузькі місця інтерфейсу
Пропускна здатність інтерфейсу обмежує ланцюг збору даних. Інтерфейс збору даних, що переміщує 64 канали зі швидкістю 51.2 кС/с, забезпечує приблизно 13 МБ/с, а повільніші з'єднання зупиняють мікроконтролер. Групування вибірок за інтервалом зменшує кількість пакетів, тоді як грубіша часова гранулярність економить пропускну здатність лише тоді, коли програма може це витримувати. Узгодьте інтерфейс АЦП та швидкість з'єднання з реальним бюджетом пропускної здатності та затримкою профілю, перш ніж масштабувати кількість каналів.
Проектування обладнання для збору даних
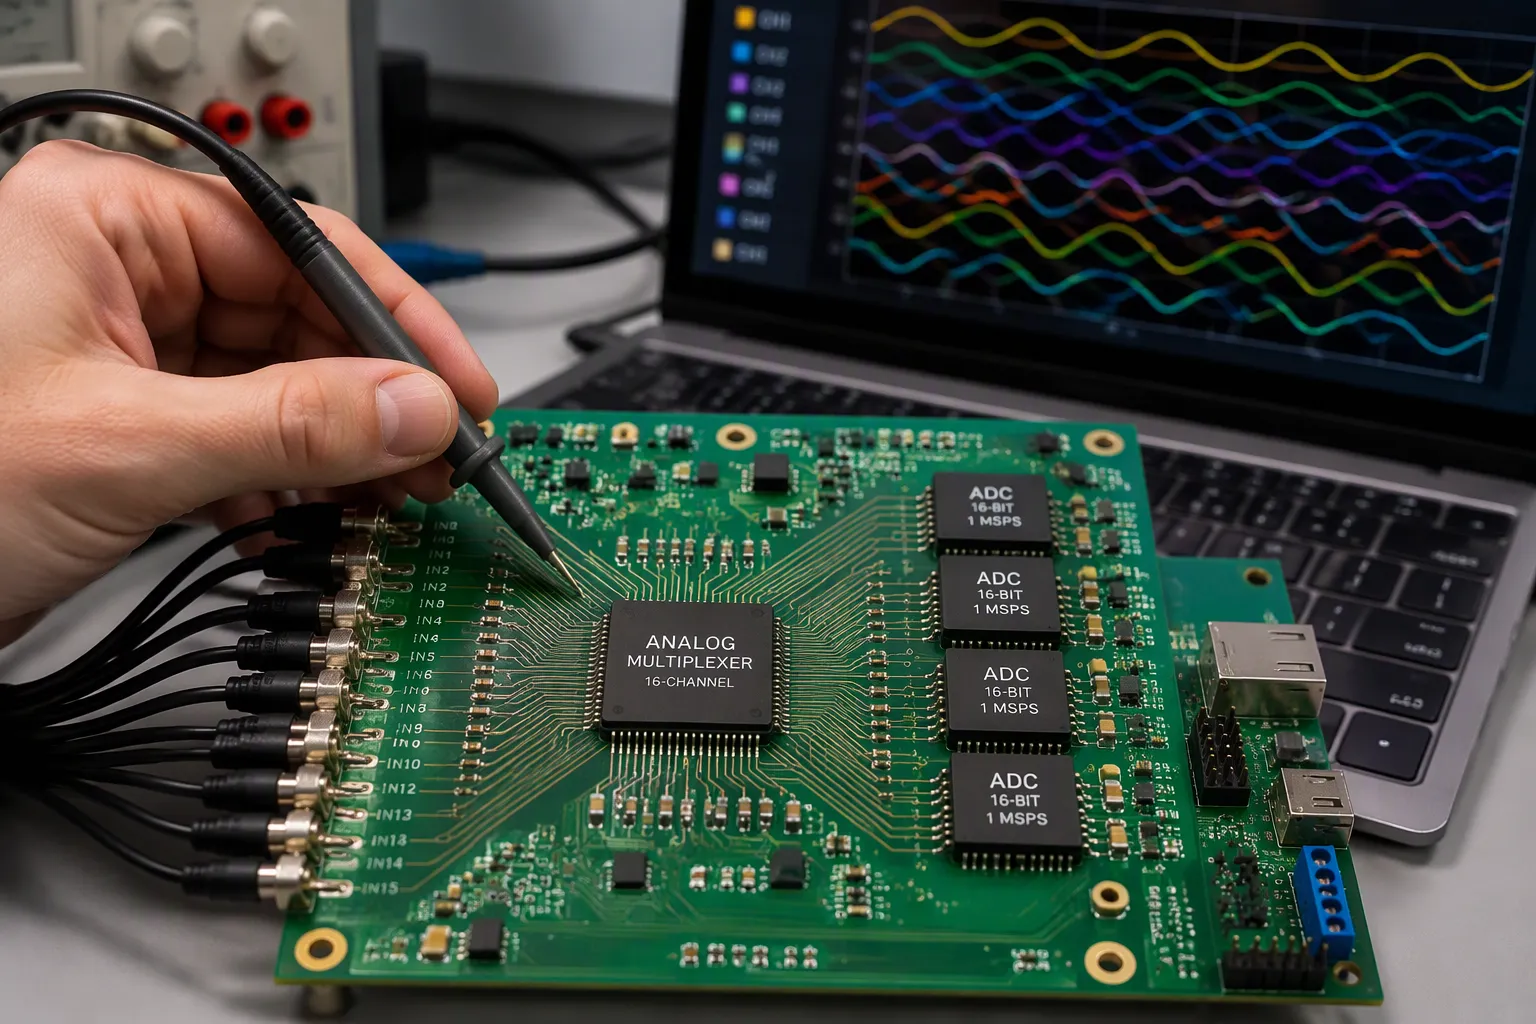
Аналогове мультиплексування проти АЦП для кожного каналу
Компроміси між кількістю каналів та вартістю
Обрана вами архітектура встановлює найнижчу вартість, яку може досягти плата. Аналогове мультиплексування скорочує кількість вхідних каналів перетворювача, наприклад, з 32 до 16, використовуючи мережі підсумовування. Цей крок знижує вартість обладнання, кабелів та місця в стійці. Мультиплексування з часовим поділом добре працює для каналів постійного струму та низькошвидкісних каналів. Воно надійне, недороге та легко масштабується. Схеми частотного поділу підвищують загальну пропускну здатність та щільність каналів, але вони потребують високоточних фільтрів, стабільних гребінчастих джерел та калібрування.
Поканальні перетворювачі пропускають цю складність. Кожен канал має власний аналого-цифровий перетворювач, власний низькочастотний фільтр і власний каскад вибірки та зберігання. Ціна, яку ви платите, — це вища вартість, більше місця на платі та обмежена масштабованість.
сценарій | Коли це застосовується | Ключовий компроміс |
|---|---|---|
Аналогове мультиплексування | Пропускна здатність каналу може бути принесена в жертву; конвеєрний SAR парується з мультиплексором | Нижча пропускна здатність на канал, паралельна обробка |
Поканална або одночасна вибірка | Точний момент вибірки має значення, наприклад, розташування джерела бінаурального сигналу | Фазові різниці залишаються незмінними на всіх каналах |
Мультиплексування лише до точки, де точність вимірювання фактично не погіршується. Після закінчення цього порогу просторові, часові або цифрові артефакти швидко зростають і потребують калібрування на системному рівні або реконструкції сигналу.
Вимоги до одночасного відбору проб
Деякі програми не можуть впоратися з перекісом. Роботизований слух знаходить джерело звуку за крихітними міжканальними фазовими різницями. Кілька SAR-перетворювачів можуть одночасно вибірково вимірювати канали в межах допуску. Пристрої дельта-сигма мають тут труднощі через складну фазову характеристику їхніх контурних фільтрів. Тому багатоканальна конструкція збору даних для вібрації або акустики повинна вимагати одночасної вибірки з самого початку.
Дизайн інтерфейсу та фільтра
Вибір операційного підсилювача за імпедансом датчика
Аналоговий вхідний каскад повинен відповідати джерелу. Різницевий підсилювач підходить для низькоомного джерела, сигнал якого подається на велику синфазну напругу, таку як датчик струму високої сторони. Він недорогий, простий і обробляє синфазні напруги поза шинами живлення. Інструментальний підсилювач підходить для високоомних датчиків, таких як тензодатчики, термопари, термометри зіткнення (RTD) та біопотенціальні електроди. Його буферні каскади забезпечують дуже високий вхідний імпеданс, високий коефіцієнт посилення та високий рівень подавлення синфазних сигналів. Гібридні компоненти з'єднують два корпуси.
Використовуйте диференціальний підсилювач, коли сигнал працює на великій синфазній напрузі, а імпеданс джерела низький. Використовуйте інструментальний підсилювач, коли джерело має високий імпеданс або коли для сигналів мікровольтового рівня потрібен високий коефіцієнт посилення.
Збалансуйте щільність шуму напруги та струму під час вибору. Популярні компоненти мають діапазон 7–9 нВ/√Гц. Діапазон джерел живлення, пропускна здатність та бюджет потужності також обмежують вибір.
Конструкція фільтра згладжування
Формування сигналу має видаляти позасмугову енергію перед дискретизацією перетворювача. Розмістіть фільтр згладжування як останній аналоговий каскад, близько до входу перетворювача. Тримайте граничне значення нижче половини частоти дискретизації. Простий RC-каскад працює для повільних каналів. Прецизійна фільтрація потребує активного каскаду з чітко визначеною характеристикою. Високий імпеданс джерела збільшує час встановлення, тому мультиплексований канал потребує довшого вікна збору даних.
Конфігурація та інтерфейси АЦП
Компроміси між роздільною здатністю та частотою дискретизації
Роздільна здатність і швидкість взаємодіють. Підвищення роздільної здатності знижує максимальну частоту дискретизації, яку можна досягти, оскільки більша кількість бітів потребує більшого часу перетворення на вибірку. Підвищення частоти дискретизації обмежує роздільну здатність, яку можна досягти, оскільки швидкі перетворення залежать від простіших архітектур з меншою кількістю бітів. Висока точність роботи сприяє роздільній здатності. Високошвидкісний збір даних сприяє швидкості. Мультиплексний перетворювач розподіляє свій час перетворення між входами, тому пропускна здатність каналу падає зі збільшенням кількості каналів. Виберіть найнижчий рівень продуктивності, який все ще забезпечує правильне захоплення сигналу.
Інтерфейси I2C, SPI та RS-485
Вибір інтерфейсу залежить від відстані, швидкості та бюджету на виведення. I2C потребує двох проводів і підходить для повільних датчиків на короткій платі. SPI забезпечує швидку передачу даних з низькою затримкою та підходить для основного шляху збору даних. RS-485 охоплює довгі кабельні траси в промислових шафах. Кожен варіант має виробничі обмеження: кількість підтягувальних елементів, кінцеві деталі та кількість виводів роз'єму впливають на складання та тестування. Перед складанням розмітки враховуйте швидкість з'єднання відповідно до реальної пропускної здатності.
Методи збору та синхронізації даних
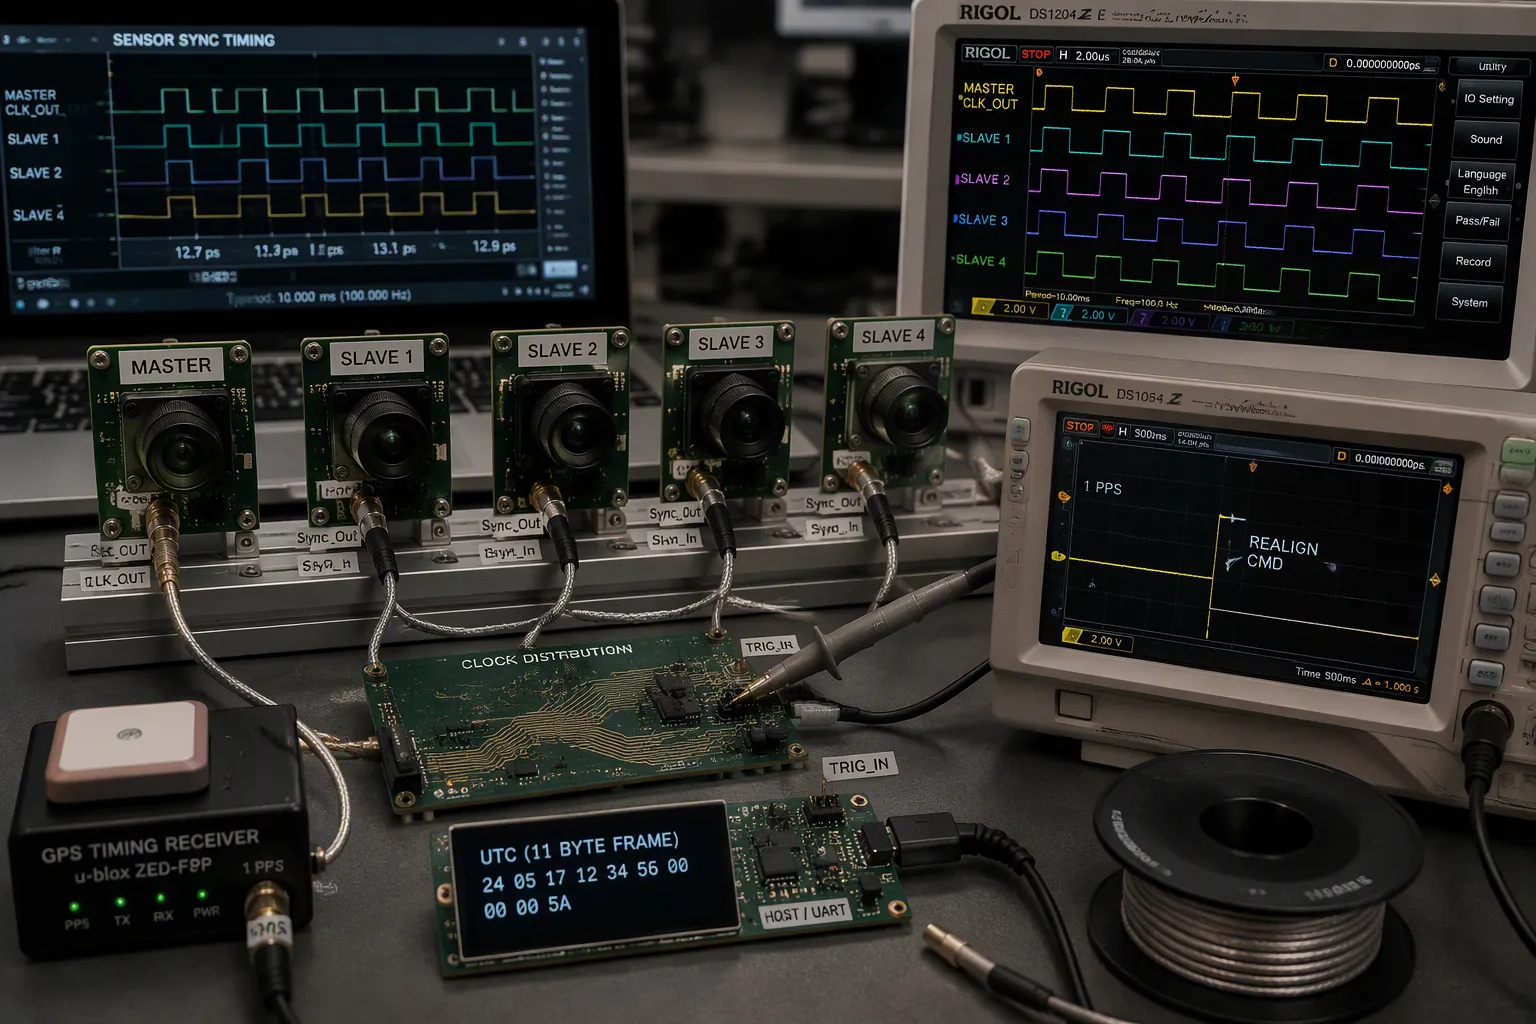
Апаратне керування та спільні тактові генератори
Спільна шина керування не забезпечує вирівнювання часу захоплення. Шина I2C лише координує налаштування камери між датчиками. Кожна пара датчиків все ще працює на власних тактових частотах та власних сигналах FSYNC. Справжня синхронізація потребує спільної тактової бази та сигналів запуску, які працюють разом.
Загальний розподіл годинника
Чотири практичні методи спільного використання часової бази між датчиками. Дротове з'єднання головний/підлеглий забезпечує найщільніше блокування: один головний датчик надсилає свій тактовий сигнал на контакт Sync_Out, а підлеглі отримують його на контакт Sync_In через ланцюжкове з'єднання кабелів. Зовнішня схема PPS надсилає загальний імпульс 1 PPS до кожного пристрою та скидає кожен цикл вимірювання щосекунди. GPS-логер може передавати абсолютний час UTC через UART, а спеціальний хост може передавати фронт 1 PPS плюс 11-байтовий кадр UTC один раз на секунду. Для переналаштування масиву інженери надсилають команду переналаштування протягом однієї секунди PPS або вмикають режим і короткочасно відключають спільну лінію PPS, щоб масив переналаштувався на третьому дійсному фронті після відновлення PPS.
Ретельно прокладайте доріжки тактової частоти. Екрануйте дроти тактової частоти мережею живлення, залишайте одну вільну доріжку поруч із трасою та обирайте інвертори замість асиметричних буферів, які спотворюють шпаруватість. Виміряне тремтіння сигналу між приймачами залишалося в межах ±6.2 нс від медіани, а типове тремтіння запуску залишалося нижче ±4 нс.
Маршрутизація сигналу тригера
Затримка запуску відповідає відстані поширення сигналу, тому враховуйте затримки на друкованій платі та в ланцюгах нижче за течією, а не лише поширення в лінії. Швидкість поширення у вакуумі становить близько 95% від c. Найменша затримка запуску становила 3.2 мкс, діапазон затримки охоплював від -148 мкс до 179 мкс, а найкоротший інтервал запуску становив 175 мкс. Збій запуску залишався нижче 0.5% до 15 м і досяг 1.1% на 25 м. Тремтіння залишалося постійним на відстані 0.25–25 м, а коаксіальний кабель довжиною 30 м додав 146 нс.
Часові мітки та вирівнювання
Апаратні таймери та лічильники
Апаратний таймер для захоплення переривань передачі та прийому усуває невизначеність зчитування програмним забезпеченням. Синхронний таймер використовує один кристал для спільного використання між таймером процесора та приймачем-передавачами, що усуває помилку квантування. Асинхронний таймер додає до одного такту помилки таймера на кожне значення, і ця помилка накопичується протягом періодів синхронізації. Мітка часу на тій самій частоті, на якій генеруються переривання, усуває помилку. Центральний дисциплінований тактовий генератор, часто зафіксований за допомогою GPS, розподілений між периферійними пристроями, що додають мітки часу, забезпечує субмікросекундне вирівнювання.
Вирівнювання часу після придбання
Коли точна одночасність неможлива, компенсуйте відомі затримки, а потім інтерполюйте або повторно дискретизуйте показники на одній часовій шкалі. Метою є єдиний надійний орієнтир для всіх даних датчиків. Плануйте синхронізацію часу заздалегідь; жодна подальша обробка сигналу не відновлює втрачений орієнтир часу.
Збір даних у реальному часі та DMA
Управління навантаженням DMA та MCU
DMA зменшує навантаження на процесор до 70%, причому зниження на 40–50% типове для сенсорних систем. Передачі виконуються до 10 разів швидше, ніж переміщення на основі процесора, а затримка зменшується до 40%. Пакетний режим утримує шину протягом цілого блоку; циклічне викрадання чергує один блок на запит; прозорий режим переміщує дані лише тоді, коли процесор простоює. DMA зменшує частоту переривань, а не видаляє їх: для передачі 128 байт потрібно один або два ISR замість 128. Слідкуйте за когерентністю кешу на Cortex-M7 і вище, вирівнюйте буфери відповідно до ширини передачі та перепідготовлюйте одноразові канали в ISR завершення.
Стратегії управління буфером
Подвійна буферизація розділяє вбудовану пам'ять на дві частини. Процесор обробляє одну половину, поки DMA заповнює іншу. Увімкніть переривання як при половинній передачі, так і при завершенні передачі, щоб процесор прокидався двічі за кожне повне заповнення буфера. Цей шаблон підтримує потоки збору даних у реальному часі без втрати вибірок.
Метод | Спільне використання бази часу | Найкраще для |
|---|---|---|
Дротовий головний/підлеглий | Головний тактовий генератор від Sync_Out до Sync_In підлеглого генератора | Короткі кабелі, найчіткіша синхронізація |
Зовнішній PPS | Звичайний імпульс 1 PPS, що переналаштовується щосекунди | Спільні вихідні масиви PPS |
GPS-логер через UART | Абсолютний UTC, що передається кожному датчику | Розподілені масиви |
Хост 1 PPS плюс кадр UTC | Хост надає edge та UTC-кадр | Інтеграції з власними операторами |
Прошивка DAQ реального часу повинна профілювати затримку та пропускну здатність перед масштабуванням кількості каналів. Добре налаштований шлях DAQ дозволяє вибірці, фільтрації та обробці залишатися в межах бюджету.
Методи фільтрації та злиття
Фільтрація та зменшення шуму
Вибір цифрового фільтра [FIR, IIR, адаптивний]
Вибраний вами фільтр встановлює бюджет обчислень та фазову поведінку кожного каналу. Кіх-індуктивні фільтри завжди стабільні та підтримують лінійну фазу, тому спотворення фази між каналами не відбувається. Їхня нерекурсивна структура вимагає багатьох операцій множення-накопичення, а круте спадання може вимагати сотень або тисяч відведень. БІХ-фільтри отримують чіткі відгуки зі значно меншою кількістю коефіцієнтів, що скорочує обчислення приблизно на 90% порівняно з еквівалентною Кіх-індуктивною конструкцією. Петлі зворотного зв'язку роблять їх лише умовно стабільними, а квантування коефіцієнтів може змістити полюси за межі одиничного кола. Адаптивні фільтри коригують коефіцієнти в режимі реального часу, щоб усунути навколишні перешкоди.
Тип фільтра | Обчислювальне навантаження | Стабільність | Фазова характеристика |
|---|---|---|---|
FIR | Високий; крани масштабуються з порядком | Безумовно стабільний | Лінійна фаза |
ІМВ | Низький; до ~90% менше, ніж FIR | умовний | Нелінійне фазове спотворення |
Адаптивний | Помірний; оновлення коефіцієнтів у режимі реального часу | Залежить від структури | Змінюється залежно від адаптації |
FFT-аналіз для виявлення перешкод
Аналіз FFT показує перешкоди , які приховують часові області. Графік спектру показує пульсації живлення, комутаційні гармоніки та пов'язану енергію тактової частоти, перш ніж вони потрапляють у смугу, що цікавить. Інженери повинні запускати FFT на необроблених записах під час підйому, а потім переконатися, що фільтрація видаляє ідентифіковані тони без послаблення вмісту сигналу.
Основи злиття даних з датчиків
Комплементарна та калманівська фільтрація
Найбільший приріст від об'єднання даних є максимальним, коли датчики мають негативно корельовані режими відмови. Радар зберігає точність вимірювання дальності під час дощу, коли камера погіршується, і камера розрізняє позначки, які радар не може розпізнати. Фільтр Калмана об'єднує вимірювання в апостеріорний фільтр з межами невизначеності, але він припускає лінійну динаміку та гауссівський шум. Неправильно визначені коваріації шуму викликають розбіжність фільтра, тому якість калібрування безпосередньо обмежує продуктивність об'єднання даних.
Схеми зваженого усереднення та голосування
Зважене усереднення має вплив, пропорційний надійності вимірювання. Зважування зворотної дисперсії є класичною формою: вимірювання без шуму ефективно заглушує інші. Схеми голосування поєднують незалежні рішення та допускають відмову одного датчика, хоча вони відкидають міжсенсорну кореляцію. Обидва підходи залежать від точних оцінок довіри; надмірно впевнені канали погіршують об'єднаний вихідний сигнал.
Системи збору даних акустичної емісії
Багатоканальна акустична емісія на основі цифрової обробки сигналів (DSP)
Практична система збору акустичної емісії залишає фільтрацію програмному забезпеченню. П'єзоелектричні датчики RS-2A охоплюють діапазон від 50 кГц до 400 кГц. Спеціальний передпідсилювач AD620 забезпечує низький рівень шуму близько 9 нВ/√Гц та високий рівень придушення синфазного сигналу, з коефіцієнтом посилення, що встановлюється одним резистором, та без апаратної фільтрації. Плата збору даних пропонує 16-бітні перетворювачі, до восьми синхронних диференціальних каналів та 1.25 МВ/с на канал. Інженери обрали частоту дискретизації 500 кС/с на канал, щоб задовольнити вимоги Найквіста для сигналів акустичної емісії до 250 кГц. Вбудована апаратна синхронізація зберігає міжканальний таймінг для локалізації джерела.
Вилучення та перевірка ознак
Цифрова обробка сигналів потім виконує смугову фільтрацію в режимі реального часу або після обробки. Валідація повинна порівнювати відфільтрований вихідний сигнал з відомими джерелами та підтверджувати вирівнювання каналів. Багатоканальний моніторинг АЕ залежить від цього циклу: отримання, фільтрація, вилучення ознак та перевірка на відповідність еталону.
Найкращі практики впровадження
Калібрування та бюджетування помилок
Бюджетування помилок для кожного каналу
Кожен канал має свої власні похибки, деякі передбачувані, а деякі випадкові, тому вам слід планувати кожну з них окремо. Прив'яжіть кожен крок калібрування до формальної моделі шуму, а потім передайте залишкові похибки далі за течією. Перевірка залишків — виміряне значення мінус значення моделі — показує, що вихідний сигнал близький до гаусового шуму з невеликим зміщенням. Введення опорного сигналу забезпечує стабільний контрольний показник: діоди з коефіцієнтом посилення та шумом, які залишаються стабільними в межах 2.5%, дозволяють інженерам виправити дрейф, перш ніж він досягне АЦП.
Робочі процеси калібрування
Датчики з багатьма параметрами потребують калібрування кожного каналу по порядку, а потім аналізу крос-кореляції. Температурна компенсація вимагає кількох точок калібрування, а підтримка стабільної температури займає багато часу в кожній з них. Усереднення статистичних даних протягом повторних циклів зменшує вплив електромагнітних перешкод та вібрації. Постійне спостереження за дрейфом за допомогою автоматичних сповіщень забезпечує стабільну точність між запланованими калібруваннями.
Підхід до калібрування | міцність | Обмеження |
|---|---|---|
Послідовне на канал | Ізолює умови помилки кожного каналу | Повільно для великої кількості каналів |
Аналіз крос-кореляції | Вловлює міжканальний зв'язок | Потрібні парні довідкові дані |
Введення посилання | Колії отримують зсув під час експлуатації | Додає обладнання на канал |
Заземлення та шумозаглушення
Макет плати змішаного сигналу
На платах зі змішаними сигналами те, як протікає зворотний струм, має більше значення, ніж те, як сигнали маршрутизуються. Тримайте аналогові та цифрові секції окремо, використовуйте окремі шини живлення та розмістіть безперервну площину заземлення під сигнальними шарами. Відмовтеся від застарілого методу з однією точкою заземлення: будь-яка траса, що перетинає заземлювальний проміжок, проштовхує зворотний струм у рамкову антену. Деякі сучасні перетворювачі, такі як AD7606B, однозначно рекомендують одну безперервну площину заземлення замість розділених AGND/DGND.
Екранування та зворотні шляхи
Екрануйте чутливі вузли за допомогою захисних кілець та клітин Фарадея, а також тримайте високошвидкісні цифрові доріжки подалі від аналогових. Диференціальна сигналізація плюс заземлення з'єднувальних отворів зменшують перехресні перешкоди. Виконайте моделювання цілісності сигналу перед виготовленням та вкажіть контроль імпедансу та товщину міді у виробничих файлах.
Компроміси між DFM та виробництвом
Прототипування та валідація на стенді
Прототипи доводять, що дизайн працює ; виробництво зосереджено на максимізації продуктивності. Поєднуйте дублікати пасивних значень, дотримуйтесь зазорів у внутрішньому дворі та розміщуйте випробувальні точки там, де зонди можуть до них дістатися. Зіставте макет із документацією виробника щодо можливостей та проведіть перевірки DFM перед випуском Gerber. Пропуск перевірки ERC/DRC або імпедансу призводить до повторних обертань.
Прошивка, налагодження та профілювання
Підготуйте плату крок за кроком: перевірте аналоговий інтерфейс, потім перетворювач, а потім потік даних. Використовуйте осцилограф на каскадах формування сигналу та логічний аналізатор на цифровій шині. Профільуйте затримку та пропускну здатність перед додаванням каналів і переконайтеся, що буфери даних реального часу ніколи не втрачають вибірки. Добре налаштований тракт даних реального часу забезпечує вибірку, фільтрацію та обробку в межах бюджету, а ретельна синхронізація забезпечує узгодженість даних датчиків.
Надійне отримання сигналу від кількох датчиків залежить від трьох основних факторів. Конструкція фронтенду встановлює динамічний діапазон і рівень шуму перед початком будь-якого перетворення. Ретельна синхронізація утримує канали вирівняними в одній часовій області. Надійна стратегія об'єднання потім перетворює окремі потоки в одну узгоджену модель. Об'єднання на рівні функцій та гібридні підходи зараз виконують значну частину цієї роботи.
Команди повинні запускати один канал за раз. Далі йдуть калібрування та валідація, перш ніж хтось перейде до повного злиття. Збір даних у режимі реального часу залежить від цієї дисципліни: стабільна буферизація збору даних, чиста фільтрація та частота дискретизації, яка відповідає фізиці сигналу. Кожне рішення щодо дискретизації додається до результатів подальшого використання.
Обробка периферійних даних та інтегровані сенсорні концентратори незабаром візьмуть на себе більшу частину цього ланцюга. Збір даних у режимі реального часу та збір сигналів від кількох датчиків винагородять команди, які добре розроблять основи.
FAQ
Що спричиняє перекіс синхронізації між каналами датчиків?
Окремі тактові генератори, різні протоколи та різні затримки створюють перекіс. Кожен пристрій вибірково використовує власну часову базу, і це компенсує дрейфи, пов'язані зі зміною температури та старінням деталей. Спільний тактовий генератор плюс апаратні тригери забезпечують вирівняну вибірку по всіх каналах з однаковою частотою дискретизації.
Коли для проекту потрібне одночасне відбирання проб?
Одночасна дискретизація має значення, коли фазові співвідношення несуть інформацію, таку як визначення джерела звуку. Мультиплексні перетворювачі додають перекіс між каналами. Частота дискретизації сама по собі не виправляє перекіс. Команда повинна вибирати перетворювачі для кожного каналу, коли точний момент дискретизації має збігатися на всіх входах.
Як DMA зменшує навантаження на мікроконтролер?
DMA переміщує вибірки без втручання процесора, тому вибірка продовжується, поки ядро обробляє дані. Передача 128 байт потребує одного або двох переривань замість 128. Це забезпечує стабільність потоку збору даних. Інженери повинні вирівняти буфери відповідно до ширини передачі та перезапустити одноразові канали в перериванні завершення.
Який інтерфейс підходить для довгих кабельних трас?
RS-485 обробляє довгі кабельні траси в промислових шафах. SPI забезпечує швидку передачу даних з низькою затримкою на платі. I2C розміщує повільні датчики на коротких трасах. Команда повинна узгодити швидкість з'єднання з реальним бюджетом пропускної здатності та переконатися, що частота дискретизації залишається в межах того, що може передавати інтерфейс.
Як команда повинна перевірити нову плату збору даних?
Команда повинна спочатку підключити один канал. Перевірити аналоговий вхідний сигнал за допомогою осцилографа, потім підтвердити вихідний сигнал перетворювача. Виконати FFT-аналіз, щоб виявити перешкоди перед фільтрацією. Профільувати затримку та пропускну здатність, а також перевірити, чи відповідає частота дискретизації фізиці сигналу, перш ніж масштабувати кількість каналів.