Оптимизация регулирования скорости вращения двигателя является одним из наиболее эффективных способов сокращения потерь энергии в системах с электроприводом. Электродвигатели потребляют значительную часть мировой электроэнергии, поэтому регулирование скорости является важным фактором повышения энергоэффективности.
Объем | Доля, приходящаяся на системы с электроприводом. |
|---|---|
Глобальный спрос на электроэнергию (промышленность + коммерческие здания) | |
Потребление электроэнергии в промышленности | ~ 65% |
Правильно подобранные частотно-регулируемые приводы (ЧРП) в системах с переменным крутящим моментом обычно обеспечивают экономию энергии на 30–70% . Какие методы и практики обеспечивают наилучшие результаты? В этой статье рассматриваются основы, методы оптимизации, системы обратной связи, практические шаги и ограничения.
Основные выводы
Согласуйте скорость вращения двигателя с нагрузкой, чтобы сократить потери энергии и сэкономить деньги.
Использование частотно-регулируемых приводов (ЧРП) для насосов и вентиляторов позволит сэкономить 30–70% энергии.
Система управления с замкнутым контуром снижает энергопотребление до 67% по сравнению с системами с разомкнутым контуром.
Правильно подбирайте мощность электродвигателей, чтобы избежать избыточного энергопотребления.
Регулярное техническое обслуживание и регулирование температуры обеспечивают эффективность работы двигателей и продлевают срок их службы.
Почему контроль скорости важен
Стоимость работы на фиксированной скорости
Двигатель с фиксированной скоростью работает на одной скорости независимо от нагрузки. Такая конструкция приводит к потерям энергии всякий раз, когда потребность в энергии падает ниже полной мощности. Двигатель продолжает потреблять почти полную мощность, в то время как процессу требуется лишь малая часть этой мощности. Избыточная энергия превращается в тепло, шум и вибрацию вместо полезной работы.
На многих предприятиях электродвигатели работают в таком режиме большую часть года. Системы, рассчитанные на пиковую нагрузку, часто работают с частичной нагрузкой в течение длительных периодов времени. Эти потери незаметно накапливаются в каждом счете за электроэнергию. Регулирование скорости двигателя напрямую решает эту проблему, позволяя выходной мощности следовать за спросом.
Согласование скорости с нагрузкой
Регулировка скорости вращения — это основной способ экономии энергии в электродвигателях. Привод с регулируемой скоростью регулирует работу двигателя в соответствии с изменениями нагрузки . Такая регулировка может значительно снизить счета за электроэнергию. Привод корректирует потребление энергии и скорость системы в соответствии с требуемой выходной мощностью, и именно этот механизм лежит в основе заявленной экономии.
Частотно-регулируемые приводы (ЧРП) регулируют потребление энергии и скорость системы в соответствии с потребностями в выходной мощности, что является основным механизмом, лежащим в основе заявленной экономии.
Преимущества существенны. Типичная экономия энергии от использования частотно-регулируемых приводов превышает 50% . Типичная модернизация окупается менее чем за 3 года. Часто системы с частичной нагрузкой окупаются менее чем за 1 год. Условие, обеспечивающее такую экономию, простое: системы работают с частичной нагрузкой большую часть года. Поэтому согласование скорости с нагрузкой является ключевым методом управления двигателем для повышения энергоэффективности и улучшает эффективность двигателя во всей трансмиссии.
Основы управления скоростью двигателя
Основы крутящего момента, скорости и нагрузки
Крутящий момент, скорость и нагрузка образуют взаимосвязанную тройку в каждом электродвигателе. Мощность равна скорости, умноженной на крутящий момент. Номинальная выходная мощность двигателя фиксирована, поэтому скорость и крутящий момент изменяются в противоположных направлениях. Уменьшение скорости вдвое примерно удваивает крутящий момент при постоянной мощности.
Мощность (кВт) | Скорость (оборотов в минуту) | Приблизительный крутящий момент (Нм) | Типичное количество столбов |
|---|---|---|---|
11 | 3000 | 35 | 2 столбы |
11 | 1500 | 70 | 4 столбы |
11 | 1000 | 105 | 6 столбы |
11 | 750 | 140 | 8 столбы |
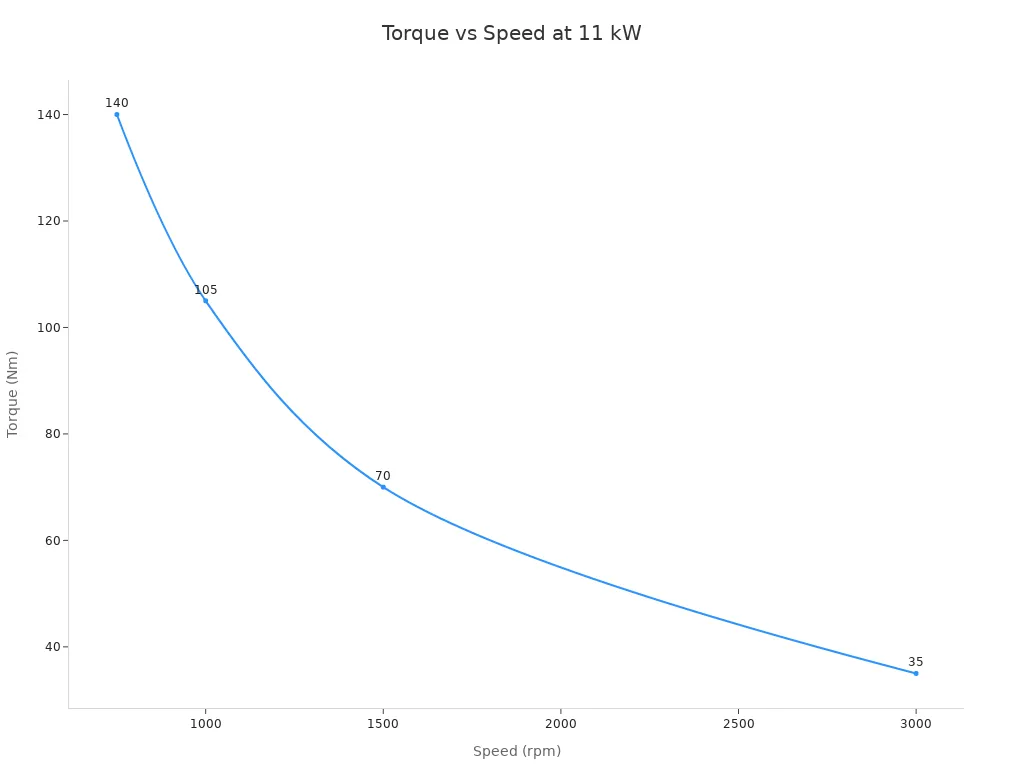
При выборе двигателя решающее значение имеет зависимость крутящего момента от скорости вращения. Для нагрузок с переменным крутящим моментом, таких как центробежные насосы и вентиляторы, крутящий момент должен возрастать пропорционально квадрату скорости. Для нагрузок с постоянным крутящим моментом, таких как конвейеры и лифты, крутящий момент остается постоянным при любой скорости, поэтому мощность возрастает прямо пропорционально скорости. Для нагрузок с постоянной мощностью, таких как обмотки и катушки, крутящий момент обратно пропорционален скорости.
Мощность (P) = Скорость (n) × Крутящий момент (M)
Поскольку номинальная выходная мощность двигателя является фиксированной величиной, скорость и крутящий момент обратно пропорциональны друг другу.
Управление двигателем постоянного тока и регулировка напряжения
Методы регулирования скорости для машин постоянного тока делятся на две группы. Регулирование напряжения поддерживает возбуждение обмотки возбуждения на постоянном уровне и изменяет напряжение питания якоря. Скорость приблизительно пропорциональна напряжению якоря. Регулирование магнитного потока ослабляет или усиливает обмотку возбуждения, изменяя скорость выше или ниже базовой скорости.
В настоящее время доминирует электронное управление. Контроллер широтно-импульсной модуляции быстро включается и выключается, а коэффициент заполнения определяет среднюю передаваемую энергию. 50% коэффициента заполнения дает примерно половину скорости. Такой подход обеспечивает очень низкие тепловые потери, что делает его наиболее эффективным и точным вариантом и стандартом для современных коллекторных и бесколлекторных приводов. Простое понижение напряжения также работает, но оно снижает доступный крутящий момент вместе со скоростью. Такой способ управления скоростью двигателя подходит для предсказуемых, постоянных нагрузок. Резистор, включенный последовательно с якорем, теряет мощность в виде тепла, поэтому разработчики считают его устаревшей практикой. Редуктор остается механической альтернативой: выходная скорость равна скорости двигателя, деленной на передаточное число, а выходной крутящий момент умножается на это передаточное число и КПД редуктора.
Ключевые методы оптимизации
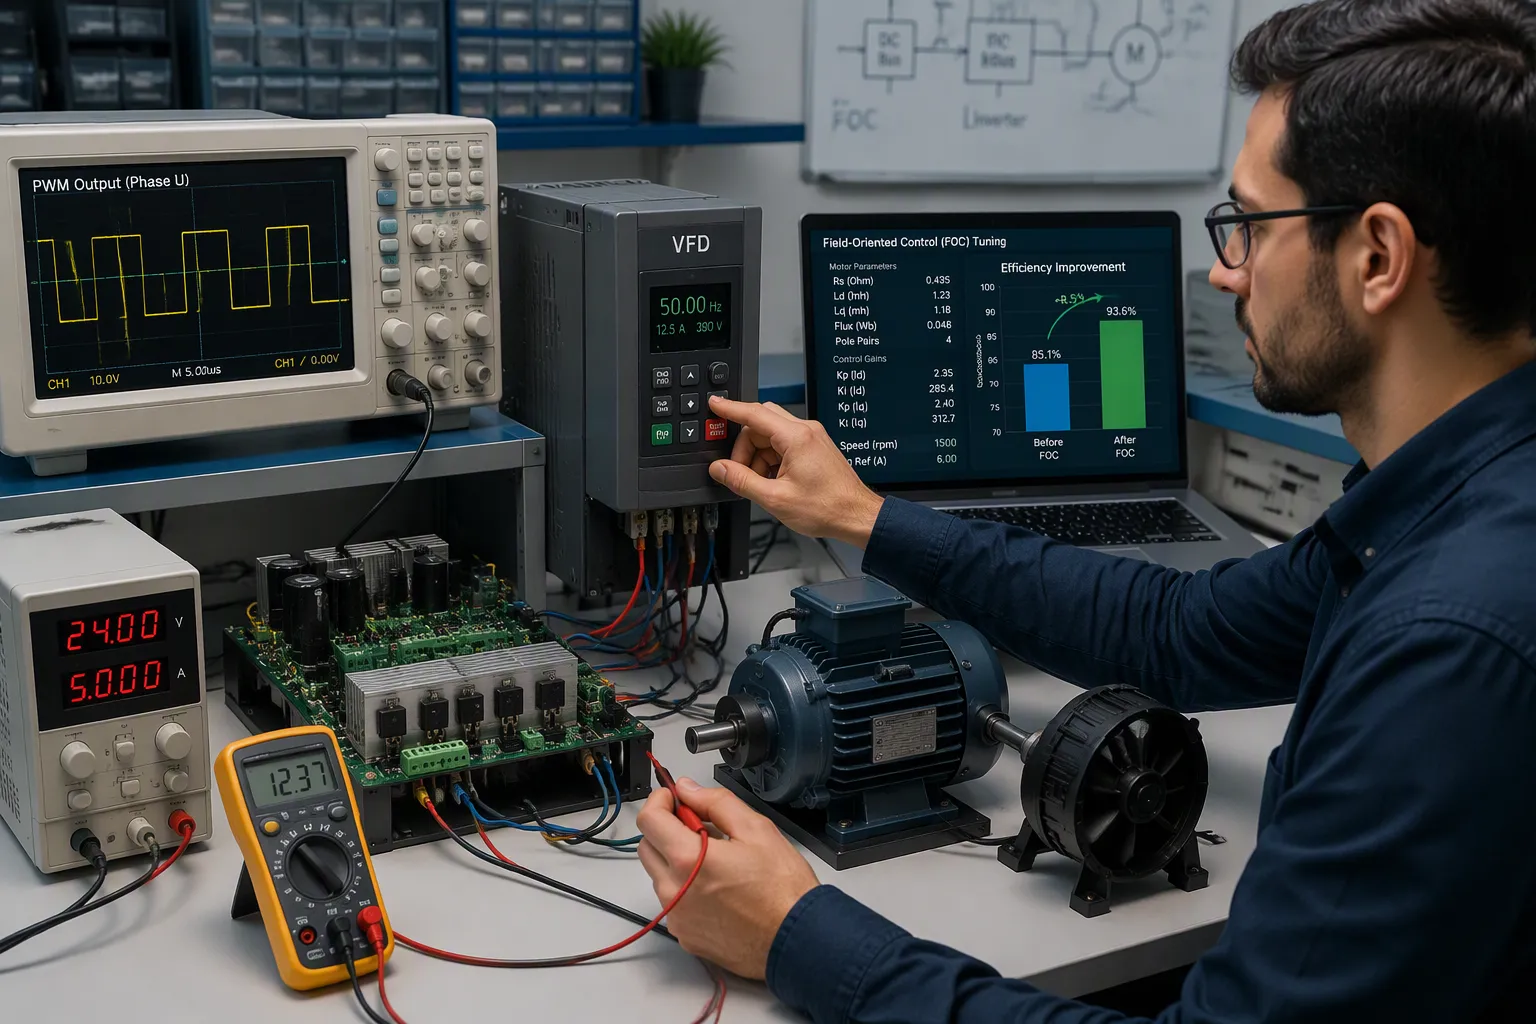
Подходы с использованием ШИМ и частотно-регулируемых приводов
Широтно-импульсная модуляция (ШИМ) и частотно-регулируемые приводы (ЧРП) регулируют скорость электронным способом, но выполняют разные функции. ШИМ включает и выключает фиксированный источник постоянного тока с высокой частотой. Коэффициент заполнения определяет среднее напряжение, а это напряжение определяет скорость. Этот метод подходит для двигателей постоянного тока и обеспечивает низкие тепловые потери. Частотно-регулируемый привод, напротив, преобразует поступающий переменный ток и регулирует как частоту, так и напряжение для управления асинхронным двигателем переменного тока. ЧРП отлично подходят для насосных и вентиляторных систем, где крутящий момент нагрузки уменьшается с увеличением скорости.
ШИМ имеет ограничения по эффективности, связанные с частотой переключения. Очень высокая частота выше 50 кГц увеличивает потери при переключении и может превышать мощность зарядного насоса драйвера. Более высокая частота переключения уменьшает пульсации тока, но увеличивает потери при переключении MOSFET. Ультразвуковая работа на частоте выше 20 кГц остается бесшумной, но может увеличить потери при переключении. Слишком низкая частота приводит к появлению слышимого шума или насыщению сердечника. Инженеры сопоставляют эти компромиссы с профилем нагрузки.
Условие частоты ШИМ | Ограничение энергоэффективности |
|---|---|
Очень высокая частота (>50 кГц) | Увеличивает потери при переключении и может превысить мощность зарядного насоса драйвера. |
Более высокая частота переключения (в целом) | Снижает пульсации тока, но увеличивает потери при переключении MOSFET-транзистора. |
Ультразвуковая частота (>20 кГц) | Работа устройства бесшумна, но может увеличить потери при переключении. |
Частота слишком низкая | Может вызывать слышимый акустический шум или насыщать сердцевину. |
FOC и продвинутые алгоритмы
Управление, ориентированное на поле (FOC), преобразует регулирование скорости двигателя за счет разделения крутящего момента и потока. Это разделение обеспечивает точное управление скоростью в различных условиях. Управление, ориентированное на поле, снижает потери энергии и повышает общую эффективность. Настройка ПИ-регуляторов в рамках схемы FOC обеспечивает дополнительные преимущества. Приводы на основе FOC также демонстрируют высокую эффективность и удельную мощность.
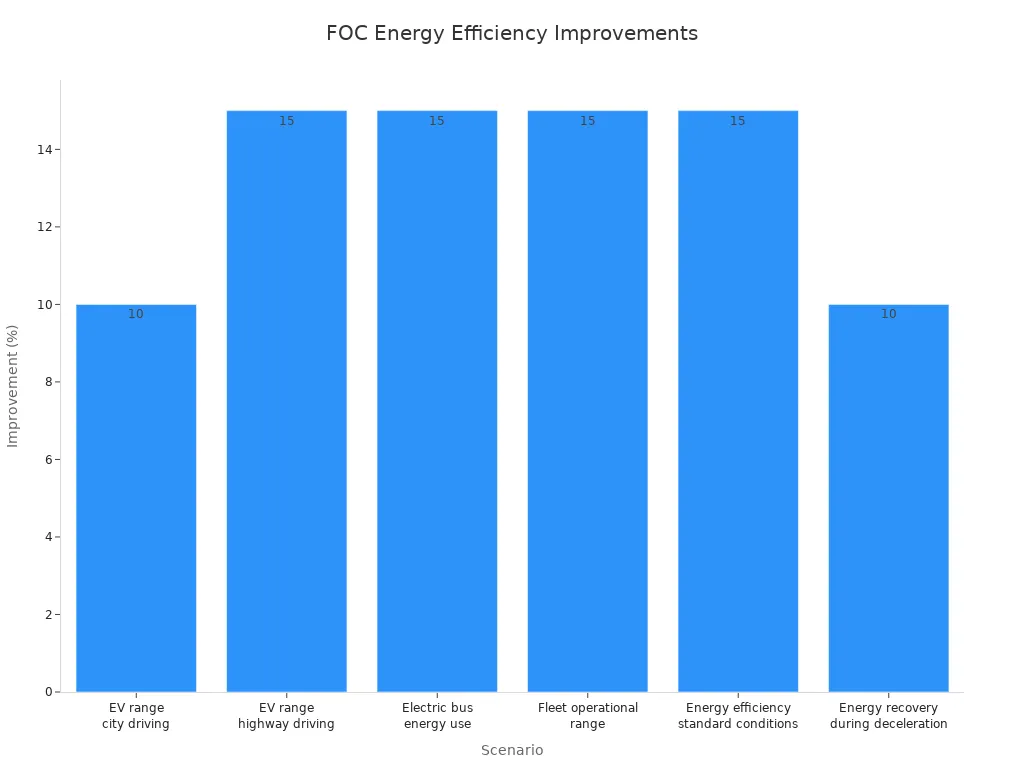
Полевые данные подтверждают эффективность. Запас хода электромобиля в городских условиях увеличивается примерно на 10% по сравнению с традиционным управлением. Запас хода на трассе при постоянной калибровке FOC возрастает до 15%. Энергопотребление электробусов снижается примерно на 15%. Запас хода всего автопарка увеличивается в среднем на 10–20% при использовании передовых стратегий FOC. Оптимизированное создание крутящего момента повышает энергоэффективность примерно на 15% в стандартных условиях. Рекуперация энергии при замедлении увеличивает запас хода на 10% в определенных условиях. Эти преимущества обусловлены оптимизированным крутящим моментом и потоком, которые снижают потери и улучшают рекуперацию энергии.
Домен приложения | Преимущества, связанные с повышением эффективности, обусловленные FOC. |
|---|---|
Преобразователи частоты (конвейеры, насосы, компрессоры) | Моделирование, используемое для оптимизации производительности и энергоэффективности. |
тяговые двигатели электромобилей | Рекуперативное торможение и эффективное преобразование энергии |
Вентиляционные установки систем отопления, вентиляции и кондиционирования воздуха | Повышенная энергоэффективность и комфорт |
Чиллеры и градирни | Снижение энергопотребления и эксплуатационных расходов |
Компрессоры | Повышение энергоэффективности и снижение эксплуатационных расходов. |
Помимо алгоритмов, повышение эффективности двигателей достигается за счет структурных, материальных и электронных усовершенствований. Улучшенные ламинированные материалы и магнитные компоненты снижают потери в сердечнике. Широкозонные полупроводники, такие как карбид кремния, уменьшают потери при переключении в инверторах. Передовые алгоритмы обеспечивают более точное управление скоростью, положением и крутящим моментом. В совокупности эти достижения превращают оптимизацию управления двигателем для повышения энергоэффективности в многоуровневую дисциплину и укрепляют систему управления двигателем для повышения энергоэффективности во всех классах электродвигателей.
Петли обратной связи и датчики
Преимущества управления с обратной связью
Системы управления с замкнутым контуром сравнивают фактическую выходную мощность с эталонной и непрерывно корректируют ошибку. Этот контур коррекции напрямую минимизирует потери энергии. Привод больше не гадает, сколько энергии требуется нагрузке. Он измеряет результат и корректирует управляющую мощность до тех пор, пока выходная мощность не будет соответствовать спросу.
Экономия может быть существенной. В одном из сравнений система шагового двигателя с разомкнутым контуром потребляла в среднем 43.8 Вт электроэнергии. Система шагового двигателя с замкнутым контуром потребляла в среднем 14.2 Вт, что составляет примерно треть от показателя системы с разомкнутым контуром. Эта разница в среднем составляет примерно на 29.6 Вт меньше, что соответствует снижению примерно на 67.6%. Контур окупается за счет одних только потерь.
Система управления с обратной связью состоит из четырех частей: входного сигнала , определяющего желаемую реакцию, контроллера, обрабатывающего ошибку, исполнительного механизма, регулирующего систему, и цепи обратной связи, непрерывно измеряющей выходной сигнал. Каждая часть обеспечивает точное управление скоростью и стабильное регулирование скорости при изменяющихся нагрузках.
Выбор и размещение датчика
Выбор датчика определяет эффективность системы управления скоростью двигателя. В современных цифровых контроллерах контур управления скоростью обслуживается поворотными энкодерами высокого разрешения . Жестко установленные на двигателе, они обеспечивают обратную связь по скорости и поддерживают стабильность сервопривода. Контроллеры часто вычисляют скорость математически на основе данных о положении. Ранее в качестве специализированных датчиков скорости использовались тахометры, однако их в значительной степени заменили энкодеры высокого разрешения.
Мониторинг и анализ характеристик двигателя способствуют повышению энергоэффективности в долгосрочной перспективе. Необходимо отслеживать потребление активной энергии в кВт·ч в нескольких точках установки и сравнивать аналогичные периоды активности. Напряжение питания должно оставаться в пределах плюс-минус 5% от заявленного энергоснабжающей компанией значения. Коэффициент мощности ниже 0.9 сигнализирует о чрезмерном потреблении тока и требует корректировки. Искажение напряжения выше 6–8% увеличивает потери и требует снижения гармоник. Эти показания превращают управление двигателем из догадок в проверенную практику и позволяют электродвигателям работать вблизи своего эффективного диапазона.
Оптимизация управления двигателем на системном уровне
Терморегулирование и контроль температуры
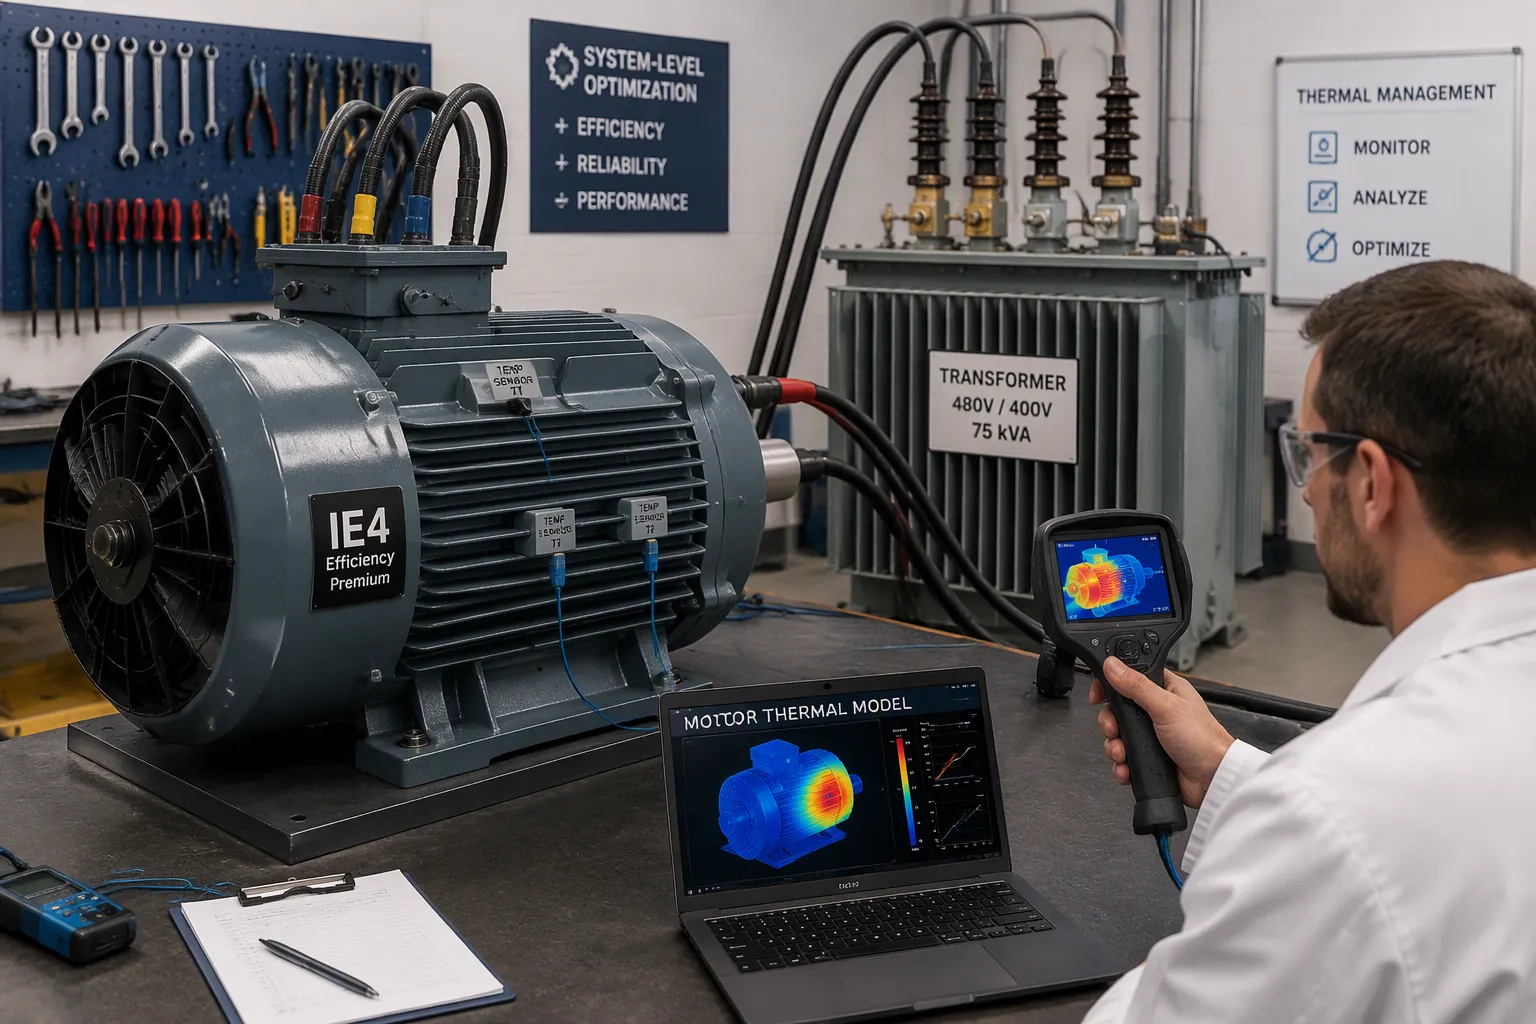
Перегрев является основным фактором, ограничивающим срок службы двигателя . Когда внутренняя температура превышает пределы класса изоляции, изоляция обмоток разрушается и в конечном итоге приводит к коротким замыканиям или дисбалансу фаз. Перегрев также разрушает смазку подшипников, и многие кажущиеся отказы двигателя на самом деле являются следствием недостаточной смазки. Чрезмерный нагрев может частично размагнитить постоянные магниты. Как только сила магнита падает, КПД двигателя снижается, а тепловыделение еще больше возрастает, создавая разрушительный цикл обратной связи.
Каждое повышение рабочей температуры на 10°F сокращает срок службы изоляции примерно на 50%.
Электродвигатели не рассчитаны на работу при максимально допустимой температуре, поскольку это значительно сокращает срок их службы.
Перегрев приводит к утечке смазки из корпусов подшипников, что вызывает многочисленные поломки подшипников.
Конструкторам следует прикреплять датчики температуры непосредственно к обмоткам или использовать модель теплового счетчика Джоуля в драйвере, чтобы улавливать быстрый локальный нагрев обмотки до того, как нагреется корпус. Охлаждающие ребра в сочетании с воздушным потоком, создаваемым вентилятором, могут увеличить максимальную непрерывную мощность примерно в 3 раза для небольших двигателей и в 5 раз для больших двигателей . Монтаж двигателя таким образом, чтобы все стороны оставались открытыми, способствует равномерному конвективному охлаждению. Снижение средней потребляемой мощности также помогает, поскольку непрерывный нагрев следует за среднеквадратичной силой, а не за мгновенной пиковой силой.
Компоненты, проводка и техническое обслуживание
Улучшения на системном уровне начинаются с цепи передачи энергии. Модернизация трансформаторов и использование более толстой проводки снижают падение напряжения, поэтому меньше энергии теряется до того, как она достигнет двигателя. Более эффективные двигатели класса IE3 или IE4 используют электроэнергию более эффективно , а их улучшенное теплоотведение снижает износ и затраты на техническое обслуживание. Хотя такие двигатели стоят дороже на начальном этапе, экономия может окупиться в течение нескольких лет, особенно если электродвигатели работают непрерывно или под высокой нагрузкой.
Регулярное техническое обслуживание защищает достигнутые результаты. Чрезмерная смазка двигателя создает давление, которое разрушает уплотнения вала и выталкивает смазку в обмотки, вызывая перегрев и чрезмерное потребление энергии. Поддержание двигателя в чистоте от грязи и масла предотвращает образование теплоизоляционного слоя из мусора. Правильное натяжение ремней и цепей, использование подобранных ремней и обеспечение точной центровки снижают нагрузку на двигатель. Несоосность и «мягкая опора» создают нагрузку на подшипники и муфты, вызывая вибрацию и значительное увеличение потребления энергии. Стоимость жизненного цикла двигателя составляет всего 2–3% от покупной цены, в то время как 97–98% приходится на энергию , поэтому программа планового технического обслуживания окупается за счет снижения затрат на электроэнергию и простоев.
Практические шаги реализации
Выбор и подбор двигателя
Правильный подбор оборудования начинается еще до того, как кто-либо его закажет. Команды должны следовать установленной последовательности, чтобы избежать избыточного выбора мощности, который незаметно приводит к потере энергии в течение многих лет.
Сначала определите крутящий момент , поскольку вращательная сила является наиболее важным фактором при выборе размеров.
Укажите диапазон скоростей, необходимый приложению, в об/мин.
Мощность рассчитывается как крутящий момент, умноженный на скорость.
Отдавайте предпочтение высокоэффективным двигателям, таким как бесколлекторные двигатели постоянного тока (BLDC), которые снижают потери энергии и тепловыделение.
Сопоставьте режим работы и рейтинг защиты окружающей среды с реальными условиями.
Добавьте 20–30% запас прочности к расчетным значениям крутящего момента и мощности для пиковых нагрузок.
Инерция нагрузки также имеет значение. Инерция двигателя не должна превышать 10-кратную инерцию нагрузки , а соотношение от 1:1 до 5:1 подходит для точных работ. Для правильного подбора необходимо регистрировать потребляемый ток за репрезентативный период, а не использовать номинальные параметры, указанные на паспортной табличке. Двигатель, работающий при нагрузке ниже 50–60% от номинальной, является серьезным кандидатом на замену. Электродвигатели часто потребляют 65–70% электроэнергии предприятия , поэтому этот шаг имеет большое значение.
Расширенное программное обеспечение управления
Программное обеспечение превращает двигатель правильного размера в высокоэффективный. Частотно-регулируемые приводы (ЧРП) подстраивают скорость под спрос , и в некоторых областях применения они могут обеспечить экономию энергии до 50% . Законы подобия объясняют это: мощность пропорциональна кубу скорости для вентиляторов и насосов, поэтому небольшое снижение скорости приводит к значительной экономии. ЧРП также смягчают запуск, что исключает высокие пусковые токи и плату за пиковые нагрузки.
В современных приводах реализована оптимизация магнитного потока, что снижает потери при малой нагрузке. Замена дроссельных клапанов на регулирование скорости является одним из наиболее перспективных применений. Скоординированные PLC Управление позволяет еще больше экономить, а рекуперативные приводы восстанавливают энергию, которая в противном случае была бы потрачена впустую. Один только частотно-регулируемый привод не может решить проблему с двигателем слишком большой мощности, работающим на холостом ходу на минимальной скорости, поэтому его следует использовать в сочетании с приводом правильного размера. Вместе эти инструменты помогают оптимизировать управление двигателем для обеспечения долгосрочной энергоэффективности.
Недостатки и ограничения
Стоимость и сложность
Регулирование скорости обеспечивает высокую окупаемость инвестиций, однако первоначальные вложения и работы по интеграции могут отпугнуть некоторые команды. Приобретение и установка привода обходится дороже, чем традиционное оборудование для управления двигателем. Кроме того, стандартные двигатели могут страдать от пробоя изоляции, перегрева и повреждения подшипников из-за ШИМ-сигнала, поэтому необходимы двигатели, рассчитанные на работу с инвертором, что увеличивает как стоимость, так и сложность выбора.
Последствия в виде стоимости или сложности | |
|---|---|
Начальные инвестиции | Значительные первоначальные затраты, которые со временем компенсируются экономией на энергии и техническом обслуживании. |
Электромагнитная интерференция | Требуется экранирование, надлежащее заземление и фильтры электромагнитных помех. |
Настройки и конфигурация | Требуется обучение персонала и четкая документация от производителя. |
Электрические шумы и гармоники | Может потребоваться установка гармонических фильтров, что является нормативным требованием. |
Приводы теряют примерно 2–3% обрабатываемой мощности в виде тепловых потерь, поэтому корпуса и системы охлаждения должны защищать электронику. Проверка совместимости также имеет значение. Более старые или специализированные двигатели могут потребовать дополнительных фильтров, модернизации проводки или замены. Перед установкой квалифицированный специалист должен проверить состояние двигателя, заземление и настройки управления. Окупаемость по-прежнему выгодна для большинства проектов: приводы переменного тока в системах ОВК возвращаются через 1–5 лет , вентиляторы и насосы — через 1–2 года, а модернизация с помощью частотно-регулируемых приводов в малых и средних компаниях — через 2–4 года. Эти компании часто требуют окупаемости менее чем за 18–24 месяца , поэтому необходимо тщательно продумать экономическое обоснование.
Условия, снижающие выгоду
Экономия уменьшается при различных режимах работы. Нагрузки с постоянным крутящим моментом по-прежнему требуют значительного крутящего момента при пониженной скорости, поэтому выгода ослабевает. Системы, требующие минимального расхода, смазки или охлаждения двигателя, ограничивают диапазон снижения скорости. Прерывистая работа обеспечивает меньшее количество часов для восстановления экономии, чем непрерывная работа насосов или вентиляторов.
Условия на площадке также имеют значение. Нестабильное электроснабжение, включая колебания напряжения и гармонические искажения, может снизить эффективность на 15–25% по сравнению с идеальными условиями. Экстремальная температура окружающей среды выше 40 °F сокращает срок службы двигателя, а плохая вентиляция или загрязнение ухудшают охлаждение. Даже хорошо настроенные системы управления с обратной связью не могут компенсировать потери, вызванные слабым проводящим трактом. Перед тем как вкладывать средства, командам следует провести аудит этих условий, а затем сочетать регулирование скорости двигателя с терморегулированием и дисциплинированным техническим обслуживанием, чтобы сохранить ожидаемые преимущества.
Оптимизированное управление скоростью напрямую связано с энергоэффективностью. Привод, который согласовывает выходную мощность с потребностью, предотвращает потери, которые скрываются в счетах за электроэнергию при работе на фиксированной скорости. Наилучшие результаты достигаются за счет сочетания правильной техники, надежной системы обратной связи, эффективного управления тепловым режимом и дисциплинированного технического обслуживания. Ни одна отдельная мера не может решить проблему в одиночку.
Читателям следует оценить свои собственные электродвигательные системы. Зарегистрируйте потребляемый ток, проверьте часы работы при частичной нагрузке и подтвердите правильность выбора мощности двигателя, прежде чем вкладывать средства. Применяйте описанные выше практические шаги последовательно. Частотно-регулируемые приводы и системы управления с обратной связью вознаграждают за такую дисциплину измеримыми преимуществами.
Начните сегодня. Проведите аудит одной линии электродвигателей, задокументируйте профиль ее нагрузки и начните оптимизировать управление скоростью вращения двигателей для достижения экономии энергии, которую команда сможет подтвердить.
FAQ
Сколько энергии на самом деле можно сэкономить с помощью регулировки скорости?
Экономия зависит от профиля нагрузки. Приводы с переменным крутящим моментом и правильно подобранными частотными преобразователями обычно обеспечивают экономию энергии на 30–70%. Наибольший прирост наблюдается в системах, работающих с частичной нагрузкой большую часть года, а типичная модернизация окупается менее чем за 3 года.
В каких случаях команде следует выбрать частотно-регулируемый привод (ЧРП) вместо ШИМ-управления?
Выбор зависит от типа двигателя. ШИМ-управление подходит для двигателей постоянного тока и переключает фиксированный источник постоянного тока на высокой частоте. Частотно-регулируемый привод (ЧРП) преобразует переменный ток и регулирует частоту и напряжение для асинхронных двигателей. Насосы и вентиляторы наиболее выгодно используют ЧРП, поскольку крутящий момент под нагрузкой уменьшается с уменьшением скорости.
Оправдывает ли замкнутая система управления дополнительные затраты?
Система управления с замкнутым контуром измеряет фактическую выходную мощность и непрерывно корректирует ошибку. Одно из сравнений показало, что шаговый двигатель с разомкнутым контуром потребляет в среднем 43.8 Вт против 14.2 Вт в системе с замкнутым контуром, что составляет примерно 67.6% снижение. Уже одно это снижение потерь часто покрывает дополнительные затраты на датчик и контроллер.
Какая ошибка при определении размеров приводит к наибольшей потере энергии?
Завышение номинальной мощности является наиболее распространенной и дорогостоящей ошибкой. Двигатель, работающий при нагрузке ниже 50–60% от номинальной, является хорошим кандидатом на замену. Необходимо регистрировать потребляемый ток за репрезентативный период, определять номинальную мощность, исходя из крутящего момента, а затем добавлять 20–30% запас прочности на случай пиковых нагрузок.
Когда прирост эффективности начинает снижаться?
Нагрузки с постоянным крутящим моментом по-прежнему требуют высокого крутящего момента при пониженной скорости, поэтому экономия снижается. Минимальные требования к расходу воздуха или охлаждению ограничивают диапазон снижения скорости. Нестабильное электропитание может снизить эффективность на 15–25% по сравнению с идеальными условиями, а прерывистая работа предоставляет меньше часов для восстановления экономии.