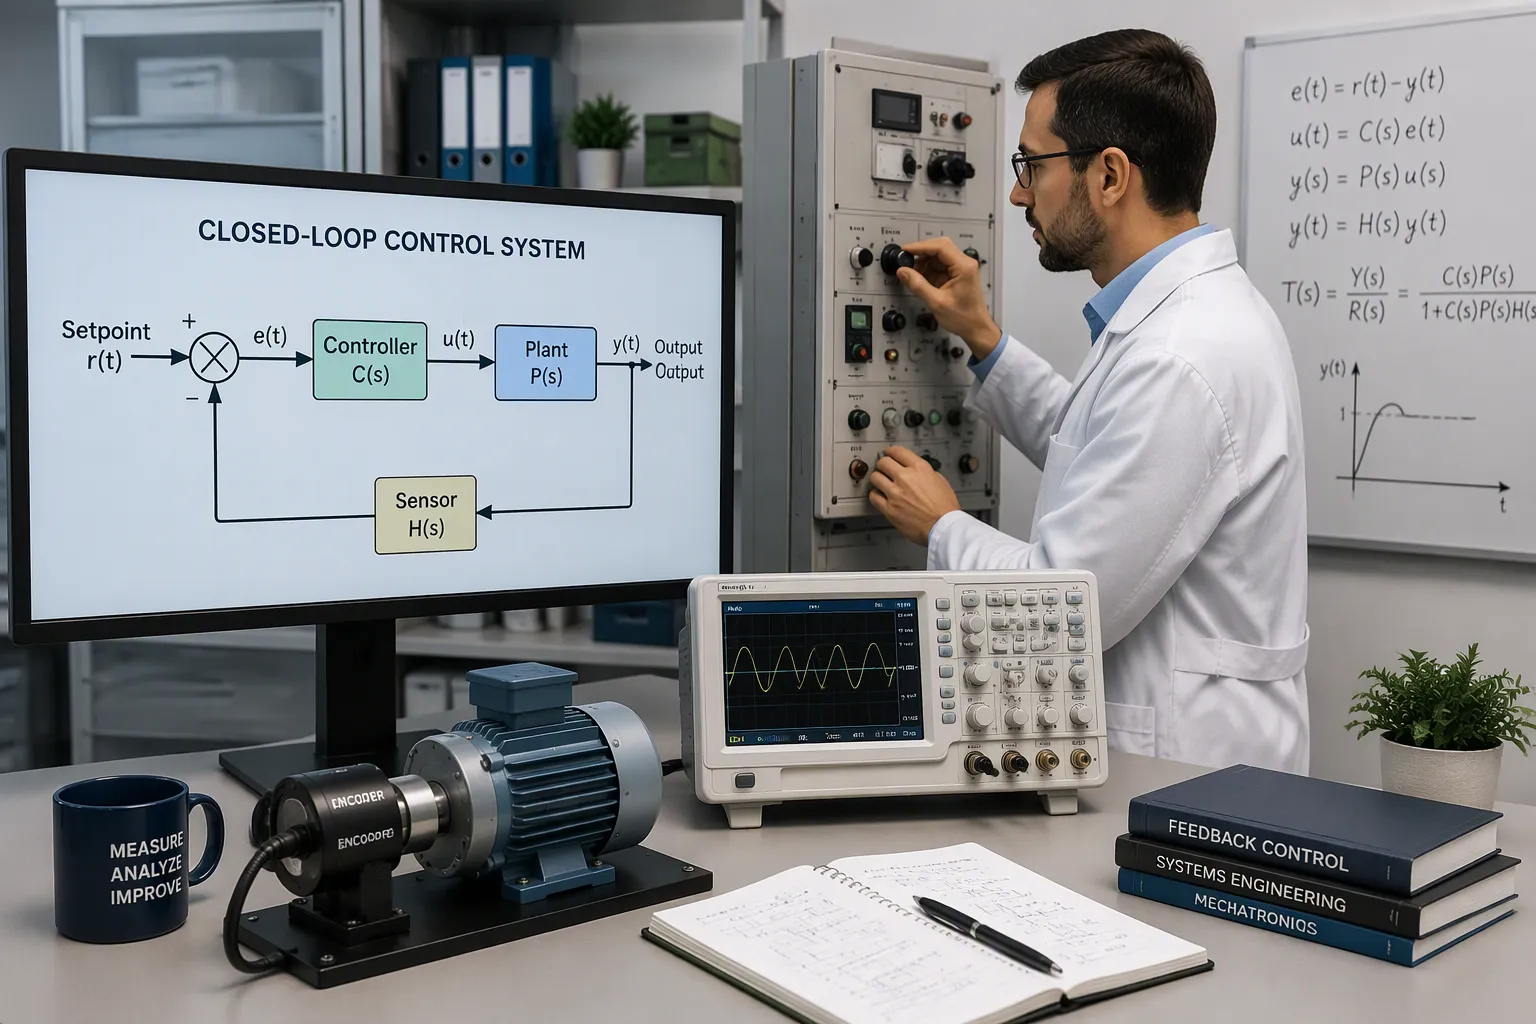
Оператор станка с ЧПУ задает инструменту положение на оси X на расстоянии 210 мм . Станок сообщает об успешном выполнении операции. Фактически инструмент находится на расстоянии 32 мм. Системы с разомкнутым контуром управления отправляют команды в одном направлении и никогда не проверяют результат, поэтому проскальзывание привода остается незамеченным, и каждое последующее перемещение происходит мимо цели.
Высокая точность означает высокую прецизионность, воспроизводимые результаты и эффективное подавление помех. Высокоточное управление с обратной связью обеспечивает все три преимущества, непрерывно измеряя выходной сигнал и корректируя ошибки. В этом руководстве показано, как работает контур обратной связи, как его реализовать, а также как настраивать и выбирать компоненты для обеспечения надежной точности. После прочтения вы получите практические шаги, которые сможете применить к своим собственным машинам.
Основные выводы
Система управления с обратной связью измеряет фактический выходной сигнал и непрерывно корректирует ошибки.
ПИД-регулятор объединяет три действия для уменьшения ошибки и повышения стабильности.
Тщательно настройте контур управления, чтобы найти баланс между скоростью и точностью.
Выбирайте датчики и исполнительные механизмы, соответствующие вашим требованиям к точности.
Начните с четкой и точной мишени, которая будет служить ориентиром при проектировании и настройке.
Принципы высокоточной замкнутой системы управления
Определение точности в управлении
Точность управления означает, что три вещи работают вместе. Ваша система достигает целевого значения с высокой степенью точности. Она возвращается к этому значению многократно, при каждом запуске. Она также подавляет возмущения, которые пытаются сбить выходной сигнал с курса. Система управления с замкнутым контуром достигает всех трех целей, непрерывно измеряя фактический выходной сигнал. Она сравнивает это измерение с желаемой заданной точкой. Затем она автоматически корректирует любые обнаруженные отклонения.
Инженеры часто используют термины «управление с обратной связью» и «управление с обратной связью» как взаимозаменяемые. Существует небольшое техническое различие, но основная идея остается той же. Само название происходит от пути передачи информации внутри системы. Контроллер отправляет команду исполнительному механизму. Датчик отправляет результат обратно контроллеру. Этот обратный путь замыкает контур. Высокоточное управление с обратной связью основано на этом непрерывном круговом обмене информацией.
Почему разомкнутая система неэффективна
Система с разомкнутым контуром управления следует заранее заданным инструкциям и никогда не проверяет результат. Она не может корректировать свои действия на основе фактических выходных данных или производительности. Такая конструкция приводит к ряду сбоев точности:
Система не может компенсировать возмущения или изменения выходных параметров, поэтому отклонения от желаемых характеристик остаются нескорректированными.
Контроллер отправляет команды исполнительному механизму, не проверяя успешность их выполнения , поэтому он не может обнаружить отклонения выходного сигнала, вызванные внешними возмущениями.
Система полностью основана на предварительно рассчитанной модели или калибровке. Более высокая нагрузка или повышенное трение делают её неспособной адаптироваться.
Больше всего страдает высокоточная автоматизация. Повреждения приводят к тому, что ошибки остаются неисправленными, вызывая пропущенные шаги в шаговых двигателях или неточное позиционирование в других устройствах.
Проблема проявляется в повседневной жизни, когда стиральная машина демонстрирует свои недостатки. Размер загрузки или температура воды меняются, и машина никогда не адаптируется, поэтому качество стирки может не соответствовать стандартам. Ваша высокоточная стиральная машина сталкивается с тем же риском. Без обратной связи каждая неисправленная ошибка накапливается.
Как обратная связь снижает количество ошибок
Основные компоненты контура
Для любой обратной связи необходимы четыре компонента, работающие как единая команда. В таблице ниже показано, что делает каждый компонент для уменьшения погрешности.
Компонент | Функция в снижении ошибок |
|---|---|
Входной (опорный) сигнал | Обеспечивает желаемое значение, которое система должна поддерживать. |
Контроллер | Интерпретирует сигнал ошибки (разницу между фактическим и эталонным значением) и определяет управляющее воздействие. |
Привод | Настраивает систему на основе управляющего сигнала до достижения желаемого результата. |
Датчик обратной связи | Непрерывно измеряет выходные данные и формирует обратную связь для постоянной корректировки. |
Датчик выступает в роли «глаз» контура управления. Например, линейный энкодер отслеживает положение, а тензодатчик — силу. Контроллер работает как «мозг». Он получает команду на заданное значение, сравнивает её с показаниями датчика и вычисляет ошибку. Затем привод принимает этот управляющий сигнал и модулирует мощность, подаваемую на двигатель. Двигатель преобразует электрическую энергию в движение и перемещает нагрузку. Высокоточное управление с замкнутым контуром зависит от исправности всех четырёх компонентов. Одно слабое звено, такое как шумный датчик или вялый исполнительный механизм, ограничивает точность всей системы.
Цикл коррекции ошибок
Цикл исправляет ошибки в повторяющемся порядке. Следуйте приведенным ниже шагам, чтобы увидеть, как каждый проход улучшает результат.
Программа — вы определяете желаемый результат в качестве опорной точки. Это значение задает эталон точности.
Измерение — датчик фиксирует фактический выходной сигнал, например, линейное или вращательное положение.
Сравнение — контроллер сравнивает измеренное выходное значение с заданным. Например, он может задать значение 100 мм, а измерить 99.999 мм.
Компенсация — контроллер посылает корректирующий сигнал двигателю или исполнительному механизму для уменьшения зазора.
Обратная связь — датчик снова измеряет скорректированный выходной сигнал, и цикл повторяется.
Каждый последующий проход немного уменьшает погрешность. Непрерывный мониторинг в сочетании с корректировкой в реальном времени превращает приблизительную команду в точный результат. Аналогичная логика применяется в контуре регулирования температуры в холодильной камере. Датчик считывает фактическую температуру, контроллер сравнивает её с целевой, а клапаны или компрессор регулируют последовательность работы для восстановления желаемого состояния. Затем цикл повторяется без участия человека.
Обнаружение ошибок является центральным элементом работы ЧПУ с замкнутым контуром : отклонения в движении обнаруживаются и корректируются незамедлительно, а точность поддерживается за счет непрерывной корректировки ошибок, что также повышает устойчивость к эксплуатационным несоответствиям.
Хорошо спроектированный контур обратной связи обеспечивает повторяемость результатов. Он также делает результаты менее чувствительными к внешним условиям. Изменения нагрузки, колебания температуры и изменения трения — все это влияет на процесс. Обратная связь улавливает каждое такое воздействие и реагирует на него до того, как ошибка возрастет. Именно эта постоянная коррекция позволяет настроенному контуру сохранять допуски от запуска к запуску, в то время как система с разомкнутым контуром подвержена дрейфу.
Выбор правильного контроллера
Основы ПИД-регулятора
ПИД-регулятор — это основной элемент системы обратной связи. Он объединяет три действия, и каждое из них реагирует на ошибку по-своему. В таблице ниже показано, за что отвечает каждый параметр и какие настройки необходимо выполнить.
Срок | Основное определение | Роль в контроле | Параметр настройки |
|---|---|---|---|
Пропорциональный (П) | Изменение выходного сигнала отражает ошибку, масштабированную коэффициентом усиления Kp. | Использует ошибку для уменьшения погрешности; оставляет установившееся смещение. | Пропорциональный коэффициент усиления Kp (чем выше коэффициент усиления, тем выше чувствительность) |
Интеграл (I) | Выходной сигнал изменяется пропорционально накопленной ошибке. | Устраняет смещение, остающееся после управления только P-режимом. | Время интегрирования TI (короткое TI = быстрое линейное изменение) |
Производная (D) | Выходной сигнал реагирует на наклон кривой ошибки. | Предусматривает будущие ошибки и повышает стабильность. | Время производной TD (длительное время TD = большое ожидание) |
Пропорциональная полоса равна (1/Kp) × 100%. Таким образом, коэффициент усиления, равный 1, дает 100% полосу , а коэффициент усиления, равный 2, дает 50% полосу. Интегральное действие дестабилизирует: слишком короткое время интегрирования вызывает колебания, поэтому при его добавлении часто немного уменьшают пропорциональное усиление. Дифференциальное действие повышает стабильность и позволяет использовать более высокое пропорциональное усиление, например, от 1.5 до 2. Оно также усиливает шум датчика, поэтому рекомендуется фильтрация. Многие контроллеры берут производную из измерения, а не из ошибки, чтобы избежать скачка производной при изменении заданного значения. Из-за чувствительности к шуму на практике чаще всего используются P+I контроллеры.
Методы прямого распространения и гибридные методы
ПИД-регулятор реагирует на ошибку после её возникновения. Регулировка с опережением срабатывает до того, как ошибка сформируется. Вы измеряете возмущение или изменение команды и немедленно применяете коррекцию, не дожидаясь регистрации отклонения датчиком. Такой подход подходит для приложений с повторяющимися возмущениями, такими как известный ступенчатый режим нагрузки или предсказуемый профиль движения.
Гибридные методы сочетают в себе оба подхода. Упреждающий регулятор обрабатывает основную часть коррекции, а ПИД-регулятор устраняет оставшуюся часть. Такое сочетание обеспечивает быстроту и стабильность контура, что важно для высокоточной замкнутой системы управления. Для простых, медленных процессов следует использовать только ПИД-регулятор. Упреждающий регулятор следует добавлять, когда возмущения измеримы и воспроизводимы. Прибегать к модельным или передовым методам следует только в том случае, если процесс является сильно нелинейным или сильно связанным.
Настройка для точности
Ручная и основанная на правилах настройка
Настроить контур можно вручную, но методы, основанные на правилах, позволяют быстрее начать работу. Правила Зиглера-Николса — старейший и наиболее популярный набор правил. Он существует в двух вариантах. Метод кривой реакции процесса работает с ручным управлением контроллером, а метод максимального циклического изменения — с автоматическим управлением. Правило Коэна-Куна — это правило для разомкнутого контура. Оно лучше справляется с процессами, в которых преобладает задержка, чем правило Зиглера-Николса, но всё ещё страдает от перерегулирования, вызванного затуханием четверти амплитуды, низкой робастности и чувствительности к ошибкам измерения задержки. Эти эффекты можно смягчить, расстроив коэффициент усиления контроллера.
Способ доставки | Тип | Ключевая идея | Главный недостаток |
|---|---|---|---|
Зиглер-Николс (замкнутый контур) | Эмпирический, замкнутый контур | Использует максимальное усиление и максимальный период для вычисления настроек. | Чувствителен к проблемам с клапанами; ограниченная область применения. |
Зиглер-Николс (разомкнутая цепь) | Эмпирический, разомкнутый контур | Использует кривую реакции процесса для определения времени задержки, постоянной времени и значения в установившемся режиме. | Приблизительные значения могут быть неточными; недействительны для контроллеров I, D или PD. |
Коэн-Кун | Автономный, разомкнутый контур | Корректирует медленную реакцию в установившемся режиме работы цинкового наночастиц при большом времени задержки. | Возможна неустойчивая замкнутая система; только для моделей первого порядка с большими задержками. |
Настройка по лямбда-критерию обеспечивает стабильную реакцию без перерегулирования с хорошей устойчивостью к ошибкам измерений. Ее недостаток – очень медленная реакция на возмущения в процессах с преобладанием запаздывания. Используйте правила лямбда-критерия для очень стабильных контуров, поглощающих возмущения. Выберите метод Коэна-Куна для быстрого восстановления после возмущений и используйте только половину рассчитанного коэффициента усиления. Выбирайте правила лямбда-критерия, когда время задержки очень короткое или значение процесса зашумлено.
Методы автоматической настройки и модельные методы
Настройка на основе модели начинается с определения характеристик тестируемого устройства. Инструмент сканирует сигнал для захвата реакции разомкнутой цепи. Затем он выбирает начальные коэффициенты обратной связи из предопределенных передаточных функций и измеренных параметров разомкнутой цепи. После замыкания цепи функция автоматической настройки корректирует коэффициенты обратной связи для минимизации остаточной ошибки. Цифровые ПИД-регуляторы достигают высокой точности , недостижимой для аналоговых регуляторов. Они остаются стабильными, устойчивы к дрейфу и выдерживают шум в широком динамическом диапазоне.
Демодуляция и синхронное детектирование еще больше повышают точность. Демодуляция изолирует желаемый сигнал от шума и помех, что обеспечивает контроллеру более чистый входной сигнал. Синхронное детектирование усиливает слабые сигналы, благодаря чему контур вносит более точные корректировки и реагирует на незначительные изменения. Эти методы обеспечивают высокоточное управление с обратной связью в условиях сильных помех.
Производительность системы может снижаться, если она имеет сложную или нелинейную передаточную функцию; в таких случаях могут потребоваться более сложные и ресурсоемкие методы управления на основе модели (например, управление в пространстве состояний или H-бесконечное управление).
Архитектура системы
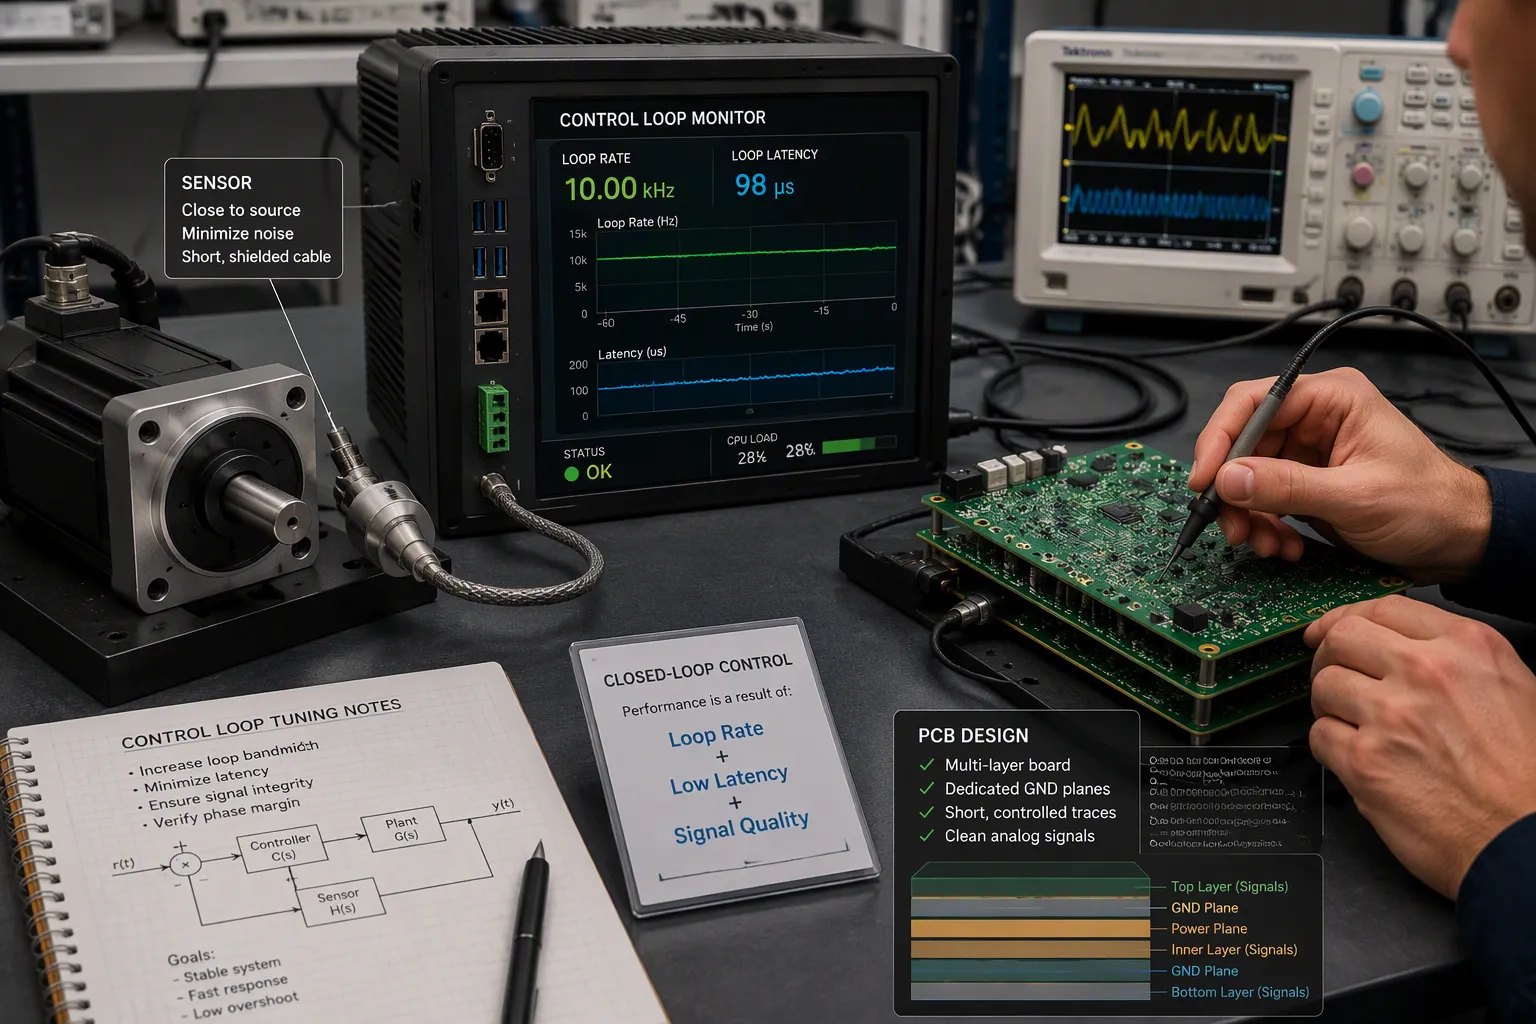
Полноценная цифровая система обратной связи опирается на три столпа: продуманные принципы проектирования, тщательный подбор компонентов и проверенные методы промышленной автоматизации. Правильная архитектура обеспечит эффективную работу контура обратной связи. Ошибка приведет к тому, что никакая настройка не поможет.
Частота дискретизации, задержка и частота выборки
Частота обновления контура определяет все остальные параметры. Более быстрый контур ведет себя больше как аналоговый контроллер, в то время как более медленный контур добавляет эффективную задержку. Эта задержка важна, потому что каждая коррекция использует информацию из прошлого. Если объединить все задержки в одну эффективную величину, то время выборки плюс вычислительная задержка напрямую уменьшат максимальную стабильную полосу пропускания. Полоса пропускания обычно составляет примерно от 1/20 до 1/50 от частоты обновления контура , поэтому контур с частотой 5 кГц обеспечивает точность команд около 100–200 Гц.
фактор | Влияние скорости петли |
|---|---|
Период петли | Более короткие периоды имитируют аналоговое поведение (1 кГц = 1 мс на обновление). |
Точность отслеживания | Волна частотой 50 Гц отстает на 1 кГц, но практически идеально совпадает с сигналом на частоте 5 кГц. |
Стабильность | Медленные петли уменьшают запас по фазе и вызывают перерегулирование вблизи резонансов. |
Пределы шума | Частота дискретизации выше ~10 кГц может усиливать шум датчика или вызывать квантование коэффициентов. |
Настройка также зависит от частоты обновления контура. ПИ-контроллер, настроенный на одну частоту, но работающий на более низкой частоте, выдает отклик примерно в три раза медленнее, чем при той же частоте настройки. Более высокие частоты повышают точность измерений, в то время как более низкие частоты позволяют увеличить время выполнения цикла и обеспечивают меньший джиттер. Необходимо сбалансировать оба параметра с требуемой точностью.
Размещение датчиков и целостность сигнала.
Место установки датчика определяет, что именно будет контролироваться контуром. Разместите его как можно ближе к интересующей точке и укоротите его контакты. Сначала проложите аналоговые сигналы на внутренних слоях, подальше от краев платы. Отдавайте предпочтение четырем и более слоям с выделенными плоскостями и расстоянием между трассами и плоскостями 1:1.
Защитите слабые сигналы надежным заземлением и экранированием . Используйте заземляющую плоскость под аналоговыми секциями, звездообразное заземление для низкочастотных датчиков и трассы Кельвина для прецизионных датчиков, чтобы избежать падения напряжения. Проводите симметричные пары одинаковой длины с симметричной геометрией для подавления синфазного шума. Держите трассы короткими и рассматривайте их как линии передачи, если их длина превышает 1/10 длины волны сигнала. Перед началом производства проверьте проект с помощью моделирования, TDR и измерений на осциллографе.
Оптическая обратная связь демонстрирует работу этой архитектуры. Ее можно построить на основе существующего испытательного стенда, добавив датчик, измеряющий реальный выходной сигнал, сравнивающий его с заданным значением и позволяющий контроллеру корректировать входной сигнал процесса сотни или тысячи раз в секунду . Это высокоточное управление с обратной связью в чистом виде.
Оптическая обратная связь сопряжена с реальными затратами: датчики увеличивают капитальные затраты, требуют калибровки и технического обслуживания, приводят к сбоям и могут увеличивать задержку. Если измерение отстает от процесса на значительную долю временной шкалы процесса, обратная связь может прийти слишком поздно и дестабилизировать контур.
Выбор компонентов
Датчики и приводы
Датчик и исполнительный механизм работают в паре. Датчик фиксирует фактическое состояние, а исполнительный механизм сокращает отклонение от целевого значения. Точность датчика определяет, насколько точно вы видите реальный выходной сигнал . Корректирующее действие исполнительного механизма определяет, насколько быстро вы можете устранить ошибку. Плохо откалиброванный датчик искажает измеренный выходной сигнал и приводит к неправильному управляющему действию, поэтому регулярно проводите калибровку для обеспечения точности.
Подберите датчик в соответствии с требованиями вашей системы и условиями окружающей среды. Перед выбором детали проверьте следующие факторы:
Диапазон и точность измерения давления, а также время отклика и частотная характеристика.
Совместимость с носителями и температурная компенсация
Ограничения по размерам и способу монтажа, тип выходного сигнала и долговременный дрейф
Соблюдение нормативных требований в вашей отрасли
Точность заслуживает особого внимания. Разрешение не является точностью, и на результат влияют смещение нуля, ошибка диапазона, динамический диапазон, гистерезис и повторяемость. Ошибки накапливаются и могут вызывать нестабильность или неэффективность. Размещайте датчики там, где они фиксируют истинное состояние, избегайте длинных трубок, которые создают задержку, экранируйте проводку от помех и убедитесь, что динамический отклик соответствует вашей системе управления движением.
Подбор компонентов в соответствии с требуемой точностью
Рассматривайте размещение и выбор компонентов как единое проектное решение. При проектировании прецизионных каскадов параметры контроллера задаются исходя из целевой полосы пропускания управления , а затем выбирается пропорциональный коэффициент усиления для максимизации полосы пропускания при одновременном соблюдении критерия устойчивости функции чувствительности замкнутой системы. Размещение датчиков и исполнительных механизмов, а также выбор их весовых коэффициентов напрямую влияют на проектирование контроллера. Практические каскады также имеют ограничения по весу и местоположению исполнительных механизмов. Это показывает, что размещение разрабатывается совместно с целью достижения полосы пропускания и устойчивости, а не выбирается независимо.
Внутри контура обратной связи датчики подают данные на ПИД-регулятор. Вы настраиваете пропорциональный коэффициент усиления в соответствии с изменениями давления , интегральное действие стабилизирует дрейф, а дифференциальное демпфирование подавляет перерегулирование от внезапных скачков. Именно так высокоточное управление с замкнутым контуром превращает выбор компонентов в повторяемые результаты. Начните с целевой точности, а затем позвольте ей определять каждое решение, принимаемое датчиком или исполнительным механизмом.
Производительность и компромиссы
Показатели точности и стабильности
Невозможно улучшить то, что не измеряешь. Метрики во временной области показывают, как ведет себя выходной сигнал после изменения команды. Метрики в частотной области показывают, как цикл реагирует на различные входные сигналы.
Домен | Метрики, используемые для оценки точности и стабильности. |
|---|---|
Временная область | Время нарастания, время установления, процент перерегулирования, ошибка в установившемся режиме. |
Частотная область | Полоса пропускания, запас по усилению, запас по фазе, пиковая чувствительность. |
Сама по себе стабильность мало что говорит. Рассмотрим две стабильные системы. Система А стабилизируется за 0.3 с с 5% перерегулированием и умеренным управляющим воздействием. Система В стабилизируется за 12 с с 180% перерегулированием и насыщающимся приводом. Обе системы стабильны, но на практике применима только одна. Стабильность — это бинарное понятие, тогда как производительность — непрерывное.
Запас по усилению и запас по фазе количественно определяют, насколько близко вы работаете к нестабильности. Эти запасы необходимы, потому что модели никогда не бывают точными, условия эксплуатации меняются, а датчики и исполнительные механизмы несовершенны. Высокопроизводительные системы работают вблизи границ стабильности, но никогда на них не пересекают. Проектирование запасов — это проектирование устойчивости.
Компромисс между разомкнутым и замкнутым контуром управления
Системы с разомкнутым контуром управления стоят дешевле , их проще проектировать и обслуживать. Они подходят для простых задач с небольшой изменчивостью, но менее точны и менее адаптивны. Системы с замкнутым контуром управления стоят дороже и требуют больше проектных работ, но обеспечивают большую точность и адаптивность. Возможность корректировки в реальном времени делает их предпочтительными в условиях значительных изменений или при необходимости строгого контроля процесса.
Размеры | Управление без обратной связи | Управление с обратной связью |
|---|---|---|
Стоимость | Дешевле; датчики обратной связи не требуются | Более высокая цена из-за наличия датчиков и современных контроллеров. |
Многогранность | Проще; требует меньше вычислительной мощности; легко обслуживать. | Более сложная система; требует обратной связи и настройки; существует риск нестабильности при неправильной настройке. |
Эффективности | Невозможно скорректировать возмущения; точность снижается при изменении параметров установки. | Высокая точность; адаптируется к износу, термическому расширению и переменным нагрузкам; более быстрое стабилизирование. |
Наиболее подходящий | Простые, маловариантные приложения, работающие по принципу «настроил и забыл». | Автоматизация, критически важная с точки зрения безопасности или высокоскоростная, где самокоррекция имеет важное значение. |
Системы с разомкнутым контуром управления дешевле, проще в проектировании и обслуживании, что делает их подходящими для простых применений с небольшой изменчивостью, но они менее точны и адаптивны. Системы с замкнутым контуром управления, хотя и более сложны и дороги, обеспечивают большую точность и адаптивность, а возможность корректировки в реальном времени делает их предпочтительными в тех случаях, когда условия значительно меняются или процесс должен строго контролироваться.
Высокоточное управление с обратной связью окупается, когда возмущения реальны, а допуски жесткие. Подберите архитектуру под задачу, и вы будете платить только за необходимую точность.
Внедрение высокоточного управления с обратной связью на практике.
Примеры промышленности
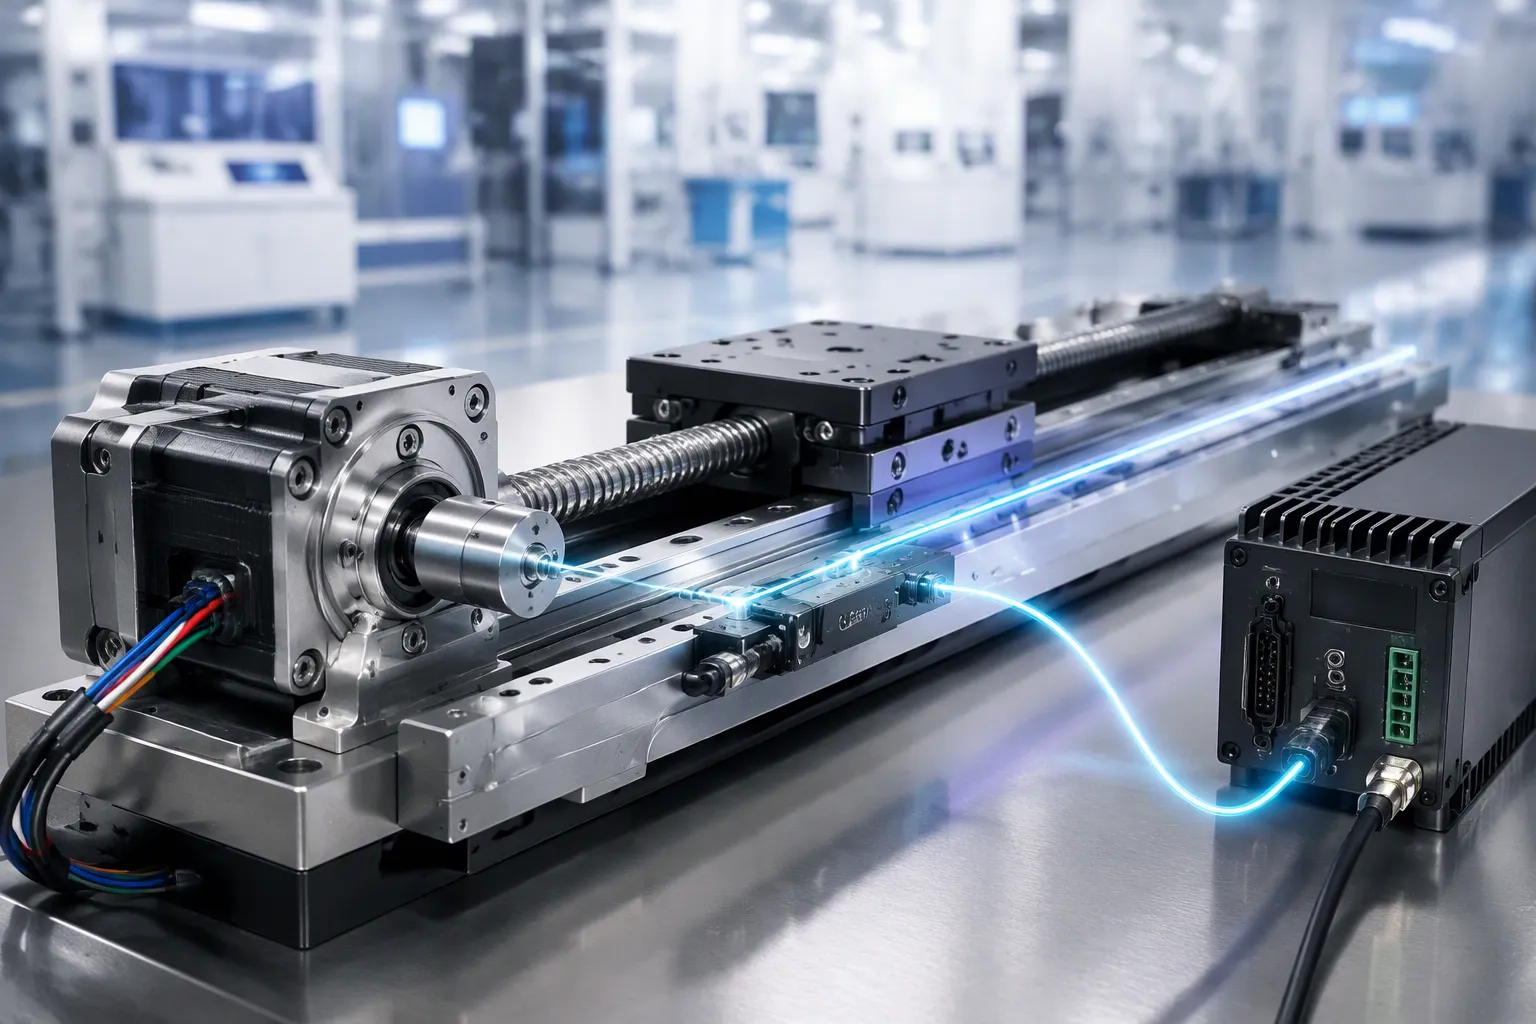
Системы с замкнутым контуром используются во многих отраслях промышленности. В каждой из них применяется непрерывная обратная связь для мониторинга производительности и корректировки отклонений от заданного значения. В таблице ниже показано, где такой подход приносит свои плоды и какие результаты он обеспечивает.
Отрасль/Применение | Повышение производительности за счет управления с обратной связью. |
|---|---|
Многоосевые станки (обработка на станках с ЧПУ, производство полупроводников) | Субмикронная точность позиционирования; уменьшение незначительных погрешностей позиционирования, приводящих к дефектам качества и потерям материала. |
Роботы-перекладчики | Стабильное управление траекторией |
Сервосистемы | Минимизация перерегулирования и колебаний. |
Скоординированные последовательности движений (автоматизированные сборочные линии) | Предсказуемая повторяемость |
Коллаборативные роботы (коботы) и автоматизированные транспортные средства (AGV) | Мягкое тактильное взаимодействие, гибкие движения и ограничение силы за счет датчиков силы и крутящего момента, встроенных энкодеров и усовершенствованных приводов двигателей, что обеспечивает безопасное совместное использование рабочих мест людьми и адаптацию к изменяющимся задачам и неструктурированной среде. |
Производство полупроводников наглядно демонстрирует эту тенденцию. Стремление к миниатюризации создает потребность в более высокой точности выравнивания, чем может обеспечить позиционирование с разомкнутым контуром. Оборудование также должно быстро полностью останавливаться. В описанном решении используются 5-фазные шаговые двигатели с полностью замкнутым контуром управления (серия CVD). Фаза с разомкнутым контуром использует высокую скорость реакции двигателя в начале позиционирования. После завершения команды позиционирования обратная связь от внешних датчиков, таких как линейные энкодеры, корректирует разницу между заданным и фактическим положением. Такой подход обеспечивает высокоточное позиционирование в субмикронном диапазоне, соответствующее разрешению сопряженного линейного энкодера.
Пошаговое описание кейса
Рассмотрим станок для производства полупроводников, требующий субмикронной юстировки. Проблема начинается с разомкнутой системы позиционирования. Станок задает движение, но фактическое положение смещается. Незначительные расхождения в движении приводят к дефектам качества и потерям материала. Команде необходимо найти решение, которое бы обеспечивало удержание положения без ущерба для скорости.
Предложенное решение состоит из двух этапов. Во-первых, в начале каждого перемещения позиционирования система запускает 5-фазный шаговый двигатель в режиме разомкнутого контура. На этом этапе используется высокая скорость реакции двигателя для быстрого приближения к цели. Во-вторых, после завершения команды позиционирования управление переходит к внешним датчикам. Линейные энкодеры измеряют фактическое положение и передают эти данные контроллеру. Контроллер сравнивает заданное и фактическое положение, а затем корректирует разницу.
В результате достигается высокоточная позиционирование в субмикронном диапазоне. Система соответствует разрешению сопряженного линейного энкодера. Этот результат демонстрирует, как на практике работает высокоточное управление с обратной связью. Вы начинаете с четкой целевой точности, выбираете компоненты, которые ей соответствуют, и позволяете обратной связи устранять разрыв. Фаза разомкнутого контура обеспечивает скорость. Фаза замкнутого контура обеспечивает точность. Вместе они обеспечивают и то, и другое.
Теперь у вас есть полное представление. Вы увидели, как работает обратная связь, как её реализовать, а также как настраивать и выбирать компоненты для обеспечения надежной точности. Запомните один ключевой момент: точность достигается за счет грамотного проектирования обратной связи, тщательной настройки и дисциплинированного выбора компонентов. Ни один отдельный элемент сам по себе не определяет результат.
В перспективе следует ожидать, что более быстрые датчики и более интеллектуальные алгоритмы управления расширят возможности высокоточной системы управления с обратной связью. Начните с четкой целевой точности. Затем совершенствуйте ее по мере измерения реальных показателей. Эта привычка сослужит вам хорошую службу по мере развития технологий.
FAQ
В каких случаях следует выбирать разомкнутую систему управления вместо замкнутой?
Для простых задач с небольшой изменчивостью выбирайте управление с разомкнутым контуром. Такие системы стоят дешевле и требуют меньше проектных работ. При жестких допусках или изменяющихся условиях выбирайте управление с замкнутым контуром. Датчики обратной связи и настройка увеличивают стоимость, но вы получаете повышение точности и подавление помех.
С какой скоростью должен работать ваш контур управления?
Установите частоту обратной связи, исходя из требуемой точности. Пропускная способность обычно составляет примерно от 1/20 до 1/50 от частоты обратной связи. Таким образом, обратная связь с частотой 5 кГц обеспечивает точность команд примерно 100–200 Гц. Более быстрые обратные связи обеспечивают лучшее отслеживание, но могут усиливать шум датчика.
Всегда ли нужен ПИД-регулятор?
Нет. ПИД-регулятор подходит для многих контуров, но регулятор с прямой связью обрабатывает повторяющиеся возмущения до того, как возникнет ошибка. Гибридные конструкции сочетают оба подхода. Используйте методы, основанные на моделях, только если ваш процесс сильно нелинейный или сильно взаимосвязанный. Подбирайте контроллер в соответствии с поставленной задачей.
Гарантирует ли более высокое разрешение датчика лучшую точность?
Нет. Разрешение не означает точность. Смещение нуля, ошибка диапазона, гистерезис и повторяемость — все это влияет на результат. Плохо откалиброванный датчик приводит к неправильной коррекции. Регулярно проводите калибровку и убедитесь, что динамический отклик соответствует вашей системе управления движением.
Как начать проект по сбору высокоточной обратной связи?
Начните с четкой целевой точности. Пусть эта цель определяет выбор каждого датчика и исполнительного механизма. Создайте контур обратной связи, затем настройте его и измерьте реальную производительность. Продолжайте итеративно улучшать систему. Точность достигается за счет проектирования с обратной связью, тщательной настройки и дисциплинированного выбора компонентов.