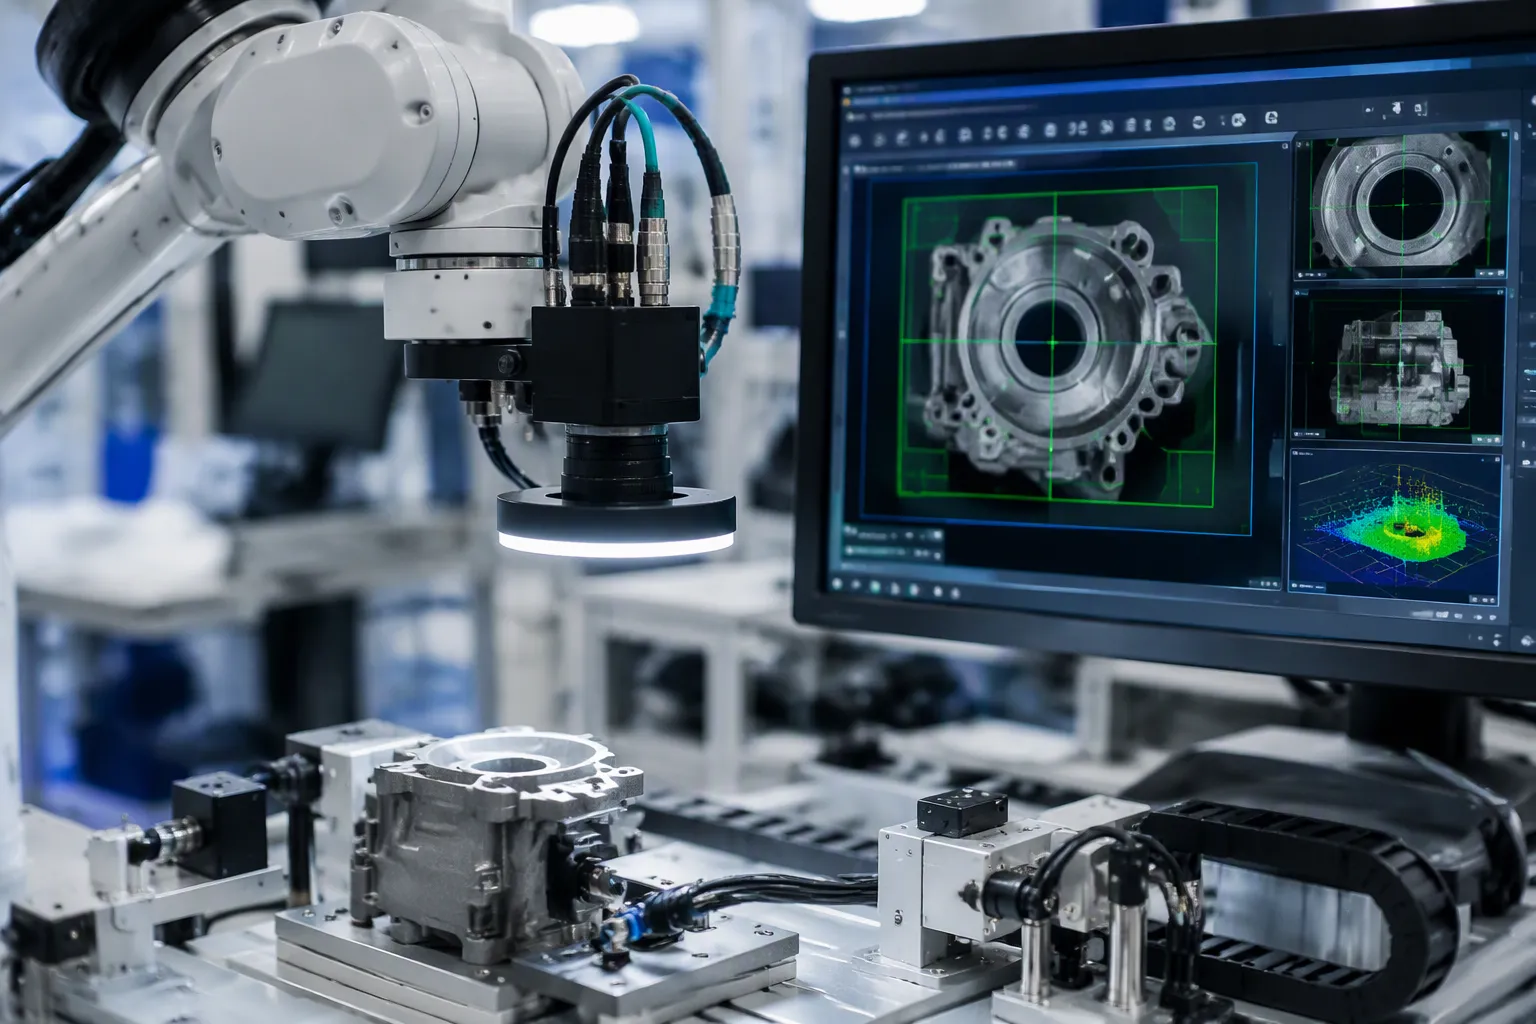
O reconhecimento visual e o trabalho em equipe do braço robótico funcionam em um circuito fechado. As câmeras monitoram a área de trabalho, e o pipeline de percepção encontra cada objeto e sua posição. O servocontrol visual guia o braço em tempo real. Os principais componentes são a(s) câmera(s), o pipeline de percepção, a estimativa de posição, o planejador de movimento e o controlador. Esse circuito é crucial para engenheiros de hardware e equipes de desenvolvimento eletrônico, pois o projeto em nível de placa determina seu sucesso. A escolha da interface, a latência, o ruído e as compensações de fabricação definem os limites reais. A recompensa é a precisão em circuito fechado, a adaptabilidade a mudanças na posição das peças e a redução da necessidade de dispositivos de fixação. Analistas estimam esse mercado em US$ 3.89 bilhões em 2025, com uma taxa de crescimento anual composta (CAGR) de 11.2% de 2027 a 2035. Você verá como a visão computacional, a visão artificial e a integração de visão conectam o robô e o sistema de visão. Braços robóticos recompensam o projeto cuidadoso e punem atalhos.
Principais lições
Sistemas de visão e braços robóticos trabalham juntos em um ciclo: as câmeras detectam objetos e o braço se move em direção a eles.
Escolha a interface da sua câmera de acordo com o comprimento do cabo: MIPI CSI-2 para distâncias curtas, USB3 para alguns metros e GigE para longas distâncias.
Verifique e ajuste a coordenação motora frequentemente para evitar desvios e manter a precisão.
Planeje o tempo desde o momento em que a câmera tira a foto até o momento em que o braço se move, para evitar atrasos.
Mantenha o ruído do motor longe dos cabos da câmera para que a imagem permaneça nítida.
Fundamentos de Braços Robóticos e Controle de Visão Computacional
Seis graus de liberdade e cinemática do braço
Um braço robótico com seis juntas posiciona sua ferramenta em três graus de liberdade translacionais e três rotacionais. A cinemática direta determina a pose do efetor final a partir das variáveis das juntas. As transformações são então vinculadas do sistema de coordenadas da base para o sistema de coordenadas da ferramenta. De acordo com a convenção de Denavit-Hartenberg, cada junta possui quatro parâmetros: comprimento da articulação, torção da articulação, deslocamento da articulação e ângulo da junta. A multiplicação das matrizes homogêneas de cada junta fornece a transformação da base para a ferramenta. O bloco 3×3 no canto superior esquerdo representa a matriz de rotação, e os três primeiros elementos da quarta coluna fornecem o vetor de posição.
A cinemática inversa funciona no sentido oposto. Ela calcula os ângulos das articulações quando se conhece a pose desejada. Soluções analíticas são raras e existem principalmente para braços com pulsos esféricos. Portanto, a maioria dos braços robóticos utiliza iteração numérica.
Comece com um palpite inicial em conjunto.
Calcule a pose atual através da cinemática direta.
Calcule o erro de pose.
Atualize as juntas usando a pseudoinversa da matriz Jacobiana, escalonada por um determinado tamanho de passo.
Repita o processo até que o erro fique abaixo da tolerância.
O Ciclo de Controle da Percepção à Ação
O ciclo se completa em cinco etapas: captura de quadros, detecção, estimativa de pose, planejamento e controle. A visão computacional fornece os quadros brutos. A visão computacional e o reconhecimento visual transformam esses quadros em identidades de objetos e poses de 6 graus de liberdade (6-DoF). O planejador transforma cada pose em uma trajetória articular, e o controlador direciona o braço robótico ao longo dessa trajetória. Cada etapa adiciona atraso, portanto, os quadros são marcados com um carimbo de data/hora na captura e a latência é calculada de ponta a ponta.
A integração de visão geralmente coloca câmeras integradas diretamente no efetor final. Essa configuração "olho na mão" elimina pontos cegos próximos à garra e simplifica a calibração. As visualizações multicâmera ampliam a percepção para todo o espaço de trabalho 3D, o que auxilia na manipulação complexa e precisa de peças em recipientes desorganizados. A mesma arquitetura se aplica a robôs industriais e colaborativos, bem como a células de robótica colaborativa, onde um segundo braço robótico articulado rastreia objetos em movimento. Os projetistas de braços robóticos devem considerar o posicionamento da câmera como uma decisão mecânica, pois a rigidez da montagem afeta a precisão da pose tanto quanto o algoritmo.
Técnicas de Visão Computacional e Reconhecimento de Objetos

Servo-visão PBVS, IBVS e híbrida
O servocontrole visual baseado em posição (PBVS) utiliza visão computacional para localizar a peça no espaço 3D. Em seguida, instrui o braço robótico sobre para onde se mover no espaço cartesiano. O servocontrole visual baseado em imagem (IBVS) omite essa etapa e move o braço robótico diretamente a partir de características da imagem. Esquemas híbridos executam ambos os ciclos simultaneamente.
Os esquemas híbridos 2 1/2-D equilibram a estabilidade local do IBVS com a dependência do PBVS em relação à estimativa precisa da pose, calibração e modelos de objetos.
Abordagem
Características de robustez
Complexidade
Híbrido (IBVS + PBVS)
As alças possuem oclusão e compensam erros de pose causados por odometria ou deslizamento.
Mais alto: dois loops para criar e ajustar.
IBVS
Depende do feedback visual, não da odometria interna.
Inferior: laço único
PBVS
Requer estimativa de pose precisa, calibração e modelos de objetos.
Inferior: laço único
Escolha PBVS quando tiver um modelo CAD limpo e uma célula bem calibrada. Escolha IBVS quando a calibração apresentar desvios ou a peça não tiver textura. A maioria dos braços robóticos em produção opera com um único ciclo. A maioria dos braços robóticos em laboratórios de pesquisa opera com um ciclo híbrido. Reserve os projetos híbridos para manipulação complexa, onde a oclusão é comum. Braços robóticos que interagem com peças brilhantes também se beneficiam do feedback adicional.
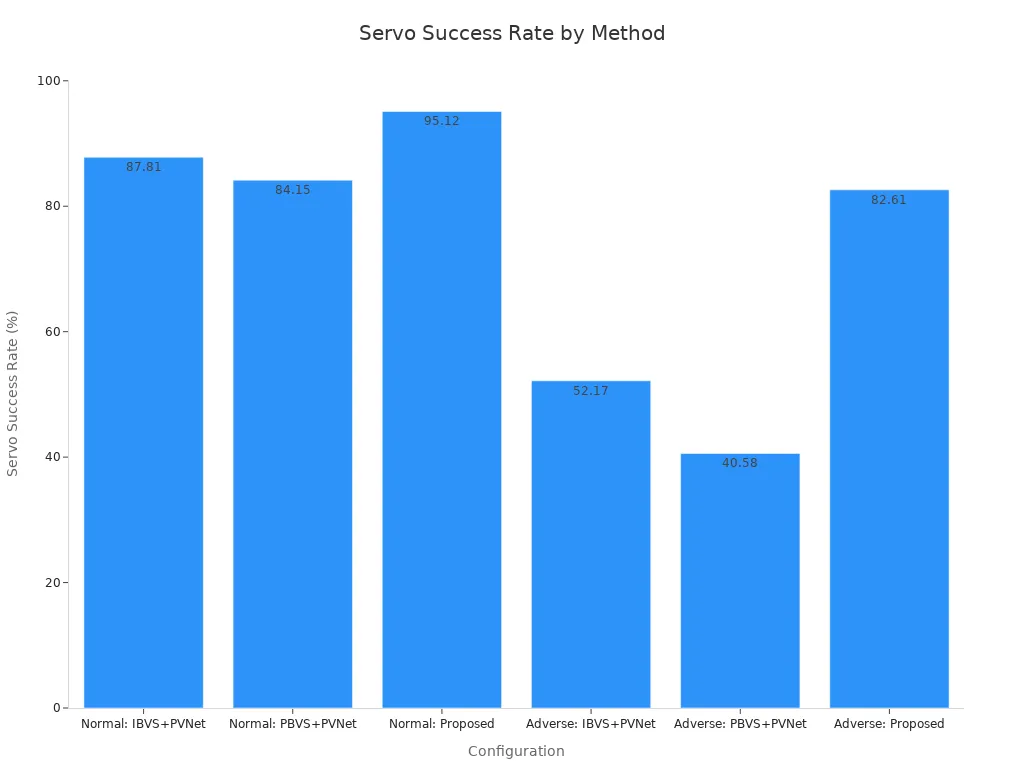
Testes publicados em objetos sem textura mostram a discrepância. Um método EKF baseado em pontos-chave alcançou uma taxa de sucesso de servo de 95.12% em condições normais e 82.61% em condições adversas. O método de referência IBVS+PVNet alcançou 87.81% e 52.17%, respectivamente. Já o método de referência PBVS+PVNet alcançou 84.15% e 40.58%, respectivamente. O mesmo método apresentou os menores erros de translação, rotação e proporção de comprimento de trajetória em ambos os cenários.
Aprendizado profundo para detecção e estimativa de pose
Atualmente, a aprendizagem profunda realiza a maior parte do trabalho de reconhecimento de objetos em fluxos de trabalho de visão computacional. Os estimadores modernos preveem a largura e o ângulo do objeto diretamente. Essa saída fornece ao braço robótico uma pose de preensão sem a necessidade de um modelo CAD.
MegaPose: um pipeline de renderização e comparação com alto desempenho zero-shot através de refinamento do mais grosseiro ao mais preciso.
FoundationPose: uma estrutura unificada para detecção, rastreamento e estimativa de pose em objetos desconhecidos.
Ambos os modelos são executados no conjunto de testes YCB-Video. A fonte não apresenta dados de precisão para eles nesse conjunto. Em um conjunto de dados mais recente de preensão de 6 graus de liberdade (6-DoF), o EfficientPose atingiu 97.05% e o FFB6D, 98.09%.
Modelo | Precisão relatada |
|---|---|
Pose eficiente | 97.05% |
FFB6D | 98.09% |
Iniciativas de avaliação como o desafio BOP impulsionaram esse progresso. Elas avaliam os métodos com métricas geométricas como ADD e MSSD.
Modelos de visão-linguagem e IBVS ainda são direções de controle emergentes. Considere-os promissores, não comprovados. Muitas equipes combinam servocontrole clássico com modelos de IA para detecção. Essa divisão mantém o ciclo de controle previsível. A inteligência artificial auxilia principalmente na etapa de percepção, onde a visão computacional e o reconhecimento de objetos lidam com a complexidade. Atualmente, a inteligência artificial agrega menos valor dentro do ciclo de controle. Os fornecedores de visão computacional agora incluem modelos de IA integrados, e as bibliotecas de visão computacional cobrem o restante. Braços robóticos em células logísticas ainda precisam de uma lei de controle rápida e simples. O reconhecimento de padrões por si só não fechará o ciclo. Um segundo braço robótico pode rastrear um alvo em movimento, e essa configuração prioriza a precisão temporal em detrimento do tamanho do modelo.
Integração de visão para braços guiados por visão
Interfaces de câmera, calibração e coordenação olho-mão
A interface da câmera que você escolher define o alcance e a precisão da sua célula de braço robótico. MIPI CSI-2 funciona bem para conexões curtas entre placas dentro da estrutura do braço. USB 3 permite alguns metros de distância com cabeamento simples. GigE alcança longas distâncias em uma linha de produção, mas adiciona jitter de pacotes que você precisa levar em consideração. Escolha a interface com base primeiro no comprimento do cabo e, em seguida, na resolução e na taxa de quadros.
Direcione pares diferenciais de alta velocidade com simetria. Mantenha as trilhas P e N em caminhos idênticos com curvas e vias balanceadas. Mantenha o espaçamento constante do transmissor ao receptor e iguale os comprimentos de P e N para minimizar o desvio. Direcione os pares sobre um plano de aterramento contínuo e evite planos divididos e recortes de cobre. Para USB 3.0 e links similares, mantenha o desvio dentro de 25–50 ps e a impedância diferencial próxima a 90 Ω ± 10%. Posicione os capacitores de acoplamento CA simetricamente e prefira encapsulamentos pequenos, como o 0402.
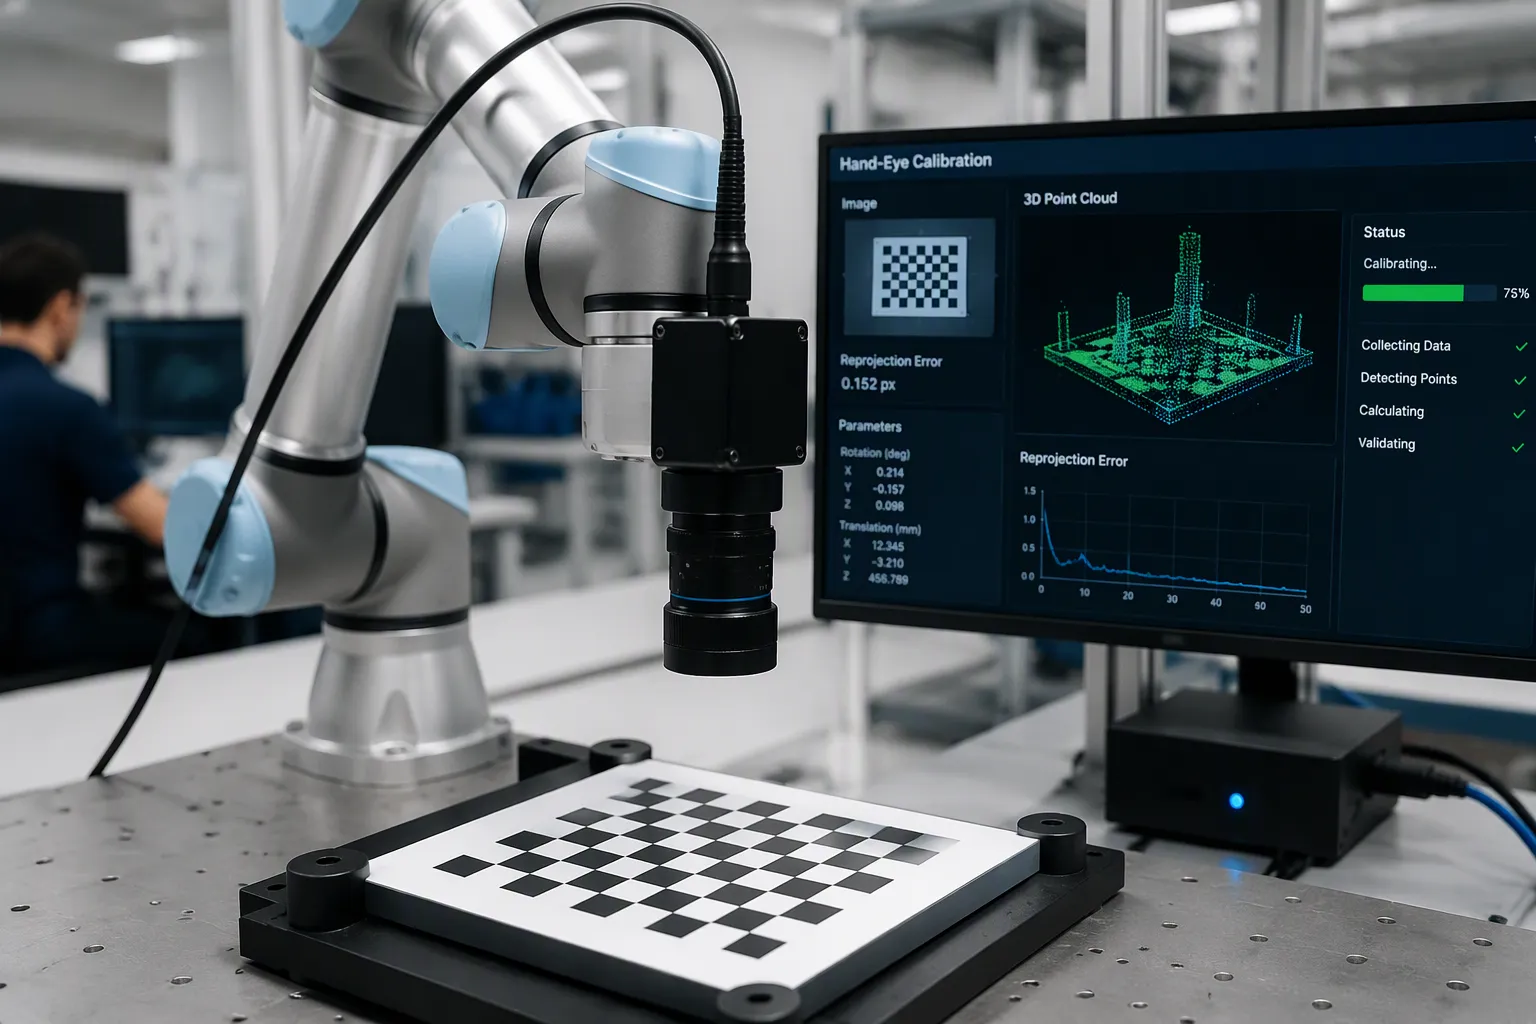
A calibração mão-olho estima a transformação entre o efetor final e o sistema de coordenadas da câmera. A fórmula padrão é AX = XB, onde A e B são as poses do braço e da câmera entre os quadros, e X é a transformação desconhecida. Você pode usar o método da placa de calibração, que requer pelo menos dez imagens de uma placa montada no braço robótico. O método da lista de pares de pontos funciona sem uma placa no objeto de trabalho. Rotinas de calibração automática agora executam essas etapas com pouca intervenção do operador. Resultados típicos em seis configurações de juntas são mostrados abaixo.
métrico | Tradução | rotação |
|---|---|---|
RV máximo (X, Y, Z) | 2.471 mm, 3.751 mm, mm 1.423 | 0.957 °, 0.454 °, 0.702 ° |
Valor médio de reboque | 2.548 mm | 0.704° |
Desvio médio (DP) | 0.930 mm | 0.265° |
Valide com um teste estático em uma tabela e um teste dinâmico que registre nuvens de pontos transformadas por meio do ICP.
Orçamento de Latência e Isolamento de Ruído
Planeje seu orçamento de latência desde a captura do quadro até o movimento do braço. Registre o horário de cada quadro na captura e, em seguida, adicione detecção, estimativa de pose, planejamento e atraso do barramento. O EtherCAT fornece temporização determinística para o controlador do braço robótico.
Parâmetro | Desempenho típico do EtherCAT |
|---|---|
Tempo de ciclo (10 eixos servo) | 100–250 μs |
Jitter | <1 µs |
Precisão de sincronização de relógio distribuído | melhor que 100 ns |
Os relógios distribuídos mantêm todos os dispositivos escravos alinhados em hardware, garantindo a precisão do sincronismo mesmo sob carga de software. A comunicação CAN continua funcionando corretamente em eixos mais lentos de braços robóticos menores.
Mantenha o ruído do driver do motor longe da cadeia de imagem. Conecte as blindagens dos cabos em 360° em ambas as extremidades e nunca passe uma blindagem por cima de um fio de dreno. Roteamento de sinal e alimentação separe dentro do gabinete. Reduza a velocidade de acionamento do gate do MOSFET e diminua as áreas dos loops de alta corrente para reduzir as emissões na fonte. Essas medidas protegem a precisão da visão computacional durante tarefas de manipulação.
Para DFM (Design for Manufacturing), confirme a estrutura das camadas antes do roteamento, mantenha a geometria das trilhas dentro de ±5 milésimos de polegada e defina as tolerâncias de impedância com seu fabricante. A integração de visão computacional é bem-sucedida quando o layout da placa, a calibração e o sincronismo recebem atenção igual. A integração de visão falha quando qualquer um desses aspectos é tratado como uma reflexão tardia. Planeje a integração de visão desde o início e seus braços robóticos manterão a precisão em toda a linha de produção.
Aplicações, desafios e soluções de visão computacional
Casos de uso reais em manufatura e logística
Robôs colaborativos guiados por visão estão presentes em células de coleta e posicionamento, esvaziamento de caixas e localização de objetos em uma linha de produção. Uma câmera 3D consegue enxergar detalhes menores que 5 mm, permitindo que um braço robótico esvazie uma caixa cheia sem pegar a peça errada. Robôs colaborativos com dois braços seguem objetos em movimento, e células humano-robô realizam a troca de peças entre uma pessoa e um braço robótico. A integração da visão traz benefícios mensuráveis:
A velocidade de seleção ultrapassa 200 itens por hora, com precisão acima de 99.9% e exatidão de posicionamento próxima a ±0.1 mm.
A precisão da triagem aumenta em quase 25% a 30%, e a velocidade de atendimento nos horários de pico aumenta bastante.
As taxas de erro diminuem e você pode realocar os funcionários para tarefas que agregam mais valor.
Esses resultados comprovam a eficiência, a repetibilidade e a segurança em robôs industriais e colaborativos. Robôs colaborativos guiados por visão também permitem operação remota e coleta de dados, que alimentam os fluxos de trabalho de aprendizado de máquina robótico. Esse mesmo ciclo de coleta de dados de IA treina modelos de IA para manipulação complexa. Espera-se que os braços robóticos com IA dependam do aprendizado por imitação e da operação remota antes de realizarem manipulações complexas de forma autônoma.
Modos de falha comuns e estratégias de mitigação
A latência, a deriva de calibração, os reflexos, a oclusão e o ruído do motor que vaza para a cadeia de imagem são as principais causas de falhas. O reconhecimento e o planejamento de trajetória levam de 100 a 500 ms por ciclo, e esse atraso por si só já interrompe circuitos servo eficientes. As taxas típicas de falha em operações de preensão industrial variam de 2% a 8% por hora, e as taxas de queda em operações comuns de pegar e posicionar variam de 3% a 5% por hora. Formas rígidas elevam as taxas de queda para 10% a 12% por hora, enquanto a meta é inferior a 0.1% por hora.
Condição | Efeito na taxa de falha |
|---|---|
Vibração acima de 0.5g ou variação de temperatura acima de 15°C por ciclo | 200–300% mais alto |
Iluminação inconsistente | Erro de profundidade 40–60% maior |
Você deve corrigir esses problemas no nível da placa. Proteja a cadeia de imagem, faça blindagens de 360° e mantenha os cabos de alimentação do motor afastados dos trilhos da câmera. Adicione compensação ambiental e manutenção preditiva com sensores de vibração e térmicos. A visão computacional com modelos de IA prevê falhas de preensão em tempo real. A visão computacional lida com a detecção, e as tarefas de manipulação baseadas em visão se beneficiam do controle adaptativo da força de preensão. Mantenha as rotinas de calibração em um cronograma e trate a manipulação guiada por visão como um problema de temporização em primeiro lugar.
Agora você tem uma ideia simplificada do ciclo. As câmeras capturam a cena, o reconhecimento visual transforma pixels em poses de objetos e o controlador move o braço robótico ao longo de um caminho planejado. O feedback fecha o ciclo a cada iteração.
Considere as vantagens e desvantagens desde o início. O servocontrol clássico mantém a previsibilidade e o custo de verificação é baixo. Os métodos de aprendizado profundo oferecem adaptabilidade, mas exigem mais dados e poder computacional. O alcance da interface, a latência e o isolamento de ruído são fatores conflitantes, portanto, defina suas prioridades antes do layout.
Fique de olho no aprendizado de servocontrol visual, nos modelos de visão-linguagem e nas câmeras de eventos. Robôs colaborativos guiados por visão se beneficiarão da teleoperação e da coleta de dados, e os modelos de IA impulsionarão ainda mais a manipulação complexa. A inteligência artificial não substituirá seu orçamento de tempo. Comece com uma célula calibrada, registre cada ciclo e deixe a robótica colaborativa evoluir a partir daí. Braços robóticos recompensam a disciplina. Braços robóticos construídos com base em dados coletados realizam manipulações complexas com confiança.
Perguntas frequentes
Qual interface de câmera você deve escolher para uma célula de braço robótico?
Comece pelo comprimento do cabo. O MIPI CSI-2 é adequado para conexões curtas entre placas dentro do gabinete do braço articulado. O USB 3 cobre alguns metros com cabeamento simples. O Gigabit Ethernet permite atravessar uma linha de produção, mas é preciso levar em consideração a variação de atraso (jitter) dos pacotes. Escolha a interface de acordo com o alcance necessário e, em seguida, com a resolução e a taxa de quadros.
Como evitar que o ruído do motor interfira na cadeia de imagem?
Conecte a blindagem do cabo em 360° em ambas as extremidades. Nunca conecte a blindagem através de um fio de dreno. Roteamento separado de sinal e alimentação dentro do gabinete. Reduza a velocidade de acionamento do gate do MOSFET e diminua as áreas de loop de alta corrente. Essas medidas protegem a precisão da visão computacional quando um braço robótico se move rapidamente próximo à câmera.
Por que a deriva de calibração danifica um braço robótico com o tempo?
Variações térmicas e vibrações alteram a coordenação olho-mão. Um braço robótico então realiza a preensão com um deslocamento crescente. Mantenha as rotinas de calibração em um cronograma. Adicione sensores de vibração e temperatura para manutenção preditiva. Valide com um teste estático em mesa e um teste dinâmico de nuvem de pontos por meio de ICP.
Quando você deve optar pelo servocontrol clássico em vez do aprendizado profundo?
Escolha o servocontrole clássico quando a célula estiver bem calibrada e a peça tiver textura. Um braço robótico então executa um loop previsível e verificável. Opte pela estimativa de pose por aprendizado profundo para objetos complexos, peças novas ou brilhantes. Muitas equipes dividem o trabalho: os modelos de IA detectam e uma lei de servocontrole simples controla o braço robótico.