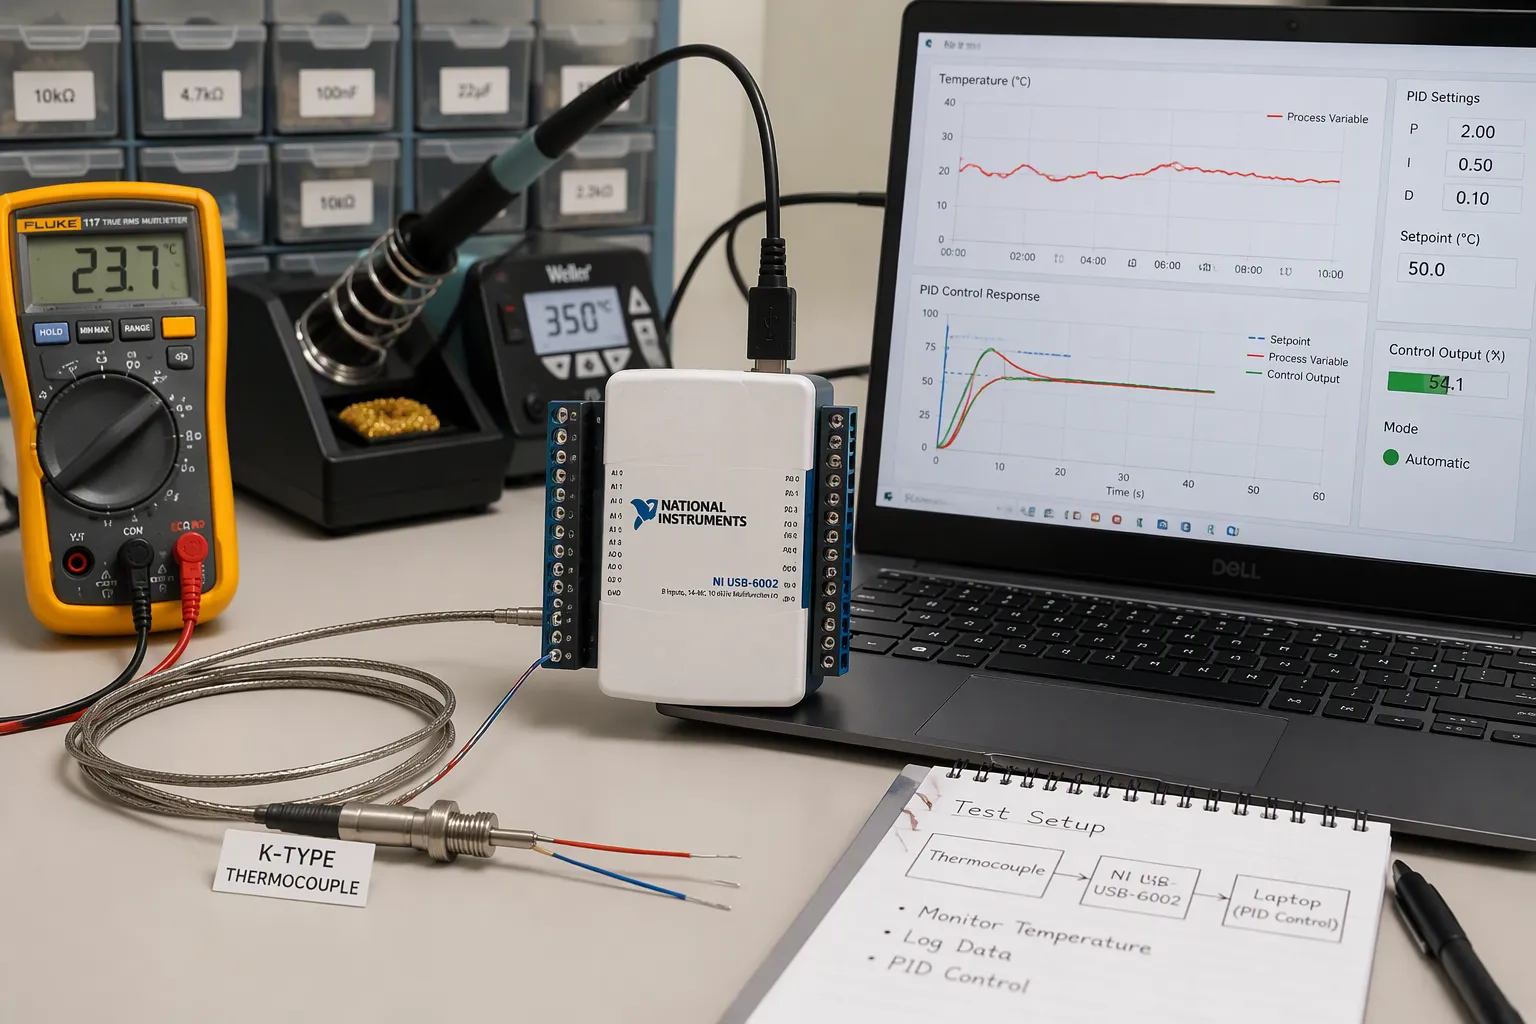
Você precisa executar três etapas corretamente. Primeiro, captar o sinal do termopar corretamente na placa. Segundo, fechar o laço de controle PID com a temporização e as salvaguardas adequadas. Terceiro, ajustar e integrar o sistema para obter uma precisão estável.
Vários pontos problemáticos surgem ao longo do processo. Sinais em nível de microvolts exigem um projeto cuidadoso da interface. A deriva da junção fria e a deriva do offset comprometem a precisão da medição de temperatura. Ruídos corrompem leituras de baixo nível. O sincronismo do loop afeta a estabilidade. A saturação prejudica a resposta do controlador PID. O acionamento do aquecedor e as limitações de DFM (Design for Manufacturing) definem a placa final.
Este guia mantém o foco no nível da placa e na fabricação. É direcionado a engenheiros de hardware e equipes de produtos eletrônicos que desenvolvem hardware para controle de temperatura. Você encontrará etapas práticas para cada fase, desde a aquisição do sinal até o ajuste do controlador PID em malha fechada.
Principais lições
Comece selecionando o tipo correto de termopar e a compensação da junção fria para reduzir os erros de medição.
Aumente a intensidade do sinal do termopar antes de convertê-lo em dados digitais. Além disso, utilize um bom layout e isolamento para filtrar ruídos.
Faça o loop PID funcionar como uma máquina de estados, com temporização correta, proteção contra windup e filtragem derivativa.
Ajuste o controlador PID um passo de cada vez e meça a constante de tempo real do termopar para manter o controle estável.
Teste cada etapa individualmente antes de juntar tudo e registre os dados para detectar variações ao longo do tempo.
Front-end de aquisição de termopares
Tipos, faixas de valores e compensação de junção fria
Comece pelo tipo de termopar, pois ele determina a resolução e os objetivos de compensação da junção fria (CJC). Próximo à temperatura ambiente, uma junção do tipo K gera cerca de 40 µV por grau Celsius. Os tipos J, K, E e T apresentam valores entre 40 e 60 µV/°C. Esse sinal minúsculo influencia todas as escolhas subsequentes na sua cadeia de aquisição de dados.
Formato | coeficiente de Seebeck | Alvo de precisão compensada |
|---|---|---|
J, N | 40–60 µV/°C | ± 0.2 ° C |
K | ~40 µV/°C | ± 0.3 ° C |
T, E | 40–60 µV/°C | ± 0.3 ° C |
Você deve colocar a junção fria em um bloco de terminais que mantenha uma temperatura constante. Um sensor de temperatura Pt100 dentro desse bloco acompanha a junção de referência. Mantenha ambos os terminais na mesma temperatura e use um fio de extensão para termopar do mesmo tipo. Fios incompatíveis criam uma segunda junção e um erro de offset oculto.
Nota: Um CI CJC com precisão de ±5% pode adicionar até 0.5 °C de erro de offset. Considere esse erro antes de garantir um valor de precisão do sistema.
Amplificadores e conversores analógico-digitais Delta-Sigma
Você tem dois caminhos de entrada. Um amplificador de instrumentação com alta rejeição de modo comum alimenta um ADC separado. Um ADC delta-sigma com um PGA integrado realiza ganho e conversão em um único componente. O caminho do amplificador oferece CMRR acima de 100 dB e offset abaixo de 60 µV com componentes como o AD8495. O caminho do conversor oferece resolução de 24 bits, filtragem digital e um sensor de temperatura integrado para CJC.
A deriva de offset é tão importante quanto o próprio offset. Amplificadores estabilizados por chopper mantêm o offset residual e o ruído de baixa frequência em níveis baixos. Redes de ganho ajustadas a laser mantêm a deriva de ganho próxima a 5 ppm/°C. A linearização pode ser feita por software com polinômios ou uma tabela de consulta. A deriva dos componentes e a deriva do sensor CJC se somam, e esses erros podem ultrapassar um grau Celsius em aplicações exigentes.
Detecção de termopares abertos e tratamento de falhas
Um termopar rompido ou solto interpreta como uma tensão baixa válida, e seu circuito PID fará com que o aquecedor funcione em potência máxima. Adicione detecção de termopar aberto na entrada. Uma pequena corrente de polarização na junção, ou um resistor pull-up na entrada, cria um nível de falha que você pode detectar. Seu firmware deve tratar esse nível como uma falha, não como uma leitura a frio. Bloqueie a saída e dispare um alarme. Teste esse caminho em todos os módulos de aquisição de dados que você construir.
Digitalização, Filtragem e Isolamento
Seleção e configuração do ADC
Um conversor de 12 bits e 3.3 V divide o sinal em incrementos de aproximadamente 806 µV. Seu termopar se move apenas dezenas de µV por grau Celsius. Portanto, esse conversor não capta nada útil a menos que você adicione ganho. Amplifique o sinal primeiro com um amplificador de instrumentação com ganho entre 100 e 1000 e, em seguida, digitalize-o. Escolha um amplificador com offset de entrada inferior a 1 mV, corrente de polarização inferior a 1 pA e densidade de ruído inferior a 5 nV/√Hz a 1 kHz. Para um sistema de 24 bits, o ruído total deve permanecer abaixo de aproximadamente 1 LSB. Isso corresponde a cerca de 0.3 µV em um sensor de ±10 mV com uma referência de 2.5 V.
A filtragem e o layout determinam se essa resolução será mantida. Defina o limite de corte do anti-aliasing próximo à taxa de amostragem dividida por 2.56. Busque uma atenuação de cerca de 40 dB na metade da taxa de amostragem. Utilize capacitores NP0/C0G e resistores de filme metálico com tolerância de ±0.25% ou melhor.
Prática de layout | Beneficiar |
|---|---|
Mantenha os nós de alta impedância curtos | Elimina fugas de corrente, capacitância parasita e captações. |
Coloque os filtros RC no pino do ADC. | Filtra o ruído antes do pré-amplificador. |
Direcione as entradas para longe dos clocks e dos indutores DC/DC. | Reduz o acoplamento em sinais de microvolts |
Utilize anéis de guarda em nós de alta impedância | Bloqueia vazamentos que causam leituras fantasmas. |
Mantenha um plano de solo uniforme. | Evita referências flutuantes e erros de conversão. |
Dica: Posicione capacitores de desacoplamento de 1 µF a no máximo 2 mm de cada pino de alimentação e nunca passe trilhas através de lacunas de terra.
Isolamento galvânico para ambientes ruidosos
Os gabinetes industriais abrigam inversores de frequência, relés e longos cabos de sensores. Diferenças de potencial entre a bainha do termopar e a placa injetam corrente na entrada. Isole o circuito quando o sensor entrar em contato com componentes condutores. Isole também quando os cabos se estenderem por mais de alguns metros próximos a cargas chaveadas. Faça o mesmo quando o computador host e o aquecedor compartilharem um terra ruidoso. Um isolador digital após o conversor analógico-digital (ADC) mantém o circuito analógico limpo e simples.
O isolamento altera o layout da placa. Você precisa de planos de aterramento separados através da barreira e uma fonte de alimentação isolada para o lado do campo. Você também precisa de uma distância de fuga que atenda aos seus padrões de segurança. Isoladores aumentam o custo e a altura, portanto, posicione-os no início do projeto. Teste a barreira com um teste de alta tensão (hipot) durante a validação. Registre a corrente de fuga em cada módulo de aquisição de dados que você enviar.
Implementação do laço de controle PID
Máquina de estados e temporização de amostragem
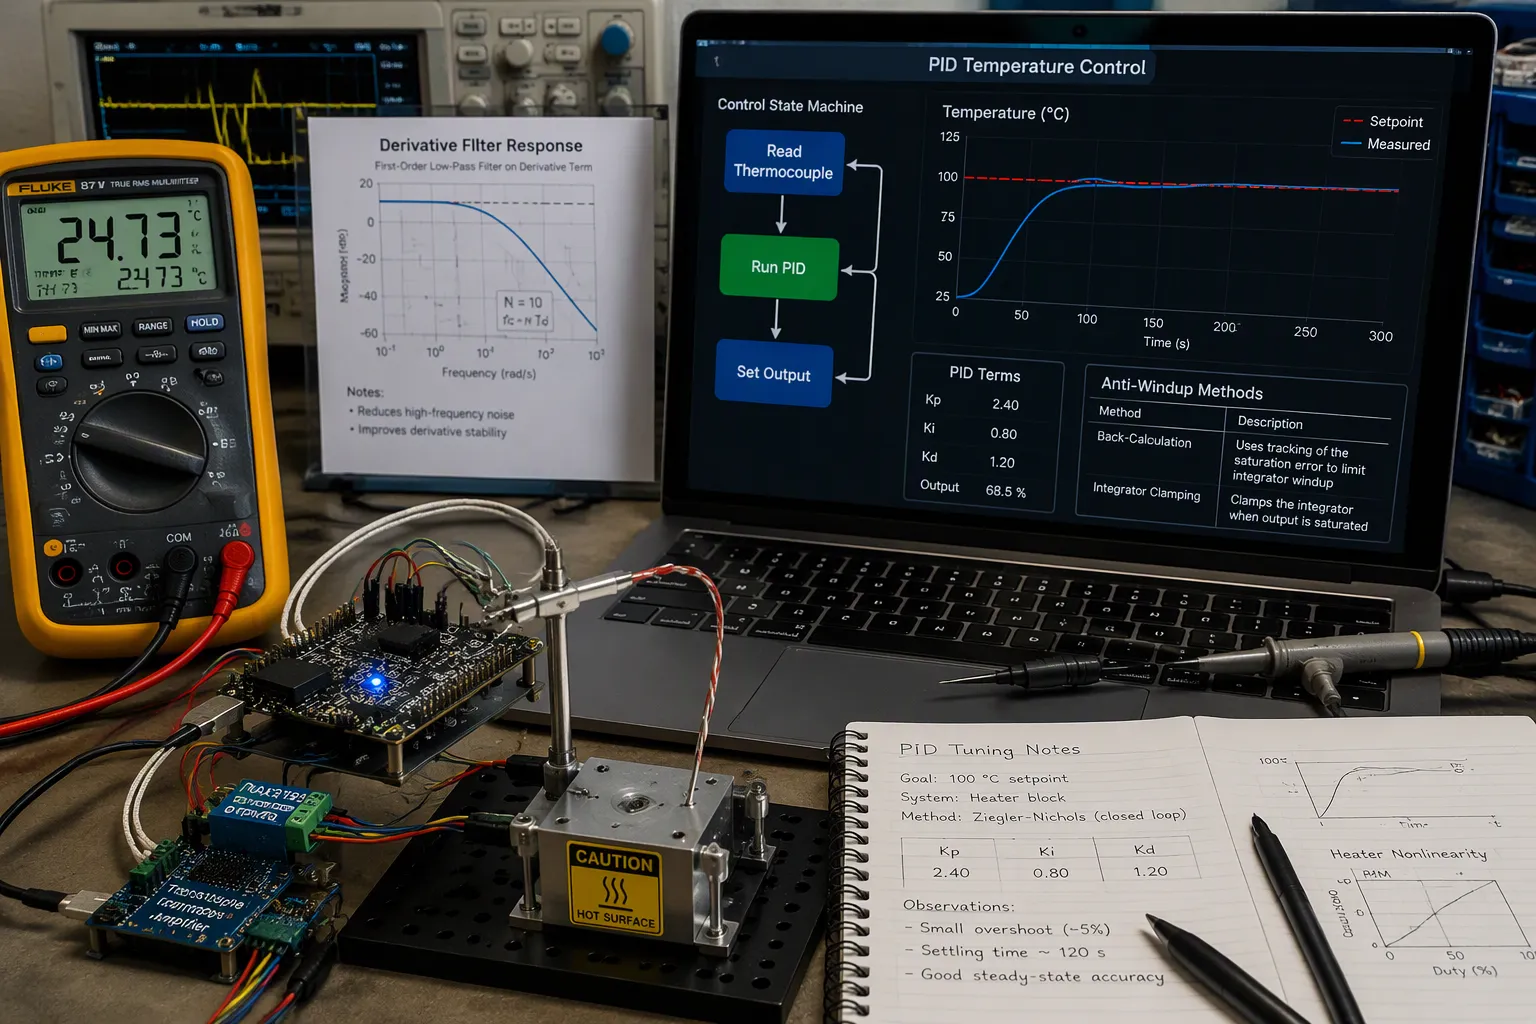
Construa o loop como uma máquina de estados. Um estado lê o termopar, outro executa o algoritmo de controle PID e o terceiro define a saída. Envie dados entre os estados por meio de comunicação serial em vez de variáveis globais. Variáveis globais ocultam erros de temporização, e um canal serial exige que você defina quando cada valor é válido. Seu controlador PID, então, trabalha com dados de idade conhecida.
A estabilidade é determinada pelo intervalo de amostragem. Amostrar mais rápido que a constante de tempo do termopar garante que o circuito receba dados atualizados. Amostrar mais lentamente faz com que o circuito reaja a medições de temperatura antigas. Uma taxa de amostragem lenta adiciona defasagem de fase, e essa defasagem leva o controlador PID à oscilação. Ajuste o período de amostragem à constante de tempo do termopar e, em seguida, verifique a escolha em bancada.
Anti-Windup e Filtragem Derivativa
O efeito windup prejudica o controle preciso da temperatura. O aquecedor satura, o integrador continua a acumular e o circuito ultrapassa o limite quando o erro finalmente se reverte. Escolha um método anti-windup e implemente-o antes de ajustar qualquer coisa.
Técnica | Como Funciona | Caracteristicas principais |
|---|---|---|
Retrocálculo clássico | Envia a diferença entre a saída saturada e a não saturada de volta para o integrador. | Simples, de baixo custo e amplamente utilizado na indústria. |
Fixação do integrador | Impede que o integrador ultrapasse os limites definidos. | Simples, de baixo custo, comum na indústria. |
Retrocálculo generalizado | Aciona todos os estados internos com o sinal saturado. | Funciona para qualquer pedido de controlador, sem parâmetro de rastreamento. |
Recálculo de erros | Funciona de trás para frente, da saída saturada para redefinir a memória do controlador. | Mantém o loop bem condicionado e sensível a erros de modelagem. |
A ação derivativa amplifica o ruído, e um circuito de entrada com termopar sempre carrega algum ruído. Adicione um filtro derivativo ao algoritmo de controle PID. O filtro limita o ganho em altas frequências e impede que a saída oscile com mudanças no ponto de ajuste.
Dica: Primeiro, configure um controle simples de liga/desliga ou proporcional. Observe o sensor de temperatura acompanhar o valor definido e, em seguida, adicione os termos integrais e derivativos um de cada vez.
Primeiro, configure o controle básico.
Um controle em malha aberta funcionando corretamente ensina mais do que um controle em malha fechada com defeito. Acione o aquecedor manualmente, registre a temperatura e confirme se o algoritmo de controle de realimentação está lendo os valores corretos. Em seguida, feche a malha apenas com ganho proporcional. Aumente o ganho até que a resposta se torne marginal e, então, reduza-o. Adicione ação integral para eliminar o erro em regime permanente e adicione ação derivativa somente se a resposta dinâmica exigir. Essa abordagem em etapas mantém o controlador de temperatura PID previsível e torna cada alteração posterior mensurável.
Ajuste os parâmetros de controle PID com base na constante de tempo real do termopar, e não em uma estimativa da folha de dados. Um controlador de temperatura PID que ignora a constante de tempo do termopar entrará em conflito com o próprio sensor. Registre cada execução e compare a resposta dinâmica entre as execuções. O ajuste dinâmico em tempo real dos parâmetros de controle PID deve ser feito em uma fase posterior, após o controle PID com ganho fixo se mostrar estável. Trate o controlador PID como um sistema de controle de realimentação com limites conhecidos e documente esses limites para o próximo engenheiro.
Acionamento de saída e acionamento do aquecedor
Como conectar a saída de um controlador de temperatura
Considere o estágio de saída como parte da cadeia de medição, não como algo que você adiciona no final. Ao conectar um controlador de temperatura a um resistor de aquecimento, permita que a corrente flua pelo resistor em apenas uma direção. Essa regra de sentido único é uma boa prática de fiação para saídas de controladores de temperatura. Caminhos de corrente invertidos adicionam ruído e confundem o estágio de acionamento.
Um circuito limitador protege tanto o atuador quanto o dispositivo aquecido. Defina uma corrente máxima com base na folha de dados do atuador e na capacidade do dissipador de calor. O controlador, então, mantém a corrente de saída abaixo desse nível. Isso evita o superaquecimento descontrolado, onde um dissipador de calor fraco permite que o sensor de temperatura registre um aumento de temperatura e o controlador PID envie mais corrente, gerando ainda mais calor. Ao instalar um controlador de temperatura para um estágio aquecido, planeje esse limite antes de escolher o conector.
Proporção de tempo e limites de segurança
O controle proporcional de tempo calcula a média dos tempos de ativação e desativação ao longo de um ciclo para fornecer uma transição suave de 0 a 100% de potência. Defina o tempo de ciclo para pelo menos 1/20 do tempo integral. Dispositivos eletromecânicos, como relés, contatores e válvulas solenoides, necessitam de tempos de ciclo mais longos. Ciclos mais curtos proporcionam melhor controle, mas desgastam os componentes eletromecânicos e reduzem sua vida útil.
Opção de condução | Controle de qualidade | Desgaste e vida | Melhor uso |
|---|---|---|---|
Retransmissão | Ciclos longos e grosseiros | O uso de lentes de contato limita a vida útil | Cargas térmicas lentas |
SSR | Ciclos curtos e suaves | Sem contatos móveis | A maioria dos circuitos de aquecimento |
Acionamento analógico | Melhoria | Depende do estágio de potência. | Controle preciso de temperatura |
Adicione um controlador de limite para processos que possam ser danificados ou se tornarem perigosos em condições de falha. Ele opera de forma independente, separado do controlador de processo normal, e utiliza um relé de travamento à prova de falhas. O operador o reinicia assim que o processo retorna a uma condição aceitável. Esse tipo de proteção pode exigir aprovação de normas, como a Factory Mutual nos EUA ou a EN14597 na Europa.
Compatibilidade do sinal de saída e limites ambientais
Antes de instalar o controlador de temperatura no gabinete, certifique-se de que o sinal de saída esteja de acordo com a carga. Verifique a tensão da bobina, a corrente de entrada do SSR e o nível lógico em relação ao driver. Confirme a temperatura ambiente máxima de cada componente no estágio de acionamento. O calor dentro do gabinete reduz a capacidade nominal dos relés e SSRs, portanto, deixe uma margem de segurança.
Os sinais de alarme e limite com trava devem ser reinicializados antes de serem desligados. A reinicialização pode ser feita por meio de um teclado, uma entrada digital ou um link de comunicação. Se o instrumento não possuir sinais de trava, adicione relés de trava externos como escravos dos relés internos sem trava. Teste cada caminho de reinicialização durante a validação do sistema de controle.
Ajuste, teste de constante de tempo e integração.
Métodos práticos de ajuste de PID
Na maioria dos projetos, o ajuste de um controlador PID é feito por tentativa e erro, observando o que funciona. Os engenheiros ajustam os parâmetros de controle PID manualmente e observam a resposta do sistema. Começa-se com o ganho proporcional, depois adiciona-se a ação integral e, por fim, a ação derivativa. Um controlador de temperatura PID que ignora a velocidade do sensor irá interferir em seu próprio feedback. A constante de tempo do termopar define a velocidade de reação do circuito, limitando, portanto, a largura de banda que pode ser alcançada. Sensores mais rápidos permitem um controle PID mais preciso. A constante de tempo do termopar também influencia a resposta dinâmica esperada. O controle por feedback mantém a largura de banda do circuito abaixo do limite do sensor.
Forma | O que você faz | Melhor ajuste |
|---|---|---|
Teste manual | Aumente o ganho até um valor marginal e, em seguida, reduza-o. | A maioria das configurações de bancada |
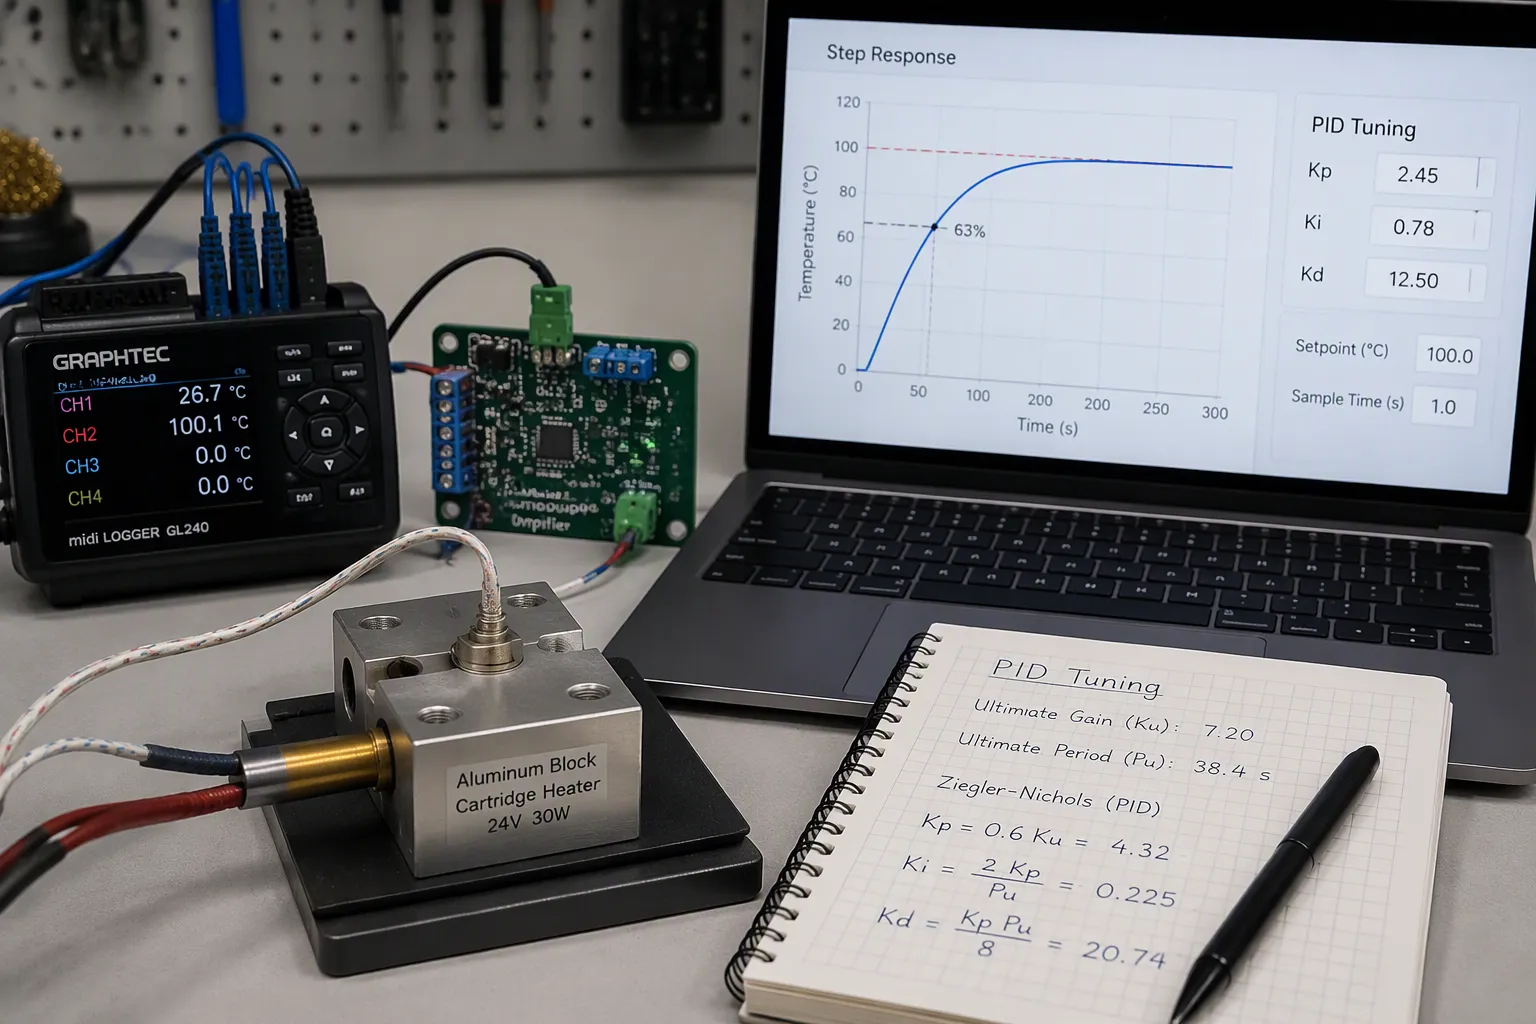
Ziegler-Nichols | Meça o ganho final e o período. | Cargas estáveis e lineares |
Baseado em modelo | Ajuste um modelo de primeira ordem e, em seguida, calcule. | Produtos repetíveis |
Dica: Registre cada execução. Compare a resposta dinâmica entre as execuções antes de alterar os ganhos.
Teste da constante de tempo do termopar
Não se pode confiar no valor da constante de tempo do termopar fornecido na folha de dados. Ela varia de acordo com o modelo e o ambiente de medição. Execute um procedimento de teste da constante de tempo do termopar: aplique um incremento de temperatura, registre a resposta e encontre o ponto de 63%. Repita o teste da constante de tempo na montagem real. Um sistema de teste da constante de tempo do termopar com registro de incrementos fornece resultados repetíveis. Insira cada resultado no PID e no sistema de ajuste. O incremento da constante de tempo do termopar também revela erros de montagem. Todo teste da constante de tempo requer uma temperatura inicial estável. Seu sistema de teste da constante de tempo do termopar deve registrar os dados brutos. Compare a constante de tempo do termopar antes e depois da montagem. Uma constante de tempo lenta do termopar limita o controle preciso da temperatura.
Integração de sistemas, validação e DFM (Design for Manufacturing - Projeto para Manufatura)
Integre em etapas. Valide a cadeia de sinal, depois a saída em malha aberta e, por fim, o ajuste em malha fechada. Um sistema de controle que passa por cada etapa individualmente é mais fácil de depurar. Verifique a estabilidade e a precisão do PID em toda a faixa. As compensações de DFM (Design for Manufacturing) são importantes: posicionamento do sensor, acesso ao terminal e pontos de teste aumentam o custo. Execute um teste de constante de tempo por unidade na linha de produção. Um sistema de teste de constante de tempo do termopar que registra a deriva auxilia na validação a longo prazo. Documente a constante de tempo do termopar para cada variante do produto. Repita o teste de constante de tempo após qualquer alteração no aquecedor. Seu sistema de teste de constante de tempo do termopar deve armazenar a resposta ao degrau. Um controlador PID ajustado para uma constante de tempo incorreta do termopar oscilará. O controle de feedback depende de dados confiáveis do sensor. O controlador PID precisa de um período de amostragem conhecido. A deriva da medição de temperatura aparece no teste de constante de tempo. Registre os dados de medição de temperatura durante cada execução. O sistema de teste de constante de tempo do termopar deve sinalizar sensores abertos.
Considere a montagem como uma lista de verificação. Primeiro, você escolhe o tipo de pré-amplificador e a opção CJC, depois o amplificador ou o ADC com filtragem. Você adiciona isolamento onde o gabinete exigir. Você define o tempo do laço da máquina de estados, o anti-windup e a filtragem derivativa. Você dimensiona a potência de saída e os limites de segurança. Você finaliza com a sintonia e um teste da constante de tempo do termopar.
Teste cada etapa individualmente antes da integração completa. Primeiro, verifique a cadeia de sinal, depois a saída em malha aberta e, por fim, o controle PID em malha fechada. Um controlador PID que passa por todas as etapas é fácil de depurar.
Registre cada execução. Observe a variação da medição de temperatura ao longo das semanas. Esse hábito transforma um controlador de temperatura funcional em um em que você pode confiar. Seu controle de feedback recompensará o cuidado.
Perguntas frequentes
Qual deve ser a precisão da minha compensação de junção fria?
Ajuste a precisão do CJC à meta do seu sistema. Um CI CJC com precisão de ±5% pode adicionar até 0.5 °C de erro de offset. Considere esse erro antes de garantir um valor de precisão para o sistema. Um bloco de terminais isotérmico com um sensor Pt100 mantém a junção de referência estável e minimiza esse erro.
Quando preciso de isolamento galvânico na entrada?
Isolar quando o sensor entra em contato com componentes condutores. Isolar quando os cabos se estendem por mais de alguns metros próximos a cargas de comutação. Isolar quando o computador host e o aquecedor compartilham um aterramento ruidoso. Um isolador digital após o ADC mantém o lado analógico livre de interferências.
Por que a potência do meu aquecedor ultrapassa o valor definido?
A causa usual é o windup. O filamento satura, o integrador continua a acumular e o circuito ultrapassa o limite quando o erro se inverte. Adicione um circuito anti-windup antes de ajustar o sinal. O cálculo reverso ou a limitação do integrador funcionam. Em seguida, adicione um filtro derivativo para que o ruído não interfira na saída.
Como faço para medir a constante de tempo do termopar?
Ajuste a temperatura, registre a resposta e encontre o ponto de 63%. Repita o teste na montagem real, pois o valor da folha de dados não corresponderá à sua montagem. Insira cada resultado no ajuste. Uma constante de tempo lenta limita a largura de banda do loop que você pode alcançar.
Nota: Teste cada etapa individualmente antes da integração completa. Primeiro, verifique a cadeia de sinal, depois a saída em malha aberta e, por fim, o ajuste em malha fechada.