A CNC operator commands a tool to 20 mm on the X-axis. The machine reports success. The tool actually sits at 32 mm. Open-loop systems send commands one way and never check the result, so a slipping drive goes unnoticed and every later move lands off target.
高精度とは、高い精度、再現性の高い結果、そして強力な外乱抑制能力を意味します。高精度閉ループ制御は、出力を測定し、誤差を継続的に補正することで、これら3つの要素すべてを実現します。このガイドでは、フィードバックループの仕組み、実装方法、そして信頼性の高い精度を実現するためのコンポーネントの調整と選択方法について解説します。本書を読めば、ご自身の機械に適用できる実践的な手順を習得できます。
主要なポイント(要点)
閉ループ制御は、実際の出力を測定し、誤差を継続的に修正する。
PID制御器は、誤差を低減し安定性を向上させるために、3つの動作を組み合わせています。
速度と精度をバランスよく保つために、制御ループを慎重に調整してください。
Choose sensors and actuators that match your precision goals.
設計と調整の指針となる、明確で精度の高い目標を設定することから始めましょう。
高精度閉ループ制御の原理
制御における精度の定義
制御の精度とは、3つの要素が連携して機能することを意味します。システムが目標値に極めて高い精度で到達すること、実行を繰り返してもその値に再現性よく戻ること、そして出力を目標値から逸脱させようとする外乱を排除することです。閉ループ制御システムは、実際の出力を継続的に測定することで、これら3つの要素すべてを実現します。測定結果を目標とする設定値と比較し、検出された偏差を自動的に補正します。
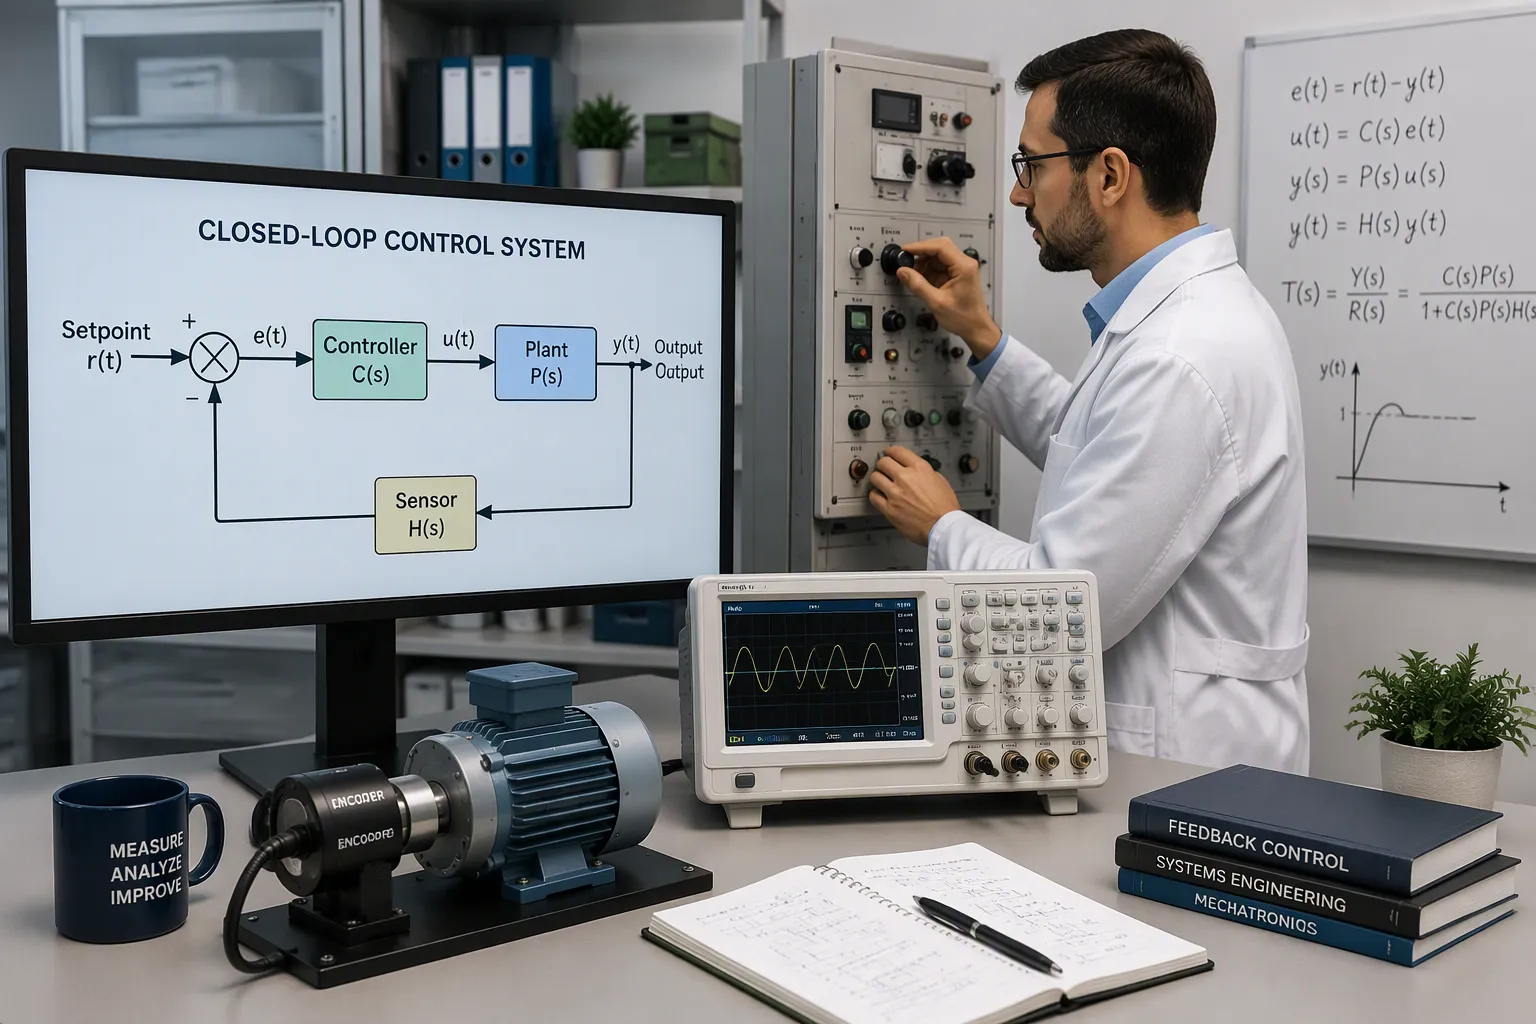
Engineers often use “closed-loop control” and “feedback control” as interchangeable terms. A minor technical distinction exists, but the core idea stays the same. The name itself comes from the information path inside the system. The controller sends a command forward to the actuator. A sensor sends the result back to the controller. That return path closes the loop. High-Precision Closed-Loop Control depends on this continuous round trip of information.
Why Open-Loop Falls Short
オープンループシステムは、あらかじめ定義された指示に従い、結果をチェックしません。実際の出力や性能に基づいて動作を調整することができません。この設計は、いくつかの精度上の問題を引き起こします。
The system cannot compensate for disturbances or changes in output, so deviations from the desired performance go uncorrected.
The controller sends commands to an actuator 実行の成功を確認せずにそのため、外部からの擾乱によって引き起こされる出力偏差を検出することはできません。
このシステムは、事前に計算されたモデルまたはキャリブレーションに完全に依存している。負荷が重くなったり、摩擦が増加したりすると、システムは適応できなくなる。
精密自動化は最も大きな影響を受ける。外乱によってエラーが修正されずに残るため、ステッピングモーターのステップロスやその他の装置の位置決め精度の低下などが生じる。
A washing machine shows the problem in everyday life. Load size or water temperature varies, and the machine never adjusts, so wash quality may fall short of standards. Your precision machine faces the same risk. Without a feedback path, every uncorrected error accumulates.
How Feedback Reduces Error
Core Loop Components
Every feedback loop needs four parts working as a team. The table below shows what each part does to shrink error.
成分 | エラー削減における機能 |
|---|---|
入力(基準)信号 | システムが維持しなければならない望ましい値を提供する |
コントローラー | 誤差信号(実測値と基準値の差)を解釈し、制御動作を決定する。 |
作動装置 | 制御信号に基づいてシステムを調整し、所望の応答が得られるまで調整を続ける。 |
フィードバックセンサー | Continuously measures the output and forms the feedback path for ongoing corrections |
センサーはループの目として機能します。例えば、リニアエンコーダは位置を追跡し、ロードセルは力を追跡します。コントローラは頭脳として機能します。設定値コマンドを受け取り、センサーの読み取り値と比較して誤差を計算します。次に、ドライブはその制御信号を受け取り、モーターへの電力を調整します。モーターは電気エネルギーを運動に変換し、負荷を動かします。高精度クローズドループ制御は、これら4つの部品すべてが健全な状態であることに依存します。ノイズの多いセンサーや反応の鈍いアクチュエータなど、1つの弱点があると、システム全体の精度が制限されます。
エラー訂正サイクル
ループ処理は、繰り返しサイクルでエラーを修正します。以下の手順に従って、各処理がどのように結果の精度を高めていくかを確認してください。
プログラム — you define the desired output as the reference point. This value sets the benchmark for precision.
測定― センサーは、直線位置や回転位置などの実際の出力を捉えます。
比較― コントローラは、測定された出力値を指令値と比較します。例えば、指令値が100mmで、測定値が99.999mmだった場合などです。
補正― コントローラは、ギャップを縮小するために、モータまたはアクチュエータに補正信号を送信します。
フィードバック— センサーは調整された出力を再度測定し、サイクルが繰り返されます。
処理を繰り返すたびに誤差は少しずつ小さくなっていきます。継続的な監視とリアルタイム調整によって、大まかな指令が正確な結果へと変換されるのです。冷蔵庫の温度制御ループも同様の原理に基づいています。センサーが実際の温度を読み取り、コントローラーがそれを目標温度と比較し、バルブやコンプレッサーのシーケンスを調整して所望の状態に戻します。その後、このサイクルは人間の介入なしに繰り返されます。
Error detection is central to closed-loop CNC operation: deviations in movement are detected and corrected immediately, and precision is maintained through continual error adjustment, which also strengthens resilience against operational inconsistencies.
適切に設計されたループは、出力の再現性を高めます。また、出力が外部環境の影響を受けにくくします。負荷の変化、温度変動、摩擦の変化など、プロセスに影響を与える要因は多岐にわたります。フィードバック経路はこれらの影響を検知し、誤差が大きくなる前に対応します。このように常に補正が行われるため、調整されたループは実行ごとに許容誤差を維持できるのに対し、オープンループシステムはドリフトを起こします。
適切なコントローラーの選択
PIDの基礎
The PID controller is the workhorse of feedback control. It combines three actions, and each one answers the error in a different way. The table below shows what each term does and which setting you tune.
契約期間 | コア定義 | 制御における役割 | チューニングパラメータ |
|---|---|---|---|
比例(P) | 出力の変化は誤差を反映し、ゲインKpでスケーリングされる。 | Uses error to reduce error; leaves a steady-state offset | Proportional gain Kp (higher gain = greater sensitivity) |
積分(I) | 累積誤差に比例した出力ランプ | Pのみの制御によって生じたオフセットを除去します | Integral time TI (short TI = fast ramp) |
導関数(D) | Output responds to the slope of the error | Anticipates future error and adds stability | 微分時間TD(TDが長いほど予測値が大きい) |
比例帯域は (1/Kp) × 100% に等しくなります。したがって、ゲインが 1 の場合は100% の帯域となり、ゲインが 2 の場合は 50% の帯域となります。積分動作は不安定化を招きます。積分時間が短すぎると振動が発生するため、積分動作を追加する場合は比例ゲインをわずかに下げることがよくあります。微分動作は安定性を高め、1.5 ~ 2 などのより高い比例ゲインを可能にします。また、センサーノイズを増幅するため、フィルタリングが推奨されます。多くのコントローラは、設定値の変更時に微分キックが発生しないように、誤差ではなく測定値から微分値を取得します。ノイズ感度のため、実際には P+I コントローラが最もよく使用されます。
フィードフォワード法とハイブリッド法
PID reacts to error after it appears. Feed-forward acts before the error forms. You measure a disturbance or command change and apply a correction immediately, without waiting for the sensor to register a deviation. This approach suits applications with repeatable disturbances, such as a known load step or a predictable motion profile.
ハイブリッド方式は、両方の制御方式を組み合わせたものです。フィードフォワード制御が補正の大部分を担い、PID制御が残りの部分を補正します。この組み合わせにより、ループは高速かつ安定に動作し、高精度閉ループ制御において重要な特性を発揮します。単純で低速なプロセスには、PID制御のみを使用してください。外乱が測定可能で再現性のある場合は、フィードフォワード制御を追加してください。モデルベース制御や高度な制御手法は、プロセスが強い非線形性を持つ場合や、高度に結合している場合にのみ使用してください。
Tuning for Precision
手動およびルールベースのチューニング
ループの調整は手動でもできますが、ルールベースの方法の方がより早く開始できます。ジーグラー・ニコルス法は最も古く、最も普及しているルールセットです。これには2つのバリエーションがあります。プロセス反応曲線法はコントローラをマニュアルモードで実行し、究極サイクリング法はコントローラを自動モードで実行します。コーエン・クーンはオープンループルールです。ジーグラー・ニコルス法よりもデッドタイムが支配的なプロセスをうまく処理しますが、振幅の1/4の減衰オーバーシュート、ロバスト性の低さ、デッドタイム測定誤差に対する感度といった問題が依然として残ります。コントローラゲインをデチューンすることで、これらの影響を軽減できます。
方法 | タイプ | 重要なアイデア | 主な欠点 |
|---|---|---|---|
Ziegler-Nichols (closed-loop) | 経験的、閉ループ | 設定を計算するために、究極ゲインと究極周期を使用します。 | Sensitive to valve issues; limited applicability |
Ziegler-Nichols (open-loop) | 経験的、オープンループ | Uses the process reaction curve to find dead time, time constant, and steady-state value | Approximations may be inaccurate; not valid for I, D, or PD controllers |
コーエン・クーン | Offline, open-loop | Corrects the slow steady-state response of Z-N for large dead time | 不安定な閉ループ状態になる可能性あり。大きな遅延を伴う一次モデルのみ適用可能。 |
ラムダチューニングは、安定したオーバーシュートのない応答と、測定誤差に対する優れたロバスト性を実現します。弱点は、遅延が支配的なプロセスにおける外乱に対する応答が非常に遅いことです。外乱を吸収する非常に安定したループには、ラムダルールを使用してください。外乱からの迅速な回復には、コーエン・クーンを選択し、計算されたゲインの半分だけを使用してください。むだ時間が非常に短い場合、またはプロセス値にノイズが多い場合は、ラムダルールを選択してください。
自動チューニングとモデルベースの手法
モデルベースのチューニングは、まずテスト対象デバイスの特性評価から始まります。ツールは信号をスイープして開ループ応答をキャプチャします。次に、定義済みの伝達関数と測定された開ループパラメータから初期フィードバックゲインを選択します。ループを閉じると、自動チューニング機能がフィードバック信号のゲインを調整して残留誤差を最小限に抑えます。デジタルPIDコントローラは、アナログコントローラでは実現できない高精度を実現します。広いダイナミックレンジにわたって安定性を維持し、ドリフトに強く、ノイズにも耐性があります。
復調とロックイン検出は、この精度をさらに高めます。復調は、ノイズや干渉から目的の信号を分離し、コントローラにクリーンな入力信号を提供します。ロックイン検出は微弱な信号を増幅するため、ループはより細かい調整を行い、微妙な変化にも対応できます。これらの技術は、ノイズの多い環境下でも高精度な閉ループ制御を可能にします。
システムの伝達関数が複雑または非線形である場合、性能が低下する可能性があります。そのような場合は、より高度で計算負荷の高いモデルベースの制御手法(例えば、状態空間制御やH∞制御)が必要になる場合があります。
システムアーキテクチャ
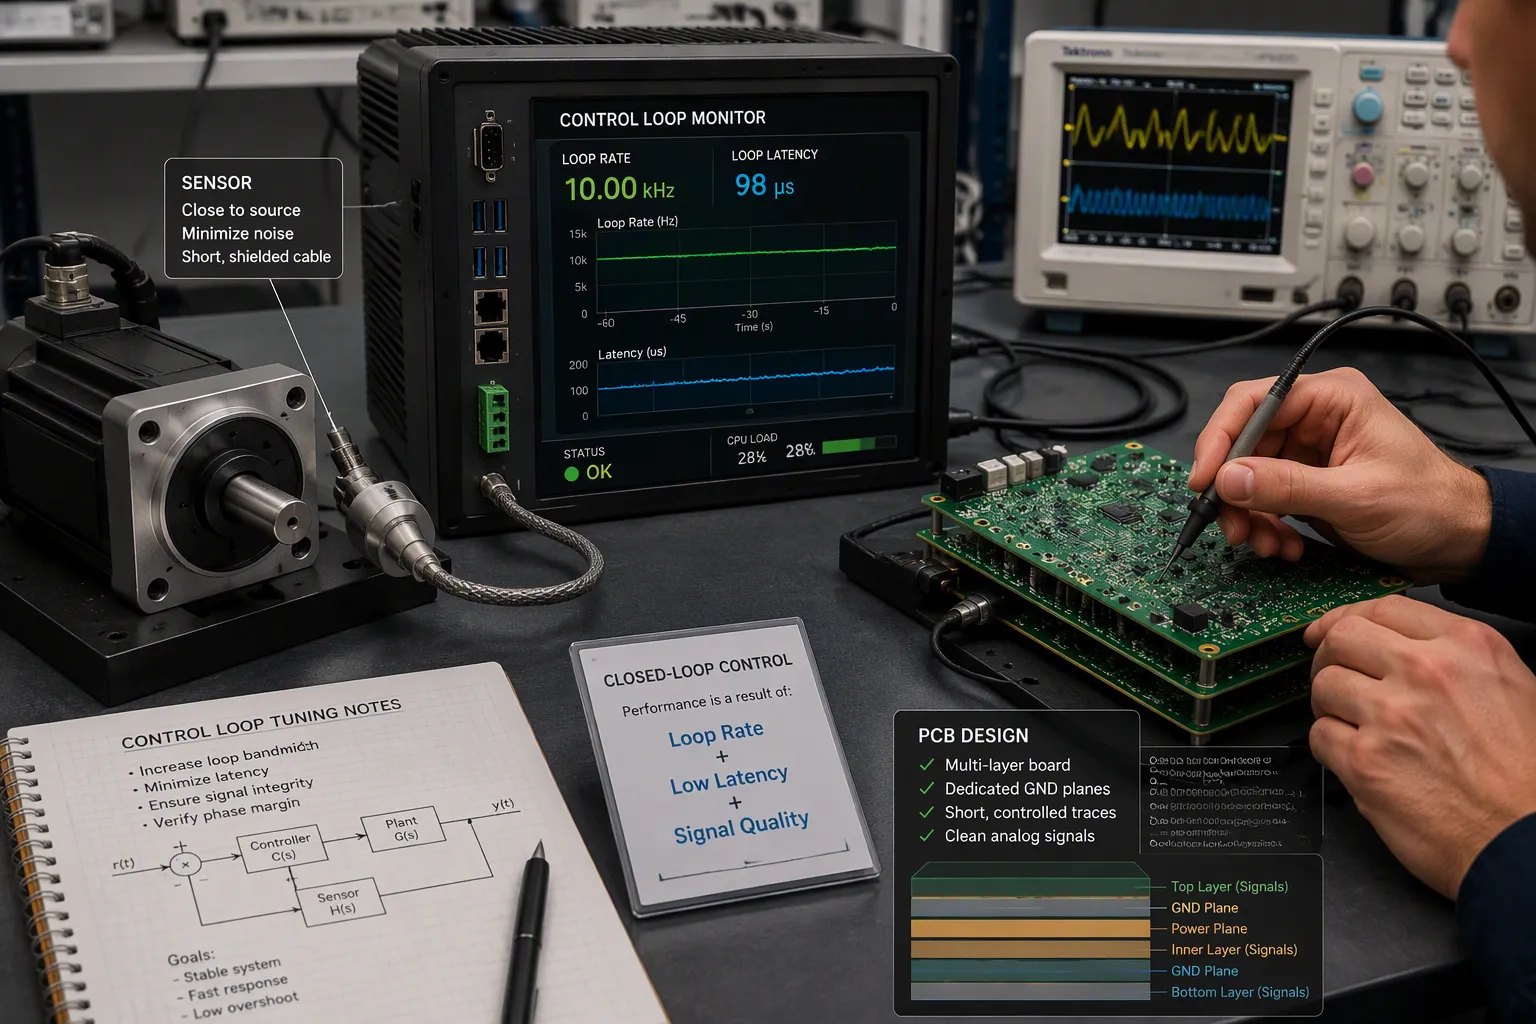
完全なデジタルフィードバックシステムは、健全な設計原則、慎重な部品選定、そして産業オートメーションにおける実績ある手法という3つの柱の上に成り立っています。アーキテクチャを正しく構築すれば、ループは十分な性能を発揮できます。しかし、アーキテクチャを誤ると、どんなに調整を重ねても挽回することはできません。
Loop Rate, Latency, and Sampling
ループレートは、他のすべての動作の上限を決定します。ループが速いほどアナログコントローラに近い動作をし、ループが遅いほど実効的な遅延が発生します。この遅延は、すべての補正処理が過去の情報を使用するため重要です。すべての遅延を実効値としてまとめると、サンプリング時間と計算遅延によって、安定して動作する最大帯域幅が直接的に縮小されます。帯域幅は通常、ループレートの約1/20~1/50程度になるため、5kHzのループでは約100~200Hzのコマンド忠実度がサポートされます。
因子 | ループレートの影響 |
|---|---|
ループ周期 | 短い周期はアナログ回路の動作を模倣する(1kHz=1msごとの更新) |
追跡精度 | A 50 Hz waveform lags at 1 kHz but tracks almost perfectly at 5 kHz |
安定性 | 遅いループは位相余裕を減少させ、共振付近でオーバーシュートを引き起こす。 |
騒音制限 | Rates above ~10 kHz can amplify sensor noise or cause coefficient quantization |
Tuning also depends on loop rate. A PI controller tuned at one rate but run slower produced a response about three times slower than at its tuning rate. Higher rates improve measurement accuracy, yet lower rates allow more execution time per cycle and yield lower jitter. Balance both against your precision target.
センサーの配置と信号の完全性
Where you place a sensor decides what the loop actually controls. Mount it close to the point of interest and shorten its connections. Route analog signals first, on inner layers away from board edges. Favor four or more layers with dedicated planes and 1:1 trace-to-plane spacing.
微弱な信号は、確実な接地とシールドで保護してください。アナログ回路の下にはグランドプレーンを、低周波センサにはスター接地を、高精度センサにはケルビン配線を使用し、IRドロップを回避してください。コモンモードノイズを除去するために、等長かつ対称形状のバランスペア配線を行ってください。配線は短く保ち、長さが信号波長の1/10を超えた場合は伝送線路として扱ってください。製造前に、シミュレーション、TDR、オシロスコープ測定で設計を検証してください。
Optical feedback shows this architecture in action. You can build it from an existing test bench by adding a sensor that measures the real output, comparing it to the setpoint, and letting a controller adjust the process input hundreds to thousands of times per secondこれは、高精度閉ループ制御の最も純粋な形と言えるでしょう。
光学フィードバックには、実際のコストが伴います。センサーは設備投資が必要となり、校正やメンテナンスも必要で、故障モードを発生させる可能性があり、遅延も生じます。測定がプロセス時間スケールのかなりの割合でプロセスから遅れる場合、フィードバックが遅すぎてループが不安定になる可能性があります。
構成要素選択
センサーとアクチュエーター
センサーとアクチュエーターはペアで動作します。センサーは実際の状態を捉え、アクチュエーターは目標値とのギャップを埋めます。センサーの精度は、実際の出力がどれだけ忠実に反映されるかを決定します。アクチュエーターの補正動作は、誤差をどれだけ速く修正できるかを決定します。校正が不十分なセンサーは、測定された出力を歪ませ、誤った制御動作を引き起こします。そのため、精度を維持するために定期的に校正を行ってください。
Match the sensor to your system demands and its environment. Check these factors before you commit to a part:
Pressure range and accuracy, plus response time and frequency response
Media compatibility and temperature compensation
サイズと取り付けの制約、出力タイプ、および長期的なドリフト
業界における規制遵守
精度には特に注意を払う必要があります。分解能は精度とは異なり、ゼロオフセット、スパン誤差、ダイナミックレンジ、ヒステリシス、再現性など、すべてが結果に影響を与えます。誤差が蓄積すると、不安定性や非効率性を引き起こす可能性があります。センサーは実際の状態を捉えられる場所に設置し、遅延の原因となる長いチューブの使用を避け、配線をノイズから保護し、動的応答がモーションシステムと一致することを確認してください。
Matching Components to Precision Goals
配置と部品選択は、一つの設計上の決定事項として扱います。精密ステージ設計では、目標とする制御帯域幅に基づいてコントローラパラメータを設定し、閉ループ感度関数の堅牢性基準を満たしながら帯域幅を最大化するように比例ゲインを選択します。センサとアクチュエータの配置と重量の選択は、コントローラ設計に直接影響します。実際のステージには、アクチュエータの重量と位置に関する制約もあります。これは、配置が帯域幅と堅牢性の目標と連携して設計されるものであり、独立して選択されるものではないことを示しています。
ループ内部では、センサーからのフィードバックがPIDコントローラーに送られます。比例ゲインを圧力変化に合わせて調整し、積分動作でドリフトを安定させ、微分減衰で急激なスパイクによるオーバーシュートを抑制します。このようにして、高精度閉ループ制御は、部品選択を再現性の高い結果へと導きます。まず目標とする精度を設定し、それに基づいてすべてのセンサーとアクチュエータの決定を行います。
性能とトレードオフ
精度と安定性の指標
You cannot improve what you do not measure. Time-domain metrics capture how the output behaves after a command change. Frequency-domain metrics capture how the loop responds across a range of inputs.
ドメイン | Metrics used to evaluate accuracy and stability |
|---|---|
Time-domain | 立ち上がり時間、整定時間、オーバーシュート率、定常状態誤差 |
Frequency-domain | 帯域幅、ゲインマージン、位相マージン、感度ピーク |
安定性だけでは何もわからない。2 つの安定したシステムを考えてみよう。システム A は 0.3秒 with 5% overshoot and moderate control effort. System B settles in 12 s with 180% overshoot and a saturating actuator. Both are stable, yet only one is practically usable. Stability is binary, while performance is continuous.
ゲイン余裕と位相余裕は、システムが不安定状態にどれだけ近い状態で動作しているかを定量化したものです。モデルは決して正確ではなく、動作条件は変化し、センサーやアクチュエーターも不完全であるため、これらの余裕が必要となります。高性能システムは安定性の境界ぎりぎりのところで動作しますが、決して境界上で動作することはありません。余裕を設計することは、堅牢性を設計することに他なりません。
開ループと閉ループのトレードオフ
開ループシステムはコストが低く、設計と保守も容易です。変動の少ないシンプルな用途に適していますが、精度と適応性は劣ります。閉ループシステムはコストが高く、設計作業も多く必要になりますが、より高い精度と適応性を実現します。リアルタイム調整が可能なため、条件が大きく変動する場合や、プロセスを厳密に制御する必要がある場合に最適です。
次元 | オープンループ制御 | 閉ループ制御 |
|---|---|---|
費用 | 安価。フィードバックセンサー不要。 | More expensive due to sensors and advanced controllers |
複雑 | よりシンプル。処理能力は少なくて済む。メンテナンスが容易。 | より複雑。フィードバックループと調整が必要。調整が間違っていると不安定になるリスクがある。 |
パフォーマンス | 外乱を補正できない。プラントパラメータが変化すると精度が低下する。 | High accuracy; adapts to wear, thermal expansion, and variable loads; faster settling |
最適 | Simple, low-variability “set and forget” applications | Safety-critical or high-speed automation where self-correction is essential |
Open-loop systems are less expensive and easier to design and maintain, making them suitable for simple applications with little variability, but they are less accurate and adaptive. Closed-loop systems, though more complex and costly, offer greater precision and adaptability, and their real-time adjustment capability makes them desirable where conditions vary significantly or the process must be closely controlled.
高精度閉ループ制御は、外乱が実際に発生し、許容誤差が厳しい場合にその真価を発揮します。用途に合わせてアーキテクチャを選択すれば、必要な精度分だけ費用を支払うことができます。
高精度閉ループ制御の実践的な実装
業界の例
閉ループシステムは、多くの産業分野で用いられています。いずれのシステムも、継続的なフィードバックを利用して性能を監視し、目標設定値からのずれを修正します。以下の表は、このアプローチがどのような場面で効果を発揮し、どのような成果をもたらすかを示しています。
産業・用途 | Performance Improvement from Closed-Loop Control |
|---|---|
多軸工作機械(CNC加工、半導体製造) | サブミクロン単位の位置精度。品質不良や材料の無駄の原因となる微細な動作誤差を低減。 |
ピックアンドプレースロボット | 安定した軌道制御 |
サーボシステム | オーバーシュートと振動を最小限に抑える |
協調動作シーケンス(自動組立ライン) | Predictable repeatability |
協働ロボット(コボット)とAGV | Soft-touch interactions, compliant motion, and force-limiting behaviors via force-torque sensors, integrated encoders, and advanced motor drives, enabling safe human-shared workspaces and adaptation to variable tasks and unstructured environments |
半導体製造では、このパターンが明確に示されています。小型化への推進により、オープンループ位置決めでは実現できないほど高い位置合わせ精度が求められます。また、装置は迅速かつ完全に停止する必要があります。文書化されたソリューションは、 完全閉ループ制御下の5相ステッピングモーター (CVDシリーズ)オープンループ制御では、位置決め開始時のモータの高い応答性を活用します。位置指令が完了すると、リニアエンコーダなどの外部センサからのフィードバックによって、指令位置と実際の位置の差が補正されます。この方式により、サブミクロン範囲の高精度位置決めが可能となり、ペアとなるリニアエンコーダの分解能と同等の精度を実現します。
Case Study Walkthrough
Consider a semiconductor fabrication tool that needs submicron alignment. The problem starts with open-loop positioning. The tool commands a move, but the actual position drifts. Minute motion discrepancies cause quality defects and material waste. The team needs a fix that holds position without sacrificing speed.
このソリューションは2つのフェーズで構成されています。まず、各位置決め動作の開始時に、システムは5相ステッピングモーターをオープンループモードで駆動します。このステップでは、モーターの高い応答性を利用して、目標位置に素早く接近します。次に、位置指令が完了すると、外部センサーが制御を引き継ぎます。リニアエンコーダが実際の位置を測定し、そのデータをコントローラーにフィードバックします。コントローラーは指令位置と実際の位置を比較し、その差を補正します。
調整の結果、サブミクロン範囲での高精度位置決めが実現しました。このシステムは、ペアとなるリニアエンコーダの分解能と同等です。この結果は、高精度閉ループ制御が実際にどのように機能するかを示しています。明確な精度目標を設定し、それを満たす部品を選択し、フィードバックによってギャップを埋めます。開ループフェーズでは速度が得られ、閉ループフェーズでは精度が得られます。両者が連携することで、両方が実現されます。
You now have the full picture. You saw how the feedback loop works, how to implement it, and how to tune and select components for reliable precision. Remember one key point: precision comes from good feedback design, careful tuning, and disciplined component selection together. No single element carries the result alone.
Looking ahead, expect faster sensing and smarter control algorithms to raise what High-Precision Closed-Loop Control can achieve. Start with a clear precision target. Then iterate as you measure real performance. That habit will serve you well as the technology advances.
FAQ
閉ループ制御ではなく開ループ制御を選択すべきなのはどのような場合ですか?
Pick open-loop control for simple jobs with little variability. These systems cost less and need less design work. Choose closed-loop control when tolerances are tight or conditions change. Feedback sensors and tuning add cost, but you gain accuracy and disturbance rejection.
How fast does your control loop need to run?
精度目標に基づいてループレートを設定します。帯域幅は通常、ループレートの約1/20~1/50程度になります。したがって、5kHzのループでは約100~200Hzのコマンド忠実度をサポートします。ループ速度が速いほどトラッキング精度は向上しますが、センサーノイズが増幅される可能性があります。
Do you always need a PID controller?
いいえ。PID制御は多くのループに適していますが、フィードフォワード制御は誤差が発生する前に繰り返し発生する外乱に対処します。ハイブリッド設計では、両方の制御方式を組み合わせます。モデルベースの手法は、プロセスが強い非線形性を持つ場合や、高度に結合している場合にのみ使用してください。制御器は、用途に合わせて選択してください。
センサーの解像度が高いほど、精度も向上するのでしょうか?
No. Resolution is not accuracy. Zero offset, span error, hysteresis, and repeatability all shape your result. A poorly calibrated sensor drives the wrong correction. Calibrate on a regular schedule and confirm the dynamic response matches your motion system.
高精度フィードバックプロジェクトはどのように開始すればよいでしょうか?
Start with a clear precision target. Let that target drive every sensor and actuator choice. Build the loop, then tune it and measure real performance. Iterate from there. Precision comes from feedback design, careful tuning, and disciplined component selection together.