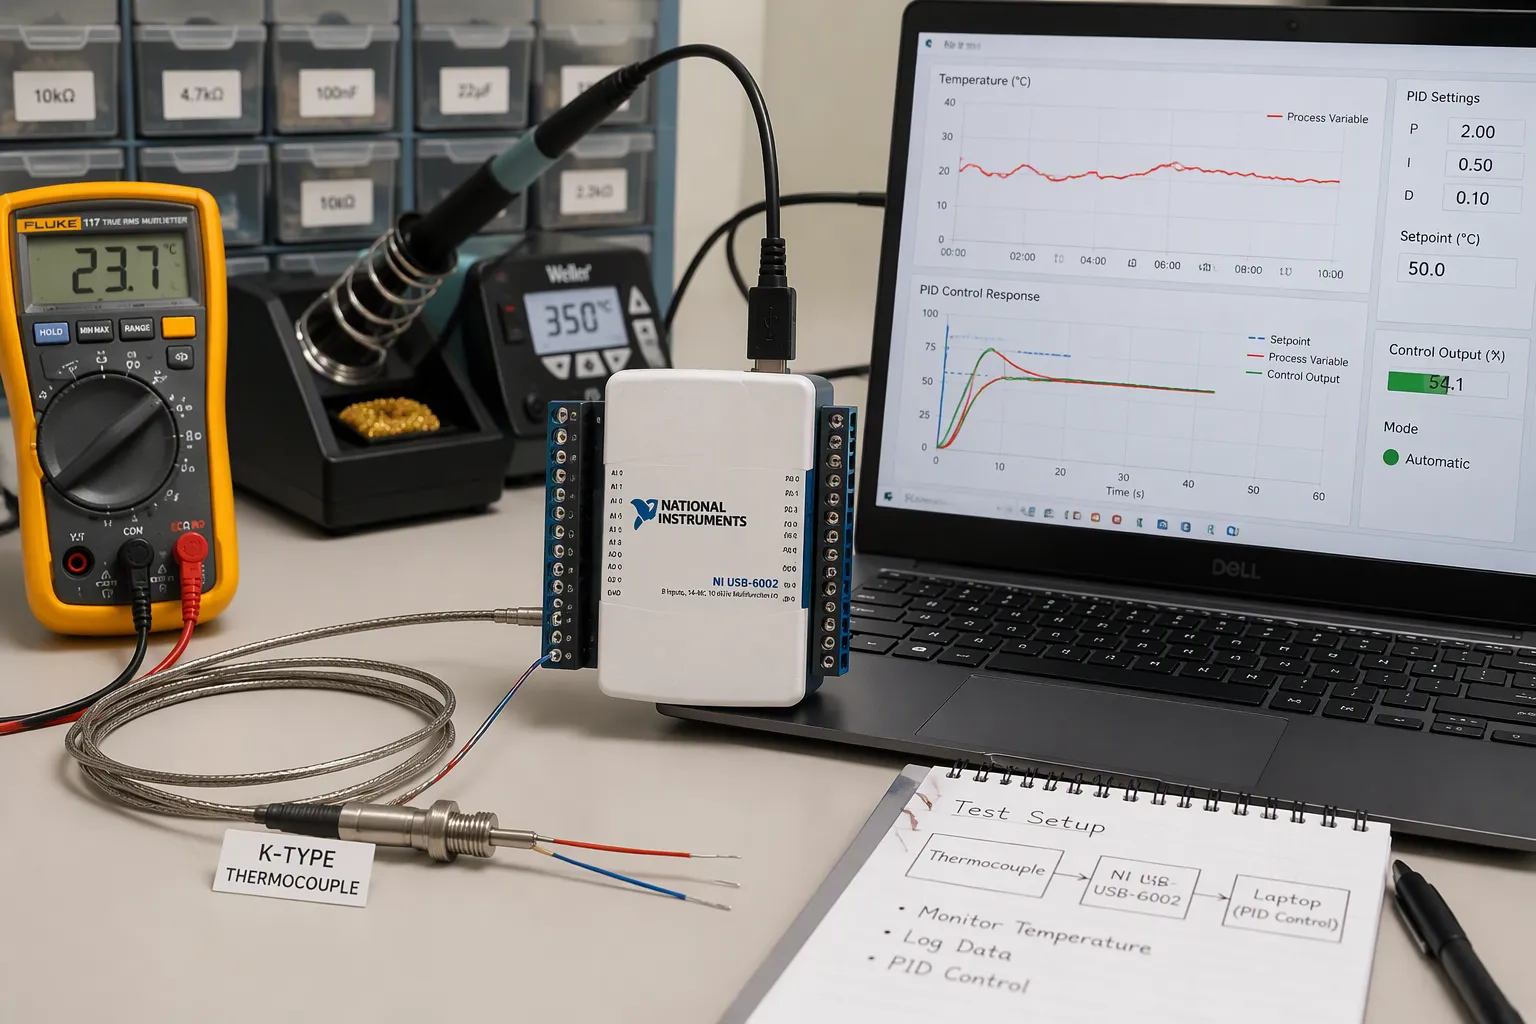
Anda harus menyelesaikan tiga tahap dengan benar. Pertama, tangkap sinyal termokopel dengan baik pada papan sirkuit. Kedua, tutup loop kontrol PID dengan pengaturan waktu dan pengamanan yang tepat. Ketiga, setel dan integrasikan sistem untuk akurasi yang stabil.
Beberapa kendala muncul di sepanjang proses. Sinyal tingkat mikrovolt memerlukan desain front-end yang cermat. Pergeseran sambungan dingin dan pergeseran offset mengurangi akurasi pengukuran suhu. Derau mengganggu pembacaan tingkat rendah. Pengaturan waktu loop memengaruhi stabilitas. Windup merusak respons pengontrol PID. Batasan penggerak pemanas dan DFM membentuk papan akhir.
Panduan ini berfokus pada tingkat papan sirkuit dan mempertimbangkan aspek manufaktur. Panduan ini ditujukan untuk insinyur perangkat keras dan tim produk elektronik yang membangun perangkat keras pengontrol suhu. Anda akan menemukan langkah-langkah praktis untuk setiap tahap, mulai dari akuisisi sinyal hingga penyetelan PID loop tertutup.
Ringkasan Utama
Mulailah dengan jenis termokopel yang tepat dan kompensasi sambungan dingin untuk mengurangi kesalahan pengukuran.
Perkuat sinyal termokopel yang sangat kecil sebelum mengubahnya menjadi data digital. Selain itu, gunakan tata letak dan isolasi yang baik untuk menyaring gangguan.
Buat loop PID bekerja seperti mesin keadaan, dengan pengaturan waktu yang tepat, anti-windup, dan penyaringan derivatif.
Sesuaikan pengontrol PID selangkah demi selangkah, dan ukur konstanta waktu termokopel yang sebenarnya untuk menjaga kontrol tetap stabil.
Uji setiap tahap secara terpisah sebelum Anda menggabungkan semuanya, dan catat data untuk mendeteksi perubahan seiring waktu.
Antarmuka Depan Akuisisi Termokopel
Jenis, Rentang, dan Kompensasi Sambungan Dingin
Mulailah dengan jenis termokopel, karena jenis ini menentukan resolusi dan target kompensasi sambungan dingin (CJC) Anda. Pada suhu mendekati suhu ruangan, sambungan tipe K menghasilkan sekitar 40 µV untuk setiap derajat Celcius. Tipe J, K, E, dan T semuanya berada dalam kisaran 40–60 µV/°C. Sinyal kecil tersebut membentuk setiap pilihan selanjutnya dalam rantai akuisisi data Anda.
Tipe | Koefisien Seebeck | Target akurasi terkompensasi |
|---|---|---|
J, N | 40–60 µV/°C | ± 0.2 ° C |
K | ~40 µV/°C | ± 0.3 ° C |
T, E | 40–60 µV/°C | ± 0.3 ° C |
Anda harus menempatkan sambungan dingin pada blok terminal yang mempertahankan suhu tetap. Sensor suhu Pt100 di dalam blok tersebut mengikuti sambungan referensi. Jaga agar kedua terminal berada pada suhu yang sama, dan gunakan kabel ekstensi termokopel yang sesuai dengan jenisnya. Kabel yang tidak sesuai akan membuat sambungan kedua dan kesalahan offset tersembunyi.
Catatan: IC CJC dengan akurasi ±5% dapat menambah kesalahan offset hingga 0.5 °C. Hitung kesalahan tersebut sebelum Anda menjanjikan angka akurasi sistem.
Penguat dan ADC Delta-Sigma
Anda memiliki dua jalur front-end. Penguat instrumentasi dengan penolakan common-mode tinggi memberi daya pada ADC terpisah. ADC delta-sigma dengan PGA bawaan melakukan penguatan dan konversi dalam satu bagian. Jalur penguat memberi Anda CMRR di atas 100 dB dan offset di bawah 60 µV dengan komponen seperti AD8495. Jalur konverter memberi Anda resolusi 24-bit, penyaringan digital, dan sensor suhu on-chip untuk CJC.
Pergeseran offset sama pentingnya dengan offset itu sendiri. Penguat yang distabilkan dengan chopper menjaga offset sisa dan noise frekuensi rendah tetap rendah. Jaringan penguatan yang dipangkas dengan laser menjaga pergeseran penguatan mendekati 5 ppm/°C. Lakukan linearisasi dalam perangkat lunak dengan polinomial atau tabel pencarian. Pergeseran komponen dan pergeseran sensor CJC saling bertambah, dan kesalahan ini dapat melebihi satu derajat Celcius dalam aplikasi yang menuntut.
Deteksi Termokopel Terbuka dan Penanganan Kerusakan
Termokopel yang rusak atau longgar akan terbaca seperti tegangan rendah yang valid, dan loop PID Anda akan menjalankan pemanas pada daya penuh. Tambahkan deteksi termokopel terbuka ke bagian depan. Arus bias kecil melalui sambungan, atau pull-up pada input, akan menghasilkan level kesalahan yang dapat Anda deteksi. Firmware Anda harus memperlakukan level tersebut sebagai kesalahan, bukan sebagai pembacaan dingin. Kunci output agar mati dan bunyikan alarm. Uji jalur ini pada setiap modul akuisisi data yang Anda buat.
Digitalisasi, Penyaringan, dan Isolasi
Pemilihan dan Tata Letak ADC
Konverter 12-bit, 3.3 V memecah sinyal menjadi langkah-langkah sekitar 806 µV. Termokopel Anda hanya bergerak puluhan µV per derajat Celcius. Jadi konverter tersebut tidak melihat informasi yang berguna kecuali Anda menambahkan penguatan. Perkuat sinyal terlebih dahulu dengan penguat instrumentasi pada penguatan 100 hingga 1000, lalu digitalkan. Pilih penguat dengan offset input di bawah 1 mV, arus bias di bawah 1 pA, dan kerapatan noise di bawah 5 nV/√Hz pada 1 kHz. Untuk sistem 24-bit, noise total harus tetap di bawah sekitar 1 LSB. Itu mendekati 0.3 µV pada sensor ±10 mV dengan referensi 2.5 V.
Penyaringan dan tata letak menentukan apakah resolusi tersebut tetap terjaga. Atur batas anti-aliasing mendekati laju pengambilan sampel dibagi 2.56. Usahakan redaman sekitar 40 dB pada setengah laju pengambilan sampel. Gunakan kapasitor NP0/C0G dan resistor film logam dengan toleransi ±0.25% atau lebih baik.
Praktik tata letak | Manfaat |
|---|---|
Jaga agar node impedansi tinggi tetap pendek. | Mengurangi kebocoran, kapasitansi liar, dan interferensi. |
Pasang filter RC pada pin ADC. | Menyaring noise sebelum bagian depan |
Arahkan input menjauh dari jam dan induktor DC/DC. | Mengurangi kopling ke sinyal mikrovolt |
Gunakan cincin pelindung pada node impedansi tinggi. | Mencegah kebocoran yang menyebabkan pembacaan palsu. |
Pertahankan satu bidang dasar yang seragam. | Menghindari referensi mengambang dan kesalahan konversi |
Tip: Tempatkan kapasitor decoupling 1 µF dalam jarak 2 mm dari setiap pin daya, dan jangan pernah merutekan jalur melintasi celah ground.
Isolasi Galvanik untuk Lingkungan Berisik
Kabinet industri menampung penggerak motor, relai, dan kabel sensor yang panjang. Perbedaan tegangan ground antara selubung termokopel dan papan sirkuit Anda mendorong arus ke bagian depan. Lakukan isolasi saat sensor menyentuh perangkat keras konduktif. Lakukan juga isolasi saat kabel membentang lebih dari beberapa meter di dekat beban switching. Lakukan juga isolasi saat PC host dan pemanas berbagi ground yang bising. Isolator digital setelah ADC menjaga sisi analog tetap bersih dan sederhana.
Isolasi mengubah papan sirkuit. Anda memerlukan bidang ground terpisah di sepanjang penghalang dan catu daya terisolasi untuk sisi lapangan. Anda juga memerlukan jarak rambatan yang memenuhi standar keselamatan Anda. Isolator menambah biaya dan tinggi, jadi tempatkan isolator di awal proses tata letak. Uji penghalang dengan pemeriksaan hipot selama validasi. Catat arus kebocoran pada setiap modul akuisisi data yang Anda kirim.
Implementasi Loop Kontrol PID
Mesin Keadaan dan Pengaturan Waktu Pengambilan Sampel
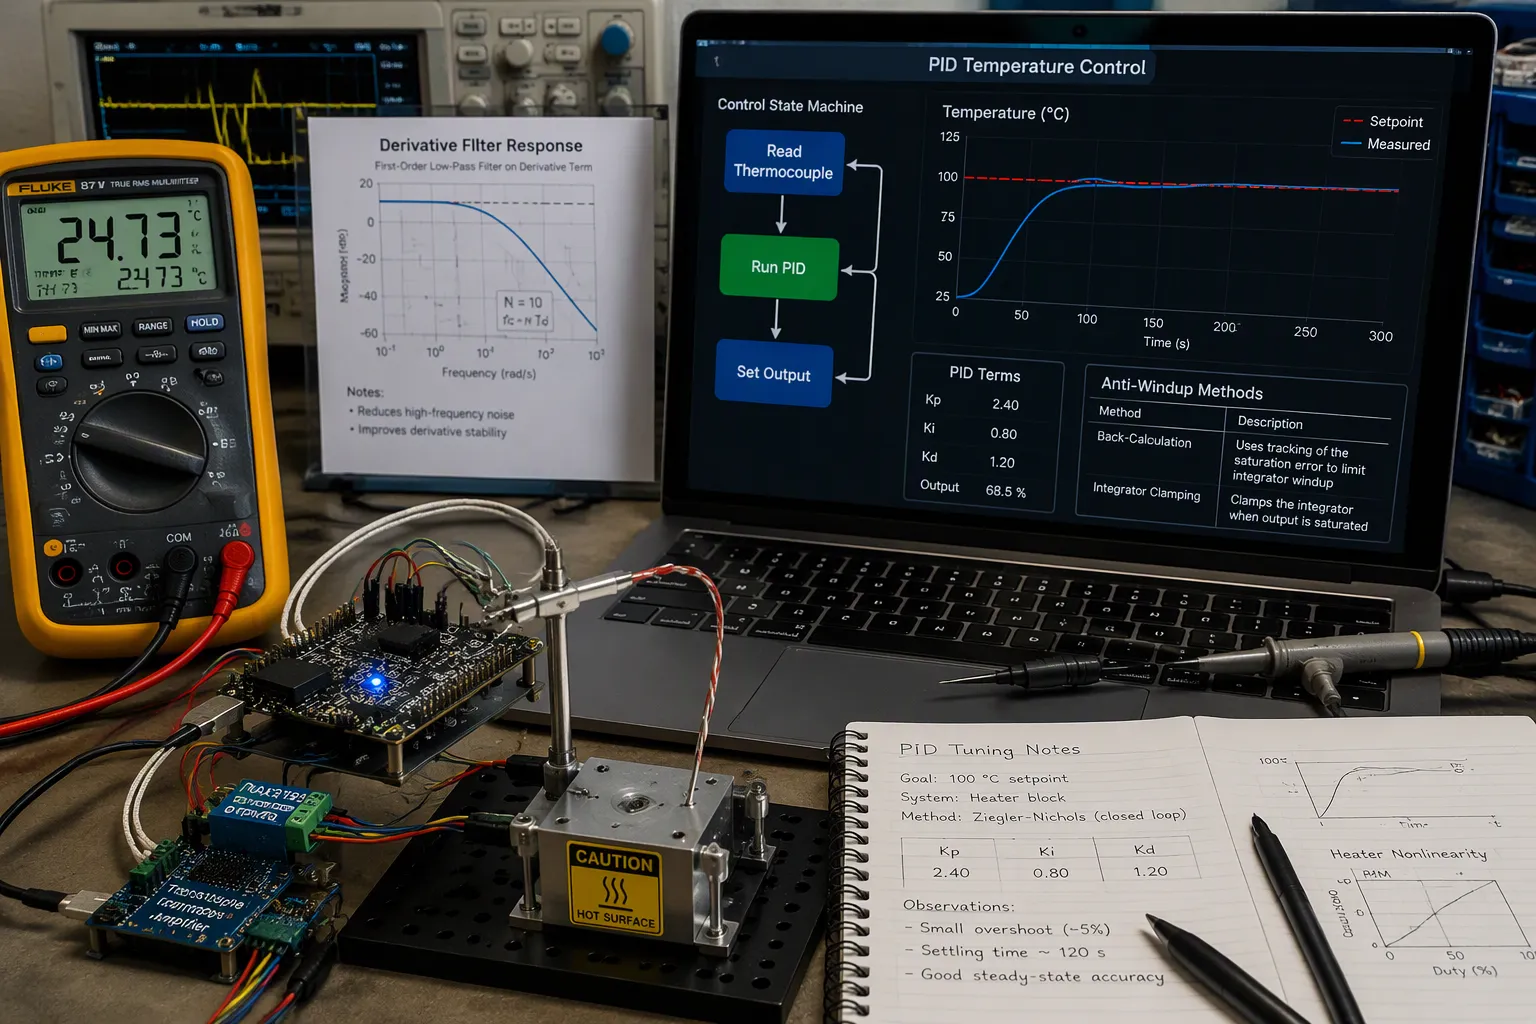
Bangun loop sebagai mesin keadaan. Satu keadaan membaca termokopel, satu menjalankan algoritma kontrol PID , dan satu mengatur output. Kirim data antar keadaan melalui komunikasi serial, bukan variabel global. Variabel global menyembunyikan kesalahan waktu, dan saluran serial mengharuskan Anda menentukan kapan setiap nilai valid. Pengontrol PID Anda kemudian bekerja pada data dengan usia yang diketahui.
Pengaturan waktu pengambilan sampel menentukan stabilitas. Ambil sampel lebih cepat daripada konstanta waktu termokopel, dan loop akan mendapatkan data terbaru. Ambil sampel lebih lambat, dan loop akan bereaksi terhadap pengukuran suhu lama. Laju loop yang lambat menambah keterlambatan fase, dan keterlambatan fase mendorong pengontrol PID menuju osilasi. Sesuaikan periode pengambilan sampel dengan konstanta waktu termokopel, lalu periksa pilihan tersebut di bangku uji.
Anti-Windup dan Penyaringan Turunan
Windup merusak kontrol suhu yang presisi. Pemanas jenuh, integrator terus menumpuk, dan loop melampaui batas ketika kesalahan akhirnya berbalik. Pilih metode anti-windup dan terapkan sebelum Anda melakukan penyetelan apa pun.
Teknik | Cara kerjanya | Karakteristik utama |
|---|---|---|
Perhitungan balik klasik | Mengirimkan selisih output jenuh dikurangi output tak jenuh kembali ke integrator. | Sederhana, berbiaya rendah, banyak digunakan di industri. |
Penjepitan integrator | Mencegah integrator membangun beban melebihi batas yang telah ditetapkan. | Sederhana, berbiaya rendah, umum di industri. |
Perhitungan balik umum | Menggerakkan semua keadaan internal dengan sinyal jenuh. | Berfungsi untuk semua pesanan pengontrol, tanpa parameter pelacakan. |
Penghitungan ulang kesalahan | Bekerja mundur dari output jenuh untuk mengatur ulang memori pengontrol. | Menjaga agar loop tetap dalam kondisi baik, peka terhadap kesalahan pemodelan. |
Aksi derivatif membuat suara menjadi lebih keras, dan bagian depan termokopel selalu membawa sebagian suara tersebut. Tambahkan filter derivatif ke algoritma kontrol PID. Filter ini membatasi penguatan frekuensi tinggi dan mencegah output melonjak saat terjadi perubahan setpoint.
Tips: Pertama-tama, coba fungsikan kontrol on/off sederhana atau kontrol proporsional. Perhatikan sensor suhu mengikuti titik acuan, lalu tambahkan suku integral dan derivatif satu per satu.
Mengaktifkan Kontrol Dasar Terlebih Dahulu
Sistem kontrol loop terbuka yang berfungsi mengajarkan Anda lebih banyak daripada kontrol loop tertutup yang rusak. Gerakkan pemanas secara manual, catat suhunya, dan pastikan algoritma kontrol umpan balik membaca nilai yang benar. Kemudian tutup loop hanya dengan penguatan proporsional. Tingkatkan penguatan hingga respons menjadi marginal, lalu kurangi. Tambahkan aksi integral untuk menghilangkan kesalahan keadaan tunak, dan tambahkan aksi derivatif hanya jika respons dinamis membutuhkannya. Pendekatan bertahap ini menjaga pengontrol suhu PID tetap dapat diprediksi, dan membuat setiap perubahan selanjutnya dapat diukur.
Sesuaikan parameter kontrol PID terhadap konstanta waktu termokopel yang sebenarnya, bukan perkiraan dari lembar data. Pengontrol suhu PID yang mengabaikan konstanta waktu termokopel akan bertentangan dengan sensornya sendiri. Catat setiap percobaan, dan bandingkan respons dinamis antar percobaan. Penyesuaian dinamis parameter kontrol PID secara real-time sebaiknya dilakukan pada fase selanjutnya, setelah kontrol PID dengan penguatan tetap terbukti stabil. Perlakukan pengontrol PID sebagai sistem kontrol umpan balik dengan batasan yang diketahui, dan dokumentasikan batasan tersebut untuk insinyur berikutnya.
Penggerak Output dan Penggerak Pemanas
Cara Menghubungkan Output Pengontrol Suhu
Anggaplah tahap keluaran sebagai bagian dari rangkaian pengukuran, bukan sesuatu yang Anda tambahkan di akhir. Saat Anda menghubungkan pengontrol suhu ke pemanas resistif, biarkan arus mengalir melalui pemanas hanya dalam satu arah. Aturan satu arah ini adalah praktik pengkabelan yang baik untuk keluaran pengontrol suhu. Jalur arus terbalik menambah gangguan dan membingungkan tahap penggerak.
Rangkaian pembatas melindungi aktuator dan perangkat yang dipanaskan. Tetapkan arus maksimum berdasarkan lembar data aktuator dan kapasitas heatsink. Pengontrol kemudian menjaga arus keluaran di bawah level tersebut. Ini mencegah pelarian termal, di mana heatsink yang lemah memungkinkan sensor suhu melaporkan suhu yang meningkat dan pengontrol PID mengalirkan lebih banyak arus, sehingga menambah lebih banyak panas. Saat Anda memasang pengontrol suhu untuk tahap yang dipanaskan, rencanakan batasan ini sebelum Anda memilih konektor.
Proporsi Waktu dan Batas Keamanan
Pengaturan proporsi waktu merata-ratakan waktu hidup dan mati selama satu siklus untuk memberikan daya 0–100% yang halus. Atur waktu siklus minimal 1/20 dari waktu integral. Perangkat elektromekanik seperti relai, kontaktor, dan katup solenoida membutuhkan waktu siklus yang lebih lama. Siklus yang lebih pendek memberikan kontrol yang lebih baik, tetapi akan menyebabkan keausan pada komponen elektromekanik dan memperpendek masa pakainya.
Opsi berkendara | Kontrol kualitas | Keausan dan masa pakai | Penggunaan terbaik |
|---|---|---|---|
menyampaikan | Siklus yang kasar dan panjang | Keausan akibat kontak membatasi masa pakai | Beban termal lambat |
SSR | Siklus yang halus dan pendek | Tidak ada kontak yang bergerak | Sebagian besar loop pemanas |
Penggerak analog | Kontinu | Tergantung pada tahap daya | Kontrol suhu yang presisi |
Tambahkan pengontrol batas untuk proses yang dapat rusak atau menjadi berbahaya dalam kondisi kesalahan. Pengontrol ini berjalan sendiri, terpisah dari pengontrol proses normal, dan menggunakan relai pengunci pengaman. Operator akan mengatur ulang pengontrol ini setelah proses kembali ke kondisi yang dapat diterima. Jenis perlindungan ini mungkin memerlukan persetujuan standar, misalnya Factory Mutual di AS atau EN14597 di Eropa.
Kompatibilitas Sinyal Keluaran dan Batasan Lingkungan
Sesuaikan sinyal keluaran dengan beban sebelum Anda memasang pengontrol suhu ke dalam kabinet. Periksa tegangan koil, arus masukan SSR, dan level logika terhadap driver. Konfirmasikan peringkat suhu ambien setiap komponen dalam tahap penggerak. Panas di dalam wadah menurunkan peringkat relai dan SSR, jadi sisakan margin.
Output alarm dan limit pengunci harus direset sebelum dimatikan. Reset dapat berasal dari keypad, input digital, atau tautan komunikasi. Jika instrumen tidak memiliki output pengunci, tambahkan relay pengunci eksternal sebagai slave ke relay internal yang tidak memiliki pengunci. Uji setiap jalur reset selama validasi sistem kontrol.
Penyetelan, Pengujian Konstanta Waktu, dan Integrasi
Metode Penyetelan PID Praktis
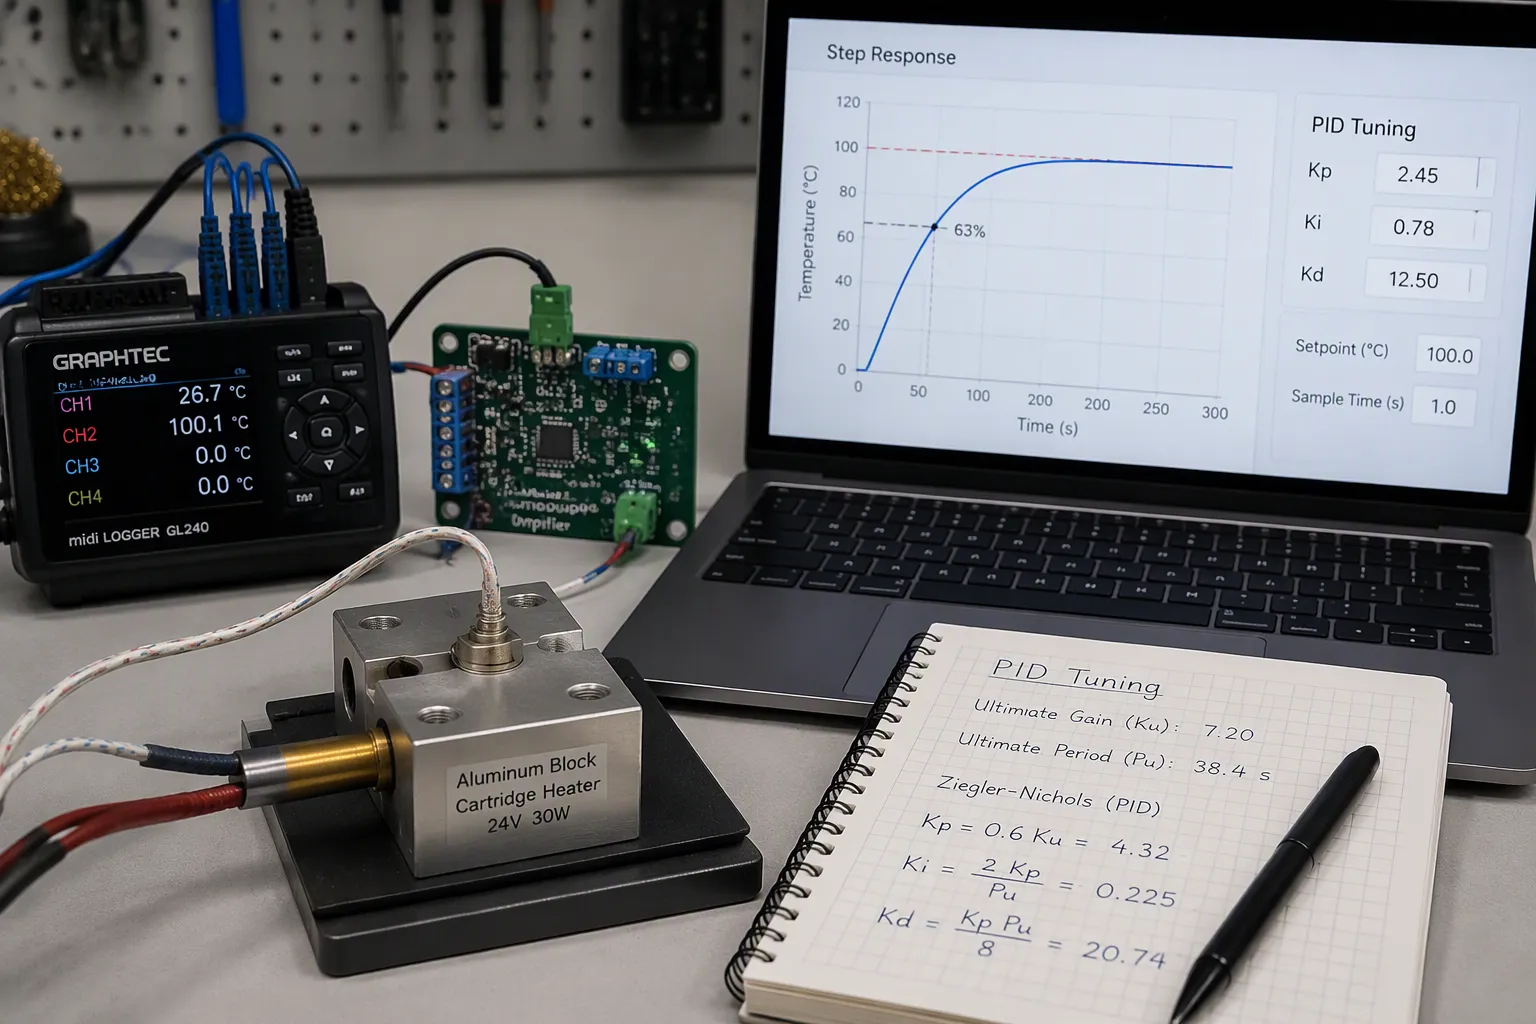
Dalam sebagian besar proyek, Anda menyetel pengontrol PID dengan mencoba berbagai hal dan melihat apa yang berhasil. Para insinyur menyesuaikan parameter kontrol PID secara manual dan mengamati bagaimana sistem merespons. Mulailah dengan penguatan proporsional, kemudian tambahkan aksi integral, lalu aksi derivatif. Pengontrol suhu PID yang mengabaikan seberapa cepat sensor bekerja akan melawan umpan baliknya sendiri. Konstanta waktu termokopel menentukan seberapa cepat loop bereaksi, sehingga membatasi bandwidth yang dapat Anda capai. Sensor yang lebih cepat memungkinkan Anda menggunakan kontrol PID yang lebih ketat. Konstanta waktu termokopel juga membentuk respons dinamis yang dapat Anda harapkan. Kontrol umpan balik menjaga bandwidth loop di bawah batas sensor.
metode | Apa yang kamu lakukan | Paling cocok |
|---|---|---|
Percobaan manual | Tingkatkan gain hingga mencapai batas maksimal, lalu kurangi lagi. | Sebagian besar pengaturan bangku |
Ziegler-Nichols | Ukur keuntungan dan periode akhir. | Beban stabil dan linier |
Berbasis model | Sesuaikan model orde pertama, lalu hitung | Produk yang dapat diulang |
Tips: Catat setiap percobaan. Bandingkan respons dinamis antar percobaan sebelum Anda mengubah pengaturan gain.
Pengujian Konstanta Waktu Termokopel
Anda tidak dapat mempercayai nilai lembar data untuk konstanta waktu termokopel. Nilai tersebut berubah tergantung model dan lingkungan pengukuran. Jalankan prosedur pengujian konstanta waktu termokopel: naikkan suhu secara bertahap, catat responsnya, dan temukan titik 63%. Ulangi pengujian konstanta waktu pada pemasangan sebenarnya. Sistem pengujian konstanta waktu termokopel dengan langkah yang dicatat memberikan hasil yang berulang. Masukkan setiap hasil ke dalam PID & penyetelan. Langkah pengujian konstanta waktu termokopel juga mengungkapkan kesalahan pemasangan. Setiap pengujian konstanta waktu membutuhkan suhu awal yang stabil. Sistem pengujian konstanta waktu termokopel Anda harus mencatat data mentah. Bandingkan konstanta waktu termokopel sebelum dan sesudah perakitan. Konstanta waktu termokopel yang lambat membatasi kontrol suhu yang tepat.
Integrasi Sistem, Validasi, dan DFM
Integrasikan secara bertahap. Validasi rantai sinyal, kemudian output loop terbuka, lalu penyetelan loop tertutup. Sistem kontrol yang melewati setiap tahap secara terpisah lebih mudah untuk di-debug. Periksa stabilitas dan akurasi PID di seluruh rentang. Kompromi DFM penting: penempatan sensor, akses terminal, dan titik uji meningkatkan biaya. Jalankan satu uji konstanta waktu per unit di lini produksi. Sistem pengujian konstanta waktu termokopel yang mencatat penyimpangan mendukung validasi jangka panjang. Dokumentasikan konstanta waktu termokopel untuk setiap varian produk. Ulangi uji konstanta waktu setelah setiap perubahan pemanas. Sistem pengujian konstanta waktu termokopel Anda harus menyimpan respons langkah. Pengontrol PID yang disetel ke konstanta waktu termokopel yang salah akan berosilasi. Kontrol umpan balik bergantung pada data sensor yang akurat. Pengontrol PID membutuhkan periode sampel yang diketahui. Penyimpangan pengukuran suhu muncul dalam uji konstanta waktu. Catat data pengukuran suhu selama setiap pengujian. Sistem pengujian konstanta waktu termokopel harus menandai sensor yang terbuka.
Anggaplah proses perakitan sebagai daftar periksa. Pertama, Anda memilih tipe front-end dan opsi CJC, kemudian amplifier atau ADC dengan filter. Anda menambahkan isolasi di mana pun kabinet membutuhkannya. Anda mengatur timing loop state-machine, anti-windup, dan filter derivatif. Anda menentukan ukuran output drive dan batas keamanan. Andaakhiri dengan penyetelan dan pengujian konstanta waktu termokopel.
Uji setiap tahap secara terpisah sebelum integrasi penuh. Buktikan rantai sinyal terlebih dahulu, kemudian output loop terbuka, lalu kontrol PID loop tertutup. Pengontrol PID yang lolos setiap tahap akan mudah di-debug.
Catat setiap pengoperasian. Amati pergeseran pengukuran suhu selama berminggu-minggu. Kebiasaan itu mengubah pengontrol suhu yang berfungsi menjadi pengontrol yang dapat Anda percayai. Kontrol umpan balik Anda akan menghargai perhatian yang Anda berikan.
FAQ (Pertanyaan Umum)
Seberapa akuratkah kompensasi sambungan dingin saya?
Sesuaikan akurasi CJC dengan target sistem Anda. IC CJC dengan akurasi ±5% dapat menambah kesalahan offset hingga 0.5 °C. Hitung kesalahan tersebut sebelum Anda menjanjikan angka akurasi sistem. Blok terminal isotermal dengan sensor Pt100 menjaga sambungan referensi tetap stabil dan meminimalkan kesalahan tersebut.
Kapan saya membutuhkan isolasi galvanik di bagian depan?
Lakukan isolasi saat sensor menyentuh perangkat keras konduktif. Lakukan isolasi saat jalur kabel melewati lebih dari beberapa meter di dekat beban switching. Lakukan isolasi saat PC host dan pemanas berbagi ground yang bising. Isolator digital setelah ADC menjaga sisi analog tetap bersih.
Mengapa output pemanas saya melebihi titik pengaturan?
Windup adalah penyebab yang umum. Pemanas jenuh, integrator terus membangun, dan loop melampaui batas ketika kesalahan berbalik. Tambahkan anti-windup sebelum Anda melakukan penyetelan. Perhitungan balik atau pembatasan integrator keduanya berfungsi. Kemudian tambahkan filter derivatif agar noise tidak melonjak ke output.
Bagaimana cara mengukur konstanta waktu termokopel?
Ubah suhu secara bertahap, catat responsnya, dan temukan titik 63%. Ulangi pengujian pada pemasangan sebenarnya, karena nilai pada lembar data tidak akan sesuai dengan rakitan Anda. Masukkan setiap hasil ke dalam penyetelan. Konstanta waktu yang lambat membatasi bandwidth loop yang dapat Anda capai.
Catatan: Uji setiap tahap secara terpisah sebelum integrasi penuh. Buktikan rantai sinyal terlebih dahulu, kemudian output loop terbuka, lalu penyetelan loop tertutup.