Anda mendapatkan konversi daya efisiensi tinggi dan regulasi yang stabil dari satu kebiasaan: sesuaikan setiap pilihan desain dengan beban nyata, jalur termal nyata, dan papan nyata yang dapat Anda buat. Dua tujuan mendorong pekerjaan Anda. Anda menginginkan efisiensi konversi daya tertinggi yang dapat Anda capai. Anda juga membutuhkan tegangan keluaran agar tetap stabil saat beban berubah. Tujuan-tujuan ini saling bertentangan. Efisiensi yang lebih tinggi seringkali berarti lebih banyak switching, dan lebih banyak switching dapat mengganggu keluaran. Tugas Anda adalah menyeimbangkannya dengan data, bukan tebakan. Sistem konversi daya yang baik berasal dari pilihan yang cermat di setiap tahap. Setiap peningkatan efisiensi dan setiap titik regulasi bergantung pada keseimbangan tersebut.
Ringkasan Utama
Pilih jenis konverter yang tepat untuk kebutuhan Anda: buck menurunkan tegangan, boost menaikkannya, dan buck-boost menangani input yang berubah-ubah.
Gunakan regulator switching sebagai pengganti regulator linier jika kehilangan daya lebih dari 2 watt. Ini akan menghemat energi dan mengurangi panas.
Rancang rangkaian kontrol Anda agar memiliki margin fasa minimal 60 derajat. Ini membantu menjaga tegangan keluaran tetap stabil saat beban berubah.
Pilihlah komponen seperti induktor dan MOSFET dengan mempertimbangkan berbagai faktor , seperti resistansi dan muatan gerbang, untuk frekuensi switching Anda.
Uji desain Anda dengan cermat menggunakan pengukuran yang akurat. Hal ini memastikan efisiensi dan target regulasi terpenuhi dalam produksi.
Pemilihan Topologi Konversi Daya
Pertukaran antara Buck, Boost, dan Buck-Boost
Anda mulai memilih topologi dengan tiga masukan: profil beban, rasio tegangan masukan-ke-keluaran, dan kebutuhan isolasi. Regulator bekerja paling baik ketika VIN sama dengan VOUT, dan efisiensinya menurun seiring bertambahnya rasio tersebut. Dengan masukan yang bergerak antara 36 dan 60V, bus 48V adalah yang terbaik, karena membawa arus 4 kali lebih sedikit daripada 12V dan mengurangi kerugian PDN sekitar 16 kali lipat. Masukan tersebut dapat turun di bawah 48V, sehingga tahap ini harus berupa buck-boost.
Topologi | Rasio Tegangan | Isolasi | Paling cocok |
|---|---|---|---|
Dolar | Turun tangga | Tidak | Rel sederhana dan berbiaya rendah; arus input yang terputus-putus meningkatkan EMI. |
Mendorong | Langkah maju | Tidak | Arus CCM kontinu; cocok untuk koreksi faktor daya aktif. |
dorongan uang | Langkah naik atau turun | Tidak | Sistem bertenaga baterai dengan input yang berubah-ubah |
Konverter buck adalah pilihan paling sederhana dan termurah, dan mencapai efisiensi tinggi pada daya tinggi. Tahap boost menarik arus kontinu dalam CCM, yang membuatnya sangat cocok untuk koreksi faktor daya aktif. Tahap buck-boost menangani input yang berubah, tetapi mereka membalik output dan sakelarnya tidak memiliki referensi ground. Di mana efisiensi dan fleksibilitas penting, konverter dc-dc menggantikan regulator linier. Konverter teregulasi terisolasi mencapai efisiensi tinggi dalam ukuran yang kecil.
Dasar-Dasar Rektifikasi Sinkron
Anda sebaiknya mengganti dioda freewheeling dengan MOSFET untuk mengurangi kerugian konduksi pada jalur tegangan rendah dan arus tinggi. Dioda menurunkan tegangan maju tetap pada arus berapa pun. MOSFET menurunkan arus dikalikan RDS(on), sehingga kerugian berkurang saat Anda memasang perangkat secara paralel atau memilih komponen dengan resistansi lebih rendah. Perubahan ini seringkali menentukan apakah konverter daya memenuhi target efisiensinya.
Topologi Terisolasi dan Kapan Anda Membutuhkannya
Pilih topologi terisolasi ketika keamanan atau pemisahan ground membutuhkannya. Flyback adalah pilihan terisolasi paling sederhana pada daya rendah, namun kinerjanya buruk di atas sekitar 10A. Konverter forward menambahkan induktor keluaran dan menangani arus keluaran tinggi dengan lebih baik. Topologi konverter daya canggih, termasuk tahap buck-boost dua sakelar, meningkatkan efisiensi dengan mengorbankan kompleksitas.
Catatan: Regulasi yang buruk biasanya berarti kerugian yang lebih tinggi, jadi anggaplah tegangan keluaran yang berfluktuasi sebagai peringatan efisiensi.
Efisiensi Konversi Daya dan Mekanisme Kerugian
Kerugian Pengalihan vs. Kerugian Linier
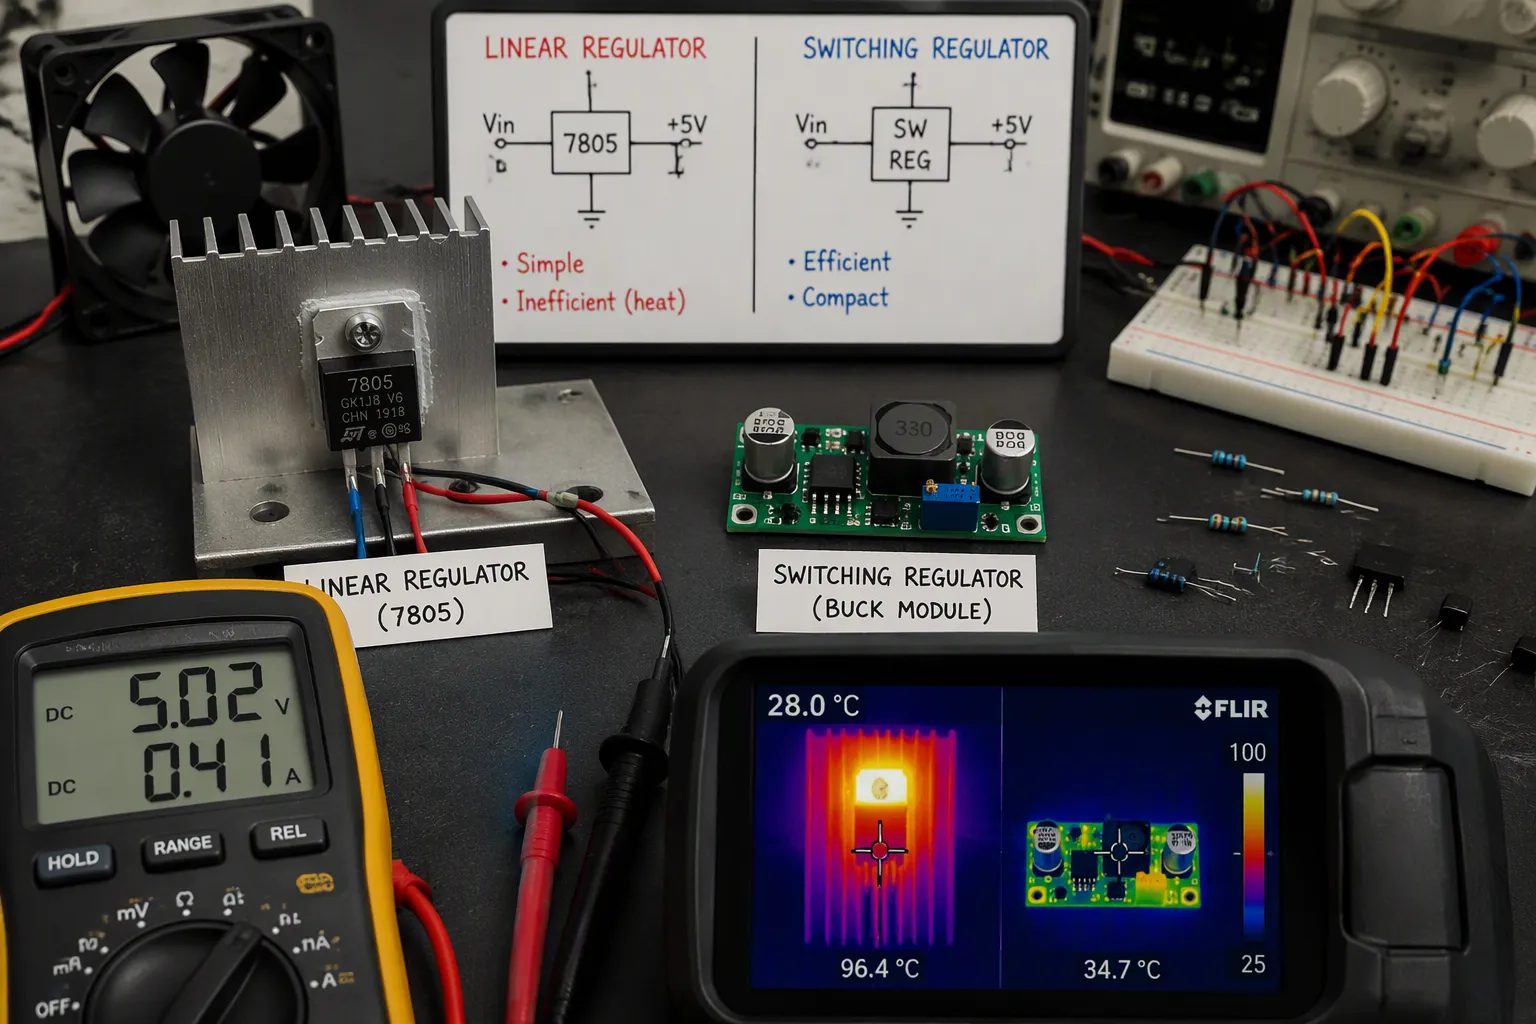
Regulator linier menjaga outputnya tetap stabil dengan menurunkan tegangan berlebih antara input dan output. Arus beban mengalir melalui beban dan regulator. Jadi daya yang terbuang sama dengan penurunan tegangan dikalikan arus output. Pada regulator 5V mobil biasa yang diberi daya dari sistem pengisian daya 14.3V, penurunan tegangannya adalah 9.3V. Pada arus 1.0A, beban mendapatkan daya 5W sementara regulator membakar daya 9.3W, yang memberikan efisiensi hanya sekitar 35%. Elemen switching menghindari pemborosan ini. Mereka memotong input dan menyimpan energi dalam induktor, sehingga mereka hanya kehilangan sebagian kecil daya yang disalurkan. Itulah mengapa catu daya mode switching mencapai efisiensi tinggi di mana komponen linier tidak dapat mencapainya.
Parameter | Regulator Linier | Pengatur Pengalihan |
|---|---|---|
Efisiensi | Rendah (30–60% ketika VIN jauh di atas VOUT) | Tinggi (80–95%) |
Stres termal | Tinggi untuk VIN–VOUT besar atau arus tinggi | Rendah untuk beban yang sama |
Arus beban tipikal | Hingga 500 mA | 1A sampai 10A dan seterusnya |
Anda harus memperlakukan aturan 2W sebagai ambang batas praktis. Hitung kerugian sebagai (VIN − VOUT) × IOUT. Jika hasilnya lebih dari 2W, pilih regulator switching . Jika tetap pada atau di bawah 2W, komponen linier mungkin berfungsi dengan pendinginan yang tepat. Menyuplai 5V pada 2A dari 12V dengan regulator linier membuang daya 14W, yang tidak praktis. Tahap switching dengan efisiensi 90% membuang daya mendekati 1W untuk pekerjaan yang sama.
IC 7805 yang beroperasi pada tegangan 12V dan arus 500mA menghasilkan panas lebih dari 3.5W. Komponen tersebut membutuhkan heatsink atau desain termal PCB yang lebih baik.
Rincian Kerugian di Seluruh Rentang Beban
Empat komponen kerugian membentuk efisiensi konversi daya, dan masing-masing memiliki skala yang berbeda. Kerugian konduksi meningkat sebanding dengan kuadrat arus beban, sehingga berperan penting pada beban berat. Kerugian switching tetap sebanding dengan frekuensi dan tegangan bus, dan berperan penting pada beban ringan. Kerugian penggerak gerbang berbanding lurus dengan frekuensi dan muatan gerbang. Kerugian diam tetap konstan, sehingga paling berpengaruh ketika arus keluaran sangat kecil. Desain canggih telah menunjukkan efisiensi puncak lebih dari 99.1% dengan menggabungkan inovasi komponen, topologi, dan kontrol.
Mode Efisiensi Beban Ringan
Pada PWM frekuensi tetap, jumlah switching tetap konstan, sehingga konsumsi daya sendiri tetap konstan dan efisiensi menurun pada arus rendah. Mode beban ringan memperbaiki hal ini. Kontrol burst, skip, dan PFM memperpanjang periode dan mengurangi jumlah peristiwa switching per satuan waktu. Pada beban 1mA, PWM paksa hanya memberikan efisiensi sekitar 8%, sedangkan PFM mencapai sekitar 84%. PFM juga menghilangkan kerugian pengaktifan sisi tinggi dan mengurangi kerugian penggerak gerbang dan waktu mati. Deteksi perpotongan nol menambahkan keuntungan lain dengan mematikan FET sisi rendah ketika arus induktor menjadi negatif.
Tip: PFM menghadirkan frekuensi variabel, riak yang lebih tinggi, dan kemungkinan kebisingan yang terdengar. Periksa perilaku EMI sebelum Anda memutuskan untuk menggunakannya.
Regulasi Tegangan dan Desain Loop Kontrol
Kompensasi Umpan Balik dan Stabilitas
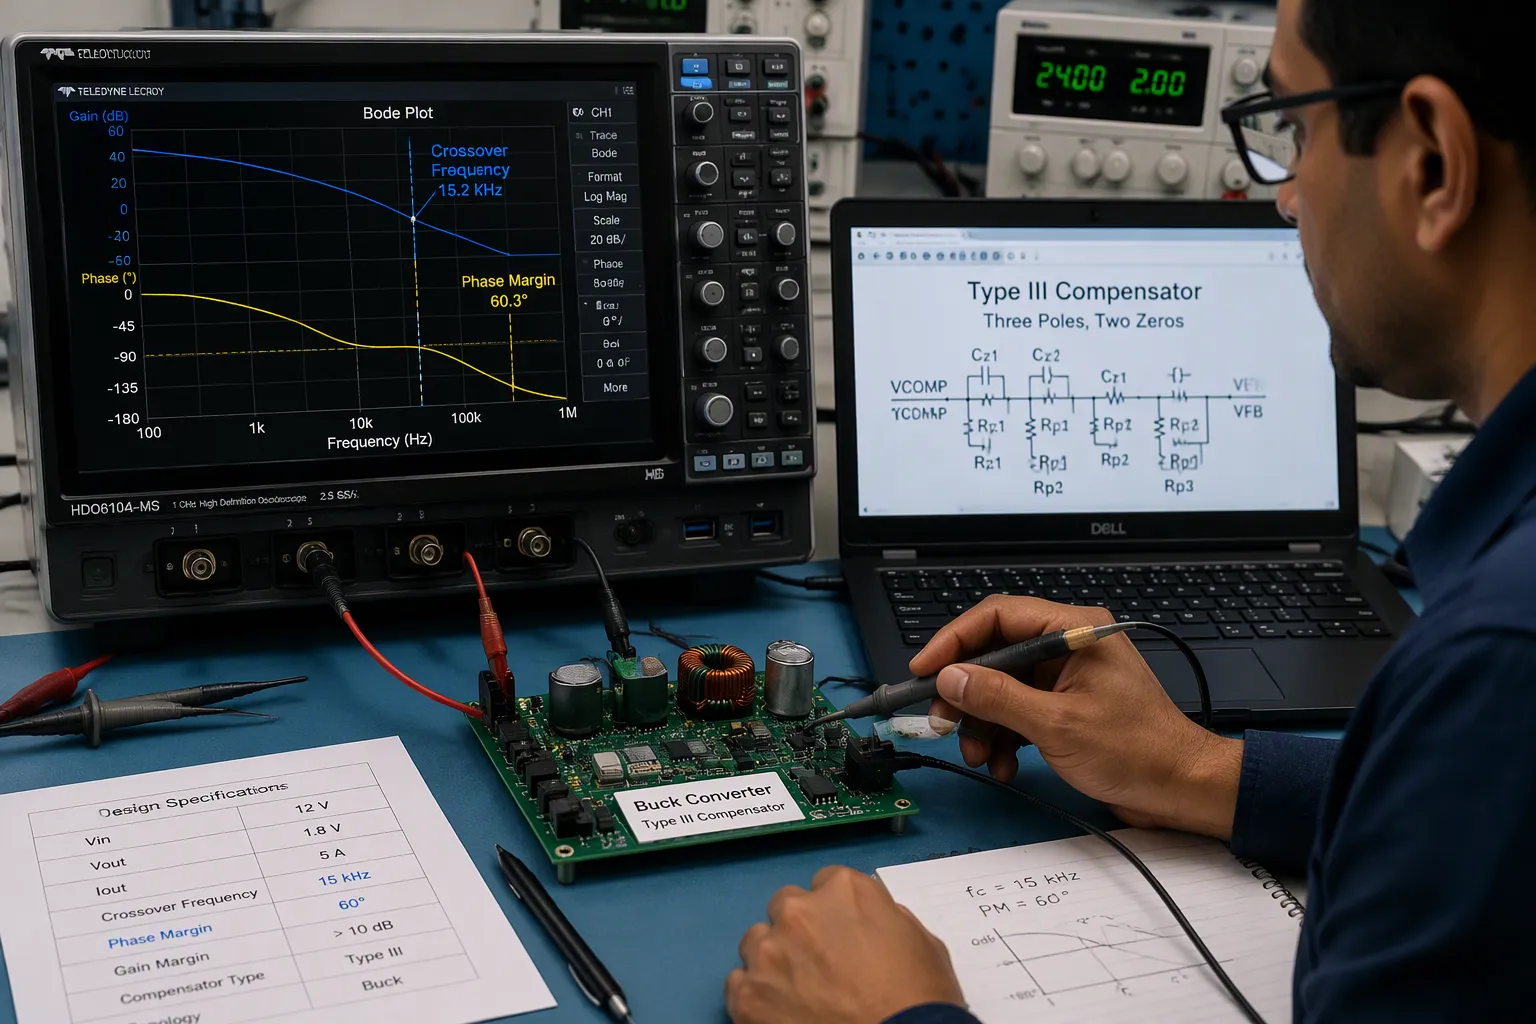
Anggaplah loop kontrol sebagai bagian dari desain konverter DC/DC yang menentukan apakah output tetap stabil atau berayun. Tahap buck, boost, atau buck-boost semuanya membutuhkan tiga tugas yang sama dari kompensator. Pertama, penguatan tinggi pada DC bekerja seperti integrator. Ia meningkatkan kesalahan stabil apa pun sampai siklus kerja memperbaikinya. Tanpa integrator itu, kontrol proporsional saja akan meninggalkan kesalahan keadaan stabil. Kedua, dua zero di dekat resonansi LC menaikkan fase pada titik persilangan. Ketiga, dua pole frekuensi tinggi memotong penguatan di atas titik persilangan. Mereka mencegah riak switching dan noise yang disuntikkan mengubah siklus kerja.
Kompensator Tipe III (tiga kutub, dua nol) menyediakan ketiganya. Tabel di bawah ini menunjukkan contoh buck yang telah dikerjakan.
Pertimbangan | Nilai / Penempatan | Tujuan |
|---|---|---|
Frekuensi pindah silang | 15 kHz (sekitar fsw/10) | Respons transien cepat dalam validitas model rata-rata |
Target margin fase | ≥ 55° (desain mencapai 60°) | Transien bersih, ruang gerak untuk variasi komponen. |
Target margin keuntungan | 12 dB | Margin terhadap keterlambatan fase parasit |
Nol kompensator | 3.2 kHz dan 6.2 kHz | Pulihkan sekitar 38° fase pada titik persilangan. |
Kutub kompensator | 75 kHz dan 145 kHz | Kurangi penguatan; redam riak dan kebisingan. |
Kemiringan penguatan loop pada 0 dB | −20 dB/dekade | Stabilitas crossover tunggal |
Margin fase secara langsung memengaruhi overshoot. Pada sekitar 65°, Anda akan melihat overshoot sekitar 5% dan stabil dalam beberapa siklus. Pada 45°, overshoot meningkat hingga sekitar 20% dengan ringing sedang. Pada 25°, overshoot mencapai sekitar 50% dengan ringing panjang. Anda sebaiknya menargetkan 60° dan jangan pernah turun di bawah 45°, karena margin tambahan tersebut menyerap penyimpangan akibat suhu, usia, dan variasi manufaktur.
Sebuah loop yang mengukur margin fase 60° di bangku uji masih dapat berosilasi setelah Anda menambahkan filter input. Filter dan konverter berinteraksi melalui impedansi, bukan melalui loop yang baru saja Anda kompensasi. Kegagalan itu muncul pada resonansi filter (lihat Kriteria Stabilitas Middlebrook).
Respons Transien dan Penginderaan Jauh
Perubahan beban yang cepat, seperti dari 10 mA ke 500 mA dalam nanodetik, membutuhkan bandwidth loop yang tinggi, penguat kesalahan yang cepat, dan margin fase yang kuat di seluruh beban dan kapasitansi keluaran. Anda harus memilih MLCC dengan ESR rendah untuk output. Kompensasi yang terlalu agresif berisiko menyebabkan ketidakstabilan; terlalu lambat menyebabkan overshoot dan undershoot. Meningkatkan kapasitansi keluaran memperbaiki perilaku transien tetapi membutuhkan area papan dan waktu startup. Salah satu teknik mendorong frekuensi penguatan satuan lebih tinggi dengan OTA arus konstan kecil yang menggerakkan node impedansi tinggi, yang memperluas bandwidth sementara kondisi beban hampir tidak memengaruhi stabilitas.
Untuk output yang diatur tegangan dan beban pada jalur yang panjang, tambahkan penginderaan jarak jauh. Sepasang kabel penginderaan khusus dihubungkan langsung ke terminal beban dalam koneksi Kelvin, memisahkan deteksi tegangan dari jalur arus tinggi. Jalur tersebut hanya membawa arus bias yang sangat kecil, sehingga penurunan IR-nya sendiri dapat diabaikan. Loop umpan balik kemudian membandingkan tegangan yang terdeteksi dengan referensi internalnya dan menaikkan output hingga beban melihat titik yang telah ditentukan. Ini mengoreksi resistansi jalur, kabel, dan konektor, memberikan pengaturan yang tepat dan catu daya yang stabil bahkan di bawah permintaan dinamis.
Tip: Arahkan jalur sensor sebagai pasangan diferensial rapat menjauh dari node sakelar. Jalur sensor yang bising akan merusak pengaturan tegangan keluaran lebih dari yang dapat diperbaiki oleh penyesuaian kompensator apa pun.
Pemilihan Komponen untuk Efisiensi Keseluruhan
Induktor, Kapasitor, dan MOSFET
Anda harus memilih ukuran induktor dengan memeriksa tiga batasan sekaligus. Pilih induktansi nominal dari faktor riak pada input terburuk dan beban ringan, lalu bulatkan ke nilai standar terdekat. Periksa arus saturasi pada penurunan 30% terhadap arus puncak, dan sisakan margin 20–30%. Pastikan arus nominal mencakup nilai RMS, dan baca kurva bias DC dan kenaikan suhu sebelum Anda memutuskan.
Pemilihan kapasitor keluaran biasanya mengikuti langkah beban, bukan riak. Penurunan transien 3% dapat membutuhkan kapasitansi yang jauh lebih besar daripada anggaran riak 1%. Periksa ESR, arus riak RMS, dan ukuran kemasan secara bersamaan.
Pemilihan MOSFET adalah soal keseimbangan , bukan perlombaan untuk mendapatkan RDS(on) terendah. Muatan gerbang meningkat seiring dengan ukuran die, sehingga komponen dengan resistansi rendah seringkali memiliki Qg yang tinggi dan memperlambat switching. Pertimbangkan RDS(on) terhadap Qg dan muatan Miller pada frekuensi target Anda.
Pilihan perangkat | Kekuatan | Pertukaran |
|---|---|---|
MOSFET dengan RDS(on) rendah | Kerugian konduksi rendah | Qg tinggi, tepi lebih lambat |
MOSFET Qg Rendah | Pergantian cepat | Kehilangan konduksi yang lebih tinggi |
Pengontrol dan Penggerak Gerbang
Tegangan penggerak gerbang yang lebih tinggi, seperti +15V/-5V, memastikan gerbang menyala dengan stabil dan melindungi oksida gerbang. Hal ini juga membutuhkan regulasi yang lebih ketat dari catu daya penggerak. Kontrol gerbang aktif membentuk dI/dt dan dV/dt untuk mengurangi kerugian switching sambil menjaga EMI tetap terkendali, tetapi hal ini mengurangi bandwidth penginderaan dan menambah kompleksitas.
Perhatikan loop gerbang. Induktansi parasit menyebabkan osilasi dan pemicuan palsu, yang meningkatkan kerugian. Jaga agar jalur tetap pendek, gunakan sumber Kelvin, dan tempatkan decoupling dekat dengan driver.
Tip: Kehilangan muatan gerbang kecil dibandingkan dengan daya nominal, tetapi memanaskan driver dan Rg eksternal. Berikan ruang termal yang cukup untuk komponen-komponen tersebut.
Induktor Tertanam dalam Paket untuk Regulator Terintegrasi
Induktor inti magnetik yang tertanam dalam paket merupakan pilihan baru untuk regulator tegangan terintegrasi buck. Pulau-pulau inti bersama yang terhubung erat meningkatkan kepadatan induktansi hingga 250 nH/mm² dan kepadatan arus hingga 10 A/mm². Dalam konverter 10 modul pada 40 A, susunan yang terhubung memperoleh efisiensi rata-rata 5.65% dibandingkan dengan susunan dasar yang tidak terhubung, dengan modul terbaik mencapai 11.04%.
Hal ini penting untuk konversi daya efisiensi tinggi pada jalur penurunan tegangan tinggi, seperti 12 V ke 1 V. Menempatkan komponen pasif ke dalam kemasan meningkatkan efisiensi di mana area papan terbatas. Perlakukan komponen ini sebagai pengungkit desain untuk sistem konversi daya yang membutuhkan pengiriman daya yang ringkas dan efisien tinggi.
Pertimbangan antara Efisiensi, Ukuran, dan EMI
Pengaturan Frekuensi dan Manajemen Termal
Anda memilih frekuensi switching terlebih dahulu, karena hal itu memengaruhi setiap pilihan lainnya. Frekuensi yang lebih tinggi membuat induktor, kapasitor, dan filter lebih kecil, dan meningkatkan kepadatan daya. Perubahan yang sama menambahkan lebih banyak peristiwa switching setiap detik, sehingga kerugian meningkat dan efisiensi dapat menurun ketika desain termal lemah. Nilai dv/dt dan di/dt yang lebih tajam juga meningkatkan noise konduksi dan radiasi. Anda kemudian membutuhkan tata letak yang lebih rapat, penyaringan yang lebih baik, dan penyetelan penggerak gerbang yang cermat.
Prioritas Desain | Pengaruh Frekuensi Pergantian yang Lebih Tinggi |
|---|---|
Efisiensi | Semakin banyak peristiwa peralihan setiap detik; efisiensi total dapat menurun tanpa desain termal yang kuat. |
Ukuran Solusi | Komponen pasif yang lebih kecil dan kepadatan daya yang lebih tinggi; komponen pasif menjadi lebih sensitif dan lebih mahal. |
Tepi yang lebih tajam meningkatkan kebisingan; membutuhkan tata letak, pelindung, dan penyaringan yang lebih rapat. | |
Panas | Lebih banyak siklus suhu sambungan dan penurunan daya diperlukan |
Perkirakan kerugian switching pada frekuensi yang Anda pilih, lalu periksa ruang termal pada modul dan heatsink. Validasi kontrol dv/dt dan di/dt untuk risiko EMI, sesuaikan, dan ulangi. Konfirmasikan dengan simulasi, uji termal, pemindaian EMI, dan uji beban sebelum Anda menyelesaikannya.
Tip: Frekuensi yang lolos uji EMI di meja kerja masih bisa gagal di dalam wadah logam. Lakukan pemindaian sedini mungkin.
Batasan Area Tembaga dan DFM
Rencanakan jalur panas sebelum Anda melakukan routing. Susunan via termal mengalirkan panas dari bagian permukaan ke bidang tembaga internal atau bagian belakang, dan via yang terisi atau tersumbat mencegah penyerapan solder. Tembaga tebal mengurangi pemanasan resistif dan menyebarkan panas ke samping. Koin tembaga dan substrat logam terisolasi berfungsi untuk perangkat di mana susunan via tidak memadai. Kelompokkan via ke dalam beberapa kelompok, dan ikuti IPC-7093 untuk paket yang diakhiri di bagian bawah dan IPC-2152 untuk lebar pembawa arus.
DFM kemudian membatasi rencana tersebut. Area tembaga yang besar menarik panas dari sambungan solder selama proses reflow, sehingga ukuran solder yang besar mengalir di sekitar jalur panas sebenarnya. Minimalkan pasta solder untuk mencegah komponen mengambang. Jauhkan jalur arus tinggi dari sensor dan op-amp.
Pertimbangan Biaya dan Daftar Material
Frekuensi yang lebih rendah membuat biaya BOM ( Bill of Materials) dan pengendalian EMI (Electromagnetic Interference) lebih murah. Frekuensi yang lebih tinggi dapat meningkatkan biaya melalui perangkat yang lebih canggih dan pengendalian EMI yang lebih ketat. Pertimbangkan setiap opsi berdasarkan profil beban Anda, bukan berdasarkan nilai puncak pada lembar data.
Catatan: Setiap peningkatan efisiensi tinggi akan membutuhkan luas papan sirkuit, biaya, atau margin EMI di suatu tempat.
Implementasi dan Pengujian Tingkat Dewan Direksi
Tata Letak Loop Panas dan Node Sakelar
Loop panas adalah jalur arus tinggi yang membawa arus switching. Luasnya menentukan induktansi parasit, dan induktansi parasit menentukan osilasi, overshoot, dan EMI. Anda harus menempatkan kapasitor input dan decoupling hanya beberapa milimeter dari half-bridge MOSFET. Luas loop yang lebih kecil menurunkan induktansi loop dan mengurangi overshoot tegangan. Loop daya yang berorientasi vertikal pada papan multilayer semakin memperkecil luas loop, dan tata letak seperti ini telah dilaporkan mengurangi overshoot hingga sekitar 4 V dibandingkan dengan tata letak biasa.
Tindakan Desain | Berlaku untuk | Efek |
|---|---|---|
Kapasitor yang berdekatan dengan MOSFET | Sirkuit panas | Memperkecil luas loop, menurunkan induktansi |
Loop daya vertikal pada PCB multilayer | Sirkuit panas | Memotong area lingkaran dan area yang terlewat |
Busbar laminasi untuk tautan DC | Sirkuit panas | Mencegah lonjakan V_DS saat dimatikan |
Loop gerbang kompak dan terisolasi | Node sakelar | Menghentikan penyalaan palsu dari kopling Miller |
Induktansi sumber yang cocok pada perangkat paralel | Node sakelar | Menghindari pembagian arus yang tidak merata |
Anda juga harus menjaga bidang referensi tetap utuh dan menjauhkan area switching yang bising dari area analog yang sensitif. Langkah-langkah ini menahan noise dv/dt dan di/dt yang tinggi serta melindungi integritas pengembalian sinyal.
Pengukuran dan Validasi
Data pengukuran di meja kerja hanya bermanfaat jika pengaturan sudah benar. Kesalahan kalibrasi meningkat seiring dengan pembacaan, sehingga nilai besar membawa kesalahan absolut yang lebih besar. Offset nol menambahkan kesalahan konstan yang paling merugikan pembacaan kecil. Pergeseran instrumen, waktu tunda, dan histeresis semuanya mengubah hasil. Anda harus mengatur ulang nol meteran di awal, menunggu hingga stabil sebelum setiap pembacaan, dan melakukan pengukuran hanya dalam satu arah.
Kesalahan | Bagaimana Hal Itu Memanipulasi Pembacaan | Cara Menghindari |
|---|---|---|
Kesalahan kalibrasi | Berkembang dengan nilai skala penuh | Verifikasi dengan referensi yang tepat. |
Offset nol | Kesalahan konstan, terburuk pada nilai kecil. | Atur ulang ke nol dan catat offsetnya. |
Waktu tunda / histeresis | Pembacaan awal terlalu tinggi atau terlalu rendah. | Tunggu hingga stabil; lakukan penyapuan satu arah. |
Kebisingan lingkungan | Hasil bias draf dan getaran | Lindungi atau kendalikan ruang kerja. |
Sebelum produksi massal, validasi langkah beban transien, regulasi saluran dan beban, serta efisiensi. Ingatlah bahwa regulasi dan kerugian bergerak bersamaan. Sebuah transformator dengan impedansi 7% menunjukkan kerugian beban 11 kW dan efisiensi 98.6%, dibandingkan dengan 8 kW dan 98.9% pada impedansi 5%. Regulasi yang lebih buruk berarti kerugian yang lebih tinggi, jadi anggap tegangan keluaran yang berfluktuasi sebagai peringatan tentang efisiensi konversi daya.
Tips: Lakukan beberapa pengukuran pada rentang terluas. Variasi yang tidak pernah Anda ukur adalah variasi yang tidak dapat Anda perbaiki.
Konversi daya efisiensi tinggi dan regulasi yang stabil berasal dari satu rantai yang terhubung: topologi, loop kontrol, komponen, tata letak, desain termal, dan DFM (Design for Manufacturing) semuanya disesuaikan dengan batasan aktual Anda. Anda tidak dapat menghindari kompromi. Desain terbaik sesuai dengan profil beban, batasan termal, dan target biaya Anda sendiri, bukan puncak pada lembar data.
Catatan: Data laboratorium selalu lebih akurat daripada perkiraan. Ukur, ulangi, lalu validasi sebelum produksi massal.
Perlakukan setiap peningkatan efisiensi konversi daya sebagai hasil yang terukur, bukan sekadar harapan. Kerja konversi daya yang cermat akan menghasilkan catu daya yang andal. Bangun catu daya yang andal dengan cara yang sama, satu pengukuran jujur pada satu waktu, dan target efisiensi serta regulasi Anda akan tetap terjaga dalam produksi.
FAQ (Pertanyaan Umum)
Bagaimana cara memilih antara buck, boost, dan buck-boost?
Mulailah dengan tiga masukan: profil beban, rasio tegangan masukan-ke-keluaran, dan kebutuhan isolasi. Pilih penguat buck untuk menurunkan tegangan, penguat boost untuk menaikkan tegangan, dan penguat buck-boost ketika tegangan masukan berfluktuasi di atas dan di bawah tegangan keluaran. Tambahkan topologi terisolasi hanya jika keamanan atau pemisahan ground membutuhkannya.
Apakah Anda sebaiknya menggunakan regulator linier atau konverter switching?
Hitung kerugian sebagai (VIN − VOUT) × IOUT. Jika hasilnya tetap pada atau di bawah 2W, komponen linier mungkin dapat berfungsi dengan pendinginan yang tepat. Di atas 2W, beralihlah ke tahap switching. Regulator linier yang diberi daya dari input yang jauh lebih tinggi akan membakar sebagian besar daya yang disalurkan sebagai panas.
Bagaimana cara menjaga agar loop kontrol tetap stabil?
Usahakan margin fasa minimal 60° dan jangan pernah turun di bawah 45°. Atur crossover mendekati sepersepuluh frekuensi switching, dan gunakan kompensator Tipe III untuk menaikkan fasa pada resonansi LC. Kemudian periksa kembali stabilitas dengan filter input yang terhubung.
Tip: Sebuah loop yang terlihat bersih di atas meja masih dapat beresonansi setelah filter input berinteraksi dengannya.
Mengapa efisiensi menurun drastis pada beban ringan?
PWM frekuensi tetap menjaga kecepatan switching yang sama terlepas dari seberapa kecil bebannya, sehingga konsumsi daya sendiri tetap konstan. Mode burst, skip, dan PFM mengurangi jumlah peristiwa switching dan memulihkan sebagian besar kerugian tersebut. Periksa EMI dan ripple sebelum Anda mengaktifkannya.
Teruslah mengukur, teruslah melakukan iterasi, dan target efisiensi serta regulasi Anda akan terpenuhi di lingkungan produksi.