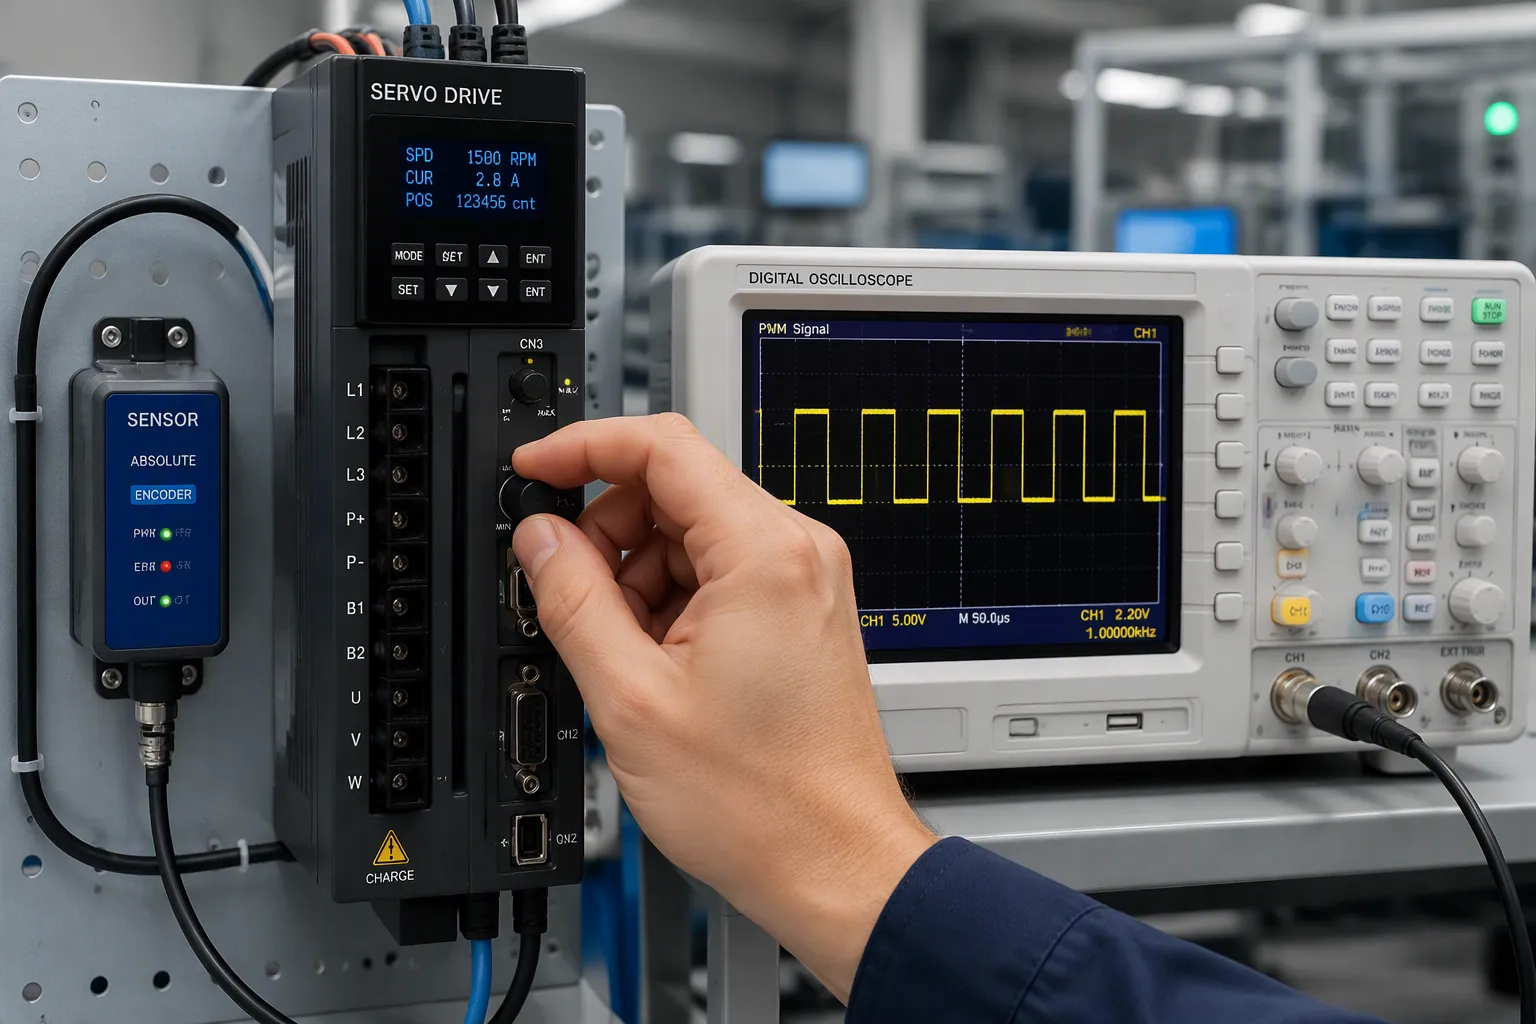
Penggerak servo menggunakan PWM untuk mengatur posisi atau kecepatan target. Sensor melaporkan nilai aktual secara real-time. Penggerak kemudian memperbaiki celah dalam loop tertutup. PWM, atau modulasi lebar pulsa, menghidupkan dan mematikan sinyal dengan sangat cepat. Siklus kerja adalah fraksi waktu aktif, dan itu mengatur tingkat perintah. Kontrol loop tertutup berarti penggerak membandingkan perintah dengan umpan balik dan menyesuaikan keluarannya hingga kesalahan menjadi lebih kecil.
Insinyur perangkat keras dan tim produk elektronik membutuhkan fakta tingkat papan sirkuit, bukan slogan. Penggerak servo adalah inti dari kontrol gerak, dan pilihan desain kecil menentukan apakah motor servo mempertahankan posisinya atau bergerak tanpa arah. Diskusi ini mencakup pengkodean perintah, penginderaan umpan balik, loop gabungan, dan pertimbangan tahap daya.
Ringkasan Utama
Siklus kerja PWM mengatur perintah untuk penggerak servo, sehingga pengaturan waktu yang tepat memastikan gerakan yang akurat.
Pilih sensor yang tepat untuk kebutuhan presisi Anda: potensiometer untuk tugas dasar, encoder untuk akurasi tinggi.
Kontrol loop tertutup memeriksa perintah terhadap umpan balik untuk memperbaiki kesalahan dan menjaga gerakan tetap stabil.
Desain tahap daya yang baik dengan kontrol waktu mati dan pendeteksi arus melindungi penggerak dan motor.
Gunakan panduan DFM sejak awal untuk mencegah masalah manufaktur dan menjaga kinerja servo tetap andal.
Penggerak Servo dan Kontrol PWM
Penggerak servo adalah antarmuka daya dan tahap eksekusi dari sistem gerak. Ia menerima perintah dari pengontrol gerak, mengubah perintah tersebut menjadi pola pengalihan, dan menggerakkan kumparan motor. Penggerak ini tidak menentukan ke mana beban harus diarahkan. Ia menjalankan perintah dan melaporkan kembali melalui jalur umpan baliknya.
Siklus Kerja dan Pengkodean Perintah
Siklus kerja membawa perintah. Pulsa yang lebih lebar memberi tahu penggerak untuk bergerak ke salah satu ujung pergerakan; pulsa yang lebih sempit menggerakkannya ke ujung lainnya. Dalam desain tipe RC, pulsa sekitar 1.5 ms biasanya berarti posisi tengah, dan lebar pulsa bergeser di atas atau di bawah nilai tersebut untuk mengatur posisi yang diinginkan. Penggerak servo industri sering kali mengkodekan kecepatan atau torsi dengan cara yang sama, dengan siklus kerja yang dipetakan ke arus atau kecepatan yang diperintahkan.
Skema pengkodean penting karena motor servo merespons tegangan rata-rata, bukan pada setiap tepi sinyal. Siklus kerja yang bersih menghasilkan rata-rata yang dapat diprediksi. Siklus kerja yang terdistorsi menghasilkan perintah yang tidak pernah dimaksudkan oleh penggerak.
Pengaturan Waktu dan Akurasi Penyegaran PWM
Jitter waktu adalah musuh dari gerakan yang presisi. Penggerak servo membandingkan setiap pulsa yang masuk dengan basis waktu internal. Jitter pada pulsa tersebut menggeser perintah yang didekodekan, dan loop kemudian mengejar target yang terus bergerak. Laju penyegaran menentukan seberapa sering perintah diperbarui. Penyegaran yang terlalu lambat menyebabkan motor servo tertinggal di belakang titik acuan yang berubah dengan cepat.
Tata letak tingkat papan memengaruhi keduanya. Arahkan input PWM menjauh dari node switching, jaga agar jalur tetap pendek, dan berikan timer sumber clock yang stabil. Penggerak servo yang dapat mempertahankan posisi dengan baik biasanya dimulai dengan input perintah yang bersih dan memiliki clock yang tepat.
Catatan: Verifikasi kecepatan penyegaran terhadap dinamika beban, bukan hanya terhadap nilai maksimum yang tertera di lembar data.
Perangkat Keras Deteksi dan Umpan Balik Sensor
Jalur umpan balik menentukan seberapa baik penggerak servo mengetahui posisi sebenarnya dari beban. Sensor mengubah gerakan fisik menjadi sinyal listrik. Penggerak servo kemudian membandingkan sinyal tersebut dengan perintah. Kualitas umpan balik menetapkan batasan yang ketat pada presisi yang dapat dicapai, tidak peduli seberapa cepat loop kontrol berjalan.
Potensiometer, Encoder, dan Sensor Hall
Setiap jenis sensor memiliki kelebihan dan kekurangan dalam hal resolusi dibandingkan dengan biaya dan ruang yang tersedia pada papan sirkuit. Tabel di bawah ini merangkum spesifikasi tipikal.
Jenis Sensor | Resolusi | Ketepatan |
|---|---|---|
Encoder absolut (FANUC) | 24-bit | Akurasi pemosisian ±2.5 μm |
Encoder absolut (Mitutoyo) | Rotasi 0.1 detik busur; linier tingkat nanometer | ±0.5 μm linier; ±1 detik busur putar |
Pengkode absolut umum | Melebihi 16-bit | Kekebalan terhadap gangguan yang kuat, keluaran digital diskrit. |
Potensiometer linier (efek Hall, FANUC) | Analog | Linearitas lebih baik dari 0.1% pada rentang penuh. |
Potensiometer umum | Analog | Rentang posisi ±1–2 mm |
Potensiometer adalah komponen dengan harga paling murah. Sensor Hall berada di tengah-tengah dalam hal harga. Encoder optik adalah komponen kelas atas, dan konstruksinya yang presisi hanya membenarkan biayanya jika pekerjaan tersebut benar-benar membutuhkannya. Potensiometer umum bekerja dengan baik untuk pemosisian ±1–2 mm. Pekerjaan di bawah satu milimeter membutuhkan encoder optik. Motor servo yang menggunakan umpan balik potensiometer juga membutuhkan pelindung dan penyaringan, karena noise analog merusak sinyal tegangan.
Penyaringan Kebisingan pada Saluran Umpan Balik
Garis-garis yang bising merusak data posisi utama. Kabel yang panjang, pelindung yang lemah, dan kabel daya yang berdekatan semuanya menambah kesalahan. Sinyal encoder diferensial memblokir noise common-mode dengan baik. Jauhkan kabel umpan balik dari kabel daya motor. Pilih encoder resolusi tinggi ketika profil gerakan membutuhkan sinkronisasi yang ketat.
Encoder pintar modern melaporkan suhu internal dan bit kualitas sinyal. Penurunan kualitas sinyal di bawah 90% memperingatkan akan terjadinya kegagalan akibat getaran atau masuknya oli. Perhatikan kesalahan posisi lunak yang muncul dan hilang serta lonjakan torsi yang tidak menentu. Penggerak servo yang melacak rasio sinyal-ke-noise encoder dapat mendeteksi kesalahan ini sejak dini. Motor servo kemudian mempertahankan referensi awalnya alih-alih kehilangan referensi tersebut di tengah siklus.
Kontrol Loop Tertutup pada Penggerak Servo
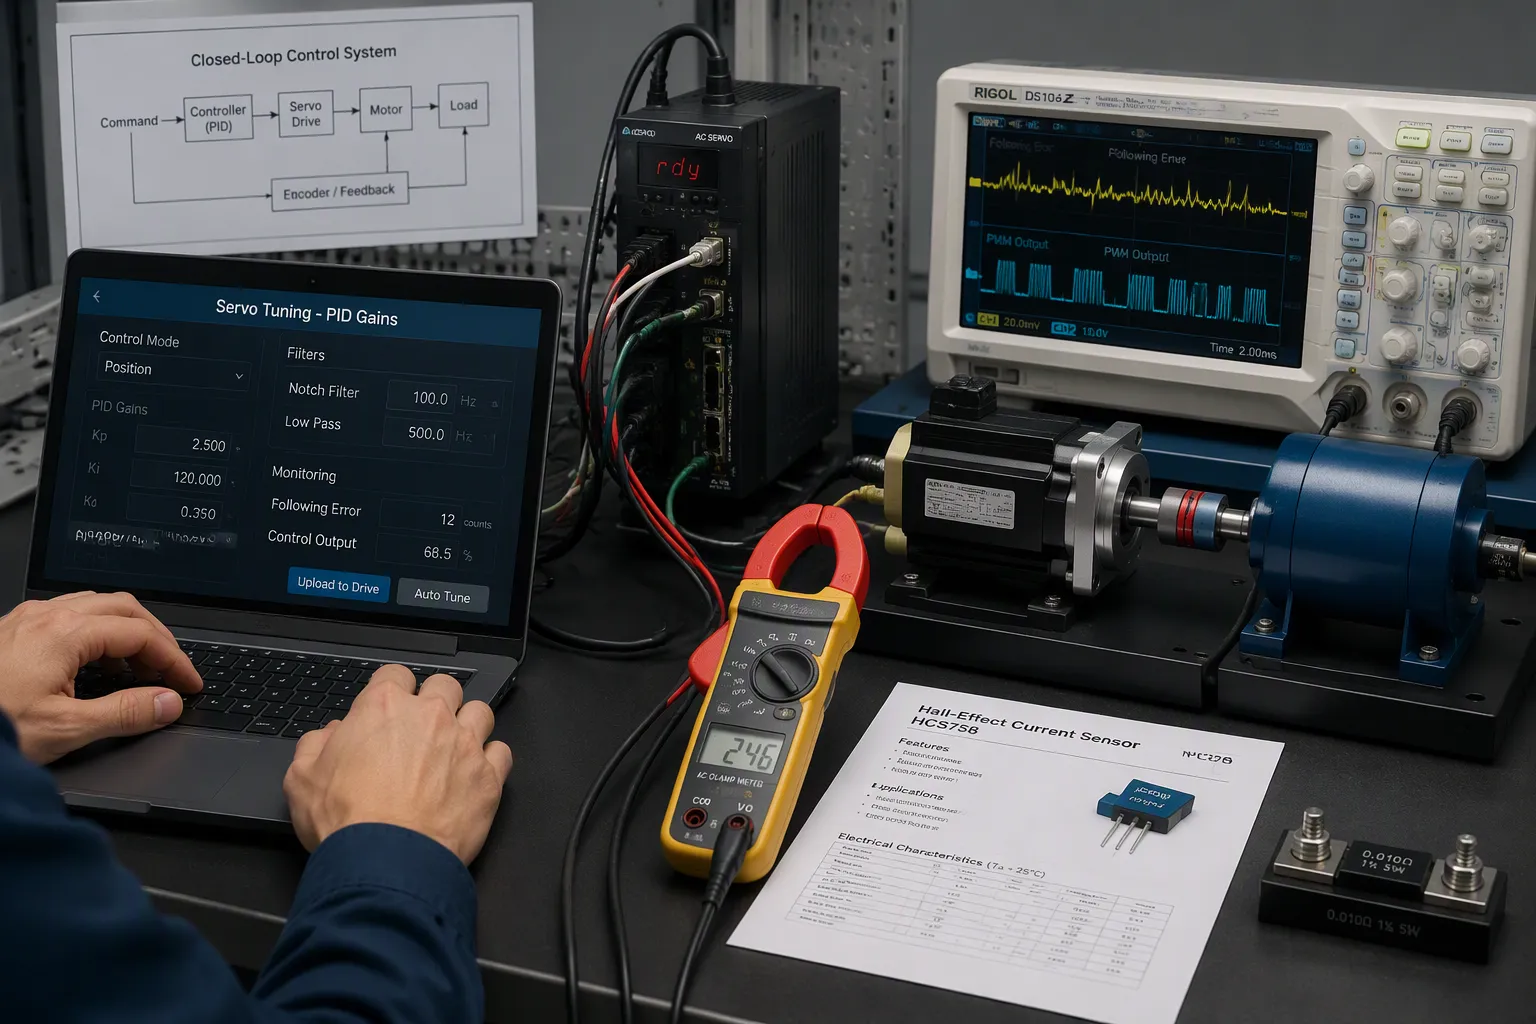
Perintah saja tidak akan membuat motor bergerak. Sistem kontrol loop tertutup memeriksa posisi yang diinginkan terhadap posisi yang diukurnya. Kemudian sistem tersebut bertindak berdasarkan perbedaan tersebut. Perbedaan itu disebut kesalahan berikut. Penggerak servo mengirimkannya ke blok koreksi, dan outputnya menggerakkan tahap daya . Di sinilah perintah PWM dan data sensor akhirnya bertemu.
Koreksi dan Stabilisasi Kesalahan
Sebagian besar servo drive menggunakan pengontrol PID untuk mengoreksi kesalahan. Istilah proporsional bereaksi terhadap seberapa besar kesalahan saat ini, dan berfungsi seperti kekakuan sistem. Istilah integral menjumlahkan kesalahan masa lalu untuk menghilangkan offset keadaan tunak, dan batas integrasi mencegahnya menyebabkan osilasi. Istilah derivatif merespons seberapa cepat kesalahan berubah, dan memberikan peredaman terhadap overshoot.
Penyetelan mengikuti urutan praktis. Para insinyur menaikkan Kp hingga muncul sedikit overshoot, meningkatkan Kd untuk mencapai redaman kritis, kemudian mengatur Ki serendah mungkin untuk menghilangkan kesalahan yang tersisa. Salah satu contoh penyetelan yang dipublikasikan menggunakan Kp = 1, Ki = 2, dan Kd = 0.05. Aturan umum menetapkan Ki antara 1/10 dan 1/2 dari Kp, dan motor servo yang lebih kecil menggunakan rasio yang lebih besar. Ketika tidak ada nilai Kd yang menstabilkan Kp tertentu, panduannya adalah mengurangi Kp sebesar 35–50% dan menyetel ulang.
PID dasar tidak dapat memperbaiki setiap kesalahan. Kompensasi harmonik mengoreksi torsi berulang dan gangguan umpan balik yang terkait dengan pitch motor atau satu putaran mekanis. Pemetaan kesalahan menyimpan data interferometer laser dalam memori non-volatil dan menerapkan koreksi interpolasi secara real-time. Kontrol loop ganda menambahkan encoder kedua pada beban, sehingga loop posisi melihat posisi beban yang sebenarnya. Metode-metode ini memperluas sistem umpan balik loop tertutup melampaui apa yang dapat dilakukan hanya dengan penyetelan gain saja.
Pengukuran Arus dan Deteksi Kemacetan
Pengukuran arus melindungi penggerak dan menutup siklus torsi. Ada dua metode yang dominan, dan masing-masing memiliki kelebihan dan kekurangannya sendiri.
Atribut | Sensor Efek Hall | Resistor Shunt |
|---|---|---|
Isolasi | Isolasi galvanik | None |
Ketepatan | Baik dalam versi sistem tertutup | Presisi dan stabilitas tinggi |
Biaya | Tertinggi | Rendah |
Kehilangan daya | Kehilangan penyisipan minimal | Disipasi panas I²R |
Terbaik untuk | Penggerak arus tinggi yang membutuhkan isolasi yang sangat penting | Desain tegangan rendah dan ringkas |
Posisi shunt memengaruhi apa yang dapat dideteksi oleh drive. Shunt sisi rendah ditempatkan dekat dengan ground dan tidak dapat mendeteksi korsleting ke ground. Shunt sisi tinggi menjaga ground sistem tetap bersih tetapi membutuhkan IC penginderaan yang diberi peringkat untuk tegangan bus. Shunt in-line menempatkan satu resistor per fase motor dan memberikan hasil yang paling akurat, terlepas dari kondisi FET.
Deteksi kemacetan didasarkan pada data ini. Motor servo yang macet akan menarik arus yang meningkat sementara posisi berhenti berubah. Penggerak membandingkan arus dengan ambang batas dan memutus output atau membatalkan perintah. Umpan balik waktu nyata dari arus dan posisi secara bersamaan memisahkan kemacetan sebenarnya dari lonjakan beban singkat. Perbedaan tersebut melindungi gulungan motor dan papan tanpa gangguan yang tidak perlu.
Desain Tahap Daya dan Gerakan Presisi
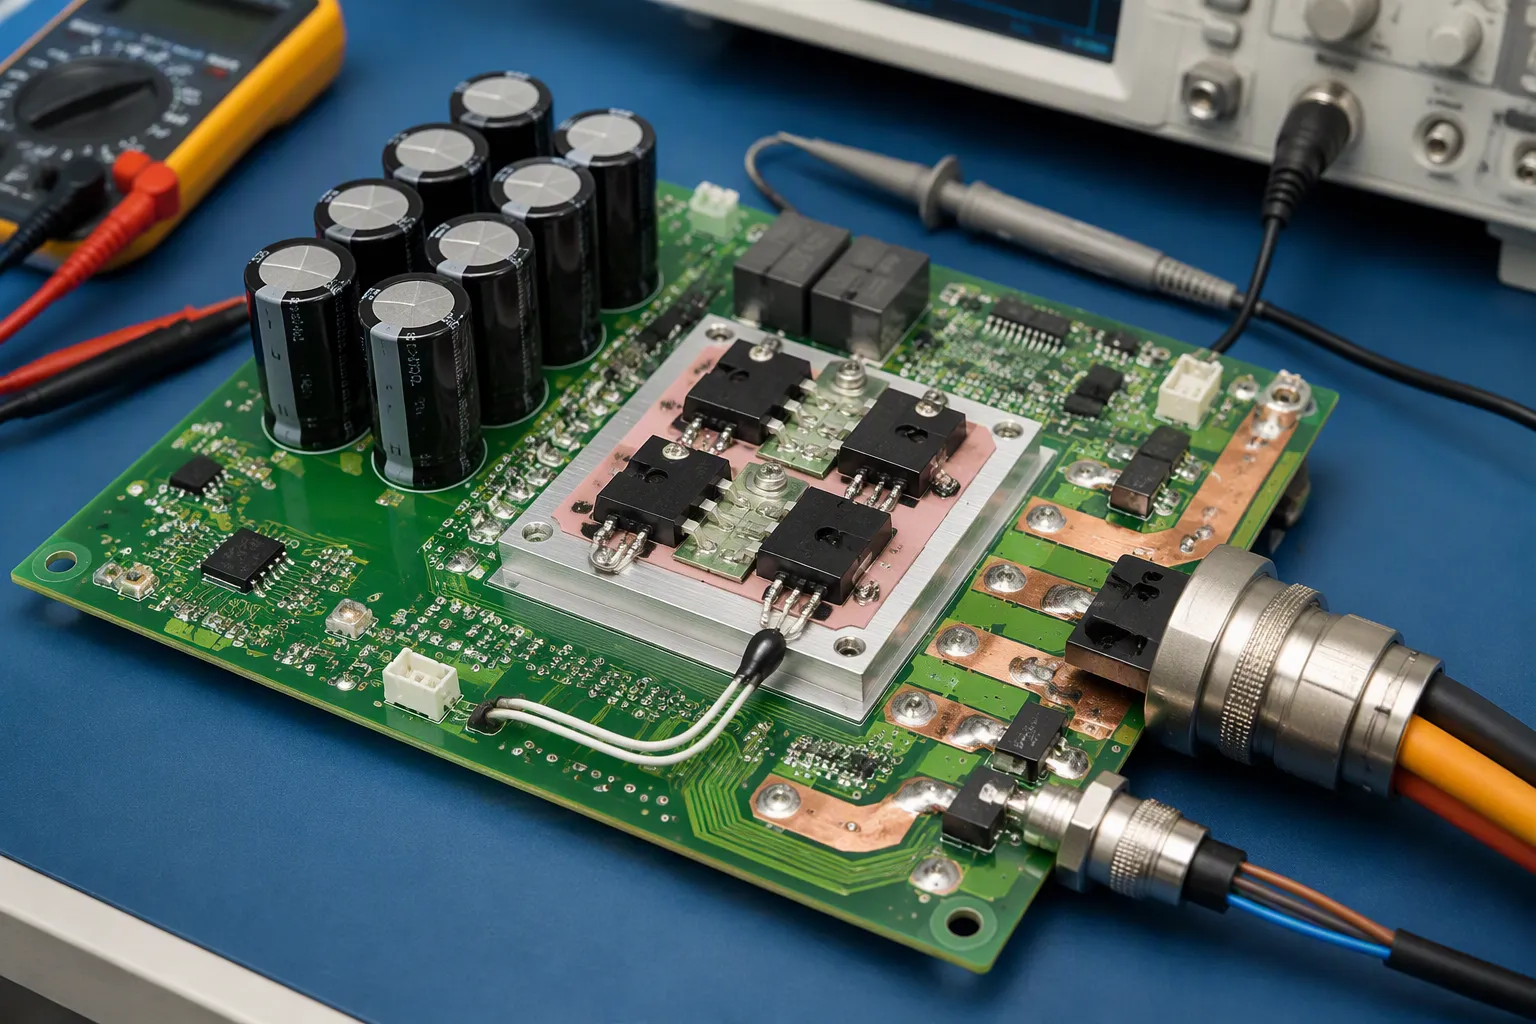
Tahap daya mengubah perintah tegangan rendah menjadi arus motor. Tata letaknya dan komponen mana yang dipilih menentukan apakah gerakan yang presisi tetap stabil di bawah beban.
Jembatan H, EMF Balik, dan Kapasitansi
Rangkaian H-bridge MOSFET mengalihkan tegangan bus di seluruh kumparan. Kontrol waktu mati (dead-time) mencegah terjadinya arus tembus (shoot-through), yaitu ketika kedua perangkat pada satu kaki menghantarkan arus secara bersamaan. Waktu mati tipikal untuk MOSFET silikon berkisar antara 100–300 ns. Aturan yang aman menetapkan waktu mati di atas waktu pemutusan maksimum ditambah margin, misalnya 200 ns untuk pemutusan 50 ns. Waktu mati yang terlalu lama akan menurunkan tegangan efektif dan meningkatkan riak (ripple).
Rekomendasi | Nilai waktu mati | alasan |
|---|---|---|
MOSFET silikon tipikal | 100–300 ns | Matikan sepenuhnya sebelum komplemen dinyalakan |
Margin di atas titik mati | Waktu mati + margin | Mencakup skenario penundaan terburuk. |
Driver yang dapat diprogram (LM5106) | 100–600 ns | Resistor yang dapat disesuaikan |
GGL balik meningkat seiring kecepatan dan bertentangan dengan tegangan yang diperintahkan. Buat anggaran tegangan penuh yang mencakup toleransi suplai, penurunan tegangan kabel, penurunan beban, dan peningkatan regeneratif. Tambahkan ruang gerak 10–15% di kedua ujungnya. Desain tanpa sensor memperkirakan GGL balik dengan pengamat mode geser, kemudian menghitung kecepatan dan posisi rotor. Metode itu menjadi kurang efektif pada kecepatan rendah dan gagal saat diam.
Sesuaikan ukuran kapasitor bus DC untuk arus riak puncak dan jaga agar riak tegangan biasanya di bawah 5%. Jika pengereman regeneratif mengembalikan energi, sediakan jalur penyerapan seperti resistor pengereman agar kenaikan tegangan tidak terlalu membebani tahap daya.
Pertimbangan Termal, Konektor, dan DFM
Konektor dan rangkaian kabel harus mampu menghantarkan arus tanpa menghasilkan terlalu banyak panas. Sesuaikan peringkat kontak dengan konduktor.
Konektor Jenis | Pin | Tegangan / Arus per Kontak | IP (kawin) |
|---|---|---|---|
Lingkaran M23 | 12 atau 17 | 400V / 16A | IP67 |
Surat edaran M12 (kode D) | 8 | 250V / 4A | IP67 |
Surat edaran militer M17 | 7-55 | 600V / 23A | IP68 |
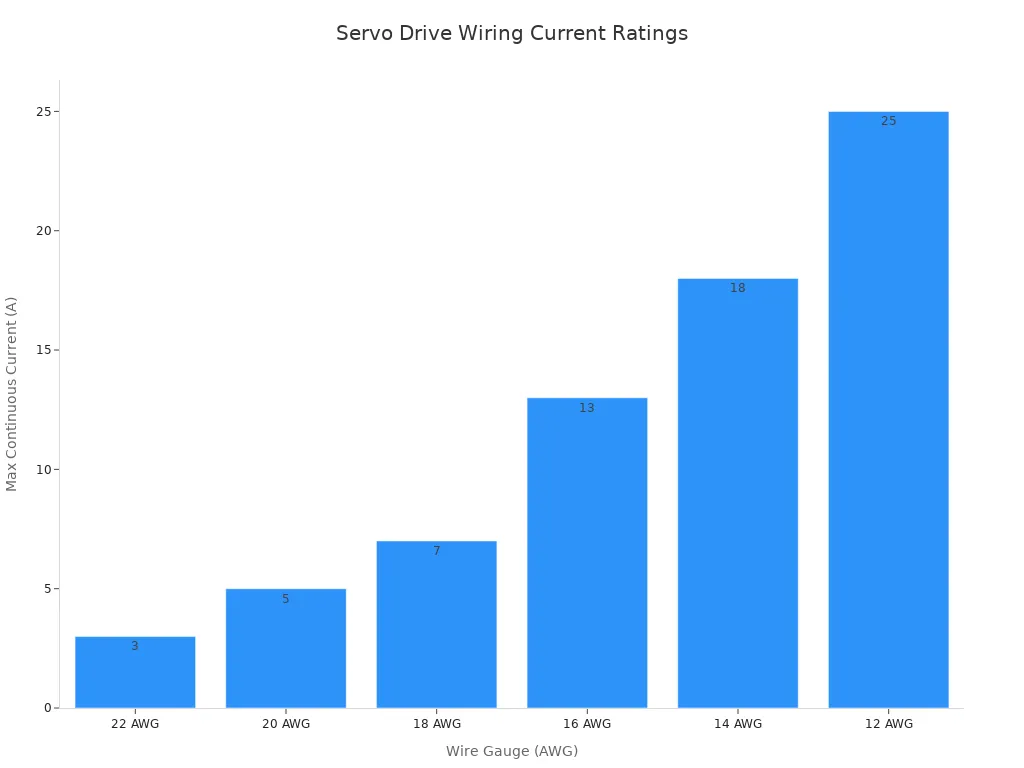
Ukuran kawat mengikuti logika yang sama. Konduktor 16 AWG mengalirkan arus 13A secara terus menerus pada suhu 40°C, yang cocok untuk sambungan dalam kisaran 400W–1.5kW. Konduktor 12 AWG mencapai 25A untuk sambungan yang lebih besar.
Desain termal untuk IC driver bergantung pada luas tembaga, vias termal, dan aliran udara. Tinjauan DFM (Design for Manufacturing) mendeteksi banyak masalah sejak dini. Kunci nomor komponen pabrikan dan alternatif yang disetujui. Kendalikan perangkat yang sensitif terhadap kelembapan sebelum proses reflow. Sesuaikan bukaan stensil dengan profil termal. Verifikasi polaritas dan gunakan AOI (Analog-of-Ignition), tambahkan sinar-X di tempat sambungan tersembunyi atau bantalan termal menimbulkan risiko. Rilis file fabrikasi, BOM (Bill of Materials), centroid, dan perakitan di bawah satu pengidentifikasi revisi.
PWM mengatur perintah. Sensor memeriksa hasilnya. Kontrol loop tertutup penggerak menghubungkan keduanya untuk gerakan yang stabil dan akurat. Penggerak servo mendapatkan presisinya dari kedua bagian pasangan tersebut. Seberapa akurat pengaturan waktu perintah menentukan seberapa bersih target tiba. Seberapa baik sinyal umpan balik menentukan seberapa jujur penggerak melihat beban. Motor servo hanya mengikuti perintah sebaik yang diberikan oleh papan kontrol.
Tim perangkat keras harus mempertimbangkan tiga hal sekaligus saat menulis spesifikasi. Pertama, pertimbangkan perangkat keras umpan balik terhadap resolusi yang dibutuhkan pekerjaan. Kedua, tentukan ukuran tahap daya untuk arus dan tekanan termal yang sebenarnya. Ketiga, selesaikan batasan DFM sebelum dirilis. Penggerak servo yang lolos ketiga pemeriksaan tersebut akan mempertahankan posisinya di bawah beban. Motor servo kemudian akan berjalan lebih dingin dan lebih awet.
FAQ (Pertanyaan Umum)
Bagaimana cara kerja servo drive yang mengubah sinyal PWM menjadi gerakan motor?
Penggerak membaca lebar pulsa dan membandingkannya dengan basis waktu internalnya. Pulsa mendekati 1.5 ms biasanya berarti posisi tengah. Penggerak mengubah nilai yang telah didekode menjadi pola pengalihan untuk tahap daya. Pengaturan waktu yang tepat pada input menjaga perintah tetap stabil.
Sensor umpan balik mana yang sesuai dengan target presisi tertentu?
Potensiometer harganya paling murah dan mampu menangani pemosisian dalam rentang ±1–2 mm. Sensor Hall berada di tengah-tengah dalam hal harga. Encoder optik harganya paling mahal dan layak digunakan jika pekerjaan membutuhkan akurasi di bawah milimeter. Motor servo mengikuti sensor yang didukung oleh papan tersebut.
Mengapa penggerak servo memerlukan pendeteksi arus?
Penginderaan arus menutup loop torsi dan melindungi perangkat keras. Motor servo yang macet menarik arus yang meningkat sementara posisi berhenti berubah. Drive memeriksa arus tersebut terhadap ambang batas dan mengurangi output. Respons ini melindungi kumparan dan papan tanpa menyebabkan gangguan.
Pilihan tingkat papan sirkuit apa yang paling memengaruhi presisi gerakan?
Tiga pilihan terpenting. Arahkan input PWM menjauh dari titik switching dan berikan timer clock yang stabil. Jauhkan kabel feedback dari kabel daya motor dan gunakan sinyal diferensial jika memungkinkan. Sesuaikan waktu mati (dead time) dan kapasitor bus DC untuk beban nyata. Penggerak servo yang berhasil melakukan ketiga hal ini dengan benar akan mempertahankan posisinya di bawah beban.