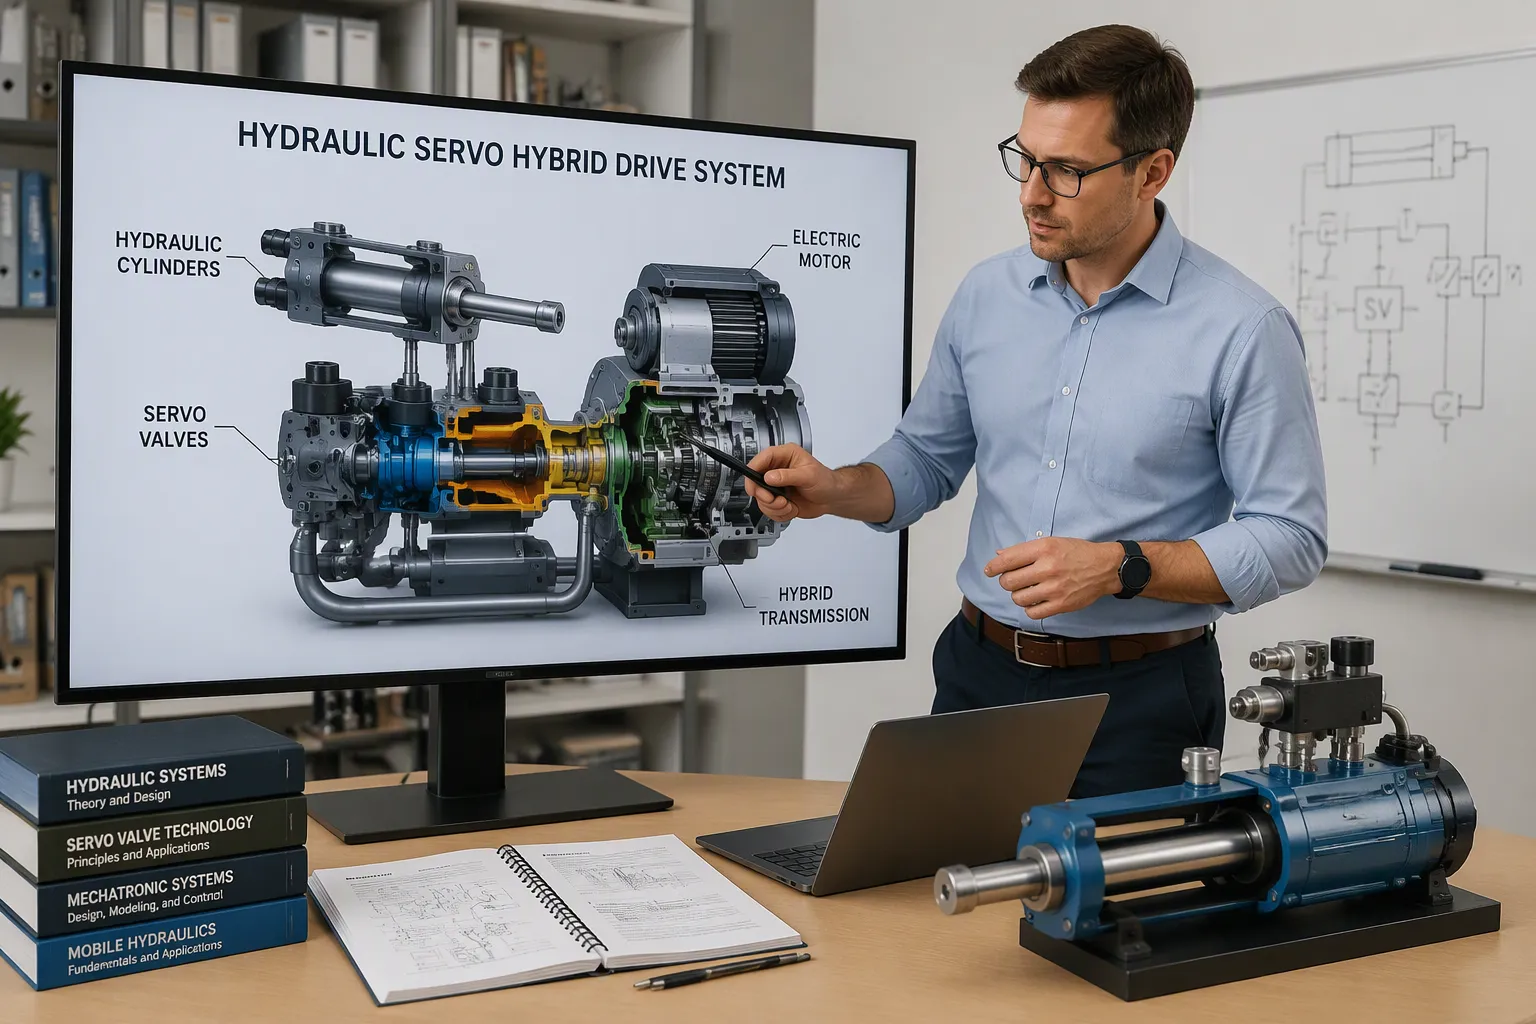
Sistem penggerak hibrida hidrolik/servo adalah sistem penggerak yang menggabungkan pompa/motor hidrolik yang dikendalikan servo dengan akumulator. Pompa/motor menggerakkan mesin, dan akumulator menyimpan energi pengereman untuk digunakan kemudian. Tugas utamanya adalah mengurangi konsumsi bahan bakar dan meningkatkan efisiensi melalui penggerak hidrostatik dan pengereman regeneratif. Menurut data EPA yang dilaporkan oleh STLE, sistem tersebut dapat memulihkan 70% atau lebih energi pengereman yang seharusnya hilang sebagai panas. Lima lapisan menjalankan fungsi ini: mesin, unit penggerak daya, pompa/motor, akumulator, dan papan kontrol elektronik. Setiap lapisan membentuk bagaimana sistem penggerak hibrida hidrolik/servo memberikan daya dan bagaimana elektronik kontrolnya harus dirancang.
Ringkasan Utama
Sistem hidrolik hibrida menghemat bahan bakar dan memperpanjang umur rem dengan menangkap energi saat Anda mengerem.
Motor servo dengan pompa konstan meningkatkan efisiensi dalam setiap kondisi pengoperasian.
Akumulator menyimpan energi pengereman untuk digunakan nanti, yang mengurangi penggunaan bahan bakar.
Desain papan sirkuit yang baik memisahkan sirkuit daya tinggi dan sirkuit sensitif. Hal ini membantu mencegah kegagalan.
Periksa pengaturan pra-pengisian akumulator dan dither secara berkala agar sistem tetap bekerja dengan andal.
Arsitektur Sistem Penggerak Hibrida Hidrolik/Servo
Mesin, Unit Penggerak Daya, dan Pompa/Motor
Mesin menghasilkan tenaga mekanik. Unit penggerak daya mempersiapkan tenaga tersebut dan mengirimkannya ke pompa/motor. Pompa/motor yang dikendalikan servo mengubah energi mekanik menjadi energi hidrolik, atau sebaliknya. Akumulator bertekanan tinggi menjaga cairan tetap bertekanan sehingga dapat digunakan kemudian.
Komponen-komponen ini menggantikan fungsi gearbox, konverter torsi, dan poros mekanis pada sistem penggerak konvensional. Daya mengalir dari mesin ke unit penggerak daya, kemudian ke pompa/motor, dan selanjutnya ke roda atau alat pertanian. Saat mesin mengerem, aliran daya mengalir ke arah sebaliknya.
Paket penggerak servo-hidrolik biasanya memiliki pompa konstan, motor servo , dan konverter dengan perangkat lunak servo-hidrolik bawaan. Konverter tersebut menampung loop kontrol tekanan dan aliran, sehingga paket tersebut tidak memerlukan kabinet sistem kontrol hidrolik terpisah.
Catatan: Motor servo hanya menggunakan daya saat mesin membutuhkannya. Motor standar beroperasi sepanjang waktu dan membuang energi dalam rangkaian hidrolik tradisional.
Akumulator dan Penyimpanan Energi
Akumulator tekanan tinggi adalah bejana tertutup yang menampung cairan hidrolik terhadap muatan gas terkompresi. Fungsinya sebagai penyangga antara permintaan dan pasokan. Muatan gas tersebut menentukan rentang tekanan kerja.
Akumulator menerima lonjakan aliran selama akselerasi dan mengembalikan fluida selama beban puncak. Hal ini memungkinkan mesin beroperasi pada titik operasi yang lebih stabil. Ukuran akumulator bergantung pada rentang tekanan dan seberapa banyak fluida yang harus dipertukarkan oleh sirkuit per peristiwa pengereman.
Perbandingan Konfigurasi Paket Drive
Tabel di bawah ini membandingkan tiga konfigurasi umum berdasarkan efisiensi energi.
system Configuration | Efisiensi energi |
|---|---|
Motor standar + pompa konstan | Rendah |
Motor standar + pompa variabel | Medium |
Motor servo + pompa konstan | High |
Pompa perpindahan variabel menyesuaikan aliran per putaran. Pompa perpindahan konstan dengan motor servo terintegrasi menyesuaikan kecepatan. Pendekatan kedua ini menjaga efisiensi tetap tinggi di seluruh siklus kerja.
Paket ini menggabungkan aktuator, motor servo, penggerak, pengontrol, dan perangkat lunak dalam satu unit. Para insinyur harus menyesuaikan kapasitas perpindahan dengan laju aliran yang dibutuhkan pada tekanan target. Jangan memilih pompa yang terlalu besar, karena kapasitas perpindahan yang terlalu besar akan menurunkan efisiensi beban parsial.
Mode Teknologi Penggerak Hibrida Hidrolik dan Servo
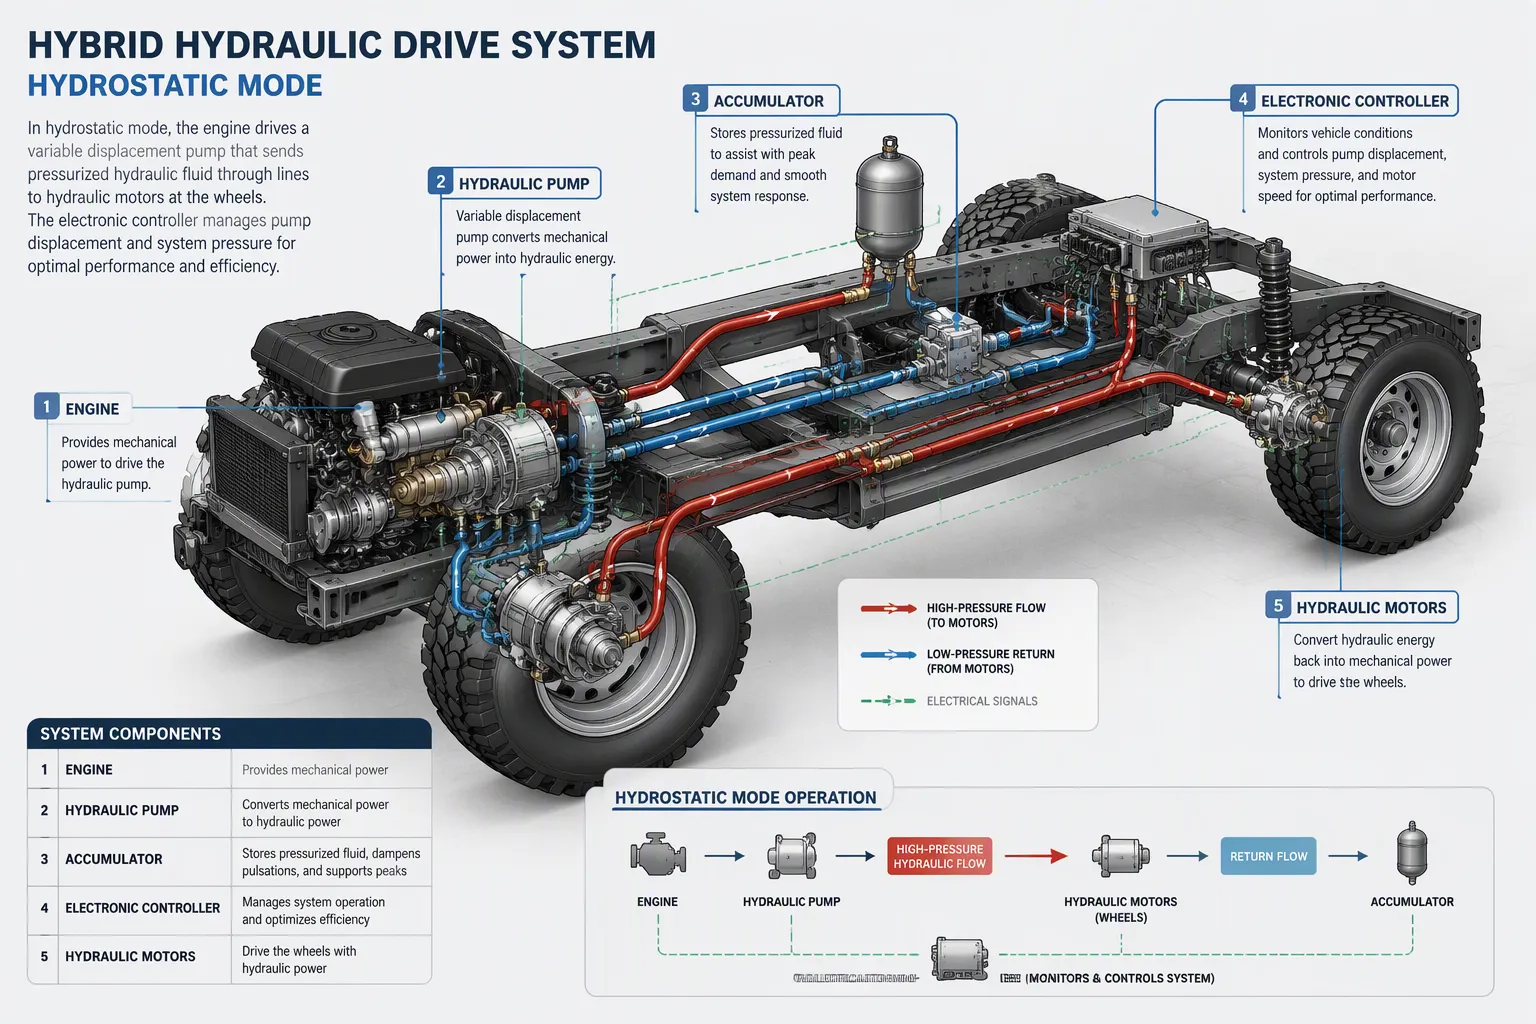
Penggerak Hidrostatik pada Kecepatan Rendah
Pada kecepatan rendah, mesin memutar pompa, dan pompa mengirimkan fluida bertekanan ke pompa/motor di roda. Mesin bergerak hanya menggunakan tenaga fluida. Pengontrol internal mengkoordinasikan pompa, motor hidrostatis, dan akumulator untuk memberi daya pada kendaraan dalam mode hidrostatis. Desain sistem meningkatkan efisiensi dengan mencocokkan beban mesin dengan kebutuhan kendaraan. Sistem ini menggunakan energi pengereman yang tersimpan untuk memberi daya pada akselerasi sebelum beralih ke penggerak mekanis pada kecepatan jalan raya.
Mode ini bekerja dengan baik untuk berkendara di lalu lintas padat. Mesin mempertahankan kecepatan yang lebih stabil alih-alih melonjak setiap kali mulai bergerak. Pengereman regeneratif tetap tersedia sepanjang waktu, dan energi yang ditangkap kembali digunakan pada saat akselerasi berikutnya. Tabel di bawah ini menunjukkan bagaimana rentang kecepatan dipetakan ke mode berkendara.
Kisaran kecepatan | Drive Mode | karakteristik |
|---|---|---|
0-25 mph | Penggerak hidrostatis dua kecepatan (kecepatan rendah) | Berkendara di perkotaan; pemulihan energi pengereman didukung. |
26-45 mph | Penggerak hidrostatis dua kecepatan (kecepatan tinggi) | Pengoperasian hidrostatis berlanjut; pemulihan energi pengereman didukung. |
45+ km/jam | Penggerak langsung mekanis | Pengoperasian kecepatan tinggi yang efisien; perpindahan gigi otomatis yang mulus; energi pengereman masih dapat dipulihkan karena pompa utama tetap terhubung ke poros penggerak dan bertindak sebagai pompa, memberikan torsi dan mengisi akumulator. |
Tata letak hidrostatis dua gigi memungkinkan pengontrol untuk menjaga pompa dan motor dalam rentang efisien di seluruh rentang kecepatan rendah.
Penggerak Mekanis Langsung pada Kecepatan Tinggi
Di atas titik peralihan, sistem penggerak terkunci ke jalur mekanis. Tenaga mesin mencapai roda dengan lebih sedikit langkah konversi, sehingga kerugian berkurang pada kecepatan jalan raya. Perpindahan terjadi secara otomatis, dan pengemudi tidak merasakan gangguan. Pompa utama tetap terhubung ke poros penggerak. Selama perlambatan, pompa tersebut membalikkan perannya, menerapkan torsi pengereman, dan mengisi akumulator, sehingga pemulihan energi berlanjut bahkan dalam mode mekanis.
Sistem hibrida elektro-hidraulik Kawasaki menunjukkan bagaimana kontrol perpindahan mendukung pemisahan ini. Pompa perpindahan variabel beralih antara pengaturan besar dan kecil. Dalam kondisi tekanan tinggi, pompa turun ke perpindahan yang lebih kecil. Torsi yang dibutuhkan menurun, dan kapasitas motor dapat menyusut sesuai dengan itu. Mencocokkan perpindahan dengan kondisi tekanan menjaga agar paket tetap ringkas.
Logika Pengalihan dan Pemilihan Mode
Pengontrol menentukan titik peralihan berdasarkan kecepatan kendaraan, tekanan, dan permintaan. Histeresis di sekitar ambang batas mencegah perpindahan antar mode. Anda harus memverifikasi transisi dalam kondisi bermuatan dan tanpa muatan sebelum dirilis.
Kriterium | Mode Hidrostatik | Mode Mekanis |
|---|---|---|
Pita kecepatan | Rendah hingga menengah | High |
Pemulihan tenaga | Kontinu | Berkelanjutan melalui pompa yang terhubung |
Penggunaan terbaik | Siklus mulai-berhenti | Pelayaran yang stabil |
Mode-mode ini memberikan keuntungan tambahan. Kebisingan tetap rendah, produksi panas menurun, dan sirkuit hidrolik membutuhkan lebih sedikit katup. Bersama-sama, mode-mode ini mendukung penggerak yang sangat dinamis dan sangat akurat dalam teknologi penggerak hidrolik dan servo hibrida.
Aktuator Hidrolik Servo dan Pengereman Regeneratif
Menangkap Energi Kinetik dalam Akumulator
Saat mesin mengerem, aktuator hidrolik servo beralih ke tugas yang berbeda. Pengontrol memberi tahu pompa/motor untuk bekerja sebagai pompa. Momentum mesin memutar poros, dan unit mendorong fluida ke dalam akumulator bertekanan tinggi. Dengan mengontrol pelat miring atau pengaturan katup secara tepat, sistem dapat menerapkan torsi pengereman dengan halus.
Aktuator servo elektro-hidraulik bereaksi dalam hitungan milidetik, sehingga gaya pengereman mengikuti pedal pengemudi atau permintaan pengontrol. Muatan akumulator meningkat seiring dengan daya pengereman, yang bertambah seiring dengan total inersia dan kuadrat kecepatan mesin. Silinder servo pada fungsi pengangkatan atau kemudi dapat memulihkan energi dengan cara yang sama.
Tips: Periksa tekanan pra-pengisian akumulator sebelum setiap pengujian. Pengisian gas yang rendah mengurangi kapasitas penyimpanan dan meningkatkan suhu cairan.
Pemanfaatan Kembali Energi yang Tersimpan pada Akselerasi
Pada peluncuran berikutnya, tekanan yang tersimpan menambah daya mesin. Pengontrol membuka jalur akumulator, dan cairan bertekanan menggerakkan pompa/motor atau aktuator hidrolik secara langsung. Peningkatan ini menurunkan torsi yang harus disuplai mesin.
Kasus aktuator linier hibrida menunjukkan prinsipnya dengan jelas. Energi pengereman dari sumbu mesin dialirkan ke sistem internal, seperti rangkaian pengangkat atau penjepit, alih-alih kembali ke mesin. Oleh karena itu, aktuator linier hibrida mengurangi penggunaan bahan bakar dan waktu siklus. Aktuator servo linier dengan kontrol posisi dan gaya yang dapat diprogram menerapkan tekanan yang dilepaskan dengan kontrol gaya dan kecepatan yang presisi.
Membandingkan Jalur Pemulihan Energi
Tabel di bawah ini membandingkan dua jalur pemulihan berdasarkan respons dan kompleksitas sirkuit.
Jalur Pemulihan | Response | Kompleksitas Sirkuit |
|---|---|---|
Penyimpanan akumulator | Cepat, langsung | Moderat |
Rantai konversi yang lebih lambat | Tertinggi |
Penyimpanan akumulator sangat cocok untuk siklus daya tinggi dan durasi pendek. Motor servo yang menggerakkan pompa menambah fleksibilitas perpindahan, dan perpindahan variabel memungkinkan pengontrol untuk menyesuaikan aliran dengan permintaan. Pilih jalur yang sesuai dengan siklus kerja, lalu tentukan ukuran akumulator atau bank penyimpanan yang sesuai.
Aktuator yang Dikendalikan Servo: Desain dan Manufaktur Tingkat Papan Sirkuit
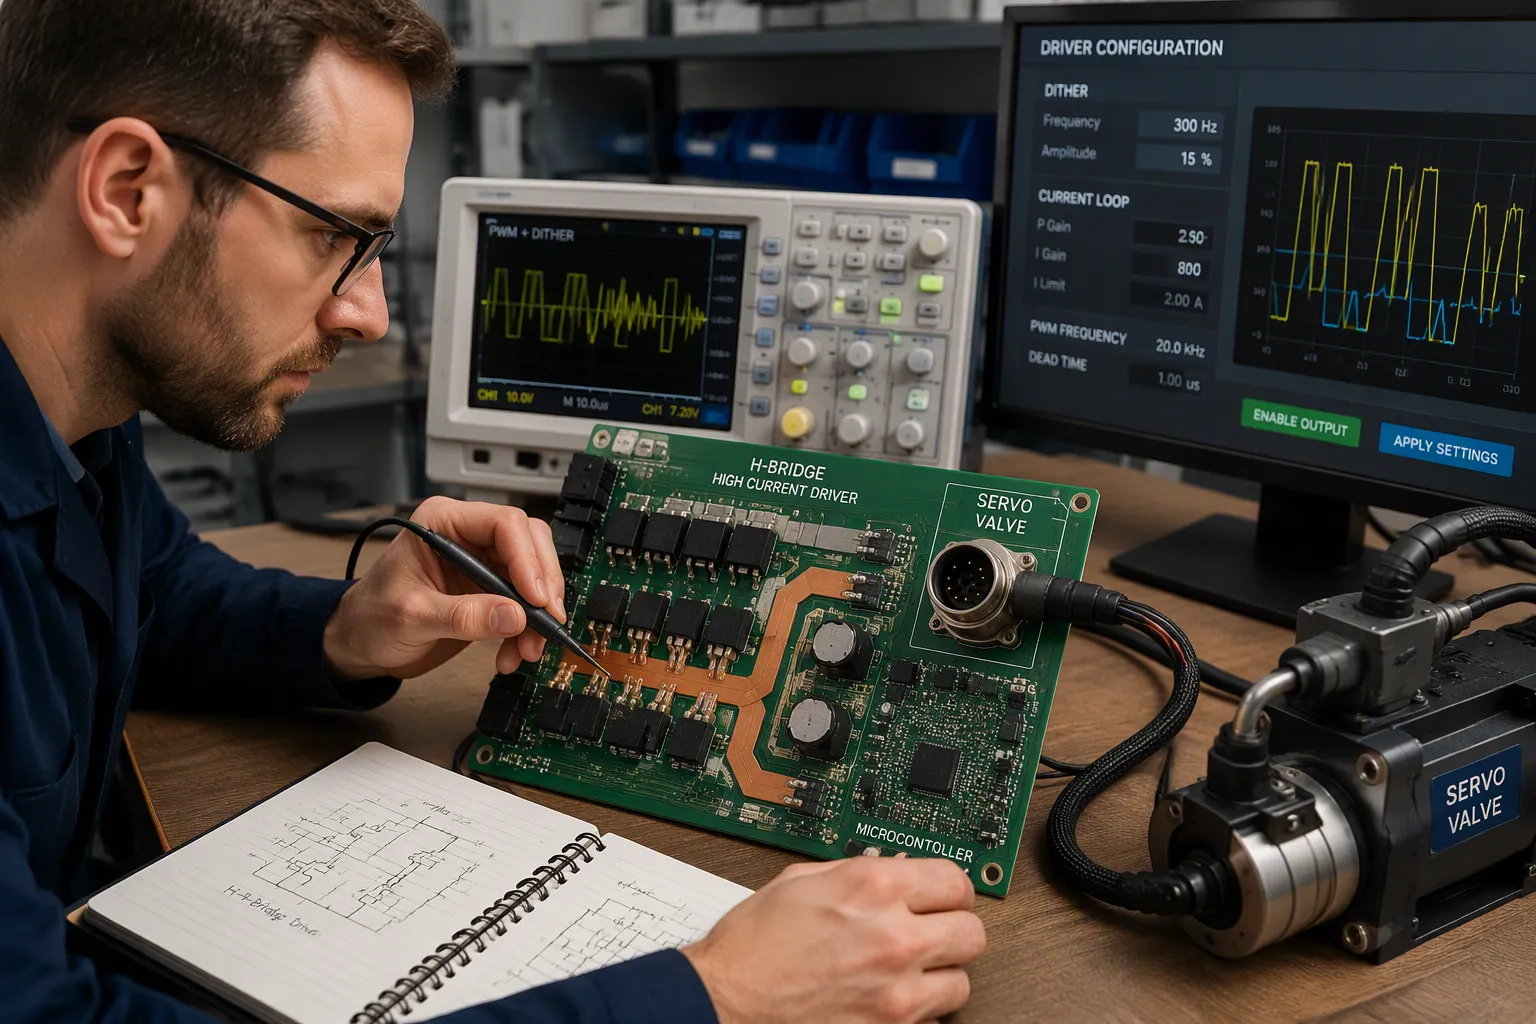
Mengendalikan Solenoid dan Katup Servo dengan Dither PWM
Solenoid proporsional mengubah arus kumparan menjadi gaya. Resistansi tembaga meningkat seiring dengan suhu, sehingga arus dan gaya akan bergeser kecuali jika penggerak menutup loop. Anda harus merancang tahap PWM dengan kontrol arus loop tertutup internal. Hitung arus maksimum yang dibutuhkan pada suhu kumparan terpanas yang diharapkan dan tegangan suplai terendah, karena kenaikan panas akan mengurangi output.
Dither menjaga kumparan tetap bergerak pada perintah kecil. Gesekan statis dapat membuat katup macet, dan getaran kecil yang tidak terasa dapat menghentikannya. Driver yang dipasang pada katup sering kali dilengkapi dengan frekuensi dither, amplitudo, dead band, dan mode input yang telah diatur di pabrik. Driver universal harus menawarkan pengaturan ini sebagai pengaturan yang dapat disesuaikan. Hindari kontrol kumparan berbasis rheostat; ini membuang daya, menghasilkan panas, dan tidak memberikan umpan balik dither atau arus, sehingga histeresis bergeser di luar batas yang dipublikasikan.
Transduser tekanan dan aliran menutup loop luar. Menerima input analog dari sebuah PLC atau pengontrol, termasuk 0-5 VDC, 0-10 VDC, dan 4-20 mA. Loop arus mengatasi interferensi pada kabel panjang. Umpan balik posisi spool membuat perilaku lebih stabil dan mendukung dither dari driver.
Parameter | Tindakan Desain |
|---|---|
Frekuensi dither | Sesuaikan dengan spesifikasi katup; tampilkan sebagai katup yang dapat disesuaikan pada driver universal. |
Amplitudo Dither | Jaga agar tidak terlihat; periksa agar tidak ada kelebihan putaran gulungan. |
Loop arus | Tutup rapat di bagian dalam untuk mendapatkan gaya yang berulang. |
Mode input | Mendukung input tegangan dan arus 4-20 mA |
Tip: Periksa pengaturan dither pada tabung vakum yang sebenarnya, bukan hanya pada lembar data. Sinyal perintah kecil akan menunjukkan gesekan statis terlebih dahulu.
Kompromi antara Partisi Sinyal Campuran, Proteksi, dan DFM
Penggerak solenoida arus tinggi dan sirkuit penggerak servo presisi berbagi satu papan , jadi pisahkan berdasarkan zona. Berikan H-bridge tembaga yang lebar, bidang pengembalian langsung, dan perutean shunt Kelvin. Sisihkan area ground yang tenang dengan decoupling yang rapat untuk MCU atau FPGA. Arahkan pasangan diferensial encoder menjauh dari tepi penggerak gerbang dan via daya. Tempatkan slot rambatan dan jarak DC-DC terisolasi pada penghalang keselamatan. Pemisahan yang buruk antara loop switching dan sirkuit penginderaan menyebabkan sebagian besar kegagalan.
Proteksi mengikuti aturan yang sama. Deteksi arus pada shunt, tambahkan pembatas hubung singkat, dan sediakan jalur freewheeling dan flyback untuk setiap beban induktif. Rencanakan daya dengan menambahkan arus saluran simultan ditambah konsumsi daya pengontrol dan margin. Hitung penurunan tegangan di seluruh sumber, proteksi, konektor, tembaga, via, kabel, dan jalur balik, lalu konfirmasikan dengan mengukur pada konektor yang terbebani. Tempatkan kapasitor besar di pintu masuk rel dan di cabang dengan perubahan beban yang cepat.
Isolasi antara sisi hidrolik dan logika kontrol melindungi keduanya. Sesuaikan perlindungan polaritas terbalik, lonjakan arus, dan arus berlebih dengan sumber energi dan kemungkinan kerusakan rangkaian kabel. Untuk DFM (Design for Manufacturing), pilih berat tembaga dan susunan lapisan berdasarkan arus, kenaikan suhu, dan kepadatan perutean, lalu konfirmasikan aturan jarak dan via dengan pabrikan.
Catatan: Pin konektor bersama dan jalur ground yang tipis menggeser referensi logika lokal melalui arus transien, menyebabkan reset.
Desain Termal dan Verifikasi Kerusakan
Hubungkan bantalan yang terbuka ke tembaga kontinu dengan pola thermal-via, lalu ukur papan yang telah dirakit di bawah profil gerakan terburuk yang mungkin terjadi. Catat tegangan input, saluran aktif, beban mekanis, aliran udara, kondisi penutup, suhu sekitar, dan waktu perendaman di samping setiap hasil. Bandingkan titik panas dengan batas perangkat dan kebijakan penurunan daya. Periksa peringkat arus per saluran; beberapa papan multi-saluran memberikan total arus yang jauh lebih rendah daripada yang ditunjukkan oleh jumlah saluran. Papan yang diberi peringkat untuk 24 V harus mencakup perlindungan polaritas terbalik dan pemutusan termal.
Saat terjadi kesalahan, reproduksi kesalahan tersebut dengan kombinasi sambungan, akselerasi, dan beban yang tepat. Ukur tegangan rel minimum dan durasi transien pada titik uji lokal dengan bandwidth yang cukup. Korelasikan tegangan suplai, reset, sinyal perintah, dan output kesalahan pada satu basis waktu. Isolasi penyebabnya dengan menguji satu aktuator pada satu waktu dan mengubah jalur kabel. Jalankan kembali gerakan terburuk pada kondisi tegangan input dan suhu yang diinginkan untuk memastikan perbaikan.
Manfaat, Keterbatasan, dan Konteks Pasar
Penghematan Bahan Bakar, Masa Pakai Rem, dan Perawatan
Data nyata dari armada truk sampah menunjukkan betapa besarnya penghematan yang bisa didapatkan. Pejabat Kota Miami melaporkan penghematan bahan bakar sebesar 51% dengan sistem Parker RunWise, dan pejabat Kabupaten Miami-Dade melaporkan 45%. Sistem yang sama ini menghemat 20–30 galon bahan bakar per hari, tergantung pada kepadatan rute dan seberapa sering truk digunakan. Parker mengklaim penghematan sekitar 50% di berbagai aplikasi.
Masa pakai rem juga jauh lebih baik. Sebagian besar truk sampah membutuhkan rem baru 3–4 kali setahun. Catatan armada Kota Miami menunjukkan rem yang bertahan lebih dari 6 tahun tanpa perlu diganti. Jose Davilla, pengawas Kota Miami, mengatakan penghematan biaya perawatan rem mencapai $81,000 pada tahun ke-6 dari siklus hidup kendaraan selama 10 tahun.
metrik | Nilai |
|---|---|
Penghematan bahan bakar, Kota Miami | 51% |
Penghematan bahan bakar, Miami-Dade County | 45% |
Penghematan biaya perawatan rem, dalam jangka waktu 6 tahun. | $81,000 |
Penggantian rem dasar | 3–4 kali per tahun |
Interval servis rem tercapai | Lebih dari 6 tahun, tidak tersentuh. |
Aktuator elektro-hidraulik hibrida juga mengungguli sistem tenaga hidraulik tradisional dalam beberapa hal. Desain daya sesuai permintaan menggunakan energi lebih efisien daripada motor yang beroperasi sepanjang waktu. Kontrol servo terintegrasi memberikan kontrol yang presisi terhadap posisi, kecepatan, dan gaya. Sistem sirkuit tertutup yang sepenuhnya tersegel tidak memerlukan pengisian ulang cairan, dan filter bawaan yang memiliki masa pakai lebih dari 8,000 jam mendukung pengoperasian tanpa perawatan. Unit-unit ini mampu menangani beban kejut dan beban samping, serta mencapai kemampuan gaya hingga 150,000 lbs (667 kN).
Tips: Bandingkan interval perawatan, bukan hanya harga pembelian, saat Anda mengevaluasi solusi penggerak hibrida.
Kemampuan Kompetisi dan Tidak Bergantung pada Jenis Bahan Bakar
Tenaga listrik bersaing langsung di beberapa kelas mesin. Biaya baterai, infrastruktur pengisian daya, dan kesesuaian siklus kerja menentukan siapa yang menang. Sistem hidrolik memiliki keunggulan dalam aplikasi gaya tinggi dan guncangan tinggi, di mana aktuator linier hibrida memberikan kepadatan daya 300% lebih tinggi daripada aktuator elektromagnetik dengan ukuran yang sebanding.
Kemampuan beroperasi dengan berbagai jenis bahan bakar merupakan kekuatan utama. Lapisan mesin dapat menggunakan diesel, gas alam, atau bahan bakar lainnya tanpa perlu mendesain ulang sirkuit hidrolik. Aktuator linier hibrida dan aktuator linier hibrida lainnya dapat memulihkan energi pengereman tanpa memandang jenis bahan bakar yang digunakan. Dua pengaturan perpindahan pada pompa menjaga agar paket tetap ringkas di berbagai kondisi tekanan. Para insinyur harus mempertimbangkan siklus kerja dan infrastruktur sebelum memilih antara jalur elektro-hidrolik dan baterai-listrik.
Keterbatasan dan Kendala Desain
Ukuran akumulator membatasi seberapa banyak energi yang disimpan sistem per peristiwa pengereman. Pengisian gas awal yang rendah mengurangi kapasitas dan meningkatkan suhu fluida. Pengemasan juga membatasi desain, karena bejana bertekanan tinggi membutuhkan ruang dan perlindungan struktural.
Kompleksitas kontrol meningkat seiring dengan peralihan mode. Pengontrol harus mengelola histeresis, rentang tekanan, dan respons kesalahan di seluruh penggerak. Anda harus memverifikasi perilaku transisi dalam kondisi berbeban dan tanpa beban sebelum dirilis.
Desain ini memungkinkan dua cara untuk mengoperasikan mesin. Mode-mode ini, ditambah pengereman regeneratif, menciptakan penghematan bahan bakar dan biaya perawatan. Papan kontrol mengubah kemampuan tersebut menjadi gerakan yang presisi dan dapat diulang.
Bagi para insinyur, sistem penggerak hibrida hidrolik/servo memberikan sistem penggerak yang dapat beroperasi dengan bahan bakar apa pun dan mudah perawatannya. Lapisan elektroniknya masih membutuhkan pembagian sinyal campuran dan desain termal yang cermat. Perlakukan kedua area ini sebagai prioritas utama, bukan hal yang akan dipikirkan kemudian.
Aturan emisi yang lebih ketat mendukung sistem penggerak yang membakar lebih sedikit bahan bakar dan memulihkan energi pengereman. Tim yang mempelajari lapisan hidrolik dan elektronik akan menemukan bahwa platform ini sangat sesuai dengan arah tersebut. Desain yang cermat di sini akan membuahkan hasil sepanjang umur mesin.
FAQ (Pertanyaan Umum)
Bagaimana cara memeriksa pengisian awal akumulator sebelum uji coba?
Periksa muatan gas terhadap rentang tekanan yang ditentukan sebelum setiap pengoperasian. Muatan yang rendah mengurangi kapasitas penyimpanan dan membuat fluida lebih panas. Baca nilai pada sirkuit hidrolik, lalu catat di samping kondisi pengujian. Lakukan pemeriksaan lagi setelah setiap servis yang membuka bejana.
Mengapa penggerak solenoida proporsional membutuhkan dither PWM?
Gesekan statis dapat menyebabkan kumparan katup macet pada perintah kecil. Getaran kecil yang tidak dapat Anda sadari membuat kumparan tetap bergerak. Atur frekuensi dan amplitudo dither sesuai spesifikasi katup, dan buat keduanya dapat disesuaikan pada driver universal. Periksa pengaturan pada katup yang sebenarnya, bukan hanya pada lembar data.
Bagaimana cara mempartisi driver solenoida arus tinggi dan sirkuit servo presisi pada satu papan sirkuit?
Pisahkan papan sirkuit menjadi beberapa zona . Berikan jalur tembaga yang lebar untuk H-bridge, bidang balik langsung, dan jalur shunt Kelvin. Pertahankan area ground yang tenang dengan decoupling yang rapat untuk pengontrol. Arahkan pasangan diferensial encoder menjauh dari tepi penggerak gerbang. Sebagian besar kegagalan berasal dari pemisahan yang buruk antara loop switching dan sirkuit penginderaan.
Apa yang perlu Anda verifikasi sebelum merilis drive pengalih mode?
Uji transisi dengan drive dalam kondisi terbebani dan tidak terbebani. Konfirmasikan bahwa histeresis di sekitar titik peralihan berhenti berfluktuasi antar mode. Sejajarkan tegangan suplai, reset, sinyal perintah, dan output kesalahan pada satu basis waktu. Jalankan kembali pergerakan terburuk pada kondisi tegangan input dan suhu yang direncanakan sebelum dirilis.