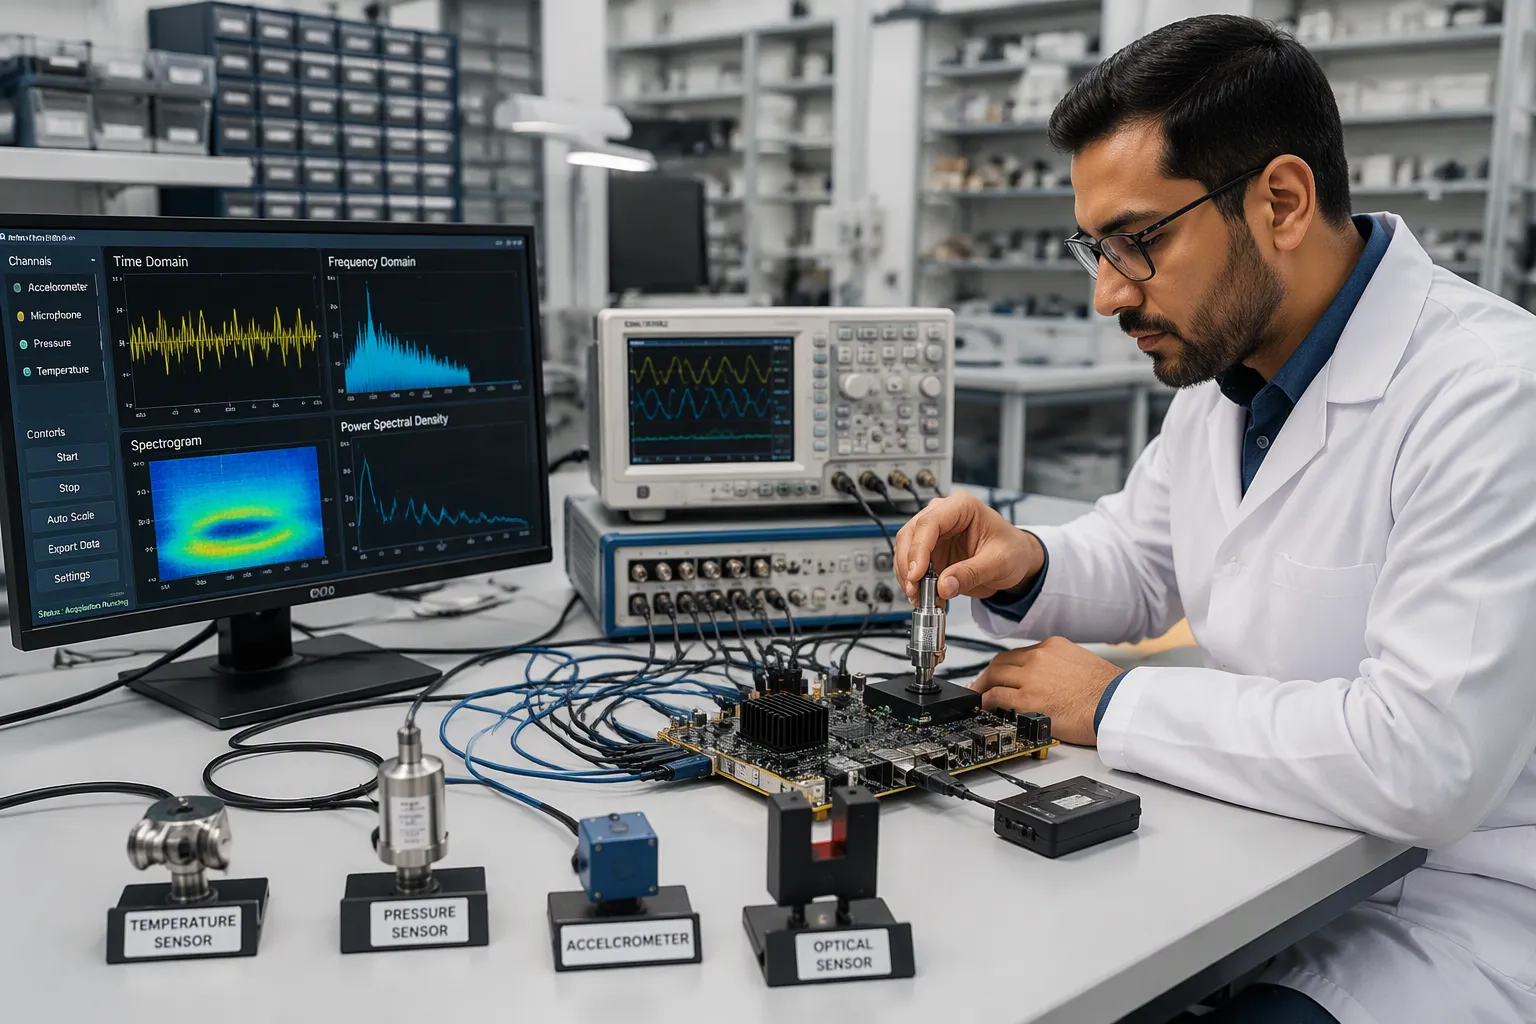
Akuisisi sinyal multi-sensor mengumpulkan data dari beberapa elemen penginderaan dan mengubahnya menjadi aliran digital yang dapat digunakan di tingkat papan sirkuit. Sistem nyata—pemantauan industri, robotika, instrumentasi—mencampur sensor dengan antarmuka, laju, dan profil kebisingan yang berbeda. Para insinyur menghadapi kendala nyata: desain front-end, sinkronisasi, kebisingan, fusi, dan DFM (Design for Manufacturing).
Panduan ini membahas desain papan sirkuit dan keputusan manufaktur langkah demi langkah. Panduan ini mencakup multiplexing analog versus ADC per-kanal, filter anti-aliasing, pemilihan op-amp, dan pilihan antarmuka. Anda akan menemukan panduan praktis untuk pengaturan waktu, pentanahan, kalibrasi, dan pengaktifan. Setiap bagian menargetkan pertimbangan desain konkret, bukan teori.
Para insinyur yang membangun papan multi-sensor mengetahui kesenjangan antara prototipe yang berfungsi dan produk yang andal. Panduan ini menutup kesenjangan tersebut dengan detail praktis.
Ringkasan Utama
Rencanakan jalur sinyal setiap sensor dengan cermat untuk melindungi konverter dan menjaga agar data tetap bersih.
Gunakan pengambilan sampel simultan ketika perbedaan fase penting, seperti dalam lokalisasi suara.
Gunakan satu jam dan sinyal pemicu bersama agar semua data sensor tetap sinkron dalam waktu.
Pilih filter yang tepat: FIR memberikan fase linier yang stabil, IIR lebih efisien, dan filter adaptif bekerja dengan baik untuk peredaman kebisingan.
Gunakan DMA untuk memindahkan data tanpa membebani CPU, sehingga aliran data Anda tetap stabil dan cepat.
Kalibrasi setiap saluran secara terpisah dan periksa penyimpangannya agar tetap akurat dari waktu ke waktu.
Pisahkan ground analog dan digital, dan gunakan satu bidang ground kontinu untuk mengurangi noise.
Aktifkan satu saluran pada satu waktu dan periksa dengan FFT sebelum beralih ke fusi penuh.
Dasar-Dasar Akuisisi Sinyal Multi-Sensor
Apa Arti Akuisisi Multi-Sensor?
Akuisisi sinyal multi-sensor menempatkan beberapa elemen penginderaan pada satu papan dan menangkap data dari semuanya secara bersamaan. Rantai tersebut berjalan dari sensor fisik, melalui pengkondisian sinyal, ke ADC, dan keluar sebagai aliran digital. Selama pengambilan sampel, konverter menangkap sinyal analog pada interval yang telah ditentukan dan memberikan setiap sampel tingkat tegangan. Resolusi ADC menentukan langkah tegangan terkecil yang dapat dipecahkan oleh sistem.
Pengumpulan data multi-sensor, pemrosesan, dan komunikasi Wi-Fi/Bluetooth semuanya dapat dilakukan pada satu papan sumber terbuka.
Elemen Sensor dan Jalur Sinyal
Setiap jenis sensor membutuhkan jalur pemrosesan sinyal yang berbeda. Sensor PZT membutuhkan pelemahan, penyaringan low-pass, dan pergeseran level sebelum konversi. Pengukur regangan membutuhkan penguat instrumentasi dan penyesuaian level. Tabel di bawah ini merangkum jalur pemrosesan sinyal yang umum.
Elemen Penginderaan | Jalur Sinyal |
|---|---|
Sensor PZT | Atenuasi (÷2) → penyaringan low-pass (~664 kHz) → pergeseran level ke 0–3.3 V → adc |
Strain gauge | Penguat instrumentasi → penyesuaian level ke 0–3.3 V → ADC |
Akselerometer (BMA400) | Output digital melalui SPI langsung ke MCU. |
Sensor lingkungan (BME280) | Output digital melalui SPI langsung ke MCU. |
Output Sensor Analog vs. Digital
Sensor analog membutuhkan bagian depan analog: pelemahan, penyaringan, dan pergeseran level melindungi konverter dan menjaga linearitas. Resistor 51 Ω dengan kapasitor 4.7 nF, misalnya, memberikan frekuensi cutoff low-pass mendekati 664 kHz.
Sensor digital seperti BMA400 dan BME280 sepenuhnya melewati pengkondisian analog. Mereka mengirim data melalui SPI menggunakan jalur clock, input, output, dan chip-select. Pendekatan ini menghilangkan rangkaian front-end dan membuat anggaran front-end analog lebih sederhana.
Mengapa Desain Tingkat Dewan Direksi Penting
Integritas Sinyal di Sumbernya
Integritas sinyal dimulai dari antarmuka sensor. Pembumian yang buruk atau jalur analog yang panjang dapat merusak data sebelum pemrosesan sinyal digital dapat membantu. Anda harus menempatkan komponen pengkondisian sedekat mungkin dengan konverter dan menjaga jalur balik tetap pendek.
Dampak Biaya dan Kemudahan Manufaktur
Setiap penambahan saluran akan meningkatkan biaya, luas papan sirkuit, dan waktu pengujian. Tahapan pengkondisian yang lebih sedikit menurunkan risiko perakitan. Tinjauan DFM (Design for Manufacturing) harus mengkonfirmasi penempatan komponen dan lebar jalur sebelum rilis tata letak.
Pertanyaan Desain Inti
Jumlah Saluran dan Kebutuhan Pengambilan Sampel
Laju pengambilan sampel mengikuti fisika sinyal yang diukur. Saluran suhu hanya membutuhkan 1–100 S/s, sedangkan getaran dan akustik membutuhkan 25.6–204.8 kS/s. Konverter multipleks berbagi satu ADC di seluruh saluran dan menambahkan sedikit penyimpangan waktu. Perangkat pengambilan sampel simultan menjaga hubungan fase tetap utuh.
Jenis sinyal | Tingkat Sampel Khas |
|---|---|
Suhu | 1–100 S/s |
Tekanan, aliran | 10 S/s–1 kS/s |
Getaran, akustik | 25.6–204.8 kS/s |
Anggaran Antarmuka dan Pemrosesan
Pilihan antarmuka membentuk anggaran pemrosesan. SPI memberikan transfer cepat dengan latensi rendah; I2C cocok untuk sensor lambat; RS-485 mencakup penggunaan kabel panjang. Front-end DAQ harus memindahkan data tanpa menghentikan MCU. Alokasikan bandwidth sejak awal, karena 64 saluran pada 51.2 kS/s menghasilkan sekitar 13 MB/s.
Tantangan Utama dalam Sistem Multi-Sensor
Sinkronisasi dan Penyimpangan Waktu
Ketidaksesuaian Domain Jam
Perbedaan perangkat keras menciptakan masalah pertama. Saluran penglihatan, gaya/torsi, taktil, dan encoder berjalan pada laju pengambilan sampel, latensi, dan protokol yang berbeda. Setiap perangkat memiliki jamnya sendiri, dan jitter alami seringkali melebihi beberapa ratus mikrodetik. Offset tersebut berubah karena suhu, fluktuasi pasokan, dan penuaan komponen.
Masalah sinkronisasi multi-sensor terutama berasal dari perangkat akuisisi yang berbeda, protokol akuisisi yang bervariasi, dan karakteristik yang berbeda seperti frekuensi pengambilan sampel, resolusi, rentang, rasio sinyal terhadap derau, dan — yang terpenting — referensi waktu. Kurangnya satu referensi waktu bersama membuat integrasi sensor jauh lebih sulit. Perkiraan sederhana bahwa jam internal perangkat sudah cukup sinkron gagal memperhitungkan offset jam dan penundaan jam yang menumpuk seiring waktu. Oleh karena itu, sinkronisasi yang kuat (perangkat keras atau perangkat lunak) diperlukan untuk menyelaraskan data dalam domain waktu umum untuk fusi atau pemrosesan pasca-AI.
Efek Latensi dan Jitter
Tautan komunikasi menambahkan penundaan tersendiri. Jalur USB, Ethernet, dan serial masing-masing memberlakukan profil latensi yang berbeda, dan sensor jaringan mengalami penundaan transmisi yang bervariasi ditambah pemulihan kehilangan paket. Preemption OS real-time menambahkan penundaan pemrosesan non-deterministik di atasnya. Pemrosesan gambar dan ekstraksi fitur kemudian membawa latensi komputasi yang tidak seragam di berbagai jenis sensor, yang menghasilkan penyimpangan waktu sistematis. Anda harus merencanakan sinkronisasi waktu sejak dini, karena tidak ada jumlah pemrosesan sinyal hilir yang dapat mengembalikan referensi waktu yang hilang.
Kebisingan dan Integritas Sinyal
Gangguan Silang dan Koreksi Arus Tanah
Energi saling terhubung antar jalur yang berdekatan melalui induktansi dan kapasitansi timbal balik, dan jarak yang terlalu rapat memperburuknya. Gangguan ground bounce menggeser potensial ground lokal selama peralihan cepat, sehingga sinyal logika rendah dapat terbaca sebagai tinggi dan referensi analog mengalami pergeseran. Tabel di bawah ini memetakan gejala umum ke penyebab dan solusinya.
Gejala | Penyebab utama | Memperbaiki |
|---|---|---|
Dering | Impedansi yang tidak cocok | Lakukan diagnosis dengan TDR; terapkan penghentian. |
Gangguan pada jejak yang berdekatan | Crosstalk | Perbesar jarak atau tambahkan pelindung |
Dengungan 50/60 Hz | loop tanah | Pembagian lahan atau isolasi optik |
Referensi analog yang bergeser | Pantulan tanah | Pesawat khusus dan pemisahan |
Profil Kebisingan Spesifik Sensor
Setiap sensor menunjukkan karakteristik derau yang berbeda. Elemen impedansi tinggi menangkap kopling kapasitif; saluran analog tingkat rendah mengalami riak catu daya yang memodulasi ambang batas dan pengaturan waktu. Pasangan diferensial dan bidang pengembalian kontinu meningkatkan kekebalan. Tempatkan kapasitor decoupling di dekat pin daya, dan jalankan simulasi integritas sinyal sebelum fabrikasi.
Volume Data dan Bandwidth
Pertimbangan dalam Tingkat Pengambilan Sampel
Laju pengambilan sampel secara langsung memengaruhi volume data. Laju pengambilan sampel yang rendah dapat melewatkan atau mendistorsi tren penting, sementara laju tinggi cocok untuk pengujian jangka pendek yang menangkap fluktuasi cepat; analisis yang lebih panjang mungkin lebih menyukai interval satu detik atau lebih lambat. Namun, penurunan laju pengambilan sampel yang agresif tanpa kompensasi akan menimbulkan aliasing, dan aliasing menurunkan akurasi model. Pilih laju berdasarkan fisika sinyal, lalu verifikasi dengan analisis FFT.
Hambatan Antarmuka
Bandwidth antarmuka membatasi rantai DAQ. Front-end DAQ yang memproses 64 saluran pada kecepatan 51.2 kS/s menghasilkan sekitar 13 MB/s, dan tautan yang lebih lambat akan memperlambat MCU. Pengelompokan sampel per interval mengurangi jumlah paket, sementara granularitas waktu yang lebih kasar hanya menghemat bandwidth jika aplikasi dapat mentolerirnya. Sesuaikan antarmuka ADC dan kecepatan tautan dengan anggaran throughput aktual, dan profilkan latensi sebelum meningkatkan jumlah saluran.
Desain Perangkat Keras Akuisisi
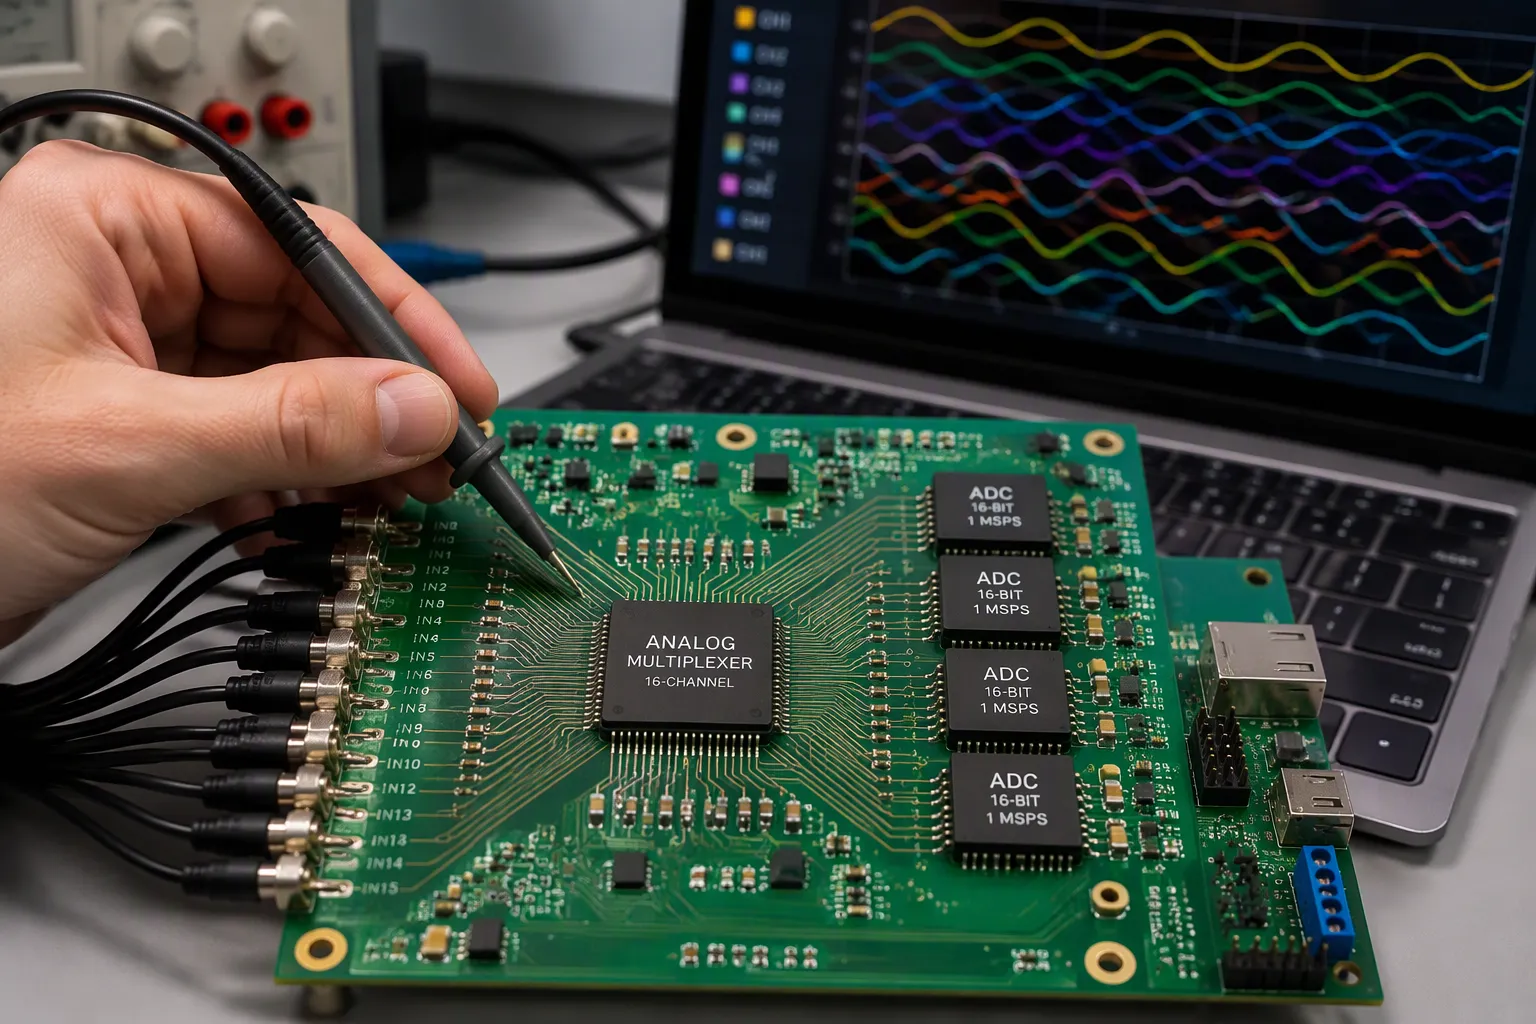
Multiplexing Analog vs. ADC Per-Saluran
Pertimbangan Jumlah Saluran dan Biaya
Arsitektur yang Anda pilih menentukan biaya terendah yang dapat dicapai oleh papan tersebut. Multiplexing analog mengurangi jumlah saluran input konverter, misalnya dari 32 menjadi 16 dengan menggunakan jaringan penjumlahan. Langkah ini menurunkan biaya perangkat keras, pengkabelan, dan ruang rak. Multiplexing pembagian waktu bekerja dengan baik untuk saluran DC dan saluran berkecepatan rendah. Sistem ini kokoh, berbiaya rendah, dan mudah diskalakan. Skema pembagian frekuensi meningkatkan throughput total dan kepadatan saluran, tetapi membutuhkan filter presisi tinggi, sumber sisir yang stabil, dan kalibrasi.
Konverter per-saluran menghilangkan kerumitan tersebut. Setiap saluran memiliki konverter analog-ke-digitalnya sendiri, filter low-pass-nya sendiri, dan tahap sample-and-hold-nya sendiri. Harga yang harus Anda bayar adalah biaya yang lebih tinggi, lebih banyak ruang pada papan sirkuit, dan skalabilitas yang terbatas.
Contoh | Ketika itu berlaku | Pertimbangan utama |
|---|---|---|
Multiplexing analog | Throughput per saluran dapat dikorbankan; SAR pipelined dipasangkan dengan multiplexer. | Throughput per saluran lebih rendah, penanganan paralel. |
Pengambilan sampel per saluran atau simultan | Momen pengambilan sampel yang tepat sangat penting, seperti lokasi sumber binaural. | Perbedaan fase tetap terjaga di seluruh saluran. |
Lakukan multiplexing hanya sampai pada titik di mana fidelitas pengukuran tidak benar-benar menurun. Setelah melewati ambang batas tersebut, artefak spasial, temporal, atau digital akan berkembang pesat dan memerlukan kalibrasi tingkat sistem atau rekonstruksi sinyal.
Persyaratan Pengambilan Sampel Serentak
Beberapa aplikasi tidak dapat menangani kemiringan (skew). Pendengaran robot menemukan sumber suara dari perbedaan fase antar saluran yang sangat kecil. Beberapa konverter SAR dapat mengambil sampel saluran secara bersamaan dalam batas toleransi. Perangkat delta-sigma mengalami kesulitan di sini karena respons fase yang kompleks dari filter loop-nya. Oleh karena itu, desain akuisisi data multi-saluran untuk getaran atau akustik harus mempertimbangkan pengambilan sampel simultan sejak awal.
Desain Antarmuka Pengguna dan Filter
Pemilihan Op-Amp berdasarkan Impedansi Sensor
Bagian depan analog harus sesuai dengan sumbernya. Penguat diferensial cocok untuk sumber impedansi rendah dengan sinyal yang menumpang pada tegangan common-mode yang besar, seperti penginderaan arus sisi tinggi. Penguat ini berbiaya rendah, sederhana, dan mampu menangani tegangan common-mode di luar tegangan catu daya. Penguat instrumentasi cocok untuk sensor impedansi tinggi seperti pengukur regangan, termokopel, RTD, dan elektroda biopotensial. Tahap penyangganya memberikan impedansi input yang sangat tinggi, penguatan tinggi, dan penolakan common-mode yang tinggi. Komponen hibrida menjembatani kedua kasus tersebut.
Gunakan penguat diferensial ketika sinyal menumpang pada tegangan common-mode yang besar dan impedansi sumber rendah. Gunakan penguat instrumentasi ketika sumber memiliki impedansi tinggi atau ketika sinyal tingkat mikrovolt membutuhkan penguatan tinggi.
Pertimbangkan keseimbangan antara kerapatan noise tegangan dan arus saat memilih. Komponen populer berada di kisaran 7–9 nV/√Hz. Rentang catu daya, bandwidth, dan anggaran daya juga membatasi pilihan.
Desain Filter Anti-Aliasing
Pengkondisian sinyal harus menghilangkan energi di luar pita frekuensi sebelum konverter melakukan pengambilan sampel. Tempatkan filter anti-aliasing sebagai tahap analog terakhir, dekat dengan input konverter. Jaga frekuensi cutoff di bawah setengah laju pengambilan sampel. Tahap RC sederhana berfungsi untuk saluran yang lambat. Penyaringan presisi membutuhkan tahap aktif dengan respons yang terdefinisi. Impedansi sumber yang tinggi membuat waktu penyelesaian lebih lama, sehingga saluran multipleks membutuhkan jendela akuisisi yang lebih panjang.
Konfigurasi dan Antarmuka ADC
Pertimbangan antara Resolusi dan Laju Sampel
Resolusi dan kecepatan saling bertentangan. Meningkatkan resolusi menurunkan laju pengambilan sampel maksimum yang dapat dicapai, karena lebih banyak bit membutuhkan lebih banyak waktu konversi per sampel. Meningkatkan laju pengambilan sampel membatasi resolusi yang dapat dicapai, karena konversi cepat bergantung pada arsitektur yang lebih sederhana dan memiliki bit lebih rendah. Pekerjaan dengan fidelitas tinggi lebih mengutamakan resolusi. Akuisisi kecepatan tinggi lebih mengutamakan laju. Konverter multipleks membagi waktu konversinya di seluruh input, sehingga throughput per saluran menurun seiring bertambahnya jumlah saluran. Pilih tingkat kinerja terendah yang masih menangkap sinyal dengan benar.
Antarmuka I2C, SPI, dan RS-485
Pemilihan antarmuka mempertimbangkan jarak, kecepatan, dan anggaran pin. I2C membutuhkan dua kabel dan cocok untuk sensor lambat pada papan yang pendek. SPI memberikan transfer cepat dengan latensi rendah dan sesuai dengan jalur DAQ utama. RS-485 mencakup penggunaan kabel panjang di kabinet industri. Setiap opsi memiliki kendala manufaktur: jumlah pull-up, komponen terminasi, dan jumlah pin konektor semuanya memengaruhi perakitan dan pengujian. Perhitungkan kecepatan tautan terhadap throughput aktual sebelum melakukan tata letak.
Teknik Akuisisi dan Sinkronisasi Data
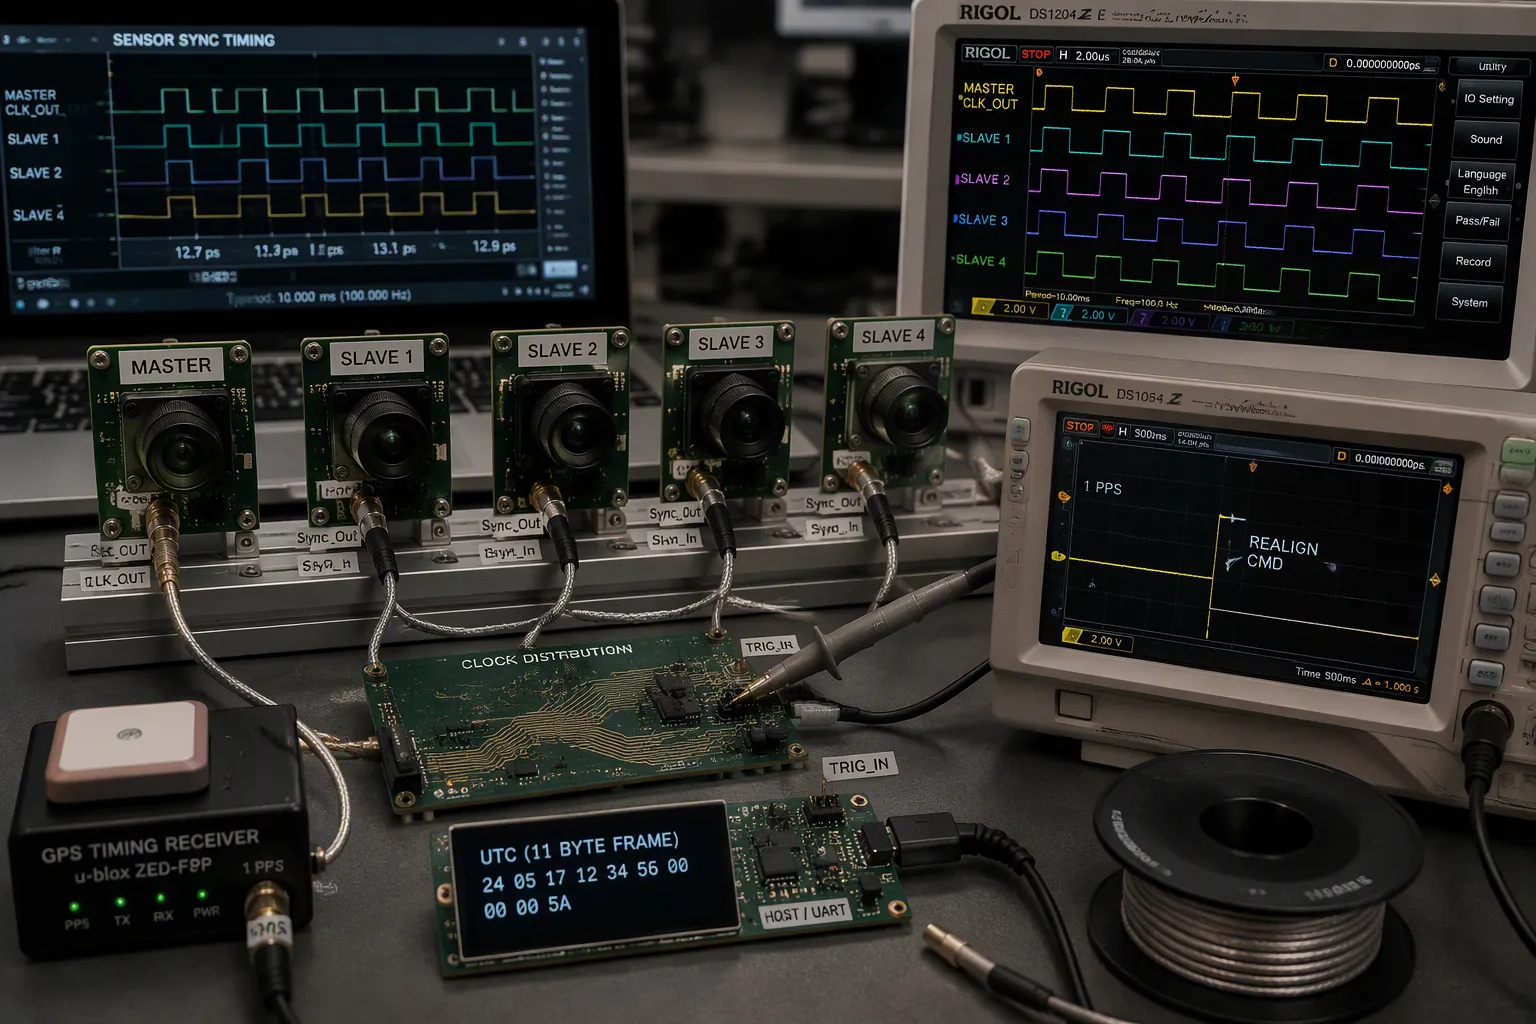
Pemicu Perangkat Keras dan Jam Bersama
Bus kontrol bersama tidak membuat pengaturan waktu pengambilan gambar menjadi sinkron. Bus I2C hanya mengkoordinasikan pengaturan kamera di seluruh sensor. Setiap pasangan sensor masih berjalan pada jamnya sendiri dan sinyal FSYNC-nya sendiri. Sinkronisasi sejati membutuhkan basis jam bersama ditambah sinyal pemicu yang bekerja bersama.
Distribusi Jam Umum
Empat metode praktis berbagi basis waktu di seluruh sensor. Tautan master/slave berkabel memberikan penguncian paling ketat: satu sensor master mengirimkan jamnya melalui pin Sync_Out, dan slave menerimanya melalui pin Sync_In melalui kabel yang dirangkai. Skema PPS eksternal mengirimkan pulsa 1 PPS umum ke setiap unit dan mengatur ulang setiap siklus pengukuran setiap detik. Pencatat GPS dapat mengirimkan waktu UTC absolut melalui UART, dan host khusus dapat menyediakan tepi 1 PPS ditambah bingkai UTC 11 byte sekali per detik. Untuk penyelarasan ulang array, teknisi mengirimkan perintah penyelarasan ulang dalam satu detik PPS, atau mengaktifkan mode dan memutuskan sambungan jalur PPS bersama secara singkat sehingga array diselaraskan ulang pada tepi valid ketiga setelah PPS dilanjutkan.
Susun jalur sinyal clock dengan hati-hati. Lindungi kabel clock dengan jaring daya, sisakan satu jalur kosong di samping jalur utama, dan pilih inverter daripada buffer asimetris yang mendistorsi siklus kerja. Jitter antar penerima yang terukur tetap berada dalam ±6.2 ns dari median, dan jitter pemicu tipikal tetap di bawah ±4 ns.
Perutean Sinyal Pemicu
Penundaan pemicu mengikuti seberapa jauh sinyal merambat, jadi perhitungkan penundaan PCB dan sirkuit hilir, bukan hanya perambatan saluran. Kecepatan perambatan mendekati 95% dari c dalam ruang hampa. Penundaan pemicu terkecil yang diukur adalah 3.2 µs, rentang penundaan mencakup −148 µs hingga 179 µs, dan interval pemicu terpendek adalah 175 µs. Kegagalan pemicu tetap di bawah 0.5% hingga 15 m dan mencapai 1.1% pada 25 m. Jitter tetap konstan di seluruh rentang 0.25–25 m, dan kabel koaksial 30 m menambahkan 146 ns.
Penandaan Waktu dan Penyelarasan
Timer dan Penghitung Perangkat Keras
Pengambilan data timer perangkat keras pada interupsi transmisi dan penerimaan menghilangkan ketidakpastian pembacaan perangkat lunak. Pengambilan data sinkron menggunakan satu kristal yang sama antara timer prosesor dan transceiver, yang menghilangkan kesalahan kuantisasi. Pengambilan data asinkron menambahkan kesalahan hingga satu detak timer per nilai, dan kesalahan tersebut menumpuk selama periode sinkronisasi. Pemberian stempel waktu pada frekuensi yang sama dengan frekuensi dihasilkannya interupsi menghilangkan kesalahan tersebut. Jam terpusat yang teratur, seringkali terkunci GPS, yang didistribusikan ke periferal pemberian stempel waktu memungkinkan penyelarasan di bawah mikrodetik.
Penyelarasan Waktu Pasca-Akuisisi
Jika simultanitas yang tepat tidak memungkinkan, kompensasikan latensi yang diketahui, lalu interpolasi atau resampling pembacaan ke satu garis waktu. Tujuannya adalah referensi tunggal yang dapat dipercaya untuk semua data sensor. Rencanakan sinkronisasi waktu sejak dini; tidak ada pemrosesan sinyal hilir yang dapat memulihkan referensi waktu yang hilang.
Akuisisi Data Real-Time dan DMA
Manajemen Beban DMA dan MCU
DMA mengurangi beban CPU hingga 70%, dengan pengurangan 40–50% yang umum terjadi pada sistem sensor. Transfer berjalan hingga 10 kali lebih cepat daripada perpindahan berbasis CPU, dan latensi turun hingga 40%. Mode burst menahan bus untuk seluruh blok; cycle stealing menyisipkan satu unit per permintaan; mode transparan hanya memindahkan data saat CPU menganggur. DMA mengurangi frekuensi interupsi daripada menghilangkan interupsi: transfer 128 byte hanya membutuhkan satu atau dua ISR, bukan 128. Memantau koherensi cache pada Cortex-M7 dan di atasnya, menyelaraskan buffer dengan lebar transfer, dan mempersenjatai kembali saluran one-shot di ISR penyelesaian.
Strategi Manajemen Buffer
Double buffering membagi memori on-chip menjadi dua. CPU memproses satu bagian sementara DMA mengisi bagian lainnya. Aktifkan interupsi setengah transfer dan transfer selesai sehingga CPU bangun dua kali per buffer penuh. Pola ini mendukung aliran DAQ real-time tanpa kehilangan sampel.
metode | Berbagi basis waktu | Terbaik untuk |
|---|---|---|
Master/slave berkabel | Jam utama pada Sync_Out ke slave Sync_In | Kabel pendek, sinkronisasi paling presisi |
PPS Eksternal | Denyut PPS umum 1, diatur ulang setiap detik | Susunan sumber PPS bersama |
Pencatat GPS melalui UART | UTC absolut diteruskan ke setiap sensor. | Array terdistribusi |
Host 1 PPS plus frame UTC | Host menyediakan edge dan frame UTC. | Integrasi operator khusus |
Firmware DAQ real-time harus memprofilkan latensi dan throughput sebelum meningkatkan jumlah saluran. Jalur DAQ yang disetel dengan baik menjaga pengambilan sampel, penyaringan, dan pemrosesan tetap dalam anggaran.
Metode Penyaringan dan Penggabungan
Penyaringan dan Pengurangan Kebisingan
Pemilihan Filter Digital [FIR, IIR, Adaptif]
Filter yang Anda pilih menentukan anggaran komputasi dan perilaku fase setiap saluran. Filter FIR selalu stabil dan mempertahankan fase linier, sehingga distorsi fase antar saluran tidak terjadi. Struktur non-rekursifnya membutuhkan banyak operasi perkalian-akumulasi, dan penurunan tajam mungkin membutuhkan ratusan atau ribuan tap. Filter IIR mendapatkan respons tajam dengan koefisien yang jauh lebih sedikit, yang mengurangi komputasi hingga sekitar 90% dibandingkan dengan desain FIR yang setara. Loop umpan balik membuatnya hanya stabil secara bersyarat, dan kuantisasi koefisien dapat mendorong kutub keluar dari lingkaran satuan. Filter adaptif menyesuaikan koefisien secara real-time untuk membatalkan interferensi ambien.
Jenis Filter | Beban Komputasi | Stabilitas | Respon Fase |
|---|---|---|---|
POHON CEMARA | Tinggi; skala keran sesuai pesanan | Stabil tanpa syarat | Fase linier |
IIR | Rendah; hingga ~90% lebih rendah daripada FIR | Bersyarat | Distorsi fase nonlinier |
Adaptif | Sedang; pembaruan koefisien secara real-time | Tergantung pada strukturnya | Bervariasi tergantung adaptasi |
Analisis FFT untuk Deteksi Interferensi
Analisis FFT menunjukkan interferensi yang disembunyikan oleh tampilan domain waktu. Plot spektrum mengungkapkan riak suplai, harmonik switching, dan energi clock yang terkopel sebelum terjadi aliasing ke pita frekuensi yang diinginkan. Para insinyur harus menjalankan FFT pada tangkapan mentah selama proses pengaktifan, kemudian memastikan bahwa penyaringan menghilangkan nada yang teridentifikasi tanpa melemahkan konten sinyal.
Dasar-Dasar Fusi Sensor
Penyaringan Komplementer dan Kalman
Keuntungan fusi paling besar terjadi ketika sensor memiliki mode kegagalan yang berkorelasi negatif. Radar mempertahankan akurasi jangkauan dalam kondisi hujan di mana kamera mengalami degradasi, dan kamera dapat menangkap penanda yang tidak dapat ditangkap oleh radar. Filter Kalman menggabungkan pengukuran ke dalam posterior dengan batas ketidakpastian, tetapi mengasumsikan dinamika linier dan derau Gaussian. Kovarian derau yang salah spesifikasi menyebabkan divergensi filter, sehingga kualitas kalibrasi secara langsung membatasi kinerja fusi.
Penghitungan Rata-Rata Tertimbang dan Skema Pemungutan Suara
Perataan tertimbang memberikan pengaruh yang sebanding dengan keandalan pengukuran. Pembobotan varians terbalik adalah bentuk klasiknya: pengukuran tanpa noise secara efektif membungkam pengukuran lainnya. Skema pemungutan suara menggabungkan keputusan independen dan mentolerir kegagalan sensor tunggal, meskipun mengabaikan korelasi antar sensor. Kedua pendekatan tersebut bergantung pada estimasi kepercayaan yang akurat; saluran yang terlalu percaya diri akan menurunkan output gabungan.
Sistem Akuisisi Emisi Akustik
Emisi Akustik Multi-Saluran Berbasis DSP
Sistem akuisisi emisi akustik praktis ini menyerahkan penyaringan ke perangkat lunak. Sensor piezoelektrik RS-2A mencakup rentang frekuensi 50 kHz hingga 400 kHz. Preamplifier AD620 khusus memberikan noise rendah mendekati 9 nV/√Hz dan penolakan common-mode tinggi, dengan penguatan yang diatur oleh satu resistor dan tanpa penyaringan perangkat keras. Kartu DAQ menawarkan konverter 16-bit, hingga delapan saluran diferensial sinkron, dan 1.25 MS/s per saluran. Para insinyur memilih laju sampling 500 kS/s per saluran untuk memenuhi Nyquist untuk sinyal emisi akustik hingga 250 kHz. Sinkronisasi perangkat keras bawaan mempertahankan pengaturan waktu antar saluran untuk lokalisasi sumber.
Ekstraksi dan Validasi Fitur
Pemrosesan sinyal digital kemudian menangani penyaringan band-pass secara real-time atau pasca-pemrosesan. Validasi harus membandingkan output yang telah difilter dengan sumber yang diketahui dan mengkonfirmasi keselarasan saluran. Pemantauan AE multi-saluran bergantung pada siklus ini: akuisisi, penyaringan, ekstraksi fitur, dan verifikasi terhadap referensi.
Praktik Terbaik Penerapan
Kalibrasi dan Penganggaran Kesalahan
Penganggaran Kesalahan Per Saluran
Setiap saluran memiliki kesalahannya sendiri, beberapa dapat diprediksi dan beberapa acak, jadi Anda harus merencanakannya secara terpisah. Kaitkan setiap langkah kalibrasi dengan model derau formal, lalu teruskan kesalahan yang tersisa ke tahap selanjutnya. Pemeriksaan residual — nilai terukur dikurangi nilai model — menunjukkan bahwa output mendekati derau Gaussian dengan sedikit bias. Injeksi referensi memberi Anda tolok ukur yang stabil: dioda penguatan dan derau yang tetap stabil dalam batas 2.5% memungkinkan para insinyur untuk memperbaiki penyimpangan sebelum mencapai ADC.
Alur Kerja Kalibrasi
Sensor dengan banyak parameter memerlukan kalibrasi setiap saluran secara berurutan, diikuti dengan analisis korelasi silang. Kompensasi suhu memerlukan beberapa titik kalibrasi, dan menjaga suhu tetap stabil membutuhkan banyak waktu di setiap titik. Perataan statistik selama siklus berulang mengurangi efek EMI dan getaran. Pemantauan pergeseran secara terus menerus dengan peringatan otomatis menjaga akurasi tetap stabil di antara kalibrasi ulang terjadwal.
Pendekatan Kalibrasi | Kekuatan | batasan |
|---|---|---|
Urutan per saluran | Mengisolasi istilah kesalahan setiap saluran | Lambat untuk jumlah saluran yang tinggi |
Analisis korelasi silang | Menangkap kopling antar saluran | Membutuhkan data referensi berpasangan |
Injeksi referensi | Rel mengalami penyimpangan saat digunakan. | Menambahkan perangkat keras per saluran |
Pengardean dan Pengendalian Kebisingan
Tata Letak Papan Sinyal Campuran
Pada papan sinyal campuran , bagaimana arus balik mengalir lebih penting daripada bagaimana sinyal dirutekan. Pisahkan bagian analog dan digital, gunakan jalur daya terpisah, dan letakkan bidang ground kontinu di bawah lapisan sinyal. Hindari metode titik ground tunggal yang sudah ketinggalan zaman: setiap jejak yang melintasi celah ground akan mendorong arus balik ke antena loop. Beberapa konverter modern, seperti AD7606B, dengan jelas merekomendasikan satu bidang ground kontinu daripada AGND/DGND yang terpisah.
Perisai dan Jalur Balik
Lindungi node sensitif dengan cincin pelindung dan sangkar Faraday, dan jauhkan jalur digital berkecepatan tinggi dari jalur analog. Pensinyalan diferensial ditambah via penyambung ground mengurangi crosstalk. Jalankan simulasi integritas sinyal sebelum fabrikasi, dan nyatakan kontrol impedansi dan ketebalan tembaga dalam file produksi.
Pertimbangan antara Desain untuk Manufaktur dan Manufaktur
Pembuatan Prototipe dan Validasi Laboratorium
Prototipe membuktikan desainnya berfungsi ; produksi berfokus pada memaksimalkan hasil. Gabungkan nilai pasif yang sama, jaga jarak aman di halaman, dan tempatkan titik uji di tempat yang dapat dijangkau oleh probe. Sesuaikan tata letak dengan dokumen kemampuan pabrikan dan jalankan pemeriksaan DFM sebelum rilis Gerber. Melewatkan validasi ERC/DRC atau impedansi akan menyebabkan pengerjaan ulang.
Firmware, Debugging, dan Profiling
Siapkan papan secara bertahap: periksa bagian depan analog, kemudian konverter, lalu aliran DAQ. Gunakan osiloskop pada tahap pengkondisian sinyal dan penganalisis logika pada bus digital. Profilkan latensi dan throughput sebelum menambahkan lebih banyak saluran, dan pastikan buffer DAQ waktu nyata tidak pernah kehilangan sampel. Jalur DAQ waktu nyata yang disetel dengan baik menjaga pengambilan sampel, penyaringan, dan pemrosesan tetap sesuai anggaran, dan sinkronisasi yang cermat menjaga data sensor tetap selaras.
Akuisisi sinyal multi-sensor yang andal bergantung pada tiga pilar utama. Desain front-end menetapkan rentang dinamis dan tingkat kebisingan sebelum konversi dimulai. Sinkronisasi yang cermat menjaga agar saluran tetap sejajar dalam satu domain waktu. Strategi fusi yang solid kemudian mengubah aliran terpisah menjadi satu model yang konsisten. Fusi tingkat fitur dan pendekatan hibrida kini melakukan sebagian besar pekerjaan tersebut.
Tim sebaiknya mengaktifkan satu saluran pada satu waktu. Kalibrasi dan validasi dilakukan selanjutnya, sebelum siapa pun meningkatkan skala ke fusi penuh. Akuisisi data waktu nyata bergantung pada disiplin ini: buffering DAQ yang stabil, penyaringan yang bersih, dan laju pengambilan sampel yang sesuai dengan fisika sinyal. Setiap keputusan pengambilan sampel akan berdampak pada proses selanjutnya.
Pemrosesan tepi (edge processing) dan hub sensor terintegrasi akan segera mengambil alih lebih banyak bagian dari rantai ini. Pengumpulan data real-time (DAQ) dan akuisisi sinyal multi-sensor akan memberikan keuntungan bagi tim yang membangun dasar-dasarnya dengan baik.
FAQ (Pertanyaan Umum)
Apa yang menyebabkan perbedaan waktu antar saluran sensor?
Jam terpisah, protokol berbeda, dan penundaan yang bervariasi semuanya menciptakan penyimpangan. Setiap perangkat mengambil sampel pada basis waktunya sendiri, dan offset tersebut bergeser seiring perubahan suhu dan penuaan komponen. Jam bersama ditambah pemicu perangkat keras menjaga pengambilan sampel tetap selaras di seluruh saluran pada laju pengambilan sampel yang sama.
Kapan suatu desain memerlukan pengambilan sampel simultan?
Pengambilan sampel simultan penting ketika hubungan fase membawa informasi, seperti menentukan dari mana suara berasal. Konverter multipleks menambahkan skew (penyimpangan) antar saluran. Laju pengambilan sampel saja tidak memperbaiki skew. Sebuah tim harus memilih konverter per saluran ketika momen pengambilan sampel yang tepat harus cocok di seluruh input.
Bagaimana DMA mengurangi beban MCU?
DMA memindahkan sampel tanpa campur tangan CPU, sehingga pengambilan sampel terus berlangsung sementara inti prosesor memproses data. Transfer 128 byte hanya membutuhkan satu atau dua interupsi, bukan 128. Ini menjaga aliran data akuisisi data (DAQ) tetap stabil. Para insinyur harus menyelaraskan buffer dengan lebar transfer dan mempersenjatai kembali saluran one-shot pada interupsi penyelesaian.
Antarmuka mana yang cocok untuk penggunaan kabel panjang?
RS-485 menangani penggunaan kabel panjang di kabinet industri. SPI memberikan transfer cepat dan latensi rendah pada papan sirkuit. I2C cocok untuk sensor lambat melalui jalur pendek. Tim harus menyesuaikan kecepatan tautan dengan anggaran throughput aktual dan memastikan laju pengambilan sampel tetap dalam batas kemampuan antarmuka.
Bagaimana seharusnya sebuah tim memvalidasi papan DAQ baru?
Sebuah tim sebaiknya mengaktifkan satu saluran terlebih dahulu. Periksa bagian depan analog dengan osiloskop, lalu konfirmasikan output konverter. Jalankan analisis FFT untuk mendeteksi interferensi sebelum melakukan penyaringan. Buat profil latensi dan throughput, dan periksa apakah laju pengambilan sampel sesuai dengan fisika sinyal sebelum meningkatkan jumlah saluran.